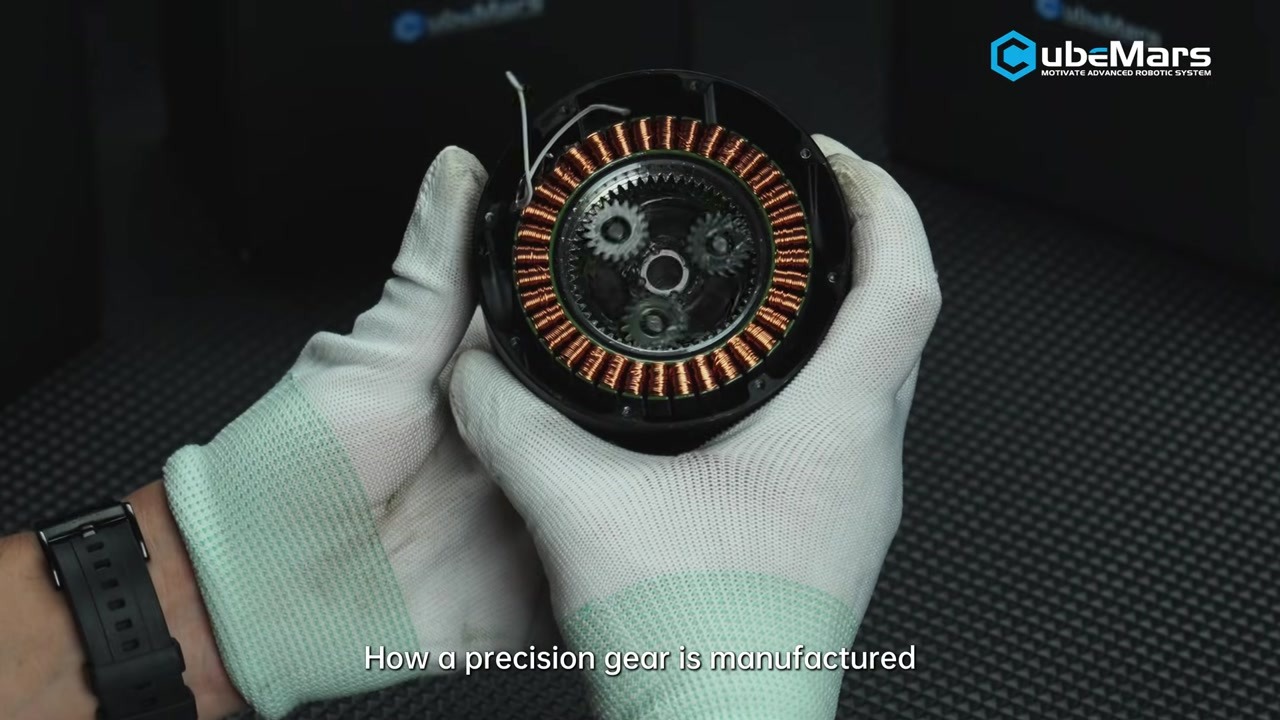
Mobilitas rover planet terus mengarah pada satu arsitektur: swerve drive. Dalam sorotan tim ini, proyek SuRover mempersembahkan platform rover generasi berikutnya dengan sistem swerve-drive khusus yang digerakkan oleh aktuator CubeMars AK60-6 dan AK10-9.
Apa yang Ditunjukkan Video
Rover ini memperlihatkan keunggulan manuver dari kemudi dan penggerak per roda: putaran di tempat, gerakan menyamping, dan navigasi dengan radius sempit di medan yang kompleks. Setiap modul roda memadukan sumbu kemudi dengan sumbu penggerak, dan video tersebut memperlihatkan bagaimana aktuator terintegrasi membuat paket dua sumbu itu cukup ringkas sehingga praktis.
Video Asli
Sumber: Kanal YouTube Resmi CubeMars
Video: Mobilitas Rover Generasi Berikutnya | Swerve Drive Bertenaga CubeMars dalam Aksi
Aktuator yang Digunakan
Detail Produk
| Spesifikasi | Detail |
|---|---|
| Produsen | CubeMars |
| Torsi nominal AK60-6 V3.0 KV80 | 3 Nm (puncak 9 Nm) |
| Reduksi / berat AK60-6 V3.0 KV80 | 6:1 / 380 g |
| Torsi nominal AK10-9 V3.0 KV60 | 18 Nm (puncak 53 Nm) |
| Reduksi / berat AK10-9 V3.0 KV60 | 9:1 / 940 g |
| Tegangan Nominal | 24/48 V (AK60-6) / 48 V (AK10-9) |
| Aplikasi | Modul roda rover, mobilitas robotik |
Spesifikasi bersumber dari data produk resmi CubeMars.
Konteks Teknis
Modul swerve memerlukan dua profil aktuasi yang sangat berbeda: sendi kemudi bertorsi tinggi berkecepatan rendah yang bertahan terhadap gaya reaksi tanah, dan motor penggerak dengan kecepatan puncak yang memadai untuk berpindah. Torsi puncak 53 Nm pada AK10-9 dan kecepatan tanpa beban 640 rpm pada AK60-6 secara alami sesuai dengan kedua peran tersebut.
Jelajahi di ToBMS
- Jelajahi CubeMars AK60-6 V3.0 KV80 →
- Jelajahi CubeMars AK10-9 V3.0 KV60 →
- Jelajahi motor BLDC untuk modul sendi →
- Lihat profil produsen CubeMars di ToBMS →
Kesimpulan
Baik bagi tim mahasiswa maupun tim profesional, SuRover merupakan rujukan yang terdokumentasi baik untuk membangun modul roda kemudi plus penggerak dari aktuator produksi standar - tanpa memerlukan kotak roda gigi khusus.