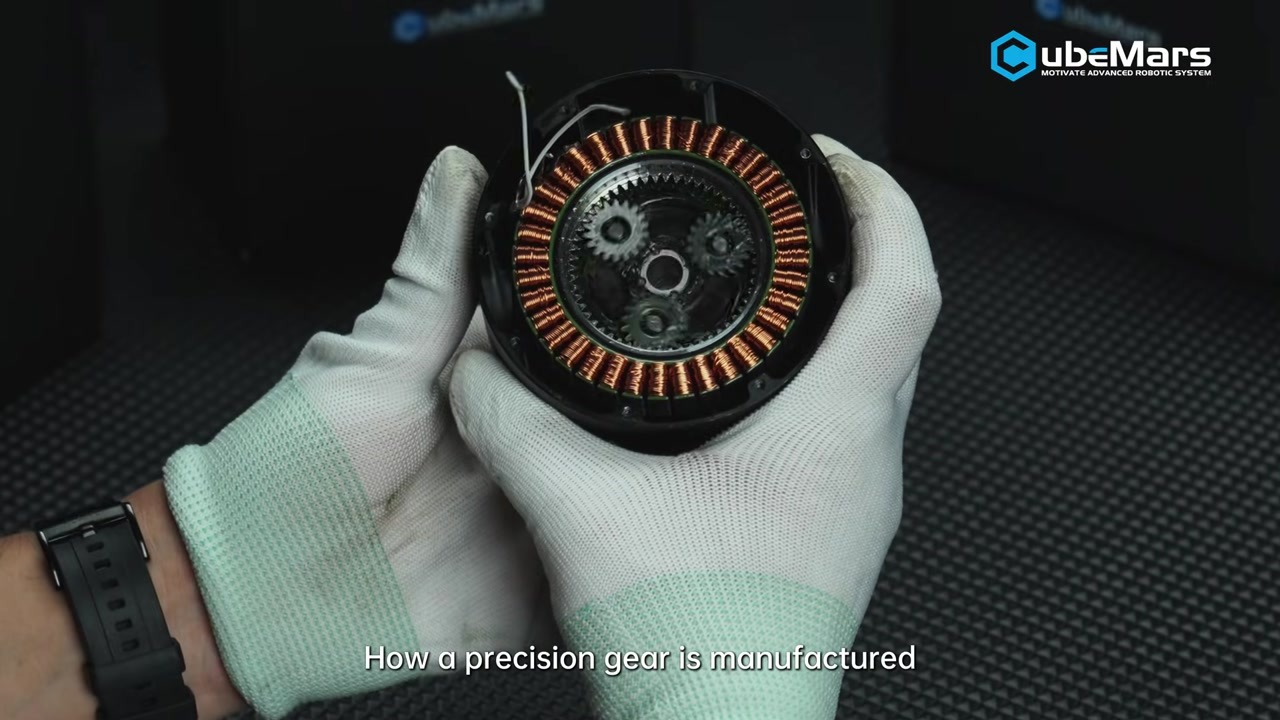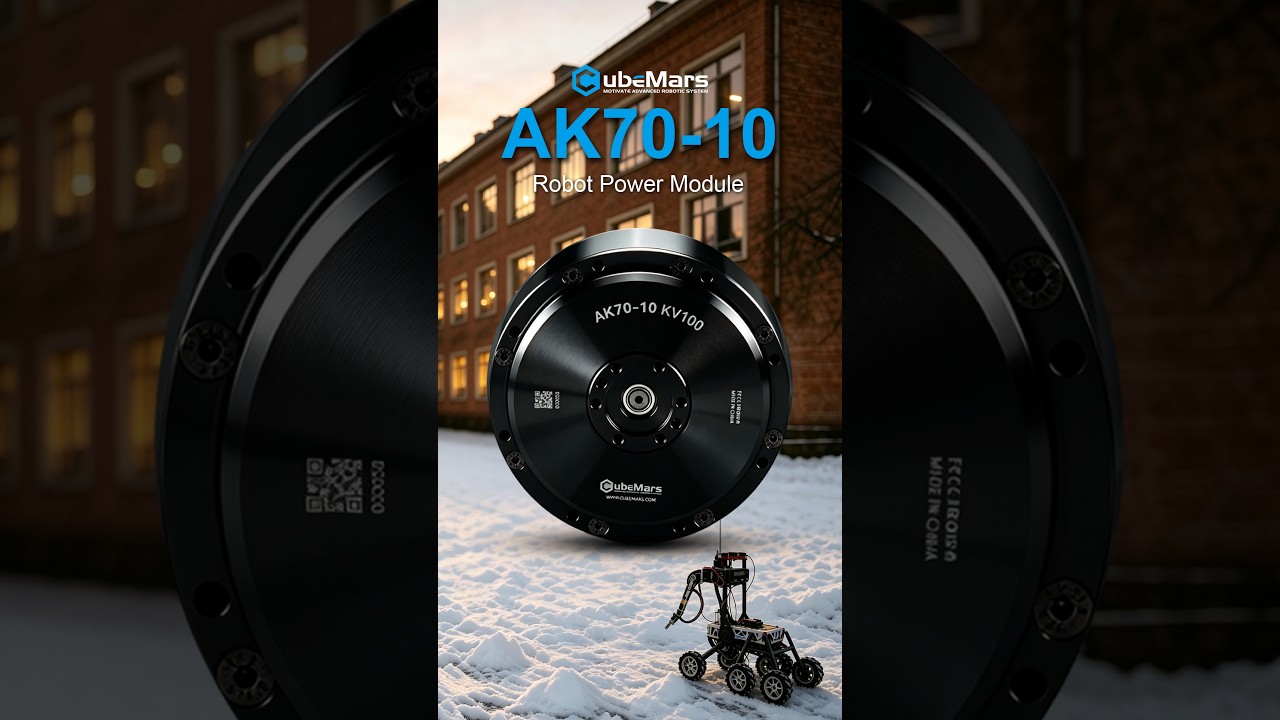
Die Fortbewegung von Planetenrovern läuft zunehmend auf eine einzige Architektur hinaus: den Swerve Drive. In dieser Teamvorstellung präsentiert das Projekt SuRover eine Roverplattform der nächsten Generation mit einem eigens entwickelten Swerve-Drive-System, das von CubeMars-Aktuatoren AK60-6 und AK10-9 angetrieben wird.
Was das Video zeigt
Der Rover demonstriert die Manövriervorteile von Lenkung und Antrieb an jedem einzelnen Rad: Punktdrehungen, seitliche Bewegung und Navigation mit kleinem Radius in schwierigem Gelände. Jedes Radmodul verbindet eine Lenkachse mit einer Antriebsachse, und das Video zeigt, wie integrierte Aktuatoren dieses zweiachsige Paket kompakt genug für den praktischen Einsatz machen.
Originalvideo
Quelle: Offizieller YouTube-Kanal von CubeMars
Video: CubeMars AK60-6 & AK10-9 Aktuatoren für den SuRover Swerve-Drive-Rover
Die eingesetzten Aktuatoren
Produktdetails
| Spezifikation | Details |
|---|---|
| Hersteller | CubeMars |
| AK60-6 V3.0 KV80 Nenndrehmoment | 3 Nm (Spitze 9 Nm) |
| AK60-6 V3.0 KV80 Untersetzung / Gewicht | 6:1 / 380 g |
| AK10-9 V3.0 KV60 Nenndrehmoment | 18 Nm (Spitze 53 Nm) |
| AK10-9 V3.0 KV60 Untersetzung / Gewicht | 9:1 / 940 g |
| Nennspannung | 24/48 V (AK60-6) / 48 V (AK10-9) |
| Anwendungen | Rover-Radmodule, robotische Mobilität |
Spezifikationen aus den offiziellen Produktdaten von CubeMars.
Technischer Kontext
Ein Swerve-Modul benötigt zwei sehr unterschiedliche Antriebsprofile: ein drehmomentstarkes, langsames Lenkgelenk, das den Bodenreaktionskräften standhält, sowie einen Fahrmotor mit ausreichender Höchstgeschwindigkeit für die Fahrt. Die 53 Nm Spitzendrehmoment des AK10-9 und die 640 rpm Leerlaufdrehzahl des AK60-6 passen naturgemäß zu diesen beiden Rollen.
Auf ToBMS entdecken
- CubeMars AK60-6 V3.0 KV80 entdecken →
- CubeMars AK10-9 V3.0 KV60 entdecken →
- BLDC-Motoren für Gelenkmodule entdecken →
- Das Herstellerprofil von CubeMars auf ToBMS ansehen →
Fazit
Für studentische wie für professionelle Teams ist SuRover eine gut dokumentierte Referenz für den Aufbau von Radmodulen mit Lenk- und Antriebsfunktion aus Serienaktuatoren – ohne kundenspezifische Getriebe.