CubeMars membangun lini motor torsi frameless di sekitar dua arsitektur rotor: seri RI berotor dalam (inrunner) dan seri RO berotor luar (outrunner). Keduanya dipasok sebagai kit stator-rotor tanpa rumah, bantalan, atau poros, sehingga selubung mekanis diserahkan kepada perancang mesin. Artikel ini menyandingkan data yang dipublikasikan pabrikan untuk kedua seri dan menjelaskan di mana setiap arsitektur cocok dalam sendi robot.
Apa yang Ditampilkan Video
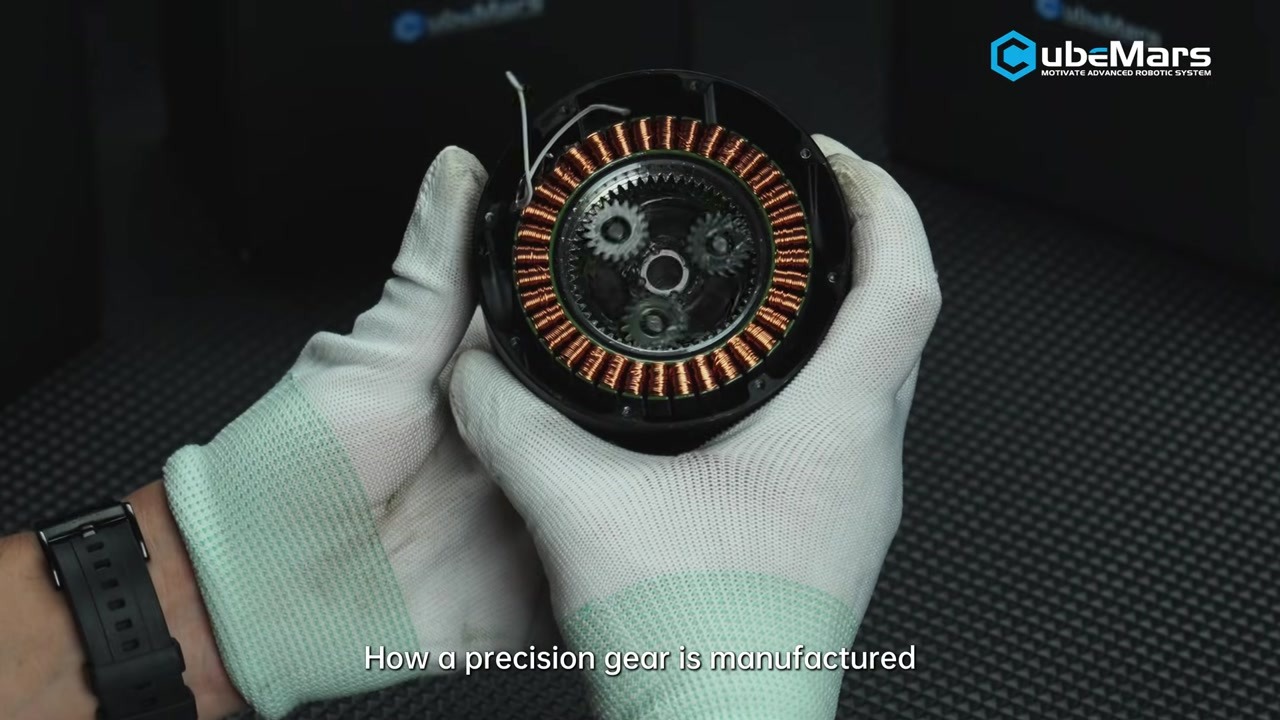
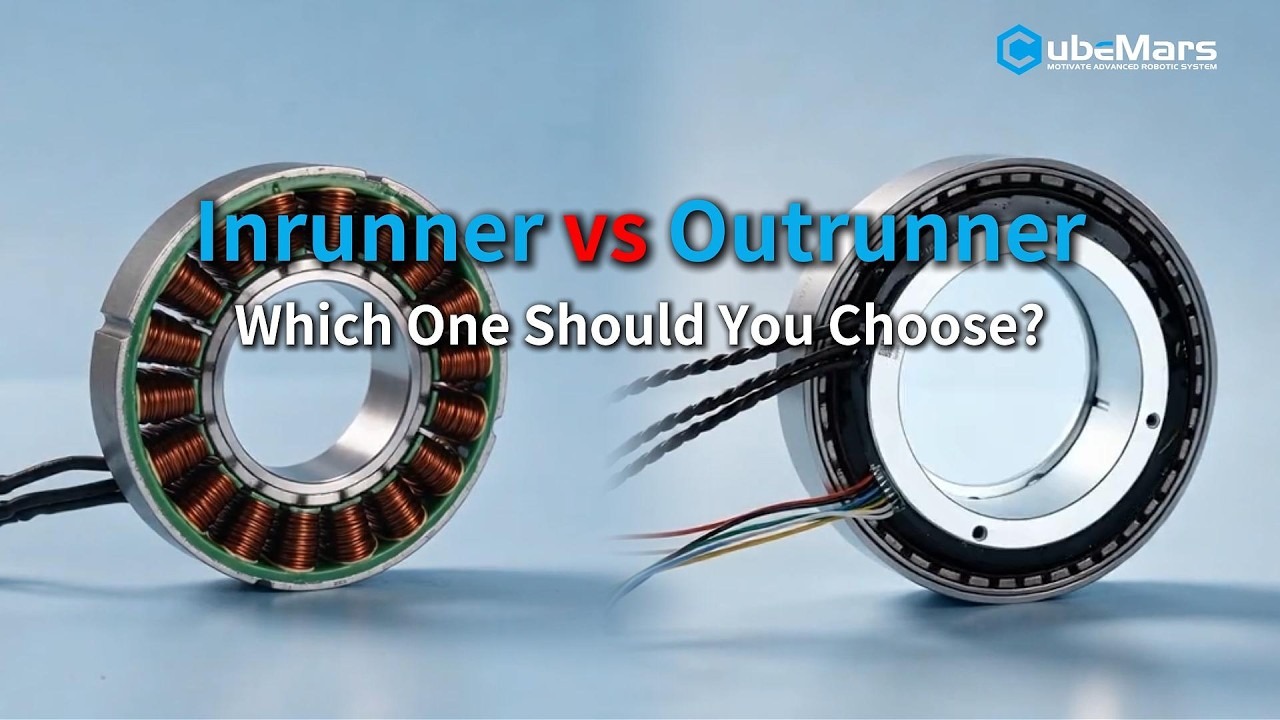
Dalam 46 detik, CubeMars membingkai pilihan ini sebagai persoalan tata letak rotor. Inrunner menempatkan stator di luar dengan rotor berputar di tengah, menghasilkan inersia rotasi lebih rendah dan respons lebih cepat; pabrikan mengarahkannya ke sendi presisi yang sering mulai dan berhenti. Outrunner menempatkan stator di tengah dengan rotor berputar di luar, dan lengan tuasnya yang lebih panjang menghasilkan torsi lebih besar dalam ruang yang sama. Video ditutup dengan kriteria pemilihan: torsi, kecepatan, ruang yang tersedia, kebutuhan poros berlubang, dan integrasi mekanis.
Video Asli
Sumber: kanal YouTube resmi CubeMars
Video: Motor Torsi Frameless CubeMars Seri RI dan RO
Arti “Frameless” dalam Praktik
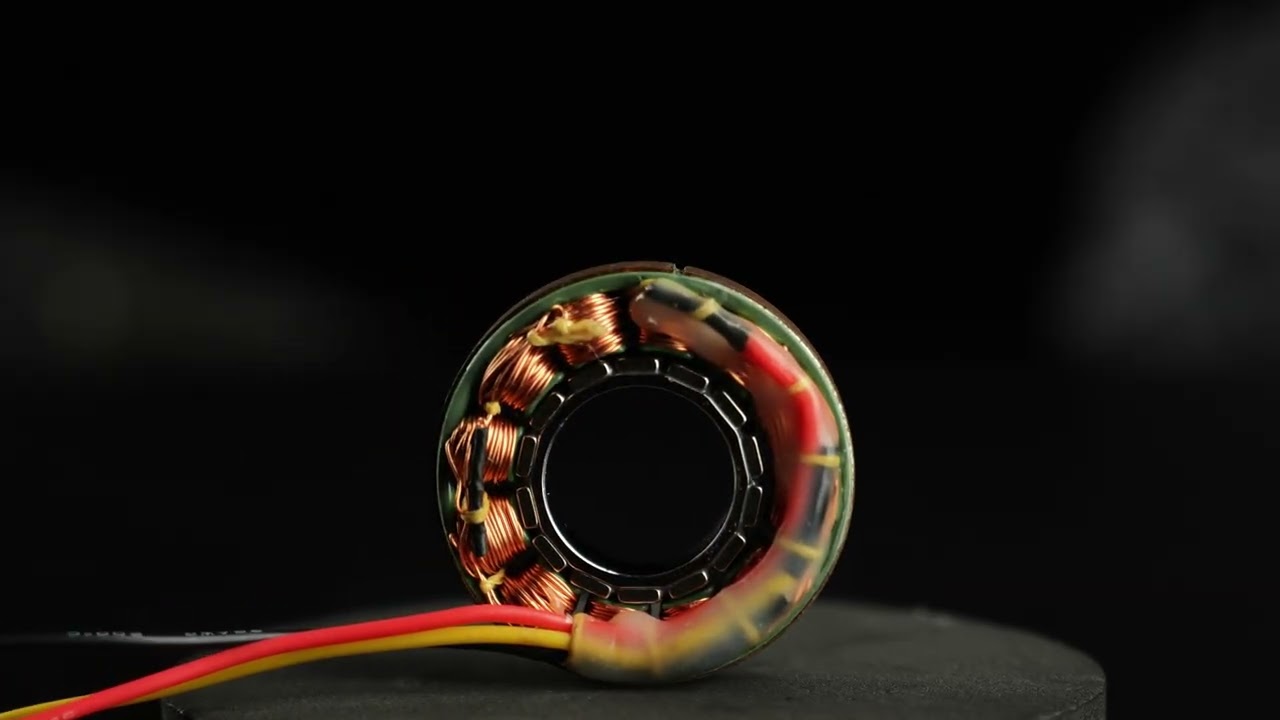
Motor torsi frameless dikirim sebagai dua bagian: stator berlilit dan cincin rotor, tanpa rumah, poros keluaran, atau bantalan. Rakitan direkatkan atau dijepit langsung ke struktur sendi, sehingga diameter luar motor menjadi diameter luar sendi dan lubang berlubang sepanjang sumbu putar tetap bebas untuk kabel, cincin slip, atau poros masuk reduksi.
Konsekuensi praktisnya adalah kekompakan dan transparansi mekanis: tidak ada rumah girboks yang perlu diperhitungkan dalam desain, dan kekakuan sendi ditentukan oleh struktur penopang, bukan oleh selubung motor. Konsekuensi lainnya adalah dukungan bantalan, penyelarasan, dan pembuangan panas berpindah ke integrator. Desain frameless menguntungkan tim yang sudah menangani desain struktural dan termal sendi, dan merugikan mereka yang mencari unit siap pasang.
Seri RI: Motor Torsi Frameless Rotor Dalam
Seri RI adalah sisi rotor dalam dari lini ini. Menurut pabrikan, motor ini dikembangkan untuk robotika presisi tinggi dan otomasi industri — eksoskeleton, robot berkaki empat, dan lengan kolaboratif — dan dicirikan oleh densitas torsi tinggi, torsi cogging rendah, serta resolusi kendali hingga 0,01°. Lebar dan ketebalan dirancang untuk ruang pemasangan yang sempit, dan seri ini mendukung penyesuaian.
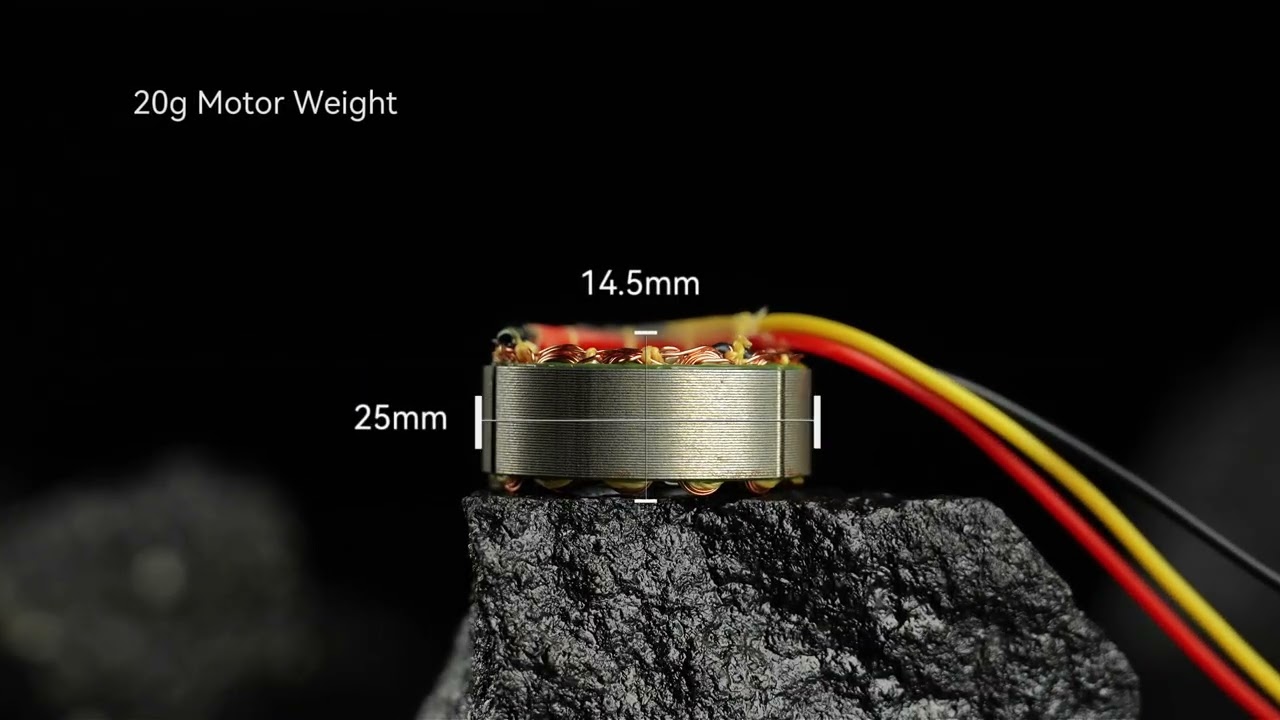
Perbandingan berikut mencakup tujuh model RI, dari 20 g hingga 500 g, dengan torsi puncak 72 mN·m hingga 4,95 N·m. Lubang tumbuh secara teratur mengikuti ukuran bodi, dari 11,6 mm pada RI20 hingga 45 mm pada RI100; biasanya parameter inilah yang menentukan apakah sebuah sendi dapat melewatkan bundel kabelnya melalui motor.
| Model | Dimensi | Lubang / poros berlubang | Berat | Torsi puncak |
|---|---|---|---|---|
| RI20 KV600 | Ø25 × 14,5 mm | 11,6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180,8 g | 1,67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155,9 g | 1,63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270,4 g | 2,68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40,5 mm | 411 g | 4,1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4,95 N·m |
Spesifikasi sebagaimana dipublikasikan pabrikan pada halaman produknya sendiri. Lubang dinyatakan sebagai diameter tembus atau diameter poros berlubang, bergantung modelnya.
Seri RO: Motor Torsi Frameless Rotor Luar
Seri RO mengambil pendekatan sebaliknya: rotor berputar di luar stator. CubeMars memosisikan lini ini untuk robotika dengan penekanan pada lubang berlubang yang besar, dan membagi setiap ukuran menjadi dua versi: Standard dengan sensor Hall dan Lite tanpanya. Perbedaan ini penting pada saat integrasi, karena sendi yang membutuhkan umpan balik komutasi saat start memerlukan versi bersensor Hall.
Tabel berikut memuat lima model RO, dari RO40 Lite 60 g hingga RO100 710 g. Torsi puncak berkisar 0,6 N·m hingga 12 N·m, dan kecepatan tanpa beban yang dipublikasikan turun seiring membesarnya bodi, dari 5520 rpm pada RO60 menjadi 2550 rpm pada RO100 — konsekuensi wajar dari KV yang lebih rendah pada model yang lebih besar dan lebih bertorsi.
| Model | Dimensi | Berat | Torsi puncak | Kecepatan tanpa beban | Versi |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 mm | 60 g | 0,6 N·m | 3400 rpm | Lite (tanpa Hall) |
| RO50 KV108 Lite | Ø61,7 × 14,5 mm | 105 g | 0,9 N·m | 2600 rpm | Lite (tanpa Hall) |
| RO60 KV115 Standard | Ø73,8 × 23 mm | 248 g | 2,4 N·m | 5520 rpm | Standard (dengan Hall) |
| RO80 KV105 Standard | Ø92,6 × 26,4 mm | 352 g | 4 N·m | 5040 rpm | Standard (dengan Hall) |
| RO100 KV55 Standard | Ø113,5 × 36,2 mm | 710 g | 12 N·m | 2550 rpm | Standard (dengan Hall) |
Spesifikasi sebagaimana dipublikasikan pabrikan pada halaman produknya sendiri. «Standard» dan «Lite» masing-masing menunjukkan versi dengan dan tanpa sensor Hall.
Rotor Dalam atau Rotor Luar: Perbedaan Arsitekturnya
Pilihan antara kedua seri sebagian besar adalah persoalan selubung fisik yang dapat diterima sendi. Rotor dalam memusatkan massa berputar dekat sumbu, menjaga inersia rotor tetap rendah dan cocok untuk sendi yang harus berakselerasi cepat; angka RI yang dipublikasikan mencerminkan ini, dengan model RI terbesar mencapai 4,95 N·m pada 500 g. Rotor luar menempatkan rotor pada radius lebih besar, yang menguntungkan produksi torsi pada kecepatan rendah: RO100 menghasilkan 12 N·m, sekitar dua setengah kali puncak RI100, pada 710 g.
| Karakteristik | RI100 KV105 | RO100 KV55 |
|---|---|---|
| Tata letak rotor | Rotor dalam | Rotor luar |
| Diameter luar | 104 mm | 113,5 mm |
| Panjang aksial | 26 mm | 36,2 mm |
| Berat | 500 g | 710 g |
| Torsi puncak | 4,95 N·m | 12 N·m |
| Lubang | 45 mm | Lubang berlubang besar |
| Umpan balik komutasi | Bergantung model | Hall pada versi Standard |
Nilai sebagaimana dipublikasikan pabrikan. Kedua model adalah yang terbesar di seri masing-masing dan bukan pengganti langsung.
Panjang aksial adalah angka penentu kedua. Seri RI tetap tipis — 13 mm hingga 27 mm di seluruh lini — cocok untuk sendi yang motornya harus hilang di dalam segmen anggota gerak. Lini RO lebih tinggi, dan RO100 dengan 36,2 mm meminta lebih banyak ruang aksial daripada yang biasanya tersedia pada pergelangan tangan atau pergelangan kaki yang ringkas.
Di Mana Masing-masing Seri Cocok
Kedua seri menargetkan kumpulan mesin luas yang sama, tetapi dimensi yang dipublikasikan mengarahkan mereka ke sendi yang berbeda. Lini RI dengan penampang tipis dan lubang kecil pada ukuran bawah cocok untuk sendi ringan dan ruang kritis: RI20 dan RI30 pada 20 g dan 40 g secara alami berada di pinggul eksoskeleton atau kaki robot berkaki empat kecil, tempat setiap gram ditanggung pemakainya atau anggaran muatan. Model RI yang lebih besar beralih ke sumbu lengan kolaboratif, tempat lubang 45 mm pada RI100 memberi ruang bagi bundel kabel yang harus melewati sendi berputar.
Lini RO berfokus pada sendi yang menukar ruang aksial dengan torsi dan lubang tembus besar. Sumbu dasar lengan cobot, pinggul robot berkaki empat yang berat, atau sendi eksoskeleton yang membutuhkan torsi sekaligus ruang kabel adalah kasus tipikal untuk versi Standard. Versi Lite pada 60 g dan 105 g adalah opsi kritis berat ketika sendi dapat berkomutasi tanpa umpan balik Hall.
Catatan Integrasi
Tiga hal menentukan sebagian besar pemasangan frameless. Pertama adalah umpan balik komutasi: versi RO Standard dikirim dengan sensor Hall dan versi Lite tanpanya, sehingga pengendali yang membutuhkan posisi rotor saat start harus dipasangkan dengan versi yang tepat. Kedua adalah lubang: harus memberi jalan bagi bundel kabel, cincin slip, atau poros reduksi yang benar-benar digunakan sendi, dan nilai lubang yang dipublikasikan pada seri RI berkisar 11,6 mm hingga 45 mm. Ketiga adalah jalur termal. Tanpa rumah, panas stator harus keluar melalui struktur tempat ia direkatkan, sehingga permukaan pemasangan menjadi bagian dari desain termal.
Jelajahi di ToBMS
Model yang dibahas dalam artikel ini adalah sebagai berikut dan dapat dibandingkan berdampingan:
Dua belas model yang saat ini tercantum dalam kategori motor torsi frameless termasuk dalam seri RI dan RO, dan seluruh lini dipublikasikan oleh CubeMars.
Kesimpulan
Seri RI dan RO mencakup dua arsitektur frameless standar dari satu pabrikan, yang membuat perbandingan menjadi sangat jelas: merek yang sama, format data yang sama, dan pemisahan tegas antara desain rotor dalam yang tipis dan ringan dengan desain rotor luar yang menukar panjang aksial demi torsi dan ukuran lubang. Untuk sendi dengan anggaran aksial ketat, seri RI adalah titik awal yang alami. Untuk sendi yang lebih membutuhkan torsi dan ruang kabel daripada ketipisan, seri RO — dan khususnya versi Standard bersensor Hall — adalah titik awal yang lebih baik.