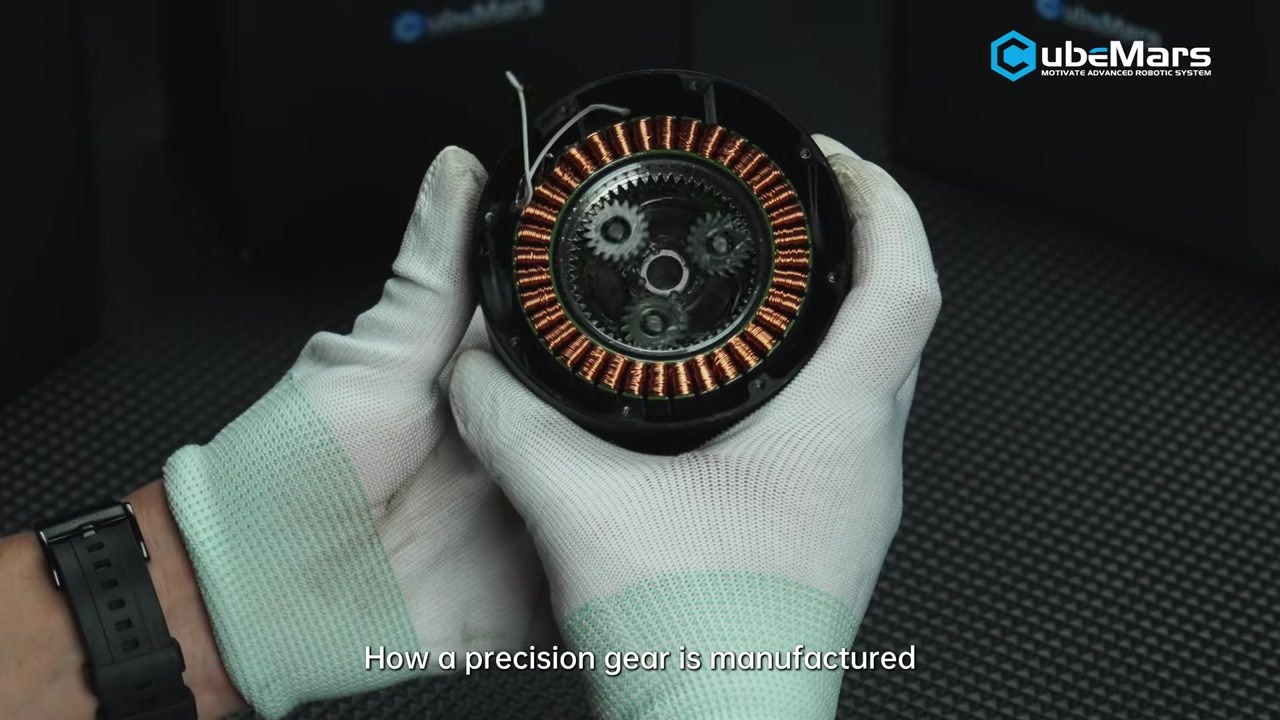
CubeMars, çerçevesiz tork motoru gamını iki rotor mimarisi etrafında kurar: iç rotorlu (inrunner) RI serisi ve dış rotorlu (outrunner) RO serisi. İkisi de gövde, yatak veya mil olmadan stator-rotor kiti olarak tedarik edilir; mekanik sınır makine tasarımcısına bırakılır. Bu makale, üreticinin iki seri için yayımladığı verileri yan yana koyar ve her mimarinin robotik bir eklemde nereye uyduğunu açıklar.
Videoda Nelere Yer Veriliyor
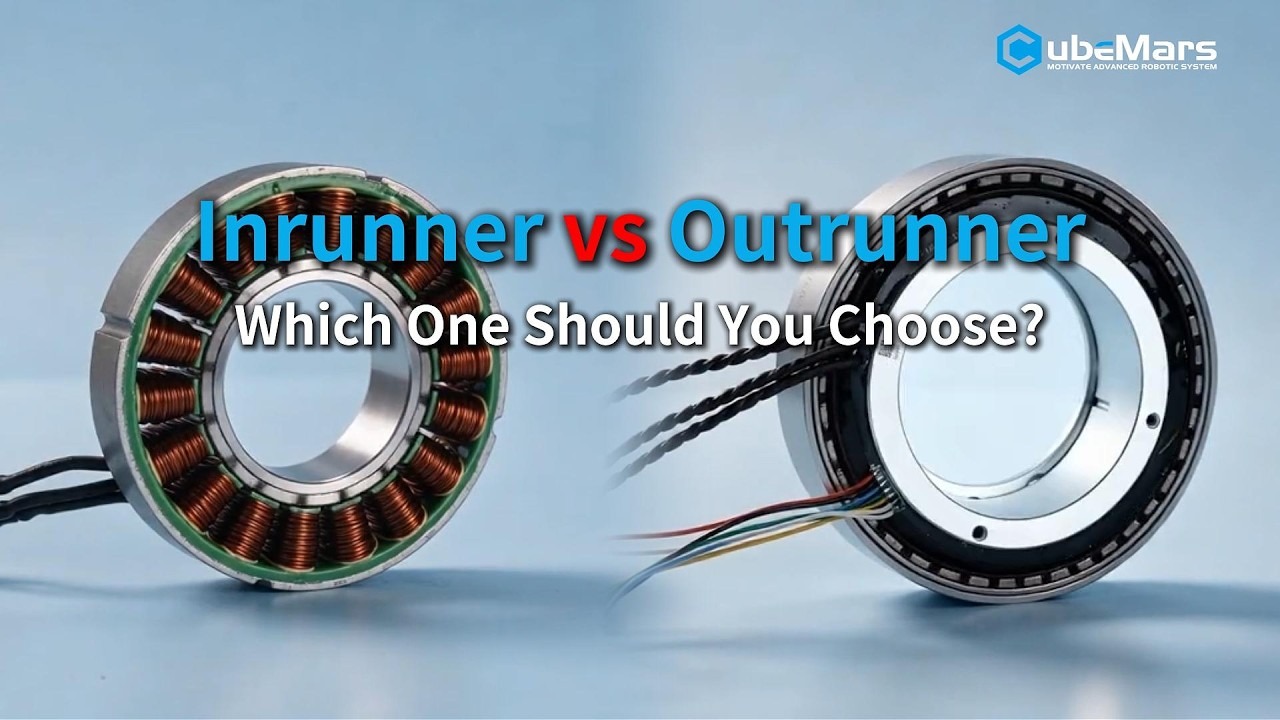
CubeMars bu seçimi 46 saniyede bir rotor yerleşimi sorunu olarak çerçeveler. Inrunner, statoru dışarıda tutar, rotor merkezde döner; bu daha düşük dönme ataleti ve daha hızlı tepki verir. Üretici bunu sık sık başlayıp duran hassas eklemlere yönlendirir. Outrunner ise statoru merkeze koyar, rotor dışarıda döner ve daha uzun kaldıraç kolu aynı hacimde daha fazla tork üretir. Video seçim ölçütleriyle kapanır: tork, hız, kullanılabilir alan, içi boş mil ihtiyacı ve mekanik entegrasyon.
Orijinal Video
Kaynak: CubeMars resmi YouTube kanalı
Video: CubeMars RI ve RO Serisi Çerçevesiz Tork Motorları
«Çerçevesiz» Pratikte Ne Anlama Gelir
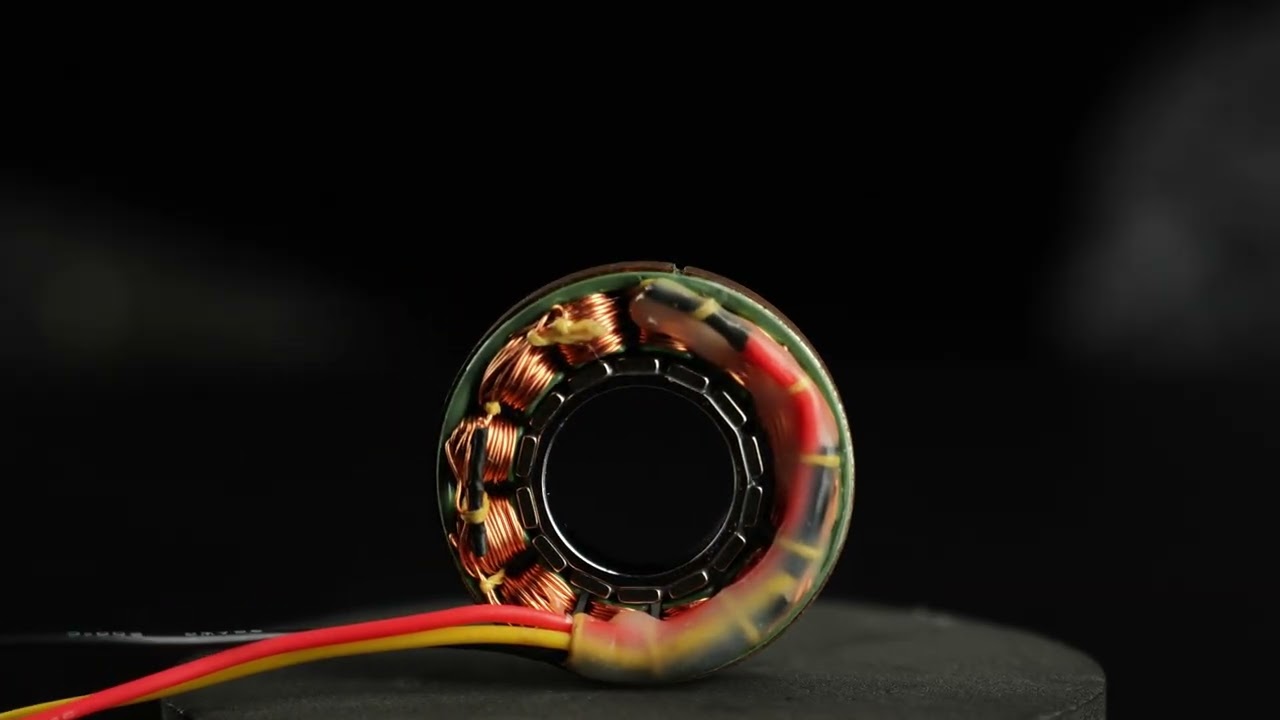
Çerçevesiz tork motoru iki parça olarak gelir: sarılmış stator ve rotor halkası; gövde, çıkış mili veya yatak yoktur. Düzenek doğrudan eklem yapısına yapıştırılır veya kenetlenir, böylece motorun dış çapı eklemin dış çapı olur ve dönme ekseni boyunca uzanan boş delik kablolama, kayar kontak halkaları veya redüktör giriş mili için açık kalır.
Pratik sonuçlar kompaktlık ve mekanik şeffaflıktır: tasarımda dikkate alınacak bir redüktör gövdesi yoktur ve eklem rijitliğini motor kasası değil taşıyıcı yapı belirler. Buna karşılık yatak desteği, hizalama ve ısı tahliyesi entegratöre geçer. Çerçevesiz tasarım, eklemin yapısal ve termal tasarımını zaten üstlenen ekipleri ödüllendirir, tak-çalıştır bir ünite arayanları ise zorlar.
RI Serisi: İç Rotorlu Çerçevesiz Tork Motorları
RI serisi gamın iç rotorlu tarafıdır. Üreticiye göre bu motorlar yüksek hassasiyetli robotik ve endüstriyel otomasyon için geliştirilmiştir — dış iskelet, dört ayaklı robotlar ve kolaboratif kollar — ve yüksek tork yoğunluğu, düşük kavrama torku ve 0,01°’ye varan kontrol çözünürlüğü ile öne çıkar. Genişlik ve kalınlık dar kurulum boşlukları için tasarlanmıştır ve seri özelleştirmeyi destekler.
Aşağıdaki karşılaştırma yedi RI modelini kapsar: 20 g ile 500 g arası, tepe torku 72 mN·m ile 4,95 N·m arası. Delik gövde boyutuyla düzenli büyür, RI20’de 11,6 mm’den RI100’de 45 mm’ye; genellikle bir eklemin kablo demetini motorun içinden geçirip geçiremeyeceğine karar veren parametre budur.
| Model | Boyutlar | Delik / boş mil | Ağırlık | Tepe torku |
|---|---|---|---|---|
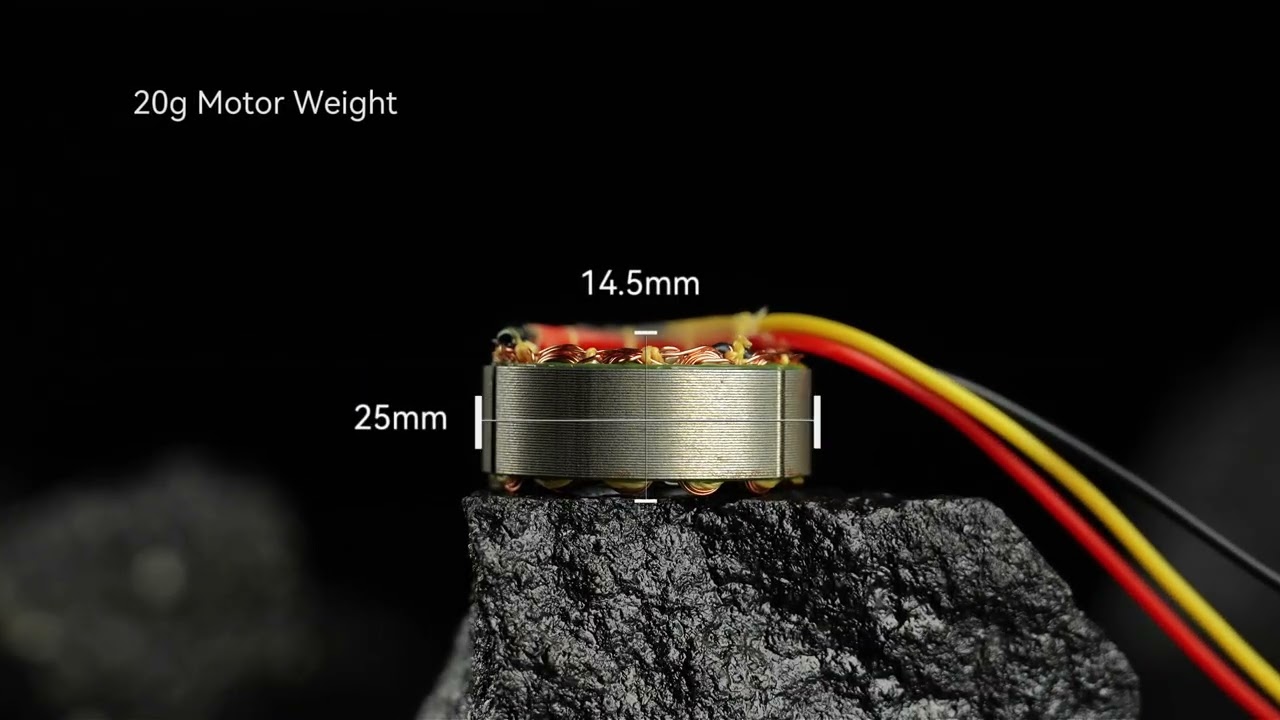
| RI20 KV600 | Ø25 × 14,5 mm | 11,6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180,8 g | 1,67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155,9 g | 1,63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270,4 g | 2,68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40,5 mm | 411 g | 4,1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4,95 N·m |
Teknik değerler üretici tarafından kendi ürün sayfalarında yayımlandığı gibidir. Delik, modele göre geçiş deliği çapı veya boş mil çapı olarak verilir.
RO Serisi: Dış Rotorlu Çerçevesiz Tork Motorları
RO serisi ters yaklaşımı benimser: rotor statorun dışında döner. CubeMars bu gamı geniş boş delik vurgusuyla robotiğe konumlandırır ve her boyutu iki yapıya ayırır: Hall sensörlü Standard ve sensörsüz Lite. Bu ayrım entegrasyon sırasında önemlidir, çünkü çalıştırmada komütasyon geri beslemesine ihtiyaç duyan bir eklem Hall sensörlü yapıyı gerektirir.
Aşağıdaki tablo beş RO modelini kapsar: 60 g RO40 Lite’tan 710 g RO100’e. Tepe torku 0,6 N·m ile 12 N·m arasındadır ve yayımlanan boşta devir, gövde büyüdükçe RO60’ta 5520 rpm’den RO100’de 2550 rpm’ye düşer; daha büyük ve daha yüksek torklu modellerde KV’nin düşmesinin beklenen sonucudur.
| Model | Boyutlar | Ağırlık | Tepe torku | Boşta devir | Yapı |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 mm | 60 g | 0,6 N·m | 3400 rpm | Lite (Hallsuz) |
| RO50 KV108 Lite | Ø61,7 × 14,5 mm | 105 g | 0,9 N·m | 2600 rpm | Lite (Hallsuz) |
| RO60 KV115 Standard | Ø73,8 × 23 mm | 248 g | 2,4 N·m | 5520 rpm | Standard (Halllu) |
| RO80 KV105 Standard | Ø92,6 × 26,4 mm | 352 g | 4 N·m | 5040 rpm | Standard (Halllu) |
| RO100 KV55 Standard | Ø113,5 × 36,2 mm | 710 g | 12 N·m | 2550 rpm | Standard (Halllu) |
Teknik değerler üretici tarafından kendi ürün sayfalarında yayımlandığı gibidir. «Standard» ve «Lite» sırasıyla Hall sensörlü ve sensörsüz yapıları belirtir.
İç Rotor mu Dış Rotor mu: Mimarıler Nasıl Ayrılır
İki seri arasındaki seçim çoğunlukla eklemin kaldırabileceği fiziksel sınırın sorusudur. İç rotor dönen kütlesini eksene yakın toplar, rotor ataletini düşük tutar ve hızlı ivmelenmesi gereken eklemlere uyar; yayımlanan RI değerleri bunu yansıtır, en büyük RI modeli 500 g’de 4,95 N·m’ye ulaşır. Dış rotor rotoru daha büyük yarıçapa yerleştirir, bu da düşük hızda tork üretimini destekler: RO100, 710 g’de RI100 tepe değerinin yaklaşık iki buçuk katı olan 12 N·m verir.
| Özellik | RI100 KV105 | RO100 KV55 |
|---|---|---|
| Rotor yerleşimi | İç rotor | Dış rotor |
| Dış çap | 104 mm | 113,5 mm |
| Eksenel uzunluk | 26 mm | 36,2 mm |
| Ağırlık | 500 g | 710 g |
| Tepe torku | 4,95 N·m | 12 N·m |
| Delik | 45 mm | Geniş boş delik |
| Komütasyon geri beslemesi | Modele göre | Standard yapılarda Hall |
Değerler üretici tarafından yayımlandığı gibidir. İki model kendi serilerinin en büyüğüdür ve doğrudan birbirinin yerine geçmez.
Eksenel uzunluk ikinci belirleyici değerdir. RI serisi ince kalır — tüm gamda 13 mm ile 27 mm — bu da motorun bir uzuv segmentinin içinde kaybolması gereken eklemlere uyar. RO gamı daha yüksektir ve 36,2 mm ile RO100, kompakt bir bilek veya ayak bileğinin sunabileceğinden daha fazla eksenel alan ister.
Her Seri Nereye Uyar
İki seri de aynı geniş makine kümesini hedefler, ancak yayımlanan boyutlar onları farklı eklemlere yönlendirir. İnce kesiti ve alt uçtaki küçük delikleriyle RI gamı hafif ve alanı kritik eklemlere uyar: 20 g ve 40 g’lik RI20 ile RI30, her gramın kullanıcı veya yük bütçesi tarafından taşındığı bir dış iskelet kalçasında veya küçük bir dört ayaklı robotun bacağında doğal olarak yer alır. Daha büyük RI modelleri kolaboratif kolların eksenlerine geçer; burada RI100’ün 45 mm deliği dönen bir eklemden geçmesi gereken kablo demetine yer bırakır.
RO gamı, eksenel alanı tork ve geniş geçiş deliğiyle takas eden eklemlere yoğunlaşır. Bir kobot kolunun taban ekseni, ağır bir dört ayaklı robotun kalçası veya hem tork hem kablo payı gerektiren bir dış iskelet eklemi, Standard yapılar için tipik durumlardır. 60 g ve 105 g’lik Lite yapılar ise eklemin Hall geri beslemesi olmadan komütasyon yapabildiği durumlarda ağırlığa duyarlı seçenektir.
Entegrasyon Notları
Çerçevesiz kurulumların çoğunu üç nokta belirler. Birincisi komütasyon geri beslemesidir: RO Standard yapılar Hall sensörleriyle, Lite yapılar sensörsüz gelir; bu nedenle çalıştırmada rotor konumuna ihtiyaç duyan bir sürücü doğru yapıyla eşleşmelidir. İkincisi deliktir: eklemin gerçekte kullandığı kablo demeti, kontak halkası veya redüktör milini geçirecek payı bırakmalıdır ve RI serisinde yayımlanan delik değerleri 11,6 mm ile 45 mm arasındadır. Üçüncüsü termal yoldur. Gövde olmadığında statorun ısısı yapıştırıldığı yapı üzerinden atılmalıdır, dolayısıyla montaj yüzeyi termal tasarımın parçası olur.
ToBMS Üzerinde Keşfet
Bu makalede ele alınan modeller aşağıdadır ve yan yana karşılaştırılabilir:
Çerçevesiz tork motorları kategorisinde şu anda yer alan modellerden on ikisi RI ve RO serilerine aittir ve tam gamı CubeMars yayımlar.
Sonuç
RI ve RO serileri, standart iki çerçevesiz mimariyi tek bir üreticide kapsar; bu da karşılaştırmayı alışılmadık ölçüde net kılar: aynı marka, aynı yayımlanmış veri biçimi ve ince-hafif iç rotor tasarımları ile eksenel uzunluğu tork ve delik büyüklüğüyle takas eden dış rotor tasarımları arasında açık bir ayrım. Eksenel bütçesi sıkı bir eklem için RI serisi doğal başlangıç noktasıdır. İncelikten çok tork ve kablo payına ihtiyaç duyan bir eklem için ise RO serisi — ve özellikle Hall sensörlü Standard yapılar — daha iyi bir başlangıç noktasıdır.