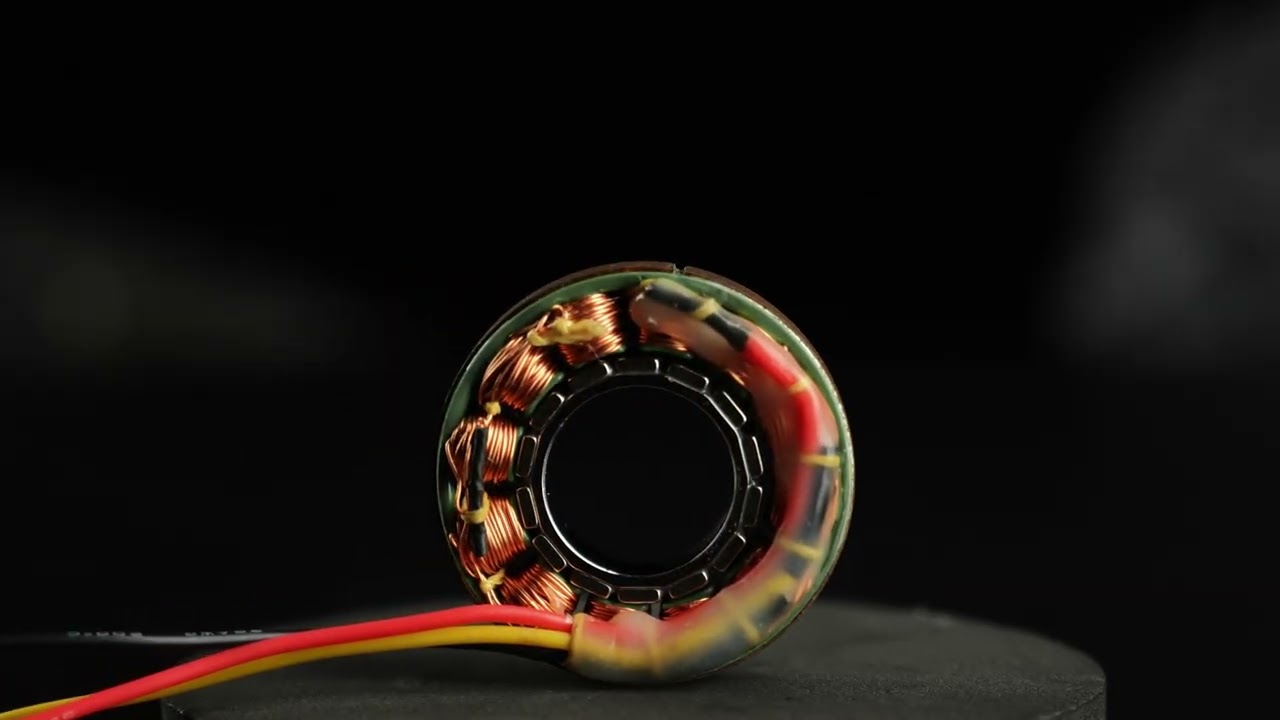
CubeMars estructura su gama de motores de par sin carcasa en torno a dos arquitecturas de rotor: la serie RI, de rotor interno (inrunner), y la serie RO, de rotor externo (outrunner). Ambos se suministran como kit de estátor y rotor sin envolvente, rodamientos ni eje, lo que deja el contorno mecánico en manos del diseñador de la máquina. Este artículo coloca uno junto al otro los datos publicados por el fabricante para ambas series y explica dónde encaja cada arquitectura en una articulación robótica.
Qué muestra el vídeo
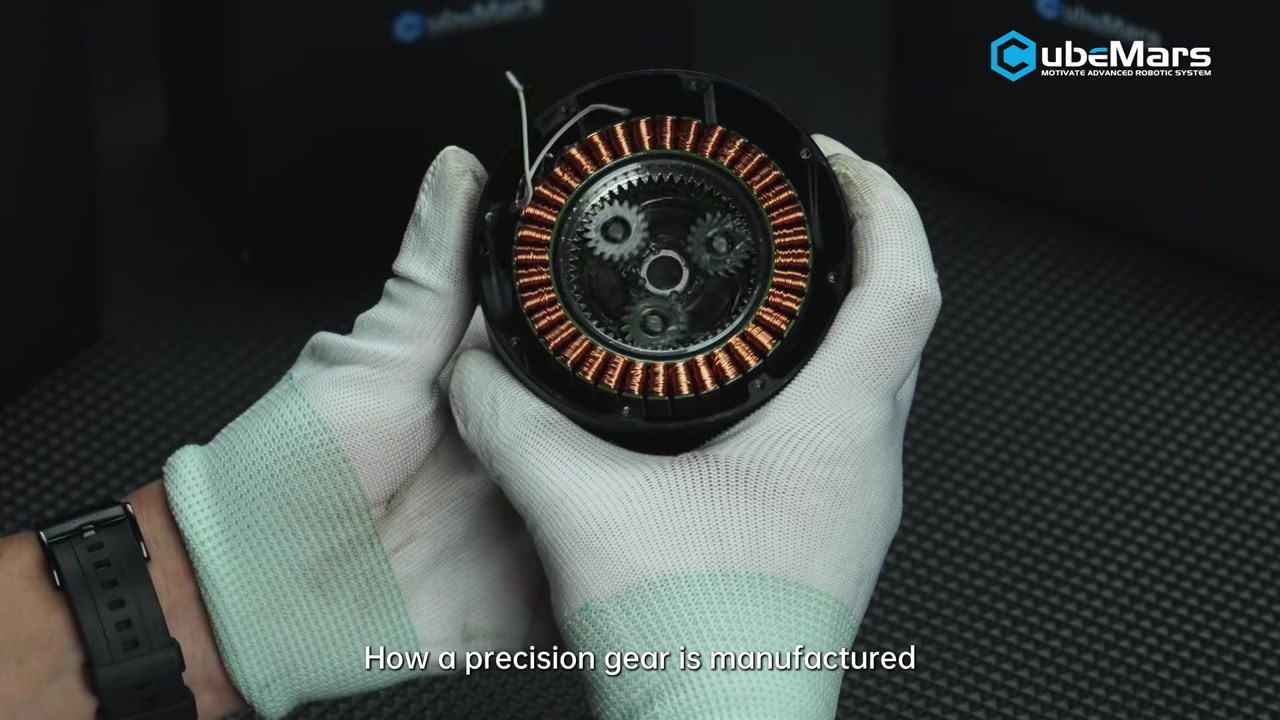
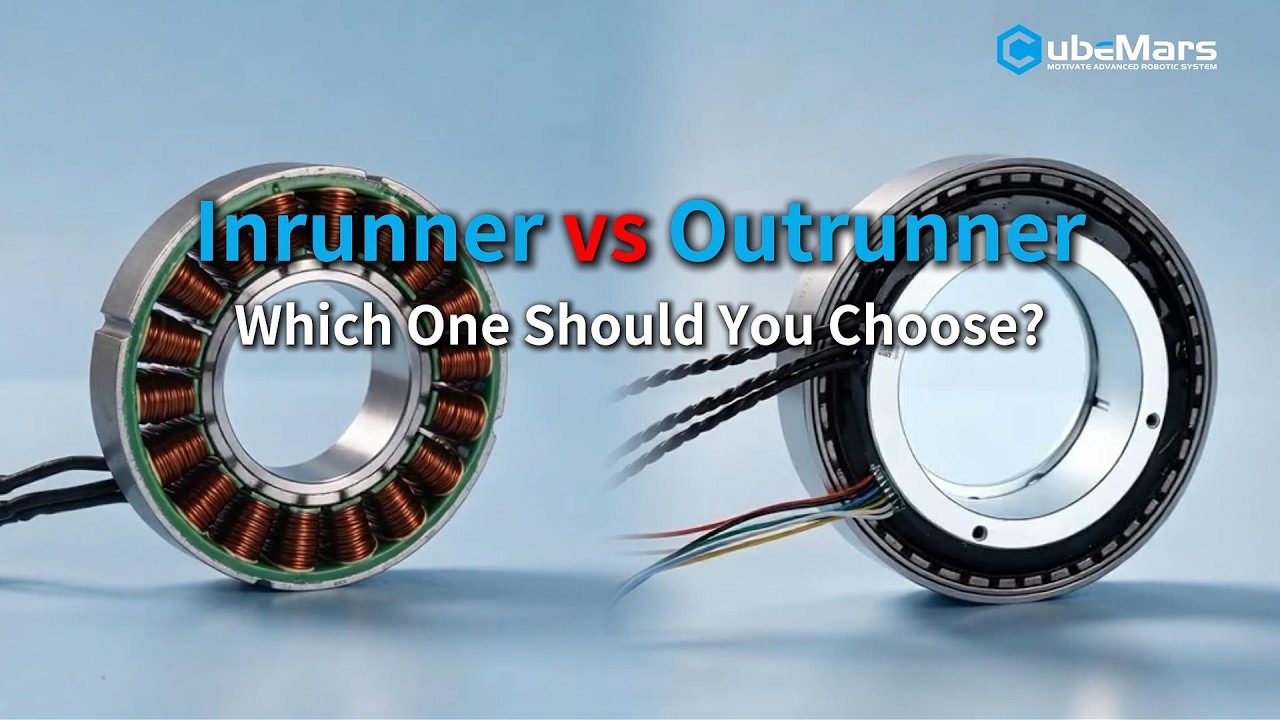
CubeMars plantea la elección en 46 segundos como una cuestión de disposición del rotor. El inrunner mantiene el estátor en el exterior con el rotor girando en el centro, lo que da una inercia de rotación menor y una respuesta más rápida; el fabricante lo orienta a articulaciones de precisión que arrancan y se detienen con frecuencia. El outrunner sitúa el estátor en el centro con el rotor girando por fuera, y su brazo de palanca más largo produce más par dentro del mismo contorno. El clip cierra con los criterios de selección: par, velocidad, espacio disponible, necesidad de eje hueco e integración mecánica.
Vídeo original
Fuente: canal oficial de CubeMars en YouTube
Vídeo: Motores de par sin carcasa CubeMars series RI y RO
Qué significa «sin carcasa» en la práctica
Un motor de par sin carcasa se entrega en dos piezas: un estátor bobinado y un anillo de rotor, sin envolvente, eje de salida ni rodamientos. El conjunto se pega o se fija directamente en la estructura de la articulación, de modo que el diámetro exterior del motor pasa a ser el de la articulación, y el ánima hueca a lo largo del eje de giro queda libre para el cableado, los anillos colectores o el eje de entrada de un reductor.
Las consecuencias prácticas son compacidad y transparencia mecánica: no hay que diseñar en torno a la caja de un reductor, y la rigidez de la articulación la fija la estructura portante, no una carcasa de motor. La contrapartida es que el apoyo de rodamientos, la alineación y la disipación térmica pasan al integrador. Un diseño sin carcasa favorece a los equipos que ya asumen el diseño estructural y térmico de la articulación, y perjudica a quienes buscan una unidad lista para montar.
Serie RI: motores de par inrunner sin carcasa
La serie RI es el lado de rotor interno de la gama. Según el fabricante, estos motores se desarrollan para robótica de alta precisión y automatización industrial —exoesqueletos, robots cuadrúpedos y brazos colaborativos— y se caracterizan por una alta densidad de par, un par de reluctancia bajo y una resolución de control de hasta 0,01°. Anchura y grosor se han diseñado para espacios de instalación reducidos, y la serie admite personalización.
La comparación siguiente cubre siete modelos RI, de 20 g a 500 g, con un par máximo que va de 72 mN·m a 4,95 N·m. El ánima crece de forma constante con el tamaño de carcasa, desde 11,6 mm en el RI20 hasta 45 mm en el RI100; suele ser este parámetro el que decide si una articulación puede pasar su mazo de cables por dentro del motor.
| Modelo | Dimensiones | Ánima / eje hueco | Peso | Par máximo |
|---|---|---|---|---|
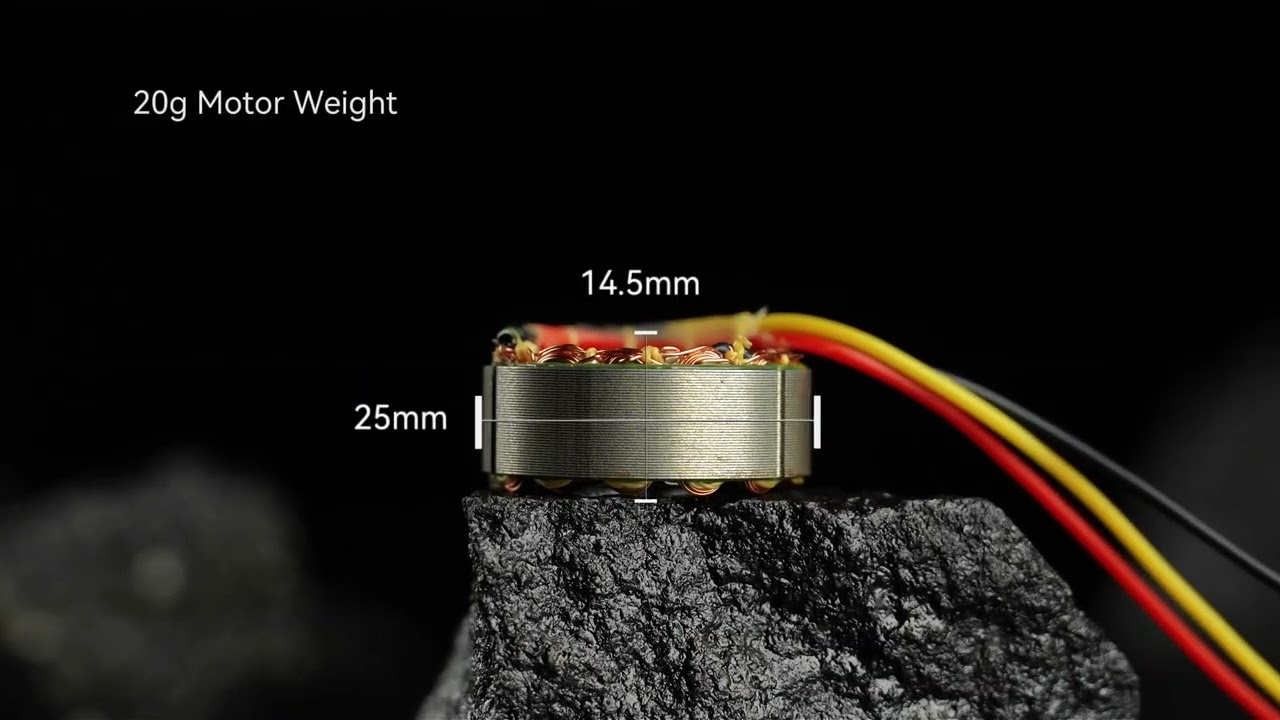
| RI20 KV600 | Ø25 × 14,5 mm | 11,6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180,8 g | 1,67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155,9 g | 1,63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270,4 g | 2,68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40,5 mm | 411 g | 4,1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4,95 N·m |
Especificaciones publicadas por el fabricante en sus propias páginas de producto. El ánima se indica como diámetro de paso o diámetro de eje hueco según el modelo.
Serie RO: motores de par outrunner sin carcasa
La serie RO adopta el enfoque opuesto: el rotor gira por fuera del estátor. CubeMars sitúa esta gama en robótica con énfasis en un ánima hueca amplia, y divide cada tamaño en dos versiones: una versión Standard con sensores Hall y una versión Lite sin ellos. Esta distinción importa en el momento de la integración, porque una articulación que necesita realimentación de conmutación en el arranque exige la versión con sensores Hall.
En la tabla siguiente se recogen cinco modelos RO, desde el RO40 Lite de 60 g hasta el RO100 de 710 g. El par máximo va de 0,6 N·m a 12 N·m, y la velocidad en vacío publicada desciende a medida que crece la carcasa, desde 5520 rpm en el RO60 hasta 2550 rpm en el RO100: la consecuencia esperada de un KV más bajo en los modelos más grandes y con más par.
| Modelo | Dimensiones | Peso | Par máximo | Velocidad en vacío | Versión |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 mm | 60 g | 0,6 N·m | 3400 rpm | Lite (sin Hall) |
| RO50 KV108 Lite | Ø61,7 × 14,5 mm | 105 g | 0,9 N·m | 2600 rpm | Lite (sin Hall) |
| RO60 KV115 Standard | Ø73,8 × 23 mm | 248 g | 2,4 N·m | 5520 rpm | Standard (con Hall) |
| RO80 KV105 Standard | Ø92,6 × 26,4 mm | 352 g | 4 N·m | 5040 rpm | Standard (con Hall) |
| RO100 KV55 Standard | Ø113,5 × 36,2 mm | 710 g | 12 N·m | 2550 rpm | Standard (con Hall) |
Especificaciones publicadas por el fabricante en sus propias páginas de producto. «Standard» y «Lite» designan respectivamente las versiones con y sin sensores Hall.
Rotor interno o rotor externo: en qué se diferencian las arquitecturas
La elección entre ambas series es sobre todo una cuestión del contorno físico que la articulación puede absorber. Un rotor interno concentra su masa giratoria cerca del eje, lo que mantiene baja la inercia del rotor y conviene a las articulaciones que deben acelerar rápido; las cifras publicadas de RI lo reflejan, ya que el mayor modelo RI alcanza 4,95 N·m con 500 g. Un rotor externo sitúa el rotor en un radio mayor, lo que favorece la producción de par a baja velocidad: el RO100 entrega 12 N·m, unas dos veces y media el máximo del RI100, con 710 g.
| Característica | RI100 KV105 | RO100 KV55 |
|---|---|---|
| Disposición del rotor | Rotor interno | Rotor externo |
| Diámetro exterior | 104 mm | 113,5 mm |
| Longitud axial | 26 mm | 36,2 mm |
| Peso | 500 g | 710 g |
| Par máximo | 4,95 N·m | 12 N·m |
| Ánima | 45 mm | Ánima hueca amplia |
| Realimentación de conmutación | Según el modelo | Hall en las versiones Standard |
Valores publicados por el fabricante. Los dos modelos son los mayores de sus respectivas series y no son sustitutos directos.
La longitud axial es la segunda cifra decisiva. La serie RI se mantiene delgada —de 13 mm a 27 mm en toda la gama—, lo que conviene a articulaciones donde el motor debe desaparecer dentro de un segmento del miembro. La gama RO es más alta, y el RO100, con sus 36,2 mm, exige más espacio axial del que suele tener una muñeca o un tobillo compactos.
Dónde encaja cada serie
Ambas series apuntan al mismo conjunto amplio de máquinas, pero las dimensiones publicadas las llevan a articulaciones distintas. La gama RI, con su sección delgada y sus ánimas pequeñas en los tamaños menores, conviene a articulaciones ligeras y con espacio crítico: el RI20 y el RI30, de 20 g y 40 g, encajan de forma natural en la cadera de un exoesqueleto o en la pata de un pequeño robot cuadrúpedo, donde cada gramo lo carga el usuario o el presupuesto de carga útil. Los modelos RI mayores pasan a los ejes de los brazos colaborativos, donde el ánima de 45 mm del RI100 deja sitio al mazo que debe atravesar una articulación giratoria.
La gama RO se concentra en articulaciones que cambian espacio axial por par y por un ánima pasante amplia. El eje de base de un brazo de cobot, la cadera de un robot cuadrúpedo pesado, o una articulación de exoesqueleto que necesita a la vez par y holgura para el cableado son casos típicos de las versiones Standard. Las versiones Lite, de 60 g y 105 g, son la opción crítica en peso cuando la articulación puede conmutar sin realimentación Hall.
Notas de integración
Tres detalles deciden la mayoría de las instalaciones sin carcasa. El primero es la realimentación de conmutación: las versiones RO Standard se entregan con sensores Hall y las Lite sin ellos, de modo que un controlador que necesita la posición del rotor en el arranque debe emparejarse con la versión correcta. El segundo es el ánima: debe dejar pasar el mazo, el anillo colector o el eje del reductor que la articulación usa realmente, y los valores publicados de ánima van de 11,6 mm a 45 mm en la serie RI. El tercero es el camino térmico. Sin carcasa, el calor del estátor debe salir por la estructura a la que está pegado, de modo que la superficie de montaje pasa a formar parte del diseño térmico.
Explorar en ToBMS
Los modelos tratados en este artículo son los siguientes y pueden compararse uno junto al otro:
- Motor de par inrunner sin carcasa CubeMars RI50 KV100
- Motor de par inrunner sin carcasa CubeMars RI80 V2.0 KV75
- Motor de par inrunner sin carcasa CubeMars RI100 KV105
- Motor de par sin carcasa CubeMars RO50 KV108 Lite
- Motor de par sin carcasa CubeMars RO100 KV55 Standard
Doce de los modelos actualmente recogidos en la categoría de motores de par sin carcasa pertenecen a las series RI y RO, y la gama completa la publica CubeMars.
Conclusión
Las series RI y RO cubren las dos arquitecturas estándar sin carcasa en un solo fabricante, lo que hace la comparación especialmente limpia: la misma marca, el mismo formato de datos publicados y una separación clara entre diseños de rotor interno delgados y ligeros, y diseños de rotor externo que cambian longitud axial por par y tamaño de ánima. Para una articulación con un presupuesto axial ajustado, la serie RI es el punto de partida natural. Para una articulación que necesita más par y holgura de cableado que delgadez, la serie RO —y en particular las versiones Standard con sensores Hall— es el mejor punto de partida.