
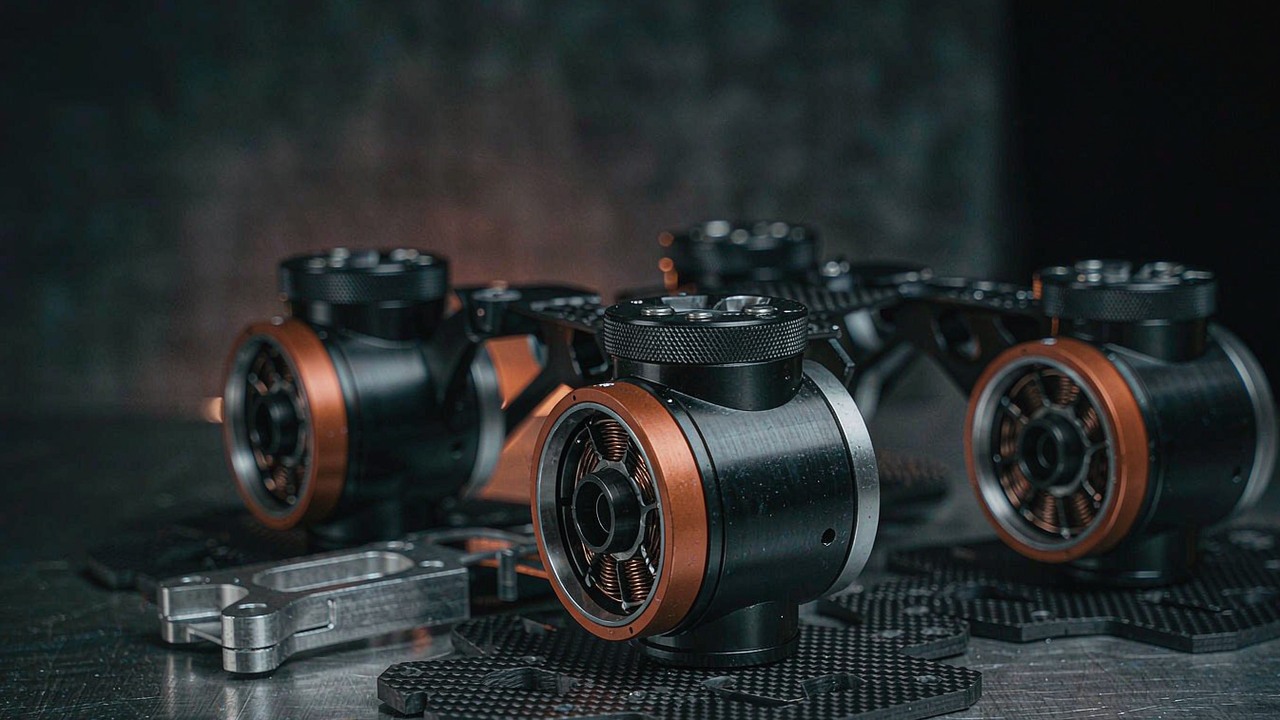
Tungkai bukanlah lengan yang kebetulan mengarah ke tanah. Lengan robot dispesifikasikan terhadap muatan dan waktu siklus, dan sebagian besar waktunya ia bergerak atau menunggu; tungkai Robot Berkaki Empat membawa massa mesin melalui setiap langkah, menghabiskan sebagian besar langkah itu untuk menahan torsi sambil hampir tidak berputar, lalu harus membalik arah beberapa kali per detik tanpa pernah sempat mendingin. Ketiga fakta itu mengambil daftar pendek motor yang lazim - torsi, kecepatan, selubung, massa - dan menyusunnya ulang, karena kendala yang menentukan apakah sebuah mesin dapat berlari trot selama dua puluh menit bukanlah torsi puncak yang dapat dicapai sebuah sendi untuk sebagian kecil detik, melainkan berapa banyak panas yang sudah tersimpan di kumparan pada saat transien berikutnya tiba. Memilih motor BLDC untuk sendi robot berkaki empat karena itu dimulai dari gaya berjalan, melewati tiga jenis torsi yang diminta tungkai, dan berakhir pada batas termal, karena di sanalah siklus kerja sebenarnya diputuskan.
Jawaban singkat
Tungkai berkaki empat menuntut tiga hal dari motor sendinya yang tidak dituntut oleh mesin beroda atau mesin berbasis tetap. Selama fase tumpu, sendi menopang berat tubuh sambil berputar lambat, yaitu siklus torsi kontinu dengan daya mekanis yang hampir tidak keluar dari poros dan karena itu hampir tanpa bantuan aliran udara atau gerakan dalam membuang panas dari kumparan. Selama kontak dan tolakan, sendi yang sama menerima impuls beberapa kali beban berdiri, yang datang melalui roda gigi planet dan membalik arah pada setiap langkah. Dan biasanya ada dua belas aktuator semacam itu di dalam satu cangkang tubuh yang menyedot daya dari satu baterai, sehingga angka per sendi harus dibaca bersama apa yang sedang dilakukan sebelas aktuator lain pada saat yang sama. Motor sendi berkaki empat karena itu dipilih dari kelas Aktuator Robotik - motor, tahap roda gigi planet, perangkat umpan balik dan drive dalam satu housing siap baut - karena alternatifnya, kit tanpa rangka yang telanjang, menyerahkan kepada integrator untuk memecahkan beban kejut, penyegelan dan jalur panas dari nol.
Daftar pendek berikut membaca lima aktuator CubeMars yang dikaitkan dengan aplikasi robot berkaki empat sebagai satu himpunan spesifikasi, diurutkan dari unit 380 g hingga unit 960 g. Batas yang memisahkan mereka dalam praktik bukanlah kolom torsi melainkan arus nominal di sebelahnya, karena arus nominal adalah yang dibayar tungkai secara terus-menerus, dan selisih antara torsi nominal dan torsi puncak menentukan berapa besar cadangan yang masih tersisa untuk transien ketika cadangan itu sudah terpakai sebagian.
Apa yang diminta tungkai berkaki empat dari motor sendi
Tiga kendala di bawah ini bukan fitur yang ditambahkan di atas spesifikasi motor yang normal. Kendala-kendala itu memindahkan kendala pengikat dari keluaran maksimum ke keluaran berkelanjutan, dan itulah sebabnya daftar pendek yang disusun hanya dari torsi puncak cenderung menghasilkan mesin yang dapat berdiri, mengambil beberapa langkah, lalu terlipat.
Empat kaki berbagi beban sampai salah satunya tidak lagi
Robot berkaki empat yang diam membagi beratnya ke empat kaki, sehingga torsi berdiri pada setiap lutut kira-kira seperempat massa mesin yang bekerja melalui lengan momen tungkai. Gambaran yang nyaman itu berubah begitu mesin bergerak. Dalam trot - gaya berjalan yang dipakai sebagian besar platform berkaki pada kecepatan tinggi - pasangan diagonal meninggalkan tanah dan mendarat bersamaan sehingga ada selang ketika hanya dua kaki menapak, sedangkan dalam gaya berjalan biasa ada selang dengan tiga kaki menapak. Bahkan dalam trot berdiri, beban tidak terbagi merata, karena kaki yang paling dekat dengan pusat massa membawa lebih banyak dan distribusi depan-belakang bergantung pada tempat muatan dan baterai berada. Akibatnya bagi motor adalah torsi kerja selama satu langkah bukan seperempat berat mesin; nilainya berayun antara kira-kira sepertiga hingga lebih dari setengah bergantung pada gaya berjalan dan saatnya, dan puncak ayunan itu adalah transien yang harus dilewati sendi dua kali per kaki per langkah. Anggaran yang dibangun atas kasus statis empat kaki tidak cukup konservatif untuk berguna, dan ayunan antara tumpu bersama dan tumpu tunggal itulah yang membedakan siklus kerja tungkai Robot Berkaki Empat dari siklus kerja sendi yang hanya perlu menahan bagiannya sendiri.
Fase tumpu adalah kondisi diam, dan fase ayun adalah percepatan
Setiap sendi pada tungkai mengalami dua paruh siklus yang sangat berbeda. Pada fase tumpu, telapak menapak di tanah dan tubuh bergerak melewatinya; lutut menekuk dan melurus sedikit, sehingga kecepatan sudut sendi rendah sementara torsi sendi tinggi dan berkelanjutan. Pada fase ayun, telapak berada di udara dan tidak ada yang ditopang, sehingga torsi turun menjadi sekadar yang dituntut oleh inersia tungkai sendiri sementara kecepatan sudut naik sebesar yang disyaratkan irama langkah untuk menempatkan telapak sebelum kontak. Pemisah yang dibangun dari kedua paruh itu memiliki sifat yang menyulitkan dari sudut pandang motor: paruh torsi tinggi adalah paruh kecepatan rendah. Daya mekanis adalah torsi dikalikan kecepatan, sehingga selama fase tumpu sendi menyalurkan daya mekanis berguna yang sangat sedikit sambil menarik arus mendekati penuh - dan pada kumparan, arus kuadrat dikalikan hambatan adalah panas, terlepas dari apakah sebagiannya mencapai poros keluaran. Fase tumpu karena itu adalah kasus termal, sedangkan fase ayun hampir bukan peristiwa termal sama sekali.
Kontak dan lompatan datang sebagai impuls melalui roda gigi planet
Mesin yang berlari trot menghabiskan sebagian setiap langkahnya di udara, dan setiap pendaratan mengubah momentum vertikal menjadi lonjakan gaya pada telapak yang merambat naik melalui rangkaian mekanis ke sendi. Hal sebaliknya terjadi pada tolakan dan sekali lagi selama lompatan atau langkah pemulihan. Lonjakan itu beberapa kali beban berdiri dan datang ketika kotak roda gigi sudah berbeban, sehingga lonjakan melewati gigi-gigi sebelum motor melihatnya terbagi oleh rasio dan berkurang lagi oleh kelenturan yang dimiliki tahap itu. Dua hal mengikuti. Pertama, kolom torsi puncak motor bukanlah batas yang penting di sini, karena tahap roda gigi planet yang dinilai untuk beban kejut berulang adalah pembelian yang berbeda dari tahap yang dinilai untuk keluaran yang halus. Kedua, urutannya penting: angka puncak yang dipublikasikan untuk motor dingin pada awal pengujian bukan angka yang sama sepuluh menit setelah trot dimulai, ketika sendi yang sama sudah menyimpan panas dari setiap fase tumpu sebelumnya dan peredaman dari struktur tungkai lebih hangat serta lebih lembut daripada sebelumnya.
Dua belas modul berada di dalam satu cangkang tubuh
Robot berkaki empat konvensional memiliki tiga sendi bertenaga per tungkai - abduksi atau adduksi pada pinggul, fleksi atau ekstensi pada pinggul, dan fleksi atau ekstensi pada lutut - sehingga dua belas aktuator berbagi satu sasis, satu baterai dan satu volume termal. Kelipatan itu mengubah cara setiap angka per unit harus dibaca. Arus nominal yang tampak sederhana untuk satu modul menjadi dua belas kali lebih besar pada pak baterai, dan penarikan kontinu pada tingkat itu sama-sama angka daya tahan sekaligus angka termal. Panas yang dibuang ke dalam cangkang tubuh yang tersegel menumpuk, karena dua belas modul yang hangat menaikkan suhu lingkungan setempat bagi semuanya dan setiap rating unit di hilirnya diam-diam mengasumsikan lingkungan tempat produsennya menguji. Dan penyederhanaan rancangan yang lazim - memakai modul yang sama untuk fleksi pinggul dan lutut karena hal itu memangkas jumlah suku cadang - mengalikan keputusan per unit apa pun yang dibuat, ke arah yang lebih baik atau lebih buruk, pada delapan dari dua belas sumbu.
Torsi: tiga angka yang sebenarnya dibutuhkan tungkai
Tiga besaran torsi yang berbeda muncul dalam spesifikasi sendi berkaki empat dan ketiganya rutin tertukar satu sama lain. Menjaga ketiganya tetap terpisah adalah sebagian besar pekerjaan dalam menentukan ukuran tungkai.
Torsi penahan selama fase tumpu menetapkan persyaratan kontinu
Angka pertama adalah yang paling sering dibutuhkan sendi: torsi untuk membawa bagian massa mesin sendiri melalui fase tumpu, dengan muatan ditambahkan dan lengan momen diambil pada postur terburuk alih-alih pada postur berdiri. Angka ini dibandingkan dengan torsi nominal yang dipublikasikan, yaitu torsi yang dapat ditahan motor tanpa batas waktu dengan kumparan tetap berada di dalam kelas isolasinya. Pada kelima unit di bawah ini, torsi nominal yang dipublikasikan berjalan dari 3 Nm hingga 18 Nm, dan karena ini modul terintegrasi, angkanya sudah merupakan angka sisi keluaran setelah roda gigi planet. Jebakan pada baris ini adalah membaca torsi nominal terhadap saat terburuk dalam langkah alih-alih terhadap rata-ratanya; sendi yang memenuhi puncak ayunan fase tumpu pada angka nominalnya kelebihan ukuran untuk sembilan puluh persen siklus kerja lainnya dan lebih berat daripada yang diperlukan.
Torsi puncak adalah cadangan yang sudah terpakai sebagian
Angka kedua adalah transien: kontak, tolakan, lompatan, pemulihan selip, atau langkah ke atas tepi trotoar yang tidak diduga. Angka ini dibandingkan dengan torsi puncak yang dipublikasikan, yang menggambarkan apa yang dapat dihasilkan motor untuk selang singkat sebelum drive mencapai batas arusnya atau magnet mulai kehilangan titik kerjanya. Dalam himpunan ini selisih antara keduanya konsisten - kelipatan puncak terhadap nominal berada antara sekitar 2.4 dan sekitar 3.0, sebagai aritmetika dari dua kolom yang dipublikasikan - sehingga pilihan di antara unit tidak dapat dibuat hanya berdasarkan selisih itu. Yang lebih penting adalah berapa besar dari selisih itu yang bertahan selama operasi kontinu. Tungkai yang sudah berlari trot selama dua puluh menit telah memakai sebagian besar ruang termalnya, sehingga cadangan yang tersedia untuk pendaratan berikutnya lebih kecil daripada angka di halaman, dan besarnya pengurangan itu bergantung pada jendela siklus kerja yang tidak dipublikasikan oleh catatan-catatan di bawah.
Kepadatan torsi dibebankan dua kali pada lutut
Angka ketiga adalah angka yang tidak berbiaya apa pun untuk dibaca dan berbiaya segalanya untuk salah. Torsi puncak per satuan massa yang dipublikasikan pada kelima unit ini berjalan dari sekitar 23.7 Nm/kg pada unit 380 g hingga sekitar 50 Nm/kg pada unit 960 g, dan torsi nominal per satuan massa dari sekitar 7.9 Nm/kg hingga sekitar 18.8 Nm/kg - keduanya aritmetika atas kolom yang tercatat, dan keduanya naik secara konsisten seiring ukuran. Bentuk yang menanjak itu menggoda, karena tampak menunjukkan bahwa unit yang lebih besar otomatis lebih baik. Tidak demikian, karena dua alasan. Pertama, angka puncak itu datang melalui rasio yang berbeda, dan rasio membeli torsi dengan menghabiskan kecepatan; Aktuator Quasi Direct Drive: Yang Ditawarkan Rasio 8:1 memperlihatkan pertukaran itu dari arah sebaliknya. Kedua, dan khusus untuk tungkai, massa yang ditempatkan di lutut dibawa oleh pinggul di atasnya serta dipercepat olehnya pada setiap langkah, sehingga modul lutut membayar massanya dua kali: sekali sebagai inersia yang harus digerakkan pinggul, dan sekali sebagai torsi yang harus ditahan pinggul. Pada mesin yang lutut dan pinggulnya sudah memakai modul yang sama, menambah massa pada keduanya adalah keputusan yang paling cepat memakan anggaran muatan.
Backlash dan ke mana impuls itu pergi
Backlash yang dipublikasikan adalah angka yang paling sering dilewati pada tungkai, dan yang paling informatif untuk dibaca. Platform mencatatnya dalam derajat gerak yang hilang di keluaran, dan dalam himpunan ini nilainya berjalan dari 0.2° hingga 0.38°, dengan satu catatan tidak memuat angka sama sekali. Angka itu menetapkan seberapa jauh sendi dapat bergerak di bawah beban sebelum rangkaian roda gigi mulai menanggung, dan selama pendaratan hal itu menjadi selisih antara perkiraan pengendali tentang posisi telapak dan posisi sebenarnya. Angka yang rapat berbiaya di tempat lain - biasanya pada efisiensi dan pada toleransi kejut - sehingga bacaan yang berguna bukan "terkecil adalah terbaik" melainkan "terkecil yang masih bertahan terhadap impuls pendaratan yang berulang". Catatan AK70-10 KV100 memuat angka terapat dalam himpunan ini yaitu 0.2°; catatan AK60-6 V3.0 KV80 tidak memuatnya, dan celah itu termasuk dalam daftar pertanyaan tertulis kepada produsen, bukan dalam sebuah asumsi.
Rekaman pabrik produsen untuk rangkaian roda gigi yang dipakai di seluruh jajaran aktuator robotik, termasuk kelima unit yang dibandingkan di sini. Ini adalah rujukan paling berguna dalam panduan ini untuk membaca kolom backlash: angkanya adalah sifat dari cara gigi dipotong dan dirakit, dan inilah proses yang menghasilkannya.
Halaman video ToBMSTonton di YouTubeKecepatan: membaca angka yang dipublikasikan di sisi yang benar dari roda gigi planet
Kecepatan adalah tempat modul terintegrasi paling mudah salah dibaca, karena kolom yang sama berarti dua hal berbeda bergantung pada sisi tahap tempat angka itu diukur, dan catatannya biasanya tidak menyebutkan sisi mana. Ada satu pemeriksaan yang menuntaskannya.
Di sisi mana tahap angka itu berada, dan cara memeriksanya
KV adalah konstanta di sisi motor: kecepatan rotor per volt tegangan bus, sebelum reduksi apa pun. Kalikan dengan tegangan suplai nominal, bagi dengan rasio reduksi yang dipublikasikan, dan hasilnya seharusnya mendarat pada atau di dekat kecepatan tanpa beban yang dipublikasikan. Untuk kelima unit di bawah ini hal itu berlaku. AK60-6 V3.0 KV80 memberikan 80 dikalikan 24 V, dibagi 6:1, yaitu 320 rpm terhadap 320 rpm yang dipublikasikan, dan perkalian yang sama pada 48 V memberikan 640 rpm terhadap 640 rpm yang dipublikasikan. AK80-8 KV60 memberikan 60 dikalikan 48 V dibagi 8:1, yaitu 360 rpm terhadap 360 rpm yang dipublikasikan. AK10-9 V2.0 KV60 memberikan 160 rpm dan 320 rpm pada 24 V dan 48 V terhadap angka yang dipublikasikan yang persis sebesar itu, dan AK70-10 KV100 serta AK80-9 V3.0 KV100 mendarat dalam beberapa persen dari angkanya. Kolom kecepatan yang dipublikasikan untuk modul-modul ini karena itu adalah angka sisi keluaran, yang sudah dibagi rasio, dan hal yang sama berlaku untuk kecepatan nominal di sebelahnya. Persyaratan sendi yang ditulis dalam derajat per detik dapat dibandingkan langsung dengannya dengan mengalikan putaran per menit dengan enam.
Apa yang diminta irama gaya berjalan dari kecepatan sendi
Menerjemahkan satu langkah menjadi persyaratan sendi sebagian besar soal seberapa jauh sendi bergerak dan berapa lama waktu yang tersedia untuk bergerak. Fase ayun memiliki tenggat yang lebih ketat: telapak harus ditempatkan sebelum kontak, dan pada irama di atas kira-kira dua langkah per detik waktu yang tersedia jauh di bawah setengah detik. Rentang gerak lutut dan pinggul selama fase ayun lazimnya puluhan derajat, bukan angka tiga digit yang mungkin dipakai lengan, sehingga persyaratan yang dihasilkan sering terpenuhi dengan nyaman bahkan oleh unit yang lebih lambat - AK10-9 V2.0 KV60 mempublikasikan 109 rpm nominal pada 24 V, yaitu sekitar 654 derajat per detik, dan angka itu pun melebihi apa yang diminta sebagian besar gaya berjalan dari sebuah lutut. Pengecualiannya adalah pemulihan: terpeleset dari tepi trotoar, menahan tersandung, atau melakukan lompatan semuanya menuntut rentang gerak yang jauh lebih cepat, dan itulah kasus yang menentukan ujung atas kolom kecepatan. Dibaca terhadap kelima catatan, kecepatan keluaran pada torsi nominal berjalan dari sekitar 654 derajat per detik pada unit 960 g hingga sekitar 2940 derajat per detik pada unit 380 g di 48 V, yaitu faktor empat setengah dan hampir seluruhnya dijelaskan oleh rasio yang dibawa masing-masing unit.
Mengapa lebih cepat berarti mengorbankan torsi
Rasio yang berada antara rotor dan keluaran itulah yang mengawinkan kedua persyaratan, dan mengawinkannya dalam arah yang berlawanan: torsi keluaran berasal dari torsi motor dikalikan rasio dan dikalikan efisiensi tahap, sedangkan kecepatan keluaran berasal dari kecepatan motor dibagi rasio. Sendi yang membutuhkan torsi sekaligus kecepatan lebih besar daripada yang ditawarkan sebuah modul tidak dapat memperolehnya dari modul itu; ia memerlukan rasio yang berbeda, tegangan bus yang berbeda, atau unit yang berbeda. Kelima unit di bawah memperlihatkan hal itu sebagai sebuah pola. Unit 6:1 adalah yang tercepat dan paling rendah kepadatan torsinya. Unit 9:1 dan 10:1 berada di tengah pada kedua sumbu. Pasangan yang mencapai torsi nominal tertinggi melakukannya dengan tahap 9:1 yang sama seperti unit yang jauh lebih ringan, yang berarti torsinya berasal dari motor yang lebih besar alih-alih dari rasio yang lebih tinggi - itulah sebabnya unit itu berbobot 960 g dan menarik 10.6 A untuk menghasilkan 18 Nm, sementara kerabatnya yang lebih ringan menarik 3.8 A untuk menghasilkan 3 Nm.
Batas termal: apa yang menentukan berapa lama sebuah gaya berjalan dapat dipertahankan
Perilaku termal adalah kendala yang memisahkan sendi yang bekerja di bangku uji dari sendi yang bekerja sepanjang satu giliran kerja, dan itulah bagian dari spesifikasi berkaki empat yang paling sering tidak tertulis. Lima pengamatan menopangnya.
Daya mekanis nol tidak berarti panas nol
Kembali ke fase tumpu: sendi menghasilkan torsi pada kecepatan rendah, sehingga keluaran mekanisnya kecil, namun arus pada fasenya mendekati batas kontinu. Pada kumparan brushless, rugi yang penting adalah rugi tembaga, dan rugi tembaga ditetapkan oleh arus, bukan oleh berapa banyak dari arus itu yang melakukan kerja berguna. Fase tumpu karena itu adalah periode ketika hampir seluruh daya listrik yang masuk ke motor keluar sebagai panas, dan efisiensi - keluaran berguna dibagi masukan - merosot menuju nol tepat pada saat mesin paling bersandar pada sendi itu. Model termal apa pun yang menyimpulkan pemanasan dari kerja mekanis akan sangat meremehkannya, dan proksi yang tepat bila angka hambatan termal tidak tersedia adalah arus kontinu yang dipublikasikan catatan itu.
Arus nominal adalah angka termal yang dipakai bekerja
Dibaca dengan cara itu, kolom arus lebih informatif daripada kedua kolom torsi. Arus nominal yang dipublikasikan pada kelima unit berjalan dari 3.8 A hingga 12 A, dan membagi masing-masing dengan torsi nominalnya sendiri memberi biaya kasar dalam ampere per newton-meter keluaran kontinu - sekitar 1.27 A/Nm pada AK60-6 V3.0 KV80, sekitar 1.33 A/Nm pada AK80-9 V3.0 KV100, sekitar 0.69 A/Nm pada AK80-8 KV60, sekitar 0.87 A/Nm pada AK70-10 KV100 dan sekitar 0.59 A/Nm pada AK10-9 V2.0 KV60. Kelima angka itu adalah aritmetika atas dua kolom yang dipublikasikan dan kelimanya berada di sisi keluaran, sehingga di dalamnya sudah terkandung efisiensi setiap tahap alih-alih memisahkannya. Meski begitu, sebarannya hampir mencapai faktor dua lebih, dan sebaran itu tidak mengikuti massa: unit paling ringan justru termasuk yang biaya arus per newton-meter-nya tertinggi, yang merupakan tanda rasio rendah yang meminta motor itu sendiri melakukan kerja yang akan dilakukan rasio lebih tinggi dengan pengungkit lebih besar. Bagi mesin bertenaga baterai, kolom ini langsung berubah menjadi daya tahan, dan bagi mesin yang ditambat, kolom ini berubah menjadi berapa banyak panas yang harus keluar dari tubuh mesin.
Dua belas sendi menarik dari satu anggaran pada saat bersamaan
Mengalikan kolom daya nominal dengan dua belas memberi urutan besaran yang harus direncanakan sebuah mesin, dan jawabannya tidak nyaman. Kedua belas sumbu yang berdiri pada keluaran nominal kontinu akan menarik sekitar 888 W jika setiap unit adalah AK60-6 V3.0 KV80 yang berdaya 74 W, sekitar 2760 W jika semuanya unit 230 W, sekitar 4416 W jika semuanya AK80-9 V3.0 KV100, dan sekitar 5160 W jika semuanya AK10-9 V2.0 KV60. Tidak ada robot berkaki empat yang mempertahankan itu, dan angka-angka itu bukan ramalan - angka itu adalah skala yang menjadi acuan pembacaan siklus kerja sebenarnya, dan menjelaskan mengapa siklus kerja yang sebenarnya berjalan pada hampir setiap mesin lapangan hanya sebagian kecil dari rating kontinu dengan lonjakan yang singkat. Aritmetika yang sama bila diterapkan pada massa kurang mengkhawatirkan dan lebih berguna: dua belas unit pada angka 490 g berjumlah 5.88 kg aktuator saja, sebelum struktur, baterai dan muatan, dan itulah sebabnya ujung ringan tabel ini ada.
Puncak ke kumparan yang hangat adalah angka yang lebih kecil
Interaksi antara kedua jendela torsi itulah tempat batas termal benar-benar menggigit. Angka torsi puncak adalah pernyataan tentang motor yang mulai bekerja di dalam kisaran suhu lingkungannya; sendi yang sama tiga puluh detik setelah trot dimulai memiliki kumparan yang lebih dekat ke batas isolasinya, dan selisih antara suhu saat itu dan batas itu adalah sisa yang tersedia untuk transien. Karena pemanasan fase tumpu bersifat kontinu dan berulang setiap langkah, tungkai mencapai dataran suhu yang mantap alih-alih pulih di antara langkah, dan dataran itu tercapai dalam beberapa menit, bukan dalam satu jam. Akibat praktisnya bagi motor BLDC untuk sendi robot berkaki empat adalah kolom puncak harus diturunkan ratingnya untuk operasi tunak, dan besarnya penurunan itu justru harus ditanyakan kepada produsen, karena tidak satu pun dari kelima catatan ini mempublikasikan jendela siklus kerja, asumsi lingkungan atau kondisi pemasangan untuk angka termalnya.
Dari mana panas sebenarnya keluar
Modul terintegrasi hanya memiliki satu jalur panas: konduksi melalui housing-nya sendiri ke apa pun tempat ia dibaut. Tidak ada kipas, tidak ada aliran udara yang layak diperhitungkan di dalam tungkai tersegel, dan selama fase tumpu tidak ada gerakan yang ditimbulkan sendiri untuk menyebarkan panas. Akibat praktisnya adalah aktuator yang sama berperilaku seperti dua produk berbeda bergantung pada apakah ia dibaut ke cangkang polimer yang tipis atau dijepit ke blok lutut aluminium hasil pemesinan yang berfungsi sebagai heatsink, dan selisihnya cukup besar untuk mendominasi pilihan. Ini adalah satu-satunya persyaratan dalam panduan ini yang dipenuhi sepenuhnya di luar motor, dan itulah juga sebabnya angka termal produsen - yang diambil di rig pengujian, di udara tenang, dalam susunan pemasangan yang tidak akan direproduksi integrator - tidak dapat diperlakukan sebagai ramalan tanpa pembicaraan.
Lima aktuator CubeMars sebagai satu himpunan spesifikasi
Tabel di bawah ini membaca lima aktuator robotik CubeMars sebagai satu himpunan spesifikasi, diurutkan menurut massa, karena massa adalah sumbu tempat tungkai direkayasa: setiap gram yang ditambahkan di lutut dibayar di pinggul di atasnya. Setiap angka adalah nilai yang dipublikasikan produsen yang diambil dari catatan produk platform ini, dan setiap angka turunan dalam teks di sekitarnya ditandai sebagai aritmetika. Perhatikan bahwa dua dari lima unit mempublikasikan titik kerja untuk 24 V maupun 48 V, dan bahwa angka kecepatan yang dipublikasikan berada di sisi keluaran - sudah dibagi rasio reduksi, seperti ditunjukkan di atas.
| Model | Rasio Reduksi | Torsi Nominal | Torsi Puncak | Arus Nominal | Kecepatan Keluaran | Berat |
|---|---|---|---|---|---|---|
| AK60-6 V3.0 KV80 | 6:1 | 3 Nm | 9 Nm | 3.8 A | 233 / 490 rpm | 380 g |
| AK80-9 V3.0 KV100 | 9:1 | 9 Nm | 22 Nm | 12 A | 390 rpm | 490 g |
| AK80-8 KV60 | 8:1 | 10 Nm | 25 Nm | 6.9 A | 243 rpm | 570 g |
| AK70-10 KV100 | 10:1 | 8.3 Nm | 24.8 Nm | 7.2 A | 148 / 310 rpm | 621 g |
| AK10-9 V2.0 KV60 | 9:1 | 18 Nm | 48 Nm | 10.6 A | 109 / 228 rpm | 960 g |
Rasio reduksi, torsi nominal dan puncak, arus nominal, kecepatan keluaran pada torsi nominal serta massa yang dipublikasikan, untuk lima aktuator robotik CubeMars yang dikaitkan dengan aplikasi robot berkaki empat. Torsi nominal adalah angka kontinu di dalam batas termal motor; torsi puncak adalah angka berjendela pendek. Satu angka kecepatan berarti unit 48 V; angka berpasangan adalah 24 V lalu 48 V. Jendela siklus kerja, asumsi lingkungan, kondisi pemasangan, dan hambatan termal di balik kedua angka torsi berada pada lembar data produsen dan bukan dalam catatan, dan hal yang sama berlaku untuk angka backlash pada AK60-6 V3.0 KV80.
Tiga hal menonjol ketika kelima unit dibaca bersama. Yang pertama adalah betapa sedikit urutan torsi mengikuti urutan massa. Unit 570 g mempublikasikan torsi nominal lebih besar daripada unit 621 g dan torsi puncak yang hampir sama, karena tahap 8:1 dan rating 230 W-nya berada di posisi yang berbeda dari tahap 10:1 dan rating 230 W milik tetangganya; dua unit berdaya identik mendarat di bagian yang berbeda pada kurva torsi-kecepatan karena rasionya berbeda. Massa semata karena itu merupakan proksi yang buruk bagi kemampuan dalam keluarga ini, dan kolom rasio itulah yang menjelaskannya.
Yang kedua adalah apa yang dikatakan kolom arus tentang biaya per newton-meter. Dua unit terpadat torsinya - unit 570 g dan 960 g - juga merupakan dua yang termurah per newton-meter torsi kontinu, sekitar 0.69 A/Nm dan sekitar 0.59 A/Nm, sedangkan unit paling ringan termasuk yang termahal yaitu sekitar 1.27 A/Nm. Polanya mengikuti rasio, bukan ukuran: rasio yang tinggi memungkinkan motor kecil menahan torsi tertentu dengan arus lebih sedikit, dan penghematan itu tidak gratis, karena dibayar dengan kecepatan keluaran dan dengan berapa besar beban yang dilewatkan setiap pendaratan melalui tahap itu.
Yang ketiga adalah bagaimana aritmetika daya dan kecepatan tidak sepenuhnya cocok untuk dua dari lima unit. Mengalikan torsi nominal dengan kecepatan nominal lalu mengonversinya memberi angka dalam sekitar satu persen dari daya nominal yang dipublikasikan untuk tiga unit - AK80-9 V3.0 KV100 pada 368 W, AK10-9 V2.0 KV60 pada 430 W, dan AK60-6 V3.0 KV80 pada 74 W terhadap titik kerja 24 V-nya - tetapi mendarat sekitar 11 persen di atas angka yang dipublikasikan untuk AK80-8 KV60 dan sekitar 17 persen di atasnya untuk AK70-10 KV100 pada 48 V. Kedua selisih terakhir itu bukan kesalahan aritmetika; keduanya adalah tanda bahwa daya nominal, torsi nominal dan kecepatan nominal dalam catatan-catatan itu diambil pada kondisi yang berbeda, dan hal seperti itulah yang tepat untuk dituliskan kepada produsen sebelum sebuah sendi ditentukan ukurannya berdasarkan angka-angka itu.
Membaca kelima unit pada satu tungkai
Tungkai robot berkaki empat adalah rangkaian yang pendek, dan persyaratannya berubah di sepanjang rangkaian itu: abduksi dan adduksi bergerak sedikit melawan torsi rendah tetapi berada di puncak rangkaian tempat massanya dibawa; sendi fleksi pinggul membawa berat tubuh dan menggerakkan langkah; lutut menggabungkan kedua tugas itu dan menerima pendaratan. Kelima unit terbagi di sepanjang rangkaian itu.
Ujung 380 g: abduksi dan adduksi
AK60-6 V3.0 KV80 adalah unit terkecil di sini dengan 380 g dalam housing berdiameter 79 mm dan panjang 43 mm, dan mempublikasikan 3 Nm torsi nominal serta 9 Nm torsi puncak melalui tahap 6:1 pada 24 V maupun 48 V, dengan 233 rpm nominal dan 320 rpm keluaran tanpa beban pada 24 V atau 490 rpm nominal dan 640 rpm tanpa beban pada 48 V. Daya nominalnya 74 W dan arus nominalnya 3.8 A, dengan arus puncak yang dipublikasikan sebesar 10.3 A pada 24 V dan 11.2 A pada 48 V. Sebagai sumbu roll atau yaw pinggul, unit ini cocok dengan peran itu di atas kertas: ia unit paling ringan di sini, ia yang tercepat dengan selisih lebar pada sekitar 2940 derajat per detik keluaran nominal pada 48 V, dan sendi abduksi bergerak melalui puluhan derajat melawan beban yang sederhana. Keberatannya adalah dua hal yang sudah disebut - biaya arus per newton-meter tertinggi dalam himpunan ini yaitu sekitar 1.27 A/Nm, dan tidak adanya angka backlash yang dipublikasikan. Keduanya tidak menggugurkannya; keduanya adalah pertanyaan yang harus ditutup sebelum pemesanan.
Kelas 490 g: lutut dan fleksi pinggul pada mesin yang ringan
AK80-9 V3.0 KV100 berbobot 490 g dalam housing berdiameter 98 mm yang panjangnya hanya 38.5 mm - unit terpendek dalam himpunan ini, yang penting ketika dua modul berada di kedua sisi link paha - dan mempublikasikan 9 Nm torsi nominal serta 22 Nm torsi puncak melalui tahap 9:1 pada 48 V, dengan 390 rpm nominal dan 570 rpm keluaran tanpa beban, daya nominal 368 W, arus nominal 12 A dan backlash 0.25°. Bobot 490 g-nya pada diameter 98 mm menjadikannya kandidat alami untuk pasangan fleksi pinggul dan lutut pada mesin dalam kisaran dua puluh hingga empat puluh kilogram, tempat torsi fase tumpu mendarat di dalam 9 Nm dan langkahnya tidak harus cepat. Keberatannya adalah arusnya: 12 A nominal adalah yang tertinggi dalam himpunan ini, dan dua belas unit yang bekerja bersamaan secara teoretis akan menarik 4416 W, sehingga mesin yang dibangun di atas unit ini memerlukan pak baterai dan rancangan termal yang dispesifikasikan bersama alih-alih diwarisi.
Kelas 570 g: ketika siklus kerja, bukan selubung, yang menentukan
AK80-8 KV60 berada pada 570 g dalam housing berdiameter 98 mm dan panjang 43.9 mm serta mempublikasikan 10 Nm torsi nominal dan 25 Nm torsi puncak melalui tahap 8:1 pada 48 V, dengan 243 rpm nominal dan 360 rpm keluaran tanpa beban, daya nominal 230 W, arus nominal 6.9 A dan backlash 0.38°. Dibaca bersama tetangganya, ia adalah entri paling seimbang dalam tabel dan entri yang pemilihannya bergantung pada siklus kerja alih-alih selubung. Ia mempublikasikan torsi nominal sedikit lebih besar daripada unit 621 g di bawahnya sambil menarik arus yang sedikit lebih kecil, dan ia mencapai torsi itu melalui rasio yang lebih pendek, sehingga ia mempertahankan kecepatan keluaran lebih banyak - 243 rpm melawan 310 rpm pada bus yang sama, tetapi hanya dari 230 W melawan 230 W unit lainnya, dan pasangan itulah yang menghasilkan selisih rekonsiliasi yang disebut di atas. Ketika sebuah platform menginginkan satu nomor komponen untuk pinggul dan lutut serta bersedia memesanin blok pemasangannya sendiri, inilah unit yang pertama layak dihitung biayanya.
Kelas 621 g: tahap terapat dalam himpunan ini
AK70-10 KV100 adalah unit 621 g dalam housing berdiameter 89 mm dan panjang 50.25 mm, yang mempublikasikan 8.3 Nm torsi nominal dan 24.8 Nm torsi puncak melalui tahap 10:1 pada 24 V maupun 48 V, dengan 148 rpm nominal dan 240 rpm keluaran tanpa beban pada 24 V atau 310 rpm nominal dan 480 rpm tanpa beban pada 48 V. Daya nominalnya 230 W dan arus nominalnya 7.2 A. Ciri pembedanya dalam himpunan ini adalah backlash 0.2°, angka terapat di sini, dan tahap 10:1-nya adalah yang tertinggi - keduanya bersama-sama menunjuk pada mesin yang pengendalinya mengandalkan pengetahuan tentang posisi telapak tanpa mengukurnya secara langsung. Ia juga membawa rasio terlebar antara torsi puncak dan torsi nominal dalam himpunan ini bersama unit paling ringan, yaitu sekitar 3.0, sehingga ia memiliki cadangan transien nominal yang terbesar; apakah cadangan itu bertahan selama operasi kontinu adalah salah satu pertanyaan yang dibiarkan terbuka oleh catatan itu. Produsen mempublikasikan rekaman pameran unit ini dalam robotika dinamis, disematkan di bawah.
Rekaman pameran produsen untuk AK70-10 KV100, yang dijalankan melalui gerakan pembalikan berulang yang tinggi alih-alih sapuan lambat satu sumbu. Poin yang relevan bagi sebuah tungkai bukan kecepatan yang ditampilkan melainkan pola siklus kerjanya: pembalikan di bawah beban adalah bentuk yang diambil sebuah langkah, dan inilah unit yang backlash publikasinya paling rendah dalam himpunan untuk pengendali yang memperkirakan penempatan telapak melalui sendi.
Halaman video ToBMSTonton di YouTubeUjung 960 g: mesin yang berat, atau muatan yang berat
AK10-9 V2.0 KV60 adalah unit terbesar di sini dengan 960 g dalam housing berdiameter 98 mm dan panjang 61.7 mm, yang mempublikasikan 18 Nm torsi nominal dan 48 Nm torsi puncak melalui tahap 9:1 pada 24 V maupun 48 V, dengan 109 rpm nominal dan 160 rpm keluaran tanpa beban pada 24 V atau 228 rpm nominal dan 320 rpm tanpa beban pada 48 V. Daya nominalnya 430 W, arus nominal 10.6 A dan arus puncak 29.8 A, dengan backlash 0.33° dan enkoder ganda, yaitu susunan yang memungkinkan satu saluran membaca rotor dan saluran lain membaca keluaran melalui tahap itu. Ia menghasilkan torsinya secara berbeda dari keempat unit lain: alih-alih rasio yang lebih tinggi, ia memakai motor yang lebih besar pada 9:1 yang sama, dan karena itu ia mempertahankan kecepatan keluaran lebih banyak daripada yang akan dimiliki unit rasio tinggi dengan torsi setara. Kombinasi itu cocok untuk mesin dalam kelas enam puluh kilogram, platform yang membawa manipulator atau kepala sensor, atau tungkai apa pun yang pinggulnya harus melurus dengan cepat melawan beban - tetapi pada 960 g, satu set berisi dua belas unit berjumlah 11.52 kg aktuator sebelum apa pun yang lain, dan angka itulah yang biasanya mengirim perancang kembali ke bagian tengah tabel ini.
Platform berkaki empat yang cocok dengan aktuator tungkai ini
Kelima unit dikaitkan di ToBMS dengan aplikasi Robot Berkaki Empat, yang mencerminkan betapa sempit siklus kerjanya: sendi tungkai berkaki empat yang kendala pengikatnya adalah pembebanan fase tumpu yang berulang alih-alih keluaran puncak.
Platform inspeksi dan survei
Kelompok tunggal terbesar robot berkaki empat yang beroperasi hari ini berjalan di lokasi industri - kilang, gardu induk, lokasi konstruksi, dek lepas pantai - sambil membawa kamera, pencitra termal atau sensor gas. Siklus kerjanya lambat, kontinu dan panjang: sebuah mesin dapat berdiri di atas kakinya selama satu jam sekaligus, sering berdiri untuk membaca alat ukur, dan menaiki tangga atau melangkahi jalur kabel. Itu hampir persis profil tumpu-diam yang diuraikan di atas, sehingga torsi nominal dan arus nominal, bukan torsi puncak, yang menjadi angka penentuan ukuran, dan itu menjadikan bagian tengah tabel ini - unit 490 g dan 570 g - titik awal yang lazim ketika mesin berada di pita dua puluh hingga empat puluh kilogram.
Platform penelitian dan akademik
Penelitian lokomosi berkaki membutuhkan sendi yang dapat diperintah keras pada satu saat dan digerakkan balik pada saat berikutnya, dengan umpan balik yang dipublikasikan untuk menutup lupnya, dan penelitian cenderung menyukai apa pun yang terdokumentasi lebih lengkap alih-alih yang teroptimasi lebih ketat. Kelima unit mempublikasikan drive FOC, KV, Ke dan jumlah pasangan kutub, dan AK10-9 V2.0 KV60 tambahan lagi membawa enkoder ganda, sehingga kedua sisi tahap 9:1-nya dapat dibaca. Ketika sebuah proyek sedang membangun kendali alih-alih membangun produk, dokumentasi itu bernilai lebih daripada sepuluh persen terakhir kepadatan torsi.
Mesin berkaki untuk pertanian dan luar ruang
Tanah pertanian adalah kondisi layanan yang paling keras di sini: tanah lunak, kemiringan, puing dan kelembapan, yang semuanya mendorong torsi fase tumpu secara tak terduga dan menuntut penyegelan pada sendi. Kondisi itu berbicara menentang unit terkecil dalam himpunan ini, yang angka nominal 3 Nm-nya menyisakan sedikit margin ketika telapak terbenam, dan mendukung unit 570 g serta 621 g yang torsi nominalnya lebih tinggi untuk penarikan arus yang sebanding. Ini juga siklus kerja ketika backlash yang dipublikasikan berguna, karena tungkai yang menapak ke tanah yang tidak rata tidak boleh mengasumsikan telapaknya mendarat di tempat yang diperkirakan pengendali.
Platform beroda berkaki dan hibrida
Kelas yang tumbuh menambahkan roda di ujung setiap tungkai, menggelinding di tanah datar dan melangkahi rintangan. Siklus kerjanya terbagi dua: periode panjang dengan torsi sangat rendah saat menggelinding, diselingi transien singkat yang keras ketika mesin melangkah. Itu lebih mendukung unit dengan angka kontinu yang kuat dan jendela puncak terhadap nominal yang lega daripada unit yang dioptimalkan untuk salah satu ekstremnya, dan pengalaman yang dikumpulkan pada sisi beroda dari keluarga ini berpindah dengan baik ke sini - aplikasi Robot Beroda dan AGV mencakup ujung siklus kerja itu.
Urutan penentuan ukuran untuk tungkai berkaki empat
Tiga langkah menanggung sebagian besar keputusan, dalam urutan ini, karena masing-masing mempersempit apa yang harus dipenuhi langkah berikutnya.
Tetapkan siklus kerja gaya berjalan sebelum torsinya
Tuliskan, sebelum ada nomor model apa pun: massa mesin termasuk muatan, postur tungkai kasus terburuk dan lengan momennya, gaya berjalan dan iramanya, proporsi fase tumpu, dan berapa kaki yang menapak pada saat terburuk. Dari semua itu, turunkan torsi fase tumpu kontinu pada setiap sendi, transien puncak pada kontak dan tolakan, serta rentang gerak sendi yang dituntut setiap fase. Ketiganya - kontinu, transien, rentang gerak - itulah yang dibandingkan dengan tiga kolom dalam tabel ini, dan melewatkan yang di tengah adalah cara sebuah mesin berakhir dengan tungkai yang menahan postur lalu gagal saat mendarat.
Tetapkan bus dan jumlah atas dua belas sendi kedua
Pilih tegangan bus sebelum membandingkan unit, karena beberapa unit mempublikasikan angka yang berbeda pada 24 V dan 48 V dan bentuk perbandingannya berubah bergantung pada tegangan mana yang berlaku: AK60-6 V3.0 KV80 kurang lebih menggandakan kecepatan keluarannya antara keduanya, sedangkan AK70-10 KV100 dan AK10-9 V2.0 KV60 bergerak dengan faktor yang serupa atau lebih kecil. Lalu jumlahkan arus nominal unit yang dipilih atas kedua belas sumbu dan periksa jumlah itu terhadap pengosongan kontinu pak baterai dan terhadap kemampuan tubuh mesin membuang panas. Unit yang menang dalam perbandingan per sendi bisa kalah dalam perbandingan sistem hanya pada langkah ini.
Tuliskan dasar rating itu
Tanyakan kepada produsen, untuk unit yang masuk daftar pendek: berapa lama angka torsi puncak boleh ditahan dan seberapa sering boleh diulang; suhu lingkungan dan susunan pemasangan seperti apa yang diasumsikan oleh torsi nominal dan daya nominal; pada nilai berapa batas arus puncak di dalam drive ditetapkan; apakah angka backlash yang dipublikasikan merupakan nilai maksimum atau nilai tipikal; dan berapa hambatan termal dari kumparan ke housing. Empat dari lima catatan di bawah ini tidak mempublikasikan jendela siklus kerja sama sekali, dua tidak sepenuhnya cocok antara kolom daya, torsi dan kecepatannya sendiri, dan satu tidak memuat angka backlash, sehingga tidak ada satu pun pertanyaan itu yang bersifat retoris.
Pertanyaan yang sering diajukan
QMengapa sendi berkaki empat bukan sekadar versi yang lebih kuat dari sendi lengan robot?
Karena bagian bertorsi tinggi dari siklus sendi Robot Berkaki Empat juga merupakan bagian berkecepatan rendah. Lengan sebagian besar menggerakkan muatannya, sehingga daya mekanis berguna dihasilkan saat torsi tinggi, dan banyak dari energi masukan meninggalkan poros sebagai kerja. Tungkai pada fase tumpu menghasilkan torsi sambil hampir tidak berputar, sehingga hampir tidak ada energi masukan yang keluar sebagai kerja berguna dan hampir semuanya keluar sebagai panas. Itu membalik kolom mana yang penting: torsi kontinu dan arus kontinu menjadi angka penentuan ukuran, dan torsi puncak menjadi cadangan yang harus dibelanjakan alih-alih kemampuan utama. Ada juga dua belas sendi yang berbagi satu sasis dan satu baterai, yang tidak perlu direncanakan oleh lengan mana pun.
QBagaimana kecepatan keluaran yang dipublikasikan dikonversi menjadi persyaratan sendi?
Dengan mengalikan putaran per menit dengan enam, karena satu putaran adalah 360 derajat dan satu menit berisi 60 detik. Kolom kecepatan yang dipublikasikan untuk kelima modul ini berada di sisi keluaran - sudah dibagi rasio reduksi - yang dapat diverifikasi dengan mengalikan KV dengan tegangan bus, membaginya dengan rasio yang dipublikasikan, lalu membandingkannya dengan kecepatan tanpa beban yang dipublikasikan; pemeriksaan itu mendarat persis atau dalam beberapa persen untuk kelimanya. Persyaratan gaya berjalan yang ditulis sebagai derajat gerak sendi dalam selang fase ayun kemudian dikonversi menjadi derajat per detik dan dibandingkan secara langsung.
QApakah angka torsi puncak bertahan sepanjang operasi yang panjang?
Tidak pada nilai yang dipublikasikan. Torsi puncak menggambarkan apa yang dapat dihasilkan motor untuk selang singkat dari dalam kisaran suhu kerjanya, sehingga ruang yang tersedia untuk transien adalah sisa antara suhu kumparan saat itu dan batasnya. Karena pemanasan fase tumpu bersifat kontinu dan berulang pada setiap langkah, sendi mencapai dataran suhu yang cukup mantap dalam beberapa menit alih-alih pulih di antara langkah, dan cadangan yang tersedia pada dataran itu lebih kecil daripada angka di halaman. Berapa lebih kecilnya bergantung pada jendela siklus kerja yang tidak dipublikasikan oleh kelima catatan di bawah ini, dan itulah sebabnya hal itu termasuk dalam daftar pertanyaan tertulis.
QApa yang ditentukan rasio reduksi yang tidak dapat ditentukan oleh catatan motor?
Posisinya pada kurva torsi-kecepatan, dan karena itu apa yang harus dikorbankan untuk mencapai persyaratan sebuah sendi. Torsi keluaran adalah torsi motor dikalikan rasio dan dikalikan efisiensi tahap; kecepatan keluaran adalah kecepatan motor dibagi rasio yang sama. Sendi yang membutuhkan keduanya lebih banyak tidak dapat memperolehnya dari satu modul pada satu rasio. Dalam himpunan ini unit 6:1 adalah yang tercepat dan paling rendah kepadatan torsinya, unit 9:1 dan 10:1 berada di tengah, dan unit 960 g mencapai torsi nominal tertinggi pada 9:1 yang sama seperti modul yang jauh lebih ringan - yang berarti torsinya berasal dari motor yang lebih besar alih-alih dari rangkaian roda gigi yang lebih tinggi, dan itulah juga sebabnya bobotnya sebesar itu.
QSeberapa penting backlash pada sendi tungkai?
Lebih penting daripada pada sebagian besar sendi lain, karena backlash menetapkan seberapa jauh sendi dapat bergerak di bawah beban sebelum rangkaian roda gigi mulai menanggung, dan pada tungkai hal itu menjadi selisih antara perkiraan pengendali tentang posisi telapak dan posisi telapak yang sebenarnya pada saat kontak. Unit-unit di bawah ini mempublikasikan 0.2°, 0.25°, 0.33° dan 0.38°, dengan satu tidak memuat angka. Angka yang lebih rapat umumnya berbiaya pada efisiensi atau toleransi kejut, sehingga target yang berguna adalah tahap terapat yang masih bertahan terhadap impuls pendaratan yang berulang, bukan angka terkecil yang tersedia.
QAngka tunggal mana yang paling baik memisahkan kelima unit ini untuk mesin bertenaga baterai?
Arus nominal dibagi torsi nominal, dibaca bersama jumlahnya atas dua belas sumbu. Angka itu mengubah setiap unit menjadi biaya dalam ampere per newton-meter kemampuan penahanan kontinu, yang sebenarnya dibeli oleh fase tumpu, dan mengalikannya dengan torsi fase tumpu mesin lalu dengan dua belas memberi penarikan yang harus ditanggung pak baterai. Pada ukuran itu, himpunan ini membentang dari sekitar 0.59 A/Nm hingga sekitar 1.33 A/Nm - kurang lebih faktor dua lebih - dan urutannya mengikuti rasio reduksi alih-alih massa, sehingga unit paling ringan bukan unit dengan penarikan yang terendah.
Sumber resmi
CubeMars mempublikasikan dokumentasi produk untuk jajaran aktuator yang dihimpun di bawah bagian Referensi platform ini, dan setiap model memiliki halaman resmi yang memuat spesifikasi lengkapnya, kurva kinerja dan gambar pemasangannya - jajaran produk produsen adalah titik masuknya, dan kelima aktuator dalam panduan ini didokumentasikan satu per satu, termasuk AK80-8 KV60 dan AK10-9 V2.0 KV60. Produsen tetap menjadi sumber kebenaran untuk kurva torsi, rating termal, dasar backlash dan konfigurasi drive; ToBMS menjaga lapisan penemuan tetap dapat dicari dan dibandingkan, dan angka yang dipakai dalam panduan ini adalah nilai yang dipublikasikan dan tersimpan dalam catatan produk platform ini.
Ke mana selanjutnya
Padanan terdekat dengan panduan ini adalah Motor BLDC untuk Robot Humanoid: Cara Mencocokkan Torsi, Kecepatan dan Ukuran, yang membaca delapan unit berbeda dari keluarga yang sama terhadap rangkaian sendi bipedal - pembanding yang berguna di sini, karena robot humanoid juga harus menjaga keseimbangan dan juga memiliki fase tumpu, dan membaca keduanya bersama-sama memisahkan kendala yang memang milik mesin berkaki secara umum dari kendala yang khusus milik empat kaki. Aktuator Robotik: Cara Memilih Aktuator Terpadu untuk Sendi Robot mencakup kategori yang menjadi sumber pemilihan ini, dan Cara memilih modul sendi: lima aktuator CubeMars dari 190 g hingga 1.4 kg mendekati perangkat keras yang sama dari sendi yang sudah terakit alih-alih dari gaya berjalan.
Ketika pembahasannya beralih khusus ke rasio, Aktuator Quasi Direct Drive: Yang Ditawarkan Rasio 8:1 menjabarkan apa yang diubah oleh tahap rasio rendah pada inersia tercermin, transparansi dan kemampuan digerakkan balik, yaitu pertukaran yang tersembunyi di dalam kolom reduksi pada setiap tabel di sini. Untuk konteks yang lebih luas tentang bagaimana kelas-kelas motor saling berhubungan, Motor BLDC: Panduan Lengkap Tipe, Spesifikasi, dan Seleksi Motor Brushless DC menempatkan aktuator terintegrasi di antara kategori lainnya.
Untuk menyusun daftar pendek alih-alih meneliti, saring kandidat berdasarkan torsi, tegangan, massa dan selubung di Seleksi lalu adu satu terhadap yang lain di Perbandingan Produk. Kelas sendi terkait dikelompokkan dalam aplikasi Robot Berkaki Empat, Robot Humanoid, Robot Beroda, Modul Sendi dan Eksoskeleton milik platform ini. Kategori Aktuator Robotik memuat kelima unit yang dibandingkan di sini, dan halaman CubeMars menghimpun sisa jajaran itu.







