
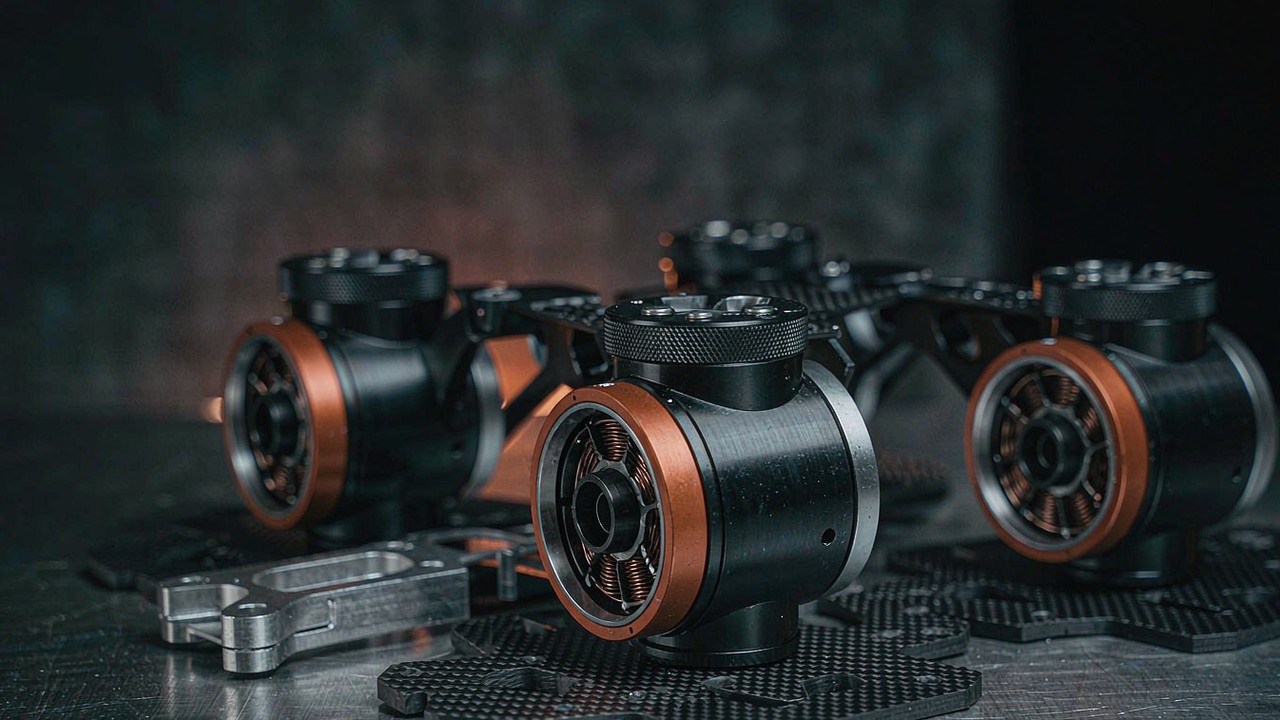
Una pierna no es un brazo que resulta que apunta al suelo. Un brazo robótico se dimensiona contra una carga útil y un tiempo de ciclo, y la mayor parte del tiempo o se mueve o espera; una pierna de Robot cuadrúpedo lleva la masa de la máquina a lo largo de cada paso, pasa buena parte de ese paso sosteniendo par mientras apenas gira, y después tiene que invertir la dirección varias veces por segundo sin llegar nunca a enfriarse. Esos tres hechos toman la preselección habitual de motores —par, velocidad, envolvente, masa— y la reordenan, porque la restricción que decide si una máquina puede trotar durante veinte minutos no es el par máximo que una articulación alcanza durante una fracción de segundo, sino cuánto calor ha acumulado ya el bobinado cuando llega el siguiente transitorio. Elegir un motor BLDC para las articulaciones de un robot cuadrúpedo parte por tanto de la marcha, pasa por las tres clases de par que pide una pierna y llega al límite térmico al final, porque ahí es donde se decide realmente el servicio.
Respuesta rápida
Una pierna de cuadrúpedo pide a su motor de articulación tres cosas que una máquina con ruedas o de base fija no pide. Durante el apoyo la articulación sostiene el peso corporal mientras gira despacio, lo que es un servicio de par continuo con casi nada de potencia mecánica saliendo del eje y, por tanto, casi ninguna ayuda del flujo de aire o del movimiento para sacar calor del bobinado. Durante el contacto y el despegue esa misma articulación ve un impulso varias veces superior a la carga estática, que llega a través del reductor e invierte la dirección con cada paso. Y normalmente hay doce de estos actuadores dentro de una misma carcasa tomando de una misma batería, así que una cifra por articulación tiene que leerse junto a lo que están haciendo las otras once en ese mismo instante. Un motor de articulación de cuadrúpedo se elige por tanto dentro de la clase Actuadores robóticos —motor, etapa planetaria, dispositivo de realimentación y variador en una sola carcasa atornillable— porque la alternativa, un conjunto sin carcasa, deja al integrador resolver la carga de choque, el sellado y el camino del calor desde cero.
La preselección que sigue lee cinco actuadores CubeMars asociados a la aplicación Robot cuadrúpedo como un único conjunto de especificaciones, ordenados de una unidad de 380 g a una unidad de 960 g. El límite que los separa en la práctica no es la columna de par, sino la corriente nominal que está a su lado, porque la corriente nominal es lo que una pierna paga de forma continua, y la distancia entre el par nominal y el par máximo decide cuánta reserva queda para el transitorio cuando esa reserva ya está en parte gastada.
Qué le pide una pierna de cuadrúpedo a un motor de articulación
Las tres restricciones de abajo no son características añadidas sobre una especificación de motor normal. Mueven la restricción activa desde la salida máxima hacia la salida sostenida, que es la razón de que una preselección hecha solo con el par máximo tienda a producir una máquina que se levanta, da unos pasos y después se pliega.
Cuatro piernas comparten la carga hasta que una deja de hacerlo
Un cuadrúpedo en reposo reparte su peso entre cuatro piernas, así que el par estático en cada rodilla es aproximadamente un cuarto de la masa de la máquina actuando sobre el brazo de momento de la pierna. Esa imagen cómoda cambia en el momento en que la máquina se mueve. En un trote —la marcha que más usan las plataformas con patas a velocidad— los pares diagonales despegan y aterrizan juntos y hay intervalos con solo dos pies en el suelo, y en un paso hay intervalos con tres. Incluso en un trote estático la carga no se reparte de forma uniforme, porque las piernas más cercanas al centro de masa cargan más y el reparto de delante hacia atrás depende de dónde estén la carga útil y la batería. La consecuencia para el motor es que el par de trabajo durante un paso no es un cuarto del peso de la máquina; oscila entre aproximadamente un tercio y más de la mitad según la marcha y el instante, y el pico de esa oscilación es el transitorio que la articulación tiene que sobrevivir dos veces por pierna y por paso. Un presupuesto construido sobre el caso estático de cuatro piernas no es lo bastante conservador para ser útil, y la oscilación entre apoyo compartido y apoyo único es lo que separa el servicio de una pierna de Robot cuadrúpedo del servicio de una articulación que solo tiene que sostener su propia parte.
El apoyo es un bloqueo y el balanceo es una aceleración
Cada articulación de una pierna ve dos mitades bastante distintas del ciclo. En el apoyo el pie está en el suelo y el cuerpo viaja por encima de él; la rodilla flexiona y extiende un poco, así que la velocidad angular de la articulación es baja mientras el par es alto y sostenido. En el balanceo el pie está en el aire y no se sostiene nada, así que el par baja a lo que exija la propia inercia de la pierna mientras la velocidad angular sube a lo que exija la cadencia para colocar el pie antes del contacto. Un separador construido a partir de esas dos mitades tiene una propiedad desagradable desde el punto de vista del motor: la mitad de par alto es la mitad de velocidad baja. La potencia mecánica es el par multiplicado por la velocidad, así que durante el apoyo la articulación entrega muy poca potencia mecánica útil mientras consume cerca de la corriente máxima, y en un bobinado la corriente al cuadrado multiplicada por la resistencia es calor, independientemente de si algo de eso llega al eje de salida. El apoyo es por tanto el caso térmico, y el balanceo apenas es un evento térmico.
El contacto y el salto llegan como impulsos a través del reductor
Una máquina que trota pasa parte de cada paso en el aire, y cada aterrizaje convierte el momento vertical en un pico de fuerza en el pie que se propaga hacia arriba por la cadena hasta la articulación. Lo mismo ocurre a la inversa en el despegue y de nuevo durante un salto o un paso de recuperación. Esos picos son varias veces la carga estática y llegan con el reductor ya cargado, lo que los hace pasar por los dientes del engranaje antes de que el motor los vea divididos por la relación y reducidos además por la elasticidad que tenga la etapa. De ahí se siguen dos cosas. Primera, la columna de par máximo del motor no es el límite que importa aquí, porque una etapa planetaria especificada para cargas de choque repetidas es una compra distinta de una especificada para una salida suave. Segunda, la secuencia importa: una cifra de pico publicada para un motor frío al principio de un ensayo no es la misma cifra diez minutos después de empezar a trotar, cuando esa misma articulación ya ha acumulado calor de cada fase de apoyo anterior y el amortiguamiento de la estructura de la pierna está más caliente y más blando de lo que estaba.
Doce módulos dentro de una sola carcasa
Un cuadrúpedo convencional tiene tres articulaciones motorizadas por pierna —abducción o aducción en la cadera, flexión o extensión en la cadera, y flexión o extensión en la rodilla—, así que doce actuadores comparten un chasis, una batería y un volumen térmico. Esa multiplicidad cambia cómo debe leerse cada cifra por unidad. Una corriente nominal que parece modesta para un módulo es doce veces mayor en el conjunto de baterías, y el consumo continuo a ese nivel es una cifra de autonomía tanto como térmica. El calor cedido dentro de una carcasa sellada se acumula, porque doce módulos calientes elevan el ambiente local de todos ellos y el régimen de cada unidad aguas abajo supone en silencio el ambiente en el que lo probó su fabricante. Y una simplificación de diseño común —usar el mismo módulo para la flexión de cadera y la rodilla porque reduce a la mitad el número de repuestos— multiplica cualquier decisión por unidad, para bien o para mal, en ocho de los doce ejes.
Par: las tres cifras que una pierna necesita de verdad
En la especificación de una articulación de cuadrúpedo aparecen tres cantidades de par distintas y se confunden entre sí con regularidad. Mantenerlas separadas es la mayor parte del trabajo de dimensionar una pierna.
El par de mantenimiento durante el apoyo fija el requisito continuo
La primera cifra es lo que la articulación necesita la mayor parte del tiempo: el par para llevar su parte de la masa de la máquina a través de la fase de apoyo, con la carga útil añadida y con el brazo de momento tomado en la peor postura y no en la postura de pie. Esto se compara con el par nominal publicado, que es el par que un motor puede sostener indefinidamente manteniendo el bobinado dentro de su clase de aislamiento. En las cinco unidades de abajo el par nominal publicado va de 3 Nm a 18 Nm, y como son módulos integrados la cifra es ya una cifra de lado de salida, después del reductor. La trampa en esta línea es leer el par nominal contra el peor instante del paso en lugar de contra su promedio; una articulación que cumple el pico de la oscilación del apoyo con su cifra nominal está sobredimensionada para el otro noventa por ciento del servicio y es más pesada de lo que necesita ser.
El par máximo es una reserva ya en parte gastada
La segunda cifra es el transitorio: el contacto, el despegue, un salto, la recuperación de un resbalón o el paso sobre un bordillo inesperado. Se compara con el par máximo publicado, que describe lo que el motor puede producir durante un intervalo corto antes de que el variador alcance su límite de corriente o los imanes empiecen a perder su punto de trabajo. En este conjunto la distancia entre las dos es constante —el múltiplo entre pico y nominal se sitúa entre unos 2.4 y unos 3.0, como aritmética de las dos columnas publicadas—, así que la elección entre unidades no puede hacerse solo con esa distancia. Lo que importa más es cuánto de esa distancia sobrevive al funcionamiento continuo. Una pierna que lleva veinte minutos trotando ha usado la mayor parte de su margen térmico, así que la reserva disponible para el siguiente aterrizaje es menor que la cifra de la página, y el tamaño de esa reducción depende de una ventana de servicio que los registros de abajo no publican.
La densidad de par se cobra dos veces en la rodilla
La tercera cifra es la que no cuesta nada leer y cuesta todo equivocarla. El par máximo publicado por unidad de masa en estas cinco unidades va de unos 23.7 Nm/kg en la unidad de 380 g a unos 50 Nm/kg en la unidad de 960 g, y el par nominal por unidad de masa de unos 7.9 Nm/kg a unos 18.8 Nm/kg —ambas aritmética sobre las columnas registradas, y ambas subiendo de forma sostenida con el tamaño. La forma ascendente es tentadora, porque sugiere que la unidad más grande es simplemente la mejor. No lo es, por dos razones. Primera, las cifras de pico llegan a través de relaciones distintas, y una relación compra par gastando velocidad; Actuadores QDD: qué aporta una relación 8:1 hace visible ese intercambio desde el otro lado. Segunda, y específica de una pierna, la masa colocada en la rodilla la carga la cadera situada por encima y la acelera en cada paso, así que un módulo de rodilla paga su masa dos veces: una como inercia que la cadera tiene que mover, y otra como par que la cadera tiene que sostener. En una máquina donde la rodilla y la cadera ya usan el mismo módulo, añadir masa a ambas es la decisión que se come más rápido el presupuesto de carga útil.
El juego y adónde va el impulso
El juego publicado es la cifra que más a menudo se salta en una pierna, y la más informativa de leer. La plataforma lo registra en grados de movimiento perdido a la salida, y en este conjunto va de 0.2° a 0.38°, con un registro que no lleva cifra alguna. Ese número fija cuánto puede moverse la articulación bajo carga antes de que el tren de engranajes tome el juego, lo que durante un aterrizaje es la diferencia entre la estimación del controlador sobre dónde está el pie y dónde está de verdad. Una cifra ajustada cuesta algo en otro sitio —normalmente en rendimiento y en tolerancia al choque—, así que la lectura útil no es «la más pequeña es la mejor», sino «la más pequeña que aún sobrevive al impulso de aterrizaje repetido». El registro del AK70-10 KV100 lleva la cifra más ajustada de este conjunto, 0.2°; el registro del AK60-6 V3.0 KV80 no lleva ninguna, y ese hueco pertenece al conjunto escrito de preguntas al fabricante y no a una suposición.
El material de fábrica del fabricante para los trenes de engranajes usados en toda la gama de actuadores robóticos, incluidas las cinco unidades comparadas aquí. Es la referencia más útil de esta guía para leer la columna de juego: el número es una propiedad de cómo se tallan y se montan los dientes, y este es el proceso que lo produce.
Página de vídeo de ToBMSVer en YouTubeVelocidad: leer la cifra publicada en el lado correcto del reductor
La velocidad es donde un módulo integrado se malinterpreta con más facilidad, porque la misma columna significa dos cosas distintas según en qué lado de la etapa se midió, y el registro no suele decir cuál. Hay una comprobación que lo resuelve.
En qué lado de la etapa está la cifra, y cómo comprobarlo
El KV es una constante del lado del motor: la velocidad del rotor por voltio de bus, antes de cualquier reducción. Multiplicarlo por la tensión de alimentación nominal, dividir por la relación de reducción publicada y el resultado debería caer sobre la velocidad en vacío publicada o cerca de ella. En las cinco unidades de abajo así ocurre. El AK60-6 V3.0 KV80 da 80 multiplicado por 24 V, dividido por 6:1, que son 320 rpm frente a las 320 rpm publicadas, y la misma multiplicación a 48 V da 640 rpm frente a las 640 rpm publicadas. El AK80-8 KV60 da 60 multiplicado por 48 V dividido por 8:1, que son 360 rpm frente a las 360 rpm publicadas. El AK10-9 V2.0 KV60 da 160 rpm y 320 rpm a 24 V y 48 V frente a cifras publicadas de exactamente esos valores, y el AK70-10 KV100 y el AK80-9 V3.0 KV100 caen dentro de unos pocos por ciento de las suyas. Las columnas de velocidad publicadas para estos módulos son por tanto cifras de lado de salida, ya divididas por la relación, y lo mismo vale para la velocidad nominal que va al lado. Un requisito de articulación escrito en grados por segundo puede compararse directamente con ellas multiplicando las revoluciones por minuto por seis.
Qué pide una cadencia de marcha en velocidad de articulación
Traducir un paso a un requisito de articulación es sobre todo una cuestión de cuánto recorre la articulación y cuánto tiempo tiene para recorrerlo. El balanceo tiene el plazo más ajustado: el pie tiene que colocarse antes del contacto, y con cadencias por encima de unos dos pasos por segundo hay bastante menos de medio segundo para hacerlo. Los recorridos de rodilla y cadera durante el balanceo son normalmente de decenas de grados y no de las cifras de tres dígitos que usaría un brazo, así que el requisito resultante lo cumplen con holgura incluso las unidades más lentas —el AK10-9 V2.0 KV60 publica 109 rpm nominales a 24 V, que son unos 654 grados por segundo, y aun así esa cifra supera lo que la mayoría de las marchas de caminar piden a una rodilla. La excepción es la recuperación: resbalar de un bordillo, frenar un tropiezo o ejecutar un salto piden un recorrido mucho más rápido, y ese es el caso que decide el extremo superior de la columna de velocidad. Leído frente a los cinco registros, la velocidad de salida a régimen va de unos 654 grados por segundo en la unidad de 960 g a unos 2940 grados por segundo en la unidad de 380 g a 48 V, lo que es un factor de cuatro y medio y se explica casi por completo por la relación que lleva cada una.
Por qué ir más rápido cuesta par
La relación que está entre el rotor y la salida es lo que acopla los dos requisitos, y los acopla en direcciones opuestas: el par de salida sale del par del motor multiplicado por la relación y por el rendimiento de la etapa, mientras que la velocidad de salida sale de la velocidad del motor dividida por la relación. Una articulación que necesita a la vez más par y más velocidad de los que ofrece un módulo dado no puede obtenerlos de ese módulo; necesita otra relación, otra tensión de bus u otra unidad. Las cinco de abajo hacen visible eso como patrón. La unidad 6:1 es la más rápida y la menos densa en par. Las unidades 9:1 y 10:1 se sitúan en el medio en los dos ejes. La pareja que alcanza el par nominal más alto lo hace con la misma etapa 9:1 que una unidad mucho más ligera, lo que significa que el par vino de más motor y no de más relación —que es la razón de que pese 960 g y consuma 10.6 A para producir 18 Nm donde su hermana más ligera consume 3.8 A para producir 3 Nm.
Límites térmicos: qué decide cuánto puede durar una marcha
El comportamiento térmico es la restricción que separa una articulación que funciona en un banco de una que funciona durante un turno, y es la parte de la especificación de un cuadrúpedo que con más frecuencia queda sin escribir. Cinco observaciones la sostienen.
Potencia mecánica nula no significa calor nulo
Volviendo al apoyo: la articulación produce par a baja velocidad, así que la salida mecánica es pequeña, y sin embargo la corriente en las fases está cerca del límite continuo. En un bobinado sin escobillas la pérdida que importa es la pérdida en el cobre, y la pérdida en el cobre la fija la corriente, no cuánta de esa corriente está haciendo trabajo útil. Una fase de apoyo es por tanto un periodo en el que casi toda la potencia eléctrica que entra en el motor sale como calor, y el rendimiento —salida útil sobre entrada— se derrumba hacia cero justo en el momento en que la máquina se apoya con más fuerza en la articulación. Cualquier modelo térmico que infiera el calentamiento del trabajo mecánico lo subestimará gravemente, y el indicador correcto a falta de una cifra de resistencia térmica es la corriente continua que publica el registro.
La corriente nominal es la cifra térmica de trabajo
Leídas así, las columnas de corriente son más informativas que cualquiera de las dos columnas de par. La corriente nominal publicada en las cinco unidades va de 3.8 A a 12 A, y dividir cada una por su propio par nominal da un coste aproximado en amperios por newton-metro de salida continua: unos 1.27 A/Nm en el AK60-6 V3.0 KV80, unos 1.33 A/Nm en el AK80-9 V3.0 KV100, unos 0.69 A/Nm en el AK80-8 KV60, unos 0.87 A/Nm en el AK70-10 KV100 y unos 0.59 A/Nm en el AK10-9 V2.0 KV60. Las cinco cifras son aritmética sobre dos columnas publicadas y las cinco son de lado de salida, así que llevan dentro el rendimiento de cada etapa en lugar de aislarlo. Aun así la dispersión es de casi un factor de dos y pico, y no sigue a la masa: la unidad más ligera tiene uno de los costes de corriente por newton-metro más altos, que es la firma de una relación baja que pide al propio motor hacer un trabajo que una relación más alta habría hecho con más palanca. Para una máquina alimentada por batería esta columna se convierte directamente en autonomía, y para una conectada por cable se convierte en cuánto calor tiene que salir del cuerpo.
Doce articulaciones toman a la vez de un mismo presupuesto
Multiplicar la columna de potencia nominal por doce da el orden de magnitud con el que una máquina tiene que planificar, y la respuesta es incómoda. Los doce ejes a salida nominal continua consumirían unos 888 W si cada unidad fuera el AK60-6 V3.0 KV80 de 74 W, unos 2760 W si fueran las unidades de 230 W, unos 4416 W si fuera el AK80-9 V3.0 KV100 y unos 5160 W si fuera el AK10-9 V2.0 KV60. Ningún cuadrúpedo sostiene eso, y los números no son predicciones: son la escala contra la que debe leerse el ciclo de trabajo real, y explican por qué el servicio de trabajo de casi toda máquina desplegada es una fracción pequeña del régimen continuo con excursiones breves. La misma aritmética aplicada a la masa es menos alarmante y más útil: doce unidades con la cifra de 490 g suman 5.88 kg de actuador solo, antes de estructura, batería y carga útil, que es la razón de que el extremo ligero de esta tabla exista.
Un pico sobre un bobinado caliente es una cifra menor
La interacción entre las dos ventanas de par es donde el límite térmico muerde de verdad. Una cifra de par máximo es una afirmación sobre un motor que arrancó dentro de su rango ambiente; esa misma articulación treinta segundos después de empezar a trotar tiene un bobinado más cerca de su límite de aislamiento, y el margen entre su temperatura presente y ese límite es lo que queda para el transitorio. Como el calentamiento del apoyo es continuo y se repite con cada paso, una pierna alcanza una meseta de temperatura estable en lugar de recuperarse entre pasos, y la meseta se alcanza en unos minutos y no a lo largo de una hora. La consecuencia práctica para un motor BLDC destinado a articulaciones de robot cuadrúpedo es que la columna de pico debe degradarse para el funcionamiento en régimen permanente, y la cantidad en que debe degradarse es exactamente lo que hay que preguntar al fabricante, porque ninguno de estos cinco registros publica una ventana de servicio, un supuesto de ambiente ni una condición de montaje para sus cifras térmicas.
Por dónde sale realmente el calor
Un módulo integrado tiene un solo camino de calor disponible: la conducción a través de su propia carcasa hacia aquello contra lo que va atornillado. No hay ventilador, no hay flujo de aire digno de mención dentro de una pierna sellada y durante el apoyo tampoco hay movimiento autoinducido que reparta el calor. La consecuencia práctica es que el mismo actuador se comporta como dos productos distintos según vaya atornillado en una carcasa fina de polímero o sujeto en un bloque de rodilla de aluminio mecanizado que actúe como disipador, y la diferencia es lo bastante grande para dominar la elección. Es el único requisito de esta guía que se cumple enteramente fuera del motor, y es también la razón de que las cifras térmicas del fabricante —tomadas en un banco de ensayo, en aire quieto, en una disposición de montaje que el integrador no reproducirá— no puedan tratarse como predicciones sin una conversación.
Cinco actuadores CubeMars como un único conjunto de especificaciones
La tabla de abajo lee cinco actuadores robóticos CubeMars como un único conjunto de especificaciones, ordenados por masa, porque la masa es el eje a lo largo del cual se diseña una pierna: cada gramo añadido en la rodilla se paga en la cadera situada por encima. Cada cifra es el valor publicado por el fabricante tomado de los registros de producto de esta plataforma, y cada cifra derivada del texto que la rodea está etiquetada como aritmética. Conviene notar que dos de las cinco publican puntos de funcionamiento tanto a 24 V como a 48 V, y que las cifras de velocidad publicadas son de lado de salida —ya divididas por la relación de reducción, como se ha mostrado arriba.
| Modelo | Relación de reducción | Par nominal | Par máximo | Corriente nominal | Velocidad de salida | Peso |
|---|---|---|---|---|---|---|
| AK60-6 V3.0 KV80 | 6:1 | 3 Nm | 9 Nm | 3.8 A | 233 / 490 rpm | 380 g |
| AK80-9 V3.0 KV100 | 9:1 | 9 Nm | 22 Nm | 12 A | 390 rpm | 490 g |
| AK80-8 KV60 | 8:1 | 10 Nm | 25 Nm | 6.9 A | 243 rpm | 570 g |
| AK70-10 KV100 | 10:1 | 8.3 Nm | 24.8 Nm | 7.2 A | 148 / 310 rpm | 621 g |
| AK10-9 V2.0 KV60 | 9:1 | 18 Nm | 48 Nm | 10.6 A | 109 / 228 rpm | 960 g |
Relación de reducción, par nominal y par máximo, corriente nominal, velocidad de salida a par nominal y masa publicados, para cinco actuadores robóticos CubeMars asociados a la aplicación Robot cuadrúpedo. El par nominal es la cifra continua dentro de los límites térmicos del motor; el par máximo es una cifra de ventana corta. Una sola cifra de velocidad significa una unidad de 48 V; las cifras emparejadas son 24 V y después 48 V. Una ventana de servicio, un supuesto de ambiente, una condición de montaje y una resistencia térmica detrás de cualquiera de las dos cifras de par figuran en la ficha técnica del fabricante y no en el registro, y lo mismo ocurre con la cifra de juego del AK60-6 V3.0 KV80.
Tres cosas destacan cuando las cinco se leen juntas. La primera es lo poco que el orden por par sigue al orden por masa. La unidad de 570 g publica más par nominal que la de 621 g y casi tanto pico, porque su etapa 8:1 y su régimen de 230 W se sitúan de forma distinta a la etapa 10:1 y el régimen de 230 W de su vecina; dos unidades con la misma potencia acaban en partes distintas de la curva par-velocidad porque la relación difiere. La masa sola es por tanto un mal indicador de la capacidad en esta familia, y la columna de relación es lo que lo explica.
La segunda es lo que dice la columna de corriente sobre el coste por newton-metro. Las dos unidades más densas en par —la de 570 g y la de 960 g— son también las dos más baratas por newton-metro de par continuo, con unos 0.69 A/Nm y unos 0.59 A/Nm, mientras que la unidad más ligera está entre las más caras, con unos 1.27 A/Nm. El patrón sigue a la relación y no al tamaño: una relación alta permite a un motor pequeño sostener un par dado con menos corriente, y el ahorro no sale gratis, porque se paga en velocidad de salida y en cuánta carga mete cada aterrizaje a través de la etapa.
La tercera es hasta qué punto la aritmética de potencia y velocidad no cuadra del todo en dos de las cinco. Multiplicar el par nominal por la velocidad nominal y convertir da una cifra dentro de aproximadamente un uno por ciento de la potencia nominal publicada en tres unidades —el AK80-9 V3.0 KV100 con 368 W, el AK10-9 V2.0 KV60 con 430 W y el AK60-6 V3.0 KV80 con 74 W frente a su punto de funcionamiento a 24 V—, pero se sitúa unos 11 por ciento por encima de la cifra publicada en el AK80-8 KV60 y unos 17 por ciento por encima en el AK70-10 KV100 a 48 V. Esas dos últimas diferencias no son errores de la aritmética; son señal de que la potencia nominal, el par nominal y la velocidad nominal de esos registros se tomaron en condiciones distintas, y eso es precisamente el tipo de cosa que hay que poner por escrito al fabricante antes de dimensionar una articulación contra ellas.
Leer las cinco a lo largo de una pierna
Una pierna de cuadrúpedo es una cadena corta, y el requisito cambia a lo largo de ella: la abducción y la aducción se mueven poco contra un par bajo, pero están en lo alto de la cadena, donde se carga su masa; la articulación de flexión de cadera lleva el peso corporal e impulsa el paso; la rodilla combina ambas tareas y se lleva el aterrizaje. Las cinco unidades se reparten a lo largo de esa cadena.
El extremo de 380 g: abducción y aducción
El AK60-6 V3.0 KV80 es la unidad más pequeña de aquí, con 380 g en una carcasa de 79 mm de diámetro y 43 mm de longitud, y publica 3 Nm nominales y 9 Nm de par máximo a través de una etapa 6:1 tanto a 24 V como a 48 V, con 233 rpm nominales y 320 rpm de salida en vacío a 24 V, o 490 rpm nominales y 640 rpm en vacío a 48 V. Su potencia nominal es 74 W y su corriente nominal 3.8 A, con corrientes de pico publicadas de 10.3 A a 24 V y 11.2 A a 48 V. Como eje de alabeo o de guiñada de cadera cumple bien esa función sobre el papel: es la unidad más ligera de aquí, es la más rápida con diferencia, con unos 2940 grados por segundo de salida nominal a 48 V, y una articulación de abducción recorre decenas de grados contra una carga modesta. Las reservas son las dos ya señaladas: el coste de corriente por newton-metro más alto del conjunto, unos 1.27 A/Nm, y la ausencia de una cifra de juego publicada. Ninguna de las dos la descalifica; ambas son preguntas que cerrar antes de pedirla.
La clase de 490 g: rodilla y flexión de cadera en una máquina ligera
El AK80-9 V3.0 KV100 pesa 490 g en una carcasa de 98 mm de diámetro y solo 38.5 mm de longitud —la unidad más corta del conjunto, lo que importa donde dos módulos se sitúan a cada lado de un eslabón de muslo— y publica 9 Nm nominales y 22 Nm de par máximo a través de una etapa 9:1 a 48 V, con 390 rpm nominales y 570 rpm de salida en vacío, 368 W de potencia nominal, 12 A de corriente nominal y 0.25° de juego. Sus 490 g en 98 mm la convierten en la candidata natural para la pareja de flexión de cadera y rodilla en una máquina del rango de veinte a cuarenta kilogramos, donde el par de apoyo cae dentro de 9 Nm y el paso no tiene que ser rápido. La reserva es la corriente: 12 A nominales es la más alta de este conjunto, y doce de ellas trabajando a la vez consumirían en teoría 4416 W, así que una máquina construida con esta unidad necesita un paquete de baterías y un diseño térmico especificados en conjunto y no heredados.
La clase de 570 g: donde decide el servicio y no la envolvente
El AK80-8 KV60 se sitúa en 570 g en una carcasa de 98 mm de diámetro y 43.9 mm de longitud y publica 10 Nm nominales y 25 Nm de par máximo a través de una etapa 8:1 a 48 V, con 243 rpm nominales y 360 rpm de salida en vacío, 230 W de potencia nominal, 6.9 A de corriente nominal y 0.38° de juego. Leído junto a sus vecinas, es la entrada más equilibrada de la tabla y aquella cuya selección depende del servicio y no de la envolvente. Publica algo más de par nominal que la unidad de 621 g que va debajo mientras consume algo menos de corriente, y alcanza ese par a través de una relación más corta, así que conserva más velocidad de salida —243 rpm frente a 310 rpm en el mismo bus, pero a partir de solo 230 W frente a los 230 W de la otra unidad, que es el emparejamiento que produce la diferencia de conciliación señalada arriba. Donde una plataforma quiere una sola referencia de pieza para cadera y rodilla y está dispuesta a mecanizar sus propios bloques de montaje, esta es la unidad cuyo coste merece calcularse primero.
La clase de 621 g: la etapa más ajustada del conjunto
El AK70-10 KV100 es una unidad de 621 g en una carcasa de 89 mm de diámetro y 50.25 mm de longitud, que publica 8.3 Nm nominales y 24.8 Nm de par máximo a través de una etapa 10:1 tanto a 24 V como a 48 V, con 148 rpm nominales y 240 rpm de salida en vacío a 24 V, o 310 rpm nominales y 480 rpm en vacío a 48 V. La potencia nominal es 230 W y la corriente nominal 7.2 A. Su rasgo distintivo en este conjunto son 0.2° de juego, la cifra más ajustada de aquí, y su etapa 10:1 es la más alta, lo que en conjunto apunta a una máquina cuyo controlador se apoya en saber dónde está el pie sin medirlo directamente. Es también la que lleva la relación más amplia entre par máximo y par nominal de este conjunto junto a la unidad más ligera, unos 3.0, así que tiene la mayor reserva transitoria nominal; si esa reserva sobrevive al funcionamiento continuo es una de las preguntas que el registro deja abiertas. El fabricante publica un vídeo de presentación de la unidad en robótica dinámica, incrustado abajo.
El material de presentación del fabricante para el AK70-10 KV100, accionado con un movimiento de alta inversión repetido y no con un barrido lento de un solo eje. El punto relevante para una pierna no es la velocidad que se ve, sino el patrón de servicio: las inversiones bajo carga son la forma que tiene un paso, y esta es la unidad cuyo juego publicado es el más bajo del conjunto para un controlador que estima la colocación del pie a través de la articulación.
Página de vídeo de ToBMSVer en YouTubeEl extremo de 960 g: una máquina pesada o una carga útil pesada
El AK10-9 V2.0 KV60 es la unidad más grande de aquí, con 960 g en una carcasa de 98 mm de diámetro y 61.7 mm de longitud, y publica 18 Nm nominales y 48 Nm de par máximo a través de una etapa 9:1 tanto a 24 V como a 48 V, con 109 rpm nominales y 160 rpm de salida en vacío a 24 V, o 228 rpm nominales y 320 rpm en vacío a 48 V. La potencia nominal es 430 W, la corriente nominal 10.6 A y la corriente de pico 29.8 A, con 0.33° de juego y doble encoder, que es la disposición que permite a un canal leer el rotor y a otro la salida a través de la etapa. Produce su par de forma distinta a las otras cuatro: en lugar de una relación más alta, usa un motor más grande con la misma relación 9:1, y por eso conserva más velocidad de salida de la que conservaría una unidad de relación alta con el mismo par. Esa combinación conviene a una máquina de la clase de sesenta kilogramos, a una plataforma que lleva un manipulador o una cabeza de sensores, o a cualquier pierna cuya cadera tenga que extenderse con rapidez contra carga; pero con 960 g un conjunto de doce suma 11.52 kg de actuador antes de cualquier otra cosa, que es la cifra que suele devolver a un diseñador al medio de esta tabla.
Plataformas de cuadrúpedo a las que sirven estos actuadores de pierna
Las cinco unidades están asociadas en ToBMS a la aplicación Robot cuadrúpedo, lo que refleja lo estrecho del servicio: articulaciones de pierna de cuadrúpedo cuya restricción activa es la carga de apoyo repetida y no la salida máxima.
Plataformas de inspección y reconocimiento
El mayor grupo de cuadrúpedos desplegados hoy camina por instalaciones industriales —refinerías, subestaciones, obras, cubiertas marinas— llevando cámaras, cámaras térmicas o sensores de gas. El servicio es lento, continuo y largo: una máquina puede estar de pie durante una hora seguida, parándose con frecuencia para leer un manómetro, y subiendo escaleras o salvando canalizaciones de cables. Eso es casi exactamente el perfil de bloqueo en apoyo descrito arriba, lo que hace que el par nominal y la corriente nominal, y no el par máximo, sean las cifras de dimensionado, y hace que el medio de esta tabla —las unidades de 490 g y 570 g— sea el punto de partida habitual cuando la máquina está en la banda de veinte a cuarenta kilogramos.
Plataformas de investigación y académicas
La investigación en locomoción con patas necesita articulaciones a las que se pueda dar una orden exigente en un momento y dejarlas accionarse hacia atrás en el siguiente, con realimentación publicada sobre la que cerrar el lazo, y tiende a preferir lo que está más completamente documentado sobre lo que está más estrechamente optimizado. Las cinco unidades publican accionamiento FOC, KV, Ke y pares de polos, y el AK10-9 V2.0 KV60 lleva además doble encoder, de modo que pueden leerse los dos lados de su etapa 9:1. Donde un proyecto construye control en lugar de construir producto, esa documentación vale más que el último diez por ciento de densidad de par.
Máquinas agrícolas y de exterior con patas
El terreno agrícola es el servicio más duro de todos: suelo blando, pendientes, residuos y humedad, todo lo cual empuja el par de apoyo de forma impredecible y exige sellado en la articulación. Esas condiciones hablan en contra de la unidad más pequeña de este conjunto, cuya cifra de 3 Nm nominales deja poco margen cuando un pie se hunde, y a favor de las unidades de 570 g y 621 g, cuyo par nominal es más alto para un consumo de corriente comparable. Es también el servicio donde el juego publicado se gana su lugar, porque una pierna que pisa terreno irregular no puede dar por supuesto que su pie aterrizó donde el controlador esperaba.
Plataformas con patas y ruedas e híbridas
Una clase en crecimiento acopla una rueda al extremo de cada pierna, rodando en terreno llano y salvando obstáculos a pasos. El servicio se divide en dos: largos periodos de par muy bajo mientras rueda, salpicados de transitorios cortos y duros cuando la máquina da un paso. Eso favorece a una unidad con cifras continuas sólidas y una ventana generosa entre pico y nominal por encima de una optimizada para cualquiera de los dos extremos, y la experiencia reunida en el lado con ruedas de la familia se traslada bien aquí: las aplicaciones Robot con ruedas y AGV cubren ese extremo del servicio.
Una secuencia de dimensionado para una pierna de cuadrúpedo
Tres pasos se llevan la mayor parte de la decisión, en este orden, porque cada uno estrecha lo que el siguiente tiene que entregar.
Fijar el servicio de la marcha antes que el par
Escribir, antes de cualquier número de modelo: masa de la máquina incluida la carga útil, peor postura de la pierna y su brazo de momento, marcha y cadencia, fracción de apoyo y cuántas piernas están en el suelo en el peor instante. A partir de ahí, derivar el par de apoyo continuo en cada articulación, el transitorio de pico en el contacto y el despegue, y el recorrido de articulación que exige cada fase. Es ese triple —continuo, transitorio, recorrido— el que se compara con las tres columnas de esta tabla, y saltarse el del medio es como una máquina acaba con piernas que sostienen la postura y fallan al aterrizar.
Fijar después el bus y la suma sobre doce articulaciones
Elegir la tensión de bus antes de comparar unidades, porque varias publican cifras distintas a 24 V y a 48 V y la comparación cambia de forma según cuál se aplique: el AK60-6 V3.0 KV80 duplica aproximadamente su velocidad de salida entre las dos, y el AK70-10 KV100 y el AK10-9 V2.0 KV60 se mueven en factores similares o menores. Después sumar la corriente nominal de la unidad elegida sobre los doce ejes y contrastarla con la descarga continua del paquete de baterías y con la capacidad del cuerpo de evacuar el calor. Una unidad que gana la comparación por articulación puede perder la comparación de sistema solo en este paso.
Poner por escrito la base de los regímenes
Preguntar al fabricante, para la unidad preseleccionada: cuánto tiempo puede sostenerse la cifra de par máximo y con qué frecuencia puede repetirse; qué ambiente y qué disposición de montaje suponen el par nominal y la potencia nominal; a qué está fijado el límite de corriente de pico del variador; si la cifra de juego publicada es un máximo o un valor típico; y cuál es la resistencia térmica del bobinado a la carcasa. Cuatro de los cinco registros de abajo no publican ventana de servicio alguna, dos concilian de forma imperfecta entre sus propias columnas de potencia, par y velocidad, y uno no lleva cifra de juego, así que ninguna de estas preguntas es retórica.
Preguntas frecuentes
Q¿Por qué una articulación de cuadrúpedo no es simplemente una versión más fuerte de una articulación de brazo robótico?
Porque la parte de par alto del ciclo de una articulación de Robot cuadrúpedo es también la parte de velocidad baja. Un brazo mueve sobre todo su carga útil, así que produce potencia mecánica útil mientras el par es alto, y buena parte de la energía de entrada sale por el eje como trabajo. Una pierna en apoyo produce par mientras apenas gira, así que casi nada de la energía de entrada sale como trabajo útil y casi toda sale como calor. Eso invierte qué columna importa: el par continuo y la corriente continua pasan a ser las cifras de dimensionado, y el par máximo pasa a ser una reserva que se gasta y no una capacidad de titular. Hay además doce articulaciones que comparten un chasis y una batería, algo con lo que ningún brazo tiene que planificar.
Q¿Cómo se convierte la velocidad de salida publicada en un requisito de articulación?
Multiplicando las revoluciones por minuto por seis, ya que una revolución son 360 grados y en un minuto hay 60 segundos. Las columnas de velocidad publicadas para estos cinco módulos son de lado de salida —ya divididas por la relación de reducción—, lo que puede verificarse multiplicando el KV por la tensión de bus, dividiendo por la relación publicada y comparando con la velocidad en vacío publicada; esa comprobación cuadra de forma exacta o dentro de unos pocos por ciento en los cinco. Un requisito de marcha escrito como grados de recorrido de la articulación dentro del intervalo de balanceo se convierte entonces en grados por segundo y se compara directamente.
Q¿Se mantiene la cifra de par máximo a lo largo de una carrera larga?
No en el valor publicado. El par máximo describe lo que el motor puede producir durante un intervalo corto desde dentro de su rango de temperatura de funcionamiento, así que el margen para un transitorio es lo que queda entre la temperatura presente del bobinado y su límite. Como el calentamiento del apoyo es continuo y se repite con cada paso, una articulación alcanza una meseta de temperatura bastante estable en minutos en lugar de recuperarse entre pasos, y la reserva disponible en esa meseta es menor que la cifra de la página. Cuánto menor depende de una ventana de servicio que ninguno de los cinco registros de abajo publica, que es la razón de que pertenezca a la lista escrita de preguntas.
Q¿Qué decide la relación de reducción que el registro del motor no puede decidir?
La posición en la curva par-velocidad y, por tanto, qué hay que sacrificar para alcanzar un requisito de articulación. El par de salida es el par del motor multiplicado por la relación y por el rendimiento de la etapa; la velocidad de salida es la velocidad del motor dividida por esa misma relación. Una articulación que necesita más de ambos no puede obtenerlos de un módulo con una sola relación. En este conjunto la unidad 6:1 es la más rápida y la menos densa en par, las unidades 9:1 y 10:1 se sitúan en el medio, y la unidad de 960 g alcanza el par nominal más alto con la misma relación 9:1 que un módulo mucho más ligero —lo que significa que su par vino de más motor y no de más engranaje, que es también la razón de que pese lo que pesa.
Q¿Cuánto importa el juego en una articulación de pierna?
Más que en la mayoría de las otras articulaciones, porque fija cuánto puede moverse la articulación bajo carga antes de que el tren de engranajes tome el juego, y en una pierna eso es la diferencia entre la estimación del controlador sobre la posición del pie y la posición real del pie en el contacto. Las unidades de abajo publican 0.2°, 0.25°, 0.33° y 0.38°, y una no lleva cifra. Las cifras más ajustadas cuestan generalmente rendimiento o tolerancia al choque, así que el objetivo útil es la etapa más ajustada que aún sobreviva a los impulsos de aterrizaje repetidos, y no el número más pequeño disponible.
Q¿Qué cifra única separa mejor estas cinco para una máquina alimentada por batería?
La corriente nominal dividida por el par nominal, leída junto a la suma sobre doce ejes. Convierte cada unidad en un coste en amperios por newton-metro de capacidad de mantenimiento continua, que es lo que el apoyo compra de verdad, y multiplicarla por el par de apoyo de la máquina y después por doce da el consumo que el paquete de baterías tiene que sostener. En esa medida el conjunto abarca de unos 0.59 A/Nm a unos 1.33 A/Nm —aproximadamente un factor de dos y pico— y el orden sigue a la relación de reducción y no a la masa, así que la unidad más ligera no es la de menor consumo.
Recursos oficiales
CubeMars publica documentación de producto para las gamas de actuadores reunidas en la sección Recursos de la plataforma, y cada modelo tiene una página oficial con su especificación completa, su curva de rendimiento y su plano de montaje: la gama de producto del fabricante es el punto de entrada, y los cinco actuadores de esta guía están documentados individualmente, incluidos el AK80-8 KV60 y el AK10-9 V2.0 KV60. El fabricante sigue siendo la fuente de verdad para las curvas de par, los regímenes térmicos, la base del juego y la configuración del variador; ToBMS mantiene la capa de descubrimiento consultable y comparable, y las cifras usadas en esta guía son los valores publicados que figuran en los registros de producto de la plataforma.
Para continuar
El acompañante más cercano de esta guía es Motores BLDC para robot humanoide: cómo casar par, velocidad y tamaño, que lee otras ocho unidades de la misma familia frente a una cadena de articulaciones bípeda: el contrapunto útil aquí, porque un robot humanoide también tiene que equilibrarse y también tiene una fase de apoyo, y leer los dos juntos separa las restricciones que pertenecen a las máquinas con patas en general de las que pertenecen específicamente a cuatro piernas. Actuadores robóticos: elección del actuador integrado para articulaciones cubre la categoría de la que se tomó esta selección, y Cómo elegir un módulo de articulación: cinco actuadores CubeMars de 190 g a 1.4 kg aborda el mismo hardware desde la articulación ensamblada y no desde la marcha.
Donde la discusión gira específicamente hacia la relación, Actuadores QDD: qué aporta una relación 8:1 expone qué cambia una etapa de relación baja en inercia reflejada, transparencia y retroaccionabilidad, que es el intercambio escondido dentro de la columna de reducción de cada tabla de aquí. Para el contexto más amplio de cómo se relacionan las clases de motor, Motores BLDC: guía completa de tipos, especificaciones y selección sitúa el actuador integrado entre las demás categorías.
Para preseleccionar en lugar de investigar, filtrar candidatos por par, tensión, masa y envolvente en Selección y confrontarlos después entre sí en Comparar productos. Las clases de articulación relacionadas se agrupan en las aplicaciones Robot cuadrúpedo, Robot humanoide, Robot con ruedas, Módulo articular y Exoesqueleto. La categoría Actuadores robóticos contiene las cinco unidades comparadas aquí, y la página CubeMars reúne el resto de la gama.







