
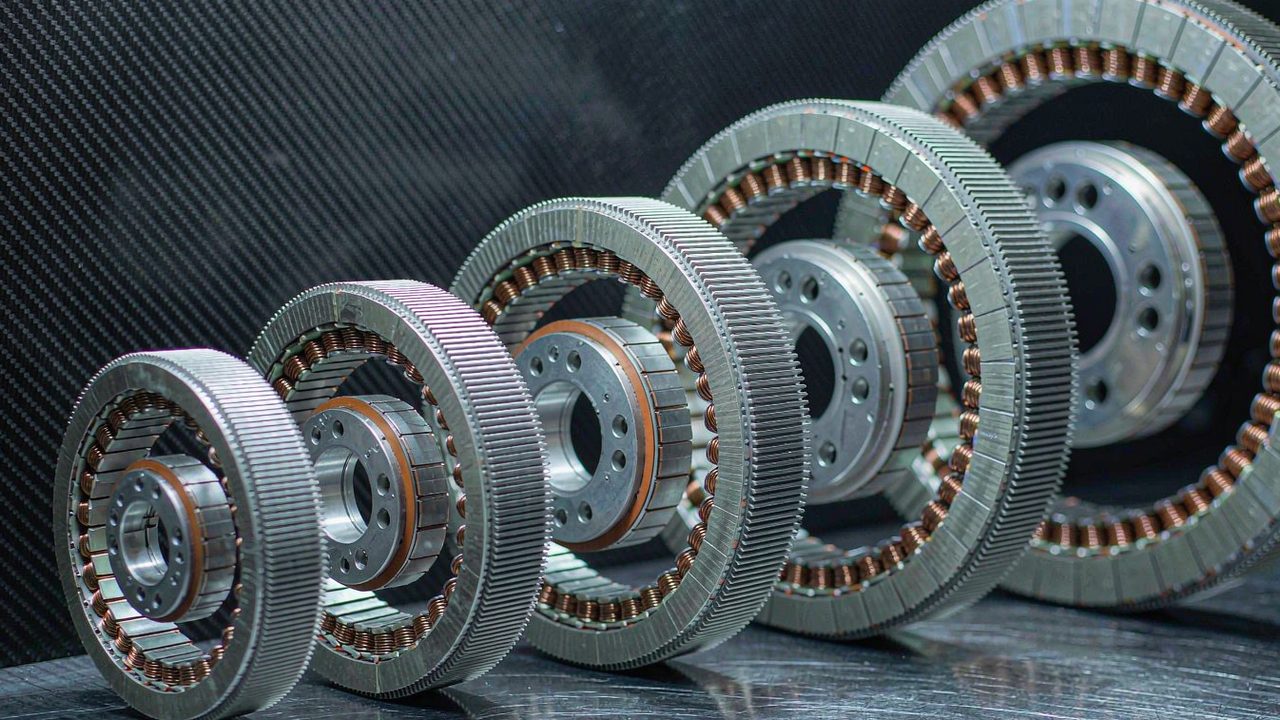
Sebuah motor torsi tanpa rangka datang sebagai dua bagian tanpa apa pun di antaranya: stator yang dililit dan dilaminasi pada satu ukuran rangka, serta rotor yang membawa magnet, tanpa rumah, tanpa susunan bantalan sendiri, dan tanpa poros. Itulah keseluruhan gagasannya, dan itulah pula sebabnya dua belas kit yang saat ini tercantum dalam kategori Motor Torsi Frameless tidak dapat disejajarkan pada satu sumbu lalu dibaca berurutan. Dua dari dua belas berbobot 40 g atau kurang, dan torsi puncak terbitannya diukur dalam perseratus newton meter. Satu di antaranya dinilai untuk 838 W dan menerbitkan 12 Nm. Di antara titik masuk 20 g dan puncak rentang 710 g, torsi puncak terbitan membentang dari 0.072 Nm hingga 12 Nm, dan unit dari salah satu ujung bentang itu bukan pengganti unit dari ujung lainnya dalam aplikasi apa pun. Karena itu pertanyaan yang berguna bukanlah mana dari dua belas yang paling kuat, melainkan di mana batas jatuh antara pita yang cocok untuk sumbu distal berbeban ringan, pita yang cocok untuk sendi kerja yang membawa manusia atau muatan, dan pita yang harus menggerakkan sebuah mesin dan bukan sekadar satu sambungan.
Jawaban Singkat
Diurutkan menurut torsi puncak terbitan, kedua belas unit jatuh ke dalam tiga pita yang tidak saling tumpang tindih dan dipisahkan oleh celah yang jelas dalam catatan: empat unit pada atau di bawah 1 Nm puncak antara 20 g dan 105 g, empat unit antara 1.63 Nm dan 2.68 Nm puncak antara 156 g dan 270 g, dan empat unit pada 4 Nm puncak dan di atasnya antara 352 g dan 710 g. Urutan itu bukan pembagian pemasaran. Itulah urutan naiknya arus nominal terbitan, urutan naiknya diameter luar, dan urutan perpindahan kumparan dari satu rancangan 16 V atau 24 V ke bus 48 V atau rancangan multi-bus yang benar-benar dapat membawa arus yang diminta kumparan yang lebih besar. Ketika kategori Motor Torsi Frameless dibaca secara keseluruhan, tangga itulah sebabnya kedua belas tidak dapat dipadatkan menjadi satu peringkat kekuatan.
Dua fakta struktural memotong ketiga pita dan lebih penting daripada pita itu sendiri. Yang pertama adalah tata letaknya: tujuh dari dua belas adalah inrunner, dengan magnet pada rotor dalam dan kumparan dibawa oleh stator luar, sedangkan lima adalah outrunner yang membalik susunan itu. Yang kedua adalah umpan balik: tiga dari dua belas catatan menyebut kit yang disertai sensor Hall dan dua menyebut kit yang disertai tanpa sensor tersebut, sementara tujuh catatan sisanya - semuanya di lini RI - sama sekali tidak menyatakan susunan umpan baliknya, dan perbedaan itu mengubah apa yang harus ditambahkan integrator sebelum motor dapat dikomutasi pada kecepatan rendah. Di tempat tidak ada satu pun dari dua belas yang masuk ke dalam dimensi amplop yang dibutuhkan, format tanpa rangka adalah format yang dapat dispesifikasikan ulang, dan produsen di balik kit ini mendokumentasikan jalur untuk permintaan semacam itu.
Metrik Evaluasi Kunci: Bagaimana 12 Motor Ini Dikategorikan
Lima besaran terbitan membawa kategorisasi di bawah ini, dan dibaca dalam urutan ini karena masing-masing mempersempit apa yang harus dijelaskan oleh yang berikutnya. Kedua belas catatan menerbitkan setiap besaran itu, dan itulah yang membuat perbandingan bertingkat atas keluarga ini mungkin dilakukan.
Torsi puncak menetapkan batas tingkat
Setiap unit di sini menerbitkan dua angka torsi, dan batas tingkat dalam panduan ini ditarik pada angka yang lebih besar. Torsi puncak menggambarkan apa yang dapat dihasilkan kumparan selama selang pendek sebelum penggerak mencapai batas arusnya atau magnet kehilangan titik kerjanya; itu pernyataan tentang sebuah jendela dan bukan tentang kemampuan, dan itulah cara jujur untuk memisahkan kit yang rating kontinunya berdekatan. Dibaca seperti itu, kedua belas terurut dengan bersih: 0.072 Nm, 0.23 Nm, 0.6 Nm, dan 0.9 Nm pada pita pertama, lalu 1.63 Nm, 1.67 Nm, 2.4 Nm, dan 2.68 Nm, kemudian 4 Nm, 4.1 Nm, 4.95 Nm, dan 12 Nm. Celah antar pita - dari 0.9 Nm ke 1.63 Nm, dan dari 2.68 Nm ke 4 Nm - masing-masing hampir dua kali lipat, sehingga unit yang ditempatkan di sisi batas yang salah bukanlah pilihan yang marginal.
Torsi nominal adalah angka kontinu
Kolom torsi yang lebih kecil adalah yang harus dijalani sebuah sendi. Torsi nominal adalah torsi yang dapat ditahan sebuah kit selama kumparannya tetap berada di dalam kelas isolasinya, dan tidak seperti aktuator terpadu dalam kategori Aktuator Robotik, angka itu dikutip pada motornya dan bukan di balik tahap roda gigi, karena kit tanpa rangka tidak memiliki tahap roda gigi. Di seluruh dua belas, rasio puncak terhadap nominal berada antara sekitar 2.8 dan sekitar 3.1 pada setiap catatan; itu aritmetika atas dua kolom terbitan, sehingga kedua angka bergerak bersama dan tidak satu pun dapat dipakai untuk menemukan tawaran tersembunyi. Yang tidak bergerak bersama adalah torsi per satuan massa: dua kit terkecil menerbitkan sekitar 3.6 dan sekitar 5.8 Nm torsi puncak per kilogram, sedangkan unit dari 60 g ke atas berada antara sekitar 8.6 dan sekitar 16.9 Nm/kg pada aritmetika yang sama. Rangka terkecil adalah yang paling tidak efisien per gram, dan itulah sebabnya pita pemula ada sebagai sebuah pita dan bukan sekadar versi murah dari pita puncak.
Arus, daya, dan bus di belakangnya
Arus nominal adalah angka yang menentukan apa yang harus disediakan baterai dan penggerak serta berapa banyak panas yang harus keluar dari kumparan, dan itulah kolom yang paling jelas memisahkan pita-pita itu. Pita pertama menarik antara 1.47 A dan 3.4 A pada nominal, pita kedua antara 4.8 A dan 7.1 A, dan pita ketiga antara 8.5 A dan 20 A. Daya nominal mengikuti tangga yang sama, dari 18 W di titik masuk hingga 838 W di puncak, dan tegangan di balik angka-angka itu bergerak bersamanya: kit terkecil dinilai pada 16 V, pita pemula dan sebagian pita tengah pada 24 V, dan pita puncak pada 48 V, tempat lima unit tengah menerbitkan titik operasi pada 24 V, 36 V, dan 48 V dan bukan pada satu bus tunggal. Satu konsistensi layak dicatat karena tidak universal dalam catatan platform ini: mengalikan torsi nominal dengan kecepatan nominal pada masing-masing dua belas dan mengubah radian per sekon menjadi putaran per menit mereproduksi daya nominal terbitan dalam sekitar empat persen pada setiap catatan, sehingga ketiga kolom diambil di bawah satu himpunan kondisi dan dapat dibaca silang.
Dimensi amplop dan massa pada kit tanpa rumah
Diameter dalam keluarga ini berkisar dari 25 mm hingga 113.5 mm dan panjang tumpukan dari 13 mm hingga 36.2 mm, dan karena tidak ada rumah, dimensi terbitannya adalah stator itu sendiri dan bukan paket jadi - integrator menyediakan bantalan, poros, dan dudukannya, sehingga ruang radial yang harus dicari suatu rancangan adalah kumparan dan rotor, sedangkan ruang aksialnya adalah satu tumpukan. Massa adalah proksi jujur untuk seberapa banyak ruang itu yang terisi: 20 g, 40 g, 60 g, dan 105 g pada pita pemula, 155.9 g hingga 270.4 g di tengah, dan 352 g hingga 710 g di puncak. Pada sendi tanpa rangka, massa itu berada di tempat motor berada, dan untuk sumbu distal itulah seluruh alasan memilih kelas ini.
Apakah kit membawa sensor Hall
Tiga dari dua belas catatan menyebut kit yang disertai sensor Hall dan dua menyebut kit yang disertai tanpa sensor tersebut, dan perpecahan itu jatuh di sepanjang lini RO dan bukan lini RI: catatan RO40 KV140 Lite dan RO50 KV108 Lite adalah dua unit yang ditandai disertai tanpa sensor Hall, sedangkan catatan RO60, RO80, dan RO100 Standard ditandai disertai sensor tersebut. Satu kata itu mengubah rancangan di sekitarnya. Kit tanpa sensor Hall harus dikomutasi dari perkiraan posisi yang diturunkan dari kumparan itu sendiri, atau dari enkoder yang dipasang integrator, dan pada kecepatan rendah atau saat diam - tempat sendi penahan menghabiskan sebagian besar waktunya - perkiraan itu lebih sulit diperoleh daripada saat bergerak. Kit dengan sensor Hall memberi posisi absolut kasar langsung dari kotaknya dan menyederhanakan jalur start-up, dengan konsekuensi berupa harness sensor di dalam dimensi amplop sendi. Tidak ada yang lebih baik secara abstrak; yang penting adalah perbedaannya dinyatakan dalam catatan dan bukan ditemukan setelah dudukan selesai dikerjakan.
Matriks Perbandingan Spesifikasi 12 Motor Torsi Frameless
Tabel di bawah membaca setiap motor torsi tanpa rangka yang saat ini tercantum dalam kategori Motor Torsi Frameless sebagai satu himpunan spesifikasi, diurutkan menurut torsi puncak terbitan karena itulah sumbu tempat tingkat-tingkat ditarik. Setiap angka adalah nilai terbitan produsen yang tersimpan dalam catatan produk platform ini. Kecepatan adalah di sisi motor, yang bagi kit tanpa rangka tanpa tahap reduksi juga merupakan angka di sisi sendi setelah setiap pentransmisian roda gigi yang ditambahkan integrator.
| Model | Torsi Nominal | Torsi Puncak | Daya Nominal | Kecepatan Nominal | Dimensi amplop (Ø × L) | Berat |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
Torsi nominal dan puncak terbitan, daya nominal, kecepatan nominal pada torsi nominal, dimensi amplop stator sebagai diameter luar kali panjang tumpukan, dan berat, untuk motor torsi tanpa rangka yang saat ini tercantum dalam kategori Motor Torsi Frameless, diurutkan menurut torsi puncak. Torsi nominal adalah angka kontinu dalam batas termal kumparan; torsi puncak adalah angka jendela pendek. Satu angka kecepatan berarti kit satu bus; tiga angka adalah titik operasi 24 V, 36 V, dan 48 V dalam urutan itu. Ini adalah kit stator dan rotor telanjang, sehingga tidak ada rasio reduksi, tidak ada backlash, dan tidak ada rating sisi keluaran yang muncul pada satu pun dari kedua belas catatan.
Dua pembacaan menonjol begitu kedua belas berada di satu halaman. Yang pertama adalah bahwa pita-pita itu dipisahkan oleh celah dalam catatan dan bukan oleh titik potong yang dipilih. Antara RO50 KV108 Lite 105 g pada 0.9 Nm puncak dan RI60 KV120 155.9 g pada 1.63 Nm puncak tidak ada unit sama sekali, dan hal yang sama berlaku antara RI70 KV95 270.4 g pada 2.68 Nm dan RO80 KV105 Standard 352 g pada 4 Nm. Daftar pendek yang membutuhkan, misalnya, 1.2 Nm puncak dan 130 g tidak dapat dipenuhi dengan mengambil titik tengah antara dua tetangga, karena tidak ada tetangga di sana.
Yang kedua adalah bahwa massa dan torsi per satuan massa menunjuk ke arah berlawanan di ujung kecil. RI20 KV600 20 g menerbitkan 3.6 Nm torsi puncak per kilogram dan RI30 KV260 40 g sekitar 5.8, sedangkan RO40 KV140 Lite 60 g sudah mencapai sekitar 10 dan RO100 KV55 Standard 710 g sekitar 16.9 - keempat angka itu aritmetika atas kolom torsi dan berat terbitan. Membaca itu sebagai cacat pada kit kecil adalah salah baca. Rangka 20 g memiliki lebih sedikit besi, jalur magnet yang lebih pendek, dan bagian massanya yang lebih besar berada pada tembaga yang tidak dapat membawa fluks yang diizinkan geometrinya, sehingga ujung kecil membeli resolusi dan kedekatan, bukan kepadatan.
Unit terkecil dalam tabel ini, diperlihatkan CubeMars sebagai kit tanpa rangka untuk sendi robotik yang ringkas. Ini gambaran paling jelas tentang bagaimana pita pemula sebenarnya tampak: stator dan rotor tanpa rumah, tanpa bantalan, dan tanpa poros, yang ukurannya ditetapkan untuk sumbu distal tempat penalti massa modul terpadu menjadi kendala yang mengikat.
Halaman video ToBMSTonton di YouTubeTingkat 1: Pemula dan Ringkas
Empat unit berada di pita ini, semuanya pada atau di bawah 1 Nm torsi puncak terbitan dan semuanya antara 20 g dan 105 g. Yang menyatukan mereka bukan harga atau kualitas melainkan tugas yang dapat mereka emban: sumbu tangan atau pergelangan, sendi distal manipulator kecil, sambungan rehabilitasi berbeban ringan, atau sumbu penunjuk platform kamera ringkas. Yang memisahkan mereka adalah tata letak dan umpan balik, dan kedua kata itu menentukan rancangan di sekitarnya lebih daripada kolom torsi. Keempatnya adalah rancangan satu bus - 16 V untuk yang terkecil, 24 V untuk tiga lainnya - sehingga penggerak yang dinilai untuk suplai tunggal 24 V sudah mencakup sebagian besar pita ini.
RI20 KV600 dan RI30 KV260: pasangan inrunner ringkas
RI20 KV600 adalah titik masuk seluruh kategori pada 20 g dalam diameter 25 mm dan tumpukan 14.5 mm, menerbitkan 0.024 Nm nominal dan 0.072 Nm torsi puncak, daya nominal 18 W, dan kecepatan nominal 7452 rpm pada bus 16 V. Kecepatan tanpa bebannya 9600 rpm adalah yang tertinggi dalam tabel dan KV 600-nya juga yang tertinggi; bersama-sama keduanya menggambarkan kit yang dibangun untuk berputar dan bukan untuk mendorong: kumparan 7 pasang kutub pada rangka 25 mm tidak akan menghasilkan torsi yang berguna, tetapi akan menghasilkan resolusi sudut yang sangat halus ketika ditransmisikan melalui roda gigi atau ketika menggerakkan kapstan kecil secara langsung. RI30 KV260 adalah gagasan yang sama satu ukuran rangka lebih besar - 40 g, diameter 38 mm, tumpukan 14 mm - dengan 0.076 Nm nominal dan 0.23 Nm torsi puncak, daya nominal 33 W, dan kecepatan nominal 4110 rpm pada 24 V. Keduanya ditandai sebagai produk baru dalam catatan dengan tanggal peluncuran dalam beberapa bulan terakhir, dan keduanya inrunner, sehingga magnet berada pada poros yang akan disediakan integrator dan kumparan berada pada stator yang akan dijepit integrator. Tidak satu pun menerbitkan arus nominal di atas 2 A, dan itulah yang membuat keduanya praktis pada penggerak kecil di dalam amplop genggam atau yang dapat dikenakan.
RO40 KV140 Lite dan RO50 KV108 Lite: pasangan outrunner tanpa Hall
RO40 KV140 Lite dan RO50 KV108 Lite adalah dua unit yang catatannya menyebut kit yang disertai tanpa sensor Hall, dan keduanya juga dua outrunner dalam pita ini. RO40 menghasilkan 0.2 Nm nominal dan 0.6 Nm torsi puncak dengan daya nominal 51 W pada 2450 rpm kecepatan nominal dalam diameter 46.3 mm dan tumpukan 13 mm berbobot 60 g; RO50 menggandakan sebagian besar angka itu pada 0.3 Nm nominal dan 0.9 Nm torsi puncak, daya nominal 66 W, kecepatan nominal 2100 rpm, dalam diameter 61.7 mm dan tumpukan 14.5 mm berbobot 105 g. Kepipihan adalah inti tata letak outrunner di sini: ruang aksial 13 mm dan 14.5 mm untuk dua kit yang mencapai 0.6 Nm dan 0.9 Nm puncak itulah yang membuat keduanya muat pada sendi yang amplopnya berbentuk cakram dan bukan silinder. Komprominya adalah sensor yang hilang. Tanpa peranti Hall dalam catatan, komutasi pada kecepatan rendah dan saat diam harus berasal dari enkoder eksternal atau dari perkiraan tanpa sensor, dan bagi sendi penahan yang menghabiskan waktunya diam, itu keputusan rancangan yang diambil sebelum dudukan dikerjakan dan bukan sesudahnya.
Tingkat 2: Kelas Menengah dan Kolaboratif
Pita tengah menampung empat unit yang paling mungkin menjadi sumber spesifikasi bagi sendi kerja: 1.63 Nm hingga 2.68 Nm torsi puncak, 155.9 g hingga 270.4 g massa, arus nominal dari 4.8 A hingga 8.5 A. Inilah pita tempat komponen bersama antar beberapa sumbu mulai masuk akal, karena sebaran antara unit teringan dan terberat di bawah dua kali lipat sementara torsi terbitannya membentang 1.6 Nm hingga 2.7 Nm. Inilah juga pita tempat bus terbelah: tiga inrunner di sini menerbitkan titik operasi pada 24 V, 36 V, dan 48 V, sedangkan outrunner menerbitkan satu rating 48 V tunggal, sehingga pilihan suplai 48 V dibuat sekali untuk seluruh lengan dan bukan per sumbu.
RI50 KV100 dan RI60 KV120: dua inrunner menengah pada bus 24-48 V
RI60 KV120 adalah yang lebih ringan dari pasangan ini pada 155.9 g dalam diameter 60 mm dan tumpukan 23 mm, menerbitkan 0.57 Nm nominal dan 1.63 Nm torsi puncak, daya nominal 85 W, dan kecepatan nominal 1440 rpm pada titik operasi 24 V, naik ke 3190 rpm pada 48 V. RI50 KV100 adalah yang lebih lebar pada 180.8 g dalam diameter 54 mm dan tumpukan 27 mm, menerbitkan 0.58 Nm nominal dan 1.67 Nm torsi puncak, daya nominal 66 W, dan kecepatan nominal 1090 rpm pada 24 V serta 2600 rpm pada 48 V. Keduanya cukup dekat dalam torsi untuk dapat saling menggantikan pada perkiraan pertama dan cukup berbeda dalam bentuk untuk menjadi penting kemudian: RI60 membawa kumparan 14 pasang kutub sedangkan RI50 membawa 7 pasang kutub, sehingga RI60 menghasilkan lebih banyak torsi per ampere pada kecepatan rendah sementara RI50 berputar lebih cepat pada bus yang sama dan diameter lebih besar dengan tumpukan lebih pendek lebih cocok untuk amplop yang lebih pipih. Keduanya tercatat sebagai digerakkan FOC, yaitu skema komutasi yang menghasilkan perilaku terpakai dari kit tanpa sensor posisi pada kecepatan rendah.
RI70 KV95: unit terakhir di bawah 3 Nm puncak
RI70 KV95 menutup pita tengah pada 270.4 g dalam diameter 76 mm dan tumpukan 24 mm, menerbitkan 0.94 Nm nominal dan 2.68 Nm torsi puncak, daya nominal 125 W, dan kecepatan nominal 1270 rpm pada 24 V yang naik ke 2710 rpm pada 48 V, pada 7.1 A nominal. Dibaca terhadap dua unit di bawahnya dalam pita ini, ia adalah kit pertama di sini yang torsi nominalnya mendekati 1 Nm; itulah titik ketika kit tanpa rangka dapat menahan satu sambungan melawan gravitasi tanpa roda gigi pada mesin kecil. Arus nominalnya 7.1 A adalah yang tertinggi di pita tengah, sehingga penggerak dan harness di belakangnya naik satu ukuran bersamaan dengan naiknya rangka. Di atasnya tidak ada apa pun hingga 4 Nm puncak, dan itulah sebabnya rancangan yang kebutuhan puncaknya jatuh antara 2.7 Nm dan 4 Nm harus menerima rangka yang lebih besar daripada yang diinginkan atau meninggalkan pendekatan tanpa rangka untuk unit terpadu.
RO60 KV115 Standard: outrunner di batas tingkat
RO60 KV115 Standard adalah satu-satunya outrunner di pita tengah dan unit teringan dalam tabel yang menerbitkan rating 48 V sendiri, pada 248 g dalam diameter 73.8 mm dan tumpukan 23 mm. Ia menerbitkan 0.8 Nm nominal dan 2.4 Nm torsi puncak dengan daya nominal 352 W pada kecepatan nominal 4200 rpm dan tanpa beban 5520 rpm, menarik 8.5 A pada nominal. Angka daya itu adalah pencilan pita ini - lebih dari empat kali daya nominal RI60 KV120 demi torsi yang hanya satu setengah kali - dan dijelaskan oleh kecepatan tempat rating diambil, karena torsi yang sama disalurkan pada 4200 rpm adalah kerja per detik yang lebih banyak daripada pada 1440 rpm. Catatannya juga salah satu dari tiga yang menyebut kit yang disertai sensor Hall, sehingga ia adalah pilihan kelas menengah yang wajar di tempat sendi harus mulai dengan andal dari kondisi diam di bawah beban, dan tata letak outrunner memberinya amplop cakram pipih yang dimiliki dua kit Lite pada seperempat torsi.
Tingkat 3: Performa Tinggi dan Muatan Berat
Pita puncak terbuka pada 4 Nm torsi puncak terbitan dan menutup pada 12 Nm, antara 352 g dan 710 g, dan setiap unit di dalamnya adalah rancangan satu bus 48 V atau rancangan tiga bus 24-48 V. Di sinilah kit tanpa rangka berhenti menjadi komponen sebuah sambungan dan menjadi hal yang menggerakkan sebuah anggota tubuh atau sebuah mesin: pinggul dan lutut pada robot berkaki dua, sendi kaki pada robot berkaki empat, unit penggerak roda, dan sumbu penahan beban sebuah dudukan rehabilitasi. Rating di sini cukup besar sehingga rancangan di sekitarnya sama pentingnya dengan motornya: pita ini menarik antara 9.4 A dan 20 A pada nominal, dan ketika beberapa sumbu ini berbagi satu baterai dan satu volume termal, anggaran sistem dan bukan catatan satu unit yang menentukan plafonnya.
RO80 KV105 Standard dan RI80 V2.0 KV75: pasangan 4 Nm pertama
RO80 KV105 Standard adalah pintu masuk pita ini pada 352 g dalam diameter 92.6 mm dan tumpukan 26.4 mm, menerbitkan 1.3 Nm nominal dan 4 Nm torsi puncak dengan daya nominal 490 W pada kecepatan nominal 3600 rpm dan tanpa beban 5040 rpm pada 48 V, menarik 15 A pada nominal. RI80 V2.0 KV75 berada di sebelahnya dalam torsi pada 4.1 Nm puncak dan 1.45 Nm nominal tetapi dalam bentuk yang sangat berbeda - 411 g dalam diameter 85 mm dan tumpukan 27 mm - dan pada daya nominal yang jauh lebih rendah, 172 W pada kecepatan nominal 1135 rpm di 24 V, naik ke 2430 rpm pada 48 V. Keduanya menghasilkan torsi puncak yang sama melalui jalur berbeda. RO80 melakukannya dengan arus pada kecepatan di satu bus 48 V dan tarikan nominal 15 A; RI80 melakukannya dengan kumparan yang lebih lambat dan bertorsi lebih tinggi pada 9.4 A di tiga bus yang dapat dipilih. Catatan RO80 menyebut kit yang disertai sensor Hall, dan RI80 tercatat sebagai digerakkan FOC. Ketika sendi harus menahan beban melawan gravitasi untuk waktu lama, rating kecepatan rendah RI80 adalah tempat yang lebih nyaman; ketika roda atau sumbu pinggul yang cepat harus digerakkan dengan gesit, angka kecepatan RO80 yang menentukan.
Platform inspeksi Gorilla MK1 dari Transgrid, dibangun di sekitar unit yang berada di paruh atas pita ini. Nilai dari rekaman ini adalah bahwa ini penerapan di lapangan dan bukan uji di bangku kerja: kit membawa sebuah mesin melintasi medan dan bukan sel beban melalui skrip, dan itulah jenis bukti terkuat untuk bagaimana sendi tanpa rangka berperilaku di bawah tugas yang berkelanjutan.
Halaman video ToBMSTonton di YouTubeRI100 KV105 dan RO100 KV55 Standard: puncak rentang
Dua kit terbesar dalam kategori ini mengambil posisi berbeda pada kompromi yang sama. RI100 KV105 adalah inrunner terlebar di sini pada diameter 104 mm dengan tumpukan hanya 26 mm, berbobot 500 g, dan menerbitkan 1.76 Nm nominal dan 4.95 Nm torsi puncak dengan daya nominal 252 W pada kecepatan nominal 1370 rpm di 24 V yang naik ke 2825 rpm pada 48 V, pada 13.6 A nominal. RO100 KV55 Standard adalah kit terbesar dari kedua belas dalam setiap dimensi yang penting: diameter 113.5 mm, tumpukan 36.2 mm, 710 g, menerbitkan 4 Nm nominal dan 12 Nm torsi puncak dengan daya nominal 838 W pada kecepatan nominal 2000 rpm dan tanpa beban 2550 rpm pada 48 V, menarik 20 A pada nominal. KV 55-nya adalah yang terendah dalam tabel, dan itulah gunanya kumparan 21 pasang kutub pada rangka 113.5 mm: menghasilkan torsi dengan arus dan bukan dengan kecepatan, pada tegangan bus yang cukup rendah sehingga paket baterai dapat menyuplainya. Catatan RO100 menyebut kit yang disertai sensor Hall, dan keduanya cukup besar sehingga integrator harus merencanakan jalur panasnya dengan sengaja, karena stator telanjang tidak memiliki rumah tempat menghantarkan panas sampai ada yang dirancang mengelilinginya.
Matriks Seleksi: Mencocokkan Tingkat dengan Aplikasi
Ketiga pita memetakan ke posisi sendi dan bukan ke industri, karena motor yang sama muncul pada perangkat yang dapat dikenakan, kobot, dan platform bergerak. Matriks di bawah membaca setiap pita terhadap sendi yang dapat diembannya dan kategori aplikasi di platform ini tempat sendi tersebut muncul.
| Tingkat | Pita Torsi Puncak | Tempat yang Cocok | Bus | Rentang Massa | Unit Perwakilan | Kategori Aplikasi |
|---|---|---|---|---|---|---|
| Pemula & Ringkas | hingga 1 Nm | Sumbu tangan, pergelangan, dan distal; platform penunjuk kecil; sambungan bantu berbeban ringan | 16 V hingga 24 V | 20 g hingga 105 g | RI20 KV600 | Robot Rehabilitasi, Lengan Cobot |
| Kelas Menengah & Kolaboratif | 1.6 Nm hingga 2.7 Nm | Sumbu siku dan lengan bawah; sumbu lutut ringan; modul sendi yang dibangun di sekitar satu nomor komponen bersama | 24 V hingga 48 V | 156 g hingga 270 g | RI50 KV100 | Lengan Cobot, Modul Sendi, Robot Berkaki Empat |
| Performa Tinggi & Muatan Berat | 4 Nm hingga 12 Nm | Sumbu pinggul, lutut, dan bahu; kaki robot berkaki empat; unit penggerak roda; sendi bantu penahan beban | 24 V hingga 48 V | 352 g hingga 710 g | RO100 KV55 Standard | Robot Humanoid, Eksoskeleton, Robot Beroda, AGV |
Pita torsi puncak, posisi sendi yang tipikal, rentang bus, rentang massa, unit perwakilan dari setiap pita, dan kategori aplikasi di platform ini tempat sendi tersebut muncul. Pita-pita itu ditarik pada torsi puncak terbitan dan tidak saling tumpang tindih; daftar aplikasi menunjukkan tempat pita itu biasanya dipakai dan bukan tempat pita itu dibatasi, karena satu posisi sendi muncul pada beberapa jenis mesin.
Dua pola dalam matriks layak dinyatakan secara terus terang. Yang pertama adalah bahwa bus mengikuti pita dan bukan aplikasi. Sumbu tangan pada kobot dan sumbu tangan pada sarung tangan rehabilitasi keduanya tugas pita pemula, dan keduanya biasanya disuplai dari satu rel 24 V; begitu sebuah sendi harus menahan seluruh anggota tubuh melawan gravitasi, catatannya berpindah ke 48 V, karena torsi penahan pada 4 Nm ke atas meminta arus yang tidak dapat diberikan paket kecil pada 24 V tanpa penaik tegangan yang menambah kerugiannya sendiri. Yang kedua adalah bahwa pita tempat suatu kebutuhan jatuh ditentukan oleh torsi terburuk yang dilihat sendi, bukan rata-ratanya. Pergelangan yang menghabiskan sebagian besar hidupnya pada 0.024 Nm dan menerima 0.9 Nm puncak selama reorientasi cepat termasuk dalam pita pemula, dan unit yang dipilih harus dibaca terhadap puncak itu, bukan terhadap tugas yang ditahannya sepanjang hari. Dibaca atas dasar itu, kategori Motor Torsi Frameless terpisah menjadi kelompok distal, kelompok sendi kerja, dan kelompok penggerak mesin, dan itulah yang dinyatakan ulang oleh matriks di atas.
Tidak setiap kebutuhan jatuh di dalam kedua belas ini. Karena kit tanpa rangka adalah stator dan rotor dan bukan produk jadi, rangka yang sama dapat dililit, ditumpuk, dan dibor ke spesifikasi yang berbeda, dan produsen di balik model ini mendokumentasikan jalur untuk tepatnya hal itu: panjang tumpukan yang berbeda, kumparan berbeda untuk KV lain pada bus yang sama, bor berbeda, atau antarmuka poros yang dibutuhkan integrator. Karena itu kebutuhan yang jatuh di celah antar pita - sekitar 1.2 Nm puncak, atau di luar 12 Nm, atau pada amplop yang tidak diizinkan oleh satu pun dari kedua belas diameter - adalah pertanyaan spesifikasi dan bukan jalan buntu. Setiap halaman produk dalam tabel di atas menautkan ke situs produsen sendiri, dan tautan itulah tempat pertanyaan semacam itu dimulai; angka-angka dalam panduan ini tetap merupakan nilai terbitan yang tersimpan dalam catatan platform.
Urutan Seleksi untuk Sendi Tanpa Rangka
Tiga langkah membawa sebagian besar keputusan, dalam urutan ini, karena masing-masing mempersempit apa yang harus diserahkan oleh langkah berikutnya.
Tetapkan tugas dan torsi puncak kasus terburuk terlebih dahulu
Tuliskan, sebelum nomor model apa pun: massa yang harus digerakkan sendi, panjang tuas pada postur terburuk, siklus kerja dan berapa lama setiap fase berlangsung, dan transien terbesar yang akan dilihat sendi. Dari itu muncul tiga angka - torsi yang ditahan secara kontinu, torsi yang dibutuhkan pada saat terburuk, dan lintasan sudut yang dituntut fase tercepat. Pita dipilih berdasarkan angka kedua, dan unit di dalam pita dipilih berdasarkan yang pertama.
Tetapkan bus dan amplop kedua
Pilih tegangan suplai sebelum membandingkan unit, karena catatan multi-bus menerbitkan angka berbeda pada 24 V, 36 V, dan 48 V dan bentuk perbandingan berubah bergantung pada yang berlaku. Lalu tetapkan amplopnya: diameter luar terhadap panjang tumpukan, dan apakah sendi memiliki ruang radial untuk cakram atau ruang aksial untuk silinder. Unit yang menang pada kolom torsi dapat kalah hanya pada langkah ini, karena stator 54 mm dan stator 60 mm cocok untuk geometri sambungan yang berbeda meskipun torsi terbitannya berada dalam selisih beberapa perseratus newton meter.
Pastikan apa yang dapat dispesifikasikan ulang pada rangka yang ada
Motor tanpa rangka didefinisikan oleh kumparannya, tumpukannya, dan bornya dan bukan oleh nomor komponen tersegel, sehingga kebutuhan yang meleset dari kedua belas itu dengan selisih kecil biasanya merupakan permintaan variasi dan bukan pengembangan baru: KV lain pada bus yang sama, tumpukan lebih tinggi untuk torsi lebih besar pada diameter yang sama, atau bor yang berukuran untuk poros tertentu. Halaman produk produsen sendiri adalah tempat percakapan itu dimulai, dan setiap unit dalam tabel di atas menautkan ke sana.
Pertanyaan yang sering diajukan
PMengapa kedua belas ini diurutkan menurut torsi puncak dan bukan menurut massa atau torsi nominal?
Karena torsi puncak adalah satu-satunya kolom tempat kedua belas terpisah menjadi tiga kelompok dengan celah nyata di antaranya, dan karena itulah angka yang biasanya ditulis lebih dahulu dalam kebutuhan sebuah sendi. Massa akan menempatkan dua unit dengan kemampuan yang sangat berbeda bersebelahan - RO80 KV105 Standard 352 g dan RI80 V2.0 KV75 411 g menerbitkan 4 Nm dan 4.1 Nm torsi puncak tetapi hanya 490 W dan 172 W daya nominal, sehingga keduanya bukan alternatif pada mesin yang terbatas daya. Torsi nominal akan memampatkan seluruh tabel, karena setiap catatan menahan rasio puncak-terhadap-nominal antara sekitar 2.8 dan sekitar 3.1. Torsi puncak juga angka yang harus menutupi saat terburuk sebuah tugas, dan itulah yang menentukan apakah sebuah sendi bertahan pada pendaratan, penangkapan, atau reorientasi cepat.
PApa yang ditinggalkan kit tanpa rangka untuk disediakan integrator?
Segala hal antara stator dan beban: dudukan rotor dan porosnya, susunan bantalan dan pramuatnya, rumah atau penjepit yang menahan stator pada tempatnya dan menghantarkan panas keluar darinya, serta umpan balik posisi pada kasus ketika catatan menyebut kit yang disertai tanpa sensor Hall. Butir terakhir itulah yang paling sering diremehkan, karena sendi yang menahan posisi saat diam membutuhkan informasi posisi saat diam, dan perkiraan tanpa sensor paling sulit diperoleh justru di sana. Catatan menjawab pertanyaan itu untuk setiap unit: RO40 KV140 Lite dan RO50 KV108 Lite tercatat sebagai disertai tanpa sensor Hall, dan RO60 KV115 Standard, RO80 KV105 Standard, dan RO100 KV55 Standard sebagai disertai sensor tersebut.
PMengapa torsi per satuan massa turun di ujung kecil rentang ini?
Karena rangka kecil memiliki besi yang secara proporsional lebih sedikit dan jalur magnet yang lebih pendek, sehingga bagian massanya yang lebih besar berada pada tembaga yang tidak dapat berguna membawa fluks, dan karena kumparannya harus dibangun dari kawat yang lebih halus dengan penampang tembaga yang lebih kecil. Pada angka terbitan, torsi puncak per kilogram sekitar 3.6 pada unit 20 g, sekitar 5.8 pada unit 40 g, sekitar 10 pada unit 60 g, dan sekitar 16.9 pada unit 710 g. Kit kecil bukan produk yang lebih buruk karena itu; mereka dipilih untuk tempat massanya berada dan untuk resolusi yang diberikan rangka kecil pada torsi rendah, dan kepadatan memang bukan sumbu tempat pilihan itu diambil.
PApakah celah antara 2.7 Nm dan 4 Nm merupakan kendala nyata?
Celah itu nyata di dalam kategori ini sebagaimana tercantum saat ini, dan itu merupakan konsekuensi dari cara ukuran rangka dibangun dan bukan dari lini produk yang hilang. Sendi yang benar-benar membutuhkan 3.2 Nm torsi puncak memiliki tiga jalur praktis: menerima rangka berikutnya pada 352 g dan menanggung massa tambahannya, beralih ke aktuator terpadu di kelas Aktuator Robotik tempat tahap roda gigi mengalikan motor yang lebih kecil ke rentang itu, atau meminta produsen membuat variasi kumparan dan tumpukan pada rangka yang ada. Jalur ketiga tersedia karena kit tanpa rangka dispesifikasikan dan bukan dirakit, tetapi itu pertanyaan spesifikasi dengan waktu tunggu, bukan pilihan siap pakai, dan itulah sebabnya celah ini layak diketahui sebelum daftar pendek ditetapkan.
PDapatkah kebutuhan di luar kedua belas ini tetap dipenuhi?
Biasanya ya, dan melalui produsen dan bukan melalui platform ini. Motor tanpa rangka adalah satu-satunya kelas tempat motor didefinisikan oleh kumparannya, tumpukannya, dan bornya dan bukan oleh nomor komponen tersegel, sehingga kebutuhan yang memerlukan KV berbeda pada bus yang sama, tumpukan lebih tinggi untuk torsi lebih besar pada diameter yang sama, atau bor yang berukuran untuk poros tertentu merupakan variasi pada rangka yang ada dan bukan pengembangan baru. Jalurnya adalah halaman produk produsen, tempat catatan di sini menautkan untuk setiap unit. ToBMS menyimpan lapisan spesifikasi - apa yang terbit, dapat dibandingkan, dan dapat ditelusuri - dan produsen tetap menjadi sumber kebenaran untuk apa yang dapat dibuat dan pada toleransi berapa.
Sumber daya resmi
CubeMars mendokumentasikan jajaran tanpa rangka di situsnya sendiri, dan masing-masing dari kedua belas unit dalam tabel ini memiliki halaman resmi yang memuat spesifikasi lengkapnya, data kumparan, dan gambar dudukannya. jajaran produk produsen adalah titik masuknya, dan dua ujung perbandingan ini didokumentasikan secara terpisah - RI20 KV600 di ujung ringan dan RO100 KV55 Standard di ujung berat. Dokumentasi produk di seluruh kategori platform dikumpulkan di bawah Referensi. Produsen tetap menjadi sumber kebenaran untuk opsi kumparan, rating termal, pertanyaan tumpukan dan bor khusus, serta konfigurasi penggerak; ToBMS menyimpan lapisan penemuan dan perbandingan, dan setiap angka yang dipakai dalam panduan ini adalah nilai terbitan yang tersimpan dalam catatan produk platform.
Langkah selanjutnya
Pendamping terdekat panduan ini adalah Motor Torsi Frameless: Memilih Kit Stator dan Rotor untuk Sendi Robot, yang membaca kedua belas unit yang sama dari dalam ke luar - stator, rotor, dua tata letak, dan apa yang dijanjikan setiap kolom spesifikasi - sedangkan panduan ini membacanya dari luar ke dalam, menurut pita dan posisi sendi. Dibaca bersama, keduanya menjawab dua pertanyaan berbeda yang dimunculkan sebuah ukuran rangka: apa itu kit tanpa rangka, dan di mana sebuah kit tertentu berada.
Ketika pilihannya adalah antara kelas ini dan kelas yang sudah dirakit, Motor BLDC untuk Eksoskeleton: Motor Torsi Tanpa Rangka vs Aktuator Terintegrasi menempatkan kedua jalur berdampingan pada massa, kekakuan, backlash, dan ke mana panas kumparan harus pergi; itulah keputusan yang mendahului setiap pita dalam matriks di atas. Ketika tahap roda gigi adalah yang membuat motor lebih kecil mencapai sendi yang lebih berat, Aktuator Quasi Direct Drive: Yang Ditawarkan Rasio 8:1 membahas kasus rasio rendah, dan Aktuator Robotik: Cara Memilih Aktuator Terpadu untuk Sendi Robot membahas alternatif rakitan itu secara lengkap.
Untuk menyusun daftar pendek dan bukan meneliti, saring kandidat berdasarkan torsi, tegangan, massa, dan amplop di Seleksi lalu tempatkan satu sama lain di Perbandingan Produk. Untuk posisi sendi yang disebut dalam matriks, platform mengelompokkan kandidat di bawah Robot Humanoid, Eksoskeleton, Robot Berkaki Empat, Robot Rehabilitasi, Modul Sendi, Lengan Cobot, Robot Beroda, dan AGV. Semua dua belas unit yang dibandingkan di sini berada dalam kategori Motor Torsi Frameless, dan halaman CubeMars mengumpulkan sisa jajaran itu.







