
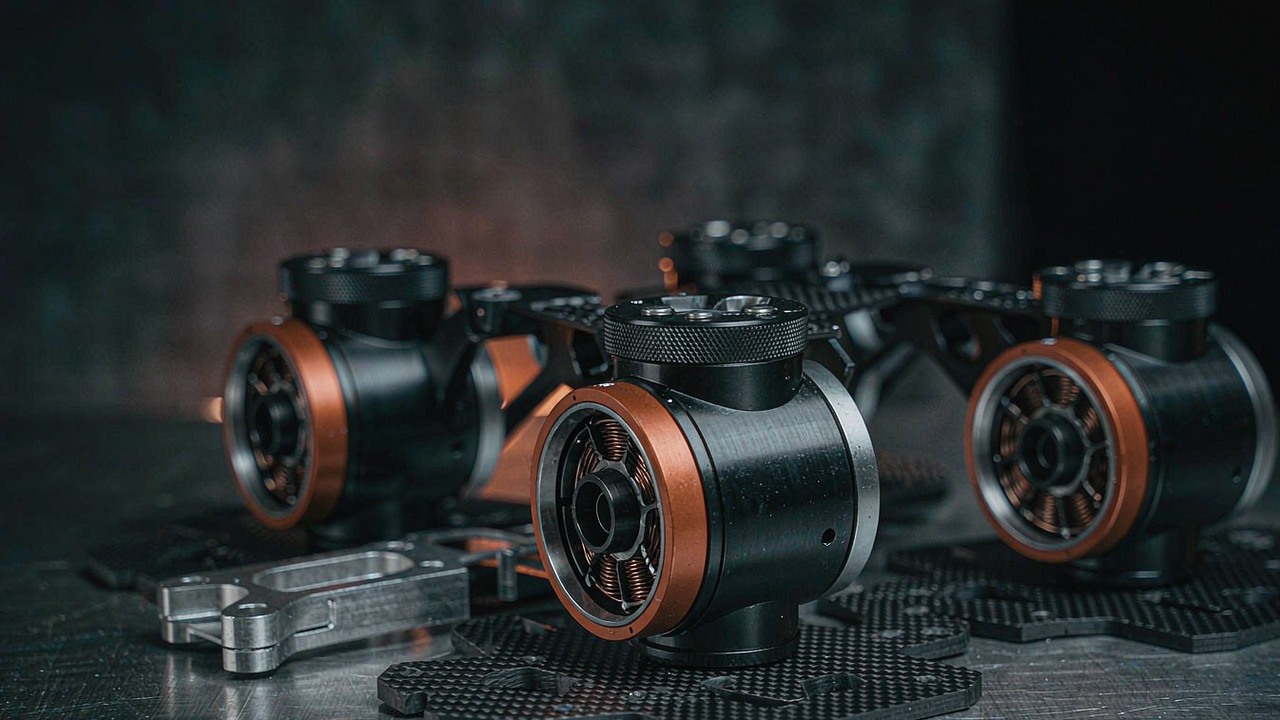
Uma perna não é um braço que por acaso aponta para o solo. Um braço robótico é dimensionado em função de uma carga útil e de um tempo de ciclo, e na maior parte do tempo está a mover-se ou à espera; uma perna de Robô quadrúpede transporta a massa da máquina em cada passada, passa boa parte dessa passada a suster torque quase sem rodar e depois tem de inverter a direção várias vezes por segundo sem nunca conseguir arrefecer. Esses três factos pegam na lista habitual de motores - torque, velocidade, envelope, massa - e reordenam-na, porque a restrição que decide se uma máquina consegue trotar durante vinte minutos não é o torque de pico que uma junta alcança durante uma fração de segundo, mas sim quanto calor o enrolamento já armazenou quando chega o transitório seguinte. Escolher um motor BLDC para juntas de robô quadrúpede começa, por isso, na marcha, atravessa os três tipos de torque que uma perna pede e chega por último ao limite térmico, porque é aí que o regime é realmente decidido.
Resposta rápida
Uma perna de quadrúpede pede à junta motorizada três coisas que uma máquina com rodas ou de base fixa não pede. Durante o apoio, a junta suster o peso do corpo enquanto roda lentamente, o que é um regime de torque contínuo com quase nenhuma potência mecânica a sair do eixo e, portanto, quase nenhuma ajuda do fluxo de ar ou do movimento a retirar calor do enrolamento. Durante o contacto e o impulso, a mesma junta vê um impulso várias vezes superior à carga estática, que chega através do redutor e inverte a direção em cada passada. E há habitualmente doze destes atuadores dentro de uma única carcaça a alimentar-se de uma única bateria, pelo que um número por junta tem de ser lido em conjunto com o que os outros onze estão a fazer no mesmo instante. Um motor de junta de quadrúpede é, por isso, escolhido a partir da classe Atuadores robóticos - motor, estágio planetário, dispositivo de feedback e driver numa única carcaça aparafusável - porque a alternativa, um kit sem carcaça, deixa ao integrador a resolução da carga de choque, da vedação e do caminho térmico de raiz.
A lista restrita que se segue lê cinco atuadores CubeMars associados à aplicação Robô quadrúpede como um único conjunto de especificações, ordenados de uma unidade de 380 g até uma unidade de 960 g. O limite que os separa na prática não é a coluna do torque, mas a corrente nominal ao lado dela, porque a corrente nominal é o que uma perna paga continuamente, e o intervalo entre o torque nominal e o de pico decide quanta reserva sobra para o transitório quando essa reserva já está parcialmente gasta.
O que uma perna de quadrúpede pede a um motor de junta
As três restrições abaixo não são características acrescentadas a uma especificação normal de motor. Deslocam a restrição determinante do rendimento máximo para o rendimento sustentado, e é por isso que uma lista restrita elaborada apenas a partir do torque de pico tende a produzir uma máquina que se levanta, dá alguns passos e depois se dobra.
Quatro pernas partilham a carga até uma delas deixar de o fazer
Um quadrúpede em repouso reparte o peso pelas quatro pernas, pelo que o torque estático em cada joelho é aproximadamente um quarto da massa da máquina a atuar através do braço de momento da perna. Esse quadro confortável muda no momento em que a máquina se move. Num trote - a marcha que a maioria das plataformas com pernas usa a alta velocidade - os pares diagonais partem e aterram juntos e há intervalos com apenas dois pés no chão, e numa marcha normal há intervalos com três. Mesmo num trote em repouso a carga não é repartida de forma uniforme, porque as pernas mais próximas do centro de massa suportam mais e a distribuição da frente para trás depende de onde estão a carga útil e a bateria. A consequência para o motor é que o torque de trabalho durante uma passada não é um quarto do peso da máquina; oscila entre cerca de um terço e mais de metade, consoante a marcha e o instante, e o pico dessa oscilação é o transitório que a junta tem de sobreviver duas vezes por perna em cada passada. Um orçamento construído sobre o caso estático de quatro pernas não é suficientemente conservador para ser útil, e a oscilação entre apoio partilhado e apoio único é o que distingue o regime de uma perna de robô quadrúpede do regime de uma junta que só tem de suster a própria parcela.
O apoio é um bloqueio e a fase de voo é uma aceleração
Cada junta de uma perna vê duas metades bastante diferentes do ciclo. Na fase de apoio, o pé está no chão e o corpo desloca-se por cima dele; o joelho flexiona e estende-se um pouco, pelo que a velocidade angular da junta é baixa enquanto o torque da junta é elevado e sustentado. Na fase de voo, o pé está no ar e nada é sustentado, pelo que o torque cai para o que a própria inércia da perna exigir, enquanto a velocidade angular sobe para o que a cadência exigir para colocar o pé antes do contacto. Um separador construído a partir dessas duas metades tem uma propriedade desagradável do ponto de vista do motor: a metade de torque elevado é a metade de velocidade baixa. A potência mecânica é o torque multiplicado pela velocidade, pelo que durante o apoio a junta entrega muito pouca potência mecânica útil enquanto consome perto da corrente máxima - e, num enrolamento, a corrente ao quadrado multiplicada pela resistência é calor, independentemente de alguma dela chegar ao eixo de saída. O apoio é, por isso, o caso térmico, e a fase de voo quase não é um evento térmico.
O contacto e o salto chegam como impulsos através do redutor
Uma máquina a trotar passa parte de cada passada no ar, e cada aterragem converte o momento vertical num pico de força no pé que se propaga pela ligação até à junta. O mesmo acontece ao contrário no impulso e, de novo, durante um salto ou um passo de recuperação. Esses picos são várias vezes a carga estática e chegam com a caixa de engrenagens já carregada, o que os faz passar pelos dentes da engrenagem antes de o motor os ver divididos pela relação e ainda reduzidos pela complacência que o estágio tiver. Daí resultam duas coisas. Primeiro, a coluna do torque de pico do motor não é o limite que importa aqui, porque um estágio planetário classificado para cargas de choque repetidas é uma compra diferente de um classificado para uma saída suave. Segundo, a sequência importa: um valor de pico publicado para um motor frio no início de um ensaio não é o mesmo valor dez minutos depois do início de um trote, quando a mesma junta já armazenou calor de todas as fases de apoio anteriores e o amortecimento da estrutura da perna está mais quente e mais mole do que estava.
Doze módulos dentro de uma única carcaça
Um quadrúpede convencional tem três juntas motorizadas por perna - abdução ou adução no quadril, flexão ou extensão no quadril e flexão ou extensão no joelho - pelo que doze atuadores partilham um chassi, uma bateria e um volume térmico. Essa multiplicidade altera a forma como cada número por unidade deve ser lido. Uma corrente nominal que parece modesta para um módulo é doze vezes maior no conjunto da bateria, e o consumo contínuo a esse nível é tanto um valor de autonomia como um valor térmico. O calor rejeitado para dentro de uma carcaça selada acumula-se, porque doze módulos quentes elevam o ambiente local de todos eles e a classificação de cada unidade a jusante assume silenciosamente o ambiente em que o fabricante a ensaiou. E uma simplificação de projeto comum - usar o mesmo módulo para a flexão do quadril e para o joelho, porque reduz para metade o número de peças sobresselentes - multiplica qualquer decisão por unidade, para melhor ou para pior, por oito dos doze eixos.
Torque: os três valores de que uma perna realmente precisa
Três grandezas de torque distintas aparecem numa especificação de junta de quadrúpede e são rotineiramente confundidas entre si. Mantê-las separadas é a maior parte do trabalho de dimensionar uma perna.
O torque de manutenção durante o apoio define o requisito contínuo
O primeiro valor é aquele de que a junta precisa na maior parte do tempo: o torque para transportar a parcela da própria massa da máquina durante a fase de apoio, com a carga útil adicionada e com o braço de momento tomado na pior postura e não na postura de repouso. Este é comparado com o torque nominal publicado, que é o torque que um motor consegue suster indefinidamente com o enrolamento dentro da classe de isolamento. Nas cinco unidades abaixo, o torque nominal publicado vai de 3 Nm a 18 Nm e, como se trata de módulos integrados, o valor já é um valor do lado da saída, depois do redutor. A armadilha nesta linha é ler o torque nominal contra o pior instante da passada em vez de contra a média; uma junta que cumpre o pico da oscilação de apoio com o valor nominal está sobredimensionada para os outros noventa por cento do regime e mais pesada do que precisa de ser.
O torque de pico é uma reserva já parcialmente gasta
O segundo valor é o transitório: o contacto, o impulso, um salto, uma recuperação de escorregamento ou o passo sobre um lancil inesperado. Este é comparado com o torque de pico publicado, que descreve o que o motor consegue produzir durante um curto intervalo antes de o driver atingir o limite de corrente ou de os ímanes começarem a perder o ponto de trabalho. Neste conjunto, o intervalo entre os dois é consistente - o múltiplo entre pico e nominal situa-se entre cerca de 2.4 e cerca de 3.0, como aritmética a partir das duas colunas publicadas - pelo que a escolha entre unidades não pode ser feita apenas com base nessa diferença. O que importa mais é quanto dessa diferença sobrevive ao funcionamento contínuo. Uma perna que anda a trotar há vinte minutos já gastou a maior parte da margem térmica, pelo que a reserva disponível para a aterragem seguinte é menor do que o valor da página, e a dimensão dessa redução depende de uma janela de regime que os registos abaixo não publicam.
A densidade de torque é cobrada duas vezes no joelho
O terceiro valor é aquele que não custa nada ler e tudo errar. O torque de pico publicado por unidade de massa nestas cinco unidades vai de cerca de 23.7 Nm/kg na unidade de 380 g a cerca de 50 Nm/kg na unidade de 960 g, e o torque nominal por unidade de massa de cerca de 7.9 Nm/kg a cerca de 18.8 Nm/kg - ambos aritmética sobre as colunas registadas, e ambos a subir de forma constante com o tamanho. A forma ascendente é tentadora, porque sugere que a unidade maior é simplesmente a melhor. Não é, por duas razões. Primeiro, os valores de pico chegam através de relações diferentes, e uma relação compra torque gastando velocidade; o guia Atuadores de acionamento quase direto: o que a relação 8:1 oferece torna essa troca visível a partir da direção oposta. Segundo, e específico de uma perna, a massa colocada no joelho é transportada pelo quadril acima dele e acelerada por ele em cada passada, pelo que um módulo de joelho paga a massa duas vezes: uma como inércia que o quadril tem de mover e outra como torque que o quadril tem de suster. Numa máquina em que o joelho e o quadril já usam o mesmo módulo, acrescentar massa a ambos é a decisão que mais depressa consome o orçamento de carga útil.
A folga e para onde vai o impulso
A folga publicada é o valor mais frequentemente ignorado numa perna e o mais informativo de ler. A plataforma regista-a em graus de movimento perdido na saída e, neste conjunto, vai de 0.2° a 0.38°, com um registo sem qualquer valor. Esse número define quanto a junta pode mover-se sob carga antes de o trem de engrenagens encostar, o que durante uma aterragem é a diferença entre a estimativa do controlador sobre onde está o pé e onde ele realmente está. Um valor apertado custa algo noutro sítio - habitualmente em eficiência e em tolerância ao choque - pelo que a leitura útil não é "o mais pequeno é o melhor", mas "o mais pequeno que ainda sobrevive ao impulso de aterragem repetido". O registo do AK70-10 KV100 tem o valor mais apertado deste conjunto, com 0.2°; o registo do AK60-6 V3.0 KV80 não tem nenhum, e essa lacuna pertence à lista escrita de perguntas ao fabricante e não a uma suposição.
As imagens da fábrica do fabricante para os trens de engrenagens usados em toda a gama de atuadores robóticos, incluindo as cinco unidades aqui comparadas. É a referência mais útil deste guia para ler a coluna da folga: o número é uma propriedade de como os dentes são cortados e montados, e este é o processo que o produz.
Página de vídeo do ToBMSVer no YouTubeVelocidade: ler o valor publicado do lado certo do redutor
A velocidade é onde um módulo integrado é mais fácil de ler mal, porque a mesma coluna significa duas coisas diferentes consoante o lado do estágio em que foi medida, e o registo habitualmente não diz qual. Há uma verificação que resolve a questão.
De que lado do estágio está o valor, e como verificar
KV é uma constante do lado do motor: a velocidade do rotor por volt de barramento, antes de qualquer redução. Multiplicar KV pela tensão de alimentação nominal, dividir pela relação de redução publicada e o resultado deve cair sobre ou perto da velocidade sem carga publicada. Para as cinco unidades abaixo, cai. O AK60-6 V3.0 KV80 dá 80 multiplicado por 24 V, dividido por 6:1, o que é 320 rpm contra 320 rpm publicados, e a mesma multiplicação a 48 V dá 640 rpm contra 640 rpm publicados. O AK80-8 KV60 dá 60 multiplicado por 48 V dividido por 8:1, o que é 360 rpm contra 360 rpm publicados. O AK10-9 V2.0 KV60 dá 160 rpm e 320 rpm a 24 V e 48 V contra valores publicados exatamente iguais, e o AK70-10 KV100 e o AK80-9 V3.0 KV100 ficam dentro de alguns por cento dos seus. As colunas de velocidade publicadas para estes módulos são, por isso, valores do lado da saída, já divididos pela relação, e o mesmo é válido para a velocidade nominal ao lado delas. Um requisito de junta escrito em graus por segundo pode ser comparado diretamente com elas multiplicando as rotações por minuto por seis.
O que uma cadência de marcha pede em velocidade de junta
Traduzir uma passada num requisito de junta é sobretudo uma questão de quanto a junta percorre e de quanto tempo tem para o percorrer. A fase de voo tem o prazo mais apertado: o pé tem de ser colocado antes do contacto, e a cadências acima de cerca de duas passadas por segundo há bem menos de meio segundo para o fazer. As excursões do joelho e do quadril durante a fase de voo são habitualmente de dezenas de graus e não dos valores de três dígitos que um braço poderia usar, pelo que o requisito resultante é muitas vezes cumprido com folga até pelas unidades mais lentas - o AK10-9 V2.0 KV60 publica 109 rpm nominais a 24 V, o que é cerca de 654 graus por segundo, e mesmo esse valor excede o que a maioria das marchas de caminhada pede a um joelho. A exceção é a recuperação: escorregar de um lancil, travar um tropeço ou executar um salto pedem todos uma excursão muito mais rápida, e é esse o caso que decide o topo da coluna da velocidade. Lidos contra os cinco registos, a velocidade de saída a nominal vai de cerca de 654 graus por segundo na unidade de 960 g a cerca de 2940 graus por segundo na unidade de 380 g a 48 V, o que é um fator de quatro e meio e quase inteiramente explicado pela relação que cada uma suporta.
Porque é que mais velocidade custa torque
A relação que está entre o rotor e a saída é o que acopla os dois requisitos, e acopla-os em direções opostas: o torque de saída vem do torque do motor multiplicado pela relação e pela eficiência do estágio, enquanto a velocidade de saída vem da velocidade do motor dividida pela relação. Uma junta que precise de mais torque e de mais velocidade do que um dado módulo oferece não os consegue obter do módulo; precisa de uma relação diferente, de uma tensão de barramento diferente ou de uma unidade diferente. As cinco abaixo tornam isso visível como um padrão. A unidade de 6:1 é a mais rápida e a menos densa em torque. As unidades de 9:1 e 10:1 situam-se no meio em ambos os eixos. O par que alcança o maior torque nominal fá-lo com o mesmo estágio de 9:1 de uma unidade muito mais leve, o que significa que o torque veio de mais motor e não de mais relação - e é por isso que pesa 960 g e consome 10.6 A para produzir 18 Nm, enquanto o irmão mais leve consome 3.8 A para produzir 3 Nm.
Limites térmicos: o que decide durante quanto tempo uma marcha pode correr
O comportamento térmico é a restrição que separa uma junta que funciona numa bancada de uma que funciona durante um turno, e é a parte de uma especificação de quadrúpede que mais vezes fica por escrever. Cinco observações sustentam-na.
Potência mecânica nula não significa calor nulo
Voltando ao apoio: a junta está a produzir torque a baixa velocidade, pelo que a saída mecânica é pequena, e no entanto a corrente nas fases está próxima do limite contínuo. Num enrolamento sem escovas a perda que importa é a perda no cobre, e a perda no cobre é definida pela corrente e não por quanto dessa corrente está a realizar trabalho útil. Uma fase de apoio é, por isso, um período em que quase toda a potência elétrica que entra no motor sai como calor, e a eficiência - saída útil sobre entrada - colapsa para zero exatamente no momento em que a máquina se apoia com mais força na junta. Qualquer modelo térmico que infira aquecimento a partir do trabalho mecânico irá, por isso, subestimá-lo gravemente, e o substituto correto na ausência de um valor de resistência térmica é a corrente contínua que o registo publica.
A corrente nominal é o valor térmico de trabalho
Lida dessa forma, as colunas de corrente são mais informativas do que qualquer das colunas de torque. A corrente nominal publicada nas cinco unidades vai de 3.8 A a 12 A, e dividir cada uma pelo respetivo torque nominal dá um custo aproximado em amperes por newton-metro de saída contínua - cerca de 1.27 A/Nm no AK60-6 V3.0 KV80, cerca de 1.33 A/Nm no AK80-9 V3.0 KV100, cerca de 0.69 A/Nm no AK80-8 KV60, cerca de 0.87 A/Nm no AK70-10 KV100 e cerca de 0.59 A/Nm no AK10-9 V2.0 KV60. Os cinco valores são aritmética sobre duas colunas publicadas e os cinco são do lado da saída, pelo que trazem dentro de si a eficiência de cada estágio em vez de a isolarem. Mesmo assim, a dispersão é próxima de um fator de dois e pouco, e não acompanha a massa: a unidade mais leve tem um dos custos de corrente mais elevados por newton-metro, o que é a assinatura de uma relação baixa que pede ao próprio motor que faça o trabalho que uma relação mais alta teria feito com mais alavanca. Para uma máquina alimentada por bateria, esta coluna converte-se diretamente em autonomia e, para uma máquina ligada por cabo, converte-se em quanto calor tem de sair do corpo.
Doze juntas consomem de um único orçamento ao mesmo tempo
Multiplicar a coluna da potência nominal por doze dá a ordem de grandeza com que uma máquina tem de planear, e a resposta é incómoda. Os doze eixos a funcionar em potência nominal contínua consumiriam cerca de 888 W se todas as unidades fossem o AK60-6 V3.0 KV80 de 74 W, cerca de 2760 W se fossem as unidades de 230 W, cerca de 4416 W se fossem o AK80-9 V3.0 KV100 e cerca de 5160 W se fossem o AK10-9 V2.0 KV60. Nenhum quadrúpede sustenta isso, e os números não são previsões - são a escala contra a qual o ciclo de trabalho real deve ser lido, e explicam porque é que o regime de trabalho de quase todas as máquinas em campo é uma pequena fração da classificação contínua, com breves excursões. A mesma aritmética aplicada à massa é menos alarmante e mais útil: doze unidades com o valor de 490 g dão 5.88 kg só de atuador, antes da estrutura, da bateria e da carga útil, e é por isso que a extremidade leve desta tabela existe.
O pico num enrolamento quente é um número mais pequeno
A interação entre as duas janelas de torque é onde o limite térmico realmente morde. Um valor de torque de pico é uma afirmação sobre um motor que começou dentro do intervalo de ambiente; trinta segundos depois do início de um trote, a mesma junta tem um enrolamento mais próximo do limite de isolamento, e a margem entre a temperatura presente e esse limite é o que resta para o transitório. Como o aquecimento no apoio é contínuo e repetitivo a cada passada, uma perna atinge um patamar de temperatura estável em vez de recuperar entre passos, e o patamar é atingido em poucos minutos e não ao longo de uma hora. A consequência prática para um motor BLDC de juntas de robô quadrúpede é que a coluna do pico deve ser desclassificada para funcionamento em regime permanente, e o montante dessa desclassificação é exatamente o que se tem de perguntar ao fabricante, porque nenhum destes cinco registos publica uma janela de regime, uma suposição de ambiente ou uma condição de montagem para os valores térmicos.
Por onde o calor realmente sai
Um módulo integrado tem um único caminho de calor disponível: condução através da própria carcaça para aquilo a que está aparafusado. Não há ventoinha, não há fluxo de ar digno de registo dentro de uma perna selada e, durante o apoio, não há movimento autoinduzido que distribua o calor. A consequência prática é que o mesmo atuador se comporta como dois produtos diferentes consoante esteja aparafusado numa carcaça fina de polímero ou apertado num bloco de joelho de alumínio maquinado que funciona como dissipador, e a diferença é suficientemente grande para dominar a escolha. Este é o único requisito deste guia que é cumprido inteiramente fora do motor, e é também por isso que os valores térmicos do fabricante - medidos numa bancada de ensaio, em ar parado, numa disposição de montagem que o integrador não irá reproduzir - não podem ser tratados como previsões sem uma conversa.
Cinco atuadores CubeMars como um único conjunto de especificações
A tabela abaixo lê cinco atuadores robóticos CubeMars como um único conjunto de especificações, ordenados por massa, porque a massa é o eixo ao longo do qual uma perna é concebida: cada grama acrescentado no joelho é pago no quadril acima dele. Todos os valores são o valor publicado pelo fabricante, retirado dos registos de produto desta plataforma, e todos os valores derivados no texto circundante estão identificados como aritmética. Note-se que duas das cinco publicam pontos de funcionamento para 24 V e para 48 V, e que os valores de velocidade publicados são do lado da saída - já divididos pela relação de redução, como se mostrou acima.
| Modelo | Relação de redução | Torque nominal | Torque de pico | Corrente nominal | Rotação de saída | Peso |
|---|---|---|---|---|---|---|
| AK60-6 V3.0 KV80 | 6:1 | 3 Nm | 9 Nm | 3.8 A | 233 / 490 rpm | 380 g |
| AK80-9 V3.0 KV100 | 9:1 | 9 Nm | 22 Nm | 12 A | 390 rpm | 490 g |
| AK80-8 KV60 | 8:1 | 10 Nm | 25 Nm | 6.9 A | 243 rpm | 570 g |
| AK70-10 KV100 | 10:1 | 8.3 Nm | 24.8 Nm | 7.2 A | 148 / 310 rpm | 621 g |
| AK10-9 V2.0 KV60 | 9:1 | 18 Nm | 48 Nm | 10.6 A | 109 / 228 rpm | 960 g |
Relação de redução publicada, torque nominal e de pico, corrente nominal, velocidade de saída a torque nominal e massa, para cinco atuadores robóticos CubeMars associados à aplicação Robô quadrúpede. O torque nominal é o valor contínuo dentro dos limites térmicos do motor; o torque de pico é um valor de janela curta. Um único valor de velocidade significa uma unidade de 48 V; valores emparelhados são 24 V e depois 48 V. Uma janela de regime, uma suposição de ambiente, uma condição de montagem e uma resistência térmica por trás de qualquer dos valores de torque constam na ficha técnica do fabricante e não no registo, e o mesmo se aplica ao valor de folga do AK60-6 V3.0 KV80.
Três coisas destacam-se quando as cinco são lidas em conjunto. A primeira é quão pouco a ordenação por torque acompanha a ordenação por massa. A unidade de 570 g publica mais torque nominal do que a unidade de 621 g e quase tanto de pico, porque o estágio de 8:1 e a classificação de 230 W estão posicionados de forma diferente do estágio de 10:1 e da classificação de 230 W do vizinho; duas unidades com a mesma potência caem em pontos diferentes da curva torque-velocidade porque a relação é diferente. A massa por si só é, por isso, um mau substituto da capacidade nesta família, e a coluna da relação é o que o explica.
A segunda é o que a coluna da corrente diz sobre o custo por newton-metro. As duas unidades mais densas em torque - a de 570 g e a de 960 g - são também as duas mais baratas por newton-metro de torque contínuo, com cerca de 0.69 A/Nm e cerca de 0.59 A/Nm, enquanto a unidade mais leve está entre as mais caras, com cerca de 1.27 A/Nm. O padrão segue a relação e não o tamanho: uma relação alta permite a um motor pequeno suster um dado torque com menos corrente, e a poupança não sai de graça, pois é paga em velocidade de saída e em quanta carga cada aterragem coloca através do estágio.
A terceira é como a aritmética da potência e da velocidade não se reconcilia totalmente em duas das cinco. Multiplicar o torque nominal pela velocidade nominal e converter dá um valor dentro de cerca de um por cento da potência nominal publicada para três unidades - o AK80-9 V3.0 KV100 com 368 W, o AK10-9 V2.0 KV60 com 430 W e o AK60-6 V3.0 KV80 com 74 W contra o ponto de funcionamento a 24 V - mas fica cerca de 11 por cento acima do valor publicado para o AK80-8 KV60 e cerca de 17 por cento acima para o AK70-10 KV100 a 48 V. Essas duas últimas diferenças não são erros na aritmética; são um sinal de que a potência nominal, o torque nominal e a velocidade nominal desses registos foram medidos em condições diferentes, e é precisamente esse o tipo de coisa a pôr por escrito junto do fabricante antes de dimensionar uma junta a partir deles.
Ler as cinco ao longo de uma perna
Uma perna de quadrúpede é uma cadeia curta, e o requisito muda ao longo dela: a abdução e a adução movem pouco contra um torque baixo, mas ficam no topo da cadeia, onde a massa é transportada; a junta de flexão do quadril transporta o peso do corpo e impulsiona a passada; o joelho combina as duas tarefas e recebe a aterragem. As cinco unidades dividem-se ao longo dessa cadeia.
A extremidade de 380 g: abdução e adução
O AK60-6 V3.0 KV80 é a unidade mais pequena aqui, com 380 g numa carcaça de 79 mm de diâmetro e 43 mm de comprimento, e publica 3 Nm nominais e 9 Nm de torque de pico através de um estágio de 6:1, a 24 V ou a 48 V, com 233 rpm nominais e 320 rpm de saída sem carga a 24 V, ou 490 rpm nominais e 640 rpm sem carga a 48 V. A potência nominal é 74 W e a corrente nominal é 3.8 A, com correntes de pico publicadas de 10.3 A a 24 V e 11.2 A a 48 V. Como eixo de rotação ou de desvio do quadril cumpre bem essa função no papel: é a unidade mais leve aqui, é de longe a mais rápida, com cerca de 2940 graus por segundo de saída nominal a 48 V, e uma junta de abdução percorre dezenas de graus contra uma carga modesta. As reservas são as duas já assinaladas - o custo de corrente mais elevado por newton-metro do conjunto, com cerca de 1.27 A/Nm, e a ausência de um valor de folga publicado. Nenhuma delas a desqualifica; ambas são perguntas a fechar antes de encomendar.
A classe de 490 g: flexão do joelho e do quadril numa máquina leve
O AK80-9 V3.0 KV100 pesa 490 g numa carcaça de 98 mm de diâmetro com apenas 38.5 mm de comprimento - a unidade mais curta do conjunto, o que importa onde dois módulos ficam de cada lado de uma ligação da coxa - e publica 9 Nm nominais e 22 Nm de torque de pico através de um estágio de 9:1 a 48 V, com 390 rpm nominais e 570 rpm de saída sem carga, 368 W de potência nominal, 12 A de corrente nominal e 0.25° de folga. Os 490 g a 98 mm fazem dele o candidato natural para o par de flexão do quadril e do joelho numa máquina na faixa dos vinte aos quarenta quilogramas, onde o torque de apoio cai dentro dos 9 Nm e a passada não tem de ser rápida. A reserva é a corrente: 12 A nominais é o valor mais alto deste conjunto, e doze deles a funcionar em simultâneo consumiriam teoricamente 4416 W, pelo que uma máquina construída com esta unidade precisa de um conjunto de bateria e de um projeto térmico especificados em conjunto e não herdados.
A classe de 570 g: onde o regime, e não o envelope, decide
O AK80-8 KV60 situa-se nos 570 g, numa carcaça de 98 mm de diâmetro e 43.9 mm de comprimento, e publica 10 Nm nominais e 25 Nm de torque de pico através de um estágio de 8:1 a 48 V, com 243 rpm nominais e 360 rpm de saída sem carga, 230 W de potência nominal, 6.9 A de corrente nominal e 0.38° de folga. Lido ao lado dos vizinhos, é a entrada mais equilibrada da tabela e aquela cuja seleção depende do regime e não do envelope. Publica um pouco mais de torque nominal do que a unidade de 621 g abaixo dele, consumindo um pouco menos de corrente, e alcança esse torque através de uma relação mais curta, pelo que conserva mais velocidade de saída - 243 rpm contra 310 rpm no mesmo barramento, mas a partir de apenas 230 W contra os 230 W da outra unidade, que é o emparelhamento que produz a diferença de reconciliação acima assinalada. Quando uma plataforma quer um único número de peça para o quadril e o joelho e está disposta a maquinar os próprios blocos de montagem, esta é a unidade que vale a pena orçamentar primeiro.
A classe de 621 g: o estágio mais apertado do conjunto
O AK70-10 KV100 é uma unidade de 621 g numa carcaça de 89 mm de diâmetro e 50.25 mm de comprimento, que publica 8.3 Nm nominais e 24.8 Nm de torque de pico através de um estágio de 10:1, a 24 V ou a 48 V, com 148 rpm nominais e 240 rpm de saída sem carga a 24 V, ou 310 rpm nominais e 480 rpm sem carga a 48 V. A potência nominal é 230 W e a corrente nominal é 7.2 A. A característica distintiva neste conjunto é 0.2° de folga, o valor mais apertado aqui, e o estágio de 10:1 é o mais alto - o que, em conjunto, aponta para uma máquina cujo controlador depende de saber onde está o pé sem o medir diretamente. Suporta também a relação mais ampla entre torque de pico e nominal deste conjunto, a par da unidade mais leve, com cerca de 3.0, pelo que tem a maior reserva transitória nominal; se essa reserva sobrevive ao funcionamento contínuo é uma das perguntas que o registo deixa em aberto. O fabricante publica uma montagem de demonstração da unidade em robótica dinâmica, incorporada abaixo.
As imagens de demonstração do fabricante para o AK70-10 KV100, acionado através de movimento repetido com muitas inversões em vez de uma varredura lenta de um único eixo. O ponto relevante para uma perna não é a velocidade em exibição, mas o padrão de regime: inversões sob carga são a forma que uma passada assume, e esta é a unidade cuja folga publicada é a mais baixa do conjunto para um controlador que estima a colocação do pé através da junta.
Página de vídeo do ToBMSVer no YouTubeA extremidade de 960 g: uma máquina pesada ou uma carga útil pesada
O AK10-9 V2.0 KV60 é a maior unidade aqui, com 960 g numa carcaça de 98 mm de diâmetro e 61.7 mm de comprimento, e publica 18 Nm nominais e 48 Nm de torque de pico através de um estágio de 9:1, a 24 V ou a 48 V, com 109 rpm nominais e 160 rpm de saída sem carga a 24 V, ou 228 rpm nominais e 320 rpm sem carga a 48 V. A potência nominal é 430 W, a corrente nominal é 10.6 A e a corrente de pico é 29.8 A, com 0.33° de folga e encoders duplos, que é o arranjo que permite a um canal ler o rotor e a outro a saída através do estágio. Produz o torque de forma diferente das outras quatro: em vez de uma relação mais alta, usa um motor maior no mesmo 9:1, e por isso conserva mais velocidade de saída do que uma unidade de relação alta com igual torque conservaria. Essa combinação adequa-se a uma máquina na classe dos sessenta quilogramas, a uma plataforma que transporta um manipulador ou uma cabeça de sensores, ou a qualquer perna cujo quadril tenha de se estender depressa contra carga - mas, a 960 g, um conjunto de doze chega a 11.52 kg de atuador antes de tudo o resto, que é o número que habitualmente faz um projetista voltar ao meio desta tabela.
Plataformas quadrúpedes a que se adequam estes atuadores de perna
As cinco unidades estão associadas na ToBMS à aplicação Robô quadrúpede, o que reflete quão estreito é o regime: juntas de perna de quadrúpede cuja restrição determinante é a carga de apoio repetida e não a saída de pico.
Plataformas de inspeção e levantamento
O maior grupo único de quadrúpedes em campo hoje caminha por instalações industriais - refinarias, subestações, estaleiros, convés offshore - transportando câmaras, câmaras térmicas ou sensores de gás. O regime é lento, contínuo e longo: uma máquina pode estar de pé durante uma hora seguida, parando frequentemente para ler um manómetro, e subindo escadas ou passando por cima de cabos. Esse é quase exatamente o perfil de apoio bloqueado descrito acima, o que faz do torque nominal e da corrente nominal, e não do torque de pico, os valores de dimensionamento, e faz do meio desta tabela - as unidades de 490 g e 570 g - o ponto de partida habitual onde a máquina se situa na faixa dos vinte aos quarenta quilogramas.
Plataformas de investigação e académicas
A investigação em locomoção com pernas precisa de juntas que possam ser comandadas com força num instante e retroacionadas no seguinte, com feedback publicado para fechar a malha, e tende a preferir o que está mais completamente documentado ao que está mais rigorosamente otimizado. As cinco unidades publicam driver FOC, KV, Ke e pares de polos, e o AK10-9 V2.0 KV60 tem ainda encoders duplos, pelo que ambos os lados do estágio de 9:1 podem ser lidos. Onde um projeto está a construir controle e não a construir produto, essa documentação vale mais do que os últimos dez por cento de densidade de torque.
Máquinas com pernas agrícolas e de exterior
O solo agrícola é o serviço mais severo aqui: terra mole, declives, detritos e humidade, tudo o que empurra o torque de apoio de forma imprevisível e exige vedação na junta. Essas condições argumentam contra a unidade mais pequena deste conjunto, cujo valor nominal de 3 Nm deixa pouca margem quando um pé se afunda, e a favor das unidades de 570 g e 621 g, cujo torque nominal é mais alto para um consumo de corrente comparável. É também o regime em que uma folga publicada ganha o lugar, porque uma perna que pisa terreno irregular não pode assumir que o pé aterrou onde o controlador esperava.
Plataformas com pernas sobre rodas e híbridas
Uma classe crescente fixa uma roda na extremidade de cada perna, rolando em terreno plano e passando por cima de obstáculos. O regime divide-se em dois: longos períodos de torque muito baixo enquanto rola, pontuados por transitórios curtos e intensos quando a máquina dá um passo. Isso favorece uma unidade com valores contínuos fortes e uma janela generosa entre pico e nominal, em vez de uma otimizada para um dos extremos, e a experiência recolhida no lado das rodas da família transfere-se bem para aqui - as aplicações Robô com rodas e AGV cobrem essa ponta do regime.
Uma sequência de dimensionamento para uma perna de quadrúpede
Três passos comportam a maior parte da decisão, nesta ordem, porque cada um estreita o que o seguinte tem de entregar.
Fixar o regime da marcha antes do torque
Escrever, antes de qualquer referência de modelo: massa da máquina incluindo a carga útil, pior postura da perna e o respetivo braço de momento, marcha e cadência, fração de apoio e quantas pernas estão no chão no pior instante. A partir daí, derivar o torque de apoio contínuo em cada junta, o transitório de pico no contacto e no impulso, e a excursão da junta que cada fase exige. É esse triplo - contínuo, transitório, excursão - que é comparado com as três colunas desta tabela, e saltar a do meio é como uma máquina acaba com pernas que seguram a postura e falham na aterragem.
Fixar em segundo lugar o barramento e a soma sobre doze juntas
Escolher a tensão de barramento antes de comparar unidades, porque várias publicam valores diferentes a 24 V e a 48 V e a comparação muda de forma consoante qual se aplica: o AK60-6 V3.0 KV80 aproximadamente duplica a velocidade de saída entre as duas, e o AK70-10 KV100 e o AK10-9 V2.0 KV60 variam por fatores semelhantes ou menores. Depois, somar a corrente nominal da unidade escolhida sobre os doze eixos e verificar isso contra a descarga contínua do conjunto de bateria e contra a capacidade do corpo de rejeitar o calor. Uma unidade que ganha a comparação por junta pode perder a comparação de sistema só por causa deste passo.
Pôr a base das classificações por escrito
Perguntar ao fabricante, para a unidade pré-selecionada: durante quanto tempo o valor de torque de pico pode ser mantido e com que frequência pode ser repetido; que ambiente e que disposição de montagem assumem o torque nominal e a potência nominal; a que valor está definido o limite de corrente de pico no driver; se o valor de folga publicado é um máximo ou um valor típico; e qual é a resistência térmica do enrolamento à carcaça. Quatro dos cinco registos abaixo não publicam qualquer janela de regime, dois reconciliam-se imperfeitamente entre as próprias colunas de potência, torque e velocidade, e um não traz valor de folga, pelo que nenhuma destas perguntas é retórica.
Perguntas frequentes
QPorque é que uma junta de quadrúpede não é simplesmente uma versão mais forte de uma junta de braço robótico?
Porque a parte de torque elevado do ciclo de uma junta de robô quadrúpede é também a parte de velocidade baixa. Um braço move sobretudo a carga útil, pelo que produz potência mecânica útil enquanto o torque é elevado, e grande parte da energia de entrada sai pelo eixo como trabalho. Uma perna em apoio produz torque quase sem rodar, pelo que quase nenhuma da energia de entrada sai como trabalho útil e quase toda sai como calor. Isso inverte qual é a coluna que importa: o torque contínuo e a corrente contínua passam a ser os valores de dimensionamento, e o torque de pico passa a ser uma reserva a gastar e não uma capacidade de destaque. Há ainda doze juntas a partilhar um chassi e uma bateria, o que nenhum braço tem de planear.
QComo se converte a velocidade de saída publicada num requisito de junta?
Multiplicando as rotações por minuto por seis, uma vez que uma rotação são 360 graus e um minuto tem 60 segundos. As colunas de velocidade publicadas para estes cinco módulos são do lado da saída - já divididas pela relação de redução - o que pode ser verificado multiplicando KV pela tensão de barramento, dividindo pela relação publicada e comparando com a velocidade sem carga publicada; essa verificação cai exatamente ou dentro de alguns por cento para as cinco. Um requisito de marcha escrito como graus de deslocamento da junta dentro do intervalo de voo converte-se então em graus por segundo e compara-se diretamente.
QO valor de torque de pico mantém-se ao longo de um funcionamento prolongado?
Não, no valor publicado. O torque de pico descreve o que o motor consegue produzir durante um curto intervalo estando dentro do intervalo de temperatura de funcionamento, pelo que a margem para um transitório é o que resta entre a temperatura presente do enrolamento e o limite. Como o aquecimento no apoio é contínuo e se repete a cada passada, uma junta atinge um patamar de temperatura bastante estável em poucos minutos em vez de recuperar entre passos, e a reserva disponível nesse patamar é menor do que o valor da página. Quanto menor depende de uma janela de regime que nenhum dos cinco registos abaixo publica, e é por isso que ela pertence à lista escrita de perguntas.
QO que é que a relação de redução decide que o registo do motor não consegue?
A posição na curva torque-velocidade e, portanto, o que tem de ser sacrificado para alcançar um requisito de junta. O torque de saída é o torque do motor multiplicado pela relação e pela eficiência do estágio; a velocidade de saída é a velocidade do motor dividida pela mesma relação. Uma junta que precise de mais de ambos não os consegue obter de um módulo a uma relação. Neste conjunto, a unidade de 6:1 é a mais rápida e a menos densa em torque, as unidades de 9:1 e 10:1 situam-se no meio, e a unidade de 960 g alcança o maior torque nominal no mesmo 9:1 de um módulo muito mais leve - o que significa que o torque veio de mais motor e não de mais engrenagem, e é também por isso que pesa o que pesa.
QQuanto importa a folga numa junta de perna?
Mais do que na maioria das outras juntas, porque define quanto a junta pode mover-se sob carga antes de o trem de engrenagens encostar, e numa perna isso é a diferença entre a estimativa do controlador sobre a posição do pé e a posição real do pé no contacto. As unidades abaixo publicam 0.2°, 0.25°, 0.33° e 0.38°, com uma sem qualquer valor. Valores mais apertados custam geralmente eficiência ou tolerância ao choque, pelo que o alvo útil é o estágio mais apertado que ainda sobrevive a impulsos de aterragem repetidos e não o menor número disponível.
QQue único valor separa melhor estas cinco para uma máquina alimentada por bateria?
A corrente nominal dividida pelo torque nominal, lida em conjunto com a soma sobre doze eixos. Converte cada unidade num custo em amperes por newton-metro de capacidade de manutenção contínua, que é o que o apoio compra de facto, e multiplicá-lo pelo torque de apoio da máquina e depois por doze dá o consumo que o conjunto de bateria tem de sustentar. Nessa medida, o conjunto abrange cerca de 0.59 A/Nm a cerca de 1.33 A/Nm - aproximadamente um fator de dois e pouco - e a ordenação segue a relação de redução e não a massa, pelo que a unidade mais leve não é a de menor consumo.
Recursos oficiais
A CubeMars publica documentação de produto para as gamas de atuadores reunidas na secção Recursos da plataforma, e cada modelo tem uma página oficial com a especificação completa, curva de desempenho e desenho de montagem - a gama de produtos do fabricante é o ponto de entrada, e os cinco atuadores deste guia estão documentados individualmente, incluindo o AK80-8 KV60 e o AK10-9 V2.0 KV60. O fabricante continua a ser a fonte de verdade para curvas de torque, classificações térmicas, base da folga e configuração do driver; a ToBMS mantém a camada de descoberta pesquisável e comparável, e os valores usados neste guia são os valores publicados constantes dos registos de produto da plataforma.
Para onde ir a seguir
O companheiro mais próximo deste guia é Motores BLDC para robô humanoide: como compatibilizar torque, velocidade e tamanho, que lê oito unidades diferentes da mesma família contra uma cadeia de juntas bípede - o contraponto útil aqui, porque um robô humanoide também tem de se equilibrar e também tem uma fase de apoio, e ler os dois em conjunto separa as restrições que pertencem às máquinas com pernas em geral das que pertencem especificamente a quatro pernas. Atuadores robóticos: como escolher o atuador integrado para juntas de robô cobre a categoria de que esta seleção partiu, e Como escolher um módulo de junta: cinco atuadores CubeMars de 190 g a 1.4 kg aborda o mesmo hardware a partir da junta montada em vez da marcha.
Onde a discussão se volta especificamente para a relação, Atuadores de acionamento quase direto: o que a relação 8:1 oferece expõe o que um estágio de relação baixa altera em inércia refletida, transparência e retroacionamento, que é a troca escondida dentro da coluna da redução de todas as tabelas aqui. Para o contexto mais amplo de como as classes de motores se relacionam, Motores BLDC: guia de tipos, especificações e seleção de motores CC sem escovas coloca o atuador integrado entre as restantes categorias.
Para pré-selecionar em vez de investigar, filtrar os candidatos por torque, tensão, massa e envelope em Seleção e depois confrontá-los entre si em Comparar produtos. As classes de juntas relacionadas estão agrupadas nas aplicações Robô quadrúpede, Robô humanoide, Robô com rodas, Módulo de junta e Exoesqueleto da plataforma. A categoria Atuadores robóticos contém as cinco unidades aqui comparadas, e a página CubeMars reúne o resto da gama.







