
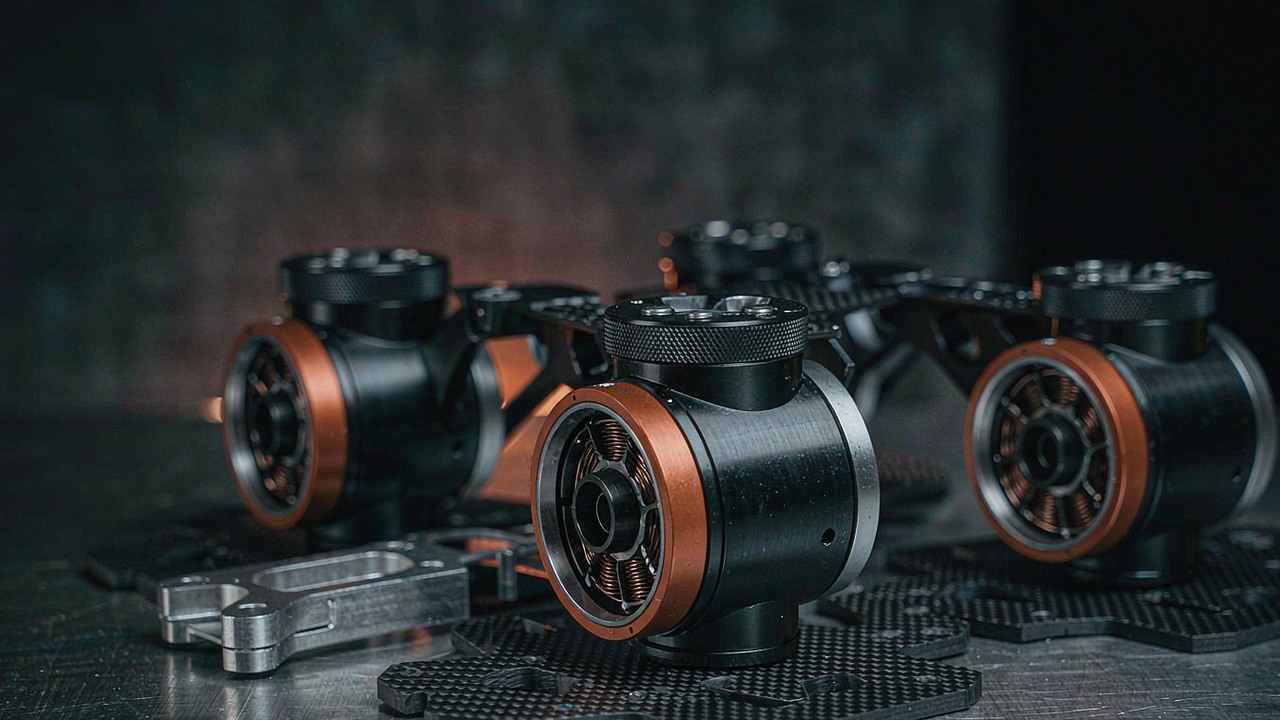
Une jambe n’est pas un bras qui se trouverait pointé vers le sol. Un bras de robot se dimensionne en fonction d’une charge utile et d’un temps de cycle, et la plupart du temps il se déplace ou il attend ; une jambe de Robot quadrupède porte la masse de la machine à chaque pas, passe une grande partie de ce pas à tenir un couple en ne tournant presque pas, puis doit inverser sa direction plusieurs fois par seconde sans jamais avoir l’occasion de refroidir. Ces trois faits reprennent la présélection habituelle d’un moteur — couple, vitesse, encombrement, masse — et la réordonnent, parce que la contrainte qui décide si une machine peut trotter pendant vingt minutes n’est pas le couple de crête qu’une articulation peut atteindre pendant une fraction de seconde, mais la chaleur que le bobinage a déjà accumulée au moment où le transitoire suivant arrive. Choisir un moteur BLDC pour les articulations d’un robot quadrupède part donc du cycle de marche, passe par les trois sortes de couple qu’une jambe demande, et arrive en dernier à la limite thermique, parce que c’est là que le service se décide réellement.
Réponse rapide
Une jambe de quadrupède demande trois choses à son moteur d’articulation qu’une machine à roues ou à base fixe ne demande pas. Pendant l’appui, l’articulation soutient le poids du corps tout en tournant lentement, ce qui est un service à couple continu où presque aucune puissance mécanique ne quitte l’arbre et où, par conséquent, ni le flux d’air ni le mouvement n’aident vraiment à évacuer la chaleur du bobinage. À l’impact et à la poussée, la même articulation subit une impulsion plusieurs fois supérieure à la charge statique, qui arrive par le réducteur et qui inverse la direction à chaque pas. Et il y a généralement douze de ces actionneurs dans une même coque, alimentés par une seule batterie, si bien qu’un chiffre par articulation doit se lire en regard de ce que font les onze autres au même instant. Un moteur d’articulation de quadrupède se choisit donc dans la classe des Actionneurs robotisés — moteur, étage planétaire, dispositif de retour d’information et variateur dans un seul carter à boulonner — parce que l’alternative, un kit frameless nu, laisse à l’intégrateur le soin de résoudre de zéro la charge de choc, l’étanchéité et le chemin thermique.
La présélection qui suit lit cinq actionneurs CubeMars associés à l’application Robot quadrupède comme un seul jeu de spécifications, classés d’une unité de 380 g à une unité de 960 g. La borne qui les sépare en pratique n’est pas la colonne du couple mais le courant nominal placé à côté, parce que le courant nominal est ce qu’une jambe paie en continu, et l’écart entre couple nominal et couple de crête décide de la réserve qui reste pour le transitoire lorsque cette réserve est déjà en partie dépensée.
Ce qu’une jambe de quadrupède demande à un moteur d’articulation
Les trois contraintes ci-dessous ne sont pas des caractéristiques ajoutées à une spécification de moteur ordinaire. Elles déplacent la contrainte déterminante du rendement maximal vers le rendement soutenu, ce qui explique qu’une présélection fondée sur le seul couple de crête tend à produire une machine qui se lève, fait quelques pas, puis se replie.
Quatre jambes partagent la charge jusqu’à ce qu’une d’elles cesse de la partager
Un quadrupède au repos répartit son poids sur quatre jambes, si bien que le couple statique à chaque genou correspond à peu près au quart de la masse de la machine agissant par le bras de levier de la jambe. Cette image confortable change dès que la machine se déplace. Au trot — le cycle de marche que la plupart des plateformes à pattes utilisent en vitesse — les paires diagonales décollent et se posent ensemble, et il existe des intervalles où seuls deux pieds touchent le sol, comme il existe, au pas, des intervalles où il y en a trois. Même dans un trot à l’arrêt, la charge n’est pas répartie également, parce que les jambes les plus proches du centre de masse portent davantage et que la répartition avant-arrière dépend de l’endroit où se trouvent la charge utile et la batterie. La conséquence pour le moteur est que le couple de travail pendant un pas n’est pas le quart du poids de la machine : il oscille entre environ un tiers et plus de la moitié selon le cycle de marche et l’instant, et le sommet de cette oscillation est le transitoire que l’articulation doit supporter deux fois par jambe et par pas. Un budget construit sur le cas statique à quatre jambes n’est pas assez prudent pour être utile, et c’est l’alternance entre appui partagé et appui unique qui distingue le service d’une jambe de Robot quadrupède de celui d’une articulation qui n’a jamais qu’à tenir sa propre part.
L’appui est un quasi-arrêt, et le balancement est une accélération
Chaque articulation d’une jambe voit deux moitiés très différentes du cycle. Pendant l’appui, le pied est au sol et le corps avance par-dessus ; le genou se fléchit et s’étend légèrement, si bien que la vitesse angulaire de l’articulation est faible tandis que son couple est élevé et soutenu. Pendant le balancement, le pied est en l’air et rien n’est soutenu, si bien que le couple tombe à ce que l’inertie propre de la jambe exige tandis que la vitesse angulaire monte à ce que la cadence demande pour placer le pied avant l’impact. Un découpage construit sur ces deux moitiés a, du point de vue du moteur, une propriété désagréable : la moitié à couple élevé est la moitié à faible vitesse. La puissance mécanique est le couple multiplié par la vitesse, donc pendant l’appui l’articulation fournit très peu de puissance mécanique utile tout en appelant un courant proche du maximum — et dans un bobinage, le courant au carré multiplié par la résistance est de la chaleur, que cette énergie atteigne ou non l’arbre de sortie. L’appui est donc le cas thermique, et le balancement n’est presque pas un événement thermique.
L’impact et le saut arrivent sous forme d’impulsions à travers le réducteur
Une machine au trot passe une partie de chaque pas en l’air, et chaque atterrissage convertit le moment vertical en un pic de force au pied qui remonte par la liaison jusqu’à l’articulation. Le phénomène inverse se produit à la poussée, puis de nouveau lors d’un saut ou d’un pas de rattrapage. Ces pics valent plusieurs fois la charge statique et arrivent alors que le réducteur est déjà chargé, ce qui les fait passer par les dents avant que le moteur ne les voie divisés par le rapport et encore réduits par la souplesse de l’étage. Deux choses s’ensuivent. D’abord, la colonne du couple de crête du moteur n’est pas la limite qui compte ici, parce qu’un étage planétaire dimensionné pour des chocs répétés est un achat différent d’un étage dimensionné pour un rendement régulier. Ensuite, l’ordre compte : un chiffre de crête publié pour un moteur froid au début d’un essai n’est pas le même chiffre dix minutes après le début d’un trot, lorsque la même articulation a déjà accumulé la chaleur de tous les appuis précédents et que l’amortissement de la structure de jambe est plus chaud et plus souple qu’au départ.
Douze modules logés dans une même coque
Un quadrupède classique possède trois articulations motrices par jambe — abduction ou adduction à la hanche, flexion ou extension à la hanche, et flexion ou extension au genou — si bien que douze actionneurs partagent un châssis, une batterie et un volume thermique. Cette multiplicité change la façon de lire chaque chiffre par unité. Un courant nominal qui paraît modeste pour un module est douze fois plus grand au niveau du pack, et un appel continu à ce niveau est un chiffre d’autonomie autant qu’un chiffre thermique. La chaleur rejetée dans une coque scellée s’accumule, parce que douze modules chauds élèvent l’ambiance locale de tous, et que la valeur nominale de chaque unité en aval suppose discrètement l’ambiance dans laquelle son fabricant l’a testée. Et une simplification de conception courante — utiliser le même module pour la flexion de hanche et le genou, parce que cela divise par deux le nombre de pièces de rechange — multiplie la décision prise par unité, en bien comme en mal, sur huit des douze axes.
Le couple : les trois chiffres dont une jambe a réellement besoin
Trois quantités de couple distinctes apparaissent dans la spécification d’une articulation de quadrupède et elles sont régulièrement confondues entre elles. Les garder séparées représente l’essentiel du travail de dimensionnement d’une jambe.
Le couple de maintien pendant l’appui fixe l’exigence continue
Le premier chiffre est ce dont l’articulation a besoin la plupart du temps : le couple nécessaire pour porter la part que la machine représente de sa propre masse pendant la phase d’appui, charge utile comprise et bras de levier pris dans la posture la plus défavorable plutôt que debout. Il se compare au couple nominal publié, qui est le couple qu’un moteur peut tenir indéfiniment en gardant son bobinage dans sa classe d’isolation. Sur les cinq unités ci-dessous, le couple nominal publié va de 3 Nm à 18 Nm, et comme ce sont des modules intégrés, le chiffre est déjà une valeur côté sortie, après le réducteur. Le piège sur cette ligne est de lire le couple nominal face au pire instant du pas plutôt que face à sa moyenne ; une articulation qui satisfait le sommet de l’oscillation d’appui sur sa valeur nominale est surdimensionnée pour les quatre-vingt-dix pour cent restants du service et plus lourde qu’il ne faudrait.
Le couple de crête est une réserve déjà en partie dépensée
Le deuxième chiffre est le transitoire : l’impact, la poussée, un saut, une reprise après un glissement, ou le pas sur une bordure imprévue. Il se compare au couple de crête publié, qui décrit ce que le moteur peut produire pendant un court intervalle avant que le variateur n’atteigne sa limite de courant ou que les aimants ne commencent à perdre leur point de fonctionnement. Dans ce jeu, l’écart entre les deux est d’une constance régulière — le multiple crête/nominal se situe entre environ 2.4 et environ 3.0, par arithmétique sur les deux colonnes publiées — si bien que le choix entre les unités ne peut pas se faire sur ce seul écart. Ce qui compte davantage, c’est la part de cet écart qui survit au service continu. Une jambe qui trotte depuis vingt minutes a consommé l’essentiel de sa marge thermique, si bien que la réserve disponible pour l’atterrissage suivant est plus petite que le chiffre de la page, et l’ampleur de cette réduction dépend d’une fenêtre de service que les relevés ci-dessous ne publient pas.
La densité de couple est facturée deux fois au genou
Le troisième chiffre est celui qui ne coûte rien à lire et tout à se tromper. Le couple de crête publié par unité de masse sur ces cinq unités va d’environ 23.7 Nm/kg sur l’unité de 380 g à environ 50 Nm/kg sur l’unité de 960 g, et le couple nominal par unité de masse d’environ 7.9 Nm/kg à environ 18.8 Nm/kg — les deux par arithmétique sur les colonnes relevées, et les deux croissant régulièrement avec la taille. Cette forme croissante est tentante, parce qu’elle suggère que l’unité la plus grande est simplement la meilleure. Ce n’est pas le cas, pour deux raisons. D’abord, les chiffres de crête arrivent par des rapports différents, et un rapport achète du couple en dépensant de la vitesse ; Actionneurs à entraînement quasi direct : ce qu'un rapport 8:1 apporte rend ce compromis visible dans l’autre sens. Ensuite, et c’est propre à une jambe, la masse placée au genou est portée par la hanche au-dessus et accélérée par elle à chaque pas, si bien qu’un module de genou paie sa masse deux fois : une fois comme inertie que la hanche doit déplacer, et une fois comme couple que la hanche doit soutenir. Sur une machine où le genou et la hanche utilisent déjà le même module, ajouter de la masse aux deux est la décision qui ronge le plus vite le budget de charge utile.
Le jeu et où va l’impulsion
Le jeu publié est le chiffre le plus souvent omis dans une jambe, et le plus instructif à lire. La plateforme l’enregistre en degrés de mouvement perdu à la sortie, et dans ce jeu il va de 0.2° à 0.38°, avec un relevé qui n’en porte aucune valeur. Ce nombre fixe la distance dont l’articulation peut se déplacer sous charge avant que le train d’engrenages ne rattrape le jeu, ce qui, lors d’un atterrissage, fait la différence entre l’estimation du contrôleur sur la position du pied et sa position réelle. Une valeur serrée coûte quelque chose ailleurs — généralement en rendement et en tolérance aux chocs — donc la lecture utile n’est pas « le plus petit est le meilleur » mais « le plus petit qui survit encore aux impulsions d’atterrissage répétées ». Le relevé de l’AK70-10 KV100 porte la valeur la plus serrée de ce jeu à 0.2° ; le relevé de l’AK60-6 V3.0 KV80 n’en porte aucune, et cet écart appartient à la liste écrite des questions à poser au fabricant plutôt qu’à une hypothèse.
Les images d’usine du fabricant pour les trains d’engrenages utilisés dans toute la gamme d’actionneurs robotisés, y compris les cinq unités comparées ici. C’est la référence la plus utile de ce guide pour lire la colonne du jeu : le chiffre est une propriété de la façon dont les dents sont taillées et assemblées, et c’est le procédé qui le produit.
Page vidéo ToBMSVoir sur YouTubeLa vitesse : lire le chiffre publié du bon côté du réducteur
La vitesse est l’endroit où un module intégré se lit le plus facilement de travers, parce que la même colonne signifie deux choses différentes selon le côté de l’étage où elle a été mesurée, et le relevé ne précise pas toujours lequel. Il existe un contrôle qui tranche.
De quel côté de l’étage se situe le chiffre, et comment le vérifier
Le KV est une constante côté moteur : la vitesse du rotor par volt de bus, avant toute réduction. En le multipliant par la tension d’alimentation nominale, puis en divisant par le rapport de réduction publié, le résultat doit tomber sur la vitesse à vide publiée ou près d’elle. C’est le cas pour les cinq unités ci-dessous. L’AK60-6 V3.0 KV80 donne 80 multiplié par 24 V, divisé par 6:1, soit 320 rpm face à 320 rpm publiés, et la même multiplication sous 48 V donne 640 rpm face à 640 rpm publiés. L’AK80-8 KV60 donne 60 multiplié par 48 V divisé par 8:1, soit 360 rpm face à 360 rpm publiés. L’AK10-9 V2.0 KV60 donne 160 rpm et 320 rpm sous 24 V et 48 V face à des valeurs publiées exactement égales, et l’AK70-10 KV100 comme l’AK80-9 V3.0 KV100 tombent à quelques pour cent des leurs. Les colonnes de vitesse publiées pour ces modules sont donc des valeurs côté sortie, déjà divisées par le rapport, et il en va de même de la vitesse nominale placée à côté. Une exigence d’articulation écrite en degrés par seconde peut s’y comparer directement en multipliant les tours par minute par six.
Ce qu’une cadence de cycle de marche demande en vitesse d’articulation
Traduire un pas en exigence d’articulation tient surtout à l’amplitude que l’articulation parcourt et au temps dont elle dispose pour le faire. Le balancement a l’échéance la plus serrée : le pied doit être posé avant l’impact, et à des cadences supérieures à environ deux pas par seconde, il reste bien moins d’une demi-seconde pour le faire. Les débattements du genou et de la hanche pendant le balancement se comptent couramment en dizaines de degrés plutôt qu’avec les valeurs à trois chiffres qu’un bras pourrait utiliser, si bien que l’exigence qui en résulte est souvent satisfaite confortablement, même par les unités les plus lentes — l’AK10-9 V2.0 KV60 publie 109 rpm nominaux sous 24 V, soit environ 654 degrés par seconde, et même ce chiffre dépasse ce que la plupart des cycles de marche demandent à un genou. L’exception est le rattrapage : glisser d’une bordure, rattraper un trébuchement ou exécuter un saut demandent tous un débattement bien plus rapide, et c’est ce cas qui fixe le haut de la colonne de vitesse. Lu face aux cinq relevés, la vitesse de sortie au nominal va d’environ 654 degrés par seconde sur l’unité de 960 g à environ 2940 degrés par seconde sur l’unité de 380 g sous 48 V, soit un facteur de quatre et demi, presque entièrement expliqué par le rapport que chacune porte.
Pourquoi plus de vitesse coûte du couple
Le rapport placé entre le rotor et la sortie est ce qui couple les deux exigences, et il les couple en sens opposés : le couple de sortie vient du couple moteur multiplié par le rapport et par le rendement de l’étage, tandis que la vitesse de sortie vient de la vitesse moteur divisée par le rapport. Une articulation qui a besoin à la fois de plus de couple et de plus de vitesse qu’un module donné n’en offre ne peut pas les obtenir de ce module ; il lui faut un autre rapport, une autre tension de bus ou une autre unité. Les cinq unités ci-dessous rendent cela visible sous forme de motif. L’unité 6:1 est la plus rapide et la moins dense en couple. Les unités 9:1 et 10:1 se situent au milieu sur les deux axes. La paire qui atteint le couple nominal le plus élevé le fait avec le même étage 9:1 qu’une unité bien plus légère, ce qui signifie que le couple est venu de davantage de moteur plutôt que de davantage de rapport — d’où ses 960 g et ses 10.6 A pour produire 18 Nm là où sa sœur plus légère appelle 3.8 A pour produire 3 Nm.
Les limites thermiques : ce qui décide combien de temps un cycle de marche peut durer
Le comportement thermique est la contrainte qui sépare une articulation qui fonctionne sur un banc de celle qui tient un poste, et c’est la partie d’une spécification de quadrupède qui reste le plus souvent non écrite. Cinq observations le portent.
Une puissance mécanique nulle ne signifie pas une chaleur nulle
Revenons à l’appui : l’articulation produit du couple à faible vitesse, si bien que le rendement mécanique est faible, et pourtant le courant dans les phases est proche de la limite continue. Dans un bobinage sans balais, la perte qui compte est la perte cuivre, et la perte cuivre est fixée par le courant, non par la part de ce courant qui fournit un travail utile. Une phase d’appui est donc une période pendant laquelle presque toute la puissance électrique entrant dans le moteur repart sous forme de chaleur, et le rendement — la sortie utile sur l’entrée — s’effondre vers zéro exactement au moment où la machine s’appuie le plus fort sur l’articulation. Tout modèle thermique qui déduit l’échauffement du travail mécanique le sous-estimera donc gravement, et la bonne approximation, en l’absence d’une valeur de résistance thermique, est le courant continu que publie le relevé.
Le courant nominal est le chiffre thermique de travail
Lue ainsi, la colonne du courant est plus instructive que l’une ou l’autre colonne de couple. Le courant nominal publié sur les cinq unités va de 3.8 A à 12 A, et diviser chacun par son propre couple nominal donne un coût approximatif en ampères par newton-mètre de sortie continue — environ 1.27 A/Nm sur l’AK60-6 V3.0 KV80, environ 1.33 A/Nm sur l’AK80-9 V3.0 KV100, environ 0.69 A/Nm sur l’AK80-8 KV60, environ 0.87 A/Nm sur l’AK70-10 KV100 et environ 0.59 A/Nm sur l’AK10-9 V2.0 KV60. Ces cinq valeurs sont de l’arithmétique sur deux colonnes publiées et toutes les cinq sont côté sortie, si bien qu’elles portent en elles le rendement de chaque étage plutôt que de l’isoler. Malgré cela, l’écart atteint un peu plus d’un facteur deux et il ne suit pas la masse : l’unité la plus légère affiche l’un des coûts en courant par newton-mètre les plus élevés, ce qui est la signature d’un faible rapport demandant au moteur lui-même de fournir un travail qu’un rapport plus élevé aurait accompli avec plus de levier. Pour une machine alimentée par batterie, cette colonne se convertit directement en autonomie, et pour une machine filaire, elle se convertit en quantité de chaleur à évacuer du corps.
Douze articulations puisent en même temps dans un seul budget
Multiplier la colonne de puissance nominale par douze donne l’ordre de grandeur autour duquel une machine doit se planifier, et la réponse est inconfortable. Les douze axes soutenant leur sortie nominale continue appelleraient environ 888 W si chaque unité était l’AK60-6 V3.0 KV80 de 74 W, environ 2760 W si c’étaient les unités de 230 W, environ 4416 W si c’était l’AK80-9 V3.0 KV100, et environ 5160 W si c’était l’AK10-9 V2.0 KV60. Aucun quadrupède ne soutient cela, et ces chiffres ne sont pas des prédictions — ils donnent l’échelle à laquelle le vrai rapport cyclique doit être lu, et ils expliquent pourquoi le service de travail de presque toutes les machines déployées ne représente qu’une petite fraction de la valeur nominale continue, avec de brèves excursions. La même arithmétique appliquée à la masse est moins alarmante et plus utile : douze unités à la valeur de 490 g totalisent 5.88 kg d’actionneurs seuls, avant la structure, la batterie et la charge utile, ce qui explique pourquoi l’extrémité légère de ce tableau existe.
Le crête dans un bobinage chaud est un chiffre plus petit
C’est dans l’interaction entre les deux fenêtres de couple que la limite thermique mord réellement. Un chiffre de couple de crête est un énoncé sur un moteur parti dans sa plage d’ambiance ; la même articulation trente secondes après le début d’un trot a un bobinage plus proche de sa limite d’isolation, et la marge entre sa température présente et cette limite est ce qui reste pour le transitoire. Parce que l’échauffement d’appui est continu et se répète à chaque pas, une jambe atteint un plateau de température stable plutôt que de récupérer entre les pas, et ce plateau est atteint en quelques minutes plutôt qu’en une heure. La conséquence pratique pour un moteur BLDC destiné à des articulations de robot quadrupède est que la colonne de crête doit être déclassée pour le fonctionnement en régime stable, et l’ampleur de ce déclassement est exactement ce qu’il faut demander au fabricant, parce qu’aucun de ces cinq relevés ne publie de fenêtre de service, d’hypothèse d’ambiance ou de condition de montage pour ses valeurs thermiques.
Par où la chaleur s’échappe réellement
Un module intégré dispose d’un seul chemin thermique : la conduction à travers son propre carter vers ce sur quoi il est boulonné. Il n’y a pas de ventilateur, pas de flux d’air digne de ce nom dans une jambe scellée, et pendant l’appui, aucun mouvement propre qui distribuerait la chaleur non plus. La conséquence pratique est que le même actionneur se comporte comme deux produits différents selon qu’il est boulonné dans une coque mince en polymère ou serré dans un bloc de genou en aluminium usiné faisant office de dissipateur, et la différence est assez grande pour dominer le choix. C’est la seule exigence de ce guide qui se satisfait entièrement en dehors du moteur, et c’est aussi pourquoi les valeurs thermiques du fabricant — prises sur un banc d’essai, en air calme, dans un montage que l’intégrateur ne reproduira pas — ne peuvent pas être traitées comme des prédictions sans une discussion.
Cinq actionneurs CubeMars comme un seul jeu de spécifications
Le tableau ci-dessous lit cinq actionneurs robotisés CubeMars comme un seul jeu de spécifications, classés par masse, parce que la masse est l’axe selon lequel une jambe se conçoit : chaque gramme ajouté au genou se paie à la hanche au-dessus. Chaque valeur est la valeur publiée par le fabricant, tirée des fiches produit de cette plateforme, et chaque valeur dérivée dans le texte environnant est signalée comme arithmétique. À noter que deux des cinq publient des points de fonctionnement pour 24 V et 48 V, et que les valeurs de vitesse publiées sont côté sortie — déjà divisées par le rapport de réduction, comme montré plus haut.
| Modèle | Rapport de réduction | Couple nominal | Couple de crête | Courant nominal | Vitesse de sortie | Masse |
|---|---|---|---|---|---|---|
| AK60-6 V3.0 KV80 | 6:1 | 3 Nm | 9 Nm | 3.8 A | 233 / 490 rpm | 380 g |
| AK80-9 V3.0 KV100 | 9:1 | 9 Nm | 22 Nm | 12 A | 390 rpm | 490 g |
| AK80-8 KV60 | 8:1 | 10 Nm | 25 Nm | 6.9 A | 243 rpm | 570 g |
| AK70-10 KV100 | 10:1 | 8.3 Nm | 24.8 Nm | 7.2 A | 148 / 310 rpm | 621 g |
| AK10-9 V2.0 KV60 | 9:1 | 18 Nm | 48 Nm | 10.6 A | 109 / 228 rpm | 960 g |
Rapport de réduction, couple nominal et couple de crête, courant nominal, vitesse de sortie au couple nominal et masse tels que publiés, pour cinq actionneurs robotisés CubeMars associés à l’application Robot quadrupède. Le couple nominal est la valeur continue dans les limites thermiques du moteur ; le couple de crête est une valeur de courte fenêtre. Une vitesse unique signifie une unité en 48 V ; les valeurs par paires sont 24 V puis 48 V. Une fenêtre de service, une hypothèse d’ambiance, une condition de montage et une résistance thermique derrière l’un ou l’autre couple figurent dans la fiche technique du fabricant plutôt que dans le relevé, et il en va de même de la valeur de jeu de l’AK60-6 V3.0 KV80.
Trois choses ressortent lorsque les cinq unités se lisent ensemble. La première est combien peu l’ordre des couples suit l’ordre des masses. L’unité de 570 g publie plus de couple nominal que celle de 621 g et presque autant de couple de crête, parce que son étage 8:1 et sa valeur de 230 W se situent autrement que l’étage 10:1 et les 230 W de sa voisine ; deux unités de puissance identique se placent à des points différents de la courbe couple-vitesse parce que le rapport diffère. La masse seule est donc un mauvais indicateur de capacité dans cette famille, et c’est la colonne du rapport qui l’explique.
La deuxième est ce que dit la colonne du courant sur le coût par newton-mètre. Les deux unités les plus denses en couple — celle de 570 g et celle de 960 g — sont aussi les deux moins chères par newton-mètre de couple continu, à environ 0.69 A/Nm et environ 0.59 A/Nm, tandis que l’unité la plus légère est parmi les plus chères à environ 1.27 A/Nm. Le motif suit le rapport plutôt que la taille : un rapport élevé permet à un petit moteur de tenir un couple donné avec moins de courant, et cette économie n’est pas gratuite, puisqu’elle se paie en vitesse de sortie et en quantité de charge que chaque atterrissage fait passer par l’étage.
La troisième est combien l’arithmétique de la puissance et de la vitesse ne se recoupe pas complètement pour deux des cinq. Multiplier le couple nominal par la vitesse nominale et convertir donne une valeur à environ un pour cent de la puissance nominale publiée pour trois unités — l’AK80-9 V3.0 KV100 à 368 W, l’AK10-9 V2.0 KV60 à 430 W, et l’AK60-6 V3.0 KV80 à 74 W face à son point de fonctionnement sous 24 V — mais se situe environ 11 pour cent au-dessus de la valeur publiée pour l’AK80-8 KV60 et environ 17 pour cent au-dessus pour l’AK70-10 KV100 sous 48 V. Ces deux derniers écarts ne sont pas des erreurs d’arithmétique ; ils signalent que la puissance nominale, le couple nominal et la vitesse nominale de ces relevés ont été pris dans des conditions différentes, et c’est précisément le genre d’élément à mettre par écrit auprès du fabricant avant qu’une articulation ne soit dimensionnée sur eux.
Lire les cinq unités le long d’une jambe
Une jambe de quadrupède est une chaîne courte, et l’exigence évolue le long de cette chaîne : l’abduction et l’adduction se déplacent peu sous un faible couple mais occupent le haut de la chaîne, où leur masse est portée ; l’articulation de flexion de hanche porte le poids du corps et entraîne le pas ; le genou combine les deux rôles et encaisse l’atterrissage. Les cinq unités se répartissent le long de cette chaîne.
L’extrémité 380 g : abduction et adduction
L’AK60-6 V3.0 KV80 est la plus petite unité ici, à 380 g dans un carter de 79 mm de diamètre et 43 mm de long, et elle publie 3 Nm en nominal et 9 Nm en couple de crête à travers un étage 6:1 sous 24 V ou 48 V, avec 233 rpm nominaux et 320 rpm à vide sous 24 V, ou 490 rpm nominaux et 640 rpm à vide sous 48 V. Sa puissance nominale est de 74 W et son courant nominal de 3.8 A, avec des courants de crête publiés à 10.3 A sous 24 V et 11.2 A sous 48 V. Comme axe de roulis ou de lacet de hanche, elle correspond de près à ce rôle sur le papier : c’est l’unité la plus légère ici, c’est de loin la plus rapide à environ 2940 degrés par seconde de sortie nominale sous 48 V, et une articulation d’abduction se déplace de plusieurs dizaines de degrés sous une charge modeste. Les réserves sont les deux déjà notées — le coût en courant par newton-mètre le plus élevé du jeu, à environ 1.27 A/Nm, et l’absence de valeur de jeu publiée. Ni l’une ni l’autre ne la disqualifie ; ce sont deux questions à clore avant de commander.
La classe de 490 g : genou et flexion de hanche sur une machine légère
L’AK80-9 V3.0 KV100 pèse 490 g dans un carter de 98 mm de diamètre qui ne fait que 38.5 mm de long — l’unité la plus courte du jeu, ce qui compte lorsque deux modules se placent de part et d’autre d’un segment de cuisse — et publie 9 Nm en nominal et 22 Nm en couple de crête à travers un étage 9:1 sous 48 V, avec 390 rpm nominaux et 570 rpm à vide en sortie, 368 W de puissance nominale, 12 A de courant nominal et 0.25° de jeu. Ses 490 g pour 98 mm en font le candidat naturel pour la paire flexion de hanche et genou sur une machine de vingt à quarante kilogrammes, où le couple d’appui reste sous 9 Nm et où le pas n’a pas besoin d’être rapide. La réserve porte sur le courant : 12 A nominaux est la valeur la plus élevée de ce jeu, et douze d’entre eux fonctionnant simultanément appelleraient théoriquement 4416 W, si bien qu’une machine construite sur cette unité a besoin d’un pack et d’une conception thermique spécifiés ensemble plutôt qu’hérités.
La classe de 570 g : où c’est le service, et non l’encombrement, qui décide
L’AK80-8 KV60 se situe à 570 g dans un carter de 98 mm de diamètre et 43.9 mm de long et publie 10 Nm en nominal et 25 Nm en couple de crête à travers un étage 8:1 sous 48 V, avec 243 rpm nominaux et 360 rpm à vide en sortie, 230 W de puissance nominale, 6.9 A de courant nominal et 0.38° de jeu. Lu à côté de ses voisines, c’est l’entrée la plus équilibrée du tableau et celle dont le choix dépend du service plutôt que de l’encombrement. Elle publie un peu plus de couple nominal que l’unité de 621 g qui la suit tout en appelant un peu moins de courant, et elle atteint ce couple par un rapport plus court, si bien qu’elle conserve plus de vitesse de sortie — 243 rpm contre 310 rpm sous la même tension de bus, mais à partir de seulement 230 W contre les 230 W de l’autre unité, ce qui est l’appariement à l’origine de l’écart de recoupement noté plus haut. Là où une plateforme veut une seule référence pour la hanche et le genou et accepte d’usiner ses propres blocs de montage, c’est l’unité qu’il vaut la peine de chiffrer en premier.
La classe de 621 g : l’étage le plus serré du jeu
L’AK70-10 KV100 est une unité de 621 g dans un carter de 89 mm de diamètre et 50.25 mm de long, publiant 8.3 Nm en nominal et 24.8 Nm en couple de crête à travers un étage 10:1 sous 24 V ou 48 V, avec 148 rpm nominaux et 240 rpm à vide sous 24 V, ou 310 rpm nominaux et 480 rpm à vide sous 48 V. Sa puissance nominale est de 230 W et son courant nominal de 7.2 A. Son trait distinctif dans ce jeu est 0.2° de jeu, la valeur la plus serrée ici, et son étage 10:1 est le plus élevé — deux éléments qui pointent ensemble vers une machine dont le contrôleur s’appuie sur la connaissance de la position du pied sans la mesurer directement. Elle porte aussi le rapport le plus large entre couple de crête et couple nominal de ce jeu, avec l’unité la plus légère, à environ 3.0, si bien qu’elle dispose de la plus grande réserve de transitoire nominale ; savoir si cette réserve survit au service continu est l’une des questions que le relevé laisse ouvertes. Le fabricant publie une séquence de présentation de cette unité en robotique dynamique, intégrée ci-dessous.
Les images de présentation du fabricant pour l’AK70-10 KV100, sollicité par un mouvement à forte réversibilité répété plutôt que par un lent balayage sur un seul axe. Ce qui compte pour une jambe n’est pas la vitesse montrée mais la forme du service : les inversions sous charge sont la forme que prend un pas, et c’est l’unité dont le jeu publié est le plus faible de l’ensemble pour un contrôleur qui estime la pose du pied à travers l’articulation.
Page vidéo ToBMSVoir sur YouTubeL’extrémité 960 g : une machine lourde, ou une charge utile lourde
L’AK10-9 V2.0 KV60 est la plus grande unité ici, à 960 g dans un carter de 98 mm de diamètre et 61.7 mm de long, publiant 18 Nm en nominal et 48 Nm en couple de crête à travers un étage 9:1 sous 24 V ou 48 V, avec 109 rpm nominaux et 160 rpm à vide sous 24 V, ou 228 rpm nominaux et 320 rpm à vide sous 48 V. Sa puissance nominale est de 430 W, son courant nominal de 10.6 A et son courant de crête de 29.8 A, avec 0.33° de jeu et des codeurs doubles, arrangement qui permet à un canal de lire le rotor et à un autre la sortie à travers l’étage. Elle produit son couple différemment des quatre autres : plutôt qu’un rapport plus élevé, elle utilise un moteur plus grand au même 9:1, et elle conserve donc plus de vitesse de sortie qu’une unité à rapport élevé de couple égal ne le ferait. Cette combinaison convient à une machine de la classe des soixante kilogrammes, à une plateforme portant un manipulateur ou une tête de capteurs, ou à toute jambe dont la hanche doit s’étendre rapidement contre une charge — mais à 960 g, un ensemble de douze représente 11.52 kg d’actionneurs avant tout le reste, ce qui est le chiffre qui renvoie généralement un concepteur au milieu de ce tableau.
Les plateformes quadrupèdes auxquelles ces actionneurs de jambe conviennent
Les cinq unités sont associées sur ToBMS à l’application Robot quadrupède, ce qui traduit l’étroitesse du service : des articulations de jambe de quadrupède dont la contrainte déterminante est la charge d’appui répétée plutôt que le rendement de crête.
Plateformes d’inspection et de relevé
Le plus grand groupe de quadrupèdes déployés aujourd’hui parcourt des sites industriels — raffineries, postes électriques, chantiers, plateformes offshore — en portant des caméras, des caméras thermiques ou des capteurs de gaz. Le service est lent, continu et long : une machine peut rester debout une heure d’affilée, s’arrêter fréquemment pour lire un manomètre, et monter des escaliers ou enjamber des chemins de câbles. C’est presque exactement le profil d’appui quasi immobile décrit plus haut, ce qui fait du couple nominal et du courant nominal, plutôt que du couple de crête, les valeurs de dimensionnement, et fait du milieu de ce tableau — les unités de 490 g et 570 g — le point de départ habituel lorsque la machine se situe dans la bande des vingt à quarante kilogrammes.
Plateformes de recherche et universitaires
La recherche sur la locomotion à pattes a besoin d’articulations qui peuvent être commandées fort un instant puis rétro-entraînées l’instant suivant, avec un retour d’information publié sur lequel fermer la boucle, et elle tend à privilégier ce qui est plus complètement documenté plutôt que ce qui est plus finement optimisé. Les cinq unités publient le variateur FOC, le KV, le Ke et le nombre de paires de pôles, et l’AK10-9 V2.0 KV60 porte en plus des codeurs doubles, si bien que les deux côtés de son étage 9:1 peuvent être lus. Là où un projet construit de la commande plutôt qu’un produit, cette documentation vaut plus que les dix derniers pour cent de densité de couple.
Machines agricoles et machines à pattes d’extérieur
Le terrain agricole est le service le plus rude ici : sol meuble, pentes, débris et humidité, autant d’éléments qui rendent le couple d’appui imprévisible et exigent une étanchéité à l’articulation. Ces conditions plaident contre la plus petite unité de ce jeu, dont la valeur nominale de 3 Nm laisse peu de marge lorsqu’un pied s’enfonce, et en faveur des unités de 570 g et 621 g, dont le couple nominal est plus élevé pour un appel de courant comparable. C’est aussi le service où le jeu publié mérite sa place, parce qu’une jambe qui pose le pied sur un sol irrégulier n’a pas le droit de supposer que son pied s’est posé là où le contrôleur l’attendait.
Plateformes à roues sur pattes et hybrides
Une classe croissante fixe une roue à l’extrémité de chaque jambe, roulant sur un sol plat et enjambant les obstacles. Le service se scinde en deux : de longues périodes de très faible couple en roulant, ponctuées de transitoires brefs et violents lorsque la machine fait un pas. Cela favorise une unité aux valeurs continues solides et à large fenêtre crête/nominal plutôt qu’une unité optimisée pour l’un ou l’autre extrême, et l’expérience accumulée du côté roulant de la famille se transpose bien ici — les applications Robot à roues et AGV couvrent ce bout du service.
Une séquence de dimensionnement pour une jambe de quadrupède
Trois étapes portent l’essentiel de la décision, dans cet ordre, parce que chacune resserre ce que la suivante doit fournir.
Fixer le service du cycle de marche avant le couple
Consigner par écrit, avant tout numéro de modèle : la masse de la machine, charge utile comprise, la posture de jambe la plus défavorable et son bras de levier, le cycle de marche et la cadence, la fraction d’appui, et le nombre de jambes posées à l’instant le plus défavorable. À partir de là, dériver le couple d’appui continu à chaque articulation, le transitoire de crête à l’impact et à la poussée, et le débattement que chaque phase exige. C’est ce triplet — continu, transitoire, débattement — qui se compare aux trois colonnes de ce tableau, et sauter celle du milieu est la façon dont une machine se retrouve avec des jambes qui tiennent la posture et lâchent à l’atterrissage.
Fixer ensuite la tension de bus et la somme sur douze articulations
Choisir la tension de bus avant de comparer les unités, parce que plusieurs publient des valeurs différentes sous 24 V et 48 V et que la comparaison change de forme selon celle qui s’applique : l’AK60-6 V3.0 KV80 double à peu près sa vitesse de sortie entre les deux, et l’AK70-10 KV100 et l’AK10-9 V2.0 KV60 varient selon des facteurs similaires ou plus petits. Ensuite, additionner le courant nominal de l’unité retenue sur les douze axes et le confronter à la décharge continue du pack et à la capacité du corps à évacuer la chaleur. Une unité qui gagne la comparaison par articulation peut perdre la comparaison système sur cette seule étape.
Mettre la base des valeurs nominales par écrit
Demander au fabricant, pour l’unité présélectionnée : combien de temps le couple de crête peut être tenu et à quelle fréquence il peut être répété ; quelle ambiance et quel montage supposent le couple nominal et la puissance nominale ; à quoi est réglée la limite de courant de crête dans le variateur ; si la valeur de jeu publiée est un maximum ou une valeur typique ; et quelle est la résistance thermique du bobinage au carter. Quatre des cinq relevés ci-dessous ne publient aucune fenêtre de service, deux se recoupent imparfaitement entre leurs propres colonnes de puissance, de couple et de vitesse, et un ne porte aucune valeur de jeu, si bien qu’aucune de ces questions n’est rhétorique.
Questions fréquentes
QPourquoi une articulation de quadrupède n’est-elle pas simplement une version plus forte d’une articulation de bras de robot ?
Parce que la partie à couple élevé du cycle d’une articulation de Robot quadrupède est aussi la partie à faible vitesse. Un bras déplace surtout sa charge utile, si bien que de la puissance mécanique utile est produite alors que le couple est élevé, et qu’une grande part de l’énergie d’entrée quitte l’arbre sous forme de travail. Une jambe en appui produit du couple en ne tournant presque pas, si bien que presque aucune énergie d’entrée ne quitte l’arbre comme travail utile et que la quasi-totalité repart sous forme de chaleur. Cela inverse la colonne qui compte : le couple continu et le courant continu deviennent les valeurs de dimensionnement, et le couple de crête devient une réserve à dépenser plutôt qu’une capacité affichée. Il y a aussi douze articulations qui partagent un châssis et une batterie, ce qu’aucun bras n’a à prévoir.
QComment la vitesse de sortie publiée se convertit-elle en exigence d’articulation ?
En multipliant les tours par minute par six, puisqu’un tour vaut 360 degrés et qu’une minute compte 60 secondes. Les colonnes de vitesse publiées pour ces cinq modules sont côté sortie — déjà divisées par le rapport de réduction — ce qui se vérifie en multipliant le KV par la tension de bus, en divisant par le rapport publié et en comparant à la vitesse à vide publiée ; ce contrôle tombe juste, ou à quelques pour cent près, pour les cinq. Une exigence de cycle de marche écrite comme un débattement d’articulation en degrés pendant l’intervalle de balancement se convertit alors en degrés par seconde et se compare directement.
QLe couple de crête tient-il tout au long d’une longue utilisation ?
Pas à la valeur publiée. Le couple de crête décrit ce que le moteur peut produire pendant un court intervalle en restant dans sa plage de température de fonctionnement, si bien que la marge pour un transitoire est ce qui reste entre la température présente du bobinage et sa limite. Parce que l’échauffement d’appui est continu et se répète à chaque pas, une articulation atteint un plateau de température assez stable en quelques minutes plutôt que de récupérer entre les pas, et la réserve disponible à ce plateau est plus petite que le chiffre de la page. De combien plus petite, cela dépend d’une fenêtre de service qu’aucun des cinq relevés ci-dessous ne publie, et c’est pourquoi elle figure sur la liste écrite des questions.
QQu’est-ce que le rapport de réduction décide et que le relevé du moteur ne peut pas décider ?
La position sur la courbe couple-vitesse, et donc ce qu’il faut sacrifier pour atteindre une exigence d’articulation. Le couple de sortie est le couple moteur multiplié par le rapport et par le rendement de l’étage ; la vitesse de sortie est la vitesse moteur divisée par le même rapport. Une articulation qui a besoin des deux à la fois ne peut pas les obtenir d’un seul module à un seul rapport. Dans ce jeu, l’unité 6:1 est la plus rapide et la moins dense en couple, les unités 9:1 et 10:1 se situent au milieu, et l’unité de 960 g atteint le couple nominal le plus élevé au même 9:1 qu’un module bien plus léger — ce qui signifie que son couple est venu de davantage de moteur plutôt que de davantage de réduction, ce qui explique aussi son poids.
QQuelle importance le jeu a-t-il dans une articulation de jambe ?
Plus que dans la plupart des autres articulations, parce qu’il fixe la distance dont l’articulation peut bouger sous charge avant que le train d’engrenages ne rattrape le jeu, et dans une jambe, c’est la différence entre l’estimation de la position du pied par le contrôleur et la position réelle du pied à l’impact. Les unités ci-dessous publient 0.2°, 0.25°, 0.33° et 0.38°, l’une d’elles n’en portant aucune valeur. Les valeurs plus serrées coûtent généralement du rendement ou de la tolérance aux chocs, donc la cible utile est l’étage le plus serré qui survive encore aux impulsions d’atterrissage répétées, plutôt que le plus petit chiffre disponible.
QQuel chiffre unique distingue le mieux ces cinq unités pour une machine alimentée par batterie ?
Le courant nominal divisé par le couple nominal, lu à côté de la somme sur douze axes. Cela convertit chaque unité en un coût en ampères par newton-mètre de capacité de maintien continu, ce que l’appui achète réellement, et le multiplier par le couple d’appui de la machine puis par douze donne l’appel que le pack doit soutenir. Sur cette mesure, le jeu s’étend d’environ 0.59 A/Nm à environ 1.33 A/Nm — à peu près un facteur deux et quelque — et l’ordre suit le rapport de réduction plutôt que la masse, si bien que l’unité la plus légère n’est pas celle dont l’appel est le plus faible.
Ressources officielles
CubeMars publie une documentation produit pour les gammes d’actionneurs rassemblées dans la section Ressources de la plateforme, et chaque modèle dispose d’une page officielle portant sa spécification complète, sa courbe de performance et son plan de montage — la gamme produit du fabricant en est le point d’entrée, et les cinq actionneurs de ce guide y sont documentés individuellement, dont l’AK80-8 KV60 et l’AK10-9 V2.0 KV60. Le fabricant reste la source de vérité pour les courbes de couple, les valeurs thermiques, la base du jeu et la configuration du variateur ; ToBMS garde la couche de découverte interrogeable et comparable, et les valeurs utilisées dans ce guide sont les valeurs publiées conservées dans les fiches produit de la plateforme.
Pour aller plus loin
Le compagnon le plus proche de ce guide est Moteurs BLDC pour robot humanoïde : accorder couple, vitesse et encombrement, qui lit huit unités différentes de la même famille face à une chaîne d’articulations bipède — le contrepoint utile ici, parce qu’un humanoïde doit lui aussi s’équilibrer et possède lui aussi une phase d’appui, et lire les deux ensemble sépare les contraintes qui appartiennent aux machines à pattes en général de celles qui appartiennent spécifiquement à quatre jambes. Actionneurs robotisés : choisir un actionneur intégré pour les articulations couvre la catégorie dont cette sélection est tirée, et Choisir un module articulaire : cinq actionneurs CubeMars de 190 g à 1.4 kg aborde le même matériel par l’articulation assemblée plutôt que par le cycle de marche.
Là où la discussion porte spécifiquement sur le rapport, Actionneurs à entraînement quasi direct : ce qu'un rapport 8:1 apporte expose ce qu’un étage à faible rapport change en inertie ramenée, en transparence et en rétroentraînabilité, ce qui est le compromis caché dans la colonne de réduction de chaque tableau de ce guide. Pour le contexte plus large des relations entre classes de moteurs, Moteurs BLDC : guide des types, spécifications et choix des moteurs brushless situe l’actionneur intégré parmi les autres catégories.
Pour présélectionner plutôt que pour étudier, filtrer les candidats par couple, tension, masse et encombrement dans Sélection puis les confronter les uns aux autres dans Comparaison. Les classes d’articulations apparentées sont regroupées dans les applications Robot quadrupède, Robot humanoïde, Robot à roues, Module articulaire et Exosquelette de la plateforme. La catégorie Actionneurs robotisés regroupe les cinq unités comparées ici, et la page CubeMars rassemble le reste de la gamme.







