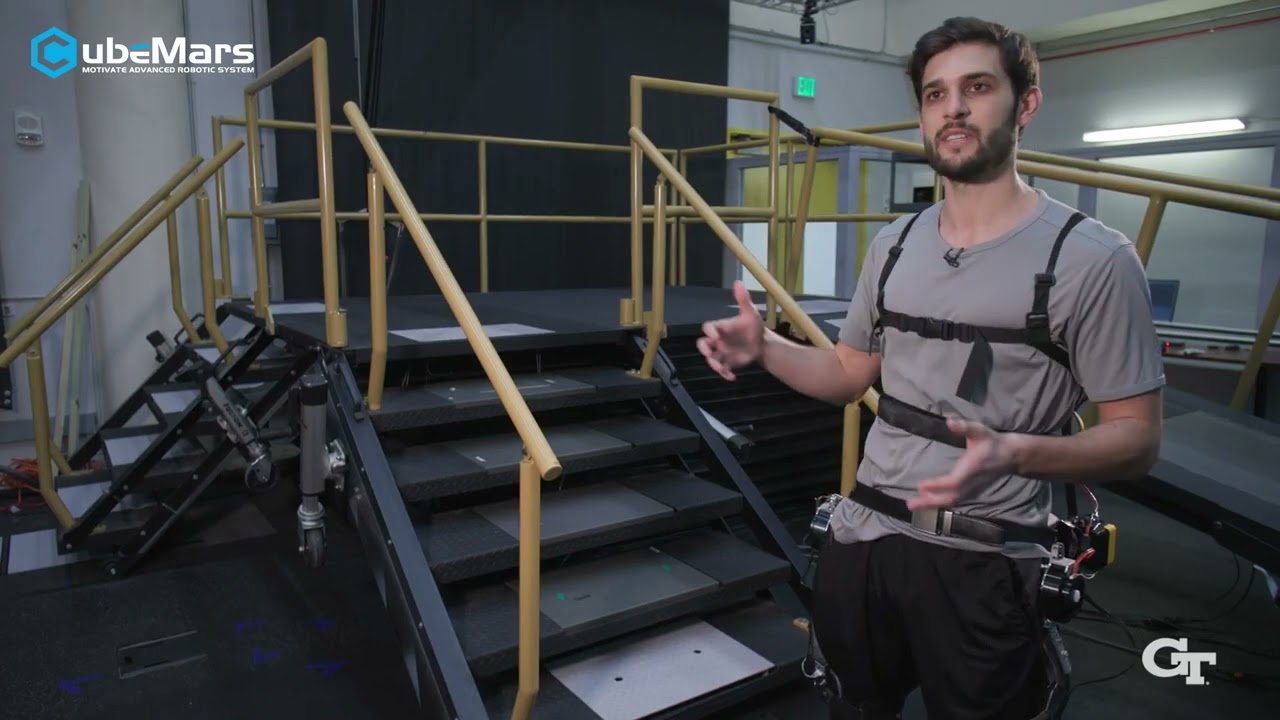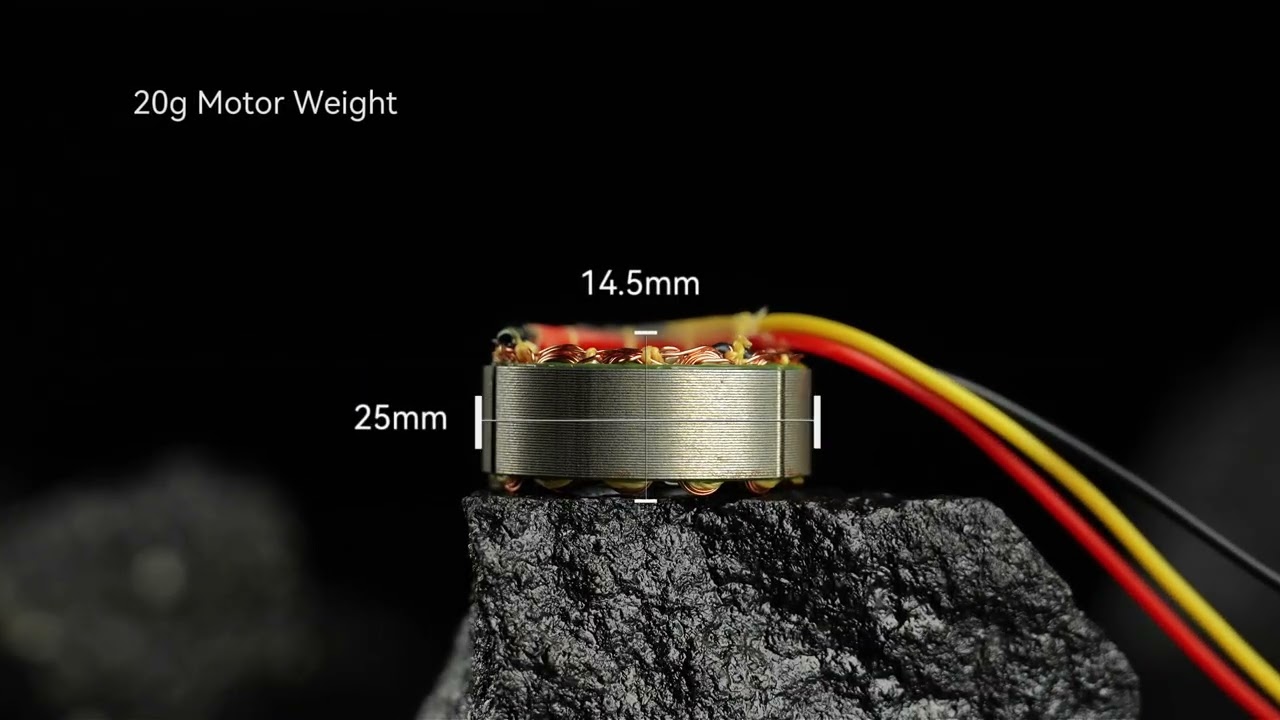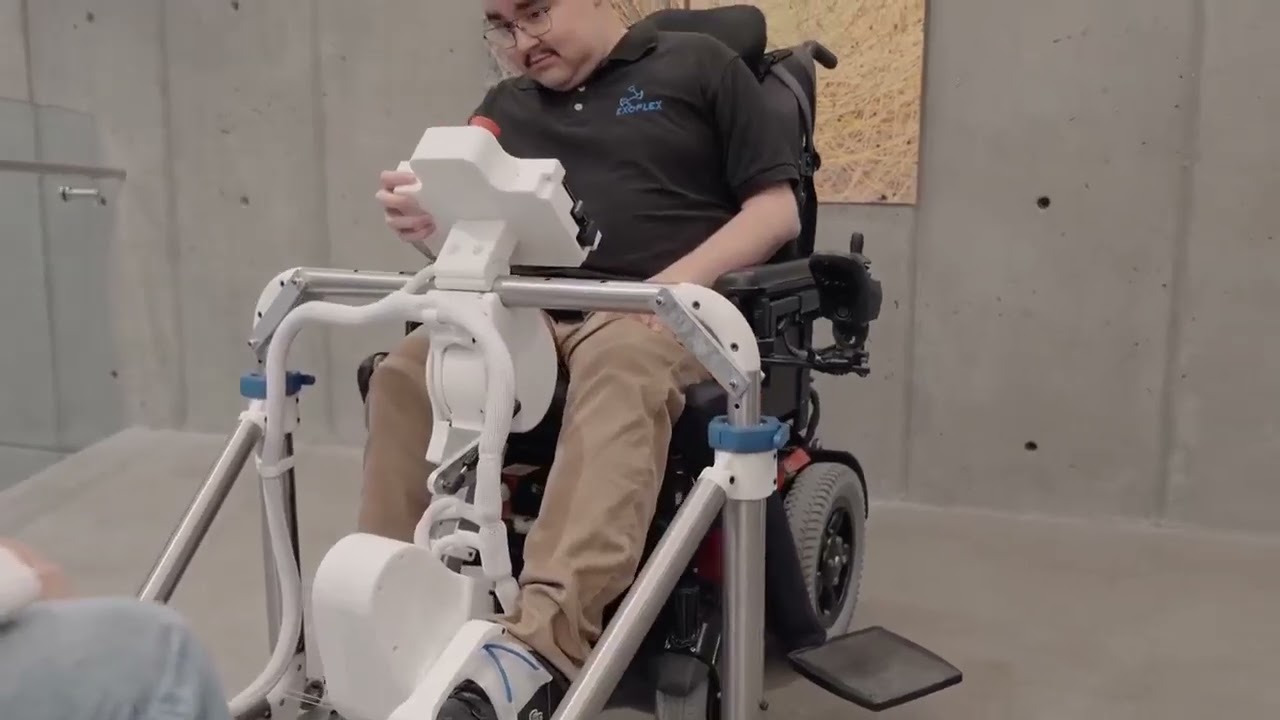
Robotika rehabilitasi sangat bergantung pada kualitas aktuasi: gerakan terapi harus presisi, halus, dan aman di sekitar pasien manusia. Sebuah proyek dari Université de Sherbrooke yang ditampilkan CubeMars menerapkan kombinasi tersebut untuk perawatan atrofi otot, dengan menggunakan aktuator AK10-9 dan AK80-64.
Apa yang Ditunjukkan Video
Menurut CubeMars, sistem Sherbrooke mencapai gerakan peregangan yang presisi dengan memadukan desain ringkas dan kinerja torsi tinggi dari kedua aktuator seri AK tersebut, sehingga mendukung rehabilitasi secara efektif bagi pasien dengan atrofi otot.
Video Asli
Sumber: Kanal YouTube Resmi CubeMars
Video: CubeMars dalam Inovasi Medis | Mendukung Rehabilitasi Atrofi Otot
Aktuator yang Digunakan
Detail Produk
| Spesifikasi | Detail |
|---|---|
| Produsen | CubeMars |
| Torsi nominal AK10-9 V3.0 KV60 | 18 Nm (puncak 53 Nm) |
| Reduksi / berat AK10-9 V3.0 KV60 | 9:1 / 940 g |
| Torsi nominal AK80-64 KV80 | 48 Nm (puncak 120 Nm) |
| Reduksi / berat AK80-64 KV80 | 64:1 / 850 g |
| Tegangan Nominal | 48 V (AK10-9) / 24–48 V (AK80-64) |
| Aplikasi | Sistem rehabilitasi, sendi robotik |
Spesifikasi bersumber dari data produk resmi CubeMars.
Mengapa Kasus Ini Penting
Terapi peregangan untuk atrofi otot memerlukan aktuator yang dapat menerapkan gaya berkelanjutan dan terkendali dengan baik di seluruh rentang gerak pasien - torsi tinggi untuk bebannya, serta enkoder dan loop kontrol terintegrasi untuk kelembutan geraknya. Memadukan AK10-9 dengan torsi puncak 53 Nm dan AK80-64 dengan torsi puncak 120 Nm memberikan rentang gaya yang lebar tanpa kotak roda gigi eksternal yang besar.
Jelajahi di ToBMS
- Jelajahi CubeMars AK10-9 V3.0 KV60 →
- Jelajahi CubeMars AK80-64 KV80 →
- Jelajahi motor BLDC untuk robot rehabilitasi →
- Jelajahi motor BLDC untuk eksoskeleton →
- Lihat profil produsen CubeMars di ToBMS →
Kesimpulan
Ini contoh yang jelas mengenai aktuator produksi standar yang menjalankan pekerjaan kelas klinis: unit seri AK standar, enkoder dan driver terintegrasi, serta profil gerak terapi yang lebih bergantung pada presisi dibandingkan kecepatan mentah.