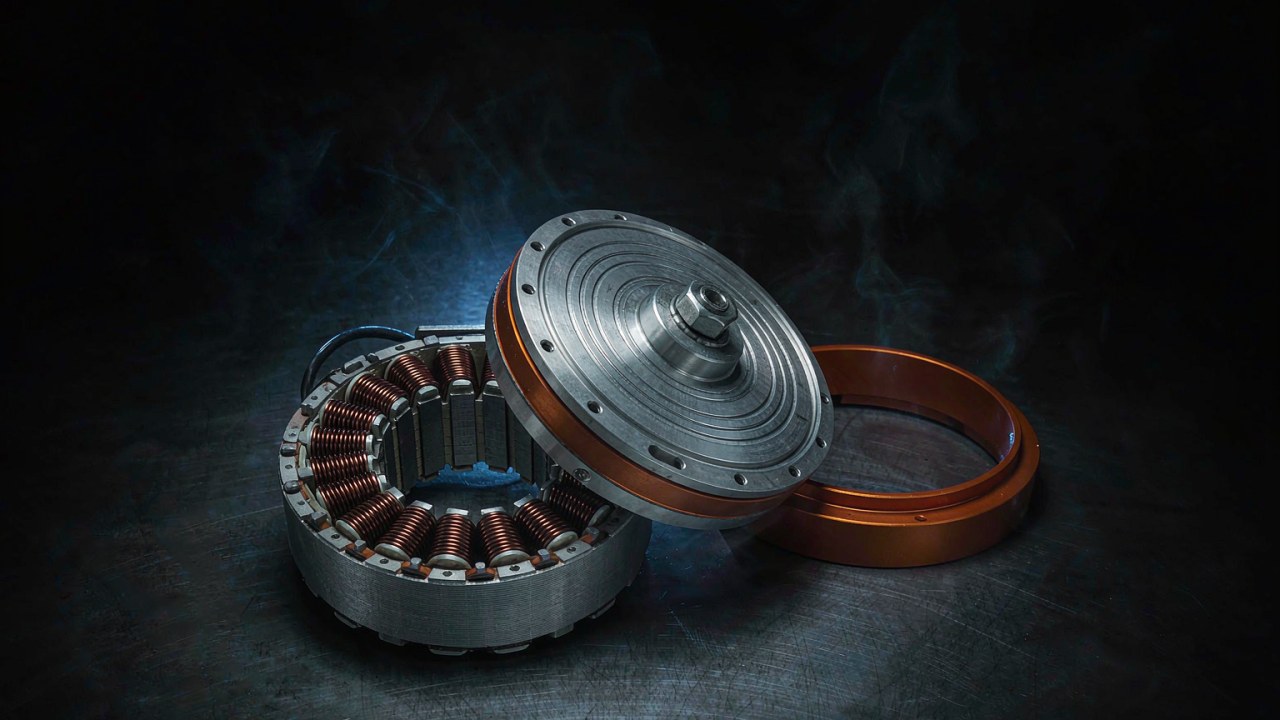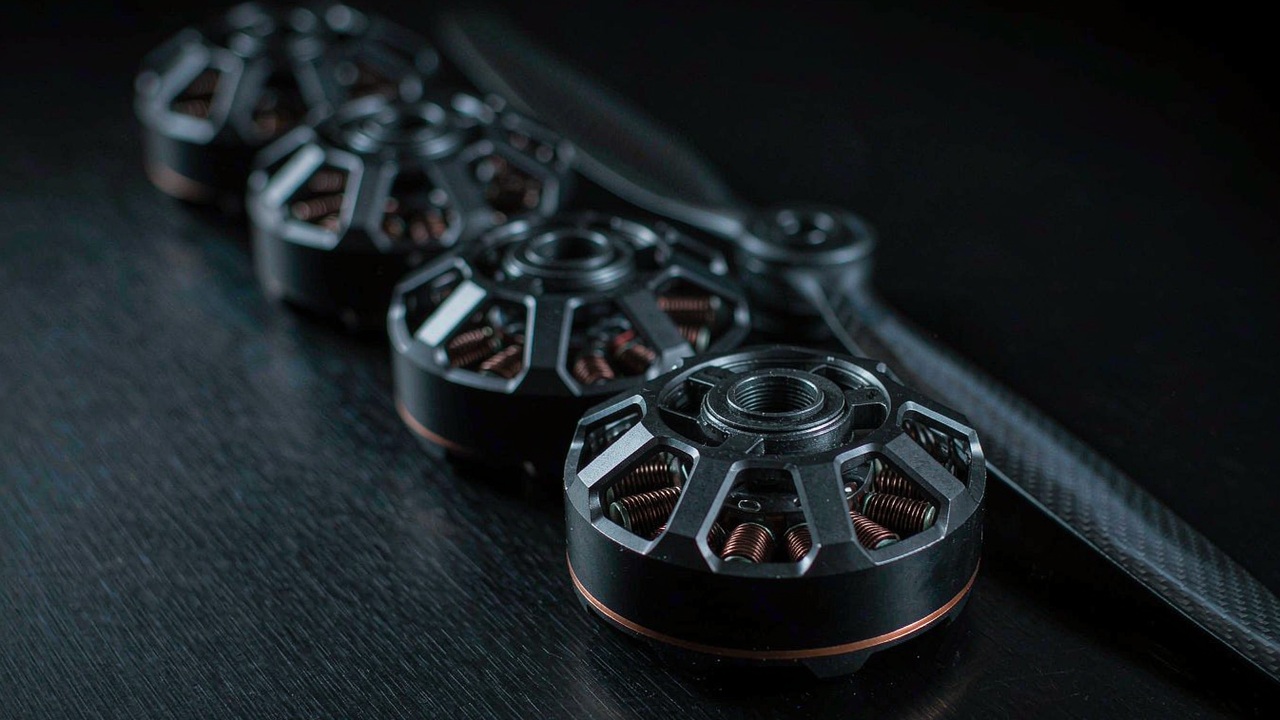
Un moteur de drone pour la photographie aérienne se choisit pour ce qu’il doit soulever et pour la régularité avec laquelle il tient cette masse en l’air, et non pour la plus grande poussée publiée d’une gamme de produits. Une cellule de levage caméra pose deux questions à la fois : une poussée par rotor suffisante pour emporter la caméra, la nacelle et le pack, et un bobinage qui reste régulier et froid pendant que l’aéronef tient un vol stationnaire lent à mi-gaz. Les quatre fiches T-Motor comparées ici – le MN4006 KV380, le MN6007 II KV160, le MN7005 KV230 et le U7 KV280 – vont de 68 g à 317 g de masse publiée et de 2309 g à 6419 g de poussée publiée, et cet écart correspond étroitement à une classe de charge utile caméra. Le même régime de service est décrit sur la page d’application UAV photo.
Réponse rapide
La masse de la caméra fixe le cahier des charges avant toute valeur de moteur. Un multirotor de levage caméra emporte une nacelle dont la masse propre est une fraction de celle de la cellule, et chaque gramme consacré à la caméra et à sa stabilisation est un gramme que le groupe propulsif doit soulever, tenir et corriger. La conséquence pratique est qu’un moteur de drone pour la photographie aérienne se choisit sur la poussée qu’il doit produire au point de vol stationnaire plutôt que sur celle qu’il peut fournir un instant à pleins gaz. Les quatre fiches de ce groupe sont publiées à des points très différents de cette échelle : 2309 g, 4640 g, 4691 g et 6419 g, sur des hélices de 16 in à 24 in et sur des bus de 4-6S à 12S.
Deux colonnes de ce groupe pèsent plus lourd que leur largeur ne le suggère. La première est la poussée publiée, car un aéronef de levage caméra doit tenir sa poussée pendant des minutes d’affilée plutôt que pendant les quelques secondes qu’un quadricoptère de course passe à pleins gaz. La seconde est la résistance interne, car la masse du moteur et la résistance du bobinage sont en compromis à l’intérieur d’une taille de stator fixe, et c’est le terme de résistance qui transforme le courant de vol stationnaire en pertes cuivre dans un carter sans refroidissement actif. La résistance du bobinage est ce qui rend les pertes cuivre estimables, mais elle ne représente pas tout l’échauffement du moteur : la température qu’atteint un moteur dépend aussi de ses autres pertes et de la façon dont la chaleur quitte le carter. Lire ces deux colonnes ensemble sépare une fiche légère conçue pour une petite plate-forme caméra d’une fiche plus lourde conçue pour tenir une grande nacelle dans un vent régulier.
Là où les quatre se séparent, c’est au niveau du bus plutôt qu’à celui de la poussée. Une fiche est publiée pour 4-6S, une pour 6S, une pour 12S et une sur 3-8S, et les valeurs de KV suivent cette division, de 160 KV sur la fiche 12S à 380 KV sur la fiche 4-6S. Comme le KV est la vitesse d’arbre par volt appliqué, des fiches à nombre d’éléments différent atteignent des vitesses d’arbre comparables à partir de tensions de pack différentes, et la valeur qui les sépare est le courant que chacune appelle pour sa poussée publiée. C’est la chaîne par laquelle un moteur de drone pour la photographie aérienne est sélectionné, et les sections ci-dessous la démontent dans l’ordre.
Ce qui définit un moteur de drone pour la photographie aérienne
Un moteur de drone pour la photographie aérienne est un composant propulsif sélectionné en fonction d’une charge utile caméra plutôt que d’un objectif de performance. Ce seul changement de référence déplace l’accent des valeurs de pointe vers la partie de la plage de fonctionnement que l’aéronef utilise réellement, car une plate-forme caméra monte une fois, se stabilise, puis tient son altitude pendant la majeure partie de son vol. Les deux sections ci-dessous prennent dans l’ordre les conséquences de ce déplacement : la poussée que chaque rotor doit tenir, et la façon dont le bobinage y est apparié.
La poussée par rotor face à la masse de la caméra
La poussée par rotor est une division avant d’être une spécification. La masse totale de l’aéronef, divisée par le nombre de rotors, donne la poussée qu’un moteur doit produire pour maintenir l’aéronef immobile, et cette valeur est un plancher plutôt qu’un objectif. Une conception de levage caméra laisse normalement une réserve au-dessus du point de vol stationnaire pour que le contrôleur de vol puisse augmenter la poussée sur des rotors individuels afin de corriger l’assiette, et cette réserve est ce qui sépare la valeur de poussée publiée du point de travail. La fiche à 2309 g de ce groupe et la fiche à 6419 g ne sont pas deux réponses à la même question ; elles répondent à des questions posées par des masses de caméra et des nombres de rotors différents, et aucune des deux valeurs n’est utile tant que la masse de la cellule et le nombre de rotors ne sont pas fixés. Un moteur de drone pour la photographie aérienne se dimensionne donc à partir de cette division plutôt qu’à partir d’une valeur de pointe d’une gamme de produits.
Le KV comme premier filtre pour une cellule de levage caméra
Le KV est le premier filtre parce qu’il relie les deux décisions les plus difficiles à modifier ensuite : l’hélice et le pack. Une grande hélice lente à faible charge disque est ce que veut une plate-forme caméra, et une grande hélice demande une vitesse d’arbre plus faible qu’une petite pour la même poussée. Le KV est le nombre de tours par minute et par volt, si bien que la vitesse d’arbre qu’atteint une fiche est le produit de son KV et de la tension de bus qui lui est appliquée. C’est pourquoi la fiche 12S de ce groupe porte le KV le plus faible et la fiche 4-6S le plus élevé, et pourquoi une valeur de KV citée seule ne dit rien de la vitesse à laquelle un moteur tournera dans une cellule donnée.
Comment la masse de la caméra fixe le cahier des charges du moteur de drone pour la photographie aérienne
La masse de la caméra parvient au moteur par le budget de charge utile, et c’est ce budget qui fixe le nombre de rotors et la poussée que chaque rotor doit tenir. Un moteur de drone pour la photographie aérienne se situe donc à l’extrémité d’une chaîne qui commence par la caméra et sa nacelle, et les deux étapes ci-dessous sont celles où cette chaîne est la plus longue.
Comment la classe de charge utile fixe le nombre de rotors
Une petite caméra sur une nacelle compacte convient à un multirotor léger à nombre de rotors modeste, et une grande caméra de cinéma sur un support stabilisé demande soit plus de rotors, soit des rotors plus grands. Les deux leviers ne sont pas équivalents : ajouter des rotors divise le besoin de poussée tout en ajoutant de la masse et de la traînée, tandis qu’agrandir les hélices augmente la poussée disponible de chaque rotor sans ajouter de moteur. Dans ce groupe, la plus petite fiche publie 2309 g de poussée sur une hélice de 16 in et la plus grande publie 6419 g sur une hélice de 22 in, si bien que la classe de charge utile que chacune sert est fixée autant par l’hélice avec laquelle elle est publiée que par le bobinage qu’elle contient. C’est pourquoi un moteur de drone pour la photographie aérienne se choisit en fonction de la classe de charge utile plutôt que de la taille de la cellule.
Gaz de vol stationnaire et réserve à mi-gaz
Le gaz de vol stationnaire est l’endroit où une plate-forme caméra dépense sa batterie, et c’est une fraction de la bande de poussée publiée plutôt qu’un pourcentage fixe de celle-ci. Les données d’essai du fabricant rendent visible la forme de cette bande. Sur le U7 KV280, les données d’essai publiées pour l’hélice 22 × 6.6 in CF à 24 V donnent 1565 g de poussée à 10.52 g/W au point de 50 % de gaz, contre 4640 g à 5.51 g/W à pleins gaz. Dans ces conditions d’essai énoncées, le point à gaz plus bas fournit plus de poussée par watt, et la valeur publiée à pleins gaz est un plafond pour la conception plutôt que le point auquel la mission se déroule. Le point à 50 % n’est pas pour autant une cible de vol stationnaire universelle : le point de fonctionnement auquel une cellule se stabilise dépend de sa masse totale, de son nombre de rotors, de l’hélice montée et de la réserve de poussée dont le contrôleur de vol a besoin pour le contrôle d’assiette.
Vibrations et gaz de vol stationnaire dans une cellule de levage caméra
La vibration atteint l’image par la nacelle, et la nacelle est sensible exactement dans la bande qu’un multirotor produit en vol stationnaire. Le moteur contribue à cette bande par deux voies : l’ondulation de couple qu’il transmet à l’hélice, et la façon dont sa propre masse se comporte sur le support. Les deux voies sont fixées par des choix de conception que les colonnes de spécifications ne décrivent que partiellement, et les deux comptent davantage sur un UAV photo que sur une cellule volant pour la vitesse, parce que l’image est la charge utile plutôt qu’un sous-produit du vol.
Couple de détente, nombre de pôles et régularité à basse vitesse
Le couple de détente est la variation de couple ressentie lorsque le rotor passe d’une position de dent de stator à la suivante, et il dépend de la combinaison d’encoches et de pôles ainsi que de la conception magnétique du moteur, de son entrefer et de ses tolérances de fabrication. Les configurations 18N24P et 24N28P de ce groupe placent de nombreux pas dans un tour, ce qui est un contexte de conception utile, mais les nombres d’encoches et de pôles seuls n’établissent pas quelle fiche produit moins de couple de détente ou moins de vibration en vol stationnaire. Là où un fabricant publie un couple de détente mesuré, un équilibrage de rotor ou des données de vibration, ce sont ces valeurs qu’il faut comparer, et c’est l’ensemble moteur-hélice complet qui doit être évalué dans les conditions de fonctionnement prévues.
Masse du moteur, raideur du support et amortissement
La masse du moteur, la raideur du support et l’amortissement interagissent pour déterminer le comportement vibratoire du système propulsif assemblé. Modifier la masse du moteur ou la raideur du support peut décaler des résonances structurelles, mais savoir si cela améliore la stabilité de l’image dépend des fréquences modales résultantes, des sources d’excitation et de la réponse de la nacelle, si bien que l’effet s’évalue au niveau de l’assemblage plutôt qu’il ne se déduit de la seule masse du moteur. Ce que la colonne de masse porte, en revanche, c’est un coût qui n’est pas douteux : la fiche à 317 g et la fiche à 68 g de ce groupe se situent aux deux extrémités de la charge que les autres rotors doivent soulever pendant tout le vol. Comme la comparaison ne porte ni structure de support, ni spectre de vibration, ni résultat modal pour les quatre fiches, les colonnes présentées ici étayent une lecture de masse plutôt qu’un classement de celle qui absorbe le mieux les perturbations.
Moteur de drone pour la photographie aérienne : matrice de comparaison des spécifications
Les quatre fiches comparées ici sont les modèles T-Motor dont le régime de service publié est le levage caméra, présentées comme un seul jeu de spécifications et classées par masse publiée afin que le pas de la fiche la plus légère à la plus lourde soit visible dans la colonne elle-même. Chaque valeur est celle que le fabricant publie pour ce modèle à l’hélice nommée à côté, et aucune cellule n’est estimée. Lorsqu’une fiche ne porte pas un champ, le tableau le dit plutôt que de combler la lacune. Les quatre figurent dans la même catégorie Moteurs pour UAV et le même régime de service UAV photo, et chacune est un moteur de drone pour la photographie aérienne candidat pour une classe de charge utile différente.
| Modèle | Configuration | Résistance interne | Nombre d’éléments (LiPo) | Poussée maximale | Hélice d’essai | Masse |
|---|---|---|---|---|---|---|
| MN4006 KV380 | 18N24P | 194 mΩ | 4-6S | 2309 g | 16 × 5.4 in CF | 68 g |
| MN6007 II KV160 | 24N28P | 178 mΩ | 12S | 6419 g | 22 × 6.6 in | 159 g |
| MN7005 KV230 | 24N28P | 71 mΩ | 6S | 4691 g | 24 × 7.2 in CF | 188 g |
| U7 KV280 | 12N14P | 71 mΩ | 3-8S | 4640 g | 22 × 6.6 in CF | 317 g |
Modèle, configuration du stator, résistance interne, nombre d’éléments publié, poussée maximale, hélice d’essai et masse tels que publiés par le fabricant pour les quatre fiches de levage caméra comparées ici, classées par poids publié. La poussée maximale est la valeur publiée pour chaque modèle à l’hélice nommée à côté, et elle dépend de cette hélice et de la tension de bus utilisée à l’essai, si bien que la colonne n’est comparable au sein du groupe qu’en ce sens qu’elle décrit la condition publiée propre à chaque modèle. Le nombre d’éléments est affiché tel que publié, si bien qu’une valeur unique signifie une fenêtre publiée unique et qu’une plage signifie que le modèle est publié sur cette plage. Le poids inclut le câble et le connecteur. Aucune colonne distincte ne répète la valeur de KV, car chaque nom de modèle du tableau porte sa propre valeur de KV.
Deux lectures ressortent une fois les quatre réunis sur une seule page, et aucune n’est la colonne de poussée. La première est que la résistance interne ne suit pas le même ordre que la masse du moteur dans ce jeu de quatre modèles. Le MN4006 KV380 et le MN6007 II KV160 indiquent respectivement 194 mΩ et 178 mΩ, à 68 g et 159 g de masse publiée, tandis que le MN7005 KV230 et le U7 KV280 indiquent chacun 71 mΩ. Ce sont des différences de spécification utiles, mais la résistance seule n’établit pas une construction de bobinage ni ne prédit quelle fiche chauffe le moins en vol stationnaire : les pertes cuivre qu’une fiche produit dépendent du courant et de la définition de résistance qui appartiennent à son propre point de fonctionnement, et l’échauffement total d’un moteur dépend aussi de ses autres pertes et de ses conditions de refroidissement.
La seconde lecture concerne les deux fiches les plus proches en poussée. Le MN7005 KV230 publie 4691 g et le U7 KV280 publie 4640 g, une différence de 51 g, alors que les deux sont séparées de 129 g en masse et portent des configurations de stator et des fenêtres de bus différentes. Une poussée publiée quasi identique avec une disposition de stator différente et un nombre d’éléments différent est le rappel le plus clair du tableau que la poussée est une propriété d’un moteur avec une hélice et une tension, et que la masse et la résistance sont des résultats de conditionnement plutôt que des descriptions du régime de service. Choisir entre les deux dépend du bus que la cellule peut emporter et de la distance entre les moteurs et l’électronique, et non des 51 g.
Une troisième lecture concerne le bus. Deux fiches sont publiées pour une tension unique, 6S et 12S, et deux sur une plage, 4-6S et 3-8S. Les fiches à tension unique sont caractérisées à un seul point de travail, ce qui les rend faciles à comparer mais étroites à intégrer, tandis que les fiches à plage laissent le choix du pack ouvert. Pour une construction de levage caméra, la plage compte parce que le pack est souvent sélectionné après la cellule, et une fiche publiée sur 3-8S ou 4-6S garde cette décision disponible.
Apparier un moteur de drone pour la photographie aérienne à la tension de bus et à la classe d’hélice
Un moteur de drone pour la photographie aérienne n’est défini qu’une fois qu’une tension de bus et une hélice lui sont associées, car ces deux entrées transforment une valeur de KV en vitesse d’arbre et une poussée en courant. Les deux sections ci-dessous prennent les entrées dans l’ordre où elles se contraignent mutuellement.
Fenêtre de tension de bus
La fenêtre de bus publiée pour un moteur de drone pour la photographie aérienne est la plage de tensions de pack que le fabricant a caractérisée. Pour un niveau donné de puissance d’arbre dans des conditions comparables, une tension de bus plus élevée permet généralement un courant d’alimentation plus faible, ce qui abaisse les pertes cuivre, et un nombre d’éléments plus élevé signifie aussi un pack plus lourd et un ESC de calibre plus élevé. Le choix du bus seul ne suffit pas toutefois à classer ces quatre fiches par courant de vol stationnaire ou par rendement propulsif, car leurs caractéristiques de moteur, leurs hélices, leurs besoins de poussée et leurs points de fonctionnement diffèrent tous ; la masse du pack, la compatibilité avec l’ESC et les données d’essai du fabricant pour le point de travail prévu se lisent ensemble lorsque le bus est sélectionné. Dans ce groupe, les fenêtres vont de 4-6S sur le MN4006 KV380 à 6S sur le MN7005 KV230 et 3-8S sur le U7 KV280, jusqu’à 12S sur le MN6007 II KV160, si bien que la fenêtre unique la plus large et la tension unique la plus élevée se trouvent sur des fiches différentes et servent des cellules différentes.
Classe d’hélice et poussée par rotor
L’hélice fixe la vitesse d’arbre que le moteur doit atteindre et le couple qu’il doit fournir, et c’est pour cette raison que les valeurs de poussée publiées sont citées pour une hélice nommée. La 16 × 5.4 in CF sur le MN4006 KV380, la 22 × 6.6 in sur le MN6007 II KV160, la 24 × 7.2 in CF sur le MN7005 KV230 et la 22 × 6.6 in CF sur le U7 KV280 placent les quatre fiches dans des classes de diamètre différentes, et la poussée que chacune publie découle de sa propre hélice plutôt que de son stator seul. Une fiche citée pour une grande hélice lente ne reproduira pas sa poussée publiée sur une petite hélice rapide, et la valeur à vérifier avant de s’engager est celle des données du fabricant pour l’hélice que la cellule emporte réellement.
Les fiches de levage caméra, modèle par modèle
Lues comme un groupe, les quatre fiches couvrent une plage de levage caméra qui va d’une plate-forme à nacelle compacte à un grand support stabilisé, et ensemble elles couvrent les tensions de bus pour lesquelles un moteur de drone pour la photographie aérienne est couramment publié. Chacune est traitée ci-dessous avec les champs que sa propre fiche porte et rien de plus.
MN4006 KV380
Le MN4006 KV380 ouvre le groupe à 68 g câble compris, sur un stator 18N24P avec 194 mΩ de résistance interne et une fenêtre 4-6S. Ses 2309 g de poussée publiée arrivent sur une hélice 16 × 5.4 in CF, et sa fiche porte un fil de 50 mm et un courant à vide de 0.3 A à 22 V. C’est la fiche de la plus petite cellule de levage caméra du jeu, où la caméra et la nacelle réunies représentent une fraction de kilogramme et où le pack est assez petit pour que le courant par rotor reste modeste à l’extrémité 4-6S de sa fenêtre.
MN6007 II KV160
Le MN6007 II KV160 est la fiche 12S du groupe et celle à la poussée publiée la plus élevée, 6419 g sur une hélice 22 × 6.6 in. Son stator 24N28P et ses 178 mΩ de résistance vont de pair avec une masse de 159 g câble compris, un fil de 70 mm et un courant à vide de 0.5 A à 18 V. Un faible KV sur un bus élevé est l’arrangement que veut une grande hélice lente, et son classement 12S, son faible KV et sa poussée publiée en font un candidat à évaluer pour des configurations de levage caméra plus grandes, à condition que l’hélice, le point de fonctionnement en vol stationnaire, la masse totale et le système électrique soient compatibles avec la cellule prévue.
MN7005 KV230
Le MN7005 KV230 porte la résistance interne la plus faible du jeu à 71 mΩ, sur un stator 24N28P et une masse de 188 g câble compris, et il publie 4691 g de poussée sur une hélice 24 × 7.2 in CF dans une fenêtre 6S. Son fil mesure 60 mm, son arbre mesure 15 mm et son courant à vide est de 0.9 A à 22 V. Une hélice de 24 in sur un bus 6S constitue le disque le plus large du groupe, et c’est une combinaison conçue pour tenir une plate-forme caméra stable plutôt que pour monter fort.
U7 KV280
Le U7 KV280 est la fiche la plus lourde ici à 317 g câble compris, et il porte la fenêtre de bus la plus large du groupe à 3-8S, ce qui laisse le choix du pack ouvert plus longtemps qu’une fiche à tension unique. Son stator 12N14P porte 71 mΩ de résistance, son arbre mesure 6 mm, son câble fait 750 mm et son courant à vide est de 0.5 A à 10 V, et le fabricant publie 4640 g de poussée sur une hélice 22 × 6.6 in CF. Le fil de 750 mm et la masse de 317 g sont des valeurs de conditionnement et d’installation : le fil long convient à un châssis où les moteurs se montent plus loin de l’électronique, et aucune des deux valeurs ne dit quoi que ce soit de la vibration que produit l’assemblage.
Sélectionner un moteur de drone pour la photographie aérienne : une séquence de dimensionnement
Les trois étapes ci-dessous appliquent les colonnes dans l’ordre qui transforme une charge utile caméra en présélection.
Le budget de vol stationnaire avant les valeurs du moteur
La caméra, la nacelle, la cellule et le pack sont pesés avant toute lecture de moteur, car la masse totale et le nombre de rotors donnent ensemble la poussée qu’un rotor doit tenir en vol stationnaire. Cette valeur borne ensuite la recherche : une fiche dont la poussée publiée se situe en dessous du besoin de vol stationnaire à sa propre hélice ne peut pas être sauvée par une étape ultérieure. Dans ce groupe, la poussée publiée monte de 2309 g à 6419 g, et les deux fiches du milieu se situent à 51 g l’une de l’autre malgré une différence de masse de 129 g, ce qui rappelle que la colonne de poussée doit se lire face à l’hélice et au bus plutôt qu’isolément.
Bus, hélice et bobinage ensemble
Le bus est une décision à part entière parce qu’il fixe la masse du pack et le calibre de l’ESC en même temps que le courant de vol stationnaire. Un faible KV sur un bus élevé appelle moins de courant pour une puissance d’arbre donnée dans des conditions comparables, ce qui abaisse les pertes cuivre, et il paie cela par un pack plus lourd. Dans ce groupe, le choix va de la fiche 4-6S à la fiche 12S en passant par 6S et 3-8S, et la colonne de résistance marque les arbitrages serrés : 194 mΩ et 178 mΩ sur les deux fiches les plus légères contre 71 mΩ sur les deux fiches de poussée publiée similaire. Ce que cette différence devient dépend du courant que chaque fiche appelle réellement à son propre point de fonctionnement, si bien que la colonne se lit comme une indication plutôt que comme une température.
Montage, masse et dégagement en dernier
Ce n’est qu’après que le régime de service, le bus et le bobinage ont réduit la liste que les détails de montage tranchent le choix, et à ce stade l’ensemble des candidats est assez court pour que l’arbre, le fil et le dégagement décident. La colonne de masse se lit face au budget de charge utile à cette étape plutôt que comme une note de qualité. Là où une fiche ne porte pas un champ dont dépend la construction, la démarche honnête est de poser la question à la documentation du fabricant plutôt que de déduire la valeur d’un modèle voisin.
Les trois étapes appliquées à ce groupe donnent une présélection plutôt qu’une réponse :
- Plates-formes caméra compactes. Le MN4006 KV380 est la fiche 4-6S à 68 g, et ses 2309 g de poussée publiée sur une hélice 16 × 5.4 in conviennent à une nacelle légère sur un petit châssis.
- Cellules caméra stabilisées de taille moyenne. Le MN7005 KV230 et le U7 KV280 publient 4691 g et 4640 g sur des hélices 24 × 7.2 in et 22 × 6.6 in, et le choix entre eux découle du bus que le châssis peut emporter et de la distance à laquelle les moteurs se trouvent de l’électronique.
- Grands supports stabilisés sur un bus élevé. Le MN6007 II KV160 est la fiche 12S et publie la poussée la plus élevée du jeu à 6419 g sur le KV le plus faible.
Questions fréquentes
QDe quel KV un moteur de drone pour la photographie aérienne a-t-il besoin ?
Il n’existe pas de valeur unique qui convienne au levage caméra, car le KV est un nombre de tours par minute et par volt plutôt qu’une qualité en soi. Un KV ne devient une vitesse d’arbre qu’une fois qu’une tension de bus lui est appliquée, et la vitesse d’arbre que veut une plate-forme caméra découle du diamètre de son hélice. Une grande hélice lente demande un faible KV sur un bus élevé, ce qui explique que la fiche 12S de ce groupe porte le KV le plus faible à 160 et que la plus petite fiche 4-6S porte le plus élevé à 380. La méthode praticable pour un moteur de drone pour la photographie aérienne est de partir de l’hélice, d’établir la vitesse d’arbre qu’elle doit produire pour la poussée requise, puis de choisir la paire KV et nombre d’éléments qui l’atteint.
QDe quelle poussée par rotor un drone de levage caméra a-t-il besoin ?
La poussée par rotor est la masse totale divisée par le nombre de rotors, avec une réserve ajoutée pour le contrôle d’assiette, et c’est une exigence plutôt qu’une spécification. Une plate-forme caméra doit tenir cette poussée pendant des minutes d’affilée pendant que le contrôleur de vol augmente et diminue la poussée de rotors individuels pour garder la nacelle à niveau, si bien que la poussée sur laquelle un moteur de drone pour la photographie aérienne est choisi se situe au-dessus du besoin de vol stationnaire statique plutôt qu’à ce niveau. Les valeurs de poussée publiées dans ce groupe vont de 2309 g à 6419 g, et chacune est citée pour une hélice nommée, si bien que la comparaison ne devient significative qu’une fois la masse de la cellule, le nombre de rotors et le diamètre d’hélice fixés.
QUn KV plus faible est-il meilleur pour une charge utile caméra plus lourde ?
Pas à lui seul. Un KV plus faible n’est utile pour une charge utile caméra plus lourde que lorsqu’il est associé à une hélice plus grande et à une tension de bus qui, ensemble, placent le moteur à un point de fonctionnement efficace. Un moteur à faible KV sur une petite hélice fine la fait tourner trop lentement pour produire une poussée utile, tandis que le même moteur sur une grande hélice à pas fort, au bon bus, la fait tourner à la vitesse que cette hélice veut et appelle moins de courant pour la même puissance d’arbre. Dans ce groupe, les valeurs de KV vont de 380 sur une fiche 4-6S à 160 sur une fiche 12S, et les deux extrémités atteignent des vitesses d’arbre comparables à partir de tensions de pack très différentes. Le KV est un appariement à l’hélice et au pack, et non une qualité du bobinage.
QQuels moteurs T-Motor conviennent à un UAV photo ?
Les quatre fiches comparées ici couvrent la plage de levage caméra d’une plate-forme à nacelle compacte à un grand support stabilisé. Le MN4006 KV380 est la fiche 4-6S à 68 g et 2309 g de poussée publiée sur une hélice 16 × 5.4 in ; le MN6007 II KV160 est la fiche 12S et publie la poussée la plus élevée du jeu à 6419 g ; le MN7005 KV230 publie 4691 g sur une hélice 24 × 7.2 in dans une fenêtre 6S ; et le U7 KV280 publie 4640 g sur une hélice 22 × 6.6 in sur une fenêtre 3-8S. Le bon pour une cellule donnée découle de la masse de la caméra, du nombre de rotors et du bus que le châssis peut emporter, et non d’un classement des quatre.
QComment réduire la vibration dans un moteur de drone caméra ?
La vibration se traite à trois endroits, et un seul d’entre eux se trouve à l’intérieur du moteur. À l’intérieur, la disposition des encoches et des pôles constitue le contexte de conception du couple de détente, mais le nombre d’encoches et de pôles seul ne fixe pas la quantité de couple de détente ou de vibration qu’une fiche produit. À l’interface, un rotor équilibré et un support apparié au moteur sont les facteurs qui fixent le comportement de l’assemblage, et là où un fabricant publie une norme d’équilibrage dynamique du rotor, elle fait partie de ce tableau. Au-dessus de l’interface, l’équilibrage de l’hélice et la masse de tout le groupe propulsif agissent tous deux sur la vibration qui atteint la nacelle. Un moteur de drone caméra se lit donc pour son comportement de couple à basse vitesse autant que pour sa poussée, et les données mesurées de couple de détente, d’équilibrage et de vibration sont les valeurs qui répondent à la question.
Ressources officielles
T-Motor publie une page produit officielle pour chaque unité avec son panneau de spécifications et ses données d’essai, et ces pages restent la source de vérité pour chaque valeur citée dans ce guide – par exemple la page produit MN4006 KV380, la page produit U7 KV280, la page produit MN6007 II KV160 et la page produit MN7005 KV230. Les valeurs de résistance, de nombre d’éléments, de poussée, d’hélice et de masse du tableau ci-dessus sont celles que ces pages publient pour chaque modèle. Un courant de vol stationnaire pour une hélice et une tension précises, une hypothèse thermique derrière une valeur de puissance publiée, ou un champ qu’une fiche ne porte pas sont des questions pour la documentation du fabricant plutôt que des valeurs dérivables du panneau de spécifications.
Pour aller plus loin
Pour une présélection plutôt qu’une lecture, trois outils de la plate-forme font le travail en séquence. Explorer l’ensemble de la catégorie Moteurs pour UAV pour voir ces quatre fiches de levage caméra aux côtés des modèles de levage lourd, agricoles et VTOL, utiliser Sélection pour filtrer par nombre d’éléments, masse et poussée publiée, puis confronter les candidats les uns aux autres dans Comparaison. La page d’application UAV photo contient le même régime de service avec ses propres attributs de filtre.
Quatre autres articles portent les parties d’une sélection de levage caméra qu’une comparaison de moteurs ne règle pas. Moteurs de nacelle : entraînement direct à bas KV pour plateaux caméra stables couvre l’axe à entraînement direct qui pointe la caméra, qui est un choix distinct des moteurs qui la soulèvent. Moteurs BLDC pour UAV à longue endurance : rendement, masse et tension de bus reprend les mêmes fiches et les lit face au temps de vol plutôt qu’à la charge utile, et Comment choisir un moteur d’UAV d’inspection : KV, poussée et vol stationnaire applique la même logique de poussée et de vol stationnaire à une plate-forme caméra qui doit tenir sa position au-dessus d’un point. Dimensionner un moteur de drone à forte poussée : charge utile, rendement et marge thermique aborde l’extrémité forte poussée du même sujet, où la charge utile est assez grande pour que la marge thermique fixe le moteur.
La version courte : peser d’abord la caméra et la nacelle, car elles fixent la masse totale et le nombre de rotors qu’un moteur de drone pour la photographie aérienne doit servir ; fixer ensuite le diamètre d’hélice, car il fixe la vitesse d’arbre que le moteur doit atteindre ; apparier le KV au bus en troisième lieu, car le KV ne devient une vitesse d’arbre qu’une fois une tension attachée ; et lire le bobinage face au courant de vol stationnaire en dernier, car la valeur de poussée publiée se situe au-dessus du point auquel la mission se déroule. Au sein de ce groupe, cette séquence sépare la fiche 4-6S de 68 g des deux fiches de taille moyenne et de la fiche 12S avant qu’un modèle individuel ne soit pesé contre un autre.