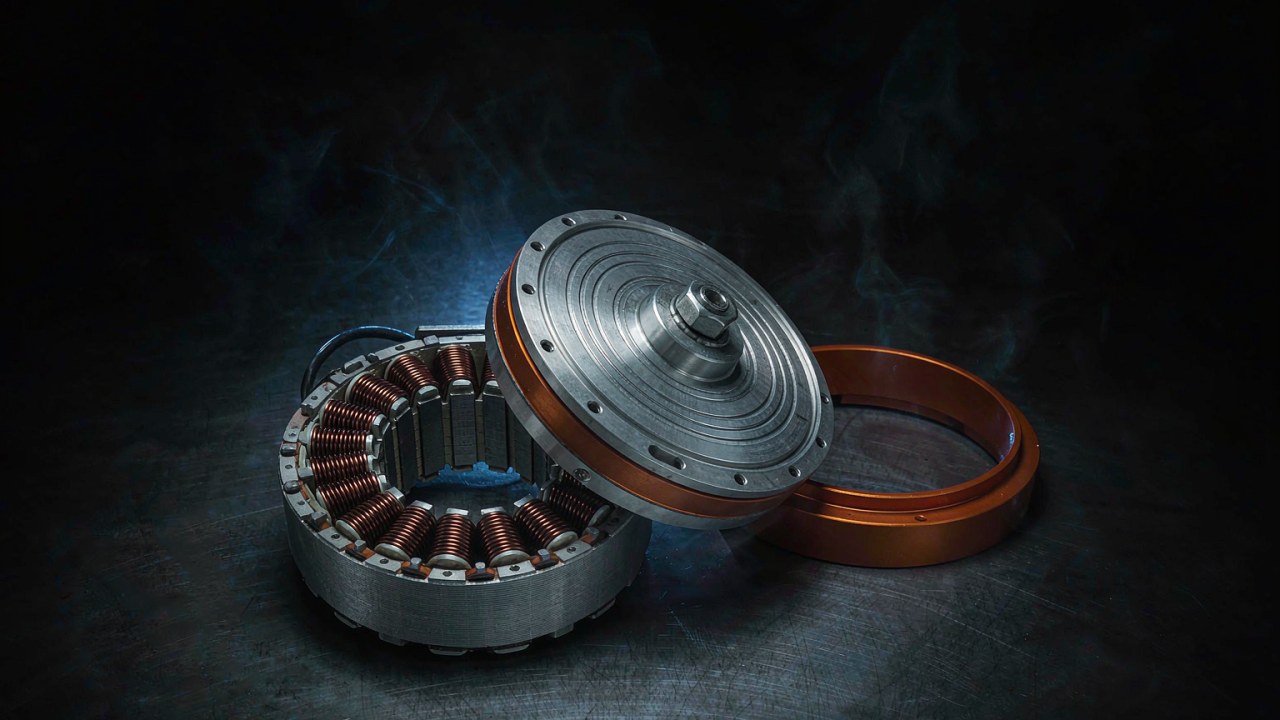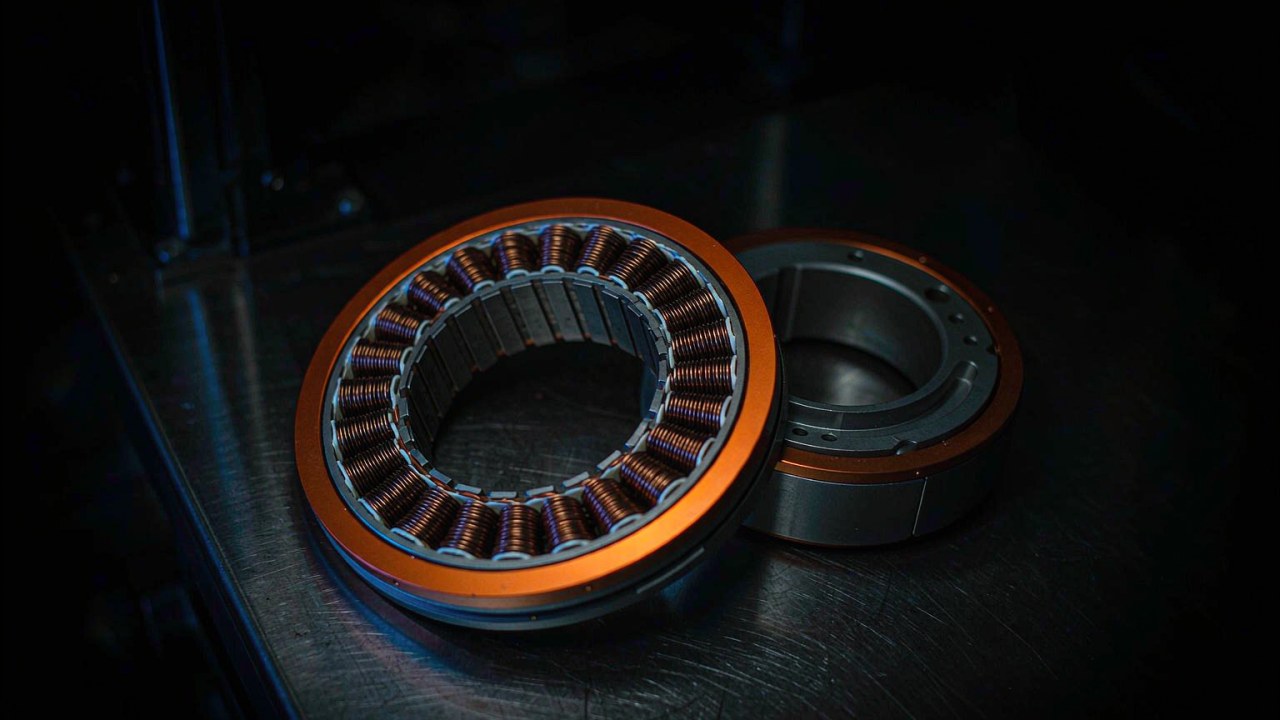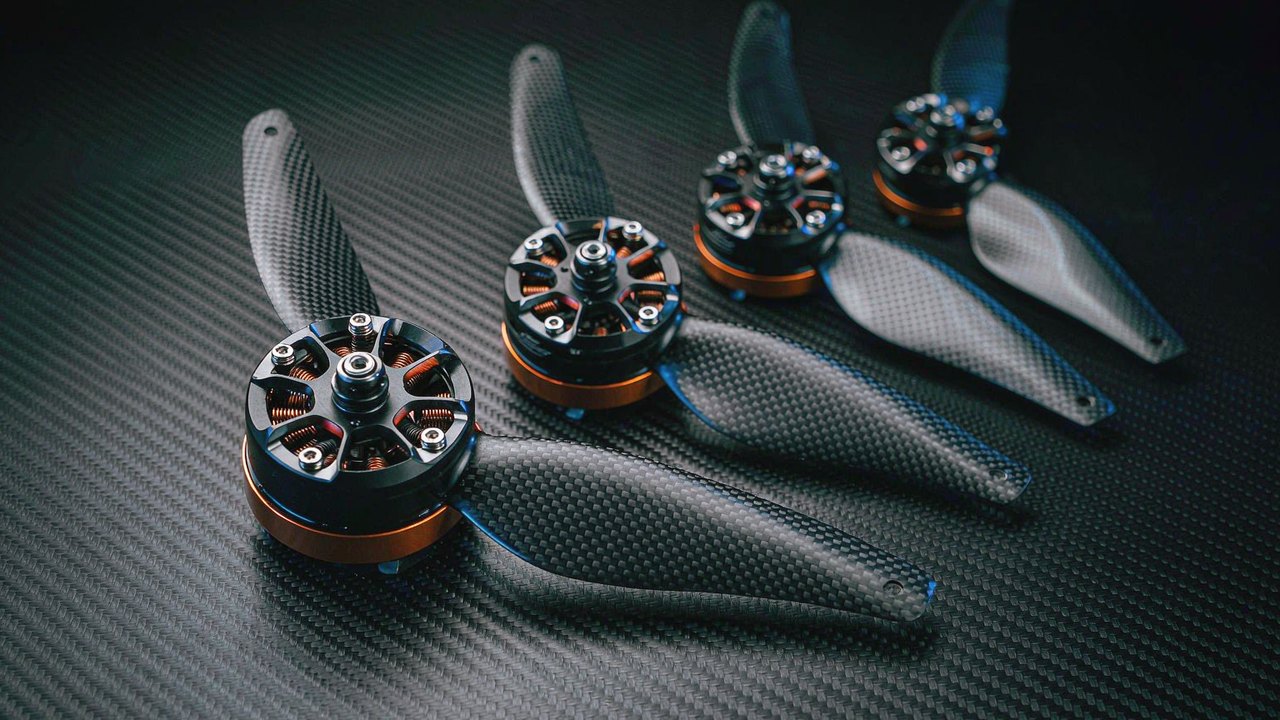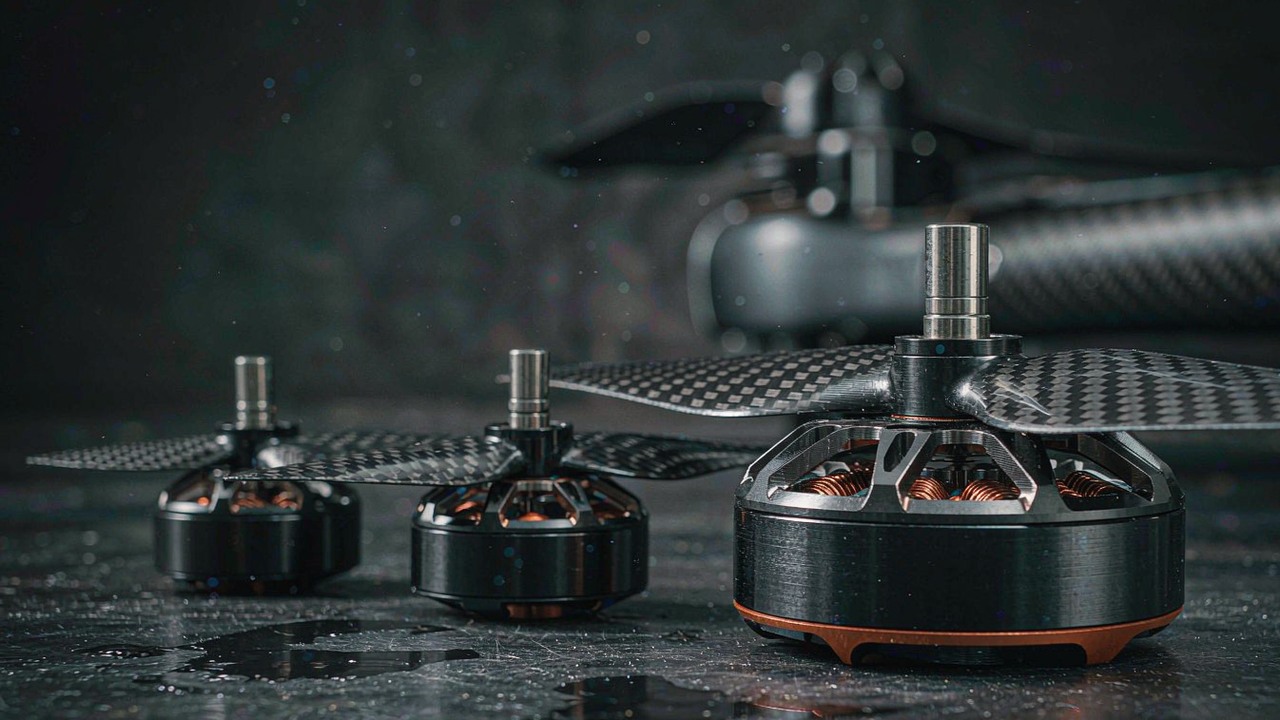
Ein Luftbild-Drohnenmotor wird danach gewählt, was er heben muss und wie gleichmäßig er diese Masse in der Luft hält, nicht nach dem größten Schubwert einer Produktreihe. Ein Luftgerät mit Kamerahebeaufgabe stellt zwei Fragen zugleich: genug Schub je Rotor, um Kamera, Gimbal und Pack zu tragen, und eine Wicklung, die ruhig und kühl bleibt, während das Luftfahrzeug einen langsamen Schwebeflug bei Teillast hält. Die vier hier verglichenen T-Motor-Datensätze – der MN4006 KV380, der MN6007 II KV160, der MN7005 KV230 und der U7 KV280 – reichen von 68 g bis 317 g veröffentlichter Masse und von 2309 g bis 6419 g veröffentlichtem Schub, und diese Streuung entspricht eng der Klasse der Kameranutzlast. Dieselbe Aufgabe ist auf der Anwendungsseite Luftbild-UAV beschrieben.
Kurze Antwort
Die Kameramasse legt das Lastenheft fest, bevor es irgendeine Motorkennzahl tut. Ein Multikopter mit Kamerahebeaufgabe trägt einen Gimbal, dessen eigene Masse nur ein Bruchteil des Luftgeräts ist, und jedes Gramm, das für die Kamera und ihre Stabilisierung aufgewendet wird, ist ein Gramm, das die Antriebsgruppe heben, halten und ausgleichen muss. Die praktische Folge ist, dass ein Luftbild-Drohnenmotor nach dem Schub gewählt wird, den er am Schwebepunkt erzeugen muss, und nicht nach dem Schub, den er für einen Augenblick bei Vollgas erzeugen kann. Die vier Datensätze hier sind an sehr unterschiedlichen Punkten dieser Skala veröffentlicht: 2309 g, 4640 g, 4691 g und 6419 g, an Propellern von 16 in bis 24 in und an Bussen von 4-6S bis 12S.
Zwei Spalten tragen in dieser Gruppe mehr Gewicht, als ihre Breite vermuten lässt. Die erste ist der veröffentlichte Schub, weil ein Luftfahrzeug mit Kamerahebeaufgabe seinen Schub über Minuten hinweg halten muss und nicht über die Sekunden, die ein Rennquad bei Vollgas verbringt. Die zweite ist der Innenwiderstand, weil Motormasse und Wicklungswiderstand innerhalb einer festen Statorgröße gegeneinander abwägen, und der Widerstandsanteil ist der, der den Schwebestrom in Kupferverlust in einem Gehäuse ohne aktive Kühlung verwandelt. Der Wicklungswiderstand macht den Kupferverlust abschätzbar, aber er ist nicht die gesamte Motorerwärmung: Die Temperatur, die ein Motor erreicht, hängt auch von seinen übrigen Verlusten und davon ab, wie die Wärme das Gehäuse verlässt. Beide Spalten zusammen gelesen trennen einen leichten Datensatz für eine kleine Kameraplattform von einem schwereren Datensatz, der gebaut ist, um einen großen Gimbal in stetigem Wind zu halten.
Wo sich die vier trennen, ist beim Bus und nicht beim Schub. Ein Datensatz ist für 4-6S veröffentlicht, einer für 6S, einer für 12S und einer über 3-8S, und die KV-Werte folgen dieser Aufteilung und reichen von 160 KV beim 12S-Datensatz bis 380 KV beim 4-6S-Datensatz. Weil KV die Wellendrehzahl je angelegtem Volt ist, erreichen Datensätze mit unterschiedlicher Zellenzahl vergleichbare Wellendrehzahlen aus unterschiedlichen Packspannungen, und der Wert, der sie trennt, ist der Strom, den jeder für seinen veröffentlichten Schub zieht. Das ist die Kette, über die ein Luftbild-Drohnenmotor ausgewählt wird, und die Abschnitte unten nehmen sie der Reihe nach auseinander.
Was als Luftbild-Drohnenmotor gilt
Ein Luftbild-Drohnenmotor ist eine Antriebskomponente, die gegen eine Kameranutzlast ausgewählt wird und nicht gegen ein Leistungsziel. Dieser eine Wechsel des Bezugs verschiebt den Schwerpunkt von Spitzenwerten auf den Teil des Betriebsbereichs, den das Luftfahrzeug tatsächlich nutzt, weil eine Kameraplattform einmal steigt, sich einschwingt und dann den größten Teil ihres Flugs die Höhe hält. Die beiden Abschnitte unten nehmen die Folgen dieser Verschiebung der Reihe nach auf: wie viel Schub jeder Rotor halten muss und wie die Wicklung darauf abgestimmt wird.
Schub je Rotor gegenüber der Kameramasse
Schub je Rotor ist eine Division, bevor er eine Spezifikation ist. Die Abflugmasse des Luftfahrzeugs, geteilt durch die Zahl der Rotoren, ergibt den Schub, den ein Motor erzeugen muss, um das Luftfahrzeug still zu halten, und dieser Wert ist eine Untergrenze und kein Ziel. Ein Entwurf mit Kamerahebeaufgabe lässt normalerweise Reserve über dem Schwebepunkt, damit der Flugregler den Schub an einzelnen Rotoren erhöhen kann, um die Lage zu korrigieren, und diese Reserve ist es, die den veröffentlichten Schubwert vom Arbeitspunkt trennt. Der 2309-g-Datensatz in dieser Gruppe und der 6419-g-Datensatz sind nicht zwei Antworten auf dieselbe Frage; sie sind Antworten auf Fragen, die von unterschiedlichen Kameramassen und unterschiedlichen Rotorzahlen gestellt werden, und keiner der Werte ist nützlich, solange die Luftgerätmasse und die Rotorzahl nicht feststehen. Ein Luftbild-Drohnenmotor wird daher aus dieser Division dimensioniert und nicht aus einem Spitzenwert einer Produktreihe.
KV als erster Filter für ein Luftgerät mit Kamerahebeaufgabe
KV ist der erste Filter, weil er die beiden Entscheidungen verbindet, die später am schwersten zu ändern sind: den Propeller und das Pack. Ein großer, langsam drehender Propeller mit niedriger Scheibenbelastung ist das, was eine Kameraplattform will, und ein großer Propeller braucht für denselben Schub eine niedrigere Wellendrehzahl als ein kleiner. KV ist Umdrehungen pro Volt, sodass die Wellendrehzahl, die ein Datensatz erreicht, das Produkt aus seinem KV und der daran angelegten Busspannung ist. Deshalb trägt der 12S-Datensatz hier das niedrigste KV der Gruppe und der 4-6S-Datensatz das höchste, und deshalb sagt ein für sich genanntes KV nichts darüber aus, wie schnell sich ein Motor in einem bestimmten Luftgerät dreht.
Wie die Kameramasse das Lastenheft des Luftbild-Drohnenmotors festlegt
Die Kameramasse erreicht den Motor über das Nutzlastbudget, und das Nutzlastbudget ist es, das die Rotorzahl und den Schub festlegt, den jeder Rotor halten muss. Ein Luftbild-Drohnenmotor steht daher am Ende einer Kette, die mit der Kamera und ihrem Gimbal beginnt, und die beiden Schritte unten sind die Stellen, an denen diese Kette am längsten ist.
Wie die Nutzlastklasse die Rotorzahl festlegt
Eine kleine Kamera an einem kompakten Gimbal passt zu einem leichten Multikopter mit mäßiger Rotorzahl, und eine große Kinokamera an einer stabilisierten Halterung braucht entweder mehr Rotoren oder größere. Die beiden Hebel sind nicht gleichwertig: Rotoren hinzuzufügen teilt den Schubbedarf und fügt gleichzeitig Masse und Luftwiderstand hinzu, während das Vergrößern der Propeller den von jedem Rotor verfügbaren Schub erhöht, ohne einen Motor hinzuzufügen. In dieser Gruppe veröffentlicht der kleinste Datensatz 2309 g Schub an einem 16-in-Propeller und der größte 6419 g an einem 22-in-Propeller, sodass die Nutzlastklasse, der jeder dient, ebenso sehr durch den Propeller, mit dem er veröffentlicht ist, festgelegt wird wie durch die Wicklung in ihm. Deshalb wird ein Luftbild-Drohnenmotor gegen die Nutzlastklasse gewählt und nicht gegen die Luftgerätgröße.
Schwebegas und Reserve bei Teillast
Beim Schwebegas verbraucht eine Kameraplattform ihren Akku, und es ist ein Bruchteil des veröffentlichten Schubbands und kein fester Prozentsatz davon. Die Prüfdaten des Herstellers machen die Form dieses Bands sichtbar. Beim U7 KV280 geben die veröffentlichten Prüfdaten für den 22 × 6.6 in CF Propeller bei 24 V 1565 g Schub bei 10.52 g/W am 50%-Gaspunkt an, gegenüber 4640 g bei 5.51 g/W bei Vollgas. Unter diesen angegebenen Prüfbedingungen liefert der Punkt mit dem niedrigeren Gas mehr Schub pro Watt, und der veröffentlichte Vollgaswert ist eine Obergrenze für den Entwurf und nicht der Punkt, an dem die Mission läuft. Der 50%-Punkt ist jedoch kein allgemeingültiges Schwebziel: Der Betriebspunkt, auf den sich ein Luftgerät einschwingt, hängt von seiner Abflugmasse, seiner Rotorzahl, dem montierten Propeller und der Schubreserve ab, die der Flugregler für die Lageregelung benötigt.
Vibration und Schwebegas in einem Luftgerät mit Kamerahebeaufgabe
Vibration erreicht das Bild über den Gimbal, und der Gimbal ist genau in dem Band empfindlich, das ein Multikopter im Schwebeflug erzeugt. Der Motor trägt zu diesem Band über zwei Wege bei: die Drehmomentwelligkeit, die er an den Propeller abgibt, und die Art, wie seine eigene Masse sich an der Halterung verhält. Beide Wege werden durch Entwurfsentscheidungen festgelegt, die die Spezifikationsspalten nur zum Teil beschreiben, und beide zählen an einem Luftbild-UAV mehr als an einem auf Geschwindigkeit ausgelegten Luftgerät, weil das Bild die Nutzlast ist und nicht ein Nebenprodukt des Flugs.
Rastmoment, Polzahl und Laufruhe bei niedriger Drehzahl
Das Rastmoment ist die Drehmomentschwankung, die zu spüren ist, während der Rotor von einer Statorzahnposition zur nächsten wandert, und es hängt von der Nuten-Pol-Kombination sowie vom magnetischen Entwurf des Motors, seinem Luftspalt und seinen Fertigungstoleranzen ab. Die 18N24P- und 24N28P-Auslegungen in dieser Gruppe legen viele Schritte in eine Umdrehung, und das ist ein nützlicher Entwurfskontext, doch Nuten- und Polzahlen allein legen nicht fest, welcher Datensatz weniger Rastmoment oder geringere Vibration im Schwebeflug erzeugt. Wo ein Hersteller gemessenes Rastmoment, Rotorwuchtung oder Vibrationsdaten veröffentlicht, sind das die Werte zum Vergleich, und die vollständige Motor-Propeller-Baugruppe ist das, was unter den vorgesehenen Betriebsbedingungen beurteilt werden muss.
Motormasse, Halterungssteifigkeit und Dämpfung
Motormasse, Halterungssteifigkeit und Dämpfung wirken zusammen und bestimmen das Vibrationsverhalten des montierten Antriebssystems. Eine Änderung der Motormasse oder der Halterungssteifigkeit kann strukturelle Resonanzen verschieben, doch ob das die Bildstabilität verbessert, hängt von den resultierenden Modalfrequenzen, von den Anregungsquellen und davon ab, wie der Gimbal reagiert, sodass der Effekt auf Baugruppenebene beurteilt wird und nicht aus der Motormasse allein abgeleitet wird. Was die Massespalte sehr wohl trägt, ist ein Kostenfaktor, der außer Zweifel steht: Der Datensatz mit 317 g und der Datensatz mit 68 g in dieser Gruppe liegen an entgegengesetzten Enden der Last, die die übrigen Rotoren den ganzen Flug über heben müssen. Weil der Vergleich keine Halterungsstruktur, kein Vibrationsspektrum und kein Modalergebnis für die vier Datensätze enthält, stützen die Spalten hier eine Masseablesung und keine Rangfolge dessen, welcher Störungen besser aufnimmt.
Luftbild-Drohnenmotor: Spezifikationsvergleichsmatrix
Die vier hier verglichenen Datensätze sind die T-Motor-Modelle, deren veröffentlichte Aufgabe das Heben einer Kamera ist, als ein Spezifikationssatz zusammengestellt und nach veröffentlichter Masse geordnet, sodass der Schritt vom leichtesten Datensatz zum schwersten in der Spalte selbst sichtbar wird. Jeder Wert ist die Angabe, die der Hersteller für dieses Modell an dem daneben genannten Propeller veröffentlicht, und keine Zelle ist geschätzt. Wo ein Datensatz ein Feld nicht führt, sagt die Tabelle das, statt die Lücke zu füllen. Alle vier sind in derselben Rubrik UAV-Motoren und derselben Anwendung Luftbild-UAV geführt, und jeder ist ein Kandidat für einen Luftbild-Drohnenmotor einer anderen Nutzlastklasse.
| Modell | Statorauslegung | Innenwiderstand | Zellenzahl (LiPo) | Maximaler Schub | Testpropeller | Gewicht |
|---|---|---|---|---|---|---|
| MN4006 KV380 | 18N24P | 194 mΩ | 4-6S | 2309 g | 16 × 5.4 in CF | 68 g |
| MN6007 II KV160 | 24N28P | 178 mΩ | 12S | 6419 g | 22 × 6.6 in | 159 g |
| MN7005 KV230 | 24N28P | 71 mΩ | 6S | 4691 g | 24 × 7.2 in CF | 188 g |
| U7 KV280 | 12N14P | 71 mΩ | 3-8S | 4640 g | 22 × 6.6 in CF | 317 g |
Modell, Statorauslegung, Innenwiderstand, veröffentlichte Zellenzahl, Höchstschub, Testpropeller und Gewicht nach Herstellerangabe für die vier hier verglichenen Datensätze mit Kamerahebeaufgabe, nach veröffentlichter Masse geordnet. Der Höchstschub ist der Wert, der je Modell an dem daneben genannten Propeller veröffentlicht wird, und er hängt von diesem Propeller und von der im Test verwendeten Busspannung ab, sodass die Spalte innerhalb der Gruppe nur in dem Sinne vergleichbar ist, dass sie die eigene veröffentlichte Bedingung jedes Modells beschreibt. Die Zellenzahl ist so gezeigt, wie sie veröffentlicht ist, sodass ein einzelner Wert ein einzelnes veröffentlichtes Fenster bedeutet und ein Bereich bedeutet, dass das Modell über diesen Bereich veröffentlicht ist. Das Gewicht umfasst Kabel und Stecker. Es gibt keine gesonderte Spalte, die den KV-Wert wiederholt, weil jeder Modellname in der Tabelle seinen eigenen KV-Wert trägt.
Zwei Lesarten fallen auf, sobald die vier auf einer Seite stehen, und keine davon ist die Schubspalte. Die erste ist, dass der Innenwiderstand in diesem Satz aus vier Modellen nicht derselben Reihenfolge wie die Motormasse folgt. Der MN4006 KV380 und der MN6007 II KV160 führen 194 mΩ bzw. 178 mΩ bei 68 g und 159 g veröffentlichter Masse, während der MN7005 KV230 und der U7 KV280 jeweils 71 mΩ führen. Das sind nützliche Spezifikationsunterschiede, doch der Widerstand allein belegt keinen Wicklungsaufbau und sagt nicht voraus, welcher Datensatz im Schwebeflug kühler läuft: Der Kupferverlust, den ein Datensatz erzeugt, hängt vom Strom und von der Widerstandsdefinition ab, die zu seinem eigenen Betriebspunkt gehören, und die Gesamterwärmung eines Motors hängt auch von seinen übrigen Verlusten und von seinen Kühlbedingungen ab.
Die zweite Lesart betrifft die beiden Datensätze, die beim Schub am nächsten beieinander liegen. Der MN7005 KV230 veröffentlicht 4691 g und der U7 KV280 4640 g, ein Unterschied von 51 g, doch die beiden liegen 129 g bei der Masse auseinander und tragen unterschiedliche Statorauslegungen und unterschiedliche Busfenster. Nahezu identischer veröffentlichter Schub bei anderem Statoraufbau und anderer Zellenzahl ist die deutlichste Erinnerung in der Tabelle, dass Schub eine Eigenschaft eines Motors zusammen mit einem Propeller und einer Spannung ist und dass Masse und Widerstand Verpackungsergebnisse sind und keine Beschreibungen der Aufgabe. Die Wahl zwischen ihnen hängt vom Bus ab, den das Luftgerät tragen kann, und vom Abstand der Motoren zur Elektronik, nicht an den 51 g.
Eine dritte Lesart ist der Bus. Zwei Datensätze sind für eine einzelne Spannung veröffentlicht, 6S und 12S, und zwei über ein Fenster, 4-6S und 3-8S. Die Einzelspannungsdatensätze sind an einem Arbeitspunkt charakterisiert, was sie leicht vergleichbar, aber schmal zu integrieren macht, während die Fensterdatensätze die Packentscheidung offen lassen. Bei einem Aufbau mit Kamerahebeaufgabe zählt das Fenster, weil das Pack oft nach dem Luftgerät ausgewählt wird, und ein über 3-8S oder 4-6S veröffentlichter Datensatz hält diese Entscheidung verfügbar.
Einen Luftbild-Drohnenmotor auf Busspannung und Propellerklasse abstimmen
Ein Luftbild-Drohnenmotor ist erst definiert, wenn eine Busspannung und ein Propeller an ihn angehängt sind, weil diese beiden Eingaben einen KV-Wert in eine Wellendrehzahl und einen Schub in einen Strom verwandeln. Die beiden Abschnitte unten nehmen die Eingaben in der Reihenfolge auf, in der sie einander einschränken.
Busspannungsfenster
Das für einen Luftbild-Drohnenmotor veröffentlichte Busfenster ist der Bereich von Packspannungen, den der Hersteller charakterisiert hat. Bei einem gegebenen Niveau der Wellenleistung unter vergleichbaren Bedingungen erlaubt eine höhere Busspannung im Allgemeinen einen niedrigeren Versorgungsstrom, was den Kupferverlust senkt, und eine höhere Zellenzahl bedeutet auch ein schwereres Pack und einen höher ausgelegten Drehzahlregler. Die Buswahl allein reicht jedoch nicht aus, um diese vier Datensätze nach Schwebestrom oder nach Antriebswirkungsgrad zu ordnen, weil ihre Motoreigenschaften, Propeller, Schubanforderungen und Betriebspunkte alle unterschiedlich sind; Packmasse, Drehzahlreglerkompatibilität und die Prüfdaten des Herstellers für den vorgesehenen Arbeitspunkt werden gemeinsam gelesen, wenn der Bus ausgewählt wird. In dieser Gruppe reichen die Fenster von 4-6S beim MN4006 KV380 über 6S beim MN7005 KV230 und 3-8S beim U7 KV280 bis 12S beim MN6007 II KV160, sodass das weiteste einzelne Fenster und die höchste einzelne Spannung auf unterschiedlichen Datensätzen sitzen und unterschiedlichen Luftgeräten dienen.
Propellerklasse und Schub je Rotor
Der Propeller legt die Wellendrehzahl fest, die der Motor erreichen muss, und das Drehmoment, das er liefern muss, und die veröffentlichten Schubwerte werden aus diesem Grund bei einem benannten Propeller angegeben. Der 16 × 5.4 in CF am MN4006 KV380, der 22 × 6.6 in am MN6007 II KV160, der 24 × 7.2 in CF am MN7005 KV230 und der 22 × 6.6 in CF am U7 KV280 stellen die vier Datensätze in unterschiedliche Durchmesserklassen, und der Schub, den jeder veröffentlicht, folgt aus seinem eigenen Propeller und nicht aus seinem Stator allein. Ein Datensatz, der bei einem großen, langsam drehenden Propeller angegeben ist, wird seinen veröffentlichten Schub an einem kleinen, schnell drehenden nicht reproduzieren, und der Wert, der vor der Festlegung zu prüfen ist, sind die Herstellerdaten für den Propeller, den das Luftgerät tatsächlich trägt.
Datensätze mit Kamerahebeaufgabe Modell für Modell
Als Gruppe gelesen decken die vier Datensätze einen Bereich für Kamerahebeaufgaben ab, der von einer kompakten Gimbalplattform bis zu einer großen stabilisierten Halterung reicht, und zusammen spannen sie die Busspannungen ab, für die ein Luftbild-Drohnenmotor üblicherweise veröffentlicht wird. Jeder wird unten mit den Feldern behandelt, die sein eigener Datensatz führt, und mit nichts weiterem.
MN4006 KV380
Der MN4006 KV380 eröffnet die Gruppe mit 68 g einschließlich Kabel, an einem 18N24P-Stator mit 194 mΩ Innenwiderstand und einem 4-6S-Fenster. Sein veröffentlichter Schub von 2309 g kommt an einem 16 × 5.4 in CF Propeller, und sein Datensatz führt eine 50 mm lange Leitung und einen Leerlaufstrom von 0.3 A bei 22 V. Er ist der Datensatz für das kleinste Luftgerät mit Kamerahebeaufgabe im Satz, wo Kamera und Gimbal zusammen einen Bruchteil eines Kilogramms ausmachen und das Pack klein genug ist, dass der Strom je Rotor am 4-6S-Ende seines Fensters mäßig bleibt.
MN6007 II KV160
Der MN6007 II KV160 ist der 12S-Datensatz der Gruppe und der mit dem höchsten veröffentlichten Schub, 6419 g an einem 22 × 6.6 in Propeller. Sein 24N28P-Stator und 178 mΩ Widerstand stehen neben 159 g Masse einschließlich Kabel, einer 70 mm langen Leitung und einem Leerlaufstrom von 0.5 A bei 18 V. Niedriges KV an einem hohen Bus ist die Anordnung, die ein großer, langsam drehender Propeller will, und seine 12S-Einstufung, sein niedriges KV und sein veröffentlichter Schub machen ihn zu einem Kandidaten zur Bewertung für größere Konfigurationen mit Kamerahebeaufgabe, sofern Propeller, Schwebebetriebspunkt, Abflugmasse und elektrisches System mit dem vorgesehenen Luftgerät kompatibel sind.
MN7005 KV230
Der MN7005 KV230 trägt den niedrigsten Innenwiderstand im Satz mit 71 mΩ, an einem 24N28P-Stator und mit 188 g Masse einschließlich Kabel, und er veröffentlicht 4691 g Schub an einem 24 × 7.2 in CF Propeller innerhalb eines 6S-Fensters. Seine Leitung ist 60 mm lang, seine Welle misst 15 mm und sein Leerlaufstrom beträgt 0.9 A bei 22 V. Ein 24-in-Propeller an einem 6S-Bus ist die weiteste Scheibe der Gruppe, und es ist eine Kombination, die gebaut ist, um eine stetige Kameraplattform zu halten, und nicht, um hart zu steigen.
U7 KV280
Der U7 KV280 ist der schwerste Datensatz hier mit 317 g einschließlich Kabel, und er trägt das weiteste Busfenster der Gruppe mit 3-8S, was die Packentscheidung länger offen lässt, als es ein Einzelspannungsdatensatz tut. Sein 12N14P-Stator trägt 71 mΩ Widerstand, seine Welle misst 6 mm, sein Kabel ist 750 mm lang und sein Leerlaufstrom beträgt 0.5 A bei 10 V, und der Hersteller veröffentlicht 4640 g Schub an einem 22 × 6.6 in CF Propeller. Die 750 mm lange Leitung und die 317 g Masse sind Verpackungs- und Installationswerte: Die lange Leitung passt zu einem Rahmen, an dem die Motoren weiter von der Elektronik entfernt montiert sind, und keiner der Werte sagt etwas über die Vibration aus, die die Baugruppe erzeugt.
Einen Luftbild-Drohnenmotor auswählen: eine Dimensionierungsreihenfolge
Die drei Schritte unten wenden die Spalten in der Reihenfolge an, die aus einer Kameranutzlast eine engere Auswahl macht.
Schwebebudget vor Motorkennzahlen
Kamera, Gimbal, Luftgerät und Pack werden gewogen, bevor ein Motor gelesen wird, weil die Abflugmasse und die Rotorzahl zusammen den Schub ergeben, den ein Rotor im Schwebeflug halten muss. Dieser Wert grenzt dann die Suche ein: Ein Datensatz, dessen veröffentlichter Schub an seinem eigenen Propeller unter dem Schwebebedarf liegt, kann durch einen späteren Schritt nicht gerettet werden. Über diese Gruppe hinweg steigt der veröffentlichte Schub von 2309 g auf 6419 g, und die beiden Datensätze in der Mitte liegen 51 g auseinander, trotz eines Unterschieds von 129 g bei der Masse, was daran erinnert, dass die Schubspalte gegen den Propeller und den Bus gelesen werden muss und nicht für sich allein.
Bus, Propeller und Wicklung gemeinsam
Der Bus ist eine Entscheidung für sich, weil er die Packmasse und die Drehzahlreglerauslegung zugleich mit dem Schwebestrom festlegt. Ein niedriges KV an einem hohen Bus zieht bei gegebener Wellenleistung unter vergleichbaren Bedingungen weniger Strom, was den Kupferverlust senkt, und bezahlt das mit einem schwereren Pack. In dieser Gruppe reicht die Wahl vom 4-6S-Datensatz über 6S und 3-8S bis zum 12S-Datensatz, und die Widerstandsspalte markiert die knappen Fälle: 194 mΩ und 178 mΩ bei den beiden leichteren Datensätzen gegen 71 mΩ bei den beiden Datensätzen mit ähnlichem veröffentlichtem Schub. Was dieser Unterschied bedeutet, hängt vom Strom ab, den jeder Datensatz an seinem eigenen Betriebspunkt tatsächlich zieht, sodass die Spalte als Hinweis gelesen wird und nicht als Temperatur.
Befestigung, Masse und Freiraum zuletzt
Erst nachdem die Aufgabe, der Bus und die Wicklung die Liste verengt haben, entscheiden die Befestigungsdetails die Wahl, und zu diesem Zeitpunkt ist der Kandidatensatz kurz genug, dass Welle, Leitung und Freiraum sie entscheiden. Die Massespalte wird in diesem Schritt gegen das Nutzlastbudget gelesen und nicht als Qualitätsbewertung. Wo ein Datensatz ein Feld nicht führt, von dem der Aufbau abhängt, ist der ehrliche Schritt, die Frage an die Dokumentation des Herstellers zu richten, statt den Wert aus einem benachbarten Modell abzuleiten.
Die drei Schritte, auf diese Gruppe angewendet, ergeben eine engere Auswahl und keine Antwort:
- Kompakte Kameraplattformen. Der MN4006 KV380 ist der 4-6S-Datensatz mit 68 g, und sein veröffentlichter Schub von 2309 g an einem 16 × 5.4 in Propeller passt zu einem leichten Gimbal an einem kleinen Rahmen.
- Mittelgroße stabilisierte Kameraluftgeräte. Der MN7005 KV230 und der U7 KV280 veröffentlichen 4691 g und 4640 g an 24 × 7.2 in und 22 × 6.6 in Propellern, und die Wahl zwischen ihnen folgt aus dem Bus, den der Rahmen tragen kann, und daraus, wie weit die Motoren von der Elektronik entfernt sitzen.
- Große stabilisierte Halterungen an einem hohen Bus. Der MN6007 II KV160 ist der 12S-Datensatz und veröffentlicht den höchsten Schub im Satz mit 6419 g beim niedrigsten KV.
Häufig gestellte Fragen
QWelches KV braucht ein Luftbild-Drohnenmotor?
Es gibt keinen einzelnen Wert, der zum Heben einer Kamera passt, weil KV Umdrehungen pro Volt ist und keine eigene Qualität. Ein KV wird erst dann zu einer Wellendrehzahl, wenn eine Busspannung daran angelegt wird, und die Wellendrehzahl, die eine Kameraplattform will, folgt aus ihrem Propellerdurchmesser. Ein großer, langsam drehender Propeller braucht ein niedriges KV an einem hohen Bus, weshalb der 12S-Datensatz in dieser Gruppe das niedrigste KV mit 160 trägt und der kleinste 4-6S-Datensatz das höchste mit 380. Die praktikable Methode für einen Luftbild-Drohnenmotor ist, vom Propeller auszugehen, die Wellendrehzahl zu bestimmen, die er erzeugen muss, um den erforderlichen Schub zu liefern, und dann das Paar aus KV und Zellenzahl zu wählen, das sie erreicht.
QWie viel Schub je Rotor braucht eine Drohne mit Kamerahebeaufgabe?
Schub je Rotor ist die Abflugmasse geteilt durch die Rotorzahl, zuzüglich Reserve für die Lageregelung, und er ist eine Anforderung und keine Spezifikation. Eine Kameraplattform muss diesen Schub über Minuten hinweg halten, während der Flugregler einzelne Rotoren anhebt und absenkt, um den Gimbal waagerecht zu halten, sodass der Schub, gegen den ein Luftbild-Drohnenmotor gewählt wird, über dem statischen Schwebebedarf liegt und nicht auf ihm. Die veröffentlichten Schubwerte in dieser Gruppe reichen von 2309 g bis 6419 g, und jeder wird bei einem benannten Propeller angegeben, sodass der Vergleich erst aussagekräftig wird, wenn Luftgerätmasse, Rotorzahl und Propellerdurchmesser feststehen.
QIst ein niedrigeres KV bei einer schwereren Kameranutzlast besser?
Nicht für sich allein. Ein niedrigeres KV ist bei einer schwereren Kameranutzlast nur nützlich, wenn es mit einem größeren Propeller und einer Busspannung gepaart wird, die den Motor zusammen an einen effizienten Betriebspunkt bringen. Ein Motor mit niedrigem KV dreht einen kleinen, feinen Propeller zu langsam, um nutzbaren Schub zu erzeugen, während derselbe Motor einen großen, grob gesteigten Propeller am richtigen Bus mit der Drehzahl dreht, die dieser Propeller will, und bei gleicher Wellenleistung weniger Strom zieht. In dieser Gruppe reichen die KV-Werte von 380 bei einem 4-6S-Datensatz bis 160 bei einem 12S-Datensatz, und die beiden Enden erreichen vergleichbare Wellendrehzahlen aus sehr unterschiedlichen Packspannungen. KV ist eine Abstimmung auf den Propeller und das Pack, keine Qualität der Wicklung.
QWelche T-Motor-Motoren passen zu einem Luftbild-UAV?
Die vier hier verglichenen Datensätze decken den Bereich für Kamerahebeaufgaben von einer kompakten Gimbalplattform bis zu einer großen stabilisierten Halterung ab. Der MN4006 KV380 ist der 4-6S-Datensatz mit 68 g und 2309 g veröffentlichtem Schub an einem 16 × 5.4 in Propeller; der MN6007 II KV160 ist der 12S-Datensatz und veröffentlicht den höchsten Schub im Satz mit 6419 g; der MN7005 KV230 veröffentlicht 4691 g an einem 24 × 7.2 in Propeller innerhalb eines 6S-Fensters; und der U7 KV280 veröffentlicht 4640 g an einem 22 × 6.6 in Propeller über ein 3-8S-Fenster. Der richtige für ein gegebenes Luftgerät folgt aus der Kameramasse, der Rotorzahl und dem Bus, den der Rahmen tragen kann, und nicht aus einer Rangfolge der vier.
QWie wird die Vibration in einem Kameradrohnenmotor reduziert?
Vibration wird an drei Punkten angegangen, und nur einer davon liegt im Motor. In seinem Inneren ist das Nuten-Pol-Layout Entwurfskontext für das Rastmoment, doch die Nuten- und Polzahl allein legt nicht fest, wie viel Rastmoment oder Vibration ein Datensatz erzeugt. An der Schnittstelle sind ein gewuchteter Rotor und eine auf den Motor abgestimmte Halterung die Faktoren, die das Verhalten der Baugruppe festlegen, und wo ein Hersteller einen Standard für die dynamische Rotorwuchtung veröffentlicht, ist das ein Teil dieses Bildes. Über der Schnittstelle wirken die Propellerwuchtung und die Masse der gesamten Antriebsgruppe auf die Vibration, die den Gimbal erreicht. Ein Kameradrohnenmotor wird daher ebenso sehr nach seinem Drehmomentverhalten bei niedriger Drehzahl gelesen wie nach seinem Schub, und gemessene Rastmoment-, Wuchtungs- und Vibrationsdaten sind die Werte, die die Frage beantworten.
Offizielle Quellen
T-Motor veröffentlicht für jede Einheit eine offizielle Produktseite mit ihrem Spezifikationsfeld und ihren Prüfdaten, und diese Seiten bleiben die Quelle der Wahrheit für jeden in diesem Leitfaden genannten Wert – zum Beispiel die Produktseite des MN4006 KV380, die Produktseite des U7 KV280, die Produktseite des MN6007 II KV160 und die Produktseite des MN7005 KV230. Die Widerstands-, Zellenzahl-, Schub-, Propeller- und Massewerte in der Tabelle oben sind die Werte, die diese Seiten für jedes Modell veröffentlichen. Ein Schwebestromwert bei einem bestimmten Propeller und einer bestimmten Spannung, eine thermische Annahme hinter einem veröffentlichten Leistungswert oder ein Feld, das ein Datensatz nicht führt, ist eine Frage für die Dokumentation des Herstellers und kein Wert, der aus dem Spezifikationsfeld abgeleitet werden kann.
Wie es weitergeht
Für eine engere Auswahl statt einer Lektüre erledigen drei Werkzeuge auf der Plattform die Arbeit nacheinander: Die vollständige Rubrik UAV-Motoren zeigt diese vier Datensätze mit Kamerahebeaufgabe neben den Schwerlast-, Agrar- und VTOL-Modellen, Auswahl grenzt nach Zellenzahl, Masse und veröffentlichtem Schub ein, und in Produktvergleich lassen sich Kandidaten einander gegenüberstellen. Die Anwendungsseite Luftbild-UAV führt dieselbe Aufgabe mit ihren eigenen Filterattributen.
Vier weitere Artikel tragen die Teile einer Auswahl mit Kamerahebeaufgabe, die ein Motorvergleich nicht klärt. Gimbal-Motoren: Low-KV-Direktantrieb für stabile Kameraplattformen behandelt die Direktantriebsachse, die die Kamera ausrichtet, was eine eigene Wahl gegenüber den Motoren ist, die sie heben. BLDC-Motoren für Long-Endurance-UAV: Wirkungsgrad, Masse und Busspannung nimmt dieselben Datensätze und liest sie gegen die Flugzeit statt gegen die Nutzlast, und Wie man einen Inspektions-UAV-Motor auswählt: KV, Schub und stabiles Schweben wendet dieselbe Schub- und Schwebelogik auf eine Kameraplattform an, die ihre Position über einem Punkt halten muss. Hochschub-Drohnenmotor auslegen: Nutzlast, Effizienz und thermische Reserve greift das Hochschub-Ende desselben Themas auf, wo die Nutzlast groß genug ist, dass die thermische Reserve den Motor festlegt.
Die Kurzfassung: Zuerst Kamera und Gimbal wiegen, weil sie die Abflugmasse und die Rotorzahl festlegen, denen ein Luftbild-Drohnenmotor dienen muss; zweitens den Propellerdurchmesser festlegen, weil er die Wellendrehzahl bestimmt, die der Motor erreichen muss; drittens das KV auf den Bus abstimmen, weil KV erst dann zu einer Wellendrehzahl wird, wenn eine Spannung daran angelegt wird; und zuletzt die Wicklung gegen den Schwebestrom lesen, weil der veröffentlichte Schubwert über dem Punkt liegt, an dem die Mission läuft. Innerhalb dieser Gruppe trennt diese Reihenfolge den 68-g-4-6S-Datensatz von den beiden mittelgroßen Datensätzen und vom 12S-Datensatz, bevor irgendein einzelnes Modell gegen ein anderes abgewogen wird.