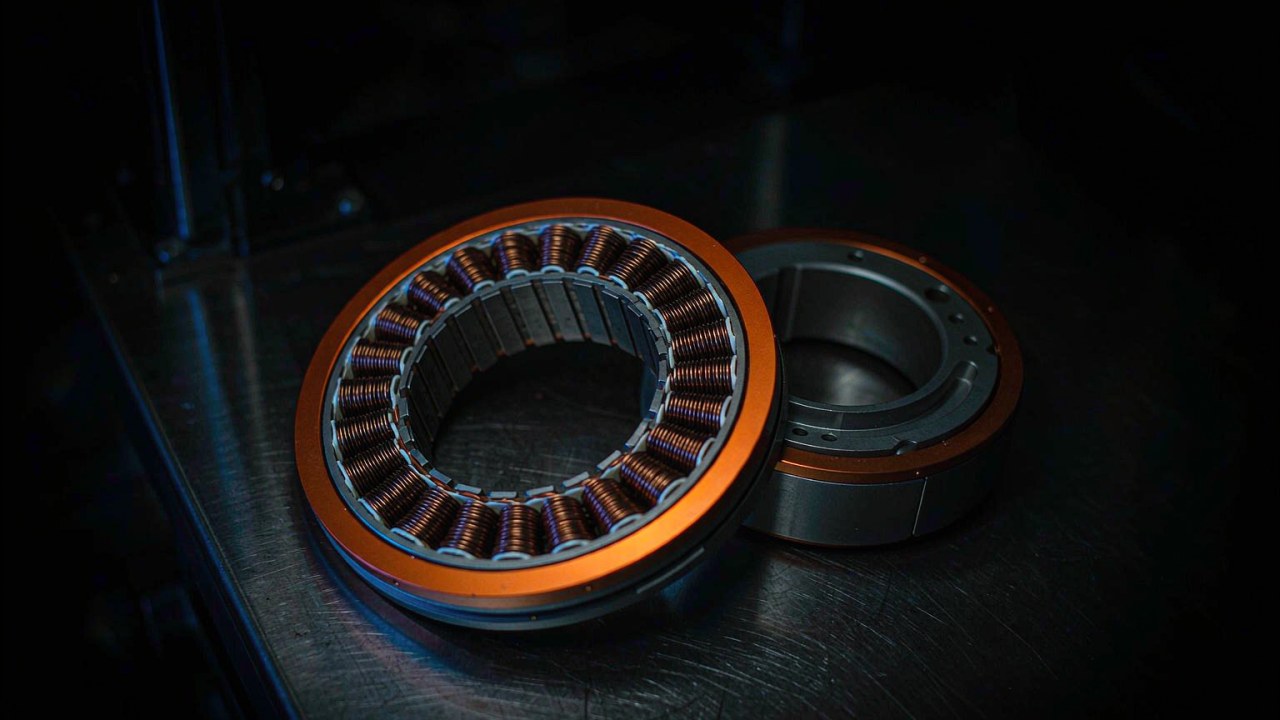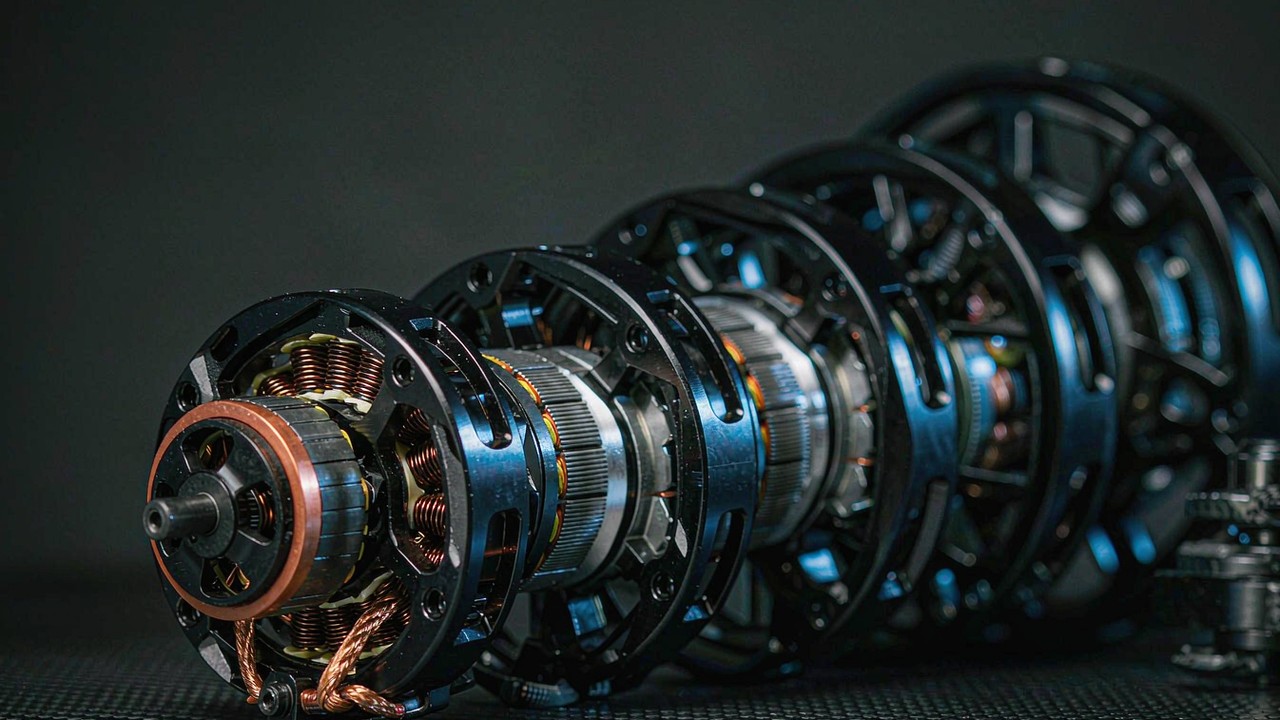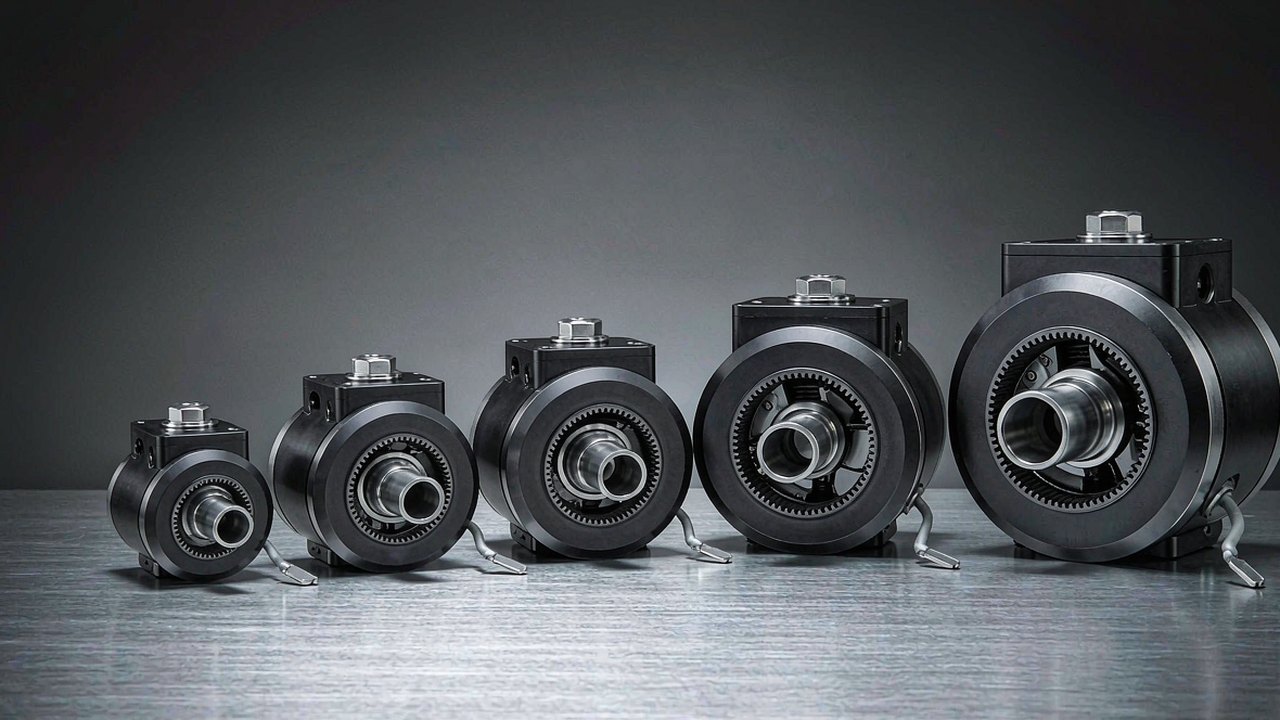
Bir eklem modülü, tek bir parça olarak teslim edilen eksiksiz bir robot eksenidir: fırçasız bir motor, bir redüksiyon kademesi, geri bildirim elektroniği ve - çoğu modern ünitede - sürücü, iki bakla arasına doğrudan cıvatalanan bir gövde içine sızdırmaz biçimde yerleştirilmiştir. Birini seçmek nadiren en yüksek tork değerini bulmakla ilgilidir. Asıl mesele, eksenin kendini yakmadan sürekli olarak ne kadar tork taşıyabildiği, baklanın ne kadar hızlı hareket edebildiği, uzvun ucunda ne kadar kütle bulunduğu, kabloların gövdeden nasıl çıktığı ve redüktör girişi ile çıkış flanşı arasında ne kadar boşluk kaldığıdır. Bu rehber, 190 g ile 1.4 kg ve 4.1 Nm ile 222 Nm tepe tork aralığını kapsayan beş CubeMars modülünü ele alır ve her eklem konumunda seçimi gerçekte hangi spesifikasyonun belirlediğini açıklar.
Aşağıdaki beş ünite de aynı aile fikrine aittir - entegre konum geri bildirimli bir planet kademesini tahrik eden bir BLDC motor - ancak farklı işler için üretilmiştir. Üçü 10:1 ve 36:1 redüksiyonlu 24 V veri yolu üzerinde çalışır; ikisi 16:1 ve 48:1 redüksiyonlu ve içi boş çıkış milli 48 V üzerinde çalışır. Bunları bir arada okumak, bir eklem modülünün gerçekte ne olduğunu anlamanın en hızlı yoludur; çünkü ödünleşimler pazarlama kategorileri olarak değil, sayılar olarak ortaya çıkar. Bu makaledeki her değer ToBMS ürün kayıtlarından veya üreticinin yayımladığı spesifikasyondan gelir; burada hiçbir şey tahmin edilmemiştir ve kayıtlı olmayan bir değer doldurulmak yerine bu şekilde belirtilmiştir.
Hızlı yanıt
Bir eklem modülü, motordan ileriye doğru değil, eklemden geriye doğru çalışılarak belirlenir. Eksenin üretmesi gereken en kötü durum torkunu, baklanın ihtiyaç duyduğu açısal hızı, kinematik zincirdeki o konumdaki kütle bütçesini ve mekanizmanın kabul edebileceği çapı ortaya koyun - ardından sürekli (nominal) torku gerçek görev çevrimini karşılayan ve tepe torku geçici durumu karşılayan en hafif modülü seçin; veri yolu gerilimi de robotun geri kalan güç sistemiyle uyumlu olacak şekilde belirlenmelidir.
Bu beş modüle uygulandığında bu mantık basit bir basamak dizisi üretir. 190 g kütleli AK40-10 V3.0, distal eklem ünitesidir - eller, bilekler, küçük gimballer ve kaldıraç ucundaki kütlenin baskın maliyet olduğu hafif kol segmentleri. 262 g kütleli AK45-10 V3.0, aynı 24 V veri yolu üzerinde neredeyse iki katı tepe torkla hafif ve orta eklemleri kapsar. 349 g kütleli AK45-36 V3.0, hızdan fedakârlık edip redüksiyonla 24 Nm tepe torka çıkar; bu da onu orta boy bir kolda dirsek veya diz için doğal bir seçim yapar. 879 g kütleli AKH70-16 V1.0 ve 1.4 kg kütleli AKH70-48 V1.0 ise 48 V'a, 90 mm gövde ölçüsüne ve içi boş mile geçer; bu da onları kalça, taban ve ağır yük alanına taşır; orada eksenden kablo geçirmek tork kadar önemlidir.
Bir eklem modülü nelerden oluşur
Parçalar sıra dışı değildir. Bir eklem modülünü, ayrı ayrı satın alınan bir motor ile bir redüktörden ayıran şey, bu parçalar arasındaki arayüzlerin zaten çözülmüş olmasıdır - rotor redüktör giriş rulmanı tarafından desteklenir, enkoder redüktörün yük yoluna dayanan bir referansa monte edilir ve gövde tüm düzeneği kapatır. Satın alınan değer budur.
Motor
Beş ünitenin tamamı fırçasız DC dış rotorlu bir motor kullanır ve bu düzeyde onları birbirinden ayıran değer KV'dir - motorun volt başına devir cinsinden hız sabiti. AK40-10 V3.0 KV170 sargısı taşır, AK45-10 V3.0 KV75, AK45-36 V3.0 KV80 ve her iki AKH70 modülü KV41. Yüksek KV'li bir sargı, amper başına daha az torkla volt başına daha fazla hız verir; düşük KV'li sargı ise bunun tersini yapar. Bu tek tercih tüm tasarıma yayılır ve bu gruptaki en küçük modülün en yüksek KV'ye, en büyüğün ise en düşük KV'ye sahip olmasının nedeni budur. Ayrıca her iki AKH70 modülü, üç AK ünitesi için 14 olan kutup çifti sayısına karşılık 21 kutup çifti listeler; bu da verili bir mekanik hızda sürücünün komütasyon yapması gereken elektriksel frekansı yükseltir.
Redüksiyon kademesi
Her modül bir planet redüktör entegre eder: AK40-10 ve AK45-10 için 10:1, AK45-36 için 36:1, iki AKH70 ünitesi için 16:1 ve 48:1. Kademe, motorun yüksek hızlı ve düşük torklu çıkışını eklemin düşük hızlı ve yüksek torklu çıkışına dönüştürür ve baklanın yükün ne kadarını motora geri itebileceğini de belirler. 10:1'lik bir kademe genellikle eklemi geri tahrik edilmeye daha uygun bırakır; bu, uyumlu kontrol ve bir kobot kolunun elle yönlendirilmesi için yararlıdır. 48:1'lik bir kademe ise genellikle torku daha fazla çarpar ve geri tahrik edilebilirliği azaltır; ancak gerçek sonuç redüktör verimine, motorun tork sabitine ve baklanın sunduğu yansıyan eylemsizliğe bağlıdır - oran tek başına bunu çözmez.
Geri bildirim ve sürücü elektroniği
Konum geri bildirimi, bir motor ile redüktörü servo ekleme dönüştüren şeydir. AK40-10 V3.0 için ToBMS genel bakışı, üniteyi bir BLDC motor, 10:1 planet redüktör ve bir sürücü entegre eden bir ürün olarak tanımlar; her iki AKH70 modülü de tahrik yöntemi olarak FOC'u (alan yönlendirmeli kontrol) listeler. Denetleyici kartının fiziksel olarak modülün içinde mi yoksa yanında mı verildiği aileye göre değişir; bu nedenle kablo demeti tasarlanmadan önce tam teslimat konfigürasyonunu üreticiyle doğrulayın. Aynısı enkoder arayüzü için de geçerlidir: çözünürlük, protokol ve sensörün mutlak mı yoksa artımlı mı olduğu, robotun kontrol mimarisine yayılan kararlardır.
Hâlâ entegratörün sağlaması gerekenler
Bir eklem modülü bitmiş bir eksen değildir. Her iki taraftaki montaj arayüzü, kablo güzergâhı ve gerilme giderme, gövdeden dışarı çıkan termal yol, güç kaynağı ve akım payı ile denetleyicide uygulanan güvenlik sınırları hâlâ entegratörün sorumluluğundadır. Kazanç şudur: gövdenin içindeki mekanik ve manyetik tasarım, bir bütün olarak zaten eşleştirilmiş ve test edilmiştir.
Seçimi belirleyen beş sayı
Eklem modüllerinin spesifikasyon tabloları uzundur, ancak yalnızca birkaç giriş bir tasarım kararını değiştirir. Önemli olan beş tanesi ve her birinin dürüstçe nasıl okunacağı aşağıda.
Tepe tork bir çalışma torku değildir
Tepe tork, bir modülün kısa süreliğine üretebileceği çıkıştır - bir hızlanma patlaması, bir darbe veya bir hareketin sonundaki tork sıçraması sırasında. Kısa süreli bir değerdir; ne redüktörün mekanik sınırıdır ne de eklemin süresiz olarak tutabileceği yüktür. Tepe torku sanki sürekliymiş gibi tasarlamak, bir eklem modülünü yok etmenin en yaygın yoludur; çünkü önce gelen kısıt mekanik değil termaldir. Tepe değeri geçici durumlar için bir pay olarak değerlendirin ve redüktör ile yapıyı ona göre ayrıca boyutlandırın.
Nominal tork bir termal ifadedir
Nominal tork, modülün termal sınırları içinde sürdürebilmesi gereken değerdir ve tek bir en kötü duruma karşı değil, gerçek görev çevrimine karşı karşılaştırılması gereken sayıdır. AKH70-48 V1.0, 222 Nm tepe torka karşılık 74 Nm nominal listeler; AK40-10 V3.0 ise 4.1 Nm'ye karşılık 1.3 Nm. Bu iki çift aynı türden bir ifade değildir ve aralarındaki oran harcanacak bir marj değildir - gövdenin atabileceği bir sıcaklık artışı ile atamayacağı bir sıcaklık artışı arasındaki farktır. Nominal tork ayrıca ortam sıcaklığına, montaja ve göreve bağlıdır; bu nedenle serbest havada alınan bir sürekli değer, bir uzvun içine gömülü bir modül için iyimserdir.
Çıkış hızı, motor hızı değil
Önemli olan hız, çıkış flanşının hızıdır ve bu hız redüktör tarafından zaten düşürülmüştür. AK40-10 V3.0, 435 rpm yüksüz değerine karşılık 370 rpm nominal olarak listelenir; AK45-10 V3.0 120 ve 180 rpm; AK45-36 V3.0 40 ve 52 rpm; AKH70-16 V1.0 90 ve 105 rpm; AKH70-48 V1.0 28 ve 35 rpm. Eklem terimlerine çevrildiğinde 370 rpm saniyede 2220 derece, 28 rpm ise saniyede 168 derecedir; bu, hızlıca kıvrılabilen bir bilek ile yavaşça salınan bir kalça arasındaki farktır. Gerekli bakla hızını gerçekte kullanılabilir veri yolu geriliminde kontrol edin; çünkü bir gerilim için belirtilen bir modül, başka bir gerilimde aynı yüksüz hızı vermez.
Redüksiyon oranı tork-hız dengesini belirler
Oran, tablodaki en görünür sayıdır ve yanlış okunması en kolay olanıdır; çünkü bir kalite ölçüsü değil, bir ödünleşimin tanımıdır. 48:1'lik bir kademe, benzer bir motor etrafında kurulmuş 10:1'lik bir kademeye göre amper başına daha fazla çıkış torku ve daha yavaş bir çıkış üretir ve dışarıdan bir şey baklayı ittiğinde eklemin nasıl hissettirdiğini değiştirir. İki modülü yalnızca orana göre karşılaştırmak, motor sargılarının da farklı olduğu gerçeğini gizler - AKH70 modülleri, AK45 ünitelerindeki KV75 ve KV80'e karşılık KV41 ile çalışır; yani iki etki birikerek artar.
Kütle, gövde ölçüsü ve tork yoğunluğu
Distal bir eklemde baskın parametre kütledir; çünkü yukarı akıştaki her şeyin onu tüm hareket zarfı boyunca taşıması gerekir. Kilogram başına Nm cinsinden tork yoğunluğu karşılaştırmayı açık hale getirir ve nominal ile tepe çıkışı için ayrı ayrı verilmelidir: AK40-10 V3.0 yaklaşık 6.8 Nm/kg nominal ve 21.6 Nm/kg tepe değerine denk gelir; AK45-10 V3.0 9.5 ve 26.7; AK45-36 V3.0 22.9 ve 68.8; AKH70-16 V1.0 29.6 ve 88.7; AKH70-48 V1.0 ise 53 ve 159. Bu değerler her ürün kaydındaki kütle ve tork değerlerinden türetilmiştir ve yukarıdaki basamak dizisinin ima ettiğini doğrular - daha ağır modüller kütlelerini kilogram başına torkla geri kazanır. Gövde ölçüsü eşlik eden kısıttır: 53 mm çaplı bir gövde, tork değeri ne derse desin, 90 mm'lik bir modülün hiç giremeyeceği bir kol baklasının içine sığar.
Boşluk ve bir ekleme yaptığı etki
Boşluk, redüktör girişi ile çıkış flanşı arasındaki kayıp harekettir ve konum kontrollü bir eklemde, komut verilen açının çıkış hareket etmeden değiştiği küçük bir bölge olarak görünür. En çok eklemin yük altında yön değiştirdiği yerlerde önemlidir ve çok kademeli planet tasarımlarda kademeler boyunca birikir. Bu gruptaki her ürün kaydı bir boşluk değeri taşır - AK40-10 V3.0 ve AK45-10 V3.0 için 0.3, AK45-36 V3.0 ve her iki AKH70 modülü için 0.2 - ancak ToBMS kayıtları bu alan için tüm aktüatör kataloğu boyunca tutarlı bir birim taşımaz; bu nedenle bu sayıları gösterge niteliğinde kabul edin ve üzerine tasarım yapmadan önce değerin üreticinin veri sayfasında yay dakikası mı yoksa derece olarak mı verildiğini doğrulayın.
Karşılaştırılan beş CubeMars eklem modülü
Aşağıdaki tablo, kütleye göre sıralanmış beş modülü toplar; bu sıralama aynı zamanda onları çıkış torkuna göre de sıralar. Tork değerleri, ToBMS ürün verilerinde kayıtlı olduğu şekliyle üretici tarafından yayımlanmış değerlerdir ve her model bu seçkinin dışında KV varyantları da sunar.
| Model | Nominal Gerilim | İndirgeme Oranı | Nominal Tork | Tepe Tork | Ağırlık | Gövde ölçüsü |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
Beş modülün tamamı ToBMS Robotik Aktüatörler kategorisinde listelenmiştir. Tork, kütle ve gövde ölçüsü değerleri her ürün kaydından alınmıştır; yerel birimler yayımlandığı gibidir (1396 g, 1396 olarak kayıtlıdır). İki AKH70 modülü için nominal güç değeri üreticinin veri sayfasında yer alır, bu nedenle burada hiçbiri belirtilmemiştir - bir güç bütçesi için bu değer gerekiyorsa o veri sayfasına bakın.
İki örüntü öne çıkar. Birincisi, kütlenin redüksiyon oranından daha hızlı ancak tepe torktan daha yavaş büyümesidir: 349 g kütleli AK45-36 V3.0'dan 1.4 kg kütleli AKH70-48 V1.0'a geçmek, kütleyi dörtle ve tepe torku dokuzdan fazla ile çarpar. İkincisi, besleme geriliminin grubu temiz biçimde iki yarıya ayırmasıdır - üç AK modülü 24 V'ta, iki AKH70 modülü 48 V'ta çalışır - bu da genellikle tüm platform tek bir veri yolunda standartlaştırılmadıkça, tek bir robotta iki güç hattı ve iki sürücü ailesi anlamına gelir.
Her iki AKH70 modülü aynı 90 mm çapı, aynı KV41 sargısını, aynı 21 kutup çiftini ve aynı boşluk değerini paylaşır; neredeyse tamamen redüksiyon kademesi ve yığın uzunluğu bakımından farklılaşır: 879 g'da 60.5 mm gövdede 16:1 veya 1.4 kg'da 81.5 mm gövdede 48:1. Bu, bir kataloğun bir dişli oranının maliyetini gösterebileceği en temiz örneklerden biridir ve hız ile tork gereksinimi değişirse ikisinin aynı mekanik gövde ölçüsünde birbirinin yerini alabileceği anlamına gelir.
Beş eklem modülü, beş iş
Yukarıdaki sıralama kütle ve torka göredir. Aşağıdaki sıralama ise her modülün uygun olduğu işe göredir; seçim gerçekte bu şekilde yapılır.
AK40-10 V3.0 KV170 - eller, bilekler ve distal eksenler
190 g kütle, 53 mm çap ve 40.2 mm uzunlukla bu, kütlenin bir kaldıracın ucunda asılı kaldığı durumda başvurulacak modüldür. 10:1'lik bir kademe üzerinden, 24 V veri yolunda 4.1 Nm tepe ve 1.3 Nm nominal üretir; nominal hızı 370 rpm'dır - bir bilek veya parmak grubunun hızla yeniden konumlanması için yeterince hızlı. ToBMS kaydı onu el becerisi gerektiren robot işleri için uygun olarak tanımlar ve kayda bağlı uygulama bağlantıları eklem modülü, rehabilitasyon robotu, kobot kolu ve insansı kullanıma işaret eder. Göz önünde tutulacak sınır nominal torktur: 1.3 Nm sürekli mütevazı bir bütçedir; bu nedenle bir faydalı yükü statik olarak tutan distal bir eksen, tepe tork kontrolü yerine yine de bir görev çevrimi analizine ihtiyaç duyar.
AK45-10 V3.0 KV75 - hafif orta segment
Aynı 24 V veri yolu, aynı 10:1 oranı, aynı 53 mm çap - ancak 45.2 mm uzunluk, 262 g ve 2.5 Nm nominele karşılık 7 Nm tepe. KV75 sargısı bu tork karşılığında nominal hızı 120 rpm'ya ve yüksüz hızı 180 rpm'ya düşürür; bu da hafif bir kol segmentinin istediği ödünleşimin tam olarak kendisidir. Kayıt 39 W nominal güç listeler; bu, onu nominal çalışma noktasında bu gruptaki iki 10:1 ünitesinden daha verimli yapar ve genel bakışı kompakt robot eklemlerine ve rehabilitasyon ekipmanına işaret eder. AK40-10 karşısında, distal eklemin daha küçük ünitenin sürdürebileceğinden daha fazla tutma torkuna ihtiyaç duyduğu ortaya çıktığında doğal adımdır.
AK45-36 V3.0 KV80 - düşük hızlı, yüksek torklu basamak
Basamak dizisindeki ilk gerçek karakter değişimi. 36:1'lik bir kademe, aynı 24 V ailesini 40 rpm nominal ve 52 rpm yüksüz değerde, 8 Nm nominal ve 24 Nm tepe bir üniteye dönüştürür - çıkışta saniyede 240 derece; bu da hızlı olmaktan çok kasıtlı olarak yük tutan bir eklemdir. 349 g'da kalır ve yalnızca 55 mm çapa ve 56.5 mm uzunluğa büyür; yani hâlâ bir baklanın içine sığar. ToBMS genel bakışı onu yüksek redüksiyona ihtiyaç duyan eklem modülleri için tasarlanmış olarak tanımlar ve kayıt bir ana ürün işareti taşır; bu da bu gram başına tork noktasının ürün yelpazesi için ne kadar merkezî olduğunu yansıtır. Oranın bedeli hız ve geri tahrik edilebilirliktir: 36:1 oranında eklem, dışarıdan bir itmeye karşı her iki 10:1 ünitesinden de belirgin biçimde daha sert hissettirecektir.
Üretici, AK40-10, AK45-10 ve AK45-36'yı yan yana çalıştırır; bu, 10:1 ve 36:1 kademelerin çıkış hızında nasıl farklılaştığını ve üç gövde ölçüsünün elde nasıl karşılaştırıldığını değerlendirmenin en net yoludur.
CubeMars AK Güç Modülleri: AK40-10, AK45-10 ve AK45-36YouTube'da izleAKH70-16 V1.0 KV41 - kablo deliğiyle birlikte tork
48 V'a ve 90 mm'lik bir gövdeye geçiş, 90 rpm nominal değerde 26 Nm nominal ve 78 Nm tepe tork getirir - saniyede 540 derece; bu, en büyük çapa rağmen bu gruptaki ikinci en hızlı çıkıştır. KV41 sargısı, sargı aralığının düşük hızlı ve yüksek torklu ucudur ve 21 kutup çiftinde sürücü, aynı çıkış hızı için AK ünitelerinden daha yüksek bir elektriksel frekansta komütasyon yapmak zorundadır. İçi boş mil, bir robotun nasıl inşa edildiğini değiştiren yapısal özelliktir: güç ve sensör kabloları eklemin etrafında döngü yapmak yerine dönme ekseni boyunca geçebilir; bu da her eklemden hareketli bir servis halkasını ortadan kaldırır. Bu modülün ToBMS kayıtları delik çapı içermez; bu nedenle kablo demetini planlamadan önce üreticiden mekanik çizimi temin edin. Genel bakışı onu dört ayaklı dizlerine, robot kol eklemlerine ve tekerlekli platformlara konumlandırır; ilgili uygulamalar insansı, dış iskelet ve AGV işlerini kapsar.
AKH70-48 V1.0 KV41 - ağır eklem
Buradaki en büyük modül hızının neredeyse tamamını torkla değişir: aynı KV41 motor ve 48 V veri yolu üzerindeki 48:1'lik bir kademe, 28 rpm nominal değerde 74 Nm nominal ve 222 Nm tepe tork verir; yani saniyede 168 derece. 90 mm çap, 81.5 mm uzunluk ve 1.4 kg kütleli bir pakette bu, 53 Nm/kg nominal ve 159 Nm/kg tepe demektir - gruptaki en yüksek tork yoğunluğu, hem de geniş bir farkla ve AKH70-16'nın nominal yoğunluğunun yaklaşık iki katı. Nominal akım, 18 A tepe akıma karşılık 6 A'dır; bu nedenle sürücü ve güç dağıtımı geçici duruma göre boyutlandırılmalı, sürekli termal yol ise yalnızca daha düşük değeri taşımalıdır. ToBMS genel bakışı ağır bacaklı robotları ve AGV işlerini adlandırır ve kayda bağlı uygulamalar AGV'nin yanı sıra insansı, dört ayaklı ve dış iskeleti içerir. 48:1'lik bir oranın, belirli bir denetleyici için eklemi kabul edilebilir düzeyde geri tahrik edilebilir bırakıp bırakmadığı üreticiyle yanıtlanacak bir sorudur; çünkü bu, tek başına orana değil verime ve yansıyan eylemsizliğe bağlıdır.
40 kg kütleli bir yük modül tarafından tam bir tur döndürülür; bu, video kütüphanesinde 48:1'lik kademenin bir test tezgâhı yerine çıkış flanşına asılı gerçek bir yükle nasıl davrandığına dair mevcut en doğrudan kanıttır.
CubeMars AKH70-48 KV41 Yük Testi: 40 kg ile 360° Dönüş DoğrulamasıYouTube'da izleBu eklem modülleri nerede kullanılır
Aynı beş modül çok farklı makinelerde karşımıza çıkar ve hangisinin seçildiğine dair örüntü, başlangıç hipotezi olarak kullanılabilecek kadar tutarlıdır.
İnsansı kollar ve bacaklar
Bir insansı, bu ödünleşimlerin her birini tek bir makinede toplar. Kol eklemleri kinematik zincirin ucunda yer alır ve faydalı yükü tutabilecek en hafif modülü ister; bu da 190 g ve 262 g kütleli ünitelere işaret eder. Kalçalar ve dizler tüm gövdeyi taşır; bu da 48 V modüllerine işaret eder. Daha geniş seçim görünümü için İnsansı Robot BLDC Motorları sayfasına bakın.
Dört ayaklıların dizleri ve kalçaları
Bacaklı robotlar eklemleri yerçekiminin yanı sıra zemin darbesiyle de yükler; bu nedenle tepe tork payı ve yapısal sertlik baskındır. 879 g kütleli AKH70-16 V1.0 ve 1.4 kg kütleli AKH70-48 V1.0, Dört Ayaklı Robot BLDC Motorları eklemleri için kayıtlı eşleşmelerdir ve içi boş mil, katlanması gereken bir bacakta kablo demetini basitleştirir.
Kobot kolları
Bir kobot kolu, elle yönlendirilebilecek kadar geri tahrik edilebilir ve bir insanın yanında güvenli olacak kadar hafif olmalıdır; bu da daha düşük oranları destekler. 10:1 üniteleri Kobot Kolu için kayıtlı uygun seçenektir; 36:1 modülü ise uyum sağlamak yerine konumu tutması gereken eklemleri alır.
Dış iskeletler ve rehabilitasyon robotları
Bu makineler giyilir veya bir kişiye yakından bağlanır; bu nedenle uzuvdaki kütle ve eklemin hissi, tepe çıkıştan daha önemlidir. Her iki AKH70 modülü dış iskelet ve rehabilitasyon uygulamaları kaydeder; daha hafif AK modülleri ise Rehabilitasyon Robotu ve Dış İskeletler İçin BLDC Motorlar kayıtlarında görünür. Bu kullanım için tasarlanmış üç CubeMars QDD modülü Dış iskelet aktüatörleri: 260 g'dan 1.4 kg'a üç CubeMars QDD modülü içinde yan yana karşılaştırılır.
AGV'ler ve tekerlekli platformlar
Tekerlekli bir tahrik eklemi geri tahrik edilebilirliği daha az önemser; kilogram başına torku ve sürekli yön değiştiren bir tekerlek için kabloyu eksenden geçirme yeteneğini daha çok önemser. AKH70 modülleri AGV uygulama bağlantıları taşır ve AGV ve AMR İçin BLDC Motorlar daha geniş kümeyi bir araya getirir.
Seçim kontrol listesi
Eklem modülleri genellikle mekanizmanın geri kalanı sabitlenmeden önce belirlenir; bu nedenle bu kontrolleri geometri kesinleştikten sonra değil, erken aşamada yapmakta fayda vardır.
Görev çevrimi ve tork
- Kaldıraç kolu, faydalı yük ve dinamik etkiler dahil en kötü durum çıkış torkunu hesaplayın ve tepe torka karşı kontrol edin - ardından redüktörün ve çıkış rulmanının darbede neyi atlatabileceğini üreticiden ayrıca doğrulayın; çünkü tepe bir mekanik sınır değil, kısa süreli bir değerdir.
- Gerçek görev çevrimi için sürekli torku tahmin edin ve nominal torkla karşılaştırın; nominal değerin bir termal ifade olduğunu ve montaj ile ortam koşullarının onu değiştirdiğini unutmayın.
- Gerekli bakla hızını, gerçekte çalıştıracağınız veri yolu geriliminde çıkış rpm değerine çevirin; yüksüz değeri üst sınır, nominal değeri ise boyutlandırma için kullanın.
Mekanik ve kablolama
- Torkları karşılaştırmadan önce gövde ölçüsünü bakla geometrisine karşı kontrol edin: 90 mm'lik bir gövde ile 53 mm'lik bir gövde, sayılar nasıl okunursa okunsun birbirinin yerini tutmaz.
- Kablo güzergâhına erken karar verin - eklemin etrafından mı, yoksa modülün sunduğu yerde içi boş milden mi geçecek. ToBMS kayıtları delik çaplarını listelemez; bu nedenle çizimi üreticiyle doğrulayın.
- Her iki yüzdeki montaj arayüzünü ve yük yolunu planlayın; bir konum döngüsünü bu değer etrafında tasarlamadan önce boşluğu ve birimini üreticinin veri sayfasıyla doğrulayın.
Kontrol ve entegrasyon
- Modülün içinde ne teslim edildiğini doğrulayın - motor, redüktör, enkoder ve sürücünün birlikte gelmesi garanti değildir - ve geri bildirim protokolünü denetleyiciyle eşleştirin.
- Kutup çiftlerini ve maksimum hızı sürücünün komütasyon yeteneğiyle eşleştirin; yüksek çıkış hızında 21 kutup çifti elektriksel frekansı hatırı sayılır ölçüde yükseltir.
- Güç kaynağını ve sürücüyü tepe akıma göre boyutlandırırken termal yolu nominal akıma göre boyutlandırın ve iki bütçeyi ayrı tutun.
Sıkça sorulan sorular
QBir eklem modülüne tam olarak neler dahildir?
En azından bir fırçasız motor, bir redüksiyon kademesi ve konum geri bildirimi; her iki yüzünde montaj arayüzü bulunan bir gövde içinde paketlenmiştir. Sürücü elektroniği de sıklıkla entegre edilir - AK40-10 V3.0 için ToBMS genel bakışı bir sürücünün dahil olduğunu belirtir ve her iki AKH70 modülü de tahrik yöntemi olarak FOC'u listeler. Bir modülün asla içermediği şey ise çevresel iştir: montaj yapısı, kablo yönetimi, termal yol, güç kaynağı ve denetleyicide yapılandırılan güvenlik sınırları.
QBir eklem modülü tepe torkunu sürekli tutabilir mi?
Hayır. Tepe tork, hızlanma patlamaları ve geçici durumlar için kısa süreli bir çıkıştır ve redüktörün mekanik sınırı değildir. Sürekli çalışma, belirtilen koşullar altında gövde içindeki sıcaklık artışına ilişkin bir termal ifade olan nominal tork ile sınırlıdır. Statik bir faydalı yük tutan bir eklem, tepe değere karşı değil, tüm görev çevrimi boyunca nominal torka karşı kontrol edilmelidir.
QAKH70 modülleri neden 48 V kullanırken AK serisi 24 V kullanır?
Daha yüksek veri yolu gerilimi, aynı gücün daha az akımla elde edilmesini sağlar ve çıkıştaki tork, KV41 sargılı 48:1 veya 16:1'lik bir kademe üzerinden üretilir. Pratikte bu ayrım modülden çok robot için önemlidir: 24 V ve 48 V modülleri karıştırmak, platform tek bir veri yolunda standartlaştırılmadıkça iki güç hattı, iki sürücü ailesi ve iki güvenlik sınırı kümesi anlamına gelir. Hem AKH70-48 V1.0 hem de AKH70-16 V1.0 48 V olarak listelenmiştir.
QBir robot ekleminde içi boş mil gerçekte ne kazandırır?
Dönme ekseni boyunca kablo yönlendirmesi. Standart bir eklemde her sensör ve güç kablosu hareketli bir boşluğu geçmek zorundadır; genellikle milyonlarca eğilme çevrimine dayanması gereken bir servis halkası olarak. İçi boş bir çıkış mili, kablo demetinin eklemin merkezinden dümdüz geçmesini sağlar; bu da güzergâhı kısaltır ve halkayı mekanik tasarımdan çıkarır. Ayrıca rulman ve sızdırmazlık düzenini de değiştirir; yani bir aksesuar değil, yapısal bir karardır.
QBu modüllerden ne kadar boşluk beklemeliyim?
Bu gruptaki her kayıt bir değer listeler - iki 10:1 ünitesi için 0.3 ve 36:1 ile her iki AKH70 modülü için 0.2 - ancak ToBMS ürün verileri, boşluk alanı için tüm aktüatör kataloğu boyunca tutarlı bir birim taşımaz; bu nedenle değerler gösterge niteliğinde kabul edilmelidir. Bu sayı etrafında bir konum döngüsü veya bir sertlik iddiası tasarlamadan önce üreticinin yay dakikası mı yoksa derece mi belirttiğini ve hangi yükte belirttiğini doğrulayın.
Q10:1 ve 48:1 modüller aynı robotta kullanılabilir mi?
Evet ve bu yaygındır - distal eklemler daha düşük oranlar ve daha hafif modüller isterken proksimal eklemler redüksiyon ve tork ister. Pratik kısıtlar güç veri yolu (buradaki 10:1 üniteleri 24 V, 48:1 ünitesi 48 V) ve kontrol modelidir; çünkü yüksek oranda redüksiyonlu bir eklem ile neredeyse doğrudan tahrikli bir eklem, tork komutlarına ve dış kuvvetlere oldukça farklı yanıt verir. Kontrol mimarisini, her ekseni aynı kabul etmek yerine bu fark etrafında planlayın.
QBir ilk bacak prototipi hangi modülle başlamalı?
Orta boy bir bacaklı prototip için en yaygın başlangıç noktası, içi boş milli 48 V'luk bir modüldür; çünkü bacaklar tork, kablo geçişi ve zemin temasına dayanacak kadar sertlik ister; 26 Nm nominal ve 90 rpm değerindeki AKH70-16 V1.0, çok yavaş yüksek torklu seçenek ile hafif 24 V üniteleri arasında yer alır. Tork bütçesinin ötesinde belirleyici faktör genellikle tasarımın 90 mm'lik bir gövde ölçüsünü barındırıp barındıramayacağıdır - barındıramıyorsa, 55 mm'lik AK45-36 V3.0 sığacak en büyük modüldür.
Resmî kaynaklar
CubeMars her modül için bir spesifikasyon sayfası yayımlar ve termal değerler, enkoder ayrıntıları, mekanik çizimler ve güncel yazılım için referans bu sayfalar - üçüncü taraf özetleri değil - olur. Burada ele alınan ünitelerin üretici sayfaları şunlardır: AK40-10 V3.0 KV170, AK45-10 V3.0 KV75, AK45-36 V3.0 KV80, AKH70-16 V1.0 KV41 ve AKH70-48 V1.0 KV41. Bir ToBMS kaydının sessiz kaldığı yerlerde - AKH70 modüllerinin nominal gücü, delik çapı, boşluk birimi - boşluğu kapatacak yer üretici sayfası veya veri sayfasıdır.
Sonraki adım
Amaç okumak değil de kısa liste yapmaksa, üç araç işi sırayla yapar: Robotik Aktüatörler kategorisindeki her modeli gezin, adayları BLDC Motor Seçim Aracı ile tork, gerilim ve kütleye göre daraltın, ardından BLDC Motor Karşılaştırma ile bunları birbirine karşı koyun. Eklem, sızdırmaz olarak teslim edilmek yerine makinenin içine entegre edilecekse, Çerçevesiz Tork Motorları kategorisi alternatif yoldur ve Robotik Aktüatörler: Robot Eklemleri İçin Doğru Entegre Aktüatör Nasıl Seçilir bu beş modülün etrafındaki daha geniş aktüatör yelpazesini kapsar.
Kısa özet: gövde ölçüsünü bakla geometrisinden sabitleyin, redüksiyonu gerekli çıkış hızı ve torkundan seçin, nominal torku termal sınırlar içinde görev çevrimine, tepe torku ise geçici duruma göre boyutlandırın; ardından mekanizma sabitlenmeden önce veri yolu gerilimine ve kablo güzergâhına karar verin. Bir eklem modülüne dair geri kalan her şey bu dört noktadan çıkar.