48 V veri yolu bir robotik aktüatörü güçlendirmez. Bu platformda tutulan CubeMars modülleri arasında hem 24 V hem de 48 V değerini yayımlayan her kayıt, ikisi için aynı nominal torku ve aynı nominal akımı listeler ve yalnızca hız sütununda ayrılır; burada 48 V değeri 24 V değerinin kabaca iki katıdır. Bu tek örüntü konunun tamamını yeniden düzenler. 48 V veri yolu makine düzeyinde bir elektrik kararıdır; sağladığı şey tork değil hız ve veri yolu akımı payıdır ve kullanılıp kullanılamayacağını belirleyen kısıtlar aktüatörün dışında, sürücüde, batarya paketinde ve kablo demetinde yer alır. Şu anda Robotik Aktüatörler ve Yarı Doğrudan Tahrik Aktüatörleri kategorilerinde listelenen yirmi bir entegre aktüatörün on altısı 48 V veri yolunu kabul eder ve kabul etmeyen beş kayıt 24 V ile sınırlıdır. Bu kılavuz hangi modellerin uyumlu olduğunu, daha yüksek veri yolunun bir eklemde neyi değiştirdiğini, faydanın nerede durduğunu ve çevre sistemin bunun etrafında nasıl tasarlanması gerektiğini ele alır.
Kısa Yanıt
Bu platformda şu anda listelenen yirmi bir entegre aktüatörün on altısı 48 V veri yolunu kabul eder ve bunlar iki ürün kategorisine dağılmıştır. CubeMars kayıtlarında, çift değerli bir modülü 48 V'ta çalıştırmak hız tavanını 24 V değerinin kabaca iki katına çıkarır ve nominal torku, tepe torku ve nominal akımı değiştirmez; çünkü torku sargı akımı belirler ve sargı, aynı tork için her iki durumda da aynı akımı taşır. Daha yüksek bir veri yolunun sağladığı bir diğer şey de hız aralığının üst ucundaki paydır; aksi hâlde ters elektromotor kuvvet (back-EMF), sürücünün ne kadar akım verebileceğini tam da burada sınırlar. Sağlamadığı şey ise sürekli torktur; çünkü bu değer sargının termal yolu ve görev çevrimi ile sınırlanır. Kısıtlar modül düzeyinde değil sistem düzeyindedir: sürücünün kendi giriş aralığı, yavaşlama sırasında geri dönen enerjinin nasıl soğurulduğu, yalıtım ve konnektör uygulaması ve veri yolunu besleyen paket, şarj cihazı ve batarya yönetimi düzeni. Aşağıdaki bölümler bu sırayı izler: aktüatörün içinde neyin değiştiği, değişimin neye değdiği, buna uyum sağlamanın maliyeti, hangi modellerin etkilendiği ve birinin bir ekleme nasıl eşleştirileceği.
48 V Bir Robotik Aktüatörün İçinde Gerçekte Neyi Değiştirir
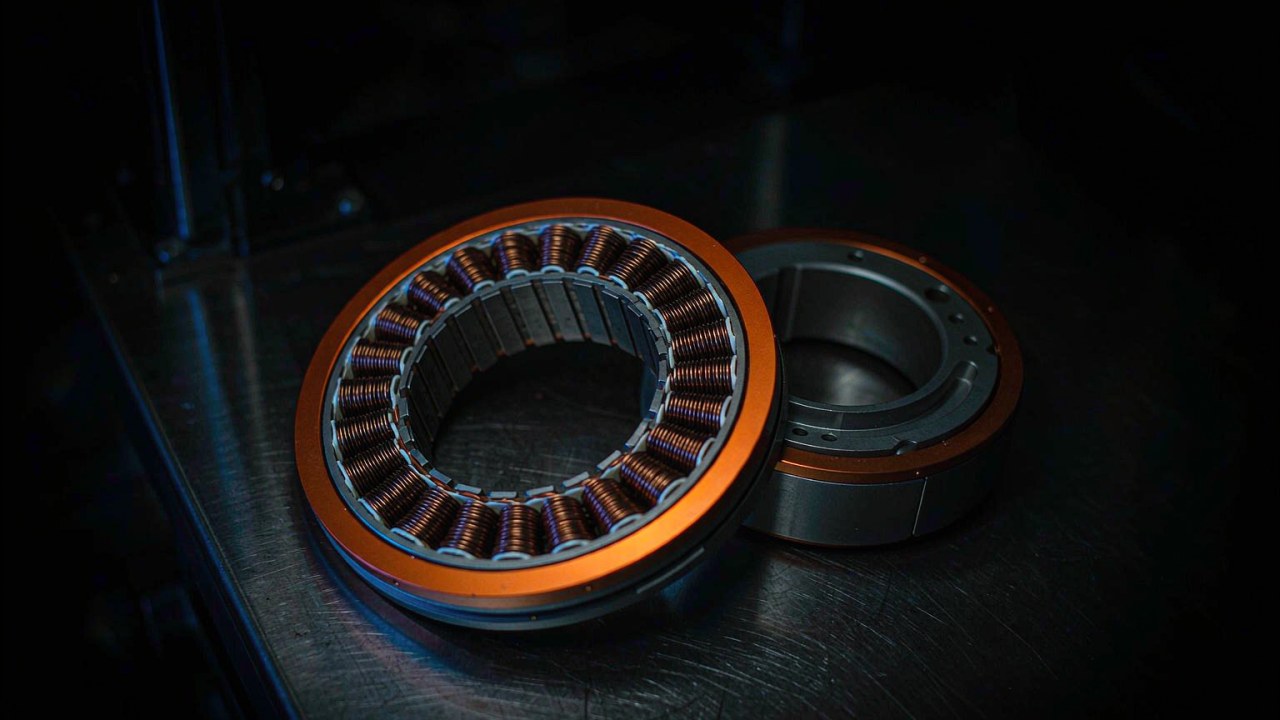
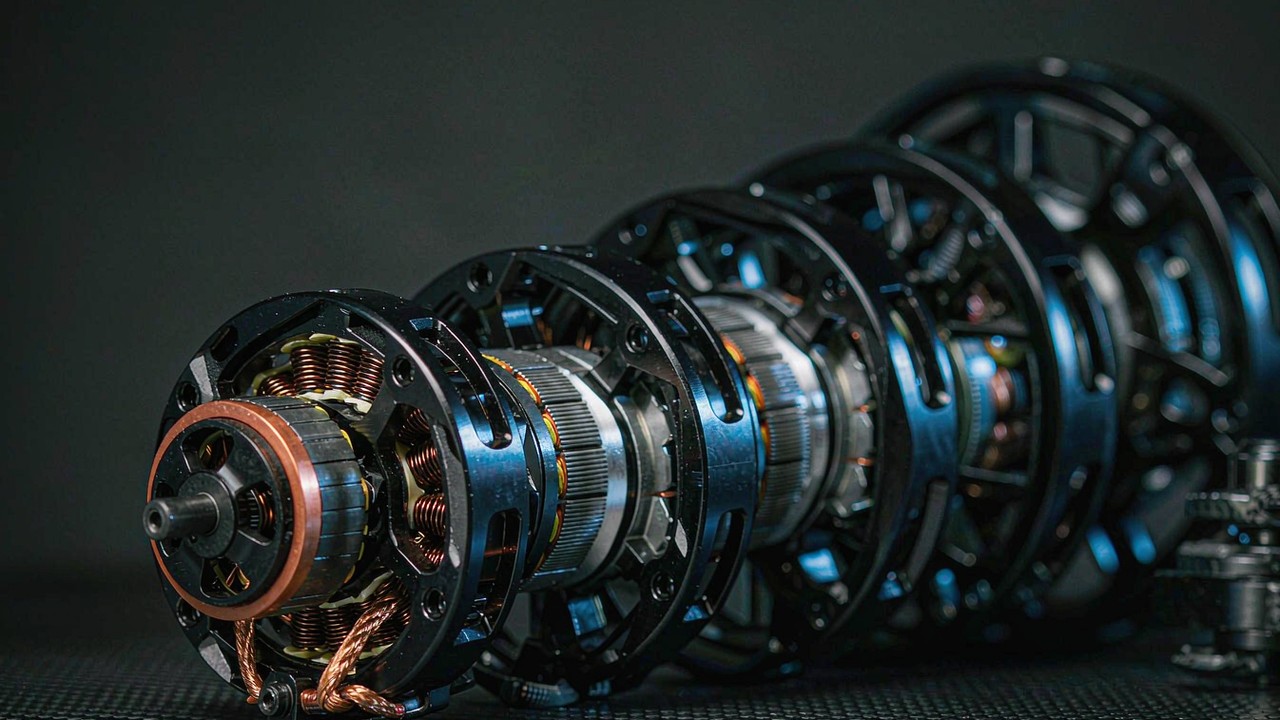
Veri yolu aktüatörün bir özelliği değildir. Makinenin bir özelliğidir ve modül onun yüklerinden biridir. Bir 48 V robotik aktüatör kaydını doğru okumak, bir model birden fazla veri yolunu desteklediğinde üreticinin yayımladığı iki sütunu ayırmak ve veri yolu değiştiğinde hangi değerlerin hareket ettiği konusunda kesin olmak anlamına gelir. Motoru, indirgeme kademesini, sürücüyü ve geri bildirimi birleştiren entegre bir modülde ayrım ilk göründüğünden daha dardır.
Veri yolu modülün dışında seçilir
Bir robotik aktüatör bir DC veri yolu ve bir kontrol arayüzü görür. İndirgeme oranı, rulman düzeni, gövde ölçüsü veya montaj deseniyle ilgili hiçbir şey, bu veri yolunun 48 V'ta mı yoksa daha düşük bir düzeyde mi olduğuna bağlı değildir. Veri yolunun belirlediği şey sürücü için kullanılabilir gerilimdir ve sürücü üzerinden, belirli bir akımın sargıya hâlâ sürülebileceği hızı belirler. Dolayısıyla seçim, paket topolojisi, şarj cihazı seçimi ve modülün içinde yer alacağı muhafazanın termal bütçesiyle birlikte makine mimarına aittir. İki veri yolu değeri yayımlayan bir aktüatör veri sayfası iki ürün sunmaz; tek bir ürünü iki çalışma noktasında bildirir.
Tek veri yolu, iki yayımlanmış değer: 24/48 V kaydı ne anlama gelir
Burada şu anda listelenen entegre aktüatörlerin beşi tek bir değer yerine çift veri yolu değeri taşır: AK10-9 V2.0 KV60, AK60-6 V3.0 KV80, AK70-10 KV100, AK80-64 KV80 ve AKA60-6 KV80. Kayıtları, eğik çizgiyle ayrılmış iki nominal hız ve iki yüksüz hız yayımlar ve her durumda ikili, önce 24 V değeri sonra 48 V değeridir. Aynı kayıtlar tek bir nominal tork, tek bir nominal akım ve tek bir tepe tork yayımlar. Bu asimetri, bir teknik özellik tablosunun tek bir satırındaki hikâyenin tamamıdır: modülün yaptığı elektriksel iş akımın bir fonksiyonudur ve belirli bir tork için gereken akım veri yoluna göre değişmez.
Çift değer yalnızca yaş veya sürüm meselesi değildir. Daha sonraki revizyon olan AK10-9 V3.0 KV60 tek bir 48 V değeri yayımlarken, daha eski AK10-9 V2.0 KV60 her ikisini de taşır. Daha sonraki revizyon ayrıca biraz daha düşük kütlede daha yüksek bir tepe tork, 48 Nm'ye karşı 53 Nm, yayımlar. Veri yolu desteği ve mekanik revizyon, model numarasından çıkarılmak yerine kayıttan okunmalıdır.
Hız sütunu ayrılırken tork ve akım yerinde kalır
Yayımlanan ikililer, etkiyi bir izlenim olarak değil bir kural olarak ifade etmeye yetecek kadar tutarlıdır. AK10-9 V2.0 KV60, 24 V'ta 109 rpm ve 48 V'ta 228 rpm nominal değerine sahiptir; yüksüz hızları 160 rpm ve 320 rpm'dir. AK70-10 KV100 nominalde 148 rpm'den 310 rpm'a, yüksüzde 240 rpm'den 480 rpm'a geçer. 64:1 ünite olan AK80-64 KV80, nominalde 23 rpm'den 48 rpm'a ve yüksüzde 37 rpm'den 75 rpm'a geçer. AKA60-6 KV80 nominalde 200 rpm'den 400 rpm'a ve yüksüzde 320 rpm'den 640 rpm'a ikiye katlanır; AK60-6 V3.0 KV80 ise 233 rpm'den 490 rpm'a ve 320 rpm'den 640 rpm'a. Beşinin tamamında 48 V değeri, hem nominal hem de yüksüz noktada 24 V değerinin yaklaşık iki katı ile yaklaşık 2.1 katı arasında yer alır.
Buna karşılık, beşinin hiçbiri iki sütun arasında nominal torkunu, tepe torkunu veya nominal akımını değiştirmez. AK60-6 V3.0 KV80 her iki veri yolunda da 3 Nm ve 3.8 A nominal değerine sahiptir ve her ikisinde de 9 Nm tepe değerine ulaşır; tepe akım ikilisi 10.3 A ve 11.2 A'dır ve bu kadar yakın olduğundan küçük farkın farklı bir sargı sınırından çok bir ölçüm veya yuvarlama kuralı olması daha olasıdır. Pratik sonuç şudur: sargı, her iki veri yolunda da belirli bir torkta aynı ısıyı kaybeder, newton metre başına bakır kaybı değişmez ve dolayısıyla sürekli tork üzerindeki termal sınır özdeştir. Aynı modülden 48 V veri yolunun daha fazla sürekli tork açmasını bekleyen herkes yanlış sütunu okumaktadır.
Hareket etmeyenler: indirgeme oranı ve gövde ölçüsü
Veri yolu gerilimi mekanik kaydı da olduğu gibi bırakır. Bir 48 V robotik aktüatör, daha düşük bir veri yolunda çalıştırılan aynı modülle aynı indirgeme oranına, aynı boşluk sınıfına, aynı dış çapa, aynı yığın uzunluğuna ve aynı kütleye sahiptir; çünkü bu büyüklüklerin hiçbiri elektriksel olarak referanslanmaz. AK80-8 KV60, veri yolu kararının her iki tarafında da 8:1 ve 98 mm x 43.9 mm'de kalır. AKH70-48 V1.0 KV41, 90 mm çapında ve 81.5 mm uzunluğundaki bir gövdenin içinde 48:1'de kalır. Bu, tasarım sırası açısından önemlidir: gövde ölçüsü ve oran, paket topolojisi netleşmeden önce sabitlenebilir ve 24 V'tan 48 V'a sonradan geçiş mekanik tasarımı yeniden açmaz.
Robotik Aktüatörleri 48 V Veri Yolunda Çalıştırmanın Performans Faydaları
Daha yüksek bir veri yolunun faydası sıklıkla verimlilik olarak tanımlanır ve bu çerçeveleme kazancın gerçekte nerede ortaya çıktığını gizler. Entegre bir modülde sargı akımını, eklemden üretmesi istenen tork belirler ve indirgeme kademesi ile sürücü, o sargı ile veri yolu arasında yer alır. Veri yolunun kontrol ettiği şey, gereken akımın hâlâ sürülebileceği hız ve belirli bir mekanik gücü sağlamak için makinenin kendi kablolamasından ne kadar akımın geçmek zorunda olduğudur.
Hız tavanı aynı KV'de veri yoluyla birlikte ölçeklenir
Motordaki hızı, sargının hız sabiti ve içine akım sürmek için kullanılabilir gerilim belirler. Sargıyı korurken veri yolunu ikiye katlamak yüksüz tavanı yükseltir ve indirgeme kademesi bu tavanı ekleme doğru böler. Bu, herhangi bir hesaplamayla değil doğrudan yayımlanan ikililerde görülür: AK10-9 V2.0 KV60 yüksüzde 160 rpm'den 320 rpm'a, AK70-10 KV100 240 rpm'den 480 rpm'a, AKA60-6 KV80 320 rpm'den 640 rpm'a gider. Dolayısıyla eklemde, sabit oranlı bir modülün kullanılabilir hızı ikiye katlanır. Görevi tork tutmak yerine izleme hızının ağırlıklı olduğu bir eklem için bu, gereksinim tanımına uyan bir modül ile uymayan bir modül arasındaki farktır. Aynı zamanda, çift değerli bir modülün, tahrik düzenini değiştirmeden daha düşük gerilimli bir prototip paketinden 48 V üretim paketine geçmesi beklenen bir platform için belirlenebilmesinin nedenidir.
Aynı akım daha fazla güç taşır
Mekanik güç, tork ile hızın çarpımıdır. Bir modül belirli bir akımı, dolayısıyla belirli bir torku daha yüksek bir hıza kadar koruyorsa, aynı akımdan kullanılabilir mekanik güç orantılı olarak artar. Verimlilik savının dürüst biçimi budur: sargı 48 V'ta daha verimli hâle gelmez; sargıdaki akım olarak ifade edilen aynı termal bütçe, sürücü gerilimsiz kalmadan önce çalışma noktası hız ekseninde daha ileri itilebildiği için daha fazla çıkış gücüne dönüştürülür. Bir eklem birini veya diğerini değil de hem torku hem hızı gerektiriyorsa, daha yüksek veri yolu ikisinin çarpımı üzerindeki tavanı yükseltir.
Akım tasarrufunun ortaya çıktığı yer: kablo demeti ve paket
Tasarruf gerçektir, ancak modülün içinde değil makine düzeyinde ortaya çıkar. Belirli bir mekanik güç için, gerilimi iki katı olan bir veri yolu yaklaşık yarı akım çeker ve kabloları, konnektörleri ve çevrelerindeki korumayı boyutlandıran şey veri yolu akımıdır. Aktüatörlerin ortak bir veri yolundan beslendiği bir makinede bu azalma, paylaşılan kablo demeti, dağıtım kartı ve paketin kendi deşarj yolu boyunca yayılır. En çok, bağlantıların uzun olduğu veya tek bir veri yolundan çok sayıda eklemin beslendiği yerlerde; en az ise kısa, tek eklemli bir tezgâh kurulumunda önemlidir. Paketin şeklini de değiştirir: aynı enerji hücre grubu başına daha az akımla verilir; bu da yükü yoğunlaştırmak yerine bir seri diziye yayar.
Hız aralığının üst ucundaki tepe penceresi için pay
Tepe tork kısa pencereli bir değerdir ve hız altında ona ulaşmak, herhangi bir akım akmadan önce sürücünün dönen motorun ürettiği ters elektromotor kuvveti yenmesini gerektirir. Daha yüksek bir veri yolu bunun için daha fazla gerilim bırakır, böylece tepe tork penceresi hız aralığının daha yukarısında da erişilebilir kalır. Bu, yüksüz hız tavanından ayrı bir faydadır ve genellikle bir makinenin daha yüksek bir veri yoluna geçmesinin pratik nedenidir: eklemin sürekli durumda daha hızlı dönmesi gerekmez, ancak hâlihazırda hızlı hareket ederken kısa bir tork patlaması vermesi gerekir. Çift değerli bir modül her iki veri yolunda da aynı tepe torku bildirir ve bu değeri yalnızca durma noktası yakınında değil, hız aralığının üst ucunda da ulaşılabilir kılan daha yüksek veri yoludur.
Daha yüksek veri yolunun sağlamadığı şeyler
48 V veri yolu nominal torku yükseltmez, indirgeme oranını değiştirmez, belirli bir çıkış torkunda üretilen ısıyı azaltmaz ve boşluk sınıfını veya rulman değerini değiştirmez. Modülün yayımlanmış çalışma ortam sıcaklığı aralığını da değiştirmez; bu, seri genelinde aynı ifadedir. Düşük hızda yerçekimine karşı tork tutmanın ağırlıklı olduğu bir görevde modül, daha yüksek veri yolundan hiçbir fayda görmez ve ek gerilim düzenleme, koruma ve yalıtım işi karşılıksız bir maliyettir. Veri yolu kararı, daha fazla voltun genel bir iyileştirme olduğu varsayımına göre değil, hız-tork görevinin şekline göre verilmelidir.
48 V'ın Kullanılabilir Olup Olmadığını Belirleyen Sistem Kısıtları
Veri yolu makineye ait olduğu için, onu kullanmaya ilişkin kısıtlar çoğunlukla makine kısıtlarıdır. Bazıları ürün kayıtlarında yayımlanmıştır ve doğrudan okunabilir; diğerleri sürücünün kendi dokümantasyonuna ve paket tasarımına bağlıdır ve sistem düzeyinde doğrulanmalıdır. Aşağıdaki liste ikisini ayırır.
Sürücünün giriş gerilimi aralığı
Modülün sürücüsü, veri yolunu gören bileşendir; dolayısıyla o sürücünün izin verilen giriş aralığı ilk kapıdır. Ürün kayıtları, modüllerin aşırı akım, aşırı gerilim ve düşük gerilime ve ayrıca aşırı sıcaklığa karşı yerleşik koruma taşıdığını belirtir; bu da sürücünün, geniş bir aralıktaki her gerilimi kabul etmek yerine üzerinde bulunduğu veri yolunu izlediği anlamına gelir. Teknik özellikteki nominal gerilim değeri bir çalışma noktasıdır, izin verilen bir maksimum değil. Bir tasarım niyeti bir modülü bir şarj çevriminin tepesinde çalıştırmaksa ya da paket makine çalışırken şarj edilebiliyorsa, o belirli modül ve ürün yazılımı için izin verilen giriş aralığı ve koruma eşikleri, paket belirlenmeden önce üreticinin güncel dokümantasyonuna göre doğrulanmalıdır.
Rejenerasyon, veri yolu geçici durumları ve geri dönen enerjinin gittiği yer
Bir yükü yavaşlatan her eklem motorunu geri tahrik eder ve geri tahrik edilen bir motor, veri yolundan çekmek yerine ona enerji geri veren bir jeneratöre dönüşür. Yalnızca bir batarya tarafından beslenen bir veri yolunda bu enerjinin gidecek bir yeri vardır. Bir tezgâh güç kaynağında ya da uzun kablo mesafesine ve sınırlı kapasitansa sahip bir veri yolunda, geri dönen enerji yavaşlama süresince veri yolunu kararlı düzeyinin üzerine itebilir ve geçici durum bir modül sorunu değil bir sistem tasarımı sorunu hâline gelir: kapasitans boyutlandırma, frenleme düzenleri ve güç kaynağının tepkisi hesaba girer. İlgili değer nominal veri yolu gerilimi değil, belirli bir yavaşlama profilinin geri verdiği enerjidir; bu da yük ataletine, eklem hızına ve görev çevrimine bağlıdır. Bu profil aktüatör kaydından okunmak yerine makineden türetilmelidir.
Yalıtım, konnektörler ve 60 V DC sınırı
Elektrik güvenliği çerçeveleri, nominal 48 V DC veri yolunu genellikle güvenlik ekstra düşük gerilimi (SELV) olarak ele alınan aralıkta, bir dizi ulusal ve uluslararası standartta görünen 60 V DC eşiğinin altında kabul eder; bu, gerilimin mobil makineler için popüler olmasının bir nedenidir. Uygulanabilir standart ve yerel uygulaması, bağlayıcı belgeler olarak kalır ve eşik, nominal değere değil gerçek maksimum veri yolu gerilimine uygulanır. Modülün kendi arayüzlerindeki termal ve akım değerleri ayrı sorulardır ve bir makine için belirlenen konnektör ve kablolama uygulaması, gerilim sınıfına ilişkin genel bir varsayım yerine modül üreticisinin o arayüz için yayımladığına uymalıdır.
Paket, şarj cihazı ve BMS sonuçları
Nominal 48 V veri yolu normalde bir seri lityum iyon hücre dizisinden oluşturulur ve dizinin tam şarj gerilimi nominal değerin üzerinde yer alır; bu, herhangi bir aktüatörün teknik özelliği değil hücre kimyasının bir özelliğidir. Bunun iki sonucu vardır. Birincisi, aşağı akıştaki her şey yalnızca nominal düzeyi değil, şarj aralığının tepesini de tolere etmelidir. İkincisi, paketin batarya yönetim sistemi, şarj profili ve deşarj kesme noktası, yavaşlayan bir eklemin ürettiği kısa sapmalar dahil olmak üzere aktüatörün gerçekte ne gördüğünü tanımlar. Bir aktüatörün izin verilen aralığı ile bir paketin çalışma aralığı farklı belgelerde yayımlandığında, kesişim tasarım aralığıdır ve nominal değerlerin örtüştüğünü varsaymak yerine bu kesişimi yazmakta yarar vardır.
Termal davranış ve görev çevrimi
Sürekli tork üzerindeki termal sınır sargıya ve ısının ondan çıkış yoluna aittir ve veri yoluyla birlikte hareket etmez. Daha düşük veri yolunda termal açıdan sınırda olan bir eklem, 48 V'ta da termal açıdan sınırda kalır; çünkü belirli bir torktaki akım ve dolayısıyla bakır kaybı değişmez. Daha yüksek veri yolunun değiştirdiği şey, bakır kaybı ile ondan kullanılabilir mekanik çıktı arasındaki bölüşümdür. Düşük hızda uzun tutma fazlarının olduğu ya da zamanın büyük bölümünün nominal torka yakın geçtiği bir görevde belirleyici kısıt termal tasarımdır ve veri yolu kararı ikincildir. Hızlı ve hafif yüklü hareketin hâkim olduğu bir görevde ise belirleyici olan hız tavanıdır ve veri yolu kararı birincildir.
Yayımlanmış dokümantasyonun açık bıraktığı sorular
Bir sistem tasarımını kapatmak için gereken her sayı bir ürün sayfasında görünmez. Sürücünün izin verilen giriş aralığı ve koruma eşikleri, modülün belirli bir yavaşlama profili altındaki davranışı, modül uzun bir süre hız aralığının tepesinde çalıştığında geçerli olan tork düşürme ve göreve özgü sürekli tork, bir ürün sayfasında yayımlanan değerler değil sistem sorularıdır. Yanıtlanabilirler ve üreticinin kontrol dokümantasyonu ile uygulama desteği doğru kaynaktır, ancak paket ve kablo demeti sabitlenmeden önce doğrulanmalıdırlar. Nominal gerilim değerini izin verilen veri yolu, tepe tork değerini de kullanılabilir tork olarak ele almak, bir 48 V tasarımının yanlış boyutlandırılmasının en yaygın yoludur.
48 V Robotik Aktüatörler: Teknik Özellik Karşılaştırma Matrisi
Aşağıdaki tablo, Robotik Aktüatörler kategorisinde şu anda listelenen her 48 V robotik aktüatörü tek bir teknik özellik kümesi olarak okur; yayımlanmış nominal torka göre sıralanmıştır, böylece hafif eklemlerden yük taşıyanlara geçiş sütunun kendisinde görünür. Her değer, üreticinin o model için yayımladığı ve bu platformun ürün kayıtlarında tuttuğu değerdir. Nominal gerilim yayımlandığı gibi gösterilir, dolayısıyla çift değerli bir kayıt her iki düzeyle birlikte görünür.
| Model | Nominal Gerilim | Nominal Tork | Tepe Tork | İndirgeme Oranı | Ağırlık | Gövde ölçüsü |
|---|---|---|---|---|---|---|
| AK60-6 V3.0 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 380 g | Ø79 × 43 mm |
| AKA60-6 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 460 g | Ø80 × 51.2 mm |
| AK80-6 KV100 | 48 V | 6 Nm | 12 Nm | 6:1 | 485 g | Ø98 × 38.5 mm |
| AK70-10 KV100 | 24/48 V | 8.3 Nm | 24.8 Nm | 10:1 | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 8.5 Nm | 29.2 Nm | 9:1 | 540 g | Ø89 × 49 mm |
| AK80-9 V3.0 KV100 | 48 V | 9 Nm | 22 Nm | 9:1 | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 10 Nm | 25 Nm | 8:1 | 570 g | Ø98 × 43.9 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 18 Nm | 48 Nm | 9:1 | 960 g | Ø98 × 61.7 mm |
| AK10-9 V3.0 KV60 | 48 V | 18 Nm | 53 Nm | 9:1 | 940 g | Ø98 × 61.7 mm |
| AKA10-9 KV60 | 48 V | 18 Nm | 53 Nm | 9:1 | 1060 g | Ø100 × 70 mm |
| AK60-39 V3.0 KV80 | 48 V | 24 Nm | 72 Nm | 39:1 | 750 g | Ø79 × 67 mm |
| AK80-64 KV80 | 24/48 V | 48 Nm | 120 Nm | 64:1 | 850 g | Ø98 × 61.9 mm |
| AKH70-16 V1.0 KV41 | 48 V | 26 Nm | 78 Nm | 16:1 | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 74 Nm | 222 Nm | 48:1 | 1396 g | Ø90 × 81.5 mm |
Üretici tarafından yayımlandığı şekilde nominal gerilim, nominal tork, tepe tork, indirgeme oranı, kütle ve gövde ölçüsü; Robotik Aktüatörler kategorisinde şu anda listelenen ve 48 V veri yolunu kabul eden modeller için, nominal torka göre sıralanmıştır. Nominal tork, sargının termal sınırları içindeki sürekli değerdir; tepe tork ise kısa pencereli bir değerdir. Tek bir gerilim değeri tek veri yollu bir modül anlamına gelir; çift değer ise modülün her iki düzeyde yayımlandığını, karşılık gelen hız ve güç değerlerinin de her biri için ayrı ayrı yayımlandığını gösterir. Gövde ölçüsü, dış çap çarpı gövde uzunluğu olarak verilir ve mil, kablo ile konnektör taşmalarını içermez.
Matris gerilim sütunu boyunca değil tork sütunu boyunca okunduğunda iki şey öne çıkar. Birincisi, 48 V'a ulaşan modüller ayrı bir ürün ailesi değildir: 79 mm gövdede 3 Nm'lik bir üniteden 1396 g'da 74 Nm'lik bir üniteye kadar uzanırlar ve iki 6:1 modülü tablonun altında yer alırken 24 Nm kaydı ile 48 Nm kaydı arasında 24:1'lik bir tork sıçraması görünür. İkincisi, bu kategoride veri yolu desteği neredeyse evrenseldir. Şu anda listelenen on sekiz kaydın on dördü 48 V'u kabul eder; kabul etmeyen dördü de aralığın hafif ucundadır ve her biri tek bir 24 V değeriyle yayımlanmıştır. Dolayısıyla 48 V etrafında kurulan bir makine, dar bir kısa liste yerine tek bir üreticiden geniş bir eklem boyutu seçeneğine sahiptir.
Tabloyu bir kısa liste olarak okumak, yalnızca gerilimin neden zayıf bir filtre olduğunu da gösterir. AK60-6 V3.0 KV80 ile AKA60-6 KV80 aynı nominal ve tepe torku, aynı oranı ve aynı veri yolu desteğini yayımlar ve esas olarak paketlemede farklılaşır: AKA ünitesi 80 g daha ağır ve 8.2 mm daha uzundur, çapı biraz daha küçüktür. AK10-9 V3.0 KV60 ile AKA10-9 KV60 da aynı tork ve oran değerlerini yayımlar ve 120 g kütle farkıyla ayrılır. Bu seçimler veri yoluyla değil yapı ve entegrasyonla ilgilidir ve mekanik gereksinim tanımına göre yapılmalıdır.
Onaltıyı Gerilime Göre Değil Göreve Göre Okumak
Kategori genelinde veri yolu desteği neredeyse evrensel olduğu için listeyi daraltmanın yararlı yolu, her modülün uyduğu görevdir. Aşağıdaki gruplar gerilime değil yayımlanmış torka ve orana göre ilerler; çünkü bir eklem gereksinimi bu iki değere göre yazılır.
6:1 ikilisi: AKA60-6 KV80 ve AK60-6 V3.0 KV80
Her iki modül de 6:1 oranında 3 Nm nominal ve 9 Nm tepe tork yayımlar ve ikisi de 48 V'u kabul eder. Düşük oran, onları çıkış torklarına göre 48 V grubundaki en hızlı eklemler yapar: AK60-6 V3.0 KV80, 24 V'ta 320 rpm ve 48 V'ta 640 rpm yüksüz hız yayımlar ve AKA60-6 KV80 de aynı ikiliyi yayımlar. 48 V veri yolunda her iki ünite de tablodaki hiçbir yüksek oranlı modülün yaklaşamadığı bir eklem tarafı hıza ulaşır. Aralarındaki fark paketleme ve kütledir: AK60-6 V3.0 KV80, 79 mm x 43 mm gövdede 380 g ile ikisinin daha hafifidir; AKA60-6 KV80 ise 80 mm x 51.2 mm gövdede 460 g'dır. Her ikisi de hafif yük altında hızlı hareket etmesi gereken distal bir eksene uygundur ve hiçbiri büyük bir statik tork tutması gereken bir eksene uygun değildir.
Aralığın ortası: 8:1, 9:1 ve 10:1
48 V'ta bu bandı dört modül doldurur ve yayılım, oran değerlerinin düşündürdüğünden daha geniştir. AK80-9 V3.0 KV100, 490 g ağırlığında ve 98 mm x 38.5 mm gövdede 9:1 oranında 9 Nm nominal ve 22 Nm tepe tork yayımlar. AK80-8 KV60, 570 g ağırlığında ve 98 mm x 43.9 mm gövdede 8:1 oranında 10 Nm ve 25 Nm yayımlar. AK70-10 KV100, 621 g ağırlığında ve 89 mm x 50.25 mm gövdede 10:1 oranında 8.3 Nm ve 24.8 Nm yayımlar; AK70-9 V3.0 KV60 ise 540 g'da 9:1 oranında 8.5 Nm ve 29.2 Nm yayımlar. Bu kadar yakın oranlar ayrı çalışma rejimlerinden çok bir ince ayar aralığıdır ve bant içindeki seçim genellikle gövde ölçüsüne, kütleye ve eklemin aralığının tepesinde ne kadar hıza ihtiyaç duyduğuna bağlıdır. Tepe torkun sürekli torktan daha önemli olduğu yerlerde izlenmesi gereken model AK70-9 V3.0 KV60'tır; çünkü 29.2 Nm'lik tepe değeri, dördün en düşük kütlesinde bandın en yükseğidir.
Ağır eklemler: AK60-39 V3.0 KV80, AK80-64 KV80, AKA10-9 KV60 ve AK10-9 V3.0 KV60
18 Nm nominal değerinin üzerinde tablo iki yaklaşıma ayrılır. AK10-9 V3.0 KV60 ile AKA10-9 KV60, 9:1'de yüksek oranlı yolu izler ve sırasıyla 940 g ve 1060 g'da, 53 Nm tepe ile 18 Nm nominal yayımlar; 9:1 oranını eklem tarafı bir hızda kullanılabilir kılan daha yüksek veri yoludur, çünkü 9:1 bir modülün sunabileceği 48 V yüksüz değeri 320 rpm'dir. AK60-39 V3.0 KV80 ile AK80-64 KV80 ise diğer yolu izler ve indirgeme kademesi üzerinden hızı torkla değişir: 39:1, 750 g'da 24 Nm nominal ve 72 Nm tepe verir; 64:1 ise 850 g'da, 24 V'ta 37 rpm ve 48 V'ta 75 rpm yüksüz hızla, 48 Nm nominal ve 120 Nm tepe verir. Bir eklemin bir yükü uzun süreler boyunca yerçekimine karşı tutması gerektiğinde, veri yoluyla değil oranla satın alınan birim akım başına tork, iş başındaki mekanizmadır.
İçi boş mil: AKH70-16 V1.0 KV41 ve AKH70-48 V1.0 KV41
İki içi boş milli modül, veri yollarıyla değil indirgeme oranlarıyla ayrılır ve model numaraları, açıklığa kavuşturmaya değer bir yanlış okumaya davetiye çıkarır. AKH70-48 V1.0 KV41'deki "48", 48:1'lik bir indirgeme oranıdır, 48 V değeri değildir; aynı modül 48 V'ta yayımlanmıştır ve AKH70-16 V1.0 KV41 de 16:1'de öyle. İkisi de aynı 41 KV sargıyla çalışır. AKH70-16 V1.0 KV41, 879 g'da 26 Nm nominal ve 78 Nm tepe tork yayımlar; AKH70-48 V1.0 KV41 ise 81.5 mm gövde uzunluğunda, 1396 g'da 74 Nm ve 222 Nm yayımlar. İkilisi ayırt edici kılan şey deliktir: içi boş mil kabloları eklemin içinden geçirir; bu da eklemin torkunu değil, çok eklemli bir uzvun kablo demeti mimarisini değiştirir. 48:1 ünitesi, burada şu anda listelenen en yüksek torklu 48 V modülüdür ve 16:1 ünitesi, 48:1 oranıyla gelen çok düşük çıkış hızı olmadan deliğe ihtiyaç duyan bir eklem için orta basamaktır.
İki yarı doğrudan tahrik modülü: AKE80-8 KV30 ve AKE90-8 KV35
Bu karşılaştırmaya 48 V modüller kazandıran diğer kategori Yarı Doğrudan Tahrik Aktüatörleridir ve iki 48 V üyesi, sistem tasarımı açısından önem taşıyan bir biçimde AK serisinden farklı davranır. AKE80-8 KV30, 570 g ağırlığında ve 87 mm x 32 mm gövdede 8:1 oranında 12 Nm nominal ve 30 Nm tepe tork yayımlar; AKE90-8 KV35 ise 1400 g ağırlığında ve 107.5 mm x 43.5 mm gövdede 8:1 oranında 55 Nm nominal ve 170 Nm tepe tork yayımlar. İkisi de ailenin tanımlayıcı özelliği olan ve grubun ayrı ele alınmasının nedeni olan 8:1 oranı etrafında kurulmuştur: düşük oran eklemi duyarlı ve geri tahrik edilebilir tutar ve tork, derin bir indirgeme kademesinden değil motordan gelir. Ailenin üçüncü üyesi AKE60-8 KV80 yalnızca 24 V'ta yayımlanmıştır; aynı kategoride yer almasına karşın 48 V karşılaştırmasında görünmemesinin nedeni budur.
Sistem tasarımı açısından önemli nokta şudur: üreticinin karşılaştırma tablosu AKE modüllerini sürücü kartı olmadan listelerken AK ve AKH modülleri bir sürücü kartıyla listelenir ve AKE80-8 KV30'un aksesuar paketi, sürücü elektroniği yerine ayrı bir algılama mıknatısı içerir. Bu, yetenek farkı değil sistem düzeyinde bir farktır: modül hâlâ bir FOC sürüş yöntemi ve aynı cıvatalı entegrasyonu yayımlar, ancak sürücü ve gerilim aralığı modülün dışında, makinenin kendi elektroniğinde yer alır; bu yüzden giriş aralığı, koruma düzeni ve kablo demeti entegratör tarafından belirlenmelidir. AK serisi sürücüsü gövde ölçüsünün içinde geldiğinde, AKE serisi bu kararı makinenin içine taşır. Belirli bir modül için düzen, beklediği geri bildirim elektroniği dahil, elektrik mimarisi sabitlenmeden önce üreticinin güncel dokümantasyonuna göre doğrulanmalıdır.
Tek bir eklemi hem 24 V hem 48 V için tasarlamak
Çift değerli beş modül belirli bir mühendislik seçeneğini mümkün kılar ve bunu tam olarak ifade etmekte yarar vardır. Bir makine, sargısı her iki düzeyde yayımlanmış bir modül etrafında belirlenebilir; ardından prototipte daha düşük veri yolunda, üretimde ise daha yüksek veri yolunda çalıştırılabilir; baştan sona aynı indirgeme oranı, aynı gövde ölçüsü, aynı kütle ve aynı nominal tork korunur. Yalnızca hız tavanı ve belirli bir akımda kullanılabilir güç değişir. Aşağıdaki tablo o beşi için yayımlanmış hız ikililerini ortaya koyar; değişimin tamamı budur.
| Model | Nominal Gerilim | Nominal Hız (24 V) | Nominal Hız (48 V) | Yüksüz Hız (24 V) | Yüksüz Hız (48 V) | İndirgeme Oranı |
|---|---|---|---|---|---|---|
| AK10-9 V2.0 KV60 | 24/48 V | 109 rpm | 228 rpm | 160 rpm | 320 rpm | 9:1 |
| AK60-6 V3.0 KV80 | 24/48 V | 233 rpm | 490 rpm | 320 rpm | 640 rpm | 6:1 |
| AK70-10 KV100 | 24/48 V | 148 rpm | 310 rpm | 240 rpm | 480 rpm | 10:1 |
| AK80-64 KV80 | 24/48 V | 23 rpm | 48 rpm | 37 rpm | 75 rpm | 64:1 |
| AKA60-6 KV80 | 24/48 V | 200 rpm | 400 rpm | 320 rpm | 640 rpm | 6:1 |
Robotik Aktüatörler kategorisinde şu anda listelenen çift değerli modüller için üretici tarafından yayımlandığı şekilde nominal hız, yüksüz hız ve indirgeme oranı; 24 V ve 48 V değerleri ayrı sütunlarda gösterilmiştir. Nominal hız, nominal torktaki çıkış tarafı değeridir; yüksüz hız ise çıkış tarafı tavanıdır. Her kayıtta iki sütun tek bir nominal torku, tek bir tepe torku ve tek bir nominal akımı paylaşır; bu da ikiliyi iki elektriksel çalışma noktasına sahip tek bir mekanik spesifikasyon olarak kullanılabilir kılan şeydir.
Bir 48 V Robotik Aktüatörü Ekleme Eşleştirmek
Yeniden işi önleyen sıra kısadır ve herhangi bir model numarası ortaya çıkmadan önce başlar. Veri yolu ilk karar değil son kararlardan biridir; çünkü yalnızca mekanik rolü zaten sabitlenmiş bir modülün elektriksel çalışma noktasını değiştirir.
Veri yolundan önce görevi sabitlemek
Eklem gereksinimi bir hız ve bir torktur; her birine bir süre eşlik eder. Yerçekimine karşı sürekli tork, bir yakalama ya da iniş için kısa bir pencere ve hareket profilinin aralığının tepesinde ihtiyaç duyduğu eklem hızı üç ayrı sayıdır ve modül bu üçüne göre seçilir. Ancak bunlar yazıya döküldükten sonra veri yolu kararı yanıtlanabilir hâle gelir: seçimi sürekli tork değeri belirliyorsa işi oran ve termal yol yapar ve veri yolu ikincildir; gereksinim tanımının sıkı olduğu şey aralığın tepesindeki hızsa, kaldıraç veri yoludur ve çift değerli bir modül seçeneği açık tutar. Tepe tork değerini süresi olmadan yazıya dökmek, bir eklemi aşırı spesifiye etmenin en yaygın yoludur; çünkü tepe tork, kullanılabilir bir tork değil kısa pencereli bir değerdir.
Ardından deliği ve montaj gövde ölçüsünü sabitlemek
Görev sabitlendiğinde, benzer tork yayımlayan adaylar arasında mekanik gereksinim tanımı karar verir. Aynı nominal ve tepe tork değerlerine sahip iki modül, yüz gramdan fazla ve birkaç milimetre gövde uzunluğu kadar farklılaşabilir ve çok eklemli bir uzuvda bu fark, tabana daha yakın her eklemde yeniden ödenir. Kabloların eklemin çevresinden değil içinden geçmesi gerektiğinde, içi boş mil seçeneği tüm uzvun kablo demeti mimarisini değiştirir ve ilgili boyut AKH modüllerinin torku değil 7 mm'lik deliğidir. Kütle, gövde ölçüsü ve delik mekanik gereksinim tanımına göre belirlenir ve veri yolundan etkilenmez; önce bunların netleştirilmesinin gerilim kararını serbest bırakmasının nedeni budur.
Yayımlanmış dokümantasyonun taşımadığı değerleri doğrulamak
Kısa liste bir ya da iki adaya indiğinde kısa bir soru kümesi kalır ve bunlar bir teknik özellik tablosuna değil üreticiye aittir. Sürücünün izin verilen giriş gerilimi aralığı ve koruma eşikleri, görevin gerçekte ihtiyaç duyduğu süre boyunca hız aralığının tepesinde tutulabilecek tork, modülün makinenin üreteceği yavaşlama profili altındaki davranışı ve entegre sürücüsü olmayan bir modülün beklediği geri bildirim düzeni. Bu platformdaki kayıtlar yayımlanmış değerleri taşır ve bunların ötesindeki her şey için doğruluk kaynağı üretici olarak kalır.
48 V Robotik Aktüatörler Nerelerde Kullanılır
Bir 48 V veri yolu, makinenin bataryayla çalıştığı ve birden fazla eklemin ortak bir kaynaktan beslendiği her yerde ortaya çıkma eğilimindedir. Bu örüntüyü bir ürün kategorisi olarak değil bir elektrik mimarisi olarak okumakta yarar vardır; çünkü aynı modül birkaç makine tipinde görünür.
Bataryayla çalışan bacaklı ve tekerlekli platformlar
Bacaklı platformlar ve tekerlekli mobil tabanlar kendi enerjilerini taşır ve bunu birkaç ekleme dağıtır. Paylaşılan kablo demetindeki akım tasarrufu da daha yüksek veri yolunun eklemde kullanılabilir kıldığı hız da sahip olunmaya değerdir ve yavaşlayan bir bacak, enerjiyi diğerlerini besleyen aynı veri yoluna geri verir; paketin ve çevresindeki koruma düzeninin sonradan akla gelen bir şey değil tasarımın parçası olmasının nedeni budur. Matrisin orta ve ağır bantlarındaki 48 V modülleri normalde kalça ve diz eksenleri için kısa listeye alınır; 6:1 ikilisi ise daha hızlı ve daha hafif eklemlere hizmet eder.
İşbirlikçi kollar ve manipülatörler
İşbirlikçi bir kol, birkaç modülü kısa bir kinematik zincirde toplar; burada distal uçtaki kütle, üstündeki her eklemde yeniden ücretlendirilir. Burada akım tasarrufu hız tavanından daha az önemlidir; çünkü bir kolun görevine yüksek torkta uzun tutma fazları değil, izleme ve erişme hâkimdir. İçi boş milli modüller, kabloları eklemlerin çevresinden değil içinden geçirerek o zincirin kablo demeti mimarisini değiştirir. Bu makine sınıfı için ilgili karşılaştırma İşbirlikçi Robot Kolu için BLDC Motorda Nelere Bakılmalı yazısıdır.
Dış iskeletler ve rehabilitasyon donanımı
Giyilebilir donanım, aktüatör kaydında görünmeyen bir gereksinim ekler: eklem, komut verilmek yerine bir kişi tarafından geri tahrik edildiğinde kabul edilebilir davranmalıdır. Bu, oranı ve modülün geri tahrik davranışını merkezî hâle getirir; 8:1 yarı doğrudan tahrik ailesinin bu sınıf için AK yelpazesinin düşük oranlı ucuyla birlikte kısa listeye alınmasının ve veri yolunun taşıyıcıya dönük davranışı yönlendirmek yerine onu izlemesinin nedeni budur. Daha geniş seçenekler Dış İskelet için BLDC Motorları: Çerçevesiz Tork Motoru mu, Entegre Aktüatör mü yazısında ortaya konmuştur.
Mobil manipülasyon ve saha donanımı
Bir makine mobil bir tabanı bir kolla birleştirdiğinde, veri yolu tek bir kaynaktan çok farklı boyut ve görevlerdeki eklemlere hizmet etmek zorundadır ve paylaşılan yolun boyutlandırmasını en büyük eklemin çektiği akım belirler. Daha yüksek bir veri yolunun akım tasarrufunun en çok değdiği durum budur ve önceki bölümün kısıt kümesi, sürücünün giriş aralığından paket ve şarj cihazı üzerinden koruma düzenine kadar, tek bir modül içinde değil tüm makine genelinde netleştirilmelidir.
Sık sorulan sorular
QAKH70-48 V1.0 KV41 gibi bir model adındaki "48", 48 V anlamına mı gelir?
Hayır. O kayıtta tiredeki sayı indirgeme oranıdır, dolayısıyla AKH70-48 V1.0 KV41 bir 48:1 modülüdür ve aynı modül 48 V nominal gerilimle yayımlanmıştır. Kardeşi AKH70-16 V1.0 KV41, aynı 41 KV sargı üzerinde bir 16:1 modülüdür ve o da 48 V'ta yayımlanmıştır. Veri yolu değeri ile oran kayıttaki ayrı alanlardır ve model numarasını bir gerilim olarak okumak, birbirinin alternatifi olmayan modüllerin karşılaştırılmasına yol açar.
QBir robotik aktüatör için 48 V veri yolu 24 V'tan daha mı iyi?
Eklemin hangi değerde eksik kaldığına bağlıdır. Çift değerli kayıtlarda 48 V çalışma noktası hız tavanını kabaca ikiye katlar ve nominal torku, tepe torku ve nominal akımı değiştirmez; dolayısıyla hızla sınırlı bir görev çok şey kazanır, yerçekimine karşı sürekli torkla sınırlı bir görev ise hiçbir şey kazanmaz. Maliyet tarafı sistem düzeyindedir: bir sürücü aralığı, koruma eşikleri, yalıtım ve konnektör uygulaması ve şarj aralığının tepesini karşılaması gereken bir paket ve şarj cihazı düzeni. Karar gerilime değil göreve aittir.
QÇift değerli bir modül 24 V'ta çalıştırılıp sonradan 48 V'a taşınabilir mi?
Çift değerin amacı budur. Her iki düzeyde yayımlanan bir modül, iki çalışma noktası arasında aynı indirgeme oranını, gövde ölçüsünü, kütleyi, nominal torku, tepe torku ve nominal akımı korur; yalnızca hız sütunları ve belirli bir akımda kullanılabilir güç değişir. Dolayısıyla bir makine daha düşük veri yolunda prototiplenip mekanik tasarım yeniden açılmadan daha yüksek olana taşınabilir; yeter ki sürücü ve paket sonradan yükseltilmek yerine baştan daha yüksek düzeye göre belirlensin.
QBir kayıt neden iki hız değeri ama yalnızca bir tork değeri yayımlar?
Çünkü tork sargıdaki akımla üretilir ve belirli bir çıkış torku için gereken akım, veri yolu gerilimi ne olursa olsun aynıdır. Dolayısıyla o kayıtlarda nominal ve tepe akım tek değerdir ve nominal ve tepe tork onları izler. Veri yolunun kontrol ettiği büyüklük hızdır: çalışma noktasının, sürücü gerilimsiz kalmadan önce hız ekseninde ne kadar ileri itilebileceğini belirler. Tek bir tork değeri ile bir çift hız değeri, iki farklı modülün değil iki veri yolu düzeyinde karakterize edilmiş bir modülün imzasıdır.
Q48 V veri yolunda sürekli torku ne belirler?
Sargı ve ısının ondan çıkış yolu, görev çevrimiyle birlikte; tıpkı herhangi bir veri yolunda olduğu gibi. Belirli bir torktaki akım veri yoluyla değişmediği için o torktaki bakır kaybı da değişmez; dolayısıyla daha düşük veri yolunda termal açıdan sınırda olan bir eklem 48 V'ta da termal açıdan sınırda kalır. Daha yüksek veri yolunun değiştirdiği şey, bu kaybın kullanılabilir mekanik çıktıya oranıdır; çünkü aynı akım daha yüksek bir hıza kadar korunabilir.
QDaha yüksek bir veri yolu kablo demeti ve paket için neyi değiştirir?
Belirli bir mekanik güç için gerilim yükseldikçe veri yolu akımı düşer ve kabloları, konnektörleri ve çevrelerindeki korumayı boyutlandıran şey veri yolu akımıdır. Eklemleri tek bir veri yolundan beslenen bir makinede bu azalma, paylaşılan kablo demeti ve dağıtım yolu boyunca yayılır ve yükün paketteki bir seri diziye nasıl dağıldığını değiştirir. Modülün kendi iç akımını, ürettiği tork belirler ve daha yüksek veri yolu bunu azaltmaz; dolayısıyla tasarruf aktüatörün içinde değil makinenin kablolamasında ortaya çıkar.
Resmî kaynaklar
CubeMars, her aktüatör için tam teknik özelliklerini, çizimini ve kontrol dokümantasyonunu içeren resmî bir ürün sayfası yayımlar ve bu sayfalar burada aktarılan her değer için doğruluk kaynağı olarak kalır - örneğin AK70-10 KV100 ürün sayfası, AK80-64 KV80 ürün sayfası ve AKH70-48 V1.0 KV41 ürün sayfası. Bir ürün sayfasının taşımadığı ayrıntılar, sürücünün izin verilen giriş aralığı, koruma eşikleri ve belirli bir görev altında geçerli olan tork düşürme dahil, bir paket belirlenmeden önce üreticinin güncel dokümantasyonuyla doğrulanmalıdır. Bu platform yayımlanmış değerleri ürün kayıtlarında tutar ve onları keşfedilebilir ve karşılaştırılabilir kılar; tasarım için doğruluk kaynağı üretici olarak kalır.
Sonraki adımlar
Ayrıntılı okumak yerine kısa liste çıkarmak için platformdaki üç araç işi sırayla görür. Her modeli ve teknik özelliklerini yan yana görmek için Robotik Aktüatörler kategorisinin tamamını incelemek, torka, gerilime ve kütleye göre daraltmak için Seçim aracını kullanmak ve ardından adayları Ürün Karşılaştırma alanına yerleştirmek. Eklemin rijit olmak yerine tasarım gereği uyumlu kalması gerektiğinde, doğal sonraki durak Yarı Doğrudan Tahrik Aktüatörleri kategorisidir ve bu ailenin arkasındaki oran savı Yarı Doğrudan Tahrik Aktüatörleri: 8:1 Oranın Sağladığı yazısında ortaya konmuştur.
İki yazı daha, bu konunun bir veri yolu kararının çözmediği kısımlarını taşır. Robotik Aktüatörler: Robot Eklemleri İçin Doğru Entegre Aktüatör Nasıl Seçilir yazısı, entegre bir modülün iç yapısını ve bir seçimi belirleyen teknik özellik eksenlerini ele alır. Eklem modülü nasıl seçilir: 190 g'dan 1.4 kg'a beş CubeMars aktüatör yazısı ise aynı modülleri bilekten ağır kalçaya kadar eklem konumuna göre izler ve mekanik gereksinim tanımı netleştiğinde ama eklem boyutu netleşmediğinde doğru yol arkadaşıdır.
Kısa özet: önce eklem görevini, ikinci olarak deliği ve gövde ölçüsünü sabitlemek, ardından veri yolunu görevin gerçekte eksik kaldığı değere göre belirlemek. 48 V veri yolu hız ve akım payı satın alır ve torku olduğu yerde bırakır; bunun ötesindeki her şey, sürücü aralığından pakete kadar, donanım sipariş edilmeden önce yazıya dökülmesi gereken bir sistem kararıdır.