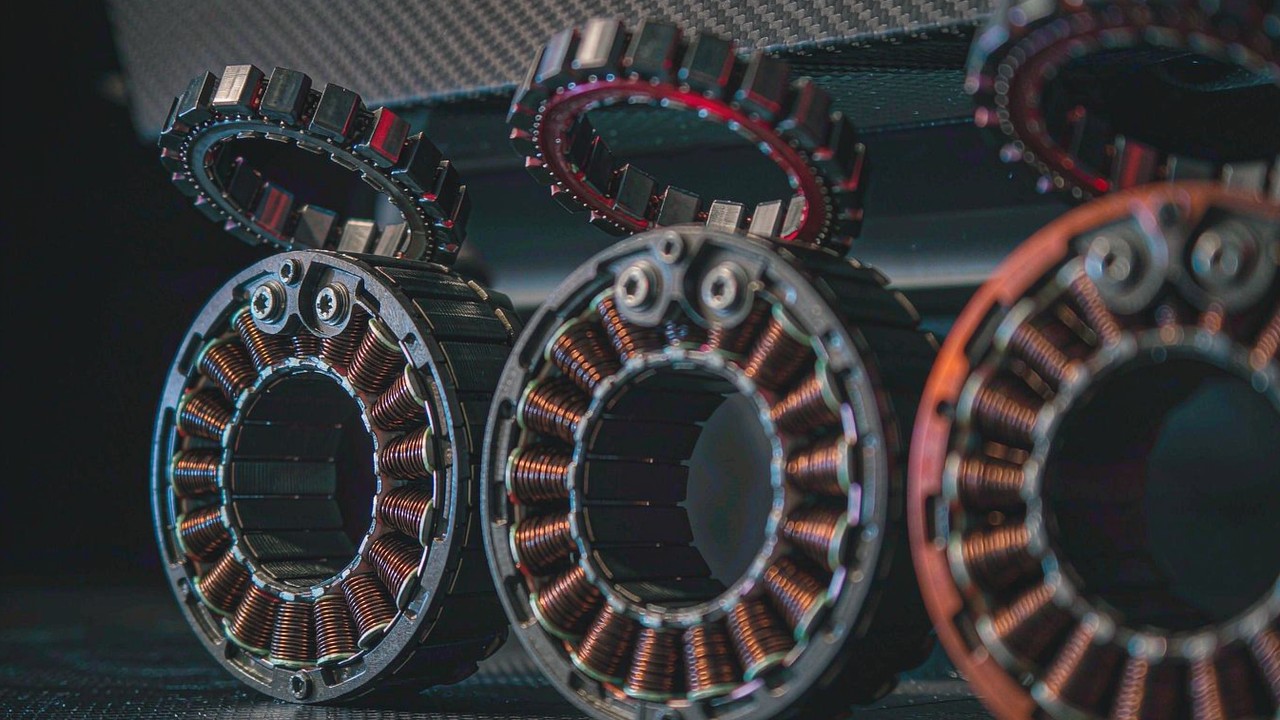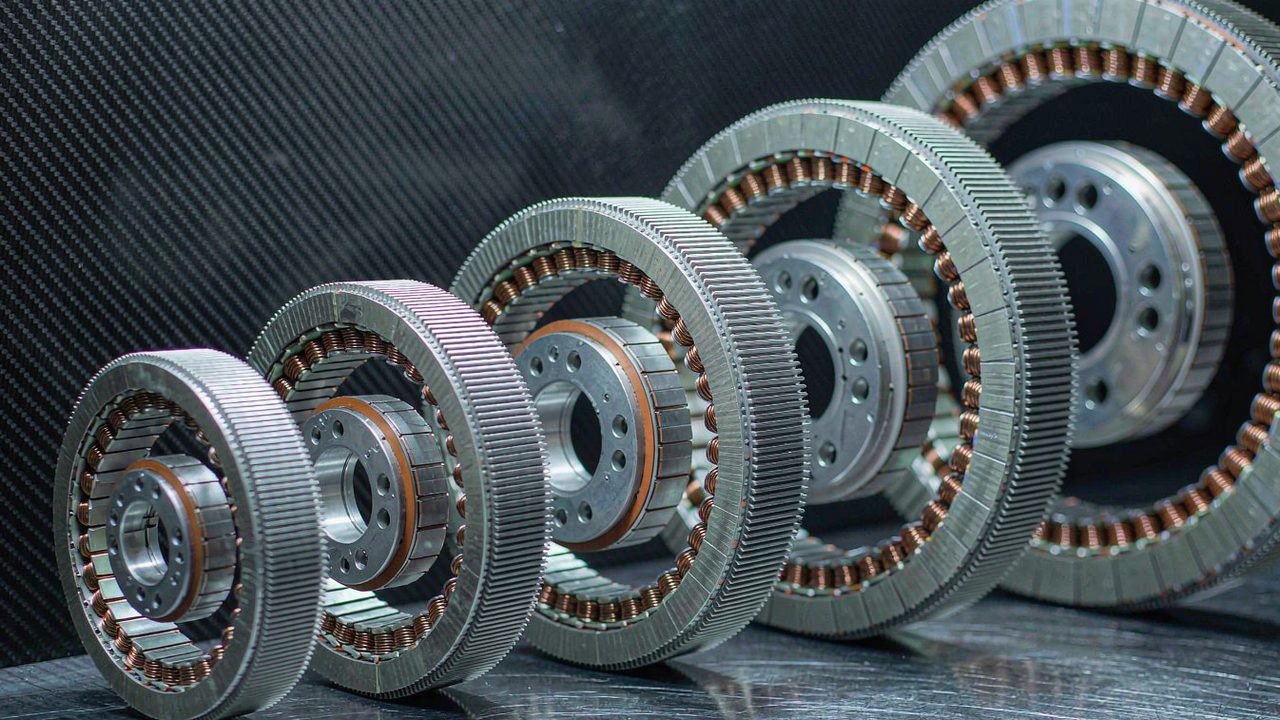
Çerçevesiz bir tork motoru, aralarında hiçbir şey bulunmayan iki parça olarak gelir: bir gövde ölçüsüne göre sarılmış ve lamine edilmiş bir stator ile mıknatısları taşıyan bir rotor; muhafaza yok, kendine ait rulman yığını yok ve mil yok. Bütün mesele budur ve Çerçevesiz Tork Motorları kategorisinde şu anda listelenen on iki kitin tek bir eksende hizalanıp sırayla okunamamasının nedeni de budur. On ikiden ikisi 40 g veya daha az ağırlığındadır ve yayımlanan tepe torkları bir newton metrenin yüzde birlikleriyle ölçülür. Biri 838 W için anma değerine sahiptir ve 12 Nm yayımlar. 20 g'lik giriş noktası ile aralığın tepesindeki 710 g arasında yayımlanan tepe tork 0.072 Nm'den 12 Nm'ye uzanır ve bu yayılımın iki ucundan alınan bir ünite, hiçbir uygulamada diğerinin yerini tutmaz. Dolayısıyla faydalı soru on ikiden hangisinin en güçlü olduğu değil, uzaktaki ve hafif yüklü bir eksene uyan bant ile bir insanı ya da bir faydalı yükü taşıyan çalışan bir ekleme uyan bant ve bir bağlantıyı değil bir makineyi hareket ettirmek zorunda olan bant arasındaki sınırın nereye düştüğüdür.
Kısa Yanıt
Yayımlanan tepe torka göre sıralandığında, on iki ünite örtüşmeyen ve kayıtta belirgin boşluklarla ayrılan üç banda düşer: 20 g ile 105 g arasında 1 Nm tepe değerde veya altında dört ünite, 156 g ile 270 g arasında 1.63 Nm ile 2.68 Nm tepe değer arasında dört ünite ve 352 g ile 710 g arasında 4 Nm tepe değer ve üzerinde dört ünite. Bu sıralama bir pazarlama ayrımı değildir. Yayımlanan anma akımının yükseldiği sıradır, dış çapın yükseldiği sıradır ve sargının tek bir 16 V veya 24 V tasarımından, daha büyük bir sargının istediği akımı gerçekten taşıyabilen 48 V bir veri yoluna ya da çoklu veri yolu tasarımına geçtiği sıradır. Çerçevesiz Tork Motorları kategorisi bir bütün olarak okunduğunda, on ikinin tek bir güç sıralamasında toplanamamasının nedeni bu merdivendir.
Üç bandın tamamını kesen ve bantların kendisinden daha önemli iki yapısal olgu vardır. Birincisi yerleşimdir: on ikiden yedisi iç rotorlu olup mıknatıslar bir iç rotordadır ve sargıyı dış stator taşır; beşi ise bu düzenlemeyi tersine çeviren dış rotorlu ünitelerdir. İkincisi geri bildirimdir: on iki kayıttan üçü Hall sensörleriyle birlikte verilen bir kiti tanımlar ve ikisi onlar olmadan verilen bir kiti tanımlar; geri kalan yedi kayıt - hepsi RI serisinde - geri bildirim düzenlemesini hiç belirtmez ve bu fark, motor düşük hızda komütasyona sokulmadan önce entegratörün neyi eklemesi gerektiğini değiştirir. On ikiden hiçbirinin gerekli bir zarfın içine oturmadığı durumda, yeniden spesifiye edilebilecek biçim çerçevesiz biçimdir ve bu kitlerin arkasındaki üretici böyle bir talep için bir yol belgeliyor.
Temel Değerlendirme Ölçütleri: Bu 12 Motor Nasıl Sınıflandırıldı
Aşağıdaki sınıflandırmayı beş yayımlanmış büyüklük taşır ve bunlar bu sırayla okunur, çünkü her biri bir sonrakinin açıklaması gerekeni daraltır. On iki kaydın tamamı bunların her birini yayımlar; bu aileyi katmanlı biçimde karşılaştırmayı mümkün kılan da budur.
Tepe tork katman sınırını belirler
Buradaki her ünite iki tork değeri yayımlar ve bu kılavuzdaki katman sınırları ikisinden büyüğü üzerine çizilmiştir. Tepe tork, ya sürücünün akım sınırına ulaşmasından ya da mıknatısların çalışma noktasını kaybetmesinden önce sargının kısa bir aralık boyunca ne üretebileceğini tanımlar; bir yetenek değil bir pencere hakkında bir ifadedir ve sürekli anma değerleri birbirine yakın olan kitleri ayırmanın dürüst yoludur. Bu şekilde okunduğunda on iki temiz biçimde sıralanır: birinci bantta 0.072 Nm, 0.23 Nm, 0.6 Nm ve 0.9 Nm, sonra 1.63 Nm, 1.67 Nm, 2.4 Nm ve 2.68 Nm, ardından 4 Nm, 4.1 Nm, 4.95 Nm ve 12 Nm. Bantlar arasındaki boşluklar - 0.9 Nm'den 1.63 Nm'ye ve 2.68 Nm'den 4 Nm'ye - her biri neredeyse iki kat kadardır; dolayısıyla bir sınırın yanlış tarafına yerleştirilen bir ünite marjinal bir tercih değildir.
Anma tork sürekli değerdir
İki tork sütunundan küçük olanı, bir eklemin birlikte yaşamak zorunda olduğu değerdir. Anma tork, sargı yalıtım sınıfının içinde kaldığı sürece bir kitin tutabileceği torktur ve Robotik Aktüatörler kategorisindeki entegre aktüatörlerin aksine bir dişli kademesinin arkasında değil motorun kendisinde verilir, çünkü çerçevesiz bir kitin dişli kademesi yoktur. On iki genelinde tepe değerin anma değere oranı her kayıtta yaklaşık 2.8 ile yaklaşık 3.1 arasındadır; bu, iki yayımlanmış sütun üzerinden yapılan bir aritmetiktir, dolayısıyla iki değer birlikte hareket eder ve hiçbiri gizli bir fırsat bulmak için kullanılamaz. Birlikte hareket etmeyen şey birim kütle başına torktur: en küçük iki kit kilogram başına yaklaşık 3.6 ve yaklaşık 5.8 Nm tepe tork yayımlar; 60 g ve üzerindeki üniteler ise aynı aritmetikte yaklaşık 8.6 ile yaklaşık 16.9 Nm/kg arasında seyreder. En küçük gövde ölçüleri gram başına en verimsiz olanlardır; giriş bandının bir bant olarak var olmasının ve yalnızca tepe bandın ucuz bir sürümü olmamasının nedeni budur.
Akım, güç ve arkalarındaki veri yolu
Anma akımı, bir batarya ile bir sürücünün neyi sağlaması gerektiğini ve sargıdan ne kadar ısının çıkması gerektiğini belirleyen sayıdır ve bantları en net biçimde ayıran sütundur. Birinci bant anma değerde 1.47 A ile 3.4 A arasında çeker, ikinci bant 4.8 A ile 7.1 A arasında, üçüncü bant ise 8.5 A ile 20 A arasında. Anma güç aynı merdiveni izler: giriş noktasında 18 W'dan tepede 838 W'a. Bu değerlerin arkasındaki gerilimler de onlarla birlikte hareket eder: en küçük kit 16 V'ta anma değerine sahiptir, giriş bandı ve orta bandın bir kısmı 24 V'ta, tepe bandı 48 V'ta; orta ünitelerden beşi tek bir veri yolu yerine 24 V, 36 V ve 48 V'ta çalışma noktaları yayımlar. Bir tutarlılık kaydedilmeye değerdir, çünkü bu platformun kayıtlarında evrensel değildir: on ikinin her birinde anma torku anma hızıyla çarpıp saniyedeki radyanı dakikadaki devire çevirmek, her bir kayıtta yayımlanan anma gücü yaklaşık yüzde dört içinde yeniden üretir; dolayısıyla üç sütun tek bir koşul kümesi altında alınmıştır ve çapraz okunabilir.
Muhafazası olmayan bir kitte zarf ve kütle
Bu ailede çap 25 mm ile 113.5 mm arasında, paket yüksekliği ise 13 mm ile 36.2 mm arasında değişir ve muhafaza olmadığı için yayımlanan ölçü bitmiş bir paket değil statorun kendisidir - rulmanları, mili ve montajı entegratör sağlar; dolayısıyla bir tasarımın bulması gereken radyal yer sargı ve rotordur, eksenel yer ise tek bir pakettir. Kütle, bu yerin ne kadarının dolu olduğunun dürüst göstergesidir: giriş bandında 20 g, 40 g, 60 g ve 105 g; ortada 155.9 g ile 270.4 g; tepede 352 g ile 710 g. Çerçevesiz bir eklemde bu kütle motorun durduğu yerde durur; uzaktaki bir eksen için bu sınıfı seçmenin bütün gerekçesi budur.
Kitin Hall sensörü taşıyıp taşımadığı
On iki kayıttan üçü Hall sensörleriyle birlikte verilen bir kiti adlandırır ve ikisi onlar olmadan verilen bir kiti adlandırır; ayrım RI hattı yerine RO hattı boyunca düşer: RO40 KV140 Lite ve RO50 KV108 Lite kayıtları Hall sensörleri olmadan verilen iki ünite olarak işaretlenmiştir; RO60, RO80 ve RO100 Standard kayıtları ise bunlarla birlikte verilen üniteler olarak işaretlenmiştir. Bu tek kelime çevredeki tasarımı değiştirir. Hall sensörü olmayan bir kit, sargının kendisinden türetilen bir konum kestiriminden ya da entegratörün taktığı bir enkoderden komütasyona sokulmak zorundadır ve düşük hızda veya hareketsizlikte - tutucu bir eklemin zamanının çoğunu geçirdiği yer - kestirimi elde etmek hareket hâlindekinden daha zordur. Hall sensörü olan bir kit, kutudan çıktığı hâliyle kaba bir mutlak konum verir ve başlatma yolunu basitleştirir; bunun bedeli eklem zarfının içindeki bir sensör kablolamasıdır. Soyut olarak hiçbiri daha iyi değildir; önemli olan farkın montaj işlendikten sonra keşfedilmesi yerine kayıtta belirtilmesidir.
12 Çerçevesiz Tork Motoru Teknik Özellik Karşılaştırma Matrisi
Aşağıdaki tablo, Çerçevesiz Tork Motorları kategorisinde şu anda listelenen her çerçevesiz tork motorunu tek bir teknik özellik kümesi olarak okur ve katmanların üzerine çizildiği eksen bu olduğu için yayımlanan tepe torka göre sıralar. Her değer, bu platformun ürün kayıtlarında tutulan üreticinin yayımlanmış değeridir. Hızlar motor tarafındadır; redüksiyon kademesi olmayan çerçevesiz bir kit için bu, entegratörün eklediği herhangi bir dişli düzenlemesinden sonra eklem tarafındaki değerle de aynıdır.
| Model | Nominal Tork | Tepe Tork | Nominal Güç | Anma Hızı | Gövde ölçüsü (Ø × L) | Ağırlık |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
Çerçevesiz Tork Motorları kategorisinde şu anda listelenen çerçevesiz tork motorları için yayımlanmış anma ve tepe tork, anma güç, anma torktaki anma hız, dış çap ile paket yüksekliği olarak stator gövde ölçüsü ve ağırlık; tepe torka göre sıralanmıştır. Anma tork, sargının termal sınırları içindeki sürekli değerdir; tepe tork ise kısa pencereli bir değerdir. Tek bir hız değeri tek veri yollu bir kiti gösterir; üç değer sırasıyla 24 V, 36 V ve 48 V çalışma noktalarıdır. Bunlar çıplak stator ve rotor kitleridir; dolayısıyla on iki kaydın hiçbirinde bir redüksiyon oranı, bir boşluk veya bir çıkış tarafı anma değeri görünmez.
On iki ünite tek bir sayfaya çıktığında iki okuma öne çıkar. Birincisi, bantların seçilmiş bir kesme noktasıyla değil kayıttaki boşluklarla ayrılmasıdır. 0.9 Nm tepede 105 g'lık RO50 KV108 Lite ile 1.63 Nm tepede 155.9 g'lık RI60 KV120 arasında hiç ünite yoktur ve aynısı 2.68 Nm'deki 270.4 g RI70 KV95 ile 4 Nm'deki 352 g RO80 KV105 Standard arasında da geçerlidir. Diyelim ki 1.2 Nm tepe ve 130 g isteyen bir aday listesi, iki komşunun tam ortasına geçilerek karşılanamaz, çünkü orada bir komşu yoktur.
İkincisi, küçük uçta kütle ile birim kütle başına torkun zıt yönleri göstermesidir. 20 g'lık RI20 KV600 kilogram başına 3.6 Nm tepe tork yayımlar, 40 g'lık RI30 KV260 ise yaklaşık 5.8; buna karşılık 60 g'lık RO40 KV140 Lite hâlihazırda yaklaşık 10'a ve 710 g'lık RO100 KV55 Standard yaklaşık 16.9'a ulaşır - dört değerin tamamı yayımlanmış tork ve ağırlık sütunları üzerinden yapılan aritmetiktir. Bunu küçük kitlerde bir kusur olarak okumak yanlış okumaktır. 20 g'lık bir gövdede daha az demir, daha kısa bir manyetik yol ve kütlesinin orantılı olarak daha büyük bir kısmı, geometrinin izin verdiği akıyı taşıyamayan bakırda bulunur; dolayısıyla küçük uç yoğunluk değil çözünürlük ve yakınlık satın alır.
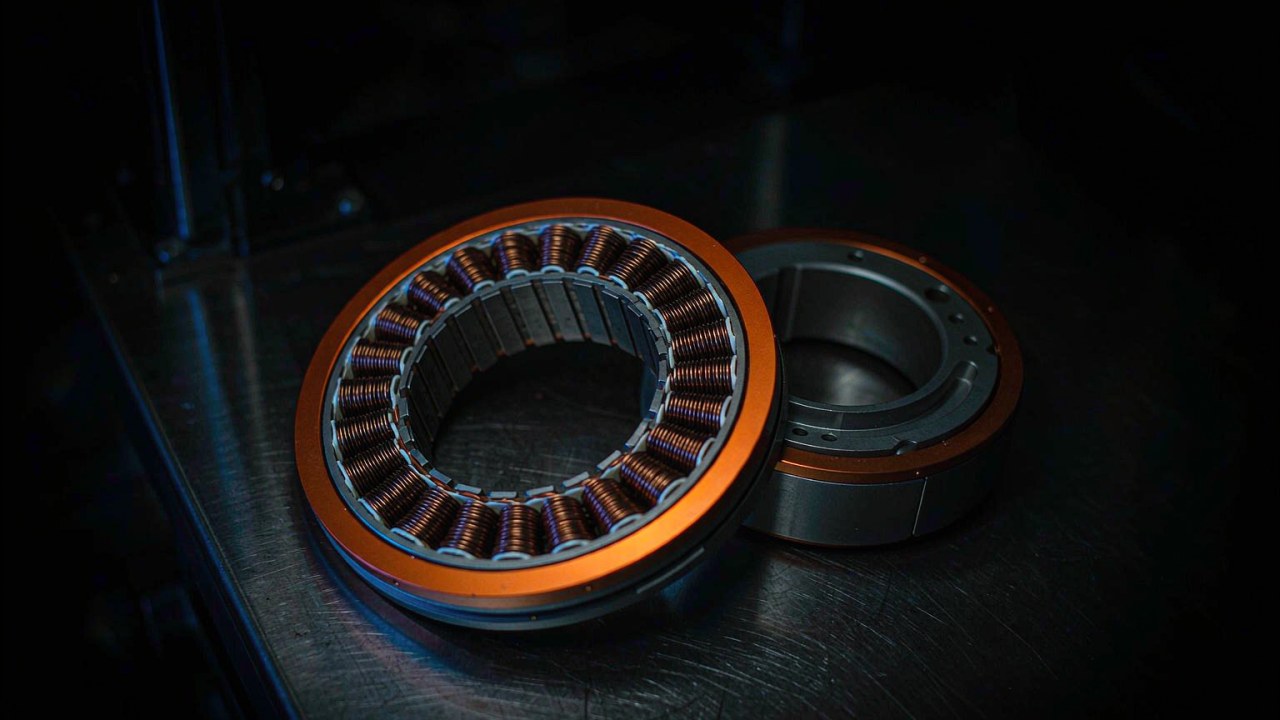
Bu tablodaki en küçük ünite, CubeMars tarafından kompakt robot eklemleri için bir çerçevesiz kit olarak gösteriliyor. Giriş bandının gerçekte neye benzediğinin en açık anlatımıdır: muhafazası, rulmanı ve mili olmayan bir stator ile bir rotor; entegre bir modülün kütle cezasının bağlayıcı kısıt olduğu uzaktaki bir eksen için boyutlandırılmıştır.
ToBMS video sayfasıYouTube'da izlemeKatman 1: Giriş ve Kompakt
Bu bantta dört ünite yer alır; hepsi yayımlanan tepe torkta 1 Nm ve altındadır ve hepsi 20 g ile 105 g arasındadır. Onları birleştiren fiyat ya da kalite değil, taşıyabildikleri görevdir: bir el veya bilek ekseni, küçük bir manipülatörün uzaktaki eklemi, hafif yüklü bir rehabilitasyon bağlantısı ya da kompakt bir kamera platformunun yönlendirme ekseni. Onları ayıran ise yerleşim ve geri bildirimdir ve bu iki kelime çevredeki tasarımı tork sütunundan daha fazla belirler. Dördü de tek veri yollu tasarımlardır - en küçüğü 16 V, diğer üçü 24 V - dolayısıyla 24 V tek beslemeye göre anma değeri olan bir sürücü bandın çoğunu zaten kapsar.
RI20 KV600 ve RI30 KV260: kompakt iç rotorlu ikili
RI20 KV600, tüm kategorinin giriş noktasıdır: 25 mm çapında ve 14.5 mm paket yüksekliğinde 20 g; 0.024 Nm anma ve 0.072 Nm tepe tork, 18 W anma güç ve 16 V veri yolunda 7452 rpm anma hız yayımlar. 9600 rpm'lik yüksüz hızı tablodaki en yüksektir ve 600 KV değeri de öyle; ikisi birlikte itmek için değil dönmek için kurulmuş bir kiti tanımlar: 25 mm'lik bir gövdede 7 kutup çiftli bir sargı faydalı tork üretmez ama bir dişli kademesinden geçtiğinde ya da küçük bir makarayı doğrudan sürdüğünde çok ince açısal çözünürlük üretir. RI30 KV260 aynı fikrin bir gövde ölçüsü büyüğüdür - 40 g, 38 mm çap, 14 mm paket - 0.076 Nm anma ve 0.23 Nm tepe tork, 33 W anma güç ve 24 V'ta 4110 rpm anma hız ile. İkisi de kayıtta son birkaç ay içindeki lansman tarihleriyle yeni gelen olarak işaretlenmiştir ve ikisi de iç rotorludur; dolayısıyla mıknatıslar entegratörün sağlayacağı milin üzerinde, sargı ise entegratörün sıkıştıracağı statorda oturur. Hiçbiri 2 A'nın üzerinde anma akım yayımlamaz; onları bir el tipi veya giyilebilir zarftaki küçük bir sürücüde pratik kılan da budur.
RO40 KV140 Lite ve RO50 KV108 Lite: Hall'sız dış rotorlu ikili
RO40 KV140 Lite ve RO50 KV108 Lite, kayıtları Hall sensörleri olmadan verilen bir kiti adlandıran iki ünitedir ve aynı zamanda bu banttaki iki dış rotorlu ünitedir. RO40, 46.3 mm çapında ve 13 mm paket yüksekliğinde 60 g ağırlıkta, 2450 rpm anma hızda 51 W anma güçle 0.2 Nm anma ve 0.6 Nm tepe tork sunar; RO50 ise bunun çoğunu ikiye katlar: 61.7 mm çapında ve 14.5 mm pakette 105 g ağırlıkta 0.3 Nm anma ve 0.9 Nm tepe tork, 66 W anma güç, 2100 rpm anma hız. Yassılık burada dış rotorlu yerleşimin asıl amacıdır: 0.6 Nm ve 0.9 Nm tepe değere ulaşan iki kit için 13 mm ve 14.5 mm eksenel yer, onları zarfı silindir değil disk olan bir ekleme sığdıran şeydir. Karşılığı eksik sensördür. Kayıtta Hall elemanı olmadığından düşük hızda ve hareketsizlikte komütasyon harici bir enkoderden ya da sensörsüz bir kestirimden gelmek zorundadır ve zamanını hareketsiz geçiren tutucu bir eklem için bu, montaj işlendikten sonra değil önce verilen bir tasarım kararıdır.
Katman 2: Orta Aralık ve İşbirlikli
Orta bant, çalışan bir eklemin en çok spesifiye edilme olasılığı olan dört üniteyi tutar: 1.63 Nm ile 2.68 Nm tepe tork, 155.9 g ile 270.4 g kütle, 4.8 A ile 8.5 A anma akımlar. Birkaç eksen arasında ortak bir bileşenin anlam kazanmaya başladığı bant budur, çünkü en hafif ile en ağır ünite arasındaki yayılım iki katın altındadır ve yayımlanan tork 1.6 Nm ile 2.7 Nm arasına yayılır. Veri yolunun da ayrıldığı bant budur: buradaki üç iç rotorlu ünite 24 V, 36 V ve 48 V'ta çalışma noktaları yayımlarken dış rotorlu ünite tek bir 48 V anma değeri yayımlar; dolayısıyla 48 V besleme tercihi eksen başına değil tüm kol için bir kez verilir.
RI50 KV100 ve RI60 KV120: 24-48 V veri yolunda iki orta iç rotorlu ünite
RI60 KV120, 60 mm çapında ve 23 mm pakette 155.9 g ile ikilinin daha hafifidir; 0.57 Nm anma ve 1.63 Nm tepe tork, 85 W anma güç ve 24 V çalışma noktasında 1440 rpm anma hız yayımlar, 48 V'ta 3190 rpm'ye çıkar. RI50 KV100 ise 54 mm çapında ve 27 mm pakette 180.8 g ile daha geniş olanıdır; 0.58 Nm anma ve 1.67 Nm tepe tork, 66 W anma güç ve 24 V'ta 1090 rpm, 48 V'ta 2600 rpm anma hız yayımlar. İkisi torkta ilk bir kestirimde birbirinin yerine geçebilecek kadar yakın, biçimde ise sonradan önem kazanacak kadar farklıdır: RI50 7 kutup çiftli bir sargı taşırken RI60 14 kutup çifti taşır, dolayısıyla RI60 düşük hızda amper başına daha fazla tork üretirken RI50 aynı veri yolunda daha hızlı döner ve daha büyük çapı ile daha kısa paketi daha yassı bir zarfa uyar. İkisi de FOC ile sürülüyor olarak kaydedilmiştir; bu, konum sensörü olmayan bir kitte düşük hızda kullanılabilir davranış elde eden komütasyon şemasıdır.
RI70 KV95: 3 Nm tepe değerin altındaki son ünite
RI70 KV95, orta bandı 76 mm çapında ve 24 mm pakette 270.4 g ile kapatır; 0.94 Nm anma ve 2.68 Nm tepe tork, 125 W anma güç ve 24 V'ta 1270 rpm anma hız yayımlar, 48 V'ta 2710 rpm'ye çıkar, anma değerde 7.1 A ile. Bantta altındaki iki üniteye göre okunduğunda, anma torku 1 Nm'ye yaklaşan ilk kittir bu; küçük bir makinede çerçevesiz bir kitin bir bağlantıyı dişli olmadan yerçekimine karşı tutabildiği nokta budur. 7.1 A'lik anma akımı orta bandın en yükseğidir, dolayısıyla arkasındaki sürücü ile kablolama da gövdeyle birlikte bir boy büyür. Üstünde 4 Nm tepe değere kadar hiçbir şey yoktur; bu yüzden tepe gereksinimi 2.7 Nm ile 4 Nm arasına düşen bir tasarım ya istediğinden daha büyük bir gövdeyi kabul etmek ya da entegre bir ünite için çerçevesiz yaklaşımı bırakmak zorundadır.
RO60 KV115 Standard: katman sınırındaki dış rotorlu ünite
RO60 KV115 Standard, orta banttaki tek dış rotorlu ünitedir ve tabloda tek başına 48 V anma değeri yayımlayan en hafif ünitedir: 73.8 mm çapında ve 23 mm pakette 248 g. 352 W anma güçle 0.8 Nm anma ve 2.4 Nm tepe tork yayımlar, 4200 rpm anma hız ve 5520 rpm yüksüz hız ile anma değerde 8.5 A çeker. Bu güç değeri bandın aykırısıdır - RI60 KV120'nin anma gücünün dört katından fazlası, neredeyse bir buçuk katı tork için - ve anma değerin alındığı hızla açıklanır, çünkü aynı torkun 4200 rpm'de verilmesi saniye başına 1440 rpm'den daha fazla iştir. Kaydı ayrıca Hall sensörüyle birlikte verilen bir kiti adlandıran üç kayıttan biridir; dolayısıyla eklemin yük altında hareketsizlikten güvenilir biçimde başlaması gereken yerde doğal orta bant tercihidir ve dış rotorlu yerleşim ona iki Lite kitinin çeyrek torkta sahip olduğu yassı disk zarfını verir.
Katman 3: Yüksek Performans ve Ağır Yük
Tepe bandı yayımlanan 4 Nm tepe torkta açılır ve 12 Nm'de kapanır; 352 g ile 710 g arasındadır ve içindeki her ünite ya tek veri yollu bir 48 V tasarımı ya da 24-48 V üç veri yollu bir tasarımdır. Çerçevesiz bir kitin bir bağlantının bileşeni olmayı bırakıp bir uzvu ya da bir makineyi hareket ettiren şey hâline geldiği yer burasıdır: iki ayaklı bir robotta kalçalar ve dizler, dört ayaklı bir robotta bacak eklemleri, tekerlek tahrik üniteleri ve bir rehabilitasyon düzeneğinin yük taşıyan eksenleri. Buradaki anma değerler, çevredeki tasarımın motor kadar önem kazanacağı kadar büyüktür: bant anma değerde 9.4 A ile 20 A arasında çeker ve bu eksenlerden birkaçı bir bataryayı ve bir termal hacmi paylaştığında tavanı tek ünite kaydı değil sistem bütçesi belirler.
RO80 KV105 Standard ve RI80 V2.0 KV75: ilk 4 Nm ikilisi
RO80 KV105 Standard, 92.6 mm çapında ve 26.4 mm pakette 352 g ile bu bandın girişidir; 490 W anma güçle 1.3 Nm anma ve 4 Nm tepe tork yayımlar, 48 V'ta 3600 rpm anma hız ve 5040 rpm yüksüz hız ile anma değerde 15 A çeker. RI80 V2.0 KV75 torkta onun yanında durur: 4.1 Nm tepe ve 1.45 Nm anma, ama çok farklı bir biçimde - 85 mm çapında ve 27 mm pakette 411 g - ve çok daha düşük bir anma güçle, 24 V'ta 1135 rpm anma hızda 172 W, 48 V'ta 2430 rpm'ye çıkar. İkisi aynı tepe torku farklı yollardan üretir. RO80 bunu tek bir 48 V veri yolunda hızla akım ve 15 A anma çekişiyle yapar; RI80 ise üç seçilebilir veri yolunda 9.4 A ile daha yavaş ve daha yüksek torklu bir sargıyla yapar. RO80 kaydı Hall sensörüyle birlikte verilen bir kiti adlandırır, RI80 ise FOC ile sürülüyor olarak kaydedilmiştir. Bir eklemin bir yükü uzun süreler yerçekimine karşı tutması gerektiğinde RI80'in düşük hız anma değeri oturulacak daha rahat yerdir; bir tekerleğin ya da hızlı bir kalça ekseninin çabucak hareket ettirilmesi gerektiğinde ise RO80'in hız değeri kararı verir.
Bu bandın üst yarısında yer alan ünite etrafında kurulmuş Transgrid Gorilla MK1 denetim platformu. Buradaki görüntünün değeri, bir tezgâh testi değil bir saha kullanımı olmasıdır: kit bir yük hücresini bir betik boyunca taşımak yerine bir makineyi arazi boyunca taşıyor; bu da çerçevesiz bir eklemin sürekli bir görev altında nasıl davrandığına dair en güçlü kanıt türüdür.
ToBMS video sayfasıYouTube'da izlemeRI100 KV105 ve RO100 KV55 Standard: aralığın tepesi
Kategorideki iki en büyük kit aynı ödünleşimde farklı konumlar alır. RI100 KV105, buradaki en geniş iç rotorlu ünitedir: 104 mm çapında ama yalnızca 26 mm paketle, 500 g ağırlığında; 252 W anma güçle 1.76 Nm anma ve 4.95 Nm tepe tork yayımlar, 24 V'ta 1370 rpm anma hızda 48 V'ta 2825 rpm'ye çıkar, anma değerde 13.6 A ile. RO100 KV55 Standard ise on ikinin önemli her boyutta en büyük kitidir: 113.5 mm çap, 36.2 mm paket, 710 g; 838 W anma güçle 4 Nm anma ve 12 Nm tepe tork yayımlar, 48 V'ta 2000 rpm anma hız ve 2550 rpm yüksüz hız ile anma değerde 20 A çeker. 55 KV değeri tablodaki en düşüktür; 113.5 mm'lik bir gövdede 21 kutup çiftli bir sargının işi budur: torku hızla değil akımla üretmek, bir batarya paketinin sağlayabileceği kadar düşük bir veri yolu geriliminde. RO100 kaydı Hall sensörüyle birlikte verilen bir kiti adlandırır ve ikisi de entegratörün ısı yolunu bilinçli planlaması gerekecek kadar büyüktür, çünkü çıplak bir statorun etrafında bir muhafaza tasarlanana kadar iletim yapacağı bir muhafazası yoktur.
Seçim Matrisi: Bir Katmanı Bir Uygulamayla Eşleştirmek
Üç bant sektörlere değil eklem konumlarına karşılık gelir, çünkü aynı motor bir giyilebilir cihazda, bir kobotta ve mobil bir platformda görünür. Aşağıdaki matris her bandı taşıyabildiği eklemler ve bu platformda o eklemlerin göründüğü uygulama kategorileriyle birlikte okur.
| Katman | Tepe Tork Bandı | Nereye Uyar | Veri Yolu | Kütle Aralığı | Temsili Ünite | Uygulama Kategorileri |
|---|---|---|---|---|---|---|
| Giriş ve Kompakt | 1 Nm'ye kadar | El, bilek ve uzaktaki eksenler; küçük yönlendirme platformları; hafif yüklü yardımcı bağlantılar | 16 V ila 24 V | 20 g ila 105 g | RI20 KV600 | Rehabilitasyon Robotu, Kobot Kolu |
| Orta Aralık ve İşbirlikli | 1.6 Nm ila 2.7 Nm | Dirsek ve ön kol eksenleri; hafif diz eksenleri; ortak bir parça numarası etrafında kurulan eklem modülleri | 24 V ila 48 V | 156 g ila 270 g | RI50 KV100 | Kobot Kolu, Eklem Modülü, Dört Ayaklı Robot |
| Yüksek Performans ve Ağır Yük | 4 Nm ila 12 Nm | Kalça, diz ve omuz eksenleri; dört ayaklı bacaklar; tekerlek tahrik üniteleri; yük taşıyan yardımcı eklemler | 24 V ila 48 V | 352 g ila 710 g | RO100 KV55 Standard | İnsansı Robot, Dış İskelet, Tekerlekli Robot, AGV |
Tepe tork bandı, tipik eklem konumları, veri yolu aralığı, kütle aralığı, her banttan temsili bir ünite ve bu platformda o eklemlerin göründüğü uygulama kategorileri. Bantlar yayımlanan tepe tork üzerine çizilmiştir ve örtüşmez; uygulama listeleri bandın kısıtlandığı yeri değil normalde kullanıldığı yeri gösterir, çünkü bir eklem konumu birden çok makine tipinde görünür.
Matristeki iki örüntü açıkça belirtilmeye değerdir. Birincisi, veri yolunun uygulamayı değil bandı izlemesidir. Bir kobottaki el ekseni ile bir rehabilitasyon eldivenindeki el ekseni ikisi de giriş bandı görevleridir ve ikisi de normalde tek bir 24 V raydan beslenir; bir eklem bütün bir uzvu yerçekimine karşı tutmak zorunda kaldığı anda kayıt 48 V'a geçer, çünkü 4 Nm ve üzerinde tutma torku, küçük bir paketin 24 V'ta kendi kayıplarını ekleyen bir yükseltici olmadan veremeyeceği bir akım ister. İkincisi, bir gereksinimin hangi banda düştüğünü ortalamanın değil eklemin gördüğü en kötü torkun belirlemesidir. Ömrünün çoğunu 0.024 Nm'de geçiren ve hızlı bir yeniden yönlendirme sırasında 0.9 Nm tepe değer alan bir bilek giriş bandına aittir ve seçilen ünite günün çoğunda tuttuğu göreve göre değil o tepe değere göre okunmalıdır. Bu temelde okunduğunda Çerçevesiz Tork Motorları kategorisi uzaktaki bir grup, çalışan eklem grubu ve makine hareket ettiren grup olarak ayrılır; yukarıdaki matrisin yeniden ifade ettiği de budur.
Her gereksinim bu on ikinin içine düşmez. Çerçevesiz bir kit bitmiş bir ürün değil bir stator ve bir rotor olduğu için aynı gövde farklı bir spesifikasyona göre sarılabilir, paketlenebilir ve delik işlenebilir ve bu modellerin arkasındaki üretici tam da bunun için bir yol belgeliyor: farklı bir paket yüksekliği, aynı veri yolunda başka bir KV için farklı bir sargı, farklı bir iç delik ya da entegratörün ihtiyaç duyduğu bir mil arayüzü. Dolayısıyla bantlar arasındaki bir boşluğa düşen bir gereksinim - yaklaşık 1.2 Nm tepe ya da 12 Nm'nin ötesi ya da on ikinin hiçbir çapının izin vermediği bir zarf - bir çıkmaz değil bir spesifikasyon sorgusudur. Yukarıdaki tablodaki her ürün sayfası üreticinin kendi sitesine bağlanır ve böyle bir sorgunun başladığı yer o bağlantıdır; bu kılavuzdaki değerler ise platform kayıtlarında tutulan yayımlanmış değerler olarak kalır.
Çerçevesiz Bir Eklem İçin Seçim Dizisi
Kararın çoğunu bu sırayla üç adım taşır, çünkü her biri bir sonrakinin sağlaması gerekeni daraltır.
Önce görevi ve en kötü durum tepe torkunu sabitleyin
Herhangi bir model numarasından önce şunları yazın: eklemin hareket ettirmesi gereken kütle, en kötü duruştaki moment kolu, görev çevrimi ve her fazın ne kadar sürdüğü ve eklemin göreceği en büyük geçici durum. Bunlardan üç değer çıkar - sürekli tutulan tork, en kötü anda gereken tork ve en hızlı fazın talep ettiği açısal hareket. Bant bunlardan ikincisine göre seçilir, bant içindeki ünite ise birincisine göre.
İkinci olarak veri yolunu ve zarfı sabitleyin
Üniteleri karşılaştırmadan önce besleme gerilimini seçin, çünkü çok veri yollu kayıtlar 24 V, 36 V ve 48 V'ta farklı değerler yayımlar ve karşılaştırma hangisinin geçerli olduğuna göre biçim değiştirir. Ardından zarfı netleştirin: paket yüksekliğine karşı dış çap ve eklemin bir disk için radyal mi yoksa bir silindir için eksenel mi yere sahip olduğu. Tork sütununda kazanan bir ünite yalnızca bu adımda kaybedebilir, çünkü 54 mm'lik bir stator ile 60 mm'lik bir stator, yayımlanan torkları bir newton metrenin birkaç yüzde biri içinde olsa da farklı bağlantı geometrilerine uyar.
Mevcut bir gövdede neyin yeniden spesifiye edilebileceğini doğrulayın
Çerçevesiz bir motor sızdırmaz bir parça numarasıyla değil sargısı, paketi ve iç deliğiyle tanımlanır; dolayısıyla on ikiyi küçük bir farkla ıskalayan bir gereksinim genellikle yeni bir geliştirme değil bir varyasyon talebidir: aynı veri yolunda başka bir KV, aynı çapta daha fazla tork için daha uzun bir paket ya da belirli bir mil için boyutlandırılmış bir iç delik. Bu konuşmanın başladığı yer üreticinin kendi ürün sayfasıdır ve yukarıdaki tablodaki her ünite oraya bağlanır.
Sık sorulan sorular
SBu on ikiyi neden kütleye ya da anma torka göre değil de tepe torka göre sıralıyorsunuz?
Çünkü tepe tork, on ikinin aralarında gerçek boşluklar bulunan üç gruba ayrıldığı tek sütundur ve bir eklem gereksiniminin genellikle ilk karşısında yazıldığı değerdir. Kütle, çok farklı yetenekteki iki üniteyi yan yana koyardı - 352 g RO80 KV105 Standard ve 411 g RI80 V2.0 KV75 sırasıyla 4 Nm ve 4.1 Nm tepe tork ama yalnızca 490 W ve 172 W anma güç yayımlar, dolayısıyla güçle sınırlı bir makinede birer alternatif değillerdir. Anma tork tüm tabloyu sıkıştırırdı, çünkü her kayıt yaklaşık 2.8 ile yaklaşık 3.1 arasında bir tepe/anma oranı tutar. Tepe tork ayrıca bir görevin en kötü anını karşılamak zorunda olan değerdir; bir inişe, bir yakalamaya ya da hızlı bir yeniden yönlendirmeye eklemin dayanıp dayanmayacağını belirleyen de budur.
SÇerçevesiz bir kit entegratöre neyi sağlamak üzere bırakır?
Stator ile yük arasındaki her şeyi: rotor montajı ve mil, rulman düzeni ve ön yükü, statoru yerinde tutan ve ısıyı ondan uzaklaştıran muhafaza ya da sıkıştırma ve kaydın Hall sensörleri olmadan verilen bir kiti adlandırdığı durumlarda konum geri bildirimi. En çok küçümsenen kalem sonuncusudur, çünkü hareketsizlikte konum tutan bir eklem hareketsizlikte konum bilgisine ihtiyaç duyar ve sensörsüz bir kestirimi elde etmek en zor tam orada olur. Kayıt bu soruyu her ünite için yanıtlar: RO40 KV140 Lite ve RO50 KV108 Lite, Hall sensörleri olmadan verilen üniteler olarak kaydedilmiştir; RO60 KV115 Standard, RO80 KV105 Standard ve RO100 KV55 Standard ise bunlarla birlikte verilen üniteler olarak.
SBirim kütle başına tork neden aralığın küçük ucunda düşüyor?
Çünkü küçük bir gövdede orantılı olarak daha az demir ve daha kısa bir manyetik yol vardır; dolayısıyla kütlesinin daha büyük bir payı, akıyı faydalı biçimde taşıyamayan bakırda bulunur ve sargı daha ince telden, daha az bakır kesitiyle kurulmak zorundadır. Yayımlanan değerlerde kilogram başına tepe tork 20 g'lık ünitede yaklaşık 3.6, 40 g'lık ünitede yaklaşık 5.8, 60 g'lık ünitede yaklaşık 10 ve 710 g'lık ünitede yaklaşık 16.9'dur. Küçük kitler bunun için daha kötü ürünler değildir; kütlelerinin durduğu yer ve küçük bir gövdenin düşük torkta verdiği çözünürlük için seçilirler ve yoğunluk o tercihin yapıldığı eksen değildir.
S2.7 Nm ile 4 Nm arasındaki boşluk gerçek bir kısıt mı?
Şu anda listelendiği hâliyle bu kategori içinde gerçektir ve eksik bir ürün hattının değil, gövde ölçülerinin nasıl kurulduğunun bir sonucudur. Gerçekten 3.2 Nm tepe torka ihtiyaç duyan bir eklemin üç pratik yolu vardır: bir üst gövdeyi 352 g'da kabul edip fazla kütleyi taşımak, Robotik Aktüatörler sınıfında bir redüksiyon kademesinin daha küçük bir motoru o aralığa çokladığı entegre bir aktüatöre geçmek ya da üreticiden mevcut bir gövdede sargı ve paket varyasyonu istemek. Üçüncü yol mevcuttur çünkü çerçevesiz bir kit monte edilmiş değil spesifiye edilmiştir, ama bu bir teslim süresi olan bir spesifikasyon sorgusudur, hazır bir seçenek değildir; boşluğun bilinmeye değmesinin nedeni bir aday listesi sabitlenmeden önce tam da budur.
SBu on ikinin dışındaki bir gereksinim yine de karşılanabilir mi?
Genellikle evet ve bu platform üzerinden değil üretici üzerinden. Çerçevesiz bir motor, motorun sızdırmaz bir parça numarasıyla değil sargısı, paketi ve iç deliğiyle tanımlandığı tek sınıftır; dolayısıyla aynı veri yolunda farklı bir KV, aynı çapta daha fazla tork için daha uzun bir paket ya da belirli bir mil için boyutlandırılmış bir iç delik isteyen bir gereksinim yeni bir geliştirme değil mevcut bir gövde üzerinde bir varyasyondur. Yol, buradaki kayıtların her ünite için bağlandığı üreticinin ürün sayfalarıdır. ToBMS spesifikasyon katmanını - neyin yayımlandığını, karşılaştırılabilir ve aranabilir olduğunu - tutar ve neyin hangi toleransla üretilebileceğinin doğruluk kaynağı üretici olarak kalır.
Resmî kaynaklar
CubeMars çerçevesiz aralığı kendi sitesinde belgeliyor ve bu tablodaki on iki ünitenin her birinin tam teknik özelliklerini, sargı verilerini ve montaj çizimini taşıyan resmî bir sayfası var. üreticinin ürün aralığı giriş noktasıdır ve bu karşılaştırmanın iki ucu tek tek belgelenmiştir - hafif uçtaki RI20 KV600 ve ağır uçtaki RO100 KV55 Standard. Platformun kategorileri genelindeki ürün dokümantasyonu Kaynaklar altında toplanmıştır. Sargı seçenekleri, termal anma değerler, özel paket ve iç delik sorguları ile sürücü yapılandırması için doğruluk kaynağı üretici olarak kalır; ToBMS keşif ve karşılaştırma katmanını tutar ve bu kılavuzda kullanılan her değer platformun ürün kayıtlarında tutulan yayımlanmış bir değerdir.
Sonraki adımlar
Bu kılavuzun en yakın yoldaşı, aynı on iki üniteyi içten dışa okuyan - stator, rotor, iki yerleşim ve her teknik özellik sütununun ne vaat ettiği - Çerçevesiz Tork Motorları: Robot Eklemleri İçin Stator ve Rotor Kiti Seçimi iken bu kılavuz onları dıştan içe, bant ve eklem konumuna göre okur. Birlikte okunduklarında bir gövde ölçüsünün ortaya çıkardığı iki farklı soruyu yanıtlarlar: çerçevesiz bir kit nedir ve belirli bir kit nereye aittir.
Tercih bu sınıf ile monte edilmiş bir sınıf arasında olduğunda, Dış İskelet için BLDC Motorları: Çerçevesiz Tork Motoru mu, Entegre Aktüatör mü iki yolu kütle, rijitlik, boşluk ve sargı ısısının nereye gitmesi gerektiği üzerinden yan yana koyar; bu, yukarıdaki matristeki herhangi bir banttan önce gelen karardır. Daha küçük bir motoru daha ağır bir ekleme ulaştıran şey bir redüksiyon kademesi olduğunda, Yarı Doğrudan Tahrik Aktüatörleri: 8:1 Oranın Sağladığı düşük oran durumunu ve Robotik Aktüatörler: Robot Eklemleri İçin Doğru Entegre Aktüatör Nasıl Seçilir monte edilmiş alternatifi tümüyle ele alır.
Araştırmak yerine adayları daraltmak için Seçim bölümünde adayları tork, gerilim, kütle ve zarfa göre filtreleyin ve Ürün Karşılaştırma alanında karşı karşıya koyun. Matriste adı geçen eklem konumları için platform adayları İnsansı Robot, Dış İskelet, Dört Ayaklı Robot, Rehabilitasyon Robotu, Eklem Modülü, Kobot Kolu, Tekerlekli Robot ve AGV altında gruplar. Burada karşılaştırılan on iki ünitenin tamamı Çerçevesiz Tork Motorları kategorisinde yer alır ve CubeMars sayfası aralığın geri kalanını toplar.