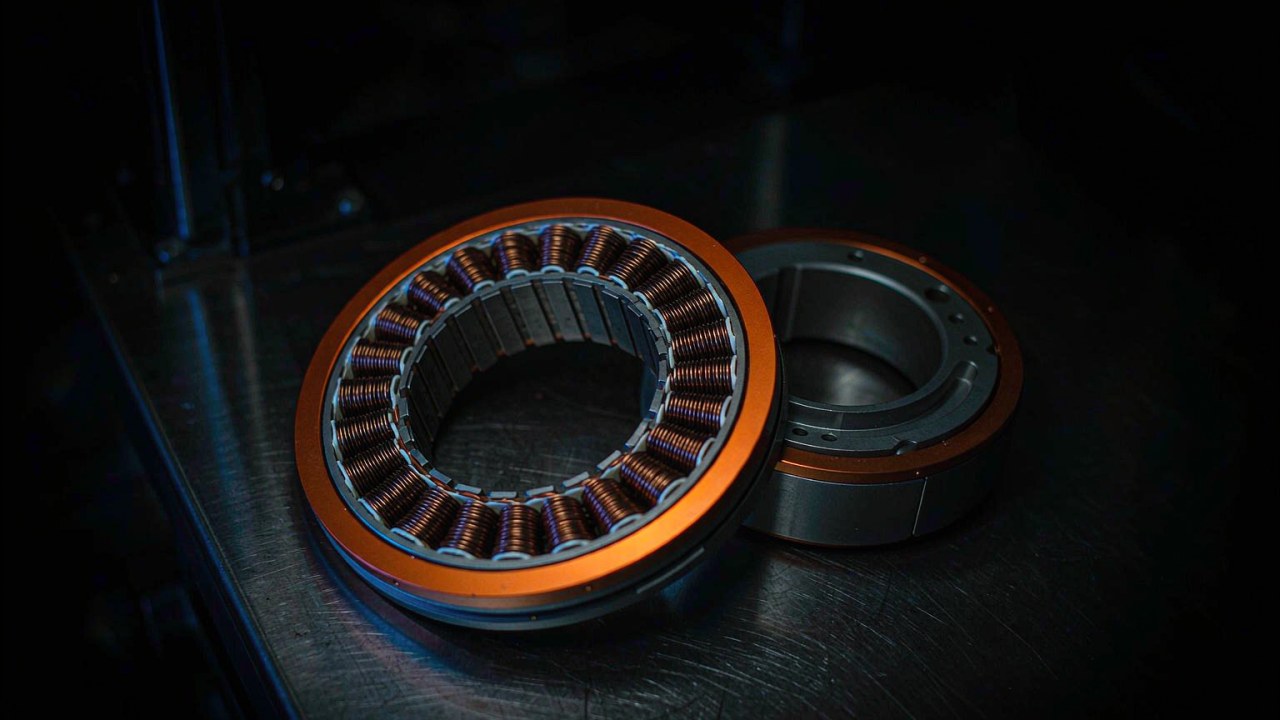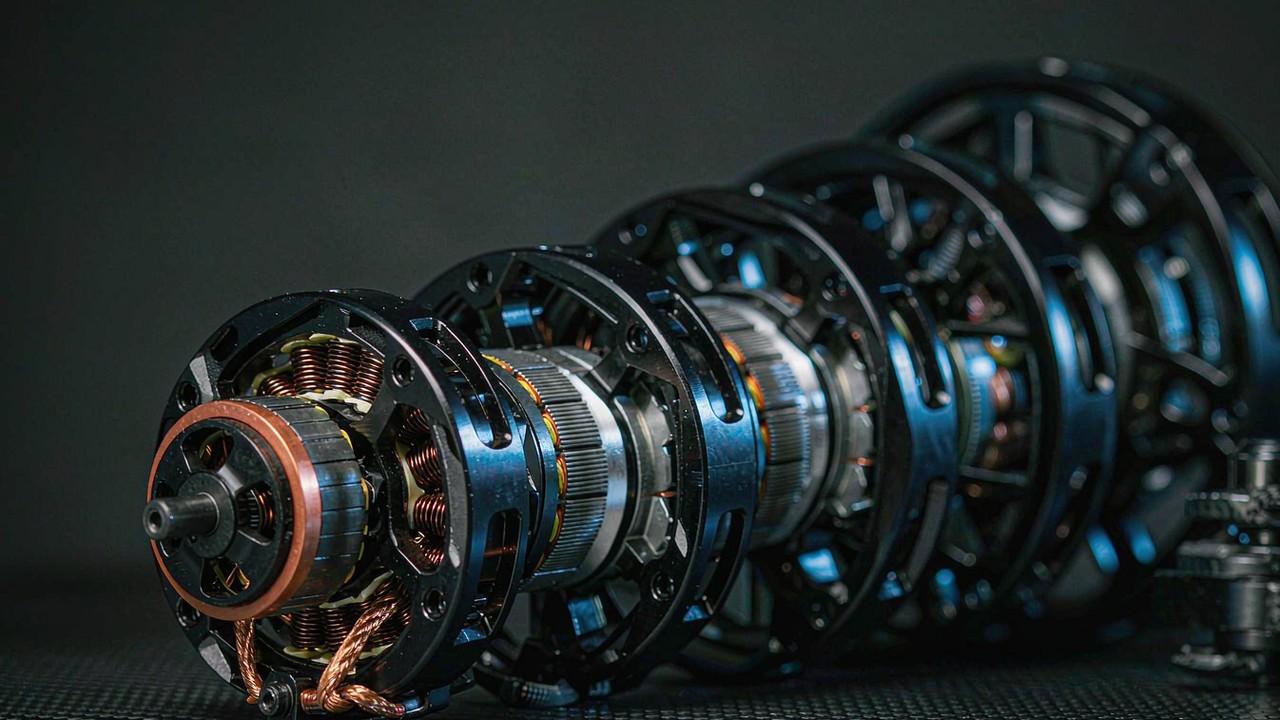
Ein 48-V-Bus macht einen Roboteraktuator nicht stärker. Unter den CubeMars-Modulen, die auf dieser Plattform geführt werden, führt jeder Datensatz, der sowohl eine 24-V- als auch eine 48-V-Angabe veröffentlicht, für beide dasselbe Nenndrehmoment und denselben Nennstrom auf und weicht nur in der Drehzahlspalte ab, in der der 48-V-Wert etwa doppelt so hoch liegt wie der 24-V-Wert. Dieses eine Muster ordnet das gesamte Thema neu. Ein 48-V-Bus ist eine elektrische Entscheidung auf Maschinenebene; er erkauft Drehzahl und Reserve beim Busstrom statt Drehmoment, und die Randbedingungen, die darüber entscheiden, ob er überhaupt genutzt werden kann, liegen außerhalb des Aktuators – im Treiber, im Akkupack und im Kabelbaum. Sechzehn der 21 integrierten Aktuatoren, die derzeit in den Kategorien Roboteraktuatoren und Quasi-Direct-Drive-Aktuatoren gelistet sind, vertragen einen 48-V-Bus, und die fünf Datensätze, die das nicht tun, sind auf 24 V beschränkt. Dieser Leitfaden behandelt, welche Modelle kompatibel sind, was der höhere Bus in einem Gelenk verändert, wo der Nutzen endet und wie das umgebende System darum herum auszulegen ist.
Kurzantwort
Sechzehn der 21 integrierten Aktuatoren, die derzeit auf dieser Plattform gelistet sind, vertragen einen 48-V-Bus, verteilt über zwei Produktkategorien. In den CubeMars-Datensätzen hebt der Betrieb eines dual ausgelegten Moduls an 48 V die Drehzahlobergrenze auf etwa das Doppelte des 24-V-Werts und lässt Nenndrehmoment, Spitzendrehmoment und Nennstrom unverändert, weil das Drehmoment vom Wicklungsstrom bestimmt wird und die Wicklung für dasselbe Drehmoment in beiden Fällen denselben Strom führt. Was ein höherer Bus zusätzlich erkauft, ist Reserve am oberen Ende des Drehzahlbereichs, wo die Gegenspannung (back-EMF) sonst begrenzen würde, wie viel Strom der Treiber liefern kann. Was er nicht erkauft, ist Dauerdrehmoment, denn dieser Wert ist durch den Wärmepfad der Wicklung und durch das Arbeitsspiel begrenzt. Die Randbedingungen liegen auf System- und nicht auf Modulebene: das eigene Eingangsfenster des Treibers, die Art, wie rückgespeiste Energie beim Abbremsen aufgenommen wird, Isolations- und Steckverbinderpraxis sowie die Anordnung aus Pack, Ladegerät und Batteriemanagement, die den Bus speist. Die folgenden Abschnitte folgen dieser Reihenfolge: was sich im Aktuator ändert, was die Änderung wert ist, was die Beherrschung der Änderung kostet, welche Modelle betroffen sind und wie ein Modul zu einem Gelenk passt.
Was 48 V im Inneren eines Roboteraktuators tatsächlich verändert
Der Bus ist keine Eigenschaft des Aktuators. Er ist eine Eigenschaft der Maschine, und das Modul ist eine ihrer Lasten. Einen 48-V-Roboteraktuator-Datensatz richtig zu lesen heißt, die beiden Spalten zu trennen, die ein Hersteller veröffentlicht, wenn ein Modell mehr als einen Bus unterstützt, und genau zu bestimmen, welche Werte sich mit dem Bus verschieben. Bei einem integrierten Modul, das Motor, Untersetzungsstufe, Treiber und Rückführung vereint, ist die Aufteilung enger, als es zunächst scheint.
Der Bus wird außerhalb des Moduls gewählt
Ein Roboteraktuator sieht einen Gleichspannungsbus und eine Steuerschnittstelle. Nichts an Untersetzungsverhältnis, Lagerung, Bauraum oder Lochbild hängt davon ab, ob dieser Bus bei 48 V oder auf einem niedrigeren Niveau liegt. Was der Bus festlegt, ist die dem Treiber verfügbare Spannung, und über den Treiber legt er die Drehzahl fest, bei der ein bestimmter Strom noch in die Wicklung getrieben werden kann. Die Wahl gehört daher zur Maschinenarchitektur, zusammen mit Packtopologie, Ladegerätauswahl und dem thermischen Budget des Gehäuses, in dem das Modul sitzt. Ein Aktuator-Datenblatt, das zwei Busangaben veröffentlicht, bietet nicht zwei Produkte an; es berichtet von einem Produkt an zwei Betriebspunkten.
Ein Bus, zwei veröffentlichte Angaben: was ein 24/48-V-Datensatz bedeutet
Fünf der hier derzeit gelisteten integrierten Aktuatoren tragen eine doppelte Busangabe statt einer einzigen: AK10-9 V2.0 KV60, AK60-6 V3.0 KV80, AK70-10 KV100, AK80-64 KV80 und AKA60-6 KV80. Die Datensätze dieser fünf Modelle veröffentlichen zwei Nenndrehzahlen und zwei Leerlaufdrehzahlen, getrennt durch einen Schrägstrich, und in jedem Fall ist das Paar der 24-V-Wert gefolgt vom 48-V-Wert. Dieselben Datensätze veröffentlichen ein einziges Nenndrehmoment, einen einzigen Nennstrom und ein einziges Spitzendrehmoment. Diese Asymmetrie ist die ganze Geschichte in einer Zeile einer Spezifikationstabelle: Die elektrische Arbeit, die das Modul verrichtet, ist eine Funktion des Stroms, und der für ein gegebenes Drehmoment erforderliche Strom ändert sich nicht mit dem Bus.
Die doppelte Angabe ist nicht einfach eine Frage des Alters oder der Version. AK10-9 V3.0 KV60, die spätere Revision, veröffentlicht eine einzige 48-V-Angabe, während die frühere AK10-9 V2.0 KV60 beide trägt. Die spätere Revision veröffentlicht zudem ein höheres Spitzendrehmoment, 53 Nm gegenüber 48 Nm, bei etwas geringerer Masse. Busunterstützung und mechanische Revision sind aus dem Datensatz zu lesen und nicht aus der Modellnummer abzuleiten.
Drehmoment und Strom bleiben stehen, während die Drehzahlspalte sich teilt
Die veröffentlichten Paare sind so konsistent, dass sich der Effekt als Regel und nicht als Eindruck formulieren lässt. AK10-9 V2.0 KV60 ist mit 109 rpm bei 24 V und 228 rpm bei 48 V angegeben, mit Leerlaufdrehzahlen von 160 rpm und 320 rpm. AK70-10 KV100 geht von 148 rpm auf 310 rpm im Nennbetrieb und von 240 rpm auf 480 rpm im Leerlauf. AK80-64 KV80, die 64:1-Einheit, geht von 23 rpm auf 48 rpm im Nennbetrieb und von 37 rpm auf 75 rpm im Leerlauf. AKA60-6 KV80 verdoppelt sich von 200 rpm auf 400 rpm im Nennbetrieb und von 320 rpm auf 640 rpm im Leerlauf, und AK60-6 V3.0 KV80 von 233 rpm auf 490 rpm und von 320 rpm auf 640 rpm. Über alle fünf hinweg liegt der 48-V-Wert sowohl im Nenn- als auch im Leerlaufpunkt zwischen dem etwa Zwei- und dem etwa Zwei-Komma-Eins-Fachen des 24-V-Werts.
Demgegenüber ändert keines der fünf zwischen den beiden Spalten sein Nenndrehmoment, sein Spitzendrehmoment oder seinen Nennstrom. AK60-6 V3.0 KV80 ist an beiden Bussen mit 3 Nm und 3.8 A angegeben und erreicht an beiden 9 Nm im Spitzenbetrieb; das Paar des Spitzenstroms beträgt 10.3 A und 11.2 A – nahe genug beieinander, dass der kleine Unterschied eher auf eine Mess- oder Rundungskonvention als auf eine andere Wicklungsgrenze zurückgeht. Die praktische Folge ist, dass die Wicklung bei einem gegebenen Drehmoment an beiden Bussen dieselbe Wärme abgibt, der Kupferverlust pro Newtonmeter unverändert ist und die thermische Grenze für das Dauerdrehmoment daher identisch ausfällt. Wer erwartet, dass ein 48-V-Bus aus demselben Modul mehr Dauerdrehmoment freisetzt, liest die falsche Spalte.
Was sich nicht bewegt: das Untersetzungsverhältnis und der Bauraum
Die Busspannung lässt auch den mechanischen Datensatz unberührt. Ein 48-V-Roboteraktuator hat dasselbe Untersetzungsverhältnis, dieselbe Verdrehspielklasse, denselben Außendurchmesser, dieselbe Blechpaketlänge und dieselbe Masse wie dasselbe Modul an einem niedrigeren Bus, weil keine dieser Größen elektrisch bezogen ist. AK80-8 KV60 bleibt bei 8:1 und einem Gehäuse von 98 mm Durchmesser und 43.9 mm Länge auf beiden Seiten der Busentscheidung. AKH70-48 V1.0 KV41 bleibt bei 48:1 in einem 90 mm messenden Gehäuse von 81.5 mm Länge. Das ist für die Auslegungsreihenfolge von Bedeutung: Bauraum und Verhältnis lassen sich festlegen, bevor die Packtopologie geklärt ist, und ein späterer Wechsel von 24 V auf 48 V öffnet die mechanische Konstruktion nicht erneut.
Leistungsvorteile beim Betrieb von Roboteraktuatoren an einem 48-V-Bus
Der Nutzen eines höheren Busses wird oft als Effizienz beschrieben, und diese Darstellung verdeckt, wo der Gewinn tatsächlich auftritt. In einem integrierten Modul wird der Wicklungsstrom vom Drehmoment bestimmt, das das Gelenk erzeugen soll, und Untersetzungsstufe und Treiber liegen zwischen dieser Wicklung und dem Bus. Was der Bus steuert, ist die Drehzahl, bei der der erforderliche Strom noch getrieben werden kann, und wie viel Strom durch die maschineneigene Verkabelung fließen muss, um eine gegebene mechanische Leistung bereitzustellen.
Die Drehzahlobergrenze skaliert bei gleichem KV mit dem Bus
Die Drehzahl am Motor wird von der Drehzahlkonstante der Wicklung und der Spannung bestimmt, die zum Treiben von Strom in die Wicklung zur Verfügung steht. Eine Verdopplung des Busses bei unveränderter Wicklung hebt die Leerlaufobergrenze, und die Untersetzungsstufe teilt diese Obergrenze bis zum Gelenk herunter. Das ist direkt in den veröffentlichten Paaren sichtbar und nicht erst über eine Rechnung: AK10-9 V2.0 KV60 geht im Leerlauf von 160 rpm auf 320 rpm, AK70-10 KV100 von 240 rpm auf 480 rpm, AKA60-6 KV80 von 320 rpm auf 640 rpm. Am Gelenk verdoppelt sich damit die verfügbare Drehzahl eines Moduls mit festem Verhältnis. Für ein Gelenk, dessen Beanspruchung von der Verfolgungsgeschwindigkeit statt vom Haltedrehmoment geprägt ist, ist das der Unterschied zwischen einem Modul, das zur Aufgabe passt, und einem, das es nicht tut. Es ist auch der Grund, warum ein dual ausgelegtes Modul für eine Plattform spezifiziert werden kann, die von einem Prototyp-Pack mit niedrigerer Spannung auf ein 48-V-Produktionspack wechseln soll, ohne die Aktuierung zu ändern.
Derselbe Strom trägt mehr Leistung
Die mechanische Leistung ist das Produkt aus Drehmoment und Drehzahl. Hält ein Modul einen gegebenen Strom und damit ein gegebenes Drehmoment bis zu einer höheren Drehzahl, steigt die aus demselben Strom verfügbare mechanische Leistung proportional. Das ist die ehrliche Form des Effizienzarguments: Nicht die Wicklung wird bei 48 V effizienter, sondern dasselbe thermische Budget, ausgedrückt als Strom in der Wicklung, wird in mehr Ausgangsleistung umgesetzt, weil der Betriebspunkt weiter auf der Drehzahlachse verschoben werden kann, bevor dem Treiber die Spannung ausgeht. Wo ein Gelenk sowohl Drehmoment als auch Drehzahl braucht und nicht das eine oder das andere, hebt der höhere Bus die Obergrenze für das Produkt der beiden an.
Wo die Stromeinsparung auftritt: der Kabelbaum und das Pack
Die Einsparung ist real, tritt aber auf Maschinenebene auf und nicht im Inneren des Moduls. Bei einer gegebenen mechanischen Leistung zieht ein Bus mit doppelter Spannung etwa den halben Strom, und der Busstrom bestimmt die Dimensionierung von Kabeln, Steckverbindern und deren Schutz. An einer Maschine mit mehreren Aktuatoren, die aus einem gemeinsamen Bus gespeist werden, pflanzt sich diese Verringerung durch den gemeinsamen Kabelbaum, die Verteilerplatine und den Entladepfad des Packs selbst fort. Am meisten zählt diese Einsparung, wo Strecken lang sind oder viele Gelenke aus einem einzigen Bus versorgt werden, und am wenigsten bei einem kurzen Prüfstandsaufbau mit einem einzigen Gelenk. Diese Einsparung verändert auch die Form des Packs: Dieselbe Energie wird mit weniger Strom pro Zellgruppe bereitgestellt, was die Last über einen Reihenstrang verteilt statt diese zu konzentrieren.
Reserve für das Spitzenfenster am oberen Ende des Drehzahlbereichs
Das Spitzendrehmoment ist ein Kurzzeitwert, und um es bei Drehzahl zu erreichen, muss der Treiber die Gegenspannung (back-EMF) überwinden, die der drehende Motor erzeugt, bevor überhaupt Strom fließen kann. Ein höherer Bus lässt dafür mehr Spannung, sodass das Spitzendrehmoment-Fenster weiter oben im Drehzahlbereich erreichbar bleibt. Das ist ein von der Leerlaufobergrenze verschiedener Vorteil und oft der praktische Grund, warum eine Maschine auf einen höheren Bus wechselt: Das Gelenk muss im Beharrungszustand nicht schneller drehen, aber es muss einen kurzen Drehmomentstoß liefern, während es sich bereits schnell bewegt. Ein dual ausgelegtes Modul meldet an beiden Bussen dasselbe Spitzendrehmoment, und der höhere Bus ist es, der diesen Wert am oberen Ende des Drehzahlbereichs erreichbar macht und nicht nur nahe dem Stillstand.
Was der höhere Bus nicht erkauft
Ein 48-V-Bus hebt das Nenndrehmoment nicht an, ändert das Untersetzungsverhältnis nicht, verringert die bei einem gegebenen Abtriebsdrehmoment erzeugte Wärme nicht und ändert weder die Verdrehspielklasse noch die Lagerauslegung. Ebenso wenig ändert er den veröffentlichten Umgebungstemperaturbereich des Moduls, der über die Baureihe hinweg dieselbe Angabe ist. Bei einer Beanspruchung, die vom Haltedrehmoment gegen die Schwerkraft bei niedriger Drehzahl geprägt ist, zieht das Modul aus dem höheren Bus überhaupt keinen Nutzen, und der zusätzliche Aufwand für Spannungsregelung, Schutz und Isolation ist Kosten ohne Ertrag. Die Busentscheidung sollte anhand der Form der Drehzahl-Drehmoment-Beanspruchung getroffen werden und nicht aufgrund der Annahme, mehr Volt seien eine allgemeine Verbesserung.
Systemrandbedingungen, die darüber entscheiden, ob 48 V nutzbar ist
Weil der Bus zur Maschine gehört, sind die Randbedingungen für seine Nutzung überwiegend Maschinenrandbedingungen. Einige davon sind in den Produktdatensätzen veröffentlicht und direkt ablesbar; andere hängen von der Dokumentation des Treibers selbst und von der Packauslegung ab und müssen auf Systemebene bestätigt werden. Die folgende Liste trennt die beiden.
Das Eingangsspannungsfenster des Treibers
Der Treiber des Moduls ist die Komponente, die den Bus sieht, daher ist das zulässige Eingangsfenster dieses Treibers die erste Hürde. Die Produktdatensätze geben an, dass die Module einen eingebauten Schutz gegen Überstrom, Überspannung und Unterspannung sowie gegen Übertemperatur tragen, was bedeutet, dass der Treiber den Bus, auf dem er sitzt, überwacht und nicht jede Spannung innerhalb eines weiten Bereichs annimmt. Die Nennspannung in der Spezifikation ist ein Betriebspunkt und kein zulässiger Höchstwert. Wo die Auslegungsabsicht darin besteht, ein Modul am oberen Ende eines Ladezyklus zu betreiben, oder wo das Pack geladen werden kann, während die Maschine unter Spannung steht, sollten das zulässige Eingangsfenster und die Schutzschwellen für dieses konkrete Modul und diese Firmware anhand der aktuellen Herstellerdokumentation bestätigt werden, bevor das Pack spezifiziert wird.
Rekuperation, Bustransienten und wohin die rückgespeiste Energie geht
Jedes Gelenk, das eine Last abbremst, treibt seinen Motor rückwärts an, und ein rückwärts angetriebener Motor wird zum Generator, der Energie in den Bus zurückspeist, statt aus ihm zu entnehmen. An einem Bus, der nur von einer Batterie gespeist wird, kann diese Energie irgendwohin abfließen. An einem Prüfstandsnetzteil oder an einem Bus mit langer Kabelstrecke und begrenzter Kapazität kann die rückgespeiste Energie den Bus für die Dauer der Abbremsung über sein stationäres Niveau heben, und der Transient wird zu einem Systemauslegungsproblem statt zu einem Modulproblem: Kapazitätsbemessung, Bremsanordnungen und das Antwortverhalten der Versorgung gehen alle in die Rechnung ein. Die relevante Größe ist nicht die Nennbusspannung, sondern die Energie, die ein bestimmtes Abbremsprofil zurückspeist, und diese hängt von der Lastträgheit, der Gelenkdrehzahl und dem Arbeitsspiel ab. Dieses Profil ist aus der Maschine abzuleiten und nicht aus dem Aktuator-Datensatz abzulesen.
Isolation, Steckverbinder und die 60-V-DC-Grenze
Rahmenwerke für elektrische Sicherheit behandeln einen nominellen 48-V-DC-Bus üblicherweise als innerhalb des Bereichs liegend, der als Schutzkleinspannung (safety extra-low voltage) gehandhabt wird, unterhalb der 60-V-DC-Schwelle, die in einer Reihe nationaler und internationaler Normen erscheint – einer der Gründe, warum diese Spannung für mobile Maschinen beliebt ist. Die anwendbare Norm und deren lokale Umsetzung bleiben die maßgeblichen Dokumente, und die Schwelle gilt für die tatsächliche maximale Busspannung und nicht für den nominellen Wert. Thermische und Stromnennwerte an den Schnittstellen des Moduls selbst sind getrennte Fragen, und die für eine Maschine festgelegte Steckverbinder- und Verdrahtungspraxis sollte dem folgen, was der Modulhersteller für diese Schnittstelle veröffentlicht, statt einer allgemeinen Annahme über die Spannungsklasse.
Folgen für Pack, Ladegerät und BMS
Ein nomineller 48-V-Bus wird üblicherweise aus einem Reihenstrang von Lithium-Ionen-Zellen aufgebaut, und die Volladespannung des Strangs liegt über dem nominellen Wert, was eine Eigenschaft der Zellchemie und keine Spezifikation eines Aktuators ist. Daraus folgen zwei Konsequenzen. Erstens muss alles stromabwärts das obere Ende des Ladebereichs tolerieren und nicht nur das nominelle Niveau. Zweitens legen das Batteriemanagementsystem des Packs, sein Ladeprofil und seine Entladeabschaltung gemeinsam fest, was der Aktuator tatsächlich sieht, auch während der kurzen Ausschläge, die ein abbremsendes Gelenk erzeugt. Wo das zulässige Fenster eines Aktuators und der Betriebsbereich eines Packs in verschiedenen Dokumenten veröffentlicht sind, ist die Schnittmenge das Auslegungsfenster, und es lohnt sich, diese Schnittmenge schriftlich festzuhalten, statt anzunehmen, die nominellen Werte deckten sich.
Thermisches Verhalten und Arbeitsspiel
Die thermische Grenze für das Dauerdrehmoment gehört zur Wicklung und zu dem Weg, den die Wärme aus der Wicklung herausnimmt, und diese Grenze verschiebt sich nicht mit dem Bus. Ein Gelenk, das am niedrigeren Bus thermisch grenzwertig war, bleibt bei 48 V thermisch grenzwertig, weil der Strom und damit der Kupferverlust bei einem gegebenen Drehmoment unverändert sind. Was der höhere Bus verändert, ist die Aufteilung zwischen Kupferverlust und der daraus verfügbaren mechanischen Ausgangsleistung. Bei einer Beanspruchung mit langen Haltephasen bei niedriger Drehzahl oder mit einem hohen Zeitanteil nahe dem Nenndrehmoment ist die thermische Auslegung die bindende Randbedingung und die Busentscheidung nachrangig. Bei einer von schneller, leicht belasteter Bewegung geprägten Beanspruchung ist stattdessen die Drehzahlobergrenze bindend, und die Busentscheidung ist vorrangig.
Die Fragen, die die veröffentlichte Dokumentation offen lässt
Nicht jede Zahl, die zum Abschluss einer Systemauslegung nötig ist, erscheint auf einer Produktseite. Das zulässige Eingangsfenster und die Schutzschwellen des Treibers, das Verhalten des Moduls unter einem bestimmten Abbremsprofil, die Drehmomentreduktion, die gilt, wenn das Modul über längere Zeit am oberen Ende seines Drehzahlbereichs läuft, und das beanspruchungsspezifische Dauerdrehmoment sind alles Systemfragen und keine auf einer Produktseite veröffentlichten Werte. Diese Fragen sind beantwortbar, und die Regelungsdokumentation und der Anwendungssupport des Herstellers sind die richtige Quelle, aber diese sollten bestätigt werden, bevor Pack und Kabelbaum festgeschrieben werden. Die Nennspannung als zulässigen Bus und das Spitzendrehmoment als verfügbares Drehmoment zu behandeln, ist der häufigste Weg, auf dem eine 48-V-Auslegung falsch dimensioniert wird.
48-V-Roboteraktuatoren: Spezifikationsvergleichsmatrix
Die folgende Tabelle liest jeden derzeit in der Kategorie Roboteraktuatoren gelisteten 48-V-Roboteraktuator als einen gemeinsamen Spezifikationssatz, geordnet nach veröffentlichtem Nenndrehmoment, sodass der Übergang von den leichten Gelenken zu den lasttragenden in der Spalte selbst sichtbar wird. Jeder Wert ist der Wert, den der Hersteller für dieses Modell veröffentlicht und den diese Plattform in den Produktdatensätzen führt. Die Nennspannung ist wie veröffentlicht angegeben, sodass ein dual ausgelegter Datensatz mit beiden Niveaus erscheint.
| Modell | Nennspannung | Nenndrehmoment | Spitzendrehmoment | Untersetzungsverhältnis | Gewicht | Bauraum |
|---|---|---|---|---|---|---|
| AK60-6 V3.0 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 380 g | Ø79 × 43 mm |
| AKA60-6 KV80 | 24/48 V | 3 Nm | 9 Nm | 6:1 | 460 g | Ø80 × 51.2 mm |
| AK80-6 KV100 | 48 V | 6 Nm | 12 Nm | 6:1 | 485 g | Ø98 × 38.5 mm |
| AK70-10 KV100 | 24/48 V | 8.3 Nm | 24.8 Nm | 10:1 | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 8.5 Nm | 29.2 Nm | 9:1 | 540 g | Ø89 × 49 mm |
| AK80-9 V3.0 KV100 | 48 V | 9 Nm | 22 Nm | 9:1 | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 10 Nm | 25 Nm | 8:1 | 570 g | Ø98 × 43.9 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 18 Nm | 48 Nm | 9:1 | 960 g | Ø98 × 61.7 mm |
| AK10-9 V3.0 KV60 | 48 V | 18 Nm | 53 Nm | 9:1 | 940 g | Ø98 × 61.7 mm |
| AKA10-9 KV60 | 48 V | 18 Nm | 53 Nm | 9:1 | 1060 g | Ø100 × 70 mm |
| AK60-39 V3.0 KV80 | 48 V | 24 Nm | 72 Nm | 39:1 | 750 g | Ø79 × 67 mm |
| AK80-64 KV80 | 24/48 V | 48 Nm | 120 Nm | 64:1 | 850 g | Ø98 × 61.9 mm |
| AKH70-16 V1.0 KV41 | 48 V | 26 Nm | 78 Nm | 16:1 | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 74 Nm | 222 Nm | 48:1 | 1396 g | Ø90 × 81.5 mm |
Nennspannung, Nenndrehmoment, Spitzendrehmoment, Untersetzungsverhältnis, Masse und Bauraum gemäß Herstellerangaben, für die derzeit in der Kategorie Roboteraktuatoren gelisteten Modelle, die einen 48-V-Bus vertragen, geordnet nach Nenndrehmoment. Das Nenndrehmoment ist der Dauerwert innerhalb der thermischen Grenzen der Wicklung; das Spitzendrehmoment ist ein Kurzzeitwert. Eine einzelne Spannungsangabe bedeutet ein Ein-Bus-Modul; eine doppelte Angabe bedeutet, dass das Modul auf beiden Niveaus veröffentlicht ist, wobei die entsprechenden Drehzahl- und Leistungswerte für jedes Niveau ebenfalls getrennt veröffentlicht werden. Der Bauraum ist als Außendurchmesser und Gehäuselänge angegeben und schließt Welle, Kabel und Steckverbinderüberstand aus.
Zwei Dinge fallen auf, wenn die Matrix entlang der Drehmomentspalte und nicht quer über die Spannungsspalte gelesen wird. Das erste ist, dass die Module, die 48 V erreichen, keine eigene Produktfamilie sind: Das Spektrum reicht von einer 3-Nm-Einheit in einem 79-mm-Gehäuse bis zu einer 74-Nm-Einheit bei 1396 g, und die beiden 6:1-Module sitzen am unteren Ende der Tabelle, während zwischen dem 24-Nm-Datensatz und dem 48-Nm-Datensatz ein Drehmomentschritt von 24:1 erscheint. Das zweite ist, dass die Busunterstützung in dieser Kategorie nahezu universell ist. Von den derzeit gelisteten achtzehn Datensätzen vertragen vierzehn 48 V; die vier, die das nicht tun, liegen alle am leichten Ende des Bereichs, und jeder ist mit einer einzigen 24-V-Angabe veröffentlicht. Eine um 48 V herum gebaute Maschine hat daher eine breite Auswahl an Gelenkgrößen von einem Hersteller und keine enge Auswahlliste.
Die Tabelle als Auswahlliste zu lesen zeigt auch, warum die Spannung allein ein schlechter Filter ist. AK60-6 V3.0 KV80 und AKA60-6 KV80 veröffentlichen dasselbe Nenn- und Spitzendrehmoment, dasselbe Verhältnis und dieselbe Busunterstützung und unterscheiden sich vor allem in der Bauform: Die AKA-Einheit ist 80 g schwerer und 8.2 mm länger, bei etwas kleinerem Durchmesser. AK10-9 V3.0 KV60 und AKA10-9 KV60 veröffentlichen ebenfalls identische Drehmoment- und Verhältniswerte und unterscheiden sich um 120 g Masse. Diese Entscheidungen drehen sich um Struktur und Integration, nicht um den Bus, und sollten anhand der mechanischen Aufgabenstellung getroffen werden.
Die sechzehn nach Beanspruchung lesen, nicht nach Spannung
Weil die Busunterstützung über die Kategorie hinweg nahezu universell ist, ist der nützlichste Weg zur Eingrenzung der Liste die Beanspruchung, zu der jedes Modul passt. Die folgenden Gruppen richten sich nach veröffentlichtem Drehmoment und Verhältnis statt nach Spannung, denn diese beiden Werte sind es, gegen die eine Gelenkanforderung formuliert wird.
Das 6:1-Paar: AKA60-6 KV80 und AK60-6 V3.0 KV80
Beide Module veröffentlichen 3 Nm im Nenn- und 9 Nm im Spitzenbetrieb bei einem Verhältnis von 6:1, und beide vertragen 48 V. Das niedrige Verhältnis macht beide, bezogen auf ihr Abtriebsdrehmoment, zu den schnellsten Gelenken der 48-V-Gruppe: AK60-6 V3.0 KV80 veröffentlicht 320 rpm im Leerlauf bei 24 V und 640 rpm bei 48 V, und AKA60-6 KV80 veröffentlicht dasselbe Paar. An einem 48-V-Bus erreicht jede der beiden Einheiten eine gelenkseitige Drehzahl, an die kein Modul mit höherem Verhältnis in der Tabelle heranreicht. Der Unterschied zwischen beiden liegt in Bauform und Masse: AK60-6 V3.0 KV80 ist mit 380 g in einem 79 mm messenden und 43 mm langen Gehäuse der leichtere der beiden, während AKA60-6 KV80 in einem 80 mm messenden und 51.2 mm langen Gehäuse 460 g wiegt. Beide eignen sich für eine distale Achse, die sich unter leichter Last schnell bewegen muss, und keine eignet sich für eine Achse, die ein großes statisches Drehmoment halten muss.
Die Mitte des Bereichs mit 8:1, 9:1 und 10:1
Vier Module besetzen dieses Band bei 48 V, und die Streuung ist breiter, als die Verhältniswerte vermuten lassen. AK80-9 V3.0 KV100 veröffentlicht 9 Nm im Nenn- und 22 Nm im Spitzenbetrieb bei 9:1 in einem 490 g schweren Gehäuse von 98 mm Durchmesser und 38.5 mm Länge. AK80-8 KV60 veröffentlicht 10 Nm und 25 Nm bei 8:1 in 570 g in einem Gehäuse von 98 mm Durchmesser und 43.9 mm Länge. AK70-10 KV100 veröffentlicht 8.3 Nm und 24.8 Nm bei 10:1 in einem 621 g schweren Gehäuse von 89 mm Durchmesser und 50.25 mm Länge, und AK70-9 V3.0 KV60 veröffentlicht 8.5 Nm und 29.2 Nm bei 9:1 in 540 g. So nahe beieinanderliegende Verhältnisse sind ein Feineinstellbereich und keine Menge klar verschiedener Betriebsregime, und die Wahl innerhalb des Bandes hängt meist von Bauraum, Masse und davon ab, wie viel Drehzahl das Gelenk am oberen Ende seines Bereichs braucht. AK70-9 V3.0 KV60 ist das Modul, das zu beachten ist, wo das Spitzendrehmoment mehr zählt als das Dauerdrehmoment, denn sein Spitzenwert von 29.2 Nm ist der höchste im Band bei der geringsten Masse der vier.
Die schweren Gelenke: AK60-39 V3.0 KV80, AK80-64 KV80, AKA10-9 KV60 und AK10-9 V3.0 KV60
Oberhalb von 18 Nm im Nennbetrieb teilt sich die Tabelle in zwei Ansätze. AK10-9 V3.0 KV60 und AKA10-9 KV60 nehmen beide den Weg des hohen Verhältnisses bei 9:1 und veröffentlichen 18 Nm im Nennbetrieb mit einem Spitzenwert von 53 Nm, in 940 g bzw. 1060 g; der höhere Bus ist es, der das 9:1-Verhältnis bei einer gelenkseitigen Drehzahl nutzbar macht, denn der 48-V-Leerlaufwert von 320 rpm ist das, was ein 9:1-Modul bieten kann. AK60-39 V3.0 KV80 und AK80-64 KV80 nehmen den anderen Weg und tauschen über die Untersetzungsstufe Drehzahl gegen Drehmoment: 39:1 ergibt 24 Nm im Nenn- und 72 Nm im Spitzenbetrieb in 750 g, und 64:1 ergibt 48 Nm im Nenn- und 120 Nm im Spitzenbetrieb in 850 g bei einer Leerlaufdrehzahl von 37 rpm an 24 V und 75 rpm an 48 V. Wo ein Gelenk eine Last über lange Zeit gegen die Schwerkraft halten muss, ist dieses Drehmoment pro Stromeinheit, erkauft mit dem Verhältnis statt mit dem Bus, der wirkende Mechanismus.
Hohlwelle: AKH70-16 V1.0 KV41 und AKH70-48 V1.0 KV41
Die beiden Hohlwellenmodule unterscheiden sich durch das Untersetzungsverhältnis und nicht durch den Bus, und die Modellnummern laden zu einer Fehldeutung ein, die es sich zu klären lohnt. Die „48" in AKH70-48 V1.0 KV41 ist ein Untersetzungsverhältnis von 48:1 und keine 48-V-Angabe; dasselbe Modul ist mit 48 V veröffentlicht, und ebenso AKH70-16 V1.0 KV41 mit 16:1. Beide laufen mit derselben 41-KV-Wicklung. AKH70-16 V1.0 KV41 veröffentlicht 26 Nm im Nenn- und 78 Nm im Spitzenbetrieb in 879 g, und AKH70-48 V1.0 KV41 veröffentlicht 74 Nm und 222 Nm in 1396 g bei 81.5 mm Gehäuselänge. Was das Paar auszeichnet, ist die Bohrung: Die Hohlwelle führt Kabel durch das Gelenk, was die Kabelbaumarchitektur eines mehrachsigen Glieds verändert und nicht das Drehmoment des Gelenks. Die 48:1-Einheit ist das derzeit hier gelistete 48-V-Modul mit dem höchsten Drehmoment, und die 16:1-Einheit ist die mittlere Stufe für ein Gelenk, das die Bohrung braucht, ohne die sehr niedrige Abtriebsdrehzahl, die mit einem 48:1-Verhältnis einhergeht.
Die beiden Quasi-Direct-Drive-Module: AKE80-8 KV30 und AKE90-8 KV35
Die andere Kategorie, die 48-V-Module zu diesem Vergleich beiträgt, ist Quasi-Direct-Drive-Aktuatoren, und die beiden 48-V-Mitglieder dieser Kategorie verhalten sich anders als die AK-Baureihe, was für die Systemauslegung von Bedeutung ist. AKE80-8 KV30 veröffentlicht 12 Nm im Nenn- und 30 Nm im Spitzenbetrieb bei 8:1 in 570 g in einem 87 mm messenden und 32 mm langen Gehäuse, und AKE90-8 KV35 veröffentlicht 55 Nm im Nenn- und 170 Nm im Spitzenbetrieb bei 8:1 in 1400 g in einem 107.5 mm messenden und 43.5 mm langen Gehäuse. Beide sind um ein Verhältnis von 8:1 herum gebaut, was das bestimmende Merkmal der Familie und der Grund ist, warum die Gruppe gesondert behandelt wird: Das niedrige Verhältnis hält das Gelenk reaktionsschnell und rücktreibbar, und das Drehmoment kommt aus dem Motor statt aus einer tiefen Untersetzungsstufe. Das dritte Mitglied der Familie, AKE60-8 KV80, ist nur mit 24 V veröffentlicht, weshalb es im 48-V-Vergleich nicht erscheint, obwohl es in derselben Kategorie sitzt.
Der Systemauslegungspunkt ist, dass die Vergleichstabelle des Herstellers die AKE-Module ohne Treiberplatine aufführt, während die AK- und AKH-Module mit einer aufgeführt werden, und dass das Zubehörpaket für AKE80-8 KV30 einen separaten Sensormagneten statt Antriebselektronik enthält. Das ist ein Unterschied auf Systemebene und kein Unterschied in der Fähigkeit: Das Modul veröffentlicht weiterhin eine FOC-Ansteuerung und dieselbe Anschraubintegration, aber der Antrieb und sein Spannungsfenster liegen außerhalb des Moduls in der maschineneigenen Elektronik, sodass Eingangsfenster, Schutzanordnung und Kabelbaum vom Integrator festzulegen sind. Während die AK-Baureihe mit dem Treiber innerhalb des Bauraums ankommt, verschiebt die AKE-Baureihe diese Entscheidung in die Maschine. Die Anordnung für ein konkretes Modul, einschließlich der Rückführungselektronik, die es erwartet, sollte anhand der aktuellen Herstellerdokumentation bestätigt werden, bevor die elektrische Architektur festgeschrieben wird.
Ein Gelenk für 24 V und 48 V zugleich auslegen
Die fünf dual ausgelegten Module eröffnen eine konkrete konstruktive Option, und es lohnt sich, diese präzise zu benennen. Eine Maschine kann um ein Modul herum spezifiziert werden, dessen Wicklung auf beiden Niveaus veröffentlicht ist, und dann im Prototypenbau am niedrigeren Bus und in der Produktion am höheren Bus betrieben werden, durchweg mit demselben Untersetzungsverhältnis, demselben Bauraum, derselben Masse und demselben Nenndrehmoment. Es ändern sich nur die Drehzahlobergrenze und die bei einem gegebenen Strom verfügbare Leistung. Die folgende Tabelle stellt die veröffentlichten Drehzahlpaare für diese fünf zusammen, was die Änderung vollständig wiedergibt.
| Modell | Nennspannung | Nenndrehzahl (24 V) | Nenndrehzahl (48 V) | Leerlaufdrehzahl (24 V) | Leerlaufdrehzahl (48 V) | Untersetzungsverhältnis |
|---|---|---|---|---|---|---|
| AK10-9 V2.0 KV60 | 24/48 V | 109 rpm | 228 rpm | 160 rpm | 320 rpm | 9:1 |
| AK60-6 V3.0 KV80 | 24/48 V | 233 rpm | 490 rpm | 320 rpm | 640 rpm | 6:1 |
| AK70-10 KV100 | 24/48 V | 148 rpm | 310 rpm | 240 rpm | 480 rpm | 10:1 |
| AK80-64 KV80 | 24/48 V | 23 rpm | 48 rpm | 37 rpm | 75 rpm | 64:1 |
| AKA60-6 KV80 | 24/48 V | 200 rpm | 400 rpm | 320 rpm | 640 rpm | 6:1 |
Nenndrehzahl, Leerlaufdrehzahl und Untersetzungsverhältnis gemäß Herstellerangaben für die derzeit in der Kategorie Roboteraktuatoren gelisteten dual ausgelegten Module, mit den 24-V- und 48-V-Werten in getrennten Spalten. Die Nenndrehzahl ist der abtriebsseitige Wert bei Nenndrehmoment; die Leerlaufdrehzahl ist die abtriebsseitige Obergrenze. In jedem Datensatz teilen die beiden Spalten ein Nenndrehmoment, ein Spitzendrehmoment und einen Nennstrom, was das Paar als eine einzige mechanische Spezifikation mit zwei elektrischen Betriebspunkten nutzbar macht.
Einen 48-V-Roboteraktuator auf das Gelenk abstimmen
Die Reihenfolge, die Nacharbeit vermeidet, ist kurz, und beginnt, bevor irgendeine Modellnummer auftaucht. Der Bus ist eine der letzten Entscheidungen und nicht die erste, weil er nur den elektrischen Betriebspunkt eines Moduls verändert, dessen mechanische Rolle bereits feststeht.
Zuerst die Beanspruchung, dann der Bus
Die Gelenkanforderung ist eine Drehzahl und ein Drehmoment, jede mit einer zugehörigen Dauer. Das Dauerdrehmoment gegen die Schwerkraft, ein kurzes Fenster für ein Abfangen oder eine Landung und die Drehzahl, die das Bewegungsprofil am oberen Ende des Bereichs braucht, sind drei getrennte Zahlen, und ein Modul wird nach allen drei ausgewählt. Erst nachdem diese festgeschrieben sind, wird die Busentscheidung beantwortbar: Treibt der Dauerwert die Wahl, leisten Verhältnis und Wärmepfad die Arbeit und der Bus ist nachrangig; ist die Drehzahl am oberen Ende des Bereichs die Größe, bei der die Aufgabe eng ist, dann ist der Bus der Hebel und ein dual ausgelegtes Modul hält die Option offen. Das Spitzendrehmoment ohne seine Dauer festzuschreiben ist der häufigste Weg, ein Gelenk zu überdimensionieren, weil das Spitzendrehmoment eine Kurzzeitangabe und kein verfügbares Drehmoment ist.
Als Nächstes Bohrung und Montagebauraum festlegen
Sobald die Beanspruchung feststeht, entscheidet die mechanische Aufgabenstellung zwischen Kandidaten, die ähnliche Drehmomente veröffentlichen. Zwei Module mit identischen Nenn- und Spitzenwerten können sich um mehr als hundert Gramm und um mehrere Millimeter Gehäuselänge unterscheiden, und in einem mehrachsigen Glied wird dieser Unterschied an jedem Gelenk näher an der Basis erneut bezahlt. Müssen Kabel durch das Gelenk statt außen daran vorbei geführt werden, verändert die Hohlwellenoption die Kabelbaumarchitektur des gesamten Glieds, und die 7 mm große Bohrung der AKH-Module ist die relevante Abmessung und nicht ihr Drehmoment. Masse, Bauraum und Bohrung werden aus der mechanischen Aufgabenstellung festgelegt und bleiben vom Bus unberührt, weshalb deren vorherige Klärung die Spannungsentscheidung frei lässt.
Die Werte bestätigen, die die veröffentlichte Dokumentation nicht enthält
Es bleibt eine kurze Liste von Fragen, sobald die Auswahlliste auf ein oder zwei Kandidaten eingegrenzt ist, und diese gehören zum Hersteller und nicht zu einer Spezifikationstabelle. Das zulässige Eingangsspannungsfenster des Treibers und seine Schutzschwellen, das Drehmoment, das am oberen Ende des Drehzahlbereichs über die Dauer gehalten werden kann, die die Beanspruchung tatsächlich verlangt, das Verhalten des Moduls unter dem Abbremsprofil, das die Maschine erzeugen wird, und die Rückführungsanordnung, die ein Modul ohne integrierten Treiber erwartet. Die Datensätze auf dieser Plattform führen die veröffentlichten Werte, und der Hersteller bleibt die Quelle der Wahrheit für alles darüber hinaus.
Wo 48-V-Roboteraktuatoren eingesetzt werden
Ein 48-V-Bus erscheint tendenziell dort, wo die Maschine batteriebetrieben ist und wo mehr als ein Gelenk aus einer gemeinsamen Versorgung gespeist wird. Dieses Muster ist als elektrische Architektur zu lesen und nicht als Produktkategorie, weil dasselbe Modul über mehrere Maschinentypen hinweg erscheint.
Batteriebetriebene laufende und rollende Plattformen
Laufende Plattformen und rollende mobile Basen führen Energie selbst mit und verteilen diese auf mehrere Gelenke. Sowohl die Stromeinsparung über einen gemeinsamen Kabelbaum als auch die Drehzahl, die der höhere Bus am Gelenk verfügbar macht, sind erstrebenswert, und ein abbremsendes Bein speist Energie in denselben Bus zurück, der die anderen speist, weshalb das Pack und die Schutzanordnung darum herum Teil der Auslegung und nicht ein nachträglicher Gedanke sind. Die 48-V-Module im mittleren und schweren Band der Matrix sind die, die üblicherweise für Hüft- und Knieachsen in die engere Wahl kommen, wobei das 6:1-Paar schnellere, leichtere Gelenke bedient.
Kollaborative Arme und Manipulatoren
Ein kollaborativer Arm bündelt mehrere Module in einer kurzen kinematischen Kette, in der Masse am distalen Ende an jedem darüberliegenden Gelenk erneut berechnet wird. Die Stromeinsparung zählt hier weniger als die Drehzahlobergrenze, weil die Beanspruchung eines Arms von Bahnverfolgung und Reichbewegungen geprägt ist und nicht von langen Haltephasen bei hohem Drehmoment. Hohlwellenmodule verändern die Kabelbaumarchitektur dieser Kette, indem Kabel durch die Gelenke statt außen darum herum geführt werden. Der relevante Vergleich für diese Maschinenklasse ist Worauf es bei einem BLDC-Motor für einen kollaborativen Roboterarm ankommt.
Exoskelette und Rehabilitationshardware
Tragbare Hardware fügt eine Anforderung hinzu, die im Aktuator-Datensatz nicht erscheint: Das Gelenk muss sich akzeptabel verhalten, wenn es von einer Person angetrieben wird statt befehlsgesteuert. Das rückt das Verhältnis und das Rücktreibverhalten des Moduls in den Mittelpunkt, weshalb die 8:1-Familie der Quasi-Direct-Drive-Aktuatoren für diese Klasse neben dem niedrigen Verhältnisende der AK-Baureihe in die engere Wahl kommt und weshalb die Busentscheidung dem Verhalten gegenüber der tragenden Person folgt statt es zu bestimmen. Die breitere Auswahl ist in BLDC-Motoren für Exoskelette: Rahmenloser Drehmomentmotor vs. integrierter Aktuator dargestellt.
Mobile Manipulation und Feldhardware
Wo eine Maschine eine mobile Basis mit einem Arm kombiniert, muss der Bus Gelenke sehr unterschiedlicher Größe und Beanspruchung aus einer Versorgung bedienen, und der vom größten Gelenk gezogene Strom bestimmt die Dimensionierung des gemeinsamen Pfads. Das ist die Situation, in der die Stromeinsparung eines höheren Busses am meisten wert ist und in der die Randbedingungen des vorigen Abschnitts – vom Eingangsfenster des Treibers über das Pack und das Ladegerät bis zur Schutzanordnung – über die gesamte Maschine hinweg und nicht innerhalb eines Moduls geklärt werden müssen.
Häufig gestellte Fragen
QBedeutet die „48" in einer Modellbezeichnung wie AKH70-48 V1.0 KV41 48 V?
Nein. In diesem Datensatz ist die Zahl nach dem Bindestrich das Untersetzungsverhältnis, sodass AKH70-48 V1.0 KV41 ein 48:1-Modul ist, und dasselbe Modul ist mit einer Nennspannung von 48 V veröffentlicht. Sein Gegenstück AKH70-16 V1.0 KV41 ist ein 16:1-Modul mit derselben 41-KV-Wicklung, ebenfalls mit 48 V veröffentlicht. Busangabe und Verhältnis sind getrennte Felder im Datensatz, und die Modellnummer als Spannung zu lesen führt dazu, Module zu vergleichen, die keine Alternativen sind.
QIst ein 48-V-Bus für einen Roboteraktuator besser als 24 V?
Das hängt davon ab, an welcher Größe es dem Gelenk fehlt. In den dual ausgelegten Datensätzen verdoppelt der 48-V-Betriebspunkt in etwa die Drehzahlobergrenze und lässt Nenndrehmoment, Spitzendrehmoment und Nennstrom unverändert, sodass eine durch Drehzahl begrenzte Beanspruchung stark gewinnt und eine durch das Dauerdrehmoment gegen die Schwerkraft begrenzte Beanspruchung nichts gewinnt. Die Kostenseite liegt auf Systemebene: ein Treiberfenster, Schutzschwellen, Isolations- und Steckverbinderpraxis sowie eine Anordnung aus Pack und Ladegerät, die das obere Ende des Ladebereichs aufnehmen muss. Die Entscheidung gehört zur Beanspruchung, nicht zur Spannung.
QKann ein dual ausgelegtes Modul mit 24 V betrieben und später auf 48 V umgestellt werden?
Genau dafür ist die doppelte Angabe da. Ein auf beiden Niveaus veröffentlichtes Modul behält über die beiden Betriebspunkte hinweg dasselbe Untersetzungsverhältnis, denselben Bauraum, dieselbe Masse, dasselbe Nenndrehmoment, dasselbe Spitzendrehmoment und denselben Nennstrom; es ändern sich nur die Drehzahlspalten und die bei einem gegebenen Strom verfügbare Leistung. Eine Maschine kann daher am niedrigeren Bus prototypisch aufgebaut und auf den höheren umgestellt werden, ohne die mechanische Konstruktion erneut zu öffnen, sofern Treiber und Pack von Anfang an für das höhere Niveau spezifiziert und nicht später aufgerüstet werden.
QWarum veröffentlicht ein Datensatz zwei Drehzahlwerte, aber nur einen Drehmomentwert?
Weil das Drehmoment vom Strom in der Wicklung erzeugt wird und der für ein gegebenes Abtriebsdrehmoment benötigte Strom unabhängig von der Busspannung derselbe ist. Nenn- und Spitzenstrom sind daher in diesen Datensätzen einzelne Werte, und Nenn- und Spitzendrehmoment folgen diesen Werten. Die Drehzahl ist die Größe, die der Bus steuert: Er legt fest, wie weit der Betriebspunkt entlang der Drehzahlachse verschoben werden kann, bevor dem Treiber die Spannung ausgeht. Ein einzelner Drehmomentwert mit einem Paar von Drehzahlwerten ist die Signatur eines Moduls, das auf zwei Busniveaus charakterisiert wurde, und nicht zweier verschiedener Module.
QWas bestimmt das Dauerdrehmoment an einem 48-V-Bus?
Die Wicklung und der Weg, den die Wärme aus ihr herausnimmt, zusammen mit dem Arbeitsspiel, genau wie an jedem anderen Bus. Weil sich der Strom bei einem gegebenen Drehmoment nicht mit dem Bus ändert, ändert sich auch der Kupferverlust bei diesem Drehmoment nicht, sodass ein Gelenk, das an einem niedrigeren Bus thermisch grenzwertig war, bei 48 V thermisch grenzwertig bleibt. Was der höhere Bus verändert, ist das Verhältnis dieses Verlusts zur verfügbaren mechanischen Ausgangsleistung, da derselbe Strom bis zu einer höheren Drehzahl gehalten werden kann.
QWas verändert ein höherer Bus für den Kabelbaum und das Pack?
Bei einer gegebenen mechanischen Leistung fällt der Busstrom, wenn die Spannung steigt, und der Busstrom bestimmt die Dimensionierung von Kabeln, Steckverbindern und deren Schutz. An einer Maschine mit mehreren Gelenken, die aus einem Bus gespeist werden, pflanzt sich diese Verringerung durch den gemeinsamen Kabelbaum und den Verteilungspfad fort, und verändert, wie die Last über einen Reihenstrang im Pack verteilt wird. Der modulinterne Strom wird von dem Drehmoment bestimmt, das das Modul erzeugt, und wird vom höheren Bus nicht verringert, sodass die Einsparung in der maschineneigenen Verkabelung erscheint und nicht im Inneren des Aktuators.
Offizielle Ressourcen
CubeMars veröffentlicht für jeden Aktuator eine offizielle Produktseite mit seiner vollständigen Spezifikation, Zeichnung und Regelungsdokumentation, und diese Seiten bleiben die Quelle der Wahrheit für jeden hier genannten Wert – beispielsweise die Produktseite des AK70-10 KV100, die Produktseite des AK80-64 KV80 und die Produktseite des AKH70-48 V1.0 KV41. Details, die eine Produktseite nicht enthält, einschließlich des zulässigen Eingangsfensters des Treibers, seiner Schutzschwellen und der bei einer bestimmten Beanspruchung geltenden Leistungsminderung (Derating), sollten mit der aktuellen Herstellerdokumentation abgeglichen werden, bevor ein Pack spezifiziert wird. Diese Plattform führt die veröffentlichten Werte in den Produktdatensätzen und hält diese auffindbar und vergleichbar; der Hersteller bleibt die Quelle der Wahrheit für die Auslegung.
Wie es weitergeht
Geht es um eine engere Auswahl statt um Recherche, erledigen drei Werkzeuge der Plattform die Arbeit nacheinander. Die vollständige Kategorie Roboteraktuatoren erkunden, um jedes Modell und seine Spezifikation nebeneinander zu sehen, mit Auswahl nach Drehmoment, Spannung und Masse filtern und die Kandidaten dann in Produktvergleich ablegen. Wo ein Gelenk von der Auslegung her nachgiebig statt steif sein muss, ist die Kategorie Quasi-Direct-Drive-Aktuatoren der naheliegende nächste Schritt, und das Verhältnisargument hinter dieser Familie ist in Quasi-Direct-Drive-Aktuatoren: Was ein 8:1-Verhältnis bringt dargelegt.
Zwei weitere Artikel behandeln die Teile dieses Themas, die eine Busentscheidung nicht klärt. Roboteraktuatoren: Passenden integrierten Aktuator für Robotergelenke wählen arbeitet den inneren Aufbau eines integrierten Moduls und die Spezifikationsachsen durch, die eine Wahl entscheiden. Gelenkmodule auswählen: fünf CubeMars-Aktuatoren von 190 g bis 1.4 kg folgt denselben Modulen nach Gelenkposition, vom Handgelenk bis zur schweren Hüfte, und ist der richtige Begleiter, wo die mechanische Aufgabenstellung geklärt ist, die Gelenkgröße aber nicht.
Die Kurzfassung: Zuerst die Gelenkbeanspruchung festlegen, zweitens Bohrung und Bauraum, und dann den Bus anhand der Größe entscheiden, an der es der Beanspruchung tatsächlich fehlt. Der 48-V-Bus erkauft Drehzahl und Stromreserve und lässt das Drehmoment, wo es war, und alles darüber hinaus, vom Treiberfenster bis zum Pack, ist eine Systementscheidung, die schriftlich festgehalten werden sollte, bevor die Hardware bestellt wird.