
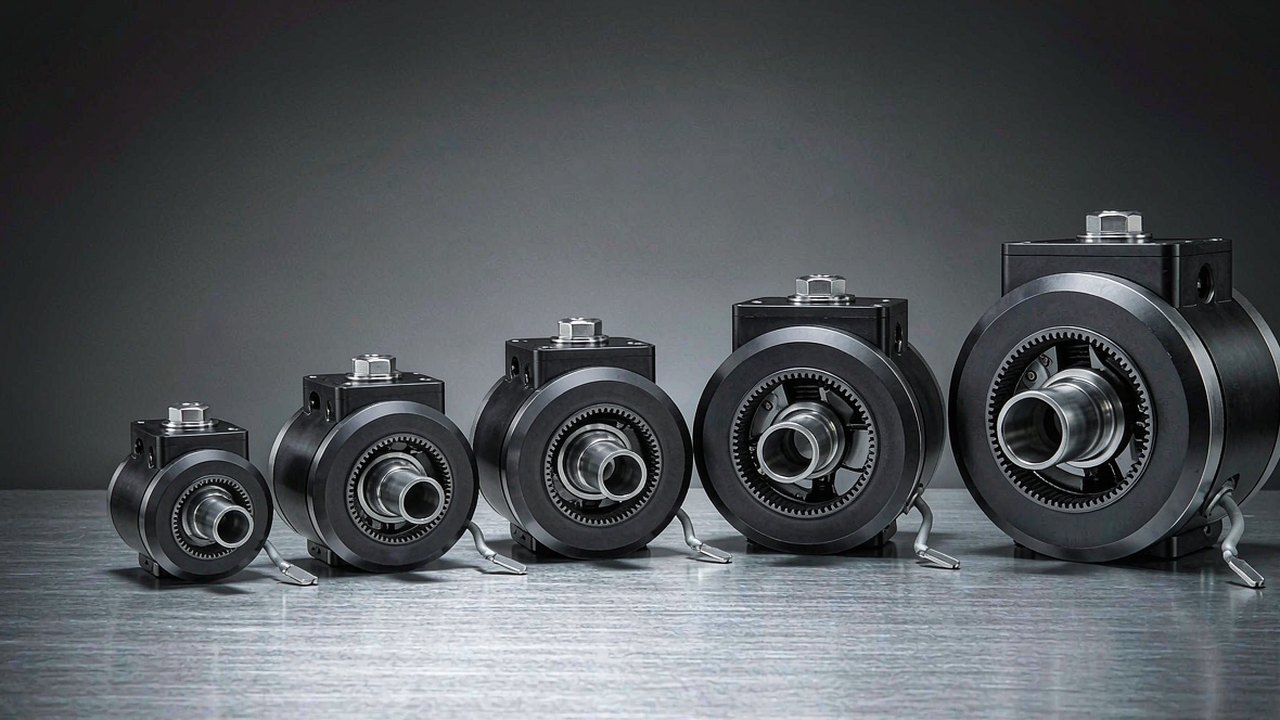
Un module articulaire est un axe de robot complet livré en une seule pièce : un moteur brushless, un étage de réduction, l'électronique de retour d'information et, sur la plupart des modèles récents, le variateur, le tout enfermé dans un carter qui se boulonne directement entre deux segments. Le choisir consiste rarement à chercher le couple le plus élevé. Il s'agit de savoir quel couple l'axe peut tenir en continu sans surchauffer, à quelle vitesse le segment peut se déplacer, quelle masse se trouve à l'extrémité du bras, comment les câbles sortent du carter et quel jeu subsiste entre l'entrée du réducteur et la bride de sortie. Ce guide examine cinq modules CubeMars qui couvrent 190 g à 1.4 kg et 4.1 Nm à 222 Nm de couple de pointe, et explique quelle spécification décide réellement du choix à chaque position d'articulation.
Les cinq unités ci-dessous relèvent toutes de la même idée de famille — un moteur BLDC entraînant un étage planétaire à retour de position intégré — mais elles sont conçues pour des tâches différentes. Trois fonctionnent sur un bus 24 V avec des réductions de 10:1 et 36:1 ; deux fonctionnent en 48 V avec des réductions de 16:1 et 48:1 et un arbre de sortie creux. Les lire ensemble est la façon la plus rapide de comprendre ce qu'est réellement un module articulaire, car les compromis apparaissent sous forme de chiffres plutôt que de catégories marketing. Chaque valeur de cet article provient des fiches produit ToBMS ou de la spécification publiée par le fabricant ; rien ici n'est estimé, et lorsqu'une valeur n'est pas enregistrée, elle est signalée comme telle plutôt que remplie.
Réponse rapide
Un module articulaire se définit en partant de l'articulation, et non du moteur. Établissez le couple le plus défavorable que l'axe doit produire, la vitesse angulaire dont le segment a besoin, le budget de masse à cette position de la chaîne cinématique et le diamètre que le mécanisme peut accepter — puis retenez le module le plus léger dont le couple continu (nominal) couvre le cycle de service réel et dont le couple de pointe couvre les transitoires, la tension de bus étant choisie pour convenir au reste du système d'alimentation du robot.
Appliquée à ces cinq modules, cette logique produit une échelle simple. L'AK40-10 V3.0 de 190 g est l'unité de l'articulation distale — mains, poignets, petites nacelles et segments de bras légers, là où la masse en bout de levier est le coût dominant. L'AK45-10 V3.0 de 262 g couvre les articulations légères à moyennes sur le même bus 24 V avec près du double du couple de pointe. L'AK45-36 V3.0 de 349 g atteint un couple de pointe de 24 Nm en échangeant de la vitesse contre de la réduction, ce qui en fait un candidat naturel pour un coude ou un genou sur un bras de taille moyenne. L'AKH70-16 V1.0 de 879 g et l'AKH70-48 V1.0 de 1.4 kg passent en 48 V, avec un encombrement de 90 mm et un arbre creux, ce qui les place sur le terrain des hanches, des embases et des fortes charges, où le cheminement des câbles dans l'axe compte autant que le couple.
De quoi un module articulaire est composé
Les pièces ne sont pas exotiques. Ce qui distingue un module articulaire d'un moteur et d'un réducteur achetés séparément, c'est que les interfaces entre ces pièces sont déjà résolues : le rotor est porté par le roulement d'entrée du réducteur, l'encodeur est monté sur une référence qui survit au chemin de charge du réducteur, et le carter ferme l'ensemble. C'est cette valeur qui est achetée.
Le moteur
Les cinq unités utilisent un moteur BLDC à rotor externe, et le chiffre qui les sépare à ce niveau est le KV — la constante de vitesse du moteur en tours par minute et par volt. L'AK40-10 V3.0 porte un bobinage KV170, l'AK45-10 V3.0 un KV75, l'AK45-36 V3.0 un KV80, et les deux modules AKH70 un KV41. Un bobinage à KV élevé délivre plus de vitesse par volt avec moins de couple par ampère ; un bobinage à KV faible fait l'inverse. Ce seul choix se répercute sur toute la conception, et c'est la raison pour laquelle le plus petit module de ce groupe a le KV le plus élevé et le plus gros le plus faible. Les deux modules AKH70 annoncent également 21 paires de pôles contre 14 pour les trois unités AK, ce qui augmente la fréquence électrique que le variateur doit commuter à une vitesse mécanique donnée.
L'étage de réduction
Chaque module intègre un réducteur planétaire : 10:1 sur l'AK40-10 et l'AK45-10, 36:1 sur l'AK45-36, 16:1 et 48:1 sur les deux unités AKH70. L'étage convertit la sortie rapide et peu coupleuse du moteur en une sortie lente et fortement coupleuse pour l'articulation, et il détermine aussi la part de charge que le segment peut renvoyer dans le moteur. Un étage 10:1 laisse en général l'articulation plus facile à rétroentraîner, ce qui est utile pour la commande souple et pour le guidage à la main d'un bras collaboratif ; un étage 48:1 multiplie davantage le couple et réduit la rétroentraînabilité, mais le résultat réel dépend du rendement du réducteur, de la constante de couple du moteur et de l'inertie ramenée par le segment — le rapport seul ne tranche pas.
Retour d'information et électronique de commande
Le retour de position est ce qui transforme un moteur et un réducteur en articulation asservie. La présentation ToBMS de l'AK40-10 V3.0 décrit l'unité comme intégrant un moteur BLDC, un réducteur planétaire 10:1 et un variateur, et les deux modules AKH70 indiquent le FOC (commande vectorielle) comme méthode d'entraînement. Que la carte de commande soit physiquement à l'intérieur du module ou fournie à côté varie selon la famille : confirmez la configuration de livraison exacte auprès du fabricant avant de concevoir le faisceau. Il en va de même pour l'interface d'encodeur : la résolution, le protocole et le caractère absolu ou incrémental du capteur sont autant de décisions qui se répercutent sur l'architecture de commande du robot.
Ce que l'intégrateur doit encore fournir
Un module articulaire n'est pas un axe fini. L'interface de fixation des deux côtés, le cheminement des câbles et la décharge de traction, le chemin thermique hors du carter, l'alimentation et sa marge de courant, ainsi que les limites de sécurité appliquées dans le contrôleur restent de la responsabilité de l'intégrateur. Le gain, c'est que la conception mécanique et magnétique à l'intérieur du carter a déjà été adaptée et testée comme un ensemble.
Les cinq chiffres qui décident du choix
Les tableaux de spécifications des modules articulaires sont longs, mais seules quelques entrées changent une décision de conception. Voici les cinq qui comptent, et comment lire chacune honnêtement.
Le couple de pointe n'est pas un couple de travail
Le couple de pointe est la sortie qu'un module peut produire brièvement — lors d'une pointe d'accélération, d'un choc ou d'un pic de couple en fin de mouvement. C'est une valeur de courte durée ; ce n'est ni la limite mécanique du réducteur, ni la charge que l'articulation peut tenir indéfiniment. Dimensionner sur le couple de pointe comme s'il était continu est la façon la plus courante de détruire un module articulaire, car la limite qui arrive en premier est thermique plutôt que mécanique. Traitez le couple de pointe comme une réserve pour les transitoires et dimensionnez le réducteur et la structure par rapport à lui séparément.
Le couple nominal est un énoncé thermique
Le couple nominal est ce que le module doit pouvoir soutenir dans ses limites thermiques, et c'est le chiffre à comparer au cycle de service réel plutôt qu'à un seul cas défavorable. L'AKH70-48 V1.0 annonce 74 Nm nominaux contre 222 Nm en pointe ; l'AK40-10 V3.0 annonce 1.3 Nm contre 4.1 Nm. Ces deux paires ne sont pas du même ordre, et le rapport entre elles n'est pas une marge à dépenser : c'est la différence entre une élévation de température que le carter peut évacuer et une qu'il ne peut pas. Le couple nominal dépend aussi de la température ambiante, du montage et du régime de service, si bien qu'une valeur continue mesurée à l'air libre est optimiste pour un module enfoui dans un segment.
La vitesse de sortie, pas la vitesse moteur
La vitesse qui compte est celle de la bride de sortie, et elle est déjà réduite par le réducteur. L'AK40-10 V3.0 est annoncé à 370 rpm nominaux avec 435 rpm à vide ; l'AK45-10 V3.0 à 120 et 180 rpm ; l'AK45-36 V3.0 à 40 et 52 rpm ; l'AKH70-16 V1.0 à 90 et 105 rpm ; l'AKH70-48 V1.0 à 28 et 35 rpm. Converti en termes d'articulation, 370 rpm font 2220 degrés par seconde et 28 rpm en font 168, ce qui est la différence entre un poignet capable d'un mouvement vif et une hanche qui balance lentement. Vérifiez la vitesse de segment requise à la tension de bus réellement disponible, car un module annoncé pour une tension ne délivre pas la même vitesse à vide sous une autre.
Le rapport de réduction fixe l'équilibre couple-vitesse
Le rapport est le chiffre le plus visible du tableau et le plus facile à mal lire, car il décrit un compromis plutôt qu'il ne mesure une qualité. Un étage 48:1 produit plus de couple de sortie par ampère et une sortie plus lente qu'un étage 10:1 bâti autour d'un moteur comparable, et il change la façon dont l'articulation se comporte lorsqu'une force extérieure pousse le segment. Comparer deux modules sur le seul rapport masque le fait que les bobinages diffèrent aussi — les modules AKH70 tournent en KV41 contre KV75 et KV80 sur les unités AK45 — si bien que les deux effets se cumulent.
Masse, encombrement et densité de couple
Sur une articulation distale, la masse est le paramètre dominant, car tout ce qui se trouve en amont doit la porter sur toute l'enveloppe de mouvement. La densité de couple en Nm par kilogramme rend la comparaison explicite, et elle doit être donnée séparément pour la sortie nominale et la sortie de pointe : l'AK40-10 V3.0 ressort à environ 6.8 Nm/kg nominaux et 21.6 Nm/kg en pointe ; l'AK45-10 V3.0 à 9.5 et 26.7 ; l'AK45-36 V3.0 à 22.9 et 68.8 ; l'AKH70-16 V1.0 à 29.6 et 88.7 ; et l'AKH70-48 V1.0 à 53 et 159. Ces valeurs sont dérivées de la masse et du couple de chaque fiche produit, et elles confirment ce que suggère l'échelle ci-dessus : les modules les plus lourds regagnent leur masse en couple par kilogramme. L'encombrement est la contrainte compagne : un corps de 53 mm de diamètre se loge dans un segment de bras où un module de 90 mm n'entrera pas du tout, quel que soit le couple annoncé.
Le jeu et ce qu'il fait à une articulation
Le jeu est le mouvement perdu entre l'entrée du réducteur et la bride de sortie ; sur une articulation asservie en position, il se manifeste par une petite zone où l'angle commandé change sans que la sortie bouge. Il compte surtout là où l'articulation inverse son sens sous charge, et il s'accumule d'un étage à l'autre dans les conceptions planétaires multi-étages. Chaque fiche produit de ce groupe porte une valeur de jeu — 0.3 sur l'AK40-10 V3.0 et l'AK45-10 V3.0, 0.2 sur l'AK45-36 V3.0 et les deux modules AKH70 — mais les enregistrements ToBMS ne portent pas d'unité cohérente pour ce champ sur l'ensemble du catalogue d'actionneurs : traitez donc ces nombres comme indicatifs et vérifiez s'ils sont donnés en minutes d'arc ou en degrés sur la fiche du fabricant avant de dimensionner sur cette base.
Cinq modules articulaires CubeMars comparés
Le tableau ci-dessous rassemble les cinq modules classés par masse, ce qui les classe aussi par couple de sortie. Les valeurs de couple sont les chiffres publiés par le fabricant, tels qu'enregistrés dans la base produit ToBMS, et chaque modèle existe également en d'autres variantes de KV hors de cette sélection.
| Modèle | Tension nominale | Rapport de réduction | Couple nominal | Couple de crête | Masse | Encombrement |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
Les cinq modules sont répertoriés dans la catégorie Actionneurs robotisés de ToBMS. Les valeurs de couple, de masse et d'encombrement proviennent de chaque fiche produit ; les unités locales sont celles publiées (1396 g est enregistré comme 1396). Une puissance nominale pour les deux modules AKH70 figure dans la fiche technique du fabricant, donc aucune n'est citée ici : consultez cette fiche si ce chiffre est nécessaire pour un bilan de puissance.
Deux motifs ressortent. Le premier est que la masse croît plus vite que le rapport de réduction mais plus lentement que le couple de pointe : passer de l'AK45-36 V3.0 de 349 g à l'AKH70-48 V1.0 de 1.4 kg multiplie la masse par quatre et le couple de pointe par plus de neuf. Le second est que la tension d'alimentation sépare nettement le groupe en deux moitiés — les trois modules AK en 24 V et les deux modules AKH70 en 48 V — ce qui signifie généralement deux rails d'alimentation et deux familles de variateurs sur un même robot, sauf si toute la plateforme est standardisée sur un seul bus.
Les deux modules AKH70 partagent le même diamètre de 90 mm, le même bobinage KV41, les mêmes 21 paires de pôles et la même valeur de jeu, et ne diffèrent presque entièrement que par l'étage de réduction et la longueur : 16:1 dans un corps de 60.5 mm à 879 g, ou 48:1 dans un corps de 81.5 mm à 1.4 kg. C'est à peu près la démonstration la plus claire de ce que coûte un rapport de réduction qu'un catalogue puisse offrir, et cela signifie que les deux peuvent se substituer l'un à l'autre dans le même encombrement mécanique si le besoin de vitesse et de couple change.
Cinq modules articulaires, cinq usages
Le classement ci-dessus se fait par masse et par couple. Celui qui suit se fait par la tâche à laquelle chaque module convient, ce qui correspond à la façon dont le choix est réellement effectué.
AK40-10 V3.0 KV170 — mains, poignets et axes distaux
À 190 g avec un diamètre de 53 mm et une longueur de 40.2 mm, c'est le module à retenir lorsque la masse pend au bout d'un levier. Il produit 4.1 Nm en pointe et 1.3 Nm nominaux à travers un étage 10:1, sur un bus 24 V, avec une vitesse nominale de 370 rpm — assez rapide pour qu'un poignet ou un groupe de doigts se repositionne vite. Sa fiche ToBMS le décrit comme adapté au travail robotique de dextérité, et les liens d'application attachés à la fiche renvoient au module articulaire, au robot de rééducation, au bras collaboratif et aux usages humanoïdes. La limite à garder en vue est le couple nominal : 1.3 Nm en continu est un budget modeste, si bien qu'un axe distal qui maintient une charge à l'arrêt demande une analyse de cycle de service plutôt qu'une simple vérification du couple de pointe.
AK45-10 V3.0 KV75 — le milieu de gamme léger
Même bus 24 V, même rapport 10:1, même diamètre de 53 mm — mais 45.2 mm de long, 262 g, et 7 Nm en pointe contre 2.5 Nm nominaux. Le bobinage KV75 ramène la vitesse nominale à 120 rpm et la vitesse à vide à 180 rpm en échange de ce couple, ce qui est exactement le compromis que recherche un segment de bras léger. La fiche annonce 39 W de puissance nominale, ce qui en fait l'unité la plus efficace des deux modules 10:1 de ce groupe à son point de fonctionnement nominal, et sa présentation vise les articulations robotiques compactes et le matériel de rééducation. Face à l'AK40-10, c'est le pas naturel lorsque l'articulation distale s'avère demander plus de couple de maintien que la plus petite unité ne peut soutenir.
AK45-36 V3.0 KV80 — le palier basse vitesse, haut couple
Le premier vrai changement de caractère dans l'échelle. Un étage 36:1 transforme la même famille 24 V en une unité de 8 Nm nominaux et 24 Nm en pointe, à 40 rpm nominaux et 52 rpm à vide — 240 degrés par seconde en sortie, soit une articulation délibérément lente et capable de tenir la charge plutôt qu'une articulation rapide. Elle reste à 349 g et ne grandit qu'à 55 mm de diamètre et 56.5 mm de longueur : elle se loge donc encore dans un segment. Sa présentation ToBMS le décrit comme conçu pour les modules articulaires nécessitant une forte réduction, et la fiche porte un indicateur de produit principal, ce qui reflète le caractère central de ce point de couple par gramme dans la gamme. Le coût du rapport, c'est la vitesse et la rétroentraînabilité : à 36:1, l'articulation paraîtra nettement plus rigide à une poussée extérieure que l'une ou l'autre des unités 10:1.
Le fabricant fait tourner côte à côte l'AK40-10, l'AK45-10 et l'AK45-36, ce qui est la façon la plus claire de juger comment les étages 10:1 et 36:1 diffèrent en vitesse de sortie et comment les trois encombrements se comparent en main.
Page vidéo ToBMSVoir sur YouTubeAKH70-16 V1.0 KV41 — du couple avec un passage de câble
Le saut vers le 48 V et un corps de 90 mm achète 26 Nm nominaux et 78 Nm en pointe à 90 rpm nominaux — 540 degrés par seconde, la deuxième sortie la plus rapide de ce groupe malgré le plus grand diamètre. Le bobinage KV41 est l'extrémité basse vitesse et haut couple de la plage de bobinages, et avec 21 paires de pôles, le variateur doit commuter à une fréquence électrique plus élevée que les unités AK pour la même vitesse de sortie. L'arbre creux est l'élément structurel qui change la façon dont un robot est construit : les câbles d'alimentation et de capteurs peuvent passer le long de l'axe de rotation au lieu de boucler autour de l'articulation, ce qui supprime une boucle de service mobile à chaque articulation. Les fiches ToBMS de ce module n'indiquent pas de diamètre d'alésage : le plan mécanique est à demander au fabricant avant de planifier le faisceau. Sa présentation le positionne sur les genoux de quadrupèdes, les articulations de bras robotisés et les plateformes à roues, et les applications associées couvrent les usages humanoïdes, exosquelettes et AGV.
AKH70-48 V1.0 KV41 — l'articulation lourde
Le plus gros module de cette sélection échange presque toute sa vitesse contre du couple : un étage 48:1 sur le même moteur KV41 et le même bus 48 V donne 74 Nm nominaux et 222 Nm en pointe à 28 rpm nominaux, soit 168 degrés par seconde. Dans un ensemble de 90 mm de diamètre, 81.5 mm de long et 1.4 kg, cela représente 53 Nm/kg nominaux et 159 Nm/kg en pointe — la densité de couple la plus élevée du groupe, de loin, et environ le double de la densité nominale de l'AKH70-16. Le courant nominal est de 6 A contre 18 A en pointe : le variateur et la distribution d'énergie doivent donc être dimensionnés pour le transitoire, tandis que le chemin thermique continu ne doit porter que la valeur la plus basse. Sa présentation ToBMS cite les robots marcheurs lourds et les applications AGV, et les applications rattachées à la fiche incluent humanoïde, quadrupède et exosquelette en plus de l'AGV. Savoir si un rapport de 48:1 laisse l'articulation suffisamment rétroentraînable pour un contrôleur donné est une question à poser au fabricant, car cela dépend du rendement et de l'inertie ramenée plutôt que du seul rapport.
Une masse de 40 kg est entraînée sur un tour complet par le module, ce qui constitue la preuve la plus directe disponible dans la bibliothèque vidéo du comportement de l'étage 48:1 avec une charge réelle suspendue à la bride de sortie plutôt qu'à un banc d'essai.
Page vidéo ToBMSVoir sur YouTubeOù ces modules articulaires sont utilisés
Les mêmes cinq modules apparaissent dans des machines très différentes, et la logique de choix est suffisamment constante pour servir d'hypothèse de départ utile.
Bras et jambes humanoïdes
Un humanoïde concentre tous ces compromis dans une seule machine. Les articulations de bras se trouvent en bout de chaîne cinématique et veulent le module le plus léger capable de porter la charge utile, ce qui désigne les unités de 190 g et 262 g ; les hanches et les genoux portent tout le corps, ce qui désigne les modules 48 V. Voir Moteurs BLDC pour robots humanoïdes pour la vue de sélection plus large.
Genoux et hanches de quadrupèdes
Les robots marcheurs chargent les articulations par l'impact au sol autant que par la gravité, si bien que la réserve de couple de pointe et la rigidité structurelle dominent. L'AKH70-16 V1.0 de 879 g et l'AKH70-48 V1.0 de 1.4 kg sont les correspondances enregistrées pour les articulations de robots quadrupèdes, et l'arbre creux simplifie le faisceau sur une patte qui doit se replier.
Bras robotisés collaboratifs
Un bras cobot doit être suffisamment rétroentraînable pour être guidé à la main et suffisamment léger pour être sûr à côté d'une personne, ce qui favorise les rapports les plus faibles. Les unités 10:1 sont la correspondance enregistrée pour les bras robotisés collaboratifs, le module 36:1 prenant les articulations qui doivent tenir une position plutôt que se conformer.
Exosquelettes et robots de rééducation
Ces machines sont portées ou étroitement couplées à une personne : la masse au niveau du membre et la sensation de l'articulation comptent donc plus que la sortie de pointe. Les deux modules AKH70 enregistrent des applications en exosquelette et en rééducation, et les modules AK plus légers apparaissent dans les entrées robot de rééducation et exosquelette. Trois modules CubeMars QDD destinés à cet usage sont comparés côte à côte dans Actionneurs d'exosquelette : trois modules CubeMars QDD de 260 g à 1.4 kg.
AGV et plateformes à roues
Une articulation d'entraînement à roue se soucie moins de la rétroentraînabilité que du couple par kilogramme et de la possibilité de faire passer un câble dans l'axe pour une roue qui pivote en continu. Les modules AKH70 portent des liens d'application AGV, et Moteurs BLDC pour AGV et AMR rassemble l'ensemble plus large.
Liste de contrôle pour le choix
Les modules articulaires sont généralement spécifiés avant que le reste du mécanisme soit figé : ces vérifications valent donc la peine d'être menées tôt plutôt qu'une fois la géométrie arrêtée.
Cycle de service et couple
- Calculez le couple de sortie le plus défavorable en tenant compte du bras de levier, de la charge utile et des effets dynamiques, et vérifiez-le par rapport au couple de pointe — puis confirmez séparément auprès du fabricant ce que le réducteur et le roulement de sortie peuvent supporter en choc, car la pointe est une valeur de courte durée et non une limite mécanique.
- Estimez le couple continu pour le cycle de service réel et comparez-le au couple nominal, en gardant à l'esprit que la valeur nominale est un énoncé thermique et que le montage et l'ambiance la modifient.
- Convertissez la vitesse de segment requise en rpm de sortie à la tension de bus réellement utilisée, en prenant la valeur à vide comme borne supérieure et la valeur nominale pour le dimensionnement.
Mécanique et câblage
- Vérifiez l'encombrement par rapport à la géométrie du segment avant de comparer les couples : un corps de 90 mm et un corps de 53 mm ne sont pas interchangeables, quels que soient les chiffres.
- Décidez tôt du chemin des câbles — autour de l'articulation, ou à travers un arbre creux lorsque le module en propose un. Les fiches ToBMS n'indiquent pas de diamètre d'alésage : confirmez donc le plan avec le fabricant.
- Prévoyez l'interface de fixation et le chemin de charge sur les deux faces, et confirmez le jeu et son unité auprès de la fiche du fabricant avant de concevoir une boucle de position autour de cette valeur.
Commande et intégration
- Confirmez ce qui est livré à l'intérieur du module — moteur, réducteur, encodeur et variateur ne sont pas garantis d'arriver ensemble — et faites correspondre le protocole de retour au contrôleur.
- Faites correspondre les paires de pôles et la vitesse maximale à la capacité de commutation du variateur ; 21 paires de pôles à vitesse de sortie élevée augmentent considérablement la fréquence électrique.
- Dimensionnez l'alimentation et le variateur pour le courant de pointe tout en dimensionnant le chemin thermique pour le courant nominal, et gardez les deux budgets séparés.
Questions fréquentes
QQue comprend exactement un module articulaire ?
Au minimum un moteur brushless, un étage de réduction et un retour de position, dans un carter avec des interfaces de fixation sur les deux faces. L'électronique de commande est souvent intégrée aussi : la présentation ToBMS de l'AK40-10 V3.0 indique qu'un variateur est inclus, et les deux modules AKH70 mentionnent le FOC comme méthode d'entraînement. Ce qu'un module ne comprend jamais, c'est le travail autour : structure de montage, gestion des câbles, chemin thermique, alimentation et limites de sécurité configurées dans le contrôleur.
QUn module articulaire peut-il tenir son couple de pointe en continu ?
Non. Le couple de pointe est une sortie de courte durée destinée aux pointes d'accélération et aux transitoires, et ce n'est pas la limite mécanique du réducteur. Le fonctionnement continu est borné par le couple nominal, qui est un énoncé thermique sur l'élévation de température dans le carter dans des conditions données. Une articulation qui maintient une charge statique doit être vérifiée par rapport au couple nominal sur tout le cycle de service, et non par rapport à la pointe.
QPourquoi les modules AKH70 sont-ils en 48 V alors que la série AK est en 24 V ?
Une tension de bus plus élevée permet la même puissance avec moins de courant, et le couple en sortie est produit à travers un étage 48:1 ou 16:1 avec un bobinage KV41. En pratique, ce partage compte davantage pour le robot que pour le module : mélanger des modules 24 V et 48 V signifie deux rails d'alimentation, deux familles de variateurs et deux jeux de limites de sécurité, sauf si la plateforme est standardisée sur un seul bus. L'AKH70-48 V1.0 et l'AKH70-16 V1.0 sont tous deux annoncés à 48 V.
QQu'apporte réellement un arbre creux sur une articulation de robot ?
Le passage des câbles dans l'axe de rotation. Sur une articulation standard, chaque câble d'alimentation et de capteur doit franchir un entrefer mobile, généralement sous forme de boucle de service qui doit survivre à des millions de cycles de flexion. Un arbre de sortie creux permet au faisceau de passer droit par le centre de l'articulation, ce qui raccourcit le trajet et retire la boucle de la conception mécanique. Cela modifie aussi l'agencement des roulements et de l'étanchéité : c'est donc une décision structurelle et non un accessoire.
QQuel jeu faut-il attendre de ces modules ?
Chaque fiche de ce groupe porte une valeur — 0.3 sur les deux unités 10:1 et 0.2 sur le 36:1 et les deux modules AKH70 — mais la base ToBMS ne porte pas d'unité cohérente pour le champ de jeu sur l'ensemble du catalogue d'actionneurs : ces chiffres doivent donc être traités comme indicatifs. Vérifiez si le fabricant exprime la valeur en minutes d'arc ou en degrés, et sous quelle charge, avant de concevoir une boucle de position ou une affirmation de rigidité sur ce nombre.
QPeut-on utiliser des modules 10:1 et 48:1 sur le même robot ?
Oui, et c'est courant : les articulations distales veulent des rapports plus faibles et des modules plus légers, tandis que les articulations proximales veulent de la réduction et du couple. Les contraintes pratiques sont le bus d'alimentation (les unités 10:1 ici sont en 24 V, l'unité 48:1 en 48 V) et le modèle de commande, car une articulation fortement réduite et une articulation quasi directe répondent très différemment aux consignes de couple et aux forces extérieures. Planifiez l'architecture de commande autour de cette différence plutôt qu'en traitant chaque axe comme identique.
QPar quel module commencer un premier prototype de jambe ?
Le point de départ le plus courant pour un prototype marcheur de taille moyenne est un module 48 V à arbre creux, car les jambes ont besoin de couple, de passage de câble et de suffisamment de rigidité pour survivre au contact avec le sol ; l'AKH70-16 V1.0 à 26 Nm nominaux et 90 rpm se situe entre l'option très lente à fort couple et les unités 24 V légères. Au-delà du budget de couple, le facteur décisif est généralement de savoir si la conception peut accueillir un encombrement de 90 mm — sinon, l'AK45-36 V3.0 de 55 mm est le plus gros module qui rentrera.
Ressources officielles
CubeMars publie une page de spécifications pour chaque module, et ce sont ces pages — et non les résumés de tiers — qui font référence pour les valeurs thermiques, les détails d'encodeur, les plans mécaniques et le micrologiciel en vigueur. Les pages fabricant des unités traitées ici sont l'AK40-10 V3.0 KV170, l'AK45-10 V3.0 KV75, l'AK45-36 V3.0 KV80, l'AKH70-16 V1.0 KV41 et l'AKH70-48 V1.0 KV41. Là où une fiche ToBMS est muette — puissance nominale des modules AKH70, diamètre d'alésage, unité du jeu — la page fabricant ou la fiche technique est l'endroit où combler l'écart.
Pour aller plus loin
Si l'objectif est de présélectionner plutôt que de lire, trois outils font le travail en séquence : parcourez tous les modèles dans la catégorie Actionneurs robotisés, réduisez les candidats par couple, tension et masse dans Choisir un moteur BLDC, puis confrontez-les dans Comparer les moteurs BLDC. Lorsque l'articulation doit être intégrée dans la machine plutôt que livrée scellée, la catégorie Moteurs couple frameless est la voie alternative, et le Actionneurs robotisés : choisir un actionneur intégré pour les articulations couvre la gamme d'actionneurs plus large qui entoure ces cinq modules.
La version courte : fixez l'encombrement à partir de la géométrie du segment, choisissez la réduction à partir de la vitesse et du couple de sortie requis, dimensionnez le couple nominal sur le cycle de service dans les limites thermiques et le couple de pointe sur le cas transitoire, puis décidez de la tension de bus et du chemin des câbles avant que le mécanisme soit figé. Tout le reste d'un module articulaire découle de ces quatre points.







