El par de retención (cogging) es el pequeño y persistente par perturbador que un motor BLDC produce incluso sin corriente aplicada: la atracción magnética entre los imanes del rotor y los dientes del estátor, que hace que un eje sin alimentación prefiera ciertas posiciones angulares. En un motor de hélice que gira rápido, la frecuencia de la perturbación sube lo suficiente para que el sistema accionado apenas responda a ella. En un cardán de cámara, en una articulación robótica de accionamiento directo o en un mecanismo de apuntado que avanza a unos pocos grados por segundo, se convierte en la diferencia entre un movimiento suave y un escalón visible. Esta guía explica de dónde procede el par de retención, qué decisiones de diseño lo suprimen y cómo juzgarlo cuando la hoja de especificaciones calla.
Respuesta rápida
El par de retención es un par perturbador dependiente de la posición, causado por los imanes del rotor que buscan las posiciones de mínima reluctancia frente al estátor ranurado. No necesita corriente, se repite muchas veces por revolución y domina cerca del reposo, en el movimiento continuo lento y en las inversiones frecuentes a baja velocidad, donde la inercia del rotor ya no lo promedia. Un eje de cardán que tiembla de forma visible en un paneo lento, o una articulación robótica que no mantiene un ángulo preciso sin oscilar, suele estar mostrando el escalón de retención y no un fallo del controlador.
La supresión es un problema de diseño del motor antes que un problema de control: los bobinados de ranuras fraccionarias, los imanes o dientes con inclinación (skew), los arcos de imán conformados y las construcciones sin ranuras atacan el mecanismo en el origen, mientras que un número de polos más alto puede desplazar la perturbación del escalón de retención hacia una frecuencia espacial mayor en los diseños de accionamiento directo. Cuando una página de producto no imprime ninguna cifra —y la mayoría no lo hace—, los datos de polos y ranuras, un accionamiento inverso a mano y una prueba de ondulación de corriente a baja velocidad son los sustitutos prácticos de un número.
Qué es el par de retención
Todo motor brushless ranurado lleva este efecto en alguna medida. Entender el par de retención exige tres ideas: por qué el rotor tiene posiciones preferentes, por qué la perturbación se difumina con la velocidad y por qué no debe confundirse con la familia más amplia de la ondulación de par, que solo aparece cuando el motor está accionado.
Posiciones magnéticas preferentes
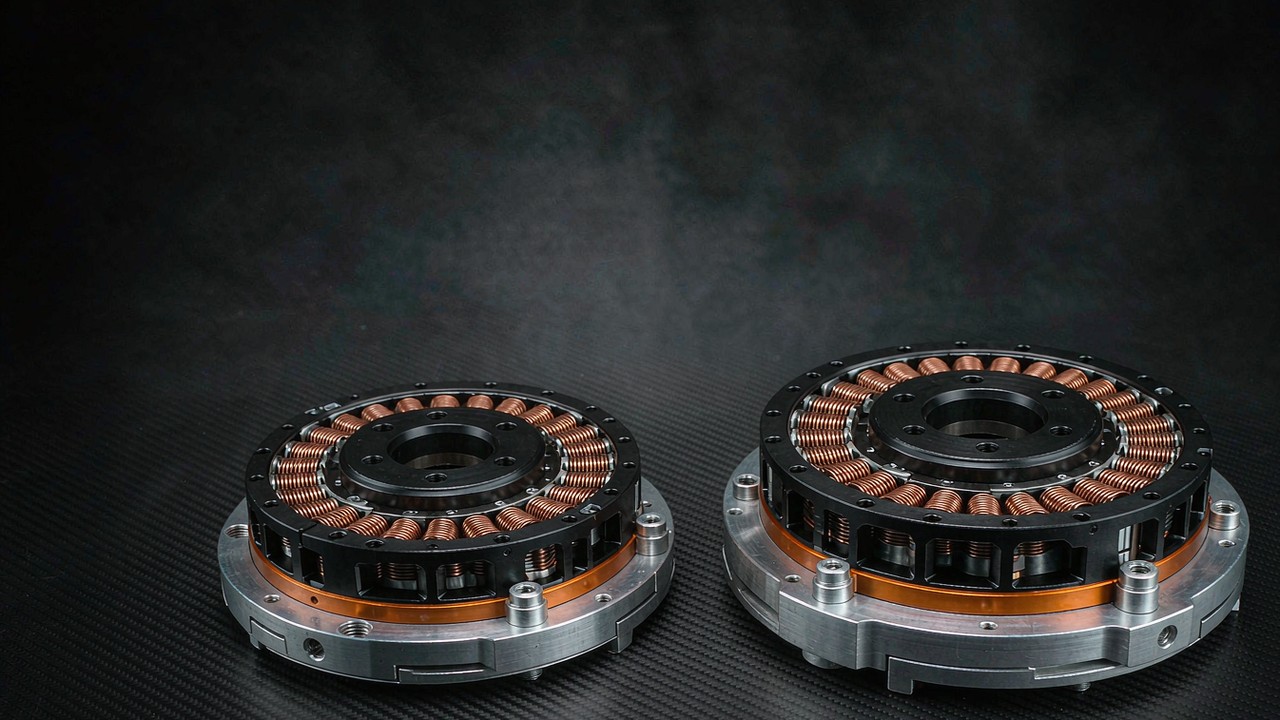
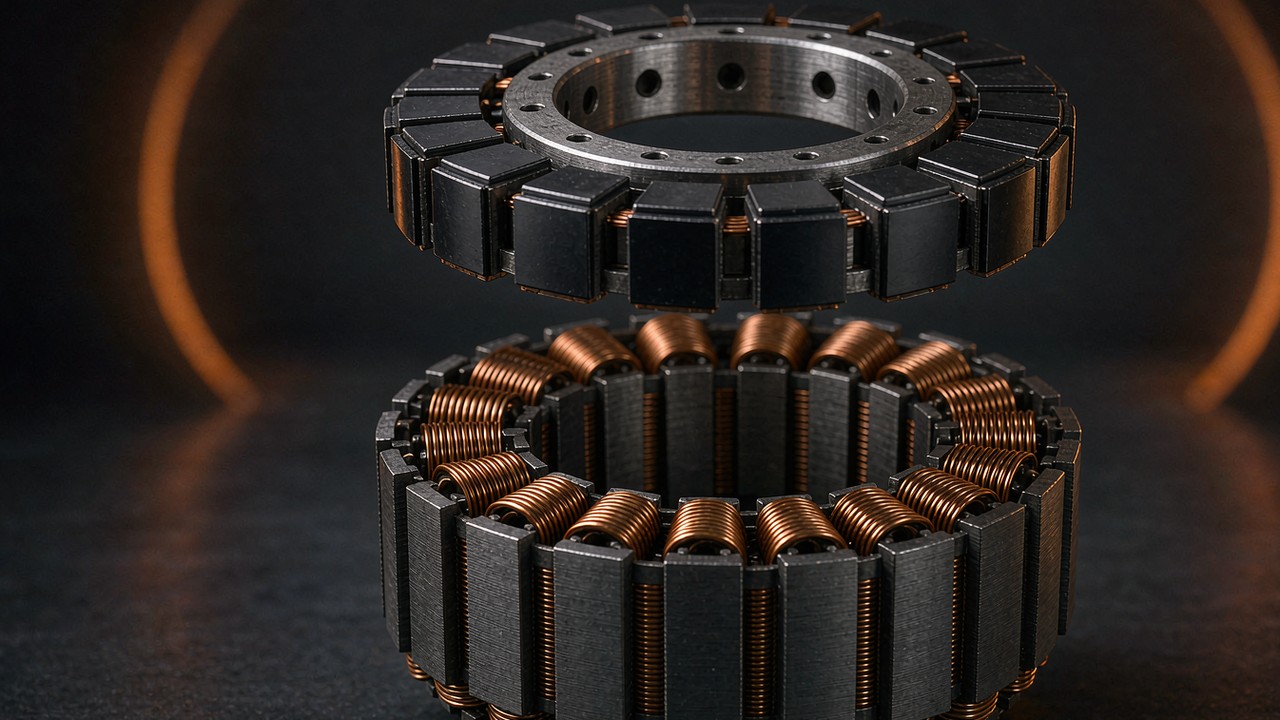
Un rotor de imanes permanentes situado junto a un núcleo de estátor de hierro carece de neutralidad magnética. Los dientes del estátor concentran el hierro en paquetes discretos, y cada imán del rotor es atraído hacia la posición angular donde el camino de flujo a través de los dientes ofrece la menor reluctancia. Entre esas posiciones la energía magnética almacenada varía con el ángulo, y la derivada de esa energía respecto al ángulo es un par: el par de retención. Al girar a mano un motor ranurado sin alimentación, los escalones de retención que se sienten en el eje son exactamente ese paisaje de energía hecho tangible.
El número de escalones de retención por revolución mecánica lo fija la geometría, no el bobinado ni el accionamiento: sigue el mínimo común múltiplo del número de ranuras y del número de polos. Un estátor de 12 ranuras frente a un rotor de 8 polos produce 24 posiciones preferentes por revolución, mientras que una combinación con un mínimo común múltiplo mayor produce muchos más escalones, individualmente más débiles. Ese único dato aritmético explica la mayoría de las palancas de diseño que vienen después, y también por qué un problema de escalones suele ser un problema de ranuras y polos disfrazado.
Por qué la velocidad oculta el escalón
El par de retención alterna de signo a medida que el rotor cruza cada posición preferente: se opone al movimiento a un lado del escalón y lo favorece al otro, de modo que en un ciclo completo el trabajo neto es cero. Un trabajo neto cero no significa una perturbación del movimiento nula. Con el aumento de velocidad la frecuencia de la perturbación sube, y la inercia del rotor y de la carga actúa como un filtro mecánico de paso bajo, por lo que la variación de velocidad resultante suele quedar por debajo de lo que la aplicación percibe. El efecto en sí no desaparece: el sistema simplemente deja de responder a él, y cuánto cae esa respuesta depende de la inercia, la rigidez, la amortiguación y el ancho de banda de control.
A velocidad de arrastre el filtro desaparece. Un eje que gira unos pocos grados por segundo permanece dentro de cada escalón el tiempo suficiente para que el escalón se manifieste directamente como ondulación de velocidad, error de posición o un peldaño contra el que el controlador debe luchar. Por eso la misma clase de motor que funciona a 3000 rpm puede tener dificultades a 3 rpm, y por eso las aplicaciones de baja velocidad leen las páginas de motor de forma distinta a las aplicaciones de propulsión.
Par de retención frente a ondulación de par
Los dos términos están relacionados pero no son intercambiables, y confundirlos conduce a correcciones equivocadas. El par de retención existe con el motor sin alimentar; es un efecto puro de imanes contra hierro. La ondulación de par es el término más amplio para cualquier variación del par de salida con la posición del rotor mientras el motor está accionado, y suma varios contribuyentes: la componente de retención, el desajuste entre la forma de onda de la fuerza contraelectromotriz y la forma de onda de la corriente de accionamiento, los eventos de conmutación en los accionamientos trapezoidales y las imperfecciones del lazo de corriente.
Dentro de esos términos hay dos objetos de estudio distintos, y una tabla breve los mantiene separados. La distinción que importa para la selección es qué defectos puede alcanzar un accionamiento y cuáles no.
| Característica | Par de retención | Ondulación de par |
|---|---|---|
| Presente sin corriente | Sí: una propiedad magnética del hierro y de los imanes | Suele describirse en operación accionada |
| Fuentes principales | Imanes del rotor y ranurado del estátor | Componente de retención, armónicos de la fuerza contraelectromotriz, forma de onda de corriente, conmutación, control |
| Eliminación mediante el ajuste del accionamiento | No la fuente magnética subyacente | Algunas componentes pueden reducirse |
| Evaluación típica | Par frente a ángulo sin alimentación | Medición de par o de movimiento en operación accionada |
La distinción práctica es que un accionamiento puede atacar parte de la ondulación de par —el FOC sinusoidal sobre un motor con fuerza contraelectromotriz sinusoidal puede reducir la componente relacionada con la conmutación—, mientras que la componente de retención atraviesa cualquier accionamiento sin cambios, porque vive en el hierro y en los imanes y no en la corriente. CubeMars lo dice sin rodeos en las páginas de motores de cardán: un par de retención bajo da lugar a una ondulación de par baja. Lo contrario no se cumple, y por eso perseguir la ondulación solo con el ajuste del accionamiento choca con un suelo duro fijado por el hardware del motor.
Dónde el par de retención decide la elección
La mayoría de las selecciones de motor no tienen que plantearse el par de retención en absoluto. Tres clases de aplicación no gozan de esa suerte, porque el punto de operación se sitúa justo donde el escalón de retención es más fuerte: a baja velocidad, cerca del reposo o en inversión lenta.
Ejes de cardán de cámara
Un eje de cámara estabilizado pasa la vida útil sosteniendo un ángulo contra la gravedad y corrigiendo perturbaciones de unos pocos grados. Un par de retención lo bastante fuerte para oponerse a esa corrección aparece en el metraje como una pequeña oscilación periódica, más visible en los paneos lentos y en las tomas estáticas con objetivos largos. Es la aplicación donde el cogging bajo es el argumento de venta explícito y no una ventaja oculta, y la guía de categoría Motores de gimbal: accionamiento directo de bajo KV para plataformas de cámara cubre la clase en términos de selección: bobinados de KV bajo, ejes huecos grandes, accionamiento directo sin engranajes en ningún punto del eje.
La física explica el patrón que esa guía observa: los motores de cardán emplean números de polos altos y accionamiento directo en parte porque la reductora cambia el problema en lugar de resolverlo. En una transmisión con engranajes ideal, el par de retención del lado del motor queda multiplicado en la salida por la relación de reducción, mientras que el intervalo angular de salida entre escalones se hace más pequeño: el mismo escalón llega entonces con más frecuencia en términos de salida. Cuánto llega al movimiento depende de la rigidez de la transmisión, la fricción, el juego, la amortiguación y la respuesta del control. Una reductora cambia, por tanto, cómo se transmite y cómo se percibe el escalón; no lo elimina sin más, ni empeora el eje de forma automática.
Articulaciones robóticas de accionamiento directo
Una articulación robótica percibe el par de retención en tres frentes: en el control de fuerza, donde la perturbación se disfraza de contacto externo; en la reversibilidad, donde el operador o el entorno deben vencer cada escalón de retención a mano; y en el mantenimiento de posición, donde el lazo servo oscila en torno a una posición magnética preferente en lugar de asentarse en la ordenada. El lado de resolución de ese problema de asentamiento —lo que el codificador puede ver de verdad— se trata en Resolución del encoder en una articulación: bits, juego y repetibilidad; el lado del escalón decide la suavidad del movimiento entre las cuentas del codificador.
Los actuadores de accionamiento casi directo aceptan una relación pequeña y conviven con la transparencia; los actuadores de relación profunda entierran la perturbación del lado del motor bajo la multiplicación, pero la pagan en inercia reflejada y juego. Esa compensación se desarrolla en Relación de reducción e inercia reflejada: dimensionamiento del reductor de una articulación de robot, y la filosofía de relación baja que hay detrás, en Actuadores QDD: qué aporta una relación 8:1. Dónde se sitúa la articulación en ese espectro decide cuánto importa el par de retención en la brida de salida.
Apuntado y seguimiento de precisión
Las monturas de telescopio, los escáneres LiDAR, los rastreadores de antena y las cargas útiles pan-tilt comparten el régimen del cardán: movimiento lento, suave y continuo, donde una perturbación de par periódica se lee directamente como fluctuación de apuntado, el extremo visible de la ondulación de par en un barrido lento. Un rastreador que sigue el paso de un satélite o un escáner que barre una escena no tolera ondulación de velocidad a la frecuencia de barrido, y la frecuencia de la perturbación del escalón cae exactamente en esa banda a la velocidad de trabajo. En estos mecanismos la hoja de especificaciones rara vez zanja la cuestión, porque falta la fila que la zanjaría, tema de una sección posterior.
Palancas de diseño que reducen el par de retención
La reducción del par de retención se resuelve en el diseño electromagnético, y las palancas están bien establecidas. Ninguna es gratuita: cada una cambia algo —densidad de par, fabricabilidad, coste— a cambio de suavidad, y por eso los motores de propulsión y los motores de cardán acaban teniendo aspectos tan distintos.
Combinación de ranuras y polos
La primera palanca es la propia combinación, y fija la periodicidad antes que la amplitud. El número de escalones por revolución sigue el mínimo común múltiplo de ranuras y polos, de modo que un mínimo común múltiplo mayor significa eventos de retención más frecuentes; no significa automáticamente un escalón más débil. La amplitud depende de la geometría electromagnética: aperturas de ranura, relación de arco de polo del imán, distribución del entrehierro y cancelación de armónicos. Los bobinados de ranuras fraccionarias, que emplean un número no entero de ranuras por polo y por fase, pueden ayudar a conformar el contenido armónico espacial y reducir el par de retención según la combinación concreta, y el resultado es una propiedad del diseño electromagnético completo y no de la clasificación del bobinado por sí sola.
El lado de la amplitud pesa tanto como el del número. Las aperturas de ranura dan al flujo del imán un puente de baja reluctancia, y las aperturas más estrechas o las ranuras cerradas reducen la variación de energía que hay detrás de cada escalón, recortando directamente la amplitud del escalón. La contrapartida es la dificultad del bobinado y la dispersión, de modo que la anchura de la apertura es una solución intermedia que el fabricante decide una vez y el comprador hereda. La reducción del par de retención mediante la elección de ranuras y polos no cuesta nada en material: se decide por completo en el plano.
Inclinación (skew) y conformado de imanes
La inclinación (skew) introduce un desfase angular a lo largo de la longitud axial de la máquina: las posiciones de retención de un extremo del paquete caen entre las del otro, y los desfases resultantes pueden reducir armónicos concretos del par de retención mediante cancelación parcial. La inclinación escalonada —imanes montados en segmentos desfasados axialmente— logra un efecto similar con una fabricación más sencilla. El ángulo óptimo de inclinación depende de la combinación de ranuras y polos y del armónico objetivo, y la reducción se negocia con la forma de la fuerza contraelectromotriz, la constante de par y la complejidad de fabricación en un grado que fija el diseño.
El conformado de imanes ataca el mismo contenido armónico desde el rotor: los perfiles de arco, las relaciones de arco de polo, las superficies excéntricas y los bordes chaflanados reconfiguran la distribución de densidad de flujo de modo que la interacción con las ranuras porte menos energía en las frecuencias de retención. Estas medidas son invisibles en una hoja de especificaciones, pero visibles en la redacción de la intención de diseño: una página que declara un diseño electromagnético optimizado para un movimiento lento y suave suele estar informando de esta familia de trabajos de reducción del par de retención.
Bobinados sin ranuras
La palanca radical es eliminar los dientes por completo. Un bobinado sin ranuras se sitúa en un entrehierro liso, sin paquetes discretos de hierro, de modo que no hay posiciones preferentes y el mecanismo detrás del escalón pierde el cimiento. Los motores sin ranuras pueden alcanzar un par de retención muy bajo porque eliminan los dientes discretos del estátor que están detrás del mecanismo principal de retención, pero no quedan automáticamente exentos de ondulación de par: la distorsión de la forma de onda de corriente, los armónicos de la fuerza contraelectromotriz, los errores de control y otros efectos electromagnéticos pueden seguir produciéndola. Son una opción habitual en instrumentación y equipos médicos, donde la suavidad pesa más que nada. El coste es la densidad de par: sin dientes que concentren el flujo, un diseño sin ranuras necesita más material de imán y más cobre para el mismo par, y el bobinado es más difícil de refrigerar.
Entre el ranurado completo y el diseño sin ranuras están las soluciones intermedias: ranuras cerradas y cuñas magnéticas que presentan una cara más lisa al entrehierro conservando los dientes debajo. La reducción del par de retención en estos diseños es cuestión de grado y no de eliminación, y se juzga caso por caso.
Evidencia de pares de polos en los modelos listados
Las familias de cardán y de inrunners sin carcasa que figuran en este sitio muestran las palancas en las especificaciones publicadas. Dentro de la línea de cardán GL de CubeMars, el número de pares de polos crece con el tamaño del chasis y la clase de carga útil: 7 pares de polos en el GL30 de 41 g, 14 en el GL60 de 230 g, 20 en el GL100 de 698 g que sostiene masas de cámara profesionales. La línea de inrunners sin carcasa RI repite el patrón en el lado de las articulaciones robóticas: 7 pares de polos en el RI50, 8 en el RI80 V2.0, 14 en el RI100. Ambas familias declaran una intención de diseño de cogging bajo en las páginas de producto, y ambas acompañan esa redacción de números de polos muy por encima de los 3 a 4 pares de polos típicos de un outrunner de propulsión.
Un número de pares de polos mayor puede elevar la frecuencia espacial del par de retención, según la combinación de ranuras y polos. A una velocidad de eje dada, eso desplaza la perturbación hacia una frecuencia más alta, donde algunos sistemas mecánicos atenúan la ondulación de movimiento resultante mejor que otros: la inercia, la rigidez, la amortiguación y el ancho de banda de control deciden cuánto. El número de pares de polos por sí solo no establece una amplitud baja del par de retención; la amplitud pertenece al diseño electromagnético completo y debe verificarse por medición. Los números publicados siguen siendo útiles como información estructural comparable —una fila concreta que leer cuando la cifra no está impresa—, no como sustituto de una medición.
Par de retención: la cifra que rara vez aparece en la hoja de especificaciones
Al abrir las tablas de especificaciones de los siete modelos comparados más adelante en esta guía emerge un patrón: seis declaran con palabras un comportamiento de retención bajo y no imprimen ninguna cifra de par de retención, mientras que el séptimo, el GL60 II, imprime un par de cifras de antes y después. Par nominal, par de pico, resistencia, inductancia, inercia: todo presente en cada página. La perturbación que decide la suavidad a baja velocidad suele describirse solo como una intención de diseño.
Por qué los fabricantes la dejan en blanco
La omisión es estructural, no accidental. Una cifra de retención exige un banco de ensayo definido —un accionamiento de rotación constante a baja velocidad, un sensor de par con resolución de milinewton-metro, una temperatura controlada— y ninguna norma entre fabricantes fija ese banco, de modo que cualquier número impreso resultaría incomparable entre marcas y fácil de rebatir. El valor además se dispersa con las tolerancias de los imanes y la temperatura, lo que convierte una cifra única impresa en un pasivo: la peor unidad de un lote es la que el cliente mide.
La aritmética de marketing empuja en la misma dirección. Las cifras publicadas son pequeñas junto al par nominal —la página del GL60 II que sí las declara imprime 0,024 Nm cayendo a aproximadamente 0,015 Nm, una reducción que describe como 37,5%, en un motor con par nominal de 0,6 Nm— y un número pequeño junto a uno grande invita a la mala lectura. Palabras como bajo o ultra bajo sobreviven a la traducción y a la comparación; un número aislado no sobrevive a ninguna de las dos. El resultado es una cultura de especificación en la que la fila más importante para la baja velocidad es la fila del escalón, y suele ser la que queda en blanco.
Estimación en banco sin dinamómetro
La ausencia de una cifra impresa no deja el banco sin recursos. Tres comprobaciones no necesitan nada más allá del motor, el accionamiento y paciencia. La primera es el accionamiento inverso: girar despacio a mano el eje sin alimentación, o con una palanca ligera accionada con el dedo, y sentir los escalones. Un motor ranurado con escalones débiles gira con un grano fino y uniforme; uno fuerte salta de posición en posición. La prueba es cualitativa pero instantánea, y compara dos motores candidatos en minutos. Es una prueba de cribado y no una medición: la fricción de los rodamientos, las juntas, la alineación del rotor y cualquier transmisión acoplada tiñen la sensación, de modo que conviene comparar motores en la misma configuración y, cuando sea posible, aislar el motor de la reductora y de la carga.
La segunda comprobación usa el accionamiento como instrumento. Hacer girar el motor a una velocidad baja y constante bajo control de corriente y observar la corriente de fase en un osciloscopio o en la telemetría del accionamiento: a velocidad y carga constantes la corriente debería ser plana, y la perturbación de retención aparece como una ondulación de corriente periódica a la frecuencia del escalón mientras el lazo lucha contra ella. La ondulación de corriente es aquí un diagnóstico a nivel de sistema, no un sustituto cuantitativo: la forma depende del ancho de banda de control, la estrategia de PWM, la forma de onda de la fuerza contraelectromotriz, la exactitud del sensor y las perturbaciones de carga tanto como del motor, de modo que muestra cómo responde el accionamiento a una perturbación dependiente de la posición, no cuán grande es el escalón.
La tercera comprobación es la prueba de escalón en la banda de velocidad de la aplicación. Ordenar un movimiento lento a velocidad constante o un pequeño escalón de posición y registrar la velocidad o la posición real desde el codificador: la componente periódica del error de velocidad es la huella del escalón de retención actuando a través de toda la mecánica. Esta prueba mide el sistema y no el motor solo —la perturbación tal como la mecánica la entrega de verdad—, que es exactamente el valor que tiene para una decisión de selección. Las tres comprobaciones difieren en lo que pueden demostrar, y la jerarquía conviene tenerla clara.
| Método | Qué aporta | Nivel de evidencia |
|---|---|---|
| Accionamiento inverso sin alimentación | Sensación y carácter del escalón de retención | Cribado cualitativo |
| Ondulación de corriente a baja velocidad | Respuesta del accionamiento a una perturbación periódica | Diagnóstico indirecto |
| Prueba de velocidad o posición con codificador | Movimiento real del sistema bajo carga | Validación a nivel de sistema |
| Transductor de par, rotación lenta sin alimentación | Forma de onda y amplitud del par frente al ángulo | Medición directa |
La última fila es la que produce una cifra real, y no necesita dinamómetro: solo un sensor de par, una rotación lenta y el motor completamente sin alimentar.
Qué preguntar al fabricante
Cuando la decisión es cara, la fila en blanco se convierte en una lista de preguntas. Pedir el par de retención medido de pico y de pico a pico, la forma de onda del par frente al ángulo detrás de esas cifras, si el motor estaba completamente sin alimentar durante el ensayo, la temperatura, la resolución angular y el método de ensayo, y si los números describen una muestra única o estadísticas de lote. Un fabricante que ha hecho el trabajo de reducción del par de retención suele poder responder a todo; el silencio sobre el método es en sí una respuesta, y las cifras de distintos fabricantes solo son comparables cuando las condiciones coinciden. Para los modelos que figuran en este sitio, las páginas del fabricante y la documentación descargable son el punto de partida, y las páginas de producto de ToBMS mantienen las filas publicadas —pares de polos, par, masa— comparables lado a lado.
Cómo evaluar el par de retención sin un valor publicado en la hoja de especificaciones
- Leer la combinación de ranuras y polos y cualquier información de diseño electromagnético que la página publique.
- Ejecutar un accionamiento inverso sin alimentación como cribado cualitativo entre candidatos.
- Emplear un transductor de par sobre un eje en rotación lenta y sin alimentar cuando se requiere una forma de onda real.
- Comparar la ondulación de posición o de velocidad a baja velocidad en condiciones de operación idénticas para juzgar el sistema completo.
Modelos con un diseño de cogging bajo declarado
Los siete modelos siguientes abarcan las dos clases donde la suavidad a baja velocidad es el objetivo del diseño: motores de cardán de accionamiento directo e inrunners sin carcasa para articulaciones robóticas. Todas las filas son las publicadas en cada página de producto del fabricante y se verificaron contra esas páginas en noviembre de 2026; la columna de intención declarada recoge la redacción que lleva cada página, y la columna de disponibilidad de datos registra si la acompaña una cifra numérica. Estos modelos se usan como ejemplos de patrones de especificación publicados, no como una clasificación de motores de cogging bajo, y el mismo marco se aplica a productos de otros fabricantes. La tabla se limita deliberadamente a filas que toda página imprime —par, masa, número de polos— para que la comparación se mantenga en terreno auditable y no solo en la redacción cualitativa.
| Modelo | Tipo | Par nominal (Nm) | Par de pico (Nm) | Pares de polos | Masa (g) | Intención de diseño declarada | Datos numéricos de par de retención |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | Cardán | 0.08 | 0.28 | 7 | 41 | Cogging bajo declarado | No publicado |
| GL60 KV25 | Cardán | 0.6 | 1.75 | 14 | 230 | Cogging bajo declarado | No publicado |
| GL60 II KV28 | Cardán con driver integrado | 0.6 | 1.5 | 28 | 276 | Cogging ultra bajo declarado | Publicado: 0,024 a 0,015 Nm |
| GL100 KV10 | Cardán | 3 | 7.7 | 20 | 698 | Cogging bajo declarado | No publicado |
| RI50 KV100 | Inrunner sin carcasa | 0.58 | 1.67 | 7 | 180.8 | Cogging menor declarado | No publicado |
| RI80 V2.0 KV75 | Inrunner sin carcasa | 1.45 | 4.1 | 8 | 411 | Cogging menor declarado | No publicado |
| RI100 KV105 | Inrunner sin carcasa | 1.76 | 4.95 | 14 | 500 | Cogging ultra bajo declarado | No publicado |
Filas tal como figuran en cada página de producto de CubeMars, verificadas en noviembre de 2026. Solo la página del GL60 II imprime una cifra numérica —0,024 Nm reducidos a aproximadamente 0,015 Nm, descrita en la página como una reducción del 37,5%— y esa fila corresponde a la variante de 24 V. La columna de pares de polos y la de intención declarada son, respectivamente, información estructural y cualitativa, no mediciones; la subfamilia GL II lleva una placa de driver integrada y un bobinado distinto, de modo que el número de polos no se alinea con las filas GL vecinas.
Las filas GL de cardán
Las filas de cardán suben por la escalera de cargas útiles de un eje de cámara. Motor de gimbal CubeMars GL30 KV290 pesa 41 g y encaja en estabilizadores compactos; Motor de gimbal CubeMars GL60 KV25 sostiene 0,6 Nm de forma continua con 14 pares de polos para cámaras de tamaño medio; Motor de gimbal CubeMars GL60 II KV28 añade una placa de driver integrada con interfaces CAN y PWM, y es la única página de este conjunto que publica cifras medidas —0,024 Nm reducidos a aproximadamente 0,015 Nm—; Motor de gimbal CubeMars GL100 KV10 alcanza 3 Nm de par nominal con 20 pares de polos para cargas útiles profesionales. Todos son de accionamiento directo, sin reductora entre el rotor y la masa de la cámara. El aumento del número de pares de polos a lo largo de estos modelos muestra cómo varían las configuraciones electromagnéticas con la clase de carga útil, pero el número de pares de polos por sí solo no puede establecer qué modelo tiene el escalón de retención más bajo, y las declaraciones de cogging bajo siguen siendo afirmaciones cualitativas de diseño hasta que existan mediciones comparables.
El trío de inrunners sin carcasa
Los inrunners sin carcasa sirven a articulaciones más que a cámaras. Motor de par inrunner sin carcasa CubeMars RI50 KV100 con 180,8 g encaja en articulaciones compactas; Motor de par inrunner sin carcasa CubeMars RI80 V2.0 KV75 cubre la gama media con 1,45 Nm nominales; Motor de par inrunner sin carcasa CubeMars RI100 KV105 entrega 4,95 Nm de par de pico con 14 pares de polos, y la página declara un comportamiento de retención ultra bajo y una respuesta rápida incluso a baja velocidad. Los kits sin carcasa se integran en la propia estructura de la articulación —estátor y rotor se atornillan a la carcasa— y la lógica de selección de la clase se trata en Motores de par sin carcasa: elección del kit de estátor y rótor.
El vídeo oficial que figura más arriba recorre directamente la construcción sin carcasa de inrunner y outrunner —los dientes del estátor, los imanes del rotor y el bobinado que deciden cuánto par de retención produce un diseño— y muestra las dos arquitecturas lado a lado sobre hardware real.
Cómo elegir para un movimiento suave a baja velocidad: una lista de comprobación
El mecanismo y la evidencia se ensamblan en un orden de operaciones. Recorrerlo de arriba abajo cuando la aplicación vive a baja velocidad; omitirlo solo cuando el punto de operación no abandona en ningún momento el régimen donde el escalón queda filtrado.
Paso uno: definir la banda de velocidad
Anotar el movimiento útil más lento y el servicio de mantenimiento de posición antes de abrir cualquier página de producto. Cerca del reposo, en el movimiento continuo lento y en las inversiones frecuentes a baja velocidad, el comportamiento del escalón de retención del motor es un criterio de selección de primer orden, y no existe un umbral universal de rpm, porque el impacto depende de la velocidad del eje junto con la inercia del rotor y de la carga, la rigidez mecánica, la amortiguación, la relación de transmisión y el ancho de banda de control. A alta velocidad la frecuencia de la perturbación sale de la banda de respuesta mecánica, y las demás filas pesan más. Un eje que avanza despacio y también hace giros rápidos debe dimensionarse con el caso lento, porque el caso rápido se resuelve solo.
Paso dos: leer el número de polos y la disposición
Sin una cifra impresa que comparar, las filas estructurales portan la señal. Más pares de polos, un bobinado de ranuras fraccionarias, imanes o dientes con inclinación (skew) y cualquier declaración de intención de cogging bajo son los indicadores del esfuerzo de diseño dedicado a la suavidad; la tabla comparativa anterior muestra cómo se leen esas filas en la práctica. Donde la página calla sobre la estructura, aplica la lista de preguntas al fabricante de la sección anterior, y las afirmaciones de reducción del par de retención sin filas estructurales detrás merecen el escepticismo que la nota sobre el método en blanco anticipa.
Paso tres: presupuestar la prueba de banco
Planificar la medición de lo que la hoja de especificaciones omite. La sensación del accionamiento inverso, la ondulación de corriente a velocidad constante y la huella de velocidad a baja velocidad llevan cada una menos de una hora con un accionamiento y un codificador, y juntas acotan el comportamiento que las filas impresas no pueden mostrar. Muestrear dos motores candidatos si el presupuesto lo permite: la comparación informa más que cualquiera de las lecturas absolutas, porque las pruebas son relativas por naturaleza. Una nota sobre la disciplina del banco: los mismos ajustes del accionamiento, la misma velocidad y la misma condición de carga deben emplearse con ambos candidatos, porque la amplitud de la ondulación de corriente depende de las ganancias del lazo y de la velocidad tanto como del propio motor. Una comparación disciplinada de ida y vuelta en un solo banco vale más que dos mediciones cuidadosas en dos montajes distintos.
Paso cuatro: casar el accionamiento con el motor
El accionamiento no puede eliminar el escalón, pero decide cuánto de la familia amplia de la ondulación de par llega a la salida. El FOC sinusoidal combinado con un motor de fuerza contraelectromotriz sinusoidal puede suprimir buena parte de la componente relacionada con la conmutación; el accionamiento trapezoidal añade ondulación propia por encima. El suelo magnético —el escalón de retención— permanece en cualquier caso. El lado de corriente y calentamiento de ese emparejamiento se trata en Par continuo frente a par máximo: ciclo de trabajo, límite térmico y curva par-velocidad. La suavidad en el eje es una propiedad del motor multiplicada por una propiedad del accionamiento, y la lista de comprobación solo se cierra cuando ambos lados están elegidos.
Ideas clave
- El par de retención es un par dependiente de la posición, presente sin alimentación, nacido de la atracción entre imanes y dientes; no necesita corriente y se repite muchas veces por revolución.
- La inercia del rotor y de la carga filtra la perturbación con la velocidad, de modo que el escalón decide las selecciones solo a baja velocidad, cerca del reposo y en inversión lenta.
- El par de retención es una componente de la ondulación de par: la componente que ningún ajuste del accionamiento puede eliminar, porque vive en el hierro y en los imanes.
- Las disposiciones de ranuras fraccionarias, la inclinación (skew), el conformado de imanes y los bobinados sin ranuras son las palancas de diseño establecidas; la elección de ranuras y polos fija la periodicidad, mientras que la amplitud pertenece al diseño electromagnético completo.
- La mayoría de las hojas de especificaciones no imprimen ninguna cifra, de modo que la reducción del par de retención se juzga a partir de los números de pares de polos, la intención de diseño declarada, un accionamiento inverso a mano y una prueba de ondulación de corriente a baja velocidad.
Preguntas frecuentes
Q¿Qué provoca el par de retención en un motor brushless?
La atracción entre los imanes permanentes del rotor y los dientes discretos de hierro de un estátor ranurado. Cada imán es atraído hacia la posición angular de mínima reluctancia magnética, y el cambio de la energía magnética almacenada con el ángulo se manifiesta como un par que se opone y favorece la rotación de forma alternada. El efecto no necesita corriente —está presente incluso en un eje sin alimentar— y el número de escalones por revolución sigue el mínimo común múltiplo de los números de ranuras y polos. En otras palabras, el escalón de retención es el miembro sin alimentación de la familia de la ondulación de par.
Q¿Es el par de retención lo mismo que la ondulación de par?
No: el par de retención es una componente de la ondulación de par, no un sinónimo. La ondulación de par es la variación total del par de salida con la posición mientras el motor está accionado, y suma el efecto de retención, el desajuste entre fuerza contraelectromotriz y forma de onda de corriente, y los eventos de conmutación. La componente de retención existe sin alimentar y sobrevive a cualquier ajuste del accionamiento, mientras que las demás componentes responden a la técnica de accionamiento, y por eso los dos términos conducen a correcciones distintas.
Q¿Importa el par de retención a alta velocidad?
Apenas a velocidad alta, y no porque el efecto desaparezca. La perturbación alterna de signo en cada escalón y promedia un trabajo neto nulo por ciclo; al subir la velocidad la frecuencia crece y la inercia rotatoria atenúa la ondulación de movimiento resultante, aunque cuánto depende de la inercia del sistema, la rigidez, la amortiguación y el ancho de banda de control. El efecto domina en cambio cerca del reposo, en el mantenimiento de posición y en las inversiones lentas: los regímenes donde los ejes de cardán, las articulaciones robóticas de accionamiento directo y los mecanismos de seguimiento pasan la vida útil.
Q¿Cómo medir el par de retención sin dinamómetro?
Tres comprobaciones de banco lo acotan, y ninguna sustituye a una medición directa. Girar a mano el eje sin alimentación expone el grano de los escalones como cribado cualitativo. Hacer girar el motor a velocidad baja y constante bajo control de corriente muestra cómo responde el accionamiento a la perturbación, aunque la ondulación de corriente también refleja las ganancias del lazo, el PWM y la carga. Registrar la velocidad del codificador durante un movimiento lento a velocidad constante muestra la ondulación de movimiento a nivel de sistema. Cuando se necesita un número real, la vía directa es un transductor de par sobre un eje en rotación lenta y sin alimentar, sin dinamómetro.
Q¿Qué decisiones de diseño reducen el par de retención?
Las combinaciones de ranuras y polos con un mínimo común múltiplo alto elevan el número de eventos de retención por revolución, aunque la amplitud sigue dependiendo de las aperturas de ranura, la relación de arco de polo y el contenido armónico. La inclinación (skew) reduce armónicos concretos a lo largo del paquete, el conformado del arco de imán y las aperturas estrechas recortan la variación de energía en el origen, y los bobinados sin ranuras eliminan los dientes por completo a costa de densidad de par. La reducción del par de retención mediante estas palancas se decide en tiempo de diseño, y por eso las filas estructurales de una página de producto portan la señal cuando no hay cifra impresa.
Q¿Por qué falta el par de retención en la mayoría de las hojas de especificaciones?
Porque imprimirlo es más difícil que declararlo. Una cifra comparable exige un banco definido de baja velocidad con resolución de milinewton-metro, ninguna norma de ensayo entre fabricantes fija el método, y el valor se dispersa con la tolerancia de los imanes y la temperatura. Los números son además pequeños frente al par nominal y fáciles de malinterpretar fuera de contexto. Los fabricantes declaran por eso la intención de diseño con palabras —bajo o ultra bajo— y dejan la medición al comprador, que es lo que convierte el número de polos y las pruebas de banco en las herramientas prácticas de comparación.
La suavidad a baja velocidad se decide mucho antes de que el lazo de control tenga oportunidad: en los números de ranuras y polos, en la inclinación (skew) y en si la fila de la hoja de especificaciones existe. Leer las filas estructurales por lo que la redacción de marketing no puede decir, ensayar en banco lo que la página deja en blanco, y cualquier motores BLDC preseleccionado para un cardán, una articulación o un rastreador se separará por sí solo entre los que se mantienen quietos y los que solo giran rápido.