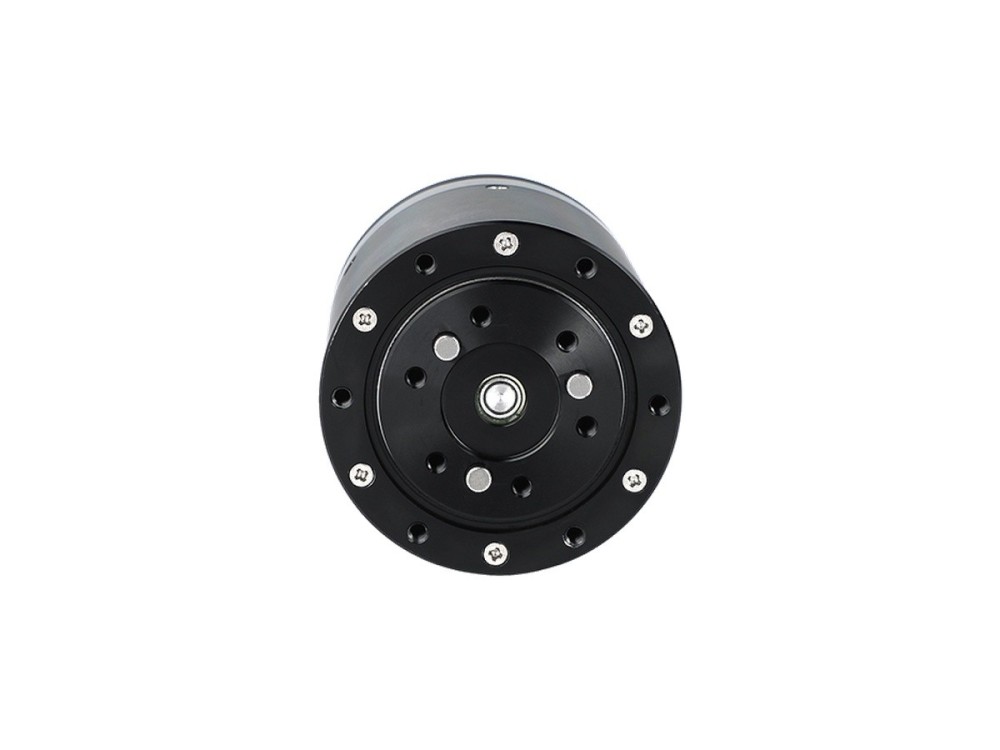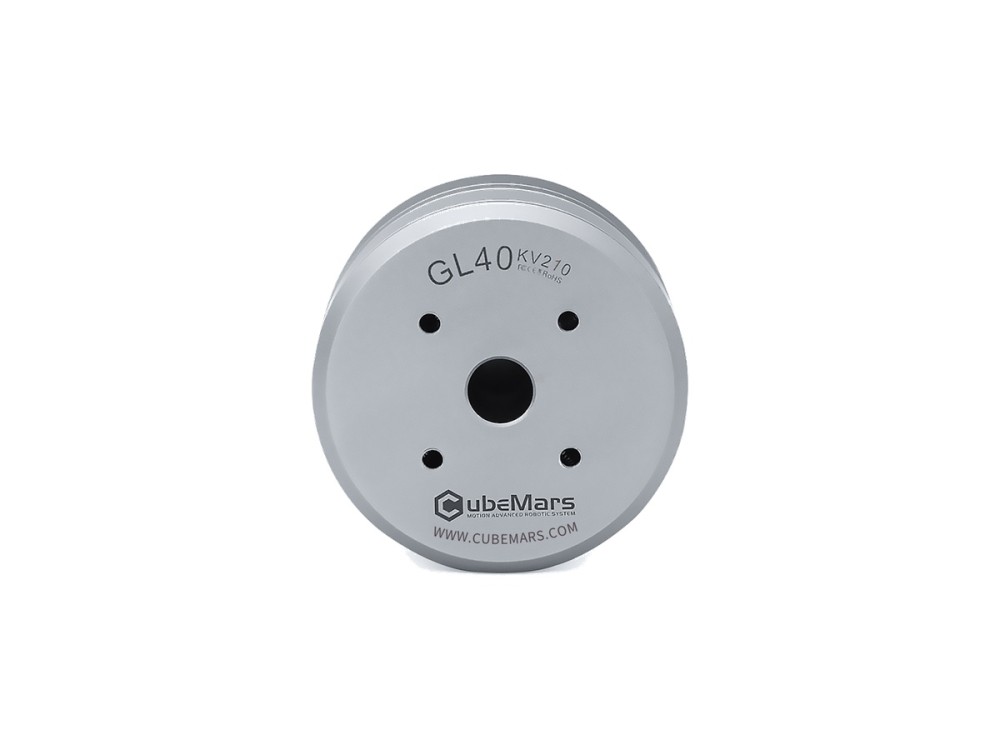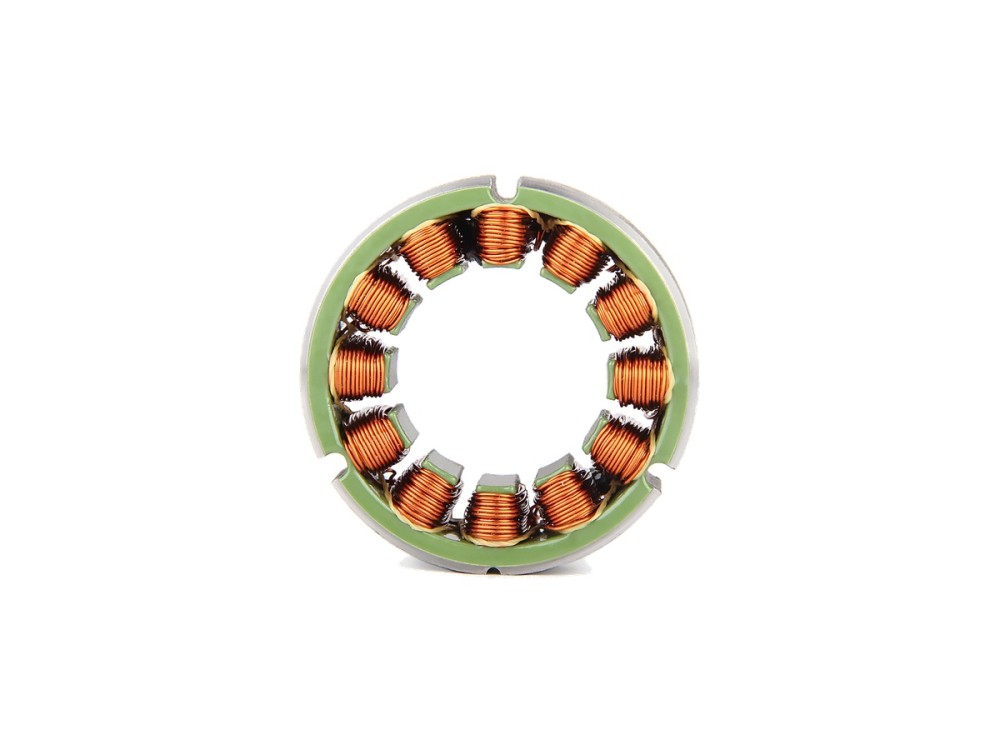
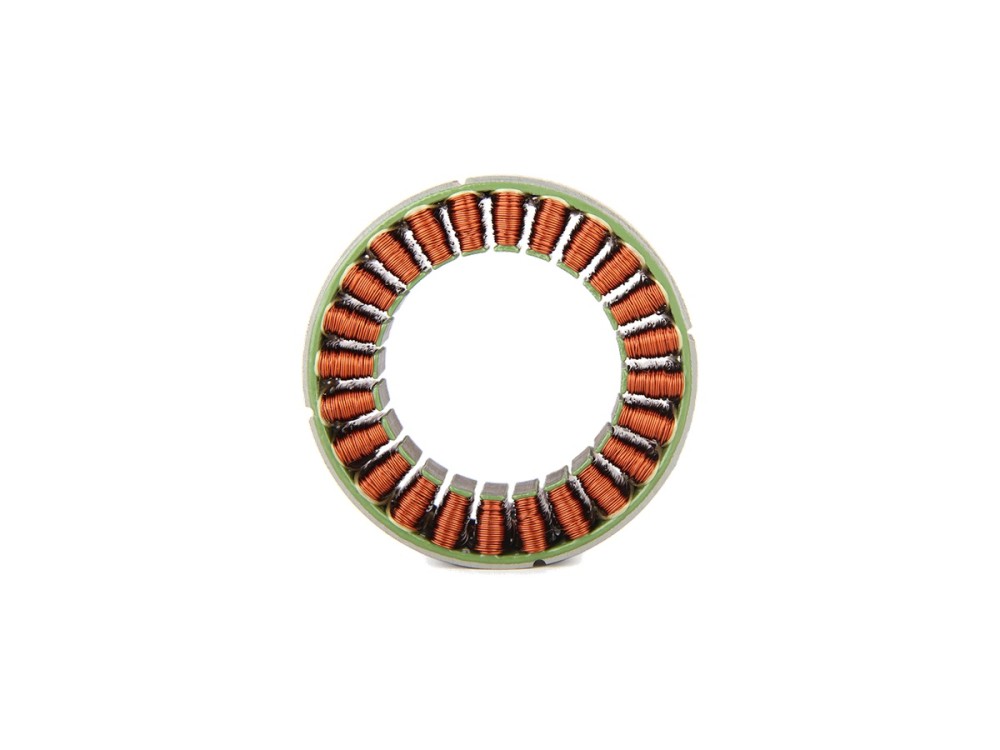
CubeMars RI60 KV120 프레임리스 inrunner 토크 모터
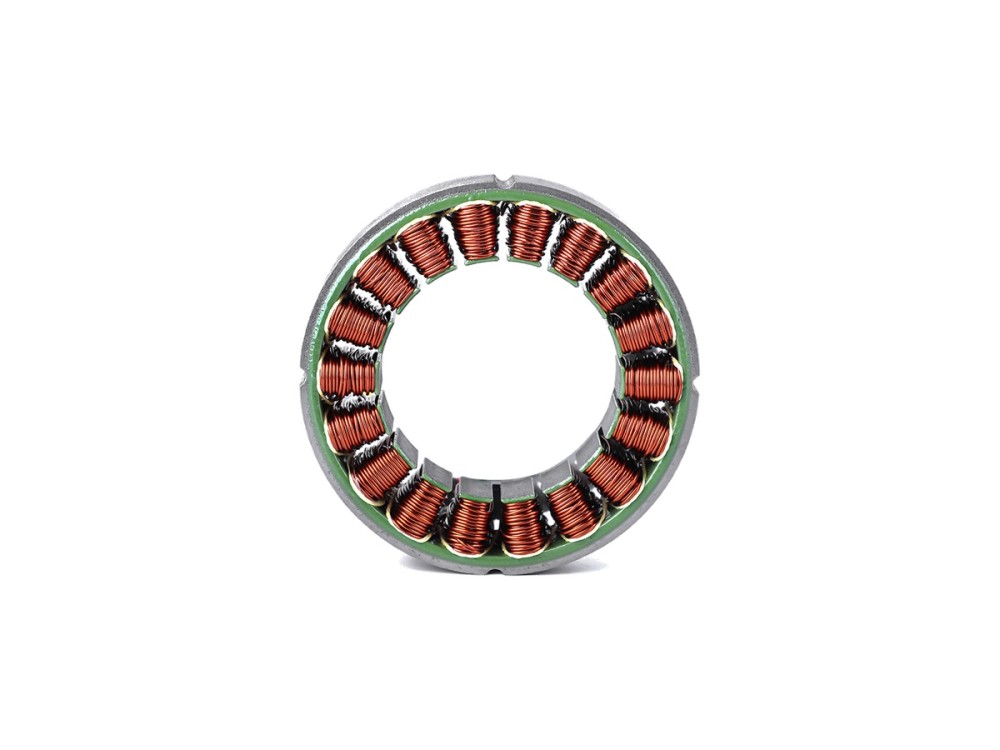
CubeMars RI60 KV120 프레임리스 inrunner는 정격 전력 85 W에서 피크 토크 1.63 Nm, 정격 토크 0.57 Nm를 제공합니다. 60 mm 로터는 24-48 V로 동작하며 무게가 156 g에 불과해 휴머노이드 관절과 휠 구동부, 협동 로봇 팔에 잘 맞습니다.
※ 기재된 사양은 참고용입니다. 최신 사양은 각 제조사를 통해 확인해야 합니다.
CubeMars RI60 KV120 프레임리스 inrunner는 정격 전력 85 W에서 피크 토크 1.63 Nm, 정격 토크 0.57 Nm를 제공합니다. 60 mm 로터는 24-48 V로 동작하며 무게가 156 g에 불과해 휴머노이드 관절과 휠 구동부, 협동 로봇 팔에 잘 맞습니다.
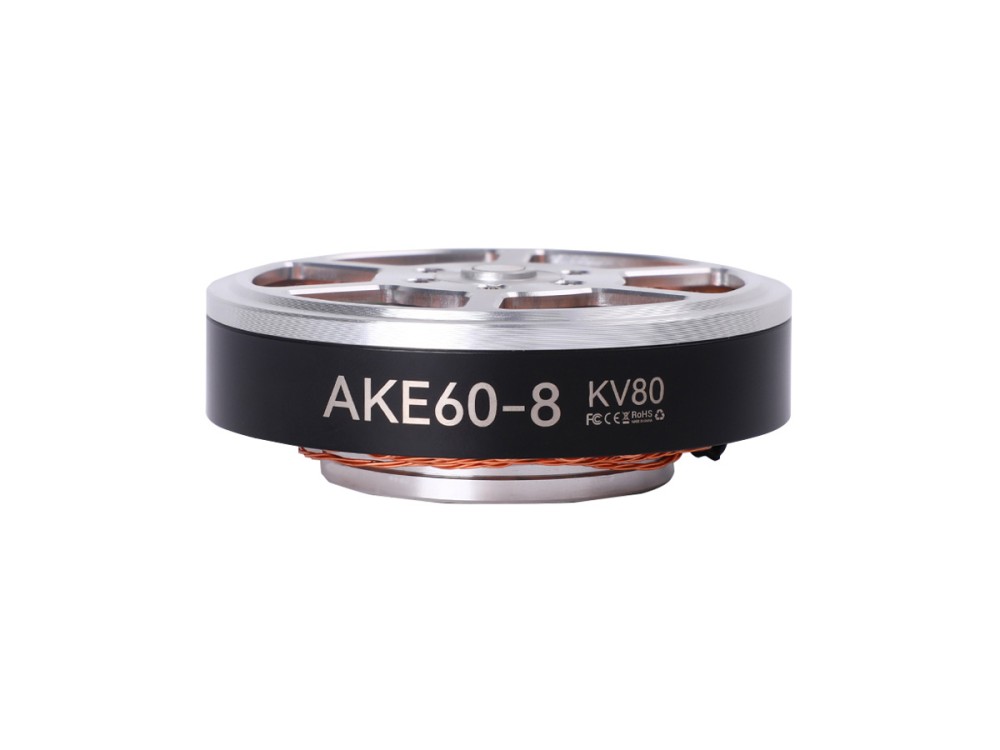
AKE60-8 KV80은 24 V에서 8:1 유성 감속단을 통해 피크 토크 12.5 Nm, 정격 토크 5 Nm를 내며 무게는 260 g에 불과합니다. 준직구동(QDD) 설계로 저관성과 순응성을 확보해 소형 휴머노이드 및 외골격 관절에 적합합니다.
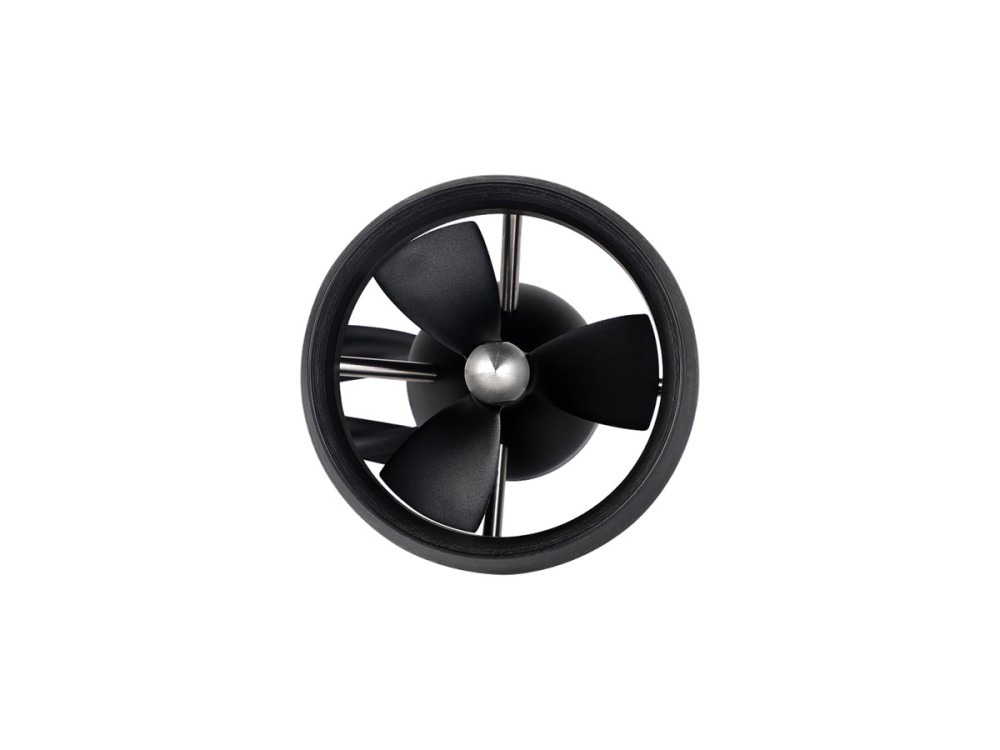
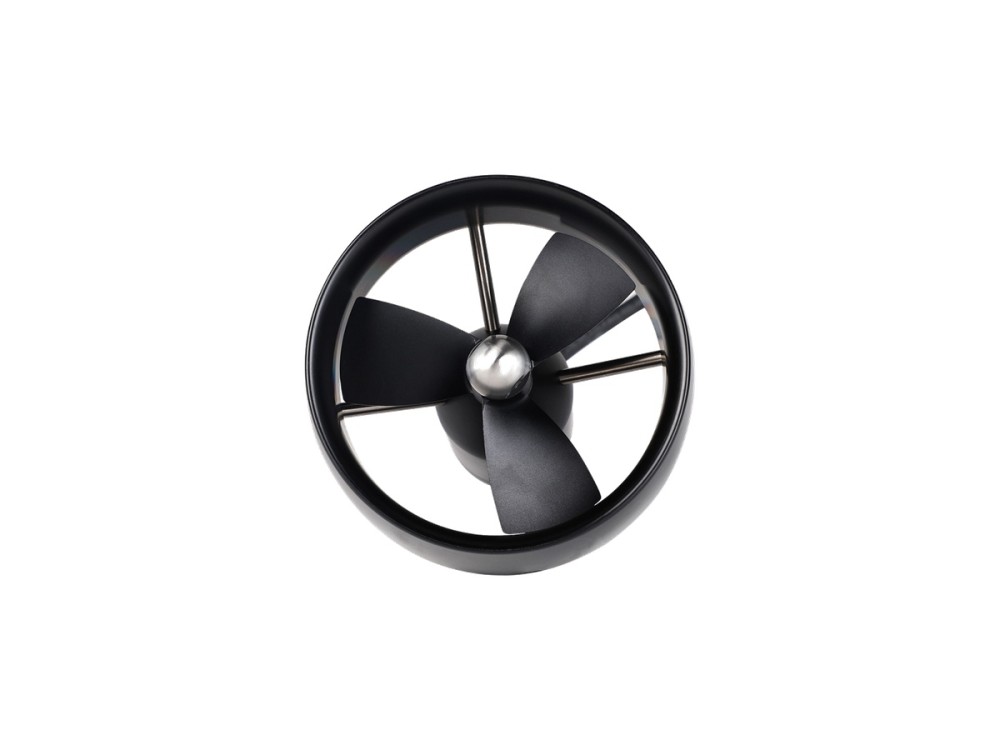
CubeMars DW15 스러스터는 48 V, 정격 750 W에서 15 kgf의 추력을 제공하며 본체는 131 mm, 1.26 kg입니다. 까다로운 ROV 임무용으로 제작되어 추력과 효율, 내구성의 균형을 맞춥니다.
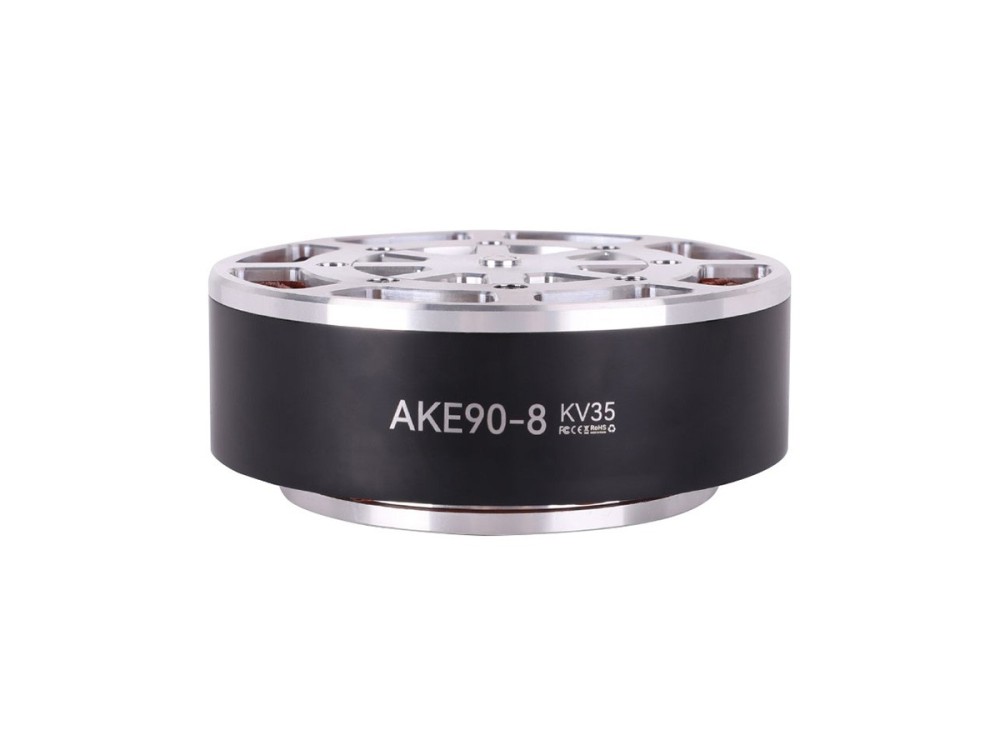
AKE90-8 KV35 준직구동(QDD) 액추에이터는 8:1 유성 감속단과 저관성 제어를 결합해 피크 토크 170 Nm, 정격 토크 55 Nm를 냅니다. 48 V, 무게 1.4 kg으로 휴머노이드 다리 관절과 외골격, 동특성이 높은 관절 모듈을 대상으로 합니다.
CubeMars RI80 V2.0 KV75는 정격 전력 172 W로 피크 토크 4.1 Nm, 정격 토크 1.45 Nm까지 올라갑니다. 85 mm, 411 g의 프레임리스 inrunner는 24-48 V 입력을 받으며 휴머노이드 로봇과 외골격, 사족 보행 로봇, 대형 관절 모듈에 적합합니다.
CubeMars DW25는 48 V에서 25 kgf의 추력과 정격 전력 1315 W를 제공하는 DW 시리즈의 대표 스러스터입니다. 1.79 kg의 유닛으로 대형 ROV와 중량 수중 로봇에 강력하고 안정적인 추진력을 제공합니다.
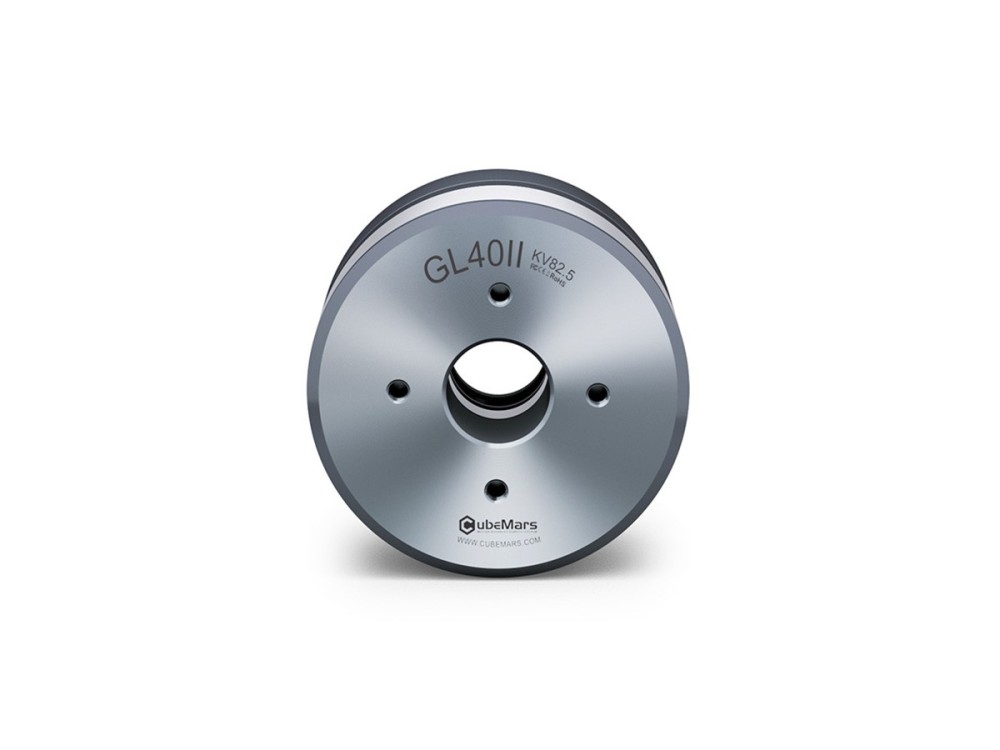
GL40 II KV82.5는 125 g 본체에서 피크 토크 0.68 Nm, 정격 토크 0.25 Nm를 내는 직구동 짐벌 모터입니다. 코깅이 낮고 토크가 매끄러워 카메라 안정화 장치와 정밀 지향 애플리케이션에 적합합니다.
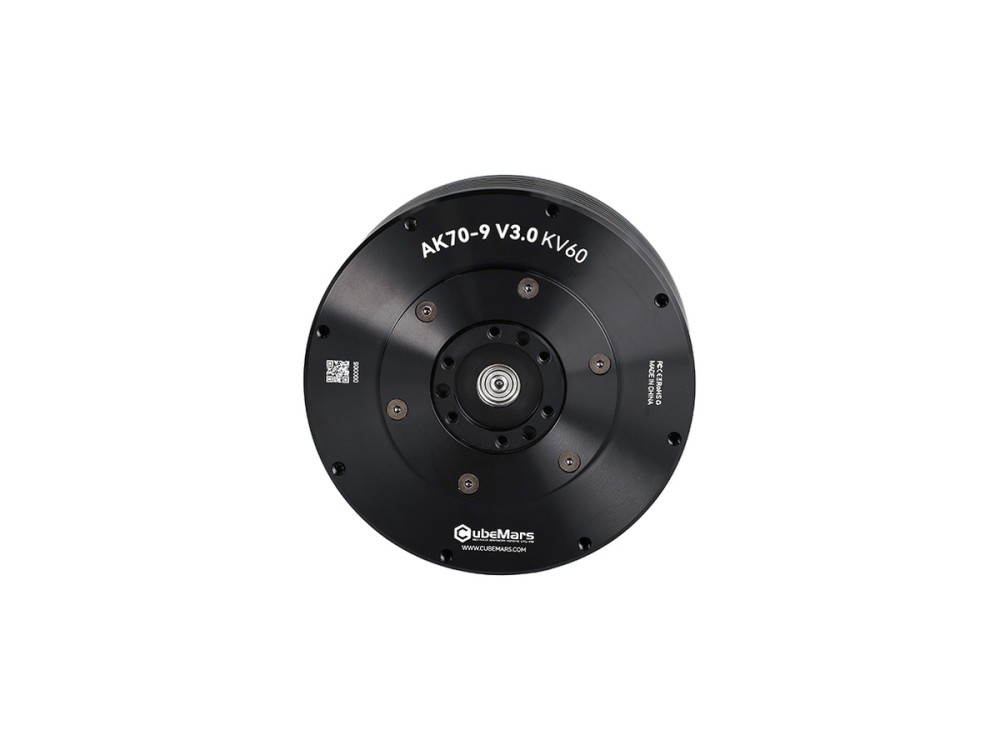
CubeMars AK70-9 V3.0은 9:1 감속기를 통해 48 V에서 정격 전력 231 W로 피크 토크 29.2 Nm, 정격 토크 8.5 Nm를 제공합니다. 89 mm, 540 g 하우징에 듀얼 엔코더를 통합해 휴머노이드 다리 관절과 외골격, 팔 관절에 사용됩니다.
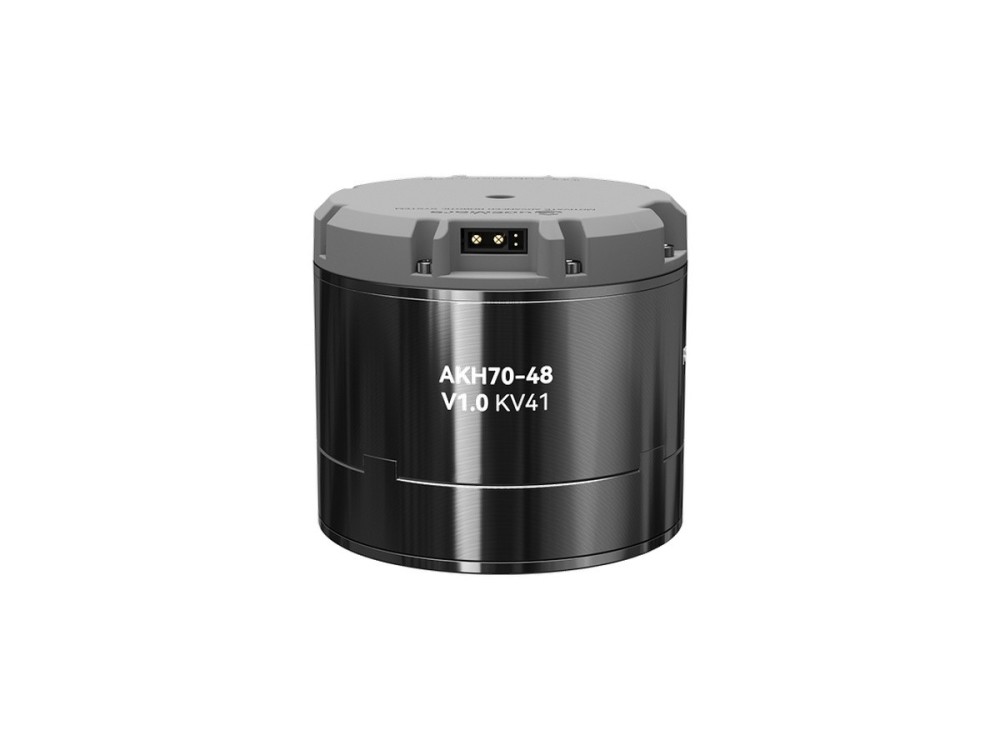
AKH70-48 V1.0 중공축 유성 액추에이터는 48 V에서 48:1 감속기를 통해 피크 토크 222 Nm, 정격 토크 74 Nm를 제공합니다. 무게 1.4 kg에 케이블 관통 구조를 갖춰 대형 보행 로봇과 AGV 구동부, 대형 관절 모듈에 동력을 공급합니다.
AK45-36 V3.0은 KV80 모터와 36:1 유성 감속기를 조합해 349 g의 패키지에서 피크 토크 24 Nm, 정격 토크 8 Nm를 구현합니다. 24 V로 동작하며, 높은 감속비와 정밀하고 안정적인 출력이 요구되는 관절 모듈용으로 설계되었습니다.
GL40 KV70 짐벌 모터는 107 g, 46.5 mm의 직구동 본체에서 피크 토크 0.5 Nm, 정격 토크 0.25 Nm를 제공합니다. 코깅이 낮고 제어가 매끄러워 핸드헬드 및 드론 탑재형 카메라 안정화 장치에 적합합니다.
RI50 KV100은 24-48 V 시스템용으로 제작된 프레임리스 inrunner 토크 모터입니다. 54 mm, 181 g 패키지에서 정격 전력 66 W로 피크 토크 1.67 Nm, 정격 토크 0.58 Nm를 내며, 사족 보행 로봇과 외골격, AGV, 로봇 팔 관절에 사용됩니다.
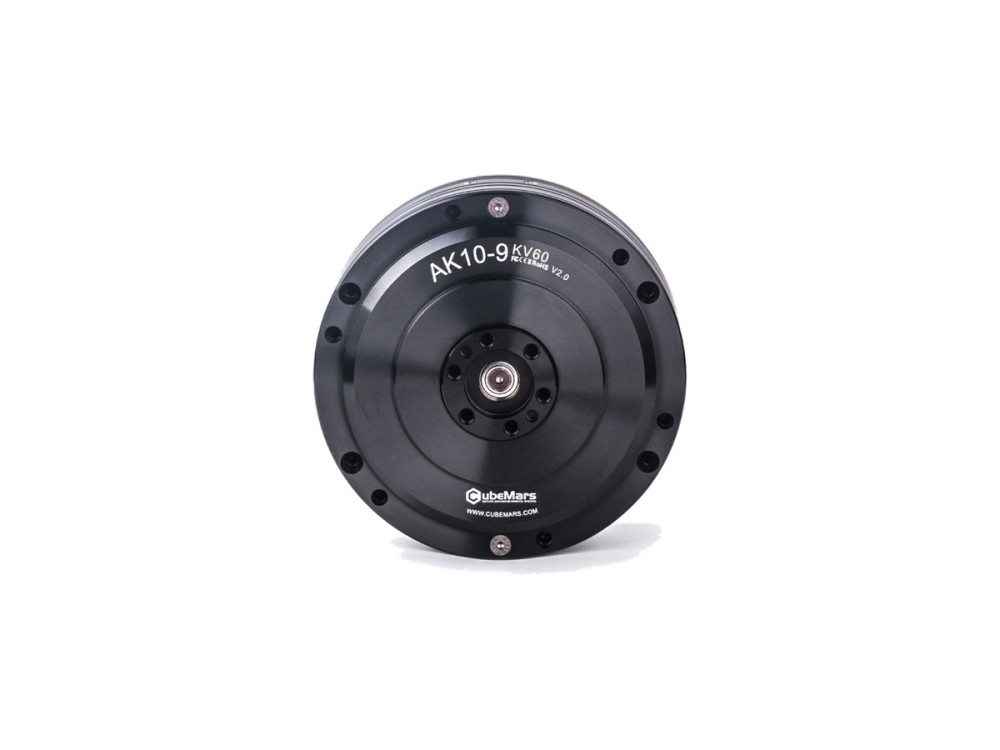
CubeMars AK10-9 V2.0 로봇 액추에이터는 9:1 감속기를 통해 피크 토크 48 Nm, 정격 토크 18 Nm를 제공하며, 듀얼 엔코더와 24/48 V 대응력을 갖추고 있습니다. 무게 960 g으로 휴머노이드 로봇과 외골격, 정밀 관절 모듈에 사용됩니다.
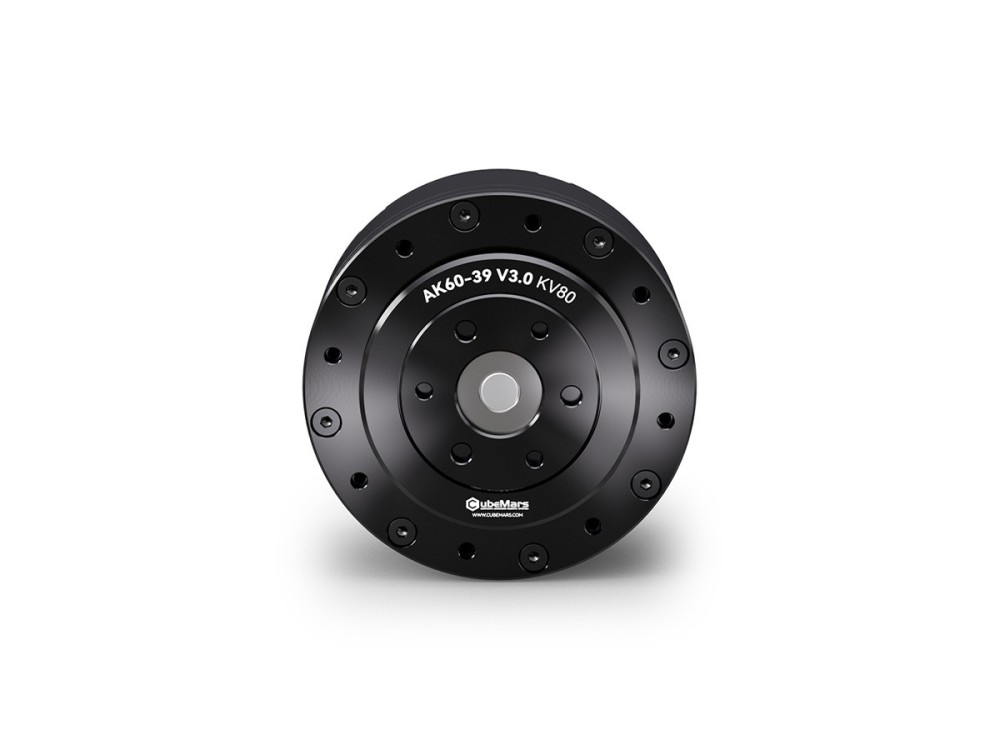
AK60-39 V3.0은 KV80 모터와 39:1 감속기를 조합해 48 V에서 정격 전력 176 W로 피크 토크 72 Nm, 정격 토크 24 Nm를 제공합니다. 무게 750 g으로 보행 로봇과 산업용 매니퓰레이터의 하중 지지 관절용으로 설계되었습니다.
CubeMars AK70-9 V3.0은 9:1 감속기를 통해 48 V에서 정격 전력 231 W로 피크 토크 29.2 Nm, 정격 토크 8.5 Nm를 제공합니다. 89 mm, 540 g 하우징에 듀얼 엔코더를 통합해 휴머노이드 다리 관절과 외골격, 팔 관절에 사용됩니다.
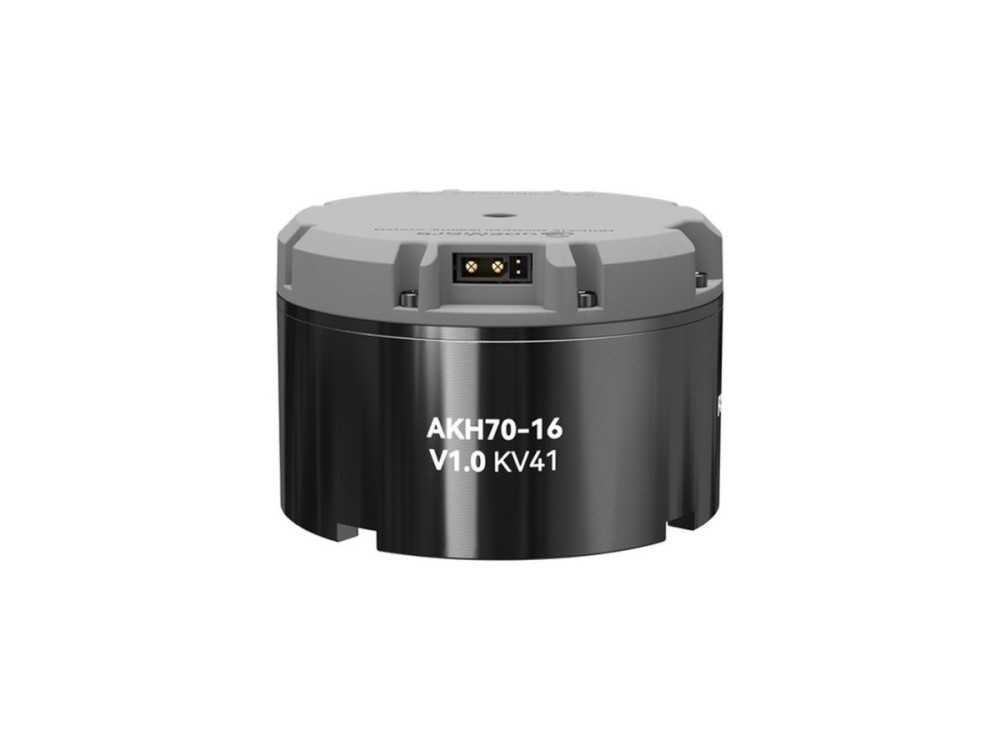
CubeMars AKH70-16 V1.0은 중공축과 16:1 유성 감속단을 결합해 피크 토크 78 Nm, 정격 토크 26 Nm를 제공합니다. 879 g의 이 액추에이터는 48 V로 동작하며, 내부 케이블 배선이 필요한 사족 보행 로봇 무릎 관절과 로봇 팔 관절, 휠 구동부에 적합합니다.
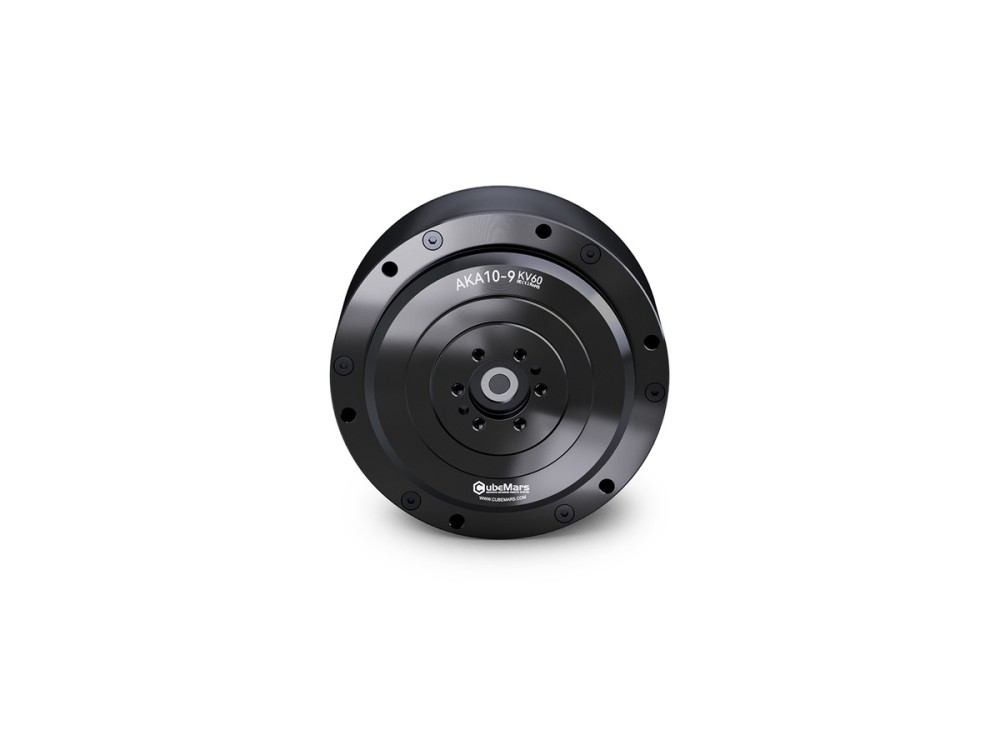
AKA10-9 KV60은 AGV와 휠 로봇용 휠 구동 액추에이터로, 피크 토크 53 Nm, 정격 토크 18 Nm를 제공하며 레이디얼 하중 용량은 120% 향상되었습니다. 9:1 감속기와 단일 16비트 자기 엔코더, 48 V 정격 전력 205 W로 견고한 견인력을 확보합니다.
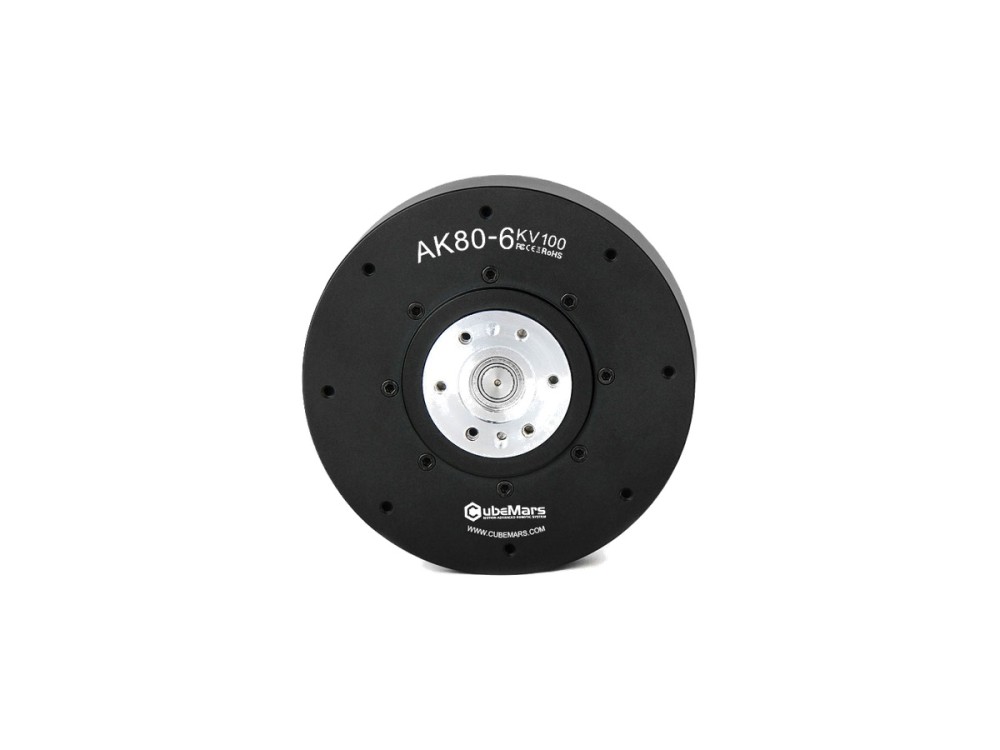
AK80-6 V1.0은 6:1 감속으로 피크 토크 12 Nm, 정격 토크 6 Nm를 내며 무부하 800 rpm에 도달하고 정격 전력은 340 W입니다. 48 V에서 무게 485 g으로, 휴머노이드 팔과 경량 사족 보행 로봇의 고속 관절에 적합합니다.
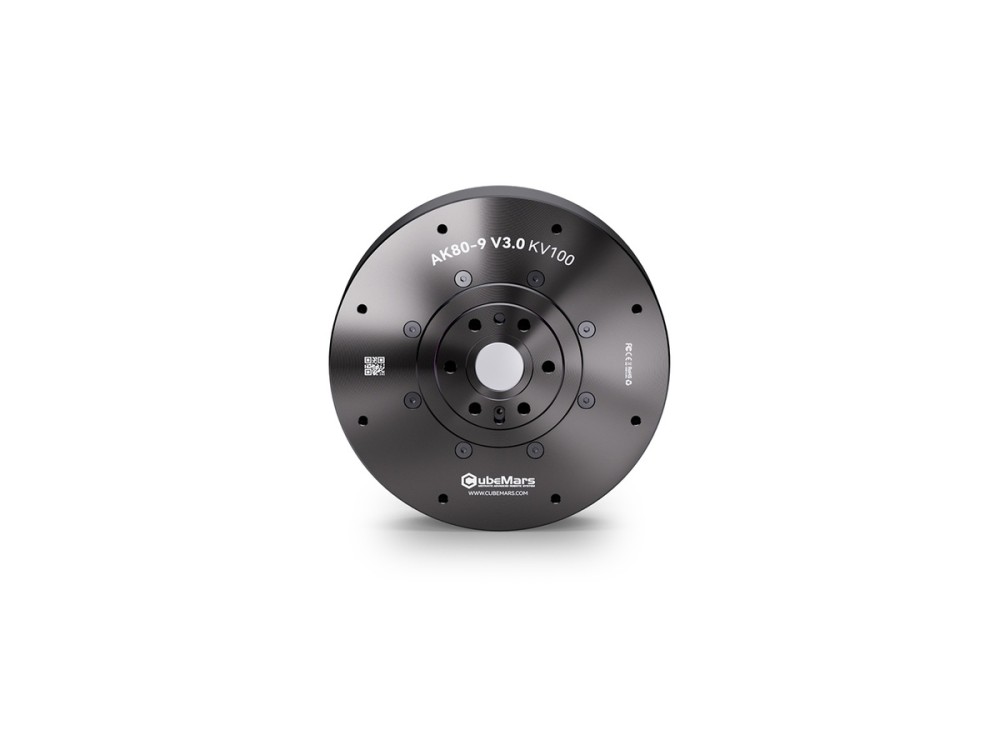
AK80-9 V3.0은 BLDC 모터와 9:1 유성 감속기, 드라이버를 98 mm, 490 g의 액추에이터에 통합했습니다. 48 V에서 정격 전력 368 W로 피크 토크 22 Nm, 정격 토크 9 Nm를 출력하여 기민한 보행 로봇과 컴팩트한 로봇 팔에 적합합니다.
AK40-10 V3.0은 BLDC 모터와 10:1 유성 감속기, 드라이버를 통합한 190 g의 초경량 로봇 액추에이터입니다. 24 V에서 피크 토크 4.1 Nm, 정격 토크 1.3 Nm를 내며, 정교한 로봇 팔과 소형 관절 모듈에 적합합니다.
AK45-36 V3.0은 KV80 모터와 36:1 유성 감속기를 조합해 349 g의 패키지에서 피크 토크 24 Nm, 정격 토크 8 Nm를 구현합니다. 24 V로 동작하며, 높은 감속비와 정밀하고 안정적인 출력이 요구되는 관절 모듈용으로 설계되었습니다.
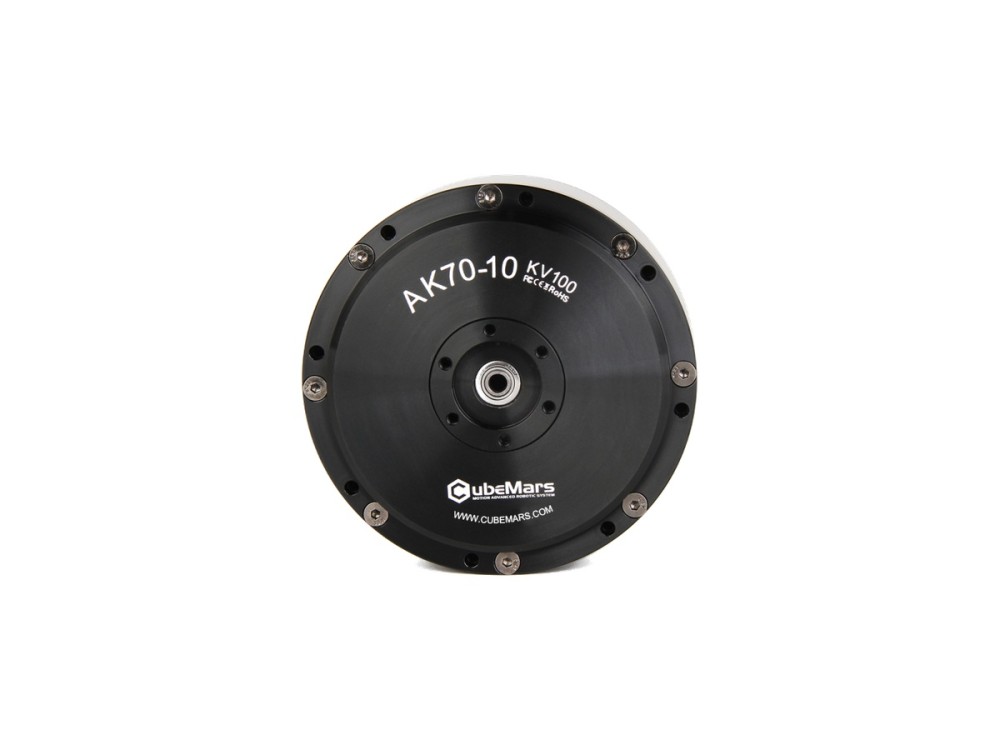
AK70-10은 10:1 유성 감속단과 14비트 자기 엔코더 1개를 결합해 피크 토크 24.8 Nm, 정격 토크 8.3 Nm와 정격 전력 230 W를 제공합니다. 621 g의 이 액추에이터는 24/48 V로 동작하며, 외골격 관절과 사족 보행 로봇, 로봇 팔에 적합합니다.
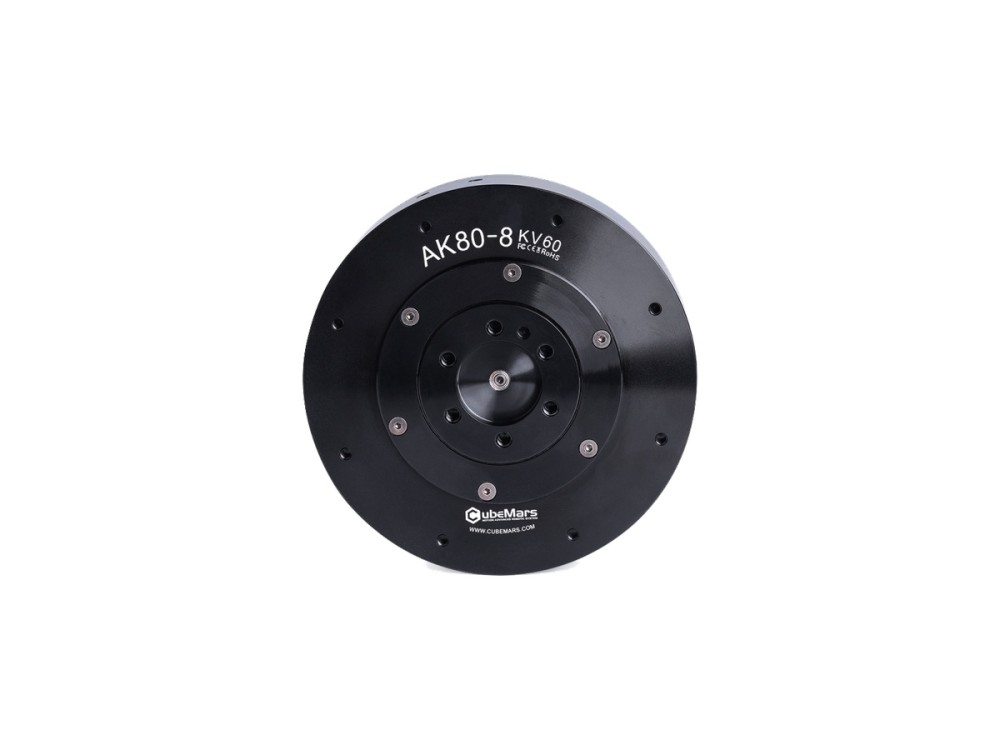
CubeMars AK80-8 액추에이터는 8:1 감속기를 통합해 48 V 모선에서 정격 전력 230 W로 피크 토크 25 Nm, 정격 토크 10 Nm를 제공합니다. 570 g의 이 유닛은 외골격과 사족 보행 로봇, 협동 로봇 관절에 널리 사용됩니다.
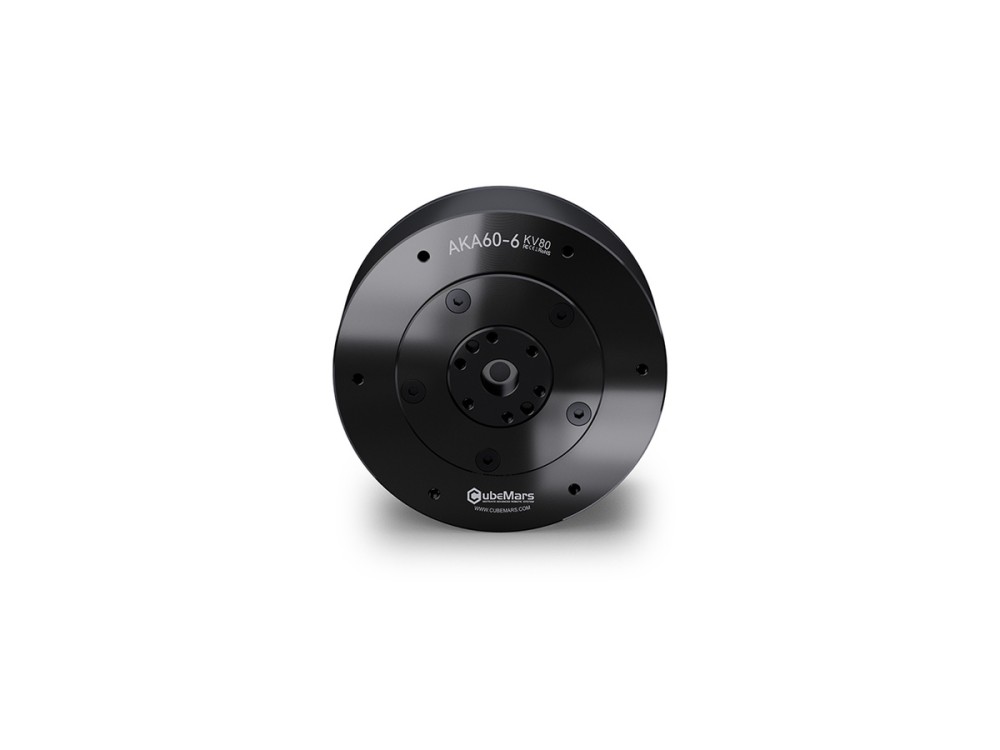
휠 로봇과 AGV용으로 설계된 AKA60-6 KV80 액추에이터는 6:1 감속기를 통해 피크 토크 9 Nm, 정격 토크 3 Nm를 제공하며 레이디얼 하중 용량이 강화되었습니다. 무게 460 g으로 24/48 V에서 동작하고 정격 출력은 62 W입니다.
최신 제품, 제조사 및 업계 동향을 소개합니다.