 机器人执行器
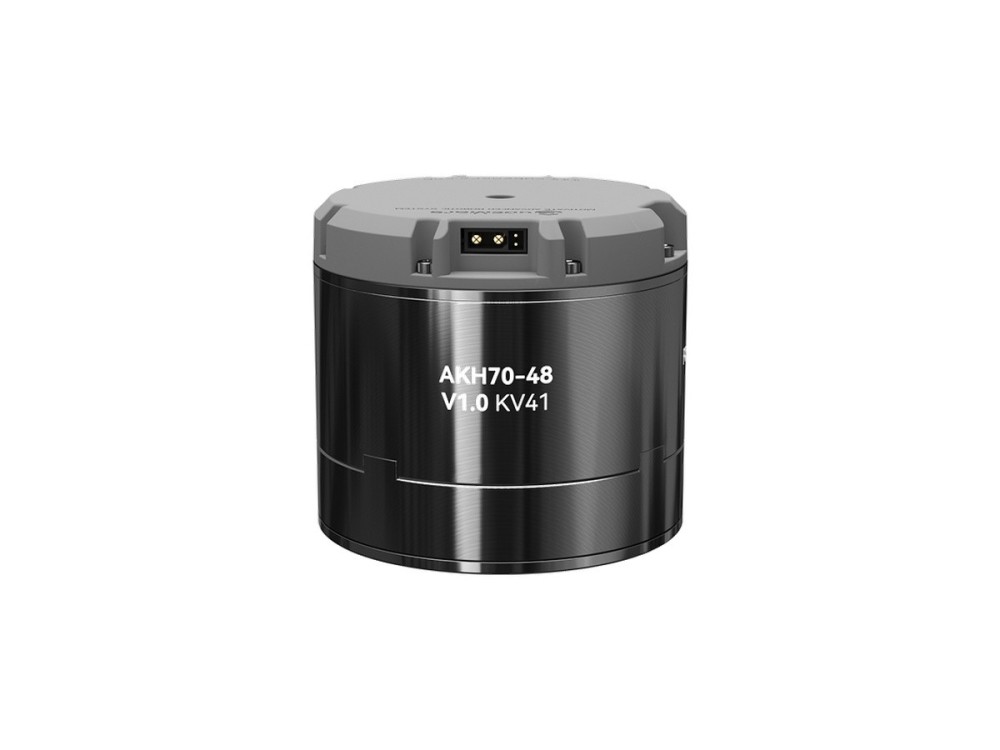
CubeMars AKH70-48 V1.0 KV41 中空轴行星减速执行器
AKH70-48 V1.0 中空轴行星执行器通过 48:1 减速器在 48 V 下输出 222 Nm 峰值转矩与 74 Nm 额定转矩。整机重 1.4 kg,支持线缆穿引,可驱动重载足式机器人、AGV 与大型关节模组。
额定电压 (V) 48额定功率 (W) 217额定扭矩 (Nm) 74额定电流 (A) 6额定转速 (rpm) 28
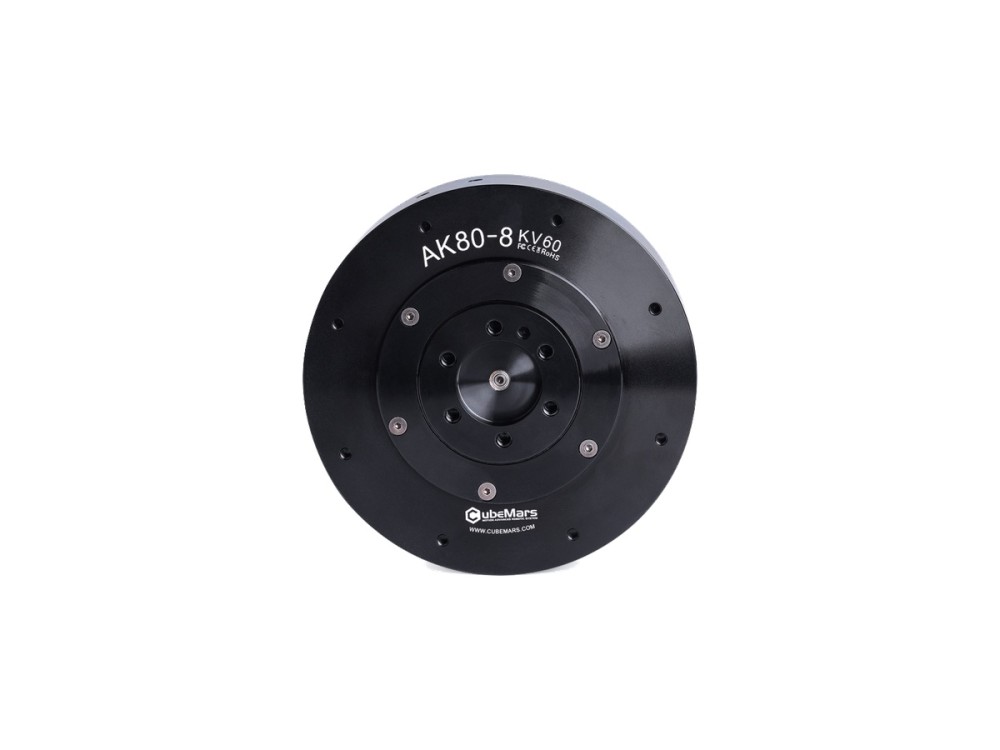
※ 所列规格为参考值;最新规格以各制造商发布的信息为准。
机器人执行器
AKH70-48 V1.0 中空轴行星执行器通过 48:1 减速器在 48 V 下输出 222 Nm 峰值转矩与 74 Nm 额定转矩。整机重 1.4 kg,支持线缆穿引,可驱动重载足式机器人、AGV 与大型关节模组。
 机器人执行器
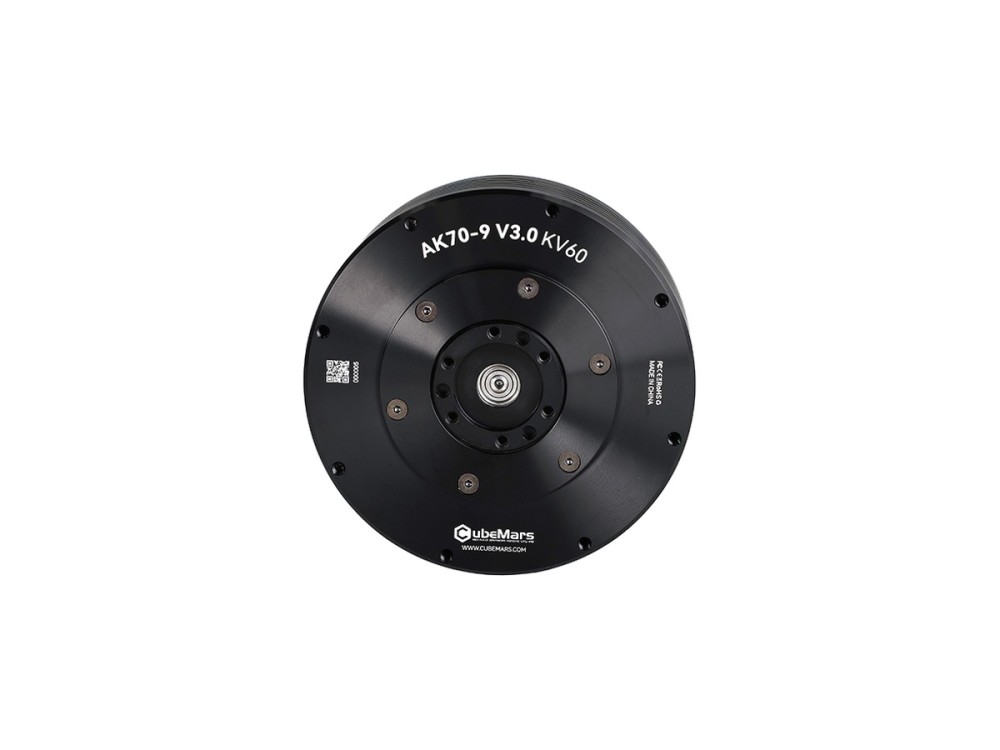
CubeMars AK70-9 V3.0 通过 9:1 减速器提供 29.2 Nm 峰值转矩与 8.5 Nm 额定转矩,48 V 下额定功率 231 W。89 mm、540 g 的壳体内集成双编码器,适用于人形机器人腿部、外骨骼与臂部关节。
 机器人执行器
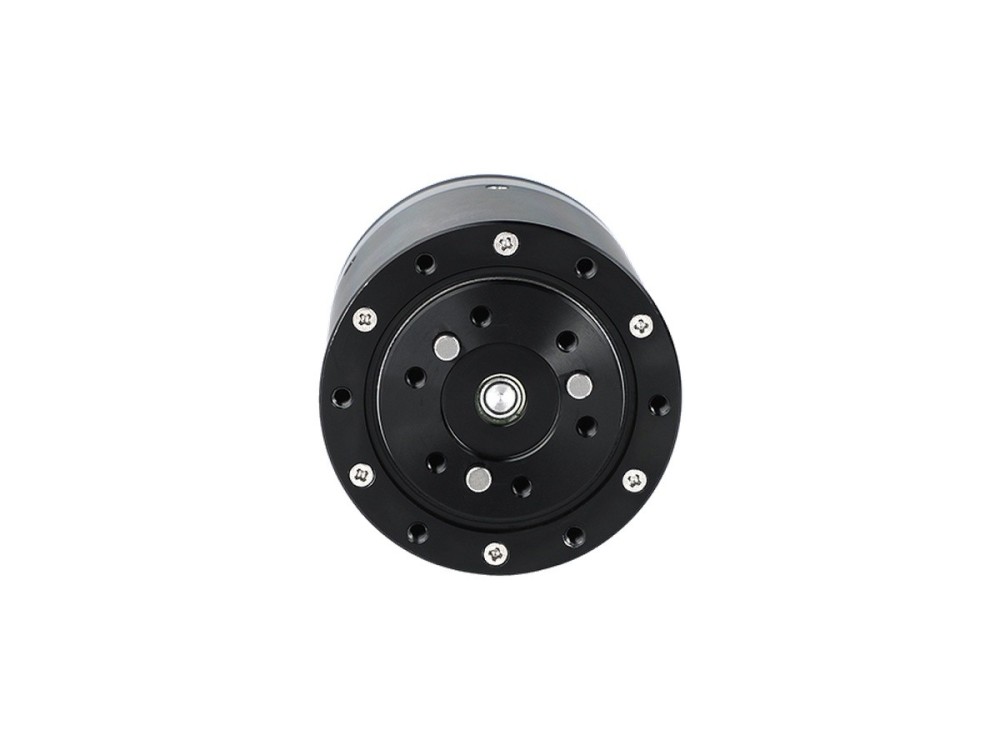
AK45-36 V3.0 将 KV80 电机与 36:1 行星减速器组合,在 349 g 的机身内实现 24 Nm 峰值转矩与 8 Nm 额定转矩。工作电压 24 V,面向需要大减速比与精确稳定输出的关节模组。
 机器人执行器
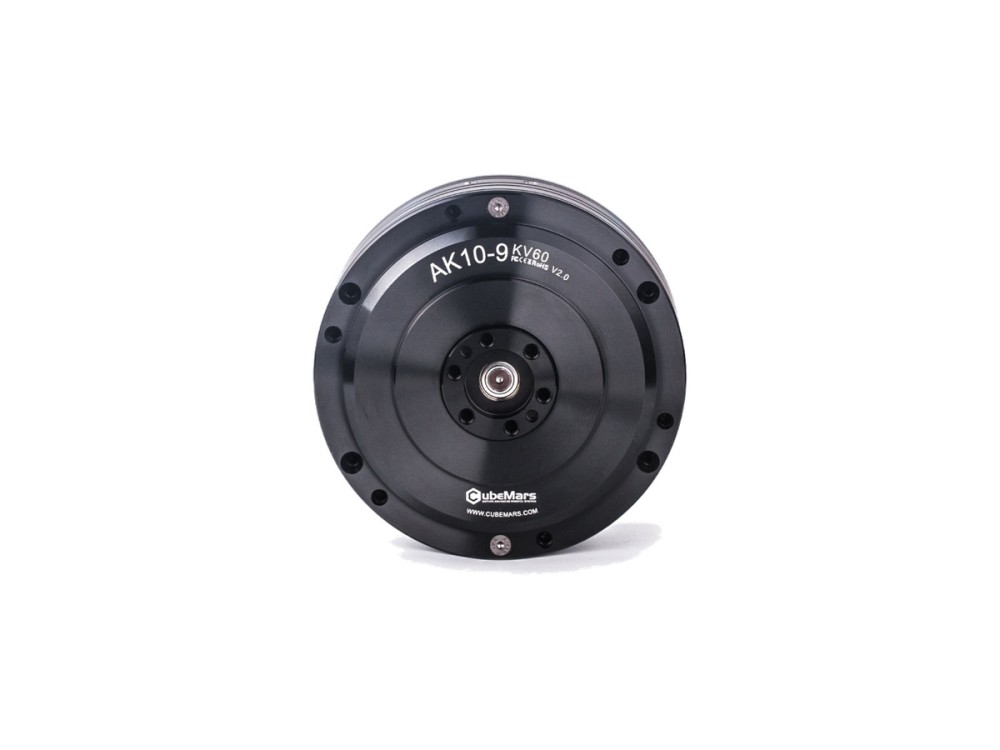
CubeMars AK10-9 V2.0 机器人执行器通过 9:1 减速器提供 48 Nm 峰值转矩与 18 Nm 额定转矩,配备双编码器,支持 24/48 V。重 960 g,适用于人形机器人、外骨骼与精密关节模组。
 机器人执行器
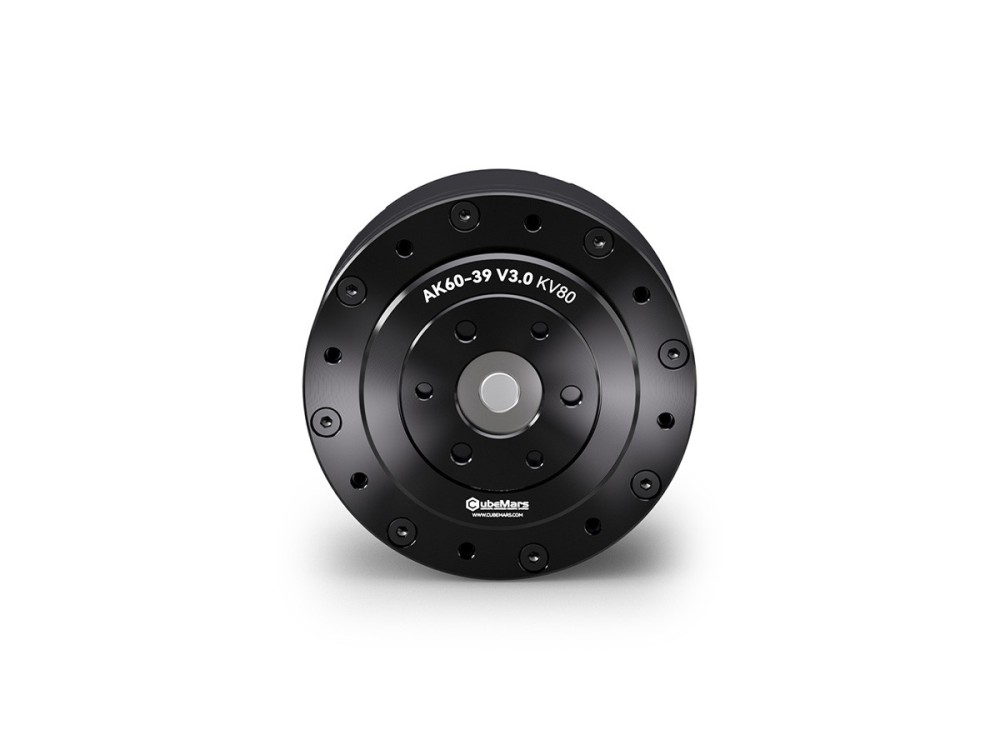
AK60-39 V3.0 将 KV80 电机与 39:1 减速器组合,输出 72 Nm 峰值转矩与 24 Nm 额定转矩,48 V 下额定功率 176 W。重 750 g,面向足式机器人与工业机械臂的承重关节。
 无框力矩电机
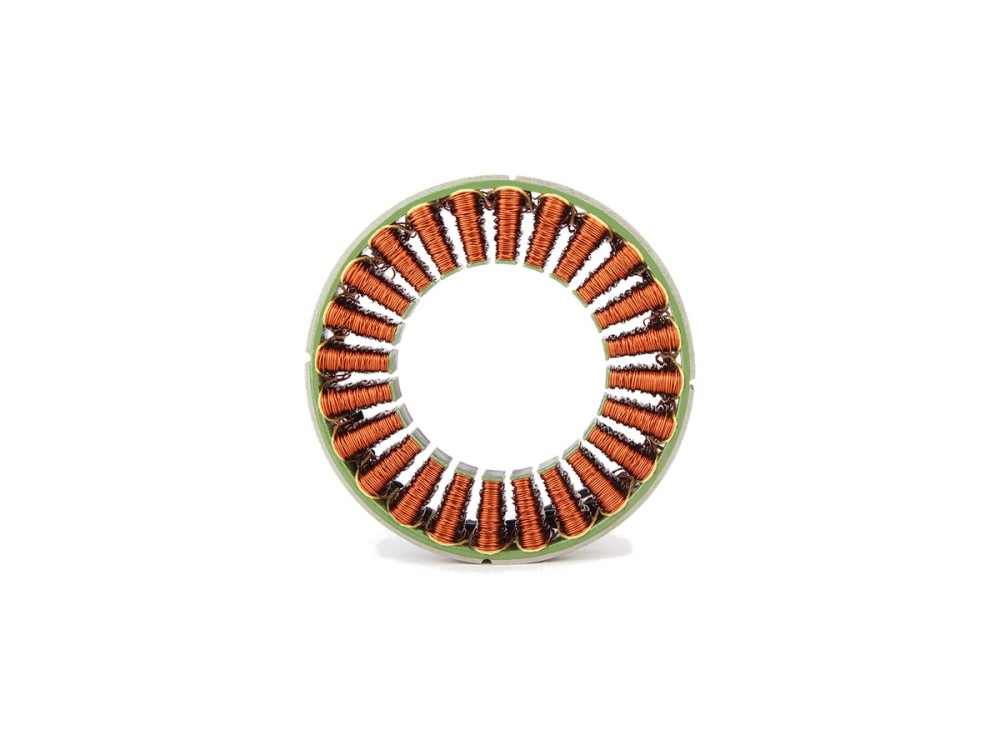
RI100 KV105 是 RI 系列中尺寸最大的 inrunner 电机,输出 4.95 Nm 峰值转矩与 1.76 Nm 额定转矩,额定功率 252 W。104 mm、500 g 的无框设计工作于 24-48 V 母线,适用于人形机器人、外骨骼与高负载关节模组。
 无框力矩电机
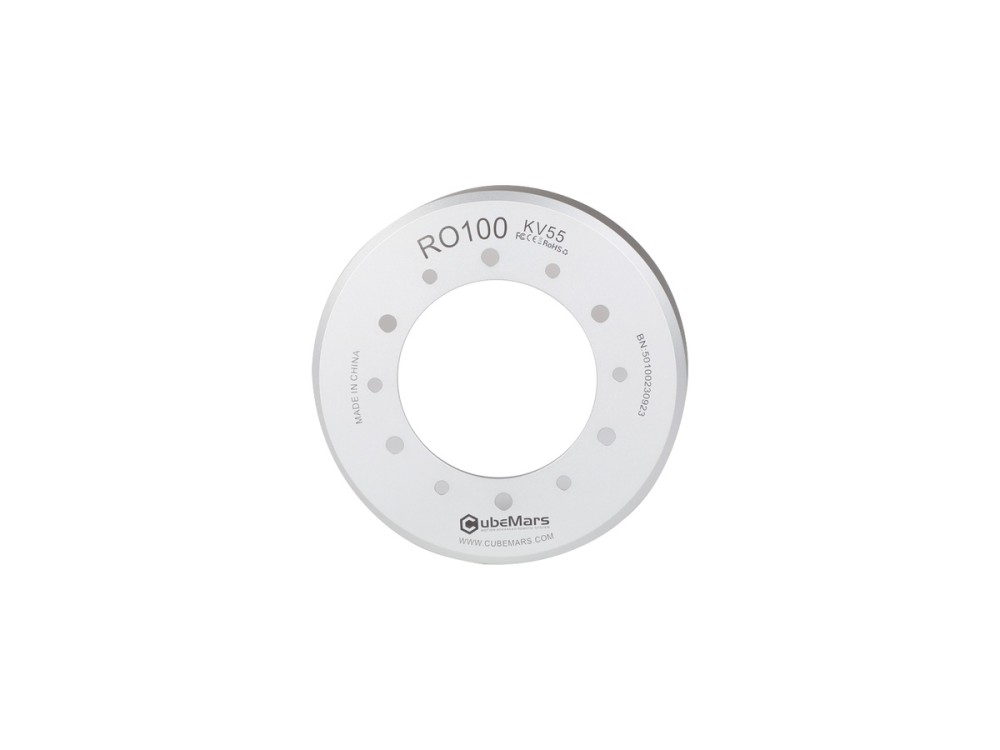
RO100 KV55 Standard 是 RO 系列中规格最大的型号,48 V 下输出 12 Nm 峰值转矩与 4 Nm 额定转矩,额定功率 838 W。113 mm、710 g 的无框结构面向要求较高的人形、四足及重载关节应用。
 无框力矩电机
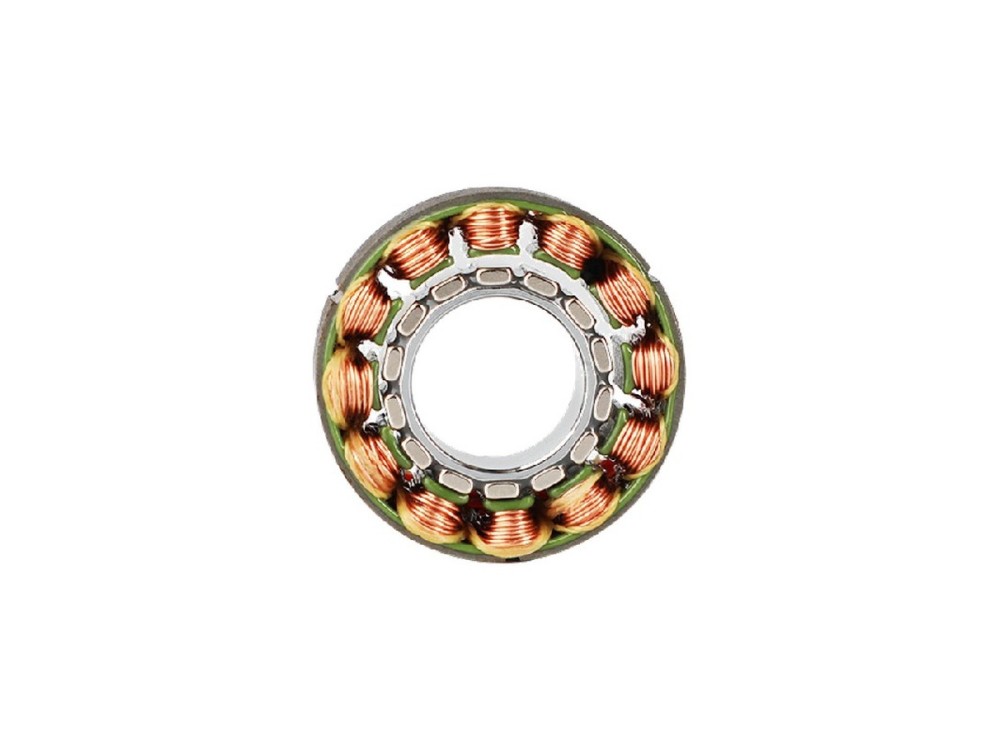
CubeMars RI20 KV600 是一款超紧凑无框 inrunner 力矩电机,直径 25 mm,重量仅 20 g。峰值转矩 0.072 Nm、额定转矩 0.024 Nm,功率最高 18 W,适用于康复机器人、关节模组与紧凑型机械臂。
 云台电机
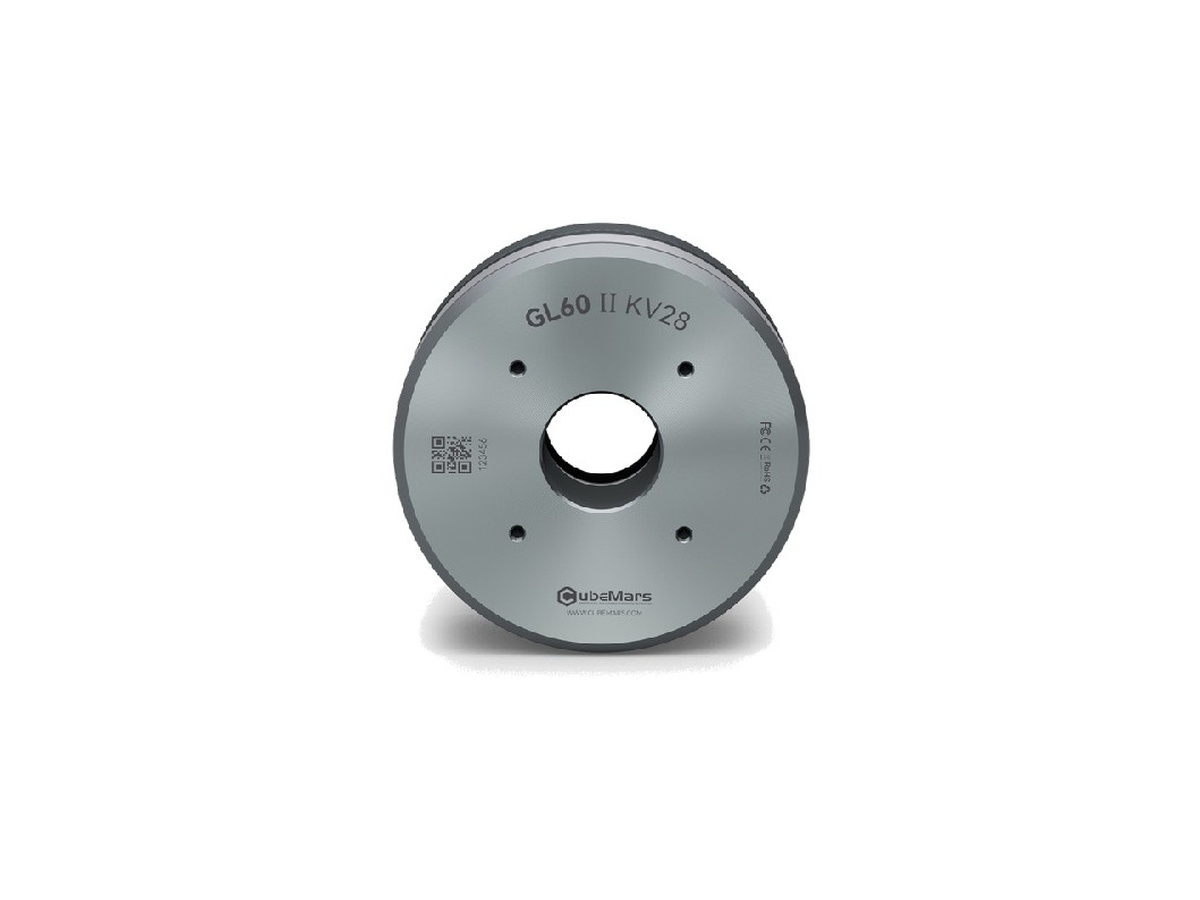
CubeMars GL60 II KV28 云台电机仅重 276 g,可提供 1.5 Nm 峰值转矩与 0.6 Nm 额定转矩。低齿槽设计与 24N28P 定子带来平顺稳定的增稳表现,适用于高端云台系统。
 水下推进器
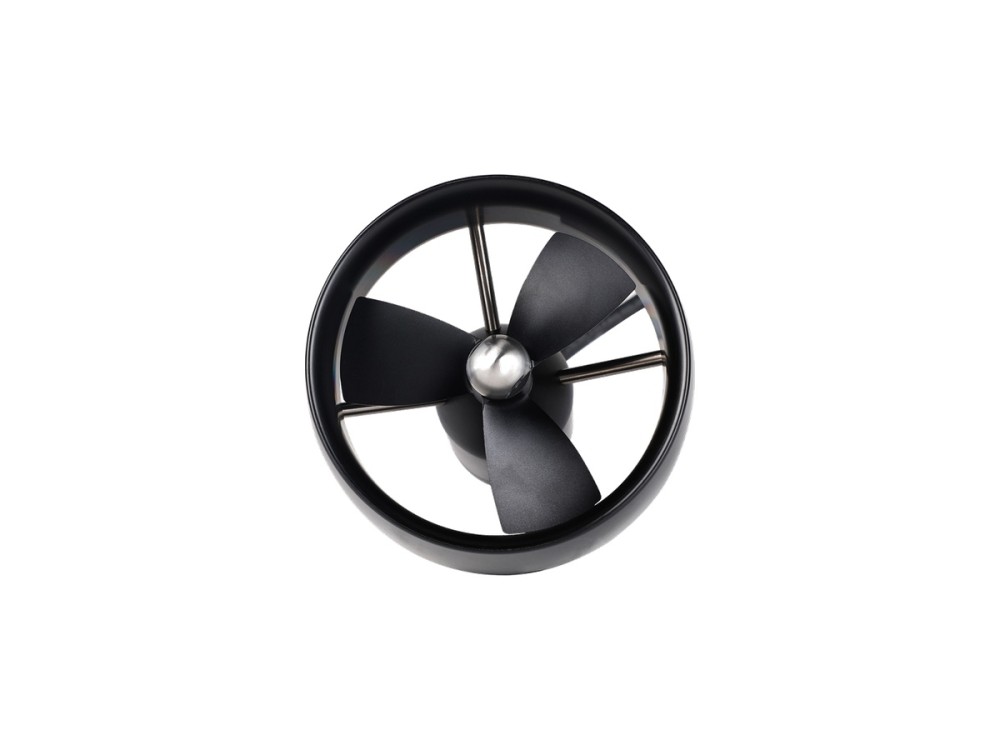
DW20 水下推进器在 48 V、910 W 额定功率下输出 20 kgf 推力。152 mm、1.63 kg 的密封结构面向重型 ROV 平台与水下作业任务。
 水下推进器
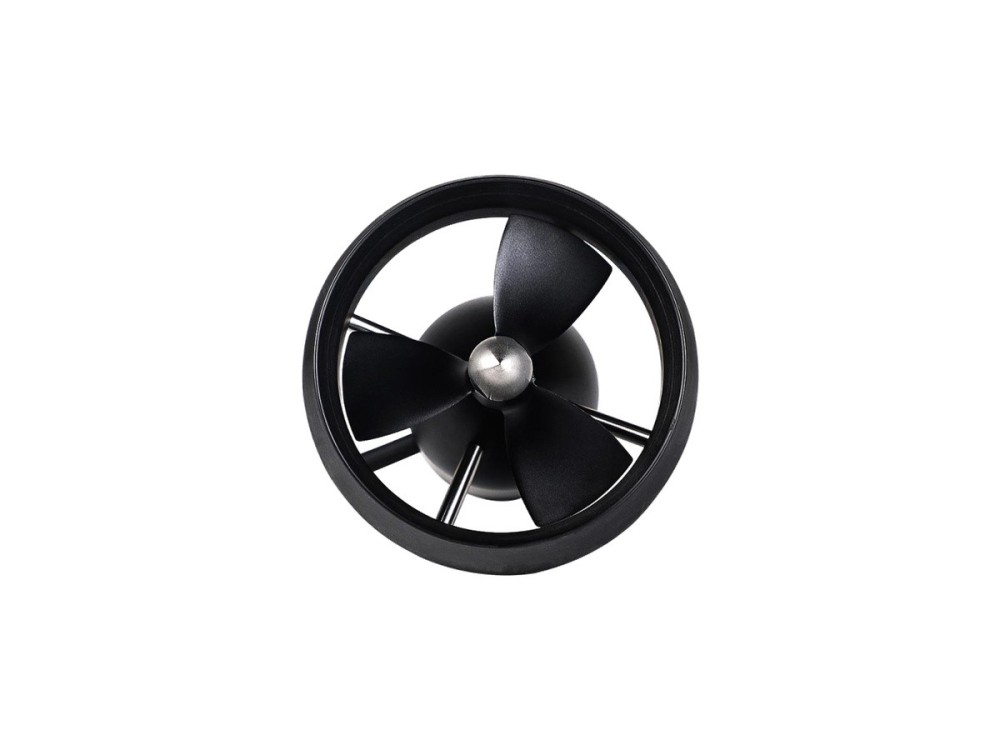
CubeMars SW7 水下推进器在 36 V、360 W 额定功率下可产生 7 kgf 以上推力,机身紧凑,仅重 700 g。螺旋桨与密封结构经过优化,是小型 ROV 与 AUV 的可靠推进选择。
 机器人执行器
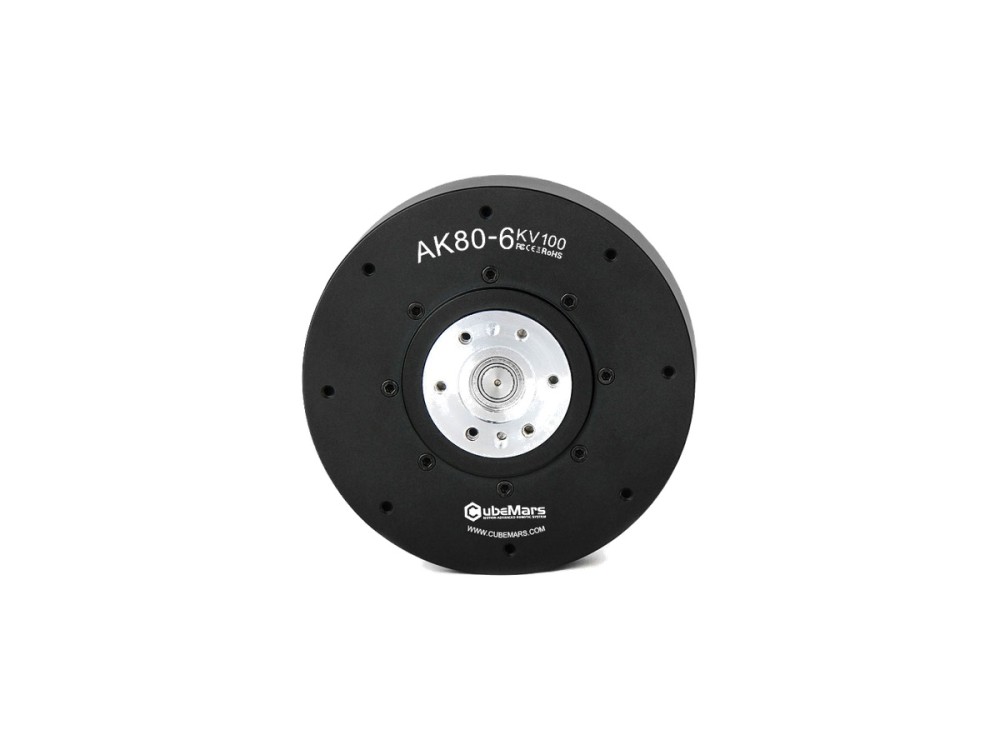
AK80-6 V1.0 采用 6:1 减速,输出 12 Nm 峰值转矩与 6 Nm 额定转矩,空载转速可达 800 rpm,额定功率 340 W。48 V 下重 485 g,适合对转速要求较高的人形机械臂与轻型四足机器人关节。
机器人执行器
CubeMars AK70-9 V3.0 通过 9:1 减速器提供 29.2 Nm 峰值转矩与 8.5 Nm 额定转矩,48 V 下额定功率 231 W。89 mm、540 g 的壳体内集成双编码器,适用于人形机器人腿部、外骨骼与臂部关节。
 机器人执行器
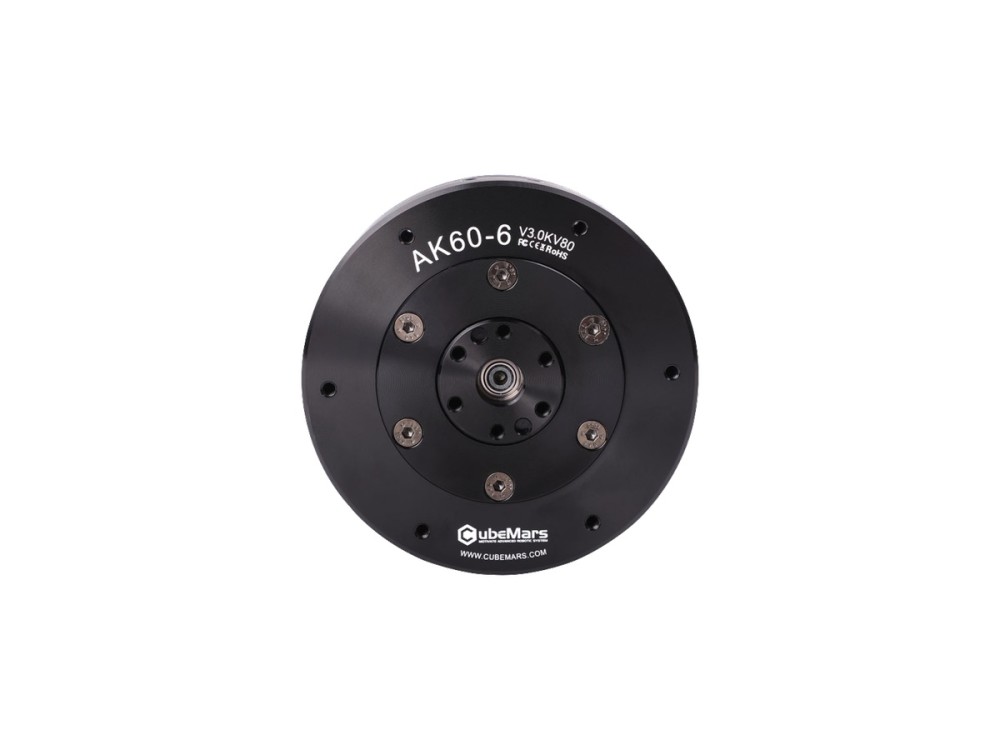
CubeMars AK60-6 V3.0 执行器通过紧凑的 6:1 减速级输出 9 Nm 峰值转矩与 3 Nm 额定转矩,24/48 V 下额定功率 74 W。380 g、79 mm 的机身适用于轻型机械臂、小型关节模组与紧凑型四足机器人。
机器人执行器
CubeMars AK80-8 执行器集成 8:1 减速器,48 V 母线额定功率 230 W,输出 25 Nm 峰值转矩与 10 Nm 额定转矩。570 g 的单元广泛用于外骨骼、四足机器人与协作机器人关节。
 机器人执行器
CubeMars AK45-10 V3.0 执行器通过 10:1 减速器输出 7 Nm 峰值转矩与 2.5 Nm 额定转矩,重 262 g,直径 53 mm。24 V 母线、额定功率 39 W,适合紧凑型机器人关节与康复外骨骼。
 机器人执行器
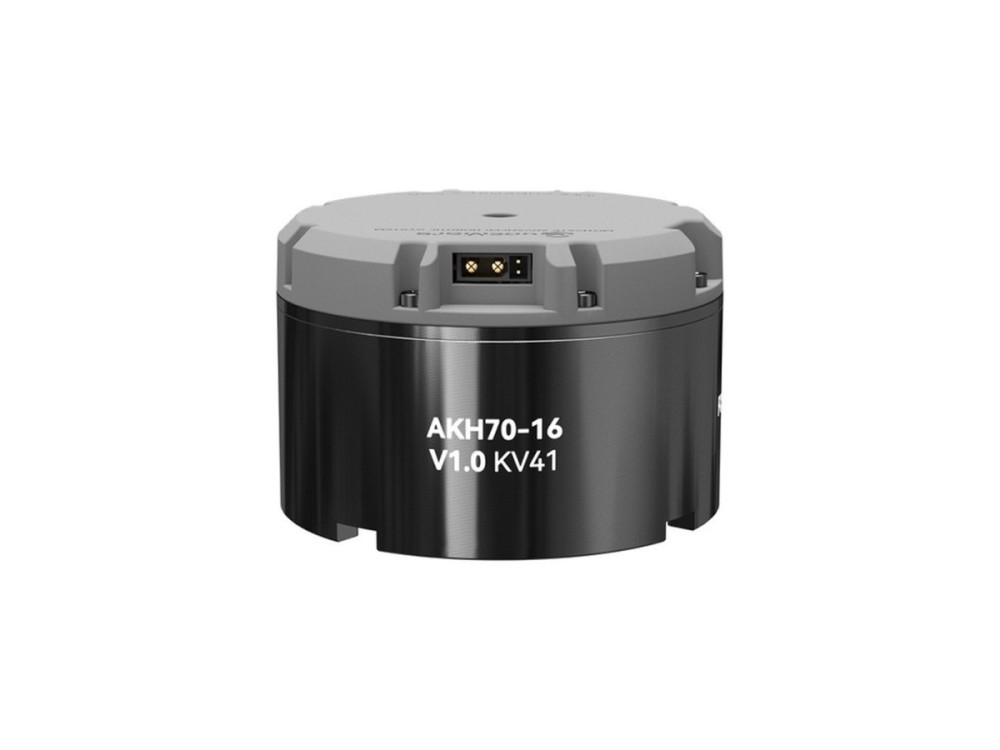
CubeMars AKH70-16 V1.0 将中空轴与 16:1 行星减速级结合,输出 78 Nm 峰值转矩与 26 Nm 额定转矩。该执行器重 879 g,工作电压 48 V,适用于四足膝部关节、机械臂关节以及需要内部走线的轮式驱动。
 机器人执行器
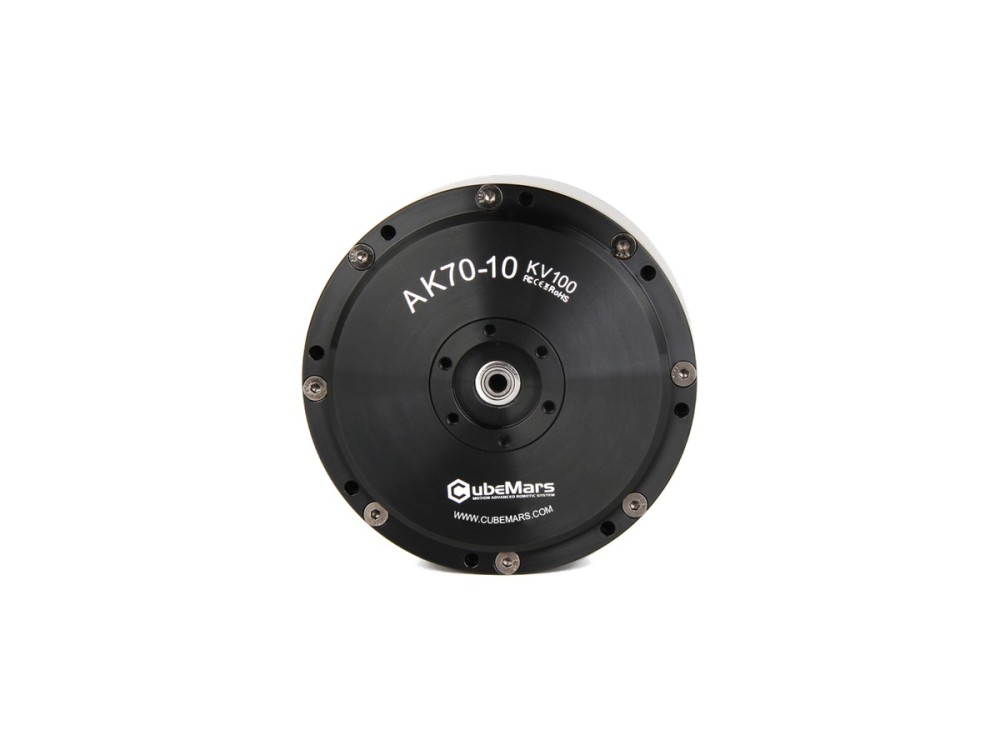
AK70-10 将 10:1 行星减速级与单个 14 位磁性编码器结合,输出 24.8 Nm 峰值转矩与 8.3 Nm 额定转矩,额定功率 230 W。该执行器重 621 g,工作电压 24/48 V,适用于外骨骼关节、四足机器人与机械臂。
机器人执行器
AKH70-48 V1.0 中空轴行星执行器通过 48:1 减速器在 48 V 下输出 222 Nm 峰值转矩与 74 Nm 额定转矩。整机重 1.4 kg,支持线缆穿引,可驱动重载足式机器人、AGV 与大型关节模组。
 机器人执行器
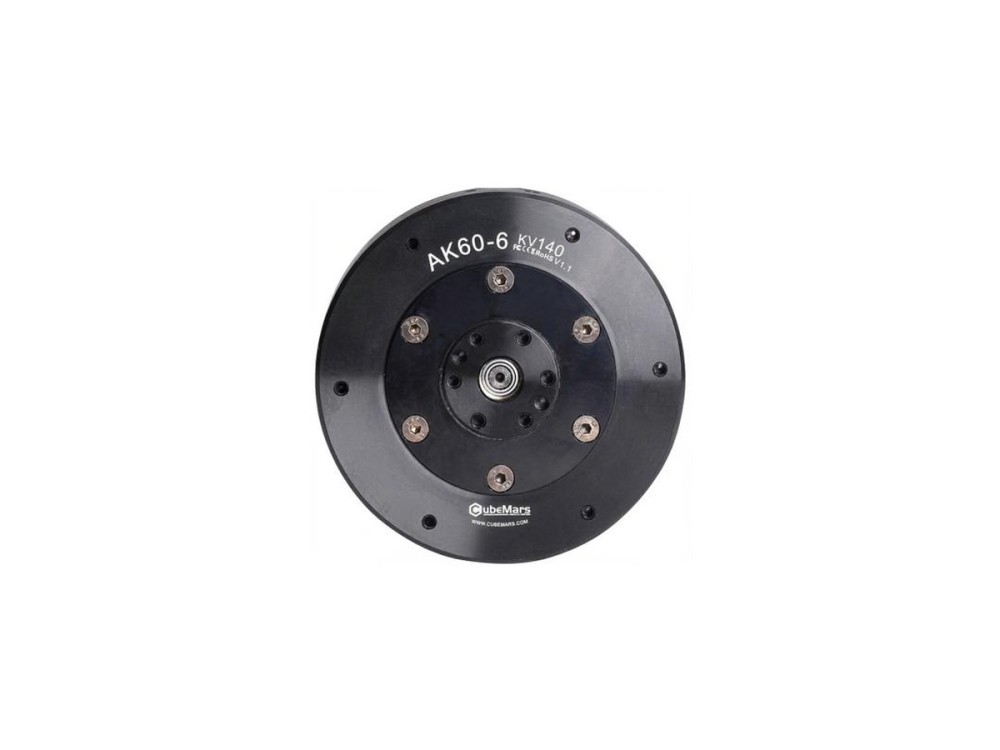
AK60-6 V1.1 KV140 在 24 V 下提供 9 Nm 峰值转矩与 3 Nm 额定转矩,额定功率 130 W,空载转速可达 560 rpm。368 g 的一体化机身内置 6:1 减速器,适合桌面机械臂与小型足式机器人的灵巧关节。
机器人执行器
AK60-39 V3.0 将 KV80 电机与 39:1 减速器组合,输出 72 Nm 峰值转矩与 24 Nm 额定转矩,48 V 下额定功率 176 W。重 750 g,面向足式机器人与工业机械臂的承重关节。
 机器人执行器
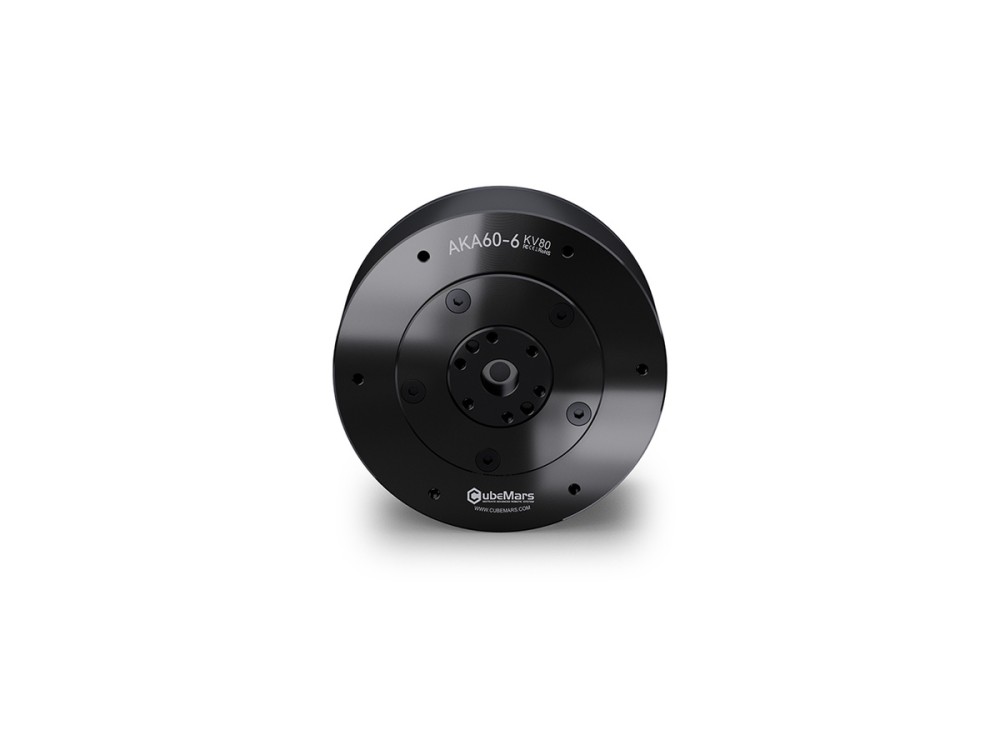
面向轮式机器人与 AGV 设计的 AKA60-6 KV80 执行器,通过 6:1 减速器提供 9 Nm 峰值转矩与 3 Nm 额定转矩,并强化了径向承载能力。重 460 g,工作电压 24/48 V,额定输出功率 62 W。
机器人执行器
AK45-36 V3.0 将 KV80 电机与 36:1 行星减速器组合,在 349 g 的机身内实现 24 Nm 峰值转矩与 8 Nm 额定转矩。工作电压 24 V,面向需要大减速比与精确稳定输出的关节模组。
机器人执行器
AK80-6 V1.0 采用 6:1 减速,输出 12 Nm 峰值转矩与 6 Nm 额定转矩,空载转速可达 800 rpm,额定功率 340 W。48 V 下重 485 g,适合对转速要求较高的人形机械臂与轻型四足机器人关节。
最新产品、制造商与行业动态,持续更新。