ToBMS - To BLDC Motor Source
Actionneurs robotisés

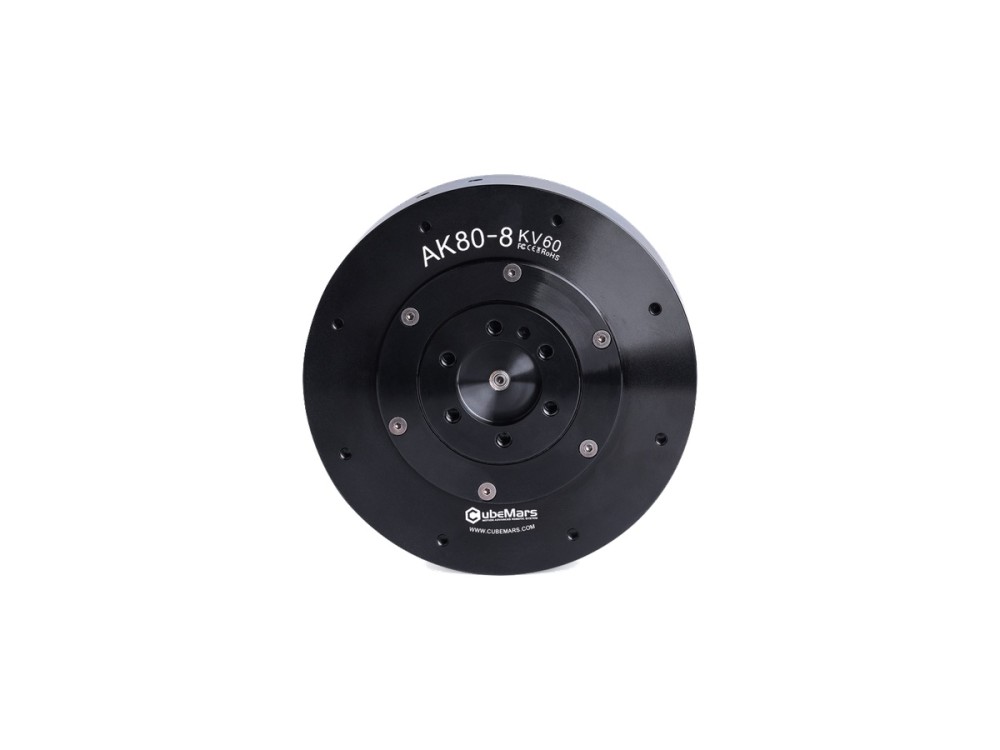
Actionneur robotisé CubeMars AK80-8 KV60

CubeMars
Chine

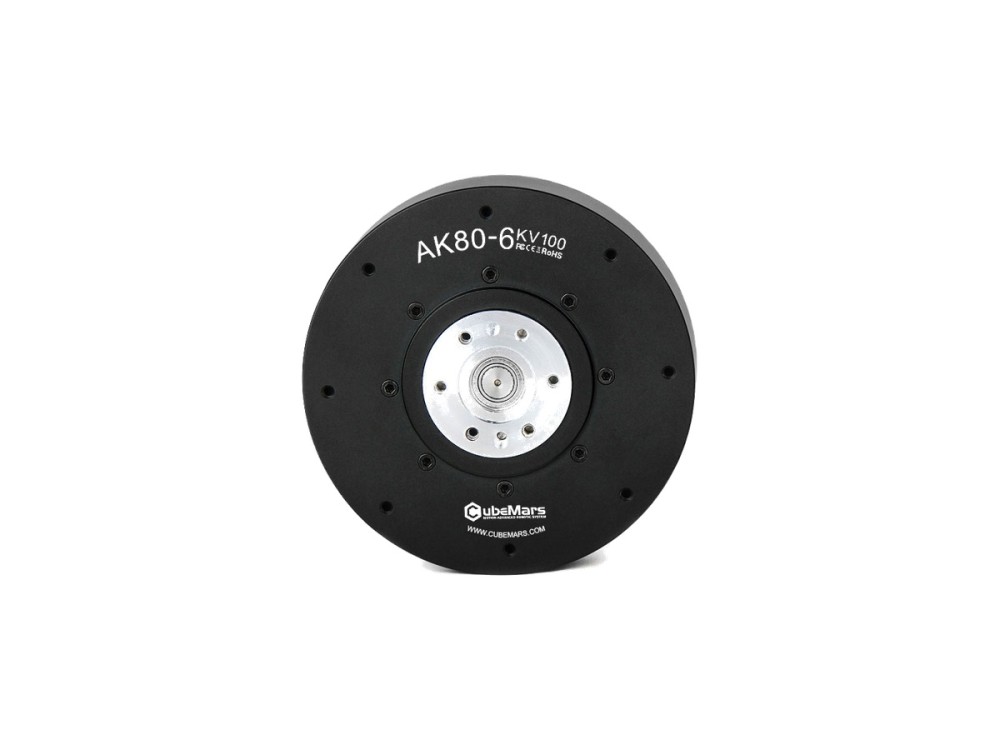
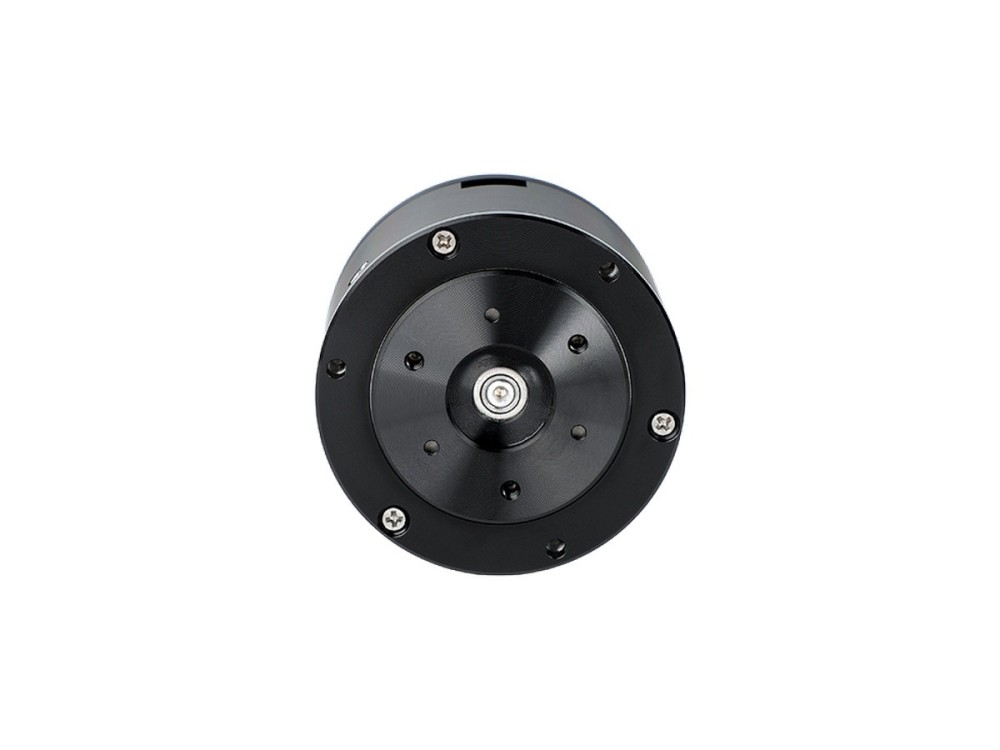
L'actionneur CubeMars AK80-8 intègre un réducteur 8:1 pour 25 Nm en crête et 10 Nm en nominal avec 230 W en nominal sur un bus 48 V. Cet ensemble de 570 g est largement utilisé dans les exosquelettes, les quadrupèdes et les articulations de robots collaboratifs.

Applications
Robot humanoïdeExosqueletteRobot quadrupèdeRobot de rééducationModule articulaireBras cobot
Site du fabricant
Acheter en ligne

Spécifications

Tension nominale (V)48
Puissance nominale (W)230
Couple nominal (Nm)10
Courant nominal (A)6.9
Vitesse nominale (rpm)243
Couple de crête (Nm)25
Courant de crête (A)21
Vitesse à vide (rpm)360
Rapport de réduction8:1
Masse (g)570
Diamètre (mm)98
Longueur (mm)43.9
Paires de pôles21
KV (rpm/V)60
Résistance entre phases (mΩ)430
Inductance entre phases (μH)214
Jeu (°)0.38
Ke (V/krpm)19.8
Mode d'entraînementFOC

※ Les spécifications indiquées sont des valeurs de référence. Les spécifications les plus récentes sont à vérifier auprès du fabricant.

Description

FAQ

Cliquer sur « Site fabricant » pour accéder à la page produit officielle de la marque, où l'achat en ligne et le contact direct avec l'équipe commerciale sont possibles.
Oui. Il s'agit d'un module intégré : le moteur à courant continu sans balais, l'étage de réduction 8:1 et l'électronique de commande sont réunis en un seul ensemble, sans variateur ni réducteur séparé à prévoir.
Il délivre jusqu'à 25 N·m de couple de crête et 10 N·m en continu sous 48 V, avec un KV de 60 rpm/V. Vérifier la tension de bus et l'enveloppe de couple articulaire au regard de ces valeurs.

Demande produit

Plus de CubeMars

Voir le fabricant →
Actionneur à entraînement quasi direct CubeMars AKE80-8 KV30 Actionneurs QDD

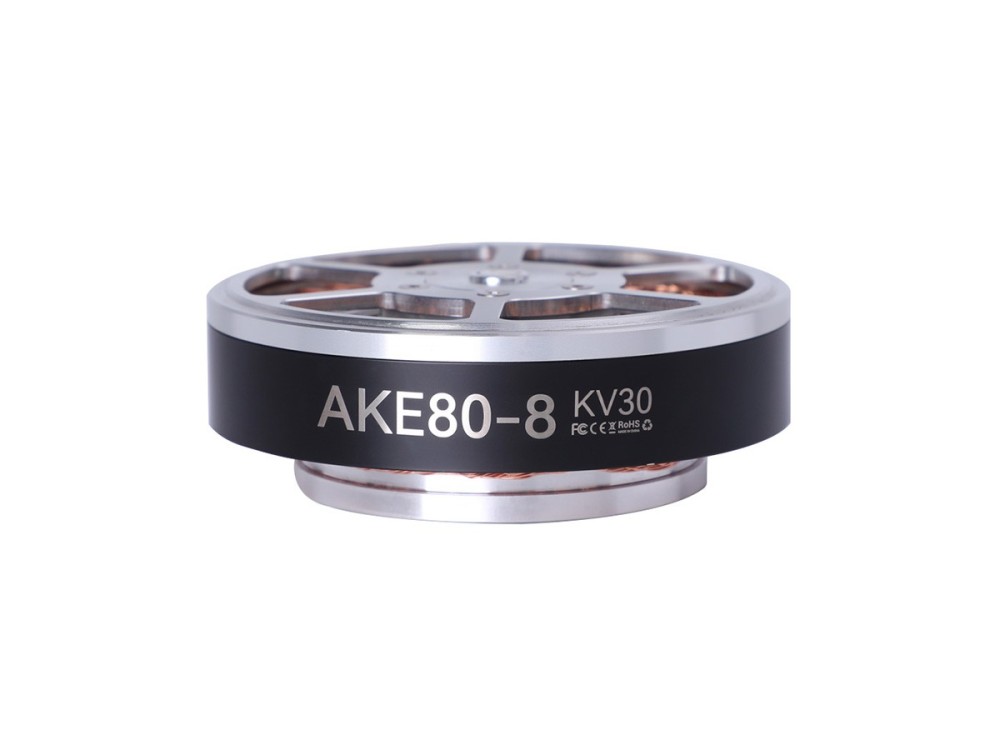
Actionneur à entraînement quasi direct CubeMars AKE80-8 KV30

L'actionneur à entraînement quasi direct CubeMars AKE80-8 KV30 délivre 30 Nm en crête et 12 Nm en nominal via un réducteur 8:1 sous 48 V. À 570 g, sa faible inertie et sa réversibilité conviennent aux exosquelettes, aux robots de rééducation et aux articulations de robots à pattes.

Tension nominale (V) 48Puissance nominale (W) 188Couple nominal (Nm) 12Courant nominal (A) 4.8Vitesse nominale (rpm) 150
Détails
Moteur couple frameless à rotor interne CubeMars RI80 V2.0 KV75 Moteurs couple frameless

Moteur couple frameless à rotor interne CubeMars RI80 V2.0 KV75

Le CubeMars RI80 V2.0 KV75 passe à 4.1 Nm en crête et 1.45 Nm en nominal pour 172 W en nominal. Ce frameless à rotor interne de 85 mm et 411 g accepte une alimentation 24-48 V et équipe les robots humanoïdes, les exosquelettes, les quadrupèdes et les modules articulaires lourds.

Tension nominale (V) 24/36/48Puissance nominale (W) 172Couple nominal (Nm) 1.45Courant nominal (A) 9.4Vitesse nominale (rpm) 1135/1785/2430
Détails
Propulseur sous-marin CubeMars SW17 Propulseurs sous-marins

Propulseur sous-marin CubeMars SW17

Le propulseur sous-marin SW17 génère au moins 17 kgf de poussée à partir de 870 W en nominal sous 48 V. Son ensemble étanche de 1.35 kg fournit une puissance propre et soutenue pour les ROV de travail et les robots sous-marins.

Tension nominale (V) 48Puissance nominale (W) 870Masse (g) 1350Diamètre (mm) 130.6Longueur (mm) 163.5
Détails
Moteur de nacelle CubeMars GL60 II KV28 Moteurs de nacelle

Moteur de nacelle CubeMars GL60 II KV28

Le moteur de nacelle CubeMars GL60 II KV28 fournit 1.5 Nm en crête et 0.6 Nm en nominal pour seulement 276 g. Sa conception à faible couple d'encoches et son stator 24N28P offrent une stabilisation de caméra fluide pour les systèmes de nacelle haut de gamme.

Tension nominale (V) 24Couple nominal (Nm) 0.6Courant nominal (A) 1.54Vitesse nominale (rpm) 319Couple de crête (Nm) 1.5
Détails
Actionneur robotisé CubeMars AK80-9 V3.0 KV100 Actionneurs robotisés

Actionneur robotisé CubeMars AK80-9 V3.0 KV100

L'AK80-9 V3.0 concentre un moteur BLDC, un réducteur planétaire 9:1 et un variateur dans un actionneur de 98 mm et 490 g. Il délivre 22 Nm en crête et 9 Nm en nominal avec 368 W en nominal sous 48 V pour les robots à pattes agiles et les bras compacts.

Tension nominale (V) 48Puissance nominale (W) 368Couple nominal (Nm) 9Courant nominal (A) 12Vitesse nominale (rpm) 390
Détails
Actionneur robotisé CubeMars AK60-6 V1.1 KV140 Actionneurs robotisés

Actionneur robotisé CubeMars AK60-6 V1.1 KV140

L'AK60-6 V1.1 KV140 offre 9 Nm en crête et 3 Nm en nominal avec 130 W en nominal sous 24 V, atteignant 560 rpm à vide. Son corps intégré de 368 g avec réducteur 6:1 convient aux articulations vives des bras de table et des petits robots à pattes.

Tension nominale (V) 24Puissance nominale (W) 130Couple nominal (Nm) 3Courant nominal (A) 6.5Vitesse nominale (rpm) 420
Détails
Actionneur à entraînement quasi direct CubeMars AKE60-8 KV80 Actionneurs QDD

Actionneur à entraînement quasi direct CubeMars AKE60-8 KV80

L'AKE60-8 KV80 offre 12.5 Nm en crête et 5 Nm en nominal via un étage planétaire 8:1 sous 24 V, pour seulement 260 g. Sa conception à entraînement quasi direct offre une faible inertie et une bonne compliance pour les articulations compactes des robots humanoïdes et des exosquelettes.

Tension nominale (V) 24Puissance nominale (W) 95Couple nominal (Nm) 5Courant nominal (A) 4.8Vitesse nominale (rpm) 180
Détails
Moteur de nacelle CubeMars GL40 II KV82.5 Moteurs de nacelle

Moteur de nacelle CubeMars GL40 II KV82.5

Le GL40 II KV82.5 est un moteur de nacelle à entraînement direct de 0.68 Nm en crête et 0.25 Nm en nominal dans un corps de 125 g. Son faible couple d'encoches et son couple régulier le destinent aux stabilisateurs de caméra et aux applications de pointage de précision.

Tension nominale (V) 16Couple nominal (Nm) 0.25Courant nominal (A) 1.88Vitesse nominale (rpm) 697Couple de crête (Nm) 0.68
Détails
Actionneur robotisé CubeMars AK80-8 KV60 Actionneurs robotisés

Actionneur robotisé CubeMars AK80-8 KV60

L'actionneur CubeMars AK80-8 intègre un réducteur 8:1 pour 25 Nm en crête et 10 Nm en nominal avec 230 W en nominal sur un bus 48 V. Cet ensemble de 570 g est largement utilisé dans les exosquelettes, les quadrupèdes et les articulations de robots collaboratifs.

Tension nominale (V) 48Puissance nominale (W) 230Couple nominal (Nm) 10Courant nominal (A) 6.9Vitesse nominale (rpm) 243
Détails
Moteur couple frameless à rotor interne CubeMars RI60 KV120 Moteurs couple frameless

Moteur couple frameless à rotor interne CubeMars RI60 KV120

Le frameless à rotor interne CubeMars RI60 KV120 délivre 1.63 Nm en crête et 0.57 Nm en nominal pour 85 W en nominal. Ce rotor de 60 mm fonctionne en 24-48 V et ne pèse que 156 g, un choix adapté aux articulations humanoïdes, aux entraînements de roues et aux bras collaboratifs.

Tension nominale (V) 24/36/48Puissance nominale (W) 85Couple nominal (Nm) 0.57Courant nominal (A) 5.6Vitesse nominale (rpm) 1440/2320/3190
Détails
Moteur couple frameless à rotor interne CubeMars RI100 KV105 Moteurs couple frameless

Moteur couple frameless à rotor interne CubeMars RI100 KV105

Le RI100 KV105 est le plus grand moteur à rotor interne de la série RI, délivrant 4.95 Nm en crête et 1.76 Nm en nominal pour 252 W en nominal. Sa conception frameless de 104 mm et 500 g sur bus 24-48 V sert les robots humanoïdes, les exosquelettes et les modules articulaires à forte charge.

Tension nominale (V) 24/36/48Puissance nominale (W) 252Couple nominal (Nm) 1.76Courant nominal (A) 13.6Vitesse nominale (rpm) 1370/2100/2825
Détails
Moteur couple frameless CubeMars RO100 KV55 Standard Moteurs couple frameless

Moteur couple frameless CubeMars RO100 KV55 Standard

Le RO100 KV55 Standard coiffe la gamme RO avec 12 Nm en crête et 4 Nm en nominal plus 838 W en nominal sous 48 V. Sa construction frameless de 113 mm et 710 g est conçue pour les applications exigeantes : robots humanoïdes, quadrupèdes et articulations lourdes.

Tension nominale (V) 48Puissance nominale (W) 838Couple nominal (Nm) 4Courant nominal (A) 20Vitesse nominale (rpm) 2000
Détails

Articles associés

Tous les articles →
Choisir un moteur BLDC pour robot quadrupède : couple, vitesse et limites thermiques

Choisir un moteur BLDC pour robot quadrupède : couple, vitesse et limites thermiques

Moteur d’articulation de quadrupède : couple, réduction, courant nominal et chal···

Lire la suite →
Actionneurs robotiques 48 V : modèles, bénéfices et contraintes

Actionneurs robotiques 48 V : modèles, bénéfices et contraintes

Quels actionneurs CubeMars acceptent un bus 48 V, ce que la tension change et le···

Lire la suite →

Vidéos associées

Toutes les vidéos →
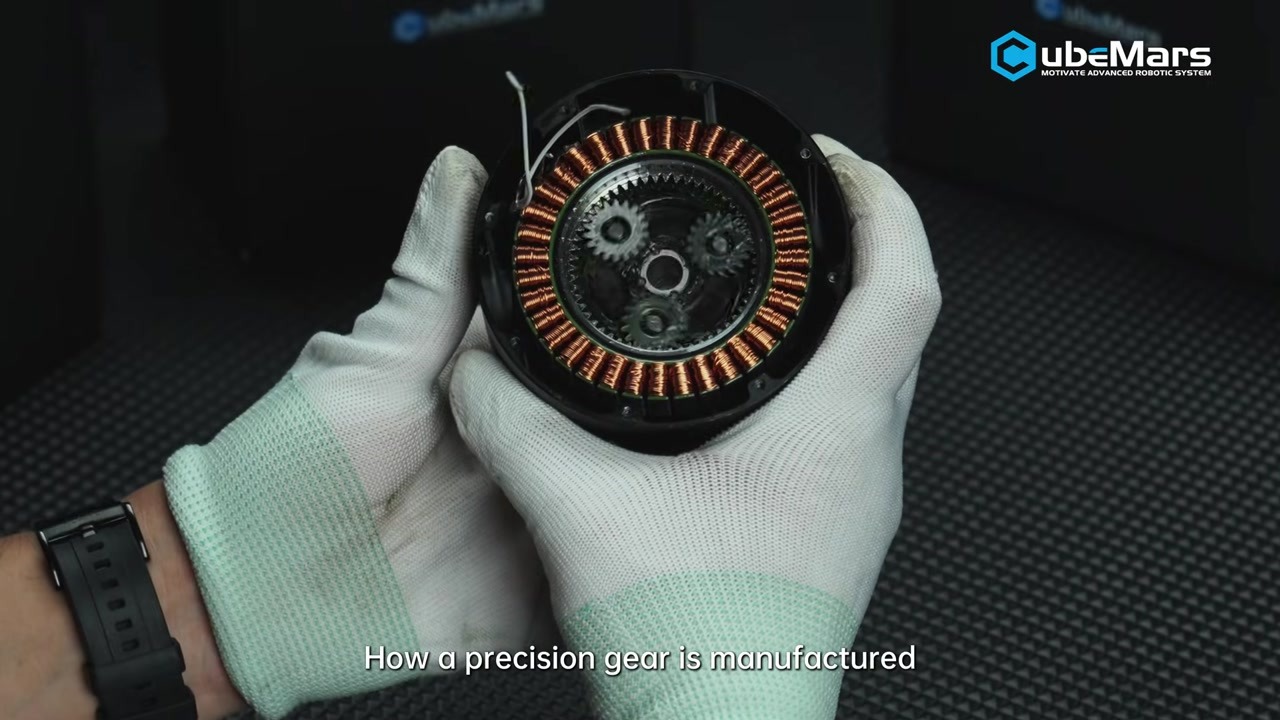
Comment CubeMars fabrique ses engrenages de précision pour actionneurs 02:01

Comment CubeMars fabrique ses engrenages de précision pour actionneurs

La vidéo officielle de CubeMars suit la production des engrenages de précision d···

Regarder →

Produits associés dans Actionneurs robotisés

Explorer la catégorie →
Actionneur robotisé CubeMars AK10-9 V3.0 KV60 Actionneurs robotisés

Actionneur robotisé CubeMars AK10-9 V3.0 KV60

L'AK10-9 V3.0 intègre un moteur BLDC à couple élevé, un réducteur planétaire 9:1 et un variateur avec un double codeur. Il délivre 53 Nm en crête et 18 Nm en nominal avec 442 W en nominal sous 48 V, un choix éprouvé pour les jambes de robots humanoïdes et les bras robotisés.

Tension nominale (V) 48Puissance nominale (W) 442Couple nominal (Nm) 18Courant nominal (A) 10.7Vitesse nominale (rpm) 235
Détails
Actionneur robotisé CubeMars AK60-6 V3.0 KV80 Actionneurs robotisés

Actionneur robotisé CubeMars AK60-6 V3.0 KV80

L'actionneur CubeMars AK60-6 V3.0 délivre 9 Nm en crête et 3 Nm en nominal via un étage compact 6:1 avec 74 W en nominal en 24/48 V. À 380 g et 79 mm, il sert les bras robotisés légers, les petits modules articulaires et les quadrupèdes compacts.

Tension nominale (V) 24/48Puissance nominale (W) 74Couple nominal (Nm) 3Courant nominal (A) 3.8Vitesse nominale (rpm) 233/490
Détails
Actionneur robotisé CubeMars AK70-10 KV100 Actionneurs robotisés

Actionneur robotisé CubeMars AK70-10 KV100

L'AK70-10 associe un étage planétaire 10:1 à un codeur magnétique 14 bits unique, délivrant 24.8 Nm en crête et 8.3 Nm en nominal plus 230 W en nominal. Cet actionneur de 621 g fonctionne en 24/48 V et convient aux articulations d'exosquelette, aux quadrupèdes et aux bras robotisés.

Tension nominale (V) 24/48Puissance nominale (W) 230Couple nominal (Nm) 8.3Courant nominal (A) 7.2Vitesse nominale (rpm) 148/310
Détails
Actionneur robotisé CubeMars AK60-6 V1.1 KV140 Actionneurs robotisés

Actionneur robotisé CubeMars AK60-6 V1.1 KV140

L'AK60-6 V1.1 KV140 offre 9 Nm en crête et 3 Nm en nominal avec 130 W en nominal sous 24 V, atteignant 560 rpm à vide. Son corps intégré de 368 g avec réducteur 6:1 convient aux articulations vives des bras de table et des petits robots à pattes.

Tension nominale (V) 24Puissance nominale (W) 130Couple nominal (Nm) 3Courant nominal (A) 6.5Vitesse nominale (rpm) 420
Détails
Actionneur robotisé CubeMars AKA10-9 KV60 Actionneurs robotisés

Actionneur robotisé CubeMars AKA10-9 KV60

L'AKA10-9 KV60 est un actionneur d'entraînement de roue pour AGV et robots à roues, délivrant 53 Nm en crête et 18 Nm en nominal avec une capacité de charge radiale supérieure de 120 pour cent. Son réducteur 9:1, son codeur magnétique 16 bits et sa puissance nominale de 205 W sous 48 V assurent une traction robuste.

Tension nominale (V) 48Puissance nominale (W) 205Couple nominal (Nm) 18Courant nominal (A) 10.6Vitesse nominale (rpm) 109
Détails
Actionneur robotisé CubeMars AK80-6 KV100 Actionneurs robotisés

Actionneur robotisé CubeMars AK80-6 KV100

L'AK80-6 V1.0 utilise une réduction 6:1 pour 12 Nm en crête et 6 Nm en nominal, atteignant 800 rpm à vide avec 340 W en nominal. Pesant 485 g sous 48 V, il privilégie les articulations rapides des bras humanoïdes et des petits robots quadrupèdes.

Tension nominale (V) 48Puissance nominale (W) 340Couple nominal (Nm) 6Courant nominal (A) 9.7Vitesse nominale (rpm) 603
Détails
Actionneur robotisé CubeMars AK40-10 V3.0 KV170 Actionneurs robotisés

Actionneur robotisé CubeMars AK40-10 V3.0 KV170

L'AK40-10 V3.0 est un actionneur robotisé ultraléger de 190 g intégrant un moteur BLDC, un réducteur planétaire 10:1 et un variateur. Il fournit 4.1 Nm en crête et 1.3 Nm en nominal sous 24 V, adapté aux bras robotisés dextres et aux petits modules articulaires.

Tension nominale (V) 24Puissance nominale (W) 50Couple nominal (Nm) 1.3Courant nominal (A) 2.7Vitesse nominale (rpm) 370
Détails
Actionneur robotisé CubeMars AK80-8 KV60 Actionneurs robotisés

Actionneur robotisé CubeMars AK80-8 KV60

L'actionneur CubeMars AK80-8 intègre un réducteur 8:1 pour 25 Nm en crête et 10 Nm en nominal avec 230 W en nominal sur un bus 48 V. Cet ensemble de 570 g est largement utilisé dans les exosquelettes, les quadrupèdes et les articulations de robots collaboratifs.

Tension nominale (V) 48Puissance nominale (W) 230Couple nominal (Nm) 10Courant nominal (A) 6.9Vitesse nominale (rpm) 243
Détails
Actionneur robotisé CubeMars AK80-9 V3.0 KV100 Actionneurs robotisés

Actionneur robotisé CubeMars AK80-9 V3.0 KV100

L'AK80-9 V3.0 concentre un moteur BLDC, un réducteur planétaire 9:1 et un variateur dans un actionneur de 98 mm et 490 g. Il délivre 22 Nm en crête et 9 Nm en nominal avec 368 W en nominal sous 48 V pour les robots à pattes agiles et les bras compacts.

Tension nominale (V) 48Puissance nominale (W) 368Couple nominal (Nm) 9Courant nominal (A) 12Vitesse nominale (rpm) 390
Détails
Actionneur robotisé CubeMars AK10-9 V2.0 KV60 Actionneurs robotisés

Actionneur robotisé CubeMars AK10-9 V2.0 KV60

L'actionneur robotisé CubeMars AK10-9 V2.0 fournit 48 Nm en crête et 18 Nm en nominal via un réducteur 9:1, avec double codeur et souplesse 24/48 V. Pesant 960 g, il sert les robots humanoïdes, les exosquelettes et les modules articulaires de précision.

Tension nominale (V) 24/48Puissance nominale (W) 430Couple nominal (Nm) 18Courant nominal (A) 10.6Vitesse nominale (rpm) 109/228
Détails
Actionneur robotisé CubeMars AKA60-6 KV80 Actionneurs robotisés

Actionneur robotisé CubeMars AKA60-6 KV80

Conçu pour les robots à roues et les AGV, l'actionneur AKA60-6 KV80 fournit 9 Nm en crête et 3 Nm en nominal via un réducteur 6:1 à capacité de charge radiale renforcée. Il pèse 460 g, fonctionne en 24/48 V et délivre 62 W en nominal.

Tension nominale (V) 24/48Puissance nominale (W) 62Couple nominal (Nm) 3Courant nominal (A) 4Vitesse nominale (rpm) 200/400
Détails
Actionneur robotisé CubeMars AK60-39 V3.0 KV80 Actionneurs robotisés

Actionneur robotisé CubeMars AK60-39 V3.0 KV80

L'AK60-39 V3.0 associe un moteur KV80 à un réducteur 39:1 pour 72 Nm en crête et 24 Nm en nominal, avec 176 W en nominal sous 48 V. Pesant 750 g, il est conçu pour les articulations porteuses des robots à pattes et des manipulateurs industriels.

Tension nominale (V) 48Puissance nominale (W) 176Couple nominal (Nm) 24Courant nominal (A) 4.5Vitesse nominale (rpm) 70
Détails

Fabricants associés

Tous les fabricants →
Comparer maintenant