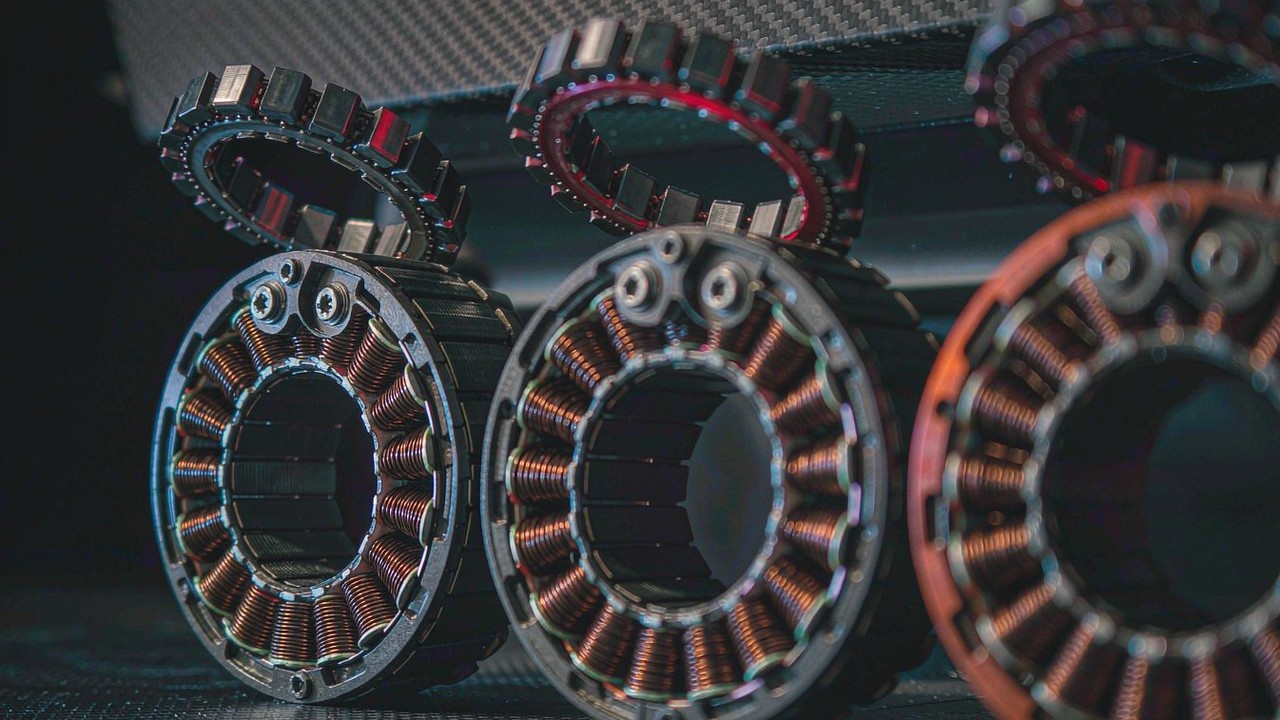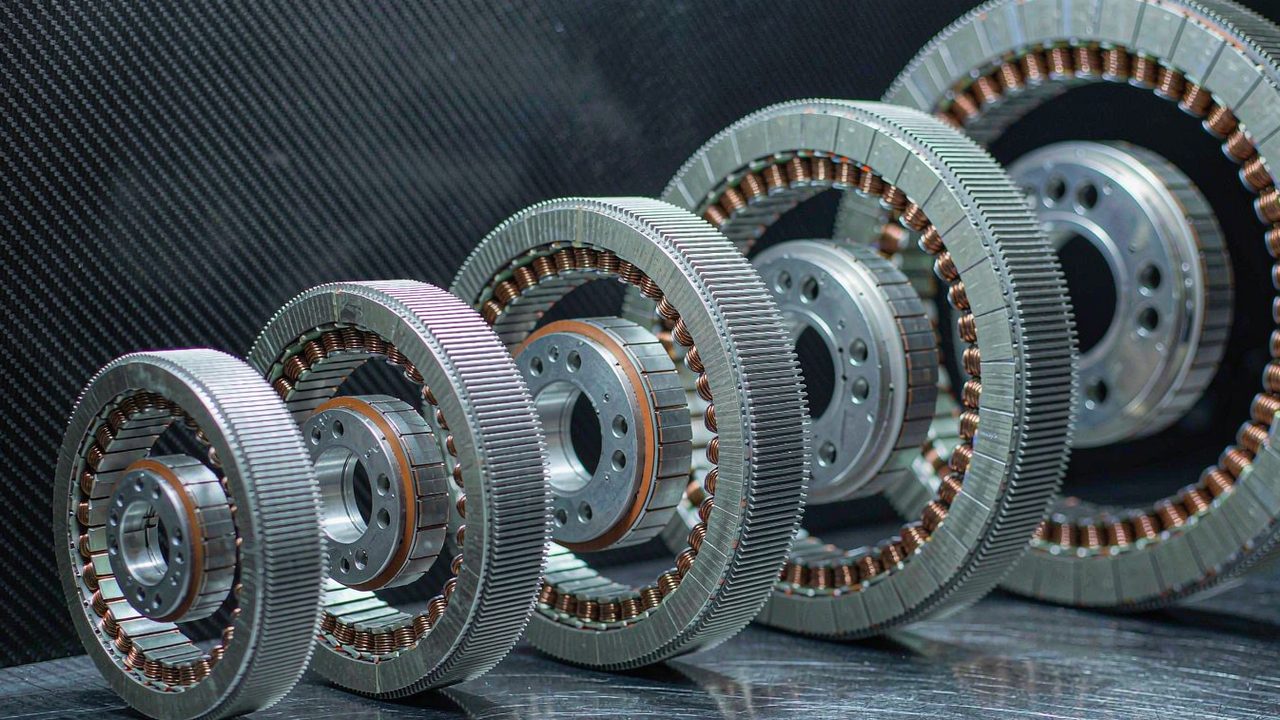
Bezramowy silnik momentowy trafia do odbiorcy jako dwie części, między którymi nie ma nic: stojan uzwojony i spakietowany do rozmiaru ramy oraz wirnik noszący magnesy, bez obudowy, bez własnego zestawu łożysk i bez wału. To cała idea, i to także dlatego dwunastu zestawów aktualnie wymienionych w kategorii Silniki momentowe bezramowe nie da się ustawić na jednej osi i odczytać po kolei. Dwa z dwunastu ważą 40 g lub mniej, a ich publikowany moment szczytowy mierzy się w setnych niutonometra. Jeden ma moc znamionową 838 W i publikuje 12 Nm. Między punktem wejścia przy 20 g a szczytem zakresu przy 710 g publikowany moment szczytowy rozciąga się od 0.072 Nm do 12 Nm, a jednostka z jednego końca tego przedziału nie zastąpi jednostki z drugiego w żadnym zastosowaniu. Użyteczne pytanie nie brzmi więc, która z dwunastu jest najsilniejsza, ale gdzie przebiega granica między pasmem odpowiednim dla dystalnej, lekko obciążonej osi, pasmem odpowiednim dla pracującego przegubu przenoszącego człowieka lub ładunek, oraz pasmem, które musi poruszać maszyną, a nie ogniwem.
Szybka odpowiedź
Uporządkowane według publikowanego momentu szczytowego, dwanaście jednostek tworzy trzy pasma, które się nie nakładają i są rozdzielone wyraźnymi lukami w danych: cztery jednostki o momencie szczytowym 1 Nm lub mniej, między 20 g a 105 g; cztery jednostki między 1.63 Nm a 2.68 Nm, między 156 g a 270 g; oraz cztery jednostki o momencie szczytowym 4 Nm i więcej, między 352 g a 710 g. Ten porządek nie jest podziałem marketingowym. To kolejność, w której rośnie publikowany prąd znamionowy, kolejność, w której rośnie średnica zewnętrzna, i kolejność, w której uzwojenie przechodzi z pojedynczej konstrukcji 16 V lub 24 V na szynę 48 V albo konstrukcję wieloszynową, która naprawdę udźwignie prąd, jakiego domaga się większe uzwojenie. Czytana jako całość kategoria Silniki momentowe bezramowe pokazuje, że ta drabina jest powodem, dla którego dwunastu nie da się sprowadzić do jednego rankingu siły.
Dwa fakty strukturalne przecinają wszystkie trzy pasma i znaczą więcej niż same pasma. Pierwszym jest układ: siedem z dwunastu to silniki o wirniku wewnętrznym, z magnesami na wewnętrznym wirniku i uzwojeniem na zewnętrznym stojanie, a pięć to jednostki o wirniku zewnętrznym, które odwracają ten układ. Drugim jest sprzężenie zwrotne: trzy z dwunastu rekordów opisują zestaw dostarczany z czujnikami Halla, a dwa opisują zestaw dostarczany bez nich, natomiast pozostałe siedem rekordów – wszystkie z linii RI – nie podaje układu sprzężenia zwrotnego wcale, a ta różnica zmienia to, co integrator musi dodać, zanim silnik da się komutować przy małej prędkości. Tam, gdzie żadna z dwunastu nie mieści się w wymaganych gabarytach, format bezramowy jest tym, który można ponownie zaprojektować, a producent stojący za tymi zestawami dokumentuje drogę dla takiego zapytania.
Kluczowe wskaźniki oceny: jak te 12 silników zostało sklasyfikowanych
Pięć publikowanych wartości tworzy poniższą klasyfikację i odczytuje się je w tej kolejności, bo każda zawęża to, co musi wyjaśnić następna. Wszystkie dwanaście rekordów publikuje każdą z nich, co dopiero umożliwia warstwowe porównanie tej rodziny.
Moment szczytowy wyznacza granicę warstw
Każda jednostka tutaj publikuje dwie wartości momentu, a granice warstw w tym przewodniku wyznaczono na większej z nich. Moment szczytowy opisuje to, co uzwojenie może wytworzyć przez krótki przedział, zanim napęd osiągnie granicę prądu albo magnesy stracą punkt pracy; to stwierdzenie o oknie czasowym, a nie o zdolności, i uczciwy sposób rozdzielenia zestawów, których wartości ciągłe są do siebie zbliżone. Czytane w ten sposób dwanaście sortuje się czysto: 0.072 Nm, 0.23 Nm, 0.6 Nm i 0.9 Nm w pierwszym paśmie, potem 1.63 Nm, 1.67 Nm, 2.4 Nm i 2.68 Nm, potem 4 Nm, 4.1 Nm, 4.95 Nm i 12 Nm. Luki między pasmami – od 0.9 Nm do 1.63 Nm i od 2.68 Nm do 4 Nm – wynoszą każde niemal dwukrotność, więc jednostka umieszczona po niewłaściwej stronie granicy to nie margines decyzji.
Moment znamionowy to wartość ciągła
Mniejsza z dwóch kolumn momentu jest tą, z którą przegub musi żyć. Moment znamionowy to moment, jaki zestaw może utrzymać, dopóki uzwojenie pozostaje w swojej klasie izolacji, i w odróżnieniu od zintegrowanych siłowników w kategorii Siłowniki robotyczne podaje się go na silniku, a nie za stopniem przekładni, bo zestaw bezramowy nie ma stopnia przekładni. W całej dwunastce stosunek szczytowego do znamionowego mieści się w każdym rekordzie między około 2.8 a około 3.1, co jest arytmetyką na dwóch publikowanych kolumnach, więc obie wartości zmieniają się razem i żadnej nie da się użyć do znalezienia ukrytej okazji. Co nie zmienia się razem, to moment na jednostkę masy: dwa najmniejsze zestawy publikują około 3.6 i około 5.8 Nm momentu szczytowego na kilogram, podczas gdy jednostki od 60 g w górę dają między około 8.6 a około 16.9 Nm/kg przy tej samej arytmetyce. Najmniejsze ramy są najmniej wydajne na gram, i dlatego pasmo wejściowe istnieje jako pasmo, a nie tylko jako tańsza wersja pasma najwyższego.
Prąd, moc i szyna, która za nimi stoi
Prąd znamionowy to liczba, która decyduje, co muszą dostarczyć akumulator i sterownik oraz ile ciepła musi opuścić uzwojenie, i to kolumna, która najwyraźniej rozdziela pasma. Pierwsze pasmo pobiera znamionowo między 1.47 A a 3.4 A, drugie między 4.8 A a 7.1 A, a trzecie między 8.5 A a 20 A. Moc znamionowa podąża tą samą drabiną, od 18 W w punkcie wejścia do 838 W na szczycie, a napięcia stojące za tymi wartościami zmieniają się razem z nimi: najmniejszy zestaw ma 16 V, pasmo wejściowe i część pasma środkowego 24 V, a pasmo najwyższe 48 V, gdzie pięć jednostek środkowych publikuje punkty pracy przy 24 V, 36 V i 48 V, a nie na jednej szynie. Warto odnotować jedną prawidłowość, bo nie jest ona powszechna w rekordach tej platformy: pomnożenie momentu znamionowego przez prędkość znamionową w każdej z dwunastu i przeliczenie radianów na sekundę na obroty na minutę odtwarza publikowaną moc znamionową z dokładnością do około czterech procent w każdym rekordzie, więc trzy kolumny pochodzą z jednego zestawu warunków i można je czytać krzyżowo.
Gabaryty i masa w zestawie bez obudowy
Średnica w tej rodzinie mieści się w zakresie od 25 mm do 113.5 mm, a długość pakietu od 13 mm do 36.2 mm, i ponieważ nie ma obudowy, publikowanym wymiarem jest sam stojan, a nie gotowy pakiet – to integrator dostarcza łożyska, wał i mocowanie, więc przestrzeń promieniowa, jaką musi znaleźć projekt, to uzwojenie i wirnik, a przestrzeń osiowa to jeden pakiet. Masa jest uczciwym przybliżeniem tego, jak bardzo ta przestrzeń jest wypełniona: 20 g, 40 g, 60 g i 105 g w paśmie wejściowym, od 155.9 g do 270.4 g w środkowym i od 352 g do 710 g na szczycie. W bezramowym przegubie ta masa leży tam, gdzie leży silnik, co dla osi dystalnej jest całym argumentem za wyborem tej klasy.
Czy zestaw ma czujniki Halla
Trzy z dwunastu rekordów wymieniają zestaw dostarczany z czujnikami Halla, a dwa wymieniają zestaw dostarczany bez nich, i podział biegnie wzdłuż linii RO, a nie RI: rekordy RO40 KV140 Lite i RO50 KV108 Lite to dwa oznaczone jako dostarczane bez czujników Halla, natomiast rekordy RO60, RO80 i RO100 Standard są oznaczone jako dostarczane z nimi. To jedno słowo zmienia otaczający projekt. Zestaw bez czujników Halla trzeba komutować na podstawie oszacowania położenia wyprowadzonego z samego uzwojenia albo z enkodera zamontowanego przez integratora, a przy małej prędkości lub w bezruchu – gdzie przegub utrzymujący spędza dużo czasu – oszacowanie jest trudniejsze do uzyskania niż w ruchu. Zestaw z czujnikami Halla daje zgrubną pozycję absolutną od razu po wyjęciu z opakowania i upraszcza ścieżkę rozruchu, kosztem wiązki czujników w gabarycie przegubu. Żaden nie jest lepszy w oderwaniu od kontekstu; ważne jest to, że różnica jest podana w rekordzie, a nie odkryta po obróbce mocowania.
Macierz porównania specyfikacji 12 bezramowych silników momentowych
Poniższa tabela czyta każdy bezramowy silnik momentowy aktualnie wymieniony w kategorii Silniki momentowe bezramowe jako jeden zestaw specyfikacji, uporządkowany według publikowanego momentu szczytowego, bo na tej osi wyznaczono warstwy. Każda wartość to publikowana wartość producenta przechowywana w rekordach produktowych platformy. Prędkości są po stronie silnika, co dla zestawu bezramowego bez stopnia redukcji jest także wartością po stronie przegubu po uwzględnieniu przekładni dodanej przez integratora.
| Model | Moment znamionowy | Moment szczytowy | Moc znamionowa | Prędkość znamionowa | Gabaryty (Ø × L) | Masa |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
Publikowany moment znamionowy i szczytowy, moc znamionowa, prędkość znamionowa przy momencie znamionowym, gabaryty stojana jako średnica zewnętrzna na długość pakietu oraz masa, dla bezramowych silników momentowych aktualnie wymienionych w kategorii Silniki momentowe bezramowe, uporządkowane według momentu szczytowego. Moment znamionowy to wartość ciągła w granicach termicznych uzwojenia; moment szczytowy to wartość krótkookresowa. Pojedyncza wartość prędkości oznacza zestaw jednoszynowy; trzy wartości to punkty pracy przy 24 V, 36 V i 48 V w tej kolejności. To gołe zestawy stojana i wirnika, więc w żadnym z dwunastu rekordów nie występuje przełożenie, luz ani wartość znamionowa po stronie wyjścia.
Dwie obserwacje wyróżniają się, gdy dwanaście znajdzie się na jednej stronie. Pierwsza: pasma rozdzielają luki w danych, a nie wybrany punkt odcięcia. Między RO50 KV108 Lite o masie 105 g przy 0.9 Nm szczytowo a RI60 KV120 o masie 155.9 g przy 1.63 Nm szczytowo nie ma żadnej jednostki, i to samo dotyczy przedziału między RI70 KV95 o masie 270.4 g przy 2.68 Nm a RO80 KV105 Standard o masie 352 g przy 4 Nm. Lista kandydatów, która potrzebuje na przykład 1.2 Nm szczytowo i 130 g, nie zadowoli się przesunięciem o połowę drogi między dwoma sąsiadami, bo tego sąsiada tam nie ma.
Druga: masa i moment na jednostkę masy wskazują przeciwne kierunki na małym końcu. RI20 KV600 o masie 20 g publikuje 3.6 Nm momentu szczytowego na kilogram, a RI30 KV260 o masie 40 g około 5.8, podczas gdy RO40 KV140 Lite o masie 60 g osiąga już około 10, a RO100 KV55 Standard o masie 710 g około 16.9 – wszystkie cztery wartości to arytmetyka na publikowanych kolumnach momentu i masy. Odczytanie tego jako wady małych zestawów jest błędne. Rama o masie 20 g ma mniej żelaza, krótszą drogę magnetyczną i proporcjonalnie więcej masy w miedzi, która nie może użytecznie przewodzić strumienia, więc mały koniec kupuje rozdzielczość i bliskość, a nie gęstość.
Najmniejsza jednostka w tej tabeli, pokazana przez CubeMars jako zestaw bezramowy do kompaktowych przegubów robotów. To najjaśniejszy przykład tego, jak faktycznie wygląda pasmo wejściowe: stojan i wirnik bez obudowy, bez łożyska i bez wału, o rozmiarze dla osi dystalnej, gdzie wiążącym ograniczeniem jest kara w postaci masy modułu zintegrowanego.
Strona wideo w ToBMSObejrzyj w YouTubeWarstwa 1: wejściowa i kompaktowa
Cztery jednostki należą do tego pasma, wszystkie o publikowanym momencie szczytowym 1 Nm lub mniej i wszystkie między 20 g a 105 g. Nie łączy ich cena ani jakość, lecz obowiązek, jaki mogą przenosić: oś dłoni lub nadgarstka, dystalny przegub małego manipulatora, lekko obciążone ogniwo rehabilitacyjne albo oś celowania kompaktowej platformy kamerowej. Dzieli je układ i sprzężenie zwrotne, a te dwa słowa decydują o otaczającym projekcie bardziej niż kolumna momentu. Wszystkie cztery to konstrukcje jednoszynowe – 16 V dla najmniejszego, 24 V dla pozostałych trzech – więc sterownik przystosowany do jednego zasilania 24 V pokrywa już większość pasma.
RI20 KV600 i RI30 KV260: kompaktowa para o wirniku wewnętrznym
RI20 KV600 to punkt wejścia całej kategorii przy 20 g, w średnicy 25 mm i pakiecie 14.5 mm, publikujący 0.024 Nm znamionowo i 0.072 Nm szczytowo, 18 W mocy znamionowej oraz 7452 rpm prędkości znamionowej na szynie 16 V. Jego prędkość bez obciążenia 9600 rpm jest najwyższa w tabeli, podobnie jak wartość 600 KV, co razem opisuje zestaw zbudowany do wirowania, a nie do pchania: uzwojenie o 7 parach biegunów na ramie 25 mm nie wytworzy użytecznego momentu, ale da bardzo drobną rozdzielczość kątową, gdy zostanie zazębione albo gdy napędza bezpośrednio mały kabestan. RI30 KV260 to ten sam pomysł o rozmiar ramy wyżej – 40 g, średnica 38 mm, pakiet 14 mm – z 0.076 Nm znamionowo i 0.23 Nm szczytowo, 33 W mocy znamionowej i 4110 rpm prędkości znamionowej przy 24 V. Oba są oznaczone w rekordzie jako nowości z datami premiery w ciągu ostatnich kilku miesięcy i oba mają wirnik wewnętrzny, więc magnesy siedzą na wale, który dostarczy integrator, a uzwojenie w stojanie, które integrator zaciśnie. Żaden nie publikuje prądu znamionowego powyżej 2 A, co czyni je praktycznymi na małym sterowniku wewnątrz gabarytu urządzenia ręcznego lub noszonego.
RO40 KV140 Lite i RO50 KV108 Lite: para o wirniku zewnętrznym bez czujników Halla
RO40 KV140 Lite i RO50 KV108 Lite to dwie jednostki, których rekordy wymieniają zestaw dostarczany bez czujników Halla, i są to także dwie jednostki o wirniku zewnętrznym w tym paśmie. RO40 dostarcza 0.2 Nm znamionowo i 0.6 Nm szczytowo, z 51 W mocy znamionowej przy 2450 rpm prędkości znamionowej, w średnicy 46.3 mm i pakiecie 13 mm o masie 60 g; RO50 podwaja większość z tego, dając 0.3 Nm znamionowo i 0.9 Nm szczytowo, 66 W mocy znamionowej i 2100 rpm prędkości znamionowej, w średnicy 61.7 mm i pakiecie 14.5 mm o masie 105 g. Płaskość jest tu istotą układu o wirniku zewnętrznym: 13 mm i 14.5 mm przestrzeni osiowej dla dwóch zestawów sięgających 0.6 Nm i 0.9 Nm szczytowo sprawia, że mieszczą się w przegubie, którego gabaryt jest dyskiem, a nie walcem. Ceną jest brakujący czujnik. Bez elementu Halla w rekordzie komutacja przy małej prędkości i w bezruchu musi pochodzić z zewnętrznego enkodera albo z oszacowania bezczujnikowego, a dla przegubu utrzymującego, który spędza czas nieruchomo, to decyzja projektowa podjęta przed obróbką mocowania, a nie po niej.
Warstwa 2: średnia i współpracująca
Pasmo środkowe obejmuje cztery jednostki, z których pracujący przegub najczęściej będzie specyfikowany: od 1.63 Nm do 2.68 Nm momentu szczytowego, od 155.9 g do 270.4 g masy, prądy znamionowe od 4.8 A do 8.5 A. To pasmo, w którym współdzielony podzespół między kilkoma osiami zaczyna mieć sens, bo rozrzut między najlżejszą a najcięższą jednostką jest poniżej dwukrotności, podczas gdy publikowany moment obejmuje 1.6 Nm do 2.7 Nm. To także pasmo, w którym rozdziela się szyna: trzy jednostki o wirniku wewnętrznym publikują tu punkty pracy przy 24 V, 36 V i 48 V, natomiast jednostka o wirniku zewnętrznym publikuje pojedynczą wartość 48 V, więc wybór zasilania 48 V podejmuje się raz dla całego ramienia, a nie dla każdej osi.
RI50 KV100 i RI60 KV120: dwa średnie silniki o wirniku wewnętrznym na szynie 24-48 V
RI60 KV120 jest lżejszy z pary przy 155.9 g, w średnicy 60 mm i pakiecie 23 mm, publikując 0.57 Nm znamionowo i 1.63 Nm szczytowo, 85 W mocy znamionowej oraz 1440 rpm prędkości znamionowej w punkcie pracy 24 V, rosnąc do 3190 rpm przy 48 V. RI50 KV100 jest szerszy przy 180.8 g, w średnicy 54 mm i pakiecie 27 mm, publikując 0.58 Nm znamionowo i 1.67 Nm szczytowo, 66 W mocy znamionowej oraz 1090 rpm prędkości znamionowej przy 24 V i 2600 rpm przy 48 V. Oba są dość bliskie momentem, by w pierwszym oszacowaniu być wymienne, i dość różne kształtem, by mieć znaczenie później: RI60 nosi uzwojenie o 14 parach biegunów, a RI50 o 7 parach, więc RI60 daje więcej momentu na amper przy małej prędkości, natomiast RI50 obraca się szybciej przy tej samej szynie, a jego większa średnica z krótszym pakietem pasuje do bardziej płaskiego gabarytu. Oba są zapisane jako sterowane FOC, czyli schematem komutacji, który wydobywa użyteczne zachowanie z zestawu bez czujnika położenia przy małej prędkości.
RI70 KV95: ostatnia jednostka poniżej 3 Nm szczytowo
RI70 KV95 zamyka pasmo środkowe przy 270.4 g, w średnicy 76 mm i pakiecie 24 mm, publikując 0.94 Nm znamionowo i 2.68 Nm szczytowo, 125 W mocy znamionowej oraz 1270 rpm prędkości znamionowej przy 24 V, rosnąc do 2710 rpm przy 48 V, przy 7.1 A znamionowo. Zestawione z dwiema jednostkami poniżej niego w paśmie, to pierwszy zestaw, którego moment znamionowy zbliża się do 1 Nm, czyli punkt, w którym bezramowy zestaw może utrzymać ogniwo wbrew grawitacji bez przekładni na małej maszynie. Jego prąd znamionowy 7.1 A jest najwyższy w paśmie środkowym, więc sterownik i wiązka za nim rosną o rozmiar jednocześnie z ramą. Powyżej nie ma nic aż do 4 Nm szczytowo, dlatego projekt, który trafia między 2.7 Nm a 4 Nm wymaganego momentu szczytowego, musi albo zaakceptować większą ramę, niż chciał, albo odejść od podejścia bezramowego na rzecz jednostki zintegrowanej.
RO60 KV115 Standard: jednostka o wirniku zewnętrznym na granicy warstwy
RO60 KV115 Standard to jedyna jednostka o wirniku zewnętrznym w paśmie środkowym i najlżejsza jednostka w tabeli publikująca samodzielnie wartość 48 V, przy 248 g, w średnicy 73.8 mm i pakiecie 23 mm. Publikuje 0.8 Nm znamionowo i 2.4 Nm szczytowo przy 352 W mocy znamionowej, 4200 rpm prędkości znamionowej i 5520 rpm bez obciążenia, pobierając 8.5 A znamionowo. Ta wartość mocy jest odstępstwem w paśmie – ponad czterokrotność mocy znamionowej RI60 KV120 za ledwie półtora raza większy moment – i wyjaśnia ją prędkość, przy której przyjęto wartość znamionową, bo ten sam moment dostarczany przy 4200 rpm to więcej pracy na sekundę niż przy 1440 rpm. Jej rekord jest także jednym z trzech, które wymieniają zestaw dostarczany z czujnikami Halla, więc jest naturalnym wyborem w paśmie środkowym tam, gdzie przegub musi niezawodnie ruszyć z bezruchu pod obciążeniem, a układ o wirniku zewnętrznym daje mu płaski, dyskowy gabaryt, jaki mają dwa zestawy Lite przy jednej czwartej momentu.
Warstwa 3: wysoka wydajność i duży ładunek
Pasmo najwyższe otwiera się przy 4 Nm publikowanego momentu szczytowego i zamyka przy 12 Nm, między 352 g a 710 g, a każda jednostka w nim jest albo konstrukcją jednoszynową 48 V, albo trójszynową 24-48 V. To tutaj bezramowy zestaw przestaje być podzespołem ogniwa, a staje się tym, co porusza kończyną lub maszyną: biodra i kolana w dwunożnym, przeguby nóg w czworonożnym, jednostki napędu kół oraz osie nośne zestawu rehabilitacyjnego. Wartości znamionowe są tu dość duże, by otaczający projekt znaczył tyle samo co silnik: pasmo pobiera znamionowo między 9.4 A a 20 A, a gdy kilka z tych osi dzieli jeden akumulator i jedną objętość termiczną, o pułapie decyduje budżet systemu, a nie rekord pojedynczej jednostki.
RO80 KV105 Standard i RI80 V2.0 KV75: pierwsza para 4 Nm
RO80 KV105 Standard to wejście do tego pasma przy 352 g, w średnicy 92.6 mm i pakiecie 26.4 mm, publikując 1.3 Nm znamionowo i 4 Nm szczytowo przy 490 W mocy znamionowej, 3600 rpm prędkości znamionowej i 5040 rpm bez obciążenia przy 48 V, pobierając 15 A znamionowo. RI80 V2.0 KV75 stoi obok niego momentem na 4.1 Nm szczytowo i 1.45 Nm znamionowo, ale w bardzo innym kształcie – 411 g, średnica 85 mm, pakiet 27 mm – i przy znacznie niższej mocy znamionowej 172 W, przy 1135 rpm prędkości znamionowej na 24 V, rosnąc do 2430 rpm przy 48 V. Oba wytwarzają ten sam moment szczytowy różnymi drogami. RO80 robi to prądem przy prędkości, na jednej szynie 48 V i przy 15 A znamionowo; RI80 robi to wolniejszym, bardziej momentowym uzwojeniem przy 9.4 A na trzech wybieralnych szynach. Rekord RO80 wymienia zestaw dostarczany z czujnikami Halla, a RI80 jest zapisany jako sterowany FOC. Tam, gdzie przegub musi utrzymywać ładunek wbrew grawitacji przez długie okresy, wartość znamionowa przy małej prędkości RI80 jest wygodniejszym miejscem do pracy; tam, gdzie koło albo szybka oś biodra musi zostać poruszona szybko, rozstrzyga wartość prędkości RO80.
Platforma inspekcyjna Gorilla MK1 firmy Transgrid, zbudowana wokół jednostki z górnej połowy tego pasma. Wartość tego materiału polega na tym, że to wdrożenie, a nie test na stanowisku: zestaw przenosi maszynę po gruncie, a nie ogniwo tensometryczne przez skrypt, co jest najmocniejszym rodzajem dowodu na to, jak bezramowy przegub zachowuje się pod obciążeniem ciągłym.
Strona wideo w ToBMSObejrzyj w YouTubeRI100 KV105 i RO100 KV55 Standard: szczyt zakresu
Dwa największe zestawy w kategorii zajmują różne stanowiska w tej samej wymianie. RI100 KV105 to najszersza jednostka o wirniku wewnętrznym tutaj, przy średnicy 104 mm i pakiecie zaledwie 26 mm, o masie 500 g, publikująca 1.76 Nm znamionowo i 4.95 Nm szczytowo przy 252 W mocy znamionowej, 1370 rpm prędkości znamionowej na 24 V rosnącej do 2825 rpm przy 48 V, przy 13.6 A znamionowo. RO100 KV55 Standard to największy zestaw z dwunastu w każdym wymiarze, który ma znaczenie: średnica 113.5 mm, pakiet 36.2 mm, 710 g, publikujący 4 Nm znamionowo i 12 Nm szczytowo przy 838 W mocy znamionowej, 2000 rpm prędkości znamionowej i 2550 rpm bez obciążenia na 48 V, pobierając 20 A znamionowo. Jego 55 KV jest najniższe w tabeli, i właśnie po to jest uzwojenie o 21 parach biegunów na ramie 113.5 mm: by wytwarzać moment prądem, a nie prędkością, przy napięciu szyny dość niskim, by pakiet akumulatorów je dostarczył. Rekord RO100 wymienia zestaw dostarczany z czujnikami Halla, a oba są dość duże, by integrator musiał świadomie zaplanować ścieżkę cieplną, bo goły stojan nie ma obudowy, do której mógłby odprowadzać ciepło, dopóki nie zaprojektuje się wokół niego obudowy.
Macierz doboru: dopasowanie warstwy do zastosowania
Trzy pasma odnoszą się do pozycji przegubów, a nie do branż, bo ten sam silnik pojawia się w urządzeniu noszonym, cobocie i platformie mobilnej. Poniższa macierz odczytuje każde pasmo wobec przegubów, które może przenieść, oraz kategorii zastosowań na tej platformie, w których te przeguby występują.
| Warstwa | Pasmo momentu szczytowego | Gdzie pasuje | Szyna | Zakres masy | Jednostka reprezentatywna | Kategorie zastosowań |
|---|---|---|---|---|---|---|
| Wejściowa i kompaktowa | do 1 Nm | Osie dłoni, nadgarstka i dystalne; małe platformy celowania; lekko obciążone ogniwa wspomagające | 16 V do 24 V | 20 g do 105 g | RI20 KV600 | Robot rehabilitacyjny, Ramię cobota |
| Średnia i współpracująca | 1.6 Nm do 2.7 Nm | Osie łokcia i przedramienia; lekkie osie kolan; moduły przegubów zbudowane wokół wspólnego numeru części | 24 V do 48 V | 156 g do 270 g | RI50 KV100 | Ramię cobota, Moduł stawu, Robot czworonożny |
| Wysoka wydajność i duży ładunek | 4 Nm do 12 Nm | Osie biodra, kolana i barku; nogi czworonoga; jednostki napędu kół; nośne przeguby wspomagające | 24 V do 48 V | 352 g do 710 g | RO100 KV55 Standard | Robot humanoidalny, Egzoszkielet, Robot kołowy, AGV |
Pasmo momentu szczytowego, typowe pozycje przegubów, zakres szyny, zakres masy, reprezentatywna jednostka z każdego pasma oraz kategorie zastosowań na tej platformie, w których te przeguby występują. Pasma wyznaczono na publikowanym momencie szczytowym i nie nakładają się; listy zastosowań wskazują, gdzie pasmo jest normalnie używane, a nie do czego jest ograniczone, bo jedna pozycja przegubu pojawia się w kilku typach maszyn.
Dwa wzorce w macierzy warto powiedzieć wprost. Pierwszy: szyna podąża za pasmem, a nie za zastosowaniem. Oś dłoni w cobocie i oś dłoni w rękawicy rehabilitacyjnej to oba obowiązki pasma wejściowego i oba są normalnie zasilane z jednej szyny 24 V; w momencie, gdy przegub musi utrzymać całą kończynę wbrew grawitacji, rekord przechodzi na 48 V, bo moment utrzymania przy 4 Nm i więcej wymaga prądu, którego mały pakiet nie dostarczy przy 24 V bez podwyższenia napięcia, które dodaje własne straty. Drugi: pasmo, do którego trafia wymaganie, wyznacza najgorszy moment, jaki widzi przegub, a nie średni. Nadgarstek, który spędza większość życia przy 0.024 Nm i przyjmuje 0.9 Nm szczytowo podczas szybkiej zmiany orientacji, należy do pasma wejściowego, a wybraną jednostkę trzeba odczytać wobec tego szczytu, a nie wobec obowiązku, który utrzymuje przez większość dnia. Czytana na tej podstawie kategoria Silniki momentowe bezramowe rozdziela się na grupę dystalną, grupę pracujących przegubów i grupę poruszającą maszyną, co powtarza powyższa macierz.
Nie każde wymaganie mieści się w tej dwunastce. Ponieważ bezramowy zestaw to stojan i wirnik, a nie gotowy produkt, tę samą ramę można uzwoić, spakietować i rozwiercić do innej specyfikacji, a producent stojący za tymi modelami dokumentuje drogę dokładnie po temu: inną długość pakietu, inne uzwojenie dla innego KV przy tej samej szynie, inny otwór albo interfejs wału, jakiego potrzebuje integrator. Wymaganie, które trafia w lukę między pasmami – około 1.2 Nm szczytowo, powyżej 12 Nm albo w gabaryt, na który nie pozwala żadna z dwunastu średnic – jest więc zapytaniem o specyfikację, a nie ślepą uliczką. Każda strona produktu w powyższej tabeli prowadzi do własnej witryny producenta i ten link jest miejscem, w którym zaczyna się takie zapytanie; wartości w tym przewodniku pozostają wartościami publikowanymi, przechowywanymi w rekordach platformy.
Sekwencja doboru dla bezramowego przegubu
Trzy kroki przenoszą większość decyzji, w tej kolejności, bo każdy zawęża to, co musi dostarczyć następny.
Najpierw ustal obowiązek i najgorszy przypadek momentu szczytowego
Zapisz, zanim pojawi się jakikolwiek numer modelu: masę, którą przegub musi poruszyć, ramię momentu w najgorszej postawie, cykl pracy i czas trwania każdej fazy oraz największy stan przejściowy, jaki przegub zobaczy. Z tego wynikają trzy wartości – moment utrzymywany w sposób ciągły, moment potrzebny w najgorszej chwili i droga kątowa wymagana przez najszybszą fazę. Pasmo wybiera się na podstawie drugiej z nich, a jednostkę w paśmie na podstawie pierwszej.
Po drugie ustal szynę i gabaryty
Wybierz napięcie zasilania przed porównywaniem jednostek, bo rekordy wieloszynowe publikują różne wartości przy 24 V, 36 V i 48 V, a porównanie zmienia kształt zależnie od tego, która obowiązuje. Potem ustal gabaryty: średnica zewnętrzna wobec długości pakietu oraz czy przegub ma przestrzeń promieniową na dysk, czy osiową na walec. Jednostka, która wygrywa w kolumnie momentu, może przegrać tylko na tym kroku, bo stojan 54 mm i stojan 60 mm pasują do różnych geometrii ogniw, nawet gdy ich publikowany moment mieści się w granicach kilku setnych niutonometra.
Potwierdź, co można przeprojektować w istniejącej ramie
Bezramowy silnik definiuje się przez jego uzwojenie, pakiet i otwór, a nie przez zapieczętowany numer części, więc wymaganie, które mija dwunastkę o niewielki margines, jest zwykle prośbą o wariant, a nie nowym opracowaniem: inne KV przy tej samej szynie, wyższy pakiet dla większego momentu w tej samej średnicy albo otwór dopasowany do konkretnego wału. Własna strona produktu producenta jest miejscem, w którym zaczyna się ta rozmowa, i każda jednostka w powyższej tabeli prowadzi do niej.
Najczęściej zadawane pytania
PDlaczego uporządkowano te dwanaście według momentu szczytowego, a nie według masy albo momentu znamionowego?
Ponieważ moment szczytowy to jedyna kolumna, w której dwanaście dzieli się na trzy grupy z realnymi lukami między nimi, i ponieważ jest to wartość, wobec której wymaganie przegubu zwykle zapisuje się najpierw. Masa postawiłaby obok siebie dwie jednostki o bardzo różnej zdolności – RO80 KV105 Standard o masie 352 g i RI80 V2.0 KV75 o masie 411 g publikują 4 Nm i 4.1 Nm momentu szczytowego, ale tylko 490 W i 172 W mocy znamionowej, więc nie są alternatywami na maszynie ograniczonej mocą. Moment znamionowy spłaszczyłby całą tabelę, bo każdy rekord utrzymuje stosunek szczytowego do znamionowego między około 2.8 a około 3.1. Moment szczytowy to także wartość, która musi pokryć najgorszą chwilę obowiązku, a to rozstrzyga, czy przegub przetrwa lądowanie, szarpnięcie albo szybką zmianę orientacji.
PCo bezramowy zestaw pozostawia integratorowi do dostarczenia?
Wszystko między stojanem a ładunkiem: mocowanie wirnika i wał, układ łożysk i jego napięcie wstępne, obudowę albo mocowanie zaciskowe, które trzyma stojan na miejscu i odprowadza z niego ciepło, oraz sprzężenie zwrotne położenia w przypadkach, gdy rekord wymienia zestaw dostarczany bez czujników Halla. Ten ostatni element jest najczęściej niedoszacowany, bo przegub utrzymujący pozycję w bezruchu potrzebuje informacji o położeniu w bezruchu, a oszacowanie bezczujnikowe jest najtrudniejsze do uzyskania właśnie tam. Rekord odpowiada jednak na to pytanie dla każdej jednostki: RO40 KV140 Lite i RO50 KV108 Lite są zapisane jako dostarczane bez czujników Halla, a RO60 KV115 Standard, RO80 KV105 Standard i RO100 KV55 Standard jako dostarczane z nimi.
PDlaczego moment na jednostkę masy spada na małym końcu zakresu?
Bo mała rama ma proporcjonalnie mniej żelaza i krótszą drogę magnetyczną, więc większa część jej masy siedzi w miedzi, która nie może użytecznie przewodzić strumienia, i bo uzwojenie trzeba zbudować z cieńszego drutu o mniejszym przekroju miedzi. Według publikowanych wartości moment szczytowy na kilogram wynosi około 3.6 w jednostce 20 g, około 5.8 w jednostce 40 g, około 10 w jednostce 60 g i około 16.9 w jednostce 710 g. Małe zestawy nie są przez to gorszymi produktami; wybiera się je ze względu na to, gdzie leży ich masa, i na rozdzielczość, jaką mała rama daje przy niskim momencie, a gęstość po prostu nie jest osią, na której podejmuje się ten wybór.
PCzy luka między 2.7 Nm a 4 Nm to realne ograniczenie?
Jest realna w tej kategorii w obecnym stanie i wynika ze sposobu budowania rozmiarów ram, a nie z brakującej linii produktów. Przegub, który naprawdę potrzebuje 3.2 Nm momentu szczytowego, ma trzy praktyczne drogi: zaakceptować następną ramę przy 352 g i nieść dodatkową masę, przejść na zintegrowany siłownik w klasie Siłowniki robotyczne, gdzie stopień redukcji mnoży mniejszy silnik do tego zakresu, albo poprosić producenta o wariant uzwojenia i pakietu w istniejącej ramie. Trzecia droga jest dostępna, bo bezramowy zestaw jest specyfikowany, a nie składany, ale to zapytanie o specyfikację z czasem realizacji, a nie wybór z półki, dlatego warto wiedzieć o tej luce, zanim lista kandydatów zostanie ustalona.
PCzy wymaganie spoza tej dwunastki też da się spełnić?
Zwykle tak, i to przez producenta, a nie przez tę platformę. Bezramowy silnik to jedyna klasa, w której silnik definiuje się przez jego uzwojenie, pakiet i otwór, a nie przez zapieczętowany numer części, więc wymaganie, które potrzebuje innego KV przy tej samej szynie, wyższego pakietu dla większego momentu w tej samej średnicy albo otworu dopasowanego do konkretnego wału, jest wariantem istniejącej ramy, a nie nowym opracowaniem. Drogą są strony produktów producenta, do których rekordy tutaj prowadzą dla każdej jednostki. ToBMS utrzymuje warstwę specyfikacji – to, co jest publikowane, porównywalne i przeszukiwalne – a producent pozostaje źródłem prawdy o tym, co da się zbudować i z jaką tolerancją.
Zasoby oficjalne
CubeMars dokumentuje zakres bezramowy na własnej witrynie, a każda z dwunastu jednostek w tej tabeli ma oficjalną stronę z pełną specyfikacją, danymi uzwojenia i rysunkiem montażowym. Zakres produktów producenta jest punktem wejścia, a dwa skraje tego porównania są udokumentowane osobno – RI20 KV600 na lekkim końcu i RO100 KV55 Standard na ciężkim. Dokumentacja produktowa w kategoriach platformy jest zebrana w Materiały. Producent pozostaje źródłem prawdy o opcjach uzwojenia, wartościach termicznych, zapytaniach o niestandardowy pakiet i otwór oraz konfiguracji napędu; ToBMS utrzymuje warstwę odkrywania i porównywania, a każda wartość użyta w tym przewodniku jest publikowaną wartością przechowywaną w rekordach produktowych platformy.
Co dalej
Najbliższym towarzyszem tego przewodnika jest Bezramowe silniki momentowe: dobór zestawu stojana i wirnika do stawów, który czyta te same dwanaście jednostek od środka – stojan, wirnik, dwa układy i to, co obiecuje każda kolumna specyfikacji – podczas gdy ten przewodnik czyta je z zewnątrz do środka, według pasma i pozycji przegubu. Czytane razem odpowiadają na dwa różne pytania, jakie rodzi rozmiar ramy: czym jest bezramowy zestaw i gdzie należy dany zestaw.
Tam, gdzie wybór jest między tą klasą a klasą złożoną, Silniki BLDC do egzoszkieletu: bezramowy silnik momentowy czy zintegrowany siłownik stawia obie drogi obok siebie pod względem masy, sztywności, luzu i miejsca, do którego musi trafić ciepło uzwojenia, co jest decyzją poprzedzającą każde pasmo w powyższej macierzy. Tam, gdzie to stopień redukcji pozwala mniejszemu silnikowi sięgnąć cięższego przegubu, Siłowniki QDD: co daje przełożenie 8:1 obejmuje przypadek małego przełożenia, a Siłowniki robotyczne: jak dobrać zintegrowany siłownik do stawów robota obejmuje w pełni alternatywę złożoną.
Aby utworzyć listę kandydatów, a nie prowadzić rozpoznanie, filtruj kandydatów według momentu, napięcia, masy i gabarytów w Dobór i zestaw ich ze sobą w Porównanie produktów. Dla pozycji przegubów wymienionych w macierzy platforma grupuje kandydatów pod Robot humanoidalny, Egzoszkielet, Robot czworonożny, Robot rehabilitacyjny, Moduł stawu, Ramię cobota, Robot kołowy i AGV. Wszystkie dwanaście porównywanych tu jednostek należy do kategorii Silniki momentowe bezramowe, a strona CubeMars zbiera resztę zakresu.