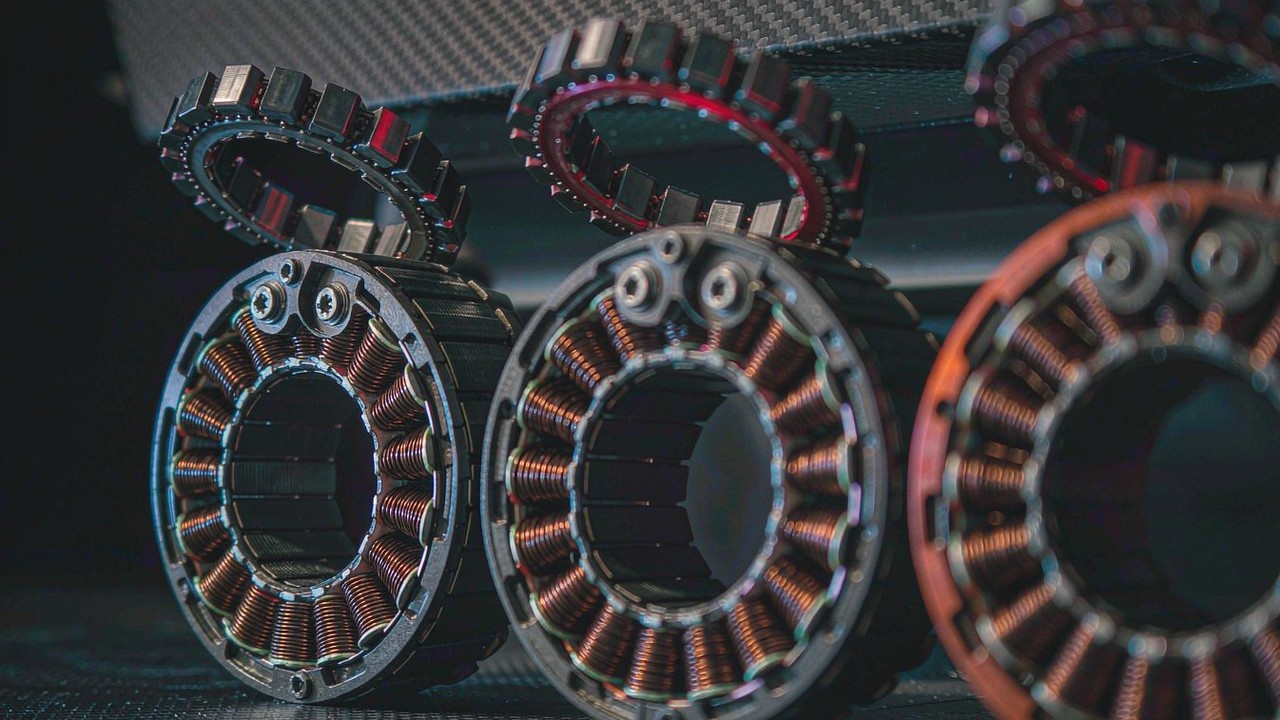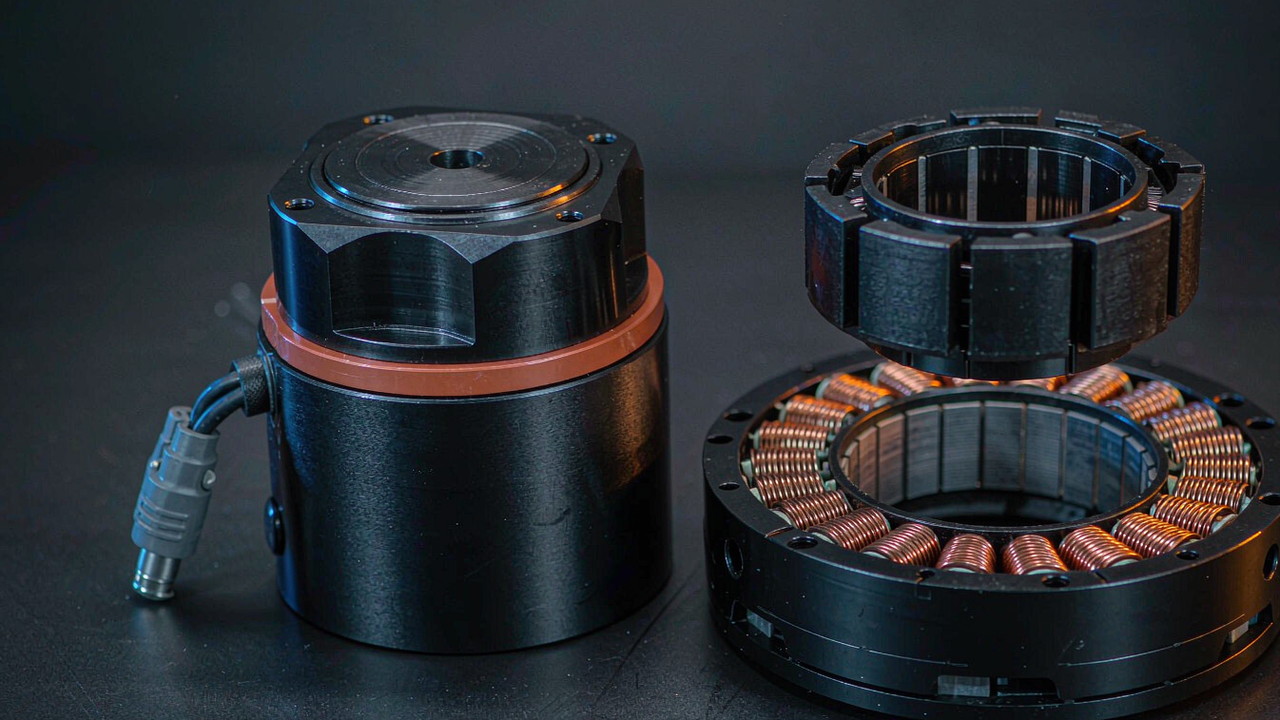
Silniki BLDC do egzoszkieletu trafiają w projektowaniu na jedno z dwóch miejsc, a rozwidlenie pojawia się wcześnie. Albo przegub jest składany wokół bezramowego silnika momentowego — stojana i wirnika dostarczanych jako osobne części, bez obudowy, bez łożysk i bez sprzężenia zwrotnego — albo jest budowany wokół zintegrowanego siłownika, który przychodzi uszczelniony, z przekładnią i gotowy do przykręcenia. Obie drogi wykorzystują wewnątrz bardzo podobne maszyny bezszczotkowe i nie są wymienne w przeglądzie konstrukcyjnym. Jedna stawia strukturę przegubu, dobór łożysk, enkoder i sterownik po stronie zespołu inżynierskiego; druga umieszcza je wewnątrz gotowego modułu zaprojektowanego przez producenta. Ten przewodnik zestawia obie architektury na wymaganiach, które naprawdę rozstrzygają decyzję o noszonym przegubie — masa na kończynie, sztywność, ścieżka termiczna, gabaryt i nakład integracyjny — na podstawie siedmiu odnotowanych jednostek obejmujących od 105 g do 710 g po stronie bezramowej i od 260 g do 570 g po stronie zintegrowanej.
Poniższe porównanie celowo miesza produkty, które nie są mierzone po tej samej stronie przekładni, ponieważ ta rozbieżność jest właśnie tą decyzją. Każda liczba w tym artykule pochodzi z opublikowanej specyfikacji producenta, takiej jak zapisana w rekordzie produktu ToBMS dla danej jednostki, poza przeliczeniami jednostek i arytmetyką gęstości, które tam, gdzie występują, oznaczono jako wartości pochodne. Nic tutaj nie jest szacowane, a tam, gdzie wartość nie została odnotowana, jest nazwana brakującą, a nie uzupełniona.
Krótka odpowiedź
Dla pierwszego noszonego prototypu zintegrowany siłownik jest zwykle szybszą, a często także lżejszą drogą do całego systemu. AKE60-8 KV80 waży 260 g i przez stopień 8:1 dostarcza 5 Nm znamionowo oraz 12.5 Nm szczytowo, czyli więcej momentu znamionowego, niż samodzielnie wytwarza bezramowy silnik o masie 710 g. Niczego nie trzeba wokół niego projektować: przekładnia, zestaw łożysk i sterownik są wewnątrz obudowy.
Zestaw bezramowy wygrywa, gdy ograniczeniem jest geometria, a nie moment obrotowy. Jeśli wyjściem przegubu musi być sam przegub — napęd bezpośredni w biodrze, bez przekładni, a więc i bez luzu — to RO100 KV55 o 4 Nm znamionowo nie potrzebuje żadnej przekładni. Jeśli wiązka przewodów musi przechodzić przez oś, albo stojan trzeba przykręcić do ogniwa, które pełni zarazem funkcję radiatora, albo obudowa i kończyna są jednym obrobionym elementem, to zestaw bezramowy jest jedyną drogą, która na to pozwala. Ceną jest nakład inżynierski oraz projekt łożysk i enkodera, który zespół bierze teraz na siebie.
Co faktycznie daje każda z dróg
Linia podziału nie przebiega przy silniku. Obie drogi wykorzystują trójfazowe maszyny bezszczotkowe w sterowaniu wektorowym (FOC) i obie czerpią z tej samej puli ręcznie uzwojonych stojanów. Różnica polega na tym, które części kompletnego mechanizmu przegubu przychodzą w opakowaniu.
Zestaw bezramowy to stojan, wirnik i nic pomiędzy
Bezramowy silnik momentowy jest dostarczany jako dwa luźne podzespoły. Stojan nosi uzwojenia i pakiet blach i montuje się w dowolnej strukturze, którą zapewni konstruktor; wirnik nosi magnesy i montuje się na wale, który konstruktor również zapewnia. Nie ma obudowy, kołnierza wyjściowego, zestawu łożysk, enkodera ani elektroniki napędu. W zamian za to zestaw usuwa każdy interfejs, na który producent musiałby inaczej pójść na kompromis. Do prowadzenia przewodów dostępny jest duży otwór — RI30 KV260 ma otwór 17 mm w korpusie 38 mm — a powierzchnia montażowa, ścieżka ciepła i długość osiowa stają się zmiennymi projektowymi, a nie danymi z góry.
Zintegrowany siłownik przychodzi zmontowany i uszczelniony
Zintegrowany siłownik to rozwiązanie odwrotne. Silnik, stopień przekładni planetarnej, element sprzężenia zwrotnego i płytka sterownika są zmontowane w jednej obudowie o określonym interfejsie wyjściowym i określonym złączu elektrycznym. AK80-6 KV100 jest wyraźnym przykładem: przełożenie 6:1, 6 Nm znamionowo i 12 Nm szczytowo, 340 W mocy znamionowej przy 48 V, wszystko w korpusie 98 mm na 38.5 mm o masie 485 g, z odnotowaną wartością luzu 0.22. Wartością nie jest żadna pojedyncza liczba z tej listy; jest nią to, że cały zespół to jeden numer części, jeden wzór montażowy i jeden zestaw danych testowych.
Części, których nie zawiera żadne z pudełek
Żadna z dróg nie jest kompletna sama w sobie, a luki są systematyczne. Droga bezramowa zostawia zespołowi inżynierskiemu projekt łożysk, mocowania enkodera, pasowania wirnika na wał, obudowy, ścieżki chłodzenia i całego toru napędowego — to praca, którą producent przekładni zwykle bierze na siebie. Droga zintegrowana zostawia zespołowi konieczność zaakceptowania luzu producenta, trwałości łożysk producenta, obniżenia parametrów termicznych przez producenta i gabarytu producenta oraz zaprojektowania kończyny wokół nich, a nie odwrotnie. Tam, gdzie konstrukcja ma ciasną przestrzeń radialną obok przegubu albo potrzebuje przezroczystości momentu, której stopień planetarny nie może zaoferować, to druga luka staje się wiążąca.
Pięć wymagań, które decydują o wyborze drogi
Karty specyfikacji obu rodzin wyglądają podobnie, a odpowiadają na różne pytania. W zastosowaniach noszonych pięć wymagań konsekwentnie je rozdziela.
Masa tam, gdzie użytkownik naprawdę ją odczuwa
Masa nie kosztuje tyle samo w każdym przegubie. Na stronie zastosowań egzoszkieletów ta sama nominalna wartość momentu występuje przy jednostkach o bardzo różnej masie, a różnica nie rozkłada się równomiernie: gram noszony na biodrze jest podtrzymywany przez tułów, podczas gdy ten sam gram dystalnie od kolana jest przyspieszany i wyhamowywany przy każdym kroku. To dlatego lekki koniec zakresu bezramowego ma większe znaczenie, niż sugerują jego wartości momentu. RO50 KV108 Lite waży 105 g, a RI30 KV260 waży 40 g, i żaden z nich nie wnosi do przegubu przekładni, zestawu łożysk ani sterownika.
Sztywność, luz i to, jak odczuwa się przegub
Bezramowy przegub z napędem bezpośrednim nie ma zazębienia, więc sam nie wprowadza luzu. Zintegrowany siłownik nosi luz swojego stopnia planetarnego, a odnotowane wartości w tym zakresie wynoszą od 0.15 do 0.22. Luz w zużytym przegubie objawia się jako histereza między zadanym profilem wspomagania a tym, co odczuwa użytkownik, i komplikuje każde prawo sterowania, które szacuje moment wyjściowy z błędu położenia. Leży też pod subtelniejszym efektem: stopień redukcyjny mnoży bezwładność wirnika przez w przybliżeniu kwadrat przełożenia na wyjściu, więc moduł z przekładnią odbija więcej bezwładności niż przegub z napędem bezpośrednim o tym samym momencie wyjściowym, a bezwładność odbita jest jednym z członów, które decydują o tym, jak przezroczysty wydaje się przegub.
Dokąd ucieka ciepło uzwojenia
Moment ciągły to stwierdzenie termiczne, a ścieżka termiczna zdecydowanie różni się między drogami. Bezramowy stojan jest zwykle przykręcany bezpośrednio do metalowego ogniwa, więc struktura kończyny staje się częścią radiatora; znamionowy moment producenta zakłada warunki, które konstruktor musi odtworzyć. Uszczelniony siłownik rozprasza ciepło przez własną obudowę do tego, do czego jest przykręcony, co jest wygodne, ale stałe. W urządzeniu noszonym przypadek termiczny komplikuje się dodatkowo, ponieważ przegub jest często przykryty odzieżą lub mankietem. Wartość szczytowa opisuje stan przejściowy, a nie przypadek utrzymywania, a cykl pracy polegający na podtrzymywaniu postawy może wymagać momentu znamionowego przez kilka minut naraz.
Miejsce radialne kontra miejsce osiowe
Obie drogi zawodzą geometrycznie w różnych kierunkach. Jednostki o wirniku wewnętrznym w tym zakresie — między innymi RI50 KV100 i RI80 V2.0 KV75 — mają wirnik wewnątrz stojana, więc długość osiową wyznacza pakiet, a wymiar radialny średnica korpusu; to mechanizm, a nie silnik, decyduje o tym, jak głęboki staje się zespół. Uszczelnione moduły są niemal jednolicie kształtu naleśnika, ze stopniem redukcyjnym ułożonym na osi silnika, a seria AKE ma od 25 mm do 43.5 mm długości osiowej przy średnicy od 69 mm do 107.5 mm. Przegub montowany bocznie obok osi anatomicznej — czyli zwykłe rozwiązanie w kolanie i biodrze — dobrze wykorzystuje ten kształt, natomiast wąska i głęboka obudowa nie.
Co przechodzi do zespołu
Ostatnie wymaganie rzadko bywa zapisane i często rozstrzyga o wyniku. Zintegrowany siłownik przenosi projekt mechaniczny, dobór łożysk, montaż enkodera i pakiet elektroniki napędu z projektu do producenta. Zestaw bezramowy przenosi wszystkie cztery do wewnątrz, a wraz z nimi wyważenie wirnika, pasowanie wału, wyrównanie enkodera i odpowiedzialność za to, jak zespół zachowuje się w temperaturze. Dla pojedynczego prototypu druga kolumna jest droga; przy produkcji seryjnej, albo tam, gdzie produktem jest geometria przegubu, może być jedynym sposobem osiągnięcia celu.
Zestawy bezramowe i zintegrowane siłowniki obok siebie
Tabela zbiera siedem odnotowanych jednostek z obu architektur, uszeregowanych według masy. Wartości momentu i masy są takie, jak opublikowano je w rekordzie każdego produktu ToBMS.
| Model | Architektura | Przełożenie | Napięcie znamionowe | Moment znamionowy | Moment szczytowy | Waga |
|---|---|---|---|---|---|---|
| RO50 KV108 Lite | Zestaw bezramowy | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| RI50 KV100 | Zestaw bezramowy | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| AKE60-8 KV80 | Zintegrowany siłownik | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| RI80 V2.0 KV75 | Zestaw bezramowy | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| AK80-6 KV100 | Zintegrowany siłownik | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| AKE80-8 KV30 | Zintegrowany siłownik | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| RO100 KV55 | Zestaw bezramowy | - | 48 V | 4 Nm | 12 Nm | 710 g |
Cztery zestawy bezramowe są wymienione w kategorii ToBMS Silniki momentowe bezramowe; trzy uszczelnione jednostki należą do kategorii Siłowniki robotyczne i Siłowniki QDD. Kolumnę Przełożenie pozostawiono pustą dla zestawów bezramowych, ponieważ przełożenie nie jest właściwością silnika — to ten stopień, który konstruktor do niego przykręca. Dla jednostek AKE w rekordach ToBMS nie odnotowano żadnej wartości mocy znamionowej, więc żadnej tu nie podano. Wymiary gabarytowe podano w tekście, a nie w tabeli, aby liczba kolumn pozostała czytelna.
Pierwszy wzorzec to ten, dla którego ten artykuł istnieje. Czytając tabelę w dół według masy, uszczelniony moduł o masie 260 g wytwarza więcej momentu znamionowego niż leżące nad nim i pod nim gołe silniki o masie 411 g i 710 g. To nie twierdzenie o jakości silnika; to właśnie robi stopień redukcyjny. Moment znamionowy bezramowego silnika to wartość na wale silnika, a moment znamionowy uszczelnionego modułu to wartość na wale wyjściowym, mierzona za przekładnią. Te dwie liczby leżą po różnych stronach przełożenia i nie są porównywalne bez podania, którą stronę się podaje.
Drugi wzorzec to podział napięć. Trzy najlżejsze jednostki odnotowują jedno napięcie — 24 V dla RO50 KV108 Lite, RI50 KV100 w swoim podstawowym punkcie znamionowym i AKE60-8 KV80 — a tylko RI50 KV100 przyjmuje także 36 V i 48 V. Od 485 g w górę każda jednostka w tabeli odnotowuje 48 V, czyli liczbę, która decyduje o pakiecie akumulatorów, a nie o silniku. W urządzeniu noszonym zwykle rozstrzyga się to wcześnie, ponieważ wynika z chemii akumulatora i zestawu złączy już wybranych dla odzieży, a nie z silnika.
Trzeci wzorzec to jak niewiele gołe silniki różnią się między sobą prędkością wyjściową. Bezramowe jednostki odnotowują tu prędkości znamionowe między 1090 rpm a 2100 rpm przed jakimkolwiek przełożeniem, podczas gdy uszczelnione jednostki odnotowują od 150 rpm do 603 rpm po swoim. Prędkość na przegubie, a nie na wale silnika, to liczba zgodna z literaturą biomechaniczną, a po stronie bezramowej jest dostępna dopiero wtedy, gdy wybrano już przełożenie.
Jak uczciwie czytać to porównanie
Trzy wielkości są rutynowo podawane w obu architekturach tak, jakby znaczyły to samo. Nie znaczą, a każda z nich odwraca ranking, gdy rozdzieli się definicje.
Moment na kilogram to dwie różne wielkości
Podzielenie momentu znamionowego przez masę daje liczbę, która wygląda na porównywalną w całej tabeli, a taka nie jest. Po stronie silnika tego przełożenia odnotowane wartości wynoszą około 2.9 Nm/kg dla RO50 KV108 Lite, 3.2 Nm/kg dla RI50 KV100, 3.5 Nm/kg dla RI80 V2.0 KV75 i 5.6 Nm/kg dla RO100 KV55. Po stronie wyjściowej ta sama arytmetyka daje około 19 Nm/kg znamionowo dla AKE60-8 KV80, 21 Nm/kg dla AKE80-8 KV30 i 12 Nm/kg dla AK80-6 KV100, rosnąc odpowiednio do 48, 53 i 25 Nm/kg przy momencie szczytowym. Wszystkie te wartości wyprowadzono tutaj przez podzielenie odnotowanego momentu przez odnotowaną masę. Obie grupy różnią się mniej więcej cztero- do sześciokrotnie, a żadna część tej różnicy nie jest dostępna jako zapas projektowy — to przełożenie wyrażone jako gęstość.
Prędkość mierzy się po przeciwnych stronach przekładni
Odnotowane wartości prędkości potwierdzają tę samą asymetrię. AKE60-8 KV80 obraca się na wyjściu z prędkością 180 rpm znamionowo i 240 rpm bez obciążenia, czyli około 1080 i 1440 stopni na sekundę; AKE80-8 KV30 odnotowuje 150 i 195 rpm, około 900 i 1170 stopni na sekundę. AK80-6 KV100, ze swoim szybszym stopniem 6:1, odnotowuje 603 rpm znamionowo i 800 rpm bez obciążenia, czyli w przybliżeniu 3620 i 4800 stopni na sekundę na wyjściu. Bezramowe jednostki odnotowują prędkości silnika o rząd wielkości wyższe — RO100 KV55 obraca się z prędkością 2000 rpm znamionowo, około 12000 stopni na sekundę — ale ta prędkość jest dostępna na przegubie tylko wtedy, gdy konstrukcja stosuje napęd bezpośredni albo bardzo płytkie przełożenie. Wszystkie przeliczenia tutaj mnożą odnotowane rpm przez sześć i są wartościami pochodnymi, a nie publikowanymi.
Prąd należy do stopnia mocy
Prąd znamionowy i szczytowy są odnotowane dla każdej jednostki w tym porównaniu i nie opisują wyłącznie silnika. AKE60-8 KV80 i AKE80-8 KV30 odnotowują po 4.8 A znamionowo i 12 A szczytowo, dostarczając odpowiednio 5 Nm i 12 Nm znamionowo, co jest efektem różnego napięcia szyny, a nie uzwojenia. RO100 KV55 odnotowuje 20 A znamionowo i 62 A szczytowo. Wartości prądu zestawu bezramowego podaje się dla uzwojenia, a wiązkę, sterownik i projekt termiczny zapewnia zespół inżynierski, więc budżet prądowy trzeba zbudować, a nie odczytać. Tam, gdzie włączono płytkę sterownika, jak w jednostkach uszczelnionych, odnotowany prąd jest także stwierdzeniem o możliwościach tej płytki.
Cztery zestawy bezramowe do noszonego przegubu
Zakres bezramowy rozciąga się od 20 g do 710 g, a cztery jednostki w jego obrębie pokrywają przypadek noszony od przegubów dystalnych po proksymalne.
RI50 KV100 i RO50 KV108 Lite — lekki, szybki koniec
RI50 KV100 to silnik o wirniku wewnętrznym dostarczany do systemów od 24 V do 48 V: 0.58 Nm znamionowo i 1.67 Nm szczytowo, 66 W mocy znamionowej, 180.8 g i korpus 54 mm o głębokości 27 mm, z odnotowaną prędkością znamionową 1090 rpm przy 24 V. Jego opis wprost wymienia egzoszkielety obok robotów czworonożnych i przegubów ramion robotycznych. Arytmetyka, która czyni go interesującym dla przegubu, to ta, którą tabela ukrywa: po dodaniu stopnia 8:1 moment znamionowy staje się około 4.6 Nm przy w przybliżeniu 136 rpm, przed stratami przekładni, co jest bliskie wyjściu uszczelnionego modułu o masie 260 g przy tym samym przełożeniu. Goły silnik jest lżejszy od modułu; przekładnia, łożyska, enkoder i sterownik to ta różnica, a one wszystkie przechodzą do projektu.
Wprowadzenie producenta do RO50 Lite, bezramowego silnika adresowanego do robotów współpracujących, egzoszkieletów i automatyki precyzyjnej — przypadek, w którym przegub nie może pozwolić sobie na uszczelnioną obudowę wokół siebie.
Strona wideo w ToBMSObejrzyj w YouTubeRO50 KV108 Lite leży na samym lekkim końcu tej samej drogi: 105 g w korpusie 61.7 mm na 14.5 mm, z 0.3 Nm znamionowo i 0.9 Nm szczytowo przy szynie 24 V oraz 66 W mocy znamionowej. W zastosowaniach noszonych liczą się dwa szczegóły: jego korpus 61.7 mm ma tylko 14.5 mm głębokości, a wzmianka o dużym otworze w jego własnym opisie wskazuje na prowadzenie przewodów przez oś przegubu. Żadna z jednostek nie ma własnego sprzężenia zwrotnego — warianty RO40 KV140 i RO50 KV108 Lite są wyraźnie dostarczane bez czujników Halla, a rekordy ToBMS nie zawierają w ogóle pola specyfikacji enkodera — więc element sprzężenia zwrotnego jest po stronie bezramowej decyzją projektową dokładnie tak, jak po stronie uszczelnionej jest właściwością stałą.
RI80 V2.0 KV75 — środek zakresu silników o wirniku wewnętrznym
RI80 V2.0 KV75 podnosi się do 1.45 Nm znamionowo i 4.1 Nm szczytowo z korpusu 85 mm o masie 411 g, z 172 W mocy znamionowej przy wybieralnej szynie 24/36/48 V i prędkościami znamionowymi 1135 rpm przy 24 V. Jego opis wymienia roboty humanoidalne, egzoszkielety, roboty czworonożne i moduły przegubów o dużym obciążeniu. Rekord podaje prąd szczytowy 27.6 A i prąd znamionowy 9.4 A oraz moc znamionową 172 W — w przeciwieństwie do jednostek uszczelnionych nie brakuje tu wartości mocy znamionowej, więc ciągły budżet można przynajmniej zacząć od rekordu.
RO100 KV55 — gdy sam przegub staje się obudową
RO100 KV55 to największa jednostka w tym porównaniu: 4 Nm znamionowo i 12 Nm szczytowo, 838 W mocy znamionowej przy 48 V, 710 g w korpusie 113.5 mm na 36.2 mm, 21 par biegunów, z prądami znamionowym i szczytowym 20 A i 62 A. To najwyraźniejsza ilustracja głównego kompromisu w tym artykule. Jako przegub z napędem bezpośrednim dostarcza 4 Nm w sposób ciągły, bez zazębienia, a więc bez luzu wprowadzanego przez przekładnię, i obraca się z prędkością 2000 rpm znamionowo — około 12000 stopni na sekundę — co jest znacznie większą prędkością wyjściową niż w jakiejkolwiek jednostce z przekładnią w tabeli. Przeciw temu waży 710 g, aby wytworzyć nieco mniejszy moment znamionowy niż uszczelniony moduł o masie 260 g, i potrzebuje zestawu łożysk, enkodera i sterownika, które uszczelniony moduł już zawiera. To właściwa odpowiedź, gdy przegub musi być sztywny, szybki i cichy, a niewłaściwa, gdy dominuje masa na kończynie.
Trzy zintegrowane siłowniki, jeden z udokumentowanym wdrożeniem
Uszczelniona strona porównania pokrywa te same pozycje przegubu przy ułamku pracy integracyjnej, kosztem gabarytu, luzu i obniżenia parametrów termicznych narzuconych przez producenta.
AKE60-8 KV80 — najmniejszy uszczelniony moduł w porównaniu
AKE60-8 KV80 ma 260 g w korpusie 69 mm na 25 mm i przez stopień 8:1 przy szynie 24 V dostarcza 5 Nm znamionowo oraz 12.5 Nm szczytowo, przy 180 rpm znamionowo i 240 rpm bez obciążenia, z 4.8 A znamionowo i 12 A szczytowo oraz odnotowanym luzem 0.15. Jego opis umieszcza go w kompaktowych przegubach humanoidalnych i egzoszkieletowych. Dwie właściwości odróżniają go od zestawów bezramowych, które wypiera w przegubie dystalnym: jest jedyną jednostką w tym porównaniu o pojedynczym napięciu znamionowym 24 V, a jego 14 par biegunów różni się od 21 odnotowanych w większych modułach, co zmienia wymagania komutacji. Mieszanie go z proksymalną jednostką 48 V oznacza dwie dystrybucje.
AK80-6 KV100 — moduł w udokumentowanej konstrukcji egzoszkieletu
AK80-6 KV100 to jedyna tutaj jednostka z odnotowanym wdrożeniem na platformie noszonej. Wykorzystuje przełożenie 6:1, aby osiągnąć 6 Nm znamionowo i 12 Nm szczytowo przy 340 W mocy znamionowej i 48 V, przy 603 rpm znamionowo i 800 rpm bez obciążenia, z 9.7 A znamionowo i 20 A szczytowo, ważąc 485 g w korpusie 98 mm na 38.5 mm i odnotowując luz 0.22. Jego opis wymienia egzoszkielety i roboty czworonożne, a producent opublikował demonstrację, w której jednostka napędza obustronny egzoszkielet kończyn dolnych opracowany w Georgia Institute of Technology. Dla zespołu rozważającego drogę zintegrowaną to punkt danych, którego zestawy bezramowe w tym porównaniu nie mogą dorównać: moduł był już uruchamiany w zastosowaniu docelowym.
Dwuminutowa demonstracja AK80-6 KV100 napędzającego obustronny egzoszkielet kończyn dolnych zbudowany w Georgia Tech — najbliższy odpowiednik konstrukcji referencyjnej dla drogi zintegrowanej w tym porównaniu.
Strona wideo w ToBMSObejrzyj w YouTubeAKE80-8 KV30 — gdy wymaganiem jest 30 Nm w szczycie
AKE80-8 KV30 podnosi stronę uszczelnioną do 12 Nm znamionowo i 30 Nm szczytowo z 570 g w korpusie 87 mm na 32 mm, przy szynie 48 V, z 150 rpm znamionowo i 195 rpm bez obciążenia, z 4.8 A znamionowo i 12 A szczytowo oraz tym samym odnotowanym luzem 0.15. Jego opis umieszcza go w egzoszkieletach, robotach rehabilitacyjnych i przegubach kończyn, a jego własna specyfikacja wprost podaje wartość gęstości momentu. To punkt, w którym droga zintegrowana przestaje być opcją kompaktową, a zaczyna być opcją mocną: nic w bezramowej połowie tabeli nie osiąga 30 Nm szczytowo bez przekładni, a największy goły silnik wytwarza tam 12 Nm szczytowo z 710 g.
Gdzie trafia każda z dróg
Te same siedem jednostek pojawia się w różnych kategoriach urządzeń noszonych, a podział między drogami podąża za przegubem, a nie za platformą.
Napędzany chód i noszenie ładunku
Urządzenia wspomagające biodro–kolano–kostkę to dominujący przypadek użycia uszczelnionych modułów, a wzorzec jest proksymalno-dystalny: najgęstsza jednostka na biodrze, środkowa na kolanie, najlżejsza na kostce. Uzasadnieniem jest skumulowany koszt metaboliczny masy dystalnej, a nie zapotrzebowanie na moment w każdym przegubie osobno. Siłowniki egzoszkieletu są zwykle dobierane od końca dystalnego w tył właśnie z tego powodu, a zestawy bezramowe wchodzą do gry na kostce i kolanie, gdzie kończynę można obrobić tak, by niosła stojan, a geometria przegubu jest warta posiadania.
Stanowiska rehabilitacyjne w klinice
Stacjonarne stanowisko usuwa akumulator z osoby noszącej, co od razu łagodzi argument masy i decyzję o napięciu szyny. Zostaje płynność, wierność siły oraz to, jak przegub zachowuje się wobec pacjenta, który może nie być w stanie mu pomóc. Droga bezramowa dobrze pasuje do tego przypadku, ponieważ stojan można przykręcić do dużej uziemionej ramy, która pełni zarazem funkcję radiatora, a napęd bezpośredni pozwala uniknąć histerezy luzu, która komplikuje szacowanie momentu. Uszczelnione moduły też się tu pojawiają; ich opisy wymieniają rehabilitację obok egzoszkieletów, a szersza dziedzina Robot rehabilitacyjny obejmuje ściśle powiązane urządzenia.
Interfejsy kończyn górnych i dłoni
Wspomaganie barku i łokcia skupia najtrudniejszy problem zabudowy w zastosowaniach noszonych: przegub wymagający wsparcia znajduje się blisko ciała, a wszystko, co się na nim zamontuje, od razu przeszkadza. Bezramowe jednostki poniżej 100 g są naturalnym wyborem, a RI30 KV260 z otworem 17 mm wprost odpowiada na prowadzenie przewodów przez oś barku. Tam, gdzie urządzenie potrzebuje wsparcia w kilku stopniach swobody górnej części ciała, szersza dziedzina Robot humanoidalny obejmuje te same klasy przegubów w innych formach obudowy, a dobór Moduł stawu rozciąga drogę uszczelnioną dalej.
Lista kontrolna doboru
Droga jest zwykle ustalana znacznie wcześniej niż silnik, ponieważ geometria przegubu egzoszkieletu i trasa wiązki wokół niego są projektowane wokół tej odpowiedzi. Te kontrole należą do etapu przed tym punktem zamrożenia.
Najpierw ustalić przegub, potem silnik
- Zapisać, czy przełożenie jest zmienną projektową, czy daną z góry. Jeśli jest dane z góry, decyzję ma już droga zintegrowana; jeśli jest zmienną, żadna bezramowa wartość momentu nic nie znaczy, dopóki nie przypisze się do niej przełożenia.
- Ustalić budżet luzu i to, co on daje. Napęd bezpośredni nie wprowadza żadnego luzu z zazębienia, stopień planetarny w tym zakresie odnotowuje 0.15 do 0.22, a jednostka tego pola nie jest spójna w szerszej ofercie siłowników — potwierdzić u producenta, czy chodzi o minuty kątowe, czy o stopnie, i przy jakim momencie.
- Ustalić wymaganie momentu ciągłego wobec przypadku utrzymywania, a nie stanu przejściowego, i odnieść je do momentu znamionowego przez cały okres utrzymywania.
Co przechodzi do zespołu
- Wypisać każdą część, której zestaw bezramowy nie zawiera — zestaw łożysk, enkoder, pasowanie wału, obudowę, ścieżkę termiczną, sterownik — i wycenić czas inżynierski, a nie tylko części.
- Sprawdzić powierzchnię montażową stojana wobec wartości termicznej. Wartość znamionowa w karcie danych zakłada ścieżkę ciepła, którą konstrukcja musi faktycznie zapewnić.
- Zdecydować, kto odpowiada za wyważenie wirnika, wyrównanie enkodera i zachowanie zespołu w temperaturze, a następnie zapisać to w definicji interfejsu.
Zamknąć luki w danych razem z producentem
- AKE60-8 KV80 i AKE80-8 KV30 nie odnotowują żadnej wartości mocy znamionowej, więc ciągły budżet mocy dla uszczelnionych modułów musi pochodzić z karty danych; AK80-6 KV100 taką wartość ma — 340 W.
- Dla uszczelnionej serii w tym porównaniu nie odnotowano żadnego wymiaru wału, otworu ani gwintu, więc rozstawu śrub i ramion dźwigni nie można ustalić wyłącznie na podstawie rekordu.
- RI80 V2.0 KV75 odnotowuje prąd szczytowy 27.6 A i prąd znamionowy 9.4 A; okno cyklu pracy stojące za wartością prądu szczytowego należy potwierdzić w specyfikacji producenta, zanim wymiaruje się według niego stopień mocy.
Najczęściej zadawane pytania
QDlaczego zintegrowany siłownik o masie 260 g ma większy moment niż bezramowy silnik o masie 710 g?
Ponieważ te dwie wartości mierzy się po przeciwnych stronach przekładni. 4 Nm bezramowego silnika to wartość znamionowa na wale silnika; 5 Nm uszczelnionego modułu to wartość na wale wyjściowym, mierzona za stopniem 8:1. Założenie tego samego stopnia 8:1 na bezramowy silnik podniosłoby jego wyjście do około 32 Nm przed stratami przekładni, powyżej 5 Nm uszczelnionego modułu — ale dodałoby też przekładnię, zestaw łożysk, enkoder i sterownik, które uszczelniony moduł już zawiera. Luka gęstości między około 5.6 Nm/kg a około 19 Nm/kg to przełożenie wyrażone jako porównanie, a nie zapas.
QKiedy zestaw bezramowy jest lepszą drogą dla przegubu egzoszkieletu?
Gdy wiążącym ograniczeniem jest geometria, sztywność albo ścieżka integracji, a nie moment obrotowy. Napęd bezpośredni usuwa zazębienie, a więc i wprowadzany przez nie luz; stojan przykręcony do metalowego ogniwa zamienia strukturę kończyny w radiator; duży otwór pozwala przeprowadzić wiązkę przez oś przegubu; a przegubu, którego obudowa i ogniwo są jednym obrobionym elementem, nie da się w ogóle zbudować wokół uszczelnionej puszki. Kosztem jest to, że zestaw łożysk, enkoder, sterownik i projekt termiczny przechodzą do zespołu.
QCzy niższe przełożenie zawsze oznacza lepsze przenoszenie ruchu wstecz?
Niskie przełożenie zazwyczaj pozostawia przekładnię łatwiejszą do napędzania od strony wyjścia niż wysokie i mnoży bezwładność odbitą wirnika przez mniejszy współczynnik, dlatego stopnie o niskim przełożeniu stale pojawiają się w zastosowaniach noszonych. To nie jedyny człon: tarcie w przekładni, opór łożysk i zachowanie sterownika bez zasilania też mają znaczenie, a żadnego z nich nie odnotowano dla jednostek w tym porównaniu. Bezramowy przegub z napędem bezpośrednim usuwa człon przełożenia w całości, ale pozostawia pozostałe trzy.
QIle luzu odnotowują uszczelnione jednostki?
AKE60-8 KV80, AKE80-8 KV30 i AKE90-8 KV35 odnotowują 0.15, AK80-6 KV100 odnotowuje 0.22, a AK70-10 KV100 odnotowuje 0.2. Pole luzu w ToBMS nie jest zapisane w spójnej jednostce w szerszej ofercie siłowników, więc wartości te należy traktować jako orientacyjne, a nie jako zweryfikowane wartości w minutach kątowych. Potwierdzić, czy producent podaje minuty kątowe czy stopnie, przy jakim momencie oraz przed czy po dotarciu.
QKtóra droga pasuje do pierwszego prototypu?
Zintegrowany siłownik, w większości przypadków. Usuwa z harmonogramu projekt mechaniczny, dobór łożysk, montaż enkodera i pakiet napędu, a przychodzi z opublikowanymi danymi testowymi. Zestaw bezramowy jest wart dodatkowej pracy, gdy geometria przegubu jest częścią tego, co projekt stara się udowodnić, gdy kończyna i tak jest obrabiana, albo gdy konstrukcja osiągnęła już punkt, w którym gabaryt, luz lub obniżenie parametrów termicznych narzucone przez producenta stały się wiążącym ograniczeniem.
QCo znajduje się w karcie danych producenta dla tych jednostek?
Trzech rzeczy w szczególności. Dla modułów AKE nie odnotowano żadnej wartości mocy znamionowej, więc ciągłe planowanie budżetu mocy musi pochodzić z karty danych. Dla uszczelnionej serii nie odnotowano żadnego wymiaru wału, otworu ani gwintu, więc interfejsu mechanicznego nie można narysować na podstawie rekordu. I nie odnotowano żadnej specyfikacji enkodera ani dla zestawów bezramowych, ani dla serii AKE, więc rozdzielczość sprzężenia zwrotnego, protokół i mnożnik należy potwierdzić u producenta przed wyborem sterownika. Tam, gdzie wartość brakuje, została nazwana w tekście, a nie uzupełniona.
Oficjalne źródła
CubeMars publikuje stronę specyfikacji dla każdego silnika i modułu, i to te strony — a nie streszczenia firm trzecich — są punktem odniesienia dla wartości termicznych, szczegółów sprzężenia zwrotnego, rysunków mechanicznych i aktualnego oprogramowania układowego. Strony producenta dla omawianych tu jednostek to RI50 KV100, RI80 V2.0 KV75 i RO100 KV55 po stronie bezramowej oraz AKE60-8 KV80, AK80-6 KV100 i AKE80-8 KV30 po stronie uszczelnionej. Tam, gdzie rekord ToBMS milczy — moc znamionowa, wymiary interfejsu, specyfikacja sprzężenia zwrotnego, jednostka luzu — te strony lub odpowiednia karta danych są miejscem, w którym zamyka się tę lukę.
Co dalej
Aby przejść od lektury do krótkiej listy, trzy narzędzia działają po kolei: zestawy bezramowe znajdują się w kategorii Silniki momentowe bezramowe, uszczelnione jednostki w kategoriach Siłowniki robotyczne i Siłowniki QDD, kandydatów można zawęzić według momentu, napięcia i masy w narzędziu Dobór, a wybrane jednostki można zestawić ze sobą w Porównanie produktów.
Cztery przewodniki ToBMS rozciągają się stąd na boki. Bezramowe silniki momentowe: dobór zestawu stojana i wirnika do stawów obejmuje cały zakres stojanów i wirników, Siłowniki egzoszkieletu: trzy siłowniki QDD CubeMars od 260 g do 1.4 kg prowadzi uszczelnioną drogę o niskim przełożeniu przez biodro, kolano i kostkę, Siłowniki QDD: co daje przełożenie 8:1 wyjaśnia, co zmienia sam stopień redukcyjny, a Jak wybrać moduł stawu: pięć siłowników CubeMars od 190 g do 1.4 kg obejmuje szersze uszczelnione rodziny wokół tych jednostek. W przypadku porównań wykraczających poza jeden zakres silniki BLDC do egzoszkieletów zbierają odnotowane dopasowania w całej ofercie produktów.
Wersja skrócona: najpierw zdecydować, czy przełożenie jest dane z góry, czy jest zmienną, ponieważ ta jedna odpowiedź wybiera drogę. Jeśli jest dane z góry, zintegrowany siłownik podjął już decyzję, a pozostała praca polega na dopasowaniu kończyny do jego gabarytu, luzu i obniżenia parametrów termicznych. Jeśli jest zmienną, porównywać wyłącznie wartości po stronie silnika z wartościami po stronie silnika, dodać przełożenie do obu stron przed porównaniem momentu i policzyć zestaw łożysk, enkoder i sterownik jako część kosztu opcji bezramowej.