
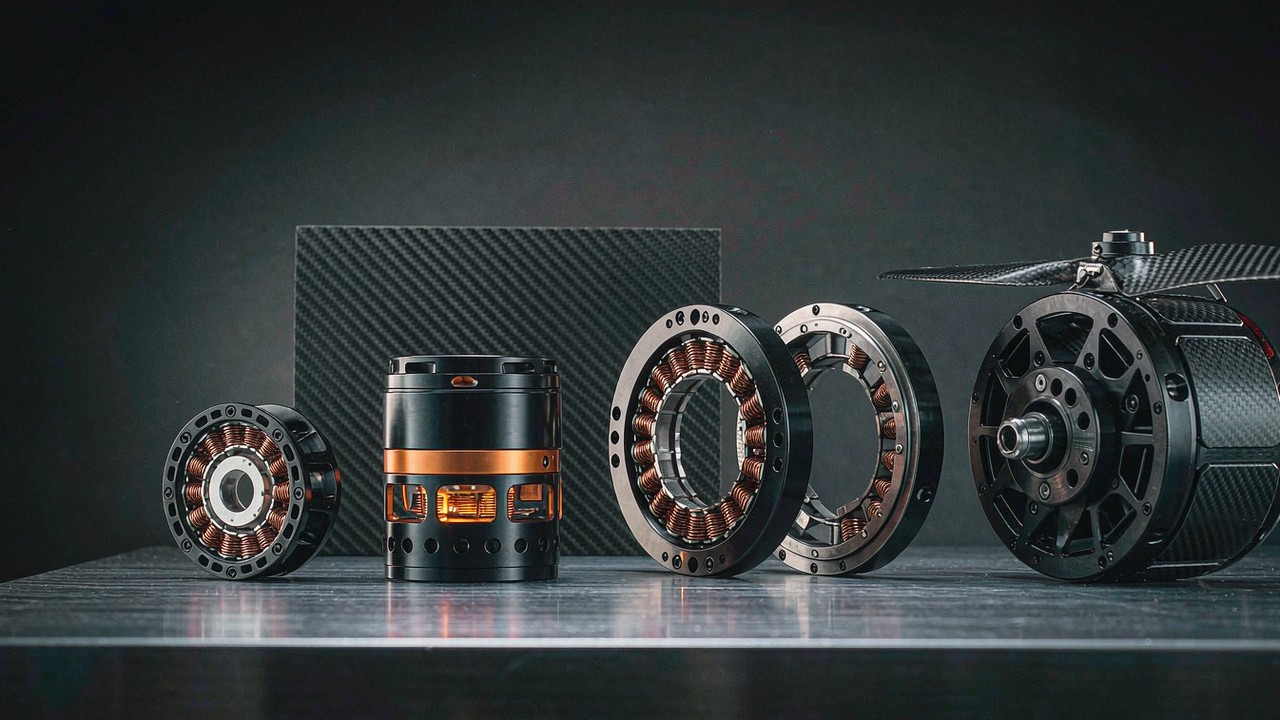
BLDC-двигатель — это бесколлекторный двигатель постоянного тока: ротор с постоянными магнитами, статор с обмоткой и электронный драйвер, который выполняет коммутацию вместо щёток. Именно эта единственная замена объясняет, почему бесколлекторные двигатели сегодня стоят внутри шарниров роботов, рам мультикоптеров, подвесов камер и подводных движителей: здесь нет щёток, которые изнашиваются, и нет коллектора, который искрит, а момент, который создаёт машина, можно формировать программно, а не принимать как фиксированную кривую. Это же объясняет, почему «BLDC-двигатель» перестал быть одним решением о покупке. Один и тот же электромагнитный принцип приходит на рынок в виде безрамного комплекта «статор-ротор», герметичного интегрированного актуатора, аутраннера для силовой установки, низкоскоростного мотора для подвеса и движителя с классом по глубине, и все эти исполнения записаны в семи товарных категориях, столбцы характеристик которых различаются так же резко, как и их механические формы. В этом руководстве разобрано, как машина создаёт момент, какие столбцы характеристик определяют выбор на 2026-2027 годы, какие сдвиги уже видны в том, что публикуют записи, приведена последовательность выбора из пяти шагов и перечислены классы применений, которые выводят каждое исполнение в работу.
Каждая цифра ниже взята из соответствующей записи о товаре, а не оценена приблизительно. Там, где значение вычислено из зафиксированных значений — отношения, суммы или величины, вытекающей из химии ячеек, — оно помечено как производное в том месте, где приведено. Там, где в записи значения нет вовсе, пробел назван, а не заполнен данными соседней модели, а категории, в которых столбец структурно отсутствует, указаны отдельно, потому что знание того, какого столбца не хватает, — часть выбора. Ссылки на категории и применения ведут на страницы, которые группируют зафиксированные соответствия; Продукция организована в семь категорий, а инструменты Подбор и Сравнение продуктов работают по тем же зафиксированным столбцам.
Короткий ответ
Первый вопрос при выборе BLDC-двигателя — не о том, какой двигатель предпочесть, а о том, каким должен быть выход. От шарнира требуется момент на валу, от рамы — тяга от пропеллера, от стабилизированной камеры — плавность на скорости, близкой к нулю, а от подводного аппарата — тяга, которая выдерживает давление. Эти четыре требования удовлетворяют четыре по-разному исполненные машины, и как только выходная величина определена, большая часть короткого списка уже решена.
Там, где выход — это момент в шарнире, кандидаты находятся в категории Роботизированные актуаторы, где запись содержит номинальный момент от 1.3 Nm до 74 Nm и передаточное число от 6:1 до 64:1, либо в категории Актуаторы квазипрямого привода, где все три зафиксированных изделия используют одно и то же отношение 8:1 и одно и то же значение люфта 0.15, поэтому номинальный момент — единственная реальная переменная. Там, где машину нужно встроить в существующую конструкцию, а не прикрутить к ней, Безрамные моментные двигатели поставляют те же электромагнитные детали без корпуса — от 20 g до 710 g.
Там, где выход — это тяга, выбор распадается по масштабу. Моторы для БПЛА фиксируют тягу от 1220 g до 101449 g при шинах от 3S до 24S, а Моторы для дронов — тягу от 351 g до 9749 g при шинах от 2S до 12S, поэтому граница между двумя категориями проводится по массе и числу ячеек, а не только по тяге. Там, где выход — это плавное наведение, Моторы для подвесов фиксируют номинальный момент от 0.08 Nm до 3 Nm при 12 V - 24 V без редуктора в цепи. Там, где выход должен выдерживать воду, Подводные движители фиксируют от 7 kgf до 25 kgf максимальной тяги на швартовке при классе глубины 30 m или 350 m.
Со всеми четырьмя связаны две оговорки. Пиковое значение — это утверждение о коротком окне, а не о непрерывной способности, и ни одна категория здесь не публикует бессрочный номинальный показатель по мощности или моменту. Кроме того, опубликованный максимум — это потолок, снятый при определённом условии испытания, а не рабочая точка, поэтому проект, который находится близко к своему запасу, должен закрывать разрыв по данным испытаний производителя, а не по заголовочной цифре.
Что такое BLDC-двигатель и как он работает?
Сама машина проста, и почти всё поведение бесколлекторного двигателя вытекает из одного следствия отказа от щёток: ток должен переключаться чем-то вне двигателя, и это что-то должно знать, что делает ротор.
Ротор следует за полем, которое создаёт драйвер
Статор несёт обмотки, уложенные по фазам, и драйвер подаёт напряжение на эти фазы в определённой последовательности. Каждый шаг подачи создаёт магнитное поле, направленное в определённую сторону, и ротор с постоянными магнитами поворачивается, чтобы совместиться с ним. Продвижение последовательности вращает поле, и ротор следует за ним непрерывно. Всё управление двигателем, таким образом, сводится к вопросу, когда переключать и какой ток подавать, и то и другое задаётся в электронике, а не в самой машине. Это и есть структурная причина, по которой кривую момента бесколлекторного двигателя можно формировать программно: драйвер — не фиксированный коллектор, а активный участник, и качество переключения определяет и плавность выхода, и то, какая часть тепла обмотки превращается в полезную работу.
Драйвер должен знать, где находится ротор
Переключение фазы в неподходящий момент создаёт момент в неправильном направлении, поэтому драйверу нужно положение ротора. Обычно применяются два подхода, и разница проявляется в названиях продуктов. Двигатель с датчиками Холла сообщает положение напрямую и способен развивать момент с места, что важно там, где нагрузку нужно удерживать или запускать против силы тяжести. Двигатель без них выводит положение из противо-ЭДС, которую создаёт вращающийся ротор: это проще и хорошо работает, когда вал уже вращается, но читать нечего, когда он стоит. Это различие зафиксировано, а не подразумевается: CubeMars RO40 KV140 Lite и RO50 KV108 Lite названы без датчиков Холла, тогда как RO60 KV115, RO80 KV105 и RO100 KV55 Standard названы с датчиками Холла, поэтому выбор виден ещё до того, как открыт столбец характеристик.
Там, где драйвер встроен в изделие, а не оставлен интегратору, запись также указывает способ управления. Векторное управление (FOC) зафиксировано у безрамных двигателей со встроенным драйвером, у роботизированных актуаторов, у моторов для подвесов и у всех трёх актуаторов квазипрямого привода — 31 запись в английском наборе. Это стоит отметить, потому что способ управления становится фактом о товаре, а не допущением при интеграции.
Инраннер и аутраннер — одна и та же машина с перемещёнными магнитами
Две механические компоновки различаются только тем, где находится вращающаяся масса. В инраннере магниты вращаются внутри неподвижного статора, что подходит для малых диаметров и высоких скоростей; серия CubeMars RI построена именно так, и названия продуктов об этом говорят: RI50 KV100, RI60 KV120, RI70 KV95, RI80 V2.0 KV75 и RI100 KV105 — все зафиксированы как безрамные моментные двигатели-инраннеры. В аутраннере магниты размещены в стакане, который вращается снаружи статора, что даёт больший радиус приложения момента при той же массе и подходит пропеллерам, которые вращаются медленно и тянут сильно; все изделия для БПЛА и дронов на платформе построены по этой схеме. Серия RO внутри категории безрамных двигателей — это аналог серии RI с внешним ротором, поэтому обе компоновки представлены в одной категории и могут сравниваться напрямую.
Что отказ от щёток переносит в другое место
Коллекторный двигатель изнашивается в коллекторе и щётках, и этот износ и есть статья обслуживания. Бесколлекторный двигатель переносит эквивалентную нагрузку в драйвер: теперь электроника несёт обязанность переключения, синхронизация должна быть правильной во всём диапазоне скоростей, и без них двигатель вообще не может работать. Для выбора это меняет то, что нужно задать. Коллекторный двигатель можно было выбрать только по моменту и напряжению; бесколлекторный вводит в то же решение драйвер, способ управления, схему обратной связи и тепловое ограничение, а там, где драйвер интегрирован в изделие, эти пункты становятся столбцами записи, а не допущениями в проектной записке.
Ключевые характеристики BLDC-двигателя, которые определяют выбор
Шесть групп значений несут почти весь выбор BLDC-двигателя, и ведут они себя не одинаково в каждой категории. Три из них публикуются почти везде; остальные три — выборочно, и то, какие из них отсутствуют, определяет, что вообще можно сравнить.
KV: задаёт скорость, которую даст данная шина
KV — это скорость без нагрузки, которую машина развивает на каждый вольт подведённого напряжения шины, поэтому она описывает обмотку, а не качество. По всей платформе она охватывает широкий диапазон именно по этой причине: от 55 до 600 у безрамных двигателей, от 41 до 170 у роботизированных актуаторов, от 29 до 700 у моторов для БПЛА, от 180 до 2150 у моторов для дронов, от 9.3 до 255 у моторов для подвесов и от 30 до 80 у актуаторов квазипрямого привода. Полезная часть здесь — закономерность в этих числах. Низкие значения KV стоят рядом с крупными, медленно вращающимися и высокомоментными задачами, а высокие — рядом с малыми пропеллерами, вращающимися быстро, поэтому сравнение двух двигателей только по KV сравнивает два ответа на разные вопросы. Есть одна категория, где этого столбца нет вовсе: ни один подводный движитель не несёт значения KV, потому что эти изделия задаются по тяге и глубине, а не по скорости вала.
Номинальный и пиковый момент — два разных обещания
Номинальный момент — это то, что машина способна держать в пределах своих тепловых ограничений, а пиковый момент — то, что она способна выдать кратковременно. Эти два значения далеки друг от друга везде, где есть редуктор, и именно там это различие оправдывает себя. Роботизированные актуаторы фиксируют номинальный момент от 1.3 Nm до 74 Nm против пикового от 4.1 Nm до 222 Nm; актуаторы квазипрямого привода — от 5 Nm до 55 Nm номинально против от 12.5 Nm до 170 Nm пиково; моторы для подвесов — от 0.08 Nm до 3 Nm номинально против от 0.28 Nm до 7.7 Nm пиково. В каждой из этих пар пиковое значение — большее число и то, которое процитировал бы заголовок, и потому именно на него нельзя опираться при длительном режиме. Там, где режим удерживает нагрузку минутами, а не мгновениями, машину описывает номинальное значение.
Плотность момента и масса, на которую её делят
Плотность момента — производная величина, то есть момент, делённый на массу, и она бессмысленна, если не указаны и значение момента, и единица измерения. Пиковое значение, делённое на массу без кабеля, даёт число, по которому нельзя планировать никакой длительный режим. Диапазон масс внутри одной категории достаточно широк, чтобы это различие не было академическим: безрамные двигатели идут от 20 g до 710 g, роботизированные актуаторы — от 190 g до 1396 g, а актуаторы квазипрямого привода — от 260 g до 1400 g, и внутри этого разброса проект, которому нужна наименьшая масса на дистальном конце звена, делает иной расчёт, чем тот, которому нужен наибольший момент на неподвижном основании. У столбца массы есть также соглашение, которое стоит знать: там, где производитель указывает массу без кабеля, запись хранит эти два значения раздельно. Четыре мотора для БПЛА несут оба значения, и разрыв реален: MN3110 KV470 зафиксирован как 98 g с кабелем и 80 g без него, MN3510 KV360 — как 117 g и 97 g, MN4014 KV400 — как 171 g и 150 g, а U5 KV400 — как 195 g и 156 g. Чтение не того столбца сдвигает бюджет массы на этих изделиях до 20 процентов.
Напряжение шины, ток и сопротивление обмотки
Напряжение шины задаёт верхнюю границу диапазона скоростей и определяет список кандидатов, потому что двигатель, намотанный и рассчитанный на фиксированное число ячеек, нельзя перенести на другой блок, не изменив его рабочую точку. Платформа фиксирует шину в двух соглашениях, и они не взаимозаменяемы: как число ячеек для категорий силовых установок, где моторы для БПЛА охватывают 3S - 24S, а моторы для дронов — 2S - 12S, и как напряжение для остальных, где безрамные двигатели фиксируют 16 V - 48 V, роботизированные актуаторы и актуаторы квазипрямого привода — 24 V - 48 V, моторы для подвесов — 12 V - 24 V, а движители — 36 V - 48 V. Число ячеек — это количество последовательных ячеек, а не напряжение, и 24S переводится примерно в 88.8 V только по стандартному соглашению 3.7 V на ячейку: это производная величина и соглашение, а не характеристика двигателя.
Ток — это то, что чувствует проводник, поэтому именно это значение задаёт размеры проводов, разъёмов и драйвера. Моторы для БПЛА фиксируют пиковый ток от 16 A до 210 A, моторы для дронов — от 23 A до 75 A, а роботизированные актуаторы — от 5 A до 32 A, но полнота этого столбца сильно различается. У каждого мотора для БПЛА зафиксировано сопротивление обмотки — от 17 mΩ до 194 mΩ по категории, — тогда как лишь половина из них фиксируют пиковый ток вообще, а значит, потери в меди при заданном токе можно оценить для изделий, чей номинальный ток не опубликован. Это сравнение, которое приходится делать осторожно и которое нельзя закрыть по одной лишь записи.
Разрешение обратной связи, передаточное число и люфт
Эти три столбца существуют только там, где есть что измерять или что понижать, поэтому они присутствуют в категориях приводов и отсутствуют в категориях силовых установок. Передаточное число зафиксировано от 6:1 до 64:1 у роботизированных актуаторов и на фиксированном 8:1 у всех трёх изделий квазипрямого привода, и это число — самое сильное влияние на поведение шарнира: высокое отношение покупает момент и теряет прозрачность, низкое сохраняет шарнир легко обратимым и требует от двигателя большего тока. Люфт зафиксирован между 0.15 и 0.55 у актуаторов и на 0.15 у изделий квазипрямого привода, в единице, которую собственный фильтр платформы представляет как градусы, и именно этот столбец решает, может ли шарнир точно удерживать положение. Разрешение обратной связи приводится в описании товара, а не в числовом столбце, и оно различается у похожих моделей: AK70-10 KV100 описан как сочетающий ступень 10:1 с одним 14-битным магнитным энкодером, AKA10-9 KV60 — с одним 16-битным магнитным энкодером, тогда как AK10-9 V2.0 и V3.0 и AK70-9 V3.0 описаны как несущие сдвоенные энкодеры. Похожие названия, разные схемы обратной связи — поэтому это столбец, который читают по модели, а не по семейству.
Окно режима — это столбец, а не сноска
Значение мощности полезно только тогда, когда к нему приложено окно, за которое оно измерено. Категории силовых установок фиксируют именно это: 12 из 14 моторов для БПЛА и 10 из 14 моторов для дронов несут максимальную мощность, указанную за окно 180 s, и значения идут от 380 W до 8580 W на стороне БПЛА и от 250 W до 2100 W на стороне дронов, при этом меньший набор несёт максимальный непрерывный ток за то же окно. Категории приводов и стабилизации не фиксируют мощность вовсе. Прочитанные вместе, эти два факта говорят то, чего не может заголовок: значение за 180 s — это тепловое утверждение об испытании, а не номинальный показатель, и там, где значение не опубликовано, длительное поведение машины в записи вообще не задокументировано. Выбор, которому нужна непрерывная рабочая точка, должен получать её у производителя, а не выводить из пикового значения.
Инновации 2026-2027 годов в технологии BLDC-приводов
Самый полезный способ оценить текущее состояние технологии — посмотреть на то, что записи начали публиковать. Три сдвига видны в самих столбцах, и это сдвиги в том, что покупатель может задать, а не в электромагнитной части.
Электроника драйвера переехала внутрь актуатора
Самое заметное изменение в том, что драйвер перестал быть отдельным решением. Там, где изделие его включает, запись теперь указывает способ управления: векторное управление зафиксировано у всех трёх актуаторов квазипрямого привода, у 14 из 18 роботизированных актуаторов, у 7 из 8 моторов для подвесов и у 7 из 12 безрамных двигателей, а остальные безрамные изделия — это комплекты «статор-ротор», оставляющие драйвер интегратору. Это настоящее разделение рынка, а не деталь: герметичное изделие со встроенным драйвером можно выбирать по моменту, шине и интерфейсу, тогда как комплект приходится согласовывать с драйвером, который поставляет интегратор, и оба приходят с разными режимами отказов. Практическое следствие для 2026-2027 годов в том, что способ управления принадлежит короткому списку наравне с моментом, потому что два изделия с одинаковым моментом и одинаковым отношением могут оказаться не взаимозаменяемыми, как только речь заходит о драйверах.
Разрешение обратной связи стало публикуемым фактом выбора
Несколько лет назад обратная связь была деталью системного уровня. В нынешних записях это факт уровня товара, приводимый на одном уровне с моментом: один 14-битный магнитный энкодер у одного актуатора, один 16-битный магнитный энкодер у другого, сдвоенные энкодеры у третьего — и всё это внутри одного номинального семейства и в одном и том же диапазоне передаточных чисел. Что это даёт — шарнир, положением которого можно точнее управлять и которое можно точнее проверять, а именно это и делает возможным силовое управление и податливое взаимодействие. Чего это стоит — того, что количество и разрешение приходится читать по модели: название семейства не является обещанием насчёт обратной связи, а AK70-10 KV100, AKA10-9 KV60, AK10-9 V2.0 и AK70-9 V3.0 вместе охватывают все три схемы.
Шина пошла вверх, а отношение — вниз
Одновременно видны два направления движения. На стороне силовых установок шина пошла вверх: внутри категории БПЛА зафиксированное окно достигает 24S у тяжёлых изделий, тогда как в той же категории есть двигатели, построенные для аппаратов 3S - 6S, а большее число ячеек допускает меньший ток при той же мощности, что снижает потери в меди, которые приходится отводить от тяжёлого двигателя. Именно поэтому столбец, который стоит читать рядом с ним, — это сопротивление обмотки, опубликованное для каждого мотора для БПЛА в категории. На стороне приводов отношение пошло вниз: все три изделия квазипрямого привода держатся на 8:1 при значении люфта 0.15, тогда как категория роботизированных актуаторов по-прежнему охватывает от 6:1 до 64:1. Более низкое отношение при том же выходном моменте означает более крупный и тяжёлый двигатель, работающий с большим током, а обмен идёт на прозрачность: шарнир, который может быть приведён в движение средой, а не только сам приводить её. Оба движения указывают в одну сторону: больше тока, больше теплового проектирования, больше точности в значениях, описывающих то, что машина делает в действительности.
Что записи всё ещё не публикуют
Честная пара к этим трём сдвигам — то, что остаётся невысказанным, потому что выбор на 2026-2027 годы, исходящий из того, что эти значения существуют, будет ошибочным. Ни одна категория не публикует бессрочный непрерывный номинальный показатель. Ни одна категория не публикует карту КПД, поэтому сравнение КПД по рабочему диапазону нельзя сделать по записи — только в той единственной точке, где испытанное значение случайно существует. Движители не фиксируют ни KV, ни столбец момента вообще, поэтому эту категорию можно сравнивать только по тяге, глубине, шине и массе. Моторы для БПЛА фиксируют сопротивление у каждого изделия, но пиковый ток — лишь у половины, поэтому сравнение потерь в меди по короткому списку часто неполно. А там, где производитель указывает тягу как нижнюю границу, а не как значение — движители SW7, SW12 и SW17 зафиксированы как минимум 7, 12 и 17 kgf, — запись это сохраняет, и это более полезная форма честности, чем округлённое число.
Семь классов применений и то, что каждый из них связывает
Таблица ниже читает семь категорий через применение, которое каждая из них обслуживает, и указывает ограничение, которое в действительности определяет выбор. Каждое значение приведено так, как опубликовано в соответствующих записях о товарах, а недостающий или отсутствующий столбец назван, а не пропущен.
| Класс применения | Связывающее ограничение | Определяющая характеристика | Обслуживающая категория | Зафиксированный диапазон выхода | Где запись неполна | Группировка |
|---|---|---|---|---|---|---|
| Шарниры и манипуляторы роботов | Длительный момент в шарнире, часто меняющем направление | Номинальный момент, передаточное число, люфт | Роботизированные актуаторы | 1.3-74 Nm номинально, 4.1-222 Nm пиково, 6:1-64:1 | Непрерывный номинальный показатель не публикуется | Модули суставов |
| Гуманоидные, шагающие и носимые платформы | Масса, переносимая на дистальном конце звена | Отношение момента к массе в номинальной точке | Безрамные моментные двигатели | 0.024-4 Nm номинально при 20-710 g | Плотность нужно выводить, и указывать единицу | Гуманоидные роботы |
| Шарниры с силовым управлением и податливые шарниры | Прозрачность, чтобы шарнир был обратимым | Передаточное число и люфт | Актуаторы квазипрямого привода | 5-55 Nm номинально, 12.5-170 Nm пиково, 8:1, люфт 0.15 | Отношение фиксировано, поэтому переменной остаётся только диапазон момента | Руки коллаборативных роботов |
| Рамы мультикоптеров | Тяга в указанной рабочей точке на единицу массы | Максимальная тяга, KV, число ячеек | Моторы для БПЛА | 1220-101449 g тяги, 29-700 KV, 3-24S | Пиковый ток опубликован лишь у половины изделий | Тяжелогрузные дроны |
| FPV, самолётные и VTOL-модели | Отклик при высокой скорости вала или КПД на крейсерском режиме | KV, сопротивление обмотки, масса | Моторы для дронов | 351-9749 g тяги, 180-2150 KV, 2-12S | Столбца момента нет вовсе | FPV-гоночные дроны |
| Стабилизация и наведение камер | Плавность вблизи нулевой скорости, без редуктора | Низкоскоростная обмотка, номинальный момент, напряжение | Моторы для подвесов | 0.08-3 Nm номинально, 0.28-7.7 Nm пиково, 12-24 V | Нет ни столбца отношения, ни столбца тяги | Системы подвесов |
| Подводные аппараты и инспекция | Герметичная двунаправленная тяга на указанной глубине | Тяга на швартовке, класс глубины, шина | Подводные движители | 7-25 kgf тяги на швартовке, 0-350 m, 36-48 V | Нет ни KV, ни столбца момента | Движители ROV |
Диапазоны — это размах значений, зафиксированных по каждой категории в английском наборе товаров: номинальный и пиковый момент как опубликованы, отношения и люфт как опубликованы и в единице, которую фильтр платформы представляет как градусы, тяга, хранящаяся в записи в граммах и показанная здесь как зафиксирована, и число ячеек, указанное как последовательные ячейки, а не вольты. Тяга и момент — разные выходные величины, и они не пересчитываются друг в друга без пропеллера и рабочей точки. Последний столбец называет тот столбец, который в каждой категории неполон или отсутствует, потому что этот пробел ограничивает, какие сравнения можно завершить по одной лишь записи.
Первая закономерность в том, что связывающее ограничение и определяющая характеристика обычно не одно и то же, и именно в разрыве между ними выбор идёт не туда. Рама мультикоптера связана тягой на единицу массы, но определяет её число ячеек, потому что блок фиксирует рабочую точку, и затем KV приходится согласовывать с пропеллером, который вращается с полезной скоростью. Шарнир робота связан длительным моментом, но определяет его передаточное число, потому что именно отношение превращает малый двигатель в большой момент и одновременно решает, может ли шарнир быть обратимым. Прочитать ограничение, а затем купить по цифре, которая красуется в заголовке, — самый распространённый способ довести короткий список до неверного вывода.
Вторая закономерность в том, что полнота записи следует за категорией, а не за производителем. Каждый мотор для БПЛА в категории фиксирует сопротивление обмотки и число ячеек, и лишь половина фиксируют пиковый ток. Каждый роботизированный актуатор и каждый актуатор квазипрямого привода фиксирует отношение, а значение люфта зафиксировано у 15 из 18 актуаторов и у всех трёх изделий квазипрямого привода. Движители фиксируют тягу, глубину, шину и массу и ничего больше в электрическом направлении или направлении момента. Эти закономерности — свойство того, по чему задаётся каждая категория, поэтому короткий список, пересекающий категории, всегда будет иметь пустые ячейки, и правильный ответ — назвать их до проектного обзора, а не интерполировать между ними.
Третья закономерность в том, где категории пересекаются, потому что именно там две линии рассуждений приводят к одному и тому же изделию. Шарнир гуманоида или экзоскелета можно построить из безрамного комплекта с драйвером, поставляемым проектом, из герметичного роботизированного актуатора или из низкоредукторного изделия квазипрямого привода, и все три встречаются у одних и тех же платформ. Решающий вопрос между ними — не момент (все три можно найти с сопоставимым выходом), а то, какую часть интеграции проект намерен взять на себя: комплект означает проектирование корпуса, вала, подшипников, обратной связи и драйвера; герметичный актуатор — проектирование крепления и шины; изделие квазипрямого привода — выбор между фиксированным отношением 8:1 и более широким. Чтение одного и того же шарнира через Экзоскелеты и через Четвероногие роботы группирует изделия по-разному по той же причине, и сравнение двух группировок со страницей категории часто и решает вопрос об архитектуре.
Как выбрать подходящий BLDC-двигатель: пошаговое руководство
Пять шагов охватывают весь путь выбора BLDC-двигателя, и они работают именно в таком порядке, потому что каждый сужает поле для следующего, не заставляя пересматривать уже принятое решение.
Начинать с режима работы, а не с момента
Запишите, что от машины требуется, прежде чем смотреть хотя бы на один двигатель: удерживается ли нагрузка, перемещается один раз или циклически повторяется минутами; меняет ли шарнир направление непрерывно; вращается ли вал быстро под лёгкой нагрузкой или медленно под тяжёлой. Режим решает, какой столбец связывающий, и решает это до того, как сравнено хоть одно изделие. Режим, удерживающий нагрузку минутами, требует номинального значения; режим, кратковременно разгоняющий массу, можно рассчитывать по пиковому. Путаница между ними — та ошибка, к которой приглашает опубликованное пиковое значение, потому что пик всегда больше и внушительнее и никогда не является тем, на что можно опереться в длительном режиме.
Зафиксировать шину и рабочую точку
Определите блок или источник питания до составления короткого списка, потому что шина задаёт диапазон скоростей и отсеивает кандидатов так же жёстко, как момент. Там, где проект ещё итерируется, категория, фиксирующая окно, а не фиксированное число, ценнее той, что фиксирует точку: моторы для БПЛА включают изделия, зафиксированные на 3-6S, 4-8S и 12-24S, поэтому программа испытаний при более низком напряжении не обязательно вынуждает менять двигатель. Там, где зафиксированное значение — число ячеек, относитесь к нему как к количеству и переводите только по указанному соглашению о химии ячеек, никогда не так, будто это число в вольтах.
Свести к исполнениям, которые способны это обеспечить
Когда режим и шина зафиксированы, поле сводится к категориям, чья выходная величина соответствует применению: момент на валу, тяга от пропеллера, плавность на низкой скорости или герметичная тяга на глубине. Внутри выбранной категории фильтруйте по одному-двум столбцам, которые режим сделал связывающими: номинальный момент и отношение для шарнира, максимальная тяга и масса для рамы, номинальный момент и напряжение для стабилизированной оси. Это тот шаг, на котором инструмент Подбор делает большую часть работы, потому что фильтры построены из тех же зафиксированных столбцов, которые показывают страницы категорий.
Сравнивать по опубликованным столбцам
Поставьте два-три прошедших отбор изделия рядом в разделе Сравнение продуктов и сравнивайте только то, что действительно зафиксировано. Там, где столбец пуст у одного кандидата и заполнен у другого, сравнение по этому столбцу завершить нельзя, и этот факт принадлежит заметкам, а не заполняется допущением. Там, где значение производное — плотность момента, суммарная тяга по набору, ток, вытекающий из значения мощности и номинального напряжения шины, — помечайте его как производное, потому что производное число, перенесённое дальше как зафиксированное, — это то место, где установка идёт не так.
Закрыть пробелы до принятия обязательств
Перечислите все столбцы, которые запись оставляет пустыми для изделий из короткого списка, и задайте эти вопросы производителю до того, как деталь будет заказана: непрерывный номинальный показатель там, где режим его требует; пиковый ток там, где нужно рассчитать жгут; количество каналов обратной связи там, где шарниром нужно управлять точно; класс глубины с запасом там, где аппарат погружается. Эти пробелы — не дефект изделий, а свойство того, что публикует каждая категория, и цена их закрытия — вопрос производителю, а не перепроектирование.
- Сначала опишите профиль режима — удержание, однократное перемещение или цикл — и решите, какое значение связывающее: номинальное или пиковое.
- Определите шину раньше двигателя и относитесь к зафиксированному числу ячеек как к количеству последовательных ячеек, а не как к вольтам.
- Сведите выбор к категории, чья выходная величина соответствует применению, затем фильтруйте по одному-двум столбцам, которые режим сделал связывающими.
- Сравнивайте только те столбцы, которые опубликованы по всему короткому списку, и зафиксируйте, какие столбцы пусты.
- Выводите плотность момента только относительно указанного значения момента и указанной единицы и помечайте каждое производное значение как производное.
- Проверьте, несёт ли запись окно режима вместе со значением мощности, и никогда не рассматривайте значение за 180 s как непрерывный номинальный показатель.
- Рассчитывайте жгут, разъём и драйвер по зафиксированному пиковому току там, где он есть, а его отсутствие считайте открытым вопросом.
- Запишите каждый пустой столбец для изделий из короткого списка, чтобы документация испытаний производителя могла закрыть их до того, как выбор будет окончательным.
Основные применения BLDC-двигателей в 2026 году
Одна и та же электромагнитная машина приходит в работу через кластеры применений, ограничения которых различаются достаточно, чтобы акцент в характеристиках между ними смещался. Страницы ниже группируют зафиксированные соответствия по платформе, а не по характеристикам, и именно совместное чтение двух из них часто и определяет архитектуру.
Шарниры и манипуляторы роботов
Это кластер, где момент на валу — весь вопрос и где большую часть решений принимает отношение. Шарниру, которому нужно удерживать нагрузку против силы тяжести, нужно номинальное значение, а шарниру, который непрерывно меняет направление, нужно знать, сколько тепла создаёт такой режим. Группировки Модули суставов и Руки коллаборативных роботов стягивают одни и те же актуаторы в разные короткие списки: первая — по функции шарнира, вторая — по архитектуре руки, а руководство по роботизированным актуаторам проходит тот же диапазон через отношение и обратную связь, а не через применение.
Мобильные, шагающие и носимые платформы
Здесь ограничение смещается с момента на массу, потому что актуатор несётся на конце звена и каждый грамм там разгоняется на каждом шаге. В этом кластере преобладают безрамные комплекты именно поэтому: корпус и подшипники можно спроектировать в само звено, а не добавлять к нему, а низкоредукторные изделия квазипрямого привода появляются там, где шарнир должен подаваться под носителя или под поверхность ходьбы, а не сопротивляться им. Группировки Гуманоидные роботы, Четвероногие роботы, Экзоскелеты и Реабилитационные роботы охватывают четыре варианта, а руководство по безрамным моментным двигателям охватывает сторону комплектов в том же решении.
Рамы, которые должны держаться в воздухе
Кластеры силовых установок разделяются по тому, как раме предстоит летать, а не только по тяге. Мультикоптер, удерживающий высоту, связан тягой и тепловым запасом; самолётной модели, связанной КПД на крейсерском режиме, нужно низкое сопротивление обмотки и крупный медленный пропеллер; FPV-раме, связанной откликом, нужны высокий KV и малая масса. Группировки Тяжелогрузные дроны, VTOL-дроны, Промышленные БПЛА, Инспекционные БПЛА и Аэрофотосъёмочные БПЛА охватывают сторону мультикоптеров, тогда как FPV-гоночные дроны, Модели самолётного типа и Сельскохозяйственные БПЛА охватывают остальные. Там, где перевозится человек, а не полезная нагрузка, ограничение меняет форму полностью, и руководство по силовым установкам пилотируемых аппаратов разбирает случай отказа, который из этого следует.
Стабилизация и наведение камер
Стабилизированная ось — единственное место, где плавность важнее момента. Мотор для подвеса намотан на низкую скорость, ничем не редуцирован и выбирается по тому, насколько мало он возмущает изображение, которое удерживает, что ставит номинальный момент и напряжение впереди KV в решении. Группировка Системы подвесов собирает зафиксированные соответствия, а руководство по моторам для подвесов проходит тот же диапазон со стороны низкоскоростного прямого привода.
Подводные аппараты и инспекция
Под водой среда меняет всё, что над ней: изделие герметично, тяга двунаправленна, а характеристика, которая отсеивает кандидатов, — это глубина, а не момент. Категория фиксирует два класса глубины, 30 m и 350 m, и этот единственный столбец решает больше в архитектуре аппарата, чем значение тяги, потому что систему уплотнения нельзя улучшить в поле. Группировка Движители ROV охватывает рабочие аппараты, а руководство по подводным движителям сравнивает те же изделия по семействам DW и SW.
Частые вопросы
QBLDC-двигатель и бесколлекторный двигатель — это одно и то же?
Да. BLDC — это просто сокращение от brushless DC, и этот термин описывает ту же конструкцию: ротор с постоянными магнитами, статор с обмоткой и электронный драйвер, выполняющий коммутацию. Родственный термин «синхронная машина с постоянными магнитами» описывает ту же физическую компоновку со стороны теории управления, и разница между двумя названиями — вопрос соглашения, а не конструкции. Оба зафиксированы здесь в одних и тех же семи категориях и различаются тем, на какой выход построено каждое исполнение, а не тем, какое название к нему применено.
QОзначает ли более высокий KV более качественный двигатель?
Нет. KV описывает скорость без нагрузки, которую даёт обмотка на вольт, поэтому она описывает, где оказывается рабочая точка, а не то, насколько машина способна. По категориям здесь она идёт от 9.3 до 2150 KV, и низкие значения принадлежат крупным медленно вращающимся задачам, а высокие — малым пропеллерам, вращающимся быстро. Двигатель с высоким KV — правильный ответ на вопрос о скорости вала и неправильный ответ на вопрос о моменте, а сравнение двух двигателей только по KV сравнивает два ответа на разные вопросы.
QКакую характеристику следует проверять первой?
Выходную величину — момент на валу, тягу от пропеллера, плавность на низкой скорости или герметичную тягу на глубине, — потому что она отсеивает целые категории до того, как сравнено хоть одно изделие. После этого режим решает, какое значение связывающее — номинальное или пиковое, — а шина определяет, какие кандидаты остаются в списке. Работа в таком порядке обычно оставляет короткий список из двух-трёх изделий в каждой категории, а не список, пересекающий все семь.
QПочему в некоторых записях указана нижняя граница, а не значение тяги?
Потому что именно так значение и было опубликовано. Движители SW7, SW12 и SW17 зафиксированы как минимум 7, 12 и 17 kgf максимальной тяги на швартовке, тогда как DW10, DW15, DW20 и DW25 зафиксированы как единое значение 10, 15, 20 и 25 kgf. Сохранение различия между порогом и значением полезнее, чем его округление, поскольку пороговое значение говорит проектировщику, что зафиксированное число — это нижняя граница характеристики, а не её середина.
QЯвляется ли значение мощности за 180 s непрерывным номинальным показателем?
Нет. Значение, измеренное за окно 180 s, — это утверждение о том, как долго изделие удерживало эту мощность на испытательном стенде, что является полезным указанием на тепловую способность и не определением того, что можно удерживать бесконечно. Моторы для БПЛА фиксируют значения мощности от 380 W до 8580 W за это окно, а моторы для дронов — от 250 W до 2100 W, тогда как категории приводов и подвесов не фиксируют мощность вовсе. Там, где режиму нужна длительная рабочая точка, это значение должно прийти из документации испытаний производителя.
QНужны ли бесколлекторным двигателям энкодер или датчики Холла?
Не всегда, но драйверу откуда-то нужно положение ротора. Двигатель с датчиками Холла сообщает его напрямую и способен создавать момент с места; двигатель без них выводит его из противо-ЭДС вращающегося ротора, что хорошо работает, когда вал движется, и не даёт ничего для чтения, когда он неподвижен. Эта платформа фиксирует, какую схему использует изделие, в самом его названии: RO40 KV140 Lite и RO50 KV108 Lite зафиксированы без датчиков Холла, а RO60 KV115, RO80 KV105 и RO100 KV55 Standard — с ними, и там, где драйвер интегрирован, способ управления также зафиксирован, а не оставлен на предположение.
QМожет ли одно применение обслуживаться более чем одной категорией?
Часто, и именно в этом пересечении и живёт решение об интеграции. Носимый или гуманоидный шарнир можно построить из безрамного комплекта «статор-ротор» с драйвером, поставляемым проектом, из герметичного роботизированного актуатора или из низкоредукторного модуля квазипрямого привода, и все три зафиксированы у одних и тех же платформ. Решающий вопрос — не момент, поскольку сопоставимые выходы есть в каждом случае, а то, какую часть проектирования корпуса, вала, подшипника, обратной связи и драйвера проект намерен взять на себя. Сравнение одного и того же шарнира через две разные группировки применений обычно и делает этот выбор явным.
Официальные источники
Производители, чьи изделия здесь зафиксированы, публикуют данные испытаний и документацию, которые записи не воспроизводят: среди них непрерывные номинальные показатели, данные о КПД, тяга в режиме висения и количество каналов обратной связи. CubeMars публикует свои безрамные линейки и линейки актуаторов через официальный сайт CubeMars, а T-Motor — свою линейку силовых установок через официальный сайт T-Motor и свой официальный магазин. Там, где запись оставляет столбец пустым — непрерывный номинальный показатель в любом месте зафиксированного диапазона, пиковый ток у большинства моторов для БПЛА и дронов, значение KV у движителей, значение мощности у категорий приводов и стабилизации, — это те страницы, где пробел нужно закрыть до заказа детали.
Куда двигаться дальше
Чтение до этого места даёт короткий список, а не решение, и три инструмента превращают этот список в решение. Каждое изделие, рассмотренное здесь, находится в одной из семи категорий раздела Продукция, кандидатов можно сузить по зафиксированным столбцам в разделе Подбор, а два-три изделия можно поставить друг против друга в разделе Сравнение продуктов. Сторона применений того же решения собрана в группировках Модули суставов и рамах, которые упорядочивают зафиксированные соответствия по платформе, а не по характеристикам.
Четыре существующих руководства расширяют тему в стороны. Полное руководство по BLDC-двигателям излагает семь исполнений как таксономию для тех, кому нужны типы до рабочего процесса. Руководство по роботизированным актуаторам и Руководство по квазипрямому приводу подробно разбирают две категории со стороны шарниров, а Руководство по моторам для БПЛА делает то же для линейки силовых установок, где организующими идеями являются KV, тяга и масса.
Коротко: сначала зафиксируйте выходную величину, затем режим, затем шину; сравнивайте только те столбцы, которые опубликованы по всему короткому списку; относитесь к каждому пиковому значению как к обещанию об окне, а не о способности; и запишите пустые столбцы, чтобы их можно было закрыть до заказа детали. На этом зафиксированном диапазоне такая последовательность обычно приводит шарнир к герметичному актуатору или низкоредукторному модулю, звено — к безрамному комплекту, раму — к двигателю силовой установки, подобранному по числу ячеек и пропеллеру, а герметичный аппарат — к классу глубины, который его система уплотнения действительно способна выдержать.







