
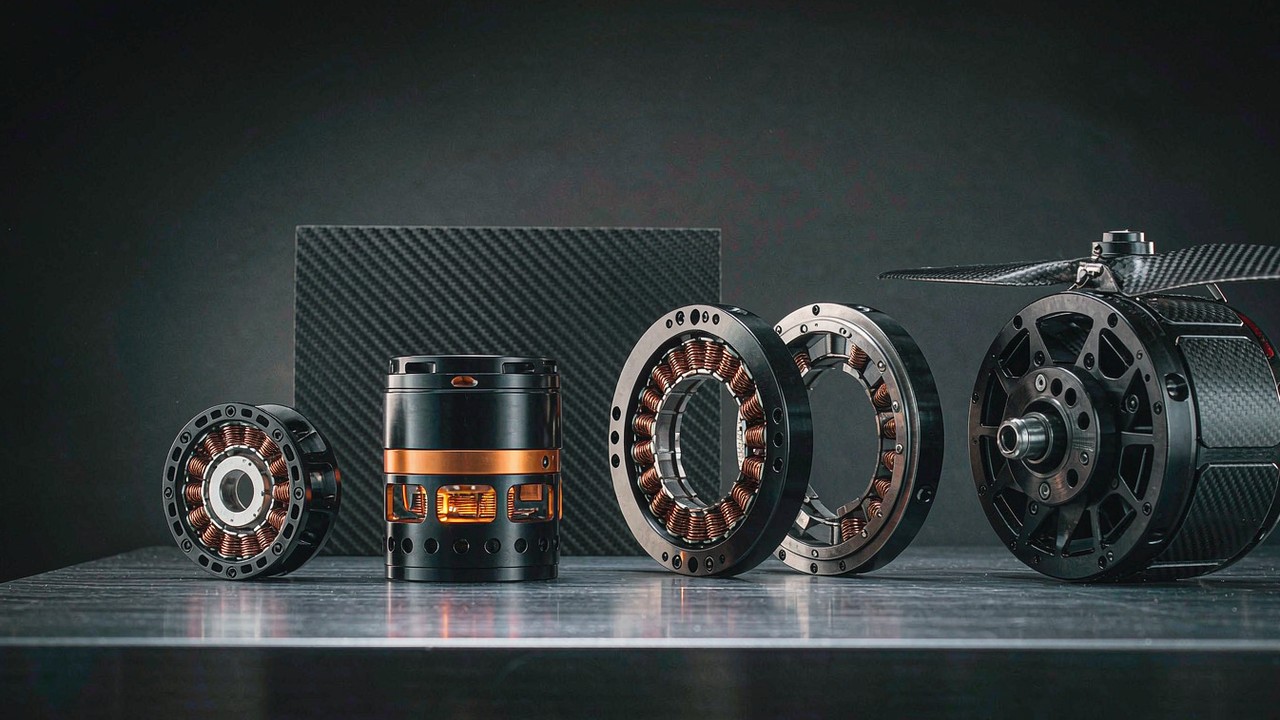
Un moteur BLDC est un moteur à courant continu sans balais : un rotor à aimants permanents, un stator bobiné et un contrôleur électronique qui assure la commutation que les balais remplissaient auparavant. Cette seule substitution explique pourquoi les moteurs sans balais équipent aujourd'hui des articulations de robots, des cellules multirotors, des nacelles de caméra et des propulseurs sous-marins : aucune brosse à user, aucun collecteur à faire arquer, et le couple produit par la machine peut être façonné par logiciel plutôt qu'accepté comme une courbe figée. C'est aussi pourquoi « moteur BLDC » a cessé de désigner une seule décision d'achat. Le même principe électromagnétique arrive sur le marché sous forme de kit stator-rotor frameless, d'actionneur intégré étanche, d'outrunner de propulsion, de moteur de nacelle à basse vitesse et de propulseur qualifié en profondeur, et ces ensembles sont enregistrés dans sept catégories de produits dont les colonnes de spécification diffèrent autant que leurs formes mécaniques. Ce guide couvre la manière dont la machine produit son couple, les colonnes de spécification qui décident d'une sélection pour 2026-2027, les évolutions déjà visibles dans ce que publient les enregistrements, une séquence de sélection en cinq étapes et les classes d'application qui mettent chaque ensemble en service.
Chaque chiffre ci-dessous provient de la fiche produit correspondante plutôt que d'une estimation. Lorsqu'une valeur est calculée à partir de valeurs enregistrées — un rapport, un total ou un chiffre impliqué par la chimie des cellules — elle est signalée comme dérivée à l'endroit où elle apparaît. Lorsqu'une fiche ne porte aucune valeur, l'écart est nommé au lieu d'être comblé à partir d'un modèle voisin, et les catégories dans lesquelles une colonne est structurellement absente sont signalées, car savoir quelle colonne manque fait partie du choix. Les liens de catégorie et d'application mènent aux pages qui regroupent les correspondances enregistrées ; la section Produits est organisée en sept catégories, et les outils Sélection et Comparaison travaillent à partir des mêmes colonnes enregistrées.
Réponse rapide
La première question dans la sélection d'un moteur sans balais n'est pas de savoir quel moteur est le meilleur, mais ce que la sortie doit être. On demande à une articulation un couple sur un arbre, à une cellule une poussée fournie par une hélice, à une caméra stabilisée une régularité à une vitesse proche de zéro, et à un véhicule sous-marin une poussée qui résiste à la pression. Ces quatre exigences sont satisfaites par quatre machines conditionnées différemment, et une fois la convention de sortie fixée, la majeure partie de la présélection est déjà décidée.
Là où la sortie est un couple sur une articulation, les candidats se trouvent dans les Actionneurs robotisés, où la fiche porte un couple nominal de 1.3 Nm à 74 Nm et un rapport de réduction de 6:1 à 64:1, ou dans les Actionneurs QDD, où les trois unités enregistrées utilisent le même rapport 8:1 et la même valeur de jeu de 0.15, si bien que le couple nominal est la seule véritable variable. Là où la machine doit être intégrée dans une structure existante plutôt que boulonnée sur elle, les Moteurs couple frameless fournissent les mêmes pièces électromagnétiques sans carter, de 20 g à 710 g.
Là où la sortie est une poussée, le choix se scinde selon l'échelle. Les Moteurs pour UAV enregistrent une poussée de 1220 g à 101449 g sur des bus de 3S à 24S, et les Moteurs pour drones une poussée de 351 g à 9749 g sur des bus de 2S à 12S, si bien que la frontière entre les deux catégories se trace à la masse et au nombre de cellules plutôt qu'à la seule poussée. Là où la sortie est un pointage régulier, les Moteurs de nacelle enregistrent un couple nominal de 0.08 Nm à 3 Nm sous 12 V à 24 V, sans réducteur sur le trajet. Là où la sortie doit résister à l'eau, les Propulseurs sous-marins enregistrent 7 kgf à 25 kgf de poussée maximale au point fixe, pour des profondeurs nominales de 30 m ou 350 m.
Deux mises en garde accompagnent ces quatre cas. Une valeur de pointe est un énoncé de courte durée plutôt qu'une capacité continue, et aucune catégorie présentée ici ne publie de puissance ni de couple en régime indéfini. Et un maximum publié est un plafond issu d'une condition d'essai, non un point de fonctionnement : une conception qui se tient près de sa marge doit donc combler l'écart à partir des données d'essai du fabricant plutôt qu'à partir du chiffre de tête.
Qu'est-ce qu'un moteur BLDC et comment fonctionne-t-il ?
La machine elle-même est simple, et presque tout le comportement d'un moteur sans balais découle d'une seule conséquence de la suppression des balais : le courant doit être commuté par quelque chose à l'extérieur du moteur, et cet élément doit savoir ce que fait le rotor.
Le rotor suit un champ créé par le contrôleur
Le stator porte des bobines disposées en phases, et le contrôleur alimente ces phases dans un ordre défini. Chaque étape d'alimentation produit un champ magnétique orienté dans une direction donnée, et le rotor à aimants permanents tourne pour s'y aligner. Faire avancer la séquence fait tourner le champ, et le rotor suit en continu. Toute la commande moteur est donc une question de savoir quand commuter et quelle quantité de courant injecter, et ces deux éléments se règlent dans l'électronique plutôt que dans la machine. C'est la raison structurelle pour laquelle la courbe de couple d'un moteur sans balais peut être façonnée par logiciel : le contrôleur n'est pas un collecteur figé, c'est un participant actif, et la qualité de la commutation décide de la régularité de la sortie et de la part de chaleur du bobinage transformée en travail utile.
Le contrôleur doit savoir où se trouve le rotor
Commuter une phase au mauvais moment produit un couple dans la mauvaise direction : le contrôleur a donc besoin de la position du rotor. Deux approches sont couramment utilisées, et la différence apparaît dans le nommage des produits. Un moteur équipé de capteurs à effet Hall rapporte la position directement et peut développer du couple à l'arrêt, ce qui compte lorsqu'une charge doit être maintenue ou démarrée sous l'effet de la gravité. Un moteur qui en est dépourvu déduit la position de la force contre-électromotrice générée par le rotor en rotation, ce qui est plus simple et fonctionne bien une fois l'arbre en mouvement, mais n'offre rien à lire lorsqu'il est immobile. La distinction est enregistrée plutôt que sous-entendue : les CubeMars RO40 KV140 Lite et RO50 KV108 Lite sont nommés sans capteurs à effet Hall, tandis que les RO60 KV115, RO80 KV105 et RO100 KV55 Standards sont nommés avec capteurs à effet Hall, si bien que le choix est visible avant même d'ouvrir une colonne de spécification.
Lorsqu'un variateur est intégré au produit plutôt que laissé à l'intégrateur, la fiche précise aussi la méthode de commande. La commande vectorielle (FOC) est enregistrée sur les moteurs frameless qui embarquent un variateur, sur les actionneurs robotisés, sur les moteurs de nacelle et sur les trois actionneurs QDD — 31 enregistrements dans le jeu anglais. Cela mérite d'être relevé, car la méthode de commande devient un fait produit plutôt qu'une hypothèse d'intégration.
Inrunner et outrunner : la même machine, aimants déplacés
Les deux dispositions mécaniques ne diffèrent que par l'endroit où se trouve la masse tournante. Dans un inrunner, les aimants tournent à l'intérieur d'un stator fixe, ce qui convient aux petits diamètres et aux vitesses élevées ; la série CubeMars RI est construite ainsi, et les noms de produits le disent — RI50 KV100, RI60 KV120, RI70 KV95, RI80 V2.0 KV75 et RI100 KV105 sont tous enregistrés comme moteurs couple frameless inrunner. Dans un outrunner, les aimants sont portés par une cloche qui tourne à l'extérieur du stator, ce qui offre un rayon de couple plus grand à masse égale et convient aux hélices qui tournent lentement et tirent fort ; tout le versant UAV et drone du site est construit ainsi. La série RO au sein de la catégorie frameless est la contrepartie à rotor externe de la série RI, si bien que les deux architectures sont représentées dans une même catégorie et peuvent être comparées directement.
Ce que la suppression des balais déplace ailleurs
Un moteur à balais s'use au collecteur et aux balais, et cette usure constitue le poste de maintenance. Un moteur sans balais déplace la charge équivalente dans le variateur : l'électronique assume désormais la fonction de commutation, la synchronisation doit être correcte sur toute la plage de vitesse, et le moteur ne peut pas fonctionner du tout sans elle. Pour une sélection, cela change ce qu'il faut spécifier. Un moteur à balais pouvait se choisir sur le seul couple et la seule tension ; un moteur sans balais fait entrer un variateur, une méthode de commande, une organisation du retour d'information et une limite thermique dans la même décision, et lorsque le variateur est intégré au produit, ces éléments deviennent des colonnes de la fiche plutôt que des hypothèses de note de conception.
Les spécifications clés d'un moteur BLDC qui décident d'une sélection
Six groupes de valeurs portent la quasi-totalité d'une sélection de moteur sans balais, et ils ne se comportent pas de la même manière dans chaque catégorie. Trois d'entre eux sont publiés presque partout ; les trois autres le sont de façon sélective, et ceux qui sont absents déterminent ce qui peut être comparé.
Le KV, qui fixe la vitesse produite par un bus donné
Le KV est la vitesse à vide que la machine atteint par volt de tension de bus appliquée : il décrit donc un bobinage plutôt qu'une qualité. Sur l'ensemble du site, il couvre une large plage pour cette raison précise : 55 à 600 sur les moteurs frameless, 41 à 170 sur les actionneurs robotisés, 29 à 700 sur les moteurs pour UAV, 180 à 2150 sur les moteurs pour drones, 9.3 à 255 sur les moteurs de nacelle et 30 à 80 sur les actionneurs QDD. C'est la structure de ces nombres qui est utile. Les valeurs de KV faibles correspondent aux services à couple élevé, de grande taille et lents, et les valeurs élevées aux petites hélices tournant vite : comparer deux moteurs sur le seul KV revient donc à comparer deux réponses à des questions différentes. Une catégorie ne comporte aucune colonne de ce type : aucun propulseur sous-marin ne porte de valeur de KV, car ces produits se spécifient sur la poussée et la profondeur plutôt que sur la vitesse d'arbre.
Couple nominal et couple de pointe : deux promesses différentes
Le couple nominal est ce que la machine peut maintenir dans ses limites thermiques, et le couple de pointe ce qu'elle peut produire brièvement. Les deux sont très éloignés partout où un réducteur est présent, et c'est là que la distinction prend tout son sens. Les actionneurs robotisés enregistrent un couple nominal de 1.3 Nm à 74 Nm contre un couple de pointe de 4.1 Nm à 222 Nm ; les actionneurs QDD enregistrent 5 Nm à 55 Nm en nominal contre 12.5 Nm à 170 Nm en pointe ; les moteurs de nacelle enregistrent 0.08 Nm à 3 Nm en nominal contre 0.28 Nm à 7.7 Nm en pointe. Dans chacune de ces paires, la valeur de pointe est le nombre le plus élevé et celui qu'un titre mettrait en avant, et c'est aussi pourquoi un service soutenu ne peut pas s'appuyer dessus. Lorsqu'un service maintient une charge pendant des minutes plutôt que des instants, c'est la valeur nominale qui décrit la machine.
La densité de couple, et la masse par laquelle on la divise
La densité de couple est une valeur dérivée — couple divisé par la masse — et elle n'a pas de sens si la valeur de couple et l'unité ne sont pas toutes deux précisées. Une valeur de pointe divisée par une masse hors câble donne un nombre sur lequel aucun service soutenu ne peut être planifié. L'étendue de masse au sein d'une même catégorie est assez large pour que la distinction ne soit pas théorique : les moteurs frameless vont de 20 g à 710 g, les actionneurs robotisés de 190 g à 1396 g et les actionneurs QDD de 260 g à 1400 g, et dans cette dispersion, une conception qui recherche la masse la plus faible à l'extrémité distale d'un membre fait un calcul différent de celle qui recherche le couple le plus élevé sur une embase fixe. La colonne de masse comporte aussi une convention qu'il vaut la peine de connaître : lorsqu'un fabricant indique une masse hors câble, la fiche maintient les deux valeurs distinctes. Quatre moteurs pour UAV portent les deux valeurs, et l'écart est réel : le MN3110 KV470 est enregistré à 98 g avec son câble et 80 g sans, le MN3510 KV360 à 117 g et 97 g, le MN4014 KV400 à 171 g et 150 g, et l'U5 KV400 à 195 g et 156 g. Lire la mauvaise colonne décale un budget de masse de jusqu'à 20 % sur ces unités.
Tension de bus, courant et résistance de bobinage
La tension de bus fixe le haut de la plage de vitesse et détermine aussi la liste des candidats, car un moteur bobiné et qualifié pour un nombre de cellules donné ne peut pas passer à un autre pack sans changer son point de fonctionnement. Le site enregistre le bus selon deux conventions non interchangeables : en nombre de cellules pour les catégories de propulsion, où les moteurs pour UAV couvrent 3S à 24S et les moteurs pour drones 2S à 12S, et en tension pour le reste, où les moteurs frameless enregistrent 16 V à 48 V, les actionneurs robotisés et QDD 24 V à 48 V, les moteurs de nacelle 12 V à 24 V et les propulseurs 36 V à 48 V. Un nombre de cellules est un compte d'éléments en série, non une tension, et 24S correspond à environ 88.8 V uniquement selon la convention standard de 3.7 V par cellule — une valeur dérivée, et une convention plutôt qu'une spécification de moteur.
Le courant est ce que ressent un conducteur : c'est donc la valeur qui dimensionne les conducteurs, les connecteurs et le variateur. Les moteurs pour UAV enregistrent un courant de pointe de 16 A à 210 A, les moteurs pour drones de 23 A à 75 A et les actionneurs robotisés de 5 A à 32 A, mais la complétude de cette colonne varie fortement. Chaque moteur pour UAV enregistre une résistance de bobinage — 17 mΩ à 194 mΩ sur l'ensemble de la catégorie — alors que seulement la moitié d'entre eux enregistrent un courant de pointe, ce qui signifie que les pertes cuivre à courant donné peuvent être estimées pour des unités dont la tenue en courant n'est pas publiée. C'est une comparaison à mener avec prudence, qui ne peut pas être tranchée à partir de la seule fiche.
Résolution du retour d'information, rapport de réduction et jeu
Ces trois colonnes n'existent que là où il y a quelque chose à mesurer ou à réduire : elles apparaissent donc dans les catégories d'actionnement et sont absentes des catégories de propulsion. Le rapport de réduction est enregistré de 6:1 à 64:1 sur les actionneurs robotisés et à un 8:1 fixe sur les trois unités QDD, et le rapport est la plus grande influence sur le comportement d'une articulation : un rapport élevé achète du couple et perd de la transparence, un rapport faible garde l'articulation facile à rétroentraîner et demande plus de courant au moteur. Le jeu est enregistré entre 0.15 et 0.55 sur les actionneurs et à 0.15 sur les unités QDD, dans l'unité que le filtre du site présente en minutes d'arc, et c'est la colonne qui décide si une articulation peut tenir une position avec précision. La résolution du retour d'information est indiquée dans la description produit plutôt que dans une colonne numérique, et elle varie entre des modèles qui se ressemblent : l'AK70-10 KV100 est décrit comme associant son étage 10:1 à un unique codeur magnétique 14 bits, l'AKA10-9 KV60 à un unique codeur magnétique 16 bits, tandis que l'AK10-9 V2.0 et V3.0 et l'AK70-9 V3.0 sont décrits comme portant des codeurs doubles. Des noms similaires, des organisations de retour différentes : c'est donc une colonne à lire modèle par modèle plutôt que famille par famille.
La fenêtre de service est une colonne, pas une note de bas de page
Une valeur de puissance n'est utile que si la fenêtre sur laquelle elle a été mesurée est précisée. Les catégories de propulsion enregistrent exactement cela : 12 moteurs pour UAV sur 14 et 10 moteurs pour drones sur 14 portent une puissance maximale annoncée sur une fenêtre de 180 s, et les valeurs vont de 380 W à 8580 W côté UAV et de 250 W à 2100 W côté drone, un ensemble plus restreint portant un courant continu maximal sur la même fenêtre. Les catégories d'actionnement et de stabilisation n'enregistrent aucune valeur de puissance. Lus ensemble, ces deux faits disent quelque chose qu'un titre ne peut pas dire : une valeur sur 180 s est un énoncé thermique relatif à un essai, non une valeur nominale, et là où aucune valeur n'est publiée, le comportement soutenu de la machine n'est pas documenté du tout dans la fiche. Une sélection qui a besoin d'un point de fonctionnement continu doit l'obtenir auprès du fabricant plutôt que de l'extrapoler à partir d'une pointe.
Innovations 2026-2027 dans la technologie d'actionnement BLDC
La façon la plus utile de lire l'état actuel de la technologie est de regarder ce que les fiches ont commencé à publier. Trois évolutions sont visibles dans les colonnes elles-mêmes, et ce sont des évolutions de ce qu'un acheteur peut spécifier plutôt que d'électromagnétisme.
L'électronique de commande est entrée dans l'actionneur
Le changement le plus net est que le variateur a cessé d'être une décision séparée. Lorsque le produit en intègre un, la fiche précise désormais la méthode de commande : la commande vectorielle est enregistrée sur les trois actionneurs QDD, sur 14 des 18 actionneurs robotisés, sur 7 des 8 moteurs de nacelle et sur 7 des 12 moteurs frameless, les unités frameless restantes étant des kits stator-rotor qui laissent le variateur à l'intégrateur. C'est une véritable césure du marché plutôt qu'un détail : une unité étanche avec variateur intégré se sélectionne sur le couple, le bus et l'interface, tandis qu'un kit doit être apparié à un variateur fourni par l'intégrateur, et les deux arrivent avec des modes de défaillance différents. La conséquence pratique pour 2026-2027 est que la méthode de commande appartient à la présélection aux côtés du couple, car deux produits au même couple et au même rapport peuvent ne pas être interchangeables une fois des variateurs en jeu.
La résolution du retour est devenue un fait de sélection publié
Il y a quelques années, le retour d'information était un détail de niveau système. Dans les fiches actuelles, c'est un fait de niveau produit, cité au même niveau que le couple : un unique codeur magnétique 14 bits sur un actionneur, un unique codeur magnétique 16 bits sur un autre, des codeurs doubles sur un troisième, le tout au sein de la même famille nominale et de la même bande de rapport de réduction. Ce que cela achète, c'est une articulation dont la position peut être commandée et vérifiée plus finement, ce qui rend possibles la commande en effort et l'interaction souple. Ce que cela coûte, c'est que le nombre et la résolution doivent être lus modèle par modèle : un nom de famille n'est pas une promesse en matière de retour, et l'AK70-10 KV100, l'AKA10-9 KV60, l'AK10-9 V2.0 et l'AK70-9 V3.0 couvrent à eux tous les trois arrangements.
Le bus est monté tandis que le rapport descendait
Deux directions sont visibles en même temps. Du côté de la propulsion, le bus est monté : au sein de la catégorie UAV, la fenêtre enregistrée atteint 24S sur les unités lourdes, alors que la même catégorie contient aussi des moteurs conçus pour des cellules de 3S à 6S, et un nombre de cellules plus élevé permet un courant plus faible pour une même puissance, ce qui réduit les pertes cuivre à évacuer d'un moteur lourd. C'est pourquoi la colonne devenue utile à lire aux côtés du bus est la résistance de bobinage, publiée pour chaque moteur pour UAV de la catégorie. Du côté de l'actionnement, le rapport a baissé : les trois unités QDD se situent toutes à 8:1 avec une valeur de jeu de 0.15, face à une catégorie d'actionneurs robotisés qui couvre encore 6:1 à 64:1. Un rapport plus faible à couple de sortie égal signifie un moteur plus grand et plus lourd fonctionnant à courant plus élevé, et le compromis est la transparence : une articulation qui peut être poussée par l'environnement au lieu de seulement le pousser. Les deux mouvements vont dans le même sens : plus de courant, plus de conception thermique, plus de précision dans les valeurs qui décrivent ce que la machine fait réellement.
Ce que les fiches ne publient toujours pas
Le pendant honnête de ces trois évolutions est ce qui reste non dit, car une sélection 2026-2027 qui suppose l'existence de ces valeurs sera erronée. Aucune catégorie ne publie de régime continu indéfini. Aucune catégorie ne publie de cartographie de rendement : les comparaisons de rendement sur une plage de fonctionnement ne peuvent donc pas être faites à partir de la fiche, seulement au point unique où une valeur mesurée existe. Les propulseurs n'enregistrent ni KV ni colonne de couple : cette catégorie ne peut donc être comparée que sur la poussée, la profondeur, le bus et la masse. Les moteurs pour UAV enregistrent une résistance pour chaque unité mais un courant de pointe pour seulement la moitié d'entre eux, si bien qu'une comparaison des pertes cuivre sur une présélection est souvent incomplète. Et lorsqu'un fabricant exprime une poussée comme borne inférieure plutôt que comme valeur — les propulseurs SW7, SW12 et SW17 sont enregistrés comme au moins 7, 12 et 17 kgf — la fiche le préserve, ce qui est une forme d'honnêteté plus utile qu'un nombre arrondi.
Sept classes d'application et ce que chacune contraint
Le tableau ci-dessous lit les sept catégories à travers l'application que chacune sert et énonce la contrainte qui tranche réellement la sélection. Chaque valeur est telle que publiée dans les fiches produit correspondantes, et la colonne mince ou absente est nommée plutôt que passée sous silence.
| Classe d'application | La contrainte déterminante | La spécification qui la tranche | La catégorie qui y répond | Plage de sortie enregistrée | Là où la fiche est mince | Regroupement |
|---|---|---|---|---|---|---|
| Articulations et manipulateurs robotisés | Couple soutenu sur une articulation qui s'inverse souvent | Couple nominal, rapport de réduction, jeu | Actionneurs robotisés | 1.3-74 Nm nominal, 4.1-222 Nm en pointe, 6:1-64:1 | Aucun régime continu n'est publié | Module articulaire |
| Plateformes humanoïdes, marcheuses et portables | Masse portée à l'extrémité distale d'un membre | Rapport couple/masse au point nominal | Moteurs couple frameless | 0.024-4 Nm nominal de 20-710 g | La densité doit être dérivée, et l'unité précisée | Robot humanoïde |
| Articulations commandées en effort et souples | Transparence, pour que l'articulation puisse être rétroentraînée | Rapport de réduction et jeu | Actionneurs QDD | 5-55 Nm nominal, 12.5-170 Nm en pointe, 8:1, 0.15 de jeu | Le rapport est fixe, seule la plage de couple varie | Bras cobot |
| Cellules multirotors | Poussée à un point de fonctionnement donné, par unité de masse | Poussée maximale, KV, nombre de cellules | Moteurs pour UAV | 1220-101449 g de poussée, 29-700 KV, 3-24S | Le courant de pointe n’est publié que pour seulement la moitié des unités | Drone à forte charge |
| Modèles FPV, à voilure fixe et VTOL | Réactivité à vitesse d'arbre élevée, ou rendement en croisière | KV, résistance de bobinage, masse | Moteurs pour drones | 351-9749 g de poussée, 180-2150 KV, 2-12S | Aucune colonne de couple n'existe | Drone de course FPV |
| Stabilisation et pointage de caméra | Régularité proche de la vitesse nulle, sans réducteur | Bobinage basse vitesse, couple nominal, tension | Moteurs de nacelle | 0.08-3 Nm nominal, 0.28-7.7 Nm en pointe, 12-24 V | Ni rapport ni colonne de poussée | Système de nacelle |
| Véhicules sous-marins et inspection | Poussée bidirectionnelle étanche à une profondeur donnée | Poussée au point fixe, profondeur nominale, bus | Propulseurs sous-marins | 7-25 kgf de poussée au point fixe, 0-350 m, 36-48 V | Ni KV ni colonne de couple | Propulseur ROV |
Les plages correspondent à l'étendue des valeurs enregistrées dans chaque catégorie du jeu de produits anglais : couple nominal et de pointe tels que publiés, rapports et jeu tels que publiés et dans l'unité que le filtre du site présente en minutes d'arc, poussée stockée en grammes dans la fiche et affichée ici telle qu'enregistrée, et nombres de cellules exprimés en éléments en série plutôt qu'en volts. Poussée et couple sont deux conventions de sortie différentes et ne sont pas convertibles sans l'hélice et le point de fonctionnement. La dernière colonne nomme la colonne mince ou absente de chaque catégorie, car cet écart limite les comparaisons qui peuvent être menées à partir de la seule fiche.
Le premier schéma est que la contrainte déterminante et la spécification qui tranche ne sont généralement pas la même chose, et que c'est dans l'écart entre les deux que les sélections se trompent. Une cellule multirotor est contrainte par la poussée par unité de masse, mais la spécification qui la tranche est le nombre de cellules, car le pack fixe le point de fonctionnement et le KV doit ensuite être accordé à une hélice qui tourne à une vitesse utile. Une articulation de robot est contrainte par le couple soutenu, mais la spécification qui la tranche est le rapport de réduction, car c'est le rapport qui transforme un petit moteur en un grand couple et qui décide simultanément si l'articulation peut être rétroentraînée. Lire la contrainte puis acheter sur le chiffre mis en avant est la façon la plus courante pour une présélection d'aboutir à une conclusion erronée.
Le deuxième schéma est que la complétude d'une fiche suit la catégorie plutôt que le fabricant. Chaque moteur pour UAV de la catégorie enregistre une résistance de bobinage et un nombre de cellules, et seulement la moitié enregistre un courant de pointe. Chaque actionneur robotisé et QDD enregistre un rapport, et la valeur de jeu est enregistrée sur 15 actionneurs sur 18 et sur les trois unités QDD. Les propulseurs enregistrent la poussée, la profondeur, le bus et la masse, et rien d'autre sur le plan électrique ou du couple. Ces schémas sont une propriété de ce sur quoi chaque catégorie est spécifiée : une présélection qui croise les catégories aura donc toujours des cellules vides, et la bonne réponse est de les nommer avant une revue de conception plutôt que d'interpoler entre elles.
Le troisième schéma est celui du recouvrement des catégories, car c'est là que deux raisonnements mènent au même produit. Une articulation humanoïde ou d'exosquelette peut être construite à partir d'un kit frameless avec un variateur fourni par l'intégrateur, à partir d'un actionneur robotisé étanche, ou à partir d'une unité QDD à faible rapport, et les trois apparaissent pour les mêmes plateformes. La question qui tranche entre elles n'est pas le couple — les trois se trouvent à une sortie comparable — mais la part d'intégration que le projet entend assumer : un kit signifie concevoir le carter, l'arbre, les roulements, le retour d'information et le variateur ; un actionneur étanche signifie concevoir la fixation et le bus ; une unité QDD signifie choisir entre un rapport 8:1 fixe et un rapport plus large. Lire la même articulation à travers Exosquelette et à travers Robot quadrupède regroupe les produits différemment pour la même raison, et comparer les deux regroupements à une page de catégorie est souvent ce qui tranche l'architecture.
Comment choisir le bon moteur BLDC : guide étape par étape
Cinq étapes couvrent le terrain d'une sélection de moteur sans balais, et elles s'enchaînent dans cet ordre parce que chacune réduit le champ pour la suivante sans avoir à rouvrir une décision déjà prise.
Partir du service, pas du couple
Notez ce que la machine doit faire avant même de regarder un seul moteur : si la charge est maintenue, déplacée une fois ou cyclée pendant des minutes d'affilée ; si l'articulation inverse sa direction en continu ; si l'arbre tourne vite sous faible charge ou lentement sous forte charge. Le service décide quelle colonne est déterminante, et il le décide avant toute comparaison de produits. Un service qui maintient une charge pendant des minutes exige la valeur nominale ; un service qui accélère brièvement une masse peut être dimensionné sur la pointe. Confondre les deux est l'erreur qu'invite une valeur de pointe publiée, car la pointe est toujours le nombre le plus élevé et le plus impressionnant et n'est jamais celui sur lequel un service soutenu peut être bâti.
Fixer le bus et le point de fonctionnement
Décidez le pack ou l'alimentation avant d'établir la présélection, car le bus fixe la plage de vitesse et élimine des candidats aussi fermement que le couple. Lorsque la conception itère encore, une catégorie qui enregistre une fenêtre plutôt qu'un nombre fixe vaut mieux qu'une qui enregistre un point : les moteurs pour UAV incluent des unités enregistrées en 3-6S, 4-8S et 12-24S, si bien qu'un programme d'essai à tension plus basse n'impose pas nécessairement un changement de moteur. Lorsque la valeur enregistrée est un nombre de cellules, traitez-la comme un compte et ne la convertissez qu'avec la convention de chimie de cellules précisée, jamais comme si le nombre était des volts.
Réduire aux ensembles capables de la fournir
Une fois le service et le bus fixés, le champ se réduit aux catégories dont la convention de sortie correspond à l'application : couple sur un arbre, poussée fournie par une hélice, régularité à basse vitesse ou poussée étanche en profondeur. Dans la catégorie retenue, filtrez sur la ou les deux colonnes que le service a rendues déterminantes : couple nominal et rapport pour une articulation, poussée maximale et masse pour une cellule, couple nominal et tension pour un axe stabilisé. C'est l'étape où l'outil Sélection fait l'essentiel du travail, car les filtres sont construits à partir des mêmes colonnes enregistrées que celles affichées par les pages de catégorie.
Comparer sur les colonnes qui sont publiées
Placez deux ou trois candidats retenus côte à côte dans Comparaison et ne comparez que ce qui est réellement enregistré. Lorsqu'une colonne est vide sur un candidat et renseignée sur un autre, la comparaison sur cette colonne ne peut pas être menée, et ce fait appartient aux notes plutôt que d'être comblé par une hypothèse. Lorsqu'une valeur est dérivée — une densité de couple, une poussée totale sur un ensemble, un courant déduit d'une puissance et d'une tension de bus nominale — étiquetez-la comme dérivée, car c'est un nombre dérivé repris comme s'il était enregistré qui fait échouer une installation.
Combler les écarts avant de s'engager
Listez chaque colonne que la fiche laisse vide pour les unités présélectionnées et portez ces questions au fabricant avant de valider la pièce : un régime continu là où le service en exige un, un courant de pointe là où le faisceau doit être dimensionné, un nombre de retours là où une articulation doit être commandée avec précision, une profondeur nominale avec marge là où un véhicule plonge. Ces écarts ne sont pas un défaut des produits, ils sont une propriété de ce que publie chaque catégorie, et le coût pour les combler est une question au fabricant plutôt qu'une reconception.
- Écrire d'abord le profil de service — maintenue, déplacée une fois ou cyclée — et décider si c'est la valeur nominale ou la valeur de pointe qui est déterminante.
- Décider le bus avant le moteur, et traiter un nombre de cellules enregistré comme un compte d'éléments en série plutôt que comme des volts.
- Réduire à la catégorie dont la convention de sortie correspond à l'application, puis filtrer sur la ou les deux colonnes que le service a rendues déterminantes.
- Ne comparer que les colonnes publiées sur l'ensemble de la présélection, et consigner celles qui sont vides.
- Ne dériver la densité de couple que face à une valeur de couple et une unité précisées, et étiqueter chaque valeur dérivée comme dérivée.
- Vérifier si la fiche associe une fenêtre de service à sa valeur de puissance, et ne jamais traiter une valeur sur 180 s comme un régime continu.
- Dimensionner le faisceau, le connecteur et le variateur sur le courant de pointe enregistré là où il existe, et traiter son absence comme une question ouverte.
- Noter chaque colonne vide pour les unités présélectionnées afin que la documentation d'essai du fabricant puisse les combler avant de valider la sélection.
Principales applications des moteurs BLDC en 2026
La même machine électromagnétique entre en service à travers des grappes d'applications dont les contraintes diffèrent assez pour que l'accent mis sur les spécifications change d'une grappe à l'autre. Les pages ci-dessous regroupent les correspondances enregistrées par plateforme plutôt que par spécification, et en lire deux ensemble est souvent ce qui fixe une architecture.
Articulations et manipulateurs robotisés
C'est la grappe où le couple sur un arbre est toute la question, et où le rapport tranche l'essentiel du choix. Une articulation qui doit maintenir une charge contre la gravité a besoin de la valeur nominale, et une articulation qui s'inverse en continu doit connaître la chaleur que ce service génère. Les regroupements Module articulaire et Bras cobot tirent les mêmes actionneurs vers des présélections différentes, le premier par fonction d'articulation et le second par architecture de bras, et le guide de choix des actionneurs robotisés travaille la même gamme à travers le rapport et le retour plutôt que par application.
Plateformes mobiles, marcheuses et portables
Ici, la contrainte passe du couple à la masse, car l'actionneur est porté à l'extrémité d'un membre et chaque gramme y est accéléré à chaque pas. Les kits frameless dominent cette grappe pour cette raison, puisque le carter et les roulements peuvent être conçus dans le membre plutôt qu'ajoutés à lui, et les unités QDD à faible rapport apparaissent partout où l'articulation doit se conformer à un porteur ou à une surface de marche plutôt que lui résister. Les regroupements Robot humanoïde, Robot quadrupède, Exosquelette et Robot de rééducation couvrent les quatre variantes, et le guide des moteurs couple frameless couvre le versant kit de la même décision.
Cellules qui doivent rester en l'air
Les grappes de propulsion se séparent selon la façon dont la cellule doit voler plutôt que selon la seule poussée. Un multirotor qui tient son altitude est contraint par la poussée et la marge thermique ; un modèle à voilure fixe contraint par le rendement en croisière veut une faible résistance de bobinage et une grande hélice lente ; une cellule FPV contrainte par la réactivité veut un KV élevé et une faible masse. Les regroupements Drone à forte charge, Drone VTOL, UAV industriel, UAV d'inspection et UAV photo couvrent le versant multirotor, tandis que Drone de course FPV, Voilure fixe et UAV agricole couvrent les autres. Là où c'est une personne qui est transportée plutôt qu'une charge utile, la contrainte change entièrement de forme, et le guide de propulsion des aéronefs habités traite le cas de défaillance qui en découle.
Stabilisation et pointage de caméra
L'axe stabilisé est le seul endroit où la régularité compte plus que le couple. Un moteur de nacelle est bobiné pour la basse vitesse, sans aucune réduction, et se choisit sur le peu qu'il perturbe l'image qu'il maintient, ce qui place le couple nominal et la tension avant le KV dans la décision. Le regroupement Système de nacelle rassemble les correspondances enregistrées, et le guide des moteurs de nacelle parcourt la même gamme du côté de l'entraînement direct à basse vitesse.
Véhicules sous-marins et inspection
Sous l'eau, le milieu change tout ce qui précède : l'unité est étanche, la poussée est bidirectionnelle, et la spécification qui élimine des candidats est la profondeur plutôt que le couple. La catégorie enregistre deux classes de profondeur, 30 m et 350 m, et cette seule colonne décide davantage de l'architecture d'un véhicule que la valeur de poussée, car un système d'étanchéité ne peut pas être amélioré sur le terrain. Le regroupement Propulseur ROV couvre les véhicules de travail, et le guide des propulseurs sous-marins compare les mêmes unités à travers les familles DW et SW.
Questions fréquentes
QUn moteur BLDC est-il la même chose qu'un moteur sans balais ?
Oui. BLDC est simplement l'abréviation de brushless DC, et le terme décrit la même construction : un rotor à aimants permanents, un stator bobiné et un contrôleur électronique assurant la commutation. Le terme apparenté machine synchrone à aimants permanents décrit la même disposition physique du point de vue de la théorie de la commande, et la différence entre les deux appellations relève de la convention plutôt que de la construction. Les deux sont enregistrés sous les mêmes sept catégories ici, différenciés par ce que chaque ensemble est conçu pour produire plutôt que par l'appellation qui lui est appliquée.
QUn KV plus élevé signifie-t-il un meilleur moteur ?
Non. Le KV décrit la vitesse à vide qu'un bobinage produit par volt : il décrit donc où se situe le point de fonctionnement plutôt que la capacité de la machine. Dans les catégories présentées ici, il va de 9.3 à 2150 KV, et les valeurs faibles appartiennent aux services lourds et lents tandis que les valeurs élevées appartiennent aux petites hélices tournant vite. Un moteur à KV élevé est la bonne réponse à une question sur la vitesse d'arbre et la mauvaise réponse à une question sur le couple : comparer deux moteurs sur le seul KV revient à comparer deux réponses à des questions différentes.
QQuelle spécification faut-il vérifier en premier ?
La convention de sortie — couple sur un arbre, poussée fournie par une hélice, régularité à basse vitesse ou poussée étanche en profondeur — car elle élimine des catégories entières avant toute comparaison de produits. Ensuite, le service décide si la valeur nominale ou la valeur de pointe est déterminante, et le bus décide quels candidats restent sur la liste. Travailler dans cet ordre laisse généralement une présélection de deux ou trois unités par catégorie plutôt qu'une présélection qui traverse les sept.
QPourquoi certaines fiches indiquent-elles une borne inférieure au lieu d'une valeur de poussée ?
Parce que c'est ainsi que la valeur a été publiée. Les propulseurs SW7, SW12 et SW17 sont enregistrés comme au moins 7, 12 et 17 kgf de poussée maximale au point fixe, tandis que les DW10, DW15, DW20 et DW25 sont enregistrés comme une valeur unique de 10, 15, 20 et 25 kgf. Préserver la distinction entre un seuil et une valeur est plus utile que de l'arrondir, car une valeur de seuil indique à un concepteur que le nombre enregistré est le plancher de la spécification plutôt que son milieu.
QUne valeur de puissance sur 180 s est-elle un régime continu ?
Non. Une valeur mesurée sur une fenêtre de 180 s est un énoncé sur la durée pendant laquelle l'unité a tenu cette puissance sur un banc d'essai, ce qui est une indication utile de la capacité thermique et non la définition de ce qui peut être tenu indéfiniment. Les moteurs pour UAV enregistrent des puissances de 380 W à 8580 W sur cette fenêtre et les moteurs pour drones de 250 W à 2100 W, et les catégories d'actionnement et de nacelle n'enregistrent aucune valeur de puissance. Lorsqu'un service exige un point de fonctionnement soutenu, cette valeur doit venir de la documentation d'essai du fabricant.
QLes moteurs sans balais ont-ils besoin d'un codeur ou de capteurs à effet Hall ?
Pas toujours, mais le contrôleur a besoin de la position du rotor d'une manière ou d'une autre. Un moteur équipé de capteurs à effet Hall la rapporte directement et peut produire du couple à l'arrêt ; un moteur qui en est dépourvu la déduit de la force contre-électromotrice d'un rotor en rotation, ce qui fonctionne bien une fois l'arbre en mouvement et n'offre rien à lire lorsqu'il est immobile. Ce site enregistre l'organisation utilisée par un produit dans son propre nom : les RO40 KV140 Lite et RO50 KV108 Lite sont enregistrés sans capteurs à effet Hall et les RO60 KV115, RO80 KV105 et RO100 KV55 Standards avec — et là où un variateur est intégré, la méthode de commande est également enregistrée plutôt que laissée à l'hypothèse.
QUne même application peut-elle être servie par plusieurs catégories ?
Fréquemment, et c'est dans ce recouvrement que se situe la décision d'intégration. Une articulation portable ou humanoïde peut être construite à partir d'un kit stator-rotor frameless avec un variateur fourni par le projet, à partir d'un actionneur robotisé étanche, ou à partir d'un module QDD à faible rapport, et les trois sont enregistrés pour les mêmes plateformes. La question qui tranche n'est pas le couple, puisque des sorties comparables existent dans chaque cas, mais la part de conception du carter, de l'arbre, des roulements, du retour d'information et du variateur que le projet entend assumer. Comparer la même articulation à travers deux regroupements d'applications différents est généralement ce qui rend ce choix explicite.
Ressources officielles
Les fabricants dont les produits sont enregistrés ici publient les données d'essai et la documentation que les fiches ne reproduisent pas — régimes continus, données de rendement, poussée en vol stationnaire et nombres de retours, entre autres. CubeMars publie ses gammes frameless et actionneurs via le site officiel CubeMars, et T-Motor sa gamme de propulsion via le site officiel T-Motor et sa boutique officielle. Là où une fiche laisse une colonne vide — un régime continu quelque part dans la plage enregistrée, un courant de pointe sur la plupart des moteurs pour UAV et drones, une valeur de KV sur les propulseurs, une valeur de puissance sur les catégories d'actionnement et de stabilisation — ce sont les pages où l'écart doit être comblé avant de valider une pièce.
Pour aller plus loin
Lire jusqu'ici produit une présélection plutôt qu'une décision, et trois outils transforment cette présélection en décision. Chaque produit évoqué ici figure dans la section Produits, qui compte sept catégories, les candidats peuvent être réduits sur les colonnes enregistrées dans Sélection, et deux ou trois unités peuvent être confrontées dans Comparaison. Le versant application de la même décision est rassemblé à travers les regroupements Module articulaire et les regroupements de cellules, qui ordonnent les correspondances enregistrées par plateforme plutôt que par spécification.
Quatre guides existants prolongent le sujet latéralement. Le guide complet des moteurs BLDC présente les sept ensembles comme une taxonomie pour qui veut les types avant le flux de travail. Le guide de choix des actionneurs robotisés et le guide des actionneurs à entraînement quasi direct approfondissent les deux catégories côté articulation, et le guide des moteurs UAV fait de même pour la gamme de propulsion, où KV, poussée et masse sont les idées organisatrices.
En version courte : fixez d'abord la convention de sortie, puis le service, puis le bus ; ne comparez que les colonnes publiées sur l'ensemble de la présélection ; traitez chaque valeur de pointe comme une promesse portant sur une fenêtre plutôt qu'une capacité ; et notez les colonnes vides afin qu'elles puissent être comblées avant de valider la pièce. Sur cette gamme enregistrée, cette séquence amène généralement une articulation sur un actionneur étanche ou un module à faible rapport, un membre sur un kit frameless, une cellule sur un moteur de propulsion dimensionné par le nombre de cellules et l'hélice, et un véhicule étanche sur la profondeur nominale que son système d'étanchéité peut réellement tenir.







