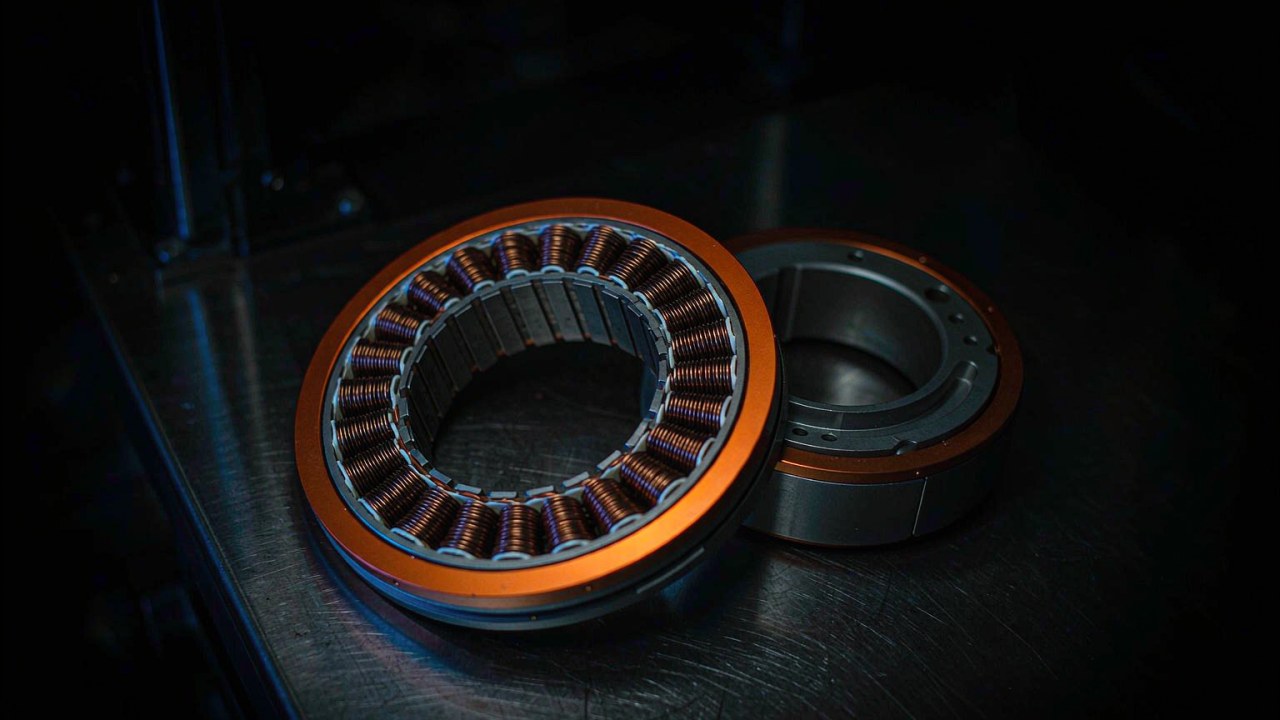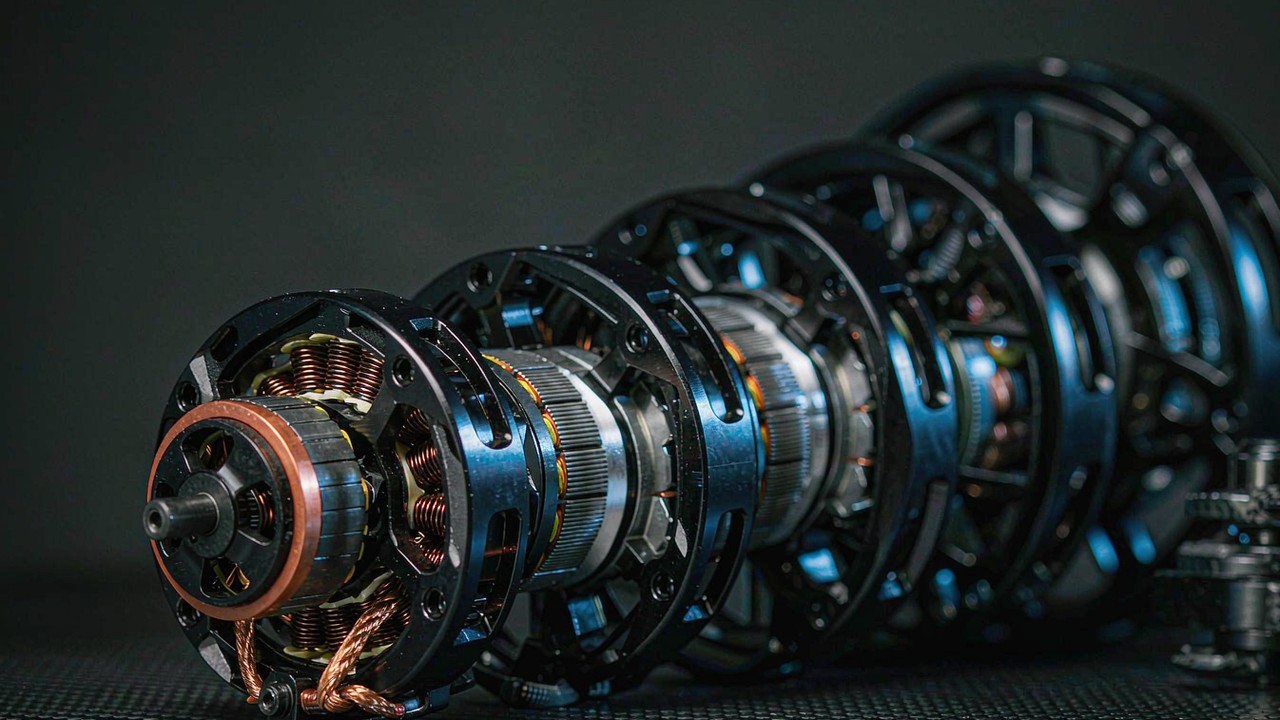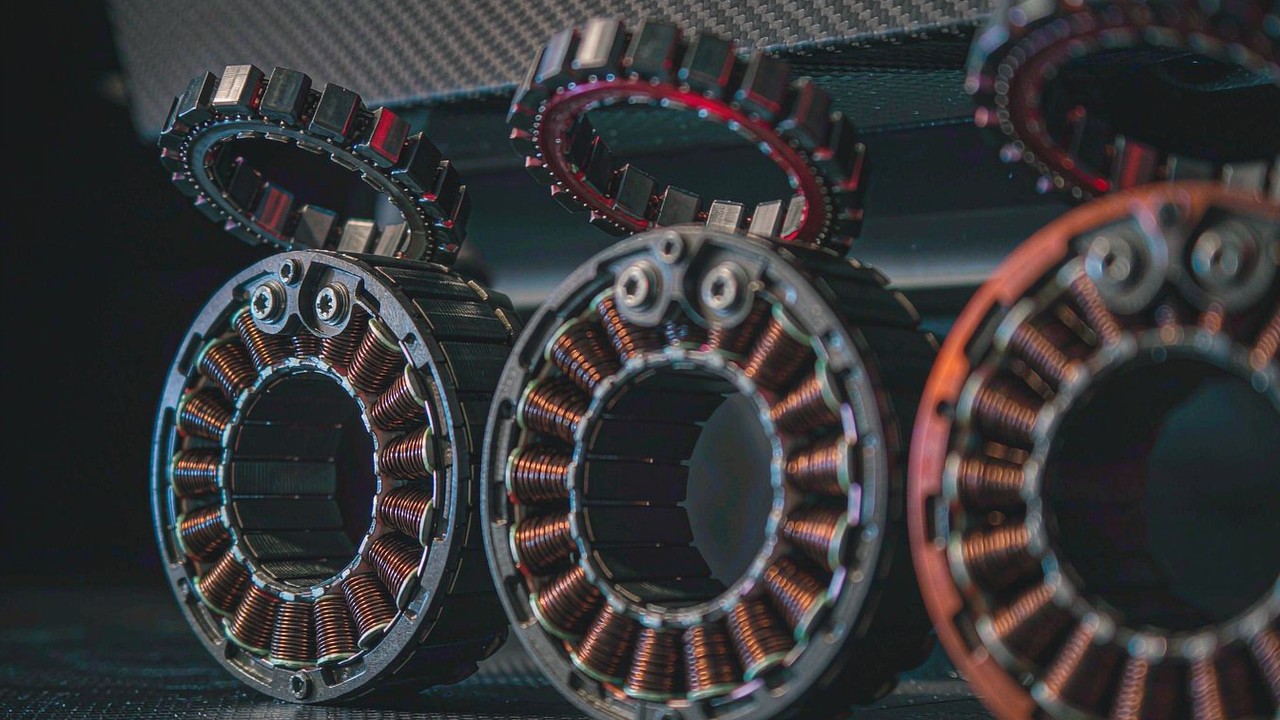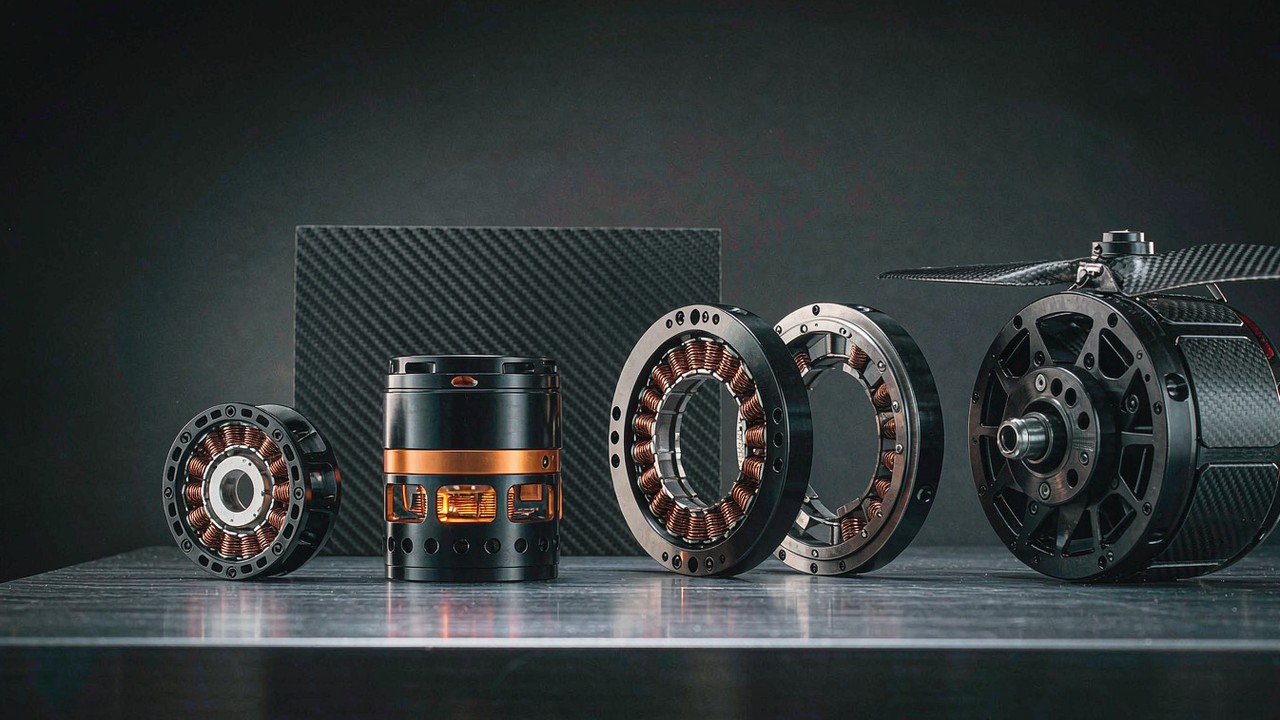
محرك BLDC هو محرك تيار مستمر بدون فرش: دوّار بمغناطيس دائم، وجزء ثابت ملفوف، ووحدة تحكم إلكترونية تؤدي التبديل الذي كانت تؤديه الفرش. وهذا الاستبدال الواحد هو السبب في أن محركات BLDC تستقر الآن داخل مفاصل الروبوتات، وهياكل المركبات متعددة الدوّارات، وجيمبالات الكاميرات، ودافعات الأعماق - فلا توجد فرشاة تتآكل ولا مبدّل يشرّر، ويمكن تشكيل العزم الذي تنتجه الآلة في البرمجيات بدلاً من قبوله كمنحنى ثابت. وهو أيضاً السبب في أن عبارة «محرك BLDC» لم تعد قرار شراء واحداً. فالمبدأ الكهرومغناطيسي نفسه يصل إلى السوق في صورة مجموعة جزء ثابت ودوّار بدون إطار، ومشغّل مدمج محكم، ومحرك دفع بدوّار خارجي، ومحرك جيمبال منخفض السرعة، ودافع مصنّف للعمق، وتُسجَّل هذه الحزم في سبع فئات منتجات تختلف أعمدتها المواصفاتية اختلافاً لا يقلّ حدّة عن اختلاف أشكالها الميكانيكية. ويغطي هذا المقال كيفية إنتاج الآلة للعزم، والأعمدة المواصفاتية التي تحسم الاختيار للعامين 2026-2027، والتحوّلات الظاهرة بالفعل في ما تنشره السجلات، وتسلسلاً من خمس خطوات للاختيار، وفئات التطبيقات التي تجرّ كل حزمة إلى الخدمة.
وكل رقم أدناه مأخوذ من سجل المنتج المقابل لا مقدَّر. وحيث تُحسب قيمة من قيم مسجّلة - نسبة، أو مجموع، أو رقم مستخلص من كيمياء الخلايا - فإنها تُوسَم بأنها مشتقّة عند الموضع الذي تظهر فيه. وحيث لا يحمل السجل أي قيمة على الإطلاق، يُسمّى الفراغ بدلاً من ملئه من طراز مجاور، وتُذكر صراحةً الفئات التي يغيب فيها عمود ما غياباً بنيوياً، لأن معرفة العمود المفقود جزء من صناعة الاختيار. وتؤدي روابط الفئات والتطبيقات إلى الصفحات التي تجمع المطابقات المسجّلة؛ ويُنظَّم نطاق المنتجات في سبع فئات، وتعمل أداتا الاختيار ومقارنة المنتجات على الأعمدة المسجّلة نفسها.
الإجابة السريعة
والسؤال الأول في اختيار محرك BLDC لا يتمحور حول أي محرك يتقدّم على غيره، بل حول ما يجب أن يكون عليه الخرج. فالمفصل يُطلب منه عزم عند عمود، والهيكل يُطلب منه دفع من مروحة، والكاميرا المثبَّتة يُطلب منها النعومة عند سرعة قريبة من الصفر، والمركبة تحت المائية يُطلب منها دفع يصمد أمام الضغط. وهذه المطالب الأربعة تلبّيها أربع آلات مختلفة التغليف، وبمجرد أن يُحسم عُرف الخرج تكون معظم القائمة المختصرة قد حُسمت بالفعل.
وحيث يكون الخرج عزماً عند مفصل، تقع المرشّحات في مشغلات روبوتية، حيث يحمل السجل عزماً اسمياً من 1.3 Nm إلى 74 Nm ونسبة تخفيض من 6:1 إلى 64:1، أو في مشغلات QDD، حيث تستخدم الوحدات الثلاث المسجّلة نسبة 8:1 نفسها وقيمة الخلوص (backlash) 0.15 نفسها، فيكون العزم الاسمي هو المتغير الحقيقي الوحيد. وحيث يجب بناء الآلة داخل بنية قائمة لا ربطها بالبراغي عليها، توفّر محركات عزم بدون إطار الأجزاء الكهرومغناطيسية نفسها من دون غلاف، من 20 g إلى 710 g.
وحيث يكون الخرج دفعاً، ينقسم الاختيار بحسب الحجم. فـمحركات UAV تسجّل دفعاً من 1220 g إلى 101449 g على ناقلات من 3S إلى 24S، وتُسجّل محركات الدرون دفعاً من 351 g إلى 9749 g على ناقلات من 2S إلى 12S، فيُرسم الحدّ بين الفئتين بالكتلة وعدد الخلايا لا بالدفع وحده. وحيث يكون الخرج توجيهاً سلساً، تسجّل محركات جيمبال عزماً اسمياً من 0.08 Nm إلى 3 Nm عند 12 V إلى 24 V من دون أي مخفّض في المسار. وحيث يجب أن يصمد الخرج أمام الماء، تسجّل دافعات تحت مائية من 7 kgf إلى 25 kgf من أقصى دفع ربط عند تصنيفَي عمق 30 m أو 350 m.
وثمة تحذيران يرافقان المطالب الأربعة جميعاً. فالرقم الأقصى إفادة عن نافذة قصيرة لا قدرة مستمرة، ولا تنشر أي فئة هنا تصنيفاً غير محدَّد المدة للقدرة أو للعزم. والحدّ الأقصى المنشور سقف مأخوذ من شرط اختبار، لا نقطة تشغيل، لذا على تصميم يقترب من هامشه أن يسدّ الفجوة من بيانات اختبار المصنّع لا من الرقم الرئيسي.
ما هو محرك BLDC وكيف يعمل؟
والآلة نفسها بسيطة، ويكاد سلوك محرك بدون فرش كله يتبع نتيجة واحدة لإزالة الفرش: إذ يجب أن يُبدَّل التيار بواسطة شيء خارج المحرك، وعلى ذلك الشيء أن يعرف ما يفعله الدوّار.
الدوّار يتبع مجالاً تنشئه وحدة التحكم
ويحمل الجزء الثابت ملفات ملفوفة مرتّبة في أطوار، وتُنشّط وحدة التحكم تلك الأطوار في تسلسل. وتنتج كل خطوة تنشيط مجالاً مغناطيسياً يشير في اتجاه معيّن، فيدور الدوّار ذو المغناطيس الدائم ليتحاذى معه. وتقدّم التسلسل يُدير المجال، ويتبع الدوّار باستمرار. ومن ثمّ فإن التحكم في المحرك كله مسألة متى نبدّل وكم تيار ندفع، وكلاهما يُضبط في الإلكترونيات لا في الآلة. وهذا هو السبب البنيوي في أن منحنى عزم محرك بدون فرش يمكن تشكيله في البرمجيات: فوحدة التحكم ليست مبدّلاً ثابتاً، بل طرف فاعل، وجودة التبديل هي التي تحسم مقدار نعومة الخرج ومقدار ما يتحوّل من حرارة الملف إلى عمل مفيد.
على وحدة التحكم أن تعرف موضع الدوّار
فتبديل طور في اللحظة الخطأ ينتج عزماً في الاتجاه الخطأ، لذا تحتاج وحدة التحكم إلى موضع الدوّار. وهناك مقاربتان شائعتان، ويظهر الفرق بينهما في تسمية المنتجات. فالمحرك المزوَّد بمستشعرات هول يبلّغ عن الموضع مباشرة ويستطيع توليد عزم من حالة السكون، وهو ما يهمّ حين يجب إمساك حمل أو بدؤه تحت تأثير الجاذبية. أما المحرك الخالي منها فيستنتج الموضع من القوة الدافعة الكهربائية العكسية التي يولّدها الدوّار الدائر، وهو أبسط ويعمل جيداً متى دار العمود، لكنه لا يجد ما يقرؤه وهو ساكن. ويُسجَّل هذا التمييز لا يُفترض: فمحركا CubeMars RO40 KV140 Lite وRO50 KV108 Lite مُسمّيان من دون مستشعرات هول، أما RO60 KV115 وRO80 KV105 وRO100 KV55 Standards فمُسمّاة بمستشعرات هول، فيكون الخيار مرئياً قبل فتح أي عمود مواصفات.
وحيث تكون وحدة القيادة مبنية داخل المنتج لا متروكة للمُدمِج، يذكر السجل أيضاً طريقة التحكم. وطريقة التحكم الموجه بالمجال مسجّلة على المحركات بدون إطار التي تحمل وحدة قيادة، وعلى المشغلات الروبوتية، وعلى محركات الجيمبال، وعلى مشغلات QDD الثلاث جميعاً - أي 31 سجلاً في المجموعة الإنجليزية. ويجدر الانتباه إلى ذلك لأنه يجعل طريقة التحكم واقعة من وقائع المنتج لا افتراضاً في التكامل.
الدوّار الداخلي والدوّار الخارجي آلة واحدة انتقل فيها المغناطيس
ولا يختلف التركيبان الميكانيكيان إلا في موضع الكتلة الدائرة. ففي الدوّار الداخلي تدور المغناطيسات داخل جزء ثابت ساكن، وهو ما يناسب الأقطار الصغيرة والسرعات المرتفعة؛ وسلسلة CubeMars RI مبنية على هذا النحو، وأسماء منتجاتها تقول ذلك - فالطرازات RI50 KV100 وRI60 KV120 وRI70 KV95 وRI80 V2.0 KV75 وRI100 KV105 كلها مسجّلة كمحركات عزم بدون إطار ذات دوّار داخلي. وفي الدوّار الخارجي تُحمل المغناطيسات في جرس يدور خارج الجزء الثابت، وهو ما يمنح نصف قطر عزم أكبر بالكتلة نفسها ويناسب المراوح التي تدور ببطء وتسحب بقوة؛ والجانب كله الخاص بالمركبات الجوية والدرونات في الموقع مبني على هذا النحو. وسلسلة RO داخل فئة المحركات بدون إطار هي النظير ذو الدوّار الخارجي لسلسلة RI، فيكون التركيبان ممثَّلين في فئة واحدة ويمكن مقارنتهما مباشرة.
ما تنقله إزالة الفرش إلى موضع آخر
فالمحرك ذو الفرش يتآكل في المبدّل وفي الفرش، وهذا التآكل هو بند الصيانة. أما المحرك بدون فرش فينقل العبء المكافئ إلى وحدة القيادة: فالإلكترونيات تحمل الآن واجب التبديل، ويجب أن يكون التوقيت صحيحاً على مدى نطاق السرعة كله، ولا يستطيع المحرك أن يعمل إطلاقاً من دونها. وبالنسبة للاختيار، يغيّر هذا ما يجب تحديده. فالمحرك ذو الفرش كان يمكن اختياره على أساس العزم والجهد وحدهما؛ أما المحرك بدون فرش فيجلب وحدة قيادة وطريقة تحكم وترتيب تغذية راجعة وحداً حرارياً إلى القرار نفسه، وحيث تكون وحدة القيادة مدمجة في المنتج تصبح تلك البنود أعمدة في السجل لا افتراضات في ملاحظة تصميم.
المواصفات الرئيسية لمحرك BLDC التي تحسم الاختيار
تحمل ست مجموعات من القيم ما يقارب كامل اختيار محرك BLDC، وهي لا تتصرّف بالطريقة نفسها في كل فئة. ثلاث منها منشورة في كل مكان تقريباً؛ والثلاث الأخرى منشورة انتقائياً، وأيّها غائب هو ما يشكّل ما يمكن مقارنته أصلاً.
قيمة KV، وهي التي تحدّد السرعة التي ينتجها ناقل معيّن
قيمة KV هي السرعة بدون حمل التي تبلغها الآلة لكل فولت من جهد الناقل المطبَّق، فهي تصف ملفاً لا جودة. وعلى مستوى الموقع تمتدّ على نطاق واسع لهذا السبب تحديداً: من 55 إلى 600 على المحركات بدون إطار، ومن 41 إلى 170 على المشغلات الروبوتية، ومن 29 إلى 700 على محركات UAV، ومن 180 إلى 2150 على محركات الدرون، ومن 9.3 إلى 255 على محركات الجيمبال، ومن 30 إلى 80 على مشغلات QDD. والنمط الكامن في تلك الأرقام هو الجزء المفيد. فقيم KV المنخفضة تجالس الواجبات الكبيرة البطيئة الدوران المرتفعة العزم، والقيم المرتفعة تجالس المراوح الصغيرة السريعة الدوران، فمقارنة محركين على KV وحده مقارنة بين إجابتين لسؤالين مختلفين. وثمة فئة واحدة لا يوجد فيها العمود على الإطلاق: فلا يحمل أي دافع تحت مائي قيمة KV، لأن تلك المنتجات محدَّدة بالدفع والعمق لا بسرعة العمود.
العزم الاسمي والعزم الأقصى وعدان مختلفان
العزم الاسمي هو ما تستطيع الآلة حمله ضمن حدودها الحرارية، والعزم الأقصى هو ما تستطيع إنتاجه لفترة وجيزة. والرقمان متباعدان حيثما وُجد مخفّض، وهناك يبرّر التمييز بينهما وجوده. فالمشغلات الروبوتية تسجّل عزماً اسمياً من 1.3 Nm إلى 74 Nm مقابل عزم أقصى من 4.1 Nm إلى 222 Nm؛ وتُسجّل مشغلات QDD من 5 Nm إلى 55 Nm اسمياً مقابل 12.5 Nm إلى 170 Nm أقصى؛ وتُسجّل محركات الجيمبال من 0.08 Nm إلى 3 Nm اسمياً مقابل 0.28 Nm إلى 7.7 Nm أقصى. وفي كل زوج من تلك الأزواج يكون الرقم الأقصى هو الأكبر وهو الذي يقتبسه العنوان، ولهذا أيضاً هو الرقم الذي لا يمكن بناء واجب مستمر عليه. وحيث يُمسك واجب حملاً لدقائق لا للحظات، فإن الرقم الاسمي هو الذي يصف الآلة.
كثافة العزم، والكتلة التي تُقسم عليها
كثافة العزم رقم مشتقّ - العزم مقسوماً على الكتلة - وهو بلا معنى ما لم يُذكر رقم العزم والوحدة معاً. فالرقم الأقصى مقسوماً على كتلة دون كابلها يعطي رقماً لا يمكن تخطيط واجب مستمر عليه. ونطاق الكتلة داخل الفئة الواحدة واسع بما يكفي لأن يكون التمييز غير نظري: فالمحركات بدون إطار تمتدّ من 20 g إلى 710 g، والمشغلات الروبوتية من 190 g إلى 1396 g، ومشغلات QDD من 260 g إلى 1400 g، وداخل هذا التشتت يكون التصميم الذي يحتاج إلى أدنى كتلة عند الطرف البعيد من طرف حساباً مختلفاً عن التصميم الذي يحتاج إلى أعلى عزم عند قاعدة ثابتة. وعمود الكتلة أيضاً له عُرف يجدر معرفته: حيث يذكر المصنّع الكتلة دون الكابل، يبقي السجل القيمتين منفصلتين. وتحمل أربعة محركات UAV القيمتين معاً، والفجوة حقيقية - فـ MN3110 KV470 مسجّل عند 98 g مع كابله و80 g دونه، وMN3510 KV360 عند 117 g و97 g، وMN4014 KV400 عند 171 g و150 g، وU5 KV400 عند 195 g و156 g. وقراءة العمود الخطأ تزيح ميزانية الكتلة بما يصل إلى 20 بالمئة على تلك الوحدات.
جهد الناقل والتيار ومقاومة اللفّ
يحدّد جهد الناقل أعلى نطاق السرعة ويحدّد أيضاً قائمة المرشّحين، لأن محركاً ملفوفاً ومصنَّفاً لعدد خلايا ثابت لا يمكن نقله إلى حزمة أخرى من دون تغيير نقطة تشغيله. ويسجّل الموقع الناقل بعُرفين غير قابلين للتبادل: كعدد خلايا في فئات الدفع، حيث تمتدّ محركات UAV من 3S إلى 24S ومحركات الدرون من 2S إلى 12S، وكجهد في البقية، حيث تسجّل المحركات بدون إطار من 16 V إلى 48 V، والمشغلات الروبوتية ومشغلات QDD من 24 V إلى 48 V، ومحركات الجيمبال من 12 V إلى 24 V، والدافعات من 36 V إلى 48 V. وعدد الخلايا عدد خلايا على التسلسل، لا جهد، و24S لا يُترجم إلى نحو 88.8 V إلا بعُرف 3.7 V لكل خلية القياسي - وهو رقم مشتقّ، وعُرف لا مواصفة محرك.
والتيار هو ما يشعر به الموصل، فهو الرقم الذي يُقاس عليه مقاس الأسلاك والموصلات ووحدة القيادة. وتسجّل محركات UAV تياراً أقصى من 16 A إلى 210 A، ومحركات الدرون من 23 A إلى 75 A، والمشغلات الروبوتية من 5 A إلى 32 A، لكن اكتمال ذلك العمود يتفاوت تفاوتاً حاداً. فكل محرك من محركات UAV يسجّل مقاومة لفّ - من 17 mΩ إلى 194 mΩ على مستوى الفئة - في حين يسجّل فقط نصفها تياراً أقصى أصلاً، ما يعني أن الفقد النحاسي عند تيار معيّن يمكن تقديره لوحدات لا يُنشر تصنيف تيارها. وهذه مقارنة يجب إجراؤها بحذر ولا يمكن إغلاقها من السجل وحده.
دقة التغذية الراجعة ونسبة التخفيض والخلوص
لا توجد هذه الأعمدة الثلاثة إلا حيث يوجد شيء يُقاس أو شيء يُخفَّض، فهي تظهر في فئات التشغيل وتغيب عن فئات الدفع. وتُسجَّل نسبة التخفيض من 6:1 إلى 64:1 على المشغلات الروبوتية وعند 8:1 ثابتة على وحدات QDD الثلاث جميعاً، والنسبة هي أكبر عامل منفرد في سلوك المفصل: فالنسبة المرتفعة تشتري عزماً وتفقد الشفافية، والنسبة المنخفضة تُبقي المفصل سهل الدفع العكسي وتطلب من المحرك تياراً أكبر. ويُسجَّل الخلوص بين 0.15 و0.55 على المشغلات وعند 0.15 على وحدات QDD، بالوحدة التي يعرضها مرشّح الموقع بوصفها الدرجات، وهو العمود الذي يحسم ما إذا كان المفصل يستطيع إمساك موضع بدقة. أما دقة التغذية الراجعة فتُذكر في وصف المنتج لا في عمود رقمي، وهي تتفاوت بين طرازات تبدو متشابهة: فالطراز AK70-10 KV100 يوصف بأنه يقرن مرحلته 10:1 بمشفّر مغناطيسي واحد بـ 14-bit، والطراز AKA10-9 KV60 بمشفّر مغناطيسي واحد بـ 16-bit، في حين يوصف الطرازان AK10-9 V2.0 وV3.0 والطراز AK70-9 V3.0 بأنها تحمل مشفّرين مزدوجين. أسماء متشابهة، وترتيبات تغذية راجعة مختلفة - لذا هذا عمود يُقرأ لكل طراز لا لكل عائلة.
نافذة دورة العمل عمود لا حاشية
ولا يكون رقم القدرة مفيداً إلا عندما تُرفق به النافذة التي قيس عليها. وفئات الدفع تسجّل ذلك بالضبط: 12 من 14 محرك UAV و10 من 14 محرك درون تحمل رقم قدرة أقصى معلناً على نافذة 180 s، وتمتدّ القيم من 380 W إلى 8580 W في جانب UAV ومن 250 W إلى 2100 W في جانب الدرون، مع مجموعة أصغر تحمل تياراً مستمراً أقصى على النافذة نفسها. أما فئتا التشغيل والتثبيت فلا تسجّلان أي رقم قدرة على الإطلاق. وقراءة هاتين الحقيقتين معاً تقول ما لا يستطيع العنوان قوله: فرقم 180 s إفادة حرارية عن اختبار لا تصنيف، وحيث لا يُنشر أي رقم لا يكون السلوك المستمر للآلة موثّقاً في السجل على الإطلاق. والاختيار الذي يحتاج إلى نقطة تشغيل مستمرة عليه أن يحصل عليها من المصنّع لا أن يستنتجها من رقم أقصى.
ابتكارات 2026-2027 في تقنية التشغيل بمحركات BLDC
وأكثر الطرق فائدة لقراءة الحالة الراهنة للتقنية هي النظر في ما بدأت السجلات تنشره. فثمة ثلاث تحوّلات ظاهرة في الأعمدة نفسها، وهي تحوّلات في ما يستطيع المشتري تحديده لا في الكهرومغناطيسيات.
إلكترونيات القيادة انتقلت إلى داخل المشغّل
أوضح تغيّر هو أن وحدة القيادة لم تعد قراراً منفصلاً. فحيث يتضمنها المنتج، يذكر السجل الآن طريقة التحكم: فالتحكم الموجه بالمجال مسجّل على مشغلات QDD الثلاث جميعاً، وعلى 14 من 18 مشغّلاً روبوتياً، وعلى 7 من 8 محركات جيمبال، وعلى 7 من 12 محركاً بدون إطار، أما الوحدات المتبقية بدون إطار فهي مجموعات جزء ثابت ودوّار تترك القيادة للمُدمِج. وهذا انقسام حقيقي في السوق لا تفصيل - فالوحدة المحكمة التي تحمل وحدة قيادة في داخلها يمكن اختيارها على أساس العزم والناقل والواجهة، أما المجموعة فيجب مطابقتها مع وحدة قيادة يوفّرها المُدمِج، والاثنتان تأتيان بأنماط فشل مختلفة. والنتيجة العملية للعامين 2026-2027 هي أن طريقة التحكم تنتمي إلى القائمة المختصرة إلى جانب العزم، لأن منتجين بالعزم نفسه والنسبة نفسها قد لا يكونان قابلين للتبادل بمجرد أن تدخل وحدات القيادة في الصورة.
دقة التغذية الراجعة أصبحت واقعة اختيار منشورة
قبل بضع سنوات كانت التغذية الراجعة تفصيلاً على مستوى النظام. أما في السجلات الحالية فهي واقعة على مستوى المنتج، تُذكر في المستوى نفسه الذي يُذكر فيه العزم: مشفّر مغناطيسي واحد بـ 14-bit على مشغّل، ومشفّر مغناطيسي واحد بـ 16-bit على آخر، ومشفّران مزدوجان على ثالث، وكل ذلك داخل العائلة الاسمية نفسها وداخل نطاق نسبة التخفيض نفسه. وما تشتريه بذلك مفصل يمكن أمر موضعه والتحقق منه بدقة أعلى، وهو ما يجعل التحكم في القوة والتفاعل المرن ممكنين أصلاً. وما تدفعه تكلفته هو أن العدد والدقة يجب قراءتهما لكل طراز - فاسم العائلة ليس وعداً بشأن التغذية الراجعة، والطرازات AK70-10 KV100، وAKA10-9 KV60، وAK10-9 V2.0، وAK70-9 V3.0 تغطي بينها الترتيبات الثلاثة جميعاً.
الناقل ارتفع بينما انخفضت النسبة
ويظهر اتجاهان للسير في الوقت نفسه. فعلى جانب الدفع ارتفع الناقل: وداخل فئة UAV يبلغ النطاق المسجّل 24S على الوحدات الثقيلة، حيث تحتوي الفئة نفسها أيضاً على محركات مبنية لهياكل 3S إلى 6S، وعدد الخلايا الأعلى يتيح تياراً أقل للقدرة نفسها، وهو ما يقلّل الفقد النحاسي الذي يجب تصريفه من محرك ثقيل. ولهذا فإن العمود الذي صار يستحق القراءة إلى جانبه هو مقاومة اللفّ، المنشورة لكل محرك UAV في الفئة. وعلى جانب التشغيل انخفضت النسبة: فوحدات QDD الثلاث كلها عند 8:1 بقيمة خلوص 0.15، مقابل فئة المشغلات الروبوتية التي ما زالت تمتدّ من 6:1 إلى 64:1. والنسبة الأدنى عند عزم خرج واحد تعني محركاً أكبر وأثقل يعمل بتيار أكبر، والمقايضة هي الشفافية - مفصل يستطيع أن يدفعه المحيط لا أن يدفع هو فقط. والحركتان تشيران في الاتجاه نفسه: تيار أكثر، وتصميم حراري أكثر، ودقة أعلى في القيم التي تصف ما تفعله الآلة فعلاً.
ما لا تنشره السجلات حتى الآن
والنظير الأمين لتلك التحوّلات الثلاثة هو ما يبقى غير مذكور، لأن اختياراً للعامين 2026-2027 يفترض وجود تلك القيم سيكون خاطئاً. فلا تنشر أي فئة تصنيفاً مستمراً غير محدَّد المدة. ولا تنشر أي فئة خريطة كفاءة، لذا لا يمكن إجراء مقارنات للكفاءة على مدى نطاق تشغيلي من السجل، بل عند النقطة الواحدة التي توجد فيها قيمة مختبرة فحسب. والدافعات لا تسجّل أي عمود لـ KV ولا أي عمود للعزم على الإطلاق، لذا لا يمكن مقارنة تلك الفئة إلا على الدفع والعمق والناقل والكتلة. ومحركات UAV تسجّل المقاومة لكل وحدة لكن التيار الأقصى لفقط نصفها، فتكون مقارنة الفقد النحاسي على مدى قائمة مختصرة ناقصة في كثير من الأحيان. وحيث يذكر المصنّع الدفع كحدّ أدنى لا كقيمة - فدافعات SW7 وSW12 وSW17 مسجّلة عند 7 و12 و17 kgf على الأقل - يحافظ السجل على ذلك، وهو شكل أكثر فائدة من الأمانة من رقم مقرَّب.
سبع فئات تطبيق وما يقيّد كل واحدة منها
يقرأ الجدول أدناه الفئات السبع عبر التطبيق الذي تخدمه كل واحدة، ويذكر القيد الذي يحسم الاختيار فعلاً. وكل قيمة كما نُشرت في سجلات المنتجات المقابلة، والعمود الضعيف أو الغائب يُسمّى بدلاً من تركه خارجاً.
| فئة التطبيق | القيد الحاسم | المواصفة التي تحسمها | الفئة التي تخدمها | نطاق الخرج المسجّل | موضع ضعف السجل | التجميع |
|---|---|---|---|---|---|---|
| مفاصل الروبوتات وأذرع المناولة | عزم مستمر عند مفصل يعكس اتجاهه كثيراً | العزم الاسمي، نسبة التخفيض، الخلوص | مشغلات روبوتية | 1.3-74 Nm اسمي، 4.1-222 Nm أقصى، 6:1-64:1 | لا يُنشر أي تصنيف مستمر | وحدة مفصل |
| المنصات البشرية والماشية والقابلة للارتداء | الكتلة المحمولة عند الطرف البعيد من الطرف | العزم إلى الكتلة عند النقطة الاسمية | محركات عزم بدون إطار | 0.024-4 Nm اسمي من 20-710 g | يجب اشتقاق الكثافة وذكر الوحدة | روبوت بشري |
| المفاصل المتحكَّم فيها بالقوة والمفاصل المرنة | الشفافية، ليكون المفصل قابلاً للدفع العكسي | نسبة التخفيض والخلوص | مشغلات QDD | 5-55 Nm اسمي، 12.5-170 Nm أقصى، 8:1، خلوص 0.15 | النسبة ثابتة، لذا نطاق العزم هو المتغير الوحيد | ذراع روبوت تعاوني |
| هياكل المركبات متعددة الدوّارات | الدفع عند نقطة تشغيل معلنة، لكل وحدة كتلة | أقصى دفع، KV، عدد الخلايا | محركات UAV | 1220-101449 g دفع، 29-700 KV، 3-24S | التيار الأقصى منشور لفقط نصف الوحدات | درون رفع ثقيل |
| نماذج FPV والأجنحة الثابتة وVTOL | الاستجابة عند سرعة عمود مرتفعة، أو الكفاءة عند الانطلاق | KV، مقاومة اللفّ، الكتلة | محركات الدرون | 351-9749 g دفع، 180-2150 KV، 2-12S | لا يوجد أي عمود للعزم إطلاقاً | درون سباق FPV |
| تثبيت الكاميرا والتوجيه | النعومة قرب السرعة الصفرية، من دون مخفّض | ملف منخفض السرعة، العزم الاسمي، الجهد | محركات جيمبال | 0.08-3 Nm اسمي، 0.28-7.7 Nm أقصى، 12-24 V | لا يوجد عمود للنسبة ولا عمود للدفع | نظام جيمبال |
| المركبات تحت المائية والتفتيش | دفع ثنائي الاتجاه محكم عند عمق معلن | دفع الرباط، تصنيف العمق، الناقل | دافعات تحت مائية | 7-25 kgf دفع ربط، 0-350 m، 36-48 V | لا يوجد عمود KV ولا عمود عزم | دافع ROV |
النطاقات هي مدى القيم المسجّلة عبر كل فئة في مجموعة المنتجات الإنجليزية: العزم الاسمي والأقصى كما نُشرا، والنسب والخلوص كما نُشرت وبالوحدة التي يعرضها مرشّح الموقع بوصفها الدرجات، والدفع المخزَّن بالغرامات في السجل والمعروض هنا كما هو مسجّل، وأعداد الخلايا مذكورة كخلايا على التسلسل لا كفولتات. والدفع والعزم عُرفان مختلفان للخرج ولا يُحوَّل أحدهما إلى الآخر من دون المروحة ونقطة التشغيل. ويسمّي العمود الأخير العمود الضعيف أو الغائب في كل فئة، لأن تلك الفجوة تحدّ من المقارنات التي يمكن إكمالها من السجل وحده.
النمط الأول أن القيد الحاسم والمواصفة الحاسمة ليسا عادةً الشيء نفسه، والفجوة بينهما هي حيث تخطئ عمليات الاختيار. فالهيكل متعدد الدوّارات مقيَّد بالدفع لكل وحدة كتلة، لكن المواصفة التي تحسمه هي عدد الخلايا، لأن الحزمة تثبّت نقطة التشغيل ثم يجب مطابقة KV مع مروحة تدور بسرعة مفيدة. والمفصل الروبوتي مقيَّد بالعزم المستمر، لكن المواصفة التي تحسمه هي نسبة التخفيض، لأن النسبة هي ما يحوّل محركاً صغيراً إلى عزم كبير وهي ما يحسم في الوقت نفسه ما إذا كان المفصل قابلاً للدفع العكسي. وقراءة القيد ثم الشراء على الرقم الذي يتصدّره هي أكثر الطرق شيوعاً التي تصل بها قائمة مختصرة إلى نتيجة خاطئة.
النمط الثاني أن اكتمال السجل يتبع الفئة لا المصنّع. فكل محرك UAV في الفئة يسجّل مقاومة لفّ وعدد خلايا، وفقط نصفها يسجّل تياراً أقصى. وكل مشغّل روبوتي ومشغّل QDD يسجّل نسبة، وقيمة الخلوص مسجّلة على 15 من 18 مشغّلاً وعلى وحدات QDD الثلاث جميعاً. أما الدافعات فتسجّل الدفع والعمق والناقل والكتلة ولا شيء غير ذلك في الاتجاه الكهربائي أو اتجاه العزم. وهذه الأنماط خاصية لما تُحدَّد به كل فئة، لذا ستكون في أي قائمة مختصرة تعبر الفئات خلايا فارغة دائماً - والاستجابة الصحيحة هي تسميتها قبل مراجعة التصميم لا الاستيفاء عبرها.
النمط الثالث هو موضع تراكب الفئات، لأن هناك يصل خطان من الاستدلال إلى المنتج نفسه. فمفصل روبوت بشري أو هيكل خارجي يمكن بناؤه من مجموعة بدون إطار مع وحدة قيادة يوفّرها المُدمِج، أو من مشغّل روبوتي محكم، أو من وحدة QDD منخفضة النسبة، وكلها تظهر أمام المنصات نفسها. والسؤال الحاسم بينها ليس العزم - فكلها توجد عند خرج قابل للمقارنة - بل مقدار التكامل الذي ينوي المشروع تملّكه: فالمجموعة تعني تصميم الغلاف والعمود والمحامل والتغذية الراجعة ووحدة القيادة؛ والمشغّل المحكم يعني تصميم التركيب والناقل؛ ووحدة QDD تعني الاختيار بين نسبة 8:1 ثابتة ونسبة أوسع. وقراءة المفصل نفسه عبر هيكل خارجي وعبر روبوت رباعي الأرجل تجمع المنتجات بصورة مختلفة للسبب نفسه، ومقارنة التجميعين مع صفحة فئة هي غالباً ما يحسم المعمارية.
كيفية اختيار محرك BLDC المناسب: خطوات متتابعة
خمس خطوات تغطي أرضية اختيار محرك BLDC، وهي تعمل بهذا الترتيب لأن كل خطوة تضيّق الميدان للخطوة التالية من دون الحاجة إلى إعادة فتح قرار سبق اتخاذه.
ابدأ من الواجب لا من العزم
اكتب ما يُطلب من الآلة أن تفعله قبل النظر في محرك واحد: هل يُمسك الحمل أم يُحرَّك مرة واحدة أم يُدوَّر دقائق في كل مرة؛ وهل يعكس المفصل اتجاهه باستمرار؛ وهل يدور العمود سريعاً تحت حمل خفيف أم ببطء تحت حمل ثقيل. فالواجب يحدّد أي عمود هو الحاسم، ويحدّده قبل مقارنة أي منتج. والواجب الذي يُمسك حملاً لدقائق يحتاج الرقم الاسمي؛ والواجب الذي يعجّل كتلة لحظات يمكن قياسه على الأقصى. والخلط بين الاثنين هو الخطأ الذي يدعو إليه رقم أقصى منشور، لأن الأقصى دائماً هو الرقم الأكبر والأكثر إثارة وهو أبداً ليس الرقم الذي يمكن بناء واجب مستمر عليه.
ثبّت الناقل ونقطة التشغيل
احسم الحزمة أو مصدر القدرة قبل وضع القائمة المختصرة، لأن الناقل يحدّد نطاق السرعة ويستبعد المرشّحين بصرامة العزم نفسه. وحيث يكون التصميم ما زال في طور التكرار، فإن فئة تسجّل نافذة لا عدداً ثابتاً تفوق فئة تسجّل نقطة - فمحركات UAV تشمل وحدات مسجّلة عند 3-6S و4-8S و12-24S، لذا لا يفرض برنامج اختبار بجهد أدنى تغيير المحرك بالضرورة. وحيث تكون القيمة المسجّلة عدد خلايا، فتعامل معه كعدد ولا تحوّله إلا بعُرف كيمياء الخلايا المذكور، ولا تتعامل معه أبداً كما لو كان فولتات.
قلّص إلى الحزم القادرة على توفيره
وبعد تثبيت الواجب والناقل، يقلّ الميدان إلى الفئات التي يطابق عُرف خرجها التطبيق - عزم عند عمود، أو دفع من مروحة، أو نعومة عند سرعة منخفضة، أو دفع محكم عند عمق. وداخل الفئة المختارة، صفِّ على العمود أو العمودين الذين جعلهما الواجب حاسمين: العزم الاسمي والنسبة لمفصل، وأقصى دفع والكتلة لهيكل، والعزم الاسمي والجهد لمحور مثبَّت. وهذه هي الخطوة التي تؤدي فيها أداة الاختيار معظم العمل، لأن المرشّحات مبنية من الأعمدة المسجّلة نفسها التي تعرضها صفحات الفئات.
قارن على الأعمدة المنشورة
ضع مرشّحين أو ثلاثة ناجين جنباً إلى جنب في مقارنة المنتجات وقارن فقط ما هو مسجّل فعلاً. وحيث يكون عمود فارغاً عند مرشّح وممتلئاً عند آخر، لا يمكن إكمال المقارنة على ذلك العمود، وتلك الحقيقة تنتمي إلى الملاحظات لا إلى الملء بافتراض. وحيث يكون الرقم مشتقاً - كثافة عزم، أو دفع إجمالي عبر مجموعة، أو تيار مستنتج من رقم قدرة وجهد ناقل اسمي - فوسمه بأنه مشتقّ، لأن الرقم المشتقّ الذي يُنقل كما لو كان مسجّلاً هو حيث يفشل التركيب.
أغلق الفجوات قبل الالتزام
اسرد كل عمود يتركه السجل فارغاً للوحدات المدرَجة في القائمة المختصرة، وخذ هذه الأسئلة إلى المصنّع قبل الالتزام بالقطعة: تصنيف مستمر حيث يحتاجه الواجب، وتيار أقصى حيث يجب قياس ضفيرة الأسلاك، وعدد نبضات المشفّر حيث يجب أمر المفصل بدقة، وتصنيف عمق بهامش حيث تغوص مركبة. والفجوات ليست عيباً في المنتجات، بل خاصية لما تنشره كل فئة، وتكلفة إغلاقها سؤال للمصنّع لا إعادة تصميم.
- اكتب ملف الواجب أولاً - مُمسَك، أو مُحرَّك مرة واحدة، أو مُدوَّر - وحدّد ما إذا كان الرقم الاسمي أم الرقم الأقصى هو الحاسم.
- احسم الناقل قبل المحرك، وتعامل مع عدد الخلايا المسجّل كعدد خلايا على التسلسل لا كفولتات.
- قلّص إلى الفئة التي يطابق عُرف خرجها التطبيق، ثم صفِّ على العمود أو العمودين الذين جعلهما الواجب حاسمين.
- قارن فقط الأعمدة المنشورة على مدى القائمة المختصرة كلها، وسجّل الأعمدة الفارغة.
- لا تشتقّ كثافة العزم إلا مقابل رقم عزم مذكور ووحدة مذكورة، ووسم كل قيمة مشتقة بأنها مشتقة.
- تحقق مما إذا كان السجل يحمل نافذة دورة عمل مع رقم قدرته، ولا تتعامل أبداً مع قيمة 180 s كتصنيف مستمر.
- قِس ضفيرة الأسلاك والموصل ووحدة القيادة على التيار الأقصى المسجّل حيث يوجد، وتعامل مع غيابه كسؤال مفتوح.
- اكتب كل عمود فارغ للوحدات المدرَجة في القائمة المختصرة كي تستطيع وثائق اختبار المصنّع إغلاقها قبل الالتزام بالاختيار.
أبرز تطبيقات محركات BLDC في عام 2026
تصل الآلة الكهرومغناطيسية نفسها إلى الخدمة عبر تجمعات تطبيقية تختلف قيودها بما يكفي لتتغيّر بينها الأولوية المواصفاتية. والصفحات أدناه تجمع المطابقات المسجّلة بحسب المنصة لا بحسب المواصفة، وقراءة اثنتين منها معاً هي غالباً ما يثبّت المعمارية.
مفاصل الروبوتات وأذرع المناولة
هذه هي المجموعة التي يكون فيها العزم عند عمود هو السؤال كله، والتي تؤدي فيها النسبة معظم الحسم. فالمفصل الذي يجب أن يُمسك حملاً في مواجهة الجاذبية يحتاج الرقم الاسمي، والمفصل الذي يعكس اتجاهه باستمرار يحتاج إلى معرفة مقدار الحرارة التي يولّدها ذلك الواجب. وتجرّ تجميعتا وحدة مفصل وذراع روبوت تعاوني المشغلات نفسها إلى قائمتين مختصرتين مختلفتين، الأولى بحسب وظيفة المفصل والثانية بحسب معمارية الذراع، ويعمل مقال المشغلات الروبوتية على النطاق نفسه عبر النسبة والتغذية الراجعة لا عبر التطبيق.
المنصات المتنقلة والماشية والقابلة للارتداء
هنا ينتقل القيد من العزم إلى الكتلة، لأن المشغّل يُحمل عند نهاية طرف، وكل غرام هناك يُعجَّل في كل خطوة. وتسيطر المجموعات بدون إطار على هذا التجمع للسبب نفسه، إذ يمكن تصميم الغلاف والمحامل داخل الطرف بدلاً من إضافتها إليه، وتظهر وحدات QDD منخفضة النسبة حيثما وجب على المفصل أن يمتثل لمرتدٍ أو لسطح مشي لا أن يقاومه. وتغطي تجميعات روبوت بشري، وروبوت رباعي الأرجل، وهيكل خارجي، وروبوت تأهيلي المتغيرات الأربعة، ويغطي مقال محركات العزم بدون إطار جانب المجموعة من القرار نفسه.
الهياكل التي يجب أن تبقى في الجو
تنفصل تجمعات الدفع بحسب الطريقة التي يُطلب من الهيكل أن يطير بها لا بالدفع وحده. فالهيكل متعدد الدوّارات الذي يحافظ على ارتفاعه مقيَّد بالدفع والهامش الحراري؛ والهيكل ثابت الجنح المقيَّد بالكفاءة عند الانطلاق يريد مقاومة لفّ منخفضة ومروحة كبيرة بطيئة؛ والهيكل FPV المقيَّد بالاستجابة يريد قيمة KV مرتفعة وكتلة منخفضة. وتغطي تجميعات درون رفع ثقيل، ودرون VTOL، وUAV صناعي، وUAV تفتيش، وUAV تصوير جوي جانب المركبات متعددة الدوّارات، في حين تغطي درون سباق FPV، ونموذج أجنحة ثابتة، وUAV زراعي البقية. وحيث يُحمل شخص لا حمولة، يتغيّر شكل القيد كلياً، ويعالج مقال دفع الطائرات المأهولة حالة الفشل التي تنتج عن ذلك.
تثبيت الكاميرا والتوجيه
المحور المثبَّت هو الموضع الوحيد الذي تهمّ فيه النعومة أكثر من العزم. فمحرك الجيمبال ملفوف لسرعة منخفضة، ومن دون أي تخفيض، ويُختار على أساس مقدار ما يزعج به الصورة التي يحملها، وهو ما يضع العزم الاسمي والجهد قبل KV في القرار. وتجمع تجميعة نظام جيمبال المطابقات المسجّلة، ويعمل مقال محركات الجيمبال على النطاق نفسه من جانب القيادة المباشرة منخفضة السرعة.
المركبات تحت المائية والتفتيش
تحت الماء يغيّر الوسط كل ما فوقه: فالوحدة محكمة، والدفع ثنائي الاتجاه، والمواصفة التي تستبعد المرشّحين هي العمق لا العزم. وتسجّل الفئة صنفَي عمق، 30 m و350 m، وهذا العمود الوحيد يحسم من معمارية المركبة أكثر مما يحسمه رقم الدفع، لأن منظومة الإحكام لا يمكن ترقيتها في الميدان. وتغطي تجميعة دافع ROV المركبات العاملة، ويقارن مقال الدافعات تحت المائية الوحدات نفسها عبر عائلتَي DW وSW.
الأسئلة الشائعة
Qهل محرك BLDC هو الشيء نفسه الذي هو محرك بدون فرش؟
نعم. فـ BLDC ليست إلا اختصاراً لعبارة «تيار مستمر بدون فرش»، والمصطلح يصف البنية نفسها: دوّار بمغناطيس دائم، وجزء ثابت ملفوف، ووحدة تحكم إلكترونية تؤدي التبديل. والمصطلح المرتبط به، وهو الآلة المتزامنة ذات المغناطيس الدائم، يصف الترتيب الفيزيائي نفسه من جهة نظر التحكم، والفرق بين التسميتين مسألة عُرف لا مسألة بنية. وكلاهما مسجّل هنا في الفئات السبع نفسها، ويُفرَّق بينهما بما بُنيت كل حزمة لتخرجه لا بالتسمية التي تُطبَّق عليه.
Qهل تعني قيمة KV الأعلى محركاً أفضل؟
لا. فقيمة KV تصف السرعة بدون حمل التي ينتجها ملف لكل فولت، فهي تصف أين تقع نقطة التشغيل لا مقدار قدرة الآلة. وعلى مدى الفئات هنا تمتدّ من 9.3 إلى 2150 KV، والقيم المنخفضة تنتمي إلى الواجبات الكبيرة البطيئة الدوران بينما تنتمي القيم المرتفعة إلى المراوح الصغيرة السريعة الدوران. والمحرك المرتفع KV هو الإجابة الصحيحة عن سؤال عن سرعة العمود والإجابة الخطأ عن سؤال عن العزم، ومقارنة محركين على KV وحده مقارنة بين إجابتين لسؤالين مختلفين.
Qأي مواصفة ينبغي فحصها أولاً؟
عُرف الخرج - عزم عند عمود، أو دفع من مروحة، أو نعومة عند سرعة منخفضة، أو دفع محكم عند عمق - لأنه يستبعد فئات كاملة قبل مقارنة أي منتج. وبعد ذلك يحدّد الواجب ما إذا كان الرقم الاسمي أم الرقم الأقصى هو الحاسم، ويحدّد الناقل من يبقى من المرشّحين على القائمة. والعمل بهذا الترتيب يترك عادةً قائمة مختصرة من وحدتين أو ثلاث في كل فئة لا قائمة مختصرة تعبر السبع جميعاً.
Qلماذا تعرض بعض السجلات حدّاً أدنى بدلاً من قيمة دفع؟
لأن القيمة نُشرت على هذا النحو. فدافعات SW7 وSW12 وSW17 مسجّلة عند 7 و12 و17 kgf على الأقل من أقصى دفع ربط، أما DW10 وDW15 وDW20 وDW25 فمسجّلة كرقم واحد هو 10 و15 و20 و25 kgf. والحفاظ على التمييز بين عتبة وقيمة أكثر فائدة من إزالته بالتقريب، لأن رقم العتبة يقول للمصمّم إن الرقم المسجّل هو أرضية المواصفة لا وسطها.
Qهل رقم قدرة 180 s تصنيف مستمر؟
لا. فالرقم المقيس على نافذة 180 s إفادة عن المدة التي أمسكت فيها الوحدة بتلك القدرة على منصة اختبار، وهو مؤشر مفيد على القدرة الحرارية لا تعريف لما يمكن إمساكه إلى ما لا نهاية. وتسجّل محركات UAV أرقام قدرة من 380 W إلى 8580 W على تلك النافذة ومحركات الدرون من 250 W إلى 2100 W، أما فئتا التشغيل والجيمبال فلا تسجّلان أي رقم قدرة على الإطلاق. وحيث يحتاج واجب إلى نقطة تشغيل مستمرة، يجب أن يأتي ذلك الرقم من وثائق اختبار المصنّع.
Qهل تحتاج المحركات بدون فرش إلى مشفّر أو مستشعرات هول؟
ليس دائماً، لكن وحدة التحكم تحتاج إلى موضع الدوّار من مكان ما. فالمحرك المزوَّد بمستشعرات هول يبلّغ عنه مباشرة ويستطيع إنتاج عزم من حالة السكون؛ والمحرك الخالي منها يستنتجه من القوة الدافعة الكهربائية العكسية للدوّار الدائر، وهو يعمل جيداً متى تحرّك العمود ولا يقدّم شيئاً يُقرأ وهو ساكن. ويسجّل هذا الموقع أي ترتيب يستخدمه المنتج في اسمه نفسه - فالطرازان RO40 KV140 Lite وRO50 KV108 Lite مسجّلان من دون مستشعرات هول، والطرازات RO60 KV115 وRO80 KV105 وRO100 KV55 Standards مسجّلة معها - وحيث تكون وحدة القيادة مدمجة، تُسجَّل طريقة التحكم أيضاً لا تُترك للافتراض.
Qهل يمكن أن يخدم تطبيق واحد أكثر من فئة واحدة؟
كثيراً، وهذا التراكب هو موضع قرار التكامل. فمفصل قابل للارتداء أو مفصل روبوت بشري يمكن بناؤه من مجموعة جزء ثابت ودوّار بدون إطار مع وحدة قيادة يوفّرها المشروع، أو من مشغّل روبوتي محكم، أو من وحدة QDD منخفضة النسبة، وكلها مسجّلة أمام المنصات نفسها. والسؤال الحاسم ليس العزم، لأن خروجات قابلة للمقارنة موجودة في كل منها، بل مقدار ما ينوي المشروع تملّكه من تصميم الغلاف والعمود والمحمل والتغذية الراجعة ووحدة القيادة. ومقارنة المفصل نفسه عبر تجميعتين تطبيقيتين مختلفتين هي عادةً ما يجعل ذلك الخيار صريحاً.
الموارد الرسمية
ينشر المصنّعون الذين تُسجَّل منتجاتهم هنا بيانات الاختبار والوثائق التي لا تعيد السجلات إنتاجها - ومنها التصنيفات المستمرة، وبيانات الكفاءة، والدفع المصنّف عند التحويم، وأعداد نبضات التغذية الراجعة. وتنشر CubeMars نطاقيها الخاصين بالمحركات بدون إطار والمشغلات عبر الموقع الرسمي لـ CubeMars، وتنشر T-Motor نطاق الدفع لديها عبر الموقع الرسمي لـ T-Motor ومتجرها الرسمي. وحيث يترك سجل عموداً فارغاً - تصنيف مستمر في أي موضع من النطاق المسجّل، أو تيار أقصى على معظم محركات UAV والدرون، أو قيمة KV على الدافعات، أو رقم قدرة على فئتَي التشغيل والتثبيت - فتلك هي الصفحات التي يجب إغلاق الفجوة منها قبل الالتزام بالقطعة.
إلى أين بعد ذلك
القراءة حتى هذا الحد تنتج قائمة مختصرة لا قراراً، وثلاث أدوات تحوّل تلك القائمة إلى قرار. فكل منتج نوقش هنا يقع في واحدة من فئات المنتجات السبع، ويمكن تضييق المرشّحين على الأعمدة المسجّلة في الاختيار، ويمكن مواجهة وحدتين أو ثلاث بعضها ببعض في مقارنة المنتجات. أما جانب التطبيق من القرار نفسه فيُجمع عبر تجميعتَي وحدة مفصل والهياكل، وهما ترتّبان المطابقات المسجّلة بحسب المنصة لا بحسب المواصفة.
وثمة أربعة مقالات قائمة تتفرّع من هنا. فـالمقال الشامل عن محركات BLDC يعرض الحزم السبع كتصنيف لمن يريد الأنواع قبل سير العمل. ويعمّق مقال المشغلات الروبوتية ومقال التشغيل شبه المباشر في فئتَي جانب المفصل، ويفعل مقال محركات UAV الشيء نفسه لنطاق الدفع حيث تكون KV والدفع والكتلة هي الأفكار المنظِّمة.
الخلاصة المختصرة: ثبّت عُرف الخرج أولاً، ثم الواجب، ثم الناقل؛ وقارن فقط الأعمدة المنشورة على مدى القائمة المختصرة كلها؛ وتعامل مع كل رقم أقصى كوعد عن نافذة لا كقدرة؛ واكتب الأعمدة الفارغة كي يمكن إغلاقها قبل الالتزام بالقطعة. وعلى هذا النطاق المسجّل تنتهي تلك السلسلة عادةً بمفصل عند مشغّل محكم أو وحدة منخفضة النسبة، وبطرف عند مجموعة بدون إطار، وبمحرك دفع مقيس بعدد الخلايا والمروحة لهيكل، وبمركبة محكمة عند تصنيف العمق الذي تستطيع منظومة إحكامها حمله فعلاً.