
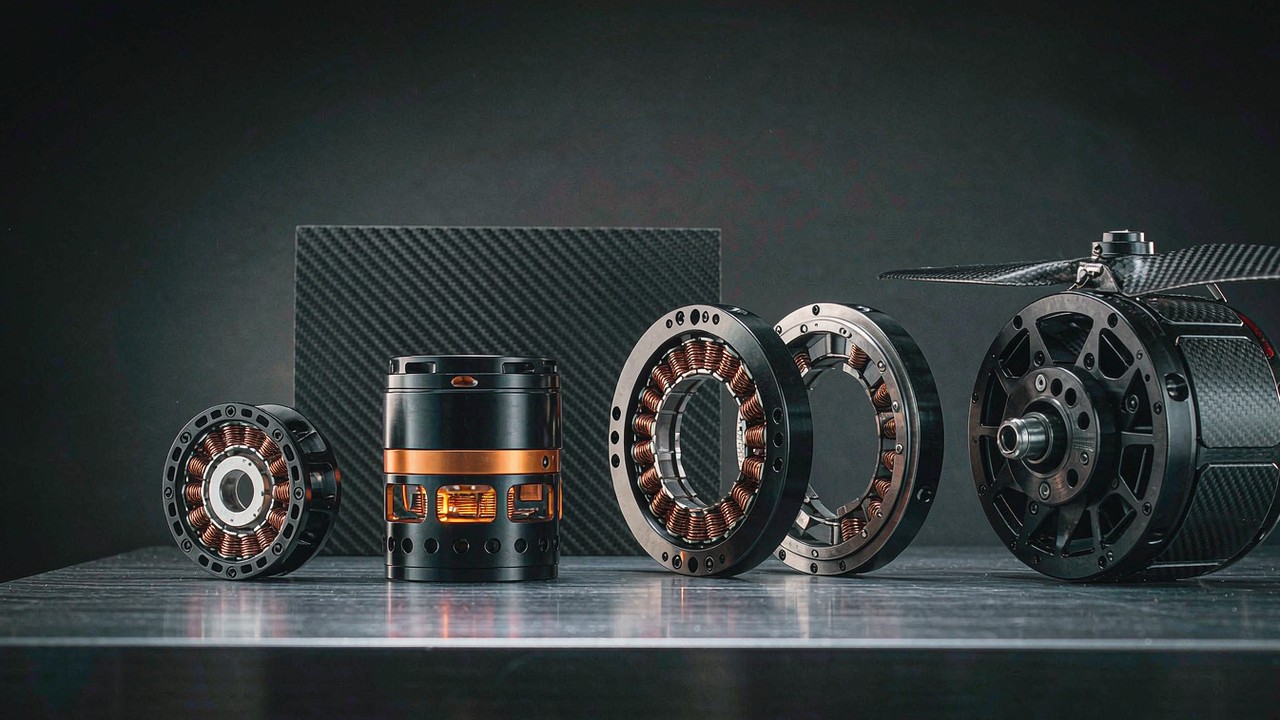
Um motor BLDC é um motor CC sem escovas: um rotor de ímã permanente, um estator com enrolamentos e um controlador eletrônico que executa a comutação que as escovas costumavam executar. Essa única substituição é a razão pela qual motores BLDC hoje estão dentro de juntas de robô, estruturas de multirrotores, gimbals de câmera e propulsores submarinos - não há escova para desgastar nem comutador para formar arco, e o torque que a máquina produz pode ser moldado em software em vez de ser aceito como uma curva fixa. É também a razão pela qual "motor BLDC" deixou de ser uma única decisão de compra. O mesmo princípio eletromagnético chega ao mercado embalado como um kit de estator e rotor sem carcaça, um atuador integrado selado, um outrunner de propulsão, um motor de gimbal de baixa velocidade e um propulsor com classificação de profundidade, e essas embalagens são registradas em sete categorias de produtos cujas colunas de especificação diferem tanto quanto as suas formas mecânicas. Este guia aborda como a máquina produz torque, as colunas de especificação que decidem uma seleção para 2026-2027, as mudanças já visíveis no que os registros publicam, uma sequência de seleção em cinco etapas e as classes de aplicação que colocam cada embalagem em serviço.
Todos os valores abaixo são retirados do registro de produto correspondente, e não estimados. Quando um valor é calculado a partir de valores registrados - uma relação, um total ou um número implícito na química das células - ele é rotulado como derivado no ponto em que aparece. Quando um registro não traz valor algum, a lacuna é nomeada em vez de ser preenchida a partir de um modelo vizinho, e as categorias em que uma coluna está estruturalmente ausente são apontadas, porque saber qual coluna falta faz parte da escolha. Os links de categoria e de aplicação levam às páginas que agrupam as correspondências registradas; a oferta de Produtos está organizada em sete categorias, e as ferramentas Seleção e Comparar produtos trabalham a partir das mesmas colunas registradas.
Resposta rápida
A primeira pergunta numa seleção de motor BLDC não é qual motor é melhor, mas sim qual deve ser a saída. Pede-se a uma junta torque num eixo, pede-se a uma estrutura de aeronave empuxo de uma hélice, pede-se a uma câmera estabilizada suavidade a uma velocidade próxima de zero, e pede-se a um veículo submarino empuxo que resista à pressão. Essas quatro exigências são atendidas por quatro máquinas de embalagens diferentes, e, uma vez fixada a convenção de saída, a maior parte da lista de candidatos já foi definida.
Onde a saída é torque numa junta, os candidatos ficam em Atuadores robóticos, onde o registro traz um torque nominal de 1.3 Nm a 74 Nm e uma relação de redução de 6:1 a 64:1, ou em Atuadores de acionamento quase direto, onde as três unidades registradas usam a mesma relação 8:1 e o mesmo valor de folga 0.15, de modo que o torque nominal é a única variável real. Onde a máquina tem de ser incorporada numa estrutura existente em vez de aparafusada a ela, os Motores de torque sem carcaça fornecem as mesmas peças eletromagnéticas sem carcaça, de 20 g a 710 g.
Onde a saída é empuxo, a escolha divide-se pela escala. Os Motores para UAV registram empuxo de 1220 g a 101449 g em barramentos de 3S a 24S, e os Motores para drones registram empuxo de 351 g a 9749 g em barramentos de 2S a 12S, de modo que a fronteira entre as duas categorias é traçada pela massa e pela contagem de células, e não pelo empuxo isolado. Onde a saída é apontamento suave, os Motores de gimbal registram torque nominal de 0.08 Nm a 3 Nm a 12 V a 24 V sem nenhum redutor no caminho. Onde a saída tem de sobreviver à água, os Propulsores subaquáticos registram 7 kgf a 25 kgf de empuxo máximo de amarração com classificações de profundidade de 30 m ou 350 m.
Duas ressalvas acompanham as quatro situações. Um valor de pico é uma afirmação sobre uma janela curta e não uma capacidade contínua, e nenhuma categoria aqui publica uma classificação de potência ou de torque indefinida. Além disso, um máximo publicado é um teto retirado de uma condição de ensaio, e não um ponto de operação, de modo que um projeto que fica próximo da sua margem tem de fechar a diferença com os dados de ensaio do fabricante, e não com o número de destaque.
O que é um motor BLDC e como funciona?
A máquina em si é simples, e quase todo o comportamento de um motor sem escovas decorre de uma consequência de retirar as escovas: a corrente tem de ser comutada por algo fora do motor, e esse algo tem de saber o que o rotor está fazendo.
O rotor segue um campo que o controlador cria
O estator carrega bobinas enroladas dispostas em fases, e o controlador energiza essas fases numa sequência. Cada etapa de energização produz um campo magnético que aponta numa direção particular, e o rotor de ímã permanente gira para se alinhar com ele. Avançar a sequência faz girar o campo, e o rotor acompanha continuamente. Todo o controle do motor é, portanto, uma questão de quando comutar e quanta corrente empurrar, e ambos são definidos na eletrônica, e não na máquina. Essa é a razão estrutural pela qual a curva de torque de um motor sem escovas pode ser moldada em software: o controlador não é um comutador fixo, é um participante ativo, e a qualidade da comutação decide quão suave é a saída e quanto do calor do enrolamento se transforma em trabalho útil.
O controlador tem de saber onde está o rotor
Comutar uma fase no momento errado produz torque na direção errada, por isso o controlador precisa da posição do rotor. Duas abordagens são usadas comumente, e a diferença aparece na nomenclatura dos produtos. Um motor equipado com sensores Hall informa a posição diretamente e consegue desenvolver torque a partir do repouso, o que importa onde uma carga tem de ser mantida ou iniciada sob gravidade. Um motor sem eles infere a posição a partir da força contraeletromotriz que o rotor em rotação gera, o que é mais simples e funciona bem quando o eixo já está girando, mas não tem nada para ler quando não está. A distinção é registrada, e não subentendida: os CubeMars RO40 KV140 Lite e RO50 KV108 Lite são nomeados sem sensores Hall, enquanto os RO60 KV115, RO80 KV105 e RO100 KV55 Standards são nomeados com sensores Hall, de modo que a escolha é visível antes de abrir qualquer coluna de especificação.
Onde o driver está incorporado no produto em vez de ficar a cargo do integrador, o registro também declara o método de controle. O método de controle orientado por campo é registrado nos motores sem carcaça que trazem um driver, nos atuadores robóticos, nos motores de gimbal e nos três atuadores de acionamento quase direto - 31 registros no conjunto em inglês. Vale notar, porque isso transforma o método de controle num fato de produto em vez de uma suposição de integração.
Inrunner e outrunner são a mesma máquina com os ímãs deslocados
Os dois arranjos mecânicos diferem apenas em onde fica a massa rotativa. Num inrunner, os ímãs giram dentro de um estator estacionário, o que convém a diâmetros pequenos e altas velocidades; a série RI da CubeMars é construída assim, e os nomes dos produtos o dizem - RI50 KV100, RI60 KV120, RI70 KV95, RI80 V2.0 KV75 e RI100 KV105 estão todos registrados como motores de torque inrunner sem carcaça. Num outrunner, os ímãs são carregados numa campânula que gira fora do estator, o que oferece um raio de torque maior com a mesma massa e convém a hélices que giram devagar e puxam forte; todo o lado de UAV e de drones do site é construído assim. A série RO dentro da categoria sem carcaça é a contraparte de rotor externo da série RI, de modo que ambos os arranjos estão representados numa só categoria e podem ser comparados diretamente.
O que a retirada das escovas desloca para outro lugar
Um motor com escovas desgasta-se no comutador e nas escovas, e esse desgaste é o item de manutenção. Um motor sem escovas desloca o fardo equivalente para o driver: a eletrônica passa a carregar o dever de comutação, a temporização tem de estar correta em toda a faixa de velocidade, e o motor não funciona de forma alguma sem ela. Para uma seleção, isso muda o que tem de ser especificado. Um motor com escovas podia ser escolhido apenas por torque e tensão; um sem escovas traz um driver, um método de controle, um arranjo de realimentação e um limite térmico para a mesma decisão, e, onde o driver está integrado no produto, esses itens tornam-se colunas do registro em vez de suposições numa nota de projeto.
Especificações-chave de motor BLDC que decidem uma seleção
Seis grupos de valores sustentam quase toda uma seleção de motor BLDC, e eles não se comportam da mesma maneira em todas as categorias. Três deles são publicados quase em toda parte; os outros três são publicados de forma seletiva, e quais estão ausentes determina o que pode ser comparado.
KV, que define a velocidade que um dado barramento produz
KV é a velocidade sem carga que a máquina atinge por volt de tensão de barramento aplicada, por isso descreve um enrolamento e não uma qualidade. Em todo o site, ele abrange uma faixa ampla exatamente por esse motivo: 55 a 600 nos motores sem carcaça, 41 a 170 nos atuadores robóticos, 29 a 700 nos motores para UAV, 180 a 2150 nos motores para drones, 9.3 a 255 nos motores de gimbal e 30 a 80 nos atuadores de acionamento quase direto. O padrão nesses números é a parte útil. Valores baixos de KV ficam com as tarefas grandes, lentas e de alto torque, e valores altos ficam com hélices pequenas girando rápido, de modo que comparar dois motores apenas por KV compara duas respostas a perguntas diferentes. Há uma categoria em que a coluna não existe de forma alguma: nenhum propulsor subaquático traz um valor de KV, porque esses produtos são especificados por empuxo e profundidade, e não por velocidade do eixo.
Torque nominal e torque de pico são duas promessas diferentes
O torque nominal é o que a máquina consegue manter dentro dos seus limites térmicos, e o torque de pico é o que ela consegue produzir brevemente. Os dois ficam distantes onde existe um redutor, que é onde a distinção se justifica. Os atuadores robóticos registram torque nominal de 1.3 Nm a 74 Nm contra torque de pico de 4.1 Nm a 222 Nm; os atuadores de acionamento quase direto registram 5 Nm a 55 Nm nominais contra 12.5 Nm a 170 Nm de pico; os motores de gimbal registram 0.08 Nm a 3 Nm nominais contra 0.28 Nm a 7.7 Nm de pico. Em cada um desses pares, o valor de pico é o número maior e o que um destaque citaria, e é por isso que também é o número sobre o qual um regime sustentado não pode ser construído. Onde um regime mantém uma carga por minutos e não por instantes, o valor nominal é o que descreve a máquina.
Densidade de torque e a massa pela qual ela é dividida
A densidade de torque é um valor derivado - torque dividido pela massa - e não tem sentido a menos que o valor de torque e a unidade sejam ambos declarados. Um valor de pico dividido por uma massa sem o seu cabo dá um número contra o qual nenhum regime sustentado pode ser planejado. A faixa de massa dentro de uma única categoria é ampla o bastante para que a distinção não seja acadêmica: os motores sem carcaça vão de 20 g a 710 g, os atuadores robóticos de 190 g a 1396 g e os atuadores de acionamento quase direto de 260 g a 1400 g, e, dentro dessa dispersão, um projeto que precisa da menor massa na extremidade distal de um membro faz um cálculo diferente de um que precisa do maior torque numa base fixa. A coluna de massa também tem uma convenção que vale conhecer: onde um fabricante declara massa sem o cabo, o registro mantém as duas separadas. Quatro motores para UAV trazem ambos os valores, e a diferença é real - o MN3110 KV470 é registrado com 98 g com o cabo e 80 g sem ele, o MN3510 KV360 com 117 g e 97 g, o MN4014 KV400 com 171 g e 150 g, e o U5 KV400 com 195 g e 156 g. Ler a coluna errada desloca um orçamento de massa em até 20 por cento nessas unidades.
Tensão de barramento, corrente e resistência de enrolamento
A tensão de barramento define o topo da faixa de velocidade e também define a lista de candidatos, porque um motor enrolado e nominal para uma contagem fixa de células não pode ser transferido para um pacote diferente sem mudar o seu ponto de operação. O site registra o barramento em duas convenções, e elas não são intercambiáveis: como contagem de células para as categorias de propulsão, onde os motores para UAV abrangem 3S a 24S e os motores para drones 2S a 12S, e como tensão para o resto, onde os motores sem carcaça registram 16 V a 48 V, os atuadores robóticos e de acionamento quase direto 24 V a 48 V, os motores de gimbal 12 V a 24 V e os propulsores 36 V a 48 V. Uma contagem de células é uma contagem de células em série, não uma tensão, e 24S equivale a aproximadamente 88.8 V apenas pela convenção padrão de 3.7 V por célula - um valor derivado, e uma convenção em vez de uma especificação de motor.
A corrente é o que um condutor sente, por isso é o valor que dimensiona condutores, conectores e o driver. Os motores para UAV registram corrente de pico de 16 A a 210 A, os motores para drones de 23 A a 75 A e os atuadores robóticos de 5 A a 32 A, mas a completude dessa coluna varia acentuadamente. Todos os motores para UAV registram uma resistência de enrolamento - 17 mΩ a 194 mΩ em toda a categoria - enquanto apenas a metade deles registra uma corrente de pico, o que significa que a perda no cobre a uma dada corrente pode ser estimada para unidades cuja classificação de corrente não é publicada. Essa é uma comparação que tem de ser feita com cuidado e não pode ser fechada apenas com o registro.
Resolução de realimentação, relação de redução e folga
Estas três colunas só existem onde há algo para medir ou algo para reduzir, por isso aparecem nas categorias de atuação e estão ausentes nas de propulsão. A relação de redução é registrada de 6:1 a 64:1 nos atuadores robóticos e num valor fixo de 8:1 nas três unidades de acionamento quase direto, e a relação é a maior influência isolada sobre como uma junta se comporta: uma relação alta compra torque e perde transparência, uma relação baixa mantém a junta fácil de retroacionar e exige mais corrente do motor. A folga é registrada entre 0.15 e 0.55 nos atuadores e em 0.15 nas unidades de acionamento quase direto, na unidade que o próprio filtro do site apresenta como graus, e é a coluna que decide se uma junta consegue manter uma posição com precisão. A resolução de realimentação é citada na descrição do produto e não numa coluna numérica, e varia entre modelos que parecem semelhantes: o AK70-10 KV100 é descrito como conjugando o seu estágio de 10:1 com um único encoder magnético de 14 bits, o AKA10-9 KV60 com um único encoder magnético de 16 bits, enquanto o AK10-9 V2.0 e V3.0 e o AK70-9 V3.0 são descritos como trazendo encoders duplos. Nomes semelhantes, arranjos de realimentação diferentes - portanto esta é uma coluna a ler por modelo, e não por família.
A janela de trabalho é uma coluna, não uma nota de rodapé
Um valor de potência só é útil quando a janela em que foi medido está anexada. As categorias de propulsão registram exatamente isso: 12 de 14 motores para UAV e 10 de 14 motores para drones trazem um valor de potência máxima declarado numa janela de 180 s, e os valores vão de 380 W a 8580 W no lado dos UAV e de 250 W a 2100 W no lado dos drones, com um conjunto menor trazendo uma corrente contínua máxima na mesma janela. As categorias de atuação e estabilização não registram nenhum valor de potência. Lidos em conjunto, esses dois fatos dizem algo que um destaque não pode: um valor de 180 s é uma afirmação térmica sobre um ensaio, não uma classificação, e, onde nenhum valor é publicado, o comportamento sustentado da máquina não está documentado no registro. Uma seleção que precisa de um ponto de operação contínuo tem de obtê-lo junto do fabricante em vez de inferi-lo de um pico.
Inovações de 2026-2027 na tecnologia de atuação BLDC
A forma mais útil de ler o estado atual da tecnologia é olhar para o que os registros começaram a publicar. Três mudanças são visíveis nas próprias colunas, e são mudanças no que um comprador consegue especificar, e não no eletromagnetismo.
A eletrônica de acionamento passou para dentro do atuador
A mudança mais clara é que o driver deixou de ser uma decisão separada. Onde o produto inclui um, o registro agora declara o método de controle: o controle orientado por campo é registrado nos três atuadores de acionamento quase direto, em 14 dos 18 atuadores robóticos, em 7 dos 8 motores de gimbal e em 7 dos 12 motores sem carcaça, e as unidades sem carcaça restantes são kits de estator e rotor que deixam o driver para o integrador. Trata-se de uma divisão genuína do mercado, e não de um detalhe - uma unidade selada com um driver dentro pode ser selecionada por torque, barramento e interface, enquanto um kit tem de ser combinado com um driver fornecido pelo integrador, e os dois chegam com modos de falha diferentes. A consequência prática para 2026-2027 é que o método de controle pertence à lista de candidatos ao lado do torque, porque dois produtos com o mesmo torque e a mesma relação podem não ser substituíveis entre si quando há drivers envolvidos.
A resolução de realimentação tornou-se um fato de seleção publicado
Há alguns anos, a realimentação era um detalhe de nível de sistema. Nos registros atuais, é um fato de nível de produto, citado no mesmo nível do torque: um único encoder magnético de 14 bits num atuador, um único encoder magnético de 16 bits noutro, encoders duplos num terceiro, todos dentro da mesma família nominal e todos dentro da mesma faixa de relação de redução. O que isso compra é uma junta cuja posição pode ser comandada e verificada com mais fineza, o que é o que torna possível o controle de força e a interação complacente. O que isso custa é que a contagem e a resolução têm de ser lidas por modelo - um nome de família não é uma promessa sobre realimentação, e o AK70-10 KV100, o AKA10-9 KV60, o AK10-9 V2.0 e o AK70-9 V3.0 juntos cobrem os três arranjos.
O barramento subiu enquanto a relação desceu
Duas direções de movimento são visíveis ao mesmo tempo. Do lado da propulsão, o barramento subiu: dentro da categoria de UAV, a janela registrada chega a 24S nas unidades pesadas, onde a mesma categoria também contém motores construídos para aeronaves de 3S a 6S, e uma contagem de células maior permite uma corrente menor para a mesma potência, o que reduz a perda no cobre que tem de ser dissipada de um motor pesado. É por isso que a coluna que passou a valer a pena ler ao lado dela é a resistência de enrolamento, publicada para todos os motores para UAV da categoria. Do lado da atuação, a relação desceu: as três unidades de acionamento quase direto ficam todas em 8:1 com um valor de folga de 0.15, contra uma categoria de atuadores robóticos que ainda abrange 6:1 a 64:1. Uma relação mais baixa com o mesmo torque de saída significa um motor maior e mais pesado consumindo mais corrente, e a troca é a transparência - uma junta que pode ser empurrada pelo ambiente em vez de apenas empurrá-lo. Ambos os movimentos apontam no mesmo sentido: mais corrente, mais projeto térmico e mais precisão nos valores que descrevem o que a máquina está realmente fazendo.
O que os registros ainda não publicam
A contraparte honesta dessas três mudanças é o que permanece não declarado, porque uma seleção de 2026-2027 que pressuponha que esses valores existem estará errada. Nenhuma categoria publica uma classificação contínua indefinida. Nenhuma categoria publica um mapa de eficiência, de modo que comparações de eficiência ao longo de uma faixa de operação não podem ser feitas a partir do registro, apenas no ponto único onde um valor ensaiado por acaso existe. Os propulsores não registram nenhuma coluna de KV nem de torque, de modo que essa categoria só pode ser comparada por empuxo, profundidade, barramento e massa. Os motores para UAV registram resistência para todas as unidades, mas corrente de pico para apenas a metade, de modo que uma comparação de perda no cobre ao longo de uma lista de candidatos costuma ficar incompleta. E, onde um fabricante declara empuxo como limite inferior em vez de um valor - os propulsores SW7, SW12 e SW17 são registrados como pelo menos 7, 12 e 17 kgf -, o registro preserva isso, o que é uma forma de honestidade mais útil do que um número arredondado.
Sete classes de aplicação e o que cada uma restringe
A tabela abaixo lê as sete categorias através da aplicação que cada uma serve e declara a restrição que de fato decide a seleção. Todos os valores são conforme publicados nos registros de produto correspondentes, e a coluna que é escassa ou ausente é nomeada em vez de omitida.
| Classe de aplicação | A restrição vinculante | Especificação que a decide | Categoria que a serve | Faixa de saída registrada | Onde o registro é escasso | Agrupamento |
|---|---|---|---|---|---|---|
| Juntas e manipuladores de robô | Torque sustentado numa junta que inverte com frequência | Torque nominal, relação de redução, folga | Atuadores robóticos | 1.3-74 Nm nominais, 4.1-222 Nm de pico, 6:1-64:1 | Nenhuma classificação contínua é publicada | Módulo de junta |
| Plataformas humanoides, com pernas e vestíveis | Massa transportada na extremidade distal de um membro | Relação torque-massa no ponto nominal | Motores de torque sem carcaça | 0.024-4 Nm nominais de 20-710 g | A densidade tem de ser derivada, e a unidade declarada | Robô humanoide |
| Juntas controladas por força e complacentes | Transparência, para que a junta possa ser retroacionada | Relação de redução e folga | Atuadores de acionamento quase direto | 5-55 Nm nominais, 12.5-170 Nm de pico, 8:1, folga 0.15 | A relação é fixa, então a faixa de torque é a única variável | Braço de robô colaborativo |
| Estruturas de multirrotores | Empuxo num ponto de operação declarado, por unidade de massa | Empuxo máximo, KV, contagem de células | Motores para UAV | 1220-101449 g de empuxo, 29-700 KV, 3-24S | A corrente de pico é publicada para apenas a metade das unidades | Drone de carga pesada |
| Modelos FPV, de asa fixa e VTOL | Resposta em alta velocidade do eixo, ou eficiência em cruzeiro | KV, resistência de enrolamento, massa | Motores para drones | 351-9749 g de empuxo, 180-2150 KV, 2-12S | Não existe nenhuma coluna de torque | Drone de corrida FPV |
| Estabilização e apontamento de câmera | Suavidade próxima de velocidade zero, sem redutor | Enrolamento de baixa velocidade, torque nominal, tensão | Motores de gimbal | 0.08-3 Nm nominais, 0.28-7.7 Nm de pico, 12-24 V | Sem coluna de relação e sem coluna de empuxo | Sistema de gimbal |
| Veículos submarinos e inspeção | Empuxo bidirecional selado a uma profundidade declarada | Empuxo de amarração, classificação de profundidade, barramento | Propulsores subaquáticos | 7-25 kgf de empuxo de amarração, 0-350 m, 36-48 V | Sem coluna de KV e sem coluna de torque | Propulsor para ROV |
As faixas são o intervalo de valores registrados em cada categoria no conjunto de produtos em inglês: torque nominal e de pico conforme publicados, relações e folga conforme publicadas e na unidade que o filtro do site apresenta como graus, empuxo armazenado em gramas no registro e mostrado aqui conforme registrado, e contagens de células declaradas como células em série em vez de volts. Empuxo e torque são convenções de saída diferentes e não são conversíveis sem a hélice e o ponto de operação. A última coluna nomeia a coluna que é escassa ou ausente em cada categoria, porque essa lacuna limita quais comparações podem ser concluídas apenas com o registro.
O primeiro padrão é que a restrição vinculante e a especificação decisiva não costumam ser a mesma coisa, e a diferença entre elas é onde as seleções dão errado. Uma estrutura de multirrotor é limitada pelo empuxo por unidade de massa, mas a especificação que a decide é a contagem de células, porque o pacote fixa o ponto de operação e o KV tem então de ser combinado com uma hélice que gire a uma velocidade útil. Uma junta de robô é limitada pelo torque sustentado, mas a especificação que a decide é a relação de redução, porque a relação é o que converte um motor pequeno num torque grande e o que decide simultaneamente se a junta pode ser retroacionada. Ler a restrição e depois comprar pelo número que a destaca é a forma mais comum de uma lista de candidatos sobreviver até uma conclusão errada.
O segundo padrão é que a completude de um registro acompanha a categoria, e não o fabricante. Todos os motores para UAV da categoria registram uma resistência de enrolamento e uma contagem de células, e apenas a metade registra uma corrente de pico. Todos os atuadores robóticos e de acionamento quase direto registram uma relação, e o valor de folga é registrado em 15 dos 18 atuadores e nas três unidades de acionamento quase direto. Os propulsores registram empuxo, profundidade, barramento e massa e nada mais na direção elétrica ou de torque. Esses padrões são uma propriedade daquilo sobre o que cada categoria é especificada, de modo que uma lista de candidatos que atravessa categorias sempre terá células vazias - e a resposta correta é nomeá-las antes de uma revisão de projeto, em vez de interpolar entre elas.
O terceiro padrão é onde as categorias se sobrepõem, porque é aí que duas linhas de raciocínio chegam ao mesmo produto. Uma junta de humanoide ou de exoesqueleto pode ser construída a partir de um kit sem carcaça com um driver fornecido pelo integrador, de um atuador robótico selado ou de uma unidade de acionamento quase direto de baixa relação, e as três aparecem para as mesmas plataformas. A pergunta decisiva entre elas não é o torque - os três podem ser encontrados com uma saída comparável -, mas quanto da integração o projeto pretende assumir: um kit significa projetar a carcaça, o eixo, os rolamentos, a realimentação e o driver; um atuador selado significa projetar a fixação e o barramento; uma unidade de acionamento quase direto significa escolher entre uma relação fixa de 8:1 e uma mais ampla. Ler a mesma junta através de Exoesqueleto e de Robô quadrúpede agrupa os produtos de forma diferente pelo mesmo motivo, e comparar os dois agrupamentos com uma página de categoria costuma ser o que decide a arquitetura.
Como selecionar o motor BLDC certo: um guia passo a passo
Cinco etapas cobrem o essencial para uma seleção de motor BLDC, e funcionam nesta ordem porque cada uma estreita o campo para a seguinte sem precisar reabrir uma decisão já tomada.
Comece pelo regime, não pelo torque
Anote o que a máquina deve fazer antes de olhar para um único motor: se a carga é mantida, movida uma vez ou ciclada por minutos seguidos; se a junta inverte o sentido continuamente; se o eixo gira rápido sob carga leve ou devagar sob carga pesada. O regime decide qual coluna é vinculante, e decide isso antes de qualquer produto ser comparado. Um regime que mantém uma carga por minutos precisa do valor nominal; um regime que acelera uma massa brevemente pode ser dimensionado pelo pico. Confundir os dois é o erro que um valor de pico publicado convida, porque o pico é sempre o número maior e mais impressionante e nunca é aquele sobre o qual um regime sustentado pode ser construído.
Fixe o barramento e o ponto de operação
Decida o pacote ou a fonte antes de montar a lista de candidatos, porque o barramento define a faixa de velocidade e elimina candidatos com a mesma firmeza que o torque. Onde o projeto ainda está em iteração, uma categoria que registra uma janela em vez de uma contagem fixa vale mais do que uma que registra um ponto - os motores para UAV incluem unidades registradas em 3-6S, 4-8S e 12-24S, de modo que um programa de ensaio de tensão mais baixa não obriga necessariamente a trocar de motor. Onde o valor registrado é uma contagem de células, trate-o como uma contagem e converta apenas com a convenção de química de células declarada, nunca como se o número fosse volts.
Reduza às embalagens que podem fornecê-lo
Com o regime e o barramento fixados, o campo reduz-se às categorias cuja convenção de saída corresponde à aplicação - torque num eixo, empuxo de uma hélice, suavidade em baixa velocidade ou empuxo selado em profundidade. Dentro da categoria escolhida, filtre pelas uma ou duas colunas que o regime tornou vinculantes: torque nominal e relação para uma junta, empuxo máximo e massa para uma estrutura de aeronave, torque nominal e tensão para um eixo estabilizado. Esta é a etapa em que a ferramenta Seleção faz a maior parte do trabalho, porque os filtros são construídos a partir das mesmas colunas registradas que as páginas de categoria exibem.
Compare pelas colunas que são publicadas
Coloque dois ou três sobreviventes lado a lado em Comparar produtos e compare apenas o que está de fato registrado. Onde uma coluna está vazia num candidato e preenchida noutro, a comparação dessa coluna não pode ser concluída, e esse fato pertence às notas em vez de ser preenchido com uma suposição. Onde um valor é derivado - uma densidade de torque, um empuxo total de um conjunto, uma corrente implícita num valor de potência e numa tensão nominal de barramento -, rotule-o como derivado, porque um número derivado levado adiante como se fosse registrado é onde uma instalação dá errado.
Feche as lacunas antes de se comprometer
Liste todas as colunas que o registro deixa vazias para as unidades da lista de candidatos e leve essas perguntas ao fabricante antes de se comprometer com a peça: uma classificação contínua onde o regime precisa de uma, uma corrente de pico onde o chicote tem de ser dimensionado, uma contagem de realimentação onde uma junta tem de ser comandada com precisão, uma classificação de profundidade com margem onde um veículo mergulha. As lacunas não são um defeito dos produtos, são uma propriedade daquilo que cada categoria publica, e o custo de fechá-las é uma pergunta ao fabricante em vez de um reprojeto.
- Escreva primeiro o perfil de regime - mantido, movido uma vez ou ciclado - e decida se o valor nominal ou o de pico é o vinculante.
- Decida o barramento antes do motor, e trate uma contagem de células registrada como uma contagem de células em série, e não como volts.
- Reduza à categoria cuja convenção de saída corresponde à aplicação, e depois filtre pelas uma ou duas colunas que o regime tornou vinculantes.
- Compare apenas as colunas que são publicadas em toda a lista de candidatos, e registre quais colunas estão vazias.
- Derive a densidade de torque apenas contra um valor de torque declarado e uma unidade declarada, e rotule todo valor derivado como derivado.
- Verifique se o registro traz uma janela de trabalho com o seu valor de potência, e nunca trate um valor de 180 s como uma classificação contínua.
- Dimensione o chicote, o conector e o driver em relação à corrente de pico registrada onde ela existe, e trate a sua ausência como uma questão em aberto.
- Anote todas as colunas vazias das unidades da lista de candidatos, para que a documentação de ensaio do fabricante possa fechá-las antes de a seleção ser assumida.
Principais aplicações de motores BLDC em 2026
A mesma máquina eletromagnética entra em serviço através de agrupamentos de aplicação cujas restrições diferem o bastante para que a ênfase de especificação mude entre eles. As páginas abaixo agrupam as correspondências registradas por plataforma e não por especificação, e ler duas delas em conjunto costuma ser o que fixa uma arquitetura.
Juntas e manipuladores de robô
Este é o agrupamento em que o torque num eixo é a questão inteira, e em que a relação faz a maior parte da decisão. Uma junta que tem de manter uma carga contra a gravidade precisa do valor nominal, e uma junta que inverte continuamente precisa de saber quanto calor esse regime gera. Os agrupamentos Módulo de junta e Braço de robô colaborativo puxam os mesmos atuadores para listas de candidatos diferentes, o primeiro por função de junta e o segundo por arquitetura de braço, e o guia de atuadores robóticos percorre a mesma faixa pela relação e pela realimentação, e não pela aplicação.
Plataformas móveis, com pernas e vestíveis
Aqui a restrição passa do torque para a massa, porque o atuador é carregado na extremidade de um membro e cada grama ali é acelerado a cada passo. Os kits sem carcaça dominam este agrupamento por esse motivo, já que a carcaça e os rolamentos podem ser projetados dentro do membro em vez de acrescentados a ele, e as unidades de acionamento quase direto de baixa relação aparecem onde a junta tem de ceder a um usuário ou a uma superfície de caminhada em vez de resistir a eles. Os agrupamentos Robô humanoide, Robô quadrúpede, Exoesqueleto e Robô de reabilitação cobrem as quatro variantes, e o guia de motores de torque sem carcaça cobre o lado do kit da mesma decisão.
Estruturas de aeronave que têm de se manter no ar
Os agrupamentos de propulsão separam-se pela forma como se pede que a aeronave voe, e não apenas pelo empuxo. Um multirrotor que mantém altitude é limitado pelo empuxo e pela margem térmica; um modelo de asa fixa limitado pela eficiência em cruzeiro quer uma resistência de enrolamento baixa e uma hélice grande e lenta; uma estrutura FPV limitada pela resposta quer um KV alto e uma massa baixa. Os agrupamentos Drone de carga pesada, Drone VTOL, UAV industrial, UAV de inspeção e UAV de fotografia aérea cobrem o lado dos multirrotores, enquanto Drone de corrida FPV, Modelo de asa fixa e UAV agrícola cobrem os outros. Onde se transporta uma pessoa em vez de uma carga útil, a restrição muda de forma por completo, e o guia de propulsão de aeronaves tripuladas trata do caso de falha que decorre disso.
Estabilização e apontamento de câmera
O eixo estabilizado é o único lugar onde a suavidade importa mais do que o torque. Um motor de gimbal é enrolado para baixa velocidade, sem nenhum redutor, e selecionado por quão pouco perturba a imagem que sustenta, o que coloca o torque nominal e a tensão à frente do KV na decisão. O agrupamento Sistema de gimbal reúne as correspondências registradas, e o guia de motores de gimbal percorre a mesma faixa pelo lado do acionamento direto de baixa velocidade.
Veículos submarinos e inspeção
Debaixo de água, o meio muda tudo o que está acima dele: a unidade é selada, o empuxo é bidirecional, e a especificação que elimina candidatos é a profundidade, e não o torque. A categoria registra duas classes de profundidade, 30 m e 350 m, e essa única coluna decide mais da arquitetura de um veículo do que o valor de empuxo, porque um sistema de vedação não pode ser atualizado em campo. O agrupamento Propulsor para ROV cobre os veículos de trabalho, e o guia de propulsores subaquáticos compara as mesmas unidades nas famílias DW e SW.
Perguntas frequentes
QUm motor BLDC é a mesma coisa que um motor sem escovas?
Sim. BLDC é simplesmente a abreviatura de brushless DC, e o termo descreve a mesma construção: um rotor de ímã permanente, um estator com enrolamentos e um controlador eletrônico fazendo a comutação. O termo relacionado máquina síncrona de ímã permanente descreve o mesmo arranjo físico pelo lado da teoria de controle, e a diferença entre os dois rótulos é uma questão de convenção e não de construção. Ambos são registrados sob as mesmas sete categorias aqui, diferenciados pelo que cada embalagem é construída para produzir, e não pelo rótulo que lhe é aplicado.
QUm KV mais alto significa um motor melhor?
Não. O KV descreve a velocidade sem carga que um enrolamento produz por volt, por isso descreve onde cai o ponto de operação e não quão capaz é a máquina. Em todas as categorias aqui, ele vai de 9.3 a 2150 KV, e os valores baixos pertencem às tarefas grandes e lentas, enquanto os valores altos pertencem a hélices pequenas girando rápido. Um motor de KV alto é a resposta certa para uma pergunta sobre velocidade do eixo e a resposta errada para uma pergunta sobre torque, e comparar dois motores apenas por KV compara duas respostas a perguntas diferentes.
QQual especificação deve ser verificada primeiro?
A convenção de saída - torque num eixo, empuxo de uma hélice, suavidade em baixa velocidade ou empuxo selado em profundidade -, porque elimina categorias inteiras antes de qualquer produto ser comparado. Depois disso, o regime decide se o valor nominal ou o de pico é o vinculante, e o barramento decide quais candidatos permanecem na lista. Trabalhar nessa ordem costuma deixar uma lista de candidatos de duas ou três unidades em cada categoria, em vez de uma lista que atravessa todas as sete.
QPor que alguns registros mostram um limite inferior em vez de um valor de empuxo?
Porque é assim que o valor foi publicado. Os propulsores SW7, SW12 e SW17 são registrados como pelo menos 7, 12 e 17 kgf de empuxo máximo de amarração, enquanto os DW10, DW15, DW20 e DW25 são registrados como um único valor de 10, 15, 20 e 25 kgf. Preservar a distinção entre um limiar e um valor é mais útil do que arredondá-la, pois um valor de limiar diz a um projetista que o número registrado é o piso da especificação e não o seu meio.
QUm valor de potência de 180 s é uma classificação contínua?
Não. Um valor medido numa janela de 180 s é uma afirmação sobre quanto tempo a unidade manteve aquela potência num banco de ensaios, o que é uma indicação útil de capacidade térmica e não uma definição do que pode ser mantido indefinidamente. Os motores para UAV registram valores de potência de 380 W a 8580 W nessa janela e os motores para drones de 250 W a 2100 W, e as categorias de atuação e de gimbal não registram nenhum valor de potência. Onde um regime precisa de um ponto de operação sustentado, esse valor tem de vir da documentação de ensaio do fabricante.
QOs motores sem escovas precisam de um encoder ou de sensores Hall?
Nem sempre, mas o controlador precisa da posição do rotor de algum lugar. Um motor equipado com sensores Hall informa-a diretamente e consegue produzir torque a partir do repouso; um motor sem eles infere-a a partir da força contraeletromotriz de um rotor em rotação, o que funciona bem quando o eixo está em movimento e não oferece nada para ler quando está parado. Este site registra qual arranjo um produto usa no seu próprio nome - os RO40 KV140 Lite e RO50 KV108 Lite são registrados sem sensores Hall e os RO60 KV115, RO80 KV105 e RO100 KV55 Standards com eles -, e, onde um driver está integrado, o método de controle também é registrado, em vez de ficar para suposição.
QUma aplicação pode ser servida por mais de uma categoria?
Com frequência, e essa sobreposição é onde vive a decisão de integração. Uma junta vestível ou humanoide pode ser construída a partir de um kit sem carcaça de estator e rotor com um driver fornecido pelo projeto, de um atuador robótico selado ou de um módulo de acionamento quase direto de baixa relação, e os três são registrados para as mesmas plataformas. A pergunta decisiva não é o torque, já que existem saídas comparáveis em cada um, mas quanto do projeto da carcaça, do eixo, do rolamento, da realimentação e do driver o projeto pretende assumir. Comparar a mesma junta através de dois agrupamentos de aplicação diferentes costuma ser o que torna essa escolha explícita.
Recursos oficiais
Os fabricantes cujos produtos são registrados aqui publicam os dados de ensaio e a documentação que os registros não reproduzem - classificações contínuas, dados de eficiência, empuxo classificado em pares e contagens de realimentação entre eles. A CubeMars publica as suas gamas sem carcaça e de atuadores através do site oficial da CubeMars, e a T-Motor a sua gama de propulsão através do site oficial da T-Motor e da sua loja oficial. Onde um registro deixa uma coluna vazia - uma classificação contínua em qualquer ponto da faixa registrada, uma corrente de pico na maioria dos motores para UAV e drones, um valor de KV nos propulsores, um valor de potência nas categorias de atuação e estabilização -, essas são as páginas onde a lacuna tem de ser fechada antes de a peça ser assumida.
Para onde ir a seguir
Ler até aqui produz uma lista de candidatos e não uma decisão, e três ferramentas transformam essa lista numa decisão. Todos os produtos discutidos aqui ficam numa das sete categorias de Produtos, os candidatos podem ser reduzidos pelas colunas registradas na Seleção, e duas ou três unidades podem ser confrontadas entre si em Comparar produtos. O lado da aplicação da mesma decisão é reunido nos agrupamentos Módulo de junta e de estruturas de aeronave, que ordenam as correspondências registradas por plataforma e não por especificação.
Quatro guias existentes estendem-se lateralmente a partir daqui. O guia completo de motores BLDC apresenta as sete embalagens como uma taxonomia para quem quer os tipos antes do fluxo de trabalho. O guia de atuadores robóticos e o guia de acionamento quase direto aprofundam as duas categorias do lado das juntas, e o guia de motores para UAV faz o mesmo para a gama de propulsão, onde KV, empuxo e massa são as ideias organizadoras.
A versão curta: fixe primeiro a convenção de saída, depois o regime, depois o barramento; compare apenas as colunas que são publicadas em toda a lista de candidatos; trate todo valor de pico como uma promessa sobre uma janela e não como uma capacidade; e anote as colunas vazias, para que possam ser fechadas antes de a peça ser assumida. Nesta faixa registrada, essa sequência costuma colocar uma junta num atuador selado ou num módulo de baixa relação, um membro num kit sem carcaça, uma estrutura de aeronave num motor de propulsão dimensionado por contagem de células e hélice, e um veículo selado na classificação de profundidade que o seu sistema de vedação consegue de fato suportar.







