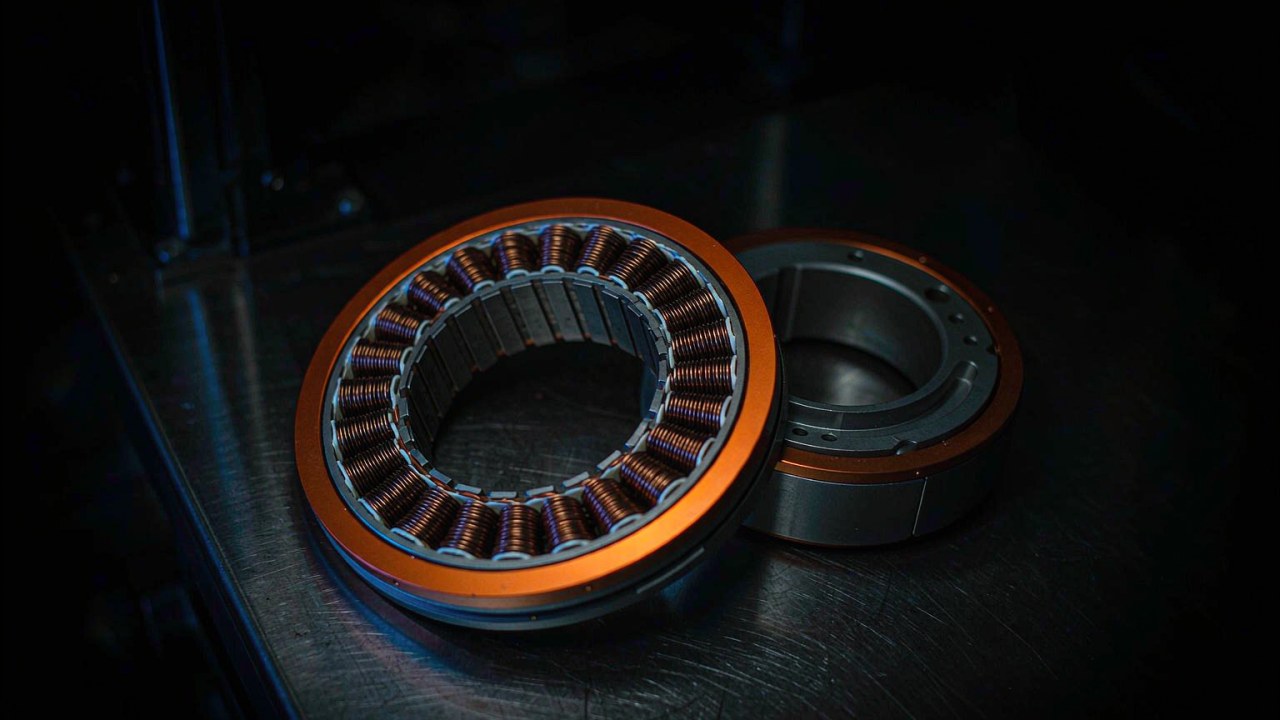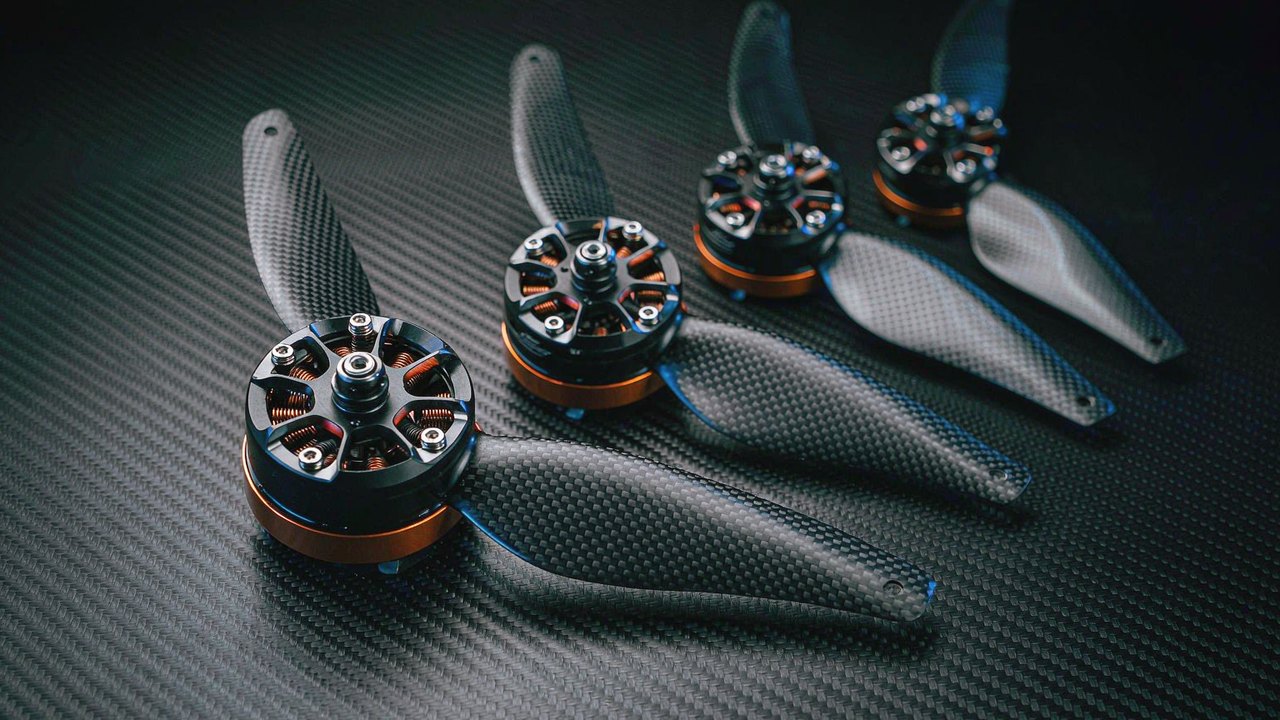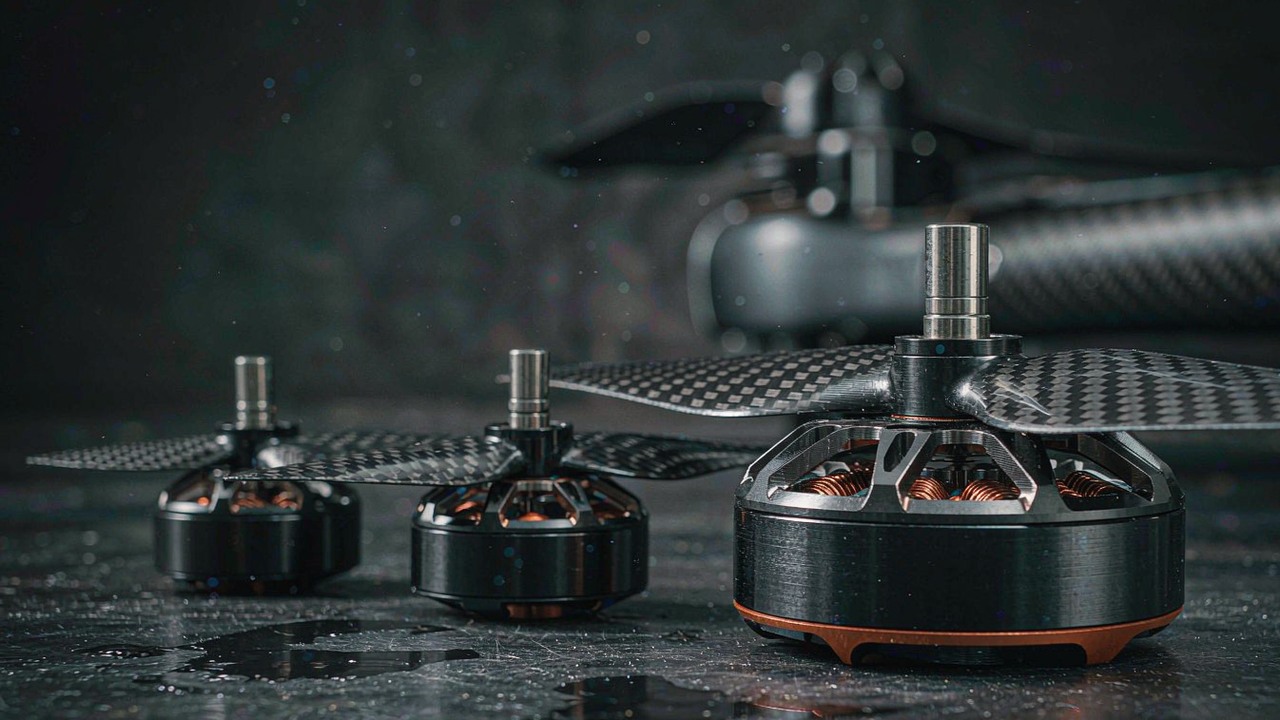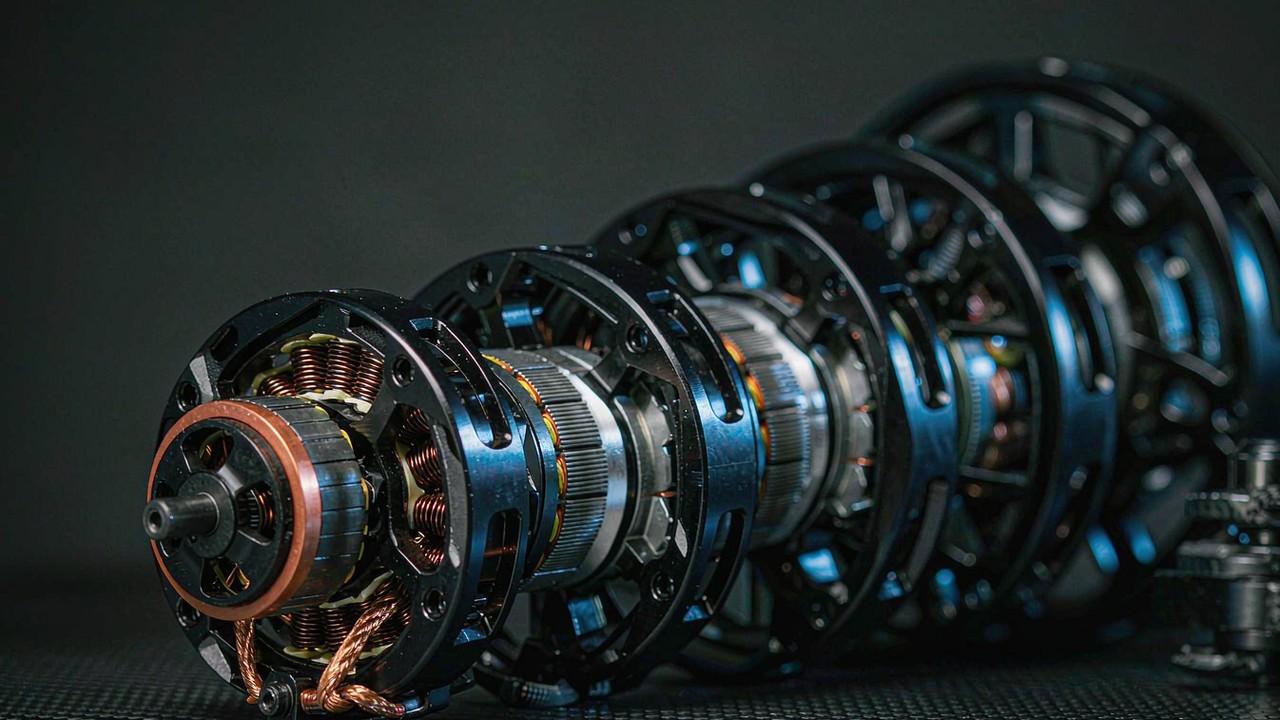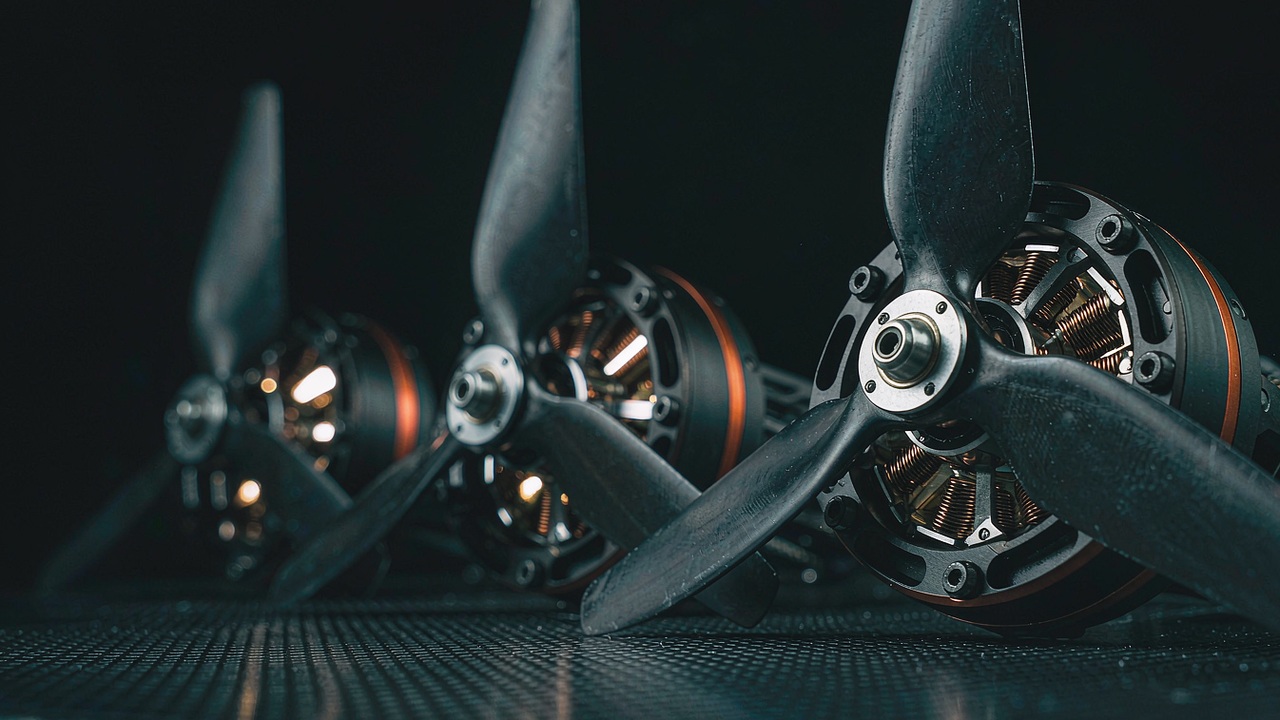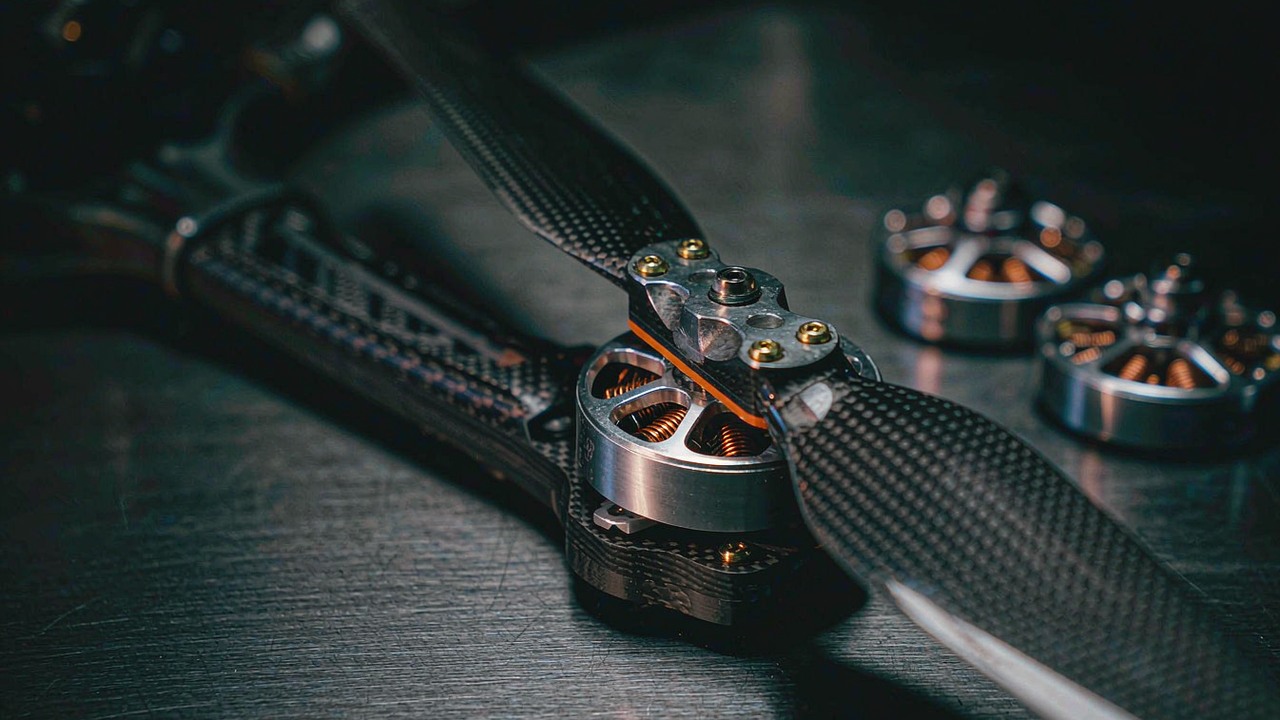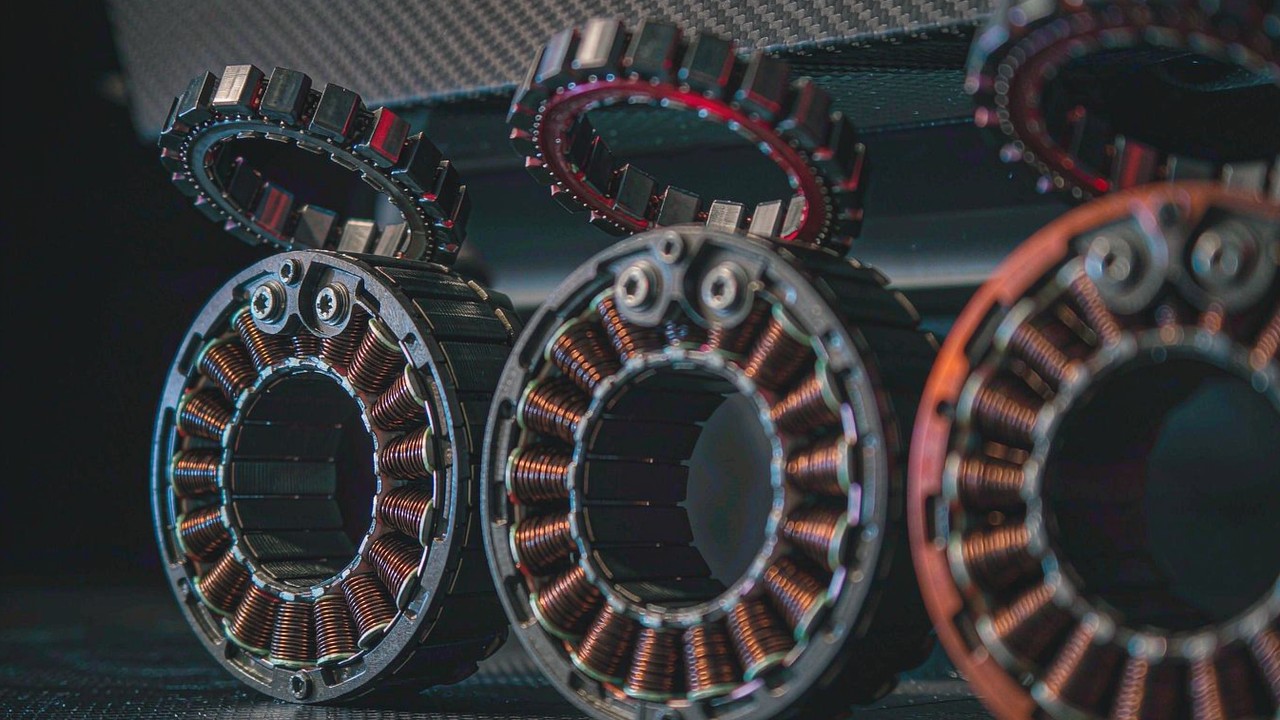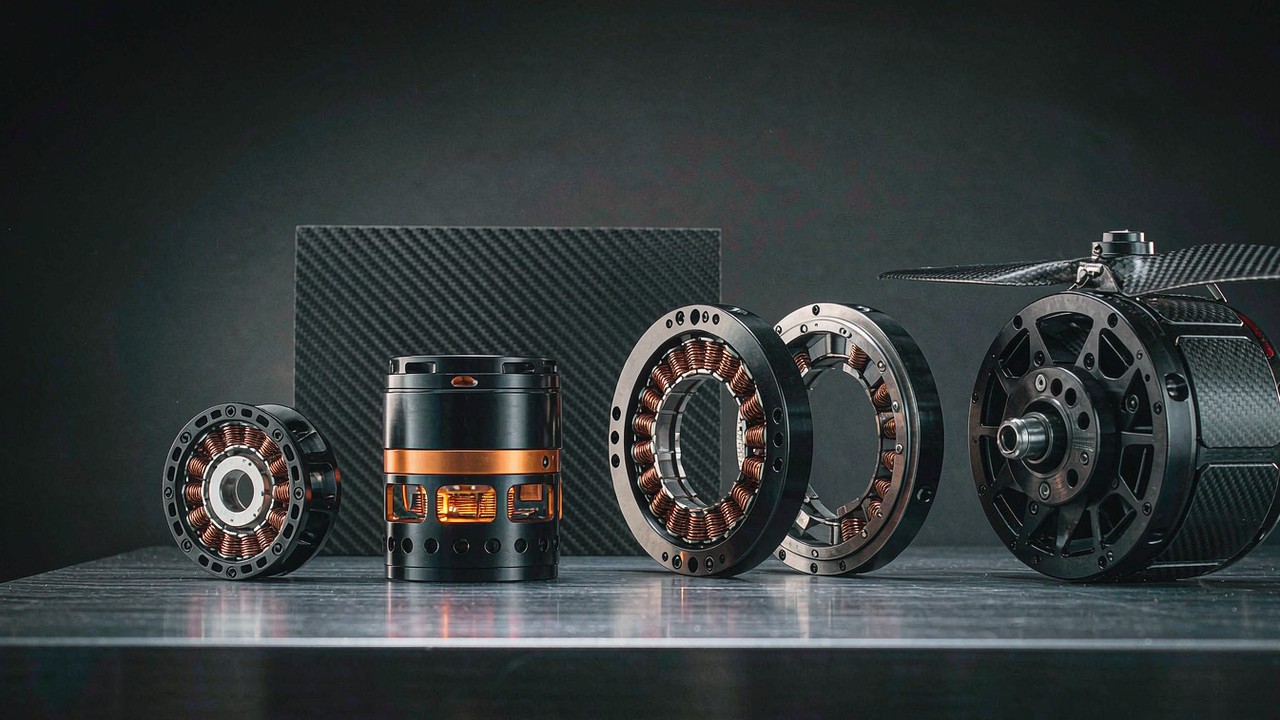
Ein BLDC-Motor ist ein bürstenloser Gleichstrommotor: ein Rotor mit Permanentmagneten, ein gewickelter Stator und eine elektronische Steuerung, die die Kommutierung übernimmt, die früher die Bürsten erledigt haben. Dieser eine Ersatz ist der Grund, warum BLDC-Motoren heute in Robotergelenken, Multirotor-Zellen, Kameragimbals und Unterwasser-Thrustern sitzen - es gibt keine Bürste, die verschleißt, und keinen Kommutator, der einen Lichtbogen zieht, und das Drehmoment, das die Maschine erzeugt, lässt sich in Software formen, statt als feste Kennlinie hingenommen zu werden. Er ist auch der Grund, warum der Begriff BLDC-Motor aufgehört hat, eine einzige Kaufentscheidung zu bezeichnen. Dasselbe elektromagnetische Prinzip erreicht den Markt als rahmenloses Stator-Rotor-Kit, als dicht gekapselter integrierter Aktuator, als Antriebs-Außenläufer, als langsam drehender Gimbalmotor und als tiefenbewerteter Thruster, und diese Pakete sind in sieben Produktkategorien erfasst, deren Spezifikationsspalten sich ebenso scharf unterscheiden wie ihre mechanischen Formen. Dieser Ratgeber behandelt, wie die Maschine Drehmoment erzeugt, die Spezifikationsspalten, die eine Auswahl für 2026-2027 entscheiden, die bereits sichtbaren Verschiebungen in dem, was die Datensätze veröffentlichen, eine fünfstufige Auswahlfolge und die Anwendungsklassen, die jedes Paket in den Einsatz ziehen.
Jede Zahl unten stammt aus dem zugehörigen Produktdatensatz und ist nicht geschätzt. Wo ein Wert aus erfassten Werten berechnet ist - ein Verhältnis, eine Summe oder eine aus der Zellchemie abgeleitete Angabe -, wird er an der Stelle, an der er erscheint, als abgeleitet gekennzeichnet. Wo ein Datensatz gar keinen Wert führt, wird die Lücke benannt, statt sie aus einem benachbarten Modell zu füllen, und die Kategorien, in denen eine Spalte strukturell fehlt, werden ausdrücklich genannt, denn zu wissen, welche Spalte fehlt, gehört zur Entscheidung dazu. Kategorie- und Anwendungslinks führen zu den Seiten, die die erfassten Treffer bündeln; die Produkte sind in sieben Kategorien gegliedert, und die Werkzeuge Auswahl und Produktvergleich arbeiten mit denselben erfassten Spalten.
Kurzantwort
Die erste Frage bei der Auswahl eines BLDC-Motors lautet nicht, welcher Motor der beste ist, sondern was der Ausgang leisten muss. Von einem Gelenk wird Drehmoment an einer Welle verlangt, von einer Zelle Schub aus einem Propeller, von einer stabilisierten Kamera Gleichmäßigkeit bei einer Drehzahl nahe null und von einem Unterwasserfahrzeug ein Schub, der dem Druck standhält. Diese vier Anforderungen werden von vier unterschiedlich verpackten Maschinen erfüllt, und sobald die Ausgangskonvention feststeht, ist der größte Teil der Auswahlliste bereits entschieden.
Wo der Ausgang ein Drehmoment an einem Gelenk ist, sitzen die Kandidaten in Roboteraktuatoren, wo der Datensatz ein Nenndrehmoment von 1.3 Nm bis 74 Nm und ein Untersetzungsverhältnis von 6:1 bis 64:1 führt, oder in Quasi-Direct-Drive-Aktuatoren, wo alle drei erfassten Einheiten dasselbe 8:1-Verhältnis und denselben Umkehrspiel-Wert von 0.15 nutzen, sodass das Nenndrehmoment die einzige echte Variable ist. Wo die Maschine in eine bestehende Struktur eingebaut statt an sie angeschraubt werden muss, liefern Rahmenlose Drehmomentmotoren dieselben elektromagnetischen Teile ohne Gehäuse, von 20 g bis 710 g.
Wo der Ausgang Schub ist, teilt sich die Wahl an der Größenordnung. UAV-Motoren erfassen Schub von 1220 g bis 101449 g an Bussen von 3S bis 24S, und Drohnenmotoren erfassen Schub von 351 g bis 9749 g an Bussen von 2S bis 12S, die Grenze zwischen den beiden Kategorien wird also durch Masse und Zellenzahl gezogen und nicht durch den Schub allein. Wo der Ausgang ein gleichmäßiges Richten ist, erfassen Gimbal-Motoren ein Nenndrehmoment von 0.08 Nm bis 3 Nm bei 12 V bis 24 V ohne Getriebe im Kraftpfad. Wo der Ausgang Wasser überstehen muss, erfassen Unterwasser-Thruster 7 kgf bis 25 kgf maximalen Halteschub bei Tiefenbewertungen von 30 m oder 350 m.
Zwei Warnhinweise gehören zu allen vier. Ein Spitzenwert ist eine Aussage über ein kurzes Fenster und keine Dauerfähigkeit, und keine Kategorie hier veröffentlicht eine unbegrenzte Leistungs- oder Drehmomentangabe. Und ein veröffentlichter Maximalwert ist eine Obergrenze aus einer Prüfbedingung, kein Betriebspunkt, sodass eine Auslegung, die nahe an ihrer Reserve sitzt, die Lücke aus den Prüfdaten des Herstellers schließen muss und nicht aus der Schlagzeilenzahl.
Was ist ein BLDC-Motor und wie funktioniert er?
Die Maschine selbst ist einfach, und fast das gesamte Verhalten eines bürstenlosen Motors folgt aus einer einzigen Konsequenz des Entfernens der Bürsten: Der Strom muss von etwas außerhalb des Motors geschaltet werden, und dieses Etwas muss wissen, was der Rotor gerade tut.
Der Rotor folgt einem Feld, das die Steuerung erzeugt
Der Stator trägt gewickelte Spulen, die in Phasen angeordnet sind, und die Steuerung bestromt diese Phasen in einer Reihenfolge. Jeder Bestromungsschritt erzeugt ein Magnetfeld, das in eine bestimmte Richtung zeigt, und der Rotor mit den Permanentmagneten dreht sich, um sich daran auszurichten. Ein Weiterschalten der Reihenfolge dreht das Feld, und der Rotor folgt kontinuierlich. Die gesamte Motorregelung ist daher eine Frage dessen, wann geschaltet und wie viel Strom eingeprägt wird, und beides wird in der Elektronik festgelegt und nicht in der Maschine. Das ist der strukturelle Grund, warum sich die Drehmomentkennlinie eines bürstenlosen Motors in Software formen lässt: Die Steuerung ist kein fester Kommutator, sie ist ein aktiver Teilnehmer, und die Qualität des Schaltens entscheidet darüber, wie gleichmäßig der Ausgang ist und wie viel der Wärme der Wicklung in nutzbare Arbeit umgesetzt wird.
Die Steuerung muss wissen, wo der Rotor steht
Eine Phase im falschen Moment zu schalten erzeugt Drehmoment in die falsche Richtung, daher braucht die Steuerung die Rotorposition. Zwei Ansätze sind üblich, und der Unterschied zeigt sich in der Produktbenennung. Ein Motor mit Hall-Sensoren meldet die Position direkt und kann aus dem Stillstand heraus Drehmoment aufbauen, was dort zählt, wo eine Last unter Schwerkraft gehalten oder gestartet werden muss. Ein Motor ohne sie leitet die Position aus der EMK ab, die der drehende Rotor erzeugt; das ist einfacher und funktioniert gut, sobald die Welle dreht, hat aber nichts zu lesen, wenn sie steht. Die Unterscheidung wird erfasst und nicht bloß angedeutet: Der CubeMars RO40 KV140 Lite und der RO50 KV108 Lite sind ohne Hall-Sensoren benannt, während der RO60 KV115, der RO80 KV105 und der RO100 KV55 Standard mit Hall-Sensoren benannt sind, die Wahl ist also sichtbar, bevor eine Spezifikationsspalte geöffnet wird.
Wo ein Antrieb in das Produkt integriert ist, statt dem Integrator überlassen zu bleiben, nennt der Datensatz auch das Regelverfahren. Das Verfahren der feldorientierten Regelung ist bei den rahmenlosen Motoren mit Antrieb, bei den Roboteraktuatoren, bei den Gimbal-Motoren und bei allen drei Quasi-Direct-Drive-Aktuatoren erfasst - 31 Datensätze im englischen Satz. Das ist bemerkenswert, weil es das Regelverfahren zu einer Produkttatsache macht statt zu einer Integrationsannahme.
Innenläufer und Außenläufer sind dieselbe Maschine mit verschobenen Magneten
Die beiden mechanischen Anordnungen unterscheiden sich nur darin, wo die rotierende Masse sitzt. Bei einem Innenläufer drehen sich die Magnete innerhalb eines feststehenden Stators, was kleine Durchmesser und hohe Drehzahlen begünstigt; die CubeMars RI-Serie ist so gebaut, und die Produktnamen sagen es: RI50 KV100, RI60 KV120, RI70 KV95, RI80 V2.0 KV75 und RI100 KV105 sind alle als rahmenlose Innenläufer-Drehmomentmotoren erfasst. Bei einem Außenläufer werden die Magnete in einer Glocke geführt, die außerhalb des Stators dreht, was bei gleicher Masse einen größeren Drehmomentradius ergibt und zu Propellern passt, die langsam drehen und kräftig ziehen; die gesamte UAV- und Drohnenseite der Plattform ist so gebaut. Die RO-Serie innerhalb der rahmenlosen Kategorie ist das Außenläufer-Gegenstück zur RI-Serie, sodass beide Bauformen in einer Kategorie vertreten sind und direkt verglichen werden können.
Was das Entfernen der Bürsten verlagert
Ein Bürstenmotor verschleißt am Kommutator und an den Bürsten, und dieser Verschleiß ist die Wartungsposition. Ein bürstenloser Motor verlagert die entsprechende Last in den Antrieb: Die Elektronik trägt nun die Schaltpflicht, das Timing muss über den gesamten Drehzahlbereich stimmen, und ohne sie kann der Motor überhaupt nicht laufen. Für eine Auswahl ändert das, was spezifiziert werden muss. Ein Bürstenmotor ließ sich allein nach Drehmoment und Spannung wählen; ein bürstenloser bringt einen Antrieb, ein Regelverfahren, eine Rückmeldeanordnung und eine thermische Grenze in dieselbe Entscheidung, und wo der Antrieb in das Produkt integriert ist, werden diese Punkte zu Spalten im Datensatz statt zu Annahmen in einer Auslegungsnotiz.
Schlüsselspezifikationen eines BLDC-Motors, die eine Auswahl entscheiden
Sechs Wertegruppen tragen fast die gesamte Auswahl eines BLDC-Motors, und sie verhalten sich nicht in jeder Kategorie gleich. Drei davon werden fast überall veröffentlicht; die anderen drei werden selektiv veröffentlicht, und welche fehlen, prägt, was überhaupt verglichen werden kann.
KV, das die Drehzahl festlegt, die ein gegebener Bus erzeugt
KV ist die Leerlaufdrehzahl, die die Maschine pro Volt angelegter Busspannung erreicht, es beschreibt also eine Wicklung und keine Qualität. Über die Plattform hinweg spannt es genau deshalb einen weiten Bereich auf: 55 bis 600 bei den rahmenlosen Motoren, 41 bis 170 bei den Roboteraktuatoren, 29 bis 700 bei den UAV-Motoren, 180 bis 2150 bei den Drohnenmotoren, 9.3 bis 255 bei den Gimbal-Motoren und 30 bis 80 bei den Quasi-Direct-Drive-Aktuatoren. Das Muster in diesen Zahlen ist der nützliche Teil. Niedrige KV-Werte sitzen bei den großen, langsam drehenden, drehmomentstarken Aufgaben, und hohe Werte sitzen bei kleinen, schnell drehenden Propellern, ein Vergleich zweier Motoren allein über KV vergleicht also zwei Antworten auf verschiedene Fragen. Es gibt eine Kategorie, in der die Spalte gar nicht existiert: Kein Unterwasser-Thruster führt einen KV-Wert, weil diese Produkte über Schub und Tiefe spezifiziert werden und nicht über die Wellendrehzahl.
Nenndrehmoment und Spitzendrehmoment sind zwei verschiedene Zusagen
Das Nenndrehmoment ist das, was die Maschine innerhalb ihrer thermischen Grenzen halten kann, und das Spitzendrehmoment ist das, was sie kurzzeitig erzeugen kann. Beide liegen weit auseinander, wo immer ein Getriebe vorhanden ist, und genau dort zahlt sich die Unterscheidung aus. Die Roboteraktuatoren erfassen ein Nenndrehmoment von 1.3 Nm bis 74 Nm gegenüber einem Spitzendrehmoment von 4.1 Nm bis 222 Nm; die Quasi-Direct-Drive-Aktuatoren erfassen 5 Nm bis 55 Nm im Nennbetrieb gegenüber 12.5 Nm bis 170 Nm im Spitzenbetrieb; die Gimbal-Motoren erfassen 0.08 Nm bis 3 Nm im Nennbetrieb gegenüber 0.28 Nm bis 7.7 Nm im Spitzenbetrieb. In jedem dieser Paare ist der Spitzenwert die größere Zahl und die, die eine Schlagzeile zitieren würde, weshalb sie auch die Zahl ist, auf der ein Dauerbetrieb nicht aufgebaut werden kann. Wo eine Aufgabe eine Last über Minuten statt über Momente hält, ist der Nennwert der Wert, der die Maschine beschreibt.
Drehmomentdichte und die Masse, durch die geteilt wird
Die Drehmomentdichte ist ein abgeleiteter Wert - Drehmoment geteilt durch Masse - und sie ist bedeutungslos, solange nicht sowohl die Drehmomentzahl als auch die Einheit genannt werden. Ein Spitzenwert geteilt durch eine Masse ohne ihr Kabel ergibt eine Zahl, gegen die kein Dauerbetrieb geplant werden kann. Der Massenbereich innerhalb einer einzigen Kategorie ist weit genug, dass die Unterscheidung nicht akademisch ist: Die rahmenlosen Motoren reichen von 20 g bis 710 g, die Roboteraktuatoren von 190 g bis 1396 g und die Quasi-Direct-Drive-Aktuatoren von 260 g bis 1400 g, und innerhalb dieser Spanne macht eine Auslegung, die die geringste Masse am distalen Ende eines Glieds braucht, eine andere Rechnung als eine, die das höchste Drehmoment an einer festen Basis braucht. Die Massenspalte hat zudem eine Konvention, die man kennen sollte: Wo ein Hersteller die Masse ohne Kabel angibt, hält der Datensatz beides auseinander. Vier UAV-Motoren führen beide Werte, und die Lücke ist real - der MN3110 KV470 ist mit 98 g samt Kabel und 80 g ohne es erfasst, der MN3510 KV360 mit 117 g und 97 g, der MN4014 KV400 mit 171 g und 150 g und der U5 KV400 mit 195 g und 156 g. Die falsche Spalte zu lesen verschiebt bei diesen Einheiten ein Massenbudget um bis zu 20 Prozent.
Busspannung, Strom und Wicklungswiderstand
Die Busspannung legt die Obergrenze des Drehzahlbereichs fest und legt zugleich die Kandidatenliste fest, denn ein Motor, der für eine feste Zellenzahl gewickelt und bemessen ist, lässt sich nicht ohne Änderung seines Betriebspunkts auf ein anderes Pack verschieben. Die Plattform erfasst den Bus in zwei Konventionen, und sie sind nicht austauschbar: als Zellenzahl für die Antriebskategorien, wo die UAV-Motoren 3S bis 24S und die Drohnenmotoren 2S bis 12S umfassen, und als Spannung für den Rest, wo die rahmenlosen Motoren 16 V bis 48 V erfassen, die Roboter- und Quasi-Direct-Drive-Aktuatoren 24 V bis 48 V, die Gimbal-Motoren 12 V bis 24 V und die Thruster 36 V bis 48 V. Eine Zellenzahl ist die Anzahl serieller Zellen, keine Spannung, und 24S ergibt nur nach der üblichen Konvention von 3.7 V pro Zelle ungefähr 88.8 V - ein abgeleiteter Wert und eine Konvention, keine Motorspezifikation.
Der Strom ist das, was ein Leiter spürt, er ist also der Wert, der Leitungen, Steckverbinder und den Antrieb dimensioniert. Die UAV-Motoren erfassen einen Spitzenstrom von 16 A bis 210 A, die Drohnenmotoren von 23 A bis 75 A und die Roboteraktuatoren von 5 A bis 32 A, doch die Vollständigkeit dieser Spalte schwankt stark. Jeder UAV-Motor erfasst einen Wicklungswiderstand - 17 mΩ bis 194 mΩ über die Kategorie -, während nur die Hälfte von ihnen überhaupt einen Spitzenstrom erfasst, was bedeutet, dass sich die Kupferverluste bei gegebenem Strom auch für Einheiten abschätzen lassen, deren Strombelastbarkeit nicht veröffentlicht ist. Das ist ein Vergleich, der sorgfältig angestellt werden muss und allein aus dem Datensatz nicht geschlossen werden kann.
Feedback-Auflösung, Untersetzungsverhältnis und Umkehrspiel
Diese drei Spalten existieren nur dort, wo es etwas zu messen oder etwas zu übersetzen gibt, sie erscheinen daher in den Aktuatorikkategorien und fehlen in den Antriebskategorien. Das Untersetzungsverhältnis ist bei den Roboteraktuatoren von 6:1 bis 64:1 erfasst und bei allen drei Quasi-Direct-Drive-Einheiten fest auf 8:1, und das Verhältnis hat den größten Einzeleinfluss darauf, wie sich ein Gelenk verhält: Ein hohes Verhältnis kauft Drehmoment und verliert Transparenz, ein niedriges Verhältnis hält das Gelenk leicht rücktreibbar und verlangt dem Motor mehr Strom ab. Das Umkehrspiel ist zwischen 0.15 und 0.55 bei den Aktuatoren und bei 0.15 bei den Quasi-Direct-Drive-Einheiten erfasst, in der Einheit, die der eigene Filter der Plattform als Bogenminuten darstellt, und es ist die Spalte, die entscheidet, ob ein Gelenk eine Position präzise halten kann. Die Feedback-Auflösung wird in der Produktbeschreibung genannt und nicht in einer numerischen Spalte, und sie unterscheidet sich zwischen Modellen, die ähnlich aussehen: Der AK70-10 KV100 wird als Paarung seiner 10:1-Stufe mit einem einzelnen magnetischen 14-Bit-Encoder beschrieben, der AKA10-9 KV60 mit einem einzelnen magnetischen 16-Bit-Encoder, während der AK10-9 V2.0 und V3.0 und der AK70-9 V3.0 als Träger von Doppel-Encodern beschrieben werden. Ähnliche Namen, unterschiedliche Rückmeldeanordnungen - das ist also eine Spalte, die pro Modell zu lesen ist und nicht pro Familie.
Das Einschaltfenster ist eine Spalte, keine Fußnote
Eine Leistungsangabe ist nur nützlich, wenn das Fenster angehängt ist, über das sie gemessen wurde. Die Antriebskategorien erfassen genau das: 12 von 14 UAV-Motoren und 10 von 14 Drohnenmotoren tragen eine maximale Leistungsangabe über ein Fenster von 180 s, und die Werte reichen von 380 W bis 8580 W auf der UAV-Seite und von 250 W bis 2100 W auf der Drohnenseite, wobei ein kleinerer Satz über dasselbe Fenster einen maximalen Dauerstrom trägt. Die Aktuatorik- und Stabilisierungskategorien erfassen gar keine Leistungsangabe. Zusammen gelesen sagen diese beiden Tatsachen etwas, was eine Schlagzeile nicht kann: Ein 180-s-Wert ist eine thermische Aussage über einen Test und keine Nennangabe, und wo keine Angabe veröffentlicht ist, ist das Dauerverhalten der Maschine im Datensatz überhaupt nicht dokumentiert. Eine Auswahl, die einen kontinuierlichen Betriebspunkt braucht, muss ihn beim Hersteller einholen statt ihn aus einem Spitzenwert zu schließen.
Innovationen bei der BLDC-Aktuatorik 2026-2027
Der nützlichste Weg, den aktuellen Stand der Technik zu lesen, ist zu betrachten, was die Datensätze begonnen haben zu veröffentlichen. Drei Verschiebungen sind in den Spalten selbst sichtbar, und es sind Verschiebungen dessen, was ein Käufer spezifizieren kann, und nicht der Elektromagnetik.
Die Antriebselektronik ist in den Aktuator gewandert
Die deutlichste Veränderung ist, dass der Antrieb aufgehört hat, eine separate Entscheidung zu sein. Wo das Produkt einen enthält, nennt der Datensatz nun das Regelverfahren: Feldorientierte Regelung ist bei allen drei Quasi-Direct-Drive-Aktuatoren erfasst, bei 14 der 18 Roboteraktuatoren, bei 7 der 8 Gimbal-Motoren und bei 7 der 12 rahmenlosen Motoren, und die übrigen rahmenlosen Einheiten sind Stator-Rotor-Kits, die den Antrieb dem Integrator überlassen. Das ist eine echte Marktspaltung und kein Detail - eine dichte Einheit mit einem Antrieb darin lässt sich nach Drehmoment, Bus und Schnittstelle auswählen, während ein Kit auf einen vom Integrator gelieferten Antrieb abgestimmt werden muss, und beide kommen mit unterschiedlichen Fehlerarten. Die praktische Konsequenz für 2026-2027 ist, dass das Regelverfahren zusammen mit dem Drehmoment auf die Auswahlliste gehört, denn zwei Produkte mit demselben Drehmoment und demselben Verhältnis sind möglicherweise nicht gegeneinander austauschbar, sobald Antriebe im Spiel sind.
Die Feedback-Auflösung wurde eine veröffentlichte Auswahltatsache
Vor einigen Jahren war Feedback ein Detail auf Systemebene. In den aktuellen Datensätzen ist es eine Tatsache auf Produktebene, zitiert auf derselben Ebene wie das Drehmoment: ein einzelner magnetischer 14-Bit-Encoder bei einem Aktuator, ein einzelner magnetischer 16-Bit-Encoder bei einem anderen, Doppel-Encoder bei einem dritten, alles innerhalb derselben nominellen Familie und alles innerhalb desselben Untersetzungsverhältnis-Bands. Was das einbringt, ist ein Gelenk, dessen Position feiner angefahren und verifiziert werden kann, und genau das macht Kraftregelung und nachgiebige Interaktion überhaupt möglich. Was es kostet, ist, dass Anzahl und Auflösung pro Modell gelesen werden müssen - ein Familienname ist keine Zusage über das Feedback, und der AK70-10 KV100, der AKA10-9 KV60, der AK10-9 V2.0 und der AK70-9 V3.0 decken zwischen sich alle drei Anordnungen ab.
Der Bus stieg, während das Verhältnis fiel
Zwei Reiserichtungen sind gleichzeitig sichtbar. Auf der Antriebsseite ist der Bus gestiegen: Innerhalb der UAV-Kategorie reicht das erfasste Fenster bei den schweren Einheiten bis 24S, wo dieselbe Kategorie auch Motoren für 3S- bis 6S-Zellen enthält, und eine höhere Zellenzahl erlaubt bei gleicher Leistung einen niedrigeren Strom, was die Kupferverluste verringert, die aus einem schweren Motor abgeführt werden müssen. Deshalb ist die Spalte, deren Lektüre daneben lohnend geworden ist, der Wicklungswiderstand, der für jeden UAV-Motor der Kategorie veröffentlicht ist. Auf der Aktuatorikseite ist das Verhältnis gefallen: Die drei Quasi-Direct-Drive-Einheiten liegen alle bei 8:1 mit einem Umkehrspiel-Wert von 0.15, gegenüber einer Roboteraktuatorik-Kategorie, die weiterhin 6:1 bis 64:1 umfasst. Ein niedrigeres Verhältnis bei gleichem Ausgangsdrehmoment bedeutet einen größeren, schwereren Motor, der mehr Strom führt, und der Preis dafür ist Transparenz - ein Gelenk, das von der Umgebung geschoben werden kann, statt nur zu schieben. Beide Bewegungen zeigen in dieselbe Richtung: mehr Strom, mehr thermische Auslegung, mehr Präzision in den Werten, die beschreiben, was die Maschine tatsächlich tut.
Was die Datensätze weiterhin nicht veröffentlichen
Das ehrliche Gegenstück zu diesen drei Verschiebungen ist das, was unausgesprochen bleibt, denn eine Auswahl für 2026-2027, die annimmt, diese Werte existierten, wird falsch liegen. Keine Kategorie veröffentlicht eine unbegrenzte Dauerangabe. Keine Kategorie veröffentlicht eine Wirkungsgradkarte, Vergleiche des Wirkungsgrads über einen Betriebsbereich lassen sich also nicht aus dem Datensatz anstellen, sondern nur an dem einen Punkt, an dem zufällig ein geprüfter Wert vorliegt. Die Thruster erfassen gar keine KV- und keine Drehmomentspalte, diese Kategorie lässt sich also nur nach Schub, Tiefe, Bus und Masse vergleichen. Die UAV-Motoren erfassen den Widerstand für jede Einheit, aber den Spitzenstrom für nur die Hälfte, ein Kupferverlustvergleich über eine Auswahlliste ist daher oft unvollständig. Und wo ein Hersteller den Schub als untere Grenze statt als Wert angibt - die Thruster SW7, SW12 und SW17 sind mit mindestens 7, 12 und 17 kgf erfasst -, bewahrt der Datensatz das, was eine nützlichere Form von Ehrlichkeit ist als eine gerundete Zahl.
Sieben Anwendungsklassen und was jede bindet
Die Tabelle unten liest die sieben Kategorien durch die Anwendung, der jede dient, und nennt die Randbedingung, die die Auswahl tatsächlich entscheidet. Jeder Wert steht so, wie er in den entsprechenden Produktdatensätzen veröffentlicht ist, und die Spalte, die dünn oder fehlend ist, wird benannt statt weggelassen.
| Anwendungsklasse | Die bindende Randbedingung | Entscheidende Spezifikation | Bedienende Kategorie | Erfasster Ausgangsbereich | Wo der Datensatz dünn ist | Gruppierung |
|---|---|---|---|---|---|---|
| Robotergelenke und Manipulatoren | Dauerhaftes Drehmoment an einem Gelenk, das häufig die Richtung umkehrt | Nenndrehmoment, Untersetzungsverhältnis, Umkehrspiel | Roboteraktuatoren | 1.3-74 Nm Nenn-, 4.1-222 Nm Spitzendrehmoment, 6:1-64:1 | Es wird keine Dauerangabe veröffentlicht | Gelenkmodul |
| Humanoide, gehende und tragbare Plattformen | Am distalen Ende eines Glieds getragene Masse | Drehmoment-zu-Masse am Nennpunkt | Rahmenlose Drehmomentmotoren | 0.024-4 Nm Nenn- aus 20-710 g | Die Dichte muss abgeleitet werden, und die Einheit ist zu nennen | Humanoider Roboter |
| Kraftgeregelte und nachgiebige Gelenke | Transparenz, damit das Gelenk rücktreibbar ist | Untersetzungsverhältnis und Umkehrspiel | Quasi-Direct-Drive-Aktuatoren | 5-55 Nm Nenn-, 12.5-170 Nm Spitzendrehmoment, 8:1, 0.15 Umkehrspiel | Das Verhältnis ist fest, das Drehmoment ist die einzige Variable | Kollaborativer Roboterarm |
| Multirotor-Zellen | Schub an einem genannten Betriebspunkt, je Masseneinheit | Maximaler Schub, KV, Zellenzahl | UAV-Motoren | 1220-101449 g Schub, 29-700 KV, 3-24S | Der Spitzenstrom ist für nur die Hälfte der Einheiten veröffentlicht | Schwerlast-Drohne |
| FPV-, Starrflügel- und VTOL-Modelle | Ansprechverhalten bei hoher Wellendrehzahl oder Wirkungsgrad im Reiseflug | KV, Wicklungswiderstand, Masse | Drohnenmotoren | 351-9749 g Schub, 180-2150 KV, 2-12S | Es existiert überhaupt keine Drehmomentspalte | FPV-Racing-Drohne |
| Kamerastabilisierung und -ausrichtung | Gleichmäßigkeit nahe der Drehzahl null, ohne Getriebe | Niederdrehzahl-Wicklung, Nenndrehmoment, Spannung | Gimbal-Motoren | 0.08-3 Nm Nenn-, 0.28-7.7 Nm Spitzendrehmoment, 12-24 V | Keine Verhältnis- und keine Schubspalte | Gimbal-System |
| Unterwasserfahrzeuge und Inspektion | Abgedichteter bidirektionaler Schub in einer genannten Tiefe | Halteschub, Tiefenbewertung, Bus | Unterwasser-Thruster | 7-25 kgf Halteschub, 0-350 m, 36-48 V | Keine KV- und keine Drehmomentspalte | ROV-Thruster |
Die Bereiche sind die Spanne der in jeder Kategorie im englischen Produktsatz erfassten Werte: Nenn- und Spitzendrehmoment wie veröffentlicht, Verhältnisse und Umkehrspiel wie veröffentlicht und in der Einheit, die der Filter der Plattform als Bogenminuten darstellt, Schub im Datensatz in Gramm gespeichert und hier wie erfasst dargestellt, und Zellenzahlen als serielle Zellen statt als Volt. Schub und Drehmoment sind unterschiedliche Ausgangskonventionen und ohne Propeller und Betriebspunkt nicht ineinander umrechenbar. Die letzte Spalte benennt die Spalte, die in jeder Kategorie dünn oder fehlend ist, denn diese Lücke begrenzt, welche Vergleiche allein aus dem Datensatz abgeschlossen werden können.
Das erste Muster ist, dass die bindende Randbedingung und die entscheidende Spezifikation meist nicht dasselbe sind, und genau in der Lücke dazwischen gehen Auswahlen schief. Eine Multirotor-Zelle ist durch den Schub je Masseneinheit gebunden, doch die Spezifikation, die sie entscheidet, ist die Zellenzahl, denn das Pack legt den Betriebspunkt fest und das KV muss dann auf einen Propeller abgestimmt werden, der mit nützlicher Drehzahl dreht. Ein Robotergelenk ist durch dauerhaftes Drehmoment gebunden, doch die Spezifikation, die es entscheidet, ist das Untersetzungsverhältnis, denn das Verhältnis ist es, das einen kleinen Motor in ein großes Drehmoment verwandelt und zugleich entscheidet, ob das Gelenk rücktreibbar ist. Die Randbedingung zu lesen und dann nach der Zahl zu kaufen, die in der Schlagzeile steht, ist der häufigste Weg, auf dem eine Auswahlliste zu einer falschen Schlussfolgerung überlebt.
Das zweite Muster ist, dass die Vollständigkeit eines Datensatzes der Kategorie folgt und nicht dem Hersteller. Jeder UAV-Motor der Kategorie erfasst einen Wicklungswiderstand und eine Zellenzahl, und nur die Hälfte erfasst einen Spitzenstrom. Jeder Roboter- und Quasi-Direct-Drive-Aktuator erfasst ein Verhältnis, und der Umkehrspiel-Wert ist bei 15 von 18 Aktuatoren und bei allen drei Quasi-Direct-Drive-Einheiten erfasst. Die Thruster erfassen Schub, Tiefe, Bus und Masse und sonst nichts in elektrischer oder Drehmomentrichtung. Diese Muster sind eine Eigenschaft dessen, worüber jede Kategorie spezifiziert wird, eine Auswahlliste, die Kategorien kreuzt, wird also immer leere Zellen haben - und die richtige Antwort ist, sie vor einer Designprüfung zu benennen, statt über sie hinweg zu interpolieren.
Das dritte Muster betrifft die Überschneidung der Kategorien, denn dort erreichen zwei Gedankengänge dasselbe Produkt. Ein humanoides oder Exoskelett-Gelenk lässt sich aus einem rahmenlosen Kit mit einem vom Integrator gelieferten Antrieb bauen, aus einem dicht gekapselten Roboteraktuator oder aus einer Quasi-Direct-Drive-Einheit mit niedrigem Verhältnis, und alle drei erscheinen gegen dieselben Plattformen. Die entscheidende Frage zwischen ihnen ist nicht das Drehmoment - alle drei sind bei vergleichbarem Ausgang zu finden -, sondern wie viel der Integration das Projekt selbst besitzen will: Ein Kit bedeutet, Gehäuse, Welle, Lager, Feedback und Antrieb auszulegen; ein dicht gekapselter Aktuator bedeutet, die Montage und den Bus auszulegen; eine Quasi-Direct-Drive-Einheit bedeutet, zwischen einem festen 8:1-Verhältnis und einem weiteren zu wählen. Dasselbe Gelenk durch Exoskelett und durch Quadruped-Roboter zu lesen gruppiert die Produkte aus demselben Grund unterschiedlich, und die beiden Gruppierungen gegen eine Kategorieseite zu vergleichen ist oft das, was die Architektur entscheidet.
Wie ein passender BLDC-Motor ausgewählt wird: eine Schritt-für-Schritt-Anleitung
Fünf Schritte decken den Boden für eine Auswahl eines BLDC-Motors ab, und sie arbeiten in dieser Reihenfolge, weil jeder das Feld für den nächsten verengt, ohne eine bereits getroffene Entscheidung erneut aufmachen zu müssen.
Vom Lastprofil ausgehen, nicht vom Drehmoment
Zuerst ist festzuhalten, was von der Maschine verlangt wird, bevor ein einziger Motor betrachtet wird: ob die Last gehalten, einmal bewegt oder über Minuten hinweg zyklisch gefahren wird; ob das Gelenk kontinuierlich die Richtung umkehrt; ob die Welle bei leichter Last schnell oder bei schwerer Last langsam dreht. Das Lastprofil entscheidet, welche Spalte bindet, und es entscheidet das, bevor irgendein Produkt verglichen wird. Ein Lastprofil, das eine Last über Minuten hält, braucht den Nennwert; ein Lastprofil, das eine Masse kurz beschleunigt, lässt sich auf den Spitzenwert auslegen. Die beiden zu verwechseln ist der Fehler, zu dem eine veröffentlichte Spitzenangabe einlädt, denn der Spitzenwert ist immer die größere und eindrucksvollere Zahl und nie die, auf der ein Dauerbetrieb aufgebaut werden kann.
Den Bus und den Betriebspunkt festlegen
Das Pack oder die Versorgung wird vor der Auswahlliste festgelegt, denn der Bus legt den Drehzahlbereich fest und schließt Kandidaten ebenso fest aus wie das Drehmoment. Wo die Auslegung noch iteriert, ist eine Kategorie, die ein Fenster statt einer festen Zahl erfasst, mehr wert als eine, die einen Punkt erfasst - die UAV-Motoren umfassen Einheiten mit 3-6S, 4-8S und 12-24S, ein Testprogramm mit niedrigerer Spannung erzwingt also nicht zwangsläufig einen Motorwechsel. Wo der erfasste Wert eine Zellenzahl ist, ist er als Zahl zu behandeln und nur mit der genannten Zellchemie-Konvention umzurechnen, niemals so, als wäre die Zahl Volt.
Auf die Pakete reduzieren, die liefern können
Mit festgelegtem Lastprofil und Bus reduziert sich das Feld auf die Kategorien, deren Ausgangskonvention zur Anwendung passt - Drehmoment an einer Welle, Schub aus einem Propeller, Gleichmäßigkeit bei niedriger Drehzahl oder abgedichteter Schub in der Tiefe. Innerhalb der gewählten Kategorie wird nach der einen oder den zwei Spalten gefiltert, die das Lastprofil bindend gemacht hat: Nenndrehmoment und Verhältnis für ein Gelenk, maximaler Schub und Masse für eine Zelle, Nenndrehmoment und Spannung für eine stabilisierte Achse. Dies ist der Schritt, in dem das Werkzeug Auswahl den größten Teil der Arbeit erledigt, weil die Filter aus denselben erfassten Spalten gebaut sind, die die Kategorieseiten anzeigen.
Nach den veröffentlichten Spalten vergleichen
Zwei oder drei Überlebende werden in Produktvergleich nebeneinander gestellt und nur das verglichen, was tatsächlich erfasst ist. Wo eine Spalte bei einem Kandidaten leer und bei einem anderen gefüllt ist, lässt sich der Vergleich für diese Spalte nicht abschließen, und diese Tatsache gehört in die Notizen, statt mit einer Annahme gefüllt zu werden. Wo ein Wert abgeleitet ist - eine Drehmomentdichte, ein Gesamtschub über einen Satz, ein aus einer Leistungsangabe und einer nominellen Busspannung abgeleiteter Strom -, ist er als abgeleitet zu kennzeichnen, denn ein abgeleiteter Wert, der weitergetragen wird, als wäre er erfasst, ist die Stelle, an der eine Installation schiefgeht.
Die Lücken vor der Festlegung schließen
Jede Spalte, die der Datensatz für die Einheiten der Auswahlliste leer lässt, wird aufgelistet, und diese Fragen werden vor der Festlegung des Teils an den Hersteller getragen: eine Dauerangabe, wo das Lastprofil eine braucht, ein Spitzenstrom, wo der Kabelbaum dimensioniert werden muss, eine Feedback-Auflösung, wo ein Gelenk präzise angefahren werden soll, eine Tiefenbewertung mit Reserve, wo ein Fahrzeug taucht. Die Lücken sind kein Mangel der Produkte, sie sind eine Eigenschaft dessen, was jede Kategorie veröffentlicht, und die Kosten ihrer Schließung sind eine Frage an den Hersteller und keine Neukonstruktion.
- Zuerst das Lastprofil aufschreiben - gehalten, einmal bewegt oder zyklisch gefahren - und entscheiden, ob der Nennwert oder der Spitzenwert bindet.
- Den Bus vor dem Motor festlegen und eine erfasste Zellenzahl als Anzahl serieller Zellen behandeln und nicht als Volt.
- Auf die Kategorie reduzieren, deren Ausgangskonvention zur Anwendung passt, und dann nach der einen oder den zwei Spalten filtern, die das Lastprofil bindend gemacht hat.
- Nur die Spalten vergleichen, die über die gesamte Auswahlliste veröffentlicht sind, und festhalten, welche Spalten leer sind.
- Die Drehmomentdichte nur gegen eine genannte Drehmomentzahl und eine genannte Einheit ableiten und jeden abgeleiteten Wert als abgeleitet kennzeichnen.
- Prüfen, ob der Datensatz zusammen mit der Leistungsangabe ein Einschaltfenster führt, und einen 180-s-Wert niemals als Dauerangabe behandeln.
- Kabelbaum, Steckverbinder und Antrieb gegen den erfassten Spitzenstrom dimensionieren, wo er existiert, und sein Fehlen als offene Frage behandeln.
- Jede leere Spalte für die Einheiten der Auswahlliste aufschreiben, damit die Prüfdokumentation des Herstellers sie schließen kann, bevor die Auswahl festgelegt wird.
Top-Anwendungen für BLDC-Motoren 2026
Dieselbe elektromagnetische Maschine gelangt über Anwendungscluster in den Einsatz, deren Randbedingungen sich so weit unterscheiden, dass sich die Betonung der Spezifikation zwischen ihnen ändert. Die Seiten unten gruppieren die erfassten Treffer nach Plattform statt nach Spezifikation, und zwei davon zusammen zu lesen ist oft das, was eine Architektur festlegt.
Robotergelenke und Manipulatoren
Dies ist das Cluster, in dem Drehmoment an einer Welle die ganze Frage ist und in dem das Verhältnis den größten Teil der Entscheidung trägt. Ein Gelenk, das eine Last gegen die Schwerkraft halten muss, braucht den Nennwert, und ein Gelenk, das kontinuierlich umkehrt, muss wissen, wie viel Wärme dieses Lastprofil erzeugt. Die Gruppierungen Gelenkmodul und Kollaborativer Roboterarm ziehen dieselben Aktuatoren in unterschiedliche Auswahllisten, die erste nach Gelenkfunktion und die zweite nach Armarchitektur, und der Ratgeber für Roboteraktuatoren arbeitet dieselbe Reihe über Verhältnis und Feedback statt über die Anwendung durch.
Mobile, gehende und tragbare Plattformen
Hier wandert die Randbedingung vom Drehmoment zur Masse, weil der Aktuator am Ende eines Glieds getragen wird und jedes Gramm dort in jedem Schritt beschleunigt wird. Rahmenlose Kits dominieren dieses Cluster aus diesem Grund, denn Gehäuse und Lager lassen sich in das Glied hinein auslegen statt an es anzufügen, und die Quasi-Direct-Drive-Einheiten mit niedrigem Verhältnis erscheinen überall dort, wo das Gelenk einem Träger oder einer Gehfläche nachgeben muss statt ihr zu widerstehen. Die Gruppierungen Humanoider Roboter, Quadruped-Roboter, Exoskelett und Rehabilitationsroboter decken die vier Varianten ab, und der Ratgeber für rahmenlose Drehmomentmotoren deckt die Kit-Seite derselben Entscheidung ab.
Zellen, die oben bleiben müssen
Antriebscluster trennen sich danach, wie die Zelle fliegen soll, und nicht nach dem Schub allein. Ein Multirotor, der die Höhe hält, ist durch Schub und thermische Reserve gebunden; ein Starrflügelmodell, das im Reiseflug gebunden ist, will einen niedrigen Wicklungswiderstand und einen großen, langsamen Propeller; eine FPV-Zelle, die durch das Ansprechverhalten gebunden ist, will ein hohes KV und eine geringe Masse. Die Gruppierungen Schwerlast-Drohne, VTOL-Drohne, Industrie-UAV, Inspektions-UAV und Luftbild-UAV decken die Multirotor-Seite ab, während FPV-Racing-Drohne, Starrflügelmodell und Agrar-UAV die übrigen abdecken. Wo ein Mensch getragen wird statt eine Nutzlast, ändert die Randbedingung ihre Form vollständig, und der Ratgeber für Antriebssysteme bemannter Luftfahrzeuge behandelt den Fehlerfall, der daraus folgt.
Kamerastabilisierung und -ausrichtung
Die stabilisierte Achse ist der eine Ort, an dem Gleichmäßigkeit mehr zählt als Drehmoment. Ein Gimbal-Motor ist für niedrige Drehzahl gewickelt, von nichts untersetzt und wird danach ausgewählt, wie wenig er das Bild stört, das er hält, was Nenndrehmoment und Spannung im Entscheid vor das KV setzt. Die Gruppierung Gimbal-System sammelt die erfassten Treffer, und der Ratgeber für Gimbal-Motoren arbeitet dieselbe Reihe von der Seite des langsam drehenden Direktantriebs durch.
Unterwasserfahrzeuge und Inspektion
Unter Wasser ändert das Medium alles darüber: Die Einheit ist abgedichtet, der Schub ist bidirektional, und die Spezifikation, die Kandidaten ausschließt, ist die Tiefe und nicht das Drehmoment. Die Kategorie erfasst zwei Tiefenklassen, 30 m und 350 m, und diese eine Spalte entscheidet mehr über die Architektur eines Fahrzeugs als die Schubzahl, weil ein Dichtungssystem nicht im Feld nachgerüstet werden kann. Die Gruppierung ROV-Thruster deckt die Arbeitstiere ab, und der Ratgeber für Unterwasser-Thruster vergleicht dieselben Einheiten über die DW- und SW-Familien.
Häufig gestellte Fragen
QIst ein BLDC-Motor dasselbe wie ein bürstenloser Motor?
Ja. BLDC ist einfach die Abkürzung von bürstenlosem Gleichstrom, und der Begriff beschreibt dieselbe Bauweise: einen Rotor mit Permanentmagneten, einen gewickelten Stator und eine elektronische Steuerung, die die Kommutierung übernimmt. Der verwandte Begriff der permanenterregten Synchronmaschine beschreibt dieselbe physische Anordnung von der regelungstheoretischen Seite, und der Unterschied zwischen den beiden Bezeichnungen ist eine Frage der Konvention und nicht der Bauweise. Beide sind hier unter denselben sieben Kategorien erfasst und unterscheiden sich danach, worauf jedes Paket ausgelegt ist, und nicht danach, welche Bezeichnung darauf angewandt wird.
QBedeutet ein höheres KV einen besseren Motor?
Nein. KV beschreibt die Leerlaufdrehzahl, die eine Wicklung pro Volt erzeugt, es beschreibt also, wo der Betriebspunkt landet, und nicht, wie leistungsfähig die Maschine ist. Über die Kategorien hier reicht es von 9.3 bis 2150 KV, und die niedrigen Werte gehören zu den großen, langsam drehenden Aufgaben, während die hohen Werte zu kleinen, schnell drehenden Propellern gehören. Ein Motor mit hohem KV ist die richtige Antwort auf eine Frage nach der Wellendrehzahl und die falsche Antwort auf eine Frage nach dem Drehmoment, und zwei Motoren allein über KV zu vergleichen vergleicht zwei Antworten auf verschiedene Fragen.
QWelche Spezifikation sollte zuerst geprüft werden?
Die Ausgangskonvention - Drehmoment an einer Welle, Schub aus einem Propeller, Gleichmäßigkeit bei niedriger Drehzahl oder abgedichteter Schub in der Tiefe -, weil sie ganze Kategorien ausschließt, bevor irgendein Produkt verglichen wird. Danach entscheidet das Lastprofil, ob der Nennwert oder der Spitzenwert bindet, und der Bus entscheidet, welche Kandidaten auf der Liste bleiben. In dieser Reihenfolge zu arbeiten lässt meist eine Auswahlliste von zwei oder drei Einheiten je Kategorie übrig statt einer Liste, die alle sieben kreuzt.
QWarum zeigen manche Datensätze eine untere Grenze statt eines Schubwerts?
Weil der Wert so veröffentlicht wurde. Die Thruster SW7, SW12 und SW17 sind mit mindestens 7, 12 und 17 kgf maximalem Halteschub erfasst, während der DW10, DW15, DW20 und DW25 mit einem einzelnen Wert von 10, 15, 20 und 25 kgf erfasst sind. Die Unterscheidung zwischen einer Schwelle und einem Wert zu bewahren ist nützlicher, als sie wegzurunden, denn eine Schwellenangabe sagt einem Konstrukteur, dass die erfasste Zahl der Boden der Spezifikation ist und nicht ihre Mitte.
QIst eine Leistungsangabe über 180 s eine Dauerangabe?
Nein. Ein über ein Fenster von 180 s gemessener Wert ist eine Aussage darüber, wie lange die Einheit diese Leistung auf einem Prüfstand hielt, was ein nützlicher Hinweis auf die thermische Fähigkeit ist und keine Definition dessen, was unbegrenzt gehalten werden kann. Die UAV-Motoren erfassen Leistungswerte von 380 W bis 8580 W über dieses Fenster und die Drohnenmotoren von 250 W bis 2100 W, und die Aktuatorik- und Gimbal-Kategorien erfassen gar keine Leistungsangabe. Wo ein Lastprofil einen dauerhaften Betriebspunkt braucht, muss diese Angabe aus der Prüfdokumentation des Herstellers kommen.
QBrauchen bürstenlose Motoren einen Encoder oder Hall-Sensoren?
Nicht immer, aber die Steuerung braucht die Rotorposition von irgendwoher. Ein Motor mit Hall-Sensoren meldet sie direkt und kann aus dem Stillstand heraus Drehmoment erzeugen; ein Motor ohne sie leitet sie aus der EMK eines drehenden Rotors ab, was gut funktioniert, sobald die Welle sich bewegt, und nichts zu lesen bietet, wenn sie steht. Diese Plattform erfasst im eigenen Namen, welche Anordnung ein Produkt verwendet - der RO40 KV140 Lite und der RO50 KV108 Lite sind ohne Hall-Sensoren erfasst und der RO60 KV115, der RO80 KV105 und der RO100 KV55 Standard mit ihnen -, und wo ein Antrieb integriert ist, wird auch das Regelverfahren erfasst, statt einer Annahme überlassen zu bleiben.
QKann eine Anwendung von mehr als einer Kategorie bedient werden?
Häufig, und in dieser Überschneidung lebt die Integrationsentscheidung. Ein tragbares oder humanoides Gelenk lässt sich aus einem rahmenlosen Stator-Rotor-Kit mit einem vom Projekt gelieferten Antrieb bauen, aus einem dicht gekapselten Roboteraktuator oder aus einem Quasi-Direct-Drive-Modul mit niedrigem Verhältnis, und alle drei sind gegen dieselben Plattformen erfasst. Die entscheidende Frage ist nicht das Drehmoment, da es in jeder vergleichbare Ausgänge gibt, sondern wie viel der Auslegung von Gehäuse, Welle, Lager, Feedback und Antrieb das Projekt selbst besitzen will. Dasselbe Gelenk durch zwei verschiedene Anwendungsgruppierungen zu vergleichen ist meist das, was diese Wahl explizit macht.
Offizielle Quellen
Die Hersteller, deren Produkte hier erfasst sind, veröffentlichen die Prüfdaten und Dokumentationen, die die Datensätze nicht wiedergeben - Dauerangaben, Wirkungsgraddaten, schwebebewerteter Schub und Feedback-Auflösungen darunter. CubeMars veröffentlicht seine rahmenlosen Reihen und seine Aktuator-Reihen über die offizielle Website von CubeMars, und T-Motor seine Antriebsreihe über die offizielle Website von T-Motor und seinen offiziellen Shop. Wo ein Datensatz eine Spalte leer lässt - eine Dauerangabe irgendwo im erfassten Bereich, ein Spitzenstrom bei den meisten UAV- und Drohnenmotoren, ein KV-Wert bei den Thrustern, eine Leistungsangabe bei den Aktuatorik- und Stabilisierungskategorien -, sind das die Seiten, auf denen die Lücke geschlossen werden muss, bevor ein Teil festgelegt wird.
Wie es weitergeht
Bis hierher zu lesen ergibt eine Auswahlliste und keine Entscheidung, und drei Werkzeuge machen daraus eine. Jedes hier besprochene Produkt gehört zu einer der sieben Kategorien, die unter Produkte zusammengefasst sind, Kandidaten lassen sich in Auswahl nach den erfassten Spalten eingrenzen, und zwei oder drei Einheiten lassen sich in Produktvergleich gegeneinander stellen. Die Anwendungsseite derselben Entscheidung ist über die Gruppierung Gelenkmodul und die Zellen-Gruppierungen gesammelt, die die erfassten Treffer nach Plattform statt nach Spezifikation ordnen.
Vier bestehende Ratgeber erweitern das seitlich. Der vollständige BLDC-Motor-Ratgeber legt die sieben Pakete als Taxonomie dar für alle, die die Typen vor dem Arbeitsablauf wollen. Der Ratgeber für Roboteraktuatoren und der Ratgeber für Quasi-Direct-Drive nehmen die beiden gelenkseitigen Kategorien in die Tiefe, und der Ratgeber für UAV-Motoren tut dasselbe für die Antriebsreihe, in der KV, Schub und Masse die ordnenden Ideen sind.
Die Kurzfassung: zuerst die Ausgangskonvention festlegen, dann das Lastprofil, dann den Bus; nur die Spalten vergleichen, die über die gesamte Auswahlliste veröffentlicht sind; jeden Spitzenwert als Zusage über ein Fenster behandeln und nicht als Fähigkeit; und die leeren Spalten aufschreiben, damit sie geschlossen werden können, bevor das Teil festgelegt wird. Auf dieser erfassten Reihe landet diese Folge meist bei einem Gelenk auf einem dicht gekapselten Aktuator oder einem Modul mit niedrigem Verhältnis, bei einem Glied auf einem rahmenlosen Kit, bei einer Zelle auf einem Antriebsmotor, der nach Zellenzahl und Propeller dimensioniert ist, und bei einem abgedichteten Fahrzeug auf der Tiefenbewertung, die sein Dichtungssystem tatsächlich halten kann.