
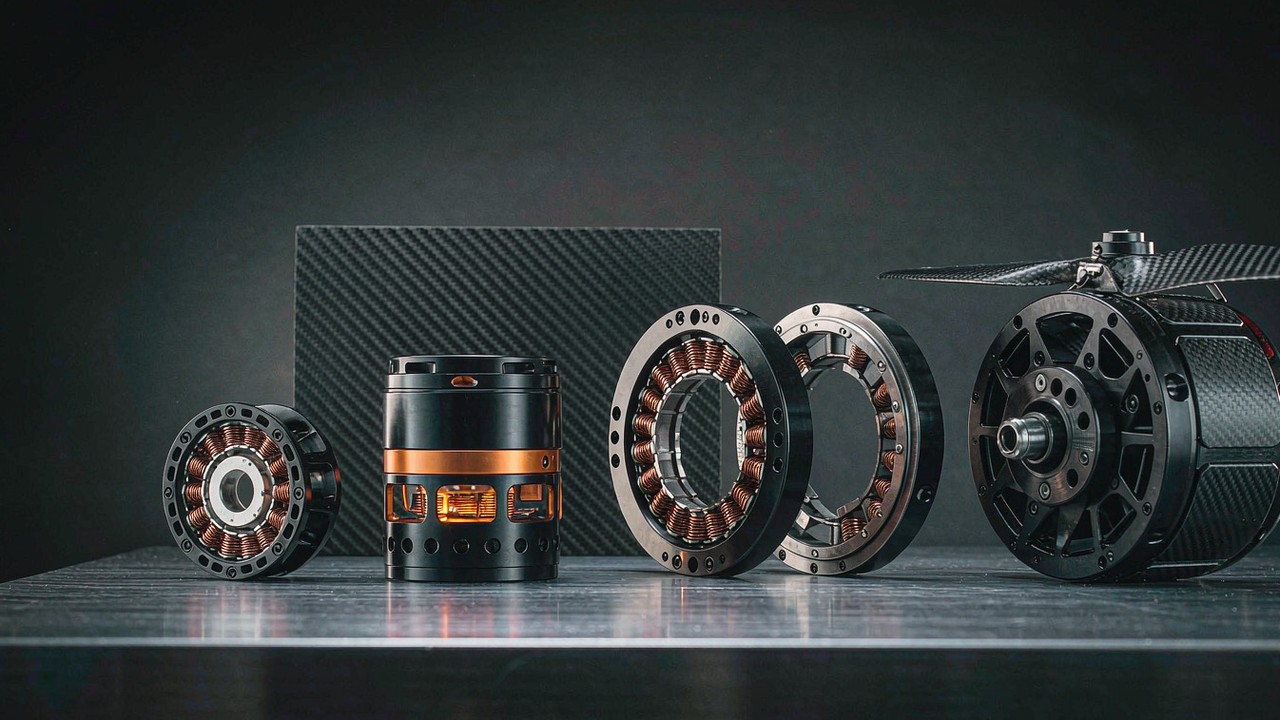
Un motor BLDC es un motor de CC sin escobillas: un rotor de imanes permanentes, un estator bobinado y un controlador electrónico que realiza la conmutación que antes hacían las escobillas. Esa única sustitución es la razón de que los motores BLDC estén hoy dentro de articulaciones de robot, aeronaves multirrotor, gimbals de cámara y propulsores submarinos: no hay escobilla que se desgaste ni colector que forme arco, y el par que produce la máquina puede modelarse por software en lugar de aceptarse como una curva fija. Es también la razón de que «motor BLDC» haya dejado de ser una única decisión de compra. El mismo principio electromagnético llega al mercado empaquetado como kit sin carcasa de estator y rotor, actuador integrado sellado, outrunner de propulsión, motor de gimbal de baja velocidad y propulsor con clasificación de profundidad, y esos paquetes se registran en siete categorías de producto cuyas columnas de especificación difieren tanto como sus formas mecánicas. Esta guía cubre cómo produce par la máquina, las columnas de especificación que deciden una selección para 2026-2027, los cambios ya visibles en lo que publican los registros, una secuencia de selección en cinco pasos y las clases de aplicación que llevan cada paquete al servicio.
Todas las cifras siguientes proceden de la ficha de producto correspondiente y no de una estimación. Cuando un valor se calcula a partir de valores registrados —una relación, un total o una cifra implícita en la química de las celdas—, se etiqueta como derivado en el punto en que aparece. Cuando una ficha no lleva ningún valor, la laguna se nombra en lugar de rellenarse con la de un modelo vecino, y se señalan las categorías en las que una columna está estructuralmente ausente, porque saber qué columna falta forma parte de tomar la decisión. Los enlaces de categoría y de aplicación llevan a las páginas que agrupan las coincidencias registradas; la gama de Productos se organiza en siete categorías, y las herramientas de Selección y Comparar productos trabajan sobre las mismas columnas registradas.
Respuesta rápida
La primera pregunta en la selección de un motor BLDC no es qué motor es mejor, sino qué debe ser la salida. De una articulación se pide par en un eje, de una aeronave se pide empuje de una hélice, de una cámara estabilizada se pide suavidad a una velocidad cercana a cero y de un vehículo submarino se pide un empuje que sobreviva a la presión. Esas cuatro demandas las cubren cuatro máquinas empaquetadas de forma distinta, y una vez fijada la convención de salida la mayor parte de la preselección ya está decidida.
Cuando la salida es par en una articulación, los candidatos están en Actuadores robóticos, donde la ficha recoge un par nominal de 1.3 Nm a 74 Nm y una relación de reducción de 6:1 a 64:1, o en Actuadores QDD, donde las tres unidades registradas usan la misma relación 8:1 y el mismo valor de juego de 0.15, de modo que el par nominal es la única variable real. Cuando la máquina tiene que integrarse en una estructura existente en lugar de atornillarse a ella, los Motores par sin carcasa suministran las mismas piezas electromagnéticas sin carcasa, de 20 g a 710 g.
Cuando la salida es empuje, la elección se divide por escala. Los Motores para UAV registran empuje de 1220 g a 101449 g en buses de 3S a 24S, y los Motores para drones registran empuje de 351 g a 9749 g en buses de 2S a 12S, de modo que la frontera entre ambas categorías la trazan la masa y el número de celdas más que el empuje por sí solo. Cuando la salida es un apuntado suave, los Motores de gimbal registran un par nominal de 0.08 Nm a 3 Nm con 12 V a 24 V sin reductor en el camino. Cuando la salida tiene que sobrevivir al agua, los Propulsores submarinos registran de 7 kgf a 25 kgf de empuje máximo de amarre con clasificaciones de profundidad de 30 m o 350 m.
Con las cuatro van dos advertencias. Una cifra de pico es una afirmación sobre una ventana corta y no una capacidad continua, y ninguna categoría de este ámbito publica un régimen de potencia o de par indefinido. Además, un máximo publicado es un techo tomado de una condición de ensayo, no un punto de funcionamiento, así que un diseño que se sitúe cerca de su margen tiene que cerrar la diferencia con los datos de ensayo del fabricante y no con la cifra titular.
¿Qué es un motor BLDC y cómo funciona?
La máquina en sí es sencilla, y casi todo el comportamiento de un motor sin escobillas se deriva de una consecuencia de eliminar las escobillas: la corriente tiene que ser conmutada por algo exterior al motor, y ese algo tiene que saber qué está haciendo el rotor.
El rotor sigue un campo que crea el controlador
El estator lleva bobinas dispuestas en fases, y el controlador excita esas fases en una secuencia. Cada paso de excitación produce un campo magnético que apunta en una dirección concreta, y el rotor de imanes permanentes gira para alinearse con él. Avanzar la secuencia hace girar el campo, y el rotor sigue de forma continua. Todo el control del motor es, por tanto, una cuestión de cuándo conmutar y cuánta corriente empujar, y ambas cosas se fijan en la electrónica y no en la máquina. Esa es la razón estructural de que la curva de par de un motor sin escobillas pueda modelarse por software: el controlador no es un colector fijo, es un participante activo, y la calidad de la conmutación decide cuán suave es la salida y cuánto del calor del bobinado se convierte en trabajo útil.
El controlador tiene que saber dónde está el rotor
Conmutar una fase en el momento equivocado produce par en la dirección equivocada, así que el controlador necesita la posición del rotor. Hay dos enfoques de uso común y la diferencia se refleja en el nombre del producto. Un motor equipado con sensores Hall informa la posición directamente y puede desarrollar par desde el reposo, lo que importa cuando una carga tiene que sostenerse o arrancarse contra la gravedad. Un motor sin ellos infiere la posición a partir de la fuerza contraelectromotriz que genera el rotor al girar, lo que es más sencillo y funciona bien una vez que el eje gira, pero no tiene nada que leer cuando no gira. La distinción se registra en lugar de darse por supuesta: los CubeMars RO40 KV140 Lite y RO50 KV108 Lite se denominan sin sensores Hall, mientras que los RO60 KV115, RO80 KV105 y RO100 KV55 Standard se denominan con sensores Hall, de modo que la elección es visible antes de abrir una columna de especificación.
Cuando el variador va incorporado en el producto en lugar de dejarse al integrador, la ficha también indica el método de control. El método de control vectorial se registra en los motores sin carcasa que incorporan variador, en los actuadores robóticos, en los motores de gimbal y en los tres actuadores QDD: 31 registros en el conjunto en inglés. Merece la pena señalarlo porque convierte el método de control en un hecho del producto y no en una suposición de integración.
Inrunner y outrunner son la misma máquina con los imanes cambiados de sitio
Los dos montajes mecánicos solo se diferencian en dónde se sitúa la masa giratoria. En un inrunner los imanes giran dentro de un estator fijo, lo que conviene a diámetros pequeños y velocidades altas; la serie RI de CubeMars se construye así, y los nombres de producto lo dicen: RI50 KV100, RI60 KV120, RI70 KV95, RI80 V2.0 KV75 y RI100 KV105 se registran todos como motores de par inrunner sin carcasa. En un outrunner los imanes van montados en una campana que gira por fuera del estator, lo que da un radio de par mayor con la misma masa y conviene a hélices que giran despacio y tiran fuerte; toda la parte de UAV y drones del sitio se construye así. La serie RO dentro de la categoría sin carcasa es la contraparte de rotor externo de la serie RI, de modo que ambos montajes están representados en una misma categoría y pueden compararse directamente.
Lo que la eliminación de las escobillas traslada a otro sitio
Un motor con escobillas se desgasta en el colector y en las escobillas, y ese desgaste es la partida de mantenimiento. Un motor sin escobillas traslada la carga equivalente al variador: la electrónica asume ahora el trabajo de conmutación, la temporización tiene que ser correcta en todo el rango de velocidad, y el motor no puede funcionar en absoluto sin ella. Para una selección, esto cambia lo que hay que especificar. Un motor con escobillas podía elegirse solo por par y tensión; uno sin escobillas incorpora a la misma decisión un variador, un método de control, un esquema de realimentación y un límite térmico, y cuando el variador va integrado en el producto esos elementos pasan a ser columnas de la ficha y no suposiciones de una nota de diseño.
Especificaciones clave de un motor BLDC que deciden una selección
Seis grupos de valores sostienen casi toda la selección de un motor BLDC, y no se comportan igual en todas las categorías. Tres de ellos se publican casi en todas partes; los otros tres se publican de forma selectiva, y cuáles están ausentes determina qué puede compararse siquiera.
El KV, que fija la velocidad que producirá un bus dado
El KV es la velocidad sin carga que alcanza la máquina por voltio de tensión de bus aplicada, así que describe un bobinado y no una calidad. En todo el sitio abarca un rango amplio precisamente por eso: de 55 a 600 en los motores sin carcasa, de 41 a 170 en los actuadores robóticos, de 29 a 700 en los motores para UAV, de 180 a 2150 en los motores para drones, de 9.3 a 255 en los motores de gimbal y de 30 a 80 en los actuadores QDD. El patrón de esas cifras es la parte útil. Los valores de KV bajos acompañan a los trabajos grandes, lentos y de par alto, y los valores altos a las hélices pequeñas que giran rápido, así que comparar dos motores solo por KV compara dos respuestas a preguntas distintas. Hay una categoría en la que la columna no existe en absoluto: ningún propulsor submarino lleva un valor de KV, porque esos productos se especifican por empuje y profundidad y no por velocidad de eje.
El par nominal y el par de pico son dos promesas distintas
El par nominal es lo que la máquina puede sostener dentro de sus límites térmicos, y el par de pico es lo que puede producir brevemente. Ambos están muy separados siempre que hay un reductor, que es donde la distinción se gana su sitio. Los actuadores robóticos registran un par nominal de 1.3 Nm a 74 Nm frente a un par de pico de 4.1 Nm a 222 Nm; los actuadores QDD registran de 5 Nm a 55 Nm nominales frente a 12.5 Nm a 170 Nm de pico; los motores de gimbal registran de 0.08 Nm a 3 Nm nominales frente a 0.28 Nm a 7.7 Nm de pico. En cada uno de esos pares el valor de pico es la cifra mayor y la que citaría un titular, y por eso es también la cifra sobre la que no puede construirse un ciclo continuo. Cuando un ciclo sostiene una carga durante minutos y no instantes, la cifra nominal es la que describe la máquina.
La densidad de par y la masa por la que se divide
La densidad de par es una cifra derivada —el par dividido por la masa— y no tiene sentido si no se indican a la vez la cifra de par y la unidad. Una cifra de pico dividida por una masa sin su cable da un número contra el que no puede planificarse ningún ciclo sostenido. El rango de masa dentro de una sola categoría es lo bastante amplio como para que la distinción no sea académica: los motores sin carcasa van de 20 g a 710 g, los actuadores robóticos de 190 g a 1396 g y los actuadores QDD de 260 g a 1400 g, y dentro de esa horquilla un diseño que necesita la masa más baja en el extremo distal de un miembro hace un cálculo distinto del que necesita el par más alto en una base fija. La columna de masa tiene además una convención que conviene conocer: cuando un fabricante declara la masa sin el cable, la ficha mantiene ambas cosas separadas. Cuatro motores para UAV llevan los dos valores, y la diferencia es real: el MN3110 KV470 se registra en 98 g con su cable y 80 g sin él, el MN3510 KV360 en 117 g y 97 g, el MN4014 KV400 en 171 g y 150 g, y el U5 KV400 en 195 g y 156 g. Leer la columna equivocada desplaza un presupuesto de masa hasta un 20 por ciento en esas unidades.
Tensión de bus, corriente y resistencia del bobinado
La tensión de bus fija el techo del rango de velocidad y también fija la lista de candidatos, porque un motor bobinado y especificado para un número de celdas fijo no puede pasarse a otro paquete sin cambiar su punto de funcionamiento. El sitio registra el bus con dos convenciones que no son intercambiables: como número de celdas en las categorías de propulsión, donde los motores para UAV abarcan de 3S a 24S y los motores para drones de 2S a 12S, y como tensión en el resto, donde los motores sin carcasa registran de 16 V a 48 V, los actuadores robóticos y QDD de 24 V a 48 V, los motores de gimbal de 12 V a 24 V y los propulsores de 36 V a 48 V. Un número de celdas es un recuento de celdas en serie, no una tensión, y 24S se traduce en unos 88.8 V solo por la convención estándar de 3.7 V por celda: una cifra derivada, y una convención más que una especificación del motor.
La corriente es lo que siente un conductor, así que es la cifra que dimensiona conductores, conectores y el variador. Los motores para UAV registran una corriente de pico de 16 A a 210 A, los motores para drones de 23 A a 75 A y los actuadores robóticos de 5 A a 32 A, pero la exhaustividad de esa columna varía mucho. Todos los motores para UAV registran una resistencia de bobinado —de 17 mΩ a 194 mΩ en toda la categoría—, mientras que solo la mitad registran siquiera una corriente de pico, lo que significa que la pérdida en el cobre a una corriente dada puede estimarse para unidades cuyo régimen de corriente no se publica. Es una comparación que hay que hacer con cuidado y que no puede cerrarse solo con la ficha.
Resolución de realimentación, relación de reducción y juego
Estas tres columnas solo existen cuando hay algo que medir o algo que reducir, así que aparecen en las categorías de accionamiento y están ausentes en las de propulsión. La relación de reducción se registra de 6:1 a 64:1 en los actuadores robóticos y en un valor fijo de 8:1 en las tres unidades QDD, y la relación es la mayor influencia individual sobre cómo se comporta una articulación: una relación alta compra par y pierde transparencia, una relación baja mantiene la articulación fácil de retroaccionar y pide más corriente al motor. El juego se registra entre 0.15 y 0.55 en los actuadores y en 0.15 en las unidades QDD, en la unidad que el propio filtro del sitio presenta como grados, y es la columna que decide si una articulación puede mantener una posición con precisión. La resolución de realimentación se cita en la descripción del producto y no en una columna numérica, y varía entre modelos que parecen similares: el AK70-10 KV100 se describe emparejando su etapa 10:1 con un único codificador magnético de 14 bits, el AKA10-9 KV60 con un único codificador magnético de 16 bits, mientras que el AK10-9 V2.0 y V3.0 y el AK70-9 V3.0 se describen con codificadores duales. Nombres similares, esquemas de realimentación distintos: así que esta es una columna que hay que leer modelo a modelo y no familia a familia.
La ventana de servicio es una columna, no una nota a pie de página
Una cifra de potencia solo es útil cuando se adjunta la ventana sobre la que se midió. Las categorías de propulsión registran exactamente eso: 12 de 14 motores para UAV y 10 de 14 motores para drones llevan una cifra de potencia máxima declarada sobre una ventana de 180 s, y los valores van de 380 W a 8580 W en el lado de UAV y de 250 W a 2100 W en el lado de drones, con un conjunto más pequeño que lleva una corriente continua máxima sobre la misma ventana. Las categorías de accionamiento y estabilización no registran ninguna cifra de potencia. Leídos juntos, esos dos hechos dicen algo que un titular no puede: una cifra de 180 s es una afirmación térmica sobre un ensayo, no un régimen, y donde no se publica ninguna cifra el comportamiento sostenido de la máquina no queda documentado en la ficha en absoluto. Una selección que necesita un punto de funcionamiento continuo tiene que obtenerlo del fabricante en lugar de inferirlo de un pico.
Innovaciones 2026-2027 en tecnología de accionamiento BLDC
La forma más útil de leer el estado actual de la tecnología es mirar lo que los registros han empezado a publicar. Tres cambios son visibles en las propias columnas, y son cambios en lo que un comprador puede especificar y no en la electromagnética.
La electrónica de accionamiento se ha trasladado al interior del actuador
El cambio más claro es que el variador ha dejado de ser una decisión aparte. Cuando el producto incorpora uno, la ficha indica ahora el método de control: el control vectorial se registra en los tres actuadores QDD, en 14 de los 18 actuadores robóticos, en 7 de los 8 motores de gimbal y en 7 de los 12 motores sin carcasa, y las unidades sin carcasa restantes son kits de estator y rotor que dejan el variador al integrador. Eso es una división real del mercado y no un detalle: una unidad sellada con un variador dentro puede seleccionarse por par, bus e interfaz, mientras que un kit tiene que emparejarse con un variador que suministra el integrador, y ambos llegan con modos de fallo distintos. La consecuencia práctica para 2026-2027 es que el método de control pertenece a la preselección junto al par, porque dos productos con el mismo par y la misma relación pueden no ser sustituibles entre sí una vez que hay variadores de por medio.
La resolución de realimentación se convirtió en un hecho publicado de selección
Hace unos años la realimentación era un detalle de nivel de sistema. En las fichas actuales es un hecho de nivel de producto, citado al mismo nivel que el par: un único codificador magnético de 14 bits en un actuador, un único codificador magnético de 16 bits en otro, codificadores duales en un tercero, todo dentro de la misma familia nominal y dentro de la misma banda de relación de reducción. Lo que eso compra es una articulación cuya posición puede ordenarse y verificarse con más finura, que es lo que hace posible en absoluto el control de fuerza y la interacción flexible. Lo que cuesta es que el número y la resolución tienen que leerse modelo a modelo: un nombre de familia no es una promesa sobre la realimentación, y el AK70-10 KV100, el AKA10-9 KV60, el AK10-9 V2.0 y el AK70-9 V3.0 cubren entre ellos los tres esquemas.
El bus subió mientras la relación bajaba
Se ven dos direcciones de viaje a la vez. En el lado de la propulsión el bus ha subido: dentro de la categoría de UAV la ventana registrada llega a 24S en las unidades pesadas, mientras que esa misma categoría contiene también motores construidos para aeronaves de 3S a 6S, y un número de celdas mayor permite una corriente menor para la misma potencia, lo que reduce la pérdida en el cobre que hay que evacuar de un motor pesado. Por eso la columna que merece leerse junto a ella es la resistencia del bobinado, publicada para todos los motores para UAV de la categoría. En el lado del accionamiento la relación ha bajado: las tres unidades QDD se sitúan todas en 8:1 con un valor de juego de 0.15, frente a una categoría de actuadores robóticos que todavía abarca de 6:1 a 64:1. Una relación menor al mismo par de salida significa un motor más grande y más pesado que trabaja con más corriente, y el intercambio es la transparencia: una articulación que puede ser empujada por el entorno en lugar de solo empujarlo. Ambos movimientos apuntan en la misma dirección: más corriente, más diseño térmico, más precisión en los valores que describen lo que la máquina está haciendo realmente.
Lo que los registros todavía no publican
La contrapartida honesta de esos tres cambios es lo que sigue sin declararse, porque una selección para 2026-2027 que dé por supuesto que esos valores existen será errónea. Ninguna categoría publica un régimen continuo indefinido. Ninguna categoría publica un mapa de eficiencia, así que las comparaciones de eficiencia en todo un rango de funcionamiento no pueden hacerse a partir de la ficha, solo en el único punto en que resulte existir un valor ensayado. Los propulsores no registran ningún KV ni ninguna columna de par, así que esa categoría solo puede compararse por empuje, profundidad, bus y masa. Los motores para UAV registran resistencia para todas las unidades pero corriente de pico para solo la mitad, así que una comparación de pérdidas en el cobre en toda una preselección suele quedar incompleta. Y cuando un fabricante declara el empuje como cota inferior y no como valor —los propulsores SW7, SW12 y SW17 se registran como al menos 7, 12 y 17 kgf—, la ficha lo conserva, lo que es una forma de honestidad más útil que la que daría un número redondeado.
Siete clases de aplicación y lo que ata a cada una
La tabla siguiente lee las siete categorías a través de la aplicación a la que sirve cada una y enuncia la restricción que realmente decide la selección. Todos los valores son los publicados en las fichas de producto correspondientes, y la columna que es escasa o ausente se nombra en lugar de omitirse.
| Clase de aplicación | La restricción vinculante | Especificación que la decide | Categoría que la sirve | Rango de salida registrado | Dónde es escasa la ficha | Agrupación |
|---|---|---|---|---|---|---|
| Articulaciones de robot y manipuladores | Par sostenido en una articulación que invierte a menudo | Par nominal, relación de reducción, juego | Actuadores robóticos | 1.3-74 Nm nominales, 4.1-222 Nm de pico, 6:1-64:1 | No se publica ningún régimen continuo | Módulo articular |
| Plataformas humanoides, con patas y vestibles | Masa transportada en el extremo distal de un miembro | Relación par-masa en el punto nominal | Motores par sin carcasa | 0.024-4 Nm nominales desde 20-710 g | La densidad debe derivarse, y la unidad indicarse | Robot humanoide |
| Articulaciones controladas por fuerza y flexibles | Transparencia, para que la articulación pueda retroaccionarse | Relación de reducción y juego | Actuadores QDD | 5-55 Nm nominales, 12.5-170 Nm de pico, 8:1, 0.15 de juego | La relación es fija, así que el rango de par es la única variable | Brazo de cobot |
| Aeronaves multirrotor | Empuje en un punto de funcionamiento declarado, por unidad de masa | Empuje máximo, KV, número de celdas | Motores para UAV | 1220-101449 g de empuje, 29-700 KV, 3-24S | La corriente de pico se publica para solo la mitad de las unidades | Dron de carga pesada |
| Modelos FPV, de ala fija y VTOL | Respuesta a alta velocidad de eje, o eficiencia en crucero | KV, resistencia del bobinado, masa | Motores para drones | 351-9749 g de empuje, 180-2150 KV, 2-12S | No existe ninguna columna de par | Dron de carreras FPV |
| Estabilización y apuntado de cámara | Suavidad cerca de velocidad cero, sin reductor | Bobinado de baja velocidad, par nominal, tensión | Motores de gimbal | 0.08-3 Nm nominales, 0.28-7.7 Nm de pico, 12-24 V | Sin relación y sin columna de empuje | Sistema de gimbal |
| Vehículos submarinos e inspección | Empuje bidireccional sellado a una profundidad declarada | Empuje de amarre, clasificación de profundidad, bus | Propulsores submarinos | 7-25 kgf de empuje de amarre, 0-350 m, 36-48 V | Sin KV y sin columna de par | Propulsor para ROV |
Los rangos son la amplitud de valores registrados en cada categoría en el conjunto de productos en inglés: par nominal y de pico según lo publicado, relaciones y juego según lo publicado y en la unidad que el filtro del sitio presenta como grados, empuje almacenado en gramos en la ficha y mostrado aquí tal como se registra, y números de celdas expresados como celdas en serie y no como voltios. El empuje y el par son convenciones de salida distintas y no son convertibles sin la hélice y el punto de funcionamiento. La última columna nombra la columna que es escasa o ausente en cada categoría, porque esa laguna limita qué comparaciones pueden completarse solo con la ficha.
El primer patrón es que la restricción vinculante y la especificación que decide no suelen ser la misma cosa, y la brecha entre ambas es donde se equivocan las selecciones. Una aeronave multirrotor está atada por el empuje por unidad de masa, pero la especificación que la decide es el número de celdas, porque el paquete fija el punto de funcionamiento y el KV tiene entonces que emparejarse con una hélice que gire a una velocidad útil. Una articulación de robot está atada por el par sostenido, pero la especificación que la decide es la relación de reducción, porque la relación es lo que convierte un motor pequeño en un par grande y lo que decide a la vez si la articulación puede retroaccionarse. Leer la restricción y comprar después por la cifra que la titula es la forma más común de que una preselección llegue a una conclusión equivocada.
El segundo patrón es que la exhaustividad de una ficha sigue a la categoría y no al fabricante. Todos los motores para UAV de la categoría registran una resistencia de bobinado y un número de celdas, y solo la mitad registran una corriente de pico. Todos los actuadores robóticos y QDD registran una relación, y la cifra de juego se registra en 15 de 18 actuadores y en las tres unidades QDD. Los propulsores registran empuje, profundidad, bus y masa y nada más en la dirección eléctrica o de par. Esos patrones son una propiedad de aquello sobre lo que se especifica cada categoría, así que una preselección que cruce categorías tendrá siempre celdas vacías, y la respuesta correcta es nombrarlas antes de una revisión de diseño en lugar de interpolar entre ellas.
El tercer patrón es dónde se solapan las categorías, porque ahí es donde dos líneas de razonamiento llegan al mismo producto. Una articulación humanoide o de exoesqueleto puede construirse a partir de un kit sin carcasa con un variador suministrado por el integrador, de un actuador robótico sellado o de una unidad QDD de relación baja, y las tres aparecen frente a las mismas plataformas. La pregunta que decide entre ellas no es el par —las tres pueden encontrarse con una salida comparable—, sino cuánta de la integración pretende asumir el proyecto: un kit significa diseñar la carcasa, el eje, los rodamientos, la realimentación y el variador; un actuador sellado significa diseñar el montaje y el bus; una unidad QDD significa elegir entre una relación 8:1 fija y una más amplia. Leer la misma articulación a través de Exoesqueleto y de Robot cuadrúpedo agrupa los productos de forma distinta por la misma razón, y comparar las dos agrupaciones con una página de categoría suele ser lo que decide la arquitectura.
Cómo seleccionar el motor BLDC adecuado: guía paso a paso
Cinco pasos cubren el terreno de una selección de motor BLDC, y funcionan en este orden porque cada uno estrecha el campo para el siguiente sin necesidad de reabrir una decisión ya tomada.
Partir del ciclo de servicio, no del par
Conviene anotar lo que se pide a la máquina antes de mirar un solo motor: si la carga se sostiene, se mueve una vez o se cicla durante minutos seguidos; si la articulación invierte la dirección de forma continua; si el eje gira rápido con carga ligera o despacio con una pesada. El ciclo de servicio decide qué columna es vinculante, y lo decide antes de comparar ningún producto. Un ciclo que sostiene una carga durante minutos necesita la cifra nominal; un ciclo que acelera una masa brevemente puede dimensionarse con el pico. Confundir ambos es el error al que invita una cifra de pico publicada, porque el pico es siempre la cifra mayor y más llamativa y nunca es la que permite construir un ciclo sostenido.
Fijar el bus y el punto de funcionamiento
Conviene decidir el paquete o la alimentación antes de hacer la preselección, porque el bus fija el rango de velocidad y elimina candidatos con tanta firmeza como el par. Cuando el diseño sigue iterándose, una categoría que registra una ventana en lugar de un recuento fijo vale más que una que registra un punto: los motores para UAV incluyen unidades registradas en 3-6S, 4-8S y 12-24S, así que un programa de ensayos a menor tensión no obliga necesariamente a cambiar de motor. Cuando el valor registrado es un número de celdas, hay que tratarlo como un recuento y convertirlo solo con la convención de química de celdas declarada, nunca como si el número fueran voltios.
Reducir a los paquetes que pueden suministrarla
Con el ciclo de servicio y el bus fijados, el campo se reduce a las categorías cuya convención de salida coincide con la aplicación: par en un eje, empuje de una hélice, suavidad a baja velocidad o empuje sellado en profundidad. Dentro de la categoría elegida, se filtra por la una o dos columnas que el ciclo de servicio volvió vinculantes: par nominal y relación para una articulación, empuje máximo y masa para una aeronave, par nominal y tensión para un eje estabilizado. Este es el paso en el que la herramienta Selección hace la mayor parte del trabajo, porque los filtros se construyen a partir de las mismas columnas registradas que muestran las páginas de categoría.
Comparar solo por las columnas publicadas
Conviene poner dos o tres supervivientes uno junto a otro en Comparar productos y comparar solo lo que está realmente registrado. Cuando una columna está vacía en un candidato y poblada en otro, la comparación de esa columna no puede completarse, y ese hecho pertenece a las notas en lugar de rellenarse con una suposición. Cuando una cifra es derivada —una densidad de par, un empuje total de un conjunto, una corriente implícita en una cifra de potencia y una tensión de bus nominal—, hay que etiquetarla como derivada, porque un número derivado arrastrado como si estuviera registrado es donde se equivoca una instalación.
Cerrar las lagunas antes de comprometerse
Conviene enumerar todas las columnas que la ficha deja vacías para las unidades preseleccionadas y llevar esas preguntas al fabricante antes de comprometer la pieza: un régimen continuo donde el ciclo de servicio lo necesite, una corriente de pico donde haya que dimensionar el mazo de cables, un recuento de realimentación donde haya que ordenar con precisión una articulación, una clasificación de profundidad con margen donde bucee un vehículo. Las lagunas no son un defecto de los productos, son una propiedad de lo que publica cada categoría, y el coste de cerrarlas es una pregunta al fabricante y no un rediseño.
- Escribir primero el perfil de servicio —sostenido, movido una vez o ciclado— y decidir si la cifra vinculante es la nominal o la de pico.
- Decidir el bus antes que el motor, y tratar un número de celdas registrado como un recuento de celdas en serie y no como voltios.
- Reducir a la categoría cuya convención de salida coincide con la aplicación, y filtrar después por la una o dos columnas que el ciclo de servicio volvió vinculantes.
- Comparar solo las columnas que se publican en toda la preselección, y anotar qué columnas están vacías.
- Derivar la densidad de par solo frente a una cifra de par declarada y una unidad declarada, y etiquetar todo valor derivado como derivado.
- Comprobar si la ficha lleva una ventana de servicio junto a su cifra de potencia, y no tratar nunca un valor de 180 s como un régimen continuo.
- Dimensionar el mazo de cables, el conector y el variador frente a la corriente de pico registrada cuando exista, y tratar su ausencia como una pregunta abierta.
- Escribir cada columna vacía de las unidades preseleccionadas para que la documentación de ensayo del fabricante pueda cerrarlas antes de comprometer la selección.
Aplicaciones destacadas de los motores BLDC en 2026
La misma máquina electromagnética llega al servicio a través de agrupaciones de aplicaciones cuyas restricciones difieren lo suficiente como para que el énfasis de la especificación cambie entre ellas. Las páginas siguientes agrupan las coincidencias registradas por plataforma y no por especificación, y leer dos de ellas juntas suele ser lo que fija una arquitectura.
Articulaciones de robot y manipuladores
Esta es la agrupación en la que el par en un eje es toda la cuestión, y en la que la relación hace la mayor parte de la decisión. Una articulación que tiene que sostener una carga contra la gravedad necesita la cifra nominal, y una articulación que invierte de forma continua necesita saber cuánto calor genera ese ciclo. Las agrupaciones Módulo articular y Brazo de cobot llevan los mismos actuadores a preselecciones distintas, la primera por función de la articulación y la segunda por arquitectura del brazo, y la guía de actuadores robóticos trabaja la misma gama a través de la relación y la realimentación en lugar de la aplicación.
Plataformas móviles, con patas y vestibles
Aquí la restricción pasa del par a la masa, porque el actuador va montado en el extremo de un miembro y cada gramo de allí se acelera en cada paso. Los kits sin carcasa dominan esta agrupación por esa razón, ya que la carcasa y los rodamientos pueden diseñarse dentro del miembro en lugar de añadirse a él, y las unidades QDD de relación baja aparecen allí donde la articulación tiene que ceder ante quien la lleva o ante una superficie de marcha en lugar de resistirse a ellos. Las agrupaciones Robot humanoide, Robot cuadrúpedo, Exoesqueleto y Robot de rehabilitación cubren las cuatro variantes, y la guía de motores de par sin carcasa cubre el lado del kit de la misma decisión.
Aeronaves que tienen que mantenerse en el aire
Las agrupaciones de propulsión se separan por cómo se pide volar a la aeronave y no solo por el empuje. Un multirrotor que mantiene altitud está atado por el empuje y el margen térmico; un modelo de ala fija atado por la eficiencia en crucero quiere una resistencia de bobinado baja y una hélice grande y lenta; una aeronave FPV atada por la respuesta quiere un KV alto y una masa baja. Las agrupaciones Dron de carga pesada, Dron VTOL, UAV industrial, UAV de inspección y UAV de fotografía cubren el lado multirrotor, mientras que Dron de carreras FPV, Modelo de ala fija y UAV agrícola cubren los demás. Cuando se transporta a una persona en lugar de una carga útil, la restricción cambia de forma por completo, y la guía de propulsión para aeronaves tripuladas se ocupa del caso de fallo que se deriva de ello.
Estabilización y apuntado de cámara
El eje estabilizado es el único lugar donde la suavidad importa más que el par. Un motor de gimbal se bobina para baja velocidad, no lleva ningún reductor y se selecciona por lo poco que perturba la imagen que sostiene, lo que sitúa el par nominal y la tensión por delante del KV en la decisión. La agrupación Sistema de gimbal reúne las coincidencias registradas, y la guía de motores de gimbal recorre la misma gama desde el lado del accionamiento directo de baja velocidad.
Vehículos submarinos e inspección
Bajo el agua el medio cambia todo lo que hay por encima: la unidad va sellada, el empuje es bidireccional, y la especificación que elimina candidatos es la profundidad y no el par. La categoría registra dos clases de profundidad, 30 m y 350 m, y esa única columna decide más de la arquitectura de un vehículo de lo que lo hace la cifra de empuje, porque un sistema de sellado no puede mejorarse sobre el terreno. La agrupación Propulsor para ROV cubre los vehículos de trabajo, y la guía de propulsores submarinos compara las mismas unidades en las familias DW y SW.
Preguntas frecuentes
Q¿Un motor BLDC es lo mismo que un motor sin escobillas?
Sí. BLDC es simplemente la abreviatura de CC sin escobillas, y el término describe la misma construcción: un rotor de imanes permanentes, un estator bobinado y un controlador electrónico que realiza la conmutación. El término relacionado máquina síncrona de imanes permanentes describe el mismo montaje físico desde el lado de la teoría de control, y la diferencia entre ambas etiquetas es una cuestión de convención y no de construcción. Ambas se registran aquí bajo las mismas siete categorías, diferenciadas por lo que cada paquete está construido para entregar y no por la etiqueta que se le aplique.
Q¿Un KV más alto significa un motor mejor?
No. El KV describe la velocidad sin carga que produce un bobinado por voltio, así que describe dónde cae el punto de funcionamiento y no cuán capaz es la máquina. En las categorías de aquí va de 9.3 a 2150 KV, y los valores bajos pertenecen a los trabajos grandes y lentos mientras que los altos pertenecen a hélices pequeñas que giran rápido. Un motor de KV alto es la respuesta correcta a una pregunta sobre velocidad de eje y la respuesta equivocada a una pregunta sobre par, y comparar dos motores solo por KV compara dos respuestas a preguntas distintas.
Q¿Qué especificación debería comprobarse primero?
La convención de salida —par en un eje, empuje de una hélice, suavidad a baja velocidad o empuje sellado en profundidad—, porque elimina categorías enteras antes de comparar ningún producto. Después, el ciclo de servicio decide si la cifra vinculante es la nominal o la de pico, y el bus decide qué candidatos quedan en la lista. Trabajar en ese orden suele dejar una preselección de dos o tres unidades por categoría en lugar de una preselección que cruza las siete.
Q¿Por qué algunas fichas muestran una cota inferior en lugar de un valor de empuje?
Porque así es como se publicó el valor. Los propulsores SW7, SW12 y SW17 se registran como al menos 7, 12 y 17 kgf de empuje máximo de amarre, mientras que los DW10, DW15, DW20 y DW25 se registran como una única cifra de 10, 15, 20 y 25 kgf. Conservar la distinción entre un umbral y un valor es más útil que redondearla, ya que una cifra umbral dice a quien diseña que el número registrado es el suelo de la especificación y no su punto medio.
Q¿Es una cifra de potencia de 180 s un régimen continuo?
No. Una cifra medida sobre una ventana de 180 s es una afirmación sobre cuánto tiempo mantuvo la unidad esa potencia en un banco de ensayos, lo que es una indicación útil de capacidad térmica y no una definición de lo que puede sostenerse indefinidamente. Los motores para UAV registran cifras de potencia de 380 W a 8580 W sobre esa ventana y los motores para drones de 250 W a 2100 W, y las categorías de accionamiento y de gimbal no registran ninguna cifra de potencia. Cuando un ciclo necesita un punto de funcionamiento sostenido, esa cifra tiene que venir de la documentación de ensayo del fabricante.
Q¿Necesitan los motores sin escobillas un codificador o sensores Hall?
No siempre, pero el controlador necesita la posición del rotor de algún sitio. Un motor equipado con sensores Hall la informa directamente y puede producir par desde el reposo; un motor sin ellos la infiere de la fuerza contraelectromotriz de un rotor que gira, lo que funciona bien una vez que el eje se mueve y no ofrece nada que leer cuando está parado. Este sitio registra qué esquema usa un producto en su propio nombre: los RO40 KV140 Lite y RO50 KV108 Lite se registran sin sensores Hall y los RO60 KV115, RO80 KV105 y RO100 KV55 Standard con ellos, y cuando el variador va integrado, el método de control también se registra en lugar de dejarse a la suposición.
Q¿Puede una aplicación ser servida por más de una categoría?
Con frecuencia, y ese solapamiento es donde vive la decisión de integración. Una articulación vestible o humanoide puede construirse a partir de un kit de estator y rotor sin carcasa con un variador suministrado por el proyecto, de un actuador robótico sellado o de un módulo QDD de relación baja, y los tres se registran frente a las mismas plataformas. La pregunta que decide no es el par, ya que existen salidas comparables en cada uno, sino cuánta del diseño de carcasa, eje, rodamiento, realimentación y variador pretende asumir el proyecto. Comparar la misma articulación a través de dos agrupaciones de aplicación distintas suele ser lo que hace explícita esa elección.
Recursos oficiales
Los fabricantes cuyos productos se registran aquí publican los datos de ensayo y la documentación que las fichas no reproducen: regímenes continuos, datos de eficiencia, empuje en vuelo estacionario y recuentos de realimentación, entre otros. CubeMars publica sus gamas sin carcasa y de actuadores a través del sitio oficial de CubeMars, y T-Motor su gama de propulsión a través del sitio oficial de T-Motor y de su tienda oficial. Cuando una ficha deja una columna vacía —un régimen continuo en cualquier punto del rango registrado, una corriente de pico en la mayoría de los motores para UAV y drones, un valor de KV en los propulsores, una cifra de potencia en las categorías de accionamiento y estabilización—, esas son las páginas donde hay que cerrar la laguna antes de comprometer una pieza.
Adónde ir después
Leer hasta aquí produce una preselección y no una decisión, y tres herramientas convierten esa preselección en una. Cada producto tratado aquí se encuentra en una de las siete categorías de productos, los candidatos pueden acotarse por las columnas registradas en Selección, y dos o tres unidades pueden confrontarse entre sí en Comparar productos. El lado de aplicación de la misma decisión se reúne en las agrupaciones Módulo articular y de aeronaves, que ordenan las coincidencias registradas por plataforma y no por especificación.
Cuatro guías existentes se extienden lateralmente desde aquí. La guía completa de motores BLDC expone los siete paquetes como una taxonomía para quien quiera los tipos antes del flujo de trabajo. La guía de actuadores robóticos y la guía de accionamiento casi directo tratan en profundidad las dos categorías del lado de la articulación, y la guía de motores para UAV hace lo mismo con la gama de propulsión, donde KV, empuje y masa son las ideas organizadoras.
La versión corta: fijar primero la convención de salida, después el ciclo de servicio y después el bus; comparar solo las columnas que se publican en toda la preselección; tratar cada cifra de pico como una promesa sobre una ventana y no como una capacidad; y anotar las columnas vacías para que puedan cerrarse antes de comprometer la pieza. En esta gama registrada esa secuencia suele llevar una articulación a un actuador sellado o a un módulo de relación baja, un miembro a un kit sin carcasa, una aeronave a un motor de propulsión dimensionado por número de celdas y hélice, y un vehículo sellado a la clasificación de profundidad que su sistema de sellado puede sostener realmente.







