
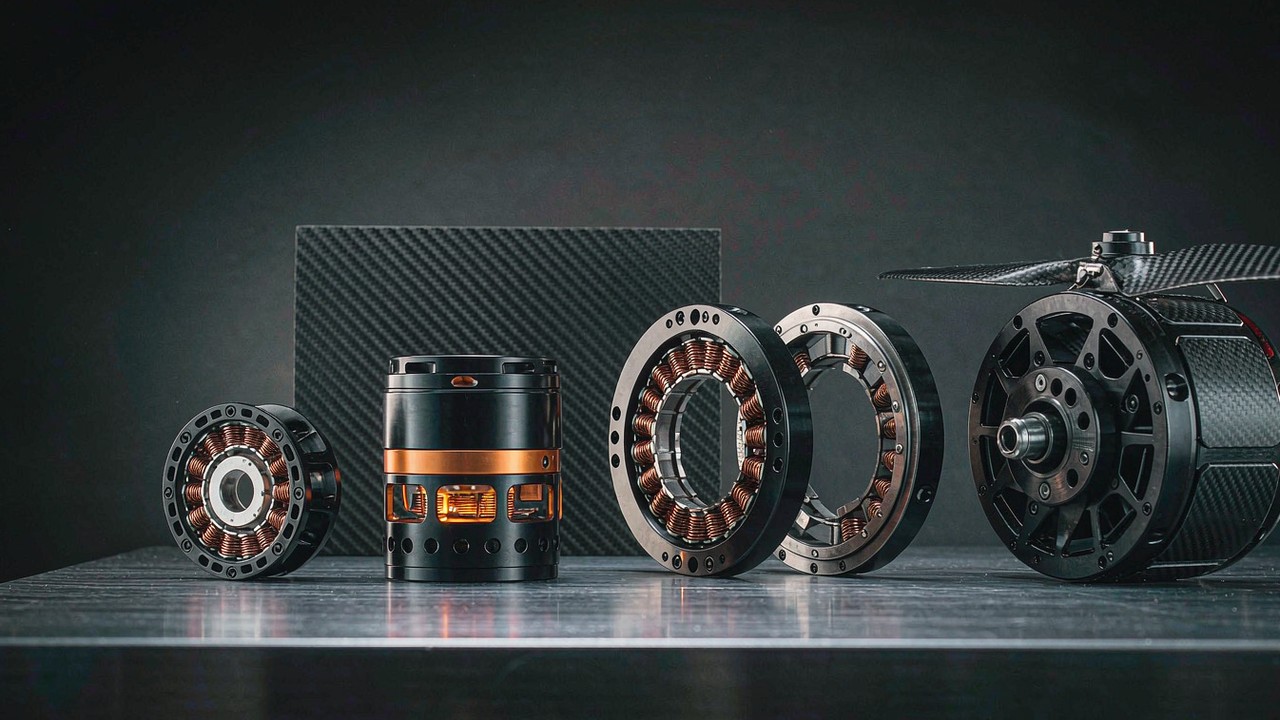
Motor BLDC adalah motor DC brushless: rotor magnet permanen, stator yang dililit kumparan, dan pengendali elektronik yang melakukan komutasi yang dahulu dikerjakan sikat. Penggantian tunggal itulah sebabnya motor BLDC kini berada di dalam sendi robot, rangka multirotor, gimbal kamera dan thruster bawah air - tidak ada sikat yang aus dan tidak ada komutator yang memercikkan busur, dan torsi yang dihasilkan mesin dapat dibentuk di perangkat lunak alih-alih diterima sebagai kurva tetap. Itulah juga sebabnya "motor BLDC" tidak lagi menjadi satu keputusan pembelian. Prinsip elektromagnetik yang sama mencapai pasar dalam kemasan berupa kit stator-dan-rotor frameless, aktuator terpadu tersegel, outrunner propulsi, motor gimbal berkecepatan rendah dan thruster berperingkat kedalaman, dan kemasan-kemasan itu tercatat dalam tujuh kategori produk yang kolom spesifikasinya berbeda setajam bentuk mekanisnya. Panduan ini membahas bagaimana mesin menghasilkan torsi, kolom spesifikasi yang menentukan pilihan untuk 2026-2027, pergeseran yang sudah terlihat pada apa yang diterbitkan catatan, urutan pemilihan lima langkah, dan kelas aplikasi yang menarik setiap kemasan ke dalam layanan.
Setiap angka di bawah ini diambil dari catatan produk yang bersangkutan, bukan diperkirakan. Jika suatu nilai dihitung dari nilai yang tercatat - sebuah rasio, sebuah total, atau angka yang tersirat dari kimia sel - nilai itu ditandai sebagai diturunkan pada titik kemunculannya. Jika sebuah catatan sama sekali tidak memuat nilai, kesenjangan itu disebutkan alih-alih diisi dari model tetangga, dan kategori yang kolomnya secara struktural tidak ada akan disebutkan, karena mengetahui kolom mana yang hilang adalah bagian dari membuat pilihan. Tautan kategori dan aplikasi mengarah ke halaman yang mengelompokkan kecocokan yang tercatat; jajaran Produk disusun dalam tujuh kategori, dan alat Seleksi serta Perbandingan Produk bekerja dari kolom tercatat yang sama.
Jawaban singkat
Pertanyaan pertama dalam pemilihan motor BLDC bukanlah motor mana yang terbaik, melainkan keluaran seperti apa yang dibutuhkan. Sebuah sendi dimintai torsi pada poros, sebuah rangka udara dimintai daya dorong dari propeller, sebuah kamera yang distabilkan dimintai kehalusan pada kecepatan mendekati nol, dan sebuah wahana bawah air dimintai daya dorong yang bertahan terhadap tekanan. Empat tuntutan itu dipenuhi oleh empat mesin berkemasan berbeda, dan begitu konvensi keluaran ditetapkan, sebagian besar daftar pendek sudah ikut ditentukan.
Jika keluarannya adalah torsi pada sendi, kandidatnya berada dalam Aktuator Robotik, yang catatannya memuat torsi nominal dari 1.3 Nm hingga 74 Nm dan rasio reduksi dari 6:1 hingga 64:1, atau dalam Aktuator QDD, yang ketiga unit tercatatnya memakai rasio 8:1 yang sama dan angka backlash 0.15 yang sama, sehingga torsi nominal menjadi satu-satunya variabel yang nyata. Jika mesin harus dibangun ke dalam struktur yang sudah ada alih-alih dibaut padanya, Motor Torsi Frameless menyediakan bagian elektromagnetik yang sama tanpa housing, dari 20 g hingga 710 g.
Jika keluarannya adalah daya dorong, pilihannya terbelah menurut skala. Motor UAV mencatat daya dorong dari 1220 g hingga 101449 g pada bus dari 3S hingga 24S, dan Motor Drone mencatat daya dorong dari 351 g hingga 9749 g pada bus dari 2S hingga 12S, sehingga batas antara kedua kategori ditarik oleh massa dan jumlah sel, bukan oleh daya dorong semata. Jika keluarannya adalah penunjukan yang halus, Motor Gimbal mencatat torsi nominal dari 0.08 Nm hingga 3 Nm pada 12 V hingga 24 V tanpa gearbox di jalurnya. Jika keluarannya harus bertahan di dalam air, Thruster Bawah Air mencatat daya dorong tambat maksimum 7 kgf hingga 25 kgf pada peringkat kedalaman 30 m atau 350 m.
Dua peringatan menyertai keempatnya. Angka puncak adalah pernyataan berjendela pendek, bukan kemampuan kontinu, dan tidak ada kategori di sini yang menerbitkan peringkat daya atau torsi tanpa batas waktu. Dan nilai maksimum yang diterbitkan adalah batas atas yang diambil dari suatu kondisi pengujian, bukan titik operasi, sehingga desain yang berada dekat marginnya harus menutup selisih itu dari data pengujian produsen, bukan dari angka utama.
Apa itu Motor BLDC dan Bagaimana Cara Kerjanya?
Mesin itu sendiri sederhana, dan hampir seluruh perilaku motor brushless mengikuti satu konsekuensi dari menghilangkan sikat: arus harus dipindahkan oleh sesuatu di luar motor, dan sesuatu itu harus mengetahui apa yang sedang dilakukan rotor.
Rotor mengikuti medan yang diciptakan pengendali
Stator membawa kumparan yang tersusun dalam fase, dan pengendali memberi energi pada fase-fase itu dalam suatu urutan. Setiap langkah pemberian energi menghasilkan medan magnet yang menunjuk ke arah tertentu, dan rotor magnet permanen berputar untuk menyelaraskan dengannya. Memajukan urutan akan memutar medan, dan rotor mengikutinya secara terus-menerus. Karena itu seluruh kendali motor adalah soal kapan harus berpindah dan seberapa besar arus yang perlu dialirkan, dan keduanya ditetapkan di elektronika alih-alih di mesin. Itulah alasan struktural mengapa kurva torsi motor brushless dapat dibentuk di perangkat lunak: pengendali bukan komutator tetap, melainkan peserta aktif, dan kualitas perpindahan menentukan seberapa halus keluarannya dan berapa banyak panas kumparan yang berubah menjadi kerja berguna.
Pengendali harus mengetahui posisi rotor
Memindahkan fase pada saat yang salah menghasilkan torsi ke arah yang salah, sehingga pengendali memerlukan posisi rotor. Dua pendekatan umum dipakai dan perbedaannya tampak pada penamaan produk. Motor yang dilengkapi sensor Hall melaporkan posisi secara langsung dan dapat menghasilkan torsi dari keadaan diam, yang penting ketika beban harus ditahan atau distart di bawah gravitasi. Motor tanpa sensor itu menyimpulkan posisi dari gaya gerak listrik balik (EMF balik) yang dihasilkan rotor yang berputar, yang lebih sederhana dan bekerja baik begitu poros berputar tetapi tidak punya apa pun untuk dibaca saat poros diam. Perbedaan ini tercatat alih-alih tersirat: CubeMars RO40 KV140 Lite dan RO50 KV108 Lite dinamai tanpa sensor Hall, sedangkan RO60 KV115, RO80 KV105 dan RO100 KV55 Standard dinamai dengan sensor Hall, sehingga pilihan itu terlihat sebelum satu kolom spesifikasi dibuka.
Jika drive dibangun ke dalam produk alih-alih diserahkan kepada integrator, catatan juga menyebutkan metode kendalinya. Metode field-oriented control tercatat pada motor frameless yang membawa drive, pada aktuator robotik, pada motor gimbal dan pada ketiga aktuator quasi direct drive - 31 catatan dalam kumpulan bahasa Inggris. Hal itu layak dicatat karena menjadikan metode kendali sebagai fakta produk alih-alih asumsi integrasi.
Inrunner dan outrunner adalah mesin yang sama dengan magnet yang dipindahkan
Dua susunan mekanis itu hanya berbeda pada lokasi massa yang berputar. Pada inrunner magnet berputar di dalam stator yang diam, yang cocok untuk diameter kecil dan kecepatan tinggi; seri CubeMars RI dibangun dengan cara ini, dan nama produknya menyatakan hal itu - RI50 KV100, RI60 KV120, RI70 KV95, RI80 V2.0 KV75 dan RI100 KV105 semuanya tercatat sebagai motor torsi frameless inrunner. Pada outrunner magnet dibawa dalam bel yang berputar di luar stator, yang memberikan radius torsi lebih besar pada massa yang sama dan cocok untuk propeller yang berputar lambat dan menarik kuat; seluruh sisi UAV dan drone di situs ini dibangun dengan cara ini. Seri RO dalam kategori frameless adalah padanan rotor luar dari seri RI, sehingga kedua tata letak terwakili dalam satu kategori dan dapat dibandingkan secara langsung.
Apa yang dipindahkan oleh hilangnya sikat ke tempat lain
Motor brushed aus pada komutator dan sikatnya, dan keausan itu menjadi item pemeliharaan. Motor brushless memindahkan beban yang setara ke dalam drive: elektronika kini memikul tugas perpindahan, penentuan waktu harus benar di seluruh rentang kecepatan, dan motor sama sekali tidak dapat berjalan tanpanya. Bagi pemilihan, hal ini mengubah apa yang harus ditetapkan. Motor brushed dapat dipilih hanya berdasarkan torsi dan tegangan; motor brushless membawa drive, metode kendali, susunan umpan balik dan batas termal ke dalam keputusan yang sama, dan jika drive terintegrasi ke dalam produk, item-item itu menjadi kolom dalam catatan alih-alih asumsi dalam catatan desain.
Spesifikasi Motor BLDC Utama yang Menentukan Pilihan
Enam kelompok nilai memikul hampir seluruh pemilihan motor BLDC, dan perilakunya tidak sama di setiap kategori. Tiga di antaranya diterbitkan hampir di mana-mana; tiga lainnya diterbitkan secara selektif, dan mana yang tidak ada akan membentuk apa yang sama sekali dapat dibandingkan.
KV, yang menetapkan kecepatan yang akan dihasilkan bus tertentu
KV adalah kecepatan tanpa beban yang dicapai mesin per volt tegangan bus yang diterapkan, jadi KV menggambarkan kumparan, bukan kualitas. Di seluruh situs, rentangnya lebar justru karena alasan itu: 55 hingga 600 pada motor frameless, 41 hingga 170 pada aktuator robotik, 29 hingga 700 pada motor UAV, 180 hingga 2150 pada motor drone, 9.3 hingga 255 pada motor gimbal dan 30 hingga 80 pada aktuator quasi direct drive. Pola dalam angka-angka itu adalah bagian yang berguna. Nilai KV rendah berdampingan dengan tugas besar, berputar lambat dan bertorsi tinggi; nilai tinggi berdampingan dengan propeller kecil yang berputar cepat, sehingga membandingkan dua motor hanya berdasarkan KV berarti membandingkan dua jawaban atas pertanyaan yang berbeda. Ada satu kategori yang kolomnya sama sekali tidak ada: tidak ada thruster bawah air yang membawa nilai KV, karena produk-produk itu ditetapkan berdasarkan daya dorong dan kedalaman, bukan berdasarkan kecepatan poros.
Torsi nominal dan torsi puncak adalah dua janji yang berbeda
Torsi nominal adalah apa yang dapat ditahan mesin dalam batas termalnya, dan torsi puncak adalah apa yang dapat dihasilkannya secara singkat. Keduanya berjauhan di mana pun ada gearbox, dan di situlah perbedaan itu berharga. Aktuator robotik mencatat torsi nominal dari 1.3 Nm hingga 74 Nm dibandingkan torsi puncak dari 4.1 Nm hingga 222 Nm; aktuator quasi direct drive mencatat 5 Nm hingga 55 Nm nominal dibandingkan 12.5 Nm hingga 170 Nm puncak; motor gimbal mencatat 0.08 Nm hingga 3 Nm nominal dibandingkan 0.28 Nm hingga 7.7 Nm puncak. Pada setiap pasangan itu nilai puncak adalah angka yang lebih besar dan angka yang akan dikutip sebuah judul, itulah sebabnya nilai itu juga tidak dapat menjadi dasar tugas yang berkelanjutan. Jika suatu tugas menahan beban selama menit, bukan sekejap, angka nominallah yang menggambarkan mesin.
Kepadatan torsi, dan massa yang menjadi pembaginya
Kepadatan torsi adalah angka turunan - torsi dibagi massa - dan tidak bermakna kecuali angka torsi dan satuannya keduanya dinyatakan. Angka puncak dibagi massa tanpa kabelnya menghasilkan angka yang tidak dapat dijadikan dasar tugas berkelanjutan. Rentang massa dalam satu kategori cukup lebar sehingga perbedaan itu bukan soal akademis: motor frameless berjalan dari 20 g hingga 710 g, aktuator robotik dari 190 g hingga 1396 g dan aktuator quasi direct drive dari 260 g hingga 1400 g, dan dalam rentang itu desain yang membutuhkan massa terendah di ujung distal sebuah lengan melakukan perhitungan yang berbeda dari desain yang membutuhkan torsi tertinggi pada titik tumpu tetap. Kolom massa juga punya konvensi yang layak diketahui: jika produsen menyatakan massa tanpa kabel, catatan menjaga keduanya tetap terpisah. Empat motor UAV membawa kedua nilai, dan selisihnya nyata - MN3110 KV470 tercatat 98 g dengan kabelnya dan 80 g tanpanya, MN3510 KV360117 g dan 97 g, MN4014 KV400171 g dan 150 g, dan U5 KV400195 g dan 156 g. Membaca kolom yang salah menggeser anggaran massa hingga 20 persen pada unit-unit itu.
Tegangan bus, arus dan resistansi kumparan
Tegangan bus menetapkan batas atas rentang kecepatan dan juga menetapkan daftar kandidat, karena motor yang dililit dan diberi peringkat untuk jumlah sel tetap tidak dapat dipindahkan ke paket lain tanpa mengubah titik operasinya. Situs mencatat bus dalam dua konvensi dan keduanya tidak dapat dipertukarkan: sebagai jumlah sel untuk kategori propulsi, tempat motor UAV membentang 3S hingga 24S dan motor drone 2S hingga 12S, dan sebagai tegangan untuk sisanya, tempat motor frameless mencatat 16 V hingga 48 V, aktuator robotik dan quasi direct drive 24 V hingga 48 V, motor gimbal 12 V hingga 24 V dan thruster 36 V hingga 48 V. Jumlah sel adalah hitungan sel seri, bukan tegangan, dan 24S hanya setara dengan kira-kira 88.8 V menurut konvensi standar 3.7 V per sel - sebuah angka turunan, dan sebuah konvensi alih-alih spesifikasi motor.
Arus adalah apa yang dirasakan konduktor, sehingga angka itulah yang menentukan ukuran kabel, konektor dan drive. Motor UAV mencatat arus puncak dari 16 A hingga 210 A, motor drone dari 23 A hingga 75 A dan aktuator robotik dari 5 A hingga 32 A, tetapi kelengkapan kolom itu sangat bervariasi. Setiap motor UAV mencatat resistansi kumparan - 17 mΩ hingga 194 mΩ di seluruh kategori - sementara hanya separuhnya mencatat arus puncak sama sekali, yang berarti rugi tembaga pada arus tertentu dapat diperkirakan untuk unit yang peringkat arusnya tidak diterbitkan. Itu adalah perbandingan yang harus dilakukan dengan hati-hati dan tidak dapat ditutup hanya dari catatan.
Resolusi umpan balik, rasio reduksi dan backlash
Ketiga kolom ini hanya ada jika ada sesuatu untuk diukur atau sesuatu untuk direduksi, sehingga muncul di kategori aktuasi dan tidak ada di kategori propulsi. Rasio reduksi tercatat dari 6:1 hingga 64:1 pada aktuator robotik dan pada 8:1 tetap di ketiga unit quasi direct drive, dan rasio itu adalah pengaruh tunggal terbesar pada perilaku sebuah sendi: rasio tinggi membeli torsi dan kehilangan transparansi, rasio rendah menjaga sendi tetap mudah digerakkan balik dan meminta arus lebih besar dari motor. Backlash tercatat antara 0.15 dan 0.55 pada aktuator dan pada 0.15 pada unit quasi direct drive, dalam satuan yang ditampilkan filter situs ini sebagai derajat, dan kolom itulah yang menentukan apakah sebuah sendi dapat menahan posisi secara presisi. Resolusi umpan balik disebutkan dalam deskripsi produk alih-alih dalam kolom numerik, dan bervariasi di antara model yang tampak serupa: AK70-10 KV100 dijelaskan memadankan tahap 10:1-nya dengan satu enkoder magnetik 14-bit, AKA10-9 KV60 dengan satu enkoder magnetik 16-bit, sedangkan AK10-9 V2.0 dan V3.0 serta AK70-9 V3.0 dijelaskan membawa enkoder ganda. Nama serupa, susunan umpan balik berbeda - jadi ini kolom yang harus dibaca per model alih-alih per keluarga.
Jendela siklus kerja adalah kolom, bukan catatan kaki
Angka daya hanya berguna jika jendela pengukurannya disertakan. Kategori propulsi mencatat tepat hal itu: 12 dari 14 motor UAV dan 10 dari 14 motor drone membawa angka daya maksimum yang dinyatakan pada jendela 180 s, dan nilainya berkisar dari 380 W hingga 8580 W di sisi UAV dan dari 250 W hingga 2100 W di sisi drone, dengan kumpulan yang lebih kecil membawa arus kontinu maksimum pada jendela yang sama. Kategori aktuasi dan stabilisasi tidak mencatat angka daya sama sekali. Dibaca bersama, kedua fakta itu menyatakan sesuatu yang tidak dapat dikatakan sebuah judul: angka 180 s adalah pernyataan termal tentang sebuah pengujian, bukan peringkat, dan jika tidak ada angka yang diterbitkan, perilaku berkelanjutan mesin sama sekali tidak didokumentasikan dalam catatan. Pemilihan yang membutuhkan titik operasi kontinu harus memperolehnya dari produsen alih-alih menyimpulkannya dari nilai puncak.
Inovasi 2026-2027 dalam Teknologi Aktuasi BLDC
Cara paling berguna untuk membaca keadaan teknologi saat ini adalah melihat apa yang mulai diterbitkan oleh catatan-catatan itu. Tiga pergeseran terlihat pada kolomnya sendiri, dan itu adalah pergeseran pada apa yang dapat ditetapkan pembeli, bukan pada elektromagnetikanya.
Elektronika penggerak berpindah ke dalam aktuator
Perubahan paling jelas adalah drive tidak lagi menjadi keputusan tersendiri. Jika produk memuatnya, catatan kini menyebutkan metode kendalinya: field-oriented control tercatat pada ketiga aktuator quasi direct drive, pada 14 dari 18 aktuator robotik, pada 7 dari 8 motor gimbal dan pada 7 dari 12 motor frameless, sedangkan unit frameless sisanya adalah kit stator-dan-rotor yang menyerahkan drive kepada integrator. Itu adalah pemisahan nyata di pasar, bukan detail - unit tersegel dengan drive di dalamnya dapat dipilih berdasarkan torsi, bus dan antarmuka, sementara kit harus dipadankan dengan drive yang disediakan integrator, dan keduanya datang dengan modus kegagalan yang berbeda. Konsekuensi praktisnya untuk 2026-2027 adalah metode kendali termasuk dalam daftar pendek bersama torsi, karena dua produk dengan torsi yang sama dan rasio yang sama mungkin tidak dapat saling menggantikan begitu drive terlibat.
Resolusi umpan balik menjadi fakta pemilihan yang diterbitkan
Beberapa tahun lalu umpan balik adalah detail tingkat sistem. Dalam catatan saat ini, itu adalah fakta tingkat produk, yang disebutkan pada tingkat yang sama dengan torsi: satu enkoder magnetik 14-bit pada satu aktuator, satu enkoder magnetik 16-bit pada aktuator lain, enkoder ganda pada aktuator ketiga, semuanya dalam keluarga nominal yang sama dan semuanya dalam pita rasio reduksi yang sama. Yang dibelinya adalah sendi yang posisinya dapat diperintahkan dan diverifikasi lebih halus, yang justru membuat kendali gaya dan interaksi patuh mungkin dilakukan sama sekali. Yang menjadi biayanya adalah jumlah dan resolusinya harus dibaca per model - nama keluarga bukan janji tentang umpan balik, dan AK70-10 KV100, AKA10-9 KV60, AK10-9 V2.0 dan AK70-9 V3.0 bersama-sama mencakup ketiga susunan itu.
Bus naik sementara rasio turun
Dua arah perjalanan terlihat sekaligus. Di sisi propulsi, bus naik: dalam kategori UAV, jendela yang tercatat mencapai 24S pada unit-unit berat, sementara kategori yang sama juga memuat motor yang dibangun untuk rangka 3S hingga 6S, dan jumlah sel yang lebih tinggi memungkinkan arus yang lebih rendah untuk daya yang sama, yang mengurangi rugi tembaga yang harus dibuang dari motor berat. Itulah sebabnya kolom yang layak dibaca bersamanya adalah resistansi kumparan, yang diterbitkan untuk setiap motor UAV dalam kategori ini. Di sisi aktuasi, rasio turun: ketiga unit quasi direct drive semuanya berada pada 8:1 dengan angka backlash 0.15, dibandingkan kategori aktuator robotik yang masih membentang 6:1 hingga 64:1. Rasio yang lebih rendah pada torsi keluaran yang sama berarti motor yang lebih besar dan lebih berat yang menjalankan arus lebih besar, dan pertukarannya adalah transparansi - sendi yang dapat didorong oleh lingkungannya alih-alih hanya mendorongnya. Kedua pergerakan itu menunjuk ke arah yang sama: arus lebih besar, desain termal lebih banyak, presisi lebih tinggi pada nilai-nilai yang menggambarkan apa yang sebenarnya dilakukan mesin.
Apa yang masih belum diterbitkan catatan
Padanan yang jujur untuk ketiga pergeseran itu adalah apa yang tetap tidak dinyatakan, karena pemilihan 2026-2027 yang menganggap nilai-nilai itu ada akan salah. Tidak ada kategori yang menerbitkan peringkat kontinu tanpa batas waktu. Tidak ada kategori yang menerbitkan peta efisiensi, sehingga perbandingan efisiensi di seluruh rentang operasi tidak dapat dibuat dari catatan, hanya pada titik tunggal tempat nilai yang diuji kebetulan ada. Thruster tidak mencatat kolom KV maupun kolom torsi sama sekali, sehingga kategori itu hanya dapat dibandingkan berdasarkan daya dorong, kedalaman, bus dan massa. Motor UAV mencatat resistansi untuk setiap unit tetapi arus puncak untuk hanya separuhnya, sehingga perbandingan rugi tembaga di seluruh daftar pendek sering kali tidak lengkap. Dan jika produsen menyatakan daya dorong sebagai batas bawah alih-alih sebuah nilai - thruster SW7, SW12 dan SW17 tercatat minimal 7, 12 dan 17 kgf - catatan mempertahankan hal itu, yang merupakan bentuk kejujuran yang lebih berguna daripada angka yang dibulatkan.
Tujuh Kelas Aplikasi dan Apa yang Mengikat Masing-masing
Tabel di bawah ini membaca ketujuh kategori melalui aplikasi yang dilayani masing-masing, dan menyatakan kendala yang sebenarnya menetapkan pilihan. Setiap nilai sesuai yang diterbitkan dalam catatan produk yang bersangkutan, dan kolom yang tipis atau tidak ada akan disebutkan alih-alih dihilangkan.
| Kelas aplikasi | Kendala yang mengikat | Spesifikasi yang menentukannya | Kategori yang melayaninya | Rentang keluaran tercatat | Bagian catatan yang tipis | Pengelompokan |
|---|---|---|---|---|---|---|
| Sendi robot dan manipulator | Torsi berkelanjutan pada sendi yang sering berbalik arah | Torsi nominal, rasio reduksi, backlash | Aktuator Robotik | 1.3-74 Nm nominal, 4.1-222 Nm puncak, 6:1-64:1 | Tidak ada peringkat kontinu yang diterbitkan | Modul Sendi |
| Humanoid, platform berkaki dan yang dikenakan | Massa yang dibawa di ujung distal anggota gerak | Torsi terhadap massa pada titik nominal | Motor Torsi Frameless | 0.024-4 Nm nominal dari 20-710 g | Kepadatan harus diturunkan, dan satuannya dinyatakan | Robot Humanoid |
| Sendi terkendali gaya dan patuh | Transparansi, agar sendi dapat digerakkan balik | Rasio reduksi dan backlash | Aktuator QDD | 5-55 Nm nominal, 12.5-170 Nm puncak, 8:1, 0.15 backlash | Rasio tetap, sehingga rentang torsi menjadi satu-satunya variabel | Lengan Cobot |
| Rangka multirotor | Daya dorong pada titik operasi yang dinyatakan, per satuan massa | Daya dorong maksimum, KV, jumlah sel | Motor UAV | daya dorong 1220-101449 g, 29-700 KV, 3-24S | Arus puncak diterbitkan untuk hanya separuh unit | Drone Heavy-Lift |
| FPV, model sayap tetap dan VTOL | Respons pada kecepatan poros tinggi, atau efisiensi pada kondisi jelajah | KV, resistansi kumparan, massa | Motor Drone | daya dorong 351-9749 g, 180-2150 KV, 2-12S | Tidak ada kolom torsi sama sekali | Drone Balap FPV |
| Stabilisasi dan penunjukan kamera | Kehalusan mendekati kecepatan nol, tanpa gearbox | Kumparan kecepatan rendah, torsi nominal, tegangan | Motor Gimbal | 0.08-3 Nm nominal, 0.28-7.7 Nm puncak, 12-24 V | Tidak ada kolom rasio dan tidak ada kolom daya dorong | Sistem Gimbal |
| Wahana bawah air dan inspeksi | Daya dorong dua arah tersegel pada kedalaman yang dinyatakan | Daya dorong tambat, peringkat kedalaman, bus | Thruster Bawah Air | daya dorong tambat 7-25 kgf, 0-350 m, 36-48 V | Tidak ada kolom KV dan tidak ada kolom torsi | Thruster ROV |
Rentang adalah bentangan nilai yang tercatat di setiap kategori dalam kumpulan produk bahasa Inggris: torsi nominal dan puncak sebagaimana diterbitkan, rasio dan backlash sebagaimana diterbitkan dan dalam satuan yang ditampilkan filter situs ini sebagai derajat, daya dorong disimpan dalam gram pada catatan dan ditampilkan di sini sebagaimana tercatat, serta jumlah sel dinyatakan sebagai sel seri alih-alih volt. Daya dorong dan torsi adalah dua konvensi keluaran yang berbeda dan tidak dapat dikonversi tanpa propeller dan titik operasinya. Kolom terakhir menyebutkan kolom yang tipis atau tidak ada di setiap kategori, karena kesenjangan itulah yang membatasi perbandingan mana yang dapat diselesaikan hanya dari catatan.
Pola pertama adalah kendala yang mengikat dan spesifikasi yang menentukan biasanya bukan hal yang sama, dan kesenjangan di antara keduanya adalah tempat pemilihan menjadi salah. Rangka multirotor diikat oleh daya dorong per satuan massa, tetapi spesifikasi yang menentukannya adalah jumlah sel, karena paket baterai menetapkan titik operasi dan KV kemudian harus dipadankan dengan propeller yang berputar pada kecepatan yang berguna. Sendi robot diikat oleh torsi berkelanjutan, tetapi spesifikasi yang menentukannya adalah rasio reduksi, karena rasio itulah yang mengubah motor kecil menjadi torsi besar dan yang sekaligus menentukan apakah sendi dapat digerakkan balik. Membaca kendalanya lalu membeli berdasarkan angka yang menjadi judulnya adalah cara paling umum sebuah daftar pendek bertahan menuju kesimpulan yang salah.
Pola kedua adalah kelengkapan catatan mengikuti kategori alih-alih produsen. Setiap motor UAV dalam kategori ini mencatat resistansi kumparan dan jumlah sel, dan hanya separuhnya mencatat arus puncak. Setiap aktuator robotik dan quasi direct drive mencatat rasio, dan angka backlash tercatat pada 15 dari 18 aktuator dan pada ketiga unit quasi direct drive. Thruster mencatat daya dorong, kedalaman, bus dan massa dan tidak ada lagi yang lain dalam arah elektrik maupun torsi. Pola-pola itu adalah sifat dari apa yang menjadi dasar spesifikasi setiap kategori, sehingga daftar pendek yang melintasi kategori akan selalu memiliki sel kosong - dan tanggapan yang benar adalah menyebutkannya sebelum tinjauan desain alih-alih menginterpolasinya.
Pola ketiga adalah tempat kategori-kategori tumpang tindih, karena di situlah dua alur penalaran mencapai produk yang sama. Sendi humanoid atau eksoskeleton dapat dibangun dari kit frameless dengan drive yang disediakan integrator, dari aktuator robotik tersegel, atau dari unit quasi direct drive berasio rendah, dan ketiganya muncul pada platform yang sama. Pertanyaan yang menentukan di antara ketiganya bukan torsi - ketiganya dapat ditemukan pada keluaran yang sebanding - melainkan berapa banyak integrasi yang ingin dimiliki proyek: kit berarti merancang housing, poros, bantalan, umpan balik dan drive; aktuator tersegel berarti merancang pemasangan dan bus; unit quasi direct drive berarti memilih antara rasio 8:1 tetap dan rasio yang lebih lebar. Membaca sendi yang sama melalui Eksoskeleton dan melalui Robot Berkaki Empat mengelompokkan produk secara berbeda karena alasan yang sama, dan membandingkan kedua pengelompokan itu dengan halaman kategori sering kali yang menetapkan arsitekturnya.
Cara Memilih Motor BLDC yang Tepat: Panduan Langkah demi Langkah
Lima langkah mencakup seluruh dasar untuk pemilihan motor BLDC, dan urutannya seperti ini karena masing-masing mempersempit bidang untuk langkah berikutnya tanpa perlu membuka kembali keputusan yang sudah diambil.
Mulai dari siklus kerja, bukan dari torsi
Tuliskan apa yang diminta mesin untuk dilakukan sebelum melihat satu motor pun: apakah beban ditahan, dipindahkan sekali, atau disikluskan selama beberapa menit; apakah sendi terus-menerus berbalik arah; apakah poros berputar cepat di bawah beban ringan atau lambat di bawah beban berat. Siklus kerja menetapkan kolom mana yang mengikat, dan menetapkannya sebelum produk apa pun dibandingkan. Siklus kerja yang menahan beban selama menit memerlukan angka nominal; siklus kerja yang mempercepat massa secara singkat dapat diukur berdasarkan nilai puncak. Mencampuradukkan keduanya adalah kesalahan yang diundang oleh angka puncak yang diterbitkan, karena nilai puncak selalu angka yang lebih besar dan lebih mengesankan dan tidak pernah menjadi dasar yang dapat dipakai tugas berkelanjutan.
Tetapkan bus dan titik operasi
Tentukan paket baterai atau catu daya sebelum menyusun daftar pendek, karena bus menetapkan rentang kecepatan dan mengeliminasi kandidat sekeras torsi. Jika desainnya masih beriterasi, kategori yang mencatat jendela alih-alih jumlah tetap lebih bernilai daripada kategori yang mencatat satu titik - motor UAV mencakup unit yang tercatat pada 3-6S, 4-8S dan 12-24S, sehingga program pengujian bertegangan lebih rendah tidak selalu memaksa pergantian motor. Jika nilai yang tercatat adalah jumlah sel, perlakukan itu sebagai hitungan dan konversikan hanya dengan konvensi kimia sel yang dinyatakan, jangan pernah seolah-olah angka itu adalah volt.
Persempit ke kemasan yang dapat menyediakannya
Dengan siklus kerja dan bus yang sudah ditetapkan, bidangnya menyempit ke kategori yang konvensi keluarannya cocok dengan aplikasinya - torsi pada poros, daya dorong dari propeller, kehalusan pada kecepatan rendah, atau daya dorong tersegel pada kedalaman. Dalam kategori yang dipilih, saring pada satu atau dua kolom yang menjadi ikatan karena siklus kerja: torsi nominal dan rasio untuk sendi, daya dorong maksimum dan massa untuk rangka udara, torsi nominal dan tegangan untuk sumbu yang distabilkan. Inilah langkah tempat alat Seleksi melakukan sebagian besar pekerjaan, karena filternya dibangun dari kolom tercatat yang sama yang ditampilkan halaman kategori.
Bandingkan pada kolom yang diterbitkan
Letakkan dua atau tiga kandidat yang bertahan berdampingan di Perbandingan Produk dan bandingkan hanya apa yang benar-benar tercatat. Jika sebuah kolom kosong pada satu kandidat dan terisi pada kandidat lain, perbandingan untuk kolom itu tidak dapat diselesaikan, dan fakta itu termasuk dalam catatan alih-alih diisi dengan asumsi. Jika sebuah angka merupakan turunan - kepadatan torsi, total daya dorong pada satu set, atau arus yang tersirat dari angka daya dan tegangan bus nominal - tandai sebagai diturunkan, karena angka turunan yang dibawa maju seolah-olah tercatat adalah tempat sebuah instalasi menjadi salah.
Tutup kesenjangan sebelum berkomitmen
Daftar setiap kolom yang dibiarkan kosong oleh catatan untuk unit dalam daftar pendek dan bawa pertanyaan-pertanyaan itu kepada produsen sebelum komponen dikomitmenkan: peringkat kontinu jika siklus kerja membutuhkannya, arus puncak jika harness harus ditetapkan ukurannya, jumlah umpan balik jika sendi harus diperintahkan secara presisi, peringkat kedalaman dengan margin jika wahana menyelam. Kesenjangan itu bukan cacat pada produknya, melainkan sifat dari apa yang diterbitkan setiap kategori, dan biaya menutupnya adalah pertanyaan kepada produsen alih-alih desain ulang.
- Tuliskan profil siklus kerja terlebih dahulu - ditahan, dipindahkan sekali, atau disikluskan - dan putuskan apakah angka nominal atau angka puncak yang mengikat.
- Putuskan bus sebelum motor, dan perlakukan jumlah sel yang tercatat sebagai hitungan sel seri alih-alih sebagai volt.
- Persempit ke kategori yang konvensi keluarannya cocok dengan aplikasinya, lalu saring pada satu atau dua kolom yang menjadi ikatan karena siklus kerja.
- Bandingkan hanya kolom yang diterbitkan di seluruh daftar pendek, dan catat kolom mana yang kosong.
- Turunkan kepadatan torsi hanya terhadap angka torsi yang dinyatakan dan satuan yang dinyatakan, dan tandai setiap nilai turunan sebagai diturunkan.
- Periksa apakah catatan memuat jendela siklus kerja bersama angka dayanya, dan jangan pernah memperlakukan nilai 180 s sebagai peringkat kontinu.
- Tetapkan ukuran harness, konektor dan drive terhadap arus puncak yang tercatat jika ada, dan perlakukan ketidakhadirannya sebagai pertanyaan terbuka.
- Tuliskan setiap kolom kosong untuk unit dalam daftar pendek agar dokumentasi pengujian produsen dapat menutupnya sebelum pemilihan dikomitmenkan.
Aplikasi Utama Motor BLDC pada 2026
Mesin elektromagnetik yang sama mencapai layanan melalui kluster aplikasi yang kendalanya cukup berbeda sehingga penekanan spesifikasinya berubah di antara kluster-kluster itu. Halaman-halaman di bawah ini mengelompokkan kecocokan tercatat berdasarkan platform alih-alih berdasarkan spesifikasi, dan membaca dua di antaranya bersama-sama sering kali yang menetapkan sebuah arsitektur.
Sendi robot dan manipulator
Inilah kluster tempat torsi pada poros menjadi seluruh persoalannya, dan tempat rasio melakukan sebagian besar penetapan. Sendi yang harus menahan beban terhadap gravitasi memerlukan angka nominal, dan sendi yang berbalik terus-menerus perlu mengetahui berapa banyak panas yang dihasilkan tugas itu. Pengelompokan Modul Sendi dan Lengan Cobot menarik aktuator yang sama ke dalam daftar pendek yang berbeda, yang pertama berdasarkan fungsi sendi dan yang kedua berdasarkan arsitektur lengan, sedangkan panduan aktuator robotik menelusuri rentang yang sama melalui rasio dan umpan balik alih-alih melalui aplikasi.
Platform bergerak, berkaki dan yang dikenakan
Di sini kendalanya berpindah dari torsi ke massa, karena aktuator dibawa di ujung anggota gerak dan setiap gram di sana dipercepat pada setiap langkah. Kit frameless mendominasi kluster ini karena alasan itu, karena housing dan bantalannya dapat dirancang menyatu ke dalam anggota gerak alih-alih ditambahkan padanya, dan unit quasi direct drive berasio rendah muncul di mana pun sendi harus patuh terhadap pemakainya atau permukaan berjalan alih-alih menahannya. Pengelompokan Robot Humanoid, Robot Berkaki Empat, Eksoskeleton dan Robot Rehabilitasi mencakup keempat varian itu, dan panduan motor torsi frameless mencakup sisi kit dari keputusan yang sama.
Rangka udara yang harus tetap terbang
Kluster propulsi terpisah menurut bagaimana rangka udara diminta terbang, bukan menurut daya dorong semata. Multirotor yang mempertahankan ketinggian diikat oleh daya dorong dan margin termal; model sayap tetap yang diikat oleh efisiensi pada kondisi jelajah menginginkan resistansi kumparan rendah dan propeller besar yang lambat; rangka FPV yang diikat oleh respons menginginkan KV tinggi dan massa rendah. Pengelompokan Drone Heavy-Lift, Drone VTOL, UAV Industri, UAV Inspeksi dan UAV Fotografi Udara mencakup sisi multirotor, sedangkan Drone Balap FPV, Model Sayap Tetap dan UAV Pertanian mencakup yang lainnya. Jika yang dibawa adalah manusia alih-alih muatan, kendalanya berubah bentuk sepenuhnya, dan panduan propulsi pesawat berawak menangani kasus kegagalan yang mengikutinya.
Stabilisasi dan penunjukan kamera
Sumbu yang distabilkan adalah satu-satunya tempat kehalusan lebih penting daripada torsi. Motor gimbal dililit untuk kecepatan rendah, tidak digerakkan gearbox, dan dipilih berdasarkan seberapa sedikit ia mengganggu citra yang ditahannya, yang menempatkan torsi nominal dan tegangan di depan KV dalam keputusan. Pengelompokan Sistem Gimbal mengumpulkan kecocokan yang tercatat, dan panduan motor gimbal menelusuri rentang yang sama dari sisi direct drive kecepatan rendah.
Wahana bawah air dan inspeksi
Di bawah air, mediumnya mengubah segalanya di atasnya: unit tersegel, daya dorongnya dua arah, dan spesifikasi yang mengeliminasi kandidat adalah kedalaman alih-alih torsi. Kategori ini mencatat dua kelas kedalaman, 30 m dan 350 m, dan kolom tunggal itu menentukan lebih banyak arsitektur sebuah wahana daripada angka daya dorongnya, karena sistem penyekatan tidak dapat ditingkatkan di lapangan. Pengelompokan Thruster ROV mencakup wahana kerja, dan panduan thruster bawah air membandingkan unit yang sama di seluruh keluarga DW dan SW.
Pertanyaan yang sering diajukan
QApakah motor BLDC sama dengan motor brushless?
Ya. BLDC hanyalah singkatan dari brushless DC, dan istilah itu menggambarkan konstruksi yang sama: rotor magnet permanen, stator yang dililit kumparan dan pengendali elektronik yang melakukan komutasi. Istilah terkait mesin sinkron magnet permanen menggambarkan susunan fisik yang sama dari sisi teori kendali, dan perbedaan antara kedua label itu adalah soal konvensi alih-alih konstruksi. Keduanya tercatat di bawah tujuh kategori yang sama di sini, dibedakan oleh apa yang dirancang untuk dihasilkan setiap kemasan alih-alih oleh label mana yang dikenakan padanya.
QApakah KV yang lebih tinggi berarti motor yang lebih baik?
Tidak. KV menggambarkan kecepatan tanpa beban yang dihasilkan sebuah kumparan per volt, jadi KV menggambarkan di mana titik operasinya mendarat alih-alih seberapa mampu mesinnya. Di seluruh kategori di sini nilainya berjalan dari 9.3 hingga 2150 KV, dan nilai rendah menjadi milik tugas besar yang berputar lambat sedangkan nilai tinggi menjadi milik propeller kecil yang berputar cepat. Motor ber-KV tinggi adalah jawaban yang tepat untuk pertanyaan tentang kecepatan poros dan jawaban yang salah untuk pertanyaan tentang torsi, dan membandingkan dua motor hanya berdasarkan KV berarti membandingkan dua jawaban atas pertanyaan yang berbeda.
QSpesifikasi mana yang harus diperiksa lebih dulu?
Konvensi keluaran - torsi pada poros, daya dorong dari propeller, kehalusan pada kecepatan rendah, atau daya dorong tersegel pada kedalaman - karena hal itu mengeliminasi seluruh kategori sebelum produk apa pun dibandingkan. Setelah itu, siklus kerja menentukan apakah angka nominal atau angka puncak yang mengikat, dan bus menentukan kandidat mana yang tetap ada dalam daftar. Bekerja dalam urutan itu biasanya menyisakan daftar pendek berisi dua atau tiga unit di setiap kategori alih-alih daftar pendek yang melintasi ketujuh kategori.
QMengapa sebagian catatan menampilkan batas bawah alih-alih nilai daya dorong?
Karena begitulah nilai itu diterbitkan. Thruster SW7, SW12 dan SW17 tercatat minimal 7, 12 dan 17 kgf daya dorong tambat maksimum, sedangkan DW10, DW15, DW20 dan DW25 tercatat sebagai satu angka 10, 15, 20 dan 25 kgf. Mempertahankan perbedaan antara ambang dan nilai lebih berguna daripada membulatkannya, karena angka ambang memberi tahu perancang bahwa angka yang tercatat adalah lantai spesifikasinya alih-alih titik tengahnya.
QApakah angka daya 180 s merupakan peringkat kontinu?
Tidak. Angka yang diukur pada jendela 180 s adalah pernyataan tentang berapa lama unit itu menahan daya tersebut pada meja uji, yang merupakan indikasi berguna tentang kemampuan termal dan bukan definisi tentang apa yang dapat ditahan tanpa batas waktu. Motor UAV mencatat angka daya dari 380 W hingga 8580 W pada jendela itu dan motor drone dari 250 W hingga 2100 W, dan kategori aktuasi serta gimbal tidak mencatat angka daya sama sekali. Jika suatu siklus kerja membutuhkan titik operasi berkelanjutan, angka itu harus datang dari dokumentasi pengujian produsen.
QApakah motor brushless memerlukan enkoder atau sensor Hall?
Tidak selalu, tetapi pengendali memerlukan posisi rotor dari suatu tempat. Motor yang dilengkapi sensor Hall melaporkannya secara langsung dan dapat menghasilkan torsi dari keadaan diam; motor tanpanya menyimpulkannya dari gaya gerak listrik balik rotor yang berputar, yang bekerja baik begitu poros bergerak dan tidak menawarkan apa pun untuk dibaca saat poros diam. Situs ini mencatat susunan mana yang dipakai sebuah produk pada namanya sendiri - RO40 KV140 Lite dan RO50 KV108 Lite tercatat tanpa sensor Hall dan RO60 KV115, RO80 KV105 serta RO100 KV55 Standard dengannya - dan jika sebuah drive terintegrasi, metode kendalinya juga tercatat alih-alih diserahkan pada asumsi.
QDapatkah satu aplikasi dilayani oleh lebih dari satu kategori?
Sering, dan tumpang tindih itulah tempat keputusan integrasi berada. Sendi yang dikenakan atau humanoid dapat dibangun dari kit stator-dan-rotor frameless dengan drive yang disediakan proyek, dari aktuator robotik tersegel, atau dari modul quasi direct drive berasio rendah, dan ketiganya tercatat pada platform yang sama. Pertanyaan yang menentukan bukanlah torsi, karena keluaran yang sebanding ada pada masing-masingnya, melainkan berapa banyak desain housing, poros, bantalan, umpan balik dan drive yang ingin dimiliki proyek. Membandingkan sendi yang sama melalui dua pengelompokan aplikasi yang berbeda biasanya yang membuat pilihan itu menjadi eksplisit.
Sumber resmi
Produsen yang produknya tercatat di sini menerbitkan data pengujian dan dokumentasi yang tidak direproduksi catatan - peringkat kontinu, data efisiensi, daya dorong berperingkat hover dan jumlah umpan balik di antaranya. CubeMars menerbitkan jajaran frameless dan aktuatornya melalui situs resmi CubeMars, dan T-Motor menerbitkan jajaran propulsinya melalui situs resmi T-Motor dan toko resminya. Jika sebuah catatan membiarkan kolom kosong - peringkat kontinu di mana pun dalam rentang yang tercatat, arus puncak pada sebagian besar motor UAV dan drone, nilai KV pada thruster, angka daya pada kategori aktuasi dan stabilisasi - halaman-halaman itulah tempat kesenjangan harus ditutup sebelum komponen dikomitmenkan.
Ke mana selanjutnya
Membaca sampai sejauh ini menghasilkan daftar pendek alih-alih sebuah keputusan, dan tiga alat mengubah daftar pendek itu menjadi keputusan. Setiap produk yang dibahas di sini berada dalam salah satu dari tujuh kategori Produk, kandidat dapat dipersempit berdasarkan kolom tercatat di Seleksi, dan dua atau tiga unit dapat disandingkan satu terhadap yang lain di Perbandingan Produk. Sisi aplikasi dari keputusan yang sama dikumpulkan di seluruh pengelompokan Modul Sendi dan rangka udara, yang mengurutkan kecocokan tercatat berdasarkan platform alih-alih berdasarkan spesifikasi.
Empat panduan yang sudah ada memperluas ke samping dari sini. panduan lengkap motor BLDC memaparkan ketujuh kemasan sebagai taksonomi bagi siapa pun yang menginginkan tipenya sebelum alur kerjanya. panduan aktuator robotik dan panduan quasi direct drive membahas dua kategori sisi sendi secara mendalam, dan panduan motor UAV melakukan hal yang sama untuk rentang propulsi tempat KV, daya dorong dan massa menjadi gagasan pengorganisasinya.
Versi singkatnya: tetapkan konvensi keluaran lebih dulu, lalu siklus kerja, lalu bus; bandingkan hanya kolom yang diterbitkan di seluruh daftar pendek; perlakukan setiap angka puncak sebagai janji tentang sebuah jendela alih-alih sebuah kemampuan; dan tuliskan kolom yang kosong agar dapat ditutup sebelum komponen dikomitmenkan. Pada rentang tercatat ini, urutan tersebut biasanya mendaratkan sebuah sendi pada aktuator tersegel atau modul berasio rendah, sebuah anggota gerak pada kit frameless, sebuah rangka udara pada motor propulsi yang diukur berdasarkan jumlah sel dan propeller, dan sebuah wahana tersegel pada peringkat kedalaman yang benar-benar dapat ditahan sistem penyekatannya.







