
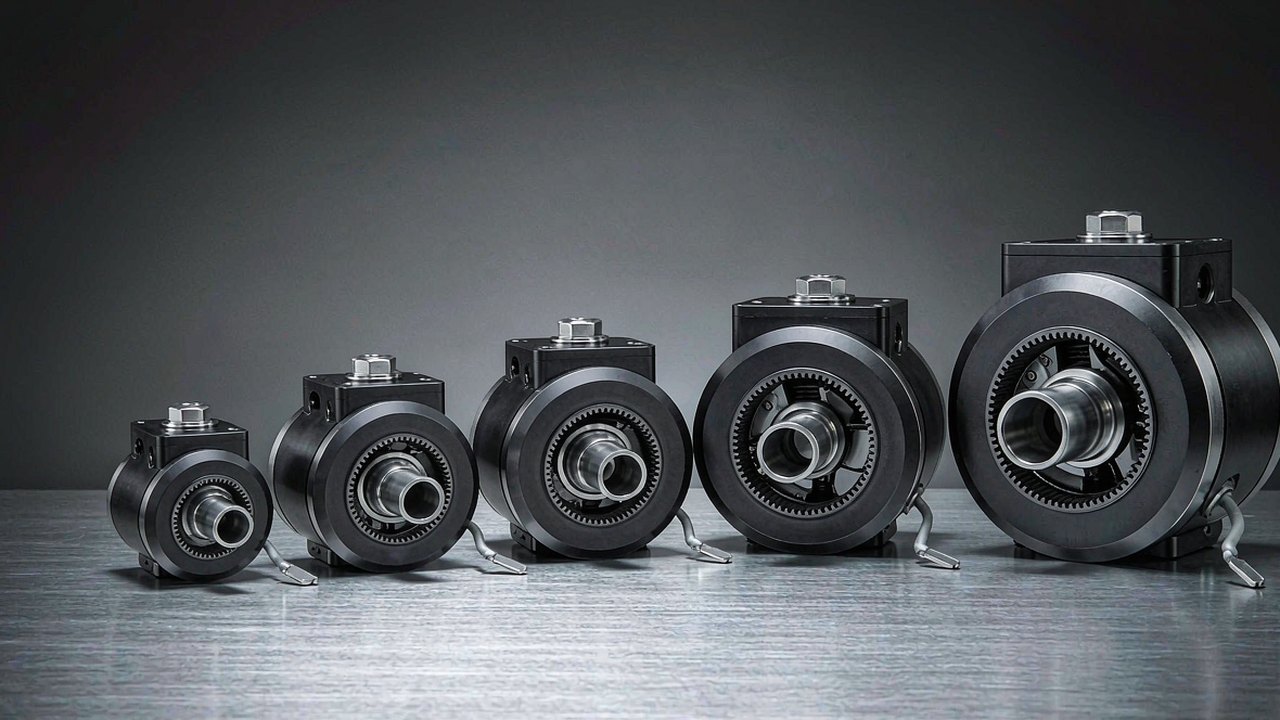
โมดูลข้อต่อ คือแกนหุ่นยนต์ทั้งแกนที่ส่งมอบมาเป็นชิ้นเดียว ประกอบด้วยมอเตอร์ BLDC ชุดลดรอบ อิเล็กทรอนิกส์ป้อนกลับ และในโมเดลสมัยใหม่ส่วนใหญ่รวมถึงไดรเวอร์ ปิดผนึกอยู่ในเฮาส์ซิงที่ขันยึดตรงระหว่างสองลิงก์ การเลือกจึงไม่ใช่เรื่องของการหาเลขแรงบิดที่สูงที่สุด แต่เป็นเรื่องของแรงบิดที่แกนรับไว้ได้ต่อเนื่องโดยไม่ร้อนเกินตัว ลิงก์เคลื่อนที่ได้เร็วเพียงใด มวลที่ปลายแขนมีเท่าไร สายไฟออกจากเฮาส์ซิงอย่างไร และมีระยะฟรีระหว่างอินพุตของชุดลดรอบกับหน้าแปลนเอาต์พุตมากเท่าใด คู่มือนี้ไล่ดูโมดูล CubeMars ห้ารุ่นที่ครอบคลุมตั้งแต่ 190 g ถึง 1.4 kg และแรงบิดสูงสุด 4.1 Nm ถึง 222 Nm พร้อมอธิบายว่าข้อกำหนดใดเป็นตัวตัดสินการเลือกจริงในแต่ละตำแหน่งข้อต่อ
ทั้งห้ารุ่นด้านล่างล้วนอยู่ในแนวคิดตระกูลเดียวกัน คือมอเตอร์ BLDC ขับชุดลดรอบแบบ planetary ที่มีระบบป้อนกลับตำแหน่งในตัว แต่ถูกสร้างมาเพื่องานที่ต่างกัน สามรุ่นทำงานบนบัส 24 V ด้วยอัตราทด 10:1 และ 36:1 ส่วนอีกสองรุ่นทำงานบน 48 V ด้วยอัตราทด 16:1 และ 48:1 พร้อมเพลากลวง การอ่านทั้งห้ารุ่นร่วมกันเป็นวิธีที่เร็วที่สุดในการเข้าใจว่าโมดูลข้อต่อคืออะไร เพราะข้อแลกเปลี่ยนปรากฏออกมาเป็นตัวเลข ไม่ใช่เป็นหมวดหมู่การตลาด ตัวเลขทุกตัวในบทความนี้มาจากบันทึกสินค้าของ ToBMS หรือจากข้อกำหนดที่ผู้ผลิตเผยแพร่ ไม่มีค่าใดถูกประมาณขึ้นเอง และในจุดที่ไม่มีค่าบันทึกไว้ จะระบุว่าไม่มีข้อมูลแทนการเติมตัวเลขเข้าไป
คำตอบสั้น
โมดูลข้อต่อ ถูกกำหนดโดยการคิดย้อนกลับจากข้อต่อ ไม่ใช่คิดไปข้างหน้าจากมอเตอร์ เริ่มจากหาแรงบิดกรณีเลวร้ายที่สุดที่แกนต้องผลิต ความเร็วเชิงมุมที่ลิงก์ต้องการ งบมวลที่ตำแหน่งนั้นในห่วงโซ่จลนศาสตร์ และเส้นผ่านศูนย์กลางที่กลไกรับได้ จากนั้นเลือกโมดูลที่เบาที่สุดซึ่งแรงบิดต่อเนื่อง (พิกัด) ครอบคลุมรอบการทำงานจริง และแรงบิดสูงสุดครอบคลุมช่วงชั่วครู่ โดยเลือกแรงดันบัสให้เหมาะกับระบบจ่ายไฟส่วนที่เหลือของหุ่นยนต์
เมื่อใช้ตรรกะนี้กับทั้งห้ารุ่น จะได้บันไดการเลือกที่เรียบง่าย AK40-10 V3.0 น้ำหนัก 190 g คือรุ่นสำหรับข้อต่อปลายแขน มือ ข้อมือ gimbal ขนาดเล็ก และลิงก์แขนขนาดเบา ซึ่งมวลที่ปลายคานเป็นต้นทุนหลัก AK45-10 V3.0 น้ำหนัก 262 g ครอบคลุมข้อต่อขนาดเบาถึงกลางบนบัส 24 V เดียวกัน ด้วยแรงบิดสูงสุดเกือบสองเท่า AK45-36 V3.0 น้ำหนัก 349 g ขยับไปที่แรงบิดสูงสุด 24 Nm โดยแลกความเร็วกับอัตราทด จึงเหมาะกับข้อศอกหรือเข่าของแขนขนาดกลาง AKH70-16 V1.0 น้ำหนัก 879 g และ AKH70-48 V1.0 น้ำหนัก 1.4 kg เปลี่ยนไปใช้ 48 V โครงขนาด 90 mm และเพลากลวง ซึ่งพาไปอยู่ในอาณาเขตของสะโพก ฐาน และงานรับโหลดหนัก ที่การเดินสายผ่านแกนสำคัญพอ ๆ กับแรงบิด
โมดูลข้อต่อประกอบขึ้นจากอะไร
ชิ้นส่วนไม่ได้แปลกใหม่ สิ่งที่ทำให้โมดูลข้อต่อต่างจากมอเตอร์บวกชุดลดรอบที่ซื้อแยกกัน คืออินเทอร์เฟซระหว่างชิ้นส่วนเหล่านั้นถูกแก้ไขไว้แล้ว โรเตอร์ถูกหนุนด้วยตลับลูกปืนอินพุตของชุดลดรอบ encoder ติดตั้งบนเดตัมที่ทนเส้นทางแรงของชุดลดรอบ และเฮาส์ซิงปิดการประกอบทั้งหมด นั่นคือคุณค่าที่จ่ายเงินซื้อ
มอเตอร์
ทั้งห้ารุ่นใช้มอเตอร์ BLDC แบบ outrunner และตัวเลขที่แยกความต่างในระดับนี้คือ KV ซึ่งเป็นค่าคงที่ความเร็วของมอเตอร์ในหน่วย rpm ต่อโวลต์ AK40-10 V3.0 ใช้ขดลวด KV170 AK45-10 V3.0 ใช้ KV75 AK45-36 V3.0 ใช้ KV80 และโมดูล AKH70 ทั้งสองรุ่นใช้ KV41 ขดลวด KV สูงให้ความเร็วต่อโวลต์มากกว่าแต่แรงบิดต่อแอมป์น้อยกว่า ขดลวด KV ต่ำให้ผลตรงกันข้าม ทางเลือกเพียงข้อนี้ส่งผลต่อเนื่องทั้งการออกแบบ และเป็นเหตุผลที่โมดูลเล็กที่สุดในกลุ่มนี้มี KV สูงที่สุด ขณะที่รุ่นใหญ่ที่สุดมี KV ต่ำที่สุด โมดูล AKH70 ทั้งสองรุ่นยังระบุ 21 คู่ขั้ว เทียบกับ 14 ของสามรุ่น AK ซึ่งเพิ่มความถี่ทางไฟฟ้าที่ไดรเวอร์ต้องสลับกระแสที่ความเร็วเชิงกลใด ๆ
ชุดลดรอบ
แต่ละโมดูลรวมชุดลดรอบแบบ planetary ไว้ในตัว AK40-10 และ AK45-10 ใช้ 10:1 AK45-36 ใช้ 36:1 ส่วนโมดูล AKH70 สองรุ่นใช้ 16:1 และ 48:1 ชุดนี้แปลงเอาต์พุตความเร็วสูงแรงบิดต่ำของมอเตอร์ให้เป็นเอาต์พุตความเร็วต่ำแรงบิดสูงของข้อต่อ และยังกำหนดว่าลิงก์สามารถดันโหลดกลับเข้าไปในมอเตอร์ได้มากแค่ไหน ชุด 10:1 โดยทั่วไปทำให้ข้อต่อ back-drive ได้ง่ายกว่า ซึ่งมีประโยชน์ต่อการควบคุมแบบยืดหยุ่นและการจับมือนำแขนร่วมงาน ส่วนชุด 48:1 โดยทั่วไปคูณแรงบิดได้มากกว่าและลดความสามารถ back-drive แต่ผลจริงขึ้นอยู่กับประสิทธิภาพของชุดลดรอบ ค่าคงที่แรงบิดของมอเตอร์ และความเฉื่อยสะท้อนที่ลิงก์นำมา อัตราทดเพียงอย่างเดียวไม่ได้เป็นตัวตัดสิน
ระบบป้อนกลับและอิเล็กทรอนิกส์ขับ
การป้อนกลับตำแหน่งคือสิ่งที่เปลี่ยนมอเตอร์และชุดลดรอบให้เป็นข้อต่อ servo คำอธิบาย ToBMS ของ AK40-10 V3.0 ระบุว่าชิ้นงานรวมมอเตอร์ BLDC ชุดลดรอบ planetary 10:1 และไดรเวอร์ไว้ด้วยกัน และโมดูล AKH70 ทั้งสองรุ่นระบุ FOC (field-oriented control) เป็นวิธีขับเคลื่อน การที่บอร์ดคอนโทรลเลอร์อยู่ภายในโมดูลจริงหรือส่งมาเคียงข้างนั้นแตกต่างกันตามตระกูล ดังนั้นควรยืนยันการจัดส่งที่แน่นอนกับผู้ผลิตก่อนออกแบบชุดสายไฟ เช่นเดียวกันกับอินเทอร์เฟซ encoder ทั้งความละเอียด โปรโตคอล และว่าเซนเซอร์เป็นแบบ absolute หรือ incremental ล้วนเป็นการตัดสินใจที่ส่งผลไปถึงสถาปัตยกรรมการควบคุมของหุ่นยนต์
สิ่งที่ผู้ออกแบบระบบยังต้องจัดหาเอง
โมดูลข้อต่อไม่ใช่แกนที่เสร็จสมบูรณ์ อินเทอร์เฟซการติดตั้งทั้งสองด้าน การเดินสายและการคลายแรงดึง เส้นทางระบายความร้อนออกจากเฮาส์ซิง แหล่งจ่ายไฟและกระแสสำรอง และขีดจำกัดความปลอดภัยที่บังคับในคอนโทรลเลอร์ ล้วนเป็นความรับผิดชอบของผู้ออกแบบระบบ ข้อได้เปรียบคือการออกแบบเชิงกลและเชิงแม่เหล็กภายในเฮาส์ซิงถูกจับคู่และทดสอบเป็นหน่วยเดียวกันแล้ว
ห้าตัวเลขที่ตัดสินการเลือก
ตารางข้อกำหนดของโมดูลข้อต่อนั้นยาว แต่มีเพียงไม่กี่รายการที่เปลี่ยนการตัดสินใจในการออกแบบ ต่อไปนี้คือห้าข้อที่สำคัญ และวิธีอ่านแต่ละข้ออย่างตรงไปตรงมา
แรงบิดสูงสุดไม่ใช่แรงบิดใช้งาน
แรงบิดสูงสุดคือเอาต์พุตที่โมดูลผลิตได้ชั่วขณะ ระหว่างการเร่ง เกิดการกระแทก หรือแรงบิดพุ่งสูงตอนท้ายการเคลื่อนไหว เป็นค่าที่ใช้ช่วงสั้น ๆ และไม่ใช่ขีดจำกัดเชิงกลของชุดลดรอบ อีกทั้งไม่ใช่โหลดที่ข้อต่อจะรับไว้ได้ไม่จำกัด การออกแบบโดยใช้แรงบิดสูงสุดเสมือนเป็นค่าต่อเนื่องเป็นวิธีที่ทำให้โมดูลข้อต่อเสียหายบ่อยที่สุด เพราะข้อจำกัดที่มาถึงก่อนคือความร้อน ไม่ใช่เชิงกล ให้ถือแรงบิดสูงสุดเป็นส่วนเผื่อสำหรับช่วงชั่วครู่ และคำนวณชุดลดรอบกับโครงสร้างแยกจากกัน
แรงบิดพิกัดคือข้อความเกี่ยวกับความร้อน
แรงบิดพิกัดคือค่าที่โมดูลควรรับไว้ได้ภายในขีดจำกัดทางความร้อนของตน และเป็นตัวเลขที่ควรนำไปเทียบกับรอบการทำงานจริง ไม่ใช่เทียบกับกรณีเลวร้ายที่สุดเพียงกรณีเดียว AKH70-48 V1.0 ระบุ 74 Nm พิกัด เทียบกับ 222 Nm สูงสุด ส่วน AK40-10 V3.0 ระบุ 1.3 Nm เทียบกับ 4.1 Nm สองคู่นี้ไม่ใช่ข้อความประเภทเดียวกัน และอัตราส่วนระหว่างทั้งสองไม่ใช่ส่วนเผื่อที่เอาไปใช้ได้ แต่คือความต่างระหว่างอุณหภูมิที่เพิ่มขึ้นซึ่งเฮาส์ซิงระบายออกได้ กับที่ระบายออกไม่ได้ แรงบิดพิกัดยังขึ้นอยู่กับอุณหภูมิแวดล้อม การติดตั้ง และรอบการทำงาน ดังนั้นค่าพิกัดต่อเนื่องที่วัดในอากาศเปิดจึงมองโลกในแง่ดีเกินไปสำหรับโมดูลที่ฝังอยู่ในลิงก์
ความเร็วเอาต์พุต ไม่ใช่ความเร็วมอเตอร์
ความเร็วที่สำคัญคือความเร็วของหน้าแปลนเอาต์พุต ซึ่งถูกลดด้วยชุดลดรอบไปแล้ว AK40-10 V3.0 ระบุที่ 370 rpm พิกัด พร้อมค่าไม่มีโหลด 435 rpm AK45-10 V3.0 ที่ 120 และ 180 rpm AK45-36 V3.0 ที่ 40 และ 52 rpm AKH70-16 V1.0 ที่ 90 และ 105 rpm AKH70-48 V1.0 ที่ 28 และ 35 rpm เมื่อแปลงเป็นมุมของข้อต่อ 370 rpm คือ 2220 องศาต่อวินาที และ 28 rpm คือ 168 องศาต่อวินาที ซึ่งเป็นความต่างระหว่างข้อมือที่สะบัดได้กับสะโพกที่แกว่งช้า ควรตรวจความเร็วลิงก์ที่ต้องการที่แรงดันบัสซึ่งมีใช้จริง เพราะโมดูลที่ระบุไว้ที่แรงดันหนึ่งไม่ได้ให้ความเร็วไม่มีโหลดเท่ากันที่อีกแรงดันหนึ่ง
อัตราทดกำหนดสมดุลระหว่างแรงบิดกับความเร็ว
อัตราทดเป็นตัวเลขที่เด่นที่สุดในตารางและอ่านผิดได้ง่ายที่สุด เพราะมันอธิบายข้อแลกเปลี่ยน ไม่ได้วัดคุณภาพ ชุด 48:1 ให้แรงบิดเอาต์พุตต่อแอมป์มากกว่าและเอาต์พุตช้ากว่าชุด 10:1 ที่สร้างบนมอเตอร์เทียบเคียงกัน และเปลี่ยนความรู้สึกของข้อต่อเมื่อมีแรงภายนอกดันลิงก์ การเทียบสองโมดูลด้วยอัตราทดเพียงอย่างเดียวปิดบังความจริงที่ว่าขดลวดก็ต่างกันด้วย โมดูล AKH70 ใช้ KV41 เทียบกับ KV75 และ KV80 ของรุ่น AK45 ผลของทั้งสองจึงทบกัน
มวล โครงขนาด และความหนาแน่นแรงบิด
ที่ข้อต่อปลายแขน มวลเป็นพารามิเตอร์ที่ครองน้ำหนัก เพราะทุกอย่างที่อยู่ต้นน้ำต้องรับมันตลอดขอบเขตการเคลื่อนไหว ความหนาแน่นแรงบิดในหน่วย Nm ต่อกิโลกรัมทำให้การเทียบชัดเจนขึ้น และต้องระบุแยกสำหรับเอาต์พุตพิกัดและสูงสุด AK40-10 V3.0 คิดเป็นประมาณ 6.8 Nm/kg พิกัด และ 21.6 Nm/kg สูงสุด AK45-10 V3.0 ที่ 9.5 และ 26.7 AK45-36 V3.0 ที่ 22.9 และ 68.8 AKH70-16 V1.0 ที่ 29.6 และ 88.7 และ AKH70-48 V1.0 ที่ 53 และ 159 ตัวเลขเหล่านี้คำนวณจากมวลและแรงบิดในบันทึกสินค้าแต่ละรายการ และยืนยันสิ่งที่บันไดข้างต้นบอกเป็นนัย โมดูลที่หนักกว่าคืนมวลของตนกลับมาเป็นแรงบิดต่อกิโลกรัม โครงขนาดเป็นข้อจำกัดคู่กัน ตัวเครื่องขนาดเส้นผ่านศูนย์กลาง 53 mm พอดีกับลิงก์แขนที่โมดูล 90 mm เข้าไปไม่ได้เลย ไม่ว่าตัวเลขแรงบิดจะบอกอะไร
แบ็คแลชและผลที่มันมีต่อข้อต่อ
แบ็คแลชคือการเคลื่อนที่สูญเปล่าระหว่างอินพุตของชุดลดรอบกับหน้าแปลนเอาต์พุต บนข้อต่อที่ควบคุมตำแหน่งมันปรากฏเป็นช่วงเล็ก ๆ ที่มุมสั่งเปลี่ยนแต่เอาต์พุตไม่ขยับ มันสำคัญที่สุดตรงจุดที่ข้อต่อกลับทิศทางภายใต้โหลด และสะสมข้ามขั้นในงานออกแบบ planetary หลายขั้น บันทึกสินค้าแต่ละรายการในกลุ่มนี้ระบุค่าแบ็คแลช 0.3 ที่ AK40-10 V3.0 และ AK45-10 V3.0 และ 0.2 ที่ AK45-36 V3.0 กับโมดูล AKH70 ทั้งสองรุ่น แต่บันทึกของ ToBMS ไม่มีหน่วยที่สม่ำเสมอสำหรับฟิลด์นี้ทั่วทั้งแค็ตตาล็อกแอคชูเอเตอร์ จึงควรถือตัวเลขเหล่านั้นเป็นค่าบ่งชี้ และยืนยันว่าค่านั้นระบุเป็นลิปดาหรือองศาบนเอกสารข้อมูลของผู้ผลิตก่อนออกแบบตามมัน
เปรียบเทียบโมดูลข้อต่อ CubeMars ห้ารุ่น
ตารางด้านล่างรวบรวมห้าโมดูลเรียงตามมวล ซึ่งก็เรียงตามแรงบิดเอาต์พุตด้วย ค่าแรงบิดเป็นตัวเลขที่ผู้ผลิตเผยแพร่ตามที่บันทึกในข้อมูลสินค้า ToBMS และทุกรุ่นยังมีตัวเลือก KV นอกเหนือจากชุดนี้
| รุ่น | แรงดันไฟฟ้าพิกัด | อัตราทด | แรงบิดพิกัด | แรงบิดสูงสุด | น้ำหนัก | โครงขนาด |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
โมดูลทั้งห้ารุ่นอยู่ในหมวด แอคชูเอเตอร์หุ่นยนต์ ของ ToBMS ค่าแรงบิด มวล และโครงขนาดนำมาจากบันทึกสินค้าแต่ละรายการ หน่วยในเครื่องถูกคงไว้ตามที่เผยแพร่ (1396 g บันทึกเป็น 1396) ค่ากำลังพิกัดของโมดูล AKH70 ทั้งสองรุ่นอยู่ในเอกสารข้อมูลของผู้ผลิต จึงไม่ระบุไว้ที่นี่ ควรตรวจเอกสารข้อมูลนั้นหากจำเป็นต้องใช้ค่านั้นสำหรับงบกำลังไฟ
มีรูปแบบที่เด่นสองอย่าง อย่างแรก มวลโตเร็วกว่าอัตราทดแต่ช้ากว่าแรงบิดสูงสุด การเปลี่ยนจาก AK45-36 V3.0 น้ำหนัก 349 g ไปเป็น AKH70-48 V1.0 น้ำหนัก 1.4 kg ทำให้มวลเพิ่มสี่เท่าและแรงบิดสูงสุดเพิ่มมากกว่าเก้าเท่า อย่างที่สอง แรงดันจ่ายแยกกลุ่มออกเป็นสองซีกอย่างชัดเจน สามรุ่น AK ใช้ 24 V และสองรุ่น AKH70 ใช้ 48 V ซึ่งมักหมายถึงสองรางจ่ายไฟและสองตระกูลไดรเวอร์บนหุ่นยนต์ตัวเดียว เว้นแต่ทั้งแพลตฟอร์มจะมาตรฐานบนบัสเดียว
โมดูล AKH70 ทั้งสองรุ่นใช้เส้นผ่านศูนย์กลาง 90 mm เท่ากัน ขดลวด KV41 เท่ากัน 21 คู่ขั้วเท่ากัน และค่าแบ็คแลชเท่ากัน ต่างกันเกือบทั้งหมดที่ชุดลดรอบและความยาวกอง 16:1 ในตัวเครื่อง 60.5 mm น้ำหนัก 879 g หรือ 48:1 ในตัวเครื่อง 81.5 mm น้ำหนัก 1.4 kg นี่เป็นการสาธิตว่าอัตราทดมีต้นทุนเท่าไรได้ชัดเจนพอ ๆ กับที่แค็ตตาล็อกจะทำได้ และหมายความว่าทั้งสองรุ่นใช้แทนกันได้ในโครงขนาดเชิงกลเดียวกัน หากความต้องการด้านความเร็วและแรงบิดเปลี่ยนไป
โมดูลข้อต่อห้ารุ่น ห้างาน
การเรียงด้านบนเรียงตามมวลและแรงบิด ส่วนการเรียงด้านล่างเรียงตามงานที่แต่ละโมดูลเหมาะ ซึ่งเป็นวิธีที่การเลือกเกิดขึ้นจริง
AK40-10 V3.0 KV170 — มือ ข้อมือ และแกนปลายแขน
ที่น้ำหนัก 190 g เส้นผ่านศูนย์กลาง 53 mm และความยาว 40.2 mm นี่คือโมดูลที่หยิบมาใช้เมื่อมวลแขวนอยู่ที่ปลายคาน ให้แรงบิดสูงสุด 4.1 Nm และพิกัด 1.3 Nm ผ่านชุด 10:1 บนบัส 24 V ด้วยความเร็วพิกัด 370 rpm เร็วพอให้ข้อมือหรือกลุ่มนิ้วจัดตำแหน่งใหม่ได้อย่างรวดเร็ว บันทึกใน ToBMS อธิบายว่าเหมาะกับงานหุ่นยนต์ที่ต้องอาศัยความคล่องแคล่ว และลิงก์แอปพลิเคชันที่ผูกกับบันทึกชี้ไปที่โมดูลข้อต่อ หุ่นยนต์ฟื้นฟูสมรรถภาพ แขนร่วมงาน และงานฮิวแมนนอยด์ ขีดจำกัดที่ต้องจับตาคือแรงบิดพิกัด 1.3 Nm ต่อเนื่องเป็นงบที่ไม่มากนัก ดังนั้นแกนปลายแขนที่ยึดน้ำหนักบรรทุกแบบสถิตยังต้องวิเคราะห์รอบการทำงาน ไม่ใช่ตรวจแค่แรงบิดสูงสุด
AK45-10 V3.0 KV75 — รุ่นกลางขนาดเบา
บัส 24 V เดียวกัน อัตราทด 10:1 เดียวกัน เส้นผ่านศูนย์กลาง 53 mm เดียวกัน แต่ยาว 45.2 mm น้ำหนัก 262 g และ 7 Nm สูงสุด เทียบกับ 2.5 Nm พิกัด ขดลวด KV75 ลดความเร็วพิกัดลงเหลือ 120 rpm และความเร็วไม่มีโหลดเหลือ 180 rpm เพื่อแลกกับแรงบิดนั้น ซึ่งเป็นข้อแลกเปลี่ยนที่ลิงก์แขนขนาดเบาต้องการพอดี บันทึกระบุกำลังพิกัด 39 W ทำให้เป็นรุ่นที่ประหยัดกว่าของสองรุ่น 10:1 ในกลุ่มนี้ ณ จุดทำงานพิกัด และคำอธิบายชี้ไปที่ข้อต่อหุ่นยนต์ขนาดกะทัดรัดกับอุปกรณ์ฟื้นฟูสมรรถภาพ เทียบกับ AK40-10 มันคือก้าวที่เป็นธรรมชาติเมื่อข้อต่อปลายแขนต้องการแรงบิดยึดมากกว่าที่รุ่นเล็กจะรับไว้ได้
AK45-36 V3.0 KV80 — ก้าวสู่ความเร็วต่ำแรงบิดสูง
เป็นการเปลี่ยนลักษณะครั้งแรกจริง ๆ ในบันไดนี้ ชุด 36:1 เปลี่ยนตระกูล 24 V เดียวกันให้เป็นรุ่น 8 Nm พิกัด และ 24 Nm สูงสุด ที่ 40 rpm พิกัด และ 52 rpm ไม่มีโหลด คิดเป็น 240 องศาต่อวินาทีที่เอาต์พุต ซึ่งเป็นข้อต่อที่ตั้งใจให้ยึดโหลดมากกว่าให้เร็ว มันยังคงน้ำหนัก 349 g และโตขึ้นเพียง 55 mm ในเส้นผ่านศูนย์กลาง กับ 56.5 mm ในความยาว จึงยังพอดีกับลิงก์ คำอธิบายใน ToBMS ระบุว่าออกแบบสำหรับโมดูลข้อต่อที่ต้องการอัตราทดสูง และบันทึกมีธงสินค้าหลัก ซึ่งสะท้อนว่าจุดแรงบิดต่อกรัมนี้เป็นแกนกลางของไลน์เพียงใด ต้นทุนของอัตราทดคือความเร็วและความสามารถ back-drive ที่ 36:1 ข้อต่อจะรู้สึกแข็งกว่ามากต่อแรงดันภายนอกเมื่อเทียบกับรุ่น 10:1 ทั้งสอง
ผู้ผลิตเดินเครื่อง AK40-10, AK45-10 และ AK45-36 เคียงข้างกัน ซึ่งเป็นวิธีที่ชัดที่สุดในการตัดสินว่าชุด 10:1 กับ 36:1 ต่างกันอย่างไรด้านความเร็วเอาต์พุต และโครงขนาดทั้งสามเทียบกันอย่างไรในมือ
หน้าวิดีโอ ToBMSรับชมบน YouTubeAKH70-16 V1.0 KV41 — แรงบิดพร้อมรูร้อยสาย
การก้าวไปที่ 48 V และตัวเครื่อง 90 mm ให้ 26 Nm พิกัด และ 78 Nm สูงสุด ที่ 90 rpm พิกัด หรือ 540 องศาต่อวินาที ซึ่งเป็นเอาต์พุตที่เร็วเป็นอันดับสองในกลุ่มนี้ทั้งที่มีเส้นผ่านศูนย์กลางใหญ่ที่สุด ขดลวด KV41 เป็นปลายด้านความเร็วต่ำแรงบิดสูงของช่วงขดลวด และที่ 21 คู่ขั้ว ไดรเวอร์ต้องสลับกระแสที่ความถี่ไฟฟ้าสูงกว่ารุ่น AK ที่ความเร็วเอาต์พุตเท่ากัน เพลากลวงคือคุณลักษณะเชิงโครงสร้างที่เปลี่ยนวิธีสร้างหุ่นยนต์ สายไฟและสายเซนเซอร์สามารถผ่านไปตามแกนหมุนแทนที่จะวนรอบข้อต่อ ซึ่งกำจัดห่วงบริการที่เคลื่อนที่ออกจากทุกข้อต่อ บันทึก ToBMS ของโมดูลนี้ไม่มีเส้นผ่านศูนย์กลางรู จึงควรขอแบบเชิงกลจากผู้ผลิตก่อนวางแผนชุดสาย คำอธิบายวางตำแหน่งไว้ที่เข่าของหุ่นสี่ขา ข้อต่อแขนหุ่นยนต์ และแพลตฟอร์มล้อ และแอปพลิเคชันที่เกี่ยวข้องครอบคลุมงานฮิวแมนนอยด์ โครงกระดูกภายนอก และ AGV
AKH70-48 V1.0 KV41 — ข้อต่อสำหรับงานหนัก
โมดูลใหญ่ที่สุดในที่นี้แลกความเร็วเกือบทั้งหมดกับแรงบิด ชุด 48:1 บนมอเตอร์ KV41 และบัส 48 V เดียวกันให้ 74 Nm พิกัด และ 222 Nm สูงสุด ที่ 28 rpm พิกัด หรือ 168 องศาต่อวินาที ในแพ็กเกจเส้นผ่านศูนย์กลาง 90 mm ยาว 81.5 mm น้ำหนัก 1.4 kg คิดเป็น 53 Nm/kg พิกัด และ 159 Nm/kg สูงสุด ซึ่งเป็นความหนาแน่นแรงบิดสูงสุดในกลุ่มนี้อย่างชัดเจน และประมาณสองเท่าของความหนาแน่นพิกัดของ AKH70-16 กระแสพิกัด 6 A เทียบกับ 18 A สูงสุด ดังนั้นไดรเวอร์และการกระจายไฟต้องออกแบบขนาดสำหรับช่วงชั่วครู่ ขณะที่เส้นทางความร้อนต่อเนื่องต้องรับเพียงค่าที่ต่ำกว่า คำอธิบายใน ToBMS ระบุหุ่นยนต์ขาสำหรับงานหนักและงาน AGV และแอปพลิเคชันที่ผูกกับบันทึกรวมฮิวแมนนอยด์ หุ่นสี่ขา โครงกระดูกภายนอก ตลอดจน AGV ว่าอัตราทด 48:1 ทำให้ข้อต่อ back-drive ได้เพียงพอสำหรับคอนโทรลเลอร์หนึ่ง ๆ หรือไม่ เป็นคำถามที่ต้องหาคำตอบร่วมกับผู้ผลิต เพราะขึ้นอยู่กับประสิทธิภาพและความเฉื่อยสะท้อน ไม่ใช่แค่อัตราทด
มวล 40 kg ถูกหมุนครบรอบด้วยโมดูล ซึ่งเป็นหลักฐานที่ตรงที่สุดเท่าที่มีในคลังวิดีโอสำหรับการที่ชุด 48:1 ทำงานอย่างไรเมื่อมีโหลดจริงแขวนอยู่ที่หน้าแปลนเอาต์พุตแทนที่จะอยู่บนแท่นทดสอบ
หน้าวิดีโอ ToBMSรับชมบน YouTubeโมดูลข้อต่อเหล่านี้ถูกใช้ที่ไหน
โมดูลห้ารุ่นเดียวกันนี้ปรากฏในเครื่องจักรที่ต่างกันมาก และรูปแบบการเลือกรุ่นนั้นสม่ำเสมอพอที่จะใช้เป็นสมมติฐานตั้งต้นที่มีประโยชน์
แขนและขาของฮิวแมนนอยด์
ฮิวแมนนอยด์รวมข้อแลกเปลี่ยนทั้งหมดนี้ไว้ในเครื่องเดียว ข้อต่อแขนอยู่ปลายห่วงโซ่จลนศาสตร์และต้องการโมดูลที่เบาที่สุดซึ่งยึดโหลดได้ ซึ่งชี้ไปที่รุ่น 190 g และ 262 g ส่วนสะโพกและเข่ารับน้ำหนักทั้งตัว ซึ่งชี้ไปที่โมดูล 48 V ดูมุมมองการเลือกที่กว้างขึ้นได้ที่ หุ่นยนต์ฮิวแมนนอยด์
เข่าและสะโพกของหุ่นสี่ขา
หุ่นยนต์ขาโหลดข้อต่อด้วยการกระแทกพื้นไม่แพ้แรงโน้มถ่วง ดังนั้นส่วนเผื่อแรงบิดสูงสุดและความแข็งเกร็งเชิงโครงสร้างจึงครอง AKH70-16 V1.0 น้ำหนัก 879 g และ AKH70-48 V1.0 น้ำหนัก 1.4 kg เป็นคู่ที่บันทึกไว้สำหรับข้อต่อ หุ่นยนต์สี่ขา และเพลากลวงทำให้ชุดสายบนขาที่ต้องพับง่ายขึ้น
แขนหุ่นยนต์ร่วมงาน
แขน cobot ต้อง back-drive ได้พอให้จับนำด้วยมือและเบาพอจะปลอดภัยข้างคน ซึ่งเอื้อต่ออัตราทดต่ำ รุ่น 10:1 เป็นคู่ที่บันทึกไว้สำหรับ แขนหุ่นยนต์ร่วมงาน โดยโมดูล 36:1 รับข้อต่อที่ต้องยึดตำแหน่งมากกว่าจะผ่อนตาม
โครงกระดูกภายนอกและหุ่นยนต์ฟื้นฟูสมรรถภาพ
เครื่องเหล่านี้สวมใส่หรือเชื่อมกับคนอย่างใกล้ชิด มวลที่แขนขาและความรู้สึกของข้อต่อจึงสำคัญกว่าเอาต์พุตสูงสุด โมดูล AKH70 ทั้งสองรุ่นบันทึกการใช้งานโครงกระดูกภายนอกและงานฟื้นฟูสมรรถภาพ ส่วนโมดูล AK ที่เบากว่าปรากฏในรายการ หุ่นยนต์ฟื้นฟูสมรรถภาพ และ โครงกระดูกภายนอก โมดูล CubeMars QDD สามรุ่นที่ออกแบบสำหรับงานนี้ถูกนำมาเปรียบเทียบเคียงกันใน แอคชูเอเตอร์โครงกระดูกภายนอก: แอคชูเอเตอร์ QDD CubeMars สามรุ่นตั้งแต่ 260 g ถึง 1.4 kg
AGV และแพลตฟอร์มล้อ
ข้อต่อขับเคลื่อนล้อสนใจความสามารถ back-drive น้อยลง และสนใจแรงบิดต่อกิโลกรัมกับความสามารถในการเดินสายผ่านแกนสำหรับล้อที่บังคับเลี้ยวต่อเนื่องมากกว่า โมดูล AKH70 มีลิงก์แอปพลิเคชัน AGV และ มอเตอร์ BLDC สำหรับ AGV และ AMR รวบรวมชุดที่กว้างกว่า
เช็กลิสต์การเลือก
โมดูลข้อต่อ มักถูกกำหนดก่อนกลไกส่วนที่เหลือจะถูกตรึง ดังนั้นการตรวจเหล่านี้จึงคุ้มที่จะทำตั้งแต่เนิ่น ๆ ไม่ใช่หลังกำหนดเรขาคณิตแล้ว
รอบการทำงานและแรงบิด
- คำนวณแรงบิดเอาต์พุตกรณีเลวร้ายที่สุด รวมคานรับแรง น้ำหนักบรรทุก และผลเชิงพลศาสตร์ แล้วตรวจเทียบกับแรงบิด สูงสุด จากนั้นยืนยันแยกกับผู้ผลิตว่าชุดลดรอบและตลับลูกปืนเอาต์พุตรับการกระแทกได้แค่ไหน เพราะค่าสูงสุดเป็นตัวเลขช่วงสั้น ไม่ใช่ขีดจำกัดเชิงกล
- ประมาณแรงบิดต่อเนื่องสำหรับรอบการทำงานจริงและเทียบกับแรงบิด พิกัด โดยจำไว้ว่าค่าพิกัดเป็นข้อความเกี่ยวกับความร้อน และการติดตั้งกับสภาวะแวดล้อมเปลี่ยนค่านั้น
- แปลงความเร็วลิงก์ที่ต้องการเป็น rpm เอาต์พุตที่แรงดันบัสซึ่งจะใช้จริง โดยใช้ค่าที่ไม่มีโหลดเป็นขอบบนและค่าพิกัดสำหรับการออกแบบขนาด
เชิงกลและการเดินสาย
- ตรวจโครงขนาดเทียบกับเรขาคณิตของลิงก์ก่อนเทียบแรงบิด ตัวเครื่อง 90 mm กับ 53 mm ใช้แทนกันไม่ได้ ไม่ว่าตัวเลขจะอ่านอย่างไร
- ตัดสินเส้นทางสายตั้งแต่เนิ่น ๆ จะวนรอบข้อต่อ หรือผ่านเพลากลวงในจุดที่โมดูลมีให้ บันทึก ToBMS ไม่ระบุเส้นผ่านศูนย์กลางรู จึงควรยืนยันแบบกับผู้ผลิต
- วางแผนอินเทอร์เฟซการติดตั้งและเส้นทางแรงบนทั้งสองหน้า และยืนยันแบ็คแลชกับหน่วยของมันจากเอกสารข้อมูลผู้ผลิตก่อนออกแบบลูปตำแหน่งโดยอิงค่านั้น
การควบคุมและการผสานรวม
- ยืนยันว่ามีอะไรส่งมาภายในโมดูล มอเตอร์ ชุดลดรอบ encoder และไดรเวอร์ไม่ได้รับประกันว่าจะมาพร้อมกัน และจับคู่โปรโตคอลป้อนกลับกับคอนโทรลเลอร์
- จับคู่จำนวนคู่ขั้วและความเร็วสูงสุดกับความสามารถในการสลับกระแสของไดรเวอร์ 21 คู่ขั้วที่ความเร็วเอาต์พุตสูงเพิ่มความถี่ไฟฟ้าอย่างมาก
- ออกแบบขนาดแหล่งจ่ายไฟและไดรเวอร์สำหรับกระแสสูงสุด ขณะออกแบบเส้นทางความร้อนสำหรับกระแสพิกัด และแยกงบทั้งสองออกจากกัน
คำถามที่พบบ่อย
Qโมดูลข้อต่อรวมอะไรไว้บ้าง?
อย่างน้อยที่สุดคือมอเตอร์ BLDC ชุดลดรอบ และการป้อนกลับตำแหน่ง บรรจุในเฮาส์ซิงที่มีอินเทอร์เฟซติดตั้งทั้งสองหน้า อิเล็กทรอนิกส์ไดรเวอร์มักถูกรวมไว้ด้วยเช่นกัน คำอธิบาย ToBMS ของ AK40-10 V3.0 ระบุว่าไดรเวอร์รวมอยู่ในชุด และโมดูล AKH70 ทั้งสองรุ่นระบุ FOC เป็นวิธีขับเคลื่อน สิ่งที่โมดูลไม่เคยรวมมาคืองานรอบข้าง โครงติดตั้ง การจัดการสาย เส้นทางความร้อน แหล่งจ่ายไฟ และขีดจำกัดความปลอดภัยที่ตั้งค่าในคอนโทรลเลอร์
Qโมดูลข้อต่อรับแรงบิดสูงสุดต่อเนื่องได้หรือไม่?
ไม่ได้ แรงบิดสูงสุดเป็นเอาต์พุตช่วงสั้นสำหรับการเร่งและช่วงชั่วครู่ และไม่ใช่ขีดจำกัดเชิงกลของชุดลดรอบ การทำงานต่อเนื่องถูกจำกัดด้วยแรงบิดพิกัด ซึ่งเป็นข้อความเกี่ยวกับความร้อนเรื่องอุณหภูมิที่เพิ่มขึ้นภายในเฮาส์ซิงภายใต้เงื่อนไขที่ระบุ ข้อต่อที่ยึดน้ำหนักบรรทุกสถิตต้องตรวจเทียบกับแรงบิดพิกัดตลอดรอบการทำงาน ไม่ใช่เทียบกับค่าสูงสุด
Qทำไมโมดูล AKH70 จึงใช้ 48 V ขณะที่ซีรีส์ AK ใช้ 24 V?
แรงดันบัสที่สูงกว่าให้กำลังเท่ากันด้วยกระแสน้อยกว่า และแรงบิดที่เอาต์พุตผลิตผ่านชุด 48:1 หรือ 16:1 ด้วยขดลวด KV41 ในทางปฏิบัติ การแยกนี้สำคัญกับหุ่นยนต์มากกว่ากับโมดูล การผสมโมดูล 24 V กับ 48 V หมายถึงสองรางจ่ายไฟ สองตระกูลไดรเวอร์ และสองชุดของขีดจำกัดความปลอดภัย เว้นแต่แพลตฟอร์มจะมาตรฐานบนบัสเดียว ทั้ง AKH70-48 V1.0 และ AKH70-16 V1.0 ระบุที่ 48 V
Qเพลากลวงให้ประโยชน์อะไรจริง ๆ กับข้อต่อหุ่นยนต์?
การเดินสายผ่านแกนหมุน บนข้อต่อมาตรฐาน สายเซนเซอร์และสายไฟทุกเส้นต้องข้ามช่องว่างที่เคลื่อนที่ มักอยู่ในรูปห่วงบริการที่ต้องทนรอบการดัดนับล้านครั้ง เพลากลวงเอาต์พุตให้ชุดสายวิ่งตรงผ่านกลางข้อต่อ ซึ่งย่นระยะเดินสายและกำจัดห่วงออกจากการออกแบบเชิงกล อีกทั้งเปลี่ยนการจัดวางตลับลูกปืนและการซีล จึงเป็นการตัดสินใจเชิงโครงสร้าง ไม่ใช่อุปกรณ์เสริม
Qควรคาดหวังแบ็คแลชเท่าไรจากโมดูลเหล่านี้?
บันทึกแต่ละรายการในกลุ่มนี้ระบุค่า 0.3 ที่สองรุ่น 10:1 และ 0.2 ที่รุ่น 36:1 กับโมดูล AKH70 ทั้งสองรุ่น แต่ข้อมูลสินค้า ToBMS ไม่มีหน่วยที่สม่ำเสมอสำหรับฟิลด์แบ็คแลชทั่วทั้งแค็ตตาล็อกแอคชูเอเตอร์ จึงควรถือตัวเลขเหล่านั้นเป็นค่าบ่งชี้ ควรยืนยันว่าผู้ผลิตระบุเป็นลิปดาหรือองศา และที่โหลดเท่าใด ก่อนออกแบบลูปตำแหน่งหรืออ้างความแข็งเกร็งโดยอิงตัวเลขนั้น
Qใช้โมดูล 10:1 และ 48:1 บนหุ่นยนต์ตัวเดียวกันได้หรือไม่?
ได้ และเป็นเรื่องปกติ ข้อต่อปลายแขนต้องการอัตราทดต่ำและโมดูลเบา ขณะที่ข้อต่อต้นทางต้องการอัตราทดและแรงบิด ข้อจำกัดในทางปฏิบัติคือบัสจ่ายไฟ (รุ่น 10:1 ที่นี่เป็น 24 V รุ่น 48:1 เป็น 48 V) และโมเดลการควบคุม เพราะข้อต่อที่ลดรอบสูงกับข้อต่อแบบเกือบไดรเวอร์ตรงตอบสนองต่อคำสั่งแรงบิดและแรงภายนอกต่างกันมาก ควรวางสถาปัตยกรรมการควบคุมโดยคำนึงถึงความต่างนี้แทนที่จะมองทุกแกนเหมือนกัน
Qโปรโตไทป์ขาตัวแรกควรเริ่มจากโมดูลใด?
จุดเริ่มต้นที่พบบ่อยที่สุดสำหรับโปรโตไทป์ขาขนาดกลางคือโมดูล 48 V ที่มีเพลากลวง เพราะขาต้องการแรงบิด ช่องร้อยสาย และความแข็งเกร็งพอจะทนการสัมผัสพื้น AKH70-16 V1.0 ที่ 26 Nm พิกัด และ 90 rpm อยู่ระหว่างตัวเลือกความเร็วต่ำแรงบิดสูงมากกับรุ่น 24 V ขนาดเบา นอกเหนืองบแรงบิด ปัจจัยตัดสินมักเป็นว่าการออกแบบรองรับโครงขนาด 90 mm ได้หรือไม่ ถ้าไม่ได้ AK45-36 V3.0 ขนาด 55 mm คือโมดูลใหญ่ที่สุดที่จะพอดี
แหล่งข้อมูลทางการ
CubeMars เผยแพร่หน้าข้อกำหนดสำหรับทุกโมดูล และหน้าเหล่านั้น ไม่ใช่บทสรุปจากบุคคลที่สาม คือเอกสารอ้างอิงสำหรับค่าความร้อน รายละเอียด encoder แบบเชิงกล และเฟิร์มแวร์ปัจจุบัน หน้าผู้ผลิตสำหรับรุ่นที่กล่าวถึงในที่นี้คือ AK40-10 V3.0 KV170, AK45-10 V3.0 KV75, AK45-36 V3.0 KV80, AKH70-16 V1.0 KV41 และ AKH70-48 V1.0 KV41 ในจุดที่บันทึก ToBMS เงียบ เช่น กำลังพิกัดของโมดูล AKH70 เส้นผ่านศูนย์กลางรู และหน่วยแบ็คแลช หน้าผู้ผลิตหรือเอกสารข้อมูลคือที่ที่ใช้ปิดช่องว่างนั้น
ไปต่อที่ไหน
หากเป้าหมายคือคัดตัวเลือกสั้น ๆ มากกว่าจะอ่านจบ เครื่องมือสามอย่างทำงานตามลำดับ ดูทุกรุ่นในหมวด แอคชูเอเตอร์หุ่นยนต์ กรองตัวเลือกตามแรงบิด แรงดัน และมวลใน การเลือกมอเตอร์ BLDC จากนั้นจับมาเทียบกันใน เปรียบเทียบมอเตอร์ BLDC ในจุดที่ข้อต่อควรถูกผสานเข้ากับเครื่องแทนการส่งมาปิดผนึก หมวด มอเตอร์แรงบิดไร้เฟรม คือทางเลือกอีกเส้น และ แอคชูเอเตอร์หุ่นยนต์: วิธีเลือกแอคชูเอเตอร์แบบรวมสำหรับข้อต่อหุ่นยนต์ ครอบคลุมช่วงแอคชูเอเตอร์ที่กว้างกว่าซึ่งอยู่รอบโมดูลทั้งห้ารุ่นนี้
เวอร์ชันสั้น ตรึงโครงขนาดจากเรขาคณิตของลิงก์ เลือกอัตราทดจากความเร็วและแรงบิดเอาต์พุตที่ต้องการ ออกแบบขนาดแรงบิดพิกัดตามรอบการทำงานภายในขีดจำกัดความร้อน และแรงบิดสูงสุดตามกรณีชั่วครู่ จากนั้นตัดสินแรงดันบัสและเส้นทางสายก่อนกลไกจะถูกตรึง ทุกอย่างอื่นเกี่ยวกับโมดูลข้อต่อตามมาจากสี่ข้อนี้







