
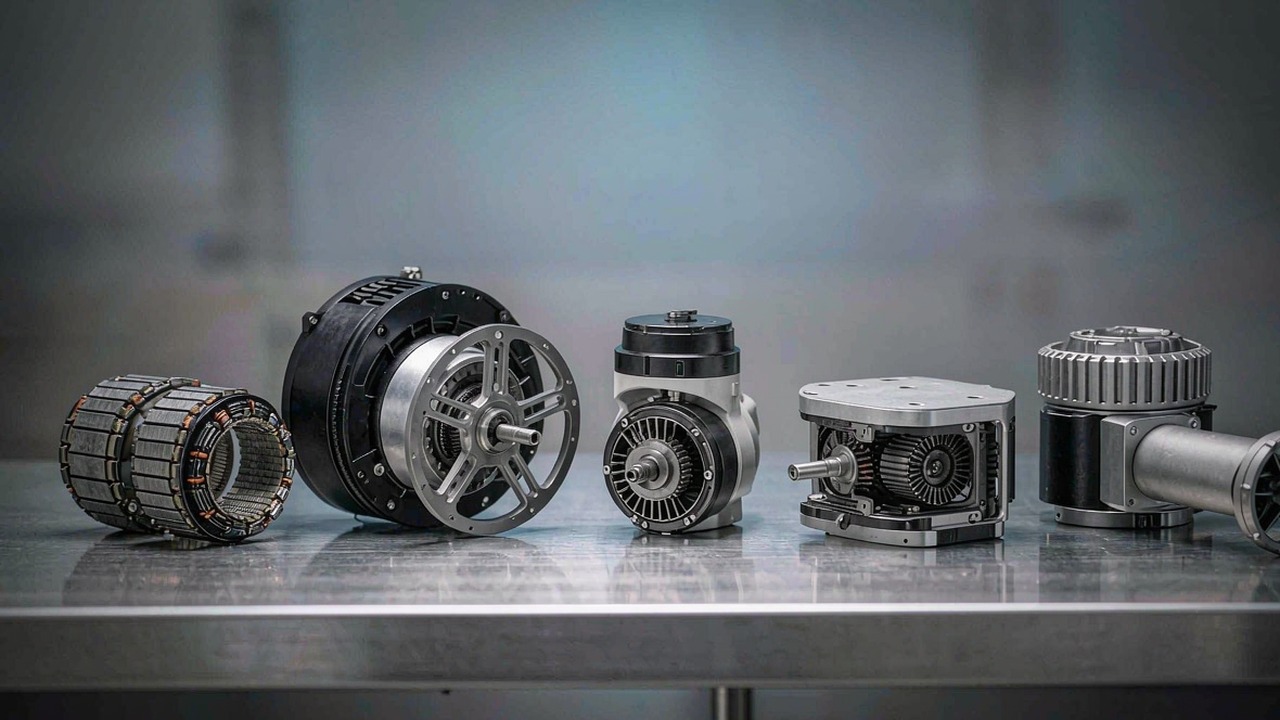
มอเตอร์ BLDC คือมอเตอร์ DC แบบไร้แปรงถ่าน ประกอบด้วยโรเตอร์แม่เหล็กถาวร สเตเตอร์ที่พันขดลวด และคอนโทรลเลอร์อิเล็กทรอนิกส์ที่ทำหน้าที่สับเปลี่ยนกระแสแทนแปรงถ่าน การเปลี่ยนแปลงเพียงข้อนี้นี่เองที่ทำให้ มอเตอร์ BLDC อยู่ภายในข้อต่อหุ่นยนต์ โครงอากาศยานหลายใบพัด กิมบอลกล้อง และทรัสเตอร์ใต้น้ำในปัจจุบัน เพราะไม่มีแปรงถ่านให้สึก ไม่มีคอมมิวเตเตอร์ให้เกิดอาร์ก และเส้นโค้งแรงบิดคาดเดาได้พอจะควบคุมด้วยซอฟต์แวร์ นอกจากนี้ยังเป็นเหตุผลที่คำว่า มอเตอร์ BLDC ไม่ใช่การตัดสินใจซื้อเพียงแบบเดียวอีกต่อไป เพราะหลักการแม่เหล็กไฟฟ้าเดียวกันถูกบรรจุในรูปแบบที่ต่างกันเจ็ดแบบ และการบรรจุนั้นเป็นตัวกำหนดเกือบทุกอย่างเกี่ยวกับวิธีกำหนดสเปกของมอเตอร์
คู่มือนี้อธิบายการทำงานของมอเตอร์ DC แบบไร้แปรงถ่าน ข้อกำหนดใดที่เปลี่ยนการตัดสินใจได้จริง และหมวดมอเตอร์ทั้งเจ็ดบน ToBMS ต่างกันอย่างไร แต่ละหมวดใช้คำถามสามข้อเดียวกัน คือ มันคืออะไร อะไรเป็นตัวตัดสินการเลือก และเหมาะกับงานแบบใด แต่ละหัวข้อจึงอ่านแยกได้หรือนำไปเทียบกับหัวข้ออื่นได้ ตัวเลขทุกค่ามาจากข้อมูลผลิตภัณฑ์ของ ToBMS หรือข้อมูลจำเพาะที่ผู้ผลิตเผยแพร่ ไม่มีค่าใดเป็นการประมาณ
คำตอบสั้น
มอเตอร์ BLDC แทนที่คอมมิวเตเตอร์เชิงกลของมอเตอร์มีแปรงถ่านด้วยคอมมิวเตเตอร์แบบอิเล็กทรอนิกส์ คอนโทรลเลอร์จึงเป็นตัวกำหนดว่าขดลวดสเตเตอร์ตัวใดจะได้รับกระแสและเมื่อใด ไม่ใช่แปรงถ่าน ผลในทางปฏิบัติคือประสิทธิภาพสูงขึ้น อายุการใช้งานยาวนานขึ้นมาก แรงบิดต่อหน่วยน้ำหนักดีขึ้น และพฤติกรรมแรงบิด–ความเร็วที่คอนโทรลเลอร์สามารถปรับรูปได้ด้วยซอฟต์แวร์ ข้อแลกเปลี่ยนคือมอเตอร์ DC แบบไร้แปรงถ่านไม่เคยเป็นชิ้นส่วนที่ทำงานได้ด้วยตัวเอง เพราะมันทำงานได้เฉพาะเมื่อมีไดรเวอร์ที่รู้หรืออนุมานตำแหน่งโรเตอร์ได้
การเลือกมีสองขั้น ตอนแรกให้เลือกหมวดที่ตรงกับงานเชิงกล คือ ชุดไร้เฟรมเปลือยหากโครงของเครื่องจักรควรทำหน้าที่เป็นตัวเรือน แอคชูเอเตอร์แบบผสานรวมหากข้อต่อควรมาถึงในรูปโมดูลที่ซีลแล้ว มอเตอร์ขับเคลื่อนหากเอาต์พุตเป็นแรงขับแทนแรงบิดที่เพลา มอเตอร์กิมบอลแบบไดรฟ์ตรงหากเอาต์พุตเป็นการเคลื่อนที่ช้า ๆ ที่ราบรื่น หรือทรัสเตอร์แบบซีลหากมอเตอร์ต้องทำงานใต้น้ำ จากนั้นภายในหมวดนั้น ให้กำหนด KV ให้สมดุลกับแรงดันไฟฟ้าบัสและความเร็วที่ต้องการ แรงบิดต่อเนื่องให้สมดุลกับวัฏจักรการทำงาน และแรงบิดสูงสุดให้สมดุลกับกรณีชั่วขณะ การอ่านข้อกำหนดโดยไม่รู้ว่ามันมาจากหมวดใดคือสาเหตุที่พบบ่อยที่สุดของการคัดตัวเลือกที่ผิดพลาด
มอเตอร์ DC แบบไร้แปรงถ่านคืออะไร
ชิ้นส่วนที่มาแทนแปรงถ่าน
มอเตอร์ BLDC ทุกตัวมีกลุ่มหน้าที่เหมือนกันสามกลุ่ม โดย สเตเตอร์ เป็นส่วนที่พาขดลวด ซึ่งโดยทั่วไปมีสามเฟสในชุดแผ่นเหล็กที่มีร่อง และอยู่กับที่ ส่วน โรเตอร์ พาแม่เหล็กถาวร ซึ่งมักเป็นชิ้นนีโอดีเมียมที่ยึดติดหรือฝังไว้บนดุมเหล็ก และ คอนโทรลเลอร์ จ่ายกระแสให้แต่ละเฟสตามลำดับ เพื่อให้สนามสเตเตอร์ที่หมุนอยู่นำหน้าสนามโรเตอร์ด้วยมุมที่ให้แรงบิดสูงสุดเสมอ ในมอเตอร์มีแปรงถ่าน แปรงคาร์บอนและคอมมิวเตเตอร์แบบแบ่งส่วนทำหน้าที่สับเปลี่ยนนั้นเชิงกล ส่วนในมอเตอร์ไร้แปรงถ่าน อินเวอร์เตอร์ทำหน้าที่นั้นทางอิเล็กทรอนิกส์หลายพันครั้งต่อวินาที
ผลที่ตามมาตรง ๆ มีสองข้อ เนื่องจากไม่มีอะไรเสียดสี องค์ประกอบการสึกหรอในงบประมาณการบำรุงรักษาจึงหายไปโดยสิ้นเชิง และมอเตอร์สามารถถูกซีลได้ ซึ่งเป็นสิ่งที่ทำให้ทรัสเตอร์ใต้น้ำและโมดูลข้อต่อที่ได้พิกัด IP เป็นไปได้ และเนื่องจากการสับเปลี่ยนอยู่ภายใต้การควบคุมของซอฟต์แวร์ แรงบิดจึงเป็นปริมาณที่สั่งการได้ ไม่ใช่สิ่งที่เกิดขึ้นเอง ซึ่งเป็นเหตุผลที่ฮาร์ดแวร์ชุดเดียวกันเป็นเซอร์โวกำหนดตำแหน่งแบบแข็งในงานหนึ่ง และเป็นแหล่งกำเนิดแรงแบบยอมตามโหลดในอีกงานหนึ่งได้
เหตุใดคอนโทรลเลอร์จึงต้องอยู่ในวงสนทนา
มอเตอร์ DC แบบไร้แปรงถ่านไม่มีความหมายด้านสเปกเลยหากไม่มีไดรเวอร์ การสับเปลี่ยนกระแสต้องรู้ตำแหน่งโรเตอร์ และมีสองวิธีที่จะได้มา คือ วัดด้วยเซนเซอร์ หรือประมาณจากแรงดันและกระแสที่มอเตอร์ผลิตเองขณะหมุน การขับแบบ trapezoidal (หกขั้น) เรียบง่ายและเพียงพอสำหรับใบพัดและปั๊ม ส่วนการควบคุมแบบ field-oriented หรือ FOC จะแยกกระแสออกเป็นองค์ประกอบที่ผลิตแรงบิดและองค์ประกอบที่ผลิตสนาม แล้วรักษาให้อยู่ที่มุมที่เหมาะสมที่สุด ซึ่งเป็นสิ่งที่ให้แรงบิดที่นุ่มนวลที่ความเร็วต่ำและประสิทธิภาพสูงตลอดช่วง และเป็นสิ่งที่ทำให้การควบคุมแรงบิด ไม่ใช่เพียงการควบคุมความเร็ว เป็นเรื่องที่ทำได้จริง
นี่ก็เป็นเหตุผลที่แอคชูเอเตอร์หุ่นยนต์แบบผสานรวมเป็นหมวดหนึ่ง ไม่ใช่แค่มอเตอร์ เพราะมอเตอร์ ชุดลดรอบ encoder และไดรเวอร์ FOC ถูกจับคู่กันเป็นชุด และผู้ผลิตเผยแพร่ตัวเลขแรงบิดสำหรับชุดนั้น ไม่ใช่สำหรับมอเตอร์เพียงลำพัง หากนำตัวเลขเหล่านั้นไปเทียบกับของมอเตอร์เปลือย ก็เท่ากับกำลังเทียบสิ่งที่ต่างกัน
แบบมีเซนเซอร์ แบบไม่มีเซนเซอร์ และสิ่งที่สตาร์ทภายใต้โหลด
เซนเซอร์ Hall ให้ตำแหน่งสำหรับการสับเปลี่ยนกระแสแบบสัมบูรณ์ตั้งแต่ขณะหยุดนิ่ง ซึ่งสำคัญทุกครั้งที่มอเตอร์ต้องผลิตแรงบิดที่ความเร็วศูนย์หรือใกล้ศูนย์ เช่น ข้อต่อหุ่นยนต์ที่ยืนท่าทางนิ่ง กิมบอลที่ต้านลมกระโชก หรือทรัสเตอร์ที่กลับทิศทาง ส่วนการควบคุมแบบไม่มีเซนเซอร์ประมาณตำแหน่งจากแรงดันย้อนกลับ (back-EMF) ซึ่งมีอยู่ก็ต่อเมื่อมอเตอร์หมุนแล้วเท่านั้น จึงทำงานได้ดีกับใบพัดและพัดลมที่โหลดคาดเดาได้และแรงบิดเริ่มต้นต่ำ และทำงานได้ไม่ดีกับสิ่งที่ต้องสตาร์ทต้านโหลดหรือกลับทิศอย่างราบรื่นผ่านศูนย์ การออกแบบจำนวนมากใช้ encoder ฝั่งเอาต์พุตสำหรับการควบคุม ขณะที่ไดรเวอร์สับเปลี่ยนกระแสด้วยเซนเซอร์ Hall ซึ่งทำให้การสับเปลี่ยนกระแสทนทานและการควบคุมแม่นยำไปพร้อมกัน
แบบ inrunner และ outrunner
ในมอเตอร์ inrunner โรเตอร์หมุนอยู่ภายในสเตเตอร์ แม่เหล็กอยู่ใกล้เพลา ความเฉื่อยต่ำ และระบายความร้อนได้ง่ายผ่านตัวเรือนด้านนอกที่อยู่กับที่ ส่วนในมอเตอร์ outrunner โรเตอร์เป็นรูประฆังที่หมุนอยู่รอบสเตเตอร์ แม่เหล็กจึงอยู่ที่รัศมีที่ใหญ่กว่าและให้แรงบิดมากกว่าที่ความหนาแน่นฟลักซ์เท่ากัน ซึ่งเป็นรูปทรงที่ครองงานขับเคลื่อน เพราะติดใบพัดเข้ากับตัวระฆังได้โดยตรงและไม่ต้องใช้ชุดเฟือง ชุดไร้เฟรมในหมวด มอเตอร์แรงบิดไร้เฟรม ของ ToBMS มีทั้งสองรูปแบบ ซึ่งเป็นเหตุผลหนึ่งที่ตัวเลขความหนาแน่นของแรงบิดไม่สามารถเทียบกันตรง ๆ ข้ามตระกูลได้
ข้อกำหนดที่เป็นตัวตัดสินการเลือก
KV และเหตุใดจึงไม่ใช่คะแนนคุณภาพ
KV คือค่าคงที่ความเร็วของมอเตอร์ ซึ่งประมาณเท่ากับ rpm ไม่โหลดต่อโวลต์ที่จ่าย มอเตอร์ 380 KV บนแพ็ก 22 V หมุนที่ประมาณ 8000 rpm เมื่อไม่มีโหลด ส่วนมอเตอร์ 29 KV บนแพ็กเดียวกันทำได้ประมาณ 640 rpm ค่า KV ถูกกำหนดโดยขดลวด โดยจำนวนรอบที่มากขึ้นของลวดที่บางกว่าจะให้ KV ต่ำลง แรงบิดต่อแอมแปร์มากขึ้น และความเร็วสูงสุดต่ำลง ส่วนจำนวนรอบที่น้อยลงของลวดที่หนากว่าจะให้ KV สูงขึ้น ความเร็วมากขึ้น และแรงบิดต่อแอมแปร์น้อยลง KV ที่สูงขึ้นไม่ใช่ KV ที่ดีกว่า ค่าที่ถูกต้องคือค่าที่ทำให้ได้ความเร็วที่ต้องการที่แรงดันไฟฟ้าบัสที่มีอยู่ ขณะที่กระแส และด้วยเหตุนี้คือความร้อน ยังอยู่ในระดับที่ขดลวดและไดรเวอร์ทนได้
แรงบิดต่อเนื่องและแรงบิดสูงสุด
แรงบิดต่อเนื่อง คือสิ่งที่มอเตอร์ผลิตได้อย่างต่อเนื่อง ภายในขีดจำกัดความร้อนของมัน ในการติดตั้งและการระบายความร้อนตามที่ผู้ผลิตกำหนด แรงบิดสูงสุด เป็นตัวเลขสำหรับช่วงเวลาสั้น ๆ คือสภาวะชั่วขณะที่มอเตอร์ให้ได้ในระดับวินาที ถูกจำกัดด้วยอุณหภูมิขดลวด อุณหภูมิแม่เหล็ก และขีดจำกัดกระแสของไดรเวอร์ ไม่ใช่ด้วยจุดแตกหักทางกล การปฏิบัติกับค่าสูงสุดเสมือนเป็นตัวเลขใช้งานคือทางลัดที่เร็วที่สุดไปสู่มอเตอร์ที่ค่อย ๆ ลดพิกัดตัวเองลงในระหว่างใช้งาน ข้อที่ตามมานั้นสำคัญพอ ๆ กัน คือค่าสูงสุดไม่ได้เป็นการยืนยันว่าชิ้นส่วนเชิงกลทนได้เท่าใด ขีดจำกัดการกระแทกของชุดเฟือง ภาระที่ตลับลูกปืนรับ และความแข็งแรงของเพลา เป็นคำถามคนละข้อ และในกรณีที่คำถามเหล่านี้เป็นตัวกำหนดการออกแบบ ต้องยืนยันกับผู้ผลิต
ความหนาแน่นของแรงบิดในหน่วย Nm/kg
ความหนาแน่นของแรงบิดเป็นเครื่องมือเปรียบเทียบ ไม่ใช่ข้อกำหนด และต้องระบุสองครั้ง เพราะแรงบิดต่อเนื่องกับแรงบิดสูงสุดบอกคนละเรื่องกัน การนำแรงบิดต่อเนื่องหารด้วยน้ำหนักบอกว่างบน้ำหนักซื้อกำลังเอาต์พุตต่อเนื่องได้เท่าใด ซึ่งเป็นสิ่งที่หุ่นยนต์เดินหรือโครงอากาศยานที่บินได้ยาวนานรู้สึกได้ การนำแรงบิดสูงสุดหารด้วยน้ำหนักบอกว่ามีความสามารถชั่วขณะติดตัวอยู่เท่าใด ซึ่งสำคัญสำหรับขาที่ต้องรับแรงจากการลงพื้นหรือแขนที่ต้องเอาชนะแรงยึดติด (stiction) ในกลุ่มไร้เฟรม การกระจายตัวกว้างมาก ชุด inrunner ขนาดเล็กและมอเตอร์ outer-rotor มาตรฐานขนาดใหญ่อยู่คนละจุดบนทั้งสองมาตรวัด ซึ่งเป็นการตัดสินใจออกแบบมากกว่าจะเป็นการจัดอันดับคุณภาพ ในกรณีที่กลุ่มผลิตภัณฑ์ระบุเป็น Nm/kg บน ToBMS จะแสดงตัวเลขทั้งสองค่า เพื่อให้เปรียบเทียบด้วยค่าที่ตรงกับภาระงานได้
ชุดเฟือง ความสามารถในการขับย้อนกลับ และแบ็คแลช
ชุดเฟืองแลกความเร็วกับแรงบิด และเปลี่ยนลักษณะของเอาต์พุตไปพร้อมกัน อัตราทดสูงโดยทั่วไปเพิ่มแรงบิดเอาต์พุตและลดความสามารถในการขับย้อนกลับ เพราะแรงเสียดทานและความเฉื่อยสะท้อนกลับถูกคูณผ่านขั้นลดรอบ ส่วนอัตราทดต่ำโดยทั่วไปทำให้ขับย้อนกลับได้ดีขึ้นและโปร่งใสต่อแรงบิดมากขึ้น โดยแลกกับอัตราการขยายแรงบิดที่ลดลง ความสามารถในการขับย้อนกลับเป็นสิ่งที่ทำให้ข้อต่อดูดซับแรงกระแทกได้ ถูกเคลื่อนย้ายด้วยมือระหว่างการสอนงาน และประเมินแรงจากกระแสมอเตอร์แทนการใช้ load cell ซึ่งเป็นหลักการทั้งหมดของหมวด แอคชูเอเตอร์ QDD ที่อัตราทด 8:1
แบ็คแลชคือการเคลื่อนที่สูญเปล่าในชุดเฟือง และคุ้มค่าที่จะถามถึงอย่างชัดเจน เพราะมันจำกัดความสามารถในการทำซ้ำของตำแหน่งและความแข็งเกร็งของการควบคุมโดยตรง ตัวเลขที่ไม่มีหน่วยจึงเทียบกันไม่ได้ ควรยืนยันค่ากับเอกสารข้อมูลของผู้ผลิตก่อนนำไปใช้เป็นข้อมูลเข้าของการออกแบบ
ขีดจำกัดความร้อนและวัฏจักรการทำงาน
สิ่งที่มักทำให้มอเตอร์หยุดทำงานคือความร้อน ไม่ใช่แรงบิด กำลังสูญเสียในขดลวดทองแดงแปรผันกับกำลังสองของกระแส วัฏจักรการทำงานที่เพิ่มกระแสเป็นสองเท่าจึงทำให้องค์ประกอบการสูญเสียนั้นเพิ่มเป็นสี่เท่า พิกัดที่ได้จึงสะท้อนการติดตั้งหนึ่งแบบ อุณหภูมิแวดล้อมหนึ่งระดับ และภาระงานหนึ่งประเภท มอเตอร์ไร้เฟรมที่ถูกยึดเข้ากับตัวเรือนอะลูมิเนียมขนาดใหญ่จะยืนรับได้มากกว่ามอเตอร์ตัวเดียวกันในอากาศเปิด และมอเตอร์ขับเคลื่อนที่มีกระแสลมจากใบพัดพัดผ่านตัวระฆังจะยืนรับได้มากกว่าตัวที่อยู่บนแท่นทดสอบ ในกรณีที่ต้องเชื่อถือตัวเลขใด ควรใช้สภาวะความร้อนของผู้ผลิตเป็นเกณฑ์อ้างอิง ไม่ใช่ตัวเลขที่ยกมาพาดหัว
แรงดันไฟฟ้า กระแส และไดรเวอร์
แรงดันไฟฟ้าบัสกำหนดเพดานความเร็วสำหรับค่า KV หนึ่ง ๆ ส่วนกระแสกำหนดแรงบิด ข้อจำกัดที่ผูกมัดมักเป็นขีดจำกัดกระแสของไดรเวอร์และพิกัดของฉนวนกับขั้วต่อ มากกว่าตัวมอเตอร์เอง การจับคู่ทั้งสามอย่าง คือแรงดันแพ็ก KV และกระแสของไดรเวอร์ ก่อนเปรียบเทียบรายการผลิตภัณฑ์ จะคัดตัวเลือกที่ไม่ใช่ทิ้งไปได้มากตั้งแต่ต้น ยังคุ้มค่าที่จะตรวจสอบว่าไดรเวอร์ต้องรู้อะไรบ้าง เพราะมอเตอร์แบบมีเซนเซอร์ที่ต้องยืนแรงบิดที่ความเร็วศูนย์ต้องใช้คอนโทรลเลอร์ที่อ่านเซนเซอร์เหล่านั้นได้ และไดรฟ์ FOC ที่คาดหวัง encoder จะไม่รับอินเทอร์เฟซแบบ Hall อย่างเดียว
เปรียบเทียบหมวดมอเตอร์ BLDC ทั้งเจ็ด
ตารางด้านล่างเป็นวิธีที่เร็วที่สุดในการหาหัวข้อที่ต้องการในคู่มือนี้ ตัวเลขแรงบิดและแรงขับเป็นค่าต่อเนื่องและค่าสูงสุดที่เผยแพร่ของแต่ละหมวดที่ปัจจุบันอยู่ใน ToBMS ส่วนความเร็วเป็นช่วงของ KV ไม่ใช่ตัวเลขเดียว เพราะความเร็วเอาต์พุตขึ้นอยู่กับแรงดันไฟฟ้าบัสที่เลือก
| หมวด | ออกแบบมาเพื่อ | แรงบิดหรือแรงขับ | ความเร็ว (KV) | แรงดันไฟฟ้าพิกัด | สิ่งที่ต้องจัดหาเอง | เริ่มจาก |
|---|---|---|---|---|---|---|
| มอเตอร์แรงบิดไร้เฟรม | ชุดสเตเตอร์และโรเตอร์ที่ประกอบเข้าเป็นโครงสร้างของเครื่องจักร | ต่อเนื่อง 0.024-4 Nm, สูงสุด 0.072-12 Nm | 55-600 | 16-48 V | เปลือก เพลา ตลับลูกปืน encoder | ข้อต่อหุ่นยนต์ |
| แอคชูเอเตอร์หุ่นยนต์ | มอเตอร์ ชุดลดรอบ encoder และไดรฟ์ในหน่วยซีลเดียว | ต่อเนื่อง 1.3-74 Nm, สูงสุดถึง 222 Nm | 41-170 | 24-48 V | เพียงการยึดติดและบัส | หุ่นยนต์เดินสองขา แขนกล |
| มอเตอร์ UAV | ระบบขับเคลื่อน outrunner สำหรับโครงอากาศยานที่ต้องบินค้างอยู่ | ระบุเป็นแรงขับ ไม่ใช่แรงบิด | 29-700 | 3-24S | ใบพัด ESC ระบบระบายความร้อน | โดรนหลายใบพัด งานยกน้ำหนักมาก |
| มอเตอร์โดรน | ระบบขับเคลื่อนสำหรับ FPV เรซซิ่ง ปีกตรึง และ VTOL | ระบุเป็นแรงขับ ไม่ใช่แรงบิด | 180-2150 | 2-12S | ใบพัด ESC โครง | FPV ปีกตรึง VTOL |
| มอเตอร์กิมบอล | ไดรฟ์ตรงที่ราบรื่น เงียบ และทำงานที่ความเร็วต่ำ | ต่อเนื่อง 0.08-3 Nm, สูงสุด 0.28-7.7 Nm | 9.3-255 | 12-24 V | IMU และวงควบคุม | การรักษาเสถียรภาพของกล้อง |
| ทรัสเตอร์ใต้น้ำ | ระบบขับเคลื่อนใต้น้ำแบบซีลที่กลับทิศได้ | แรงขับยึดเรือ 7-25 kgf | ไม่เผยแพร่ | 36-48 V | อินเทอร์เฟซกับตัวถังและการเดินสาย | ROV, AUV |
| แอคชูเอเตอร์ QDD | โมดูลอัตราทดต่ำที่สร้างมาเพื่อความโปร่งใสของแรงบิด | ต่อเนื่อง 5-55 Nm, สูงสุด 12.5-170 Nm | 30-80 | 24-48 V | เพียงการยึดติดและบัส | การควบคุมแรง ข้อต่อแบบยอมตาม |
เจ็ดหมวด แต่ละหมวดมีธรรมเนียมการระบุเอาต์พุตของตัวเอง ตัวเลขแรงบิดเป็นค่าต่อเนื่องและค่าสูงสุดที่ผู้ผลิตเผยแพร่ ช่วง KV เป็นไปตามที่ระบุไว้ในแต่ละหมวด และแรงขับคือแรงขับยึดเรือสูงสุดที่เผยแพร่ หมวดที่ระบุค่าเป็นแรงขับแทนแรงบิดไม่ได้ด้อยกว่า แต่กำลังตอบคำถามคนละข้อ และการแปลงระหว่างสองค่านี้ต้องใช้ใบพัดและจุดทำงานประกอบ
การแบ่งขั้นแรกคือระหว่างหมวดที่ระบุแรงบิดที่เพลากับหมวดที่ระบุแรงขับ มอเตอร์ไร้เฟรม แอคชูเอเตอร์หุ่นยนต์ มอเตอร์กิมบอล และโมดูล QDD เป็นอุปกรณ์ที่ให้แรงบิด เอาต์พุตคือเพลา และโหลดถูกกำหนดเป็น Nm ส่วนมอเตอร์ UAV มอเตอร์โดรน และทรัสเตอร์ใต้น้ำเป็นอุปกรณ์ที่ให้แรงขับ เอาต์พุตคือของไหลที่ถูกขับเคลื่อน และตัวเลขที่มีความหมายคือแรงขับที่ใบพัดและแรงดันไฟฟ้าหนึ่ง ๆ การนำสองอย่างนี้มาไว้ในตารางเปรียบเทียบเดียวกันถือเป็นความผิดพลาดด้านสเปกที่พบบ่อยที่สุด
การแบ่งขั้นที่สองคือผู้ซื้อต้องจัดหาอะไรให้เองบ้าง ชุดไร้เฟรมตั้งสมมติฐานว่าโครงของเครื่องจักรเป็นผู้จัดหาเปลือก การจัดวางตลับลูกปืน และเส้นทางระบายความร้อน และตอบแทนงานนั้นด้วยมวลที่ต่ำที่สุดและความยาวตามแนวแกนที่สั้นที่สุด ส่วนแอคชูเอเตอร์หรือทรัสเตอร์แบบผสานรวมตั้งสมมติฐานตรงกันข้าม ทุกอย่างถูกจับคู่และซีลไว้แล้ว และภาระงานวิศวกรรมย้ายไปที่ซอฟต์แวร์และการยึดติด ไม่มีแบบใดล้ำหน้ากว่า แต่ละแบบเหมาะกับทีมที่ต่างกันและปริมาณการผลิตที่ต่างกัน
มอเตอร์แรงบิดไร้เฟรม
มันคืออะไร
มอเตอร์ไร้เฟรมคือมอเตอร์ DC แบบไร้แปรงถ่านที่ขายเป็นสองชิ้นส่วน คือ สเตเตอร์ที่พันขดลวดแล้วและโรเตอร์ที่พาแม่เหล็ก โดยไม่มีเปลือก ไม่มีเพลา ไม่มีตลับลูกปืน และไม่มีฝาปิดหัวท้าย ผู้สร้างเครื่องจักรเป็นผู้จัดหาให้ทั้งหมด เพราะมอเตอร์ไม่มีเปลือกรอบตัวเอง จึงประกอบเข้าเป็นส่วนหนึ่งของโครงสร้างข้อต่อได้ ซึ่งช่วยลดทั้งมวลและความยาวของเปลือกลง และทำให้ออกแบบการจัดวางตลับลูกปืนให้สอดคล้องกับจลนศาสตร์ได้
อะไรเป็นตัวตัดสินการเลือก
เริ่มจากพื้นที่ติดตั้งก่อน สเตเตอร์ต้องพอดีกับเส้นผ่านศูนย์กลางและความยาวของชุดแกนที่เหลืออยู่ และข้อจำกัดนี้คัดตัวเลือกทิ้งได้มากกว่าแรงบิด จากนั้นจึงดู KV เทียบกับแรงดันไฟฟ้าบัสและความเร็วที่ต้องการ ต่อด้วยแรงบิดต่อเนื่องเทียบกับวัฏจักรการทำงาน และแรงบิดสูงสุดเทียบกับกรณีชั่วขณะ เพราะเปลือกเป็นของผู้ใช้งานเอง เส้นทางระบายความร้อนจึงเป็นตัวแปรของการออกแบบ สเตเตอร์ตัวเดียวกันจะรับแรงบิดต่อเนื่องได้มากกว่าอย่างชัดเจนเมื่อถูกยึดเข้ากับข้อต่ออะลูมิเนียมขนาดใหญ่ เทียบกับเมื่ออยู่ในอากาศเปิด ส่วนระบบป้อนกลับคือทางแยกที่เหลืออยู่ จะใช้เซนเซอร์ Hall สำหรับการสับเปลี่ยนกระแส ใช้ encoder ฝั่งเอาต์พุตสำหรับการควบคุม หรือใช้ทั้งสองอย่าง
เหมาะกับงานแบบใด
ชุดไร้เฟรมเป็นตัวเลือกเริ่มต้นสำหรับ โมดูลข้อต่อ ที่มวลและความยาวตามแนวแกนเป็นข้อจำกัดที่แย่งกัน สำหรับ หุ่นยนต์ฮิวแมนนอยด์ และ หุ่นยนต์สี่ขา ที่ทุกกรัมอยู่ที่ปลายคันโยก และสำหรับ หุ่นยนต์โครงกระดูกภายนอก และ อุปกรณ์ฟื้นฟูสมรรถภาพ ที่มอเตอร์ต้องหายเข้าไปในกลไก ช่วงของผลิตภัณฑ์เริ่มจาก RI20 KV600 ที่ 20 g และแรงบิดต่อเนื่อง 0.024 Nm ไปจนถึง RO100 KV55 Standard ที่ 710 g และแรงบิดต่อเนื่อง 4 Nm โดยมี RO60 KV115 อยู่ตรงกลาง ตรรกะการเลือกทั้งหมดอยู่ในคู่มือมอเตอร์แรงบิดไร้เฟรม
ผู้ผลิตนำชุด 40 g ไปประกอบในชุดข้อต่อ ซึ่งแสดงให้เห็นว่าโครงสร้างของกลไกสำเร็จรูปส่วนใหญ่เป็นสิ่งที่ผู้สร้างเครื่องจักรจัดหา ไม่ใช่ตัวมอเตอร์
หน้าวิดีโอใน ToBMSชมบน YouTubeแอคชูเอเตอร์หุ่นยนต์
มันคืออะไร
แอคชูเอเตอร์หุ่นยนต์แบบผสานรวมคือมอเตอร์ BLDC ชุดลดรอบแบบดาวเคราะห์ ตลับลูกปืนฝั่งเอาต์พุต ระบบวัดตำแหน่ง และไดรเวอร์ FOC รวมอยู่ในหน่วยเดียวที่ยึดด้วยสกรู ผู้ผลิตจับคู่มอเตอร์กับชุดลดรอบและเผยแพร่ค่าแรงบิดที่หน้าแปลนเอาต์พุต ผู้ซื้อจึงกำหนดสเปกที่ตัวข้อต่อ ไม่ใช่ที่ตัวมอเตอร์
อะไรเป็นตัวตัดสินการเลือก
อัตราทดคือการตัดสินใจข้อแรก เพราะมันกำหนดทั้งแรงบิดเอาต์พุตและลักษณะของข้อต่อ อัตราทดต่ำอย่าง 6:1 และ 8:1 เอื้อต่อความเร็ว ความสามารถในการขับย้อนกลับ และความโปร่งใสของแรงบิด ส่วนอัตราทดสูงอย่าง 64:1 เพิ่มแรงบิดและโดยทั่วไปทำให้เอาต์พุตขับย้อนกลับได้ยากขึ้น ซึ่งเหมาะกับข้อต่อที่ต้องยืนรับโหลด เพลากลางมีความสำคัญเมื่อต้องเดินสายไฟผ่านข้อต่อ โดย AKH70-48 จับคู่สเตจ 48:1 กับเส้นทางเดินสายที่แรงบิดต่อเนื่อง 74 Nm ค่าแบ็คแลชควรยืนยันพร้อมหน่วยกำกับ เพราะไม่ได้ระบุเงื่อนไขการวัดของค่าที่บันทึกไว้
เหมาะกับงานแบบใด
โมดูลผสานรวมเหมาะกับทีมที่ยอมใช้เวลาทางวิศวกรรมไปกับงานควบคุมมากกว่าการตั้งแรงอัดล่วงหน้าของตลับลูกปืน เช่น แขนกลหุ่นยนต์ร่วมงาน, หุ่นยนต์สี่ขา ขา, หุ่นยนต์เคลื่อนที่ด้วยล้อ และ AGV ช่วงของหมวดนี้ครอบตั้งแต่ AK40-10 V3.0 ที่ 190 g และแรงบิดต่อเนื่อง 1.3 Nm ไปจนถึงแรงบิดต่อเนื่อง 74 Nm ที่ 1396 g โดยมีสเตจตั้งแต่ 6:1 ถึง 64:1 อยู่ระหว่างนั้น
ผู้ผลิตพาชม AK40-10, AK45-10 และ AK45-36 พร้อมกัน ซึ่งเป็นการอธิบายที่ชัดที่สุดว่าอัตราทดและมวลถูกแลกเปลี่ยนกันอย่างไรภายในตระกูลเดียวกัน
หน้าวิดีโอใน ToBMSชมบน YouTubeมอเตอร์ UAV
มันคืออะไร
มอเตอร์ UAV คือหน่วยขับเคลื่อนแบบ outrunner สำหรับโครงอากาศยานที่ต้องบินค้างอยู่ เช่น โดรนหลายใบพัด แพลตฟอร์มยกน้ำหนักมาก และอากาศยาน VTOL ที่มีชุดใบพัดยกเฉพาะ ตัวระฆังหมุนพาใบพัดโดยตรง จึงไม่มีชุดเฟือง และสเปกจึงเขียนด้วยแรงขับ KV กำลัง และมวล แทนที่จะเป็นแรงบิดที่เพลา
อะไรเป็นตัวตัดสินการเลือก
เริ่มจากใบพัดและจำนวนเซลล์ก่อน แรงขับที่เผยแพร่เป็นของใบพัดและแรงดันไฟฟ้าหนึ่ง ๆ เสมอ และมอเตอร์ที่ถูกจัดอันดับโดยไม่มีข้อมูลเหล่านี้ก็เทียบกันไม่ได้ จากนั้นจึงดู KV เทียบกับแพ็กแบตเตอรี่ KV ต่ำกับใบพัดใหญ่เพื่อประสิทธิภาพและงานยกหนัก KV สูงกับใบพัดเล็กเพื่อการตอบสนอง ต่อด้วยค่ากำลังที่ 180 วินาที ซึ่งเป็นความสามารถที่ยืนระยะได้จริงไม่ใช่ตัวเลขชั่วขณะ และมวล ซึ่งจ่ายสองครั้งบนโดรนหลายใบพัดเพราะมันกลายเป็นน้ำหนักบรรทุกที่ขนขึ้นไปไม่ได้ด้วย ส่วนรูปแบบสเตเตอร์ (12N14P ถึง 36N42P) มีผลต่อความราบรื่นและต่อพฤติกรรมของมอเตอร์ที่คันเร่งบางส่วน
เหมาะกับงานแบบใด
หมวดนี้ครอบคลุมโครงอากาศยานเพื่อ UAV อุตสาหกรรม และ งานตรวจสอบ โครงอากาศยาน, เพื่อการเกษตร เครื่องพ่นยา, การถ่ายภาพทางอากาศ, งานยกน้ำหนักมาก และ ระบบขับเคลื่อนอากาศยานมีคนขับ ที่สุดของช่วงน้ำหนักเบา MN4006 KV380 ให้กำลัง 380 W ที่ 68 g ส่วนปลายบนอย่าง U15XXL KV29 และ U15 II KV80 รับโครงอากาศยานหลายกิโลกรัม โดยมี P80 III Pin ครอบคลุมงานบรรทุกของภาคการเกษตร
ฟุตเทจที่ผู้ผลิตเผยแพร่สำหรับซีรีส์ MN ซึ่งมีประโยชน์ในการประเมินว่ามอเตอร์ขนาด 68 g ถึง 171 g เข้ากับพื้นที่จานใบพัดที่โครงอากาศยานมีให้หรือไม่
หน้าวิดีโอใน ToBMSชมบน YouTubeมอเตอร์โดรน
มันคืออะไร
มอเตอร์โดรนคือปลายทางที่เล็กกว่าและเร็วกว่าของระบบขับเคลื่อนทางอากาศ ได้แก่ หน่วยสำหรับ FPV และเรซซิ่งที่วัดน้ำหนักกันเป็นสิบกรัม มอเตอร์สำหรับปีกตรึงและเครื่องร่อนที่สร้างขึ้นเพื่อจุดทำงานที่มีประสิทธิภาพจุดเดียว และมอเตอร์ยกของ VTOL ที่รับโครงอากาศยานที่หนักกว่าบนจานใบพัดที่ใหญ่กว่า เช่นเดียวกับมอเตอร์ UAV มันเป็นอุปกรณ์ที่ให้แรงขับ แต่จุดออกแบบอยู่ห่างกันมากกว่า และวัฏจักรการทำงานสั้นกว่าและรุนแรงกว่ามาก
อะไรเป็นตัวตัดสินการเลือก
ในงาน FPV ข้อจำกัดที่ผูกมัดคือการตอบสนองและมวล มอเตอร์ 9.8 g บนโครง 3 นิ้ว และหน่วย 33.5 g บนโครง 5 นิ้ว ถูกเลือกเพราะเปลี่ยนแรงขับได้เร็วแค่ไหน ไม่ใช่เพราะประสิทธิภาพ ค่า KV อยู่สูงที่ 1300 ถึง 2150 เพราะใบพัดเล็กและแพ็กแบตเตอรี่เป็น 4S ถึง 6S งานปีกตรึงและงานพิสัยไกลอยู่ตรงข้าม AT4130 KV230 และ F90 KV1300 ถูกเลือกเพื่อจุด cruising ที่ยืนระยะได้ ส่วนมอเตอร์ยกของ VTOL อย่าง V505 KV260 อยู่ระหว่างสองแบบ จัดสเปกมาสำหรับการบินค้างที่โครงอากาศยานต้องรักษาไว้ ไม่ใช่สำหรับสภาวะชั่วขณะ
เหมาะกับงานแบบใด
โดรนแข่ง FPV และฟรีสไตล์, โมเดลปีกตรึง, ความอึดยาวนาน แพลตฟอร์ม และ โดรน VTOL ที่เปลี่ยนผ่านระหว่างการบินค้างกับการบินไปข้างหน้า ในกรณีที่โครงอากาศยานหนัก บินช้า และต้องอยู่บนอากาศนาน หมวด มอเตอร์ UAV มักเป็นจุดตั้งต้นที่ดีกว่า
มอเตอร์กิมบอล
มันคืออะไร
มอเตอร์กิมบอลคือมอเตอร์ BLDCแบบไดรฟ์ตรงขนาดเส้นผ่านศูนย์กลางใหญ่ที่ค่า KV ต่ำ สร้างขึ้นเพื่อการเคลื่อนที่ราบรื่นที่ความเร็วต่ำมาก ไม่มีชุดเฟือง เพราะมอเตอร์ขับแกนหมุนโดยตรง เนื่องจากแบ็คแลชหรือ cogging ใด ๆ ในชุดส่งกำลังจะปรากฏเป็นภาพสั่นที่มองเห็นได้ ลำดับความสำคัญจึงต่างจากหมวดอื่นทั้งหมด โดย แรงบิด cogging แรงบิดกระเพื่อม และความราบรื่นที่ความเร็วต่ำ มาก่อนความหนาแน่นของแรงบิด
อะไรเป็นตัวตัดสินการเลือก
เริ่มจากมวลบรรทุกและความเฉื่อยของแกนหมุน เพราะมอเตอร์ต้องยืนรับและเร่งกล้องสู้กับแรงโน้มถ่วงและการเคลื่อนที่ของพาหนะ จากนั้นจึงดูแรงบิดที่ต้องใช้ในการยืนรับน้ำหนักนั้นที่แขนคันโยกในกรณีเลวร้ายที่สุด โดยเทียบกับค่าต่อเนื่องไม่ใช่ค่าสูงสุด เพราะกิมบอลยืนรับต่อเนื่อง ซึ่งเป็นกรณีที่ค่าแรงบิดต่อเนื่องอธิบายไว้พอดี ค่า KV ต่ำโดยการออกแบบ คือ 9.3 ถึง 255 ตลอดช่วง โดย GL100 ตัวใหญ่ให้แรงบิดต่อเนื่อง 3 Nm สำหรับงานภาพยนตร์ที่บรรทุกหนัก และ GL30 ให้ 0.08 Nm สำหรับแกนกล้องขนาดเล็ก เพลากลางมีความสำคัญเพราะต้องเดินสายไฟผ่านแกนหมุน
เหมาะกับงานแบบใด
ระบบกิมบอล บน UAV, อุปกรณ์กันสั่นแบบถือ, ชุดกล้องติดพาหนะ และงานใดก็ตามที่เซนเซอร์ต้องคงทิศทางไว้ขณะที่ฐานยึดเคลื่อนที่ รุ่นกลางอย่าง GL60 KV25 ครอบคลุมงานแกนเดียวที่แรงบิดต่อเนื่อง 0.6 Nm
ทรัสเตอร์ใต้น้ำ
มันคืออะไร
ทรัสเตอร์ใต้น้ำคือหน่วยขับเคลื่อนไร้แปรงถ่านแบบซีล ประกอบด้วยมอเตอร์ ESC แบบผสานรวม ใบพัดในท่อหุ้ม และการซีลที่ทนแรงดันหรือชดเชยแรงดัน อยู่ในเปลือกเดียวกัน มอเตอร์ BLDC ข้างในเป็นแบบทั่วไป สิ่งที่อยู่รอบ ๆ มันต่างหากที่มีไว้กันน้ำออก และทำให้แรงขับกลับทิศได้และปรับระดับได้
อะไรเป็นตัวตัดสินการเลือก
เริ่มจากแรงขับก่อน โดยแสดงเป็นแรงขับยึดเรือสูงสุด ซึ่งคือแรงดึงที่ทรัสเตอร์สร้างที่ความเร็วศูนย์ และเป็นตัวเลขที่ตรงไปตรงมาสำหรับการยึดตำแหน่ง จากนั้นจึงดูบัส ซึ่งเป็น 36 V หรือ 48 V ตลอดช่วง โดยกำลังต่อเนื่องอยู่ระหว่าง 360 W ถึง 1315 W ต่อด้วยพิกัดความลึก ซึ่งเป็นจุดที่สองตระกูลแยกจากกัน ซีรีส์ SW มีพิกัด 0-30 m ขณะที่ซีรีส์ DW ระบุไว้ที่ 0-350 m และหน่วยตามที่เผยแพร่ควรได้รับการยืนยันกับผู้ผลิตก่อนตัดสินใจสร้างระบบสำหรับความลึก ส่วนมวลและเส้นผ่านศูนย์กลางเป็นตัวกำหนดว่าตัวถังรับได้กี่หน่วย
เหมาะกับงานแบบใด
ทรัสเตอร์ ROV ในงานตรวจสอบและเข้าแทรกแซง ระบบขับเคลื่อน AUV และยานใต้น้ำใดก็ตามที่ต้องใช้แรงขับแบบปรับทิศ SW7 ที่ 700 g และ 360 W เหมาะกับยานตรวจสอบขนาดเล็ก DW25 ที่ 25 kgf และ 1315 W คือปลายที่ทำงานหนักที่สุด โดยมี DW10 ครอบคลุมตัวถังขนาดกลาง
ผู้ผลิตนำหน่วย DW ตัวใหญ่ที่สุดลงทดสอบในถัง ซึ่งแสดงให้เห็นท่อหุ้ม แรงขับที่กลับทิศได้ และการจัดวางการซีลที่แยกหมวดนี้ออกจากมอเตอร์ไร้แปรงถ่านอื่น ๆ
หน้าวิดีโอใน ToBMSชมบน YouTubeแอคชูเอเตอร์ quasi direct drive
มันคืออะไร
แอคชูเอเตอร์ quasi direct drive คือโมดูลผสานรวมที่มีอัตราทดต่ำโดยเจตนา คือ 8:1 ตลอดทั้งหมวดนี้ วางตัวอยู่ระหว่างมอเตอร์ไดรฟ์ตรงกับแอคชูเอเตอร์อัตราทดสูงแบบเดิม มันเก็บอัตราทดไว้พอให้ไปถึงแรงบิดที่ใช้งานได้ ขณะเดียวกันก็รักษาความโปร่งใสของแรงบิดที่ทำให้การควบคุมแรงเป็นไปได้โดยไม่ต้องใช้โหลดเซลล์
อะไรเป็นตัวตัดสินการเลือก
เหตุผลที่เลือก QDD คือความสามารถในการขับย้อนกลับ อัตราทดต่ำโดยทั่วไปช่วยเรื่องนี้ เพราะมีแรงเสียดทานและความเฉื่อยสะท้อนกลับผ่านสเตจน้อยลง นั่นคือสิ่งที่ทำให้ข้อต่อรับแรงกระแทกได้ ถูกขับย้อนกลับด้วยมือขณะสอนงาน และประมาณแรงสัมผัสจากกระแสมอเตอร์ได้ ข้อแลกเปลี่ยนคือแรงบิดเอาต์พุตต่อแรงบิดมอเตอร์หนึ่งหน่วยต่ำลง มอเตอร์จึงต้องใหญ่ขึ้นเพื่อเอาต์พุตเท่าเดิม ซึ่งเป็นเหตุผลที่ AKE90-8 ต้องแบกน้ำหนัก 1400 g เพื่อไปถึงแรงบิดต่อเนื่อง 55 Nm ขณะที่แอคชูเอเตอร์หุ่นยนต์อัตราทด 64:1 ให้แรงบิดใกล้เคียงกันในชุดที่เล็กกว่า ค่าแบ็คแลชถูกบันทึกไว้บน ToBMS แต่ไม่ได้ระบุเงื่อนไขการวัด ควรยืนยันก่อนนำตัวเลขนั้นไปใช้อ้างอิง
เหมาะกับงานแบบใด
หุ่นยนต์เดินด้วยขาที่ต้องการการสัมผัสแบบยอมตาม แขนกลที่ทำงานประกอบแบบควบคุมแรง หุ่นยนต์โครงกระดูกภายนอก และ อุปกรณ์ฟื้นฟูสมรรถภาพ ที่มอเตอร์ต้องยอมตามผู้ใช้งาน รวมถึงแพลตฟอร์มวิจัยที่ความโปร่งใสของแรงบิดสำคัญกว่ากำลังสูงสุด AKE60-8 ที่ 260 g และแรงบิดต่อเนื่อง 5 Nm ครอบคลุมข้อต่อขนาดเบา ส่วน AKE80-8 ที่ 12 Nm อยู่ตรงกลาง
ผู้ผลิตสาธิตโมดูล 8:1 ในการประกอบเป็นข้อต่อ รวมถึงพฤติกรรมการขับย้อนกลับที่นิยามหมวดนี้
หน้าวิดีโอใน ToBMSชมบน YouTubeจุดที่หมวดต่าง ๆ ทับซ้อนกัน
มอเตอร์ไร้เฟรม แอคชูเอเตอร์ผสานรวม หรือโมดูล QDD
ทั้งสามแบบลงเอยที่ข้อต่อหมุน และทางเลือกนี้เกี่ยวกับว่าใครเป็นคนทำการผสานรวม ชุดไร้เฟรมให้มวลต่ำที่สุดและความยาวตามแนวแกนสั้นที่สุด แต่ต้องมีเปลือก ตลับลูกปืน และเส้นทางระบายความร้อน แอคชูเอเตอร์หุ่นยนต์แบบผสานรวมให้หน่วยที่จับคู่และซีลแล้วพร้อมไดรเวอร์ที่เข้าชุดกัน แลกมาด้วยพื้นที่ติดตั้งที่ตายตัวและมวลที่มากกว่าสำหรับแรงบิดเท่ากัน ส่วนโมดูล QDD แลกความหนาแน่นของแรงบิดบางส่วนนั้นไปกับความโปร่งใสของแรงบิดและพฤติกรรมแบบยอมตาม ในกรณีที่รูปทรงของข้อต่อยังเปลี่ยนแปลงอยู่ แบบไร้เฟรมมักเป็นทางเลือกที่ผ่อนปรนกว่า และในกรณีที่รูปทรงนิ่งแล้วและกำหนดเวลาสั้น แบบโมดูลผสานรวมจะเป็นทางเลือกนั้น
มอเตอร์ UAV หรือมอเตอร์โดรน
สองหมวดสำหรับงานทางอากาศทับซ้อนกันโดยเจตนา ทั้งคู่เป็นระบบขับเคลื่อนแบบ outrunner และโดรนสี่ใบพัดเพื่ออุตสาหกรรมขนาดเบาสามารถใช้แบบใดก็ได้อย่างสมเหตุสมผล ความแตกต่างในทางปฏิบัติคือลักษณะงานและชั้นของโครงอากาศยาน มอเตอร์ UAV ถูกจัดทำข้อมูลเทียบกับกำลังที่ยืนระยะได้ จานใบพัดที่ใหญ่กว่า และโครงอากาศยานหลายกิโลกรัม ส่วน มอเตอร์โดรน ครอบคลุมงาน FPV ปีกตรึง และ VTOL ที่จุดทำงานเป็นช่วงเร่งหรือการบิน cruising มากกว่าการบินค้างนาน ๆ ถ้ากำลังอ่านสเปกเพื่อดูค่ากำลังที่ 180 วินาทีและงบมวลต่อโรเตอร์ ให้เริ่มที่หมวด UAV และถ้ากำลังอ่านเพื่อดูการตอบสนองของคันเร่งและขนาดใบพัด ให้เริ่มที่หมวดโดรน
มอเตอร์กิมบอลกับหมวดอื่น ๆ
มอเตอร์กิมบอลเป็นหมวดเดียวที่ความราบรื่นมาก่อนความหนาแน่น จึงเป็นเหตุผลที่ค่า KV ต่ำและเส้นผ่านศูนย์กลางกว้าง การนำมอเตอร์ขับเคลื่อนมาใช้แทนเพราะตัวเลขแรงบิดดูเพียงพอ จะได้แกนหมุนที่เกิด cogging และแกว่งหาที่ความเร็วต่ำ การแทนกันในทางกลับกันก็ล้มเหลวเช่นกัน เพราะมอเตอร์กิมบอลไม่มีทั้งช่วงความเร็วและแบบการระบายความร้อนที่จำเป็นสำหรับงานขับเคลื่อน
ทรัสเตอร์: มอเตอร์ตัวเดียวกัน สื่อที่ต่างกัน
ภายในทรัสเตอร์ใต้น้ำมีมอเตอร์ DC แบบไร้แปรงถ่านธรรมดาอยู่ สิ่งที่ทำให้มันเป็นอีกหมวดหนึ่งคือทุกอย่างที่อยู่ถัดจากเพลาลงไป ได้แก่ การซีล ความทนแรงดัน ใบพัดในท่อหุ้ม ระบบขับที่กลับทิศได้ทั้งสองทาง และความต้านทานการกัดกร่อน ธรรมเนียมการระบุสเปกจึงเปลี่ยนตามไปด้วย คือ แรงขับในหน่วย kgf แทนแรงบิดในหน่วย Nm และการเปรียบเทียบกับมอเตอร์สำหรับงานทางอากาศใด ๆ ต้องผ่านใบพัดและของไหล ไม่ใช่ผ่านตัวมอเตอร์
รายการตรวจสอบการเลือก
ทำตามลำดับนี้ แต่ละขั้นจะคัดตัวเลือกที่การอ่านสเปกเพิ่มเติมไม่สามารถกู้คืนได้ออกไป
โหลดและวัฏจักรการทำงาน
- กำหนดเอาต์พุตให้ชัดก่อน ว่าเป็นแรงบิดที่เพลาในหน่วย Nm หรือแรงขับในหน่วย kgf ที่ใบพัดและแรงดันไฟฟ้าที่ระบุไว้ เพียงข้อนี้ก็เลือกกลุ่มหมวดได้แล้ว
- แยกกรณีต่อเนื่องออกจากกรณีชั่วขณะ แล้วกำหนดขนาดแรงบิดต่อเนื่องกับกรณีแรก และแรงบิดสูงสุดกับกรณีหลัง โดยจำไว้ว่าค่าสูงสุดถูกจำกัดด้วยอุณหภูมิและกระแสของไดรเวอร์ ไม่ใช่ขีดจำกัดทางกล
- ตรวจสอบวัฏจักรการทำงานเทียบกับสภาวะความร้อนที่ผู้ผลิตระบุ ไม่ใช่เทียบกับตัวเลขกำลังที่ยกมาพาดหัว
- ยืนยันว่าข้อต่อหรือแกนหมุนต้องยืนแรงบิดที่ความเร็วศูนย์หรือไม่ ถ้าต้อง ก็ต้องวางแผนเรื่องเซนเซอร์และไดรเวอร์ที่อ่านเซนเซอร์เหล่านั้นได้
กลไกและการผสานรวม
- กำหนดพื้นที่ติดตั้งให้ชัด ทั้งเส้นผ่านศูนย์กลาง ความยาวของชุดแกน หรือพื้นที่ในตัวถัง ก่อนเริ่มเปรียบเทียบแรงบิด
- ตัดสินใจว่าใครเป็นผู้จัดหาเปลือก ตลับลูกปืน เพลา และเส้นทางระบายความร้อน ถ้าคำตอบคือ "ตัวเราเอง" ชุดไร้เฟรมก็อยู่ในขอบเขต และถ้าคำตอบคือ "ผู้จัดหา" โมดูลผสานรวมก็อยู่ในขอบเขต
- เลือกอัตราทดจากพฤติกรรมที่ต้องการ ไม่ใช่จากแรงบิดอย่างเดียว อัตราทดสูงเพื่อยึดโหลด อัตราทดต่ำเพื่อความสามารถในการขับย้อนกลับและความโปร่งใสของแรง
- ถามค่าแบ็คแลชพร้อมหน่วยกำกับ และยืนยันกับเอกสารข้อมูลก่อนนำไปใช้เป็นข้อมูลเข้าของการออกแบบ
อิเล็กทรอนิกส์และการควบคุม
- กำหนดแรงดันไฟฟ้าบัสก่อน แล้วจึงเลือก KV เพื่อให้ความเร็วที่ต้องการตกอยู่ภายในช่วงแรงดันนั้น ไม่ใช่หลุดออกไปนอกช่วง
- ตรวจสอบกระแสต่อเนื่องและกระแสสูงสุดของไดรเวอร์เทียบกับแรงบิดที่ต้องการ และยืนยันว่าอินเทอร์เฟซการสับเปลี่ยนกระแส ไม่ว่าจะเป็น Hall encoder หรือแบบไม่มีเซนเซอร์ ตรงกับสิ่งที่โปรไฟล์การเคลื่อนที่ต้องการ
- ยืนยันโหมดควบคุมที่มีอยู่ในไดรเวอร์ การควบคุมแรงบิดเป็นข้อกำหนดจำเป็นสำหรับข้อต่อแบบยอมตามและการประมาณแรง ไม่ใช่ของแถมที่อยากได้
- ตรวจสอบตัวเลขที่ผู้จัดหาเผยแพร่ในเอกสารข้อมูลฉบับปัจจุบันก่อนตรึงการออกแบบ เพราะบันทึกสำหรับรายการอย่างแบ็คแลชไม่ได้ระบุเงื่อนไขการวัดเสมอไป
คำถามที่พบบ่อย
Qมอเตอร์ BLDC เป็นไฟ AC หรือ DC?
ทั้งสองอย่าง ขึ้นอยู่กับว่าวัดตรงไหน แหล่งจ่ายเป็นไฟ DC คือแบตเตอรี่หรือบัส DC และคอนโทรลเลอร์สับมันเป็นรูปคลื่นสามเฟสที่ขับขดลวดสเตเตอร์ มอเตอร์เองจึงเป็นเครื่องจักร AC แบบซิงโครนัสที่มีคอมมิวเตเตอร์อิเล็กทรอนิกส์ในทางปฏิบัติ นัยสำคัญคือมอเตอร์ DC แบบไร้แปรงถ่านไม่สามารถทำงานได้โดยต่อเข้ากับแหล่งจ่าย DC ตรง ๆ ไดรเวอร์เป็นสิ่งที่ขาดไม่ได้ และขีดจำกัดกระแสกับโหมดควบคุมของไดรเวอร์เป็นส่วนหนึ่งของสเปกจริงของมอเตอร์
QKV หมายถึงอะไร และ KV ที่สูงกว่าดีกว่าหรือไม่?
KV คือจำนวนรอบต่อนาทีที่ไม่มีโหลดต่อโวลต์โดยประมาณ เป็นคุณสมบัติของขดลวด ไม่ใช่คะแนนคุณภาพ จำนวนรอบที่มากกว่าให้ KV ต่ำกว่าพร้อมแรงบิดต่อแอมแปร์ที่มากกว่า และจำนวนรอบที่น้อยกว่าให้ KV สูงกว่าพร้อมความเร็วที่มากกว่าและแรงบิดต่อแอมแปร์ที่น้อยกว่า KV ที่ถูกต้องคือค่าที่วางความเร็วที่ต้องการไว้ที่แรงดันไฟฟ้าบัสที่มีอยู่ ขณะเดียวกันก็รักษากระแสและความร้อนให้อยู่ภายในขีดจำกัดของขดลวดและไดรเวอร์ KV ที่สูงกว่าที่แรงดันไฟฟ้าเดียวกันหมายถึงความเร็วที่มากกว่า และมักหมายถึงแรงบิดที่ใช้งานได้ที่เพลาน้อยกว่า
Qแรงบิดต่อเนื่องกับแรงบิดสูงสุดต่างกันอย่างไร?
แรงบิดต่อเนื่องคือค่าที่มอเตอร์ผลิตได้อย่างต่อเนื่องภายในขีดจำกัดความร้อนของมัน ในการติดตั้งและการระบายความร้อนที่ผู้ผลิตระบุไว้ ส่วนแรงบิดสูงสุดเป็นสภาวะชั่วขณะระยะสั้น ถูกจำกัดด้วยอุณหภูมิของขดลวดและแม่เหล็ก และด้วยขีดจำกัดกระแสของไดรเวอร์ ค่าสูงสุดไม่ใช่จุดแตกหักทางกล และไม่ควรถูกปฏิบัติเช่นนั้น ถ้าความแข็งแรงของชุดเฟืองหรือเพลาเป็นตัวตัดสินการออกแบบ ต้องยืนยันเรื่องนั้นกับผู้ผลิตแยกต่างหาก ให้กำหนดขนาดวัฏจักรการทำงานเทียบกับค่าต่อเนื่อง และกรณีชั่วขณะเทียบกับค่าสูงสุด
Qเพราะเหตุใดมอเตอร์ BLDC บางตัวมีชุดเฟืองและบางตัวไม่มี?
ชุดเฟืองเพิ่มแรงบิดและลดความเร็ว จึงทำให้มอเตอร์ตัวเล็กที่หมุนเร็วผลิตแรงบิดเอาต์พุตที่ใช้งานได้ ซึ่งเป็นวิธีที่แอคชูเอเตอร์หุ่นยนต์แบบผสานรวมไปถึงระดับหลายสิบ Nm ส่วนไดรฟ์ตรงไม่มีชุดเฟืองเลย ซึ่งขจัดแบ็คแลชและความเฉื่อยสะท้อนกลับ และให้เอาต์พุตที่ราบรื่นและขับย้อนกลับได้ดีที่สุด จึงเป็นเหตุผลที่มอเตอร์กิมบอลและชุดข้อต่อไร้เฟรมเป็นแบบไดรฟ์ตรง และเป็นเหตุผลที่โมดูล quasi direct drive หยุดอยู่ที่ 8:1 โดยเจตนา สิ่งที่แลกไปคือพฤติกรรม ไม่ใช่แค่ตัวเลข อัตราทดสูงโดยทั่วไปทำให้เอาต์พุตขับย้อนกลับได้ยากขึ้น ส่วนอัตราทดต่ำโดยทั่วไปรักษาความโปร่งใสไว้ได้
Qมอเตอร์ DC แบบไร้แปรงถ่านทำงานได้โดยไม่มีเซนเซอร์หรือไม่?
ได้ ถ้าโหลดคาดเดาได้และมอเตอร์ไม่จำเป็นต้องผลิตแรงบิดที่มีนัยสำคัญที่ความเร็วศูนย์ การควบคุมแบบไม่มีเซนเซอร์อนุมานตำแหน่งโรเตอร์จากแรงดันย้อนกลับ ซึ่งมีอยู่ก็ต่อเมื่อมอเตอร์หมุนแล้วเท่านั้น ใช้ได้ดีกับใบพัด พัดลม และปั๊ม แต่อ่อนแอที่สุดกับข้อต่อที่ยืนท่าทางนิ่ง กิมบอลที่ต้านลมกระโชก หรือทรัสเตอร์ที่กลับทิศผ่านศูนย์ งานที่ต้องยืนแรงบิดขณะหยุดนิ่งหรือสตาร์ทภายใต้โหลดต้องใช้เซนเซอร์ Hall หรือ encoder
Qจะเปรียบเทียบมอเตอร์ข้ามหมวดได้อย่างไร?
เปรียบเทียบธรรมเนียมการระบุเอาต์พุตก่อน หมวดที่ระบุแรงบิดที่เพลา ได้แก่ มอเตอร์ไร้เฟรม แอคชูเอเตอร์หุ่นยนต์ มอเตอร์กิมบอล และโมดูล QDD ซึ่งนำมาเทียบกันได้ที่ค่า Nm ต่อเนื่องและค่าสูงสุด มวล และพื้นที่ติดตั้ง ส่วนหมวดที่ระบุแรงขับ ได้แก่ มอเตอร์ UAV มอเตอร์โดรน และทรัสเตอร์ใต้น้ำ เทียบกันได้เฉพาะเมื่อระบุใบพัด แรงดันไฟฟ้า และจุดทำงานกำกับไว้เท่านั้น การแปลงระหว่างแรงขับกับแรงบิดต้องใช้ใบพัดและของไหล ตัวเลขแรงบิดกับตัวเลขในหน่วย kgf ไม่ควรอยู่ในคอลัมน์เดียวกัน
Qอะไรเป็นตัวจำกัดว่ามอเตอร์ BLDC เล็กได้แค่ไหน?
ความร้อนและความหนาแน่นของแรงบิด ตามลำดับนั้น กำลังสูญเสียในขดลวดทองแดงแปรผันกับกำลังสองของกระแส การย่อมอเตอร์ลงโดยยังรักษาแรงบิดไว้จึงหมายถึงการเพิ่มความหนาแน่นกระแสและเพิ่มอุณหภูมิ ปลายเล็กสุดของทุกหมวดถูกจำกัดด้วยสิ่งที่ขดลวดระบายออกได้ ปริมาตรของแม่เหล็กเป็นตัวกำหนดแรงบิดที่มีอยู่ตั้งแต่แรก จึงเป็นเหตุผลที่ชุดไร้เฟรมที่เล็กที่สุดซึ่งราว 20 g อยู่ที่เศษของ Nm ขณะที่หน่วย 700 g ไปถึงหลาย Nm ในกรณีที่มวลเป็นข้อจำกัดที่ผูกมัด ให้ตรวจสอบแรงบิดต่อเนื่องต่อกิโลกรัม แล้วจึงยืนยันการจัดวางระบบระบายความร้อนกับผู้ผลิต
แหล่งข้อมูลอย่างเป็นทางการ
เอกสารของผู้ผลิตยังคงเป็นแหล่งอ้างอิงสำหรับธรรมเนียมการระบุแรงบิด พิกัดความร้อน หน่วยของแบ็คแลช และเฟิร์มแวร์ปัจจุบัน CubeMars เผยแพร่ทั้งสายผลิตภัณฑ์ไร้เฟรม แอคชูเอเตอร์ และทรัสเตอร์ที่ cubemars.com และ T-Motor เผยแพร่ทั้งสายผลิตภัณฑ์ UAV โดรน และระบบขับเคลื่อนที่ tmotor.com ToBMS ดูแลชั้นการค้นพบที่ค้นหาและเปรียบเทียบได้สำหรับทั้งสองแหล่ง
ก้าวต่อไป
เริ่มจากหมวดที่ตรงกับงานเชิงกล แล้วค่อยจำกัดตัวเลือกภายในหมวดนั้น สายผลิตภัณฑ์ทั้งหมด ทุกโมเดลและทุกสเปกที่วางเทียบกัน อยู่ที่ สินค้า และแต่ละหมวดจากทั้งเจ็ดมีหน้าของตัวเอง: มอเตอร์แรงบิดไร้เฟรม, แอคชูเอเตอร์หุ่นยนต์, มอเตอร์ UAV, มอเตอร์โดรน, มอเตอร์กิมบอล, ทรัสเตอร์ใต้น้ำ และ แอคชูเอเตอร์ QDD กรองตัวเลือกตามแรงบิด แรงดันไฟฟ้า และมวลได้ที่ เลือก แล้วนำตัวที่ผ่านเข้ารอบมาเทียบกันที่ เปรียบเทียบสินค้า ได้ตามต้องการ
แต่ละหมวดยังมีคู่มือเฉพาะที่ลงลึกกว่าภาพรวมนี้: มอเตอร์แรงบิดไร้เฟรม, แอคชูเอเตอร์หุ่นยนต์, มอเตอร์ UAV, มอเตอร์โดรน, มอเตอร์กิมบอล, ทรัสเตอร์ใต้น้ำ และ แอคชูเอเตอร์ QDD: สิ่งที่อัตราทด 8:1 มอบให้ สำหรับงานตามการใช้งานแทนที่จะเป็นตามหมวด หน้า หุ่นยนต์ฮิวแมนนอยด์, หุ่นยนต์สี่ขา, ROV และ กิมบอล ได้รวบรวมมอเตอร์ที่จับคู่กับงานเหล่านั้นไว้แล้ว และสายผลิตภัณฑ์ มอเตอร์ DC แบบไร้แปรงถ่าน ทั้งหมดบน ToBMS อยู่ห่างจากการคลิกเดียวจากหน้าแรก นอกเหนือจากคู่มือตามหมวดหมู่เหล่านั้น ปลายทางมีคนขับของมอเตอร์ UAV และโดรนมีการเปรียบเทียบของตัวเอง ระบบขับเคลื่อนอากาศยานมีคนขับ: เปรียบเทียบมอเตอร์ T-Motor U15 สามรุ่น วาง U15 II, U15XL และ U15XXL ไว้เคียงกัน
สรุปสั้น ๆ คือ เลือกหมวดจากงานเชิงกล กำหนดพื้นที่ติดตั้ง เลือก KV จากแรงดันไฟฟ้าบัสและความเร็วที่ต้องการ กำหนดขนาดแรงบิดต่อเนื่องเทียบกับวัฏจักรการทำงานและค่าสูงสุดเทียบกับกรณีชั่วขณะ และตัดสินใจตั้งแต่เนิ่น ๆ ว่าข้อต่อต้องยืนแรงบิดที่ความเร็วศูนย์หรือไม่ ทุกอย่างที่เหลือในสเปกของ มอเตอร์ BLDC ล้วนตามมาจากห้าข้อนี้







