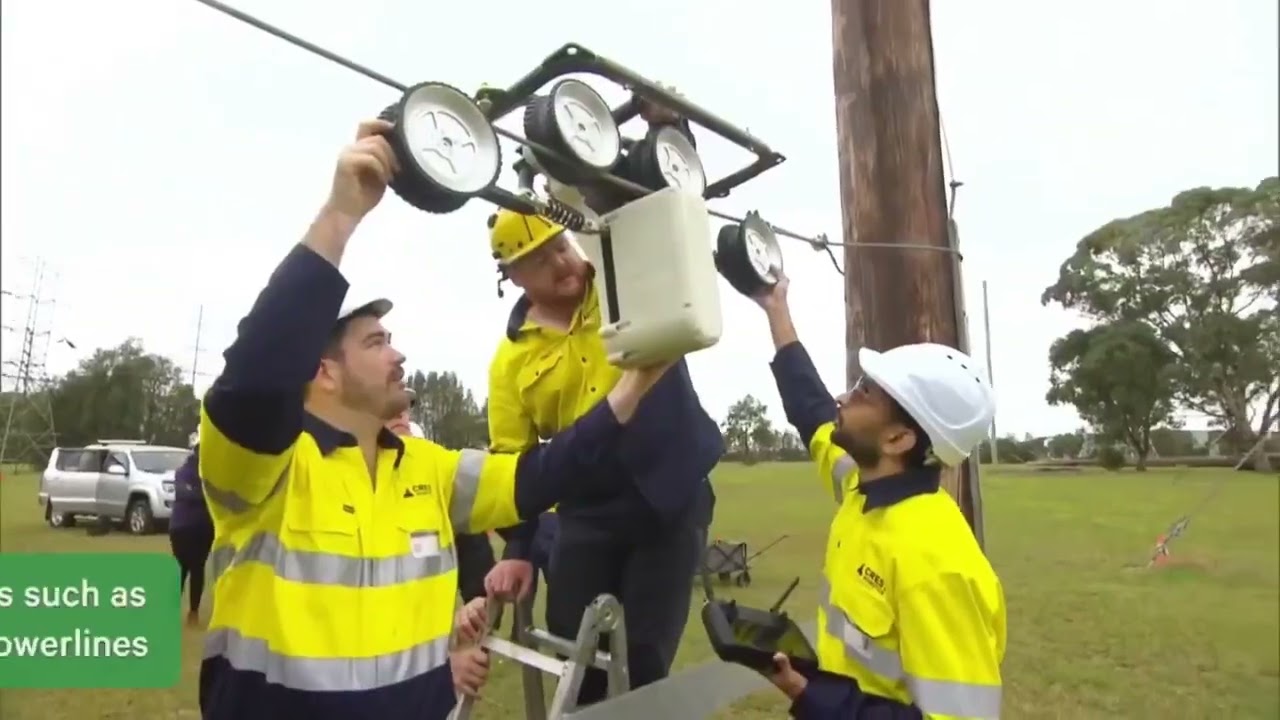
การตรวจสอบสายส่งไฟฟ้าแรงสูงเป็นงานที่อันตรายและเชื่องช้าสำหรับมนุษย์ ซึ่งเป็นเหตุผลว่าทำไมหุ่นยนต์จึงเข้ามารับงานนี้ กรณีศึกษาจาก CubeMars นี้พิจารณาGorilla MK1 ของ Transgrid หุ่นยนต์ตรวจสอบที่เคลื่อนที่ไปตามสายส่ง และมอเตอร์แรงบิดไร้เฟรมแบบ inrunner RI80 ที่ติดตั้งอยู่ภายใน
สิ่งที่วิดีโอแสดง
ตามข้อมูลของ CubeMars, RI80 ทำให้ Gorilla MK1 มีการเคลื่อนที่ที่มั่นคงและความสามารถในการรับโหลดสูง ขณะเดียวกันก็ลดการที่มนุษย์ต้องเผชิญสภาพแวดล้อมอันตราย ซึ่งเป็นคุณค่าหลักของหุ่นยนต์ตรวจสอบสายส่ง
วิดีโอต้นฉบับ
แหล่งที่มา: ช่อง YouTube อย่างเป็นทางการของ CubeMars
วิดีโอ: CubeMars RI80 KV75 ขับเคลื่อนหุ่นยนต์ตรวจสอบ Gorilla MK1 ของ Transgrid
ผลิตภัณฑ์ที่นำเสนอ: CubeMars RI80 V2.0 KV75
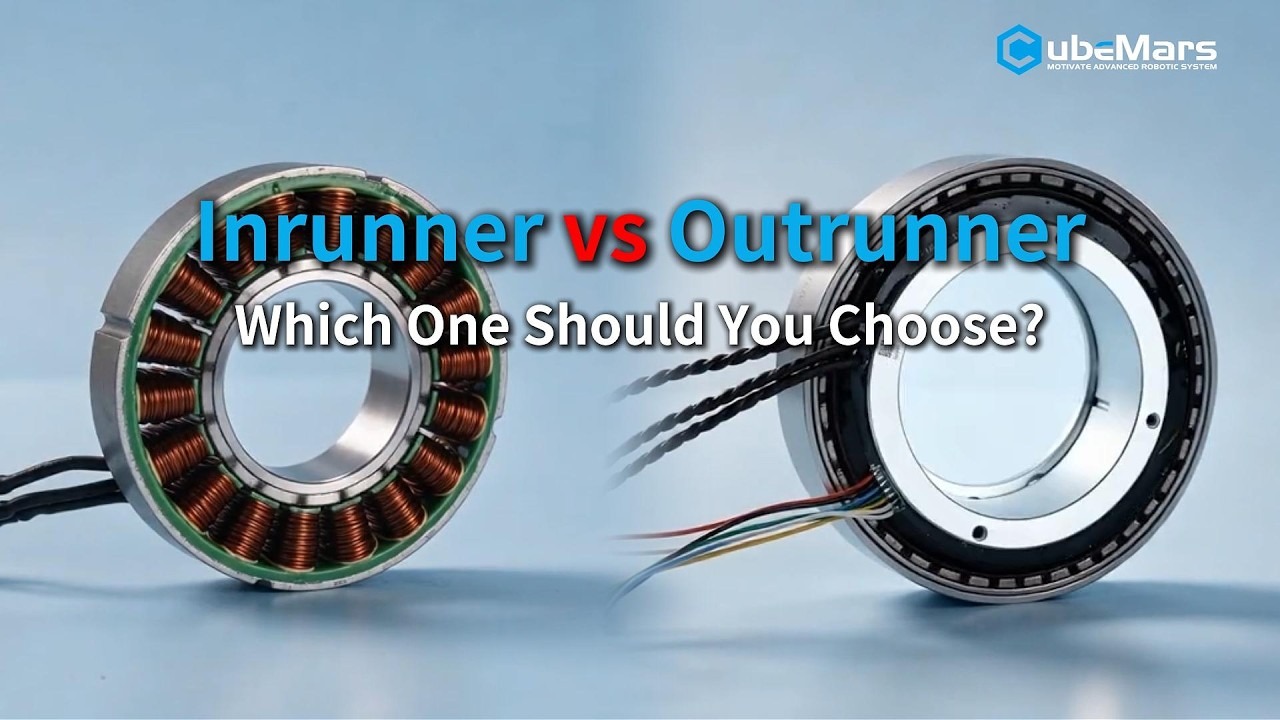
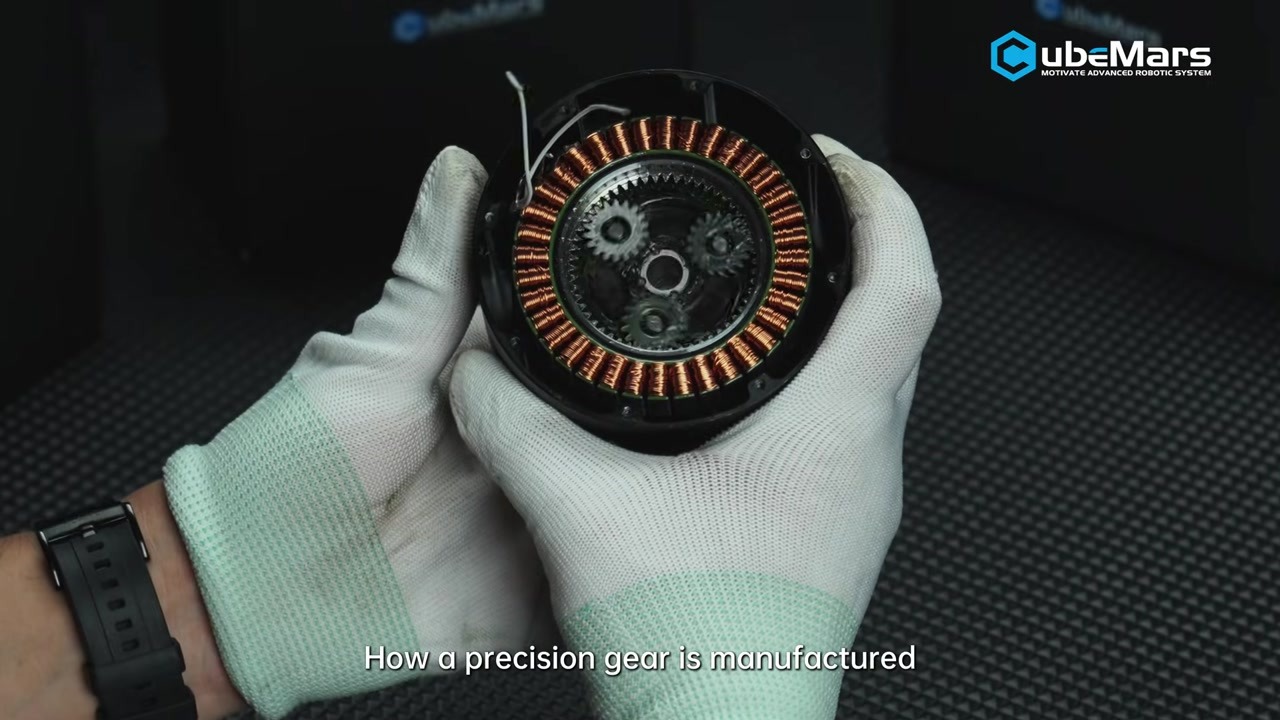
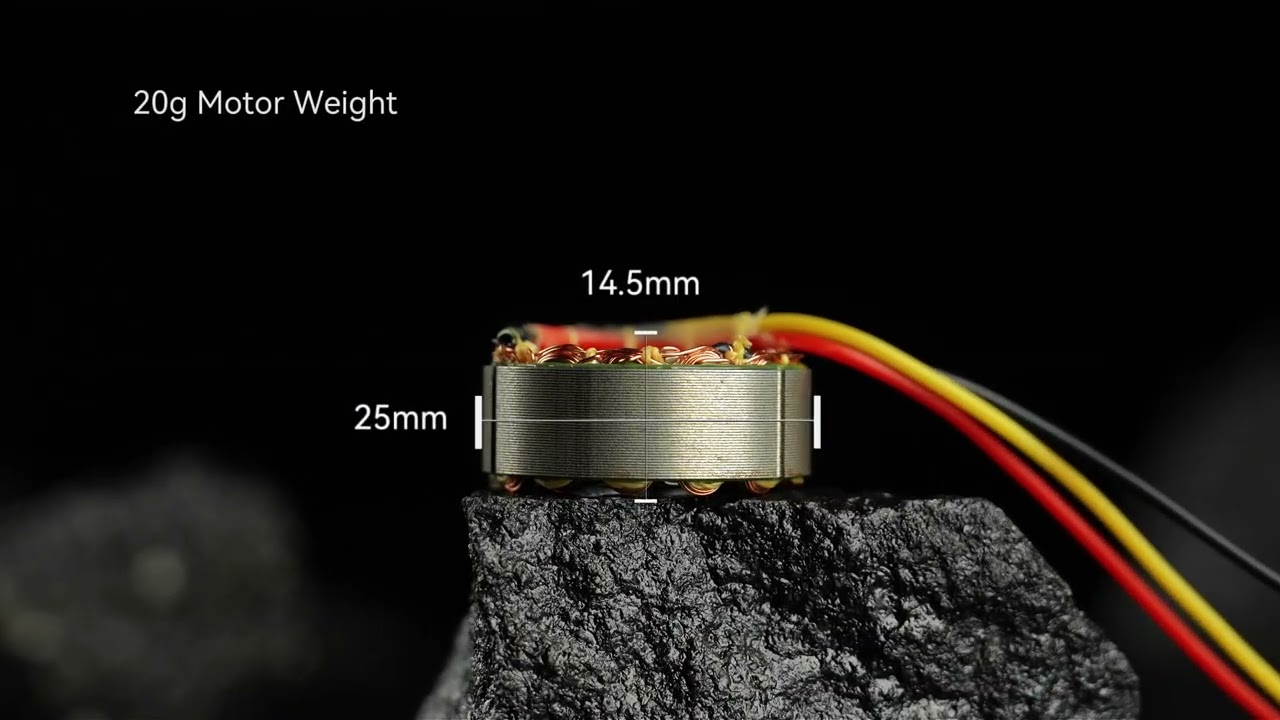
RI80 เป็น inrunner ไร้เฟรมแบบมีรูทะลุขนาดใหญ่ ซึ่งช่วยให้ข้อต่อส่งโครงสร้างและสายเคเบิลผ่านศูนย์กลางได้ เป็นข้อได้เปรียบในทางปฏิบัติสำหรับหุ่นยนต์กะทัดรัดที่ต้องจับ หมุน และเคลื่อนผ่านอุปกรณ์ที่ออกแบบมาสำหรับช่างสายส่งที่เป็นมนุษย์
รายละเอียดผลิตภัณฑ์
| ข้อกำหนด | รายละเอียด |
|---|---|
| ผู้ผลิต | CubeMars |
| ผลิตภัณฑ์ | RI80 V2.0 KV75 Inrunner ไร้เฟรม |
| หมวดหมู่ | มอเตอร์แรงบิดไร้เฟรม |
| แรงดันไฟฟ้าพิกัด | 24 / 36 / 48 V |
| กำลังไฟฟ้าพิกัด | 172 W |
| แรงบิดพิกัด | 1.45 Nm (สูงสุด 4.1 Nm) |
| ความเร็วพิกัด | 1135–2430 rpm ขึ้นอยู่กับแรงดันไฟฟ้า |
| เส้นผ่านศูนย์กลาง | 85 mm |
| ความยาว | 27 mm |
| น้ำหนัก | 411 g |
| การใช้งาน | หุ่นยนต์ตรวจสอบ, ข้อต่อหุ่นยนต์ |
ข้อกำหนดอ้างอิงจากข้อมูลผลิตภัณฑ์อย่างเป็นทางการของ CubeMars
สำรวจบน ToBMS
บทสรุป
Gorilla MK1 เป็นตัวอย่างที่ชัดเจนว่ามอเตอร์ไร้เฟรมช่วยให้หุ่นยนต์ทำงานในที่ที่มนุษย์ไม่ควรเข้า สำหรับวิศวกรที่ออกแบบหุ่นยนต์ตรวจสอบหรือหุ่นยนต์เคลื่อนที่ผ่านสิ่งปลูกสร้าง รูปแบบมีรูทะลุและความหนาแน่นของแรงบิดของ RI80 ทำให้ควรค่าแก่การประเมินตั้งแต่ต้นของการออกแบบข้อต่อ