
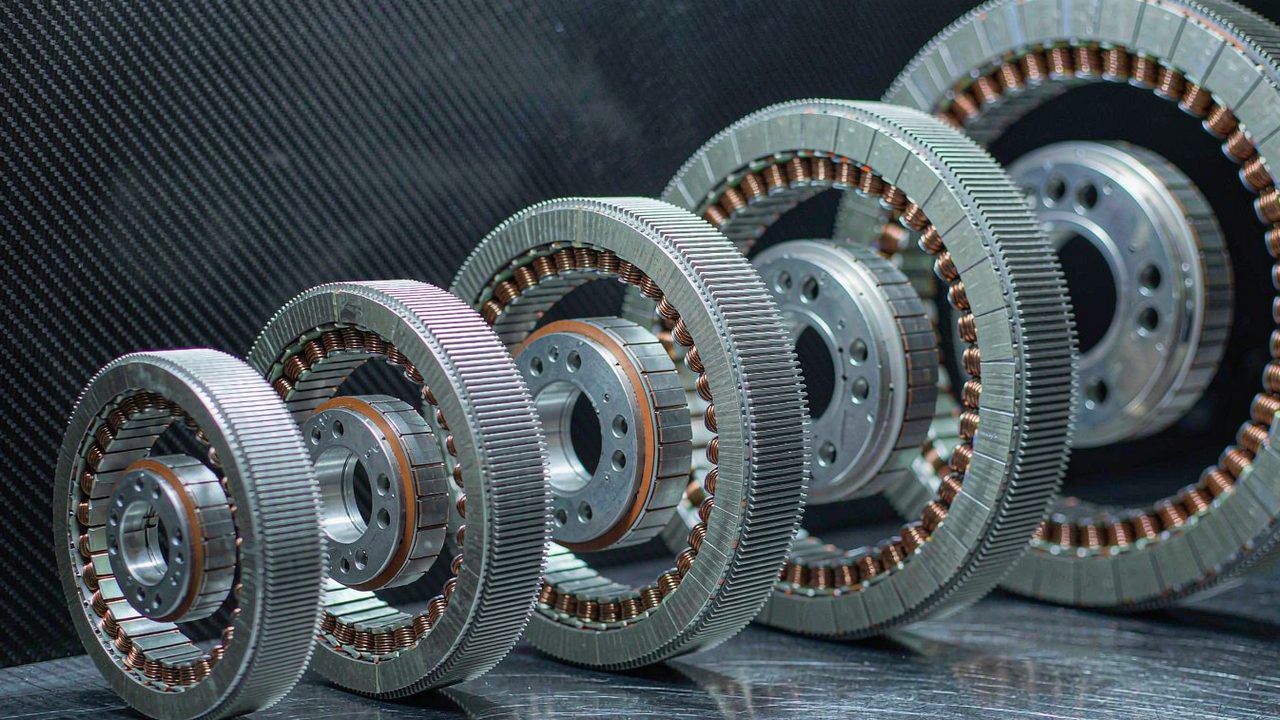
Um motor de torque sem carcaça chega como duas peças e nada entre elas: um estator bobinado e laminado em um tamanho de estrutura, e um rotor que carrega os ímãs, sem invólucro, sem conjunto de rolamentos próprio e sem eixo. Essa é toda a proposta, e é também por isso que os doze kits atualmente listados na categoria Motores de torque sem carcaça não podem ser alinhados em um único eixo e lidos em ordem. Dois dos doze pesam 40 g ou menos, e seu torque de pico publicado é medido em centésimos de newton metro. Um deles é nominal para 838 W e publica 12 Nm. Entre o ponto de entrada de 20 g e o topo da faixa em 710 g, o torque de pico publicado vai de 0.072 Nm a 12 Nm, e uma unidade de qualquer das extremidades desse intervalo não substitui uma da outra em nenhuma aplicação. A pergunta útil, portanto, não é qual dos doze é o mais forte, mas onde fica a fronteira entre a faixa que serve a um eixo distal e pouco carregado, a faixa que serve a uma articulação de trabalho que carrega uma pessoa ou uma carga útil, e a faixa que precisa mover uma máquina em vez de um elo.
Resposta rápida
Ordenados pelo torque de pico publicado, os doze modelos caem em três faixas que não se sobrepõem e são separadas por lacunas claras no registro: quatro unidades com pico igual ou inferior a 1 Nm entre 20 g e 105 g, quatro unidades entre 1.63 Nm e 2.68 Nm de pico entre 156 g e 270 g, e quatro unidades com pico de 4 Nm ou mais entre 352 g e 710 g. Essa ordenação não é uma divisão de marketing. É a ordem em que a corrente nominal publicada sobe, a ordem em que o diâmetro externo sobe e a ordem em que o enrolamento passa de um único projeto de 16 V ou 24 V para um barramento de 48 V ou um projeto multi-barramento capaz de realmente conduzir a corrente que um enrolamento maior exige. Lida em toda a categoria Motores de torque sem carcaça, essa escada é a razão pela qual os doze não podem ser reduzidos a um único ranking de força.
Dois fatos estruturais atravessam as três faixas e importam mais do que as próprias faixas. O primeiro é a disposição: sete dos doze são inrunners, com os ímãs em um rotor interno e o enrolamento sustentado pelo estator externo, e cinco são outrunners que invertem esse arranjo. O segundo é o feedback: três dos doze registros descrevem um kit fornecido com sensores Hall e dois descrevem um kit fornecido sem eles, enquanto os sete registros restantes - todos da linha RI - não informam o arranjo de feedback, e essa diferença muda o que o integrador precisa acrescentar antes que o motor possa ser comutado em baixa velocidade. Onde nenhuma das doze unidades se encaixa no envelope exigido, o formato sem carcaça é o que pode ser reespecificado, e o fabricante por trás desses kits documenta um caminho para essa solicitação.
Principais métricas de avaliação: como estes 12 motores foram categorizados
Cinco grandezas publicadas sustentam a categorização abaixo, e são lidas nesta ordem porque cada uma estreita o que a próxima precisa explicar. Todos os doze registros publicam cada uma delas, e é isso que torna possível uma comparação por faixas desta família.
O torque de pico define a fronteira da faixa
Cada unidade aqui publica dois valores de torque, e as fronteiras de faixa neste guia são traçadas sobre o maior deles. O torque de pico descreve o que o enrolamento pode produzir por um curto intervalo antes que o drive atinja seu limite de corrente ou os ímãs percam seu ponto de trabalho; é uma afirmação sobre uma janela, e não sobre uma capacidade, e é a forma honesta de separar kits cujas classificações contínuas são próximas. Lidos assim, os doze se ordenam de forma limpa: 0.072 Nm, 0.23 Nm, 0.6 Nm e 0.9 Nm na primeira faixa, depois 1.63 Nm, 1.67 Nm, 2.4 Nm e 2.68 Nm, e por fim 4 Nm, 4.1 Nm, 4.95 Nm e 12 Nm. As lacunas entre as faixas - de 0.9 Nm a 1.63 Nm, e de 2.68 Nm a 4 Nm - são próximas de um fator de dois cada, de modo que uma unidade colocada no lado errado de uma fronteira não é uma questão marginal.
O torque nominal é o valor contínuo
A menor das duas colunas de torque é aquela com que uma articulação precisa conviver. O torque nominal é o torque que um kit pode manter enquanto o enrolamento permanece dentro de sua classe de isolamento e, ao contrário dos atuadores integrados da categoria Atuadores robóticos, ele é cotado no motor e não atrás de um estágio de engrenagens, porque um kit sem carcaça não tem estágio de engrenagens. Ao longo dos doze, a razão entre pico e nominal fica entre cerca de 2.8 e cerca de 3.1 em cada registro, o que é aritmética sobre as duas colunas publicadas, portanto os dois valores se movem juntos e nenhum deles pode ser usado para encontrar uma pechincha escondida. O que não se move junto é o torque por unidade de massa: os dois menores kits publicam cerca de 3.6 e cerca de 5.8 Nm de torque de pico por quilograma, enquanto as unidades a partir de 60 g ficam entre cerca de 8.6 e cerca de 16.9 Nm/kg na mesma aritmética. As menores estruturas são as menos eficientes por grama, e é por isso que a faixa de entrada existe como faixa e não apenas como uma versão barata da faixa superior.
Corrente, potência e o barramento por trás delas
A corrente nominal é o número que decide o que uma bateria e um driver precisam fornecer e quanto calor precisa sair do enrolamento, e é a coluna que separa mais claramente as faixas. A primeira faixa consome entre 1.47 A e 3.4 A em regime nominal, a segunda entre 4.8 A e 7.1 A, e a terceira entre 8.5 A e 20 A. A potência nominal segue a mesma escada, de 18 W no ponto de entrada a 838 W no topo, e as tensões por trás desses valores se movem com elas: o menor kit é nominal para 16 V, a faixa de entrada e parte da faixa intermediária para 24 V, e a faixa superior para 48 V, onde cinco das unidades intermediárias publicam pontos de operação em 24 V, 36 V e 48 V em vez de um único barramento. Uma consistência vale registrar porque não é universal nos registros desta plataforma: multiplicar o torque nominal pela velocidade nominal em cada um dos doze e converter radianos por segundo em rotações por minuto reproduz a potência nominal publicada dentro de cerca de quatro por cento em cada registro, portanto as três colunas foram obtidas sob um mesmo conjunto de condições e podem ser lidas em cruz.
Envelope e massa em um kit sem invólucro
O diâmetro nesta família vai de 25 mm a 113.5 mm e o comprimento de empilhamento de 13 mm a 36.2 mm, e como não há invólucro a dimensão publicada é o próprio estator e não um pacote acabado - o integrador fornece os rolamentos, o eixo e a fixação, de modo que o espaço radial que um projeto precisa encontrar é o enrolamento e o rotor, e o espaço axial é um empilhamento. A massa é o indicador honesto de quanto desse espaço está preenchido: 20 g, 40 g, 60 g e 105 g na faixa de entrada, 155.9 g a 270.4 g na intermediária, e 352 g a 710 g no topo. Em uma articulação sem carcaça, essa massa fica onde o motor fica, o que, para um eixo distal, é todo o argumento para escolher esta classe.
Se o kit traz sensores Hall
Três dos doze registros nomeiam um kit fornecido com sensores Hall e dois nomeiam um fornecido sem eles, e a divisão recai sobre a linha RO e não sobre a linha RI: os registros RO40 KV140 Lite e RO50 KV108 Lite são os dois marcados como fornecidos sem sensores Hall, enquanto os registros RO60, RO80 e RO100 Standard são marcados como fornecidos com eles. Essa única palavra muda o projeto em torno. Um kit sem sensores Hall tem de ser comutado a partir de uma estimativa de posição derivada do próprio enrolamento, ou de um encoder que o integrador instala, e em baixa velocidade ou em repouso - que é onde uma articulação de sustentação passa boa parte do tempo - a estimativa é mais difícil de obter do que em movimento. Um kit com sensores Hall fornece uma posição absoluta grosseira de fábrica e simplifica o caminho de partida, ao custo de um chicote de sensores dentro do envelope da articulação. Nenhum é melhor em abstrato; o que importa é que a diferença esteja declarada no registro, e não descoberta depois que a fixação for usinada.
Matriz comparativa de especificações dos 12 motores de torque sem carcaça
A tabela abaixo lê cada motor de torque sem carcaça atualmente listado na categoria Motores de torque sem carcaça como um conjunto de especificações, ordenado pelo torque de pico publicado, porque é o eixo sobre o qual as faixas são traçadas. Cada valor é o valor publicado pelo fabricante mantido nos registros de produto desta plataforma. As velocidades são do lado do motor, o que, para um kit sem carcaça sem estágio de redução, é também o valor do lado da articulação após qualquer engrenagem que o integrador acrescente.
| Modelo | Torque nominal | Torque de pico | Potência nominal | Velocidade nominal | Envelope (Ø × L) | Massa |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
Torque nominal e de pico publicados, potência nominal, velocidade nominal no torque nominal, envelope do estator como diâmetro externo por comprimento de empilhamento, e massa, para os motores de torque sem carcaça atualmente listados na categoria Motores de torque sem carcaça, ordenados por torque de pico. O torque nominal é o valor contínuo dentro dos limites térmicos do enrolamento; o torque de pico é um valor de janela curta. Um único valor de velocidade significa um kit de barramento único; três valores são os pontos de operação de 24 V, 36 V e 48 V nessa ordem. Estes são kits de estator e rotor nus, portanto nenhuma relação de redução, nenhuma folga e nenhuma classificação do lado de saída aparecem em nenhum dos doze registros.
Duas leituras se destacam quando os doze estão em uma só página. A primeira é que as faixas são separadas por lacunas no registro e não por um ponto de corte escolhido. Entre o RO50 KV108 Lite de 105 g com 0.9 Nm de pico e o RI60 KV120 de 155.9 g com 1.63 Nm de pico não há unidade alguma, e o mesmo vale entre o RI70 KV95 de 270.4 g com 2.68 Nm e o RO80 KV105 Standard de 352 g com 4 Nm. Uma lista curta que precise, digamos, de 1.2 Nm de pico e 130 g não pode ser satisfeita andando até o meio do caminho entre dois vizinhos, porque não há vizinho ali.
A segunda é que massa e torque por unidade de massa apontam em direções opostas na extremidade pequena. O RI20 KV600 de 20 g publica 3.6 Nm de torque de pico por quilograma e o RI30 KV260 de 40 g cerca de 5.8, enquanto o RO40 KV140 Lite de 60 g já chega a cerca de 10 e o RO100 KV55 Standard de 710 g a cerca de 16.9 - todos os quatro valores são aritmética sobre as colunas publicadas de torque e massa. Ler isso como um defeito nos kits pequenos é uma leitura equivocada. Uma estrutura de 20 g tem menos ferro, um caminho magnético mais curto e proporcionalmente mais de sua massa em cobre que não pode conduzir o fluxo que a geometria permite, de modo que a extremidade pequena compra resolução e proximidade, não densidade.
A menor unidade desta tabela, mostrada pela CubeMars como um kit sem carcaça para articulações robóticas compactas. É a ilustração mais clara de como a faixa de entrada realmente se parece: um estator e um rotor sem invólucro, sem rolamento e sem eixo, dimensionados para um eixo distal onde a penalidade de massa de um módulo integrado é a restrição determinante.
Página de vídeo do ToBMSAssistir no YouTubeFaixa 1: entrada e compacta
Quatro unidades ficam nesta faixa, todas com pico publicado igual ou inferior a 1 Nm e todas entre 20 g e 105 g. O que as une não é preço nem qualidade, mas o serviço que podem executar: um eixo de mão ou punho, uma articulação distal de um pequeno manipulador, uma ligação de reabilitação pouco carregada, ou o eixo de apontamento de uma plataforma compacta de câmera. O que as separa é a disposição e o feedback, e essas duas palavras decidem o projeto em torno mais do que a coluna de torque. Todas as quatro são projetos de barramento único - 16 V para a menor, 24 V para as outras três - de modo que um driver nominal para uma única alimentação de 24 V já cobre a maior parte da faixa.
RI20 KV600 e RI30 KV260: o par de inrunners compactos
O RI20 KV600 é o ponto de entrada de toda a categoria, com 20 g em um diâmetro de 25 mm e um empilhamento de 14.5 mm, publicando 0.024 Nm nominais e 0.072 Nm de torque de pico, 18 W de potência nominal e 7452 rpm na velocidade nominal em um barramento de 16 V. Sua velocidade a vazio de 9600 rpm é a mais alta da tabela e seu 600 KV é o mais alto também, o que em conjunto descreve um kit feito para girar e não para empurrar: um enrolamento de 7 pares de polos em uma estrutura de 25 mm não produz torque útil, mas produz uma resolução angular muito fina quando recebe engrenagem ou quando aciona diretamente um pequeno cabrestante. O RI30 KV260 é a mesma ideia um tamanho de estrutura acima - 40 g, 38 mm de diâmetro, empilhamento de 14 mm - com 0.076 Nm nominais e 0.23 Nm de torque de pico, 33 W de potência nominal e 4110 rpm de velocidade nominal em 24 V. Ambos estão marcados como novidades no registro, com datas de lançamento nos últimos meses, e ambos são inrunners, de modo que os ímãs ficam no eixo que o integrador fornecerá e o enrolamento fica no estator que o integrador fixará. Nenhum publica corrente nominal acima de 2 A, e é isso que os torna práticos em um driver pequeno dentro de um envelope portátil ou vestível.
RO40 KV140 Lite e RO50 KV108 Lite: o par de outrunners sem Hall
O RO40 KV140 Lite e o RO50 KV108 Lite são as duas unidades cujos registros nomeiam um kit fornecido sem sensores Hall, e são também os dois outrunners desta faixa. O RO40 entrega 0.2 Nm nominais e 0.6 Nm de torque de pico com 51 W de potência nominal a 2450 rpm de velocidade nominal, em um diâmetro de 46.3 mm e empilhamento de 13 mm pesando 60 g; o RO50 dobra a maior parte disso, com 0.3 Nm nominais e 0.9 Nm de torque de pico, 66 W de potência nominal, 2100 rpm de velocidade nominal, em um diâmetro de 61.7 mm e empilhamento de 14.5 mm pesando 105 g. A planura é o ponto do arranjo outrunner aqui: 13 mm e 14.5 mm de espaço axial para dois kits que alcançam 0.6 Nm e 0.9 Nm de pico é o que os faz caber em uma articulação cujo envelope é um disco e não um cilindro. A troca é o sensor ausente. Sem dispositivo Hall no registro, a comutação em baixa velocidade e em repouso tem de vir de um encoder externo ou de uma estimativa sem sensor, e para uma articulação de sustentação que passa o tempo parada, essa é uma decisão de projeto tomada antes de a fixação ser usinada, e não depois.
Faixa 2: intermediária e colaborativa
A faixa intermediária reúne as quatro unidades a partir das quais uma articulação de trabalho tem maior probabilidade de ser especificada: 1.63 Nm a 2.68 Nm de torque de pico, 155.9 g a 270.4 g de massa, correntes nominais de 4.8 A a 8.5 A. É a faixa em que um componente compartilhado entre vários eixos começa a fazer sentido, porque a diferença entre a unidade mais leve e a mais pesada é inferior a um fator de dois, enquanto o torque publicado vai de 1.6 Nm a 2.7 Nm. É também a faixa em que o barramento se divide: os três inrunners aqui publicam pontos de operação em 24 V, 36 V e 48 V, enquanto o outrunner publica uma única classificação de 48 V, de modo que a escolha de uma alimentação de 48 V é feita uma vez para o braço inteiro, e não por eixo.
RI50 KV100 e RI60 KV120: dois inrunners intermediários em um barramento de 24-48 V
O RI60 KV120 é o mais leve do par, com 155.9 g em um diâmetro de 60 mm e empilhamento de 23 mm, publicando 0.57 Nm nominais e 1.63 Nm de torque de pico, 85 W de potência nominal e 1440 rpm de velocidade nominal no ponto de operação de 24 V, subindo para 3190 rpm em 48 V. O RI50 KV100 é o mais largo, com 180.8 g em um diâmetro de 54 mm e empilhamento de 27 mm, publicando 0.58 Nm nominais e 1.67 Nm de torque de pico, 66 W de potência nominal e 1090 rpm de velocidade nominal em 24 V, 2600 rpm em 48 V. Os dois são próximos o bastante em torque para serem intercambiáveis em uma primeira estimativa e diferentes o bastante em forma para importar depois: o RI60 traz um enrolamento de 14 pares de polos onde o RI50 traz um de 7 pares, de modo que o RI60 produz mais torque por ampère em baixa velocidade, enquanto o RI50 gira mais rápido para o mesmo barramento e seu diâmetro maior com empilhamento mais curto serve a um envelope mais plano. Ambos são registrados como acionados por FOC, que é o esquema de comutação que extrai um comportamento utilizável de um kit sem sensor de posição em baixa velocidade.
RI70 KV95: a última unidade abaixo de 3 Nm de pico
O RI70 KV95 fecha a faixa intermediária com 270.4 g em um diâmetro de 76 mm e empilhamento de 24 mm, publicando 0.94 Nm nominais e 2.68 Nm de torque de pico, 125 W de potência nominal e 1270 rpm de velocidade nominal em 24 V, subindo para 2710 rpm em 48 V, com 7.1 A em regime nominal. Lido em relação às duas unidades abaixo dele na faixa, é o primeiro kit aqui cujo torque nominal se aproxima de 1 Nm, que é o ponto em que um kit sem carcaça pode sustentar um elo contra a gravidade sem engrenagem em uma máquina pequena. Sua corrente nominal de 7.1 A é a mais alta da faixa intermediária, de modo que o driver e o chicote por trás dele sobem de tamanho ao mesmo tempo que a estrutura. Acima dele não há nada até 4 Nm de pico, e é por isso que um projeto que caia entre 2.7 Nm e 4 Nm de exigência de pico tem de aceitar uma estrutura maior do que queria ou abandonar a abordagem sem carcaça em favor de uma unidade integrada.
RO60 KV115 Standard: o outrunner na fronteira da faixa
O RO60 KV115 Standard é o único outrunner da faixa intermediária e a unidade mais leve da tabela a publicar uma classificação de 48 V por si só, com 248 g em um diâmetro de 73.8 mm e empilhamento de 23 mm. Ele publica 0.8 Nm nominais e 2.4 Nm de torque de pico com 352 W de potência nominal a 4200 rpm de velocidade nominal e 5520 rpm a vazio, consumindo 8.5 A em regime nominal. Esse valor de potência é o atípico da faixa - mais de quatro vezes a potência nominal do RI60 KV120 por pouco mais de uma vez e meia o torque - e se explica pela velocidade em que a classificação é tomada, já que o mesmo torque entregue a 4200 rpm é mais trabalho por segundo do que a 1440 rpm. Seu registro é também um dos três que nomeiam um kit fornecido com sensores Hall, de modo que é a escolha natural da faixa intermediária onde a articulação precisa partir de forma confiável do repouso sob carga, e o arranjo outrunner lhe dá o envelope de disco plano que os dois kits Lite têm a um quarto do torque.
Faixa 3: alto desempenho e carga pesada
A faixa superior abre em 4 Nm de torque de pico publicado e fecha em 12 Nm, entre 352 g e 710 g, e cada unidade nela é um projeto de barramento único de 48 V ou um projeto de três barramentos de 24-48 V. É aqui que um kit sem carcaça deixa de ser um componente de um elo e passa a ser o que move um membro ou uma máquina: quadris e joelhos de um bípede, articulações de perna de um quadrúpede, unidades de tração de roda, e os eixos que suportam carga de um conjunto de reabilitação. As classificações aqui são grandes o bastante para que o projeto em torno importe tanto quanto o motor: a faixa consome entre 9.4 A e 20 A em regime nominal, e onde vários desses eixos compartilham uma bateria e um volume térmico, é o orçamento do sistema, e não o registro de uma unidade isolada, que decide o teto.
RO80 KV105 Standard e RI80 V2.0 KV75: o primeiro par de 4 Nm
O RO80 KV105 Standard é a entrada desta faixa, com 352 g em um diâmetro de 92.6 mm e empilhamento de 26.4 mm, publicando 1.3 Nm nominais e 4 Nm de torque de pico com 490 W de potência nominal a 3600 rpm de velocidade nominal e 5040 rpm a vazio em 48 V, consumindo 15 A em regime nominal. O RI80 V2.0 KV75 fica ao lado dele em torque, com 4.1 Nm de pico e 1.45 Nm nominais, mas em uma forma muito diferente - 411 g em um diâmetro de 85 mm e empilhamento de 27 mm - e com uma potência nominal bem menor, de 172 W a 1135 rpm de velocidade nominal em 24 V, subindo para 2430 rpm em 48 V. Os dois produzem o mesmo torque de pico por caminhos diferentes. O RO80 o faz com corrente a velocidade em um único barramento de 48 V e um consumo nominal de 15 A; o RI80 o faz com um enrolamento mais lento e de maior torque a 9.4 A em três barramentos selecionáveis. O registro do RO80 nomeia um kit fornecido com sensores Hall, e o RI80 é registrado como acionado por FOC. Onde uma articulação precisa sustentar uma carga contra a gravidade por longos períodos, a classificação de baixa velocidade do RI80 é o lugar mais confortável para se estar; onde uma roda ou um eixo de quadril rápido precisa ser movido depressa, o valor de velocidade do RO80 decide.
A plataforma de inspeção Gorilla MK1 da Transgrid, construída em torno da unidade que fica na metade superior desta faixa. O valor das imagens aqui é que se trata de uma implantação e não de um teste de bancada: o kit está carregando uma máquina pelo terreno, e não uma célula de carga por um roteiro, o que é o tipo mais forte de evidência sobre como uma articulação sem carcaça se comporta sob um regime sustentado.
Página de vídeo do ToBMSAssistir no YouTubeRI100 KV105 e RO100 KV55 Standard: o topo da faixa
Os dois maiores kits da categoria tomam posições diferentes sobre a mesma troca. O RI100 KV105 é o inrunner mais largo aqui, com 104 mm de diâmetro e apenas 26 mm de empilhamento, pesando 500 g, e publica 1.76 Nm nominais e 4.95 Nm de torque de pico com 252 W de potência nominal a 1370 rpm de velocidade nominal em 24 V, subindo para 2825 rpm em 48 V, com 13.6 A em regime nominal. O RO100 KV55 Standard é o maior kit dos doze em todas as dimensões que importam: 113.5 mm de diâmetro, 36.2 mm de empilhamento, 710 g, publicando 4 Nm nominais e 12 Nm de torque de pico com 838 W de potência nominal a 2000 rpm de velocidade nominal e 2550 rpm a vazio em 48 V, consumindo 20 A em regime nominal. Seu 55 KV é o mais baixo da tabela, e é para isso que serve um enrolamento de 21 pares de polos em uma estrutura de 113.5 mm: produzir torque com corrente e não com velocidade, a uma tensão de barramento baixa o bastante para que um pack de bateria possa fornecê-la. O registro do RO100 nomeia um kit fornecido com sensores Hall, e ambos são grandes o bastante para que o integrador tenha de planejar o caminho térmico de forma deliberada, já que um estator nu não tem invólucro para conduzir calor até que um seja projetado em torno dele.
Matriz de seleção: como casar uma faixa com uma aplicação
As três faixas se mapeiam em posições de articulação e não em setores, porque o mesmo motor aparece em um vestível, um cobot e uma plataforma móvel. A matriz abaixo lê cada faixa em relação às articulações que pode carregar e às categorias de aplicação nesta plataforma onde essas articulações aparecem.
| Faixa | Faixa de torque de pico | Onde se encaixa | Barramento | Faixa de massa | Unidade representativa | Categorias de aplicação |
|---|---|---|---|---|---|---|
| Entrada e compacta | até 1 Nm | Eixos de mão, punho e distais; pequenas plataformas de apontamento; ligações assistivas pouco carregadas | 16 V a 24 V | 20 g a 105 g | RI20 KV600 | Robô de reabilitação, Braço de robô colaborativo |
| Intermediária e colaborativa | 1.6 Nm a 2.7 Nm | Eixos de cotovelo e antebraço; eixos de joelho leves; módulos de articulação construídos em torno de um número de peça compartilhado | 24 V a 48 V | 156 g a 270 g | RI50 KV100 | Braço de robô colaborativo, Módulo de junta, Robô quadrúpede |
| Alto desempenho e carga pesada | 4 Nm a 12 Nm | Eixos de quadril, joelho e ombro; pernas de quadrúpede; unidades de tração de roda; articulações assistivas que suportam carga | 24 V a 48 V | 352 g a 710 g | RO100 KV55 Standard | Robô humanoide, Exoesqueleto, Robô com rodas, AGV |
Faixa de torque de pico, posições típicas de articulação, faixa de barramento, faixa de massa, uma unidade representativa de cada faixa e as categorias de aplicação nesta plataforma onde essas articulações aparecem. As faixas são traçadas sobre o torque de pico publicado e não se sobrepõem; as listas de aplicação indicam onde a faixa é normalmente usada, e não onde está restrita, já que uma mesma posição de articulação aparece em vários tipos de máquina.
Dois padrões na matriz merecem ser declarados sem rodeios. O primeiro é que o barramento segue a faixa e não a aplicação. Um eixo de mão em um cobot e um eixo de mão em uma luva de reabilitação são ambos tarefas da faixa de entrada, e ambos são normalmente alimentados por um único trilho de 24 V; no momento em que uma articulação precisa sustentar um membro inteiro contra a gravidade, o registro passa para 48 V, porque o torque de sustentação de 4 Nm ou mais exige uma corrente que um pack pequeno não consegue fornecer a 24 V sem um elevador de tensão que acrescenta perdas próprias. O segundo é que a faixa em que um requisito cai é definida pelo pior torque que a articulação vê, e não pela média. Um punho que passa a maior parte da vida a 0.024 Nm e recebe um pico de 0.9 Nm durante uma reorientação rápida pertence à faixa de entrada, e a unidade escolhida tem de ser lida em relação a esse pico, e não em relação ao serviço que ela sustenta na maior parte do dia. Lida nessa base, a categoria Motores de torque sem carcaça se separa em um grupo distal, um grupo de articulação de trabalho e um grupo que move máquinas, que é o que a matriz acima reformula.
Nem todo requisito cai dentro destes doze. Como um kit sem carcaça é um estator e um rotor e não um produto acabado, a mesma estrutura pode ser enrolada, empilhada e furada para uma especificação diferente, e o fabricante por trás desses modelos documenta um caminho exatamente para isso: um comprimento de empilhamento diferente, um enrolamento diferente para outro KV no mesmo barramento, um furo diferente ou uma interface de eixo de que o integrador precise. Um requisito que caia em uma lacuna entre as faixas - em torno de 1.2 Nm de pico, ou além de 12 Nm, ou em um envelope que nenhum dos doze diâmetros permite - é, portanto, uma consulta de especificação, e não um beco sem saída. Cada página de produto na tabela acima leva ao site do próprio fabricante, e é nesse link que uma consulta assim começa; os valores deste guia continuam sendo os publicados mantidos nos registros da plataforma.
Uma sequência de seleção para uma articulação sem carcaça
Três passos carregam a maior parte da decisão, nesta ordem, porque cada um estreita o que o próximo precisa entregar.
Fixe primeiro o serviço e o torque de pico do pior caso
Anote, antes de qualquer número de modelo: a massa que a articulação precisa mover, o braço de momento na pior postura, o ciclo de trabalho e quanto dura cada fase, e o maior transitório que a articulação verá. Daí saem três valores - o torque mantido continuamente, o torque necessário no pior instante, e o curso angular que a fase mais rápida exige. A faixa é escolhida pelo segundo desses, e a unidade dentro da faixa é escolhida pelo primeiro.
Fixe o barramento e o envelope em segundo lugar
Escolha a tensão de alimentação antes de comparar unidades, porque os registros multi-barramento publicam valores diferentes em 24 V, 36 V e 48 V e a comparação muda de forma dependendo de qual se aplica. Depois resolva o envelope: diâmetro externo contra comprimento de empilhamento, e se a articulação tem espaço radial para um disco ou espaço axial para um cilindro. Uma unidade que vence na coluna de torque pode perder só nesse passo, porque um estator de 54 mm e um de 60 mm cabem em geometrias de elo diferentes mesmo quando seu torque publicado fica dentro de alguns centésimos de newton metro.
Confirme o que pode ser reespecificado em uma estrutura existente
Um motor sem carcaça é definido por seu enrolamento, seu empilhamento e seu furo, e não por um número de peça selado, de modo que um requisito que erra os doze por uma pequena margem costuma ser um pedido de variação e não um novo desenvolvimento: outro KV no mesmo barramento, um empilhamento mais alto para mais torque no mesmo diâmetro, ou um furo dimensionado para um eixo específico. A página de produto do próprio fabricante é onde essa conversa começa, e cada unidade da tabela acima leva a ela.
Perguntas frequentes
QPor que ordenar estes doze pelo torque de pico e não pela massa ou pelo torque nominal?
Porque o torque de pico é a única coluna em que os doze se separam em três grupos com lacunas reais entre eles, e porque é o valor contra o qual um requisito de articulação costuma ser escrito primeiro. A massa colocaria duas unidades de capacidade muito diferente lado a lado - o RO80 KV105 Standard de 352 g e o RI80 V2.0 KV75 de 411 g publicam 4 Nm e 4.1 Nm de torque de pico, mas apenas 490 W e 172 W de potência nominal, de modo que não são alternativas em uma máquina limitada por potência. O torque nominal comprimiria a tabela inteira, já que cada registro mantém uma razão pico/nominal entre cerca de 2.8 e cerca de 3.1. O torque de pico é também o valor que precisa cobrir o pior instante de um serviço, que é o que decide se uma articulação sobrevive a um pouso, a uma captura ou a uma reorientação rápida.
QO que um kit sem carcaça deixa para o integrador fornecer?
Tudo o que fica entre o estator e a carga: a montagem do rotor e o eixo, o arranjo de rolamentos e sua pré-carga, o invólucro ou a fixação que mantém o estator no lugar e conduz o calor para fora dele, e o feedback de posição nos casos em que o registro nomeia um kit fornecido sem sensores Hall. Esse último item é o mais frequentemente subestimado, porque uma articulação que mantém posição em repouso precisa de informação de posição em repouso, e uma estimativa sem sensor é mais difícil de obter exatamente aí. O registro responde à pergunta para cada unidade: o RO40 KV140 Lite e o RO50 KV108 Lite são registrados como fornecidos sem sensores Hall, e o RO60 KV115 Standard, o RO80 KV105 Standard e o RO100 KV55 Standard como fornecidos com eles.
QPor que o torque por unidade de massa cai na extremidade pequena da faixa?
Porque uma estrutura pequena tem proporcionalmente menos ferro e um caminho magnético mais curto, de modo que uma parcela maior de sua massa fica em cobre que não pode conduzir fluxo de forma útil, e porque o enrolamento tem de ser construído com fio mais fino e menor seção de cobre. Nos valores publicados, o torque de pico por quilograma é de cerca de 3.6 na unidade de 20 g, cerca de 5.8 na de 40 g, cerca de 10 na de 60 g e cerca de 16.9 na de 710 g. Os kits pequenos não são produtos piores por isso; são escolhidos por onde sua massa fica e pela resolução que uma estrutura pequena dá em torque baixo, e a densidade simplesmente não é o eixo em que essa escolha é feita.
QA lacuna entre 2.7 Nm e 4 Nm é uma restrição real?
É real dentro desta categoria como atualmente listada, e é consequência de como os tamanhos de estrutura são construídos e não de uma linha de produto ausente. Uma articulação que realmente precise de 3.2 Nm de torque de pico tem três caminhos práticos: aceitar a próxima estrutura acima, de 352 g, e carregar a massa extra; passar para um atuador integrado da classe Atuadores robóticos, onde um estágio de redução multiplica um motor menor para essa faixa; ou pedir ao fabricante uma variação de enrolamento e empilhamento em uma estrutura existente. O terceiro caminho está disponível porque um kit sem carcaça é especificado, e não montado, mas é uma consulta de especificação com prazo de entrega, e não uma escolha de prateleira, e é por isso que vale conhecer a lacuna antes de fixar uma lista curta.
QUm requisito fora destes doze ainda pode ser atendido?
Normalmente sim, e por meio do fabricante e não desta plataforma. Um motor sem carcaça é a única classe em que o motor é definido por seu enrolamento, seu empilhamento e seu furo, e não por um número de peça selado, de modo que um requisito que precise de um KV diferente no mesmo barramento, um empilhamento mais alto para mais torque no mesmo diâmetro, ou um furo dimensionado para um eixo específico é uma variação sobre uma estrutura existente e não um novo desenvolvimento. O caminho são as páginas de produto do fabricante, às quais os registros aqui levam para cada unidade. A ToBMS mantém a camada de especificação - o que é publicado, comparável e pesquisável - e o fabricante permanece a fonte da verdade para o que pode ser construído e com que tolerância.
Recursos oficiais
A CubeMars documenta a linha sem carcaça em seu próprio site, e cada uma das doze unidades desta tabela tem uma página oficial com sua especificação completa, dados de enrolamento e desenho de montagem. A linha de produtos do fabricante é o ponto de entrada, e os dois extremos desta comparação estão documentados individualmente - o RI20 KV600 na extremidade leve e o RO100 KV55 Standard na extremidade pesada. A documentação de produtos das categorias da plataforma está reunida em Recursos. O fabricante permanece a fonte da verdade para opções de enrolamento, classificações térmicas, consultas de empilhamento e furo personalizados e configuração de drive; a ToBMS mantém a camada de descoberta e comparação, e cada valor usado neste guia é um valor publicado mantido nos registros de produto da plataforma.
Para onde ir a seguir
O companheiro mais próximo deste guia é Motores de torque sem carcaça: escolha do kit estator-rotor para juntas, que lê as mesmas doze unidades de dentro para fora - o estator, o rotor, os dois arranjos, e o que cada coluna de especificação promete - onde este guia as lê de fora para dentro, por faixa e por posição de articulação. Lidos juntos, respondem às duas perguntas diferentes que um tamanho de estrutura levanta: o que é um kit sem carcaça, e onde um determinado kit pertence.
Onde a escolha é entre esta classe e uma montada, Motores BLDC para exoesqueleto: motor de torque sem carcaça vs atuador integrado coloca as duas rotas lado a lado em massa, rigidez, folga e para onde o calor do enrolamento tem de ir, que é a decisão que precede qualquer faixa da matriz acima. Onde um estágio de redução é o que faz um motor menor alcançar uma articulação mais pesada, Atuadores de acionamento quase direto: o que a relação 8:1 oferece cobre o caso de baixa relação, e Atuadores robóticos: como escolher o atuador integrado para juntas de robô cobre a alternativa montada por completo.
Para montar uma lista curta em vez de pesquisar, filtre candidatos por torque, tensão, massa e envelope em Seleção e coloque-os frente a frente em Comparar produtos. Para as posições de articulação nomeadas na matriz, a plataforma agrupa candidatos em Robô humanoide, Exoesqueleto, Robô quadrúpede, Robô de reabilitação, Módulo de junta, Braço de robô colaborativo, Robô com rodas e AGV. Todas as doze unidades comparadas aqui ficam na categoria Motores de torque sem carcaça, e a página CubeMars reúne o restante da linha.







