
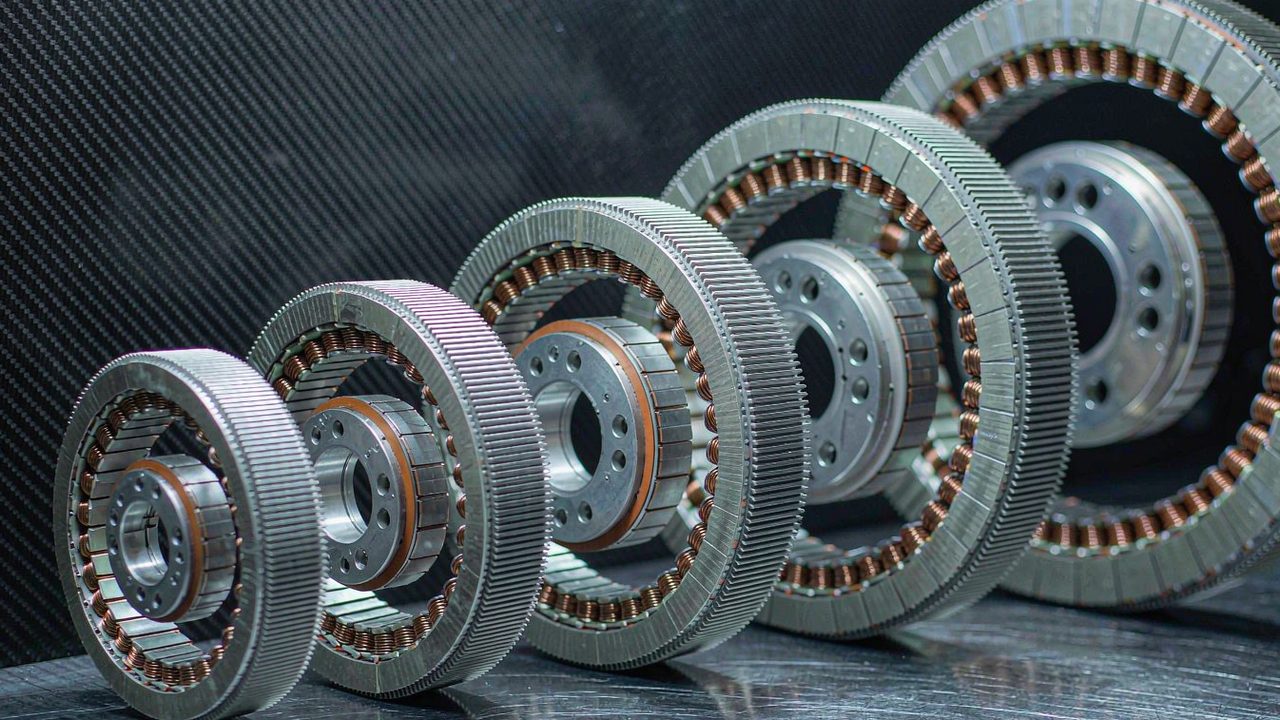
Un motor de par sin carcasa llega como dos piezas con nada entre ellas: un estator bobinado y laminado a una talla de bastidor, y un rotor que lleva los imanes, sin carcasa, sin su propio conjunto de rodamientos y sin eje. Esa es toda la propuesta, y es también la razón por la que los doce conjuntos actualmente listados en la categoría Motores par sin carcasa no pueden alinearse en un solo eje y leerse en orden. Dos de los doce pesan 40 g o menos, y su par máximo publicado se mide en centésimas de newton metro. Uno está especificado para 838 W y publica 12 Nm. Entre el punto de entrada de 20 g y el tope de gama de 710 g, el par máximo publicado abarca de 0.072 Nm a 12 Nm, y una unidad de cualquiera de los dos extremos de ese intervalo no sustituye a una del otro en ninguna aplicación. La pregunta útil, por tanto, no es cuál de los doce es el más potente, sino dónde cae la frontera entre la banda que conviene a un eje distal con poca carga, la banda que conviene a una articulación de trabajo que soporta a una persona o una carga útil, y la banda que tiene que mover una máquina y no un eslabón.
Respuesta rápida
Ordenados por par máximo publicado, los doce conjuntos caen en tres bandas que no se solapan y que separan huecos claros en el registro: cuatro unidades a 1 Nm de pico o menos, entre 20 g y 105 g; cuatro unidades entre 1.63 Nm y 2.68 Nm de pico, entre 156 g y 270 g; y cuatro unidades a 4 Nm de pico y más, entre 352 g y 710 g. Ese orden no es una división de marketing. Es el orden en el que sube la corriente nominal publicada, el orden en el que sube el diámetro exterior y el orden en el que el bobinado pasa de un diseño único de 16 V o 24 V a un bus de 48 V o a un diseño multi-bus capaz de transportar de verdad la corriente que pide un bobinado mayor. Leída en el conjunto de la categoría Motores par sin carcasa, esa escalera es la razón por la que los doce no pueden reducirse a una sola clasificación de potencia.
Dos hechos estructurales atraviesan las tres bandas e importan más que las bandas mismas. El primero es la disposición: siete de los doce son inrunners, con los imanes en un rotor interno y el bobinado soportado por el estator externo, y cinco son outrunners que invierten esa disposición. El segundo es la realimentación: tres de las doce fichas describen un conjunto suministrado con sensores Hall y dos describen uno suministrado sin ellos, mientras que las siete fichas restantes —todas de la línea RI— no indican en absoluto la disposición de realimentación, y esa diferencia cambia lo que quien integra debe añadir antes de que el motor pueda conmutarse a baja velocidad. Donde ninguno de los doce encaja en una envolvente requerida, el formato sin carcasa es el que puede respecificarse, y el fabricante que hay detrás de estos conjuntos documenta una vía para esa solicitud.
Métricas clave de evaluación: cómo se categorizaron estos 12 motores
Cinco magnitudes publicadas sostienen la categorización siguiente, y se leen en este orden porque cada una acota lo que la siguiente debe explicar. Las doce fichas publican todas ellas, que es lo que hace posible una comparación por niveles de esta familia.
El par máximo fija la frontera del nivel
Cada unidad publica aquí dos cifras de par, y las fronteras de nivel de esta guía se trazan sobre la mayor de las dos. El par máximo describe lo que el bobinado puede producir durante un intervalo corto antes de que el accionamiento alcance su límite de corriente o los imanes pierdan su punto de trabajo; es una afirmación sobre una ventana y no una capacidad, y es la forma honesta de separar conjuntos cuyas cifras continuas están próximas. Leídos así, los doce se ordenan con limpieza: 0.072 Nm, 0.23 Nm, 0.6 Nm y 0.9 Nm en la primera banda, después 1.63 Nm, 1.67 Nm, 2.4 Nm y 2.68 Nm, y después 4 Nm, 4.1 Nm, 4.95 Nm y 12 Nm. Los huecos entre las bandas —de 0.9 Nm a 1.63 Nm, y de 2.68 Nm a 4 Nm— son de casi un factor de dos cada uno, así que una unidad colocada en el lado equivocado de una frontera no es una decisión marginal.
El par nominal es la cifra continua
La menor de las dos columnas de par es aquella con la que una articulación tiene que convivir. El par nominal es el par que un conjunto puede mantener mientras el bobinado se mantiene dentro de su clase de aislamiento y, a diferencia de los actuadores integrados de la categoría Actuadores robóticos, se da en el motor y no detrás de una etapa de engranajes, porque un conjunto sin carcasa no tiene etapa de engranajes. En los doce, la relación entre máximo y nominal se sitúa entre unos 2.8 y unos 3.1 en cada ficha, lo que es aritmética sobre las dos columnas publicadas, así que las dos cifras se mueven juntas y ninguna sirve para encontrar una ganga oculta. Lo que no se mueve junto es el par por unidad de masa: los dos conjuntos más pequeños publican unos 3.6 y unos 5.8 Nm de par máximo por kilogramo, mientras que las unidades de 60 g en adelante se sitúan entre unos 8.6 y unos 16.9 Nm/kg con la misma aritmética. Los bastidores más pequeños son los menos eficientes por gramo, y por eso la banda de entrada existe como banda y no solo como una versión barata de la superior.
Corriente, potencia y el bus que hay detrás
La corriente nominal es la cifra que decide lo que una batería y un accionamiento deben suministrar y cuánto calor tiene que salir del bobinado, y es la columna que separa con más claridad las bandas. La primera banda consume entre 1.47 A y 3.4 A en nominal, la segunda entre 4.8 A y 7.1 A, y la tercera entre 8.5 A y 20 A. La potencia nominal sigue la misma escalera, de 18 W en el punto de entrada a 838 W en el tope, y las tensiones que hay detrás de esas cifras se mueven con ellas: el conjunto más pequeño está especificado a 16 V, la banda de entrada y parte de la banda media a 24 V, y la banda superior a 48 V, donde cinco de las unidades medias publican puntos de operación a 24 V, 36 V y 48 V en lugar de un solo bus. Una consistencia merece consignarse porque no es universal en las fichas de esta plataforma: multiplicar el par nominal por la velocidad nominal en cada uno de los doce y convertir radianes por segundo a revoluciones por minuto reproduce la potencia nominal publicada dentro de un margen de aproximadamente el cuatro por ciento en cada ficha, así que las tres columnas se tomaron bajo un mismo conjunto de condiciones y pueden cruzarse.
Envolvente y masa en un conjunto sin carcasa
El diámetro de esta familia va de 25 mm a 113.5 mm y la longitud de paquete de 13 mm a 36.2 mm, y como no hay carcasa la dimensión publicada es el propio estator y no un conjunto acabado —quien integra aporta los rodamientos, el eje y la fijación, así que el espacio radial que un diseño tiene que encontrar son el bobinado y el rotor, y el espacio axial es un solo paquete. La masa es el indicador honesto de cuánto de ese espacio está ocupado: 20 g, 40 g, 60 g y 105 g en la banda de entrada, 155.9 g a 270.4 g en la media, y 352 g a 710 g en la superior. En una articulación sin carcasa esa masa se sitúa donde se sitúa el motor, lo que para un eje distal es todo el argumento para elegir esta clase.
Si el conjunto lleva sensores Hall
Tres de las doce fichas nombran un conjunto suministrado con sensores Hall y dos nombran uno suministrado sin ellos, y la división recae en la línea RO y no en la línea RI: las fichas RO40 KV140 Lite y RO50 KV108 Lite son las dos marcadas como suministradas sin sensores Hall, mientras que las fichas RO60, RO80 y RO100 Standard están marcadas como suministradas con ellos. Esa sola palabra cambia el diseño que la rodea. Un conjunto sin sensores Hall tiene que conmutarse a partir de una estimación de posición derivada del propio bobinado, o de un encoder que añada quien integra, y a baja velocidad o en parada —que es donde una articulación de retención pasa buena parte de su tiempo— la estimación es más difícil de obtener que en movimiento. Un conjunto con sensores Hall da una posición absoluta grosera desde el primer momento y simplifica la secuencia de arranque, a cambio de un mazo de sensores dentro de la envolvente de la articulación. Ninguno es mejor en abstracto; lo que importa es que la diferencia figure en la ficha en lugar de descubrirse después de mecanizar el soporte.
Matriz de comparación de especificaciones de 12 motores de par sin carcasa
La tabla siguiente lee cada motor de par sin carcasa actualmente listado en la categoría Motores par sin carcasa como un único conjunto de especificaciones, ordenado por par máximo publicado porque ese es el eje sobre el que se trazan los niveles. Cada cifra es el valor publicado por el fabricante, conservado en las fichas de producto de esta plataforma. Las velocidades son del lado del motor, lo que para un conjunto sin carcasa sin etapa de reducción es también la cifra del lado de la articulación tras cualquier engranaje que añada quien integra.
| Modelo | Par nominal | Par máximo | Potencia nominal | Velocidad nominal | Envolvente (Ø × L) | Peso |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
Par nominal y máximo, potencia nominal, velocidad nominal al par nominal, envolvente del estator como diámetro exterior por longitud de paquete, y masa, para los motores de par sin carcasa actualmente listados en la categoría Motores de par sin carcasa, ordenados por par máximo. El par nominal es la cifra continua dentro de los límites térmicos del bobinado; el par máximo es una cifra de ventana corta. Una sola cifra de velocidad significa un conjunto de un solo bus; tres cifras son los puntos de operación de 24 V, 36 V y 48 V en ese orden. Son conjuntos de estator y rotor desnudos, así que no aparece ninguna relación de reducción, ningún juego ni ninguna cifra del lado de salida en las doce fichas.
Dos lecturas destacan una vez que los doce están en una misma página. La primera es que las bandas están separadas por huecos en el registro y no por un punto de corte elegido. Entre el RO50 KV108 Lite de 105 g a 0.9 Nm de pico y el RI60 KV120 de 155.9 g a 1.63 Nm de pico no hay ninguna unidad, y lo mismo ocurre entre el RI70 KV95 de 270.4 g a 2.68 Nm y el RO80 KV105 Standard de 352 g a 4 Nm. Una preselección que necesite, por ejemplo, 1.2 Nm de pico y 130 g no puede satisfacerse situándose a medio camino entre dos vecinos, porque no hay vecino ahí.
La segunda es que la masa y el par por unidad de masa apuntan en direcciones opuestas en el extremo pequeño. El RI20 KV600 de 20 g publica 3.6 Nm de par máximo por kilogramo y el RI30 KV260 de 40 g unos 5.8, mientras que el RO40 KV140 Lite de 60 g ya alcanza unos 10 y el RO100 KV55 Standard de 710 g unos 16.9 —las cuatro cifras son aritmética sobre las columnas publicadas de par y masa. Leer eso como un defecto de los conjuntos pequeños es malinterpretarlo. Un bastidor de 20 g tiene menos hierro, un camino magnético más corto y proporcionalmente más de su masa en cobre que no puede transportar el flujo que la geometría permite, así que el extremo pequeño compra resolución y proximidad, no densidad.
La unidad más pequeña de esta tabla, mostrada por CubeMars como un conjunto sin carcasa para articulaciones robóticas compactas. Es la ilustración más clara de cómo es en realidad la banda de entrada: un estator y un rotor sin carcasa, sin rodamiento y sin eje, dimensionados para un eje distal donde la penalización de masa de un módulo integrado es la restricción determinante.
Página de vídeo de ToBMSVer en YouTubeNivel 1: entrada y compacto
En esta banda se sitúan cuatro unidades, todas a 1 Nm de par máximo publicado o menos y todas entre 20 g y 105 g. Lo que las une no es el precio ni la calidad, sino el servicio que pueden soportar: un eje de mano o de muñeca, una articulación distal de un manipulador pequeño, una biela de rehabilitación con poca carga, o el eje de apuntado de una plataforma de cámara compacta. Lo que las separa es la disposición y la realimentación, y esas dos palabras deciden el diseño que las rodea más que la columna del par. Las cuatro son diseños de un solo bus —16 V para la más pequeña, 24 V para las otras tres—, así que un accionamiento especificado para una única alimentación de 24 V ya cubre la mayor parte de la banda.
RI20 KV600 y RI30 KV260: la pareja compacta de inrunners
El RI20 KV600 es el punto de entrada de toda la categoría con 20 g en un diámetro de 25 mm y un paquete de 14.5 mm, y publica 0.024 Nm nominales y 0.072 Nm de par máximo, 18 W de potencia nominal y 7452 rpm de velocidad nominal en un bus de 16 V. Su velocidad sin carga de 9600 rpm es la más alta de la tabla y sus 600 KV también, lo que en conjunto describe un conjunto construido para girar y no para empujar: un bobinado de 7 pares de polos sobre un bastidor de 25 mm no producirá par útil, pero dará una resolución angular muy fina cuando se engrane o cuando accione directamente un pequeño cabrestante. El RI30 KV260 es la misma idea una talla de bastidor más arriba —40 g, 38 mm de diámetro, paquete de 14 mm— con 0.076 Nm nominales y 0.23 Nm de par máximo, 33 W de potencia nominal y 4110 rpm de velocidad nominal a 24 V. Ambos aparecen marcados como novedades en la ficha, con fechas de lanzamiento dentro de los últimos meses, y ambos son inrunners, así que los imanes se sitúan en el eje que aportará quien integra y el bobinado en el estator que ese mismo integrador fijará. Ninguno publica una corriente nominal superior a 2 A, que es lo que los hace prácticos con un accionamiento pequeño dentro de una envolvente de mano o vestible.
RO40 KV140 Lite y RO50 KV108 Lite: la pareja de outrunners sin Hall
El RO40 KV140 Lite y el RO50 KV108 Lite son las dos unidades cuyas fichas nombran un conjunto suministrado sin sensores Hall, y son también los dos outrunners de esta banda. El RO40 entrega 0.2 Nm nominales y 0.6 Nm de par máximo con 51 W de potencia nominal a 2450 rpm de velocidad nominal, en un diámetro de 46.3 mm y un paquete de 13 mm que pesa 60 g; el RO50 duplica la mayor parte de eso con 0.3 Nm nominales y 0.9 Nm de par máximo, 66 W de potencia nominal y 2100 rpm de velocidad nominal, en un diámetro de 61.7 mm y un paquete de 14.5 mm que pesa 105 g. La planitud es aquí el sentido de la disposición de rotor externo: 13 mm y 14.5 mm de espacio axial para dos conjuntos que alcanzan 0.6 Nm y 0.9 Nm de pico es lo que les permite encajar en una articulación cuya envolvente es un disco y no un cilindro. El precio es el sensor ausente. Sin un dispositivo Hall en la ficha, la conmutación a baja velocidad y en parada tiene que venir de un encoder externo o de una estimación sin sensores y, para una articulación de retención que pasa su tiempo parada, eso es una decisión de diseño que se toma antes de mecanizar el soporte y no después.
Nivel 2: gama media y colaborativa
La banda media contiene las cuatro unidades a partir de las que es más probable especificar una articulación de trabajo: 1.63 Nm a 2.68 Nm de par máximo, 155.9 g a 270.4 g de masa, corrientes nominales de 4.8 A a 8.5 A. Es la banda en la que un componente compartido entre varios ejes empieza a tener sentido, porque la diferencia entre la unidad más ligera y la más pesada es inferior a un factor de dos mientras que el par publicado abarca de 1.6 Nm a 2.7 Nm. Es también la banda en la que el bus se divide: los tres inrunners publican puntos de operación a 24 V, 36 V y 48 V, mientras que el outrunner publica una única especificación de 48 V, así que la elección de una alimentación de 48 V se hace una vez para todo el brazo y no por eje.
RI50 KV100 y RI60 KV120: dos inrunners medios en un bus de 24-48 V
El RI60 KV120 es el más ligero de la pareja con 155.9 g en un diámetro de 60 mm y un paquete de 23 mm, y publica 0.57 Nm nominales y 1.63 Nm de par máximo, 85 W de potencia nominal y 1440 rpm de velocidad nominal en el punto de operación de 24 V, subiendo a 3190 rpm a 48 V. El RI50 KV100 es el más ancho con 180.8 g en un diámetro de 54 mm y un paquete de 27 mm, y publica 0.58 Nm nominales y 1.67 Nm de par máximo, 66 W de potencia nominal y 1090 rpm de velocidad nominal a 24 V, 2600 rpm a 48 V. Los dos están lo bastante cerca en par para ser intercambiables en una primera estimación y lo bastante distintos en forma para importar más tarde: el RI60 lleva un bobinado de 14 pares de polos donde el RI50 lleva uno de 7 pares, así que el RI60 produce más par por amperio a baja velocidad mientras que el RI50 gira más rápido para el mismo bus y su mayor diámetro con un paquete más corto conviene a una envolvente más plana. Ambos están registrados como accionados por FOC, el esquema de conmutación que saca un comportamiento aprovechable de un conjunto sin sensor de posición a baja velocidad.
RI70 KV95: la última unidad por debajo de 3 Nm de pico
El RI70 KV95 cierra la banda media con 270.4 g en un diámetro de 76 mm y un paquete de 24 mm, y publica 0.94 Nm nominales y 2.68 Nm de par máximo, 125 W de potencia nominal y 1270 rpm de velocidad nominal a 24 V subiendo a 2710 rpm a 48 V, con 7.1 A en nominal. Comparado con las dos unidades que tiene por debajo en la banda, es el primer conjunto cuyo par nominal se acerca a 1 Nm, que es el punto en el que un conjunto sin carcasa puede sostener un eslabón contra la gravedad sin engranajes en una máquina pequeña. Su corriente nominal de 7.1 A es la más alta de la banda media, así que el accionamiento y el mazo que hay detrás suben una talla al mismo tiempo que el bastidor. Por encima no hay nada hasta 4 Nm de pico, y por eso un diseño que caiga entre 2.7 Nm y 4 Nm de requisito de pico tiene que aceptar un bastidor más grande de lo que quería o abandonar el enfoque sin carcasa por una unidad integrada.
RO60 KV115 Standard: el outrunner en la frontera del nivel
El RO60 KV115 Standard es el único outrunner de la banda media y la unidad más ligera de la tabla que publica por sí sola una especificación de 48 V, con 248 g en un diámetro de 73.8 mm y un paquete de 23 mm. Publica 0.8 Nm nominales y 2.4 Nm de par máximo con 352 W de potencia nominal a 4200 rpm de velocidad nominal y 5520 rpm sin carga, y consume 8.5 A en nominal. Esa cifra de potencia es la atípica de la banda —más de cuatro veces la potencia nominal del RI60 KV120 por apenas una vez y media su par— y se explica por la velocidad a la que se toma la especificación, ya que el mismo par entregado a 4200 rpm supone más trabajo por segundo que a 1440 rpm. Su ficha es además una de las tres que nombran un conjunto suministrado con sensores Hall, así que es la elección natural de la banda media donde la articulación tiene que arrancar de forma fiable desde parado bajo carga, y la disposición de rotor externo le da la envolvente de disco plano que tienen los dos conjuntos Lite con un cuarto del par.
Nivel 3: alto rendimiento y cargas pesadas
La banda superior se abre a 4 Nm de par máximo publicado y se cierra a 12 Nm, entre 352 g y 710 g, y cada unidad que contiene es un diseño de 48 V de un solo bus o un diseño de 24-48 V de tres buses. Aquí es donde un conjunto sin carcasa deja de ser un componente de un eslabón y pasa a ser lo que mueve un miembro o una máquina: caderas y rodillas de un bípedo, articulaciones de pata de un cuadrúpedo, unidades de accionamiento de rueda, y los ejes portantes de un equipo de rehabilitación. Las especificaciones aquí son lo bastante grandes para que el diseño que las rodea importe tanto como el motor: la banda consume entre 9.4 A y 20 A en nominal y, donde varios de estos ejes comparten una batería y un volumen térmico, es el presupuesto del sistema y no la ficha de una sola unidad el que fija el techo.
RO80 KV105 Standard y RI80 V2.0 KV75: la primera pareja de 4 Nm
El RO80 KV105 Standard es la entrada a esta banda con 352 g en un diámetro de 92.6 mm y un paquete de 26.4 mm, y publica 1.3 Nm nominales y 4 Nm de par máximo con 490 W de potencia nominal a 3600 rpm de velocidad nominal y 5040 rpm sin carga a 48 V, consumiendo 15 A en nominal. El RI80 V2.0 KV75 se sitúa junto a él en par, con 4.1 Nm de pico y 1.45 Nm nominales, pero en una forma muy distinta —411 g en un diámetro de 85 mm y un paquete de 27 mm— y con una potencia nominal mucho menor de 172 W a 1135 rpm de velocidad nominal a 24 V, subiendo a 2430 rpm a 48 V. Los dos alcanzan el mismo par máximo por vías diferentes. El RO80 lo logra con corriente a velocidad en un único bus de 48 V y un consumo nominal de 15 A; el RI80 lo logra con un bobinado más lento y de más par a 9.4 A en tres buses seleccionables. La ficha del RO80 nombra un conjunto suministrado con sensores Hall, y el RI80 está registrado como accionado por FOC. Donde una articulación tiene que sostener una carga contra la gravedad durante periodos largos, la especificación a baja velocidad del RI80 es el lugar más cómodo; donde hay que mover con rapidez una rueda o un eje de cadera rápido, la cifra de velocidad del RO80 lo decide.
La plataforma de inspección Gorilla MK1 de Transgrid, construida en torno a la unidad que ocupa la mitad superior de esta banda. El valor de las imágenes está en que es un despliegue y no un ensayo de banco: el conjunto transporta una máquina por el terreno y no una célula de carga por un guion, que es el tipo de evidencia más sólido sobre cómo se comporta una articulación sin carcasa bajo un servicio sostenido.
Página de vídeo de ToBMSVer en YouTubeRI100 KV105 y RO100 KV55 Standard: lo más alto de la gama
Los dos conjuntos más grandes de la categoría adoptan posiciones distintas ante el mismo compromiso. El RI100 KV105 es el inrunner más ancho de aquí con 104 mm de diámetro y solo un paquete de 26 mm, con un peso de 500 g, y publica 1.76 Nm nominales y 4.95 Nm de par máximo con 252 W de potencia nominal a 1370 rpm de velocidad nominal a 24 V subiendo a 2825 rpm a 48 V, con 13.6 A en nominal. El RO100 KV55 Standard es el conjunto más grande de los doce en todas las dimensiones que importan: 113.5 mm de diámetro, 36.2 mm de paquete, 710 g, y publica 4 Nm nominales y 12 Nm de par máximo con 838 W de potencia nominal a 2000 rpm de velocidad nominal y 2550 rpm sin carga a 48 V, consumiendo 20 A en nominal. Sus 55 KV son los más bajos de la tabla, que es para lo que sirve un bobinado de 21 pares de polos en un bastidor de 113.5 mm: producir par con corriente y no con velocidad, a una tensión de bus lo bastante baja como para que un paquete de baterías pueda suministrarla. La ficha del RO100 nombra un conjunto suministrado con sensores Hall, y ambos son lo bastante grandes para que quien integra tenga que planificar deliberadamente la ruta térmica, ya que un estator desnudo no tiene carcasa en la que conducir hasta que se diseñe una a su alrededor.
Matriz de selección: asociar un nivel a una aplicación
Las tres bandas corresponden a posiciones de articulación y no a sectores, porque el mismo motor aparece en un dispositivo vestible, un cobot y una plataforma móvil. La matriz siguiente lee cada banda frente a las articulaciones que puede soportar y las categorías de aplicación de esta plataforma donde aparecen esas articulaciones.
| Nivel | Banda de par máximo | Dónde encaja | Bus | Rango de masa | Unidad representativa | Categorías de aplicación |
|---|---|---|---|---|---|---|
| Entrada y compacto | hasta 1 Nm | Ejes de mano, muñeca y distales; pequeñas plataformas de apuntado; bielas asistenciales con poca carga | 16 V a 24 V | 20 g a 105 g | RI20 KV600 | Robot de rehabilitación, Brazo de cobot |
| Gama media y colaborativa | 1.6 Nm a 2.7 Nm | Ejes de codo y antebrazo; ejes de rodilla ligeros; módulos articulares construidos en torno a una referencia compartida | 24 V a 48 V | 156 g a 270 g | RI50 KV100 | Brazo de cobot, Módulo articular, Robot cuadrúpedo |
| Alto rendimiento y cargas pesadas | 4 Nm a 12 Nm | Ejes de cadera, rodilla y hombro; patas de cuadrúpedo; unidades de accionamiento de rueda; articulaciones asistenciales portantes | 24 V a 48 V | 352 g a 710 g | RO100 KV55 Standard | Robot humanoide, Exoesqueleto, Robot con ruedas, AGV |
Banda de par máximo, posiciones de articulación típicas, rango de bus, rango de masa, una unidad representativa de cada banda y las categorías de aplicación de esta plataforma donde aparecen esas articulaciones. Las bandas se trazan sobre el par máximo publicado y no se solapan; las listas de aplicaciones indican dónde se usa normalmente la banda y no a dónde está restringida, ya que una posición de articulación aparece en varios tipos de máquina.
Dos pautas de la matriz merecen exponerse con claridad. La primera es que el bus sigue a la banda y no a la aplicación. Un eje de mano en un cobot y un eje de mano en un guante de rehabilitación son ambos cometidos de la banda de entrada, y ambos se alimentan normalmente de un único riel de 24 V; en el momento en que una articulación tiene que sostener un miembro entero contra la gravedad, la ficha pasa a 48 V, porque un par de retención de 4 Nm y más pide una corriente que un paquete pequeño no puede entregar a 24 V sin una elevación que añade sus propias pérdidas. La segunda es que la banda en la que cae un requisito la fija el peor par que ve la articulación y no el medio. Una muñeca que pasa la mayor parte de su vida a 0.024 Nm y recibe un pico de 0.9 Nm durante una reorientación rápida pertenece a la banda de entrada, y la unidad elegida tiene que leerse frente a ese pico y no frente al servicio que mantiene la mayor parte del día. Leída así, la categoría Motores par sin carcasa se separa en un grupo distal, un grupo de articulación de trabajo y un grupo que mueve máquinas, que es lo que la matriz anterior reformula.
No todos los requisitos caen dentro de estos doce. Como un conjunto sin carcasa es un estator y un rotor y no un producto acabado, el mismo bastidor puede bobinarse, apilarse y taladrarse según otra especificación, y el fabricante que hay detrás de estos modelos documenta una vía para exactamente eso: otra longitud de paquete, otro bobinado para otro KV en el mismo bus, otro diámetro interior o una interfaz de eje que necesite quien integra. Un requisito que caiga en un hueco entre las bandas —en torno a 1.2 Nm de pico, o más allá de 12 Nm, o en una envolvente que no permita ninguno de los doce diámetros— es por tanto una consulta de especificación y no un callejón sin salida. Cada página de producto de la tabla anterior enlaza con el sitio del propio fabricante, y ese enlace es donde empieza tal consulta; las cifras de esta guía siguen siendo las publicadas y conservadas en las fichas de la plataforma.
Una secuencia de selección para una articulación sin carcasa
Tres pasos soportan la mayor parte de la decisión, en este orden, porque cada uno acota lo que el siguiente debe entregar.
Fijar primero el servicio y el par máximo del peor caso
Anotar, antes de cualquier número de modelo: la masa que tiene que mover la articulación, el brazo de palanca en la peor postura, el ciclo de trabajo y cuánto dura cada fase, y el mayor transitorio que verá la articulación. De ahí salen tres cifras: el par sostenido de forma continua, el par necesario en el peor instante y el recorrido angular que exige la fase más rápida. La banda se elige sobre la segunda de ellas, y la unidad dentro de la banda sobre la primera.
Fijar después el bus y la envolvente
Elegir la tensión de alimentación antes de comparar unidades, porque las fichas multi-bus publican cifras distintas a 24 V, 36 V y 48 V y la comparación cambia de forma según cuál sea la que aplica. Después fijar la envolvente: diámetro exterior frente a longitud de paquete, y si la articulación tiene espacio radial para un disco o espacio axial para un cilindro. Una unidad que gane en la columna del par puede perder solo por este paso, porque un estator de 54 mm y un estator de 60 mm encajan en geometrías de eslabón distintas incluso cuando su par publicado se sitúa dentro de unas pocas centésimas de newton metro.
Confirmar qué puede respecificarse en un bastidor existente
Un motor sin carcasa se define por su bobinado, su paquete y su diámetro interior y no por una referencia sellada, así que un requisito que se queda a poca distancia de los doce es normalmente una solicitud de variante y no un desarrollo nuevo: otro KV en el mismo bus, un paquete más alto para más par en el mismo diámetro, o un diámetro interior dimensionado para un eje concreto. La propia página de producto del fabricante es donde empieza esa conversación, y cada unidad de la tabla anterior enlaza con ella.
Preguntas frecuentes
Q¿Por qué ordenar estos doce por par máximo y no por masa o por par nominal?
Porque el par máximo es la única columna en la que los doce se separan en tres grupos con huecos reales entre ellos, y porque es la cifra contra la que se suele escribir primero un requisito de articulación. La masa pondría una junto a otra dos unidades de capacidad muy distinta —el RO80 KV105 Standard de 352 g y el RI80 V2.0 KV75 de 411 g publican 4 Nm y 4.1 Nm de par máximo pero solo 490 W y 172 W de potencia nominal, así que no son alternativas en una máquina limitada por potencia—. El par nominal comprimiría toda la tabla, ya que cada ficha mantiene una relación entre máximo y nominal de entre unos 2.8 y unos 3.1. El par máximo es también la cifra que tiene que cubrir el peor instante de un servicio, que es lo que decide si una articulación sobrevive a un aterrizaje, a un enganche o a una reorientación rápida.
Q¿Qué deja un conjunto sin carcasa a quien lo integra?
Todo lo que hay entre el estator y la carga: el montaje del rotor y el eje, la disposición de rodamientos y su precarga, la carcasa o la fijación que sujeta el estator en su sitio y conduce el calor fuera de él, y la realimentación de posición en los casos en que la ficha nombra un conjunto suministrado sin sensores Hall. Este último punto es el que más se subestima, porque una articulación que mantiene su posición en parada necesita información de posición en parada, y una estimación sin sensores es más difícil de obtener precisamente ahí. La ficha sí responde a la pregunta para cada unidad: el RO40 KV140 Lite y el RO50 KV108 Lite están registrados como suministrados sin sensores Hall, y el RO60 KV115 Standard, el RO80 KV105 Standard y el RO100 KV55 Standard como suministrados con ellos.
Q¿Por qué cae el par por unidad de masa en el extremo pequeño de la gama?
Porque un bastidor pequeño tiene proporcionalmente menos hierro y un camino magnético más corto, así que una parte mayor de su masa está en cobre que no puede transportar flujo de forma útil, y porque el bobinado tiene que construirse con hilo más fino y menos sección de cobre. Según las cifras publicadas, el par máximo por kilogramo es de unos 3.6 en la unidad de 20 g, unos 5.8 en la de 40 g, unos 10 en la de 60 g y unos 16.9 en la de 710 g. Los conjuntos pequeños no son peores productos por eso; se eligen por dónde se sitúa su masa y por la resolución que un bastidor pequeño da a bajo par, y la densidad sencillamente no es el eje sobre el que se toma esa decisión.
Q¿Es una restricción real el hueco entre 2.7 Nm y 4 Nm?
Lo es dentro de esta categoría tal como está listada actualmente, y es consecuencia de cómo se construyen las tallas de bastidor y no de una línea de producto ausente. Una articulación que necesite de verdad 3.2 Nm de par máximo tiene tres rutas prácticas: aceptar el siguiente bastidor de 352 g y cargar con la masa extra, pasar a un actuador integrado de la clase Actuadores robóticos, donde una etapa de reducción multiplica un motor más pequeño hasta ese rango, o pedir al fabricante una variante de bobinado y paquete sobre un bastidor existente. La tercera ruta está disponible porque un conjunto sin carcasa se especifica y no se ensambla, pero es una consulta de especificación con un plazo de entrega y no una elección de catálogo, y por eso conviene conocer el hueco antes de fijar una preselección.
Q¿Puede satisfacerse igualmente un requisito fuera de estos doce?
Normalmente sí, y a través del fabricante y no de esta plataforma. El motor sin carcasa es la única clase en la que el motor se define por su bobinado, su paquete y su diámetro interior y no por una referencia sellada, así que un requisito que necesite otro KV en el mismo bus, un paquete más alto para más par en el mismo diámetro, o un diámetro interior dimensionado para un eje concreto es una variante de un bastidor existente y no un desarrollo nuevo. La vía son las páginas de producto del fabricante, con las que enlazan las fichas de aquí para cada unidad. ToBMS mantiene la capa de especificación —lo que se publica, se puede comparar y se puede buscar— y el fabricante sigue siendo la fuente de verdad sobre lo que puede construirse y con qué tolerancia.
Recursos oficiales
CubeMars documenta la gama sin carcasa en su propio sitio, y cada una de las doce unidades de esta tabla tiene una página oficial con su especificación completa, sus datos de bobinado y su plano de montaje. La gama de productos del fabricante es el punto de entrada, y los dos extremos de esta comparación están documentados individualmente —el RI20 KV600 en el extremo ligero y el RO100 KV55 Standard en el extremo pesado. La documentación de producto de todas las categorías de la plataforma se reúne en Recursos. El fabricante sigue siendo la fuente de verdad para las opciones de bobinado, los valores térmicos, las consultas de paquete y diámetro interior personalizados y la configuración del accionamiento; ToBMS mantiene la capa de descubrimiento y comparación, y cada cifra usada en esta guía es un valor publicado y conservado en las fichas de producto de la plataforma.
A dónde ir después
El compañero más cercano a esta guía es Motores de par sin carcasa: elección del kit de estátor y rótor, que lee las mismas doce unidades de dentro hacia fuera —el estator, el rotor, las dos disposiciones y lo que promete cada columna de especificación— mientras que esta guía las lee de fuera hacia dentro, por banda y por posición de articulación. Leídos juntos responden a las dos preguntas distintas que plantea una talla de bastidor: qué es un conjunto sin carcasa y a qué banda pertenece un conjunto dado.
Cuando la elección es entre esta clase y una ensamblada, Motores BLDC para exoesqueleto: motor de par sin carcasa frente a actuador integrado pone las dos rutas una junto a otra en masa, rigidez, juego y hacia dónde tiene que ir el calor del bobinado, que es la decisión que precede a cualquier banda de la matriz anterior. Cuando es una etapa de reducción lo que hace que un motor más pequeño alcance una articulación más pesada, Actuadores QDD: qué aporta una relación 8:1 cubre el caso de baja relación, y Actuadores robóticos: elección del actuador integrado para articulaciones cubre por completo la alternativa ensamblada.
Para preseleccionar y no investigar, filtrar candidatos por par, tensión, masa y envolvente en Selección y confrontarlos entre sí en Comparar productos. Para las posiciones de articulación nombradas en la matriz, la plataforma agrupa candidatos en Robot humanoide, Exoesqueleto, Robot cuadrúpedo, Robot de rehabilitación, Módulo articular, Brazo de cobot, Robot con ruedas y AGV. Las doce unidades comparadas aquí están en la categoría Motores par sin carcasa, y la página CubeMars reúne el resto de la gama.







