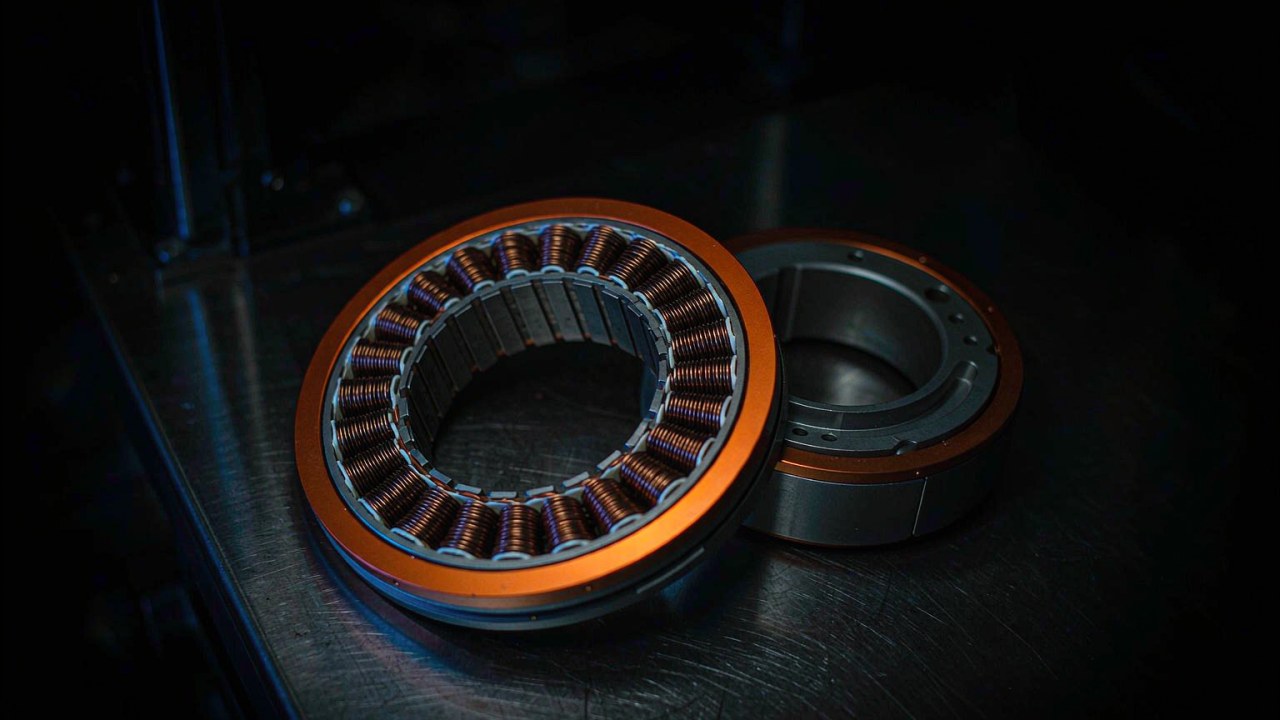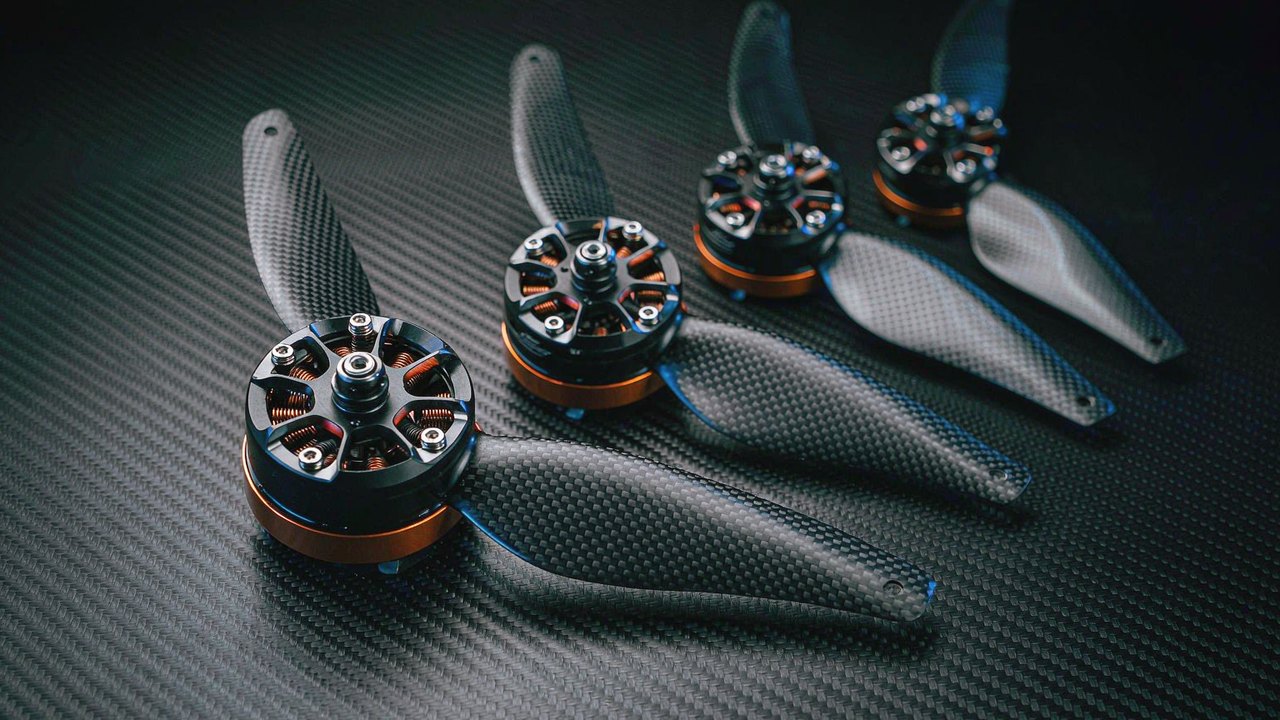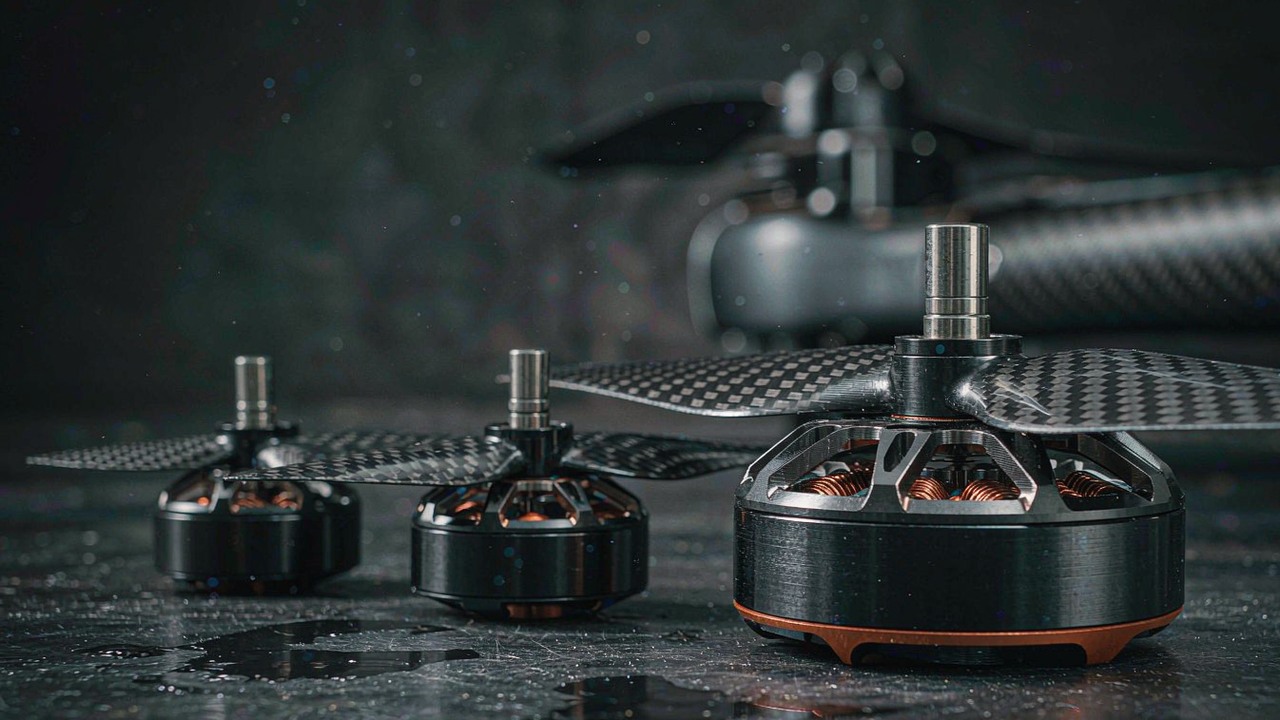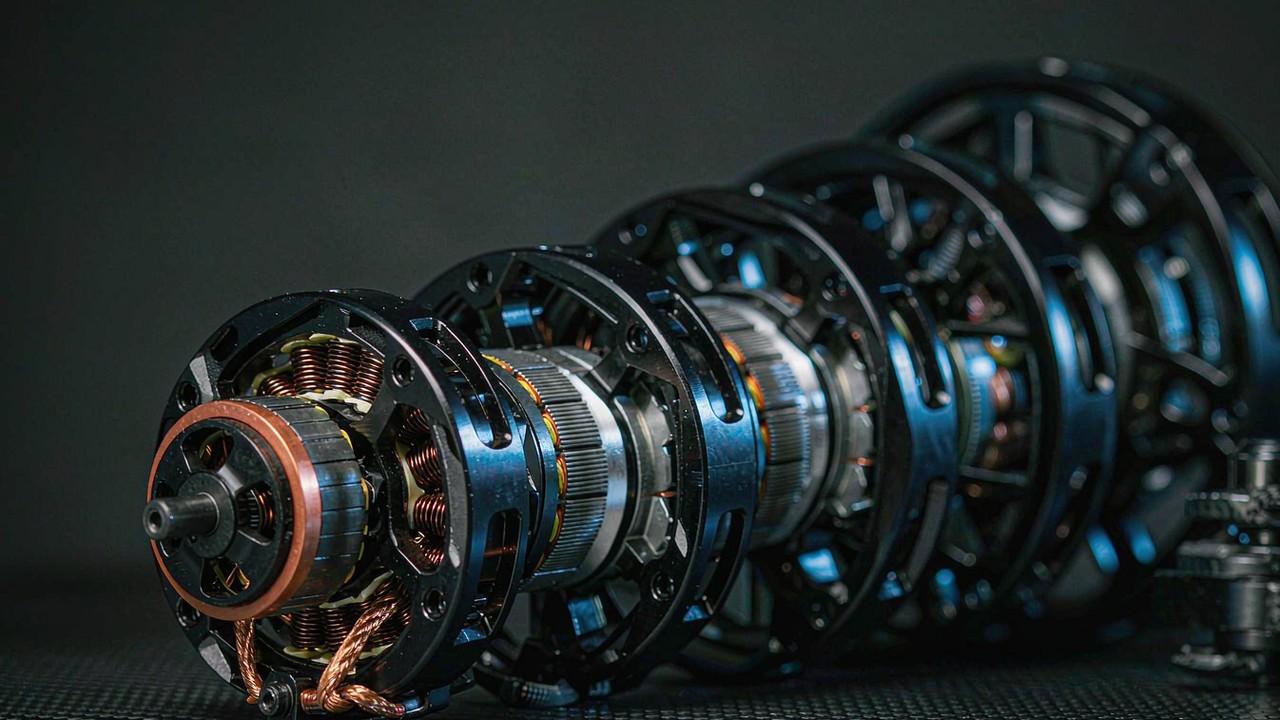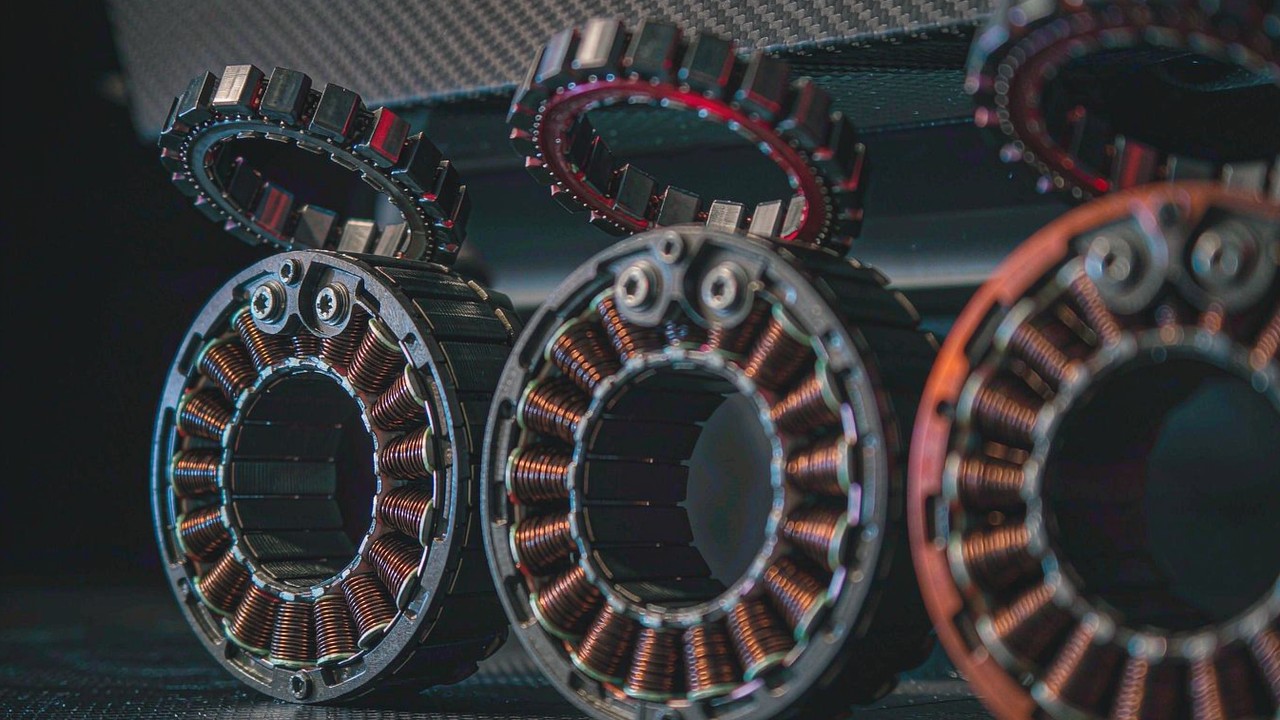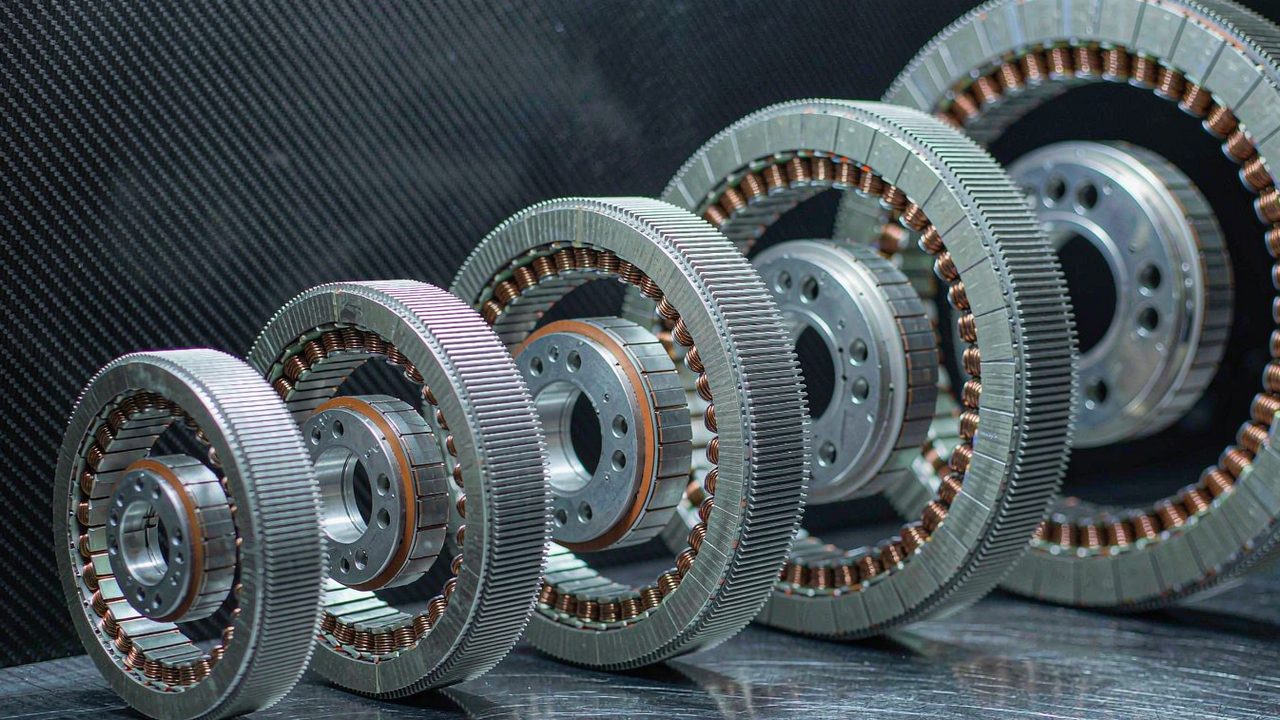
Ein rahmenloser Drehmomentmotor kommt als zwei Teile, zwischen denen nichts liegt: ein Stator, gewickelt und zu einer Baugröße geschichtet, und ein Rotor, der die Magnete trägt, ohne Gehäuse, ohne eigene Lageranordnung und ohne Welle. Das ist das ganze Prinzip, und es ist auch der Grund, warum die zwölf Bausätze, die derzeit in der Rubrik Rahmenlose Drehmomentmotoren geführt werden, nicht auf einer Achse aneinandergereiht und der Reihe nach gelesen werden können. Zwei der zwölf wiegen 40 g oder weniger, und ihr veröffentlichtes Spitzendrehmoment wird in Hundertstel Newtonmeter gemessen. Einer ist für 838 W bemessen und gibt 12 Nm an. Zwischen dem Einstieg bei 20 g und dem oberen Ende bei 710 g reicht das veröffentlichte Spitzendrehmoment von 0.072 Nm bis 12 Nm, und eine Einheit vom einen Ende dieser Spanne ist in keiner Anwendung ein Ersatz für eine vom anderen. Die nützliche Frage ist daher nicht, welche der zwölf die stärkste ist, sondern wo die Grenze verläuft zwischen dem Bereich, der für eine distale, leicht belastete Achse taugt, dem Bereich, der für ein arbeitendes Gelenk taugt, das eine Person oder eine Nutzlast trägt, und dem Bereich, der eine Maschine bewegen muss statt ein Glied.
Kurze Antwort
Nach dem veröffentlichten Spitzendrehmoment sortiert, fallen die zwölf Einheiten in drei Bereiche, die sich nicht überlappen und in den Daten durch klare Lücken getrennt sind: vier Einheiten bei oder unter 1 Nm Spitze zwischen 20 g und 105 g, vier Einheiten zwischen 1.63 Nm und 2.68 Nm Spitze zwischen 156 g und 270 g und vier Einheiten bei 4 Nm Spitze und darüber zwischen 352 g und 710 g. Diese Reihenfolge ist keine Marketing-Aufteilung. Es ist die Reihenfolge, in der der veröffentlichte Nennstrom steigt, die Reihenfolge, in der der Außendurchmesser steigt, und die Reihenfolge, in der die Wicklung von einem einzelnen 16-V- oder 24-V-Entwurf auf einen 48-V-Bus oder einen Mehrfachbus-Entwurf übergeht, der den Strom, den eine größere Wicklung verlangt, tatsächlich führen kann. Über die Rubrik Rahmenlose Drehmomentmotoren als Ganzes gelesen, ist diese Leiter der Grund, warum die zwölf nicht zu einer einzigen Rangfolge der Stärke zusammengefasst werden können.
Zwei strukturelle Tatsachen durchziehen alle drei Bereiche und zählen mehr als die Bereiche selbst. Die erste ist die Bauform: sieben der zwölf sind Innenläufer, mit den Magneten auf einem Innenrotor und der Wicklung am Außenstator, und fünf sind Außenläufer, die diese Anordnung umkehren. Die zweite ist die Rückführung: drei der zwölf Datensätze beschreiben einen Bausatz mit Hall-Sensoren und zwei einen Bausatz ohne sie, während die übrigen sieben Datensätze – alle aus der RI-Reihe – die Rückführung gar nicht angeben, und dieser Unterschied verändert, was der Integrator hinzufügen muss, bevor der Motor bei niedriger Drehzahl kommutiert werden kann. Wo keiner der zwölf in einen geforderten Bauraum passt, ist das rahmenlose Format dasjenige, das sich neu spezifizieren lässt, und der Hersteller hinter diesen Bausätzen dokumentiert einen Weg für diese Anfrage.
Wichtige Bewertungsgrößen: Wie diese 12 Motoren kategorisiert wurden
Fünf veröffentlichte Größen tragen die folgende Kategorisierung, und sie werden in dieser Reihenfolge gelesen, weil jede einschränkt, was die nächste erklären muss. Alle zwölf Datensätze veröffentlichen jede von ihnen, und genau das macht einen gestuften Vergleich dieser Familie überhaupt möglich.
Das Spitzendrehmoment setzt die Stufengrenze
Jede Einheit hier veröffentlicht zwei Drehmomentwerte, und die Stufengrenzen in diesem Leitfaden werden auf dem größeren der beiden gezogen. Das Spitzendrehmoment beschreibt, was die Wicklung für ein kurzes Intervall erzeugen kann, bevor entweder der Antrieb seine Stromgrenze erreicht oder die Magnete ihren Arbeitspunkt verlieren; es ist eine Aussage über ein Fenster und nicht über eine Fähigkeit, und es ist die ehrliche Art, Bausätze zu trennen, deren Dauerbemessungen dicht beieinanderliegen. So gelesen sortieren sich die zwölf sauber: 0.072 Nm, 0.23 Nm, 0.6 Nm und 0.9 Nm im ersten Bereich, dann 1.63 Nm, 1.67 Nm, 2.4 Nm und 2.68 Nm, dann 4 Nm, 4.1 Nm, 4.95 Nm und 12 Nm. Die Lücken zwischen den Bereichen – von 0.9 Nm bis 1.63 Nm und von 2.68 Nm bis 4 Nm – betragen jeweils fast den Faktor zwei, sodass eine Einheit auf der falschen Seite einer Grenze keine Randentscheidung ist.
Das Nenndrehmoment ist der Dauerwert
Der kleinere der beiden Drehmomentwerte ist der, mit dem ein Gelenk leben muss. Das Nenndrehmoment ist das Drehmoment, das ein Bausatz halten kann, solange die Wicklung innerhalb ihrer Isolierstoffklasse bleibt, und anders als bei den integrierten Aktoren in der Rubrik Roboteraktuatoren wird es am Motor angegeben und nicht hinter einer Getriebestufe, weil ein rahmenloser Bausatz keine Getriebestufe hat. Über die zwölf hinweg liegt das Verhältnis von Spitze zu Nennwert in jedem Datensatz zwischen etwa 2.8 und etwa 3.1, was Arithmetik auf den zwei veröffentlichten Spalten ist, sodass die beiden Werte sich gemeinsam bewegen und keiner von beiden genutzt werden kann, um ein verborgenes Schnäppchen zu finden. Was sich nicht gemeinsam bewegt, ist das Drehmoment pro Masseneinheit: Die zwei kleinsten Bausätze veröffentlichen etwa 3.6 und etwa 5.8 Nm Spitzendrehmoment pro Kilogramm, während die Einheiten ab 60 g auf derselben Arithmetik zwischen etwa 8.6 und etwa 16.9 Nm/kg liegen. Die kleinsten Baugrößen sind pro Gramm am wenigsten effizient, weshalb der Einstiegsbereich als Bereich existiert und nicht bloß als billige Version des obersten.
Strom, Leistung und der Bus dahinter
Der Nennstrom ist die Zahl, die entscheidet, was eine Batterie und ein Treiber liefern müssen und wie viel Wärme aus der Wicklung abgeführt werden muss, und er ist die Spalte, die die Bereiche am deutlichsten trennt. Der erste Bereich zieht im Nennbetrieb zwischen 1.47 A und 3.4 A, der zweite zwischen 4.8 A und 7.1 A und der dritte zwischen 8.5 A und 20 A. Die Nennleistung folgt derselben Leiter, von 18 W am Einstieg bis 838 W an der Spitze, und die Spannungen hinter diesen Werten bewegen sich mit ihnen: Der kleinste Bausatz ist für 16 V bemessen, der Einstiegsbereich und ein Teil des mittleren Bereichs für 24 V und der oberste Bereich für 48 V, wobei fünf der mittleren Einheiten Betriebspunkte bei 24 V, 36 V und 48 V veröffentlichen statt einen einzigen Bus. Eine Übereinstimmung ist festzuhalten, weil sie in den Datensätzen dieser Plattform nicht allgemein gilt: Multipliziert man das Nenndrehmoment mit der Nenndrehzahl bei jeder der zwölf und rechnet Radiant pro Sekunde in Umdrehungen pro Minute um, so ergibt sich die veröffentlichte Nennleistung in jedem einzelnen Datensatz innerhalb von etwa vier Prozent, sodass die drei Spalten unter einem Satz von Bedingungen aufgenommen wurden und gegeneinander gelesen werden können.
Einbaumaß und Masse bei einem Bausatz ohne Gehäuse
Der Durchmesser liegt in dieser Familie zwischen 25 mm und 113.5 mm und die Blechpaketlänge zwischen 13 mm und 36.2 mm, und weil kein Gehäuse vorhanden ist, ist die veröffentlichte Abmessung der Stator selbst und nicht ein fertiges Paket – der Integrator liefert die Lager, die Welle und die Befestigung, sodass der radiale Raum, den ein Entwurf finden muss, die Wicklung und der Rotor ist und der axiale Raum ein Blechpaket. Die Masse ist der ehrliche Stellvertreter dafür, wie viel dieses Raums gefüllt ist: 20 g, 40 g, 60 g und 105 g im Einstiegsbereich, 155.9 g bis 270.4 g in der Mitte und 352 g bis 710 g an der Spitze. In einem rahmenlosen Gelenk sitzt diese Masse dort, wo der Motor sitzt, was bei einer distalen Achse das ganze Argument für die Wahl dieser Klasse ist.
Ob der Bausatz Hall-Sensoren trägt
Drei der zwölf Datensätze nennen einen Bausatz mit Hall-Sensoren und zwei einen ohne, und die Aufteilung verläuft entlang der RO-Reihe und nicht der RI-Reihe: Die Datensätze RO40 KV140 Lite und RO50 KV108 Lite sind die beiden, die als ohne Hall-Sensoren geliefert gekennzeichnet sind, während die Datensätze RO60, RO80 und RO100 Standard als mit Hall-Sensoren geliefert gekennzeichnet sind. Dieses eine Wort verändert die umgebende Auslegung. Ein Bausatz ohne Hall-Sensoren muss aus einer Lage Schätzung kommutiert werden, die aus der Wicklung selbst abgeleitet wird, oder aus einem Encoder, den der Integrator anbringt, und bei niedriger Drehzahl oder im Stillstand – wo ein haltendes Gelenk viel Zeit verbringt – ist die Schätzung schwieriger zu gewinnen als in Bewegung. Ein Bausatz mit Hall-Sensoren liefert eine grobe Absolutlage ab Werk und vereinfacht den Anlaufpfad, auf Kosten eines Sensorkabelbaums innerhalb des Gelenkbauraums. Keines ist abstrakt besser; entscheidend ist, dass der Unterschied im Datensatz angegeben wird und nicht entdeckt wird, nachdem die Aufnahme gefertigt ist.
Vergleichsmatrix der Spezifikationen von 12 rahmenlosen Drehmomentmotoren
Die folgende Tabelle liest jeden rahmenlosen Drehmomentmotor, der derzeit in der Rubrik Rahmenlose Drehmomentmotoren geführt wird, als einen Spezifikationssatz, geordnet nach dem veröffentlichten Spitzendrehmoment, weil das die Achse ist, auf der die Stufen gezogen werden. Jeder Wert ist der veröffentlichte Wert des Herstellers, der in den Produktdatensätzen dieser Plattform geführt wird. Die Drehzahlen sind motorseitig, was bei einem rahmenlosen Bausatz ohne Untersetzungsstufe auch der gelenkseitige Wert nach jeder vom Integrator hinzugefügten Übersetzung ist.
| Modell | Nenndrehmoment | Spitzendrehmoment | Nennleistung | Nenndrehzahl | Einbaumaß (Ø × L) | Masse |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
Veröffentlichtes Nenn- und Spitzendrehmoment, Nennleistung, Nenndrehzahl bei Nenndrehmoment, Stator-Einbaumaß als Außendurchmesser mal Blechpaketlänge und Masse für die rahmenlosen Drehmomentmotoren, die derzeit in der Rubrik Rahmenlose Drehmomentmotoren geführt werden, geordnet nach Spitzendrehmoment. Das Nenndrehmoment ist der Dauerwert innerhalb der thermischen Grenzen der Wicklung; das Spitzendrehmoment ist ein Kurzzeitfenster-Wert. Eine einzelne Drehzahlangabe bedeutet einen Bausatz mit einem einzigen Bus; drei Angaben sind die Betriebspunkte bei 24 V, 36 V und 48 V in dieser Reihenfolge. Dies sind reine Stator- und Rotor-Bausätze, sodass in keinem der zwölf Datensätze ein Untersetzungsverhältnis, ein Verdrehspiel oder eine abtriebsseitige Bemessung erscheint.
Zwei Lesarten treten hervor, sobald die zwölf auf einer Seite stehen. Die erste ist, dass die Bereiche durch Lücken in den Daten getrennt sind und nicht durch einen gewählten Schnittpunkt. Zwischen dem 105 g schweren RO50 KV108 Lite bei 0.9 Nm Spitze und dem 155.9 g schweren RI60 KV120 bei 1.63 Nm Spitze gibt es überhaupt keine Einheit, und dasselbe gilt zwischen dem 270.4 g schweren RI70 KV95 bei 2.68 Nm und dem 352 g schweren RO80 KV105 Standard bei 4 Nm. Eine Auswahl, die etwa 1.2 Nm Spitze und 130 g braucht, lässt sich nicht erfüllen, indem man sich auf halbem Weg zwischen zwei Nachbarn bewegt, weil es dort keinen Nachbarn gibt.
Die zweite ist, dass Masse und Drehmoment pro Masseneinheit am unteren Ende in entgegengesetzte Richtungen zeigen. Der 20 g schwere RI20 KV600 veröffentlicht 3.6 Nm Spitzendrehmoment pro Kilogramm und der 40 g schwere RI30 KV260 etwa 5.8, während der 60 g schwere RO40 KV140 Lite bereits etwa 10 erreicht und der 710 g schwere RO100 KV55 Standard etwa 16.9 – alle vier Werte Arithmetik auf den veröffentlichten Drehmoment- und Massenspalten. Das als Mangel der kleinen Bausätze zu lesen, verkennt es. Eine 20-g-Baugröße hat weniger Eisen, einen kürzeren magnetischen Pfad und prozentual mehr ihrer Masse in Kupfer, das den Fluss, den die Geometrie zulässt, nicht führen kann, sodass das untere Ende Auflösung und Nähe erkauft, nicht Dichte.
Die kleinste Einheit in dieser Tabelle, von CubeMars als rahmenloser Bausatz für kompakte Robotergelenke gezeigt. Sie ist die klarste Veranschaulichung dessen, wie der Einstiegsbereich tatsächlich aussieht: ein Stator und ein Rotor ohne Gehäuse, ohne Lager und ohne Welle, dimensioniert für eine distale Achse, bei der der Massenachteil eines integrierten Moduls die bindende Einschränkung ist.
ToBMS-VideoseiteAuf YouTube ansehenStufe 1: Einstieg und kompakt
Vier Einheiten liegen in diesem Bereich, alle bei oder unter 1 Nm veröffentlichtem Spitzendrehmoment und alle zwischen 20 g und 105 g. Was sie eint, ist nicht Preis oder Qualität, sondern die Last, die sie tragen können: eine Hand- oder Handgelenkachse, ein distales Gelenk eines kleinen Manipulators, ein leicht belastetes Rehabilitationsgestänge oder die Richtachse einer kompakten Kameraplattform. Was sie trennt, sind Bauform und Rückführung, und diese zwei Wörter entscheiden mehr über die umgebende Auslegung als die Drehmomentspalte. Alle vier sind Einzelbus-Entwürfe – 16 V für den kleinsten, 24 V für die anderen drei –, sodass ein für eine einzelne 24-V-Versorgung bemessener Treiber bereits den größten Teil des Bereichs abdeckt.
RI20 KV600 und RI30 KV260: das kompakte Innenläufer-Paar
Der RI20 KV600 ist der Einstiegspunkt der ganzen Rubrik bei 20 g in 25 mm Durchmesser und 14.5 mm Blechpaket; er veröffentlicht 0.024 Nm Nenn- und 0.072 Nm Spitzendrehmoment, 18 W Nennleistung und 7452 rpm Nenndrehzahl an einem 16-V-Bus. Seine Leerlaufdrehzahl von 9600 rpm ist die höchste in der Tabelle und seine 600 KV ebenso, was zusammen einen Bausatz beschreibt, der zum Drehen und nicht zum Drücken gebaut ist: eine Wicklung mit 7 Polpaaren auf einer 25-mm-Baugröße erzeugt kein nutzbares Drehmoment, aber sie erzeugt eine sehr feine Winkelauflösung, wenn sie untersetzt wird oder direkt eine kleine Spille antreibt. Der RI30 KV260 ist dieselbe Idee eine Baugröße höher – 40 g, 38 mm Durchmesser, 14 mm Blechpaket – mit 0.076 Nm Nenn- und 0.23 Nm Spitzendrehmoment, 33 W Nennleistung und 4110 rpm Nenndrehzahl bei 24 V. Beide sind im Datensatz als Neuheiten mit Startdaten innerhalb der letzten Monate gekennzeichnet, und beide sind Innenläufer, sodass die Magnete auf der Welle sitzen, die der Integrator liefern wird, und die Wicklung im Stator sitzt, den der Integrator klemmt. Keiner veröffentlicht einen Nennstrom über 2 A, was sie auf einem kleinen Treiber innerhalb eines Handgeräts- oder Wearable-Bauraums praktikabel macht.
RO40 KV140 Lite und RO50 KV108 Lite: das hall-lose Außenläufer-Paar
Der RO40 KV140 Lite und der RO50 KV108 Lite sind die beiden Einheiten, deren Datensätze einen ohne Hall-Sensoren gelieferten Bausatz nennen, und sie sind zugleich die beiden Außenläufer in diesem Bereich. Der RO40 liefert 0.2 Nm Nenn- und 0.6 Nm Spitzendrehmoment bei 51 W Nennleistung und 2450 rpm Nenndrehzahl in 46.3 mm Durchmesser und 13 mm Blechpaket bei 60 g; der RO50 verdoppelt das meiste davon mit 0.3 Nm Nenn- und 0.9 Nm Spitzendrehmoment, 66 W Nennleistung, 2100 rpm Nenndrehzahl in 61.7 mm Durchmesser und 14.5 mm Blechpaket bei 105 g. Die Flachheit ist hier der Punkt der Außenläufer-Bauform: 13 mm und 14.5 mm axialer Raum für zwei Bausätze, die 0.6 Nm und 0.9 Nm Spitze erreichen, ist es, was sie in ein Gelenk passen lässt, dessen Bauraum eine Scheibe statt eines Zylinders ist. Der Preis ist der fehlende Sensor. Ohne Hall-Element im Datensatz muss die Kommutierung bei niedriger Drehzahl und im Stillstand aus einem externen Encoder oder aus einer sensorlosen Schätzung kommen, und für ein haltendes Gelenk, das seine Zeit im Stillstand verbringt, ist das eine Auslegungsentscheidung, die vor dem Fräsen der Aufnahme getroffen wird und nicht danach.
Stufe 2: Mittelklasse und kollaborativ
Der mittlere Bereich enthält die vier Einheiten, aus denen ein arbeitendes Gelenk am wahrscheinlichsten spezifiziert wird: 1.63 Nm bis 2.68 Nm Spitzendrehmoment, 155.9 g bis 270.4 g Masse, Nennströme von 4.8 A bis 8.5 A. Dies ist der Bereich, in dem ein gemeinsames Bauteil zwischen mehreren Achsen Sinn zu ergeben beginnt, weil die Spanne zwischen der leichtesten und der schwersten Einheit unter dem Faktor zwei liegt, während das veröffentlichte Drehmoment von 1.6 Nm bis 2.7 Nm reicht. Es ist auch der Bereich, in dem sich der Bus aufteilt: Die drei Innenläufer hier veröffentlichen Betriebspunkte bei 24 V, 36 V und 48 V, während der Außenläufer eine einzelne 48-V-Bemessung veröffentlicht, sodass die Wahl einer 48-V-Versorgung einmal für den ganzen Arm getroffen wird statt pro Achse.
RI50 KV100 und RI60 KV120: zwei mittlere Innenläufer an einem 24-48-V-Bus
Der RI60 KV120 ist der leichtere des Paares mit 155.9 g in 60 mm Durchmesser und 23 mm Blechpaket; er veröffentlicht 0.57 Nm Nenn- und 1.63 Nm Spitzendrehmoment, 85 W Nennleistung und 1440 rpm Nenndrehzahl am 24-V-Betriebspunkt, ansteigend auf 3190 rpm bei 48 V. Der RI50 KV100 ist der breitere mit 180.8 g in 54 mm Durchmesser und 27 mm Blechpaket; er veröffentlicht 0.58 Nm Nenn- und 1.67 Nm Spitzendrehmoment, 66 W Nennleistung und 1090 rpm Nenndrehzahl bei 24 V, 2600 rpm bei 48 V. Die beiden liegen beim Drehmoment nah genug beieinander, um in einer ersten Schätzung austauschbar zu sein, und unterscheiden sich in der Form genug, um später von Bedeutung zu sein: Der RI60 trägt eine Wicklung mit 14 Polpaaren, wo der RI50 eine mit 7 Polpaaren trägt, sodass der RI60 bei niedriger Drehzahl mehr Drehmoment pro Ampere erzeugt, während der RI50 bei gleichem Bus schneller dreht und sein größerer Durchmesser mit kürzerem Blechpaket zu einem flacheren Bauraum passt. Beide sind als FOC-getrieben erfasst, was das Kommutierungsverfahren ist, das einem Bausatz ohne Positionssensor bei niedriger Drehzahl brauchbares Verhalten entlockt.
RI70 KV95: die letzte Einheit unter 3 Nm Spitze
Der RI70 KV95 schließt den mittleren Bereich bei 270.4 g in 76 mm Durchmesser und 24 mm Blechpaket; er veröffentlicht 0.94 Nm Nenn- und 2.68 Nm Spitzendrehmoment, 125 W Nennleistung und 1270 rpm Nenndrehzahl bei 24 V, ansteigend auf 2710 rpm bei 48 V, bei 7.1 A im Nennbetrieb. Gegen die zwei Einheiten unter ihm im Bereich gelesen, ist er der erste Bausatz hier, dessen Nenndrehmoment sich 1 Nm nähert, was der Punkt ist, an dem ein rahmenloser Bausatz ein Glied an einer kleinen Maschine ohne Untersetzung gegen die Schwerkraft halten kann. Sein Nennstrom von 7.1 A ist der höchste im mittleren Bereich, sodass der Treiber und der Kabelbaum dahinter zur selben Zeit eine Nummer größer werden wie die Baugröße. Über ihm gibt es nichts bis 4 Nm Spitze, weshalb ein Entwurf, der zwischen 2.7 Nm und 4 Nm Spitzenbedarf landet, entweder eine größere Baugröße als gewünscht akzeptieren oder den rahmenlosen Ansatz für eine integrierte Einheit verlassen muss.
RO60 KV115 Standard: der Außenläufer an der Stufengrenze
Der RO60 KV115 Standard ist der eine Außenläufer im mittleren Bereich und die leichteste Einheit in der Tabelle, die allein eine 48-V-Bemessung veröffentlicht, bei 248 g in 73.8 mm Durchmesser und 23 mm Blechpaket. Er veröffentlicht 0.8 Nm Nenn- und 2.4 Nm Spitzendrehmoment mit 352 W Nennleistung bei 4200 rpm Nenndrehzahl und 5520 rpm Leerlauf, mit 8.5 A im Nennbetrieb. Dieser Leistungswert ist der Ausreißer des Bereichs – mehr als das Vierfache der Nennleistung des RI60 KV120 für kaum das Anderthalbfache des Drehmoments – und er erklärt sich aus der Drehzahl, bei der die Bemessung erfolgt, da dasselbe Drehmoment bei 4200 rpm mehr Arbeit pro Sekunde ist als bei 1440 rpm. Sein Datensatz ist außerdem einer der drei, die einen mit Hall-Sensoren gelieferten Bausatz nennen, sodass er die natürliche Wahl im mittleren Bereich ist, wo das Gelenk aus dem Stillstand unter Last zuverlässig starten muss, und die Außenläufer-Bauform gibt ihm den flachen Scheibenbauraum, den die beiden Lite-Bausätze bei einem Viertel des Drehmoments haben.
Stufe 3: Hochleistung und schwere Nutzlast
Der obere Bereich öffnet bei 4 Nm veröffentlichtem Spitzendrehmoment und schließt bei 12 Nm, zwischen 352 g und 710 g, und jede Einheit darin ist entweder ein 48-V-Einzelbus-Entwurf oder ein 24-48-V-Dreibus-Entwurf. Hier hört ein rahmenloser Bausatz auf, ein Bauteil eines Glieds zu sein, und wird das, was ein Glied oder eine Maschine bewegt: Hüften und Knie an einem Zweibeiner, Beingelenke an einem Vierbeiner, Radantriebseinheiten und die lasttragenden Achsen eines Rehabilitationsaufbaus. Die Bemessungen sind hier groß genug, dass die umgebende Auslegung so viel zählt wie der Motor: Der Bereich zieht im Nennbetrieb zwischen 9.4 A und 20 A, und wo mehrere dieser Achsen eine Batterie und ein thermisches Volumen teilen, entscheidet das Systembudget und nicht der Datensatz der einzelnen Einheit über die Obergrenze.
RO80 KV105 Standard und RI80 V2.0 KV75: das erste 4-Nm-Paar
Der RO80 KV105 Standard ist der Einstieg in diesen Bereich bei 352 g in 92.6 mm Durchmesser und 26.4 mm Blechpaket; er veröffentlicht 1.3 Nm Nenn- und 4 Nm Spitzendrehmoment mit 490 W Nennleistung bei 3600 rpm Nenndrehzahl und 5040 rpm Leerlauf bei 48 V, mit 15 A im Nennbetrieb. Der RI80 V2.0 KV75 sitzt beim Drehmoment daneben mit 4.1 Nm Spitze und 1.45 Nm Nennwert, aber in einer ganz anderen Form – 411 g in 85 mm Durchmesser und 27 mm Blechpaket – und mit einer viel niedrigeren Nennleistung von 172 W bei 1135 rpm Nenndrehzahl an 24 V, ansteigend auf 2430 rpm bei 48 V. Die beiden erzeugen dasselbe Spitzendrehmoment auf verschiedenen Wegen. Der RO80 erreicht es mit Strom bei Drehzahl an einem einzigen 48-V-Bus und 15 A Nennaufnahme; der RI80 erreicht es mit einer langsameren, drehmomentstärkeren Wicklung bei 9.4 A über drei wählbare Busse. Der Datensatz des RO80 nennt einen mit Hall-Sensoren gelieferten Bausatz, und der RI80 ist als FOC-getrieben erfasst. Wo ein Gelenk eine Last über lange Zeit gegen die Schwerkraft halten muss, ist die Niedrigdrehzahl-Bemessung des RI80 der bequemere Ort; wo ein Rad oder eine schnelle Hüftachse schnell bewegt werden muss, entscheidet der Drehzahlwert des RO80.
Transgrids Inspektionsplattform Gorilla MK1, aufgebaut um die Einheit, die in der oberen Hälfte dieses Bereichs sitzt. Der Wert des Materials liegt hier darin, dass es ein Einsatz und kein Prüfstandstest ist: Der Bausatz trägt eine Maschine über Grund statt eine Kraftmessdose durch ein Skript, was die stärkste Art von Beleg dafür ist, wie sich ein rahmenloses Gelenk unter einer anhaltenden Last verhält.
ToBMS-VideoseiteAuf YouTube ansehenRI100 KV105 und RO100 KV55 Standard: das obere Ende der Baureihe
Die zwei größten Bausätze der Rubrik nehmen unterschiedliche Positionen im selben Tausch ein. Der RI100 KV105 ist der breiteste Innenläufer hier mit 104 mm Durchmesser bei nur 26 mm Blechpaket, wiegt 500 g und veröffentlicht 1.76 Nm Nenn- und 4.95 Nm Spitzendrehmoment mit 252 W Nennleistung bei 1370 rpm Nenndrehzahl an 24 V, ansteigend auf 2825 rpm bei 48 V, bei 13.6 A im Nennbetrieb. Der RO100 KV55 Standard ist der größte Bausatz der zwölf in jeder wichtigen Dimension: 113.5 mm Durchmesser, 36.2 mm Blechpaket, 710 g, mit 4 Nm Nenn- und 12 Nm Spitzendrehmoment, 838 W Nennleistung bei 2000 rpm Nenndrehzahl und 2550 rpm Leerlauf an 48 V, bei 20 A im Nennbetrieb. Seine 55 KV sind die niedrigsten in der Tabelle, und dafür ist eine Wicklung mit 21 Polpaaren auf einer 113.5-mm-Baugröße da: Drehmoment mit Strom statt mit Drehzahl zu erzeugen, bei einer Busspannung, die niedrig genug ist, dass ein Batteriepack sie liefern kann. Der Datensatz des RO100 nennt einen mit Hall-Sensoren gelieferten Bausatz, und beide sind groß genug, dass der Integrator den Wärmepfad bewusst planen muss, da ein nackter Stator kein Gehäuse hat, in das er leiten kann, bis eines darum herum entworfen ist.
Auswahlmatrix: Eine Stufe einer Anwendung zuordnen
Die drei Bereiche bilden Gelenkpositionen ab und nicht Branchen, weil derselbe Motor in einem Wearable, einem Cobot und einer mobilen Plattform auftritt. Die folgende Matrix liest jeden Bereich gegen die Gelenke, die er tragen kann, und die Anwendungskategorien auf dieser Plattform, in denen diese Gelenke auftreten.
| Stufe | Spitzendrehmoment-Bereich | Wo sie passt | Bus | Massebereich | Repräsentative Einheit | Anwendungskategorien |
|---|---|---|---|---|---|---|
| Einstieg & kompakt | bis 1 Nm | Hand-, Handgelenk- und distale Achsen; kleine Richtplattformen; leicht belastete Assistenzgestänge | 16 V bis 24 V | 20 g bis 105 g | RI20 KV600 | Rehabilitationsroboter, Kollaborativer Roboterarm |
| Mittelklasse & kollaborativ | 1.6 Nm bis 2.7 Nm | Ellbogen- und Unterarmachsen; leichte Knieachsen; Gelenkmodule um eine gemeinsame Teilenummer | 24 V bis 48 V | 156 g bis 270 g | RI50 KV100 | Kollaborativer Roboterarm, Gelenkmodul, Quadruped-Roboter |
| Hochleistung & schwere Nutzlast | 4 Nm bis 12 Nm | Hüft-, Knie- und Schulterachsen; Vierbeinerbeine; Radantriebseinheiten; lasttragende Assistenzgelenke | 24 V bis 48 V | 352 g bis 710 g | RO100 KV55 Standard | Humanoider Roboter, Exoskelett, Radroboter, AGV |
Spitzendrehmoment-Bereich, typische Gelenkpositionen, Busbereich, Massebereich, eine repräsentative Einheit aus jedem Bereich und die Anwendungskategorien auf dieser Plattform, in denen diese Gelenke auftreten. Die Bereiche sind auf dem veröffentlichten Spitzendrehmoment gezogen und überlappen sich nicht; die Anwendungslisten zeigen, wo der Bereich normalerweise genutzt wird und nicht, worauf er beschränkt ist, da eine Gelenkposition über mehrere Maschinentypen hinweg auftritt.
Zwei Muster in der Matrix sind es wert, klar ausgesprochen zu werden. Das erste ist, dass der Bus dem Bereich folgt und nicht der Anwendung. Eine Handachse an einem Cobot und eine Handachse an einem Rehabilitationshandschuh sind beide Einstiegsbereich-Aufgaben, und beide werden normalerweise aus einer einzigen 24-V-Schiene versorgt; in dem Moment, in dem ein Gelenk ein ganzes Glied gegen die Schwerkraft halten muss, wechselt der Datensatz auf 48 V, weil ein Haltedrehmoment von 4 Nm und darüber einen Strom verlangt, den ein kleines Pack bei 24 V nicht ohne einen Hochsetzer liefern kann, der eigene Verluste hinzufügt. Das zweite ist, dass der Bereich, in den eine Anforderung fällt, durch das schlechteste Drehmoment bestimmt wird, das das Gelenk sieht, und nicht durch den Mittelwert. Ein Handgelenk, das die meiste Zeit bei 0.024 Nm verbringt und während einer schnellen Umorientierung 0.9 Nm Spitze aufnimmt, gehört in den Einstiegsbereich, und die gewählte Einheit muss gegen diese Spitze gelesen werden und nicht gegen die Last, die es den größten Teil des Tages hält. So gelesen zerfällt die Rubrik Rahmenlose Drehmomentmotoren in eine distale Gruppe, eine Arbeitsgelenk-Gruppe und eine maschinenbewegende Gruppe, was die obige Matrix neu formuliert.
Nicht jede Anforderung landet innerhalb dieser zwölf. Weil ein rahmenloser Bausatz ein Stator und ein Rotor ist und kein fertiges Produkt, kann dieselbe Baugröße zu einer anderen Spezifikation gewickelt, geschichtet und gebohrt werden, und der Hersteller hinter diesen Modellen dokumentiert einen Weg genau dafür: eine andere Blechpaketlänge, eine andere Wicklung für ein anderes KV beim selben Bus, eine andere Bohrung oder eine Wellenschnittstelle, die der Integrator braucht. Eine Anforderung, die in eine Lücke zwischen den Bereichen fällt – etwa 1.2 Nm Spitze, oder über 12 Nm hinaus, oder in einen Bauraum, den keiner der zwölf Durchmesser zulässt –, ist daher eine Spezifikationsanfrage und keine Sackgasse. Jede Produktseite in der obigen Tabelle verlinkt auf die eigene Website des Herstellers, und dieser Link ist der Ort, an dem eine solche Anfrage beginnt; die Werte in diesem Leitfaden bleiben die veröffentlichten, die in den Plattformdatensätzen geführt werden.
Eine Auswahlreihenfolge für ein rahmenloses Gelenk
Drei Schritte tragen den größten Teil der Entscheidung, in dieser Reihenfolge, weil jeder einschränkt, was der nächste liefern muss.
Zuerst die Last und das Worst-Case-Spitzendrehmoment festlegen
Festzuhalten sind, noch vor jeder Modellnummer: die Masse, die das Gelenk bewegen muss, der Hebelarm in der schlechtesten Haltung, das Lastspiel und die Dauer jeder Phase sowie der größte Transiente, den das Gelenk sehen wird. Daraus ergeben sich drei Werte – das dauerhaft gehaltene Drehmoment, das im schlechtesten Moment benötigte Drehmoment und der Winkelweg, den die schnellste Phase verlangt. Der Bereich wird nach dem zweiten dieser Werte gewählt, und die Einheit innerhalb des Bereichs nach dem ersten.
Zweitens Bus und Bauraum festlegen
Die Versorgungsspannung wird gewählt, bevor Einheiten verglichen werden, weil die Mehrbus-Datensätze bei 24 V, 36 V und 48 V unterschiedliche Werte veröffentlichen und der Vergleich seine Gestalt ändert, je nachdem, welcher gilt. Dann den Bauraum festlegen: Außendurchmesser gegen Blechpaketlänge und ob das Gelenk radialen Raum für eine Scheibe oder axialen Raum für einen Zylinder hat. Eine Einheit, die in der Drehmomentspalte gewinnt, kann allein an diesem Schritt verlieren, weil ein 54-mm-Stator und ein 60-mm-Stator zu unterschiedlichen Gliedgeometrien passen, selbst wenn ihr veröffentlichtes Drehmoment innerhalb weniger Hundertstel eines Newtonmeters liegt.
Drittens bestätigen, was an einer bestehenden Baugröße neu spezifiziert werden kann
Ein rahmenloser Motor ist durch seine Wicklung, sein Blechpaket und seine Bohrung definiert und nicht durch eine versiegelte Teilenummer, sodass eine Anforderung, die die zwölf nur knapp verfehlt, meist eine Variantenanfrage und keine Neuentwicklung ist: ein anderes KV beim selben Bus, ein höheres Blechpaket für mehr Drehmoment bei gleichem Durchmesser oder eine auf eine bestimmte Welle abgestimmte Bohrung. Die eigene Produktseite des Herstellers ist der Ort, an dem dieses Gespräch beginnt, und jede Einheit in der obigen Tabelle verlinkt dorthin.
Häufig gestellte Fragen
QWarum werden diese zwölf nach dem Spitzendrehmoment sortiert und nicht nach der Masse oder dem Nenndrehmoment?
Weil das Spitzendrehmoment die eine Spalte ist, in der sich die zwölf in drei Gruppen mit echten Lücken zwischen ihnen trennen, und weil es der Wert ist, gegen den eine Gelenkanforderung gewöhnlich zuerst geschrieben wird. Die Masse würde zwei Einheiten sehr unterschiedlicher Fähigkeit nebeneinander stellen – der 352 g schwere RO80 KV105 Standard und der 411 g schwere RI80 V2.0 KV75 veröffentlichen 4 Nm und 4.1 Nm Spitzendrehmoment, aber nur 490 W und 172 W Nennleistung, sodass sie an einer leistungsbegrenzten Maschine keine Alternativen sind. Das Nenndrehmoment würde die ganze Tabelle komprimieren, da jeder Datensatz ein Verhältnis von Spitze zu Nennwert zwischen etwa 2.8 und etwa 3.1 hält. Das Spitzendrehmoment ist außerdem der Wert, der den schlechtesten Moment einer Last abdecken muss, und genau das entscheidet, ob ein Gelenk eine Landung, einen Fang oder eine schnelle Umorientierung übersteht.
QWas bleibt bei einem rahmenlosen Bausatz dem Integrator zu liefern?
Alles zwischen dem Stator und der Last: die Rotorbefestigung und die Welle, die Lageranordnung und ihre Vorspannung, das Gehäuse oder die Klemmung, die den Stator an Ort und Stelle hält und Wärme aus ihm abführt, und die Positionsrückführung in den Fällen, in denen der Datensatz einen ohne Hall-Sensoren gelieferten Bausatz nennt. Der letzte Punkt wird am häufigsten unterschätzt, weil ein Gelenk, das im Stillstand die Position hält, im Stillstand Positionsinformationen braucht und eine sensorlose Schätzung genau dort am schwierigsten zu gewinnen ist. Der Datensatz beantwortet die Frage für jede Einheit: RO40 KV140 Lite und RO50 KV108 Lite sind als ohne Hall-Sensoren geliefert erfasst und RO60 KV115 Standard, RO80 KV105 Standard und RO100 KV55 Standard als mit ihnen geliefert.
QWarum fällt das Drehmoment pro Masseneinheit am kleinen Ende der Baureihe?
Weil eine kleine Baugröße proportional weniger Eisen und einen kürzeren magnetischen Pfad hat, sodass ein größerer Anteil ihrer Masse in Kupfer sitzt, das den Fluss nicht nutzbringend führen kann, und weil die Wicklung aus feinerem Draht mit kleinerem Kupferquerschnitt gebaut werden muss. Nach den veröffentlichten Werten beträgt das Spitzendrehmoment pro Kilogramm etwa 3.6 bei der 20-g-Einheit, etwa 5.8 bei der 40-g-Einheit, etwa 10 bei der 60-g-Einheit und etwa 16.9 bei der 710-g-Einheit. Die kleinen Bausätze sind deshalb keine schlechteren Produkte; sie werden gewählt wegen des Ortes ihrer Masse und wegen der Auflösung, die eine kleine Baugröße bei niedrigem Drehmoment liefert, und Dichte ist schlicht nicht die Achse, auf der diese Wahl getroffen wird.
QIst die Lücke zwischen 2.7 Nm und 4 Nm eine echte Einschränkung?
Sie ist real innerhalb dieser Rubrik, wie sie derzeit geführt wird, und sie ist eine Folge davon, wie Baugrößen gebaut werden, und nicht einer fehlenden Produktlinie. Ein Gelenk, das wirklich 3.2 Nm Spitzendrehmoment braucht, hat drei praktische Wege: die nächstgrößere Baugröße bei 352 g akzeptieren und die zusätzliche Masse tragen, zu einem integrierten Aktuator in der Klasse Roboteraktuatoren wechseln, wo eine Untersetzungsstufe einen kleineren Motor in diesen Bereich vervielfacht, oder den Hersteller um eine Wicklungs- und Blechpaketvariante an einer bestehenden Baugröße bitten. Der dritte Weg ist verfügbar, weil ein rahmenloser Bausatz spezifiziert und nicht montiert wird, aber er ist eine Spezifikationsanfrage mit Lieferzeit und keine Wahl ab Lager, weshalb es sich lohnt, die Lücke zu kennen, bevor eine Auswahlliste festgelegt wird.
QKann eine Anforderung außerhalb dieser zwölf trotzdem erfüllt werden?
Meist ja, und über den Hersteller statt über diese Plattform. Ein rahmenloser Motor ist die eine Klasse, in der der Motor durch seine Wicklung, sein Blechpaket und seine Bohrung definiert ist und nicht durch eine versiegelte Teilenummer, sodass eine Anforderung, die ein anderes KV beim selben Bus, ein höheres Blechpaket für mehr Drehmoment bei gleichem Durchmesser oder eine auf eine bestimmte Welle abgestimmte Bohrung braucht, eine Variante an einer bestehenden Baugröße und keine Neuentwicklung ist. Der Weg führt über die Produktseiten des Herstellers, auf die die Datensätze hier für jede Einheit verlinken. ToBMS pflegt die Spezifikationsebene – was veröffentlicht, vergleichbar und durchsuchbar ist –, und der Hersteller bleibt die maßgebliche Quelle dafür, was und mit welcher Toleranz gebaut werden kann.
Offizielle Ressourcen
CubeMars dokumentiert die rahmenlose Baureihe auf seiner eigenen Website, und jede der zwölf Einheiten in dieser Tabelle hat eine offizielle Seite mit vollständiger Spezifikation, Wicklungsdaten und Befestigungszeichnung. Die Produktpalette des Herstellers ist der Einstiegspunkt, und die beiden Extreme dieses Vergleichs sind einzeln dokumentiert – der RI20 KV600 am leichten Ende und der RO100 KV55 Standard am schweren Ende. Produktdokumentation über die Rubriken der Plattform hinweg ist unter Ressourcen gesammelt. Der Hersteller bleibt die maßgebliche Quelle für Wicklungsoptionen, thermische Bemessungen, Anfragen zu kundenspezifischem Blechpaket und Bohrung sowie Antriebskonfiguration; ToBMS pflegt die Entdeckungs- und Vergleichsebene, und jeder in diesem Leitfaden verwendete Wert ist ein veröffentlichter Wert, der in den Produktdatensätzen der Plattform geführt wird.
Wie es weitergeht
Der engste Begleiter zu diesem Leitfaden ist Rahmenlose Drehmomentmotoren: Stator-Rotor-Kit für Robotergelenke auswählen, der dieselben zwölf Einheiten von innen nach außen liest – den Stator, den Rotor, die beiden Bauformen und was jede Spezifikationsspalte verspricht –, während dieser Leitfaden sie von außen nach innen liest, nach Bereich und nach Gelenkposition. Zusammen gelesen beantworten sie die beiden verschiedenen Fragen, die eine Baugröße aufwirft: was ein rahmenloser Bausatz ist und wohin ein gegebener Bausatz gehört.
Wo die Wahl zwischen dieser Klasse und einer montierten liegt, stellt BLDC-Motoren für Exoskelette: Rahmenloser Drehmomentmotor vs. integrierter Aktuator die beiden Wege bei Masse, Steifigkeit, Verdrehspiel und dem Ort, wohin die Wicklungswärme muss, nebeneinander, was die Entscheidung ist, die jedem Bereich in der obigen Matrix vorausgeht. Wo eine Untersetzungsstufe es ist, die einen kleineren Motor ein schwereres Gelenk erreichen lässt, behandelt Quasi-Direct-Drive-Aktuatoren: Was ein 8:1-Verhältnis bringt den Fall niedriger Übersetzung, und Roboteraktuatoren: Passenden integrierten Aktuator für Robotergelenke wählen behandelt die montierte Alternative vollständig.
Um eine Auswahl zu treffen statt zu recherchieren, Kandidaten in Auswahl nach Drehmoment, Spannung, Masse und Bauraum filtern und sie in Produktvergleich gegeneinander stellen. Für die in der Matrix genannten Gelenkpositionen gruppiert die Plattform Kandidaten unter Humanoider Roboter, Exoskelett, Quadruped-Roboter, Rehabilitationsroboter, Gelenkmodul, Kollaborativer Roboterarm, Radroboter und AGV. Alle zwölf hier verglichenen Einheiten liegen in der Rubrik Rahmenlose Drehmomentmotoren, und die CubeMars sammelt den Rest der Baureihe.