
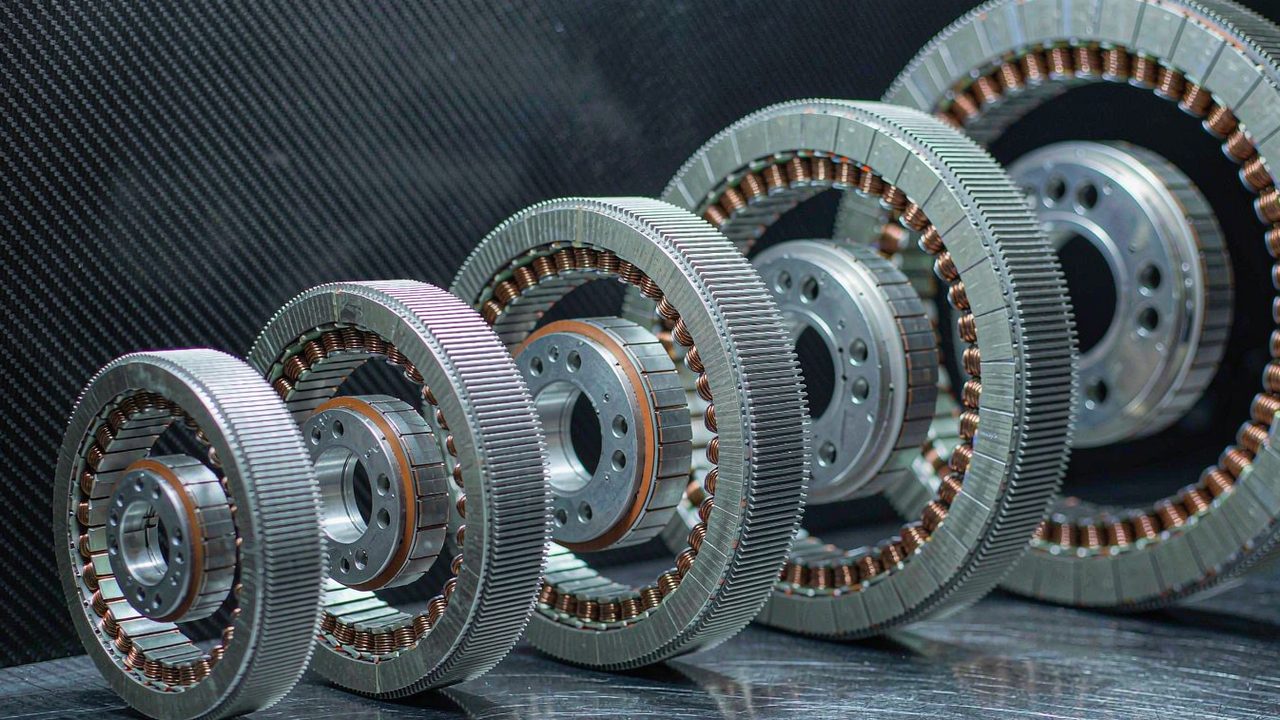
Un moteur couple sans carter arrive en deux pièces sans rien entre elles : un stator bobiné et feuilleté à une taille de châssis, et un rotor portant les aimants, sans carter, sans propre pile de roulements et sans arbre. Telle est toute la proposition, et c’est aussi pourquoi les douze kits actuellement référencés dans la catégorie Moteurs couple frameless ne peuvent pas être alignés sur un seul axe et lus dans l’ordre. Deux des douze pèsent 40 g ou moins, et leur couple de crête publié se mesure en centièmes de newton mètre. L’un est donné pour 838 W et publie 12 Nm. Entre le point d’entrée de 20 g et le haut de gamme de 710 g, le couple de crête publié s’étend de 0.072 Nm à 12 Nm, et une unité prise à l’une des extrémités de cet écart ne remplace pas une unité de l’autre extrémité dans une application donnée. La question utile n’est donc pas de savoir lequel des douze est le plus puissant, mais où passe la frontière entre la bande qui convient à un axe distal faiblement chargé, la bande qui convient à une articulation de travail portant une personne ou une charge utile, et la bande qui doit déplacer une machine plutôt qu’un maillon.
Réponse rapide
Triés par couple de crête publié, les douze modèles se répartissent en trois bandes qui ne se chevauchent pas et que séparent des écarts nets dans les données : quatre modèles à 1 Nm de crête ou moins, entre 20 g et 105 g ; quatre modèles entre 1.63 Nm et 2.68 Nm de crête, entre 156 g et 270 g ; et quatre modèles à 4 Nm de crête et plus, entre 352 g et 710 g. Cet ordre n’est pas un découpage marketing. C’est l’ordre dans lequel le courant nominal publié augmente, l’ordre dans lequel le diamètre extérieur augmente, et l’ordre dans lequel le bobinage passe d’une conception simple à 16 V ou 24 V à un bus 48 V ou à une conception multi-bus capable de véhiculer réellement le courant qu’exige un bobinage plus grand. Lu sur l’ensemble de la catégorie Moteurs couple frameless, cet échelonnement explique pourquoi les douze ne peuvent pas être réduits à un seul classement de puissance.
Deux faits structurels traversent les trois bandes et comptent davantage que les bandes elles-mêmes. Le premier est l’architecture : sept des douze sont des moteurs à rotor interne, avec les aimants sur un rotor intérieur et le bobinage porté par le stator extérieur, et cinq sont des moteurs à rotor externe qui inversent cette disposition. Le second est le retour d’information : trois des douze fiches décrivent un kit fourni avec capteurs Hall et deux décrivent un kit fourni sans, tandis que les sept fiches restantes — toutes dans la ligne RI — n’indiquent pas du tout la configuration de retour, et cette différence change ce que l’intégrateur doit ajouter avant que le moteur puisse être commuté à basse vitesse. Là où aucun des douze ne tient dans un encombrement imposé, le format sans carter est celui qui peut être respécifié, et le fabricant derrière ces kits documente une voie pour cette demande.
Critères d’évaluation clés : comment ces 12 moteurs ont été catégorisés
Cinq grandeurs publiées portent la catégorisation ci-dessous, et elles sont lues dans cet ordre parce que chacune restreint ce que la suivante doit expliquer. Les douze fiches publient toutes ces grandeurs, ce qui rend possible une comparaison par palier de cette famille.
Le couple de crête fixe la frontière entre paliers
Chaque unité publie ici deux valeurs de couple, et les frontières entre paliers de ce guide sont tracées sur la plus grande des deux. Le couple de crête décrit ce que le bobinage peut produire pendant un court intervalle, avant que le variateur n’atteigne sa limite de courant ou que les aimants ne perdent leur point de fonctionnement ; c’est un énoncé sur une fenêtre plutôt qu’une capacité, et c’est la manière honnête de séparer des kits dont les valeurs continues sont proches. Lu ainsi, les douze se classent proprement : 0.072 Nm, 0.23 Nm, 0.6 Nm et 0.9 Nm dans la première bande, puis 1.63 Nm, 1.67 Nm, 2.4 Nm et 2.68 Nm, puis 4 Nm, 4.1 Nm, 4.95 Nm et 12 Nm. Les écarts entre les bandes — de 0.9 Nm à 1.63 Nm, et de 2.68 Nm à 4 Nm — atteignent chacun près d’un facteur deux, si bien qu’une unité placée du mauvais côté d’une frontière n’est pas un choix marginal.
Le couple nominal est la valeur continue
La plus petite des deux colonnes de couple est celle avec laquelle une articulation doit vivre. Le couple nominal est le couple qu’un kit peut tenir tant que le bobinage reste dans sa classe d’isolation, et contrairement aux actionneurs intégrés de la catégorie Actionneurs robotisés, il est donné au moteur et non derrière un étage d’engrenages, parce qu’un kit sans carter n’a pas d’étage d’engrenages. Sur les douze, le rapport entre crête et nominal se situe entre environ 2.8 et environ 3.1 sur chaque fiche, ce qui relève de l’arithmétique sur les deux colonnes publiées : les deux valeurs évoluent donc ensemble et ni l’une ni l’autre ne permet de dénicher une bonne affaire cachée. Ce qui n’évolue pas ensemble, c’est le couple par unité de masse : les deux plus petits kits publient environ 3.6 et environ 5.8 Nm de couple de crête par kilogramme, tandis que les unités à partir de 60 g se situent entre environ 8.6 et environ 16.9 Nm/kg sur la même arithmétique. Les plus petits châssis sont les moins efficaces au gramme, et c’est pourquoi la bande d’entrée existe en tant que bande et non simplement comme une version bon marché de la bande supérieure.
Le courant, la puissance et le bus qui les sous-tend
Le courant nominal est la valeur qui décide de ce qu’une batterie et un variateur doivent fournir et de la chaleur qui doit s’échapper du bobinage, et c’est la colonne qui sépare le plus nettement les bandes. La première bande absorbe entre 1.47 A et 3.4 A au nominal, la deuxième entre 4.8 A et 7.1 A, et la troisième entre 8.5 A et 20 A. La puissance nominale suit le même échelonnement, de 18 W au point d’entrée à 838 W au sommet, et les tensions derrière ces valeurs évoluent avec elles : le plus petit kit est donné pour 16 V, la bande d’entrée et une partie de la bande médiane pour 24 V, et la bande supérieure pour 48 V, où cinq des unités médianes publient des points de fonctionnement à 24 V, 36 V et 48 V plutôt que sur un bus unique. Une cohérence mérite d’être notée parce qu’elle n’est pas universelle dans les fiches de cette plateforme : multiplier le couple nominal par la vitesse nominale sur chacun des douze et convertir les radians par seconde en tours par minute reproduit la puissance nominale publiée à environ quatre pour cent près sur chaque fiche, si bien que les trois colonnes ont été relevées dans un même ensemble de conditions et peuvent être recoupées.
Encombrement et masse dans un kit sans carter
Dans cette famille, le diamètre va de 25 mm à 113.5 mm et la longueur de paquet de 13 mm à 36.2 mm, et comme il n’y a pas de carter, la dimension publiée est le stator lui-même plutôt qu’un ensemble fini — l’intégrateur fournit les roulements, l’arbre et la fixation, de sorte que la place radiale qu’une conception doit trouver, ce sont le bobinage et le rotor, et que la place axiale est un seul paquet. La masse est le bon indicateur de la part de cette place qui est occupée : 20 g, 40 g, 60 g et 105 g dans la bande d’entrée, 155.9 g à 270.4 g dans la bande médiane, et 352 g à 710 g en haut. Dans une articulation sans carter, cette masse se trouve là où se trouve le moteur, ce qui, pour un axe distal, constitue tout l’argument en faveur du choix de cette classe.
La présence ou non de capteurs Hall
Trois des douze fiches nomment un kit fourni avec capteurs Hall et deux en nomment un fourni sans, et la répartition suit la ligne RO plutôt que la ligne RI : les fiches RO40 KV140 Lite et RO50 KV108 Lite sont les deux marquées comme fournies sans capteurs Hall, tandis que les fiches RO60, RO80 et RO100 Standard sont marquées comme fournies avec. Ce seul mot change la conception environnante. Un kit sans capteurs Hall doit être commuté à partir d’une estimation de position dérivée du bobinage lui-même, ou d’un codeur que l’intégrateur ajoute, et à basse vitesse ou à l’arrêt — ce qui est le régime où une articulation de maintien passe une grande partie de son temps — l’estimation est plus difficile à obtenir qu’en mouvement. Un kit avec capteurs Hall donne une position absolue grossière d’emblée et simplifie la séquence de démarrage, au prix d’un faisceau de capteurs à l’intérieur de l’encombrement de l’articulation. Ni l’un ni l’autre n’est meilleur dans l’abstrait ; ce qui compte, c’est que la différence soit indiquée dans la fiche plutôt que découverte après l’usinage du support.
Matrice de comparaison des caractéristiques des 12 moteurs couple frameless
Le tableau ci-dessous lit chaque moteur couple sans carter actuellement référencé dans la catégorie Moteurs couple frameless comme un seul jeu de caractéristiques, classé par couple de crête publié parce que c’est l’axe sur lequel les paliers sont tracés. Chaque valeur est la valeur publiée par le fabricant, conservée dans les fiches produit de cette plateforme. Les vitesses sont côté moteur, ce qui, pour un kit sans carter dépourvu d’étage de réduction, est aussi la valeur côté articulation après toute démultiplication ajoutée par l’intégrateur.
| Modèle | Couple nominal | Couple de crête | Puissance nominale | Vitesse nominale | Encombrement (Ø × L) | Masse |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
Couple nominal et de crête, puissance nominale, vitesse nominale au couple nominal, encombrement du stator exprimé en diamètre extérieur par longueur de paquet, et masse, pour les moteurs couple sans carter actuellement référencés dans la catégorie Moteurs couple frameless, classés par couple de crête. Le couple nominal est la valeur continue dans les limites thermiques du bobinage ; le couple de crête est une valeur de courte fenêtre. Une seule valeur de vitesse signifie un kit à bus unique ; trois valeurs correspondent aux points de fonctionnement 24 V, 36 V et 48 V dans cet ordre. Ce sont des kits stator et rotor nus, donc aucun rapport de réduction, aucun jeu et aucune valeur côté sortie n’apparaît dans les douze fiches.
Deux constats ressortent une fois les douze sur une même page. Le premier est que les bandes sont séparées par des écarts dans les données plutôt que par un point de coupure choisi. Entre le RO50 KV108 Lite de 105 g à 0.9 Nm de crête et le RI60 KV120 de 155.9 g à 1.63 Nm de crête, il n’y a aucune unité, et il en va de même entre le RI70 KV95 de 270.4 g à 2.68 Nm et le RO80 KV105 Standard de 352 g à 4 Nm. Une présélection qui exige, disons, 1.2 Nm de crête et 130 g ne peut pas être satisfaite en se plaçant à mi-chemin entre deux voisins, parce qu’il n’y a pas de voisin à cet endroit.
Le second est que la masse et le couple par unité de masse pointent en sens opposés dans le bas de la plage. Le RI20 KV600 de 20 g publie 3.6 Nm de couple de crête par kilogramme et le RI30 KV260 de 40 g environ 5.8, tandis que le RO40 KV140 Lite de 60 g atteint déjà environ 10 et le RO100 KV55 Standard de 710 g environ 16.9 — quatre valeurs qui relèvent de l’arithmétique sur les colonnes publiées de couple et de masse. Y voir un défaut des petits kits est une erreur de lecture. Un châssis de 20 g a moins de fer, un chemin magnétique plus court et proportionnellement plus de sa masse en cuivre qui ne peut pas véhiculer le flux que la géométrie autorise, de sorte que le bas de la plage achète de la résolution et de la proximité, pas de la densité.
La plus petite unité de ce tableau, présentée par CubeMars comme un kit sans carter pour articulations robotiques compactes. C’est l’illustration la plus claire de ce à quoi ressemble réellement la bande d’entrée : un stator et un rotor sans carter, sans roulement et sans arbre, dimensionnés pour un axe distal où la pénalité de masse d’un module intégré est la contrainte déterminante.
Page vidéo ToBMSRegarder sur YouTubePalier 1 : entrée de gamme et compact
Quatre unités occupent cette bande, toutes à 1 Nm de couple de crête publié ou moins et toutes entre 20 g et 105 g. Ce qui les unit n’est ni le prix ni la qualité, mais le service qu’elles peuvent assurer : un axe de main ou de poignet, une articulation distale d’un petit manipulateur, une tringlerie de rééducation faiblement chargée, ou l’axe de pointage d’une plateforme caméra compacte. Ce qui les sépare, c’est l’architecture et le retour d’information, et ces deux mots décident de la conception environnante plus que la colonne du couple. Les quatre sont des conceptions à bus unique — 16 V pour la plus petite, 24 V pour les trois autres — si bien qu’un variateur prévu pour une alimentation unique de 24 V couvre déjà la majeure partie de la bande.
RI20 KV600 et RI30 KV260 : la paire compacte à rotor interne
Le RI20 KV600 est le point d’entrée de toute la catégorie, avec 20 g dans un diamètre de 25 mm et un paquet de 14.5 mm, publiant 0.024 Nm en nominal et 0.072 Nm en couple de crête, 18 W de puissance nominale et 7452 rpm en vitesse nominale sous un bus 16 V. Sa vitesse à vide de 9600 rpm est la plus élevée du tableau et ses 600 KV également, ce qui décrit ensemble un kit conçu pour tourner plutôt que pour pousser : un bobinage à 7 paires de pôles sur un châssis de 25 mm ne produira pas de couple utile, mais il offrira une très fine résolution angulaire lorsqu’il est démultiplié ou qu’il entraîne directement un petit cabestan. Le RI30 KV260 reprend la même idée une taille de châssis au-dessus — 40 g, diamètre de 38 mm, paquet de 14 mm — avec 0.076 Nm en nominal et 0.23 Nm en couple de crête, 33 W de puissance nominale et 4110 rpm en vitesse nominale sous 24 V. Tous deux sont signalés comme nouveautés dans la fiche, avec des dates de lancement dans les derniers mois, et tous deux sont des moteurs à rotor interne : les aimants se trouvent donc sur l’arbre que fournira l’intégrateur et le bobinage dans le stator que l’intégrateur bridera. Aucun ne publie un courant nominal supérieur à 2 A, ce qui les rend praticables sur un petit variateur à l’intérieur d’un encombrement de main ou porté sur soi.
RO40 KV140 Lite et RO50 KV108 Lite : la paire à rotor externe sans capteurs Hall
Le RO40 KV140 Lite et le RO50 KV108 Lite sont les deux unités dont la fiche nomme un kit fourni sans capteurs Hall, et ce sont aussi les deux moteurs à rotor externe de cette bande. Le RO40 délivre 0.2 Nm en nominal et 0.6 Nm en couple de crête avec 51 W de puissance nominale à 2450 rpm en vitesse nominale, dans un diamètre de 46.3 mm et un paquet de 13 mm pesant 60 g ; le RO50 double la plupart de ces valeurs avec 0.3 Nm en nominal et 0.9 Nm en couple de crête, 66 W de puissance nominale, 2100 rpm en vitesse nominale, dans un diamètre de 61.7 mm et un paquet de 14.5 mm pesant 105 g. La platitude est ici tout l’intérêt de l’architecture à rotor externe : 13 mm et 14.5 mm de place axiale pour deux kits qui atteignent 0.6 Nm et 0.9 Nm de crête, c’est ce qui leur permet de tenir dans une articulation dont l’encombrement est un disque plutôt qu’un cylindre. La contrepartie est le capteur manquant. Sans dispositif à effet Hall dans la fiche, la commutation à basse vitesse et à l’arrêt doit venir d’un codeur externe ou d’une estimation sans capteur, et pour une articulation de maintien qui passe son temps à l’arrêt, c’est une décision de conception prise avant l’usinage du support plutôt qu’après.
Palier 2 : milieu de gamme et collaboratif
La bande médiane contient les quatre unités à partir desquelles une articulation de travail a le plus de chances d’être spécifiée : 1.63 Nm à 2.68 Nm de couple de crête, 155.9 g à 270.4 g de masse, des courants nominaux de 4.8 A à 8.5 A. C’est la bande où un composant partagé entre plusieurs axes commence à avoir du sens, parce que l’écart entre l’unité la plus légère et la plus lourde est inférieur à un facteur deux tandis que le couple publié s’étend de 1.6 Nm à 2.7 Nm. C’est aussi la bande où le bus se scinde : les trois moteurs à rotor interne y publient des points de fonctionnement à 24 V, 36 V et 48 V, tandis que le moteur à rotor externe publie une seule valeur à 48 V, si bien que le choix d’une alimentation 48 V se fait une fois pour tout le bras plutôt que par axe.
RI50 KV100 et RI60 KV120 : deux moteurs à rotor interne de milieu de gamme sur un bus 24-48 V
Le RI60 KV120 est le plus léger de la paire avec 155.9 g dans un diamètre de 60 mm et un paquet de 23 mm, publiant 0.57 Nm en nominal et 1.63 Nm en couple de crête, 85 W de puissance nominale et 1440 rpm en vitesse nominale au point de fonctionnement 24 V, montant à 3190 rpm sous 48 V. Le RI50 KV100 est le plus large avec 180.8 g dans un diamètre de 54 mm et un paquet de 27 mm, publiant 0.58 Nm en nominal et 1.67 Nm en couple de crête, 66 W de puissance nominale et 1090 rpm en vitesse nominale sous 24 V, 2600 rpm sous 48 V. Les deux sont assez proches en couple pour être interchangeables dans une première estimation et assez différents en forme pour compter plus tard : le RI60 porte un bobinage à 14 paires de pôles là où le RI50 en porte un à 7 paires, si bien que le RI60 produit plus de couple par ampère à basse vitesse tandis que le RI50 tourne plus vite pour le même bus et que son diamètre plus grand avec un paquet plus court convient à un encombrement plus plat. Tous deux sont enregistrés comme pilotés en FOC, le schéma de commutation qui tire un comportement exploitable d’un kit sans capteur de position à basse vitesse.
RI70 KV95 : la dernière unité sous 3 Nm de crête
Le RI70 KV95 ferme la bande médiane avec 270.4 g dans un diamètre de 76 mm et un paquet de 24 mm, publiant 0.94 Nm en nominal et 2.68 Nm en couple de crête, 125 W de puissance nominale et 1270 rpm en vitesse nominale sous 24 V, montant à 2710 rpm sous 48 V, pour 7.1 A au nominal. Comparé aux deux unités situées en dessous dans la bande, c’est le premier kit dont le couple nominal approche 1 Nm, point à partir duquel un kit sans carter peut tenir un maillon contre la gravité sans démultiplication sur une petite machine. Son courant nominal de 7.1 A est le plus élevé de la bande médiane, si bien que le variateur et le faisceau derrière lui montent d’une taille en même temps que le châssis. Au-dessus, il n’y a rien avant 4 Nm de crête, et c’est pourquoi une conception qui tombe entre 2.7 Nm et 4 Nm d’exigence de crête doit soit accepter un châssis plus grand que voulu, soit abandonner l’approche sans carter pour une unité intégrée.
RO60 KV115 Standard : le moteur à rotor externe à la frontière du palier
Le RO60 KV115 Standard est l’unique moteur à rotor externe de la bande médiane et l’unité la plus légère du tableau à publier une valeur 48 V à elle seule, avec 248 g dans un diamètre de 73.8 mm et un paquet de 23 mm. Il publie 0.8 Nm en nominal et 2.4 Nm en couple de crête avec 352 W de puissance nominale à 4200 rpm en vitesse nominale et 5520 rpm à vide, absorbant 8.5 A au nominal. Cette puissance est l’exception de la bande — plus de quatre fois la puissance nominale du RI60 KV120 pour à peine une fois et demie son couple — et elle s’explique par la vitesse à laquelle la valeur est relevée, puisque le même couple délivré à 4200 rpm représente plus de travail par seconde qu’à 1440 rpm. Sa fiche est aussi l’une des trois qui nomment un kit fourni avec capteurs Hall, ce qui en fait le choix naturel de la bande médiane là où l’articulation doit démarrer de façon fiable depuis l’arrêt sous charge, et l’architecture à rotor externe lui donne l’encombrement de disque plat des deux kits Lite avec un quart du couple.
Palier 3 : hautes performances et charges lourdes
La bande supérieure s’ouvre à 4 Nm de couple de crête publié et se ferme à 12 Nm, entre 352 g et 710 g, et chaque unité y est soit une conception 48 V à bus unique, soit une conception 24-48 V à trois bus. C’est ici qu’un kit sans carter cesse d’être un composant d’un maillon pour devenir ce qui déplace un membre ou une machine : hanches et genoux d’un bipède, articulations de jambe d’un quadrupède, unités d’entraînement de roue, et axes porteurs d’un dispositif de rééducation. Les valeurs y sont assez élevées pour que la conception environnante compte autant que le moteur : la bande absorbe entre 9.4 A et 20 A au nominal, et là où plusieurs de ces axes partagent une batterie et un volume thermique, c’est le budget système, et non la fiche d’une seule unité, qui fixe le plafond.
RO80 KV105 Standard et RI80 V2.0 KV75 : la première paire à 4 Nm
Le RO80 KV105 Standard est l’entrée de cette bande avec 352 g dans un diamètre de 92.6 mm et un paquet de 26.4 mm, publiant 1.3 Nm en nominal et 4 Nm en couple de crête avec 490 W de puissance nominale à 3600 rpm en vitesse nominale et 5040 rpm à vide sous 48 V, absorbant 15 A au nominal. Le RI80 V2.0 KV75 se situe juste à côté en couple, à 4.1 Nm de crête et 1.45 Nm en nominal, mais dans une forme très différente — 411 g dans un diamètre de 85 mm et un paquet de 27 mm — et avec une puissance nominale bien plus faible de 172 W à 1135 rpm en vitesse nominale sous 24 V, montant à 2430 rpm sous 48 V. Les deux atteignent le même couple de crête par des voies différentes. Le RO80 y parvient avec du courant à vitesse sur un bus unique 48 V et une consommation nominale de 15 A ; le RI80 y parvient avec un bobinage plus lent et plus coupleux à 9.4 A sur trois bus sélectionnables. La fiche du RO80 nomme un kit fourni avec capteurs Hall, et le RI80 est enregistré comme piloté en FOC. Là où une articulation doit tenir une charge contre la gravité pendant de longues périodes, le régime basse vitesse du RI80 est l’endroit le plus confortable ; là où une roue ou un axe de hanche rapide doit être déplacé rapidement, la vitesse du RO80 tranche.
La plateforme d’inspection Gorilla MK1 de Transgrid, construite autour de l’unité qui occupe la moitié supérieure de cette bande. L’intérêt de ces images est qu’il s’agit d’un déploiement et non d’un essai sur banc : le kit transporte une machine sur le terrain plutôt qu’un capteur de force au fil d’un script, ce qui constitue le type de preuve le plus solide du comportement d’une articulation sans carter sous un service soutenu.
Page vidéo ToBMSRegarder sur YouTubeRI100 KV105 et RO100 KV55 Standard : le haut de la gamme
Les deux plus grands kits de la catégorie prennent des positions différentes sur le même compromis. Le RI100 KV105 est le plus large des moteurs à rotor interne ici, avec un diamètre de 104 mm pour seulement un paquet de 26 mm, pesant 500 g, et publie 1.76 Nm en nominal et 4.95 Nm en couple de crête avec 252 W de puissance nominale à 1370 rpm en vitesse nominale sous 24 V, montant à 2825 rpm sous 48 V, pour 13.6 A au nominal. Le RO100 KV55 Standard est le plus grand kit des douze dans toutes les dimensions qui comptent : diamètre de 113.5 mm, paquet de 36.2 mm, 710 g, publiant 4 Nm en nominal et 12 Nm en couple de crête avec 838 W de puissance nominale à 2000 rpm en vitesse nominale et 2550 rpm à vide sous 48 V, absorbant 20 A au nominal. Ses 55 KV sont les plus bas du tableau, ce à quoi sert un bobinage à 21 paires de pôles sur un châssis de 113.5 mm : produire du couple avec du courant plutôt qu’avec de la vitesse, à une tension de bus assez basse pour qu’un pack de batteries puisse la fournir. La fiche du RO100 nomme un kit fourni avec capteurs Hall, et les deux sont assez grands pour que l’intégrateur doive planifier délibérément le chemin thermique, puisqu’un stator nu n’a aucun carter dans lequel conduire la chaleur tant qu’on n’en conçoit pas un autour de lui.
Matrice de sélection : associer un palier à une application
Les trois bandes correspondent à des positions d’articulation plutôt qu’à des secteurs, parce que le même moteur apparaît dans un dispositif porté, un cobot et une plateforme mobile. La matrice ci-dessous lit chaque bande face aux articulations qu’elle peut porter et aux catégories d’application de cette plateforme où ces articulations apparaissent.
| Palier | Bande de couple de crête | Où cela convient | Bus | Plage de masse | Unité représentative | Catégories d’application |
|---|---|---|---|---|---|---|
| Entrée de gamme et compact | jusqu’à 1 Nm | Axes de main, de poignet et distaux ; petites plateformes de pointage ; tringleries d’assistance faiblement chargées | 16 V à 24 V | 20 g à 105 g | RI20 KV600 | Robot de rééducation, Bras cobot |
| Milieu de gamme et collaboratif | 1.6 Nm à 2.7 Nm | Axes de coude et d’avant-bras ; axes de genou légers ; modules d’articulation construits autour d’une référence partagée | 24 V à 48 V | 156 g à 270 g | RI50 KV100 | Bras cobot, Module articulaire, Robot quadrupède |
| Hautes performances et charges lourdes | 4 Nm à 12 Nm | Axes de hanche, de genou et d’épaule ; pattes de quadrupède ; unités d’entraînement de roue ; articulations d’assistance porteuses | 24 V à 48 V | 352 g à 710 g | RO100 KV55 Standard | Robot humanoïde, Exosquelette, Robot à roues, AGV |
Bande de couple de crête, positions d’articulation typiques, plage de bus, plage de masse, une unité représentative de chaque bande et les catégories d’application de cette plateforme où ces articulations apparaissent. Les bandes sont tracées sur le couple de crête publié et ne se chevauchent pas ; les listes d’applications indiquent où la bande est normalement utilisée plutôt qu’où elle est restreinte, puisqu’une position d’articulation apparaît dans plusieurs types de machines.
Deux schémas de la matrice méritent d’être énoncés clairement. Le premier est que le bus suit la bande plutôt que l’application. Un axe de main sur un cobot et un axe de main sur un gant de rééducation relèvent tous deux de la bande d’entrée, et tous deux sont normalement alimentés par un seul rail 24 V ; dès qu’une articulation doit tenir un membre entier contre la gravité, la fiche passe à 48 V, parce qu’un couple de maintien à 4 Nm et plus exige un courant qu’un petit pack ne peut fournir sous 24 V sans une élévation qui ajoute ses propres pertes. Le second est que la bande dans laquelle tombe une exigence est fixée par le pire couple que voit l’articulation, et non par la moyenne. Un poignet qui passe la majeure partie de sa vie à 0.024 Nm et encaisse une crête de 0.9 Nm lors d’une réorientation rapide appartient à la bande d’entrée, et l’unité choisie doit être lue face à cette crête, et non face au service qu’elle tient la plupart du temps. Lu sur cette base, la catégorie Moteurs couple frameless se sépare en un groupe distal, un groupe d’articulation de travail et un groupe de déplacement de machine, ce que la matrice ci-dessus reformule.
Toutes les exigences ne tombent pas dans ces douze. Parce qu’un kit sans carter est un stator et un rotor plutôt qu’un produit fini, le même châssis peut être bobiné, empilé et alésé selon une autre spécification, et le fabricant derrière ces modèles documente une voie pour exactement cela : une longueur de paquet différente, un bobinage différent pour un autre KV au même bus, un alésage différent ou une interface d’arbre dont l’intégrateur a besoin. Une exigence qui tombe dans un écart entre les bandes — autour de 1.2 Nm de crête, ou au-delà de 12 Nm, ou dans un encombrement qu’aucun des douze diamètres ne permet — relève donc d’une demande de spécification plutôt que d’une impasse. Chaque page produit du tableau ci-dessus renvoie au site du fabricant, et c’est là que commence une telle demande ; les valeurs de ce guide restent celles publiées et conservées dans les fiches de la plateforme.
Une séquence de sélection pour une articulation sans carter
Trois étapes portent l’essentiel de la décision, dans cet ordre, parce que chacune restreint ce que la suivante doit fournir.
Fixer d’abord le service et le couple de crête du pire cas
Noter, avant tout numéro de modèle : la masse que l’articulation doit déplacer, le bras de levier à la posture la plus défavorable, le cycle de service et la durée de chaque phase, et le plus grand transitoire que verra l’articulation. Il en découle trois valeurs — le couple tenu en continu, le couple nécessaire à l’instant le plus défavorable, et la course angulaire qu’exige la phase la plus rapide. La bande est choisie sur la deuxième, et l’unité à l’intérieur de la bande sur la première.
Fixer ensuite le bus et l’encombrement
Choisir la tension d’alimentation avant de comparer les unités, parce que les fiches multi-bus publient des valeurs différentes à 24 V, 36 V et 48 V et que la comparaison change de forme selon celle qui s’applique. Puis fixer l’encombrement : diamètre extérieur contre longueur de paquet, et si l’articulation dispose d’une place radiale pour un disque ou d’une place axiale pour un cylindre. Une unité qui gagne sur la colonne du couple peut perdre sur cette seule étape, parce qu’un stator de 54 mm et un stator de 60 mm s’adaptent à des géométries de maillon différentes même lorsque leur couple publié tient dans quelques centièmes de newton mètre.
Vérifier ce qui peut être respécifié sur un châssis existant
Un moteur sans carter se définit par son bobinage, son paquet et son alésage plutôt que par une référence scellée, de sorte qu’une exigence qui manque les douze d’une petite marge relève généralement d’une demande de variante plutôt que d’un nouveau développement : un autre KV au même bus, un paquet plus haut pour plus de couple dans le même diamètre, ou un alésage dimensionné pour un arbre particulier. La page produit du fabricant est le point de départ de cette conversation, et chaque unité du tableau ci-dessus y renvoie.
Questions fréquentes
QPourquoi classer ces douze par couple de crête plutôt que par masse ou par couple nominal ?
Parce que le couple de crête est la seule colonne où les douze se séparent en trois groupes avec de vrais écarts entre eux, et parce que c’est la valeur sur laquelle une exigence d’articulation est généralement écrite en premier. La masse placerait côte à côte deux unités de capacité très différentes — le RO80 KV105 Standard de 352 g et le RI80 V2.0 KV75 de 411 g publient 4 Nm et 4.1 Nm de couple de crête mais seulement 490 W et 172 W de puissance nominale, ce ne sont donc pas des alternatives sur une machine limitée en puissance. Le couple nominal comprimerait tout le tableau, puisque chaque fiche tient un rapport crête/nominal entre environ 2.8 et environ 3.1. Le couple de crête est aussi la valeur qui doit couvrir le pire instant d’un service, et c’est elle qui décide si une articulation survit à un atterrissage, à un à-coup ou à une réorientation rapide.
QQue reste-t-il à l’intégrateur à fournir avec un kit sans carter ?
Tout ce qui se trouve entre le stator et la charge : le montage du rotor et l’arbre, la disposition des roulements et leur précharge, le carter ou le bridage qui maintient le stator en place et évacue la chaleur, et le retour de position dans les cas où la fiche nomme un kit fourni sans capteurs Hall. Ce dernier point est le plus souvent sous-estimé, parce qu’une articulation qui tient sa position à l’arrêt a besoin d’informations de position à l’arrêt, et qu’une estimation sans capteur est plus difficile à obtenir précisément là. La fiche répond tout de même à la question pour chaque unité : le RO40 KV140 Lite et le RO50 KV108 Lite sont enregistrés comme fournis sans capteurs Hall, et le RO60 KV115 Standard, le RO80 KV105 Standard et le RO100 KV55 Standard comme fournis avec.
QPourquoi le couple par unité de masse chute-t-il dans le bas de la plage ?
Parce qu’un petit châssis a proportionnellement moins de fer et un chemin magnétique plus court, de sorte qu’une part plus grande de sa masse se trouve dans du cuivre qui ne peut pas véhiculer utilement le flux, et parce que le bobinage doit être réalisé avec un fil plus fin et une section de cuivre plus faible. Sur les valeurs publiées, le couple de crête par kilogramme est d’environ 3.6 sur l’unité de 20 g, d’environ 5.8 sur celle de 40 g, d’environ 10 sur celle de 60 g et d’environ 16.9 sur celle de 710 g. Les petits kits ne sont pas de moins bons produits pour autant ; ils sont choisis pour l’endroit où se trouve leur masse et pour la résolution qu’un petit châssis offre à faible couple, et la densité n’est tout simplement pas l’axe sur lequel ce choix se fait.
QL’écart entre 2.7 Nm et 4 Nm est-il une contrainte réelle ?
Il est réel au sein de cette catégorie telle qu’elle est actuellement référencée, et il résulte de la façon dont les tailles de châssis sont construites plutôt que d’une ligne de produit manquante. Une articulation qui a réellement besoin de 3.2 Nm de couple de crête dispose de trois voies pratiques : accepter le châssis immédiatement supérieur à 352 g et supporter la masse supplémentaire, passer à un actionneur intégré de la classe Actionneurs robotisés où un étage de réduction multiplie un moteur plus petit dans cette plage, ou demander au fabricant une variante de bobinage et de paquet sur un châssis existant. La troisième voie est disponible parce qu’un kit sans carter est spécifié plutôt qu’assemblé, mais il s’agit d’une demande de spécification avec un délai, et non d’un choix sur étagère, ce qui explique pourquoi cet écart mérite d’être connu avant de figer une présélection.
QUne exigence hors de ces douze peut-elle tout de même être satisfaite ?
Habituellement, et par le fabricant plutôt que par cette plateforme. Le moteur sans carter est la seule classe où le moteur se définit par son bobinage, son paquet et son alésage plutôt que par une référence scellée, de sorte qu’une exigence qui nécessite un autre KV au même bus, un paquet plus haut pour plus de couple dans le même diamètre, ou un alésage dimensionné pour un arbre particulier constitue une variante d’un châssis existant plutôt qu’un nouveau développement. La voie passe par les pages produit du fabricant, vers lesquelles les fiches ci-dessus renvoient pour chaque unité. ToBMS conserve la couche de spécification — ce qui est publié, comparable et interrogeable — et le fabricant reste la source de vérité pour ce qui peut être construit et à quelle tolérance.
Ressources officielles
CubeMars documente la gamme sans carter sur son propre site, et chacune des douze unités de ce tableau dispose d’une page officielle portant sa spécification complète, ses données de bobinage et son plan de montage. La gamme de produits du fabricant en est le point d’entrée, et les deux extrémités de cette comparaison sont documentées individuellement — le RI20 KV600 à l’extrémité légère et le RO100 KV55 Standard à l’extrémité lourde. La documentation produit de toutes les catégories de la plateforme est rassemblée sous Ressources. Le fabricant reste la source de vérité pour les options de bobinage, les valeurs thermiques, les demandes de paquet et d’alésage sur mesure et la configuration du variateur ; ToBMS conserve la couche de découverte et de comparaison, et chaque valeur utilisée dans ce guide est une valeur publiée conservée dans les fiches produit de la plateforme.
Pour aller plus loin
Le compagnon le plus proche de ce guide est Moteurs couple frameless : choisir un kit stator-rotor pour articulations, qui lit les mêmes douze unités de l’intérieur vers l’extérieur — le stator, le rotor, les deux architectures, et ce que promet chaque colonne de spécification — là où ce guide les lit de l’extérieur vers l’intérieur, par bande et par position d’articulation. Lus ensemble, ils répondent aux deux questions différentes que soulève une taille de châssis : ce qu’est un kit sans carter, et à quelle bande appartient un kit donné.
Lorsque le choix se situe entre cette classe et une classe assemblée, Moteurs BLDC pour exosquelette : moteur couple frameless ou actionneur intégré met les deux voies côte à côte sur la masse, la rigidité, le jeu et l’endroit où la chaleur du bobinage doit aller, ce qui est la décision qui précède toute bande de la matrice ci-dessus. Lorsque c’est un étage de réduction qui permet à un moteur plus petit d’atteindre une articulation plus lourde, Actionneurs à entraînement quasi direct : ce qu’un rapport 8:1 apporte couvre le cas à faible rapport, et Actionneurs robotisés : choisir un actionneur intégré pour les articulations couvre en détail l’alternative assemblée.
Pour présélectionner plutôt que pour documenter, filtrer les candidats par couple, tension, masse et encombrement dans Sélection et les confronter les uns aux autres dans Comparaison. Pour les positions d’articulation nommées dans la matrice, la plateforme regroupe les candidats sous Robot humanoïde, Exosquelette, Robot quadrupède, Robot de rééducation, Module articulaire, Bras cobot, Robot à roues et AGV. Les douze unités comparées ici figurent dans la catégorie Moteurs couple frameless, et la page CubeMars rassemble le reste de la gamme.







