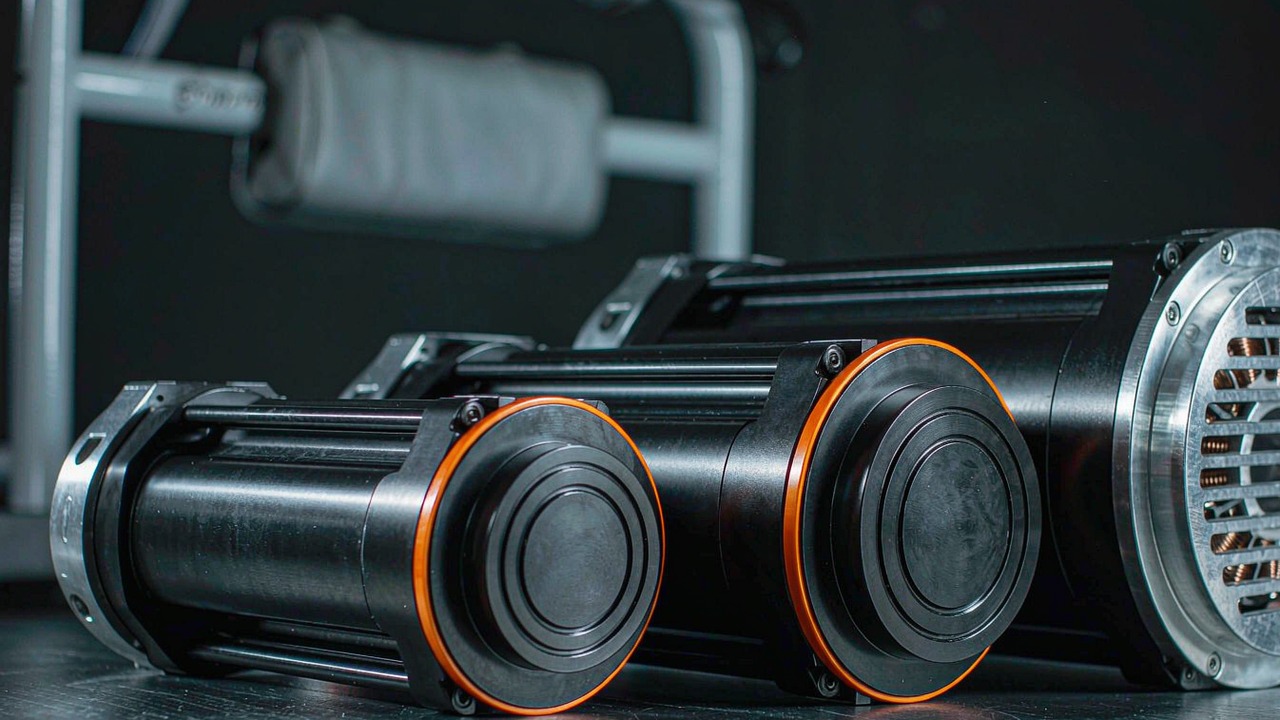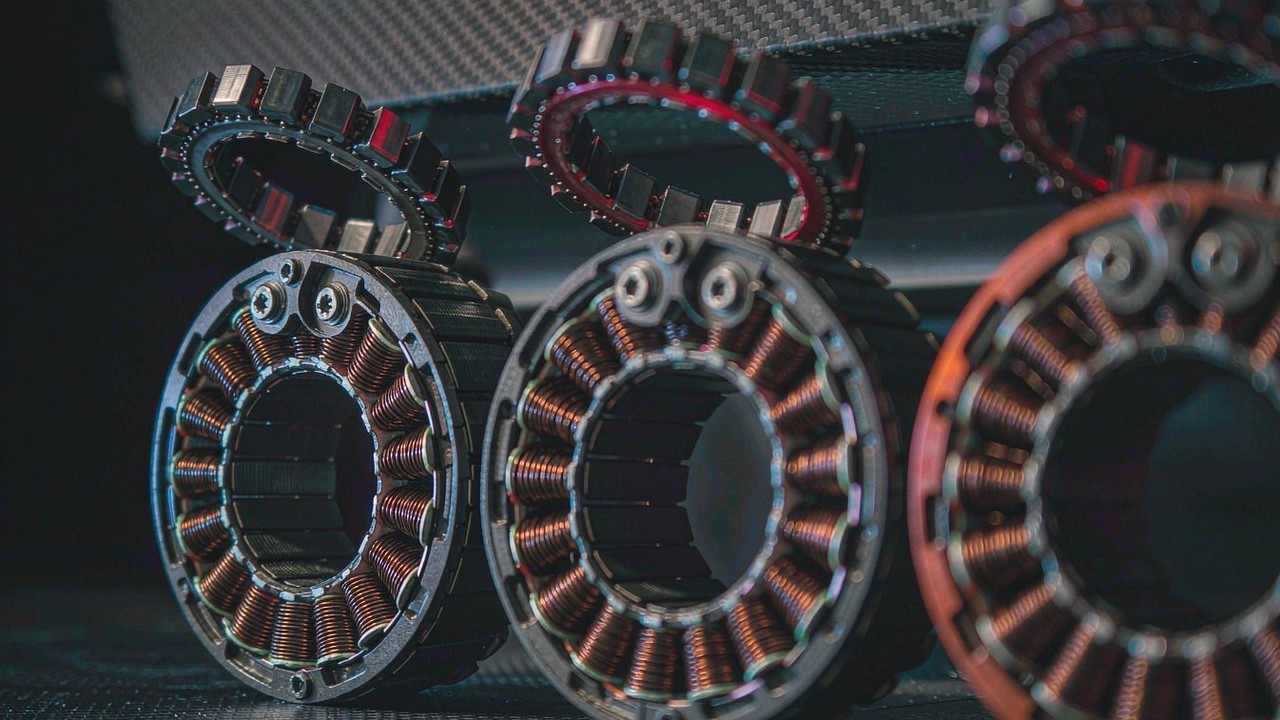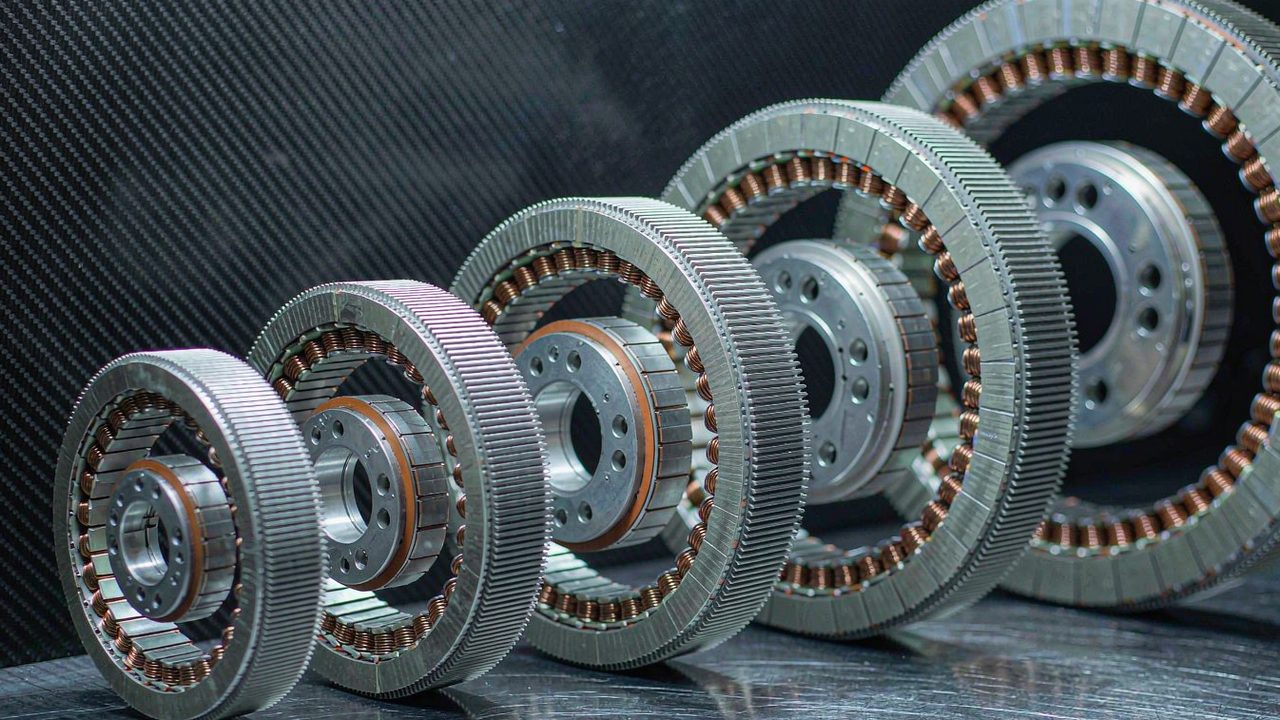
Un motore coppia frameless arriva come due parti e nulla tra esse: uno statore avvolto e laminato su una misura di struttura, e un rotore che porta i magneti, senza involucro, senza un proprio gruppo di cuscinetti e senza albero. È questa l'intera proposta, ed è anche il motivo per cui i dodici kit attualmente elencati nella categoria Motori frameless non possono essere allineati su un unico asse e letti in ordine. Due dei dodici pesano 40 g o meno, e la loro coppia di picco pubblicata è misurata in centesimi di newton metro. Uno è nominale per 838 W e pubblica 12 Nm. Tra il punto di ingresso da 20 g e il vertice della gamma a 710 g la coppia di picco pubblicata va da 0.072 Nm a 12 Nm, e un'unità di una delle due estremità di questo intervallo non sostituisce quella dell'altra in nessuna applicazione. La domanda utile, quindi, non è quale dei dodici sia il più forte, ma dove cada il confine tra la fascia adatta a un asse distale e poco caricato, la fascia adatta a un giunto di lavoro che porta una persona o un carico utile, e la fascia che deve muovere una macchina anziché un collegamento.
Risposta rapida
Ordinati per coppia di picco pubblicata, i dodici modelli cadono in tre fasce che non si sovrappongono e sono separate da lacune nette nel registro: quattro unità con picco pari o inferiore a 1 Nm tra 20 g e 105 g, quattro unità tra 1.63 Nm e 2.68 Nm di picco tra 156 g e 270 g, e quattro unità con picco di 4 Nm e oltre tra 352 g e 710 g. Questo ordinamento non è una suddivisione di marketing. È l'ordine in cui la corrente nominale pubblicata sale, l'ordine in cui il diametro esterno sale e l'ordine in cui l'avvolgimento passa da un singolo progetto a 16 V o 24 V a un bus a 48 V o a un progetto multi-bus in grado di erogare davvero la corrente che un avvolgimento più grande richiede. Letta sull'intera categoria Motori frameless, questa scala è il motivo per cui i dodici non possono essere ridotti a un unico ranking di forza.
Due fatti strutturali attraversano tutte e tre le fasce e contano più delle fasce stesse. Il primo è la disposizione: sette dei dodici sono inrunner, con i magneti su un rotore interno e l'avvolgimento portato dallo statore esterno, e cinque sono outrunner che invertono questo assetto. Il secondo è il feedback: tre dei dodici record descrivono un kit fornito con sensori Hall e due ne descrivono uno fornito senza, mentre i sette record rimanenti - tutti della serie RI - non dichiarano affatto l'assetto del feedback, e questa differenza cambia ciò che l'integratore deve aggiungere prima che il motore possa essere commutato a bassa velocità. Dove nessuno dei dodici rientra in un ingombro richiesto, il formato frameless è quello che può essere rispecificato, e il produttore dietro questi kit documenta un percorso per tale richiesta.
Metriche di valutazione chiave: come sono stati categorizzati questi 12 motori
Cinque grandezze pubblicate sostengono la categorizzazione seguente, e vengono lette in questo ordine perché ciascuna restringe ciò che la successiva deve spiegare. Tutti e dodici i record le pubblicano tutte, ed è ciò che rende possibile, in assoluto, un confronto a fasce di questa famiglia.
La coppia di picco fissa il confine della fascia
Ogni unità qui pubblica due valori di coppia, e i confini di fascia in questa guida sono tracciati sul maggiore dei due. La coppia di picco descrive ciò che l'avvolgimento può produrre per un breve intervallo prima che l'azionamento raggiunga il proprio limite di corrente o che i magneti perdano il punto di lavoro; è un'affermazione su una finestra e non su una capacità, ed è il modo onesto di separare kit le cui prestazioni continue sono vicine tra loro. Letti così, i dodici si ordinano con chiarezza: 0.072 Nm, 0.23 Nm, 0.6 Nm e 0.9 Nm nella prima fascia, poi 1.63 Nm, 1.67 Nm, 2.4 Nm e 2.68 Nm, quindi 4 Nm, 4.1 Nm, 4.95 Nm e 12 Nm. Le lacune tra le fasce - da 0.9 Nm a 1.63 Nm e da 2.68 Nm a 4 Nm - sono ciascuna quasi di un fattore due, quindi un'unità collocata dal lato sbagliato di un confine non è una questione marginale.
La coppia nominale è il valore continuo
La minore delle due colonne di coppia è quella con cui un giunto deve convivere. La coppia nominale è la coppia che un kit può mantenere mentre l'avvolgimento resta entro la propria classe di isolamento e, a differenza degli attuatori integrati della categoria Attuatori robotici, è riferita al motore e non a valle di uno stadio di riduzione, perché un kit frameless non ha alcuno stadio di riduzione. Sui dodici, il rapporto tra picco e nominale si colloca tra circa 2.8 e circa 3.1 in ogni record, il che è aritmetica sulle due colonne pubblicate, quindi i due valori si muovono insieme e nessuno dei due può essere usato per trovare un affare nascosto. Ciò che non si muove insieme è la coppia per unità di massa: i due kit più piccoli pubblicano circa 3.6 e circa 5.8 Nm di coppia di picco per chilogrammo, mentre le unità da 60 g in su si collocano tra circa 8.6 e circa 16.9 Nm/kg con la stessa aritmetica. Le strutture più piccole sono le meno efficienti per grammo, ed è per questo che la fascia di ingresso esiste come fascia e non semplicemente come versione economica di quella superiore.
Corrente, potenza e il bus che sta dietro
La corrente nominale è il numero che decide ciò che una batteria e un azionamento devono fornire e quanto calore deve uscire dall'avvolgimento, ed è la colonna che separa più chiaramente le fasce. La prima fascia assorbe tra 1.47 A e 3.4 A a regime nominale, la seconda tra 4.8 A e 7.1 A, e la terza tra 8.5 A e 20 A. La potenza nominale segue la stessa scala, da 18 W al punto di ingresso a 838 W al vertice, e le tensioni dietro quei valori si muovono con esse: il kit più piccolo è nominale a 16 V, la fascia di ingresso e parte della fascia media a 24 V, e la fascia superiore a 48 V, dove cinque delle unità intermedie pubblicano punti di funzionamento a 24 V, 36 V e 48 V anziché su un solo bus. Una coerenza vale la pena di registrarla perché non è universale nei record di questa piattaforma: moltiplicare la coppia nominale per la velocità nominale su ciascuno dei dodici e convertire i radianti al secondo in giri al minuto riproduce la potenza nominale pubblicata entro circa il quattro per cento su ogni singolo record, quindi le tre colonne sono state rilevate in un'unica serie di condizioni e possono essere lette in modo incrociato.
Ingombro e massa in un kit senza involucro
Il diametro in questa famiglia va da 25 mm a 113.5 mm e la lunghezza del pacco da 13 mm a 36.2 mm, e poiché non c'è involucro la dimensione pubblicata è lo statore stesso e non un pacchetto finito - l'integratore fornisce i cuscinetti, l'albero e il fissaggio, quindi lo spazio radiale che un progetto deve trovare è l'avvolgimento e il rotore, e lo spazio assiale è un pacco. La massa è il proxy onesto di quanto di quello spazio sia riempito: 20 g, 40 g, 60 g e 105 g nella fascia di ingresso, da 155.9 g a 270.4 g in quella media, e da 352 g a 710 g al vertice. In un giunto frameless quella massa sta dove sta il motore, il che, per un asse distale, è l'intero argomento a favore della scelta di questa classe.
Se il kit porta sensori Hall
Tre dei dodici record indicano un kit fornito con sensori Hall e due ne indicano uno fornito senza, e la divisione cade lungo la linea RO e non lungo la linea RI: i record RO40 KV140 Lite e RO50 KV108 Lite sono i due contrassegnati come forniti senza sensori Hall, mentre i record RO60, RO80 e RO100 Standard sono contrassegnati come forniti con essi. Quella singola parola cambia il progetto circostante. Un kit senza sensori Hall deve essere commutato a partire da una stima di posizione derivata dall'avvolgimento stesso, oppure da un encoder che l'integratore applica, e a bassa velocità o a riposo - che è dove un giunto di tenuta passa gran parte del tempo - la stima è più difficile da ottenere che in movimento. Un kit con sensori Hall fornisce una posizione assoluta grossolana di serie e semplifica il percorso di avvio, al costo di un cablaggio dei sensori dentro l'ingombro del giunto. Nessuno dei due è migliore in astratto; ciò che conta è che la differenza sia dichiarata nel record anziché scoperta dopo che il supporto è stato lavorato.
Matrice di confronto delle specifiche dei 12 motori coppia frameless
La tabella seguente legge ogni motore coppia frameless attualmente elencato nella categoria Motori frameless come un unico insieme di specifiche, ordinato per coppia di picco pubblicata perché è l'asse su cui sono tracciate le fasce. Ogni valore è il valore pubblicato dal produttore e conservato nei record di prodotto di questa piattaforma. Le velocità sono lato motore, il che, per un kit frameless senza stadio di riduzione, è anche il valore lato giunto dopo qualsiasi riduzione aggiunta dall'integratore.
| Modello | Coppia nominale | Coppia di picco | Potenza nominale | Velocità nominale | Ingombro (Ø × L) | Massa |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
Coppia nominale e di picco pubblicate, potenza nominale, velocità nominale alla coppia nominale, ingombro dello statore come diametro esterno per lunghezza del pacco, e massa, per i motori coppia frameless attualmente elencati nella categoria Motori frameless, ordinati per coppia di picco. La coppia nominale è il valore continuo entro i limiti termici dell'avvolgimento; la coppia di picco è un valore a finestra breve. Un unico valore di velocità indica un kit a bus singolo; tre valori sono i punti di funzionamento a 24 V, 36 V e 48 V in quest'ordine. Questi sono kit di solo statore e rotore, quindi nessun rapporto di riduzione, nessun gioco e nessun valore lato uscita compare in alcuno dei dodici record.
Due letture emergono una volta che i dodici sono su un'unica pagina. La prima è che le fasce sono separate da lacune nel registro e non da un punto di taglio scelto. Tra l'RO50 KV108 Lite da 105 g a 0.9 Nm di picco e l'RI60 KV120 da 155.9 g a 1.63 Nm di picco non c'è alcuna unità, e lo stesso vale tra l'RI70 KV95 da 270.4 g a 2.68 Nm e l'RO80 KV105 Standard da 352 g a 4 Nm. Una rosa che richieda, diciamo, 1.2 Nm di picco e 130 g non può essere soddisfatta spostandosi a metà strada tra due vicini, perché lì quel vicino non c'è.
La seconda è che massa e coppia per unità di massa puntano in direzioni opposte all'estremità piccola. L'RI20 KV600 da 20 g pubblica 3.6 Nm di coppia di picco per chilogrammo e l'RI30 KV260 da 40 g circa 5.8, mentre l'RO40 KV140 Lite da 60 g raggiunge già circa 10 e l'RO100 KV55 Standard da 710 g circa 16.9 - tutti e quattro i valori sono aritmetica sulle colonne pubblicate di coppia e massa. Leggerlo come un difetto dei kit piccoli è una lettura sbagliata. Una struttura da 20 g ha meno ferro, un percorso magnetico più corto e proporzionalmente più della propria massa in rame che non può portare il flusso che la geometria consente, quindi l'estremità piccola compra risoluzione e prossimità, non densità.
L'unità più piccola di questa tabella, mostrata da CubeMars come kit frameless per giunti robotici compatti. È l'illustrazione più chiara di come appare davvero la fascia di ingresso: uno statore e un rotore senza involucro, senza cuscinetto e senza albero, dimensionati per un asse distale dove la penalità di massa di un modulo integrato è il vincolo determinante.
Pagina video su ToBMSGuarda su YouTubeFascia 1: ingresso e compattezza
Quattro unità si collocano in questa fascia, tutte con picco pubblicato pari o inferiore a 1 Nm e tutte tra 20 g e 105 g. Ciò che le unisce non è il prezzo né la qualità ma il servizio che possono svolgere: un asse di mano o polso, un giunto distale di un piccolo manipolatore, un collegamento riabilitativo poco caricato, o l'asse di puntamento di una piattaforma compatta per telecamera. Ciò che le separa è la disposizione e il feedback, e queste due parole decidono il progetto circostante più della colonna di coppia. Tutte e quattro sono progetti a bus singolo - 16 V per la più piccola, 24 V per le altre tre - quindi un azionamento nominale per una singola alimentazione a 24 V copre già la maggior parte della fascia.
RI20 KV600 e RI30 KV260: la coppia di inrunner compatti
L'RI20 KV600 è il punto di ingresso dell'intera categoria, con 20 g in un diametro di 25 mm e un pacco di 14.5 mm, e pubblica 0.024 Nm nominali e 0.072 Nm di coppia di picco, 18 W di potenza nominale e 7452 rpm alla velocità nominale su un bus a 16 V. La sua velocità a vuoto di 9600 rpm è la più alta della tabella e il suo 600 KV è il più alto anch'esso, il che insieme descrive un kit costruito per girare e non per spingere: un avvolgimento a 7 coppie polari su una struttura da 25 mm non produrrà coppia utile, ma produrrà una risoluzione angolare molto fine quando gli si aggiunge una riduzione o quando aziona direttamente un piccolo cabestano. L'RI30 KV260 è la stessa idea una misura di struttura più su - 40 g, 38 mm di diametro, pacco da 14 mm - con 0.076 Nm nominali e 0.23 Nm di coppia di picco, 33 W di potenza nominale e 4110 rpm di velocità nominale a 24 V. Entrambi sono contrassegnati come novità nel record, con date di lancio negli ultimi mesi, ed entrambi sono inrunner, quindi i magneti stanno sull'albero che l'integratore fornirà e l'avvolgimento sta nello statore che l'integratore bloccherà. Nessuno dei due pubblica una corrente nominale superiore a 2 A, ed è ciò che li rende pratici su un piccolo azionamento dentro un ingombro portatile o indossabile.
RO40 KV140 Lite e RO50 KV108 Lite: la coppia di outrunner senza Hall
L'RO40 KV140 Lite e l'RO50 KV108 Lite sono le due unità i cui record indicano un kit fornito senza sensori Hall, e sono anche i due outrunner di questa fascia. L'RO40 eroga 0.2 Nm nominali e 0.6 Nm di coppia di picco con 51 W di potenza nominale a 2450 rpm di velocità nominale, in un diametro di 46.3 mm e un pacco di 13 mm per 60 g; l'RO50 raddoppia gran parte di ciò con 0.3 Nm nominali e 0.9 Nm di coppia di picco, 66 W di potenza nominale, 2100 rpm di velocità nominale, in un diametro di 61.7 mm e un pacco di 14.5 mm per 105 g. La piattezza è il punto della disposizione outrunner qui: 13 mm e 14.5 mm di spazio assiale per due kit che raggiungono 0.6 Nm e 0.9 Nm di picco è ciò che li fa entrare in un giunto il cui ingombro è un disco anziché un cilindro. Il compromesso è il sensore mancante. Senza un dispositivo Hall nel record, la commutazione a bassa velocità e a riposo deve venire da un encoder esterno o da una stima sensorless, e per un giunto di tenuta che passa il tempo fermo quella è una decisione di progetto presa prima che il supporto sia lavorato, non dopo.
Fascia 2: media e collaborativa
La fascia media raccoglie le quattro unità da cui un giunto di lavoro ha maggiori probabilità di essere specificato: da 1.63 Nm a 2.68 Nm di coppia di picco, da 155.9 g a 270.4 g di massa, correnti nominali da 4.8 A a 8.5 A. È la fascia in cui un componente condiviso tra più assi inizia ad avere senso, perché la differenza tra l'unità più leggera e la più pesante è inferiore a un fattore due, mentre la coppia pubblicata va da 1.6 Nm a 2.7 Nm. È anche la fascia in cui il bus si divide: i tre inrunner qui pubblicano punti di funzionamento a 24 V, 36 V e 48 V, mentre l'outrunner pubblica un unico valore a 48 V, quindi la scelta di un'alimentazione a 48 V si fa una volta per l'intero braccio e non per asse.
RI50 KV100 e RI60 KV120: due inrunner medi su un bus 24-48 V
L'RI60 KV120 è il più leggero dei due con 155.9 g in un diametro di 60 mm e un pacco di 23 mm, e pubblica 0.57 Nm nominali e 1.63 Nm di coppia di picco, 85 W di potenza nominale e 1440 rpm di velocità nominale al punto di funzionamento a 24 V, salendo a 3190 rpm a 48 V. L'RI50 KV100 è il più largo con 180.8 g in un diametro di 54 mm e un pacco di 27 mm, e pubblica 0.58 Nm nominali e 1.67 Nm di coppia di picco, 66 W di potenza nominale e 1090 rpm di velocità nominale a 24 V, 2600 rpm a 48 V. I due sono abbastanza vicini in coppia da essere intercambiabili in una prima stima e abbastanza diversi in forma da contare più avanti: l'RI60 porta un avvolgimento a 14 coppie polari dove l'RI50 ne porta uno a 7, quindi l'RI60 produce più coppia per ampere a bassa velocità mentre l'RI50 gira più veloce a parità di bus e il suo diametro maggiore con un pacco più corto si adatta a un ingombro più piatto. Entrambi sono registrati come azionati in FOC, che è lo schema di commutazione che rende utilizzabile un kit senza sensore di posizione a bassa velocità.
RI70 KV95: l'ultima unità sotto 3 Nm di picco
L'RI70 KV95 chiude la fascia media con 270.4 g in un diametro di 76 mm e un pacco di 24 mm, e pubblica 0.94 Nm nominali e 2.68 Nm di coppia di picco, 125 W di potenza nominale e 1270 rpm di velocità nominale a 24 V, salendo a 2710 rpm a 48 V, con 7.1 A a regime nominale. Letto rispetto alle due unità sotto di esso nella fascia, è il primo kit qui la cui coppia nominale si avvicina a 1 Nm, che è il punto in cui un kit frameless può tenere un collegamento contro la gravità senza riduzione su una macchina piccola. La sua corrente nominale di 7.1 A è la più alta della fascia media, quindi l'azionamento e il cablaggio dietro di esso salgono di una taglia nello stesso momento in cui sale la struttura. Sopra di esso non c'è nulla fino a 4 Nm di picco, ed è per questo che un progetto che cade tra 2.7 Nm e 4 Nm di requisito di picco deve accettare una struttura più grande di quanto volesse oppure abbandonare l'approccio frameless per un'unità integrata.
RO60 KV115 Standard: l'outrunner al confine della fascia
L'RO60 KV115 Standard è l'unico outrunner della fascia media e l'unità più leggera della tabella a pubblicare da sola un valore a 48 V, con 248 g in un diametro di 73.8 mm e un pacco di 23 mm. Pubblica 0.8 Nm nominali e 2.4 Nm di coppia di picco con 352 W di potenza nominale a 4200 rpm di velocità nominale e 5520 rpm a vuoto, assorbendo 8.5 A a regime nominale. Quel valore di potenza è l'anomalia della fascia - più di quattro volte la potenza nominale dell'RI60 KV120 per poco più di una volta e mezza la coppia - e si spiega con la velocità alla quale il valore è rilevato, poiché la stessa coppia erogata a 4200 rpm è più lavoro al secondo che a 1440 rpm. Il suo record è anche uno dei tre che indicano un kit fornito con sensori Hall, quindi è la scelta naturale della fascia media dove il giunto deve partire in modo affidabile da fermo sotto carico, e la disposizione outrunner gli dà l'ingombro a disco piatto che i due kit Lite hanno a un quarto della coppia.
Fascia 3: alte prestazioni e carichi pesanti
La fascia superiore si apre a 4 Nm di coppia di picco pubblicata e si chiude a 12 Nm, tra 352 g e 710 g, e ogni unità al suo interno è un progetto a bus singolo da 48 V oppure un progetto a tre bus da 24-48 V. È qui che un kit frameless smette di essere un componente di un collegamento e diventa la cosa che muove un arto o una macchina: anche e ginocchia di un bipede, giunti delle zampe di un quadrupede, unità di trazione delle ruote, e gli assi portanti di un apparato riabilitativo. I valori qui sono abbastanza grandi perché il progetto circostante conti quanto il motore: la fascia assorbe tra 9.4 A e 20 A a regime nominale, e dove più di questi assi condividono una batteria e un volume termico, è il budget di sistema, non il record della singola unità, a decidere il tetto.
RO80 KV105 Standard e RI80 V2.0 KV75: la prima coppia da 4 Nm
L'RO80 KV105 Standard è l'ingresso di questa fascia con 352 g in un diametro di 92.6 mm e un pacco di 26.4 mm, e pubblica 1.3 Nm nominali e 4 Nm di coppia di picco con 490 W di potenza nominale a 3600 rpm di velocità nominale e 5040 rpm a vuoto a 48 V, assorbendo 15 A a regime nominale. L'RI80 V2.0 KV75 gli sta accanto in coppia con 4.1 Nm di picco e 1.45 Nm nominali, ma in una forma molto diversa - 411 g in un diametro di 85 mm e un pacco di 27 mm - e con una potenza nominale molto più bassa, 172 W a 1135 rpm di velocità nominale a 24 V, salendo a 2430 rpm a 48 V. I due raggiungono la stessa coppia di picco per vie diverse. L'RO80 lo fa con corrente in velocità su un unico bus a 48 V e un assorbimento nominale di 15 A; l'RI80 lo fa con un avvolgimento più lento e più coppioso a 9.4 A su tre bus selezionabili. Il record dell'RO80 indica un kit fornito con sensori Hall, e l'RI80 è registrato come azionato in FOC. Dove un giunto deve tenere un carico contro la gravità per lunghi periodi, il valore a bassa velocità dell'RI80 è il posto più comodo in cui stare; dove una ruota o un asse d'anca veloce deve essere mosso rapidamente, il valore di velocità dell'RO80 decide la questione.
La piattaforma di ispezione Gorilla MK1 di Transgrid, costruita attorno all'unità che sta nella metà superiore di questa fascia. Il valore delle immagini qui è che si tratta di un impiego reale e non di un test al banco: il kit sta portando una macchina sul terreno e non una cella di carico lungo uno script, che è il tipo più forte di prova di come un giunto frameless si comporti sotto un impiego prolungato.
Pagina video su ToBMSGuarda su YouTubeRI100 KV105 e RO100 KV55 Standard: il vertice della gamma
I due kit più grandi della categoria prendono posizioni diverse sullo stesso compromesso. L'RI100 KV105 è l'inrunner più largo qui con 104 mm di diametro e solo 26 mm di pacco, pesa 500 g, e pubblica 1.76 Nm nominali e 4.95 Nm di coppia di picco con 252 W di potenza nominale a 1370 rpm di velocità nominale a 24 V, salendo a 2825 rpm a 48 V, con 13.6 A a regime nominale. L'RO100 KV55 Standard è il kit più grande dei dodici in ogni dimensione che conti: 113.5 mm di diametro, 36.2 mm di pacco, 710 g, e pubblica 4 Nm nominali e 12 Nm di coppia di picco con 838 W di potenza nominale a 2000 rpm di velocità nominale e 2550 rpm a vuoto a 48 V, assorbendo 20 A a regime nominale. Il suo 55 KV è il più basso della tabella, ed è a questo che serve un avvolgimento a 21 coppie polari su una struttura da 113.5 mm: produrre coppia con la corrente e non con la velocità, a una tensione di bus abbastanza bassa perché un pacco batteria possa fornirla. Il record dell'RO100 indica un kit fornito con sensori Hall, ed entrambi sono abbastanza grandi perché l'integratore debba pianificare il percorso termico in modo deliberato, poiché uno statore nudo non ha involucro in cui condurre finché non ne venga progettato uno attorno.
Matrice di selezione: abbinare una fascia a un'applicazione
Le tre fasce si mappano su posizioni di giunto e non su settori industriali, perché lo stesso motore compare in un dispositivo indossabile, in un cobot e in una piattaforma mobile. La matrice seguente legge ogni fascia rispetto ai giunti che può portare e alle categorie di applicazione su questa piattaforma in cui quei giunti compaiono.
| Fascia | Fascia di coppia di picco | Dove si adatta | Bus | Intervallo di massa | Unità rappresentativa | Categorie di applicazione |
|---|---|---|---|---|---|---|
| Ingresso e compattezza | fino a 1 Nm | Assi di mano, polso e distali; piccole piattaforme di puntamento; collegamenti assistivi poco caricati | da 16 V a 24 V | da 20 g a 105 g | RI20 KV600 | Robot riabilitativo, Braccio cobot |
| Media e collaborativa | da 1.6 Nm a 2.7 Nm | Assi di gomito e avambraccio; assi di ginocchio leggeri; moduli articolari costruiti attorno a un codice condiviso | da 24 V a 48 V | da 156 g a 270 g | RI50 KV100 | Braccio cobot, Modulo articolare, Robot quadrupede |
| Alte prestazioni e carichi pesanti | da 4 Nm a 12 Nm | Assi di anca, ginocchio e spalla; zampe di quadrupede; unità di trazione delle ruote; giunti assistivi portanti | da 24 V a 48 V | da 352 g a 710 g | RO100 KV55 Standard | Robot umanoide, Esoscheletro, Robot a ruote, AGV |
Fascia di coppia di picco, posizioni tipiche di giunto, intervallo di bus, intervallo di massa, un'unità rappresentativa per fascia e le categorie di applicazione su questa piattaforma in cui quei giunti compaiono. Le fasce sono tracciate sulla coppia di picco pubblicata e non si sovrappongono; gli elenchi di applicazione indicano dove la fascia viene normalmente impiegata e non dove è limitata, poiché una stessa posizione di giunto compare in diversi tipi di macchina.
Due schemi nella matrice meritano di essere dichiarati senza giri di parole. Il primo è che il bus segue la fascia e non l'applicazione. Un asse di mano su un cobot e un asse di mano su un guanto riabilitativo sono entrambi compiti della fascia di ingresso, ed entrambi sono normalmente alimentati da un unico rail a 24 V; nel momento in cui un giunto deve tenere un arto intero contro la gravità, il record passa a 48 V, perché una coppia di tenuta da 4 Nm e oltre richiede una corrente che un pacco piccolo non può erogare a 24 V senza uno step-up che aggiunge perdite proprie. Il secondo è che la fascia in cui cade un requisito è fissata dalla coppia peggiore che il giunto vede, non dalla media. Un polso che passa gran parte della sua vita a 0.024 Nm e subisce un picco di 0.9 Nm durante un riorientamento rapido appartiene alla fascia di ingresso, e l'unità scelta va letta rispetto a quel picco, non rispetto al servizio che sostiene per la maggior parte della giornata. Letta su questa base, la categoria Motori frameless si separa in un gruppo distale, un gruppo di giunti di lavoro e un gruppo che muove macchine, che è ciò che la matrice sopra riformula.
Non tutti i requisiti cadono dentro questi dodici. Poiché un kit frameless è uno statore e un rotore anziché un prodotto finito, la stessa struttura può essere avvolta, impaccata e alesata secondo una specifica diversa, e il produttore dietro questi modelli documenta un percorso esattamente per questo: una lunghezza di pacco diversa, un avvolgimento diverso per un altro KV allo stesso bus, un'alesatura diversa o un'interfaccia d'albero di cui l'integratore abbia bisogno. Un requisito che cade in una lacuna tra le fasce - intorno a 1.2 Nm di picco, oltre 12 Nm, o in un ingombro che nessuno dei dodici diametri consente - è quindi una richiesta di specifica e non un vicolo cieco. Ogni pagina prodotto nella tabella sopra rimanda al sito del produttore stesso, ed è da quel link che una richiesta simile parte; i valori di questa guida restano quelli pubblicati e conservati nei record della piattaforma.
Una sequenza di selezione per un giunto frameless
Tre passi portano la maggior parte della decisione, in quest'ordine, perché ciascuno restringe ciò che il successivo deve fornire.
Fissare prima l'impiego e la coppia di picco nel caso peggiore
Annotare, prima di qualsiasi codice modello: la massa che il giunto deve muovere, il braccio di leva nella postura peggiore, il ciclo di lavoro e quanto dura ogni fase, e il transitorio più grande che il giunto vedrà. Da questi derivano tre valori - la coppia tenuta in continuo, la coppia necessaria nell'istante peggiore e la corsa angolare che la fase più veloce richiede. La fascia si sceglie sul secondo di questi, e l'unità dentro la fascia si sceglie sul primo.
Fissare il bus e l'ingombro in secondo luogo
Scegliere la tensione di alimentazione prima di confrontare le unità, perché i record multi-bus pubblicano valori diversi a 24 V, 36 V e 48 V e il confronto cambia forma a seconda di quale si applichi. Poi definire l'ingombro: diametro esterno contro lunghezza del pacco, e se il giunto ha spazio radiale per un disco o spazio assiale per un cilindro. Un'unità che vince sulla colonna della coppia può perdere solo su questo passo, perché uno statore da 54 mm e uno da 60 mm si adattano a geometrie di collegamento diverse anche quando la loro coppia pubblicata sta entro pochi centesimi di newton metro.
Confermare ciò che può essere rispecificato su una struttura esistente
Un motore frameless è definito dal suo avvolgimento, dal suo pacco e dalla sua alesatura anziché da un codice sigillato, quindi un requisito che manca i dodici di poco è di solito una richiesta di variante anziché un nuovo sviluppo: un altro KV allo stesso bus, un pacco più alto per più coppia nello stesso diametro, o un'alesatura dimensionata per un albero particolare. La pagina prodotto del produttore è il punto in cui quella conversazione inizia, e ogni unità nella tabella sopra vi rimanda.
Domande frequenti
DPerché ordinare questi dodici per coppia di picco anziché per massa o per coppia nominale?
Perché la coppia di picco è l'unica colonna in cui i dodici si separano in tre gruppi con lacune reali tra loro, e perché è il valore su cui un requisito di giunto viene di solito scritto per primo. La massa metterebbe fianco a fianco due unità di capacità molto diversa - l'RO80 KV105 Standard da 352 g e l'RI80 V2.0 KV75 da 411 g pubblicano 4 Nm e 4.1 Nm di coppia di picco ma solo 490 W e 172 W di potenza nominale, quindi non sono alternative su una macchina limitata in potenza. La coppia nominale comprimerebbe l'intera tabella, poiché ogni record mantiene un rapporto picco/nominale tra circa 2.8 e circa 3.1. La coppia di picco è anche il valore che deve coprire l'istante peggiore di un impiego, che è ciò che decide se un giunto sopravvive a un atterraggio, a una presa o a un riorientamento rapido.
DChe cosa lascia all'integratore da fornire un kit frameless?
Tutto ciò che sta tra lo statore e il carico: il montaggio del rotore e l'albero, la disposizione dei cuscinetti e il loro precarico, l'involucro o il bloccaggio che tiene lo statore in posizione e ne conduce fuori il calore, e il feedback di posizione nei casi in cui il record indichi un kit fornito senza sensori Hall. Quest'ultimo elemento è il più spesso sottovalutato, perché un giunto che mantiene la posizione da fermo ha bisogno di informazioni di posizione da fermo, e una stima sensorless è più difficile da ottenere proprio lì. Il record risponde alla domanda per ogni unità: l'RO40 KV140 Lite e l'RO50 KV108 Lite sono registrati come forniti senza sensori Hall, e l'RO60 KV115 Standard, l'RO80 KV105 Standard e l'RO100 KV55 Standard come forniti con essi.
DPerché la coppia per unità di massa cala all'estremità piccola della gamma?
Perché una struttura piccola ha proporzionalmente meno ferro e un percorso magnetico più corto, quindi una quota maggiore della sua massa sta in rame che non può portare utilmente flusso, e perché l'avvolgimento deve essere costruito con filo più fine e sezione di rame minore. Sui valori pubblicati, la coppia di picco per chilogrammo è di circa 3.6 sull'unità da 20 g, circa 5.8 su quella da 40 g, circa 10 su quella da 60 g e circa 16.9 su quella da 710 g. I kit piccoli non sono prodotti peggiori per questo; sono scelti per dove sta la loro massa e per la risoluzione che una struttura piccola offre a bassa coppia, e la densità semplicemente non è l'asse su cui si fa quella scelta.
DLa lacuna tra 2.7 Nm e 4 Nm è un vincolo reale?
È reale dentro questa categoria come attualmente elencata, ed è una conseguenza di come sono costruite le misure di struttura anziché di una linea di prodotto mancante. Un giunto che richieda davvero 3.2 Nm di coppia di picco ha tre vie pratiche: accettare la struttura successiva da 352 g e portare la massa extra, passare a un attuatore integrato della classe Attuatori robotici dove uno stadio di riduzione moltiplica un motore più piccolo fino a quella fascia, oppure chiedere al produttore una variante di avvolgimento e pacco su una struttura esistente. La terza via è disponibile perché un kit frameless è specificato anziché assemblato, ma è una richiesta di specifica con un tempo di consegna, non una scelta a magazzino, ed è per questo che vale la pena conoscere la lacuna prima di fissare una rosa.
DUn requisito fuori da questi dodici può comunque essere soddisfatto?
Di solito sì, e attraverso il produttore anziché attraverso questa piattaforma. Un motore frameless è l'unica classe in cui il motore è definito dal suo avvolgimento, dal suo pacco e dalla sua alesatura anziché da un codice sigillato, quindi un requisito che richieda un KV diverso allo stesso bus, un pacco più alto per più coppia nello stesso diametro, o un'alesatura dimensionata per un albero particolare è una variante su una struttura esistente e non un nuovo sviluppo. La via sono le pagine prodotto del produttore, a cui i record qui rimandano per ogni unità. ToBMS mantiene il livello di specifica - ciò che è pubblicato, confrontabile e ricercabile - e il produttore resta la fonte autorevole per ciò che può essere costruito e con quale tolleranza.
Risorse ufficiali
CubeMars documenta la gamma frameless sul proprio sito, e ciascuna delle dodici unità in questa tabella ha una pagina ufficiale con la specifica completa, i dati di avvolgimento e il disegno di montaggio. La gamma di prodotto del produttore è il punto di ingresso, e i due estremi di questo confronto sono documentati singolarmente - l'RI20 KV600 all'estremità leggera e l'RO100 KV55 Standard all'estremità pesante. La documentazione di prodotto delle categorie della piattaforma è raccolta in Risorse. Il produttore resta la fonte autorevole per le opzioni di avvolgimento, i valori termici, le richieste di pacco e alesatura personalizzati e la configurazione dell'azionamento; ToBMS mantiene il livello di scoperta e confronto, e ogni valore usato in questa guida è un valore pubblicato e conservato nei record di prodotto della piattaforma.
Dove andare dopo
Il compagno più vicino a questa guida è Motori coppia frameless: scegliere il kit statore-rotore per giunti robotici, che legge gli stessi dodici modelli dall'interno verso l'esterno - lo statore, il rotore, le due disposizioni e ciò che promette ogni colonna di specifica - dove questa guida li legge dall'esterno verso l'interno, per fascia e per posizione di giunto. Letti insieme, rispondono alle due diverse domande che una misura di struttura solleva: che cos'è un kit frameless e dove appartiene un determinato kit.
Dove la scelta è tra questa classe e una assemblata, Motori BLDC per esoscheletro: motore coppia frameless o attuatore integrato mette le due vie fianco a fianco su massa, rigidità, gioco e su dove deve andare il calore dell'avvolgimento, che è la decisione che precede qualsiasi fascia della matrice sopra. Dove è uno stadio di riduzione a far raggiungere a un motore più piccolo un giunto più pesante, Attuatori QDD: cosa offre un rapporto 8:1 copre il caso a basso rapporto, e Attuatori robotici: scegliere l’attuatore integrato per giunti robotici copre per intero l'alternativa assemblata.
Per selezionare anziché fare ricerca, filtrare i candidati per coppia, tensione, massa e ingombro in Selezione e metterli a confronto in Confronto prodotti. Per le posizioni di giunto nominate nella matrice, la piattaforma raggruppa i candidati sotto Robot umanoide, Esoscheletro, Robot quadrupede, Robot riabilitativo, Modulo articolare, Braccio cobot, Robot a ruote e AGV. Tutti e dodici i modelli confrontati qui stanno nella categoria Motori frameless, e la pagina CubeMars raccoglie il resto della gamma.