
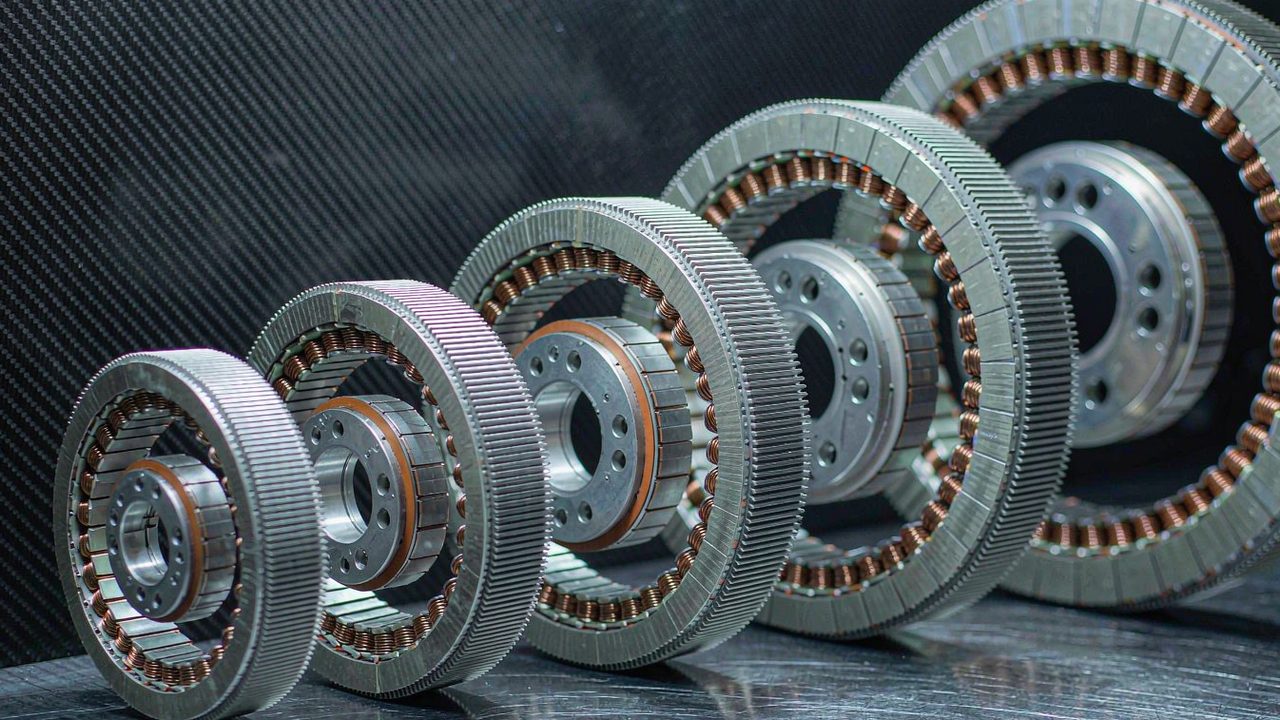
フレームレストルクモーターは、間に何も挟まない二つの部品として届きます。フレームサイズに合わせて巻線を施し積層したステータと、磁石を担うロータであり、ハウジングも、それ自体のベアリングスタックも、シャフトもありません。これがこの提案のすべてであり、フレームレストルクモーター カテゴリに現在掲載されている十二のキットを一つの軸に並べて順番に読み取ることができない理由でもあります。十二のうち二つは40 g以下で、公表されているピークトルクはニュートンメートルの小数第2位で測られます。一つは838 W定格で12 Nmを公表しています。20 gの下限と710 gの上限の間で、公表ピークトルクは0.072 Nmから12 Nmまで広がり、その分布のどちらか一方の端にあるユニットが、他方の端にあるユニットの代わりになる用途はありません。したがって有用な問いは、十二のうちどれが最も強いかではなく、末端の軽負荷軸に適する帯、人やペイロードを支える実働関節に適する帯、リンクではなく機械を動かさなければならない帯の境界がどこにあるかです。
要点
公表ピークトルクで並べると、十二のユニットは重なりのない三つの帯に分かれ、記録上は明確な間隙で隔てられています。20 gから105 gの間でピーク1 Nm以下のものが四つ、156 gから270 gの間でピーク1.63 Nmから2.68 Nmのものが四つ、352 gから710 gの間でピーク4 Nm以上のものが四つです。この並びは販売上の区分ではありません。公表定格電流が上がっていく順序であり、外径が大きくなっていく順序であり、巻線が単一の16 Vまたは24 V設計から、より大きな巻線が要求する電流を実際に流せる48 Vバスまたはマルチバス設計へ移っていく順序です。フレームレストルクモーター カテゴリ全体を通して読むと、この梯子段こそが、十二を一つの強さの順位に畳み込めない理由です。
三つの帯すべてを横断し、帯そのものよりも重要な二つの構造的事実があります。第一はレイアウトです。十二のうち七つはインナーロータ機で、磁石が内側のロータにあり巻線は外側のステータが担い、五つはその配置を逆にするアウターロータ機です。第二はフィードバックです。十二の記録のうち三つはホールセンサ付きで供給されるキットを記述し、二つはホールセンサなしで供給されるキットを記述しています。一方、残りの七つの記録——いずれもRI系——はフィードバック構成にまったく触れておらず、この違いは、低速で転流できるようになる前にインテグレーターが何を追加しなければならないかを変えます。十二のいずれも要求される外形に収まらない場合、再仕様化できるのはフレームレス形式であり、これらのキットを手がけるメーカーはその要求のための経路を文書化しています。
主要な評価指標:この12機種をどのように分類したか
以下の分類を支えるのは公表された五つの量であり、この順序で読むのは、それぞれが次に説明すべき範囲を狭めるからです。十二の記録はこれらをすべて公表しており、それがこのファミリの階層比較をそもそも可能にしています。
ピークトルクが階層の境界を決める
ここにある各ユニットは二つのトルク値を公表しており、本ガイドの階層境界はその大きい方に引かれています。ピークトルクは、ドライブが電流限界に達するか磁石が動作点を失うまでの短い区間に巻線が生み出せるものを表し、能力ではなく窓についての記述であり、連続定格が近接したキットを正直に分ける方法です。そう読むと十二はきれいに並びます。第一帯が0.072 Nm、0.23 Nm、0.6 Nm、0.9 Nm、次に1.63 Nm、1.67 Nm、2.4 Nm、2.68 Nm、そして4 Nm、4.1 Nm、4.95 Nm、12 Nmです。帯の間の間隙——0.9 Nmから1.63 Nm、そして2.68 Nmから4 Nm——はそれぞれほぼ2倍であり、境界の誤った側に置かれたユニットは僅差の判断ではありません。
定格トルクが連続値である
二つのトルク列のうち小さい方が、関節が付き合わなければならない値です。定格トルクは、巻線が絶縁クラス内にとどまる間にキットが保持できるトルクであり、ロボット用アクチュエータ カテゴリの一体型アクチュエータと違って、ギア段の背後ではなくモーター側で示されます。フレームレスキットにはギア段がないからです。十二を通して、ピーク対定格の比はどの記録でも約2.8から約3.1の間にあり、これは二つの公表列に対する算術なので、二つの値は連動して動き、どちらも隠れた好条件を見つけるためには使えません。連動しないのは単位質量あたりのトルクです。二つの最小キットは1キログラムあたり約3.6および約5.8 Nmのピークトルクを公表し、60 g以上のユニットは同じ算術で約8.6から約16.9 Nm/kgの間で推移します。最小のフレームはグラムあたりで最も効率が悪く、それがエントリー帯が最上位帯の安価版ではなく、一つの帯として存在する理由です。
電流、電力、そしてその背後のバス
定格電流は、バッテリーとドライバが供給しなければならない量と、巻線からどれだけの熱を逃がす必要があるかを決める数値であり、帯を最も明確に分ける列です。第一帯は定格で1.47 Aから3.4 A、第二帯は4.8 Aから7.1 A、第三帯は8.5 Aから20 Aを引きます。定格電力も同じ梯子をたどり、エントリーポイントの18 Wから頂点の838 Wまで及び、その背後の電圧もそれに伴って動きます。最小キットは16 V定格、エントリー帯と中帯の一部は24 V、最上位帯は48 Vであり、中帯の五つは単一バスではなく24 V、36 V、48 Vの動作点を公表しています。一貫性を一つ記録しておく価値があります。このプラットフォームの記録で普遍的ではないためです。十二のそれぞれで定格トルクに定格回転数を掛け、ラジアン毎秒を毎分回転数に変換すると、すべての記録で公表定格電力を約4パーセント以内で再現します。つまり三つの列は一組の条件で取得されており、相互に読み替えることができます。
ハウジングのないキットにおける外形と質量
このファミリの直径は25 mmから113.5 mm、積厚は13 mmから36.2 mmにわたり、ハウジングがないため公表寸法は完成品ではなくステータ自体です。ベアリング、シャフト、取り付けはインテグレーターが用意するので、設計が確保しなければならない半径方向の余地は巻線とロータであり、軸方向の余地は積厚一つ分です。質量は、その余地がどれだけ埋まっているかの正直な指標です。エントリー帯が20 g、40 g、60 g、105 g、中帯が155.9 gから270.4 g、最上位が352 gから710 gです。フレームレス関節ではこの質量はモーターのある場所に載り、末端軸にとってはそれがこのクラスを選ぶ理由のすべてです。
キットがホールセンサを備えるかどうか
十二の記録のうち三つはホールセンサ付きで供給されるキットを挙げ、二つはホールセンサなしで供給されるものを挙げており、その分かれ方はRI系ではなくRO系に沿っています。RO40 KV140 LiteとRO50 KV108 Liteの記録はホールセンサなしとして示された二つであり、RO60、RO80、RO100 Standardの記録はホールセンサ付きとして示されています。この一語が周囲の設計を変えます。ホールセンサのないキットは、巻線自体から導かれる位置推定、またはインテグレーターが取り付けるエンコーダから転流しなければならず、低速や停止時——保持関節が多くの時間を過ごす場所——では、推定は運動中よりも得るのが困難です。ホールセンサ付きのキットは粗い絶対位置をはじめから与え、起動経路を簡素化しますが、その代償は関節の外形内のセンサハーネスです。どちらが抽象的により良いというものではなく、重要なのはその違いが、取り付け部を機械加工した後に発見されるのではなく記録に明記されていることです。
12機種のフレームレストルクモーター仕様比較マトリクス
以下の表は、フレームレストルクモーター カテゴリに現在掲載されているフレームレストルクモーターを一つの仕様セットとして読み取ったもので、階層が引かれている軸である公表ピークトルクで並べています。すべての数値は、このプラットフォームの製品記録に保持されているメーカー公表値です。回転数はモーター側であり、減速段のないフレームレスキットでは、インテグレーターが追加するギアリングを行った後の関節側の値でもあります。
| モデル | 定格トルク | ピークトルク | 定格出力 | 定格回転数 | 外形(Ø × L) | 質量 |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
フレームレストルクモーターカテゴリに現在掲載されているフレームレストルクモーターについて、公表された定格トルクとピークトルク、定格出力、定格トルク時の定格回転数、外形直径×積厚で示すステータ外形、および質量を、ピークトルク順に並べたものです。定格トルクは巻線の熱限界内での連続値、ピークトルクは短時間窓の値です。回転数が一つの場合は単一バスのキット、三つの場合はその順に24 V、36 V、48 Vの動作点です。これらはステータとロータのみのキットであり、十二の記録のいずれにも減速比、バックラッシ、出力側定格は現れません。
十二が一枚に並ぶと際立つ読みが二つあります。第一は、帯が選ばれた分割点ではなく記録上の間隙で隔てられていることです。0.9 Nmピークの105 g RO50 KV108 Liteと1.63 Nmピークの155.9 g RI60 KV120の間にはユニットが一つもなく、2.68 Nmの270.4 g RI70 KV95と4 Nmの352 g RO80 KV105 Standardの間も同様です。例えばピーク1.2 Nm、130 gを必要とする候補リストは、隣り合う二つの中間へ移ることで満たすことはできません。そこに隣が存在しないからです。
第二は、小さい側で質量と単位質量あたりのトルクが逆を向くことです。20 gのRI20 KV600は1キログラムあたり3.6 Nmのピークトルクを公表し、40 gのRI30 KV260は約5.8、一方60 gのRO40 KV140 Liteはすでに約10、710 gのRO100 KV55 Standardは約16.9に達します——四つとも公表されたトルクと質量の列に対する算術です。これを小さいキットの欠陥と読むのは誤読です。20 gのフレームは鉄が少なく磁路が短く、質量のうち比例的に多くが、その形状が許す磁束を運べない銅にあります。したがって小さい側が買うのは密度ではなく、分解能と近接性です。
この表で最小のユニット。CubeMarsがコンパクトなロボット関節向けのフレームレスキットとして紹介しています。エントリー帯が実際にどのようなものかを最も明快に示します。ハウジングもベアリングもシャフトもないステータとロータで、一体型モジュールの質量ペナルティが拘束条件となる末端軸向けにサイズ設定されています。
ToBMSの動画ページYouTubeで視聴階層1:エントリーとコンパクト
この帯には四つのユニットがあり、いずれも公表ピークトルク1 Nm以下で、すべて20 gから105 gの間です。それらを結びつけるのは価格や品質ではなく、担える用途です。手や手首の軸、小型マニピュレータの末端関節、軽負荷のリハビリテーションリンク、あるいはコンパクトなカメラプラットフォームの指向軸です。それらを分けるのはレイアウトとフィードバックであり、この二語がトルク列よりも周囲の設計を決めます。四つとも単一バス設計——最小が16 V、他の三つが24 V——なので、24 V単一電源定格のドライバがこの帯のほとんどをすでにカバーします。
RI20 KV600 と RI30 KV260:コンパクトなインナーロータのペア
RI20 KV600 はカテゴリ全体のエントリーポイントであり、25 mm径、14.5 mm積厚で20 g、定格0.024 Nm、ピークトルク0.072 Nm、定格出力18 W、16 Vバスで定格回転数7452 rpmを公表しています。その無負荷回転数9600 rpmは表で最も高く、600 KVも同様に最高であり、これらは合わせて、押すためではなく回すために作られたキットを表します。25 mmフレームの7極対巻線は有用なトルクを生みませんが、ギアを介したとき、または小さなキャプスタンを直接駆動するときに、非常に細かい角度分解能を生みます。RI30 KV260 は同じ発想の一つ上のフレームサイズ——40 g、38 mm径、14 mm積厚——で、定格0.076 Nm、ピークトルク0.23 Nm、24 Vで定格出力33 W、定格回転数4110 rpmです。どちらも記録上、ここ数か月以内の発売日で新着として示されており、どちらもインナーロータ機なので、磁石はインテグレーターが用意するシャフト上にあり、巻線はインテグレーターがクランプするステータ内にあります。どちらも定格電流が2 Aを超えて公表されておらず、それがハンドヘルドやウェアラブルの外形内の小型ドライバで実用的である理由です。
RO40 KV140 Lite と RO50 KV108 Lite:ホールなしのアウターロータのペア
RO40 KV140 Lite と RO50 KV108 Lite は、記録がホールセンサなしで供給されるキットを挙げている二つのユニットであり、この帯の二つのアウターロータ機でもあります。RO40は定格0.2 Nm、ピークトルク0.6 Nm、定格出力51 W、定格回転数2450 rpmを、46.3 mm径、13 mm積厚、質量60 gで実現します。RO50はそのほとんどを倍にし、定格0.3 Nm、ピークトルク0.9 Nm、定格出力66 W、定格回転数2100 rpmを、61.7 mm径、14.5 mm積厚、質量105 gで実現します。ここでのアウターロータ配置の要点は扁平さです。ピーク0.6 Nmと0.9 Nmに達する二つのキットで軸方向の余地が13 mmと14.5 mmであることが、外形が円筒ではなく円盤である関節に収まる理由です。その代償は欠けたセンサです。記録にホール素子がないため、低速時および停止時の転流は外部エンコーダまたはセンサレス推定に頼らざるを得ず、静止して過ごす時間の長い保持関節にとって、それは取り付け部を機械加工した後ではなく前に下される設計判断です。
階層2:中帯と協働
中帯には、実働関節の仕様をそこから書く可能性が最も高い四つのユニットが入ります。ピークトルク1.63 Nmから2.68 Nm、質量155.9 gから270.4 g、定格電流4.8 Aから8.5 Aです。ここは、最も軽いユニットと最も重いユニットの差が2倍未満である一方、公表トルクが1.6 Nmから2.7 Nmにわたるため、複数の軸で部品を共有することが意味を持ち始める帯です。またバスが分かれる帯でもあります。ここにある三つのインナーロータ機は24 V、36 V、48 Vの動作点を公表し、アウターロータ機は単一の48 V定格を公表しているため、48 V電源の選択は軸ごとではなくアーム全体に対して一度行われます。
RI50 KV100 と RI60 KV120:24-48 Vバス上の二つの中型インナーロータ
RI60 KV120 はこのペアの軽い方で、60 mm径、23 mm積厚で155.9 g、定格0.57 Nm、ピークトルク1.63 Nm、定格出力85 W、24 V動作点で定格回転数1440 rpm、48 Vで3190 rpmまで上がります。RI50 KV100 は幅の広い方で、54 mm径、27 mm積厚で180.8 g、定格0.58 Nm、ピークトルク1.67 Nm、定格出力66 W、24 Vで定格回転数1090 rpm、48 Vで2600 rpmです。両者はトルクでは最初の見積もりで互換と見なせるほど近く、形状では後になって効いてくるほど異なります。RI60が14極対の巻線を積むのに対しRI50は7極対なので、RI60は低速でアンペアあたりより大きなトルクを出し、RI50は同じバスでより速く回り、そのより大きな直径とより短い積厚は扁平な外形に適します。どちらもFOC駆動として記録されており、それは低速で位置センサのないキットから使える挙動を引き出す転流方式です。
RI70 KV95:ピーク3 Nm未満の最後のユニット
RI70 KV95 は中帯を閉じるユニットで、76 mm径、24 mm積厚で270.4 g、定格0.94 Nm、ピークトルク2.68 Nm、定格出力125 W、24 Vで定格回転数1270 rpm、48 Vで2710 rpmに上がり、定格で7.1 Aを引きます。帯の中でその下にある二つのユニットと比べると、定格トルクが1 Nmに近づく最初のキットであり、それはフレームレスキットが小型機械でギアなしにリンクを重力に逆らって保持できる地点です。その定格電流7.1 Aは中帯で最も高く、背後のドライバとハーネスはフレームと同じタイミングで一段階大きくなります。その上にはピーク4 Nmまで何もなく、だからこそピーク要求が2.7 Nmから4 Nmの間に落ちる設計は、望んだより大きなフレームを受け入れるか、フレームレス方式を離れて一体型ユニットにするかのどちらかになります。
RO60 KV115 Standard:階層境界のアウターロータ
RO60 KV115 Standard は中帯で唯一のアウターロータ機であり、単独で48 V定格を公表する表の中で最も軽いユニットで、73.8 mm径、23 mm積厚で248 gです。定格0.8 Nm、ピークトルク2.4 Nm、定格出力352 W、定格回転数4200 rpm、無負荷5520 rpmを公表し、定格で8.5 Aを引きます。その電力値はこの帯の外れ値であり——RI60 KV120の定格出力の4倍以上を、トルクは半分強で実現しています——それは定格が取得される回転数で説明できます。同じトルクを4200 rpmで出すのは、1440 rpmで出すよりも毎秒あたりの仕事が大きいからです。その記録はホールセンサ付きで供給されるキットを挙げる三つのうちの一つでもあり、関節が負荷の下で停止状態から確実に起動しなければならない場合の中帯の自然な選択となり、アウターロータ配置は、二つのLiteキットが4分の1のトルクで持つ扁平な円盤外形をこれに与えます。
階層3:高性能と重量ペイロード
最上位帯は公表ピークトルク4 Nmで始まり12 Nmで閉じ、352 gから710 gの間にあり、そのすべてのユニットが48 V単一バス設計か24-48 Vの三者バス設計のいずれかです。ここはフレームレスキットがリンクの部品であることをやめ、肢や機械を動かすものになる領域です。二足歩行の股関節と膝、四足歩行の脚関節、車輪駆動ユニット、リハビリテーション装置の荷重を受ける軸です。ここでの定格は、周囲の設計がモーターと同じくらい重要になるほど大きく、この帯は定格で9.4 Aから20 Aを引き、これらの軸のいくつかが一つのバッテリーと一つの熱容積を共有する場合、上限を決めるのは単一ユニットの記録ではなくシステムの予算です。
RO80 KV105 Standard と RI80 V2.0 KV75:最初の4 Nmペア
RO80 KV105 Standard はこの帯の入口で、92.6 mm径、26.4 mm積厚で352 g、定格1.3 Nm、ピークトルク4 Nm、定格出力490 W、48 Vで定格回転数3600 rpm、無負荷5040 rpmを公表し、定格で15 Aを引きます。RI80 V2.0 KV75 はトルクではその隣、ピーク4.1 Nm、定格1.45 Nmですが、形状は大きく異なり——85 mm径、27 mm積厚で411 g——定格出力ははるかに低い172 W、24 Vで定格回転数1135 rpm、48 Vで2430 rpmに上がります。両者は異なる道筋で同じピークトルクを出します。RO80は単一48 Vバス上の高速域の電流と15 Aの定格電流でそれを達成し、RI80は三つの選択可能なバスにまたがる9.4 Aで、より低速で高トルクの巻線によって達成します。RO80の記録はホールセンサ付きで供給されるキットを挙げ、RI80はFOC駆動として記録されています。関節が長期間にわたって負荷を重力に逆らって保持しなければならない場合、RI80の低速定格はより快適な居場所であり、車輪や高速の股関節軸を素早く動かさなければならない場合、RO80の回転数値がそれを決めます。
TransgridのGorilla MK1点検プラットフォームは、この帯の上半分に位置するユニットを中心に構成されています。ここでの映像の価値は、台架試験ではなく実運用であることです。このキットは、ロードセルを台本どおりに動かすのではなく、機械を地面越しに運んでおり、持続的な用途の下でフレームレス関節がどう振る舞うかを示す最も強い種類の証拠です。
ToBMSの動画ページYouTubeで視聴RI100 KV105 と RO100 KV55 Standard:レンジの頂点
カテゴリで最大の二つのキットは、同じトレードオフに対して異なる立場を取ります。RI100 KV105 はここで最も幅の広いインナーロータ機で、104 mm径にわずか26 mmの積厚、質量500 g、定格1.76 Nm、ピークトルク4.95 Nm、定格出力252 W、24 Vで定格回転数1370 rpm、48 Vで2825 rpmに上がり、定格で13.6 Aを引きます。RO100 KV55 Standard は、重要なあらゆる寸法で十二のうち最大のキットです。113.5 mm径、36.2 mm積厚、710 gで、定格4 Nm、ピークトルク12 Nm、定格出力838 W、48 Vで定格回転数2000 rpm、無負荷2550 rpmを公表し、定格で20 Aを引きます。その55 KVは表で最も低く、それが113.5 mmフレームの21極対巻線の目的です。バッテリーパックが供給できる程度に低いバス電圧で、速度ではなく電流でトルクを出すことです。RO100の記録はホールセンサ付きで供給されるキットを挙げ、どちらも大きいため、インテグレーターは熱経路を意図的に計画しなければなりません。裸のステータは、それを囲むハウジングが設計されるまで、熱を伝える先を持たないからです。
選定マトリクス:階層を用途に合わせる
三つの帯は業界ではなく関節の位置に対応します。同じモーターがウェアラブル、コボット、モバイルプラットフォームに現れるからです。以下のマトリクスは、各帯を、それが担える関節と、このプラットフォーム上でそれらの関節が現れる用途カテゴリに照らして読み取ります。
| 階層 | ピークトルク帯 | 適する場所 | バス | 質量範囲 | 代表モデル | 用途カテゴリ |
|---|---|---|---|---|---|---|
| エントリー&コンパクト | 1 Nmまで | 手、手首、末端軸;小型指向プラットフォーム;軽負荷のアシストリンク | 16 Vから24 V | 20 gから105 g | RI20 KV600 | リハビリテーションロボット、協働ロボットアーム |
| 中帯と協働 | 1.6 Nmから2.7 Nm | 肘と前腕の軸;軽負荷の膝軸;共通部品番号で構成されるジョイントモジュール | 24 Vから48 V | 156 gから270 g | RI50 KV100 | 協働ロボットアーム、ジョイントモジュール、四足歩行ロボット |
| 高性能と重量ペイロード | 4 Nmから12 Nm | 股関節、膝、肩の軸;四足の脚;車輪駆動ユニット;荷重を受けるアシスト関節 | 24 Vから48 V | 352 gから710 g | RO100 KV55 Standard | ヒューマノイドロボット、パワーアシストスーツ、車輪型ロボット、AGV(無人搬送車) |
ピークトルク帯、代表的な関節位置、バス範囲、質量範囲、各帯の代表モデル、そしてそれらの関節が現れるこのプラットフォーム上の用途カテゴリです。帯は公表ピークトルクに引かれ、重なりません。用途の一覧は、その帯が制限される場所ではなく通常使われる場所を示すもので、一つの関節位置が複数の機械タイプにまたがって現れるためです。
マトリクスの中で明言する価値のあるパターンが二つあります。第一は、バスが用途ではなく帯に従うことです。コボットの手首軸とリハビリテーショングローブの手首軸はどちらもエントリー帯の用途であり、どちらも通常は単一の24 Vレールから供給されます。関節が肢全体を重力に逆らって保持しなければならなくなった瞬間、記録は48 Vへ移ります。4 Nm以上の保持トルクは、小型パックが24 Vで追加の損失を伴う昇圧なしには供給できない電流を要求するからです。第二は、要求がどの帯に入るかは関節が見る最悪のトルクで決まり、平均ではないことです。大半の時間を0.024 Nmで過ごし、高速の再配向中に0.9 Nmのピークを受ける手首はエントリー帯に属し、選ばれるユニットは、一日の大半で保持する用途ではなく、そのピークに照らして読まなければなりません。その基準で読むと、フレームレストルクモーター カテゴリは末端グループ、実働関節グループ、機械を動かすグループに分かれ、それは上のマトリクスが言い換えていることにほかなりません。
すべての要求がこの十二の内側に収まるわけではありません。フレームレスキットは完成品ではなくステータとロータであるため、同じフレームを別の仕様に巻き、積層し、穿孔することができ、これらのモデルを手がけるメーカーはまさにそのための経路を文書化しています。別の積厚、同じバスで別のKVを得るための別の巻線、インテグレーターが必要とする別の内径やシャフトインターフェースです。帯の間の間隙に落ちる要求——ピーク約1.2 Nm、12 Nm超、あるいは十二のどの直径も許さない外形——は、したがって行き止まりではなく仕様の問い合わせです。上の表の各製品ページはメーカー自身のサイトへリンクしており、そのリンクがそうした問い合わせの出発点です。本ガイドの数値は、プラットフォームの記録に保持されている公表値のままです。
フレームレス関節のための選定手順
三つのステップが決定のほとんどを担い、この順序で進みます。それぞれが次に届けなければならないものを狭めるからです。
まず用途と最悪ケースのピークトルクを決める
型番より先に書き出してください。関節が動かさなければならない質量、最悪姿勢でのモーメントアーム、デューティサイクルと各相の持続時間、そして関節が見る最大の過渡です。そこから三つの値が導かれます。連続して保持するトルク、最悪の瞬間に必要なトルク、そして最速の相が要求する角度移動量です。帯はその二番目で選ばれ、帯の中のユニットは一番目で選ばれます。
次にバスと外形を決める
ユニットを比較する前に電源電圧を選んでください。マルチバスの記録は24 V、36 V、48 Vで異なる値を公表しており、比較はどれが当てはまるかによって形を変えるからです。次に外形を確定します。外径対積厚、そして関節に円盤のための半径方向の余地があるのか、円筒のための軸方向の余地があるのかです。トルク列で勝つユニットがこのステップだけで負けることがあります。54 mmのステータと60 mmのステータは、公表トルクがニュートンメートルの小数第2位以内に収まっていても、異なるリンク形状にしか合わないからです。
既存フレームで再仕様化できることを確認する
フレームレスモーターは、密閉された部品番号ではなく、その巻線、積厚、内径によって定義されるため、十二からわずかに外れる要求は通常、新規開発ではなくバリエーションの要求です。同じバスで別のKV、同じ直径でより大きなトルクのためのより高い積厚、あるいは特定のシャフトに合わせた内径です。メーカー自身の製品ページがその会話の出発点であり、上の表のすべてのユニットがそこへリンクしています。
よくある質問
Qなぜこの十二を質量や定格トルクではなくピークトルクで並べるのですか
ピークトルクが、十二が実質的な間隙を伴う三つのグループに分かれる唯一の列であり、関節の要求が最初に照らして書かれることが多い値だからです。質量で並べると能力の大きく異なる二つのユニットが隣り合います。352 gのRO80 KV105 Standardと411 gのRI80 V2.0 KV75はピークトルク4 Nmと4.1 Nmを公表しますが、定格出力は490 Wと172 Wにすぎず、電力制限のある機械では代替にはなりません。定格トルクで並べると表全体が圧縮されます。どの記録もピーク対定格の比が約2.8から約3.1の間にあるからです。ピークトルクはまた、用途の最悪の瞬間をカバーしなければならない値であり、それが着地、キャッチ、高速の再配向にわたって関節が耐えるかどうかを決めます。
Qフレームレスキットはインテグレーターに何を用意させるのですか
ステータと負荷の間のすべてです。ロータの取り付けとシャフト、ベアリング配置とその予圧、ステータを保持しそこから熱を伝えるハウジングまたはクランプ、そして記録がホールセンサなしで供給されるキットを挙げている場合の位置フィードバックです。最後の項目が最も過小評価されがちです。停止状態で位置を保持する関節は、停止状態での位置情報を必要とし、センサレス推定はちょうどそこで得るのが最も難しいからです。記録はユニットごとにこの問いに答えています。RO40 KV140 LiteとRO50 KV108 Liteはホールセンサなしで供給されると記録され、RO60 KV115 Standard、RO80 KV105 Standard、RO100 KV55 Standardはホールセンサ付きで供給されると記録されています。
Qなぜレンジの小さい側で単位質量あたりのトルクが下がるのですか
小さなフレームは比例的に鉄が少なく磁路が短いため、質量のより大きな割合が磁束を有効に運べない銅にあり、また巻線はより細い線で銅断面積を減らして作らなければならないからです。公表値では、ピークトルク毎キログラムは20 gのユニットで約3.6、40 gのユニットで約5.8、60 gのユニットで約10、710 gのユニットで約16.9です。小さいキットはそのために劣った製品なのではなく、その質量が載る場所と、低トルクで小さなフレームが与える分解能のために選ばれ、密度は単にその選択が行われる軸ではありません。
Q2.7 Nmと4 Nmの間の間隙は実際の制約ですか
それは現在掲載されているこのカテゴリの中では現実であり、製品ラインの欠落ではなくフレームサイズの作り方の結果です。ピークトルク3.2 Nmを真に必要とする関節には三つの現実的な道があります。次のフレームサイズである352 gを受け入れ、余分な質量を負うこと、ロボット用アクチュエータ クラスの一体型アクチュエータへ移り、減速段がより小さなモーターをその範囲へ増幅すること、あるいはメーカーに既存フレームでの巻線と積厚のバリエーションを求めることです。第三の道が可能なのは、フレームレスキットが組み立てられるのではなく仕様化されるものだからですが、それはリードタイムを伴う仕様の問い合わせであり、棚から選べる選択肢ではないため、候補リストを固める前にこの間隙を知っておく価値があります。
Qこの十二の外側の要求にも応えられますか
通常は応えられ、このプラットフォームではなくメーカーを通じて行われます。フレームレスモーターは、密閉された部品番号ではなく巻線、積厚、内径によってモーターが定義される唯一のクラスであり、同じバスで別のKV、同じ直径でより大きなトルクのためのより高い積厚、あるいは特定のシャフトに合わせた内径を必要とする要求は、新規開発ではなく既存フレームのバリエーションです。その経路はメーカーの製品ページであり、ここの記録はすべてのユニットについてそこへリンクしています。ToBMSは仕様の層——公表され、比較可能で、検索可能なもの——を保ち、何がどの公差で作れるかについてはメーカーが引き続き確かな情報源です。
公式リソース
CubeMarsはフレームレスレンジを自社サイトで文書化しており、この表の十二のユニットにはそれぞれ、完全な仕様、巻線データ、取り付け図を備えた公式ページがあります。メーカーの製品レンジ が入口であり、この比較の両端は個別に文書化されています。軽い端の RI20 KV600 と、重い端の RO100 KV55 Standard です。プラットフォームの各カテゴリにわたる製品ドキュメントは 資料 にまとめられています。巻線オプション、熱定格、カスタムの積厚と内径の問い合わせ、ドライブ構成については、引き続きメーカーが確かな情報源です。ToBMSは発見と比較の層を保ち、本ガイドで用いたすべての数値は、プラットフォームの製品記録に保持されている公表値です。
次のステップ
本ガイドに最も近い相方は フレームレストルクモーター:ロボット関節向けステータ・ロータキットの選び方 であり、これは同じ十二のユニットを内側から外へ——ステータ、ロータ、二つのレイアウト、そして各仕様列が何を約束するか——読み取ります。本ガイドは外側から内へ、帯ごと、関節位置ごとに読み取ります。併せて読むと、フレームサイズが提起する二つの異なる問いに答えます。フレームレスキットとは何か、そしてあるキットがどこに属するかです。
このクラスと組み立て済みのクラスのどちらを選ぶかという場面では、外骨格向けBLDCモーター:フレームレストルクモーターと一体型アクチュエータの比較 が、質量、剛性、バックラッシ、そして巻線の熱をどこへ逃がすかという点で二つの道を並べます。それは上のマトリクスのどの帯よりも前に来る決定です。減速段がより小さなモーターをより重い関節に届かせる鍵である場面では、準ダイレクトドライブアクチュエータ:8:1減速比がもたらすもの が低減速比の場合を扱い、ロボット用アクチュエータ:ロボット関節に適した一体型アクチュエータの選び方 が組み立て済みの代替を網羅します。
調査ではなく絞り込みが目的であれば、製品選定 でトルク、電圧、質量、外形によって候補を絞り込み、製品比較 でそれらを突き合わせてください。マトリクスで挙げた関節位置については、プラットフォームは候補を ヒューマノイドロボット、パワーアシストスーツ、四足歩行ロボット、リハビリテーションロボット、ジョイントモジュール、協働ロボットアーム、車輪型ロボット、AGV(無人搬送車) の下にまとめています。ここで比較した十二のユニットはすべて フレームレストルクモーター カテゴリにあり、CubeMars のページがレンジの残りをまとめています。







