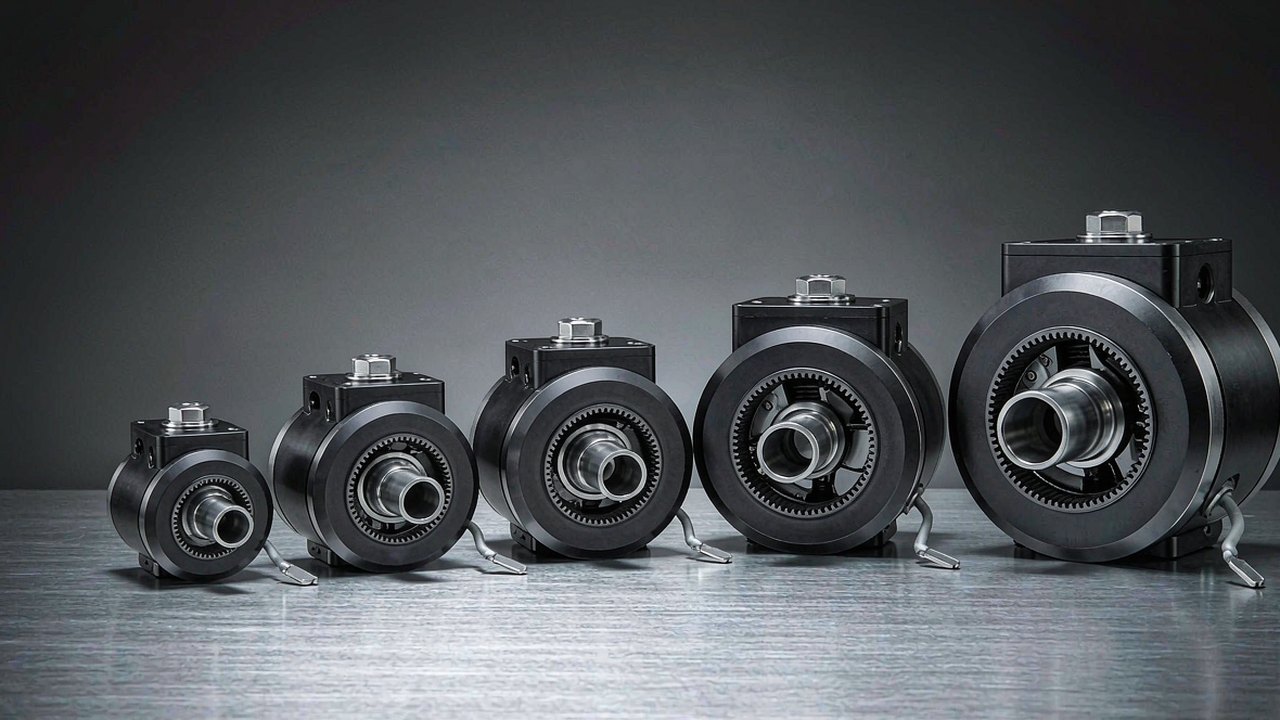
Moduł stawu — Silniki BLDC do modułów stawów — to cała oś robota dostarczana jako jedna część: silnik BLDC, stopień przekładni planetarnej, elektronika sprzężenia zwrotnego oraz — w większości nowoczesnych jednostek — sterownik, zamknięte w obudowie przykręcanej bezpośrednio między dwa ogniwa. Wybór rzadko sprowadza się do znalezienia największej liczby momentu. Chodzi o to, jaki moment oś może przenosić w sposób ciągły, nie przegrzewając się, jak szybko może poruszać się ogniwo, jaka masa znajduje się na końcu ramienia, jak kable wychodzą z obudowy i jaki luz występuje między wejściem przekładni a kołnierzem wyjściowym. Ten poradnik przechodzi przez pięć modułów CubeMars obejmujących zakres od 190 g do 1.4 kg i od 4.1 Nm do 222 Nm momentu szczytowego, i wyjaśnia, która specyfikacja faktycznie decyduje o wyborze na każdej pozycji stawu.
Pięć jednostek opisanych poniżej należy do tej samej idei konstrukcyjnej — silnik BLDC napędzający stopień planetarny ze zintegrowanym sprzężeniem zwrotnym położenia — a jednak powstały do różnych zadań. Trzy pracują przy szynie 24 V z przełożeniami 10:1 i 36:1; dwa pracują przy 48 V z przełożeniami 16:1 i 48:1 i wałem drążonym na wyjściu. Czytanie ich razem to najszybszy sposób zrozumienia, czym naprawdę jest moduł stawu, ponieważ kompromisy ujawniają się jako liczby, a nie jako kategorie marketingowe. Każda liczba w tym artykule pochodzi z kart produktów ToBMS lub z opublikowanej specyfikacji producenta; nic nie zostało tu oszacowane, a tam, gdzie wartość nie jest odnotowana, jest to zaznaczone, a nie uzupełnione.
Krótka odpowiedź
Moduł stawu — Silniki BLDC do modułów stawów — dobiera się, wychodząc od stawu, a nie od silnika. Ustal najgorszy moment, jaki oś musi wytworzyć, prędkość kątową potrzebną ogniwu, budżet masy na tej pozycji łańcucha kinematycznego oraz średnicę, jaką może przyjąć mechanizm — a następnie wybierz najlżejszy moduł, którego moment ciągły (znamionowy) pokrywa rzeczywisty cykl pracy, a moment szczytowy pokrywa stany przejściowe, przy napięciu szyny dobranym do reszty systemu zasilania robota.
Zastosowana do tych pięciu modułów logika daje prostą drabinkę. AK40-10 V3.0 o masie 190 g to jednostka do stawów dystalnych — dłoni, nadgarstków, małych gimballi i lekkich segmentów ramienia, gdzie masa na końcu dźwigni jest dominującym kosztem. AK45-10 V3.0 o masie 262 g obsługuje lekkie i średnie stawy na tej samej szynie 24 V, przy prawie dwukrotnie większym momencie szczytowym. AK45-36 V3.0 o masie 349 g wchodzi na 24 Nm momentu szczytowego, wymieniając prędkość na przełożenie, co czyni go naturalnym wyborem do łokcia lub kolana średniej wielkości ramienia. AKH70-16 V1.0 o masie 879 g i AKH70-48 V1.0 o masie 1.4 kg przechodzą na 48 V, obudowę 90 mm i wał drążony, co lokuje je w obszarze bioder, podstaw i dużych obciążeń, gdzie prowadzenie kabli przez oś znaczy tyle samo co moment.
Z czego zbudowany jest moduł stawu
Części nie są egzotyczne. To, co odróżnia moduł stawu od silnika i przekładni kupowanych osobno, to fakt, że styki między tymi częściami są już rozwiązane — wirnik jest podparty na łożysku wejściowym przekładni, enkoder jest zamontowany na bazie odniesienia, która nie zmienia się pod obciążeniem przekładni, a obudowa domyka cały zespół. Za to właśnie się płaci.
Silnik
Wszystkie pięć jednostek wykorzystuje silnik BLDC z wirnikiem zewnętrznym, a wielkością, która je na tym poziomie rozdziela, jest KV — stała prędkości silnika w obrotach na minutę na wolt. AK40-10 V3.0 ma uzwojenie KV170, AK45-10 V3.0 — KV75, AK45-36 V3.0 — KV80, a oba moduły AKH70 — KV41. Uzwojenie o wysokim KV daje większą prędkość na wolt przy mniejszym momencie na amper; uzwojenie o niskim KV działa odwrotnie. Ten jeden wybór przekłada się na całą konstrukcję i dlatego najmniejszy moduł w tej grupie ma najwyższe KV, a największy — najniższe. Oba moduły AKH70 podają także 21 par biegunów wobec 14 w trzech jednostkach AK, co podnosi częstotliwość elektryczną, z jaką sterownik musi komutować przy danej prędkości mechanicznej.
Stopień przekładni
Każdy moduł integruje przekładnię planetarną: 10:1 w AK40-10 i AK45-10, 36:1 w AK45-36, 16:1 i 48:1 w dwóch jednostkach AKH70. Stopień zamienia szybkie, niskomomentowe wyjście silnika na wolne, wysokomomentowe wyjście stawu, a także decyduje o tym, jaką część obciążenia ogniwo może oddać z powrotem do silnika. Stopień 10:1 zwykle pozostawia staw łatwiej odwracalnym, co jest przydatne w sterowaniu podatnym i przy ręcznym prowadzeniu ramienia cobota; stopień 48:1 zwykle mocniej mnoży moment i ogranicza odwracalność, ale rzeczywisty wynik zależy od sprawności przekładni, stałej momentu silnika i bezwładności odbitej, jaką prezentuje ogniwo — samo przełożenie tego nie rozstrzyga.
Sprzężenie zwrotne i elektronika sterująca
Sprzężenie zwrotne położenia zamienia silnik i przekładnię w staw serwo. Opis AK40-10 V3.0 w ToBMS podaje, że jednostka integruje silnik BLDC, przekładnię planetarną 10:1 i sterownik, a oba moduły AKH70 wymieniają FOC (sterowanie wektorowe) jako metodę napędu. To, czy płytka sterownika znajduje się fizycznie wewnątrz modułu, czy jest dostarczana obok, zależy od rodziny, więc przed projektowaniem wiązki kablowej potwierdź dokładną konfigurację dostawy u producenta. To samo dotyczy interfejsu enkodera: rozdzielczość, protokół oraz to, czy czujnik jest absolutny, czy inkrementalny, to decyzje, które przekładają się na architekturę sterowania robota.
Co nadal musisz dostarczyć
Moduł stawu to nie gotowa oś. Interfejs mocowania po obu stronach, prowadzenie kabli i odciążenie naprężeń, ścieżka termiczna z obudowy, zasilacz wraz z zapasem prądowym oraz limity bezpieczeństwa wymuszane w sterowniku pozostają zadaniem integratora. Zysk polega na tym, że konstrukcja mechaniczna i magnetyczna wewnątrz obudowy została już dopasowana i przetestowana jako całość.
Pięć liczb, które decydują o wyborze
Tabele specyfikacji modułów stawu są długie, ale tylko kilka pozycji zmienia decyzję projektową. Oto pięć, które mają znaczenie, i jak uczciwie czytać każdą z nich.
Moment szczytowy to nie moment roboczy
Moment szczytowy to wyjście, które moduł może wytworzyć krótkotrwale — podczas skoku przyspieszenia, uderzenia lub szpilki momentu na końcu ruchu. Jest to wartość krótkotrwała i nie stanowi ani mechanicznego limitu przekładni, ani obciążenia, które staw może utrzymywać bez końca. Projektowanie pod moment szczytowy tak, jakby był ciągły, to najczęstszy sposób zniszczenia modułu stawu, ponieważ pierwszym napotkanym ograniczeniem jest ograniczenie termiczne, a nie mechaniczne. Traktuj wartość szczytową jako zapas na stany przejściowe, a przekładnię i konstrukcję wymiaruj oddzielnie.
Moment znamionowy to stwierdzenie termiczne
Moment znamionowy to wartość, którą moduł powinien utrzymywać w granicach swoich limitów termicznych, i to tę liczbę należy porównywać z rzeczywistym cyklem pracy, a nie z pojedynczym najgorszym przypadkiem. AKH70-48 V1.0 podaje 74 Nm znamionowo wobec 222 Nm szczytowo; AK40-10 V3.0 podaje 1.3 Nm wobec 4.1 Nm. Te dwie pary nie są tym samym rodzajem stwierdzenia, a stosunek między nimi nie jest marginesem do wydania — to różnica między przyrostem temperatury, który obudowa potrafi odprowadzić, a takim, którego nie potrafi. Moment znamionowy zależy też od temperatury otoczenia, sposobu montażu i cyklu pracy, więc wartość ciągła zmierzona w swobodnym powietrzu jest optymistyczna dla modułu zatopionego wewnątrz ogniwa.
Prędkość wyjściowa, a nie prędkość silnika
Liczy się prędkość kołnierza wyjściowego i jest ona już zredukowana przez przekładnię. AK40-10 V3.0 podano na 370 rpm znamionowo przy 435 rpm bez obciążenia; AK45-10 V3.0 na 120 i 180 rpm; AK45-36 V3.0 na 40 i 52 rpm; AKH70-16 V1.0 na 90 i 105 rpm; AKH70-48 V1.0 na 28 i 35 rpm. W kategoriach stawu 370 rpm to 2220 stopni na sekundę, a 28 rpm to 168 stopni na sekundę, co jest różnicą między nadgarstkiem, który potrafi wykonać szybki ruch, a biodrem, które obraca się powoli. Sprawdź wymaganą prędkość ogniwa przy napięciu szyny, które jest faktycznie dostępne, ponieważ moduł podany dla jednego napięcia nie daje tej samej prędkości bez obciążenia przy innym.
Przełożenie ustala równowagę momentu i prędkości
Przełożenie to najbardziej widoczna liczba w tabeli i najłatwiejsza do błędnego odczytania, ponieważ opisuje kompromis, a nie miarę jakości. Stopień 48:1 daje większy moment wyjściowy na amper i wolniejsze wyjście niż stopień 10:1 zbudowany wokół porównywalnego silnika, a także zmienia sposób, w jaki staw odczuwa się, gdy coś zewnętrznego popycha ogniwo. Porównywanie dwóch modułów wyłącznie po przełożeniu ukrywa fakt, że uzwojenia silników też się różnią — moduły AKH70 pracują z KV41 wobec KV75 i KV80 w jednostkach AK45, więc oba efekty się nakładają.
Masa, gabaryt i gęstość momentu
W stawie dystalnym masa jest parametrem dominującym, ponieważ wszystko powyżej musi ją nieść przez cały zakres ruchu. Gęstość momentu w Nm na kilogram czyni porównanie jawnym i trzeba ją podawać osobno dla wyjścia znamionowego i szczytowego: AK40-10 V3.0 wypada na około 6.8 Nm/kg znamionowo i 21.6 Nm/kg szczytowo; AK45-10 V3.0 na 9.5 i 26.7; AK45-36 V3.0 na 22.9 i 68.8; AKH70-16 V1.0 na 29.6 i 88.7; AKH70-48 V1.0 na 53 i 159. Te wartości wynikają z masy i momentu w kartach poszczególnych produktów i potwierdzają to, na co wskazuje drabinka powyżej — cięższe moduły odzyskują swoją masę w momencie na kilogram. Gabaryt jest towarzyszącym ograniczeniem: korpus o średnicy 53 mm zmieści się w ogniwie ramienia, do którego moduł 90 mm nie wejdzie w ogóle, niezależnie od tego, co mówi liczba momentu.
Luz i co robi ze stawem
Luz to utracony ruch między wejściem przekładni a kołnierzem wyjściowym, a w stawie sterowanym położeniowo objawia się jako niewielki obszar, w którym zadany kąt się zmienia, a wyjście się nie porusza. Ma największe znaczenie tam, gdzie staw zmienia kierunek pod obciążeniem, i kumuluje się między stopniami w wielostopniowych konstrukcjach planetarnych. Każda karta produktu w tej grupie zawiera wartość luzu — 0.3 w AK40-10 V3.0 i AK45-10 V3.0, 0.2 w AK45-36 V3.0 i obu modułach AKH70 — ale rekordy ToBMS nie mają spójnej jednostki dla tego pola w całym katalogu siłowników, więc traktuj te liczby jako orientacyjne i przed projektowaniem według nich potwierdź, czy wartość podano w minutach kątowych, czy w stopniach na karcie producenta.
Pięć modułów stawu CubeMars w porównaniu
Poniższa tabela zbiera pięć modułów uszeregowanych według masy, co porządkuje je również według momentu wyjściowego. Wartości momentu to dane opublikowane przez producenta, zapisane w bazie produktów ToBMS, a każdy model ma też warianty KV poza tym wyborem.
| Model | Napięcie znamionowe | Przełożenie | Moment znamionowy | Moment szczytowy | Waga | Gabaryt |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
Wszystkie pięć modułów znajduje się w kategorii ToBMS Siłowniki robotyczne. Wartości momentu, masy i gabarytu pochodzą z karty każdego produktu; jednostki lokalne podano tak, jak je opublikowano (1396 g zapisano jako 1396). Wartość mocy znamionowej dla dwóch modułów AKH70 znajduje się w karcie danych producenta, więc żadnej tu nie podano — sprawdź tę kartę, jeśli ta wartość jest potrzebna do bilansu mocy.
Widoczne są dwa wzorce. Pierwszy: masa rośnie szybciej niż przełożenie, ale wolniej niż moment szczytowy — przejście od AK45-36 V3.0 o masie 349 g do AKH70-48 V1.0 o masie 1.4 kg mnoży masę razy cztery, a moment szczytowy ponad dziewięciokrotnie. Drugi: napięcie zasilania dzieli grupę czysto na dwie połowy — trzy moduły AK pracują przy 24 V, a dwa moduły AKH70 przy 48 V — co zwykle oznacza dwie szyny zasilania i dwie rodziny sterowników w jednym robocie, o ile cała platforma nie jest ustandaryzowana na jednej szynie.
Oba moduły AKH70 mają tę samą średnicę 90 mm, to samo uzwojenie KV41, te same 21 par biegunów i tę samą wartość luzu, a różnią się niemal wyłącznie stopniem przekładni i długością korpusu: 16:1 w korpusie 60.5 mm o masie 879 g albo 48:1 w korpusie 81.5 mm o masie 1.4 kg. To chyba najbardziej czytelny dowód tego, ile kosztuje przełożenie, jaki można znaleźć w katalogu, i oznacza, że oba mogą się wzajemnie zastępować w tym samym gabarycie mechanicznym, jeśli zmienią się wymagania dotyczące prędkości i momentu.
Pięć modułów stawu, pięć zadań
Powyższy porządek wynika z masy i momentu. Poniższy porządek wynika z zadania, do którego nadaje się każdy moduł — a właśnie tak wybór zapada w praktyce.
AK40-10 V3.0 KV170 — dłonie, nadgarstki i osie dystalne
Przy masie 190 g, średnicy 53 mm i długości 40.2 mm to moduł, po który sięga się, gdy masa wisi na końcu dźwigni. Wytwarza 4.1 Nm szczytowo i 1.3 Nm znamionowo przez stopień 10:1, przy szynie 24 V, z prędkością znamionową 370 rpm — dość szybko, aby nadgarstek lub grupa palców szybko zmieniły pozycję. Jego wpis w ToBMS opisuje go jako odpowiedni do precyzyjnej pracy robotów, a powiązane z rekordem odnośniki aplikacyjne wskazują na moduł stawu, robota rehabilitacyjnego, ramię cobota i zastosowanie humanoidalne. Ograniczeniem, które trzeba mieć na uwadze, jest moment znamionowy: 1.3 Nm w sposób ciągły to skromny budżet, więc oś dystalna utrzymująca ładunek statycznie wymaga analizy cyklu pracy, a nie sprawdzenia po momencie szczytowym.
AK45-10 V3.0 KV75 — lekki segment średni
Ta sama szyna 24 V, to samo przełożenie 10:1, ta sama średnica 53 mm — ale długość 45.2 mm, masa 262 g i 7 Nm szczytowo wobec 2.5 Nm znamionowo. Uzwojenie KV75 obniża prędkość znamionową do 120 rpm, a prędkość bez obciążenia do 180 rpm w zamian za ten moment, co jest dokładnie tym kompromisem, jakiego chce lekkie ogniwo ramienia. Karta podaje 39 W mocy znamionowej, co czyni go bardziej wydajnym z dwóch modułów 10:1 w tej grupie w znamionowym punkcie pracy, a jego opis wskazuje na kompaktowe stawy robotów i sprzęt rehabilitacyjny. Wobec AK40-10 to naturalny krok, gdy staw dystalny okazuje się potrzebować większego momentu utrzymania, niż mniejsza jednostka potrafi wytrzymać.
AK45-36 V3.0 KV80 — stopień niskiej prędkości i wysokiego momentu
Pierwsza prawdziwa zmiana charakteru w tej drabince. Stopień 36:1 zamienia tę samą rodzinę 24 V w jednostkę o 8 Nm znamionowo i 24 Nm szczytowo przy 40 rpm znamionowo i 52 rpm bez obciążenia — 240 stopni na sekundę na wyjściu, czyli staw celowo wolny i utrzymujący obciążenie, a nie szybki. Pozostaje przy masie 349 g i rośnie tylko do 55 mm średnicy i 56.5 mm długości, więc nadal mieści się w ogniwie. Jego opis w ToBMS mówi, że powstał dla modułów stawu wymagających dużego przełożenia, a karta ma oznaczenie produktu głównego, co odzwierciedla, jak centralny dla tej linii jest ten punkt „moment na gram". Kosztem przełożenia jest prędkość i odwracalność: przy 36:1 staw będzie odczuwalnie sztywniejszy przy zewnętrznym popchnięciu niż którakolwiek z jednostek 10:1.
Producent uruchamia AK40-10, AK45-10 i AK45-36 obok siebie, co jest najczystszym sposobem oceny, jak stopnie 10:1 i 36:1 różnią się prędkością wyjściową i jak trzy gabaryty wypadają w dłoni.
strona wideo ToBMSObejrzyj na YouTubeAKH70-16 V1.0 KV41 — moment z otworem na kabel
Skok do 48 V i korpusu 90 mm daje 26 Nm znamionowo i 78 Nm szczytowo przy 90 rpm znamionowo — 540 stopni na sekundę, drugie najszybsze wyjście w tej grupie mimo największej średnicy. Uzwojenie KV41 to niskoprędkościowy, wysokomomentowy koniec zakresu uzwojeń, a przy 21 parach biegunów napęd musi komutować z wyższą częstotliwością elektryczną niż jednostki AK przy tej samej prędkości wyjściowej. Wał drążony to cecha konstrukcyjna, która zmienia sposób budowania robota: kable zasilania i czujników mogą przechodzić wzdłuż osi obrotu, zamiast krążyć wokół stawu, co usuwa ruchliwą pętlę serwisową z każdego połączenia ruchowego. Rekordy ToBMS dla tego modułu nie zawierają średnicy otworu, więc przed planowaniem wiązki pozyskaj rysunek mechaniczny od producenta. Jego opis sytuuje go na kolanach czworonogów, w stawach ramion robotycznych i na platformach kołowych, a powiązane zastosowania obejmują humanoidy, egzoszkielety i prace AGV.
AKH70-48 V1.0 KV41 — ciężki staw
Największy moduł w tym zestawieniu wymienia niemal całą swoją prędkość na moment: stopień 48:1 na tym samym silniku KV41 i szynie 48 V daje 74 Nm znamionowo i 222 Nm szczytowo przy 28 rpm znamionowo, czyli 168 stopni na sekundę. W obudowie o średnicy 90 mm, długości 81.5 mm i masie 1.4 kg to 53 Nm/kg znamionowo i 159 Nm/kg szczytowo — najwyższa gęstość momentu w grupie, i to z dużą przewagą, oraz około dwukrotnie wyższa gęstość znamionowa niż w AKH70-16. Prąd znamionowy to 6 A wobec 18 A szczytowo, więc sterownik i rozdział zasilania trzeba zwymiarować na stan przejściowy, podczas gdy ciągła ścieżka termiczna musi przenosić tylko niższą wartość. Opis w ToBMS wymienia ciężkie roboty kroczące i prace AGV, a zastosowania przypisane do karty obejmują humanoidy, czworonogi i egzoszkielety, a także AGV. Czy przy danym sterowniku przełożenie 48:1 pozostawia staw wystarczająco odwracalny, to pytanie do producenta, ponieważ zależy to od sprawności i bezwładności odbitej, a nie od samego przełożenia.
Moduł obraca masę 40 kg o pełny obrót, co jest najbardziej bezpośrednim dowodem dostępnym w bibliotece wideo na to, jak stopień 48:1 zachowuje się przy realnym obciążeniu zawieszonym na kołnierzu wyjściowym, a nie na stanowisku badawczym.
strona wideo ToBMSObejrzyj na YouTubeGdzie znajdują zastosowanie te moduły stawu
Te same pięć modułów pojawia się w bardzo różnych maszynach, a wzorzec tego, który z nich jest wybierany, jest na tyle spójny, że warto potraktować go jako wstępną hipotezę.
Ramiona i nogi humanoidów
Humanoid skupia wszystkie te kompromisy w jednej maszynie. Stawy ramion znajdują się na końcu łańcucha kinematycznego i potrzebują najlżejszego modułu, który utrzyma ładunek, co wskazuje na jednostki 190 g i 262 g; biodra i kolana noszą całe ciało, co wskazuje na moduły 48 V. Szerszy obraz doboru znajdziesz w kategorii Robot humanoidalny.
Kolana i biodra czworonogów
Roboty kroczące obciążają stawy uderzeniem o podłoże nie mniej niż grawitacją, więc dominują zapas momentu szczytowego i sztywność konstrukcji. AKH70-16 V1.0 o masie 879 g i AKH70-48 V1.0 o masie 1.4 kg to zarejestrowane dopasowania w kategorii Silniki BLDC do robotów czworonożnych, a wał drążony upraszcza wiązkę na nodze, która musi się składać.
Ramiona robotów współpracujących
Ramię cobota musi być na tyle odwracalne, by można je było prowadzić ręcznie, i na tyle lekkie, by było bezpieczne obok człowieka, co sprzyja niższym przełożeniom. Jednostki 10:1 to zarejestrowane dopasowanie w kategorii Ramię cobota, a moduł 36:1 przejmuje stawy, które muszą utrzymywać pozycję, a nie ustępować.
Egzoszkielety i roboty rehabilitacyjne
Te maszyny są noszone lub ściśle sprzężone z człowiekiem, więc masa na kończynie i odczucie stawu znaczą więcej niż wyjście szczytowe. Oba moduły AKH70 odnotowują zastosowania w egzoszkieletach i rehabilitacji, a lżejsze moduły AK pojawiają się w kategoriach Robot rehabilitacyjny i Silniki BLDC do egzoszkieletów. Trzy moduły CubeMars QDD przeznaczone do tego zastosowania są porównywane obok siebie w Siłowniki egzoszkieletu: trzy siłowniki QDD CubeMars od 260 g do 1.4 kg.
AGV i platformy kołowe
Staw napędowy koła mniej dba o odwracalność, a bardziej o moment na kilogram i możliwość przeprowadzenia kabla przez oś dla koła, które skręca w sposób ciągły. Moduły AKH70 mają powiązania z zastosowaniami AGV, a Silniki BLDC do AGV i AMR zbiera szerszy zestaw.
Lista kontrolna doboru
Moduły stawu — Silniki BLDC do modułów stawów — dobiera się zwykle przed zamrożeniem reszty mechanizmu, więc te kontrole warto przeprowadzić wcześnie, a nie po ustaleniu geometrii.
Cykl pracy i moment
- Oblicz najgorszy moment wyjściowy z uwzględnieniem ramienia dźwigni, ładunku i efektów dynamicznych i sprawdź go wobec momentu szczytowego — a następnie oddzielnie potwierdź u producenta, co przekładnia i łożysko wyjściowe wytrzymają przy udarze, ponieważ wartość szczytowa jest wielkością krótkotrwałą, a nie mechanicznym limitem.
- Oszacuj moment ciągły dla rzeczywistego cyklu pracy i porównaj go z momentem znamionowym, pamiętając, że wartość znamionowa to stwierdzenie termiczne oraz że montaż i warunki otoczenia ją zmieniają.
- Przelicz wymaganą prędkość ogniwa na obroty wyjściowe przy napięciu szyny, przy którym faktycznie będziesz pracować, używając wartości bez obciążenia jako górnej granicy, a wartości znamionowej do wymiarowania.
Mechanika i okablowanie
- Sprawdź gabaryt wobec geometrii ogniwa, zanim porównasz momenty: korpus 90 mm i korpus 53 mm nie są wymienne, niezależnie od tego, jak czytają się liczby.
- Ustal trasę kabla wcześnie — wokół stawu albo przez wał drążony, jeśli moduł go oferuje. Rekordy ToBMS nie podają średnicy otworu, więc potwierdź rysunek u producenta.
- Zaplanuj interfejs mocowania i ścieżkę obciążenia na obu powierzchniach, a luz i jego jednostkę potwierdź na karcie producenta, zanim zaprojektujesz wokół niego pętlę położenia.
Sterowanie i integracja
- Potwierdź, co jest dostarczane wewnątrz modułu — silnik, przekładnia, enkoder i sterownik nie muszą przychodzić razem — i dopasuj protokół sprzężenia zwrotnego do sterownika.
- Dopasuj liczbę par biegunów i prędkość maksymalną do możliwości komutacji napędu; 21 par biegunów przy dużej prędkości wyjściowej znacznie podnosi częstotliwość elektryczną.
- Zwymiaruj zasilacz i sterownik na prąd szczytowy, a ścieżkę termiczną na prąd znamionowy, i trzymaj te dwa budżety osobno.
Najczęściej zadawane pytania
QCo dokładnie zawiera moduł stawu?
Co najmniej silnik BLDC, stopień przekładni i sprzężenie zwrotne położenia, zapakowane w obudowie z interfejsami mocowania po obu stronach. Elektronika sterownika jest często również zintegrowana — opis AK40-10 V3.0 w ToBMS podaje, że sterownik jest w zestawie, a oba moduły AKH70 wymieniają FOC jako metodę napędu. Czego moduł nigdy nie zawiera, to pracy wokół niego: konstrukcji mocującej, prowadzenia kabli, ścieżki termicznej, zasilania i limitów bezpieczeństwa skonfigurowanych w sterowniku.
QCzy moduł stawu może utrzymywać moment szczytowy w sposób ciągły?
Nie. Moment szczytowy to krótkotrwałe wyjście na skoki przyspieszenia i stany przejściowe i nie jest mechanicznym limitem przekładni. Praca ciągła jest ograniczona momentem znamionowym, który jest stwierdzeniem termicznym o przyroście temperatury wewnątrz obudowy w podanych warunkach. Staw utrzymujący statyczny ładunek trzeba sprawdzić wobec momentu znamionowego dla całego cyklu pracy, a nie wobec szczytowego.
QDlaczego moduły AKH70 używają 48 V, a seria AK 24 V?
Wyższe napięcie szyny pozwala uzyskać tę samą moc przy mniejszym prądzie, a moment na wyjściu powstaje przez stopień 48:1 lub 16:1 z uzwojeniem KV41. W praktyce ten podział ma większe znaczenie dla robota niż dla modułu: mieszanie modułów 24 V i 48 V oznacza dwie szyny zasilania, dwie rodziny sterowników i dwa zestawy limitów bezpieczeństwa, o ile platforma nie jest ustandaryzowana na jednej szynie. Zarówno AKH70-48 V1.0, jak i AKH70-16 V1.0 są podane przy 48 V.
QCo właściwie daje wał drążony w stawie robota?
Prowadzenie kabli przez oś obrotu. W standardowym stawie każdy kabel czujnika i zasilania musi przekraczać ruchomą szczelinę, zwykle jako pętla serwisowa, która musi przetrwać miliony cykli zginania. Drążony wał wyjściowy pozwala wiązce biec prosto przez środek stawu, co skraca trasę i usuwa pętlę z konstrukcji mechanicznej. Zmienia to też układ łożysk i uszczelnień, więc jest to decyzja konstrukcyjna, a nie akcesorium.
QJakiego luzu należy się spodziewać po tych modułach?
Każdy rekord w tej grupie podaje wartość — 0.3 przy dwóch jednostkach 10:1 i 0.2 przy jednostce 36:1 oraz obu modułach AKH70 — ale baza ToBMS nie ma spójnej jednostki dla pola luzu w całym katalogu siłowników, więc te liczby należy traktować jako orientacyjne. Przed projektowaniem pętli położenia lub deklaracją sztywności na podstawie tej liczby potwierdź, czy producent podaje minuty kątowe, czy stopnie, i przy jakim obciążeniu.
QCzy moduły 10:1 i 48:1 można stosować w jednym robocie?
Tak, i jest to częste — stawy dystalne chcą niższych przełożeń i lżejszych modułów, a stawy proksymalne przekładni i momentu. Praktyczne ograniczenia to szyna zasilania (jednostki 10:1 są tu na 24 V, jednostka 48:1 na 48 V) oraz model sterowania, ponieważ silnie zredukowany staw i staw niemal bezpośredniego napędu reagują zupełnie inaczej na polecenia momentu i siły zewnętrzne. Zaplanuj architekturę sterowania wokół tej różnicy, zamiast traktować każdą oś tak samo.
QOd którego modułu rozpocząć pierwszy prototyp nogi?
Najczęstszym punktem wyjścia dla średniej wielkości prototypu kroczącego jest moduł 48 V z wałem drążonym, ponieważ nogi potrzebują momentu, przepustu na kable i wystarczającej sztywności, by przetrwać kontakt z podłożem; AKH70-16 V1.0 o 26 Nm znamionowo i 90 rpm plasuje się między bardzo wolną opcją wysokomomentową a lekkimi jednostkami 24 V. Poza budżetem momentu czynnikiem decydującym jest zwykle to, czy konstrukcja pomieści gabaryt 90 mm — jeśli nie, największym modułem, który się zmieści, jest AK45-36 V3.0 o średnicy 55 mm.
Oficjalne źródła
CubeMars publikuje stronę specyfikacji dla każdego modułu i to te strony, a nie streszczenia firm trzecich, są punktem odniesienia dla wartości termicznych, parametrów enkodera, rysunków mechanicznych i aktualnego oprogramowania układowego. Strony producenta dla omawianych tu jednostek to AK40-10 V3.0 KV170, AK45-10 V3.0 KV75, AK45-36 V3.0 KV80, AKH70-16 V1.0 KV41 i AKH70-48 V1.0 KV41. Tam, gdzie rekord ToBMS milczy — moc znamionowa modułów AKH70, średnica otworu, jednostka luzu — miejscem, w którym tę lukę się zamyka, jest strona producenta lub karta techniczna.
Co dalej
Jeśli celem jest zawężenie listy, a nie czytanie, trzy narzędzia wykonują tę pracę po kolei: przejrzyj wszystkie modele w kategorii Siłowniki robotyczne, zawęź kandydatów według momentu, napięcia i masy w narzędziu Dobór silników BLDC, a następnie zestaw je ze sobą w Porównanie silników BLDC. Tam, gdzie staw ma być zintegrowany z maszyną, a nie dostarczony zamknięty, alternatywną drogą jest kategoria Silniki momentowe bezramowe, a Siłowniki robotyczne: jak dobrać zintegrowany siłownik do stawów robota obejmuje szerszy zakres siłowników wokół tych pięciu modułów.
W skrócie: ustal gabaryt na podstawie geometrii ogniwa, wybierz przełożenie na podstawie wymaganej prędkości i momentu wyjściowego, zwymiaruj moment znamionowy wobec cyklu pracy w granicach termicznych, a moment szczytowy wobec przypadku przejściowego, następnie zdecyduj o napięciu szyny i trasie kabla, zanim mechanizm zostanie zamrożony. Wszystko inne w module stawu wynika z tych czterech punktów.