
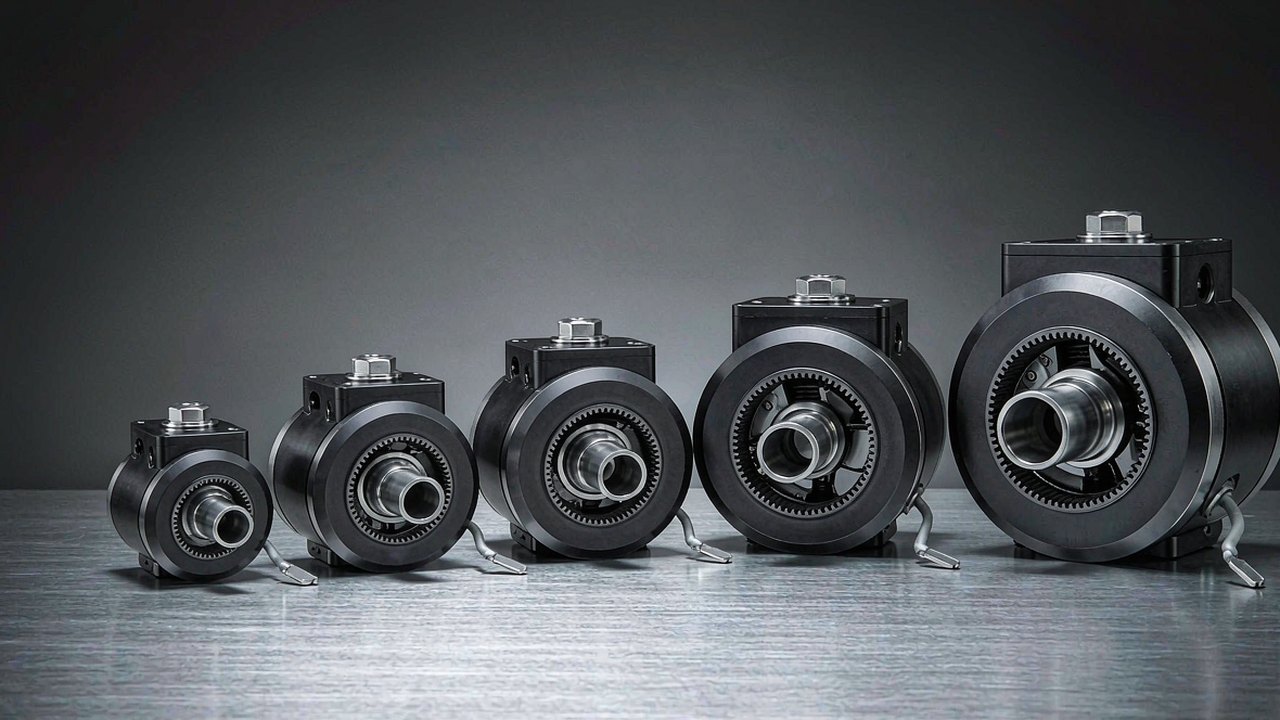
ジョイントモジュールとは、ロボットの一軸をそのまま一つの部品として納入するものです。ブラシレスモータ、減速段、フィードバック用の電子回路、そして最新の多くのモデルではドライバまでが一つのハウジングに収められ、二本のリンクの間にそのままボルトで固定できます。選定の中心にあるのは、最大のトルク値を探すことではありません。その軸が自らを加熱させずに連続して出せるトルクはいくらか、リンクはどれだけ速く動けるか、肢の先端に載る質量はどれだけか、ケーブルはどこからハウジングを出るのか、そして減速機の入力と出力フランジの間にどれだけのバックラッシュがあるのか——ここが本質です。本ガイドでは、190 gから1.4 kg、ピークトルク4.1 Nmから222 NmまでをカバーするCubeMarsの5機種を順に取り上げ、各関節位置でどの仕様が実際に選択を決めるのかを説明します。
以下の5機種は、ブラシレスモータで遊星減速段を駆動し位置フィードバックを統合するという同じ設計思想に属しながら、それぞれ異なる仕事に向けて作られています。3機種は24 Vバスで減速比10:1と36:1、残る2機種は48 Vバスで16:1と48:1、さらに中空出力軸を備えます。これらを並べて読むことが、ジョイントモジュールとは何かを最も速く理解する方法です。トレードオフがマーケティング上の分類ではなく、数字として現れるからです。本記事の数値はすべてToBMSの製品記録またはメーカーの公表仕様から取得したもので、推定値はありません。記録にない値は、埋めるのではなく、その旨を明記しています。
要点
ジョイントモジュールの仕様は、モータから前向きに決めるのではなく、関節から逆算して決めます。その軸が最悪条件で出さなければならないトルク、リンクに必要な角速度、運動学的チェーン上のその位置における質量予算、そして機構が受け入れられる直径を先に確定します。そのうえで、連続(定格)トルクが実際のデューティサイクルを覆い、ピークトルクが過渡を覆う範囲で最も軽いモデルを選び、バス電圧はロボットの残りの電源系に合わせます。
この5機種に当てはめると、論理は明快な階段になります。190 gのAK40-10 V3.0は遠位関節向けで、手、手首、小型ジンバル、軽量なアームセグメントのように、レバーの先端に載る質量が最大のコストになる位置に向きます。262 gのAK45-10 V3.0は同じ24 Vバス上で軽〜中量級の関節をカバーし、ピークトルクはほぼ2倍です。349 gのAK45-36 V3.0は速度を減速比に替えてピークトルク24 Nmまで引き上げ、中型アームの肘や膝に自然に収まります。879 gのAKH70-16 V1.0と1.4 kgのAKH70-48 V1.0は、48 V、90 mmの外形、中空軸へと移行し、股関節、ベース、重負荷の領域に入ります。そこでは、軸を通してケーブルを引き回せるかどうかがトルクと同じくらい重要になります。
ジョイントモジュールの構成
部品そのものは特殊ではありません。ジョイントモジュールが「モータと減速機を別々に買って組み合わせる」場合と違うのは、部品間のインターフェースがすでに解決されている点です。ロータは減速機入力側のベアリングで支持され、エンコーダは減速機の荷重経路の影響を受けない基準面に取り付けられ、ハウジングが組立体全体を閉じています。購入しているのは、この部分です。
モータ
5機種はいずれもブラシレスDCアウターロータモータを使用しており、このレベルで機種を分ける数値はKV、すなわちrpm/Vで表されるモータの速度定数です。AK40-10 V3.0はKV170の巻線、AK45-10 V3.0はKV75、AK45-36 V3.0はKV80、そしてAKH70の2機種はいずれもKV41です。高KVの巻線は1 Vあたりの速度を大きくし、1 Aあたりのトルクを小さくします。低KVの巻線はその逆です。この一つの選択が設計全体に波及し、このグループで最小のモジュールが最も高いKVを、最大のモジュールが最も低いKVを持つ理由でもあります。またAKH70の2機種は21極対を記載しており、AKの3機種の14極対に対して多いため、同じ機械的回転速度でもドライバが転流すべき電気周波数が高くなります。
減速段
各モジュールは遊星減速機を統合しています。AK40-10とAK45-10が10:1、AK45-36が36:1、AKH70の2機種が16:1と48:1です。この段はモータの高速・低トルク出力を関節の低速・高トルク出力に変換すると同時に、リンクがどれだけの負荷をモータ側へ押し戻せるかも決めます。10:1の段は一般にバックドライブしやすい関節になります。これはコンプライアント制御や協働アームの手引き操作に有用です。48:1の段は一般にトルクをさらに増幅しバックドライブ性を下げますが、実際の結果は減速機の効率、モータのトルク定数、そしてリンクが提示する等価慣性に依存し、減速比だけでは決まりません。
フィードバックと駆動エレクトロニクス
位置フィードバックは、モータと減速機をサーボ関節に変える要素です。ToBMSのAK40-10 V3.0の概要は、この製品をブラシレスモータ、10:1の遊星減速機、ドライバを統合したものとして説明しており、AKH70の2機種は駆動方式としてFOC(磁界方向制御)を記載しています。コントローラ基板がモジュール内部に物理的に入っているのか、それとも併せて供給されるのかはファミリーによって異なるため、ハーネスを設計する前に納入構成をメーカーに確認してください。エンコーダのインターフェースも同様で、分解能、プロトコル、そしてセンサがアブソリュートかインクリメンタルかは、いずれもロボットの制御アーキテクチャに波及する決定です。
自分で用意する必要があるもの
ジョイントモジュールは完成した軸ではありません。両面の取り付けインターフェース、ケーブルの引き回しとストレインリリーフ、ハウジングから外への熱経路、電源とその電流余裕、そしてコントローラで実施する安全制限は、いずれもインテグレータの責務です。代わりに得られるのは、ハウジング内部の機械設計と磁気設計が、すでに一つの単位として整合・検証されていることです。
選定を決める5つの数値
ジョイントモジュールの仕様表は長いものですが、設計判断を変える項目はごくわずかです。重要なのは次の5つで、それぞれを誠実に読む方法を以下に示します。
ピークトルクは作業トルクではない
ピークトルクは、モジュールが短時間に出せる出力です。加速の立ち上がり、衝撃、あるいは動作の終端でのトルクスパイクで現れます。これは短時間の数値であり、減速機の機械的限界でも、関節が無期限に保持できる負荷でもありません。ピークトルクを連続能力のように扱って設計することが、ジョイントモジュールを壊す最も一般的な経路です。最初に到達する制約は機械ではなく熱だからです。ピークは過渡に対する余裕として扱い、減速機と構造は別途それに基づいて検討してください。
定格トルクは熱に関する記述
定格トルクは、モジュールがその熱的限界内で持続できるはずの値であり、単一の最悪ケースではなく実際のデューティサイクルと比較すべき数値です。AKH70-48 V1.0は定格74 Nmに対してピーク222 Nm、AK40-10 V3.0は1.3 Nmに対して4.1 Nmを記載しています。この二組は同じ種類の記述ではなく、その比は消費してよい余裕ではありません。ハウジングが放散できる温度上昇と、できない温度上昇の差です。定格トルクは周囲温度、取り付け、デューティにも依存するため、自由空気中での連続定格は、肢の内部に埋め込まれたモジュールにとっては楽観的です。
見るべきは出力回転速度であり、モータ回転速度ではない
重要な速度は出力フランジの速度で、すでに減速機で落とされています。AK40-10 V3.0は定格370 rpm、無負荷435 rpm、AK45-10 V3.0は120と180 rpm、AK45-36 V3.0は40と52 rpm、AKH70-16 V1.0は90と105 rpm、AKH70-48 V1.0は28と35 rpmです。関節の言葉に直すと、370 rpmは毎秒2220度、28 rpmは毎秒168度であり、これは素早く振れる手首とゆっくり揺れる股関節の違いです。必要なリンク速度は、実際に使用するバス電圧で確認してください。ある電圧で公表されたモジュールが、別の電圧でも同じ無負荷回転速度を出すとは限りません。
減速比がトルクと速度のバランスを決める
減速比は表の中で最も目立つ数値であり、最も誤読しやすい数値でもあります。品質の尺度ではなく、トレードオフの記述だからです。同程度のモータを前提とすれば、48:1の段は10:1の段より1 Aあたりの出力トルクが大きく、出力は遅くなり、外力がリンクを押したときの関節の感触も変わります。減速比だけで2機種を比べると、モータの巻線自体も異なるという事実が隠れます。AKH70の2機種はKV41、AK45の機種はKV75とKV80であり、二つの効果が重なります。
質量、外形、トルク密度
遠位関節では質量が支配的なパラメータです。上流のすべてが、運動範囲の全域でそれを運ばなければならないからです。Nm/kgで表すトルク密度は比較を明確にし、定格とピークを分けて示す必要があります。AK40-10 V3.0は定格約6.8 Nm/kg、ピーク21.6 Nm/kg、AK45-10 V3.0は9.5と26.7、AK45-36 V3.0は22.9と68.8、AKH70-16 V1.0は29.6と88.7、AKH70-48 V1.0は53と159です。これらの値は各製品記録の質量とトルクから算出したもので、上の階段が示唆する内容を裏付けています。重いモジュールは、1 kgあたりのトルクで質量を取り戻しているのです。外形は並行する制約です。53 mm径のボディはアームリンクの内部に収まりますが、90 mmのモジュールはトルクの数値が何を示そうと、そもそも入りません。
バックラッシュと関節への影響
バックラッシュは減速機の入力と出力フランジの間の失われた動きであり、位置制御の関節では「指令角度が変わっているのに出力が動かない」小さな領域として現れます。負荷を受けて関節が反転する場面で最も影響し、多段の遊星構造では段ごとに累積します。このグループの各製品記録にはバックラッシュの値があり、AK40-10 V3.0とAK45-10 V3.0が0.3、AK45-36 V3.0とAKH70の2機種が0.2です。ただしToBMSの記録では、このフィールドの単位がアクチュエータカタログ全体で統一されていません。そのためこれらの数値は参考値として扱い、設計に用いる前に、メーカーのデータシートで角度分と度のどちらで示されているかを確認してください。
CubeMarsのジョイントモジュール5機種の比較
以下の表は5機種を質量順に並べたもので、その順序は出力トルクの順序でもあります。トルク値はToBMSの製品データに記録されたメーカー公表値であり、各モデルには本比較の外にもKVのバリエーションがあります。
| モデル | 定格電圧 | 減速比 | 定格トルク | ピークトルク | 質量 | 外形 |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
5機種はいずれもToBMSのロボット用アクチュエータカテゴリに掲載されています。トルク、質量、外形の値は各製品記録から取得しており、現地の単位は公表どおりに保持しています(1396 gは1396として記録)。AKH70の2機種の定格出力はメーカーのデータシートにあり、ここでは引用しません。電力予算に必要な場合はそのデータシートを確認してください。
二つの傾向が目立ちます。第一に、質量は減速比より速く増えますが、ピークトルクよりは遅く増えます。349 gのAK45-36 V3.0から1.4 kgのAKH70-48 V1.0へ移ると、質量は4倍、ピークトルクは9倍以上になります。第二に、供給電圧がこのグループをきれいに二分します。AKの3機種は24 V、AKH70の2機種は48 Vであり、これは通常、プラットフォーム全体を単一のバスに統一しない限り、1台のロボットに二つの電源レールと二つのドライバファミリーが載ることを意味します。
AKH70の2機種は同じ90 mm径、同じKV41巻線、同じ21極対、同じバックラッシュ値を共有し、違いはほぼ減速段とスタック長にあります。16:1を60.5 mm、879 gのボディに、あるいは48:1を81.5 mm、1.4 kgのボディに収める形です。これはカタログが示せる限りで最も明快な「減速比が何を犠牲にするか」の実演であり、速度とトルクの要求が変われば、両者は同じ機械的外形の中で互いを置き換えられることを意味します。
5つのジョイントモジュール、5つの仕事
上の並びは質量とトルクによるものです。下の並びは各モジュールが向く仕事によるもので、実際の選択はこちらに沿って行われます。
AK40-10 V3.0 KV170——手、手首、遠位軸
190 g、径53 mm、長さ40.2 mm。質量がレバーの先端にぶら下がる場面で手を伸ばすべきモジュールです。10:1の段を通して24 Vバスでピーク4.1 Nm、定格1.3 Nm、定格回転速度370 rpmを出し、手首や指グループが素早く姿勢を変えるのに十分な速さです。ToBMSの項目はこれを器用なロボット作業に適すると説明し、記録に紐づく用途リンクはジョイントモジュール、リハビリテーションロボット、協働アーム、ヒューマノイドを指しています。留意すべき制約は定格トルクです。1.3 Nmの連続能力は控えめな予算であり、ペイロードを静的に保持する遠位軸でも、ピークトルクの確認ではなくデューティ解析が必要です。
AK45-10 V3.0 KV75——軽量ミッドレンジ
同じ24 Vバス、同じ10:1、同じ径53 mm。ただし長さ45.2 mm、262 g、ピーク7 Nmに対して定格2.5 Nmです。KV75の巻線は、そのトルクと引き換えに定格回転速度を120 rpm、無負荷回転速度を180 rpmまで下げます。これは軽量なアームセグメントがまさに求めるトレードオフです。記録には定格出力39 Wが記載されており、定格動作点においてこのグループの10:1の2機種のうち効率の良いほうであり、概要はコンパクトなロボット関節とリハビリ機器を指しています。AK40-10に対しては、遠位関節が小さいほうでは持続できない保持トルクを必要とすることが分かったときの、自然な次の一段です。
AK45-36 V3.0 KV80——低速・高トルクへの一段
階段の中で最初の本当の性格の変化です。36:1の段は同じ24 Vファミリーを、定格8 Nm、ピーク24 Nmのモジュールに変えます。定格40 rpm、無負荷52 rpm、出力端で毎秒240度であり、素早さよりも負荷保持を意図した関節です。質量は349 gのまま、径55 mm、長さ56.5 mmにわずかに大きくなるだけなので、リンクの内部に収まります。ToBMSの概要は高い減速比を必要とする関節モジュール向けに設計されたと説明し、記録には主力製品フラグが付いています。これは、この「1グラムあたりのトルク」の点がシリーズ全体でどれほど中心的かを反映しています。減速比の代償は速度とバックドライブ性です。36:1では、外力で押したときの関節の感触が10:1の2機種よりかなり硬くなります。
メーカーがAK40-10、AK45-10、AK45-36を並べて運転しています。10:1と36:1の段が出力速度でどう違うか、そして3つの外形を手で比べるとどう違うかを判断する最も分かりやすい映像です。
ToBMSの動画ページYouTubeで視聴するAKH70-16 V1.0 KV41——ケーブル孔を備えたトルク
48 Vと90 mmボディへの移行は、定格26 Nm、ピーク78 Nm、定格回転速度90 rpmをもたらします。毎秒540度で、最大径にもかかわらずこのグループで2番目に速い出力です。KV41巻線は巻線レンジの低速・高トルク側であり、21極対では同じ出力速度でもドライバはAK機種より高い電気周波数で転流する必要があります。中空軸はロボットの組み方を変える構造的特徴です。電力線とセンサ線を、関節の周囲を回すのではなく回転軸に沿って通せるため、すべての関節から可動のサービスループが一つ消えます。ToBMSのこのモジュールの記録には内径が含まれていないため、ハーネスを計画する前にメーカーから機械図を入手してください。概要は四足歩行ロボットの膝、ロボットアームの関節、車輪型プラットフォームに位置づけており、関連する用途はヒューマノイド、パワーアシストスーツ、AGVに及びます。
AKH70-48 V1.0 KV41——重負荷の関節
ここで最大のモジュールは、速度のほぼすべてをトルクに替えています。同じKV41モータと48 Vバスに48:1の段を組み合わせると、定格74 Nm、ピーク222 Nm、定格回転速度28 rpm、毎秒168度になります。径90 mm、長さ81.5 mm、1.4 kgのパッケージで、定格53 Nm/kg、ピーク159 Nm/kg。このグループでトルク密度が群を抜いて高く、AKH70-16の定格密度のおよそ2倍です。定格電流は6 A、ピークは18 Aなので、ドライバと配電は過渡に合わせて、連続の熱経路は低いほうの値に合わせて設計します。ToBMSの概要は重負荷の脚式ロボットとAGV作業を挙げ、記録に紐づく用途にはヒューマノイド、四足歩行、パワーアシストスーツ、そしてAGVが含まれます。48:1という減速比が、特定のコントローラにとって許容できるバックドライブ性を残すかどうかは、メーカーに確認すべき問いです。効率と等価慣性に依存し、減速比だけでは決まらないからです。
40 kgの質量をモジュールが一周させます。48:1の段が、試験台ではなく実際の負荷を出力フランジに吊るした状態でどう振る舞うかを示す、動画ライブラリ中で最も直接的な証拠です。
ToBMSの動画ページYouTubeで視聴するこれらのジョイントモジュールが使われる場所
同じ5機種が大きく異なる機械に現れ、どれが選ばれるかのパターンは、初期仮説として使えるほど一貫しています。
ヒューマノイドの腕と脚
ヒューマノイドは、ここでのトレードオフのすべてを1台に集中させます。腕の関節は運動学的チェーンの末端にあり、ペイロードを保持できる最も軽いモジュールを求めるため、190 gと262 gの2機種が該当します。股関節と膝は全身を支えるため、48 Vの2機種が該当します。より広い選定の視点はヒューマノイドロボット向けBLDCモーターを参照してください。
四足歩行ロボットの膝と股関節
脚式ロボットは重力だけでなく接地衝撃を関節に与えるため、ピークトルクの余裕と構造剛性が支配的になります。879 gのAKH70-16 V1.0と1.4 kgのAKH70-48 V1.0が、記録上四足歩行ロボットの関節に適合する機種であり、中空軸は折りたたむ必要のある脚のハーネスを簡素化します。
協働ロボットアーム
コボットアームは手で誘導できるだけのバックドライブ性と、人の隣で安全でいられるだけの軽さを必要とし、低い減速比が有利です。10:1の2機種が記録上協働ロボットアームに適合する機種であり、36:1のモジュールはコンプライアンスではなく位置保持を必要とする関節を担います。
パワーアシストスーツとリハビリテーションロボット
これらは装着されるか人と密に結合される機械なので、肢の質量と関節の感触がピーク出力よりも重要です。AKH70の2機種はパワーアシストスーツとリハビリの用途を記録しており、軽いAK機種はリハビリテーションロボットとパワーアシストスーツの項目に現れます。この用途に向けた CubeMars の準ダイレクトドライブ・アクチュエータ 3 機種は、外骨格アクチュエータ:260 gから1.4 kgまでのCubeMars準ダイレクトドライブ3機種 で並べて比較しています。
AGVと車輪型プラットフォーム
車輪駆動の関節はバックドライブ性よりも、1 kgあたりのトルクと、連続的に操舵する車輪のためにケーブルを軸に通せるかどうかを重視します。AKH70の2機種はAGVの用途リンクを持ち、AGV・AMR向けBLDCモーターがより広い集合をまとめています。
選定チェックリスト
ジョイントモジュールは通常、機構の残りの部分が固まる前に決まります。したがってこれらの確認は、形状が確定した後ではなく早い段階で行う価値があります。
デューティとトルク
- レバー比、ペイロード、動的効果を含む最悪条件の出力トルクを計算し、ピークトルクと照合します。そのうえで、減速機と出力ベアリングが衝撃で何に耐えられるかを別途メーカーに確認してください。ピークは機械的限界ではなく短時間の数値だからです。
- 実際のデューティサイクルにおける連続トルクを見積もり、定格トルクと比較します。定格は熱に関する記述であり、取り付けと周囲条件で変わると覚えておいてください。
- 必要なリンク速度を、実際に使用するバス電圧での出力rpmに換算します。無負荷値を上限として使い、定格値を寸法決めに使います。
機構とケーブル
- トルクを比べる前に、外形がリンク形状に合うか確認してください。90 mmのボディと53 mmのボディは、数値がどう読めようと互換ではありません。
- ケーブル経路を早く決めます。関節の周りを通すか、モジュールが中空軸を備えるならそこを通すかです。ToBMSの記録には内径が記載されていないため、図面はメーカーに確認してください。
- 両面の取り付けインターフェースと荷重経路を計画し、位置ループをバックラッシュの周りに設計する前に、その値と単位をメーカーのデータシートで確認します。
制御と統合
- モジュールに同梱されるものを確認してください。モータ、減速機、エンコーダ、ドライバが同時に届く保証はありません。フィードバックプロトコルはコントローラに合わせます。
- 極対数と最高速度をドライバの転流能力と突き合わせます。21極対では高い出力速度で電気周波数が相当に高くなります。
- 電源とドライバはピーク電流に合わせ、熱経路は定格電流に合わせて設計し、二つの予算を分けて管理します。
よくある質問
Qジョイントモジュールには具体的に何が含まれますか?
最低限、ブラシレスモータ、減速段、位置フィードバックが、両面に取り付けインターフェースを持つハウジングに収められています。駆動エレクトロニクスも統合されていることが多く、ToBMSのAK40-10 V3.0の概要にはドライバが含まれると明記され、AKH70の2機種は駆動方式としてFOCを記載しています。モジュールが決して含まないのは周辺の作業です。取り付け構造、ケーブル管理、熱経路、電源、そしてコントローラに設定する安全制限です。
Qジョイントモジュールはピークトルクを連続で出せますか?
出せません。ピークトルクは加速の立ち上がりや過渡のための短時間の出力であり、減速機の機械的限界でもありません。連続運転は定格トルクで制限され、定格トルクは所定条件下でのハウジングの温度上昇に関する記述です。静的なペイロードを保持する関節は、ピークではなく、デューティサイクル全体にわたる定格トルクで確認する必要があります。
QAKH70はなぜ48 Vで、AKシリーズはなぜ24 Vなのですか?
バス電圧が高いほど、同じ電力がより少ない電流で得られます。出力側のトルクは、KV41巻線と48:1または16:1の段を通して生み出されます。実際にはこの分岐は、モジュールよりもロボットにとって重要です。24 Vと48 Vのモジュールを混在させると、プラットフォームを単一のバスに統一しない限り、二つの電源レール、二つのドライバファミリー、二組の安全制限を抱えることになります。AKH70-48 V1.0とAKH70-16 V1.0はいずれも48 Vで記載されています。
Q中空軸はロボット関節にとって実際に何をもたらしますか?
回転軸に沿ったケーブルの引き回しです。標準的な関節では、センサ線も電力線も可動の隙間を跨がなければならず、通常は数百万回の屈曲に耐えるサービスループになります。中空の出力軸なら、ハーネスを関節の中心にまっすぐ通せるため、経路が短くなり、機械設計からループが消えます。ベアリングとシールの構成も変わるため、アクセサリではなく構造上の判断です。
Qこれらのモジュールのバックラッシュはどの程度を見込むべきですか?
このグループの各記録には値があり、10:1の2機種が0.3、36:1とAKH70の2機種が0.2です。ただしToBMSの製品データでは、バックラッシュのフィールドの単位がアクチュエータカタログ全体で統一されていないため、これらの数値は参考値として扱うべきです。位置ループや剛性の主張をこの数値の周りに設計する前に、メーカーが角度分と度のどちらで、どの負荷で示しているかを確認してください。
Q10:1と48:1のモジュールを同じロボットで使えますか?
使えますし、一般的です。遠位関節はより低い減速比と軽いモジュールを求め、近位関節は減速とトルクを求めます。実際の制約は電源バス(ここでは10:1の機種が24 V、48:1の機種が48 V)と制御モデルです。高減速の関節とほぼダイレクトドライブの関節では、トルク指令と外力への応答がかなり異なります。すべての軸を同一として扱うのではなく、この違いを前提に制御アーキテクチャを計画してください。
Q最初の脚の試作はどのモジュールから始めるべきですか?
中型の脚式試作で最も一般的な出発点は、中空軸を備えた48 Vモジュールです。脚にはトルク、ケーブルの通り抜け、そして接地に耐える剛性が必要だからです。定格26 Nm、90 rpmのAKH70-16 V1.0は、非常に低速で高トルクの選択肢と軽量な24 V機種の間に位置します。トルク予算のほかに決め手となるのは、通常その設計が90 mmの外形を受け入れられるかどうかです。受け入れられない場合、55 mmのAK45-36 V3.0が収まる最大のモジュールになります。
公式リソース
CubeMarsはすべてのモジュールについて仕様ページを公開しており、サードパーティの要約ではなくそれらのページが、熱定格、エンコーダの詳細、機械図、現在のファームウェアの参照先です。ここで扱った機種のメーカーページは、AK40-10 V3.0 KV170、AK45-10 V3.0 KV75、AK45-36 V3.0 KV80、AKH70-16 V1.0 KV41、AKH70-48 V1.0 KV41です。ToBMSの記録が沈黙している箇所、すなわちAKH70の2機種の定格出力、内径、バックラッシュの単位については、メーカーのページまたはデータシートがギャップを埋める場所です。
次のステップ
調査ではなく候補の絞り込みが目的であれば、三つのツールを順に使うのが早道です。ロボット用アクチュエータカテゴリですべての機種を見渡し、製品選定でトルク、電圧、質量により候補を絞り、それから製品比較で突き合わせます。関節を密閉された部品としてではなく機械に組み込む必要がある場合、フレームレストルクモーターカテゴリが別の経路であり、ロボット用アクチュエータの選定ガイドがこの5機種の周辺にあるより広いアクチュエータの範囲を扱っています。
短くまとめると、外形はリンク形状から決め、減速比は必要な出力速度とトルクから決め、定格トルクは熱的限界内のデューティサイクルに、ピークトルクは過渡のケースに合わせ、機構を凍結する前にバス電圧とケーブル経路を決めます。ジョイントモジュールに関するそれ以外のすべては、この四つの決定から従属的に決まります。







