
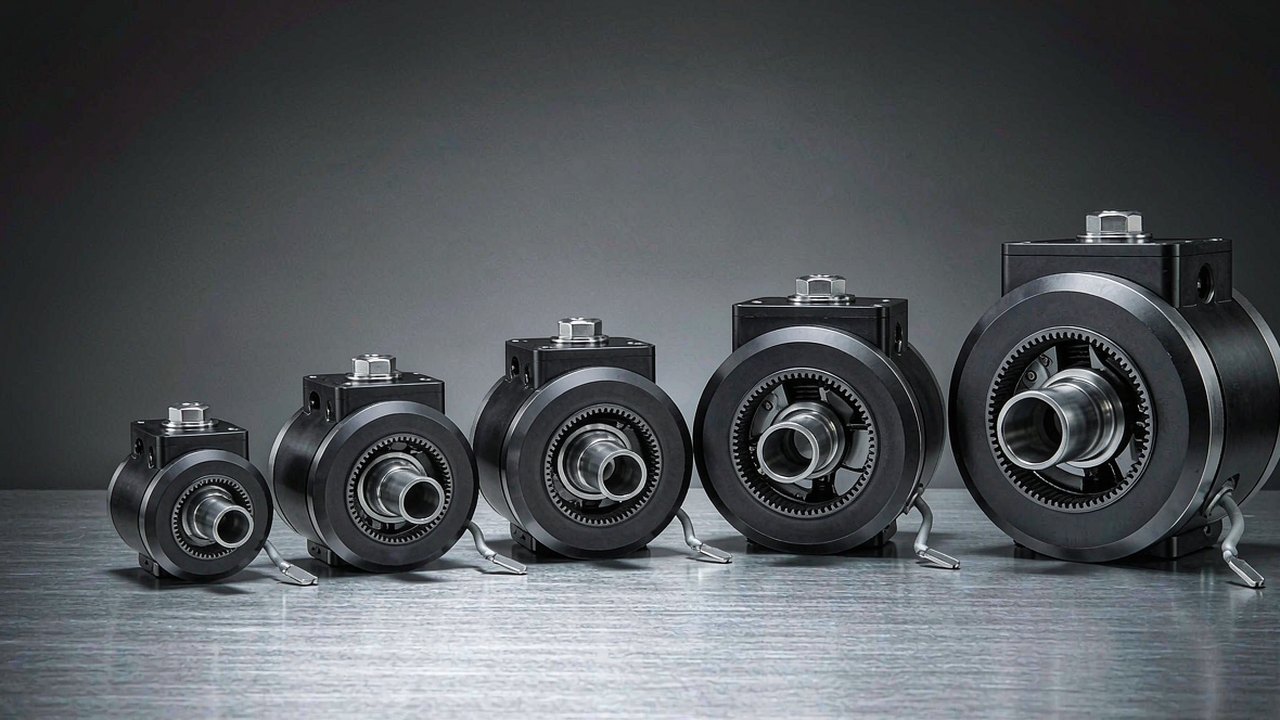
Los módulos articulares son ejes de robot completos entregados como una sola pieza: un motor sin escobillas, una etapa de reducción, electrónica de realimentación y —en la mayoría de las unidades modernas— el variador, todo sellado en una carcasa que se atornilla directamente entre dos eslabones. Elegir uno rara vez consiste en encontrar la cifra de par más alta. Se trata de cuánto par puede sostener el eje de forma continua sin sobrecalentarse, a qué velocidad puede moverse el eslabón, cuánta masa queda en el extremo del brazo, cómo salen los cables de la carcasa y cuánto juego hay entre la entrada del reductor y la brida de salida. Esta guía analiza cinco módulos CubeMars que abarcan de 190 g a 1.4 kg y de 4.1 Nm a 222 Nm de par de pico, y explica qué especificación decide realmente la elección en cada posición de la articulación.
Las cinco unidades siguientes responden a la misma idea de familia —un motor BLDC que acciona una etapa planetaria con realimentación de posición integrada—, pero están concebidas para trabajos distintos. Tres funcionan en un bus de 24 V con reducciones 10:1 y 36:1; dos funcionan a 48 V con reducciones 16:1 y 48:1 y un eje de salida hueco. Leerlos juntos es la forma más rápida de entender qué es realmente un módulo de articulación, porque los compromisos aparecen como cifras y no como categorías de marketing. Cada dato de este artículo procede de las fichas de producto de ToBMS o de la especificación publicada por el fabricante; nada aquí es estimado, y cuando un valor no está registrado se indica como tal en lugar de rellenarlo.
Respuesta rápida
Los módulos articulares se especifican partiendo de la articulación, no del motor. Establezca el par más desfavorable que debe producir el eje, la velocidad angular que necesita el eslabón, el presupuesto de masa en esa posición de la cadena cinemática y el diámetro que el mecanismo puede admitir; después elija el módulo más ligero cuyo par continuo (nominal) cubra el ciclo de trabajo real y cuyo par de pico cubra el transitorio, con la tensión de bus elegida para encajar con el resto del sistema de alimentación del robot.
Aplicada a estos cinco módulos, esa lógica produce una escala sencilla. El AK40-10 V3.0 de 190 g es la unidad para articulaciones distales —manos, muñecas, pequeños gimbals y segmentos de brazo ligeros, donde la masa en el extremo de una palanca es el coste dominante. El AK45-10 V3.0 de 262 g cubre articulaciones de ligeras a medias en el mismo bus de 24 V con casi el doble de par de pico. El AK45-36 V3.0 de 349 g sube hasta 24 Nm de pico cambiando velocidad por reducción, lo que lo convierte en un encaje natural para un codo o una rodilla de un brazo de tamaño medio. El AKH70-16 V1.0 de 879 g y el AKH70-48 V1.0 de 1.4 kg pasan a 48 V, con una envolvente de 90 mm y un eje hueco, lo que los sitúa en el terreno de cadera, base y cargas pesadas, donde el paso de los cables por el eje importa tanto como el par.
De qué está hecho un módulo de articulación
Las piezas no son exóticas. Lo que distingue a un módulo de articulación de un motor y un reductor comprados por separado es que las interfaces entre esas piezas ya están resueltas: el rotor está soportado por el rodamiento de entrada del reductor, el encoder va montado sobre una referencia que sobrevive al camino de carga del reductor, y la carcasa cierra el conjunto. Ese es el valor que se compra.
El motor
Las cinco unidades utilizan un motor de CC sin escobillas de rotor externo, y la cifra que las separa en este nivel es el KV: la constante de velocidad del motor en rpm por voltio. El AK40-10 V3.0 lleva un bobinado KV170, el AK45-10 V3.0 un KV75, el AK45-36 V3.0 un KV80, y los dos módulos AKH70 un KV41. Un bobinado de KV alto entrega más velocidad por voltio con menos par por amperio; un bobinado de KV bajo hace lo contrario. Esa única elección se propaga por todo el diseño, y es la razón de que el módulo más pequeño de este grupo tenga el KV más alto y el más grande el más bajo. Los dos módulos AKH70 indican además 21 pares de polos frente a 14 de las tres unidades AK, lo que eleva la frecuencia eléctrica a la que el variador debe conmutar a una velocidad mecánica dada.
La etapa de reducción
Cada módulo integra un reductor planetario: 10:1 en el AK40-10 y el AK45-10, 36:1 en el AK45-36, y 16:1 y 48:1 en las dos unidades AKH70. La etapa convierte la salida de alta velocidad y bajo par del motor en la salida de baja velocidad y alto par de la articulación, y también determina cuánta carga puede devolver el eslabón al motor. Una etapa 10:1 suele dejar la articulación más fácil de retroaccionar, lo que resulta útil para el control flexible y para guiar a mano un brazo colaborativo; una etapa 48:1 suele multiplicar más el par y reducir la capacidad de retroaccionamiento, pero el resultado real depende del rendimiento del reductor, de la constante de par del motor y de la inercia reflejada que presenta el eslabón: la relación por sí sola no lo decide.
Realimentación y electrónica de accionamiento
La realimentación de posición es lo que convierte un motor y un reductor en una articulación servo. La descripción de ToBMS del AK40-10 V3.0 presenta la unidad como integradora de un motor BLDC, un reductor planetario 10:1 y un variador, y los dos módulos AKH70 indican el FOC (control vectorial) como método de accionamiento. Que la placa controladora esté físicamente dentro del módulo o se suministre aparte varía según la familia, así que confirme con el fabricante la configuración exacta de entrega antes de diseñar el mazo de cables. Lo mismo se aplica a la interfaz del encoder: la resolución, el protocolo y el carácter absoluto o incremental del sensor son decisiones que se propagan a la arquitectura de control del robot.
Lo que aún debe aportar el integrador
Un módulo de articulación no es un eje terminado. La interfaz de montaje en ambas caras, el paso de los cables y el alivio de tracción, el camino térmico hacia el exterior de la carcasa, la alimentación y su margen de corriente, y los límites de seguridad aplicados en el controlador siguen siendo responsabilidad del integrador. La ganancia es que el diseño mecánico y magnético del interior de la carcasa ya se ha ajustado y probado como una unidad.
Las cinco cifras que deciden la elección
Las tablas de especificaciones de los módulos de articulación son largas, pero solo unas pocas entradas cambian una decisión de diseño. Estas son las cinco que importan, y cómo leer cada una con honestidad.
El par de pico no es un par de trabajo
El par de pico es la salida que un módulo puede producir brevemente: durante un pico de aceleración, un impacto o un pico de par al final de un movimiento. Es una cifra de corta duración y no es el límite mecánico del reductor, ni la carga que la articulación puede sostener indefinidamente. Diseñar tomando el par de pico como si fuera continuo es la forma más común de destruir un módulo de articulación, porque la limitación que llega primero es térmica y no mecánica. Trate el pico como margen para los transitorios y dimensione el reductor y la estructura frente a él por separado.
El par nominal es una afirmación térmica
El par nominal es lo que el módulo debería poder sostener dentro de sus límites térmicos, y es la cifra que debe compararse con el ciclo de trabajo real en lugar de con un único caso más desfavorable. El AKH70-48 V1.0 indica 74 Nm nominales frente a 222 Nm de pico; el AK40-10 V3.0 indica 1.3 Nm frente a 4.1 Nm. Esos dos pares no son afirmaciones del mismo tipo, y la relación entre ellos no es un margen que gastar: es la diferencia entre una subida de temperatura que la carcasa puede disipar y otra que no. El par nominal también depende de la temperatura ambiente, del montaje y del ciclo de trabajo, así que un valor continuo medido al aire libre es optimista para un módulo enterrado dentro de un brazo.
Velocidad de salida, no velocidad del motor
La velocidad que importa es la de la brida de salida, y ya viene reducida por el reductor. El AK40-10 V3.0 se indica a 370 rpm nominales con 435 rpm en vacío; el AK45-10 V3.0 a 120 y 180 rpm; el AK45-36 V3.0 a 40 y 52 rpm; el AKH70-16 V1.0 a 90 y 105 rpm; el AKH70-48 V1.0 a 28 y 35 rpm. Convertido a términos de articulación, 370 rpm son 2.220 grados por segundo y 28 rpm son 168 grados por segundo, que es la diferencia entre una muñeca capaz de un movimiento rápido y una cadera que gira lentamente. Compruebe la velocidad de eslabón requerida con la tensión de bus realmente disponible, porque un módulo anunciado a una tensión no entrega la misma velocidad en vacío a otra.
La relación de reducción fija el equilibrio par-velocidad
La relación es la cifra más visible de la tabla y la más fácil de interpretar mal, porque describe un compromiso en lugar de medir una calidad. Una etapa 48:1 produce más par de salida por amperio y una salida más lenta que una etapa 10:1 construida alrededor de un motor comparable, y cambia cómo se siente la articulación cuando algo externo empuja el eslabón. Comparar dos módulos solo por la relación oculta el hecho de que los bobinados también difieren: los módulos AKH70 funcionan con KV41 frente a KV75 y KV80 en las unidades AK45, así que los dos efectos se acumulan.
Masa, envolvente y densidad de par
En una articulación distal, la masa es el parámetro que domina, porque todo lo que está aguas arriba tiene que soportarla durante toda la envolvente de movimiento. La densidad de par en Nm por kilogramo hace explícita la comparación, y debe indicarse por separado para la salida nominal y la de pico: el AK40-10 V3.0 resulta unos 6.8 Nm/kg nominales y 21.6 Nm/kg de pico; el AK45-10 V3.0, 9.5 y 26.7; el AK45-36 V3.0, 22.9 y 68.8; el AKH70-16 V1.0, 29.6 y 88.7; y el AKH70-48 V1.0, 53 y 159. Esas cifras se derivan de los valores de masa y par de cada ficha de producto, y confirman lo que sugiere la escala anterior: los módulos más pesados recuperan su masa en par por kilogramo. La envolvente es la restricción compañera: un cuerpo de 53 mm de diámetro cabe dentro de un eslabón de brazo en el que un módulo de 90 mm no entrará en absoluto, diga lo que diga la cifra de par.
El juego y lo que le hace a una articulación
El juego es el movimiento perdido entre la entrada del reductor y la brida de salida, y en una articulación controlada en posición aparece como una pequeña zona en la que el ángulo ordenado cambia sin que la salida se mueva. Importa sobre todo donde la articulación invierte su sentido bajo carga, y se acumula entre etapas en los diseños planetarios de varias etapas. Cada ficha de producto de este grupo incluye un valor de juego —0.3 en el AK40-10 V3.0 y el AK45-10 V3.0, 0.2 en el AK45-36 V3.0 y ambos módulos AKH70—, pero las fichas de ToBMS no llevan una unidad coherente para este campo en todo el catálogo de actuadores, así que trate esas cifras como indicativas y confirme si el fabricante las da en minutos de arco o en grados en su hoja de datos antes de diseñar a partir de ellas.
Cinco módulos de articulación CubeMars comparados
La tabla siguiente reúne los cinco módulos ordenados por masa, lo que también los ordena por par de salida. Los valores de par son cifras publicadas por el fabricante tal como se registran en las fichas de producto de ToBMS, y cada modelo ofrece además variantes de KV fuera de esta selección.
| Modelo | Tensión nominal | Relación de reducción | Par nominal | Par máximo | Peso | Envolvente |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1.396 g | Ø90 × 81.5 mm |
Los cinco módulos están listados en la categoría Actuadores robóticos de ToBMS. Los valores de par, masa y envolvente proceden de cada ficha de producto; las unidades locales son las publicadas (1.396 g se registra como 1396). La cifra de potencia nominal de los dos módulos AKH70 figura en la hoja de datos del fabricante, así que no se cita ninguna aquí: consulte esa hoja de datos si esa cifra es necesaria para un balance de potencia.
Destacan dos patrones. El primero es que la masa crece más deprisa que la relación de reducción, pero más despacio que el par de pico: pasar del AK45-36 V3.0 de 349 g al AKH70-48 V1.0 de 1.4 kg multiplica la masa por cuatro y el par de pico por más de nueve. El segundo es que la tensión de alimentación divide el grupo limpiamente en dos mitades —los tres módulos AK funcionan a 24 V y los dos módulos AKH70 a 48 V—, lo que normalmente significa dos raíles de alimentación y dos familias de variadores en un mismo robot, salvo que toda la plataforma se estandarice en un solo bus.
Los dos módulos AKH70 comparten el mismo diámetro de 90 mm, el mismo bobinado KV41, los mismos 21 pares de polos y el mismo valor de juego, y se diferencian casi por completo en la etapa de reducción y la longitud del cuerpo: 16:1 en un cuerpo de 60.5 mm y 879 g, o 48:1 en un cuerpo de 81.5 mm y 1.4 kg. Es una demostración de lo que cuesta una relación de reducción tan clara como puede ofrecer una gama de productos, y significa que ambos pueden sustituirse entre sí dentro de la misma envolvente mecánica si cambia el requisito de velocidad y par.
Cinco módulos de articulación, cinco trabajos
El orden anterior es por masa y por par. El orden siguiente es por el trabajo al que se adapta cada módulo, que es la forma en que se toma realmente la decisión.
AK40-10 V3.0 KV170 — manos, muñecas y ejes distales
Con 190 g, 53 mm de diámetro y 40.2 mm de longitud, este es el módulo al que recurrir cuando la masa cuelga del extremo de una palanca. Produce 4.1 Nm de pico y 1.3 Nm nominales a través de una etapa 10:1, en un bus de 24 V, con una velocidad nominal de 370 rpm: lo bastante rápido para que una muñeca o un grupo de dedos se reposicione con rapidez. Su ficha de ToBMS lo describe como adecuado para el trabajo robótico diestro, y los enlaces de aplicación asociados a la ficha apuntan a módulo de articulación, robot de rehabilitación, brazo colaborativo y uso humanoide. El límite que hay que tener presente es el par nominal: 1.3 Nm continuos son un presupuesto modesto, así que un eje distal que mantiene una carga de forma estática sigue necesitando un análisis del ciclo de trabajo y no una simple comprobación del par de pico.
AK45-10 V3.0 KV75 — la gama media ligera
Mismo bus de 24 V, misma relación 10:1, mismo diámetro de 53 mm, pero 45.2 mm de longitud, 262 g y 7 Nm de pico frente a 2.5 Nm nominales. El bobinado KV75 reduce la velocidad nominal a 120 rpm y la velocidad en vacío a 180 rpm a cambio de ese par, que es exactamente el compromiso que busca un segmento de brazo ligero. La ficha indica 39 W de potencia nominal, lo que lo convierte en la más eficiente de las dos unidades 10:1 de este grupo en su punto de funcionamiento nominal, y su descripción apunta a articulaciones robóticas compactas y equipos de rehabilitación. Frente al AK40-10 es el paso natural cuando la articulación distal resulta necesitar más par de mantenimiento del que puede sostener la unidad más pequeña.
AK45-36 V3.0 KV80 — el escalón de baja velocidad y alto par
El primer cambio real de carácter en la escala. Una etapa 36:1 convierte la misma familia de 24 V en una unidad de 8 Nm nominales y 24 Nm de pico a 40 rpm nominales y 52 rpm en vacío: 240 grados por segundo en la salida, lo que es una articulación deliberadamente lenta y capaz de mantener carga más que una articulación rápida. Se mantiene en 349 g y solo crece hasta 55 mm de diámetro y 56.5 mm de longitud, así que sigue cabiendo dentro de un eslabón. Su descripción de ToBMS señala que está diseñado para módulos de articulación que necesitan una reducción alta, y la ficha lleva una marca de producto principal, lo que refleja lo central que es este punto de par por gramo en la gama. El coste de la relación es velocidad y capacidad de retroaccionamiento: a 36:1 la articulación se sentirá bastante más rígida ante un empuje externo que cualquiera de las dos unidades 10:1.
El fabricante hace funcionar en paralelo el AK40-10, el AK45-10 y el AK45-36, que es la forma más clara de juzgar en qué se diferencian las etapas 10:1 y 36:1 en velocidad de salida y cómo se comparan las tres envolventes en la mano.
Página de vídeo de ToBMSVer en YouTubeAKH70-16 V1.0 KV41 — par con un paso para el cable
El salto a 48 V y a un cuerpo de 90 mm aporta 26 Nm nominales y 78 Nm de pico a 90 rpm nominales: 540 grados por segundo, la segunda salida más rápida de este grupo a pesar del mayor diámetro. El bobinado KV41 es el extremo de baja velocidad y alto par del rango de bobinados, y con 21 pares de polos el variador tiene que conmutar a una frecuencia eléctrica más alta que las unidades AK para la misma velocidad de salida. El eje hueco es el rasgo estructural que cambia la forma de construir un robot: los cables de alimentación y de sensores pueden pasar a lo largo del eje de rotación en lugar de dar vueltas alrededor de la articulación, lo que elimina un bucle de servicio móvil en cada articulación. Las fichas de ToBMS de este módulo no incluyen un diámetro de taladro, así que obtenga el plano mecánico del fabricante antes de planificar el mazo de cables. Su descripción lo sitúa en rodillas de cuadrúpedos, articulaciones de brazos robóticos y plataformas con ruedas, y las aplicaciones asociadas abarcan trabajos de humanoides, exoesqueletos y AGV.
AKH70-48 V1.0 KV41 — la articulación pesada
El módulo más grande de esta selección cambia casi toda su velocidad por par: una etapa 48:1 sobre el mismo motor KV41 y el mismo bus de 48 V da 74 Nm nominales y 222 Nm de pico a 28 rpm nominales, es decir, 168 grados por segundo. En un conjunto de 90 mm de diámetro, 81.5 mm de longitud y 1.4 kg, eso supone 53 Nm/kg nominales y 159 Nm/kg de pico: la densidad de par más alta del grupo con diferencia, y aproximadamente el doble de la densidad nominal del AKH70-16. La corriente nominal es de 6 A frente a 18 A de pico, así que el variador y la distribución de potencia deben dimensionarse para el transitorio, mientras que el camino térmico continuo solo tiene que soportar la cifra menor. Su descripción de ToBMS menciona robots con patas pesados y trabajos con AGV, y las aplicaciones asociadas a la ficha incluyen humanoide, cuadrúpedo y exoesqueleto además de AGV. Si una relación 48:1 deja la articulación aceptablemente retroaccionable para un controlador dado es una pregunta que debe responderse con el fabricante, porque depende del rendimiento y de la inercia reflejada más que de la relación sola.
El módulo hace girar una masa de 40 kg una vuelta completa, que es la evidencia más directa disponible en la videoteca sobre cómo se comporta la etapa 48:1 con una carga real colgada de la brida de salida en lugar de un banco de pruebas.
Página de vídeo de ToBMSVer en YouTubeDónde se usan estos módulos de articulación
Los mismos cinco módulos aparecen en máquinas muy distintas, y el patrón de cuál se elige es lo bastante constante para servir como hipótesis de partida.
Brazos y piernas de humanoides
Un humanoide concentra todos estos compromisos en una sola máquina. Las articulaciones de brazo están al final de una cadena cinemática y quieren el módulo más ligero capaz de sostener la carga útil, lo que apunta a las unidades de 190 g y 262 g; las caderas y las rodillas soportan todo el cuerpo, lo que apunta a los módulos de 48 V. Consulte Motores BLDC para robots humanoides para la visión de selección más amplia.
Rodillas y caderas de cuadrúpedos
Los robots con patas cargan las articulaciones con el impacto contra el suelo además de con la gravedad, así que dominan el margen de par de pico y la rigidez estructural. El AKH70-16 V1.0 de 879 g y el AKH70-48 V1.0 de 1.4 kg son las coincidencias registradas para las articulaciones de robots cuadrúpedos, y el eje hueco simplifica el mazo de cables en una pata que tiene que plegarse.
Brazos de robot colaborativo
Un brazo cobot tiene que ser lo bastante retroaccionable para guiarse a mano y lo bastante ligero para ser seguro junto a una persona, lo que favorece las relaciones más bajas. Las unidades 10:1 son la coincidencia registrada para brazos de robot colaborativo, y el módulo 36:1 se encarga de las articulaciones que deben mantener la posición en lugar de ceder.
Exoesqueletos y robots de rehabilitación
Estas máquinas se llevan puestas o van estrechamente acopladas a una persona, así que tanto la masa en el miembro como la sensación de la articulación importan más que la salida de pico. Los dos módulos AKH70 registran aplicaciones de exoesqueleto y rehabilitación, y los módulos AK más ligeros aparecen en las entradas de robot de rehabilitación y exoesqueleto. Tres módulos CubeMars QDD pensados para este uso se comparan uno frente a otro en Actuadores para exoesqueleto: tres módulos CubeMars QDD de 260 g a 1.4 kg.
AGV y plataformas con ruedas
A una articulación de tracción con rueda le importa menos la capacidad de retroaccionamiento y más el par por kilogramo y la posibilidad de pasar un cable por el eje para una rueda que gira de forma continua. Los módulos AKH70 incluyen enlaces de aplicación de AGV, y Motores BLDC para AGV y AMR reúne el conjunto más amplio.
Lista de comprobación para la selección
Los módulos articulares suelen especificarse antes de que se congele el resto del mecanismo, así que merece la pena hacer estas comprobaciones pronto en lugar de después de fijar la geometría.
Ciclo de trabajo y par
- Calcule el par de salida más desfavorable incluyendo el brazo de palanca, la carga útil y los efectos dinámicos, y compruébelo frente al par de pico; después confirme por separado con el fabricante qué pueden soportar el reductor y el rodamiento de salida ante un choque, porque el pico es una cifra de corta duración y no un límite mecánico.
- Estime el par continuo para el ciclo de trabajo real y compárelo con el par nominal, recordando que el valor nominal es una afirmación térmica y que el montaje y las condiciones ambientales lo modifican.
- Convierta la velocidad de eslabón requerida en rpm de salida a la tensión de bus con la que realmente va a funcionar, usando la cifra en vacío como límite superior y la nominal para el dimensionamiento.
Mecánica y cableado
- Compruebe la envolvente frente a la geometría del eslabón antes de comparar pares: un cuerpo de 90 mm y un cuerpo de 53 mm no son intercambiables, digan lo que digan las cifras.
- Decida pronto el recorrido de los cables: alrededor de la articulación o a través de un eje hueco cuando el módulo ofrezca uno. Las fichas de ToBMS no indican diámetros de taladro, así que confirme el plano con el fabricante.
- Planifique la interfaz de montaje y el camino de carga en ambas caras, y confirme el juego y su unidad con la hoja de datos del fabricante antes de diseñar un bucle de posición en torno a él.
Control e integración
- Confirme qué se entrega dentro del módulo —motor, reductor, encoder y variador no están garantizados de llegar juntos— y haga coincidir el protocolo de realimentación con el controlador.
- Haga coincidir los pares de polos y la velocidad máxima con la capacidad de conmutación del variador; 21 pares de polos a alta velocidad de salida elevan considerablemente la frecuencia eléctrica.
- Dimensione la alimentación y el variador para la corriente de pico mientras dimensiona el camino térmico para la corriente nominal, y mantenga separados ambos presupuestos.
Preguntas frecuentes
Q¿Qué incluye exactamente un módulo de articulación?
Como mínimo, un motor sin escobillas, una etapa de reducción y realimentación de posición, empaquetados en una carcasa con interfaces de montaje en ambas caras. La electrónica del variador también suele estar integrada: la descripción de ToBMS del AK40-10 V3.0 indica que se incluye un variador, y los dos módulos AKH70 indican el FOC como método de accionamiento. Lo que un módulo nunca incluye es el trabajo que lo rodea: estructura de montaje, gestión de cables, camino térmico, alimentación y los límites de seguridad configurados en el controlador.
Q¿Puede un módulo de articulación mantener su par de pico de forma continua?
No. El par de pico es una salida de corta duración destinada a picos de aceleración y transitorios, y no es el límite mecánico del reductor. El funcionamiento continuo está acotado por el par nominal, que es una afirmación térmica sobre la subida de temperatura dentro de la carcasa en condiciones declaradas. Una articulación que mantiene una carga estática debe comprobarse frente al par nominal para todo el ciclo de trabajo, y no frente al pico.
Q¿Por qué los módulos AKH70 usan 48 V mientras que la serie AK usa 24 V?
Una tensión de bus más alta permite la misma potencia con menos corriente, y el par en la salida se produce a través de una etapa 48:1 o 16:1 con un bobinado KV41. En la práctica, esta división importa más para el robot que para el módulo: mezclar módulos de 24 V y 48 V significa dos raíles de alimentación, dos familias de variadores y dos conjuntos de límites de seguridad, salvo que la plataforma se estandarice en un solo bus. Tanto el AKH70-48 V1.0 como el AKH70-16 V1.0 se indican a 48 V.
Q¿Qué aporta realmente un eje hueco en una articulación de robot?
El paso de los cables por el eje de rotación. En una articulación estándar, cada cable de alimentación y de sensores tiene que cruzar un hueco móvil, normalmente como un bucle de servicio que debe sobrevivir a millones de ciclos de flexión. Un eje de salida hueco permite que el mazo de cables pase recto por el centro de la articulación, lo que acorta el recorrido y elimina el bucle del diseño mecánico. También cambia la disposición de los rodamientos y del sellado, así que es una decisión estructural y no un accesorio.
Q¿Cuánto juego cabe esperar de estos módulos?
Cada ficha de este grupo indica un valor —0.3 en las dos unidades 10:1 y 0.2 en la 36:1 y en ambos módulos AKH70—, pero las fichas de ToBMS no llevan una unidad coherente para el campo de juego en todo el catálogo de actuadores, así que las cifras deben tratarse como indicativas. Confirme si el fabricante las da en minutos de arco o en grados, y bajo qué carga, antes de diseñar un bucle de posición o una afirmación de rigidez a partir de ese número.
Q¿Se pueden usar módulos de 10:1 y 48:1 en el mismo robot?
Sí, y es habitual: las articulaciones distales quieren relaciones más bajas y módulos más ligeros, mientras que las proximales quieren reducción y par. Las restricciones prácticas son el bus de alimentación (las unidades 10:1 de aquí son de 24 V, la unidad 48:1 es de 48 V) y el modelo de control, porque una articulación muy reducida y una articulación casi de accionamiento directo responden de forma bastante distinta a las consignas de par y a las fuerzas externas. Planifique la arquitectura de control en torno a esa diferencia en lugar de tratar cada eje como idéntico.
Q¿Con qué módulo debería empezar un primer prototipo de pierna?
El punto de partida más habitual para un prototipo con patas de tamaño medio es un módulo de 48 V con eje hueco, porque las piernas necesitan par, paso de cables y suficiente rigidez para sobrevivir al contacto con el suelo; el AKH70-16 V1.0, con 26 Nm nominales y 90 rpm, se sitúa entre la opción muy lenta de alto par y las unidades ligeras de 24 V. Más allá del presupuesto de par, el factor decisivo suele ser si el diseño puede alojar una envolvente de 90 mm; si no puede, el AK45-36 V3.0 de 55 mm es el módulo más grande que cabrá.
Recursos oficiales
CubeMars publica una página de especificaciones para cada módulo, y esas páginas —y no los resúmenes de terceros— son la referencia para los valores térmicos, los detalles del encoder, los planos mecánicos y el firmware vigente. Las páginas del fabricante de las unidades tratadas aquí son el AK40-10 V3.0 KV170, el AK45-10 V3.0 KV75, el AK45-36 V3.0 KV80, el AKH70-16 V1.0 KV41 y el AKH70-48 V1.0 KV41. Cuando una ficha de ToBMS guarda silencio —potencia nominal de los módulos AKH70, diámetro de taladro, unidad del juego—, la página del fabricante o la hoja de datos es el lugar donde cerrar la brecha.
Para continuar
Si el objetivo es hacer una preselección más que leer, tres herramientas hacen el trabajo en secuencia: explore todos los modelos en la categoría Actuadores robóticos, reduzca los candidatos por par, tensión y masa en Selector de motores BLDC, y después confróntelos entre sí en Comparativa de motores BLDC. Cuando la articulación deba integrarse en la máquina en lugar de entregarse sellada, la categoría Motores de par sin carcasa es la vía alternativa, y la Actuadores robóticos: elección del actuador integrado para articulaciones cubre la gama más amplia de actuadores que rodea a estos cinco módulos.
La versión corta: fije la envolvente a partir de la geometría del eslabón, elija la reducción a partir de la velocidad y el par de salida requeridos, dimensione el par nominal frente al ciclo de trabajo dentro de los límites térmicos y el par de pico frente al caso transitorio, y después decida la tensión de bus y el recorrido de los cables antes de que se congele el mecanismo. Todo lo demás de un módulo de articulación se deriva de esos cuatro puntos.







