
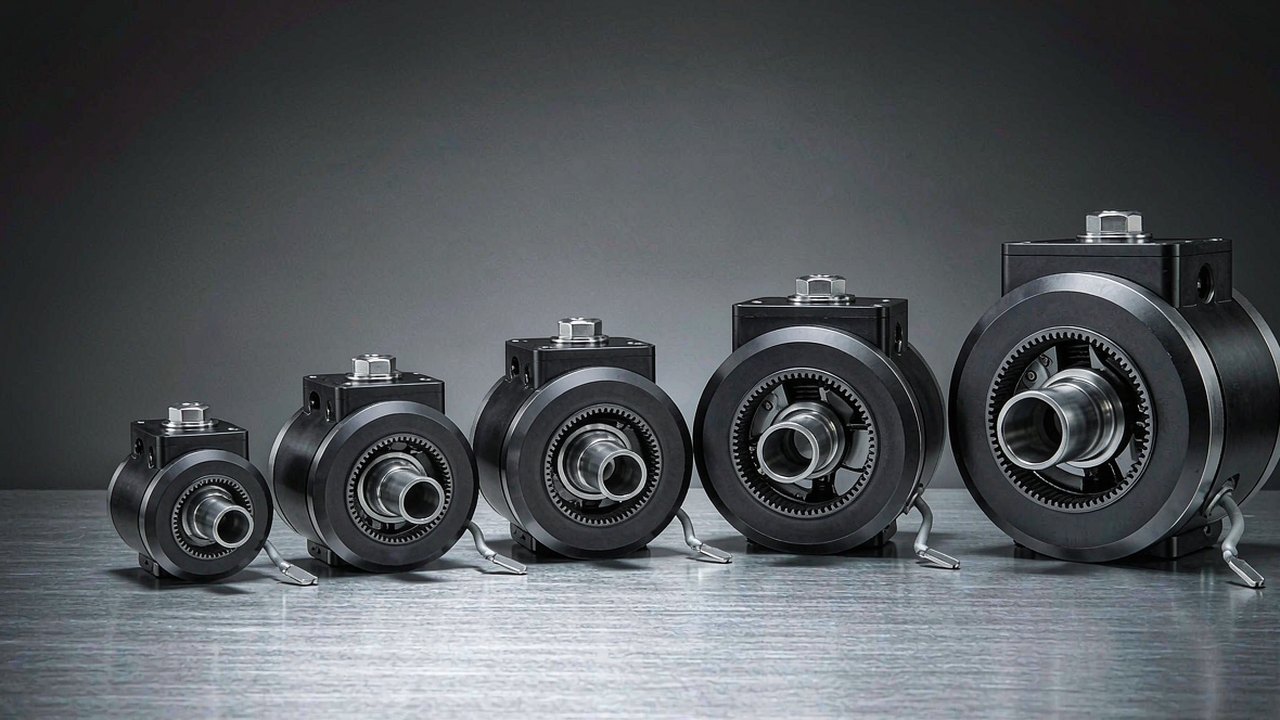
Um módulo de junta é um eixo de robô completo entregue como uma única peça: um motor sem escovas, um estágio de redução, a eletrônica de realimentação e - na maioria das unidades modernas - o driver, tudo selado numa carcaça que se aparafusa diretamente entre dois elos. Escolher um raramente consiste em procurar o número de torque mais elevado. Trata-se de quanto torque o eixo consegue manter em contínuo sem aquecimento excessivo, de quão depressa o elo pode mover-se, de quanta massa fica na extremidade do braço, de como os cabos saem da carcaça e de quanta folga existe entre a entrada do redutor e o flange de saída. Este guia percorre cinco módulos CubeMars que vão de 190 g a 1.4 kg e de 4.1 Nm a 222 Nm de torque de pico, e explica qual especificação decide realmente a escolha em cada posição de junta.
As cinco unidades abaixo pertencem todas à mesma ideia de família - um motor BLDC a acionar um estágio planetário com realimentação de posição integrada - mas são construídas para tarefas diferentes. Três funcionam num barramento de 24 V com reduções de 10:1 e 36:1; duas funcionam a 48 V com reduções de 16:1 e 48:1 e um eixo de saída vazado. Lê-las em conjunto é a forma mais rápida de compreender o que é de facto um módulo de junta, porque os compromissos aparecem como números e não como categorias de marketing. Todos os valores deste artigo provêm dos registros de produto da ToBMS ou da especificação publicada pelo fabricante; nada aqui é estimado, e quando um valor não está registrado é assinalado como tal em vez de ser preenchido.
Resposta rápida
Um módulo de junta especifica-se trabalhando de trás para a frente a partir da junta, e não para a frente a partir do motor. Estabeleça o torque de pior caso que o eixo tem de produzir, a velocidade angular de que o elo necessita, o orçamento de massa nessa posição da cadeia cinemática e o diâmetro que o mecanismo pode aceitar - e escolha depois o módulo mais leve cujo torque contínuo (nominal) cobre o ciclo de trabalho real e cujo torque de pico cobre o transitório, com a tensão de barramento escolhida para se adequar ao resto do sistema de energia do robô.
Aplicada a estes cinco módulos, essa lógica produz uma escada simples. O AK40-10 V3.0 de 190 g é a unidade de junta distal - mãos, punhos, pequenos gimbals e segmentos de braço leves, onde a massa na ponta de uma alavanca é o custo dominante. O AK45-10 V3.0 de 262 g cobre juntas leves a médias no mesmo barramento de 24 V com quase o dobro do torque de pico. O AK45-36 V3.0 de 349 g sobe para 24 Nm de pico trocando velocidade por redução, o que o torna um encaixe natural para um cotovelo ou um joelho num braço de porte médio. O AKH70-16 V1.0 de 879 g e o AKH70-48 V1.0 de 1.4 kg passam para 48 V, para dimensões de 90 mm e um eixo vazado, o que os coloca no território do quadril, da base e de cargas pesadas, onde o encaminhamento dos cabos pelo eixo importa tanto quanto o torque.
De que é feito um módulo de junta
As peças não são exóticas. O que distingue um módulo de junta de um motor mais um redutor comprados em separado é que as interfaces entre essas peças já estão resolvidas - o rotor é apoiado pelo rolamento de entrada do redutor, o encoder é montado numa referência que sobrevive ao caminho de carga do redutor, e a carcaça fecha o conjunto. É esse valor que se compra.
O motor
As cinco unidades usam um motor CC sem escovas de rotor externo, e o número que as separa neste nível é o KV - a constante de velocidade do motor em rpm por volt. O AK40-10 V3.0 traz um enrolamento KV170, o AK45-10 V3.0 um KV75, o AK45-36 V3.0 um KV80, e os dois módulos AKH70 um KV41. Um enrolamento de KV alto entrega mais velocidade por volt com menos torque por ampère; um enrolamento de KV baixo faz o contrário. Essa única escolha propaga-se por todo o projeto, e é a razão pela qual o menor módulo deste grupo tem o KV mais alto e o maior tem o mais baixo. Os dois módulos AKH70 indicam ainda 21 pares de polos contra 14 das três unidades AK, o que eleva a frequência elétrica a que o driver tem de comutar a uma dada velocidade mecânica.
O estágio de redução
Cada módulo integra um redutor planetário: 10:1 no AK40-10 e no AK45-10, 36:1 no AK45-36, 16:1 e 48:1 nas duas unidades AKH70. O estágio converte a saída rápida e de baixo torque do motor na saída lenta e de alto torque da junta, e determina também quanta carga o elo consegue devolver ao motor. Um estágio de 10:1 deixa geralmente a junta mais fácil de retroacionar, o que é útil para o controle de complacência e para guiar um braço colaborativo à mão; um estágio de 48:1 multiplica mais o torque e reduz a capacidade de retroacionamento, mas o resultado real depende da eficiência do redutor, da constante de torque do motor e da inércia refletida apresentada pelo elo - só a relação não decide.
Realimentação e eletrônica de acionamento
A realimentação de posição é o que transforma um motor e um redutor numa junta servo. A apresentação ToBMS do AK40-10 V3.0 descreve a unidade como integrando um motor BLDC, um redutor planetário de 10:1 e um driver, e os dois módulos AKH70 indicam o FOC (controle orientado por campo) como método de acionamento. Se a placa controladora está fisicamente dentro do módulo ou é fornecida ao lado varia consoante a família, por isso confirme a configuração exata de entrega com o fabricante antes de projetar o chicote. O mesmo se aplica à interface do encoder: resolução, protocolo e se o sensor é absoluto ou incremental são todas decisões que se propagam à arquitetura de controle do robô.
O que ainda tem de ser fornecido
Um módulo de junta não é um eixo acabado. A interface de fixação nos dois lados, o encaminhamento dos cabos e o alívio de tração, o caminho térmico para fora da carcaça, a alimentação e a sua margem de corrente, e os limites de segurança aplicados no controlador continuam a ser responsabilidade do integrador. O ganho é que o projeto mecânico e magnético dentro da carcaça já foi compatibilizado e testado como uma unidade.
Os cinco números que decidem a escolha
As tabelas de especificações dos módulos de junta são longas, mas apenas algumas entradas mudam uma decisão de projeto. Estas são as cinco que contam, e como ler cada uma com honestidade.
O torque de pico não é um torque de trabalho
O torque de pico é a saída que um módulo consegue produzir por breves instantes - durante um pico de aceleração, um impacto ou um pico de torque no fim de um movimento. É um valor de curta duração e não é o limite mecânico do redutor, nem a carga que a junta pode manter indefinidamente. Projetar para o torque de pico como se ele fosse contínuo é a forma mais comum de destruir um módulo de junta, porque o limite que chega primeiro é térmico e não mecânico. Trate o pico como margem para transitórios e dimensione o redutor e a estrutura em relação a ele em separado.
O torque nominal é uma afirmação térmica
O torque nominal é aquilo que o módulo deve conseguir sustentar dentro dos seus limites térmicos, e é o número que deve ser comparado com o ciclo de trabalho real em vez de com um único caso de pior caso. O AKH70-48 V1.0 indica 74 Nm nominais contra 222 Nm de pico; o AK40-10 V3.0 indica 1.3 Nm contra 4.1 Nm. Esses dois pares não são o mesmo tipo de afirmação, e a razão entre eles não é uma margem a gastar - é a diferença entre uma elevação de temperatura que a carcaça consegue dissipar e uma que não consegue. O torque nominal depende também da temperatura ambiente, da montagem e do regime de trabalho, pelo que um valor contínuo medido ao ar livre é otimista para um módulo enterrado dentro de um elo.
Velocidade de saída, não velocidade do motor
A velocidade que conta é a do flange de saída, e já está reduzida pelo redutor. O AK40-10 V3.0 é indicado a 370 rpm nominais com 435 rpm sem carga; o AK45-10 V3.0 a 120 e 180 rpm; o AK45-36 V3.0 a 40 e 52 rpm; o AKH70-16 V1.0 a 90 e 105 rpm; o AKH70-48 V1.0 a 28 e 35 rpm. Convertidos em termos de junta, 370 rpm são 2220 graus por segundo e 28 rpm são 168 graus por segundo, o que é a diferença entre um punho que dá um movimento rápido e um quadril que oscila devagar. Verifique a velocidade exigida ao elo na tensão de barramento realmente disponível, porque um módulo anunciado para uma tensão não entrega a mesma velocidade sem carga noutra.
A redução fixa o equilíbrio entre torque e velocidade
A relação é o número mais visível da tabela e o mais fácil de ler mal, porque descreve uma troca e não uma medida de qualidade. Um estágio de 48:1 produz mais torque de saída por ampère e uma saída mais lenta do que um estágio de 10:1 construído em torno de um motor comparável, e altera a forma como a junta se comporta quando algo externo empurra o elo. Comparar dois módulos apenas pela relação esconde o facto de os enrolamentos também serem diferentes - os módulos AKH70 funcionam a KV41 contra KV75 e KV80 nas unidades AK45 - pelo que os dois efeitos se acumulam.
Massa, dimensões e densidade de torque
Numa junta distal, a massa é o parâmetro dominante, porque tudo o que está a montante tem de a transportar ao longo de todo o envelope de movimento. A densidade de torque em Nm por quilograma torna a comparação explícita, e tem de ser indicada separadamente para a saída nominal e para a de pico: o AK40-10 V3.0 dá cerca de 6.8 Nm/kg nominais e 21.6 Nm/kg de pico; o AK45-10 V3.0 9.5 e 26.7; o AK45-36 V3.0 22.9 e 68.8; o AKH70-16 V1.0 29.6 e 88.7; e o AKH70-48 V1.0 53 e 159. Esses valores são derivados da massa e do torque de cada registro de produto, e confirmam o que a escada acima sugere - os módulos mais pesados recuperam a sua massa em torque por quilograma. As dimensões são a restrição companheira: um corpo de 53 mm de diâmetro cabe dentro de um elo de braço onde um módulo de 90 mm não entra de forma alguma, independentemente do valor de torque indicado.
A folga e o que ela faz a uma junta
A folga é o movimento perdido entre a entrada do redutor e o flange de saída, e numa junta controlada em posição aparece como uma pequena região em que o ângulo comandado muda sem que a saída se mova. Importa sobretudo onde a junta inverte o sentido sob carga, e acumula-se entre estágios nos projetos planetários de vários estágios. Cada registro de produto deste grupo traz um valor de folga - 0.3 no AK40-10 V3.0 e no AK45-10 V3.0, 0.2 no AK45-36 V3.0 e nos dois módulos AKH70 - mas os registros ToBMS não trazem uma unidade consistente para este campo em todo o conjunto de atuadores, por isso trate esses números como indicativos e confirme se o valor é indicado em minutos de arco ou em graus na ficha do fabricante antes de projetar com base nele.
Cinco módulos de junta CubeMars comparados
A tabela abaixo reúne os cinco módulos ordenados por massa, o que também os ordena por torque de saída. Os valores de torque são números publicados pelo fabricante, conforme registrados nos registros de produto da ToBMS, e cada modelo oferece também variantes de KV fora desta seleção.
| Modelo | Tensão nominal | Relação de redução | Torque nominal | Torque de pico | Peso | Dimensões |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
Os cinco módulos estão listados na categoria Atuadores robóticos da ToBMS. Os valores de torque, massa e dimensões são retirados de cada registro de produto; as unidades locais são as publicadas (1396 g está registrado como 1396). O valor de potência nominal para os dois módulos AKH70 consta na ficha técnica do fabricante, por isso nenhuma é citada aqui - consulte essa ficha técnica se o valor for necessário para um balanço de potência.
Dois padrões sobressaem. O primeiro é que a massa cresce mais depressa do que a razão de redução mas mais devagar do que o torque de pico: passar do AK45-36 V3.0 de 349 g para o AKH70-48 V1.0 de 1.4 kg multiplica a massa por quatro e o torque de pico por mais de nove. O segundo é que a tensão de alimentação separa o grupo claramente em duas metades - os três módulos AK funcionam a 24 V e os dois módulos AKH70 a 48 V - o que normalmente significa dois barramentos de alimentação e duas famílias de drivers no mesmo robô, a menos que toda a plataforma seja padronizada num único barramento.
Os dois módulos AKH70 partilham o mesmo diâmetro de 90 mm, o mesmo enrolamento KV41, os mesmos 21 pares de polos e o mesmo valor de folga, e diferem quase inteiramente no estágio de redução e no comprimento: 16:1 num corpo de 60.5 mm com 879 g, ou 48:1 num corpo de 81.5 mm com 1.4 kg. É uma demonstração tão clara quanto um conjunto de produtos pode dar do que custa uma relação de redução, e significa que os dois podem substituir-se mutuamente nas mesmas dimensões mecânicas se a exigência de velocidade e de torque mudar.
Cinco módulos de junta, cinco tarefas
A ordenação acima é por massa e por torque. A ordenação abaixo é pela tarefa a que cada módulo se adequa, que é a forma como a escolha é realmente feita.
AK40-10 V3.0 KV170 - mãos, punhos e eixos distais
Com 190 g, 53 mm de diâmetro e 40.2 mm de comprimento, este é o módulo a que se recorre quando a massa pende na ponta de uma alavanca. Produz 4.1 Nm de pico e 1.3 Nm nominais através de um estágio de 10:1, num barramento de 24 V, com uma velocidade nominal de 370 rpm - suficientemente rápido para um punho ou um grupo de dedos se reposicionar depressa. O seu registro ToBMS descreve-o como adequado ao trabalho robótico de destreza, e os links de aplicação associados ao registro apontam para módulo de junta, robô de reabilitação, braço colaborativo e uso humanoide. O limite a ter em vista é o torque nominal: 1.3 Nm em contínuo é um orçamento modesto, por isso um eixo distal que mantém uma carga estática continua a exigir uma análise de ciclo de trabalho em vez de uma verificação do torque de pico.
AK45-10 V3.0 KV75 - a gama média leve
Mesmo barramento de 24 V, mesma relação de 10:1, mesmo diâmetro de 53 mm - mas 45.2 mm de comprimento, 262 g e 7 Nm de pico contra 2.5 Nm nominais. O enrolamento KV75 reduz a velocidade nominal para 120 rpm e a velocidade sem carga para 180 rpm em troca desse torque, que é exatamente a troca que um segmento de braço leve pretende. O registro indica 39 W de potência nominal, o que o torna a mais eficiente das duas unidades de 10:1 deste grupo no seu ponto de funcionamento nominal, e a sua apresentação aponta para juntas de robô compactas e equipamento de reabilitação. Face ao AK40-10, é o passo natural quando a junta distal se revela precisar de mais torque de sustentação do que a unidade menor consegue manter.
AK45-36 V3.0 KV80 - o degrau de baixa velocidade e alto torque
A primeira mudança real de comportamento na escada. Um estágio de 36:1 transforma a mesma família de 24 V numa unidade de 8 Nm nominais e 24 Nm de pico, a 40 rpm nominais e 52 rpm sem carga - 240 graus por segundo na saída, ou seja, uma junta deliberadamente feita para sustentar carga e não para ser rápida. Mantém-se nos 349 g e cresce apenas para 55 mm de diâmetro e 56.5 mm de comprimento, por isso continua a caber dentro de um elo. A sua apresentação ToBMS descreve-o como concebido para módulos de junta que precisam de redução elevada, e o registro traz uma indicação de produto principal, o que reflete o quão central é este ponto de torque por grama na gama. O custo da relação de redução é velocidade e retroacionamento: a 36:1, a junta parecerá consideravelmente mais rígida a um empurrão externo do que qualquer das unidades de 10:1.
O fabricante coloca o AK40-10, o AK45-10 e o AK45-36 lado a lado, o que é a forma mais clara de avaliar como os estágios de 10:1 e de 36:1 diferem em velocidade de saída e como as três dimensões se comparam na mão.
Página de vídeo ToBMSVer no YouTubeAKH70-16 V1.0 KV41 - torque com passagem de cabo
O salto para 48 V e para um corpo de 90 mm compra 26 Nm nominais e 78 Nm de pico a 90 rpm nominais - 540 graus por segundo, a segunda saída mais rápida deste grupo apesar do maior diâmetro. O enrolamento KV41 é a extremidade de baixa velocidade e alto torque da gama de enrolamentos, e com 21 pares de polos o driver tem de comutar a uma frequência elétrica mais alta do que as unidades AK para a mesma velocidade de saída. O eixo vazado é o elemento estrutural que muda a forma como um robô é construído: os cabos de alimentação e de sensores podem passar ao longo do eixo de rotação em vez de dar a volta à junta, o que elimina um laço de serviço móvel em cada articulação. Os registros ToBMS deste módulo não incluem um diâmetro de furo, por isso obtenha o desenho mecânico junto do fabricante antes de planear o chicote. A sua apresentação posiciona-o em joelhos de quadrúpedes, juntas de braços robóticos e plataformas com rodas, e as aplicações associadas abrangem trabalho humanoide, exoesqueleto e AGV.
AKH70-48 V1.0 KV41 - a junta pesada
O maior módulo desta seleção troca quase toda a sua velocidade por torque: um estágio de 48:1 no mesmo motor KV41 e no mesmo barramento de 48 V rende 74 Nm nominais e 222 Nm de pico a 28 rpm nominais, ou 168 graus por segundo. Num conjunto de 90 mm de diâmetro, 81.5 mm de comprimento e 1.4 kg, isso corresponde a 53 Nm/kg nominais e 159 Nm/kg de pico - a densidade de torque mais elevada do grupo, com uma grande margem, e cerca do dobro da densidade nominal do AKH70-16. A corrente nominal é de 6 A contra 18 A de pico, por isso o driver e a distribuição de energia têm de ser dimensionados para o transitório, enquanto o caminho térmico contínuo só tem de suportar o valor mais baixo. A sua apresentação ToBMS refere robôs pesados com pernas e trabalho com AGV, e as aplicações associadas ao registro incluem humanoide, quadrúpede e exoesqueleto, além de AGV. Saber se uma relação de 48:1 deixa a junta suficientemente retroacionável para um dado controlador é uma questão a esclarecer com o fabricante, porque depende da eficiência e da inércia refletida e não apenas da relação.
Uma massa de 40 kg é rodada uma volta completa pelo módulo, o que é a evidência mais direta disponível na biblioteca de vídeos sobre como o estágio de 48:1 se comporta com uma carga real pendurada no flange de saída e não num banco de ensaios.
Página de vídeo ToBMSVer no YouTubeOnde estes módulos de junta são usados
Os mesmos cinco módulos aparecem em máquinas muito diferentes, e o padrão de qual deles é escolhido é suficientemente consistente para ser útil como hipótese de partida.
Braços e pernas humanoides
Um humanoide concentra todos estes compromissos numa só máquina. As juntas do braço ficam no fim de uma cadeia cinemática e querem o módulo mais leve capaz de sustentar a carga útil, o que aponta para as unidades de 190 g e 262 g; os quadris e os joelhos transportam o corpo inteiro, o que aponta para os módulos de 48 V. Veja Motores BLDC para robôs humanoides para a visão de seleção mais ampla.
Joelhos e quadris de quadrúpedes
Os robôs com pernas carregam as juntas com o impacto no solo e também com a gravidade, por isso dominam a margem de torque de pico e a rigidez estrutural. O AKH70-16 V1.0 de 879 g e o AKH70-48 V1.0 de 1.4 kg são as correspondências registradas para juntas de robôs quadrúpedes, e o eixo vazado simplifica o chicote numa perna que tem de se dobrar.
Braços de robôs colaborativos
Um braço cobot tem de ser suficientemente retroacionável para ser guiado à mão e suficientemente leve para ser seguro ao lado de uma pessoa, o que favorece as relações mais baixas. As unidades de 10:1 são a correspondência registrada para braços de robôs colaborativos, com o módulo de 36:1 a ficar com as juntas que precisam de manter a posição em vez de ceder.
Exoesqueletos e robôs de reabilitação
Estas máquinas são vestidas ou estreitamente acopladas a uma pessoa, por isso a massa no membro e a sensação da junta importam mais do que a saída de pico. Os dois módulos AKH70 registram aplicações em exoesqueleto e em reabilitação, e os módulos AK mais leves aparecem nas entradas robô de reabilitação e exoesqueleto. Três módulos CubeMars QDD destinados a esse uso são comparados lado a lado em Atuadores para exoesqueleto: três módulos CubeMars QDD de 260 g a 1.4 kg.
AGVs e plataformas com rodas
Uma junta de tração com roda preocupa-se menos com o retroacionamento e mais com o torque por quilograma e com a capacidade de passar um cabo pelo eixo para uma roda que roda continuamente. Os módulos AKH70 trazem links de aplicação AGV, e Motores BLDC para AGV e AMR reúne o conjunto mais amplo.
Lista de verificação para a seleção
Os módulos de junta são habitualmente especificados antes de o resto do mecanismo estar fixado, por isso vale a pena fazer estas verificações cedo em vez de depois de a geometria estar definida.
Ciclo de trabalho e torque
- Calcule o torque de saída de pior caso incluindo o braço de alavanca, a carga útil e os efeitos dinâmicos, e verifique-o contra o torque de pico - e confirme depois em separado com o fabricante o que o redutor e o rolamento de saída conseguem suportar em choque, porque o pico é um valor de curta duração e não um limite mecânico.
- Estime o torque contínuo para o ciclo de trabalho real e compare-o com o torque nominal, lembrando que o valor nominal é uma afirmação térmica e que a montagem e o ambiente o alteram.
- Converta a velocidade exigida ao elo em rpm de saída à tensão de barramento com que vai realmente funcionar, usando o valor sem carga como limite superior e o valor nominal para o dimensionamento.
Mecânica e cablagem
- Verifique as dimensões contra a geometria do elo antes de comparar torque: um corpo de 90 mm e um corpo de 53 mm não são intercambiáveis, independentemente do que os números digam.
- Decida cedo o trajeto dos cabos - em volta da junta, ou através de um eixo vazado quando o módulo oferece um. Os registros ToBMS não listam diâmetros de furo, por isso confirme o desenho com o fabricante.
- Planeie a interface de fixação e o caminho de carga nas duas faces, e confirme a folga e a sua unidade na ficha do fabricante antes de projetar um laço de posição em torno dela.
Controlo e integração
- Confirme o que é entregue dentro do módulo - motor, redutor, encoder e driver não têm garantia de chegar juntos - e faça corresponder o protocolo de realimentação ao controlador.
- Faça corresponder os pares de polos e a velocidade máxima à capacidade de comutação do driver; 21 pares de polos a alta velocidade de saída elevam consideravelmente a frequência elétrica.
- Dimensione a alimentação e o driver para a corrente de pico e, ao mesmo tempo, dimensione o caminho térmico para a corrente nominal, mantendo os dois orçamentos separados.
Perguntas frequentes
QO que está exatamente incluído num módulo de junta?
No mínimo um motor sem escovas, um estágio de redução e realimentação de posição, acondicionados numa carcaça com interfaces de fixação nas duas faces. A eletrônica de acionamento é frequentemente integrada também - a apresentação ToBMS do AK40-10 V3.0 afirma que um driver está incluído, e os dois módulos AKH70 indicam o FOC como método de acionamento. O que um módulo nunca inclui é o trabalho em volta: estrutura de montagem, gestão de cabos, caminho térmico, alimentação e os limites de segurança configurados no controlador.
QUm módulo de junta consegue manter o seu torque de pico em contínuo?
Não. O torque de pico é uma saída de curta duração para picos de aceleração e transitórios, e não é o limite mecânico do redutor. O funcionamento contínuo é limitado pelo torque nominal, que é uma afirmação térmica sobre a elevação de temperatura dentro da carcaça em condições declaradas. Uma junta que sustenta uma carga estática tem de ser verificada contra o torque nominal para todo o ciclo de trabalho, e não contra o pico.
QPorque é que os módulos AKH70 usam 48 V enquanto a série AK usa 24 V?
Uma tensão de barramento mais alta permite a mesma potência com menos corrente, e o torque na saída é produzido através de um estágio de 48:1 ou de 16:1 com um enrolamento KV41. Na prática, esta divisão importa mais para o robô do que para o módulo: misturar módulos de 24 V e de 48 V significa dois barramentos de alimentação, duas famílias de drivers e dois conjuntos de limites de segurança, a menos que a plataforma seja padronizada num único barramento. Tanto o AKH70-48 V1.0 como o AKH70-16 V1.0 estão indicados a 48 V.
QO que é que um eixo vazado realmente traz a uma junta de robô?
O encaminhamento de cabos pelo eixo de rotação. Numa junta padrão, cada cabo de alimentação e de sensor tem de atravessar um vão móvel, normalmente como um laço de serviço que tem de sobreviver a milhões de ciclos de flexão. Um eixo de saída vazado permite que o chicote corra direito pelo centro da junta, o que encurta o trajeto e retira o laço do projeto mecânico. Altera também a disposição dos rolamentos e da vedação, por isso é uma decisão estrutural e não um acessório.
QQue folga devo esperar destes módulos?
Cada registro deste grupo indica um valor - 0.3 nas duas unidades de 10:1 e 0.2 no 36:1 e nos dois módulos AKH70 - mas os registros ToBMS não trazem uma unidade consistente para o campo de folga em todo o conjunto de atuadores, por isso os valores devem ser tratados como indicativos. Confirme se o fabricante indica minutos de arco ou graus, e sob que carga, antes de projetar um laço de posição ou uma afirmação de rigidez com base nesse número.
QPodem usar-se módulos de 10:1 e de 48:1 no mesmo robô?
Sim, e é comum - as juntas distais querem relações mais baixas e módulos mais leves, enquanto as juntas proximais querem redução e torque. As restrições práticas são o barramento de alimentação (as unidades de 10:1 aqui são de 24 V, a unidade de 48:1 é de 48 V) e o modelo de controle, porque uma junta com redução elevada e uma junta quase de acionamento direto respondem de forma bastante diferente a comandos de torque e a forças externas. Planeie a arquitetura de controle em torno dessa diferença em vez de tratar cada eixo como idêntico.
QCom que módulo deve começar um primeiro protótipo de perna?
O ponto de partida mais comum para um protótipo de pernas de porte médio é um módulo de 48 V com eixo vazado, porque as pernas precisam de torque, de passagem de cabo e de rigidez suficiente para sobreviver ao contacto com o solo; o AKH70-16 V1.0 com 26 Nm nominais e 90 rpm fica entre a opção muito lenta de alto torque e as unidades leves de 24 V. Para além do orçamento de torque, o fator decisivo é normalmente saber se o projeto consegue acomodar dimensões de 90 mm - se não conseguir, o AK45-36 V3.0 de 55 mm é o maior módulo que caberá.
Recursos oficiais
A CubeMars publica uma página de especificações para cada módulo, e são essas páginas - e não resumos de terceiros - a referência para valores térmicos, detalhes do encoder, desenhos mecânicos e firmware em vigor. As páginas do fabricante para as unidades aqui discutidas são o AK40-10 V3.0 KV170, o AK45-10 V3.0 KV75, o AK45-36 V3.0 KV80, o AKH70-16 V1.0 KV41 e o AKH70-48 V1.0 KV41. Quando um registro ToBMS é omisso - potência nominal dos módulos AKH70, diâmetro de furo, unidade da folga - a página do fabricante ou a ficha técnica é o local onde colmatar a lacuna.
Para onde ir a seguir
Se o objetivo é fazer uma pré-seleção em vez de ler, três ferramentas fazem o trabalho em sequência: explore todos os modelos na categoria Atuadores robóticos, reduza os candidatos por torque, tensão e massa no Seletor de motores BLDC, e depois confronte-os na Comparação de motores BLDC. Onde a junta deva ser integrada na máquina em vez de entregue selada, a categoria Motores de torque sem carcaça é a via alternativa, e o Atuadores robóticos: como escolher o atuador integrado para juntas de robô cobre a gama mais ampla de atuadores que envolve estes cinco módulos.
A versão curta: fixe as dimensões a partir da geometria do elo, escolha a redução a partir da velocidade e do torque de saída necessários, dimensione o torque nominal contra o ciclo de trabalho dentro dos limites térmicos e o torque de pico contra o caso transitório, e decida depois a tensão de barramento e o trajeto dos cabos antes de o mecanismo estar fixado. Tudo o resto num módulo de junta decorre desses quatro pontos.







