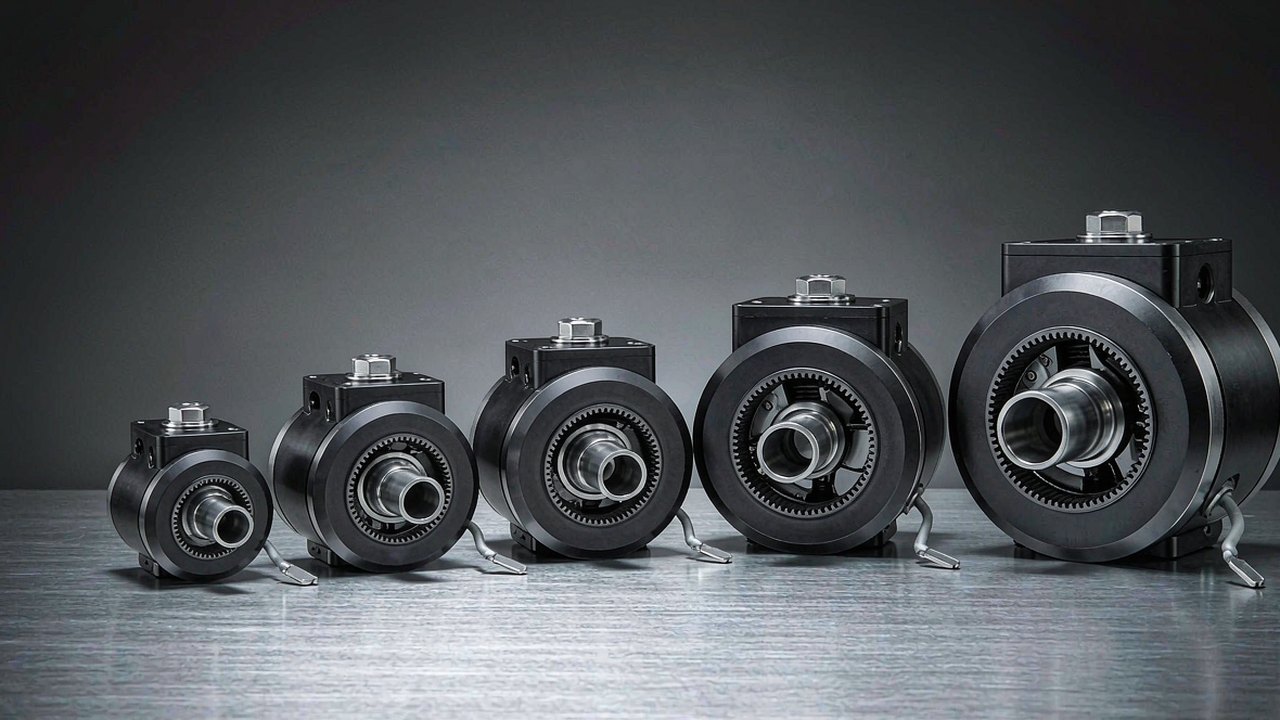
一个 关节模组 是把整根机器人轴当作一个零件交付:BLDC 电机、减速级、反馈电子,在多数现代机型上还包括驱动器,全部封在一个可以直接用螺栓连接两段连杆的壳体内。选型很少是找出最大的扭矩数字,而是:这根轴在不把自己烧坏的前提下能持续输出多少扭矩、连杆能多快运动、有多少质量挂在肢段末端、线缆如何离开壳体,以及减速器输入端与输出法兰之间留有多少空程。本指南逐一梳理五款 CubeMars 模组——覆盖 190 g 到 1.4 kg、峰值扭矩 4.1 Nm 到 222 Nm——并说明在每一个关节位置上,究竟是哪一项规格真正决定了选择。
下面这五款产品属于同一个设计思路——BLDC 电机驱动行星减速级,并集成位置反馈——但各自为不同的任务而造。其中三款工作在 24 V 母线上,减速比分别为 10:1 与 36:1;另外两款工作在 48 V 母线上,减速比为 16:1 与 48:1,并带中空输出轴。把它们放在一起读,是理解「关节模组究竟是什么」最快的方式,因为取舍会以数字的形式呈现,而不是以营销分类的形式呈现。本文所有数值都来自 ToBMS 产品记录或制造商公布的规格,没有一项是估算所得;凡是记录中没有的数值,都会明确标注,而不是补上一个。
快速结论
关节模组 的选型是从关节反推,而不是从电机正推。先确定这根轴必须产生的最恶劣扭矩、连杆所需的角速度、该位置在运动链上的质量预算,以及机构能够容纳的直径——然后在连续(额定)扭矩足以覆盖真实工作制、峰值扭矩足以覆盖瞬态的那一档里,挑出质量最小的那一款,并让母线电压与机器人其余部分的供电系统相匹配。
套用到这五款模组上,这套逻辑会给出一个清晰的阶梯。190 g 的 AK40-10 V3.0 是远端关节机型——手、腕、小型云台与轻量臂段,这些位置的代价集中在力臂末端的质量上。262 g 的 AK45-10 V3.0 在同一 24 V 母线上覆盖轻型到中型关节,峰值扭矩几乎翻倍。349 g 的 AK45-36 V3.0 用速度换减速比,把峰值扭矩推到 24 Nm,因此很适合中型机械臂的肘或膝。879 g 的 AKH70-16 V1.0 与 1.4 kg 的 AKH70-48 V1.0 转向 48 V、90 mm 外径与中空轴,从而进入髋、底座与重载领域——在那里,线缆能否穿过轴线与扭矩本身同样重要。
关节模组由什么构成
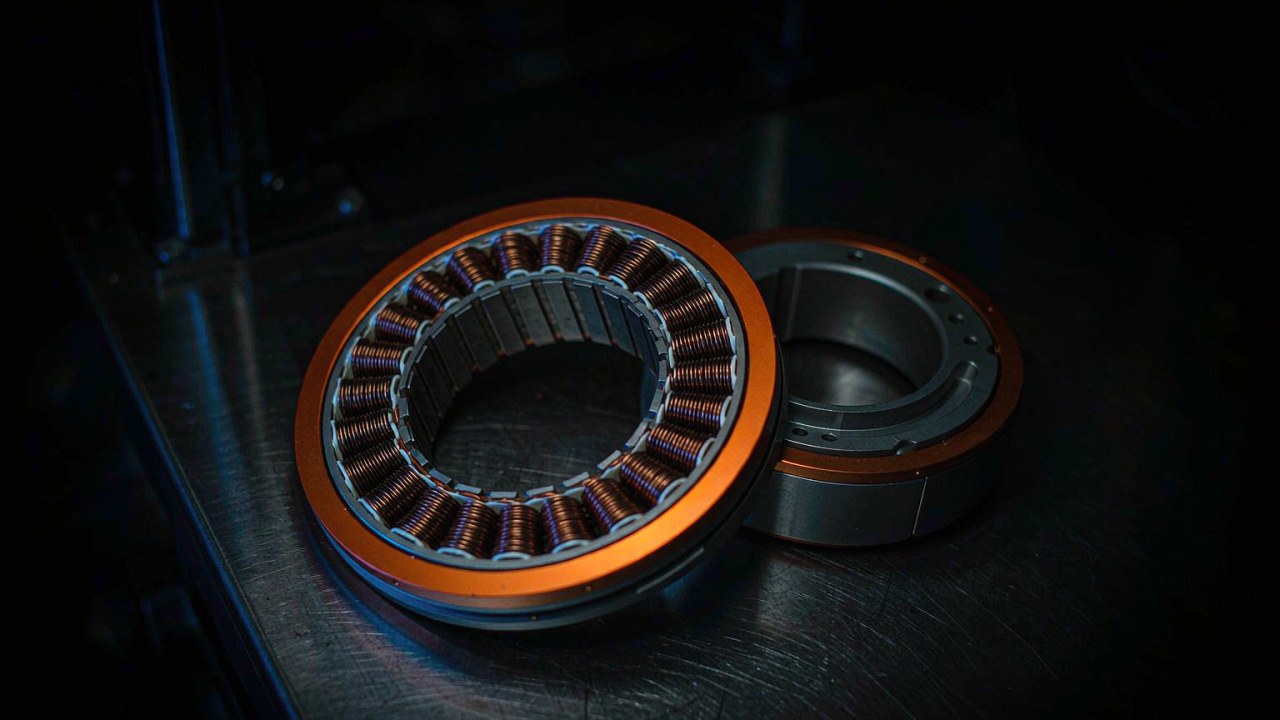
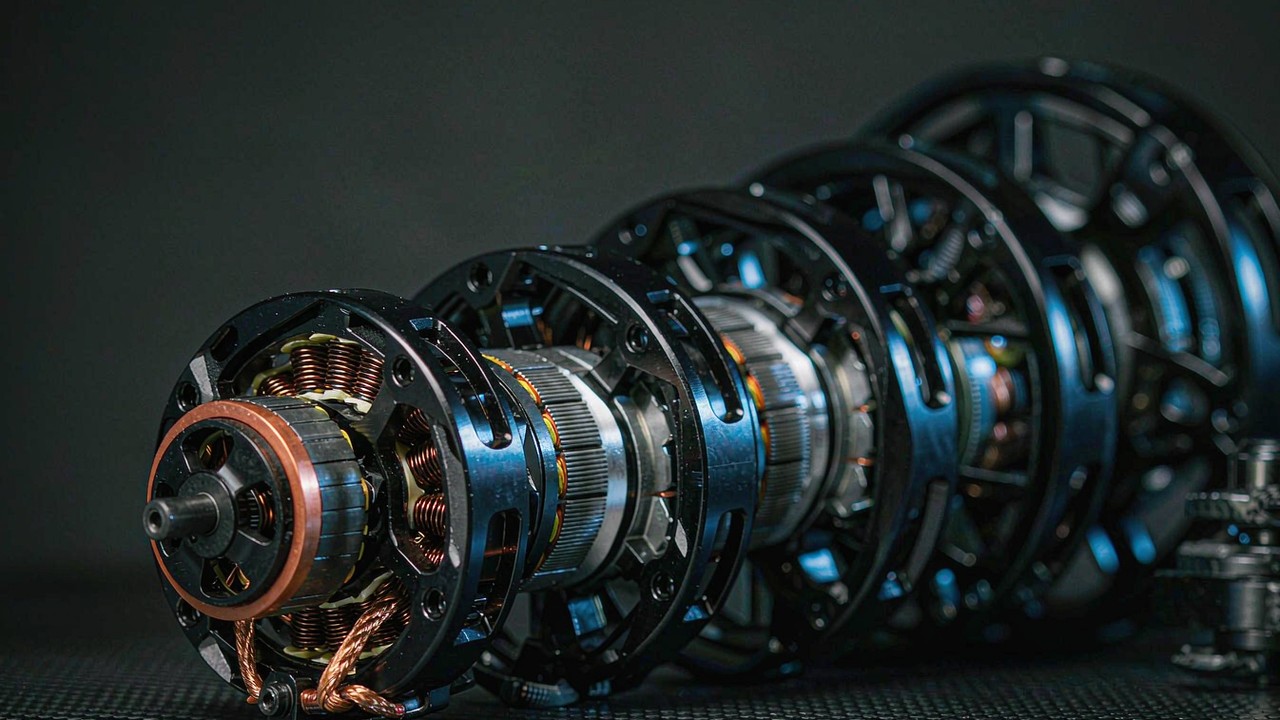
这些零件本身并不稀奇。关节模组与「电机、减速器分别采购再拼起来」的区别在于:零件之间的接口已经被解决——转子由减速器输入端的轴承支承,编码器安装在一个不受减速器载荷路径影响的基础面上,壳体把整个组件封闭起来。买到手的正是这件事。
电机
五款机型都采用无刷直流外转子电机,在这个层面上区分它们的是 KV——电机的转速常数,单位为 rpm/V。AK40-10 V3.0 采用 KV170 绕组,AK45-10 V3.0 为 KV75,AK45-36 V3.0 为 KV80,两款 AKH70 均为 KV41。高 KV 绕组每伏特给出更高转速、每安培给出更低扭矩;低 KV 绕组则相反。这一个选择会向下贯穿整个设计,也解释了为什么这一组里最小的模组 KV 最高、最大的 KV 最低。两款 AKH70 还标注 21 对极,而三款 AK 机型为 14 对极,这在同一机械转速下会提高驱动器必须换相的电气频率。
减速级
每款模组都集成行星减速器:AK40-10 与 AK45-10 为 10:1,AK45-36 为 36:1,两款 AKH70 为 16:1 与 48:1。该级把电机的高速低扭矩输出转换成关节的低速高扭矩输出,同时也决定了连杆能把多少负载反推回电机。10:1 级通常让关节更容易被反向驱动,这对柔顺控制以及手动拖动协作臂很有用;48:1 级通常进一步放大扭矩并降低可反向驱动性,但实际结果取决于减速器效率、电机扭矩常数,以及连杆折算过来的惯量——单看减速比无法定论。
反馈与驱动电子
位置反馈是把「电机加减速器」变成伺服关节的关键。ToBMS 对 AK40-10 V3.0 的概述把它描述为集成 BLDC 电机、10:1 行星减速器与驱动器的一体机,两款 AKH70 则把 FOC(磁场定向控制)列为驱动方式。控制板究竟物理上装在模组内部,还是随件另行提供,会因产品系列而异,因此在设计线束之前,请向制造商确认实际的交付配置。编码器接口同理:分辨率、协议,以及传感器是绝对值式还是增量式,都会向下传导到机器人的控制架构中。
仍需集成方自行提供的部分
关节模组并不是一根做完的轴。两侧的安装接口、线缆走向与应力释放、壳体向外的散热路径、供电及其电流余量,以及控制器中实施的安全限值,都仍属集成方的工作。它换来的价值在于:壳体内的机械与磁路设计,已经作为一个整体完成匹配与验证。
决定选型的五个数字
关节模组的规格表很长,但只有少数几项会改变设计决策。以下五项是真正重要的,以及如何诚实地解读每一项。
峰值扭矩不是工作扭矩
峰值扭矩是模组短时间内能够输出的值——出现在加速冲击、碰撞,或运动末端的一次扭矩尖峰。它是短时数据,既不是减速器的机械极限,也不是关节能够长期保持的负载。把峰值扭矩当成连续能力来设计,是毁掉一只关节模组最常见的方式,因为最先到达的限制是热,而不是机械。请把峰值视为瞬态的余量,并单独按它来校核减速器与结构。
额定扭矩是一句热学陈述
额定扭矩指模组在其热限值内应当能够持续输出的值,这个数字应当与真实工作制比较,而不是与单一的最恶劣工况比较。AKH70-48 V1.0 标注额定 74 Nm、峰值 222 Nm;AK40-10 V3.0 标注 1.3 Nm 对 4.1 Nm。这两对数字不是同一类陈述,它们之间的比例也不是可以花掉的余量——而是「壳体散得掉」与「散不掉」之间的温升之差。额定扭矩还取决于环境温度、安装方式与工作制,因此自由空气中给出的连续额定值,对一个埋在肢段内部的模组来说偏乐观。
看输出转速,而不是电机转速
真正重要的转速是输出法兰的转速,而它已经被减速器降过。AK40-10 V3.0 标注额定 370 rpm、空载 435 rpm;AK45-10 V3.0 为 120 与 180 rpm;AK45-36 V3.0 为 40 与 52 rpm;AKH70-16 V1.0 为 90 与 105 rpm;AKH70-48 V1.0 为 28 与 35 rpm。换算成关节的语言,370 rpm 是 2220 度/秒,28 rpm 是 168 度/秒——这正是「能甩动的腕」与「缓慢摆动的髋」之间的差别。请在实际可用的母线电压下核对所需连杆速度,因为在某一电压下标称的模组,换到另一电压下并不会给出相同的空载转速。
减速比决定扭矩与转速的平衡
减速比是表里最显眼的数字,也最容易误读,因为它描述的是一种取舍,而不是质量的高低。在电机可比的前提下,48:1 级比 10:1 级每安培输出更多扭矩、转速更低,并且会改变外力推动连杆时关节的手感。仅凭减速比比较两款模组,会掩盖电机绕组本身也不相同这一事实——AKH70 模组用 KV41,而 AK45 机型用 KV75 与 KV80,两种效应会叠加。
质量、外径与扭矩密度
在远端关节,质量是压倒性的参数,因为上游的一切都要在整个运动包络内承载它。用 Nm/kg 表示的扭矩密度让比较变得明确,而且必须按额定与峰值分别给出:AK40-10 V3.0 约为额定 6.8 Nm/kg、峰值 21.6 Nm/kg;AK45-10 V3.0 为 9.5 与 26.7;AK45-36 V3.0 为 22.9 与 68.8;AKH70-16 V1.0 为 29.6 与 88.7;AKH70-48 V1.0 为 53 与 159。这些数值由各产品记录中的质量与扭矩推算而来,它们印证了上面那个阶梯的暗示——较重的模组用每公斤扭矩把质量挣了回来。外径是与之并行的约束:无论扭矩数字怎么好看,53 mm 直径的本体放得进一段臂内,90 mm 的模组则根本进不去。
回差及其对关节的影响
回差是减速器输入端与输出法兰之间的空程,在位置控制的关节上表现为一小段「指令角度在变、输出却不动」的区域。它在关节带载换向时影响最大,并且在多级行星结构中会逐级累积。本组每条产品记录都带一个回差值——AK40-10 V3.0 与 AK45-10 V3.0 为 0.3,AK45-36 V3.0 与两款 AKH70 为 0.2——请把这些数字当作参考值,并在据此设计之前,对照制造商的数据表确认该数值。
五款 CubeMars 关节模组对比
下表按质量排序收集了这五款模组,这个顺序同时也是输出扭矩的顺序。扭矩值为 ToBMS 产品数据中记录的制造商公布数据,且每一款在本次选型之外都还提供其他 KV 变体。
| 型号 | 额定电压 | 减速比 | 额定扭矩 | 峰值扭矩 | 重量 | 外径 |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
五款模组都收录在 ToBMS 的 机器人执行器 品类中。扭矩、质量与外径数值取自各自的产品记录;本地单位按原始发布形式保留(1396 g 记录为 1396)。两款 AKH70 的额定功率载于制造商数据表,因此此处不予引用——若功率预算需要该数值,请查阅该数据表。
有两个规律很突出。第一,质量的增长快于减速比,但慢于峰值扭矩:从 349 g 的 AK45-36 V3.0 换到 1.4 kg 的 AKH70-48 V1.0,质量变为四倍,峰值扭矩变为九倍以上。第二,供电电压把这一组干净地分成两半——三款 AK 机型运行在 24 V,两款 AKH70 运行在 48 V——除非整个平台统一到一种母线,否则这通常意味着一台机器人上要有两条电源轨和两套驱动器系列。
两款 AKH70 共用同样的 90 mm 直径、同样的 KV41 绕组、同样的 21 对极和同样的回差值,区别几乎只在减速级与叠长上:16:1 装在 60.5 mm、879 g 的壳体内,或 48:1 装在 81.5 mm、1.4 kg 的壳体内。这几乎是产品目录能给出的、关于「减速比要付出什么代价」最干净的演示,也意味着只要速度与扭矩需求发生变化,两者可以在同一机械包络内互相替换。
五款关节模组,五种任务
上面的排序依据是质量与扭矩,下面的排序依据则是每款模组适合的任务——而实际选型正是这样做的。
AK40-10 V3.0 KV170——手、腕与远端轴
190 g、直径 53 mm、长度 40.2 mm,当质量悬在力臂末端时,这就是要伸手去拿的那一款。它通过 10:1 级在 24 V 母线上输出峰值 4.1 Nm、额定 1.3 Nm,额定转速 370 rpm——快到足以让腕部或手指组快速改变姿态。ToBMS 的条目把它描述为适合灵巧机器人作业,挂在记录上的应用链接指向关节模组、康复机器人、协作臂与人形机器人。需要留意的限制是额定扭矩:1.3 Nm 的连续能力是一份有限的预算,因此一个需要静态保持负载的远端轴,仍要做工作制分析,而不是只看峰值扭矩。
AK45-10 V3.0 KV75——轻量中段
同样的 24 V 母线、同样的 10:1 减速比、同样的 53 mm 直径——但长 45.2 mm、重 262 g、峰值 7 Nm 对额定 2.5 Nm。KV75 绕组把额定转速降到 120 rpm、空载转速降到 180 rpm,换来的正是这份扭矩,而这也正是轻量臂段想要的取舍。记录列出额定功率 39 W,使它在自身额定工作点上成为这一组里两款 10:1 机型中更高效的一款,其概述指向紧凑型机器人关节与康复设备。相对 AK40-10,当远端关节最终需要比小机型能保持的更大保持扭矩时,它是顺理成章的下一步。
AK45-36 V3.0 KV80——低速高扭矩的台阶
这是阶梯上第一次真正的性质变化。36:1 级把同一个 24 V 家族变成额定 8 Nm、峰值 24 Nm 的机型,额定 40 rpm、空载 52 rpm——输出端 240 度/秒,是一根刻意设计用来保持负载、而非追求速度的关节。它保持在 349 g,直径只增加到 55 mm、长度 56.5 mm,因此仍能装进连杆内部。ToBMS 概述把它描述为面向需要高减速比的关节模组而设计,记录上还带有主推产品标记,反映的正是这个「每克扭矩」的点在整个系列中的核心地位。减速比的代价是速度与可反向驱动性:在 36:1 下,关节对外力推动的手感会明显比两款 10:1 机型更硬。
制造商把 AK40-10、AK45-10 与 AK45-36 并排运行,这是判断 10:1 与 36:1 两级在输出转速上的差异、以及三种外形拿在手里大小对比最直观的方式。
ToBMS 视频页在 YouTube 观看AKH70-16 V1.0 KV41——带过线孔的扭矩
跳到 48 V 与 90 mm 本体,换来额定 26 Nm、峰值 78 Nm,额定转速 90 rpm——540 度/秒,尽管直径最大,却是这一组里第二快的输出。KV41 绕组处在绕组区间低速高扭矩的一端,而在 21 对极下,同样的输出转速要求驱动器以比 AK 机型更高的电气频率换相。中空轴是改变机器人建造方式的结构特征:动力与传感线缆可以沿旋转轴穿过,而不是绕关节盘一圈,从而让每一处关节都少掉一个活动线环。ToBMS 对该模组的记录不含孔径,因此在规划线束之前,请向制造商索取机械图。它的概述把它定位在四足机器人的膝、机械臂关节与轮式平台,关联的应用覆盖人形机器人、外骨骼与 AGV。
AKH70-48 V1.0 KV41——重载关节
这里最大的模组几乎用全部速度换扭矩:同样的 KV41 电机与 48 V 母线配上 48:1 级,得到额定 74 Nm、峰值 222 Nm,额定转速 28 rpm,即 168 度/秒。装进直径 90 mm、长 81.5 mm、重 1.4 kg 的封装里,就是额定 53 Nm/kg、峰值 159 Nm/kg——以明显优势位居本组扭矩密度之首,约为 AKH70-16 额定密度的两倍。额定电流 6 A 对峰值 18 A,因此驱动器与配电要按瞬态定尺寸,而持续散热通路只需承担较低的那个数字。ToBMS 概述点名重载足式机器人与 AGV 作业,挂在记录上的应用包括人形机器人、四足机器人与外骨骼,以及 AGV。48:1 的减速比在给定控制器下是否仍让关节保持可接受的反向驱动性,是一个应向制造商求证的问题,因为它取决于效率与折算惯量,而不是减速比本身。
模组把 40 kg 的质量完整旋转一圈,这是视频库里关于 48:1 级在真实负载(而不是台架)挂在输出法兰上时表现如何最直接的证据。
ToBMS 视频页在 YouTube 观看这些关节模组用在哪里
同样这五款模组会出现在差异很大的机器上,而「哪种机器选哪一款」的模式足够一致,可以当作一个有用的初始假设。
人形机器人的臂与腿
人形机器人把这里所有的取舍集中在一台机器上。臂部关节位于运动链末端,想要在能保持负载的前提下最轻的模组,指向 190 g 与 262 g 的两款;髋与膝要承载整个身体,指向 48 V 的两款。更宏观的选型视角见 人形机器人用 BLDC 电机。
四足机器人的膝与髋
足式机器人给关节加载的除了重力还有地面冲击,因此峰值扭矩余量与结构刚度占主导。879 g 的 AKH70-16 V1.0 与 1.4 kg 的 AKH70-48 V1.0 是记录中匹配 四足机器人 关节的机型,而中空轴让一条需要折叠的腿的走线变得简单。
协作机械臂
协作臂必须足够可反向驱动,以便被人手引导,同时足够轻,才能在人身边安全工作,这有利于较低的减速比。10:1 的两款是记录中匹配 协作机械臂 的机型,而 36:1 的那款则接手那些需要保持位置而非柔顺的关节。
外骨骼与康复机器人
这类机器被人穿戴或与人紧密耦合,因此肢段上的质量与关节的手感都比峰值输出更重要。两款 AKH70 都记录了外骨骼与康复应用,较轻的 AK 机型则出现在 康复机器人 与 外骨骼 条目中。针对这一用途的三款 CubeMars 准直驱执行器,在 外骨骼执行器:三款 CubeMars 准直驱执行器,从 260 g 到 1.4 kg 中并排比较。
AGV 与轮式平台
轮式驱动关节不太在意可反向驱动性,更在意每公斤扭矩,以及能否把线缆穿过轴线、供持续转向的车轮使用。两款 AKH70 都带 AGV 应用链接,AGV 与 AMR 用 BLDC 电机 收集了更完整的集合。
选型清单
关节模组 通常在机构其余部分冻结之前就要定下来,因此这些检查值得尽早做,而不是等几何尺寸敲定之后。
工作制与扭矩
- 计算包含力臂、负载与动态效应的最恶劣输出扭矩,并与峰值扭矩核对——然后另行向制造商确认减速器与输出轴承在冲击下能承受什么,因为峰值是短时数据,而不是机械极限。
- 估算真实工作制下的连续扭矩,并与额定扭矩比较,同时记住额定值是一句热学陈述,安装与环境条件会改变它。
- 把所需连杆速度换算成实际运行电压下的输出 rpm,用空载值作为上限、额定值用于定尺寸。
机械与走线
- 在比较扭矩之前先核对封装是否匹配连杆几何:90 mm 本体与 53 mm 本体无论数字怎么读都不可互换。
- 尽早决定线缆路径——绕关节走,或穿过模组提供的中空轴。ToBMS 记录不列孔径,因此请向制造商确认图纸。
- 规划两侧的安装接口与载荷路径,并在围绕回差设计位置环之前,向制造商数据表确认回差值及其单位。
控制与集成
- 确认模组内部究竟附带哪些部件——电机、减速器、编码器与驱动器并不保证同时到货——并让反馈协议与控制器匹配。
- 把对极数与最高转速对照驱动器的换相能力;21 对极在高输出转速下会显著抬高电气频率。
- 供电与驱动器按峰值电流定尺寸,散热通路按额定电流定尺寸,并把两份预算分开。
常见问题
Q关节模组到底包含哪些部分?
至少包含无刷电机、一个减速级与位置反馈,封装在两侧都有安装接口的壳体内。驱动电子也常常被集成进来——ToBMS 对 AK40-10 V3.0 的概述写明含驱动器,两款 AKH70 则把 FOC 列为驱动方式。模组绝不包含的是周边工作:安装结构、线缆管理、散热路径、供电,以及控制器中配置的安全限值。
Q关节模组能持续输出峰值扭矩吗?
不能。峰值扭矩是为加速冲击与瞬态准备的短时输出,也不是减速器的机械极限。连续运行受额定扭矩约束,而额定扭矩是关于在规定条件下壳体温升的热学陈述。一个需要静态保持负载的关节,必须按整个工作制核对额定扭矩,而不是按峰值。
Q为什么 AKH70 模组用 48 V,而 AK 系列用 24 V?
更高的母线电压让同样的功率只需更小的电流,而输出端扭矩是通过 48:1 或 16:1 级配合 KV41 绕组产生的。实际上这个分野对机器人比对模组本身更重要:混用 24 V 与 48 V 模组意味着两条电源轨、两套驱动器系列和两套安全限值,除非平台统一到一种母线。AKH70-48 V1.0 与 AKH70-16 V1.0 都标注 48 V。
Q中空轴对机器人关节到底买到了什么?
沿旋转轴走线。在标准关节上,每一根传感与动力线缆都必须跨过一段活动间隙,通常做成一个要挺过数百万次弯折的线环。中空输出轴让线束直接穿过关节中心,缩短长度,并把线环从机械设计中去掉。它同时改变轴承与密封布置,因此是结构层面的决定,而不是一个配件。
Q这些模组的回差应该预期多少?
本组每条记录都列了一个值——两款 10:1 机型为 0.3,36:1 与两款 AKH70 为 0.2——这些数字应作为参考值。在围绕它设计位置环或刚度指标之前,先对照制造商的数据表确认该数值,以及在什么负载下测得。
Q同一台机器人上可以同时用 10:1 与 48:1 的模组吗?
可以,而且很常见——远端关节想要更低的减速比与更轻的模组,近端关节想要减速与扭矩。实际的约束是电源母线(这里 10:1 机型是 24 V,48:1 机型是 48 V)与控制模型,因为高减速关节与近直驱关节对扭矩指令和外力的响应差别很大。围绕这一差别来规划控制架构,而不是把每一根轴都当成一样。
Q第一条腿的原型应该从哪款模组起步?
中型足式原型最常见的起点是带中空轴的 48 V 模组,因为腿需要扭矩、过线,以及足以承受地面接触的刚度;额定 26 Nm、90 rpm 的 AKH70-16 V1.0 位于「极慢高扭矩」选项与轻量 24 V 机型之间。除扭矩预算之外,决定因素通常是设计能否容纳 90 mm 的外径——如果不能,55 mm 的 AK45-36 V3.0 就是能装下的最大模组。
官方资料
CubeMars 为每一款模组发布了规格页面,这些页面——而非第三方摘要——才是热额定、编码器细节、机械图与当前固件的参考来源。这里讨论的几款机型的制造商页面分别是 AK40-10 V3.0 KV170、AK45-10 V3.0 KV75、AK45-36 V3.0 KV80、AKH70-16 V1.0 KV41 与 AKH70-48 V1.0 KV41。凡是 ToBMS 记录沉默的地方——两款 AKH70 的额定功率、孔径、回差单位——制造商页面或数据表就是补齐缺口的地方。
下一步看什么
如果目标是缩小候选范围而不是做研究,三个工具可以依次发挥作用:浏览 机器人执行器 品类里的每一款机型,用 选型 按扭矩、电压与质量缩小候选,再把它们放进 产品对比 逐项对垒。若关节需要被集成进机器、而不是密封交付,无框力矩电机 品类是另一条路径,而 机器人执行器选型指南 覆盖了这五款模组周边的更广执行器范围。
简短版本:由连杆几何确定封装,由所需输出速度与扭矩确定减速比,把额定扭矩按热限值内的工作制来定、峰值扭矩按瞬态工况来定,然后在机构冻结之前确定母线电压与线缆路径。关于关节模组的一切其他部分,都从这四个决定派生出来。