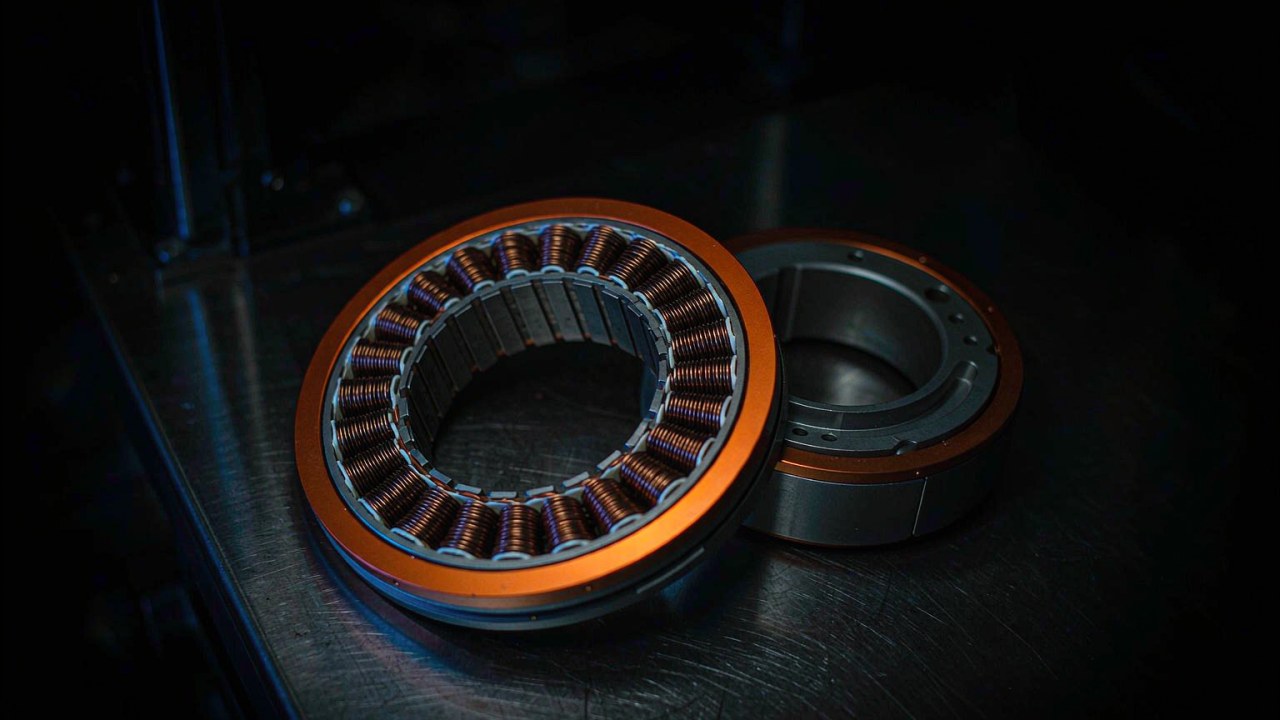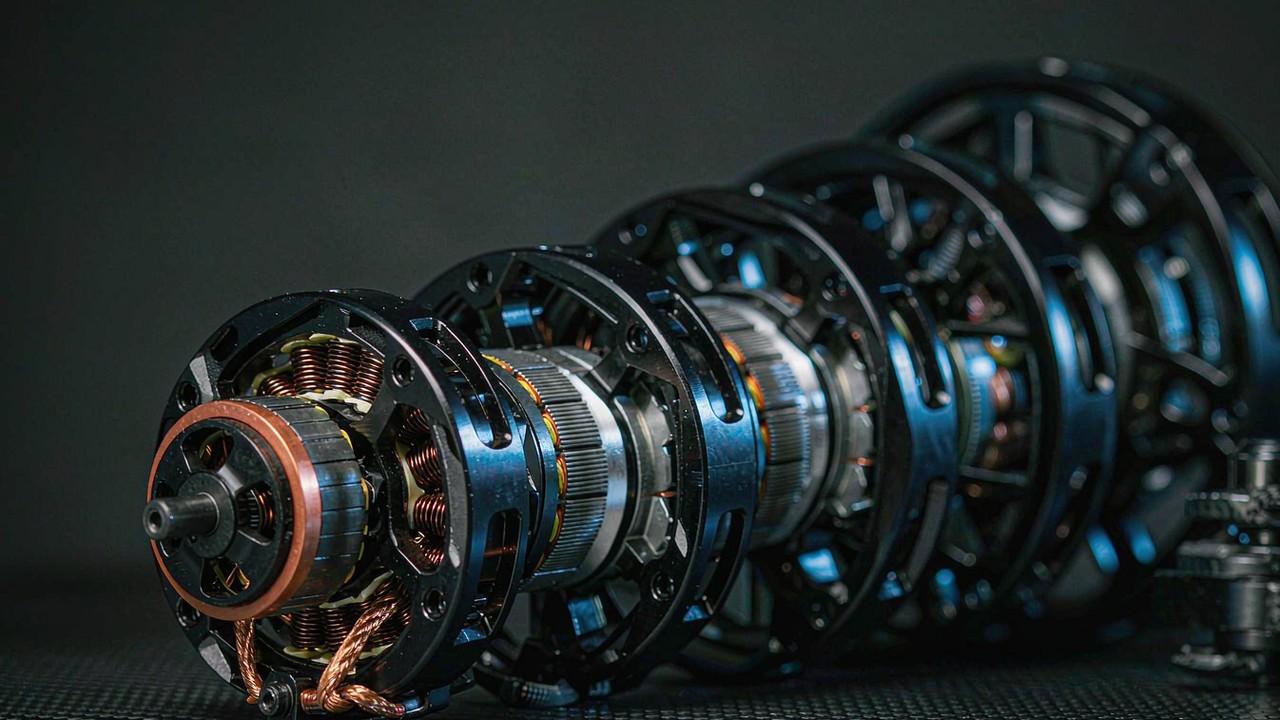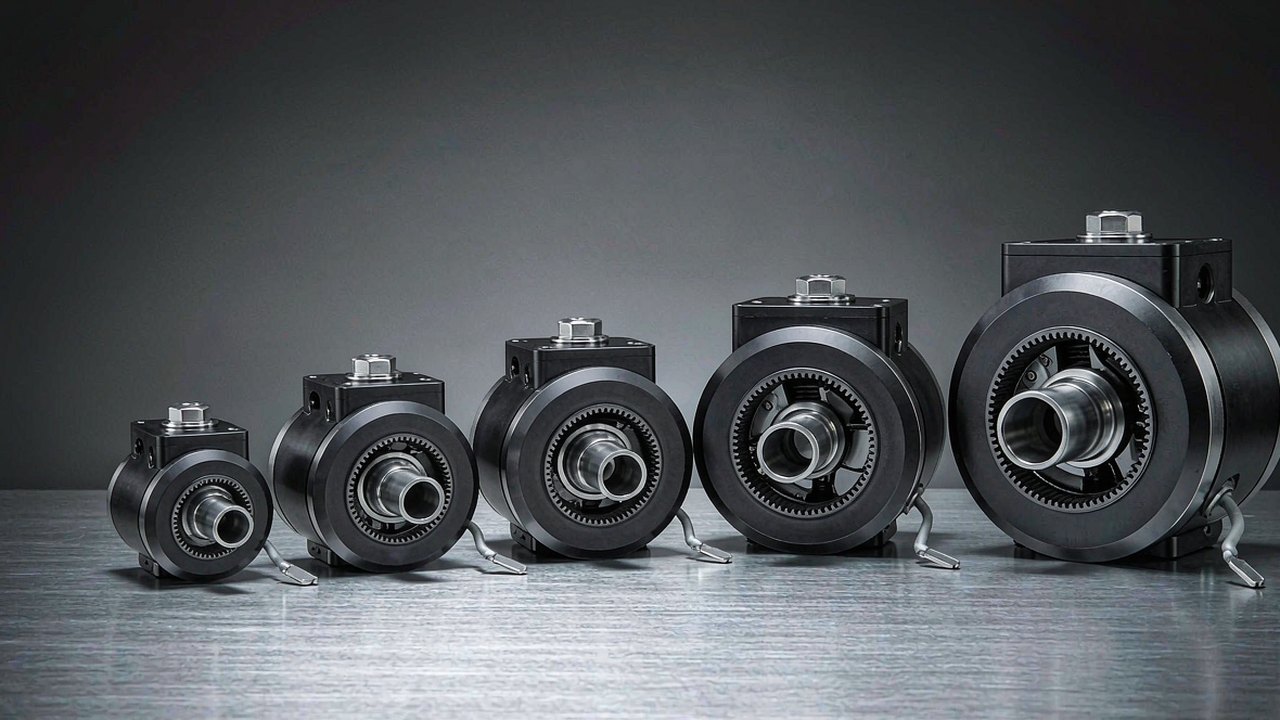
Ein Gelenkmodul ist eine komplette Roboterachse als ein einziges Bauteil: ein bürstenloser Motor, eine Untersetzungsstufe, die Feedback-Elektronik und - bei den meisten modernen Einheiten - der Treiber, dicht in einem Gehäuse, das sich direkt zwischen zwei Glieder schrauben lässt. Bei der Auswahl geht es selten darum, die höchste Drehmomentzahl zu finden. Es geht darum, wie viel Drehmoment die Achse dauerhaft halten kann, ohne sich selbst zu überhitzen, wie schnell sich das Glied bewegen kann, wie viel Masse am Ende des Arms hängt, wie die Kabel aus dem Gehäuse austreten und wie viel Spiel zwischen Getriebeeingang und Abtriebsflansch liegt. Dieser Ratgeber arbeitet fünf CubeMars-Module durch, die 190 g bis 1.4 kg und 4.1 Nm bis 222 Nm Spitzendrehmoment abdecken, und erklärt, welche Kenngröße an welcher Gelenkposition die Entscheidung tatsächlich bestimmt.
Die fünf Einheiten unten gehören alle zur selben Grundidee - ein BLDC-Motor treibt eine Planetenstufe mit integriertem Lagefeedback an - sind aber für unterschiedliche Aufgaben gebaut. Drei laufen an einem 24-V-Bus mit 10:1- und 36:1-Untersetzung, zwei an 48 V mit 16:1- und 48:1-Untersetzung und hohler Abtriebswelle. Sie zusammen zu lesen ist der schnellste Weg zu verstehen, was ein Gelenkmodul tatsächlich ist, weil die Kompromisse als Zahlen erscheinen und nicht als Marketingkategorien. Jede Zahl in diesem Artikel stammt aus den ToBMS-Produktdatensätzen oder aus der veröffentlichten Spezifikation des Herstellers; nichts hier ist geschätzt, und wo ein Wert nicht erfasst ist, wird er als nicht erfasst gekennzeichnet statt ausgefüllt.
Kurzantwort
Ein Gelenkmodul wird festgelegt, indem man vom Gelenk rückwärts rechnet und nicht vom Motor vorwärts. Zu ermitteln sind das Drehmoment im ungünstigsten Fall, die Winkelgeschwindigkeit, die das Glied benötigt, das Massebudget an dieser Stelle der kinematischen Kette und der Durchmesser, den die Mechanik aufnehmen kann - gewählt wird dann das leichteste Modul, dessen Nenndrehmoment den realen Lastzyklus und dessen Spitzendrehmoment den Übergang abdeckt, wobei die Busspannung zum übrigen Leistungssystem des Roboters passt.
Auf diese fünf Module angewendet ergibt diese Logik eine einfache Leiter. Das 190 g leichte AK40-10 V3.0 ist die Einheit für distale Gelenke - Hände, Handgelenke, kleine Gimbal-Achsen und leichte Armsegmente, wo Masse am Ende eines Hebels die dominierende Größe ist. Das 262 g leichte AK45-10 V3.0 deckt leichte bis mittlere Gelenke am gleichen 24-V-Bus ab, mit fast dem doppelten Spitzendrehmoment. Das 349 g leichte AK45-36 V3.0 steigt durch den Tausch von Drehzahl gegen Untersetzung auf 24 Nm Spitze und passt damit natürlich an einen Ellbogen oder ein Knie eines mittelgroßen Arms. Das 879 g leichte AKH70-16 V1.0 und das 1.4 kg leichte AKH70-48 V1.0 wechseln auf 48 V, einen 90-mm-Bauraum und eine Hohlwelle, was sie in Hüft-, Basis- und Schwerlastbereiche bringt, in denen die Kabelführung durch die Achse genauso wichtig ist wie das Drehmoment.
Woraus ein Gelenkmodul besteht
Die Bauteile sind nicht exotisch. Was ein Gelenkmodul von einem separat gekauften Motor plus Getriebe unterscheidet, ist, dass die Schnittstellen zwischen diesen Bauteilen bereits gelöst sind: Der Rotor wird vom Getriebeeingangslager getragen, der Encoder sitzt auf einem Bezug, der den Lastpfad des Getriebes übersteht, und das Gehäuse schließt die gesamte Baugruppe. Genau dieser Wert wird gekauft.
Der Motor
Alle fünf Einheiten verwenden einen bürstenlosen DC-Außenläufermotor, und die Kenngröße, die sie auf dieser Ebene trennt, ist KV - die Drehzahlkonstante des Motors in rpm pro Volt. Das AK40-10 V3.0 trägt eine KV170-Wicklung, das AK45-10 V3.0 eine KV75, das AK45-36 V3.0 eine KV80 und beide AKH70-Module eine KV41. Eine Wicklung mit hohem KV liefert mehr Drehzahl pro Volt bei weniger Drehmoment pro Ampere; eine mit niedrigem KV das Gegenteil. Diese eine Entscheidung wirkt durch das gesamte Design, und sie ist der Grund, warum das kleinste Modul dieser Gruppe den höchsten KV und das größte den niedrigsten hat. Beide AKH70-Module geben zudem 21 Polpaare an gegenüber 14 bei den drei AK-Einheiten, was die elektrische Frequenz erhöht, die der Treiber bei gegebener mechanischer Drehzahl kommutieren muss.
Die Untersetzungsstufe
Jedes Modul integriert ein Planetengetriebe: 10:1 beim AK40-10 und AK45-10, 36:1 beim AK45-36, 16:1 und 48:1 bei den beiden AKH70-Einheiten. Die Stufe wandelt den schnellen, drehmomentarmen Ausgang des Motors in den langsamen, drehmomentstarken Ausgang des Gelenks um, und sie entscheidet auch, wie viel Last das Glied in den Motor zurückdrücken kann. Eine 10:1-Stufe lässt das Gelenk in der Regel leichter rücktreiben, was für nachgiebige Regelung und für das Führen eines kollaborativen Arms von Hand nützlich ist; eine 48:1-Stufe vervielfacht das Drehmoment weiter und verringert die Rücktreibfähigkeit (Backdriving), doch das tatsächliche Ergebnis hängt vom Getriebewirkungsgrad, der Drehmomentkonstante des Motors und der reflektierten Trägheit ab, die das Glied einbringt - die Übersetzung allein entscheidet es nicht.
Feedback und Ansteuerelektronik
Lagefeedback ist das, was aus Motor und Getriebe ein Servogelenk macht. Die ToBMS-Übersicht zum AK40-10 V3.0 beschreibt die Einheit als Integration aus BLDC-Motor, 10:1-Planetengetriebe und Treiber, und beide AKH70-Module geben FOC (feldorientierte Regelung) als Ansteuerverfahren an. Ob die Controllerplatine physisch im Modul sitzt oder daneben geliefert wird, unterscheidet sich je nach Familie, daher sollte die genaue Lieferkonfiguration mit dem Hersteller geklärt werden, bevor der Kabelbaum entworfen wird. Dasselbe gilt für die Encoder-Schnittstelle: Auflösung, Protokoll und die Frage, ob der Geber absolut oder inkremental ist, sind Entscheidungen, die bis in die Regelungsarchitektur des Roboters durchschlagen.
Was der Integrator weiterhin selbst liefern muss
Ein Gelenkmodul ist keine fertige Achse. Die Montageschnittstelle auf beiden Seiten, die Kabelführung samt Zugentlastung, der Wärmepfad aus dem Gehäuse, die Stromversorgung und ihre Stromreserve sowie die im Controller durchgesetzten Sicherheitsgrenzen bleiben Aufgabe des Integrators. Der Gewinn besteht darin, dass die mechanische und magnetische Auslegung im Gehäuse bereits als Einheit aufeinander abgestimmt und geprüft ist.
Die fünf Zahlen, die die Wahl entscheiden
Die Datenblätter für Gelenkmodule sind lang, aber nur eine Handvoll Einträge verändert eine Designentscheidung. Diese fünf sind es, und so liest man sie ehrlich.
Spitzendrehmoment ist kein Arbeitsdrehmoment
Das Spitzendrehmoment ist der Ausgang, den ein Modul kurzzeitig liefern kann - während eines Beschleunigungsstoßes, eines Aufpralls oder einer Drehmomentspitze am Ende einer Bewegung. Es ist ein Kurzzeitwert und weder die mechanische Grenze des Getriebes noch die Last, die das Gelenk dauerhaft halten kann. Nach dem Spitzendrehmoment zu konstruieren, als wäre es ein Dauerwert, ist der häufigste Weg, ein Gelenkmodul zu zerstören, weil die zuerst erreichte Grenze die thermische und nicht die mechanische ist. Der Spitzenwert ist als Reserve für Übergänge zu behandeln, Getriebe und Struktur sind davon getrennt auszulegen.
Nenndrehmoment ist eine thermische Aussage
Das Nenndrehmoment ist der Wert, den das Modul innerhalb seiner thermischen Grenzen dauerhaft halten können sollte, und er gehört gegen den realen Lastzyklus verglichen und nicht gegen einen einzelnen ungünstigsten Fall. Das AKH70-48 V1.0 gibt 74 Nm Nenn- gegenüber 222 Nm Spitzendrehmoment an; das AK40-10 V3.0 nennt 1.3 Nm gegenüber 4.1 Nm. Diese beiden Paare sind keine Aussagen derselben Art, und das Verhältnis zwischen ihnen ist keine Reserve, die man ausgeben darf - es ist der Unterschied zwischen einem Temperaturanstieg, den das Gehäuse abführen kann, und einem, den es nicht kann. Das Nenndrehmoment hängt zudem von Umgebungstemperatur, Einbau und Lastkollektiv ab, eine in freier Luft ermittelte Dauerangabe ist für ein in einem Glied vergrabenes Modul optimistisch.
Abtriebsdrehzahl, nicht Motordrehzahl
Die entscheidende Drehzahl ist die des Abtriebsflansches, und sie ist durch das Getriebe bereits reduziert. Das AK40-10 V3.0 ist mit 370 rpm im Nennbetrieb und 435 rpm im Leerlauf angegeben, das AK45-10 V3.0 mit 120 und 180 rpm, das AK45-36 V3.0 mit 40 und 52 rpm, das AKH70-16 V1.0 mit 90 und 105 rpm, das AKH70-48 V1.0 mit 28 und 35 rpm. In Gelenkbegriffe übersetzt sind 370 rpm 2.220 Grad pro Sekunde und 28 rpm 168 Grad pro Sekunde - der Unterschied zwischen einem Handgelenk, das schnell ausschlagen kann, und einer Hüfte, die langsam schwingt. Die geforderte Gliedgeschwindigkeit ist bei der tatsächlich verfügbaren Busspannung zu prüfen, denn ein bei einer Spannung angegebenes Modul liefert bei einer anderen nicht dieselbe Leerlaufdrehzahl.
Die Untersetzung setzt das Verhältnis von Drehmoment und Drehzahl
Die Untersetzung ist die sichtbarste Zahl im Datenblatt und die am leichtesten fehlinterpretierte, weil sie einen Tausch beschreibt und kein Qualitätsmaß ist. Eine 48:1-Stufe erzeugt mehr Abtriebsdrehmoment pro Ampere und eine langsamere Abtriebsdrehzahl als eine 10:1-Stufe um einen vergleichbaren Motor, und sie verändert, wie sich das Gelenk anfühlt, wenn etwas von außen gegen das Glied drückt. Zwei Module allein nach der Untersetzung zu vergleichen verdeckt, dass sich auch die Motorwicklungen unterscheiden - die AKH70-Module laufen mit KV41 gegenüber KV75 und KV80 bei den AK45-Einheiten, sodass sich beide Effekte überlagern.
Masse, Bauraum und Drehmomentdichte
An einem distalen Gelenk dominiert die Masse, weil alles stromaufwärts sie über den gesamten Bewegungsbereich tragen muss. Die Drehmomentdichte in Nm pro Kilogramm macht den Vergleich explizit, und sie muss für Nenn- und Spitzenausgang getrennt angegeben werden: Das AK40-10 V3.0 kommt auf rund 6.8 Nm/kg im Nennbetrieb und 21.6 Nm/kg im Spitzenbetrieb; das AK45-10 V3.0 auf 9.5 und 26.7; das AK45-36 V3.0 auf 22.9 und 68.8; das AKH70-16 V1.0 auf 29.6 und 88.7; und das AKH70-48 V1.0 auf 53 und 159. Diese Werte sind aus den Massen- und Drehmomentangaben der jeweiligen Produktdatensätze abgeleitet, und sie bestätigen, was die Leiter oben nahelegt: Die schwereren Module verdienen ihre Masse über das Drehmoment pro Kilogramm zurück. Der Bauraum ist die begleitende Randbedingung: Ein 53 mm durchmessender Körper passt in ein Armsegment, in das ein 90-mm-Modul gar nicht hineinkommt, was immer die Drehmomentzahl sagt.
Getriebespiel und was es mit einem Gelenk macht
Das Spiel ist die verlorene Bewegung zwischen Getriebeeingang und Abtriebsflansch, und an einem lagegeregelten Gelenk erscheint es als kleiner Bereich, in dem sich der Sollwinkel ändert, ohne dass der Abtrieb sich bewegt. Am wichtigsten ist es dort, wo das Gelenk unter Last die Richtung umkehrt, und in mehrstufigen Planetengetrieben summiert es sich über die Stufen. Jeder Produktdatensatz dieser Gruppe führt einen Spielwert - 0.3 beim AK40-10 V3.0 und AK45-10 V3.0, 0.2 beim AK45-36 V3.0 und beiden AKH70-Modulen -, doch die ToBMS-Datensätze führen für dieses Feld über den gesamten Aktuatorenkatalog keine einheitliche Einheit, daher sind diese Zahlen als Richtwerte zu behandeln. Vor dem Auslegen ist zu klären, ob die Angabe in Bogenminuten oder Grad erfolgt, und gegen welche Last.
Fünf CubeMars-Gelenkmodule im Vergleich
Die Tabelle unten sammelt die fünf Module, geordnet nach Masse, was sie zugleich nach Abtriebsdrehmoment ordnet. Die Drehmomentwerte sind vom Hersteller veröffentlichte Angaben, wie in den ToBMS-Produktdaten erfasst, und jedes Modell bietet darüber hinaus KV-Varianten außerhalb dieser Auswahl.
| Modell | Nennspannung | Untersetzungsverhältnis | Nenndrehmoment | Spitzendrehmoment | Gewicht | Bauraum |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
Alle fünf Module sind in der ToBMS-Kategorie Roboteraktuatoren gelistet. Drehmoment-, Massen- und Bauraumwerte stammen aus dem jeweiligen Produktdatensatz; die Einheiten sind wie veröffentlicht übernommen (1396 g sind im Datensatz als 1396 g erfasst). Für die beiden AKH70-Module steht die Nennleistung im Datenblatt des Herstellers, daher wird hier keine angegeben - ist dieses Datenblatt heranzuziehen, wenn dieser Wert für eine Leistungsbilanz benötigt wird.
Zwei Muster fallen auf. Erstens wächst die Masse schneller als die Untersetzung, aber langsamer als das Spitzendrehmoment: Vom 349 g schweren AK45-36 V3.0 zum 1.4 kg schweren AKH70-48 V1.0 vervierfacht sich die Masse und mehr als verneunfacht sich das Spitzendrehmoment. Zweitens trennt die Versorgungsspannung die Gruppe sauber in zwei Hälften - die drei AK-Module laufen mit 24 V, die zwei AKH70-Module mit 48 V -, was an einem einzelnen Roboter meist zwei Versorgungsschienen und zwei Treiberfamilien bedeutet, sofern die ganze Plattform nicht auf einen Bus standardisiert wird.
Beide AKH70-Module teilen denselben Durchmesser von 90 mm, dieselbe KV41-Wicklung, dieselben 21 Polpaare und denselben Spielwert und unterscheiden sich fast ausschließlich in Untersetzungsstufe und Baulänge: 16:1 in einem 60.5 mm langen Gehäuse bei 879 g oder 48:1 in einem 81.5 mm langen Gehäuse bei 1.4 kg. Das ist ungefähr die sauberste Demonstration dessen, was eine Untersetzung kostet, die ein Katalog hergibt, und es bedeutet, dass die beiden einander im selben mechanischen Bauraum ersetzen können, wenn sich die Anforderung an Drehzahl und Drehmoment ändert.
Fünf Gelenkmodule, fünf Aufgaben
Die Reihenfolge oben ist nach Masse und Drehmoment. Die Reihenfolge unten ist nach der Aufgabe, für die jedes Modul geeignet ist - und so wird die Wahl tatsächlich getroffen.
AK40-10 V3.0 KV170 - Hände, Handgelenke und distale Achsen
Mit 190 g, 53 mm Durchmesser und 40.2 mm Länge ist dies das Modul, zu dem man greift, wenn die Masse am Ende eines Hebels hängt. Es liefert 4.1 Nm Spitze und 1.3 Nm Nenn über eine 10:1-Stufe an einem 24-V-Bus, mit einer Nenndrehzahl von 370 rpm - schnell genug, damit ein Handgelenk oder eine Fingergruppe rasch umpositioniert. Der ToBMS-Eintrag beschreibt es als geeignet für feinmotorische Roboterarbeit, und die am Datensatz hängenden Anwendungslinks verweisen auf Gelenkmodul, Rehabilitationsroboter, kollaborativen Arm und humanoide Anwendungen. Die Grenze, die man im Blick behalten sollte, ist das Nenndrehmoment: 1.3 Nm dauerhaft ist ein bescheidenes Budget, eine distale Achse, die eine Nutzlast statisch hält, braucht daher eine Lastanalyse und keine Spitzendrehmomentprüfung.
AK45-10 V3.0 KV75 - die leichte Mittelklasse
Gleicher 24-V-Bus, gleiche 10:1-Untersetzung, gleicher Durchmesser von 53 mm - aber 45.2 mm lang, 262 g und 7 Nm Spitze gegenüber 2.5 Nm Nenn. Die KV75-Wicklung senkt die Nenndrehzahl auf 120 rpm und die Leerlaufdrehzahl auf 180 rpm als Gegenleistung für dieses Drehmoment, was genau der Tausch ist, den ein leichtes Armsegment will. Der Datensatz nennt 39 W Nennleistung, was es am Nennbetriebspunkt zur effizienteren der beiden 10:1-Einheiten dieser Gruppe macht, und die Übersicht verweist auf kompakte Robotergelenke und Rehabilitationstechnik. Gegenüber dem AK40-10 ist es der natürliche nächste Schritt, wenn sich zeigt, dass das distale Gelenk mehr Haltemoment braucht, als die kleinere Einheit dauerhaft aufbringen kann.
AK45-36 V3.0 KV80 - der Schritt zu niedriger Drehzahl und hohem Drehmoment
Der erste echte Charakterwechsel in der Leiter. Eine 36:1-Stufe macht aus derselben 24-V-Familie eine Einheit mit 8 Nm Nenn- und 24 Nm Spitzendrehmoment bei 40 rpm im Nennbetrieb und 52 rpm im Leerlauf - 240 Grad pro Sekunde am Abtrieb, also ein bewusst lasttragendes Gelenk und kein schnelles. Sie bleibt bei 349 g und wächst nur auf 55 mm Durchmesser und 56.5 mm Länge, passt also weiterhin in ein Glied. Die ToBMS-Übersicht beschreibt sie als ausgelegt für Gelenkmodule mit hoher Untersetzung, und der Datensatz trägt eine Hauptprodukt-Kennzeichnung, was widerspiegelt, wie zentral dieser Punkt aus Drehmoment pro Gramm für die Reihe ist. Der Preis der Untersetzung sind Drehzahl und Rücktreibfähigkeit: Bei 36:1 wird sich das Gelenk für einen äußeren Druck deutlich steifer anfühlen als beide 10:1-Einheiten.
Der Hersteller betreibt AK40-10, AK45-10 und AK45-36 nebeneinander - die klarste Art zu beurteilen, wie sich 10:1- und 36:1-Stufe in der Abtriebsdrehzahl unterscheiden und wie die drei Bauräume in der Hand zu vergleichen sind.
ToBMS-VideoseiteAuf YouTube ansehenAKH70-16 V1.0 KV41 - Drehmoment mit Kabeldurchführung
Der Sprung auf 48 V und einen 90-mm-Körper erkauft 26 Nm Nenn- und 78 Nm Spitzendrehmoment bei 90 rpm im Nennbetrieb - 540 Grad pro Sekunde, der zweitschnellste Abtrieb dieser Gruppe trotz des größten Durchmessers. Die KV41-Wicklung ist das drehzahlarme, drehmomentstarke Ende des Wicklungsspektrums, und bei 21 Polpaaren muss der Treiber bei gleicher Abtriebsdrehzahl mit höherer elektrischer Frequenz kommutieren als bei den AK-Einheiten. Die Hohlwelle ist das strukturelle Merkmal, das den Roboterbau verändert: Leistungs- und Sensorkabel können entlang der Drehachse verlaufen statt um das Gelenk zu schleifen, was an jedem Gelenk eine bewegte Serviceschleife eliminiert. Die ToBMS-Datensätze zu diesem Modul enthalten keinen Bohrungsdurchmesser; die technische Zeichnung ist daher vom Hersteller zu besorgen, bevor der Kabelbaum geplant wird. Die Übersicht positioniert es an Knien von Vierbeinern, an Roboterarmgelenken und an Radplattformen, und die zugeordneten Anwendungen reichen von humanoid über Exoskelett bis AGV.
AKH70-48 V1.0 KV41 - das schwere Gelenk
Das größte Modul hier tauscht fast seine gesamte Drehzahl gegen Drehmoment: Eine 48:1-Stufe am selben KV41-Motor und 48-V-Bus ergibt 74 Nm Nenn- und 222 Nm Spitzendrehmoment bei 28 rpm im Nennbetrieb, also 168 Grad pro Sekunde. In einem 90 mm durchmessenden, 81.5 mm langen und 1.4 kg schweren Paket sind das 53 Nm/kg im Nenn- und 159 Nm/kg im Spitzenbetrieb - die mit großem Abstand höchste Drehmomentdichte der Gruppe und rund das Doppelte der Nenndichte des AKH70-16. Der Nennstrom beträgt 6 A gegen 18 A Spitzenstrom, Treiber und Leistungsverteilung sind daher für den Übergang auszulegen, während der dauerhafte Wärmepfad nur den niedrigeren Wert führen muss. Die ToBMS-Übersicht nennt schwere Laufroboter und AGV-Anwendungen, und die am Datensatz hängenden Anwendungen umfassen neben AGV auch humanoide Roboter, Vierbeiner und Exoskelette. Ob eine 48:1-Untersetzung das Gelenk für einen gegebenen Controller noch akzeptabel rücktreibbar lässt, ist eine Frage an den Hersteller, denn sie hängt vom Wirkungsgrad und von der reflektierten Trägheit ab und nicht von der Untersetzung allein.
Eine Masse von 40 kg wird vom Modul eine volle Umdrehung gedreht. Das ist der direkteste Beleg in der Videobibliothek dafür, wie sich die 48:1-Stufe mit einer echten Last verhält, die am Abtriebsflansch hängt und nicht auf einem Prüfstand.
ToBMS-VideoseiteAuf YouTube ansehenWo diese Gelenkmodule eingesetzt werden
Dieselben fünf Module erscheinen in sehr unterschiedlichen Maschinen, und das Muster, welches gewählt wird, ist konsistent genug, um als Ausgangshypothese zu taugen.
Arme und Beine humanoider Roboter
Ein humanoider Roboter bündelt jeden dieser Kompromisse in einer Maschine. Armsegmente sitzen am Ende einer kinematischen Kette und wollen das leichteste Modul, das die Nutzlast halten kann, was auf die 190-g- und 262-g-Einheiten zeigt; Hüften und Knie tragen den ganzen Körper, was auf die 48-V-Module zeigt. Die breitere Auswahlsicht steht unter BLDC-Motoren für humanoide Roboter.
Knie und Hüften von Vierbeinern
Laufroboter belasten Gelenke nicht nur mit Gravitation, sondern auch mit Bodenaufprall, daher dominieren Spitzendrehmoment-Reserve und Struktursteifigkeit. Das 879 g leichte AKH70-16 V1.0 und das 1.4 kg leichte AKH70-48 V1.0 sind die erfassten Treffer für Gelenke von Quadruped-Robotern, und die Hohlwelle vereinfacht den Kabelbaum an einem Bein, das sich falten muss.
Arme kollaborativer Roboter
Ein Cobot-Arm muss rücktreibbar genug sein, um von Hand geführt zu werden, und leicht genug, um neben einem Menschen sicher zu sein, was niedrigere Untersetzungen begünstigt. Die 10:1-Einheiten sind die erfasste Passung für kollaborative Roboterarme, während das 36:1-Modul die Gelenke übernimmt, die Position halten müssen statt nachzugeben.
Exoskelette und Rehabilitationsroboter
Diese Maschinen werden getragen oder sind eng an einen Menschen gekoppelt, daher sind Masse am Glied und das Gefühl des Gelenks wichtiger als der Spitzenausgang. Beide AKH70-Module erfassen Exoskelett- und Rehabilitationsanwendungen, und die leichteren AK-Module erscheinen über die Einträge Rehabilitationsroboter und Exoskelett hinweg. Drei CubeMars-QDD-Aktuatoren für genau diesen Einsatz werden in Exoskelett-Aktuatoren: Drei CubeMars-QDD-Aktuatoren von 260 g bis 1.4 kg nebeneinander verglichen.
AGVs und Radplattformen
Ein Radantriebsgelenk kümmert sich weniger um Rücktreibfähigkeit und mehr um Drehmoment pro Kilogramm sowie um die Möglichkeit, ein Kabel durch die Achse zu führen, wenn ein Rad kontinuierlich lenkt. Die AKH70-Module tragen AGV-Anwendungslinks, und BLDC-Motoren für AGV und AMR sammelt den weiteren Satz.
Auswahl-Checkliste
Gelenkmodule werden meist festgelegt, bevor der Rest der Mechanik eingefroren ist, daher lohnen diese Prüfungen früh und nicht erst nach dem Festlegen der Geometrie.
Lastkollektiv und Drehmoment
- Das Abtriebsdrehmoment im ungünstigsten Fall einschließlich Hebelarm, Nutzlast und dynamischer Effekte berechnen und gegen das Spitzendrehmoment prüfen. Anschließend getrennt mit dem Hersteller klären, was Getriebe und Abtriebslager im Stoß überstehen, denn der Spitzenwert ist ein Kurzzeitwert und keine mechanische Grenze.
- Das Dauer-Drehmoment für das reale Lastkollektiv schätzen und mit dem Nenndrehmoment vergleichen. Zu beachten ist, dass die Nennangabe eine thermische Aussage ist und dass Einbau und Umgebung sie verändern.
- Die geforderte Gliedgeschwindigkeit in Abtriebsdrehzahl bei der tatsächlich verwendeten Busspannung umrechnen, mit dem Leerlaufwert als Obergrenze und dem Nennwert für die Auslegung.
Mechanik und Verkabelung
- Den Bauraum gegen die Gliedgeometrie prüfen, bevor Drehmomente verglichen werden: Ein 90-mm-Körper und ein 53-mm-Körper sind nicht austauschbar, wie die Zahlen auch lauten.
- Die Kabelführung früh festlegen - um das Gelenk herum oder durch eine Hohlwelle, wo das Modul eine anbietet. ToBMS-Datensätze führen keine Bohrungsdurchmesser, die Zeichnung ist daher mit dem Hersteller zu klären.
- Montageschnittstelle und Lastpfad auf beiden Flächen planen und Spiel samt Einheit gegen das Herstellerdatenblatt klären, bevor ein Lageregelkreis darauf ausgelegt wird.
Regelung und Integration
- Klären, was im Modul mitgeliefert wird - Motor, Getriebe, Encoder und Treiber kommen nicht garantiert zusammen -, und das Feedback-Protokoll an den Controller anpassen.
- Polpaare und Maximaldrehzahl an die Kommutierungsfähigkeit des Antriebs anpassen; 21 Polpaare bei hoher Abtriebsdrehzahl erhöhen die elektrische Frequenz erheblich.
- Netzteil und Treiber für den Spitzenstrom und den Wärmepfad für den Nennstrom dimensionieren, beide Budgets getrennt halten.
Häufige Fragen
QWas genau ist in einem Gelenkmodul enthalten?
Mindestens ein bürstenloser Motor, eine Untersetzungsstufe und ein Lagefeedback, verpackt in einem Gehäuse mit Montageschnittstellen auf beiden Seiten. Häufig ist auch Treiberelektronik integriert - die ToBMS-Übersicht zum AK40-10 V3.0 gibt an, dass ein Treiber enthalten ist, und beide AKH70-Module nennen FOC als Ansteuerverfahren. Was ein Modul nie enthält, ist die Umgebungsarbeit: Montagestruktur, Kabelmanagement, Wärmepfad, Stromversorgung und die im Controller konfigurierten Sicherheitsgrenzen.
QKann ein Gelenkmodul sein Spitzendrehmoment dauerhaft halten?
Nein. Das Spitzendrehmoment ist ein Kurzzeitausgang für Beschleunigungsstöße und Übergänge und nicht die mechanische Grenze des Getriebes. Der Dauerbetrieb ist durch das Nenndrehmoment begrenzt, eine thermische Aussage über den Temperaturanstieg im Gehäuse unter genannten Bedingungen. Ein Gelenk, das eine statische Nutzlast hält, muss über den gesamten Lastzyklus gegen das Nenndrehmoment geprüft werden, nicht gegen den Spitzenwert.
QWarum arbeiten die AKH70-Module mit 48 V, während die AK-Serie 24 V nutzt?
Eine höhere Busspannung erlaubt dieselbe Leistung mit weniger Strom, und das Drehmoment am Abtrieb entsteht über eine 48:1- oder 16:1-Stufe mit einer KV41-Wicklung. In der Praxis ist die Aufteilung für den Roboter wichtiger als für das Modul: 24-V- und 48-V-Module zu mischen bedeutet zwei Versorgungsschienen, zwei Treiberfamilien und zwei Sätze Sicherheitsgrenzen, sofern die Plattform nicht auf einen Bus standardisiert wird. Sowohl AKH70-48 V1.0 als auch AKH70-16 V1.0 sind mit 48 V angegeben.
QWas bringt eine Hohlwelle an einem Robotergelenk tatsächlich?
Kabelführung durch die Drehachse. An einem Standardgelenk muss jedes Sensor- und Leistungskabel einen bewegten Spalt überqueren, meist als Serviceschleife, die Millionen Biegezyklen überstehen muss. Eine hohle Abtriebswelle lässt den Kabelbaum geradlinig durch die Mitte des Gelenks laufen, was die Strecke verkürzt und die Schleife aus der mechanischen Auslegung entfernt. Sie verändert zudem Lagerung und Dichtung, ist also eine strukturelle Entscheidung und kein Zubehör.
QWie viel Getriebespiel ist bei diesen Modulen zu erwarten?
Jeder Datensatz dieser Gruppe führt einen Wert - 0.3 bei den beiden 10:1-Einheiten und 0.2 bei der 36:1- und beiden AKH70-Modulen -, doch die ToBMS-Produktdaten enthalten für das Feld Getriebespiel über den gesamten Aktuatorenkatalog keine einheitliche Einheit, die Angaben sind daher als Richtwerte zu behandeln. Vor dem Stützen eines Lageregelkreises oder einer Steifigkeitsaussage darauf ist zu klären, ob der Hersteller Bogenminuten oder Grad angibt und bei welcher Last.
QKönnen 10:1- und 48:1-Module am selben Roboter verwendet werden?
Ja, und das ist üblich - distale Gelenke wollen niedrigere Untersetzungen und leichtere Module, proximale Gelenke wollen Untersetzung und Drehmoment. Die praktischen Randbedingungen sind der Leistungsbus (die 10:1-Einheiten hier haben 24 V, die 48:1-Einheit 48 V) und das Regelungsmodell, denn ein stark untersetztes Gelenk und ein nahezu direkt angetriebenes Gelenk reagieren recht unterschiedlich auf Drehmomentbefehle und auf äußere Kräfte. Die Regelungsarchitektur ist um diesen Unterschied herum zu planen, statt jede Achse als identisch zu behandeln.
QMit welchem Modul sollte ein erster Beinprototyp beginnen?
Der häufigste Ausgangspunkt für einen mittelgroßen Laufroboter-Prototyp ist ein 48-V-Modul mit Hohlwelle, weil Beine Drehmoment, Kabeldurchführung und genug Steifigkeit brauchen, um Bodenkontakt zu überstehen; das AKH70-16 V1.0 mit 26 Nm Nenn und 90 rpm liegt zwischen der sehr langsamen Hochdrehmoment-Option und den leichten 24-V-Einheiten. Jenseits des Drehmomentbudgets ist der entscheidende Faktor meist, ob das Design einen 90-mm-Bauraum aufnehmen kann - wenn nicht, ist das 55 mm durchmessende AK45-36 V3.0 das größte Modul, das hineinpasst.
Offizielle Quellen
CubeMars veröffentlicht für jedes Modul eine Spezifikationsseite, und diese Seiten - nicht Zusammenfassungen Dritter - sind die Referenz für thermische Nennwerte, Encoder-Details, technische Zeichnungen und aktuelle Firmware. Die Herstellerseiten der hier besprochenen Einheiten sind AK40-10 V3.0 KV170, AK45-10 V3.0 KV75, AK45-36 V3.0 KV80, AKH70-16 V1.0 KV41 und AKH70-48 V1.0 KV41. Wo ein ToBMS-Datensatz schweigt - Nennleistung der AKH70-Module, Bohrungsdurchmesser, Einheit des Getriebespiels -, ist die Herstellerseite oder das Datenblatt der Ort, um die Lücke zu schließen.
Wie es weitergeht
Wenn das Ziel eine Auswahlliste ist und nicht die Lektüre, erledigen drei Werkzeuge die Arbeit der Reihe nach: alle Modelle in der Kategorie Roboteraktuatoren durchsehen, Kandidaten in der BLDC-Motorauswahl nach Drehmoment, Spannung und Masse eingrenzen und sie dann in BLDC-Motoren im Direktvergleich gegeneinander stellen. Wo das Gelenk in die Maschine integriert statt dicht geliefert werden soll, ist die Kategorie Rahmenlose Drehmomentmotoren der alternative Weg, und die Roboteraktuatoren: Passenden integrierten Aktuator für Robotergelenke wählen behandelt die breitere Aktuatorenreihe rund um diese fünf Module.
Die Kurzfassung: Der Bauraum wird aus der Gliedgeometrie festgelegt, die Untersetzung nach der geforderten Abtriebsdrehzahl und dem Drehmoment gewählt, das Nenndrehmoment innerhalb der thermischen Grenzen gegen den Lastzyklus und das Spitzendrehmoment gegen den Übergangsfall dimensioniert, und erst danach werden Busspannung und Kabelweg entschieden, bevor die Mechanik eingefroren wird. Alles Weitere an einem Gelenkmodul folgt aus diesen vier Punkten.