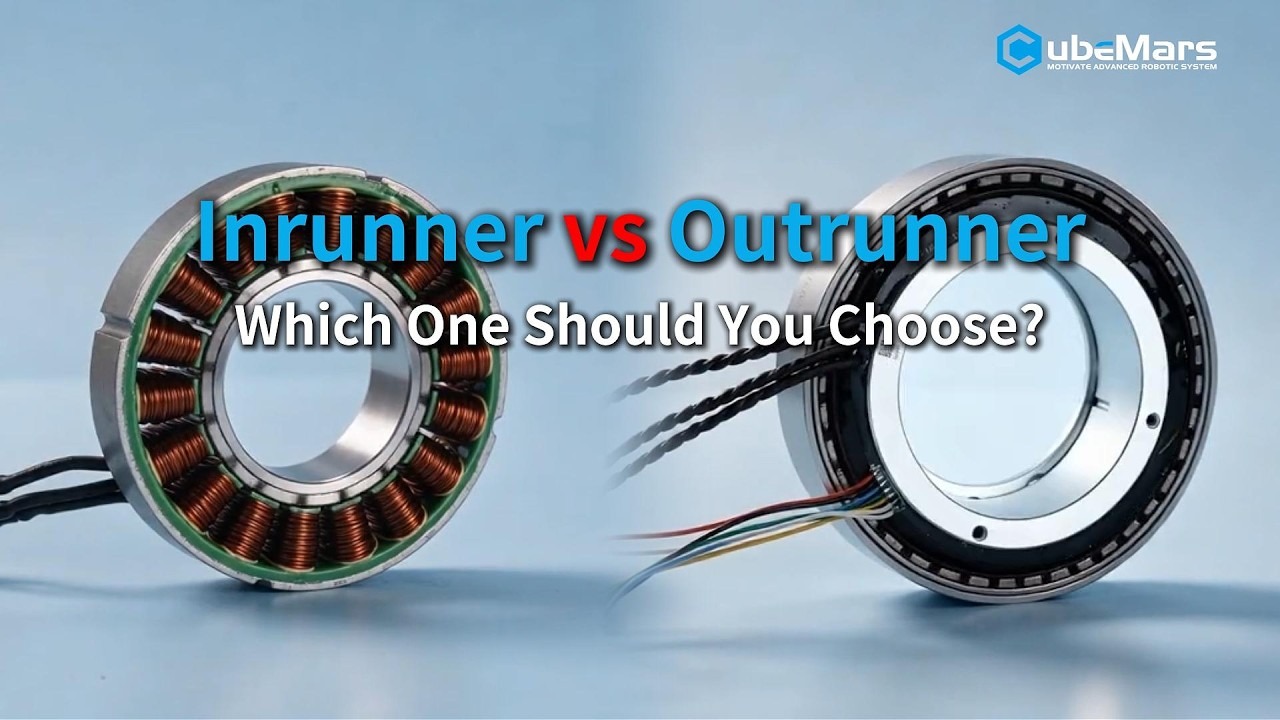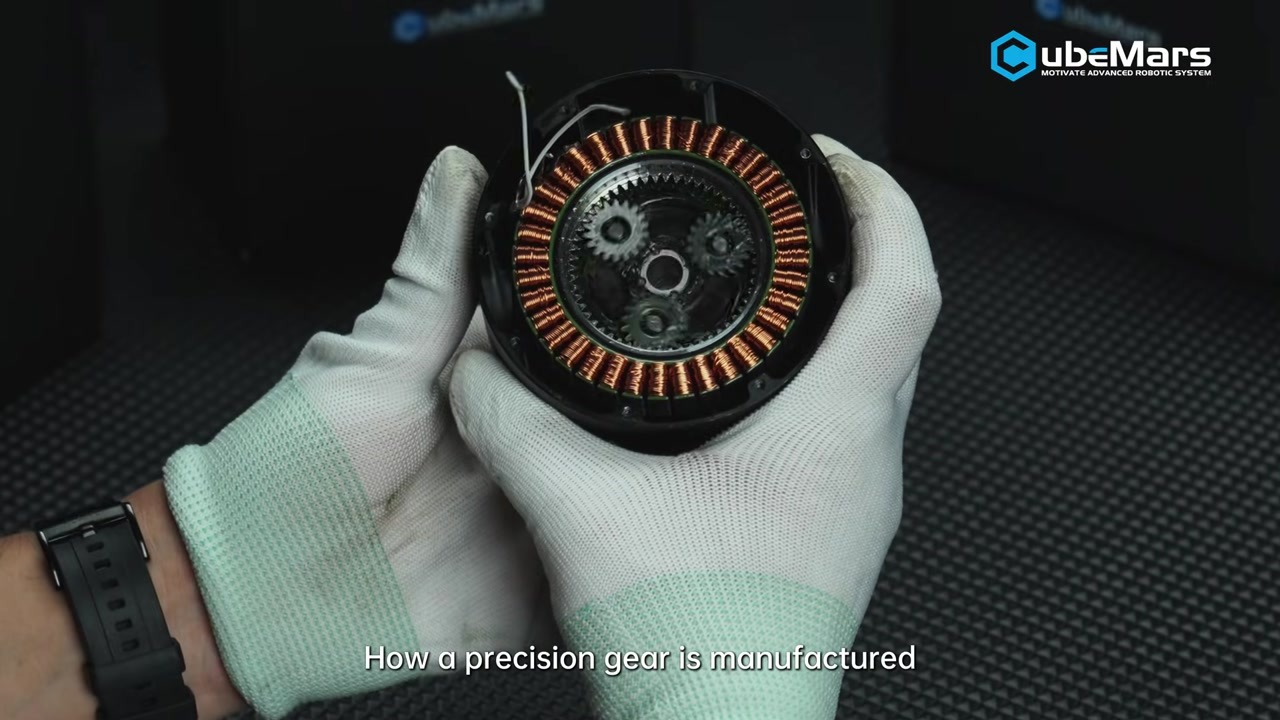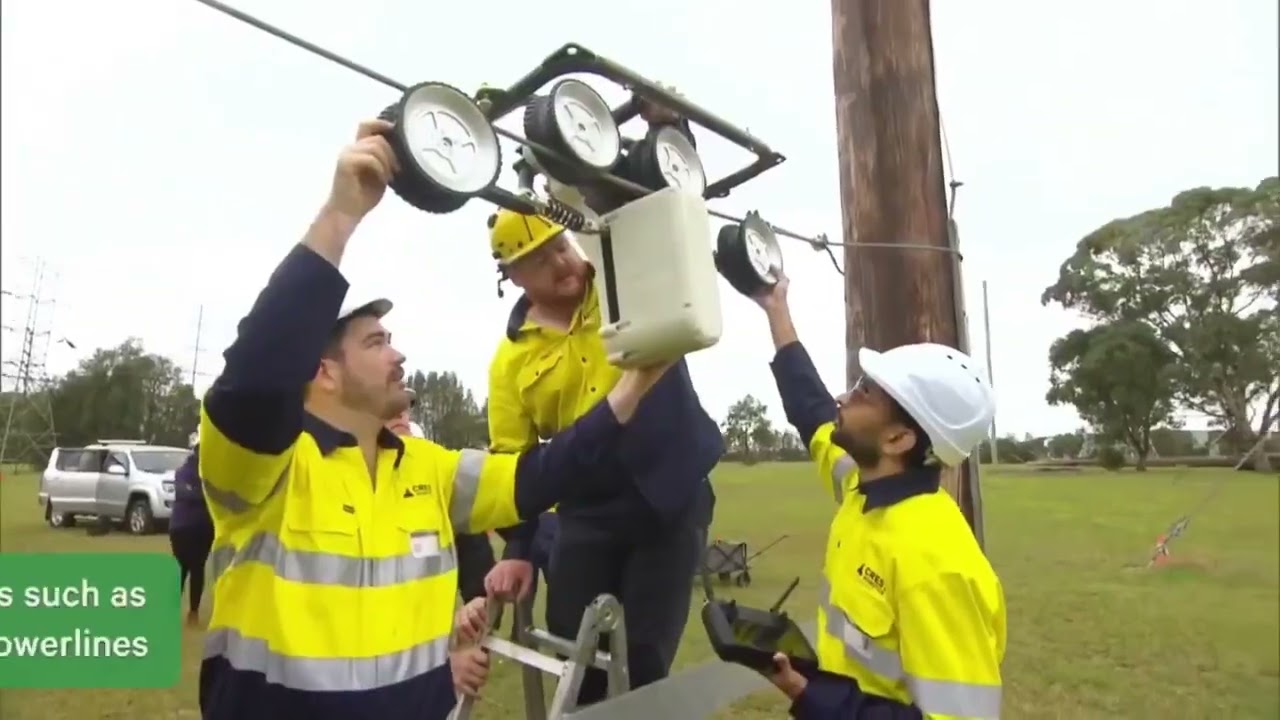
Die Inspektion von Hochspannungsleitungen ist für Menschen gefährlich und langsam – genau deshalb übernehmen Roboter diese Aufgabe. Diese Fallstudie von CubeMars betrachtet Transgrid’s Gorilla MK1, einen Inspektionsroboter, der sich entlang von Übertragungsleitungen bewegt, sowie den darin verbauten rahmenlosen Inrunner-Drehmomentmotor RI80.
Was das Video zeigt
Nach Angaben von CubeMars verleiht der RI80 dem Gorilla MK1 stabile Bewegung und hohe Tragfähigkeit und verringert zugleich den Aufenthalt von Menschen in gefährlichen Umgebungen – das Kernargument der robotergestützten Leitungsinspektion.
Originalvideo
Quelle: Offizieller YouTube-Kanal von CubeMars
Video: CubeMars RI80 KV75 treibt den Inspektionsroboter Gorilla MK1 von Transgrid an
Vorgestelltes Produkt: CubeMars RI80 V2.0 KV75
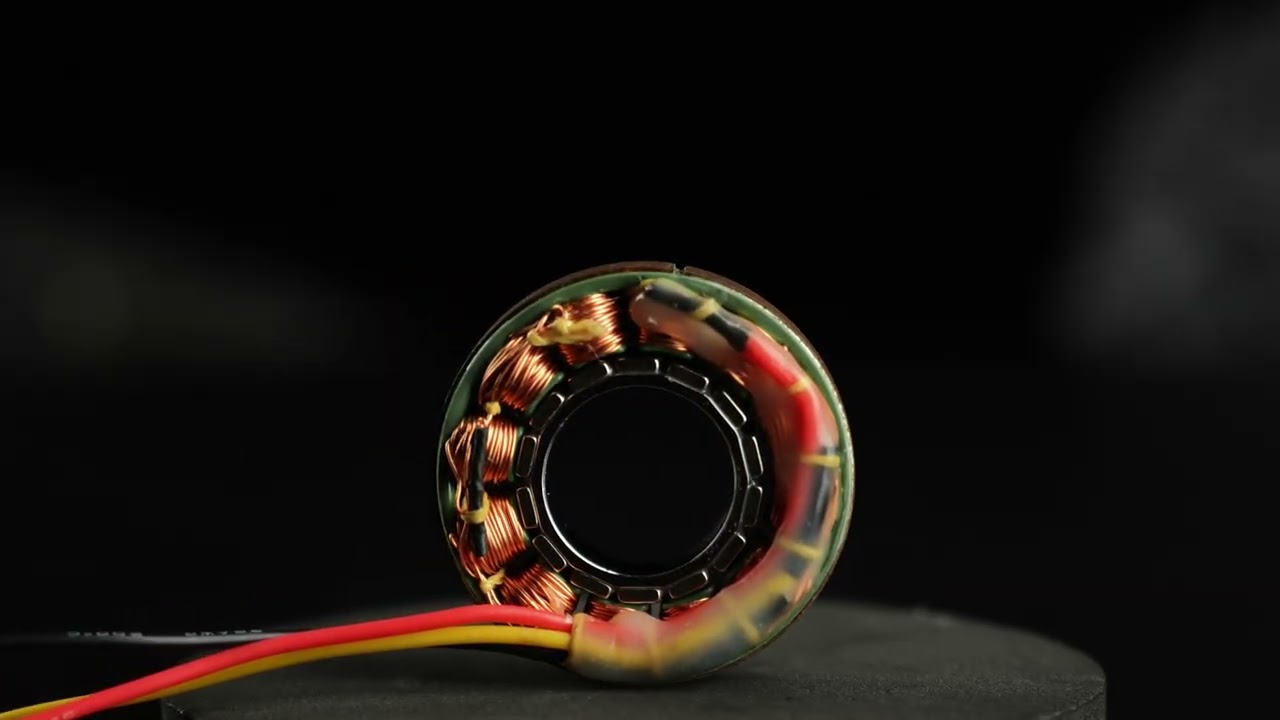
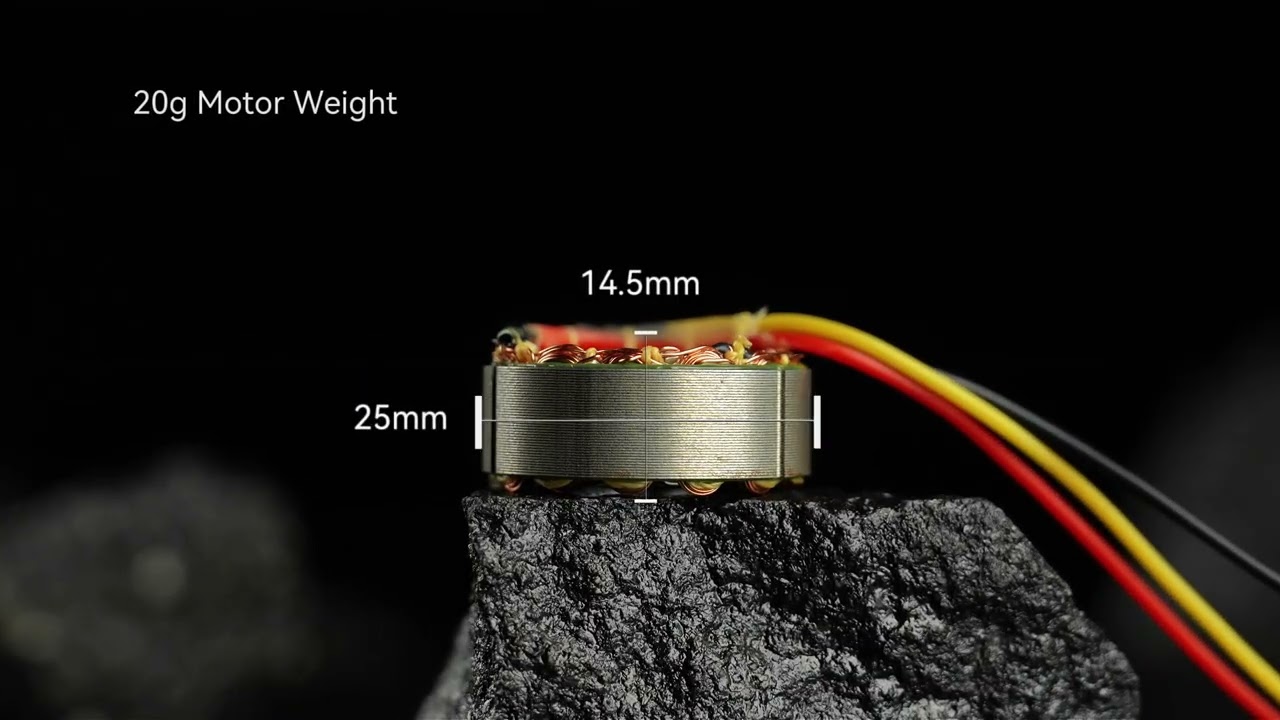
Der RI80 ist ein großer rahmenloser Inrunner mit Hohlbohrung, durch den Struktur und Kabel mittig durch das Gelenk geführt werden können – ein praktischer Vorteil in einem kompakten Roboter, der greifen, schwenken und Hardware überwinden muss, die für menschliche Leitungsmonteure ausgelegt ist.
Produktdetails
| Spezifikation | Details |
|---|---|
| Hersteller | CubeMars |
| Produkt | RI80 V2.0 KV75 Frameless Inrunner |
| Kategorie | Rahmenloser Drehmomentmotor |
| Nennspannung | 24 / 36 / 48 V |
| Nennleistung | 172 W |
| Nenndrehmoment | 1.45 Nm (Spitze 4.1 Nm) |
| Nenndrehzahl | 1135–2430 rpm je nach Spannung |
| Durchmesser | 85 mm |
| Länge | 27 mm |
| Gewicht | 411 g |
| Anwendungen | Inspektionsroboter, Robotergelenke |
Spezifikationen aus den offiziellen Produktdaten von CubeMars.
Auf ToBMS entdecken
Fazit
Gorilla MK1 ist ein überzeugendes Beispiel dafür, wie rahmenlose Motoren Roboter ermöglichen, die dort arbeiten, wo Menschen nicht sein sollten. Für Ingenieure, die Inspektions- oder Kletterroboter konstruieren, lohnt es sich, die Hohlwellenbauweise und die Drehmomentdichte des RI80 früh in der Gelenkauslegung zu bewerten.