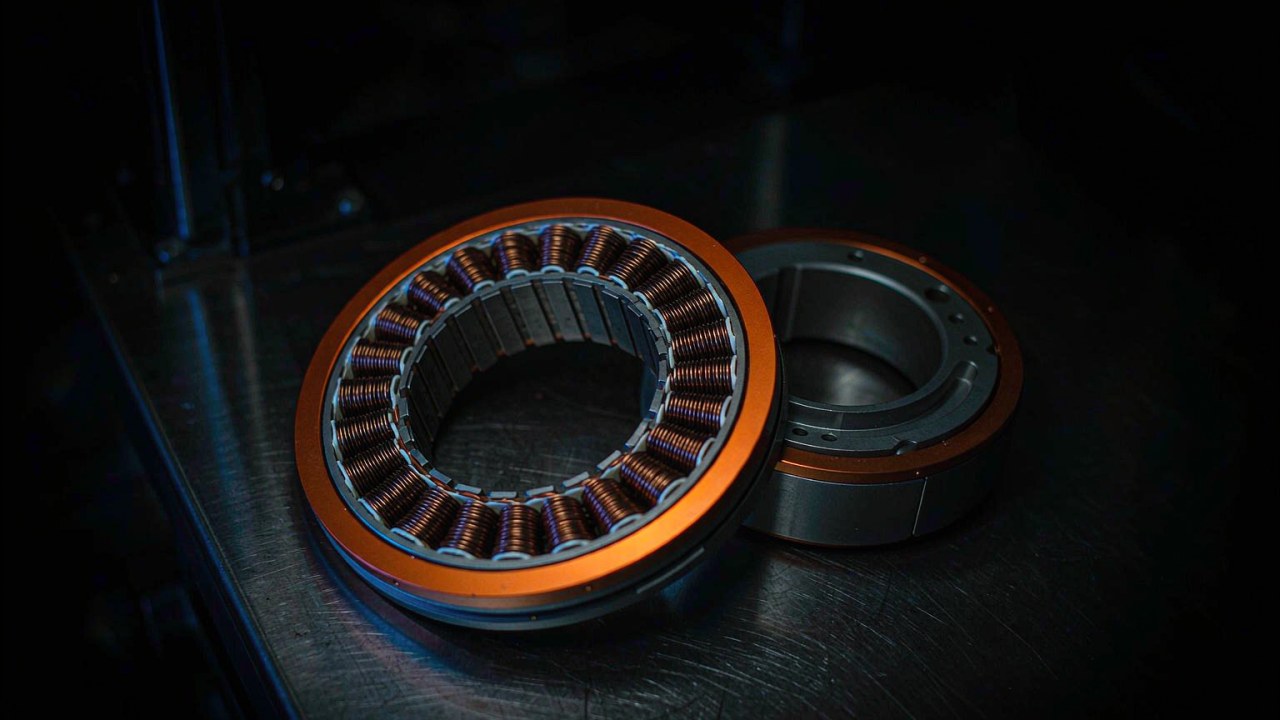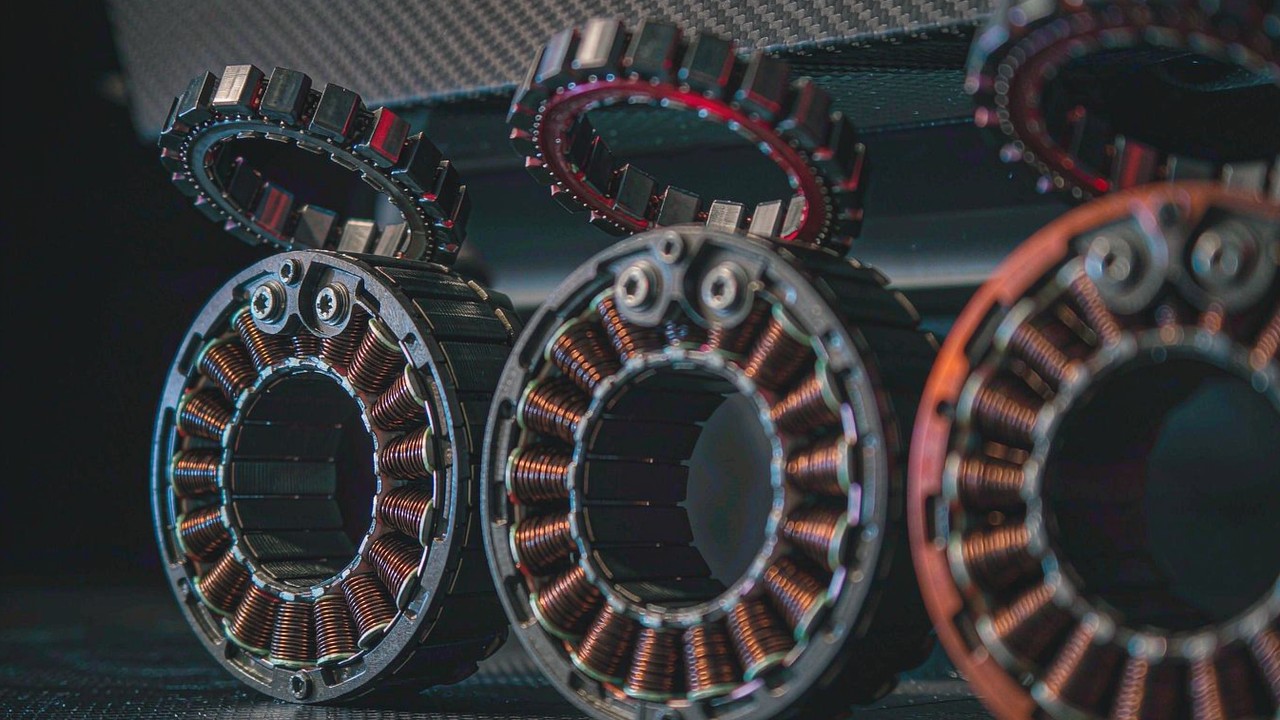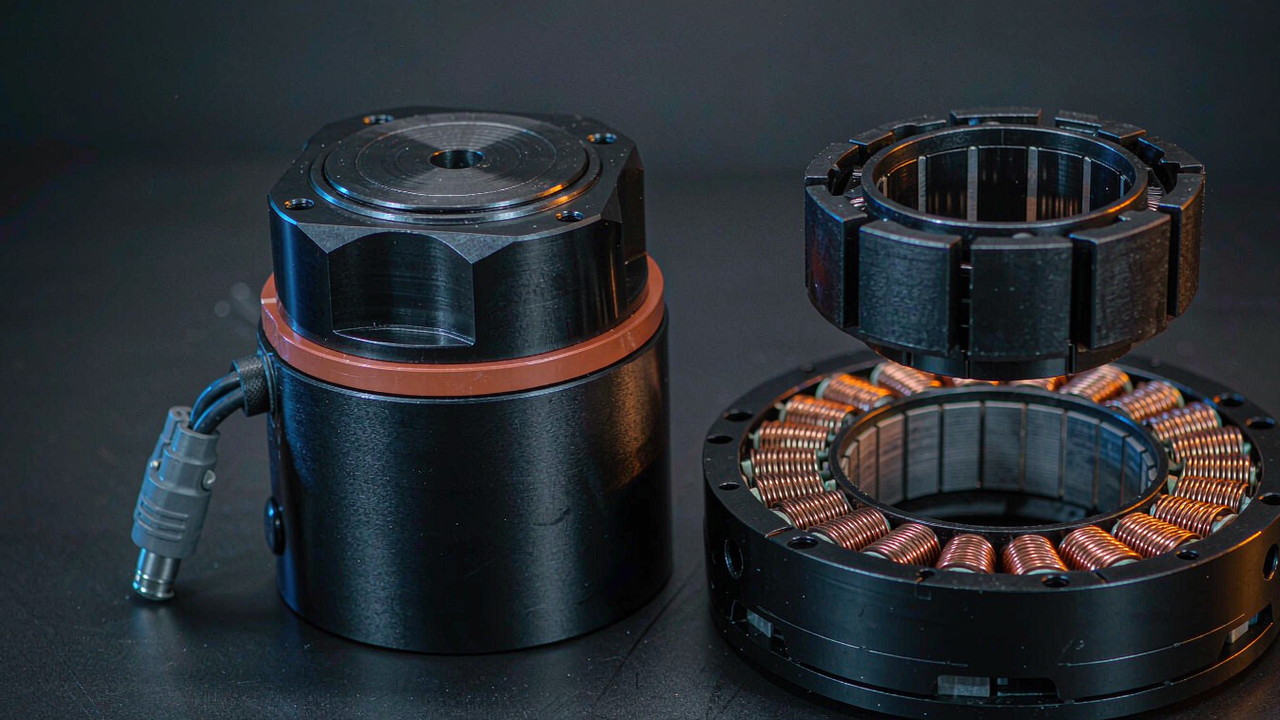
Die Entwicklung von BLDC-Motoren für Exoskelette landet an einer von zwei Stellen, und die Weggabelung kommt früh. Entweder wird das Gelenk um einen rahmenlosen Drehmomentmotor herum aufgebaut - einen Stator und einen Rotor, die als getrennte Teile geliefert werden, ohne Gehäuse, ohne Lager und ohne Rückführung - oder es entsteht um einen integrierten Aktuator herum, der gekapselt, untersetzt und montagefertig ankommt. Beide Wege verwenden innen sehr ähnliche bürstenlose Maschinen, und in einer Designprüfung sind beide nicht austauschbar. Der eine legt die Gelenkstruktur, die Lagerauswahl, den Encoder und den Treiber auf die Seite des Konstruktionsteams; der andere lagert all dies in ein fertiges Modul ein, das der Hersteller konstruiert hat. Dieser Leitfaden stellt die beiden Architekturen an den Anforderungen gegenüber, die eine Entscheidung für ein tragbares Gelenk tatsächlich bewegen - Masse an der Extremität, Steifigkeit, Wärmepfad, Bauraum und Integrationsaufwand - und stützt sich dabei auf sieben erfasste Einheiten, die auf der rahmenlosen Seite von 105 g bis 710 g und auf der integrierten Seite von 260 g bis 570 g reichen.
Der folgende Vergleich mischt bewusst Produkte, die nicht auf derselben Seite eines Getriebes gemessen werden, denn genau diese Ungleichheit ist die Entscheidung selbst. Jede Zahl in diesem Artikel stammt aus der vom Hersteller veröffentlichten Spezifikation, die im ToBMS-Produktdatensatz der jeweiligen Einheit hinterlegt ist - abgesehen von den Einheitenumrechnungen und der Dichte-Arithmetik, die an ihrer jeweiligen Stelle als abgeleitet gekennzeichnet sind. Nichts hier ist geschätzt, und wo ein Wert nicht erfasst ist, wird er als fehlend benannt statt ausgefüllt.
Kurzantwort
Für einen ersten tragbaren Prototyp ist ein integrierter Aktuator meist der schnellere und oft auch der leichtere Gesamtsystemweg. Der AKE60-8 KV80 wiegt 260 g und liefert über eine 8:1-Stufe 5 Nm im Nennbetrieb und 12.5 Nm in der Spitze - mehr Nenndrehmoment, als ein 710 g schwerer rahmenloser Motor für sich allein erzeugt. Um ihn herum muss nichts konstruiert werden: Untersetzungsgetriebe, Lagersatz und Treiber sitzen im Gehäuse.
Ein rahmenloser Bausatz gewinnt, wenn die Randbedingung die Geometrie ist und nicht das Drehmoment. Wenn der Abtrieb des Gelenks das Gelenk selbst sein muss - ein Direktantrieb an der Hüfte ohne Untersetzungsgetriebe und damit ohne Verdrehspiel -, dann braucht ein RO100 KV55 mit 4 Nm Nenndrehmoment überhaupt kein Getriebe. Wenn ein Kabelbaum durch die Achse geführt werden muss, oder der Stator in ein Glied geschraubt werden muss, das zugleich als Kühlkörper dient, oder Gehäuse und Extremität ein einziges spanend gefertigtes Teil sind, dann ist ein rahmenloser Bausatz der einzige Weg, der dies zulässt. Der Preis dafür ist Konstruktionsaufwand und eine Lager- und Encoder-Auslegung, die nun das Team verantwortet.
Was die beiden Wege tatsächlich liefern
Die Trennlinie ist nicht der Motor. Beide Wege verwenden dreiphasige bürstenlose Maschinen unter feldorientierter Regelung, und beide greifen auf denselben Vorrat handgewickelter Statoren zurück. Was sich unterscheidet, ist die Frage, welche Teile einer vollständigen Gelenkmechanik mitgeliefert werden.
Ein rahmenloser Bausatz ist ein Stator, ein Rotor und nichts dazwischen
Ein rahmenloser Drehmomentmotor wird als zwei lose Baugruppen geliefert. Der Stator trägt die Wicklungen und das Blechpaket und wird in die Struktur eingebaut, die der Konstrukteur bereitstellt; der Rotor trägt die Magnete und wird auf einer Welle befestigt, die der Konstrukteur ebenfalls bereitstellt. Es gibt kein Gehäuse, keinen Abtriebsflansch, keinen Lagersatz, keinen Encoder und keine Antriebselektronik. Im Gegenzug entfallen bei dem Bausatz sämtliche Schnittstellen, bei denen der Hersteller sonst hätte Kompromisse eingehen müssen. Für die Kabelführung steht eine große Hohlwelle zur Verfügung - der RI30 KV260 bietet eine Bohrung von 17 mm in einem 38 mm großen Gehäuse - und Auflagefläche, Wärmepfad und axiale Länge werden allesamt zu Auslegungsvariablen statt zu Vorgaben.
Ein integrierter Aktuator kommt montiert und gekapselt an
Ein integrierter Aktuator ist die umgekehrte Anordnung. Ein Motor, eine Planetenstufe, eine Rückführungseinrichtung und eine Treiberplatine werden in einem einzigen Gehäuse mit definierter Abtriebsschnittstelle und definiertem elektrischem Anschluss zusammengebaut. Der AK80-6 KV100 ist ein klares Beispiel: 6:1-Untersetzung, 6 Nm im Nennbetrieb und 12 Nm in der Spitze, 340 W Nennleistung bei 48 V, alles in einem 98 mm × 38.5 mm großen Körper von 485 g, mit einem erfassten Verdrehspiel von 0.22. Der Wert liegt nicht in einer einzelnen Zahl dieser Liste; er liegt darin, dass die gesamte Baugruppe eine Teilenummer mit einem Lochbild und einem Satz Testdaten ist.
Die Teile, die in keinem der beiden Pakete stecken
Keiner der beiden Wege ist für sich vollständig, und die Lücken sind systematisch. Der rahmenlose Weg überlässt dem Konstruktionsteam die Auslegung von Lagerung, Encoder-Montage, Rotor-Welle-Passung, Gehäuse, Kühlpfad und der gesamten Antriebskette - das ist die Arbeit, die ein Getriebemotorenhersteller normalerweise übernimmt. Der integrierte Weg verlangt vom Team, das Verdrehspiel des Herstellers, die Lagerlebensdauer des Herstellers, die thermische Derating-Kurve des Herstellers und den Bauraum des Herstellers zu akzeptieren und die Extremität um diese herum zu konstruieren statt umgekehrt. Wo eine Konstruktion neben einem Gelenk wenig radialen Raum hat oder eine Drehmomenttransparenz benötigt, die eine Planetenstufe nicht bieten kann, wird die zweite Lücke zur bindenden.
Fünf Anforderungen, die den Weg entscheiden
Die Datenblätter der beiden Familien sehen ähnlich aus und beantworten unterschiedliche Fragen. In tragbarer Arbeit trennen fünf Anforderungen die beiden Wege konsistent.
Masse, die der Träger tatsächlich spürt
Masse kostet nicht an jedem Gelenk dasselbe. Auf einer Seite für Exoskelett-Anwendungen erscheint dieselbe Nenndrehmomentzahl neben Einheiten sehr unterschiedlichen Gewichts, und der Unterschied ist nicht gleichmäßig verteilt: Ein Gramm, das an der Hüfte getragen wird, ruht auf dem Rumpf, während dasselbe Gramm distal des Knies mit jedem Schritt beschleunigt und abgebremst wird. Das ist der Grund, warum das leichte Ende der rahmenlosen Baureihe mehr Gewicht hat, als seine Drehmomentzahlen vermuten lassen. Der RO50 KV108 Lite wiegt 105 g und der RI30 KV260 wiegt 40 g, und keiner von beiden trägt ein Untersetzungsgetriebe, einen Lagersatz oder einen Treiber in das Gelenk hinein.
Steifigkeit, Verdrehspiel und wie sich das Gelenk anfühlt
Ein direkt angetriebenes rahmenloses Gelenk hat keine Getriebeverzahnung und bringt daher kein eigenes Verdrehspiel ein. Ein integrierter Aktuator trägt das Verdrehspiel seiner Planetenstufe, und die erfassten Werte reichen in diesem Bereich von 0.15 bis 0.22. Verdrehspiel in einem verschlissenen Gelenk zeigt sich als Hysterese zwischen dem befohlenen Unterstützungsprofil und dem, was der Träger wahrnimmt, und es erschwert jedes Regelgesetz, das das Abtriebsdrehmoment aus dem Positionsfehler schätzt. Es steht außerdem unter einem subtileren Effekt: Eine Untersetzungsstufe vervielfacht die Rotorträgheit am Abtrieb etwa mit dem Quadrat des Verhältnisses, sodass ein untersetztes Modul bei gleichem Abtriebsdrehmoment mehr reflektierte Trägheit zeigt als ein Direktantriebsgelenk, und die reflektierte Trägheit ist eine der Größen, die entscheiden, wie transparent sich das Gelenk anfühlt.
Wohin die Wärme der Wicklung geht
Das Dauerdrehmoment ist eine thermische Aussage, und der Wärmepfad unterscheidet sich zwischen den Wegen stark. Ein rahmenloser Stator wird normalerweise direkt in ein Metallglied geschraubt, sodass die Extremitätenstruktur Teil des Kühlkörpers wird; das Nenndrehmoment des Herstellers setzt Bedingungen voraus, die der Konstrukteur reproduzieren muss. Ein gekapselter Aktuator gibt die Wärme über sein eigenes Gehäuse an das ab, woran er montiert ist - bequem, aber festgelegt. In einem tragbaren Gerät wird der thermische Fall zusätzlich dadurch verkompliziert, dass das Gelenk oft von einem Kleidungsstück oder einer Manschette bedeckt ist. Ein Spitzenwert beschreibt einen Übergang und keinen Haltefall, und eine Einschaltdauer zum Stützen einer Haltung kann über Minuten hinweg Nenndrehmoment verlangen.
Radialer Raum gegen axialen Raum
Die beiden Wege scheitern geometrisch in unterschiedliche Richtungen. Die Innenläufer-Einheiten in diesem Bereich - darunter der RI50 KV100 und der RI80 V2.0 KV75 - tragen den Rotor im Inneren des Stators, sodass die axiale Länge vom Blechpaket und die radiale Größe vom Gehäusedurchmesser bestimmt wird; wie tief die Baugruppe wird, entscheidet die Mechanik und nicht der Motor. Die gekapselten Module sind fast durchweg pfannkuchenförmig, wobei die Untersetzungsstufe auf der Motorachse gestapelt ist, und die AKE-Serie reicht von 25 mm bis 43.5 mm axialer Länge bei 69 mm bis 107.5 mm Durchmesser. Ein Gelenk, das seitlich neben der anatomischen Achse montiert wird - die übliche Anordnung an Knie und Hüfte - wird von dieser Form gut bedient, ein schmales tiefes Gehäuse dagegen nicht.
Was ins eigene Haus wandert
Die letzte Anforderung wird selten schriftlich festgehalten und entscheidet doch oft das Ergebnis. Ein integrierter Aktuator verlagert eine mechanische Auslegung, eine Lagerauswahl, eine Encoder-Montage und ein Antriebselektronik-Paket aus dem Projekt hinaus in einen Hersteller. Ein rahmenloser Bausatz verlagert alle vier hinein, und mit diesen auch die Rotorwuchtung, die Wellenpassung, die Encoder-Ausrichtung und die Verantwortung dafür, was die Baugruppe unter Temperatur tut. Für einen einzelnen Prototyp ist die zweite Spalte teuer; in Stückzahl, oder wenn die Gelenkgeometrie das Produkt ist, kann dies der einzige Weg zum Ziel sein.
Rahmenlose Bausätze und integrierte Aktuatoren im direkten Vergleich
Die Tabelle sammelt sieben erfasste Einheiten aus den beiden Architekturen, geordnet nach Masse. Drehmoment- und Massenwerte entsprechen der Veröffentlichung im jeweiligen ToBMS-Produktdatensatz.
| Modell | Architektur | Untersetzungsverhältnis | Versorgungsspannung | Nenndrehmoment | Spitzendrehmoment | Gewicht |
|---|---|---|---|---|---|---|
| RO50 KV108 Lite | Rahmenloser Bausatz | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| RI50 KV100 | Rahmenloser Bausatz | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| AKE60-8 KV80 | Integrierter Aktuator | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| RI80 V2.0 KV75 | Rahmenloser Bausatz | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| AK80-6 KV100 | Integrierter Aktuator | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| AKE80-8 KV30 | Integrierter Aktuator | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| RO100 KV55 | Rahmenloser Bausatz | - | 48 V | 4 Nm | 12 Nm | 710 g |
Die vier rahmenlosen Bausätze sind in der ToBMS-Kategorie Rahmenlose Drehmomentmotoren gelistet; die drei gekapselten Einheiten stehen unter Roboteraktuatoren und Quasi-Direct-Drive-Aktuatoren. Die Spalte Untersetzung bleibt bei den rahmenlosen Bausätzen leer, weil die Untersetzung keine Eigenschaft des Motors ist - sondern die Stufe, die der Konstrukteur anbaut. Für die AKE-Einheiten ist in den ToBMS-Datensätzen keine Nennleistung erfasst, daher wird hier keine angegeben. Die Bauraummaße stehen im Text statt in der Tabelle, um die Spaltenzahl lesbar zu halten.
Das erste Muster ist dasjenige, das dieser Artikel explizit machen soll. Liest man die Tabelle nach Masse von oben nach unten, erzeugt das 260 g schwere gekapselte Modul mehr Nenndrehmoment als die 411 g und 710 g schweren nackten Motoren über und unter ihm. Das ist keine Aussage über die Motorqualität; es ist das, was eine Untersetzungsstufe bewirkt. Das Nenndrehmoment eines rahmenlosen Motors ist ein Wert an der Motorwelle, und das Nenndrehmoment eines gekapselten Moduls ist ein Wert an der Abtriebswelle, gemessen nach dem Getriebe. Die beiden Zahlen liegen auf verschiedenen Seiten eines Verhältnisses und sind nicht vergleichbar, ohne anzugeben, welche Seite zitiert wird.
Das zweite Muster ist die Spannungsaufteilung. Die drei leichtesten Einheiten erfassen eine einzige Spannung - 24 V für den RO50 KV108 Lite, den RI50 KV100 in seiner Basisnennung und den AKE60-8 KV80 -, und nur der RI50 KV100 akzeptiert zusätzlich 36 V und 48 V. Ab 485 g aufwärts erfasst jede Einheit in der Tabelle 48 V, und diese Zahl entscheidet über das Batteriepaket und nicht über den Motor. Bei einem tragbaren Gerät ist dies meist früh geklärt, weil es der Zellchemie und dem Steckersatz folgt, die für das Kleidungsstück bereits gewählt wurden, und nicht dem Motor.
Das dritte Muster ist, wie wenig sich die nackten Motoren bei der Abtriebsdrehzahl voneinander unterscheiden. Die rahmenlosen Einheiten hier erfassen Nenndrehzahlen zwischen 1090 rpm und 2100 rpm vor jeder Untersetzung, während die gekapselten Einheiten 150 rpm bis 603 rpm nach der ihren erfassen. Die Drehzahl am Gelenk, nicht an einer Motorwelle, ist die Zahl, die zur biomechanischen Literatur passt, und auf der rahmenlosen Seite steht diese Zahl erst zur Verfügung, wenn die Untersetzung gewählt ist.
Den Vergleich fair lesen
Drei Größen werden über beide Architekturen hinweg routinemäßig so zitiert, als bedeuteten alle dasselbe. Das ist nicht der Fall, und jede einzelne kehrt eine Rangfolge um, sobald die Definitionen getrennt werden.
Drehmoment pro Kilogramm sind zwei verschiedene Größen
Teilt man das Nenndrehmoment durch die Masse, erhält man eine Zahl, die über die Tabelle hinweg vergleichbar aussieht und es nicht ist. Auf der Motorseite des Verhältnisses liegen die erfassten Werte bei etwa 2.9 Nm/kg für den RO50 KV108 Lite, 3.2 Nm/kg für den RI50 KV100, 3.5 Nm/kg für den RI80 V2.0 KV75 und 5.6 Nm/kg für den RO100 KV55. Auf der Abtriebsseite ergibt dieselbe Arithmetik etwa 19 Nm/kg im Nennbetrieb für den AKE60-8 KV80, 21 Nm/kg für den AKE80-8 KV30 und 12 Nm/kg für den AK80-6 KV100, beim Spitzendrehmoment steigend auf 48, 53 bzw. 25 Nm/kg. Alle diese Werte sind hier abgeleitet, indem das erfasste Drehmoment durch die erfasste Masse geteilt wird. Die beiden Gruppen unterscheiden sich um etwa den Faktor vier bis sechs, und nichts an diesem Unterschied steht als Auslegungsreserve zur Verfügung - er ist das Untersetzungsverhältnis, ausgedrückt als Dichte.
Die Drehzahl wird auf gegenüberliegenden Seiten des Untersetzungsgetriebes gemessen
Die erfassten Drehzahlwerte bestätigen dieselbe Asymmetrie. Der AKE60-8 KV80 dreht am Abtrieb mit 180 rpm im Nennbetrieb und 240 rpm im Leerlauf, das sind rund 1080 und 1440 Grad pro Sekunde; der AKE80-8 KV30 erfasst 150 und 195 rpm, rund 900 und 1170 Grad pro Sekunde. Der AK80-6 KV100 erfasst mit seiner schnelleren 6:1-Stufe 603 rpm im Nennbetrieb und 800 rpm im Leerlauf, am Abtrieb rund 3620 und 4800 Grad pro Sekunde. Die rahmenlosen Einheiten erfassen Motordrehzahlen, die um eine Größenordnung höher liegen - der RO100 KV55 dreht mit 2000 rpm im Nennbetrieb, etwa 12000 Grad pro Sekunde -, doch diese Drehzahl steht am Gelenk nur zur Verfügung, wenn die Auslegung einen Direktantrieb oder eine sehr flache Untersetzung verwendet. Alle Umrechnungen hier multiplizieren die erfasste rpm mit sechs und sind abgeleitet statt veröffentlicht.
Der Strom gehört zur Leistungsstufe
Nenn- und Spitzenstrom sind für jede Einheit in diesem Vergleich erfasst, und diese Werte beschreiben nicht allein den Motor. Der AKE60-8 KV80 und der AKE80-8 KV30 erfassen beide 4.8 A im Nennbetrieb und 12 A in der Spitze und liefern dabei 5 Nm bzw. 12 Nm im Nennbetrieb, was der Effekt der unterschiedlichen Busspannung ist und nicht der Wicklung. Der RO100 KV55 erfasst 20 A im Nennbetrieb und 62 A in der Spitze. Die Stromwerte eines rahmenlosen Bausatzes gelten für die Wicklung, und Kabelbaum, Treiber und thermische Auslegung werden alle vom Konstruktionsteam bereitgestellt, sodass das Strombudget aufgebaut statt abgelesen werden muss. Wo eine Treiberplatine enthalten ist, wie bei den gekapselten Einheiten, ist der erfasste Strom zugleich eine Aussage über die Fähigkeit dieser Platine.
Vier rahmenlose Bausätze für ein tragbares Gelenk
Die rahmenlose Baureihe reicht von 20 g bis 710 g, und vier Einheiten darin decken den tragbaren Fall von den distalen bis zu den proximalen Gelenken ab.
RI50 KV100 und RO50 KV108 Lite - das leichte, schnelle Ende
Der RI50 KV100 ist ein Innenläufer für 24-V- bis 48-V-Systeme: 0.58 Nm im Nennbetrieb und 1.67 Nm in der Spitze, 66 W Nennleistung, 180.8 g und ein 54 mm großer, 27 mm tiefer Körper, mit einer erfassten Nenndrehzahl von 1090 rpm bei 24 V. Seine Übersicht nennt Exoskelette direkt neben Vierbeinern und Robotergelenken. Die Arithmetik, die ihn für ein Gelenk interessant macht, ist die, die die Tabelle verbirgt: Setzt man eine 8:1-Stufe an, ergibt sich ein Nenndrehmoment von etwa 4.6 Nm bei rund 136 rpm, vor Verlusten des Untersetzungsgetriebes, was nahe am Abtrieb des 260 g schweren gekapselten Moduls bei derselben Untersetzung liegt. Der nackte Motor ist leichter als das Modul; Untersetzungsgetriebe, Lager, Encoder und Treiber sind die Differenz, und all diese Teile wandern in das Projekt.
Die Vorstellung des RO50 Lite durch den Hersteller, eines rahmenlosen Motors für kollaborative Roboter, Exoskelette und Präzisionsautomation - genau der Fall, in dem sich ein Gelenk kein geschlossenes Gehäuse leisten kann.
ToBMS-VideoseiteAuf YouTube ansehenDer RO50 KV108 Lite liegt mit 105 g in einem 61.7 mm × 14.5 mm großen Körper am äußersten leichten Ende desselben Wegs, mit 0.3 Nm im Nennbetrieb und 0.9 Nm in der Spitze an einem 24-V-Bus und 66 W Nennleistung. Zwei Details zählen in tragbarer Arbeit: Sein 61.7 mm großer Körper ist nur 14.5 mm tief, und der Hinweis auf eine große Hohlwelle in seiner eigenen Beschreibung deutet auf eine Kabelführung durch die Gelenkachse. Keine der beiden Einheiten bringt eine eigene Rückführung mit - die Varianten RO40 KV140 und RO50 KV108 Lite werden ausdrücklich ohne Hall-Sensoren geliefert, und die ToBMS-Datensätze führen überhaupt kein Feld für eine Encoder-Spezifikation -, sodass die Rückführungseinrichtung auf der rahmenlosen Seite eine Auslegungsentscheidung ist, während auf der gekapselten Seite dieselbe Größe eine feste Eigenschaft darstellt.
RI80 V2.0 KV75 - die Mitte der Innenläufer-Baureihe
Der RI80 V2.0 KV75 steigert sich auf 1.45 Nm im Nennbetrieb und 4.1 Nm in der Spitze aus einem 85 mm großen Körper von 411 g, mit 172 W Nennleistung an einem wählbaren 24/36/48-V-Bus und Nenndrehzahlen von 1135 rpm bei 24 V. Seine Übersicht listet humanoide Roboter, Exoskelette, Vierbeiner und schwere Gelenkmodule. Der Datensatz nennt einen Spitzenstrom von 27.6 A und einen Nennstrom von 9.4 A sowie eine Nennleistung von 172 W - anders als bei den gekapselten Einheiten fehlt hier keine Nennleistungsangabe, sodass ein Dauerbudget zumindest aus dem Datensatz begonnen werden kann.
RO100 KV55 - wenn das Gelenk selbst zum Gehäuse wird
Der RO100 KV55 ist die größte Einheit in diesem Vergleich: 4 Nm im Nennbetrieb und 12 Nm in der Spitze, 838 W Nennleistung bei 48 V, 710 g in einem 113.5 mm × 36.2 mm großen Körper, 21 Polpaare, mit Nenn- und Spitzenströmen von 20 A und 62 A. Er ist die klarste Veranschaulichung des zentralen Kompromisses in diesem Artikel. Als Direktantriebsgelenk liefert er dauerhaft 4 Nm ohne Getriebeverzahnung und damit ohne ein durch eine Untersetzung eingebrachtes Verdrehspiel, und er dreht mit 2000 rpm im Nennbetrieb - etwa 12000 Grad pro Sekunde -, was weit mehr Abtriebsdrehzahl ist als bei jeder untersetzten Einheit in der Tabelle. Dagegen wiegt er 710 g, um etwas weniger Nenndrehmoment zu erzeugen als ein 260 g schweres gekapseltes Modul, und er benötigt einen Lagersatz, einen Encoder und einen Treiber, die das gekapselte Modul bereits enthält. Er ist die richtige Antwort, wenn das Gelenk steif, schnell und leise sein muss, und die falsche Antwort, wenn die Masse an der Extremität dominiert.
Drei integrierte Aktuatoren, einer mit dokumentiertem Einsatz
Die gekapselte Seite des Vergleichs deckt dieselben Gelenkpositionen mit einem Bruchteil des Integrationsaufwands ab, zum Preis des Bauraums, des Verdrehspiels und der thermischen Derating-Kurve des Herstellers.
AKE60-8 KV80 - das kleinste gekapselte Modul im Vergleich
Der AKE60-8 KV80 wiegt 260 g in einem 69 mm × 25 mm großen Körper und liefert über eine 8:1-Stufe an einem 24-V-Bus 5 Nm im Nennbetrieb und 12.5 Nm in der Spitze, bei 180 rpm im Nennbetrieb und 240 rpm im Leerlauf, mit 4.8 A im Nennbetrieb und 12 A in der Spitze und einem erfassten Verdrehspiel von 0.15. Seine Übersicht verortet ihn an kompakten Gelenken humanoider Roboter und von Exoskeletten. Zwei Eigenschaften trennen ihn von den rahmenlosen Bausätzen, die er an einem distalen Gelenk verdrängt: Er ist die einzige Einheit in diesem Vergleich mit einer einzigen 24-V-Nennung, und seine 14 Polpaare unterscheiden sich von den 21, die bei den größeren Modulen erfasst sind, was die Kommutierungsanforderungen ändert. Eine Mischung mit einer proximalen 48-V-Einheit bedeutet zwei Versorgungsverteilungen.
AK80-6 KV100 - das Modul in einem dokumentierten Exoskelett-Aufbau
Der AK80-6 KV100 ist die eine Einheit hier mit einem erfassten Einsatz auf einer tragbaren Plattform. Er nutzt eine 6:1-Untersetzung, um 6 Nm im Nennbetrieb und 12 Nm in der Spitze bei 340 W Nennleistung an 48 V zu erreichen, bei 603 rpm im Nennbetrieb und 800 rpm im Leerlauf, mit 9.7 A im Nennbetrieb und 20 A in der Spitze, bei 485 g in einem 98 mm × 38.5 mm großen Körper und einem erfassten Verdrehspiel von 0.22. Seine Übersicht nennt Exoskelette und vierbeinige Roboter, und der Hersteller hat eine Demonstration veröffentlicht, in der die Einheit ein bilateral ausgelegtes Exoskelett der unteren Extremität antreibt, das am Georgia Institute of Technology entwickelt wurde. Für ein Team, das den integrierten Weg abwägt, ist das ein Datenpunkt, den die rahmenlosen Bausätze in diesem Vergleich nicht bieten können: Das Modul ist in der Anwendung gelaufen.
Eine zweiminütige Demonstration, in der der AK80-6 KV100 ein bilateral ausgelegtes Exoskelett der unteren Extremität antreibt, das an der Georgia Tech gebaut wurde - das, was in diesem Vergleich einem Referenzaufbau für den integrierten Weg am nächsten kommt.
ToBMS-VideoseiteAuf YouTube ansehenAKE80-8 KV30 - wenn 30 Nm Spitze gefordert sind
Der AKE80-8 KV30 hebt die gekapselte Seite auf 12 Nm im Nennbetrieb und 30 Nm in der Spitze aus 570 g in einem 87 mm × 32 mm großen Körper, an einem 48-V-Bus, bei 150 rpm im Nennbetrieb und 195 rpm im Leerlauf mit 4.8 A im Nennbetrieb und 12 A in der Spitze und demselben erfassten Verdrehspiel von 0.15. Seine Übersicht verortet ihn an Exoskeletten, Rehabilitationsrobotern und Beingelenken, und seine eigene Spezifikation nennt direkt einen Wert für die Drehmomentdichte. Er ist der Punkt, an dem der integrierte Weg aufhört, die kompakte Option zu sein, und beginnt, die kraftvolle zu sein: Nichts in der rahmenlosen Hälfte der Tabelle erreicht 30 Nm Spitze ohne Untersetzungsgetriebe, und der größte nackte Motor dort erzeugt 12 Nm Spitze aus 710 g.
Wo jeder Weg am Ende eingesetzt wird
Dieselben sieben Einheiten erscheinen über mehrere tragbare Kategorien hinweg, und die Aufteilung zwischen den Wegen folgt dem Gelenk und nicht der Plattform.
Angetriebener Gang und Lastentragen
Hüfte-Knie-Sprunggelenk-Systeme sind der dominierende Anwendungsfall für die gekapselten Module, und das Muster verläuft von proximal nach distal: die dichteste Einheit an der Hüfte, eine mittlere Einheit am Knie, die leichteste am Sprunggelenk. Die Begründung sind die kumulierten metabolischen Kosten distaler Masse und nicht der Drehmomentbedarf jedes einzelnen Gelenks für sich. Aus genau diesem Grund werden Exoskelett-Aktuatoren üblicherweise vom distalen Ende rückwärts ausgewählt, und die rahmenlosen Bausätze kommen am Sprunggelenk und am Knie ins Spiel, wo die Extremität so gefertigt werden kann, dass der Stator darin getragen wird, und die Gelenkgeometrie es wert ist, selbst verantwortet zu werden.
Rehabilitationsaufbauten in der Klinik
Ein stationärer Aufbau nimmt dem Träger die Batterie ab, was die Masse-Argumentation und die Entscheidung über die Busspannung zugleich entspannt. Was bleibt, sind Gleichlauf, Krafttreue und die Frage, wie sich das Gelenk gegenüber einem Patienten verhält, der es möglicherweise nicht unterstützen kann. Der rahmenlose Weg passt gut zu diesem Fall, weil der Stator in einen großen geerdeten Rahmen geschraubt werden kann, der zugleich als Kühlkörper dient, und weil ein Direktantrieb die Verdrehspiel-Hysterese vermeidet, die die Drehmomentschätzung erschwert. Die gekapselten Module erscheinen auch hier; ihre Übersichten nennen die Rehabilitation neben Exoskeletten, und das weitere Feld Rehabilitationsroboter deckt die eng verwandten Geräte ab.
Schnittstellen an oberer Extremität und Hand
Die Unterstützung von Schulter und Ellbogen bündelt das schwierigste Verpackungsproblem in tragbarer Arbeit: Das Gelenk, das Hilfe braucht, sitzt nah am Körper, und alles, was daran montiert wird, fällt unmittelbar unangenehm auf. Die unter 100 g leichten rahmenlosen Einheiten sind die natürliche Passung, und der RI30 KV260 mit seiner 17 mm großen Bohrung adressiert die Kabelführung durch die Schulterachse direkt. Wo ein Gerät Unterstützung über mehrere Freiheitsgrade des Oberkörpers braucht, deckt das weitere Feld Humanoider Roboter dieselben Gelenkklassen in anderen Bauformen ab, und die Auswahl unter Gelenkmodul erweitert den gekapselten Weg weiter.
Auswahl-Checkliste
Der Weg wird normalerweise lange vor dem Motor festgelegt, weil die Geometrie eines Exoskelett-Gelenks und der Kabelweg darum herum um diese Antwort herum konstruiert werden. Diese Prüfungen gehören vor diesen Einfrierpunkt.
Zuerst das Gelenk festlegen, dann den Motor
- Zunächst ist schriftlich festzuhalten, ob das Untersetzungsverhältnis eine Auslegungsvariable oder eine Vorgabe ist. Ist es eine Vorgabe, hat der integrierte Weg die Entscheidung bereits übernommen; ist es eine Variable, bedeutet keine rahmenlose Drehmomentzahl etwas, solange kein Verhältnis daran geknüpft ist.
- Das Verdrehspiel-Budget festlegen und klären, was es einbringt. Ein Direktantrieb bringt aus einer Getriebeverzahnung keines ein, eine Planetenstufe erfasst in diesem Bereich 0.15 bis 0.22, und die Einheit dieses Feldes ist über den weiteren Aktuatorenbereich hinweg nicht einheitlich - Bogenminuten oder Grad, bei welchem Drehmoment, ist mit dem Hersteller zu klären.
- Die Daueranforderung an das Drehmoment gegen den Haltefall festlegen und nicht gegen den Übergang, und über die gesamte Haltezeit hinweg gegen das Nenndrehmoment prüfen.
Was ins eigene Haus wandert
- Jedes Teil auflisten, das der rahmenlose Bausatz nicht enthält - Lagersatz, Encoder, Wellenpassung, Gehäuse, Wärmepfad, Treiber -, und die Konstruktionszeit bepreisen, nicht nur die Teile.
- Die Stator-Auflagefläche gegen die thermische Nennung prüfen. Ein Nennwert auf einem Datenblatt setzt einen Wärmepfad voraus, den die Konstruktion tatsächlich bereitstellen muss.
- Festlegen, wer Rotorwuchtung, Encoder-Ausrichtung und das Verhalten der Baugruppe unter Temperatur verantwortet, und dies in die Schnittstellendefinition schreiben.
Die Datensatzlücken mit dem Hersteller schließen
- Der AKE60-8 KV80 und der AKE80-8 KV30 erfassen überhaupt keine Nennleistung, sodass ein Dauerleistungsbudget für die gekapselten Module aus dem Datenblatt kommen muss; der AK80-6 KV100 führt eine, bei 340 W.
- Für die gekapselte Serie in diesem Vergleich ist keine Wellen-, Bohrungs- oder Gewindeabmessung erfasst, sodass Lochbilder und Hebelarme nicht allein aus dem Datensatz festgelegt werden können.
- Der RI80 V2.0 KV75 erfasst einen Spitzenstrom von 27.6 A und einen Nennstrom von 9.4 A; das Beanspruchungsfenster hinter der Spitzenstromangabe sollte gegen die Herstellerspezifikation bestätigt werden, bevor eine Leistungsstufe danach dimensioniert wird.
Häufige Fragen
QWarum hat ein 260 g schwerer integrierter Aktuator mehr Drehmoment als ein 710 g schwerer rahmenloser Motor?
Weil die beiden Zahlen auf gegenüberliegenden Seiten eines Getriebes gemessen werden. Die 4 Nm des rahmenlosen Motors sind ein Nennwert an der Motorwelle; die 5 Nm des gekapselten Moduls sind ein Nennwert an der Abtriebswelle, gemessen nach einer 8:1-Stufe. Dieselbe 8:1-Stufe am rahmenlosen Motor würde dessen Abtrieb vor Verlusten des Untersetzungsgetriebes auf rund 32 Nm heben, was über den 5 Nm des Moduls liegt - aber damit kämen auch das Untersetzungsgetriebe, der Lagersatz, der Encoder und der Treiber hinzu, die das gekapselte Modul bereits enthält. Die Dichtelücke zwischen rund 5.6 Nm/kg und rund 19 Nm/kg ist das Untersetzungsverhältnis, ausgedrückt als Vergleich, nicht als Reserve.
QWann ist ein rahmenloser Bausatz der bessere Weg für ein Exoskelett-Gelenk?
Wenn die Geometrie, die Steifigkeit oder der Integrationsweg die bindende Randbedingung ist und nicht das Drehmoment. Der Direktantrieb entfernt die Getriebeverzahnung und damit das von ihr eingebrachte Verdrehspiel; ein in ein Metallglied geschraubter Stator macht die Extremitätenstruktur zum Kühlkörper; eine große Hohlwelle erlaubt es dem Kabelbaum, durch die Gelenkachse zu verlaufen; und ein Gelenk, dessen Gehäuse und Glied ein einziges spanend gefertigtes Teil sind, lässt sich überhaupt nicht um ein geschlossenes Gehäuse herum bauen. Der Preis dafür ist, dass Lagersatz, Encoder, Treiber und thermische Auslegung alle ins eigene Haus wandern.
QBedeutet ein niedrigeres Untersetzungsverhältnis immer eine bessere Rücktreibbarkeit?
Ein niedriges Verhältnis lässt einen Getriebezug in der Regel leichter von der Abtriebsseite her antreiben als ein hohes, und es vervielfacht die reflektierte Rotorträgheit mit einem kleineren Faktor, weshalb niedrig untersetzte Stufen in tragbarer Arbeit immer wieder auftauchen. Es ist nicht die einzige Größe: Reibung in der Untersetzung, Lagerwiderstand und das Verhalten des Treibers im unversorgten Zustand zählen alle, und nichts davon ist für die Einheiten in diesem Vergleich erfasst. Ein direkt angetriebenes rahmenloses Gelenk entfernt die Untersetzung vollständig, lässt aber die anderen drei bestehen.
QWie viel Verdrehspiel erfassen die gekapselten Einheiten?
Der AKE60-8 KV80, der AKE80-8 KV30 und der AKE90-8 KV35 erfassen alle 0.15, der AK80-6 KV100 erfasst 0.22 und der AK70-10 KV100 erfasst 0.2. Das Verdrehspiel-Feld von ToBMS ist über den weiteren Aktuatorenbereich hinweg nicht in einer einheitlichen Einheit erfasst, sodass diese Werte als Richtwerte und nicht als verifizierte Bogenminutenwerte zu behandeln sind. Zu klären ist, ob der Hersteller Bogenminuten oder Grad angibt, bei welchem Drehmoment und vor oder nach dem Einlaufen.
QWelcher Weg passt zu einem ersten Prototyp?
In den meisten Fällen ein integrierter Aktuator. Er nimmt eine mechanische Auslegung, eine Lagerauswahl, eine Encoder-Montage und ein Antriebspaket aus dem Zeitplan und kommt mit veröffentlichten Testdaten an. Ein rahmenloser Bausatz ist die zusätzliche Arbeit wert, wenn die Gelenkgeometrie Teil dessen ist, was das Projekt beweisen will, wenn die Extremität ohnehin spanend gefertigt wird, oder wenn die Konstruktion bereits den Punkt erreicht hat, an dem der Bauraum, das Verdrehspiel oder die thermische Derating-Kurve des Herstellers zur bindenden Randbedingung geworden ist.
QWas steht für diese Einheiten im Datenblatt des Herstellers?
Drei Dinge insbesondere. Für die AKE-Module ist keine Nennleistung erfasst, sodass die Dauerleistungsbilanz aus dem Datenblatt kommen muss. Für die gekapselte Serie ist keine Wellen-, Bohrungs- oder Gewindeabmessung erfasst, sodass die mechanische Schnittstelle nicht aus dem Datensatz gezeichnet werden kann. Und für die rahmenlosen Bausätze und für die AKE-Serie ist keine Encoder-Spezifikation erfasst, sodass Feedback-Auflösung, Protokoll und Multiplikation vor der Wahl eines Reglers mit dem Hersteller zu klären sind. Wo ein Wert fehlt, wurde er im Text benannt statt ausgefüllt.
Offizielle Quellen
CubeMars veröffentlicht für jeden Motor und jedes Modul eine Spezifikationsseite, und diese Seiten - nicht Zusammenfassungen Dritter - sind die Referenz für thermische Nennwerte, Feedback-Details, technische Zeichnungen und aktuelle Firmware. Die Herstellerseiten der hier besprochenen Einheiten sind auf der rahmenlosen Seite RI50 KV100, RI80 V2.0 KV75 und RO100 KV55 sowie auf der gekapselten Seite AKE60-8 KV80, AK80-6 KV100 und AKE80-8 KV30. Wo ein ToBMS-Datensatz schweigt - Nennleistung, Schnittstellenabmessungen, Feedback-Spezifikation, Einheit des Verdrehspiels -, sind diese Seiten oder das jeweilige Datenblatt der Ort, um die Lücke zu schließen.
Wie es weitergeht
Um vom Lesen zu einer Auswahlliste zu kommen, arbeiten drei Werkzeuge nacheinander: Die rahmenlosen Bausätze liegen in der Kategorie Rahmenlose Drehmomentmotoren, die gekapselten Einheiten in Roboteraktuatoren und Quasi-Direct-Drive-Aktuatoren, Kandidaten lassen sich in Auswahl nach Drehmoment, Spannung und Masse eingrenzen, und gewählte Einheiten können in Produktvergleich gegeneinander gestellt werden.
Vier ToBMS-Leitfäden erweitern das Bild seitwärts. Der Leitfaden Rahmenlose Drehmomentmotoren: Stator-Rotor-Kit für Robotergelenke auswählen deckt die gesamte Stator-und-Rotor-Baureihe ab, Exoskelett-Aktuatoren: Drei CubeMars-QDD-Aktuatoren von 260 g bis 1.4 kg führt den gekapselten Weg mit niedriger Untersetzung durch Hüfte, Knie und Sprunggelenk, Quasi-Direct-Drive-Aktuatoren: Was ein 8:1-Verhältnis bringt erklärt, was die Untersetzungsstufe selbst verändert, und Gelenkmodule auswählen: fünf CubeMars-Aktuatoren von 190 g bis 1.4 kg deckt die breiteren gekapselten Familien rund um diese Einheiten ab. Für Vergleiche über eine einzelne Baureihe hinaus sammelt BLDC-Motoren für Exoskelette die erfassten Treffer über die gesamte Produktpalette.
Die Kurzfassung: Zuerst entscheiden, ob das Untersetzungsverhältnis eine Vorgabe oder eine Variable ist, denn diese eine Antwort wählt den Weg. Ist es eine Vorgabe, hat der integrierte Aktuator die Entscheidung bereits getroffen, und die verbleibende Arbeit besteht darin, die Extremität um seinen Bauraum, sein Verdrehspiel und seine thermische Derating-Kurve herum anzupassen. Ist es eine Variable, sind nur motorseitige Werte mit motorseitigen Werten zu vergleichen, ist das Verhältnis vor dem Drehmomentvergleich auf beiden Seiten zu ergänzen, und sind Lagersatz, Encoder und Treiber als Teil der Kosten der rahmenlosen Option zu zählen.