CubeMars GL80 KV30 Gimbal-Motor
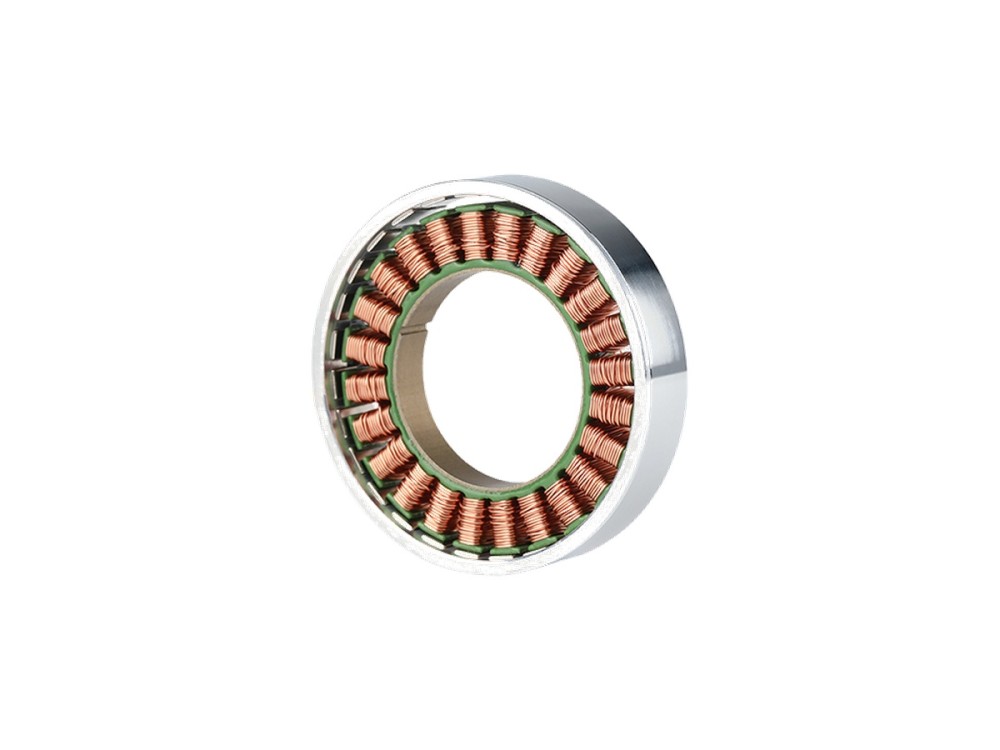
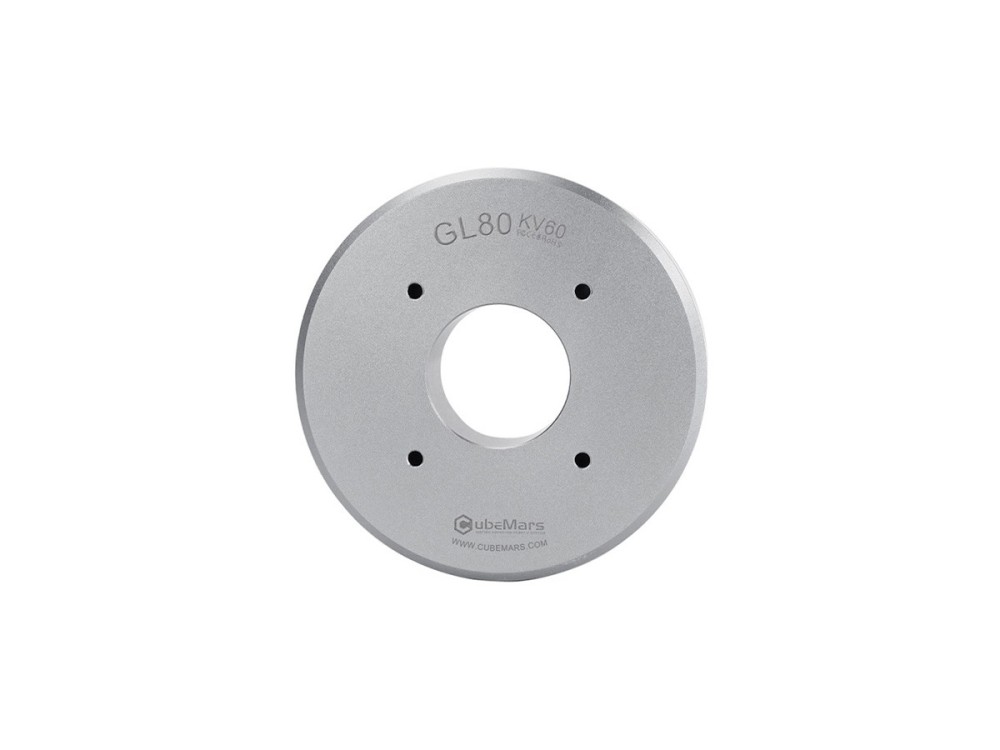
Der Gimbal-Motor GL80 KV30 bewältigt 2.9 Nm Spitzen- und 1 Nm Nenndrehmoment bei 48 W Nennleistung an 24 V. Mit 312 g und 87 mm Stator treibt er mittlere und große Gimbal-Achsen ruhig und präzise an.
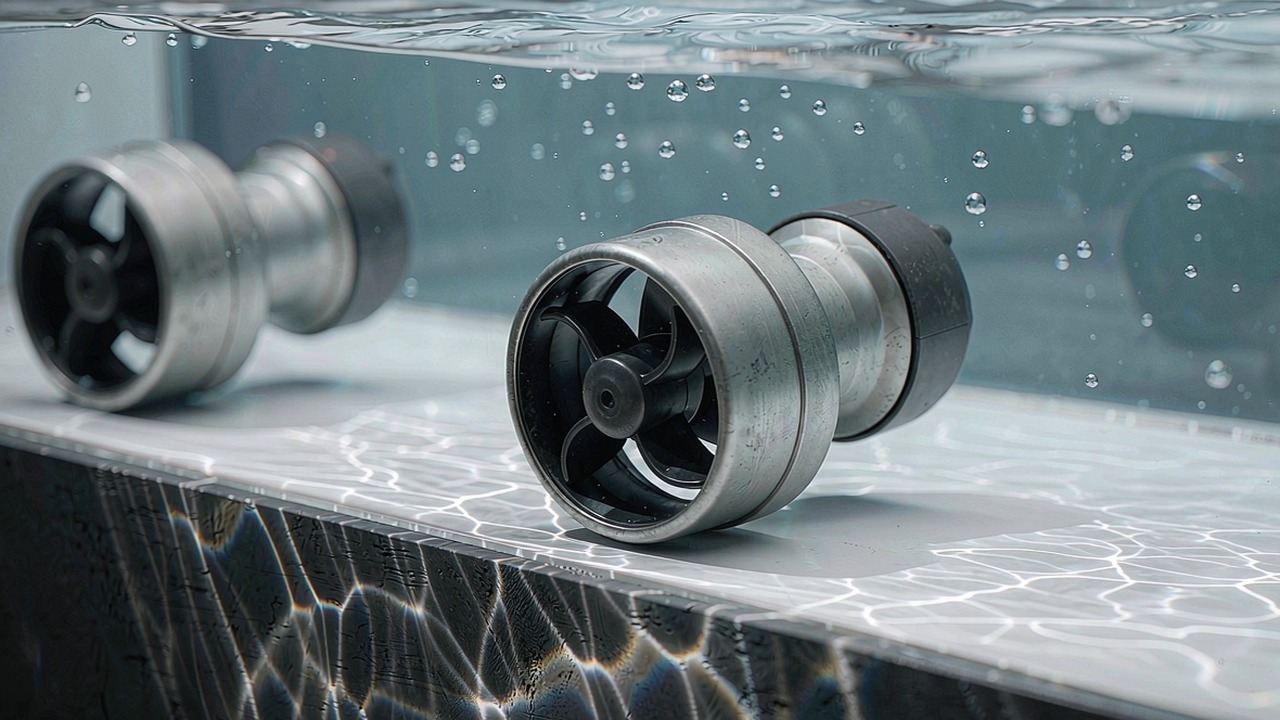
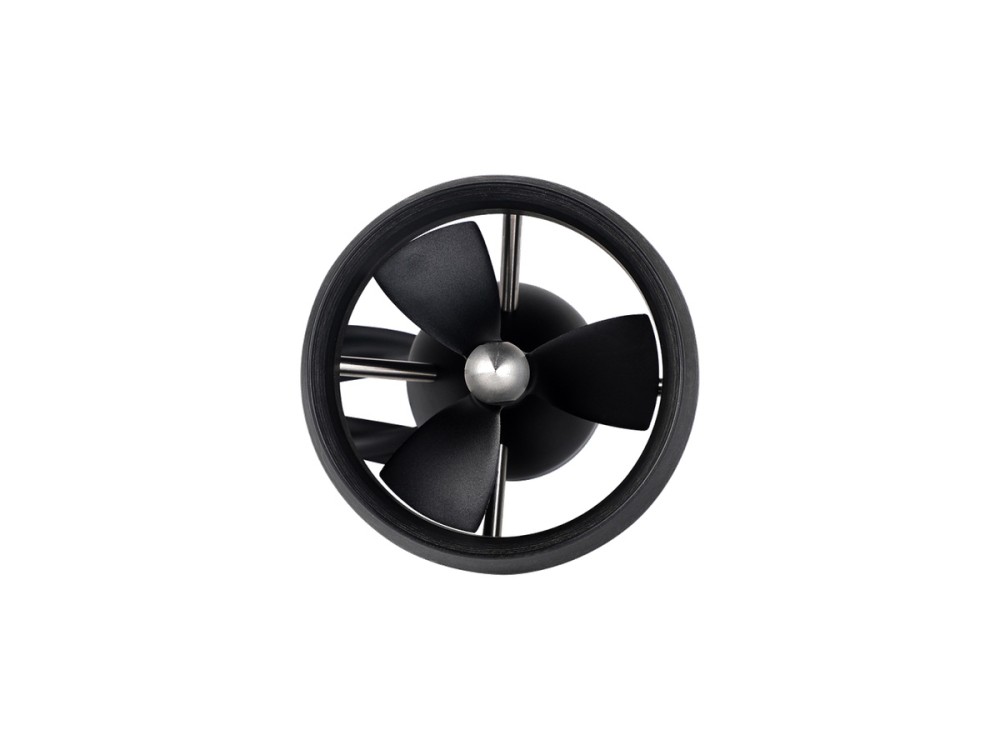
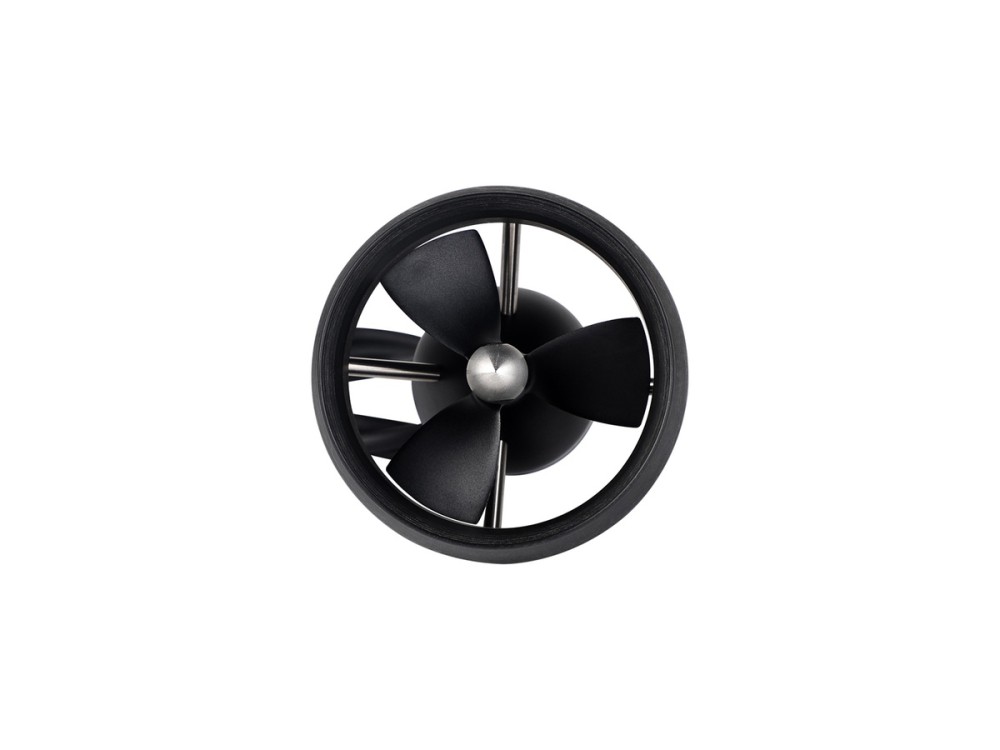
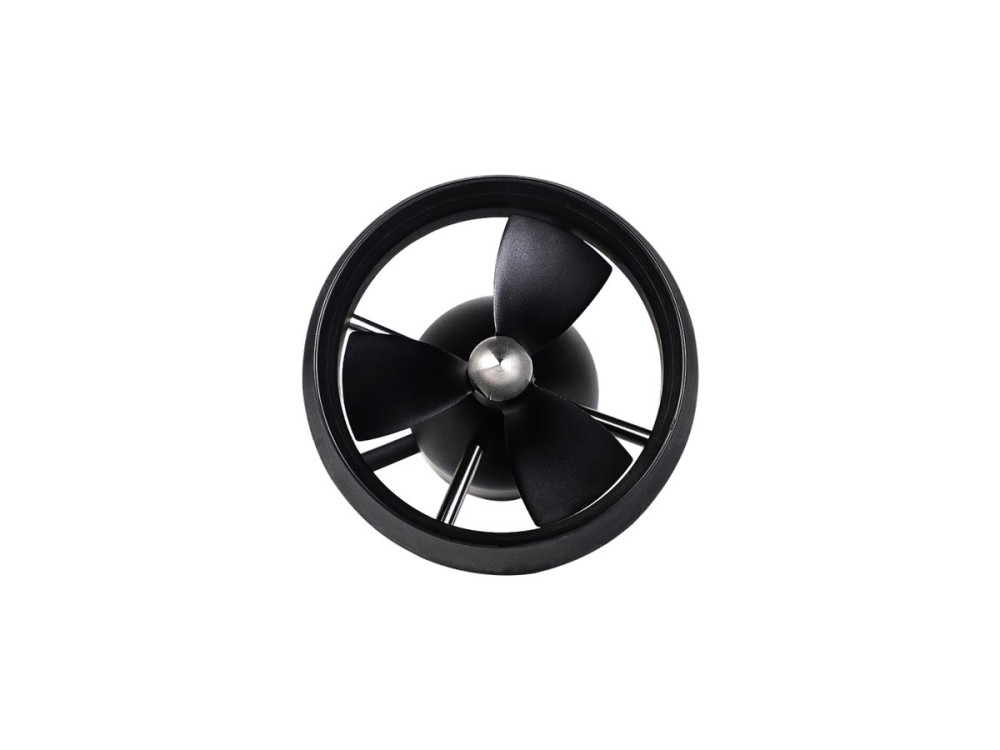
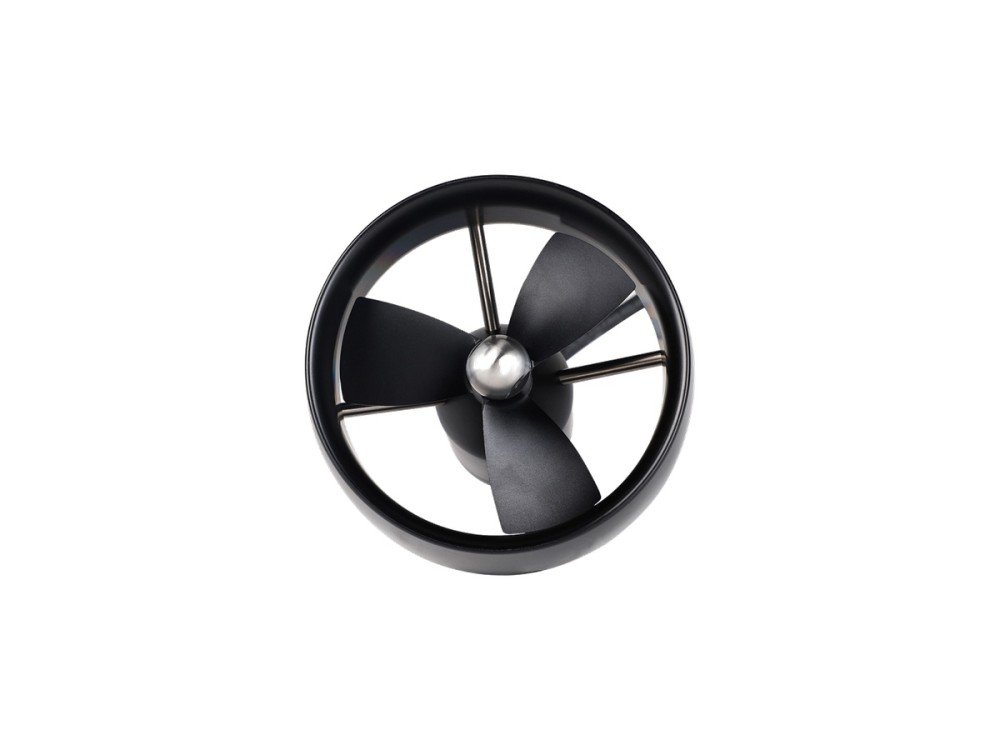
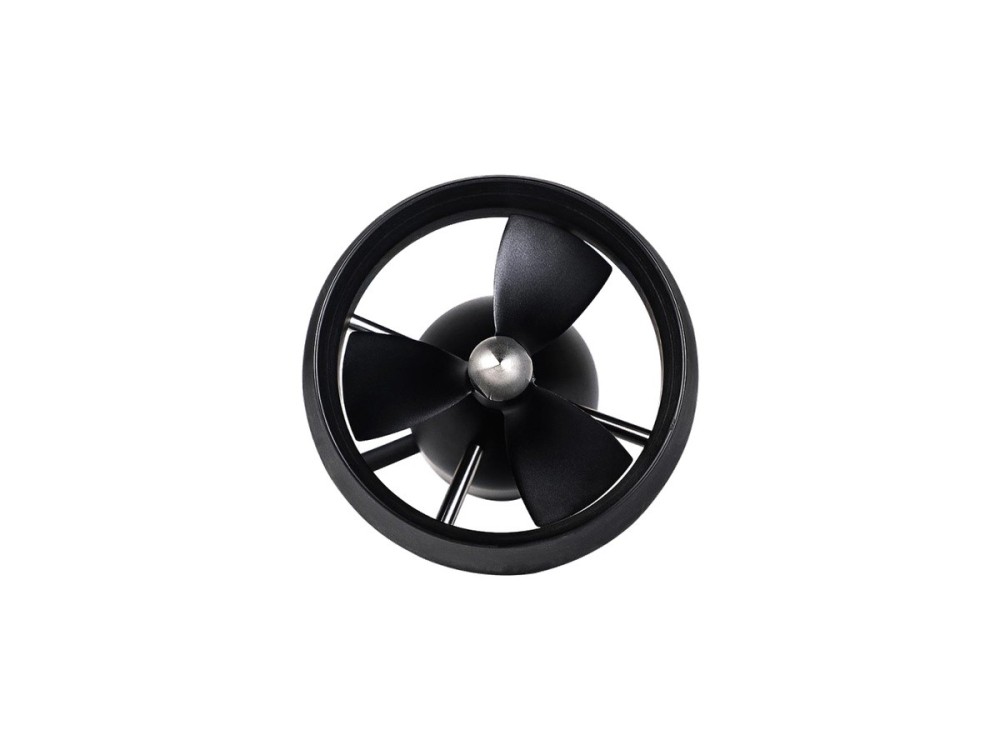
Der Unterwasser-Thruster SW17 erzeugt mindestens 17 kgf Schub aus 870 W Nennleistung an 48 V. Die gekapselte 1.35-kg-Einheit liefert kräftigen, sauberen Antrieb für ROV der Arbeitsklasse und Unterwasserroboter.
※ Die angegebenen Spezifikationen sind Referenzwerte. Die neuesten Spezifikationen sind beim jeweiligen Hersteller zu erfragen.
Der Gimbal-Motor GL80 KV30 bewältigt 2.9 Nm Spitzen- und 1 Nm Nenndrehmoment bei 48 W Nennleistung an 24 V. Mit 312 g und 87 mm Stator treibt er mittlere und große Gimbal-Achsen ruhig und präzise an.
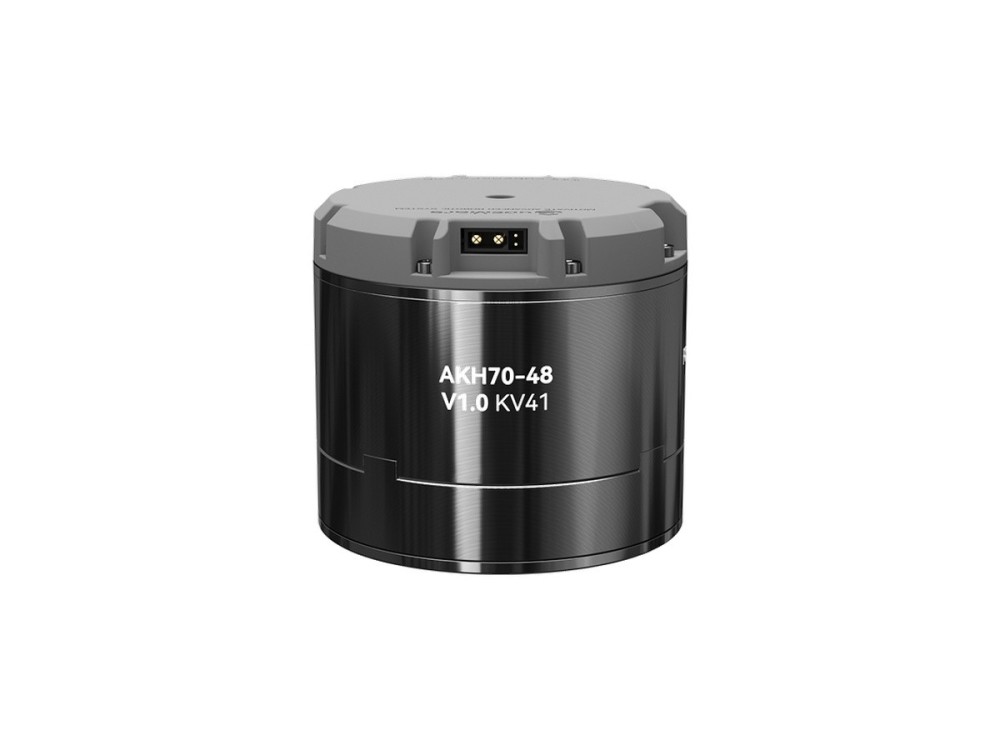
Der Hohlwellen-Planetenaktuator AKH70-48 V1.0 liefert über ein 48:1-Getriebe 222 Nm Spitzen- und 74 Nm Nenndrehmoment bei 48 V. Mit 1.4 kg Masse und Kabeldurchführung treibt er schwere Laufroboter, AGV-Antriebe und große Gelenkmodule an.
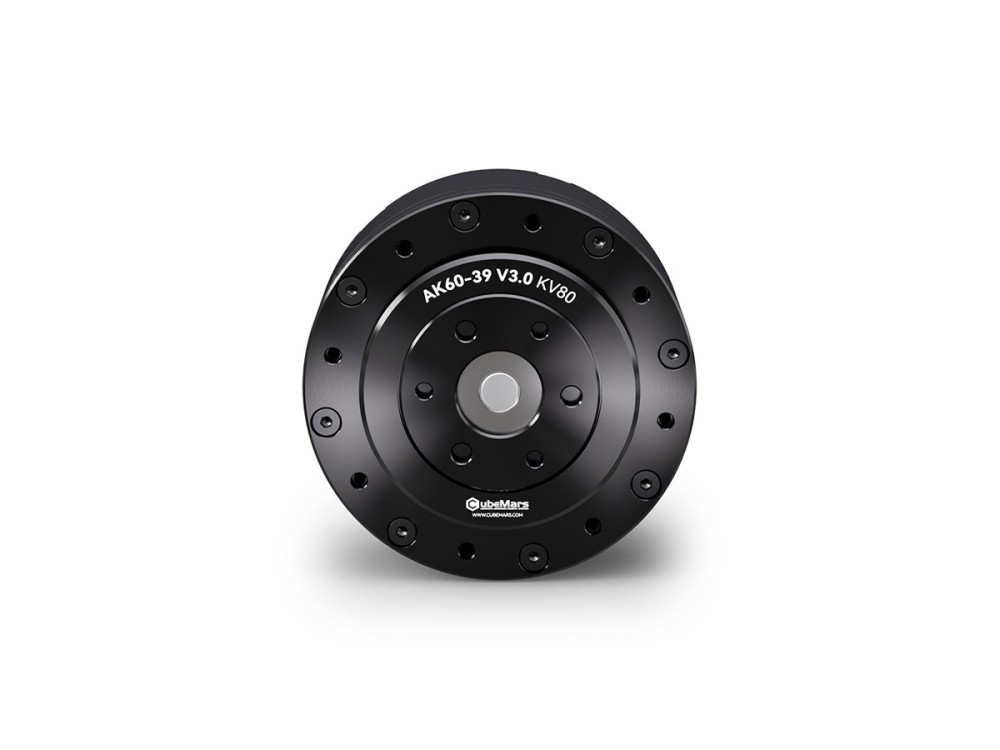
Der AK60-39 V3.0 verbindet einen KV80-Motor mit einem 39:1-Getriebe zu 72 Nm Spitzen- und 24 Nm Nenndrehmoment bei 176 W Nennleistung an 48 V. Mit 750 g ist er für tragende Gelenke in Laufrobotern und Industriemanipulatoren gebaut.
Der rahmenlose CubeMars RO80 KV105 Standard Motor gibt 4 Nm Spitzen- und 1.3 Nm Nenndrehmoment bei 490 W Nennleistung ab. Die 93-mm-Einheit mit 352 g läuft an 48 V und liefert drehmomentstarken Direktantrieb für Laufroboter und Gelenkmodule in Industrieausführung.
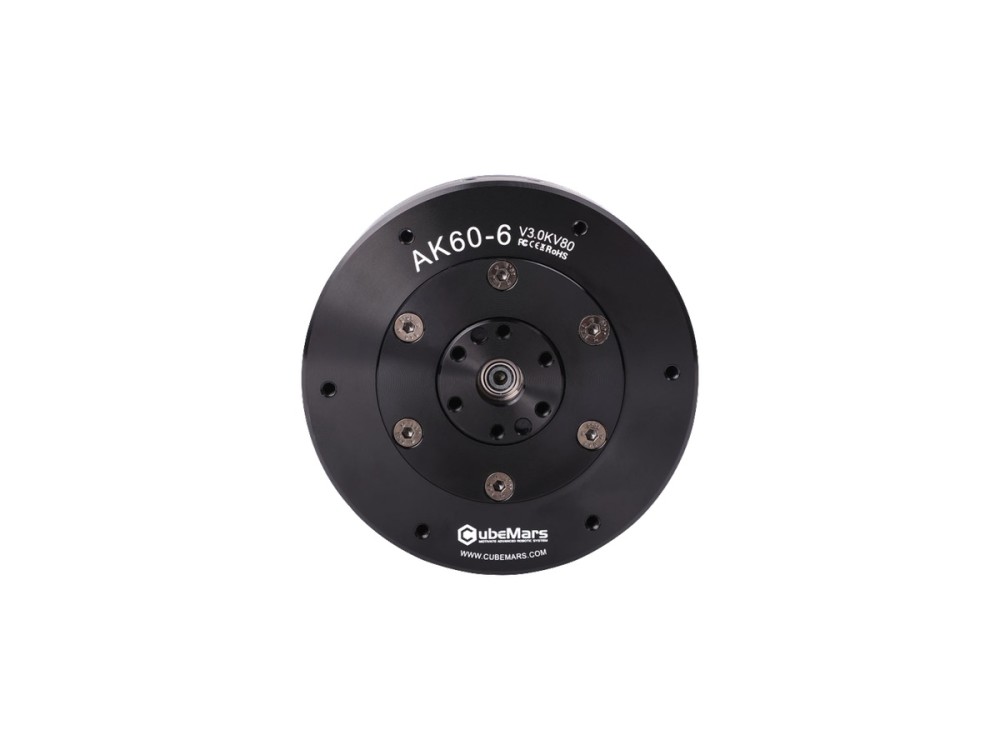
Der CubeMars AK60-6 V3.0 Aktuator liefert über eine kompakte 6:1-Stufe 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei 74 W Nennleistung an 24/48 V. Mit 380 g und 79 mm dient er leichten Roboterarmen, kleinen Gelenkmodulen und kompakten Quadruped-Robotern.
Der AK45-36 V3.0 verbindet einen KV80-Motor mit einem 36:1-Planetengetriebe zu 24 Nm Spitzen- und 8 Nm Nenndrehmoment in einem 349-g-Gehäuse. Bei 24 V ist er für Gelenkmodule mit hoher Untersetzung und präziser, stabiler Abgabe ausgelegt.
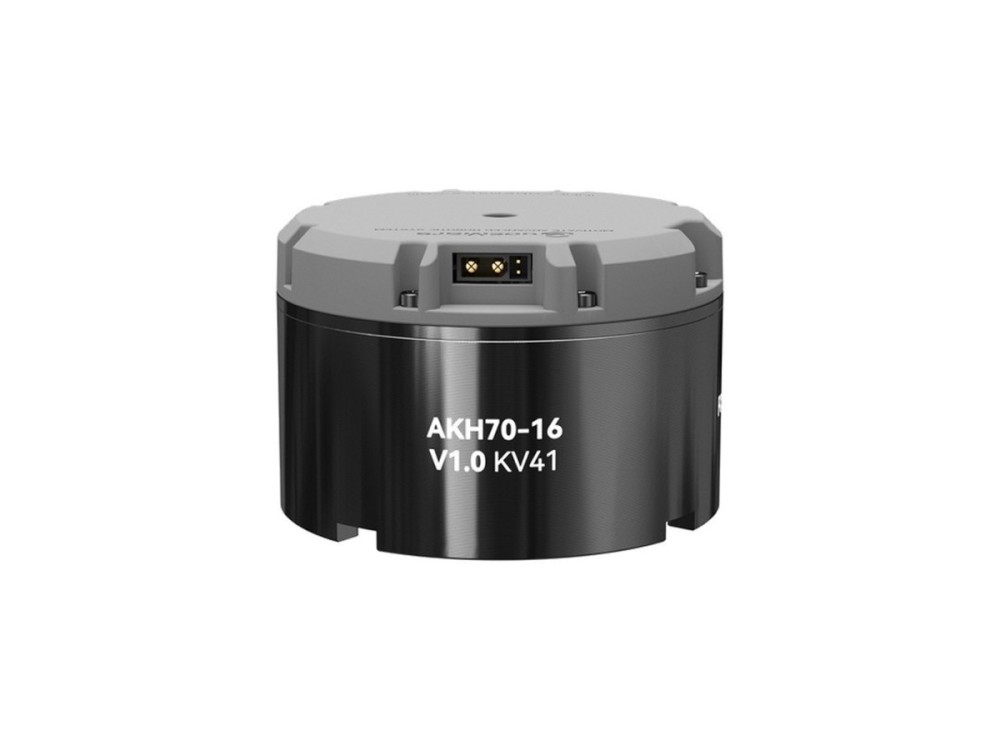
Der CubeMars AKH70-16 V1.0 verbindet eine Hohlwelle mit einer 16:1-Planetenstufe zu 78 Nm Spitzen- und 26 Nm Nenndrehmoment. Der 879-g-Aktuator läuft an 48 V und passt zu Quadruped-Kniegelenken, Roboterarmgelenken und Radantrieben mit interner Kabelführung.
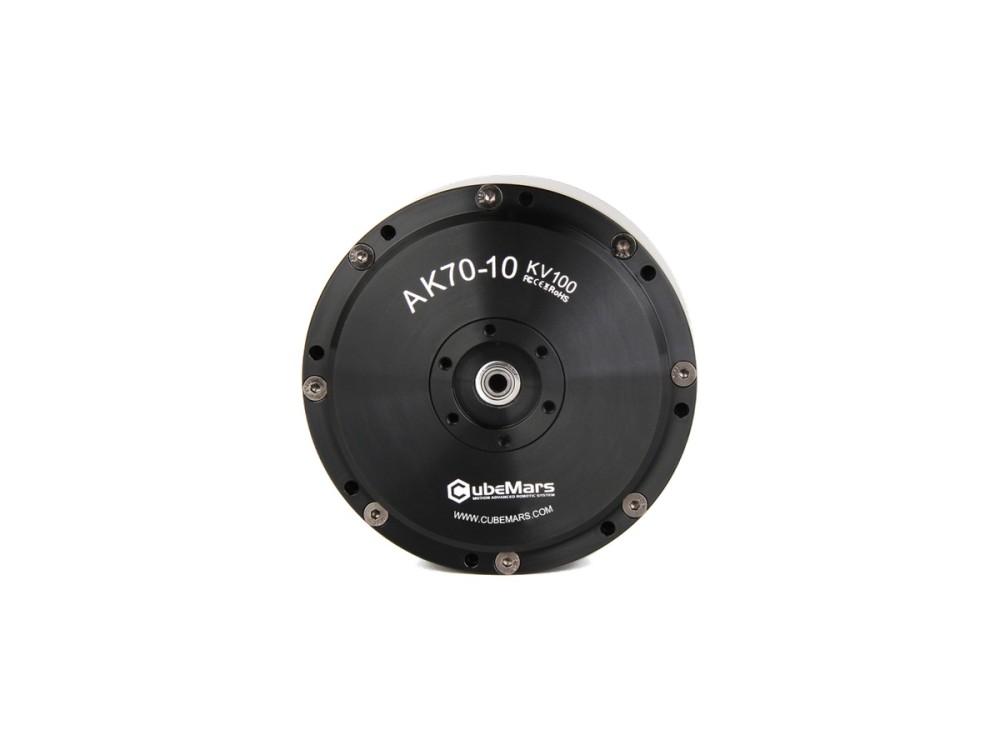
Der AK70-10 verbindet eine 10:1-Planetenstufe mit einem einzelnen 14-Bit-Magnetencoder und liefert 24.8 Nm Spitzen- und 8.3 Nm Nenndrehmoment sowie 230 W Nennleistung. Der 621-g-Aktuator läuft an 24/48 V und passt zu Exoskelettgelenken, Quadruped-Robotern und Roboterarmen.
Der rahmenlose Innenläufer CubeMars RI60 KV120 liefert 1.63 Nm Spitzen- und 0.57 Nm Nenndrehmoment bei 85 W Nennleistung. Der 60-mm-Rotor läuft an 24-48 V und wiegt nur 156 g — passend für humanoide Gelenke, Radantriebe und kollaborative Arme.
Der rahmenlose CubeMars RO50 KV108 Lite Motor erzeugt 0.9 Nm Spitzen- und 0.3 Nm Nenndrehmoment bei nur 105 g Masse. Mit 66 W Nennleistung an 24 V passt er zu kompakten Robotergelenken, bei denen schnelle Reaktion und geringes Gewicht zählen.
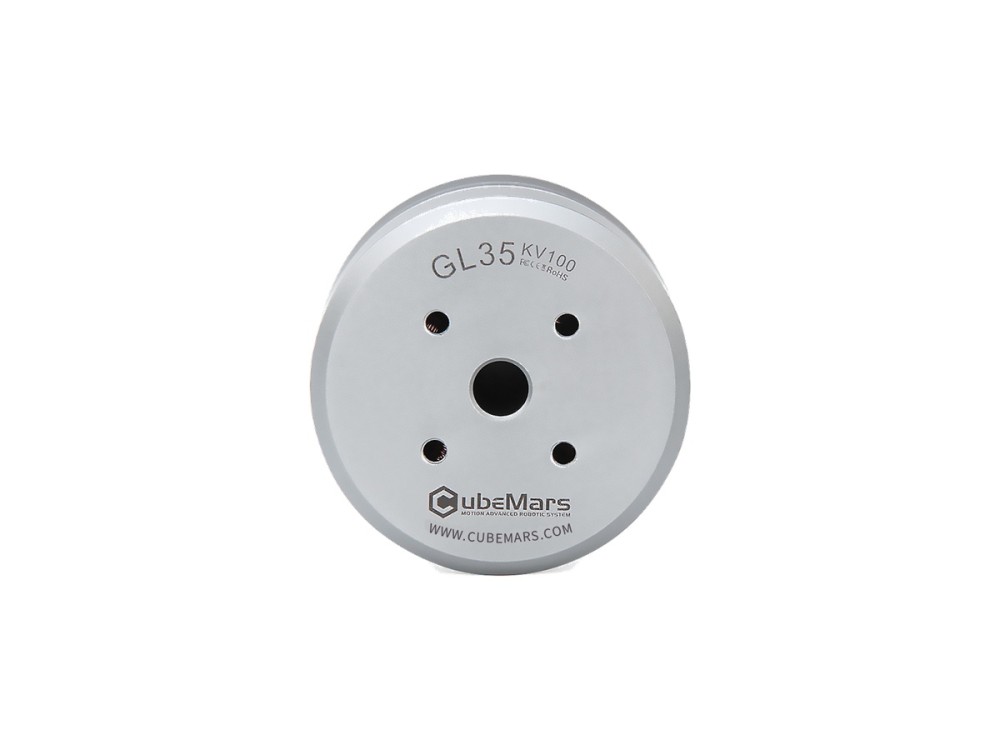
Der Gimbal-Motor CubeMars GL35 gibt 0.46 Nm Spitzen- und 0.15 Nm Nenndrehmoment ab und wiegt dabei nur 90 g. Die 41.8-mm-Direktantriebseinheit bietet niedriges Rastmoment für ruhige kleine Gimbal-Anwendungen und zum präzisen Ausrichten.
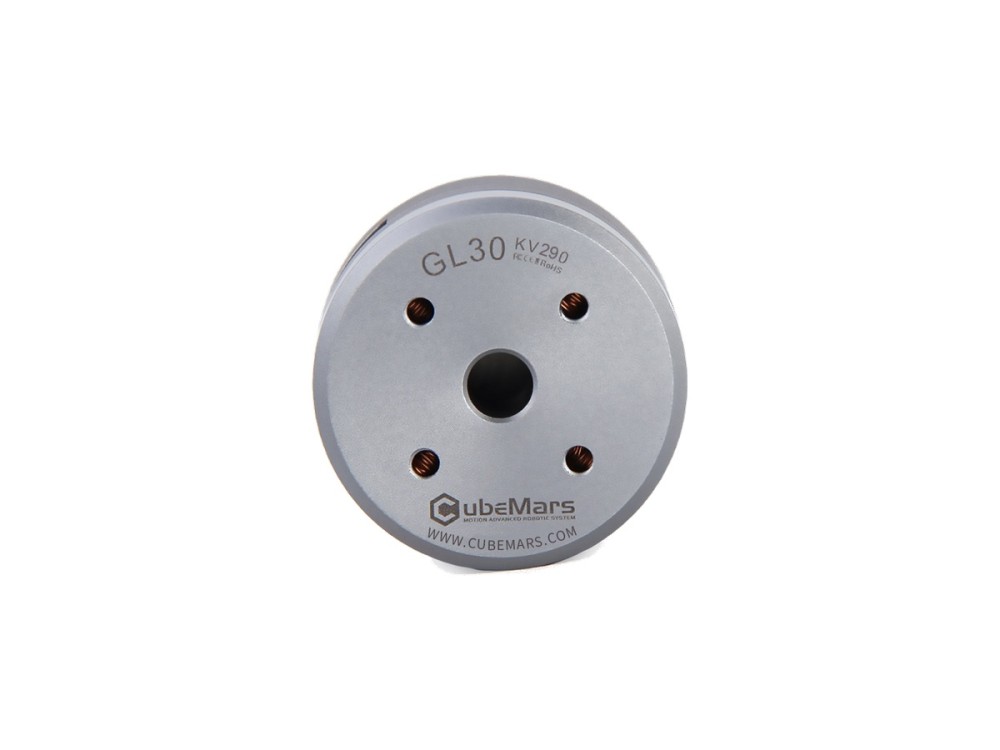
Der GL30 KV290 ist ein ultraleichter Gimbal-Motor mit 41 g und 0.28 Nm Spitzendrehmoment im 34.5-mm-Rahmen. Für 12-V-Systeme ausgelegt, bringt er präzise Direktantriebs-Stabilisierung in kompakte Kamera-Gimbals.

ROV-Thruster in fünf Schritten auslegen: Schub und Leistung, Abdichtung und Tief···

Auswahl von Unterwasser-Thrustern für ROV und AUV: Festmacher-Schub, Nennleistun···
Der Unterwasser-Thruster CubeMars SW7 erzeugt über 7 kgf Schub bei 360 W Nennleistung an 36 V in einem kompakten 700-g-Gehäuse. Optimierter Propeller und Dichtungskonzept machen ihn zu einer zuverlässigen Antriebslösung für kleine ROV und AUV.
Der CubeMars DW15 Thruster liefert 15 kgf Schub bei 750 W Nennleistung an 48 V in einem 131-mm-Gehäuse mit 1.26 kg. Für anspruchsvolle ROV-Missionen gebaut, bringt er Schub, Wirkungsgrad und Lebensdauer in Einklang.
Der Unterwasser-Thruster DW10 liefert 10 kgf Schub bei 540 W Nennleistung an 36 V in einem 100-mm-Gehäuse mit 840 g. Effizient und leise, eignet er sich für ROV-Manövrierbetrieb und kleine Unterwasserfahrzeuge.
Der Unterwasser-Thruster CubeMars SW12 liefert 12 kgf Schub oder mehr bei 520 W Nennleistung an 48 V. Mit 1.18 kg Masse bietet er effizienten, korrosionsbeständigen Antrieb für ROV der Inspektionsklasse.
Der Unterwasser-Thruster SW17 erzeugt mindestens 17 kgf Schub aus 870 W Nennleistung an 48 V. Die gekapselte 1.35-kg-Einheit liefert kräftigen, sauberen Antrieb für ROV der Arbeitsklasse und Unterwasserroboter.
Der CubeMars DW25 ist das Flaggschiff der DW-Thruster mit 25 kgf Schub und 1315 W Nennleistung an 48 V. Die 1.79-kg-Einheit liefert kraftvollen, zuverlässigen Antrieb für große ROV und schwere Unterwasserfahrzeuge.
Der Unterwasser-Thruster DW20 gibt 20 kgf Schub aus 910 W Nennleistung an 48 V ab. Die gekapselte 152-mm-Konstruktion mit 1.63 kg zielt auf schwere ROV-Plattformen und Unterwasser-Manipulationsaufgaben.
Aktuelle Informationen zu neuen Produkten, Herstellern und Branchentrends.