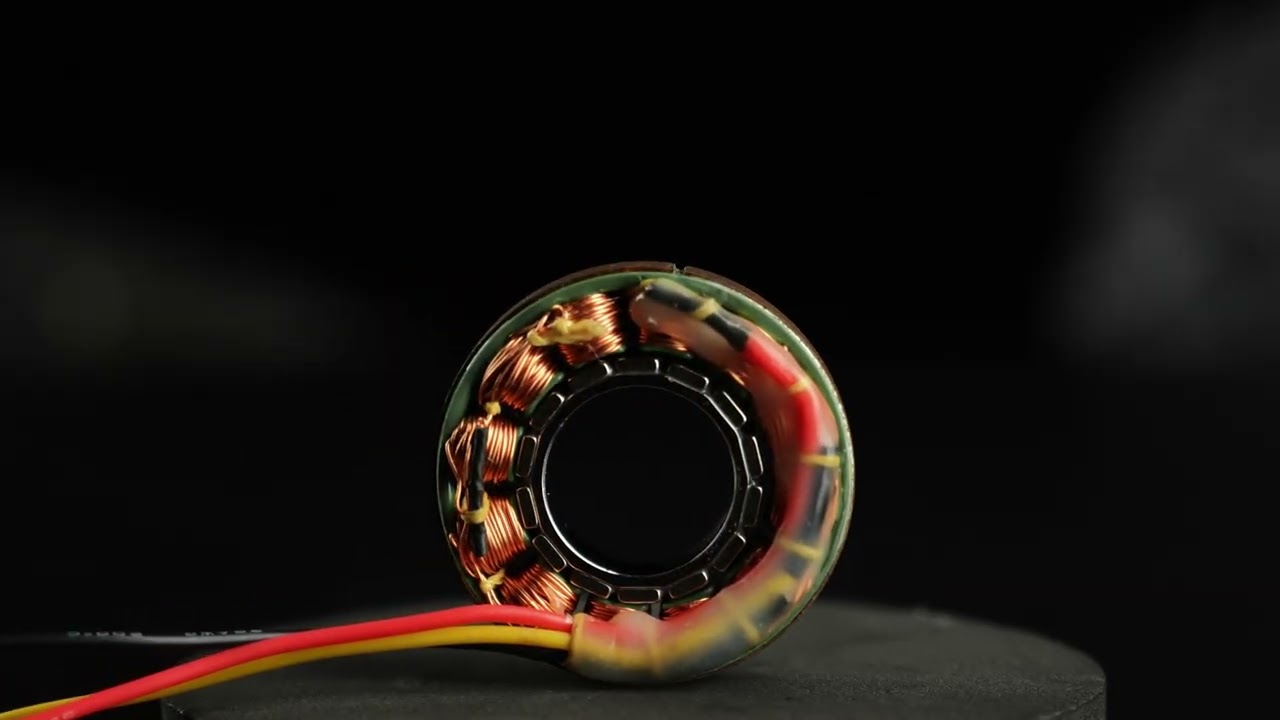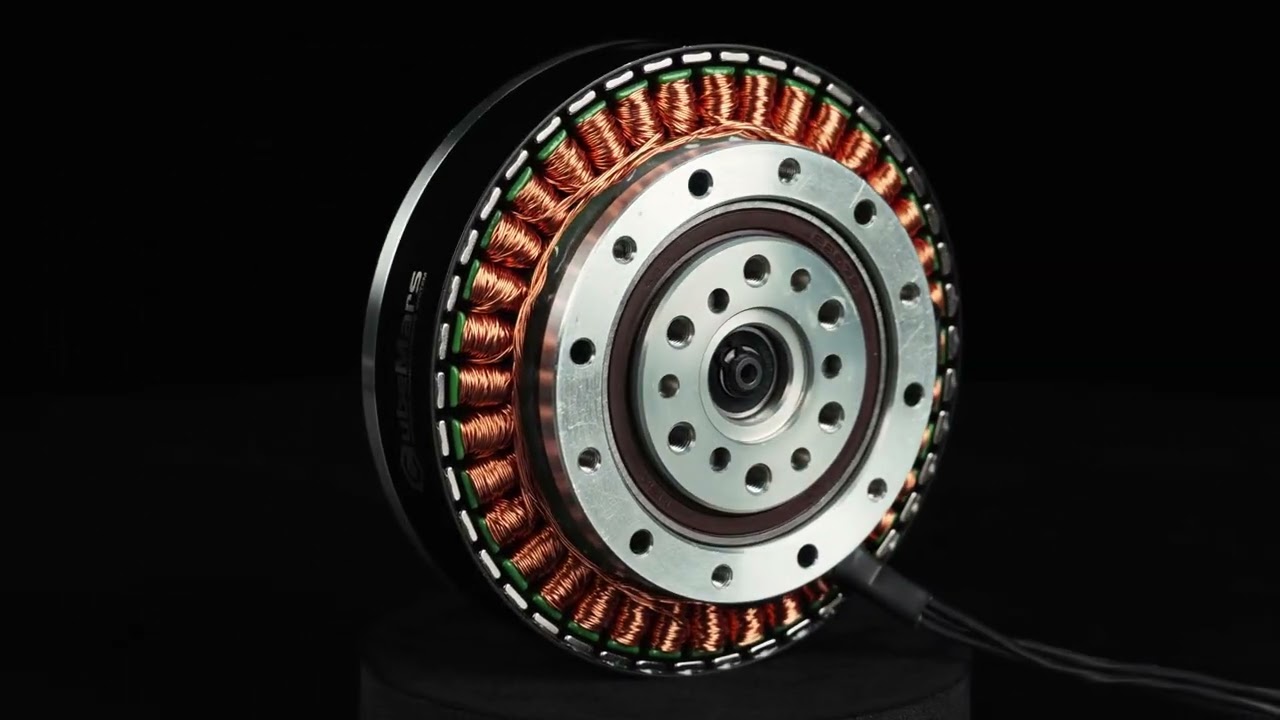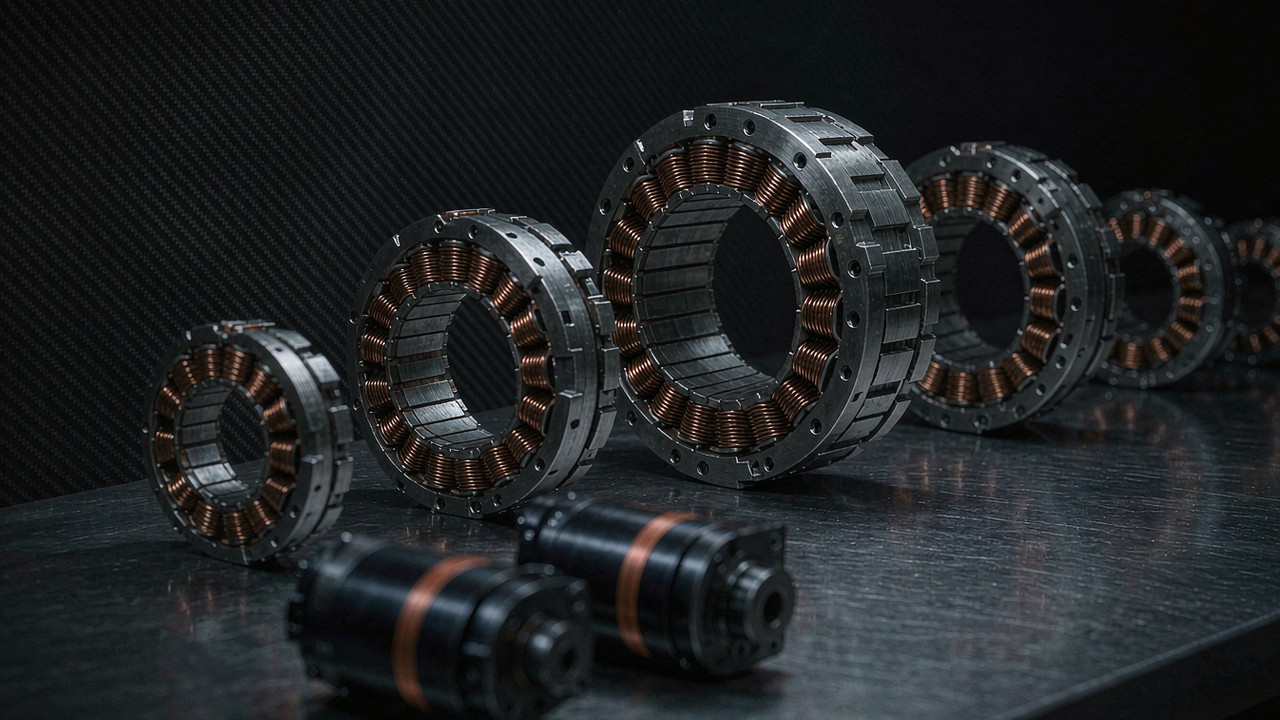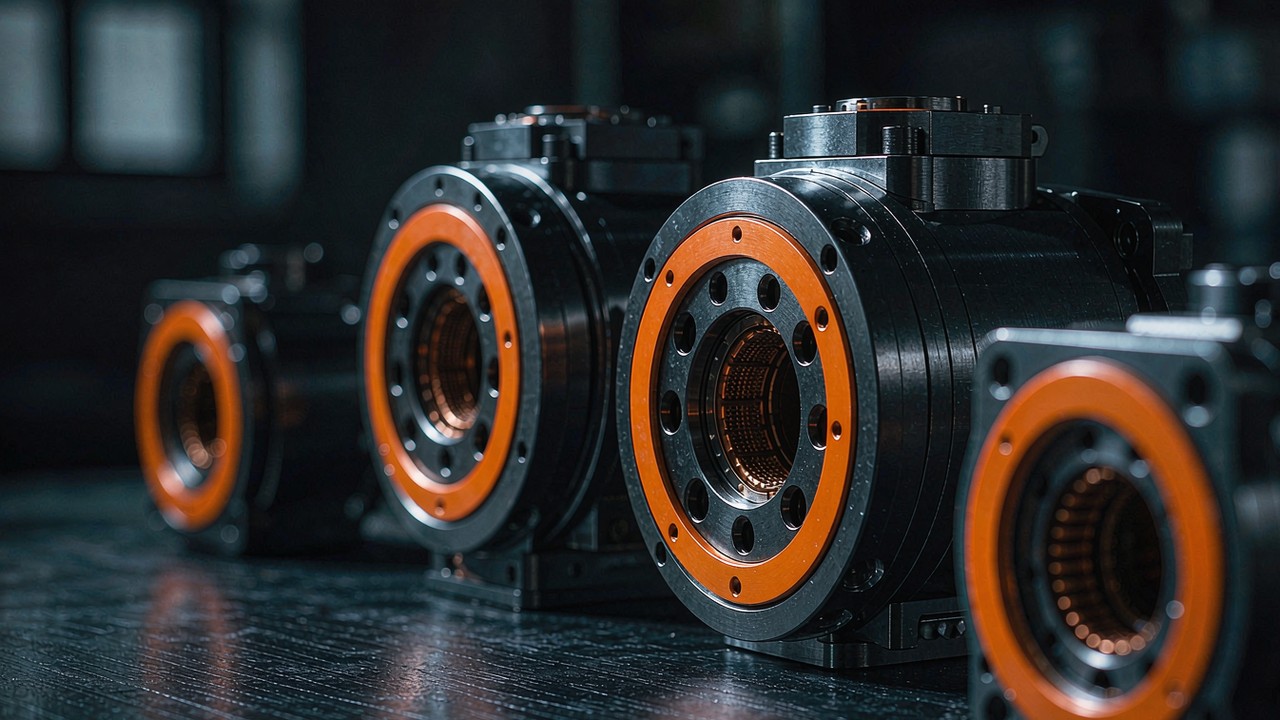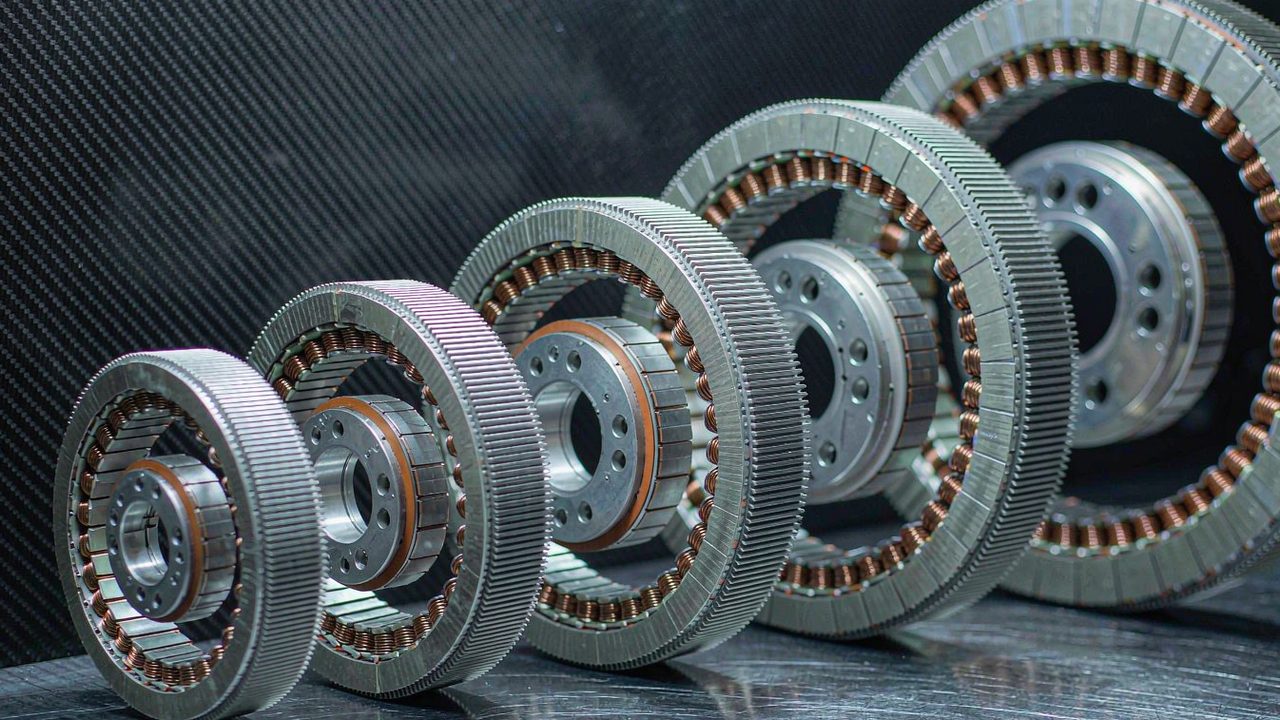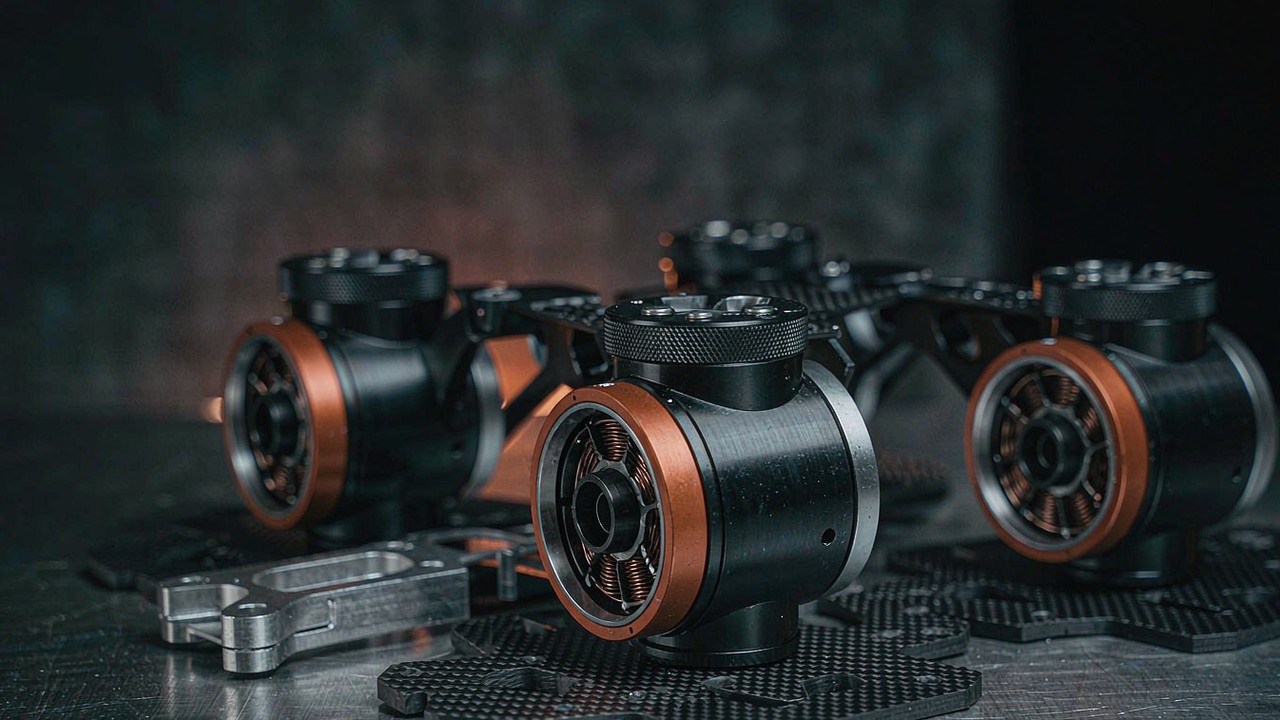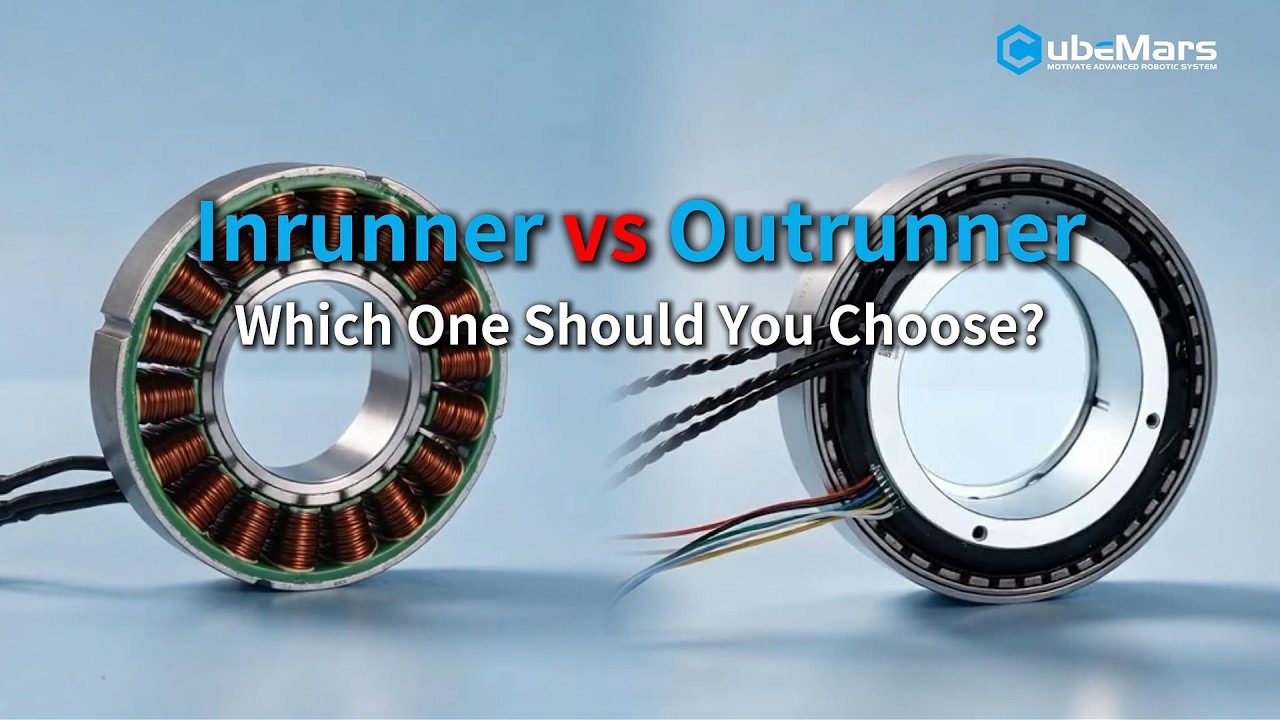
Motores de par sin carcasa CubeMars series RI y RO: diseños de rotor interno y rotor externo para articulaciones robóticas
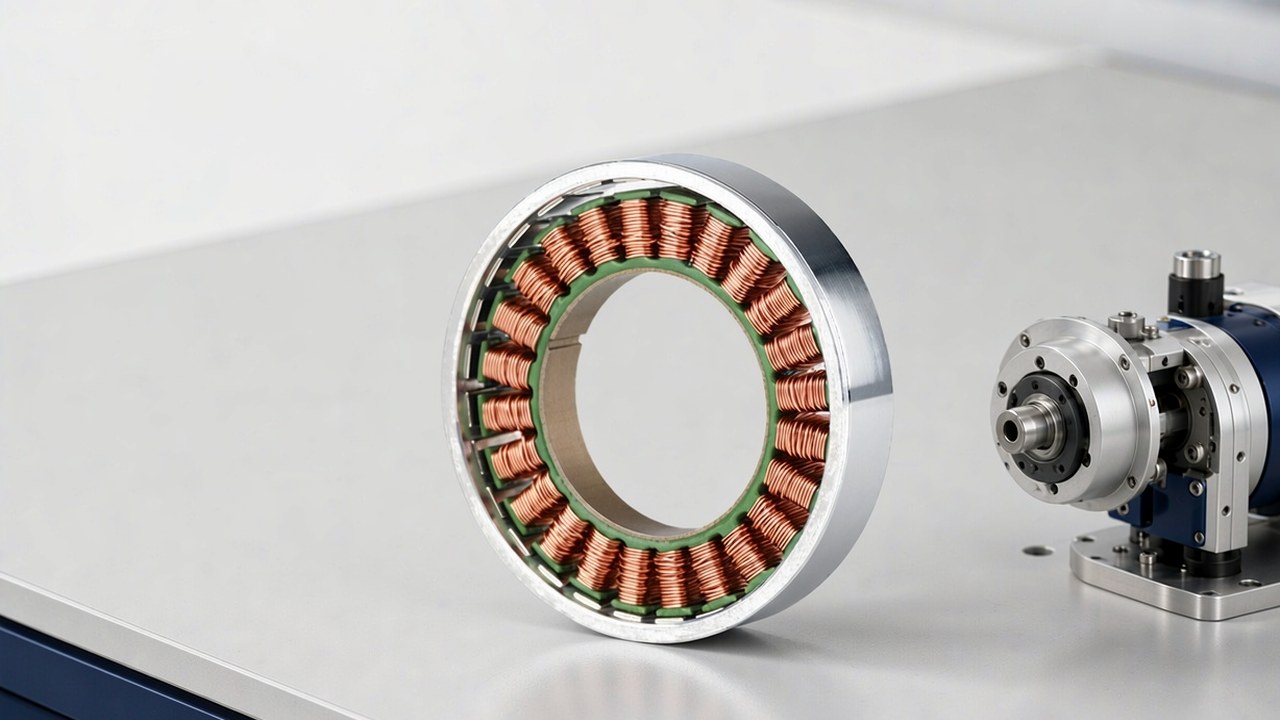
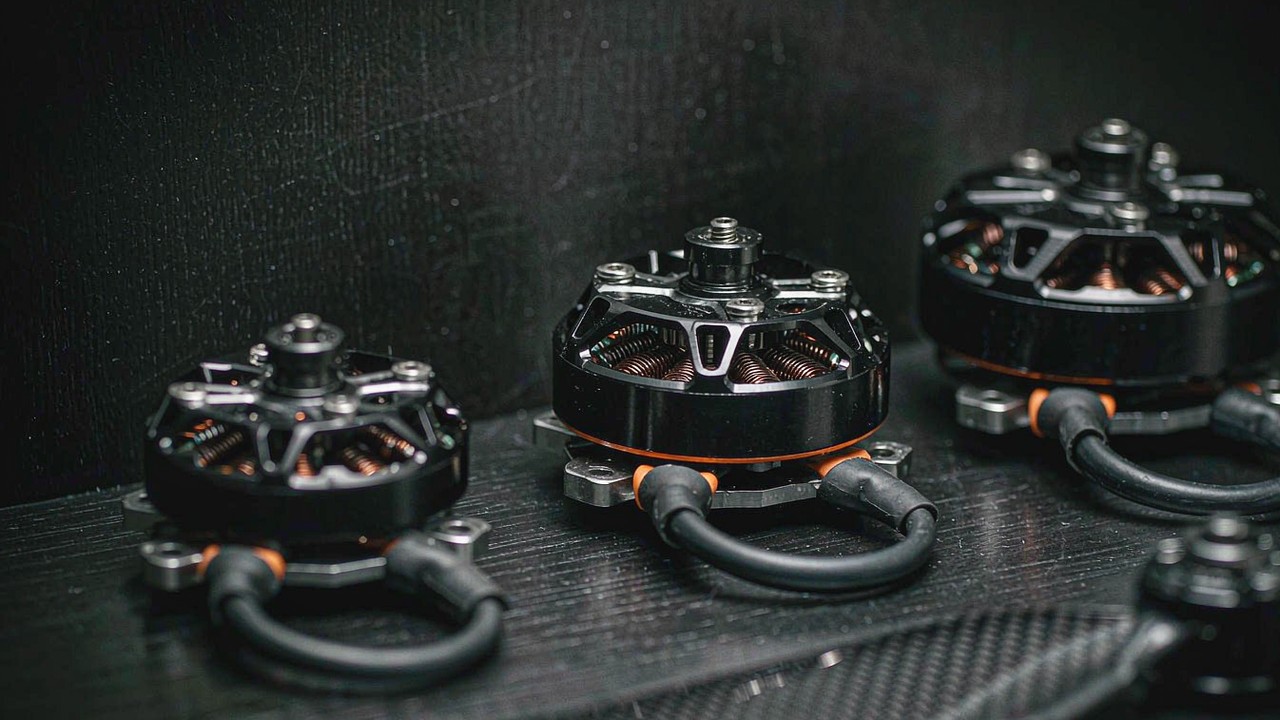
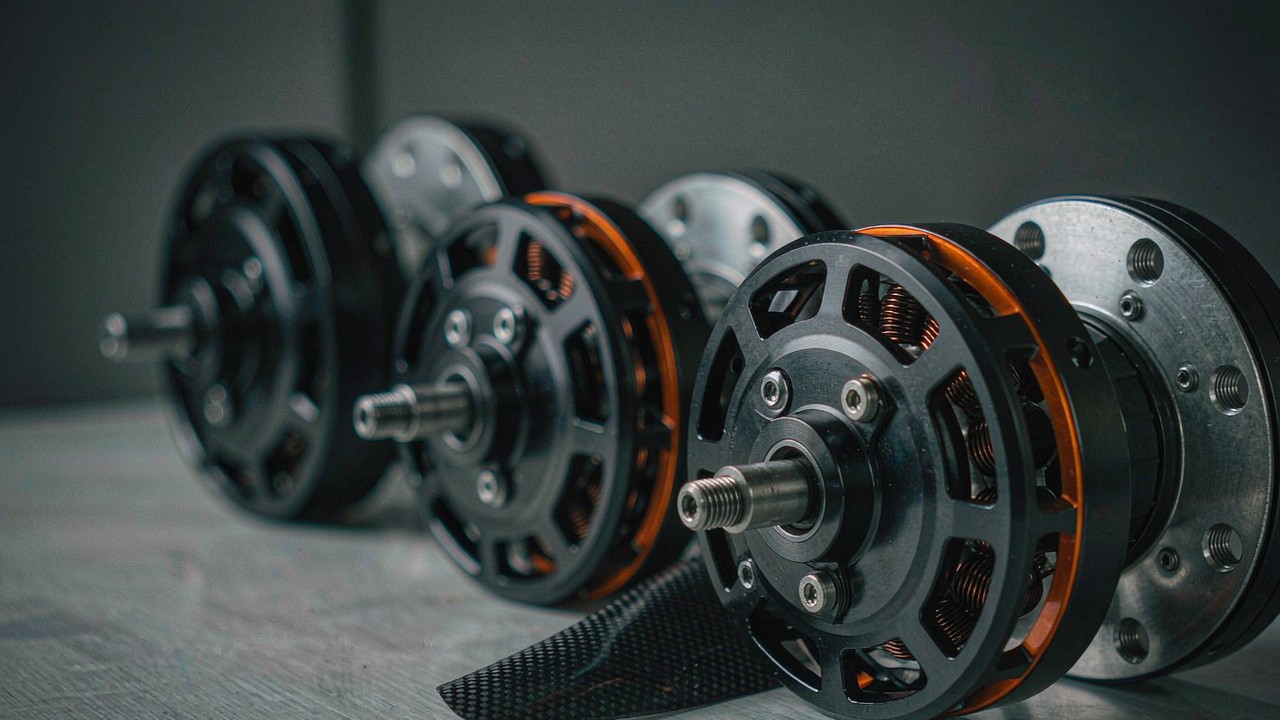
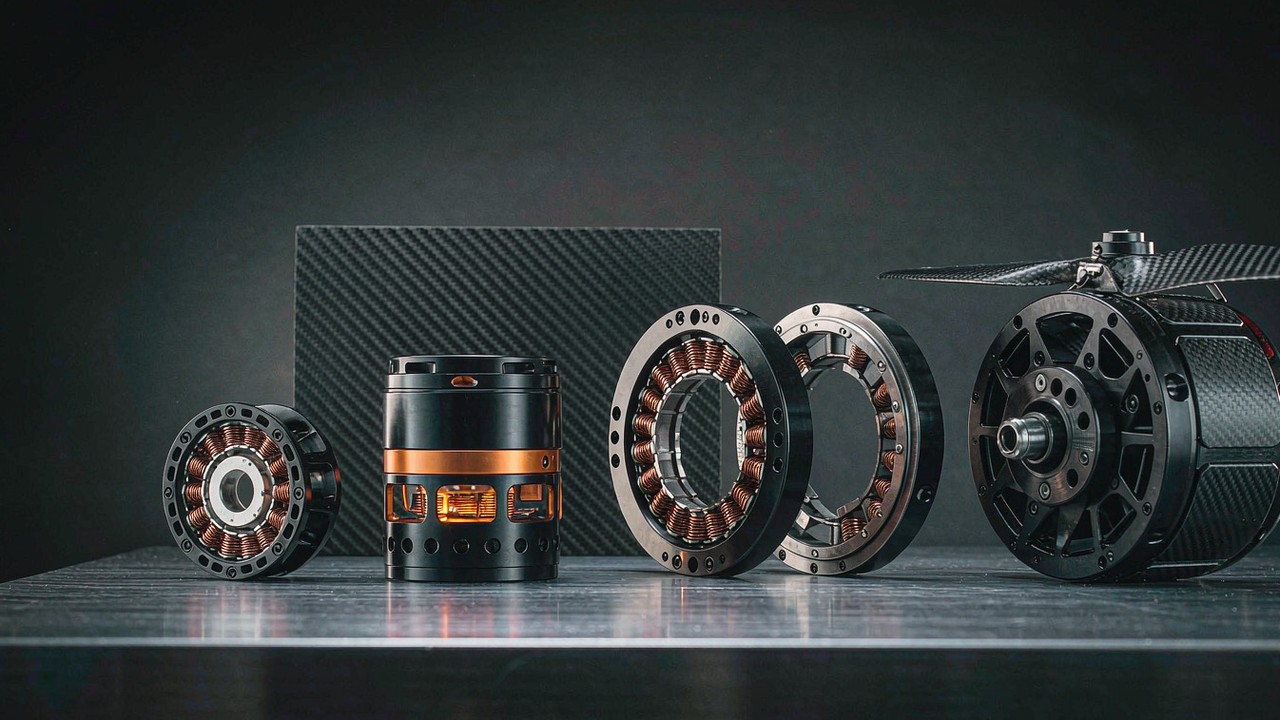
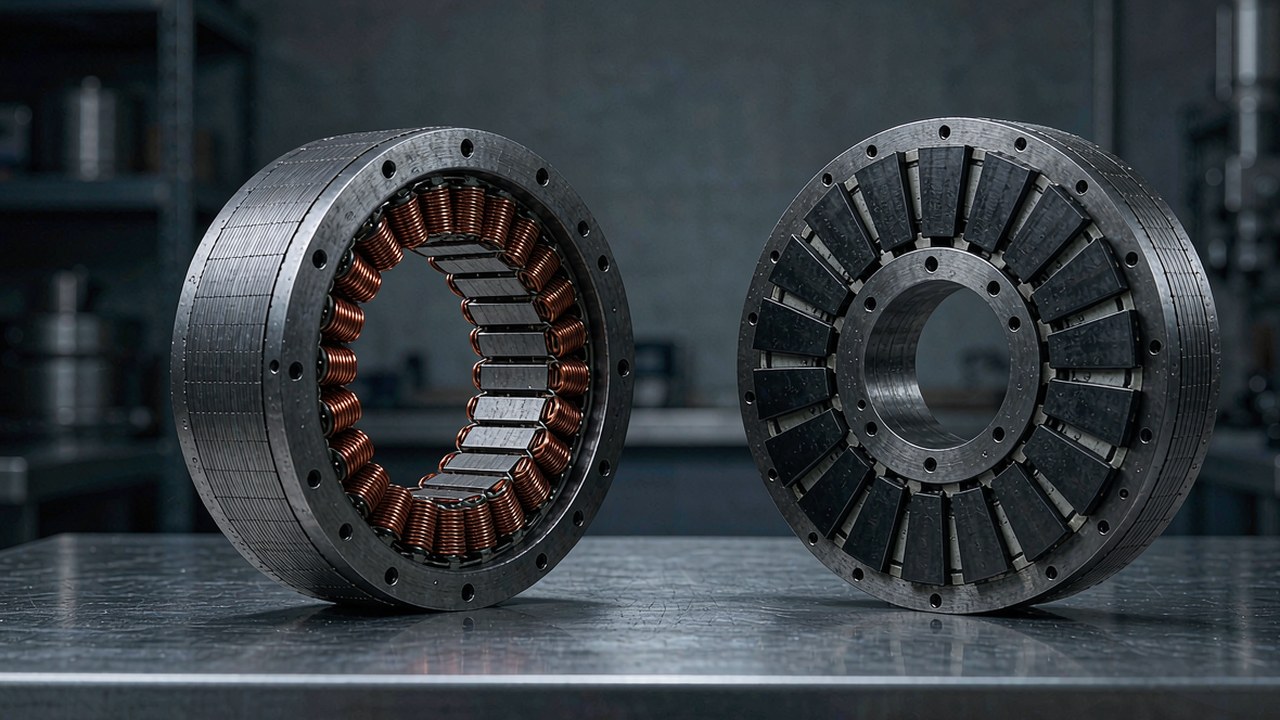
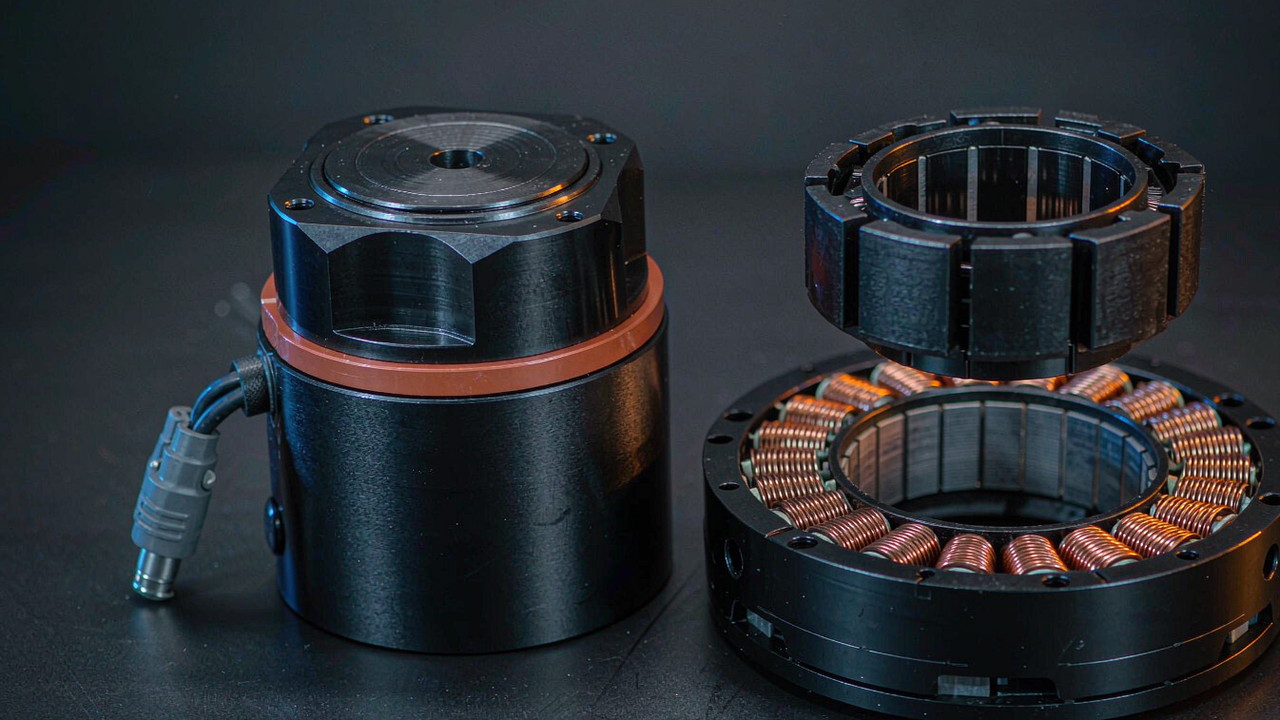
CubeMars desarrolla sus motores de par sin carcasa en dos arquitecturas de rotor: la serie RI (rotor interno) y la serie···
Artículos técnicos, vídeos de fabricantes y recursos descargables sobre motores BLDC, actuadores y sus aplicaciones.
CubeMars desarrolla sus motores de par sin carcasa en dos arquitecturas de rotor: la serie RI (rotor interno) y la serie···
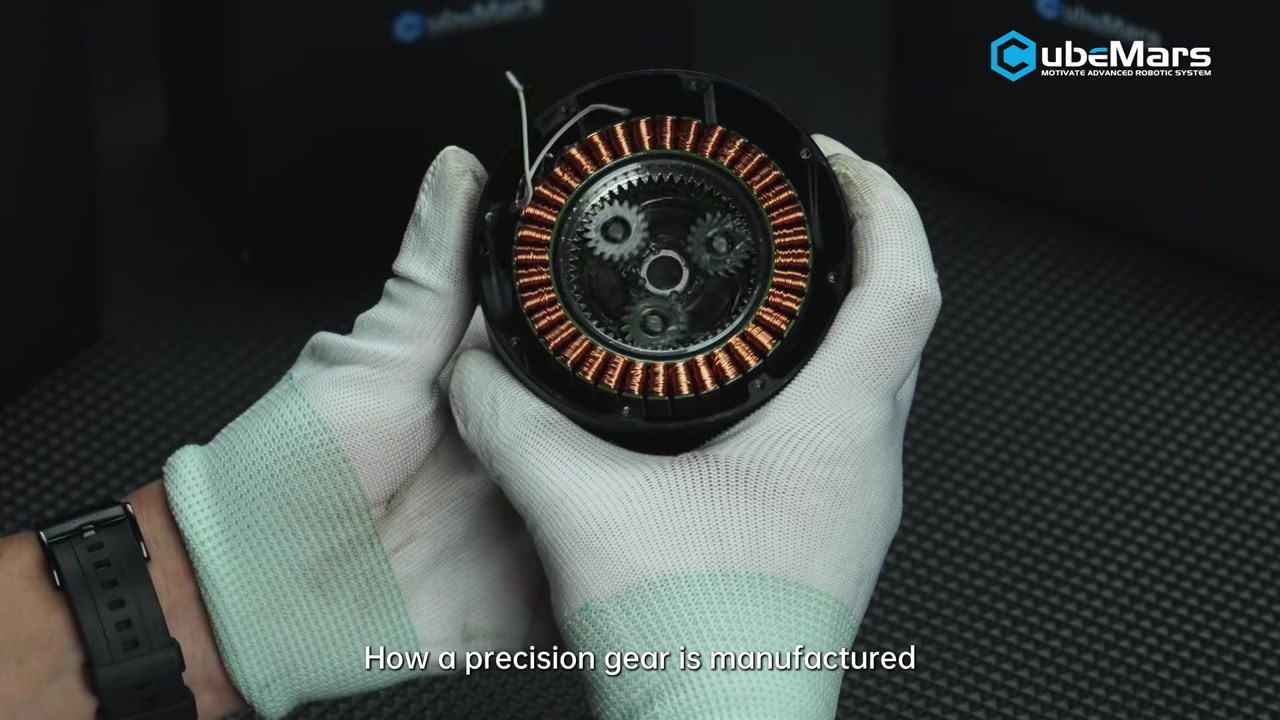
El vídeo oficial de CubeMars sigue la producción de engranajes de precisión para actuadores robóticos, de la materia pri···
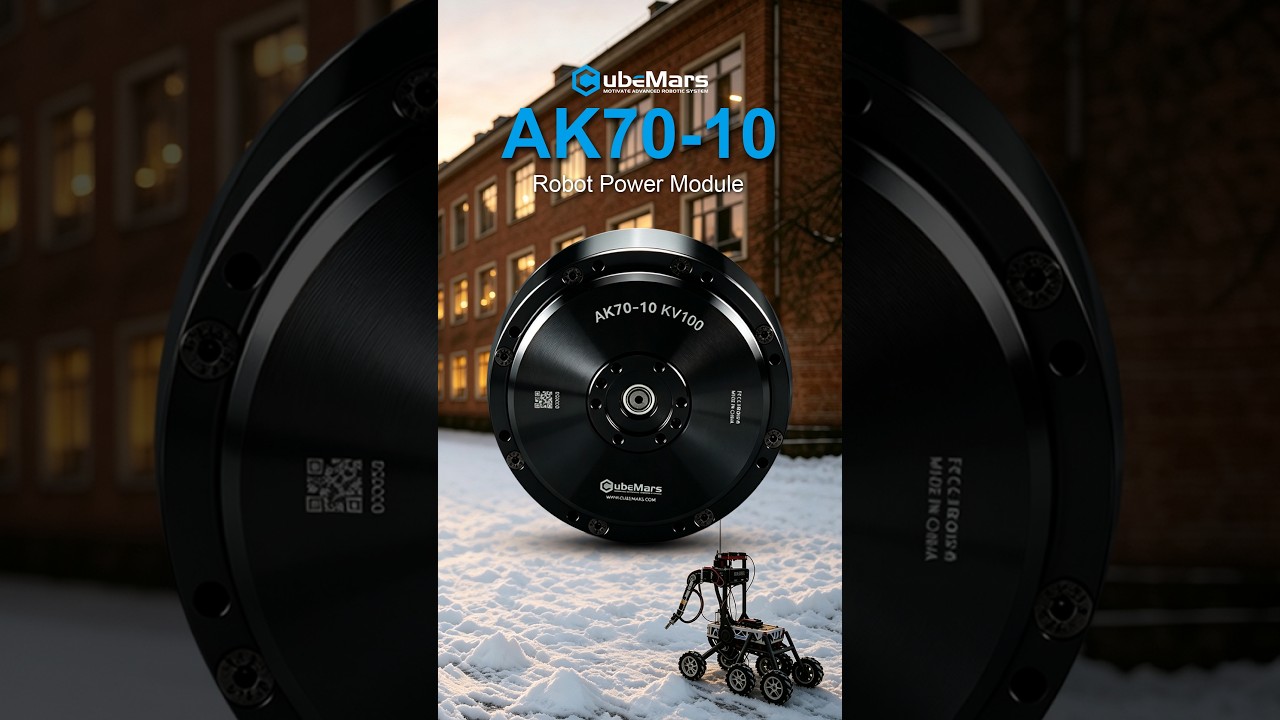
Vídeo oficial de CubeMars de 48 s: el actuador AK70-10 KV100 en movimiento. 8.3 Nm nominales, 24.8 Nm de pico, reducción···
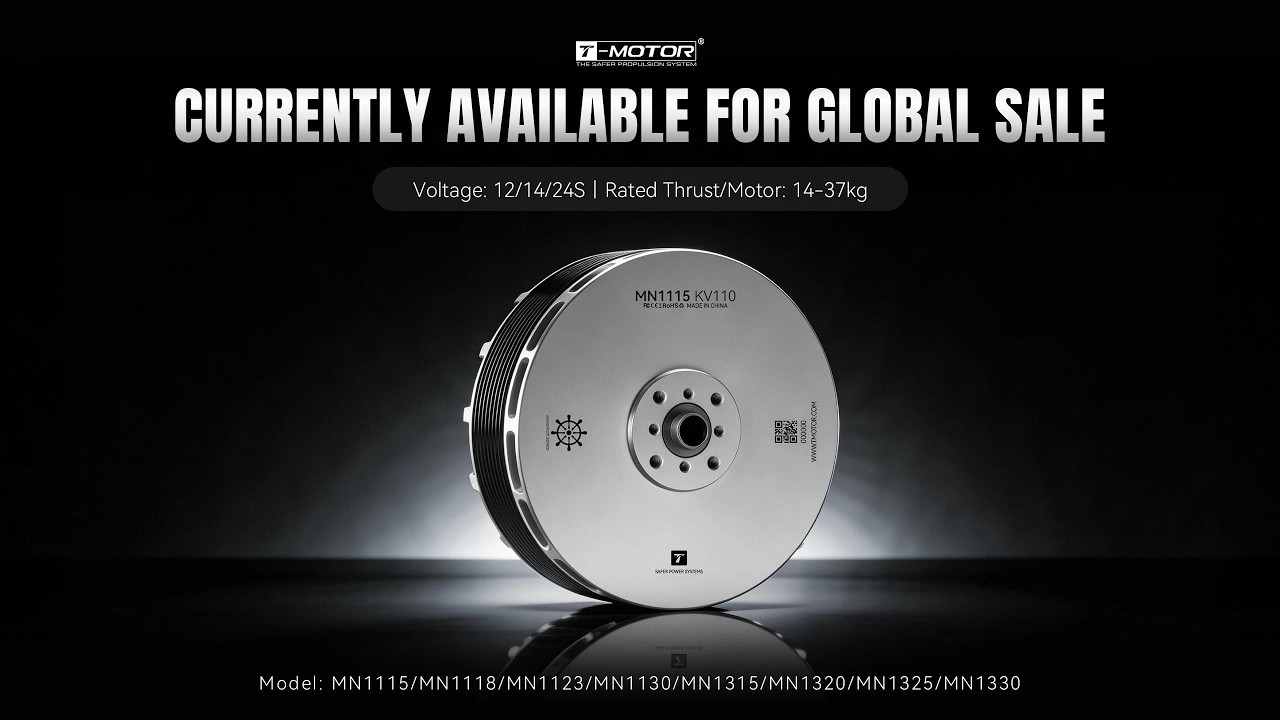
Vídeo oficial de T-Motor sobre la serie Navigator MN para UAV de carga pesada (1-37 kg de empuje) y comparativa de los c···
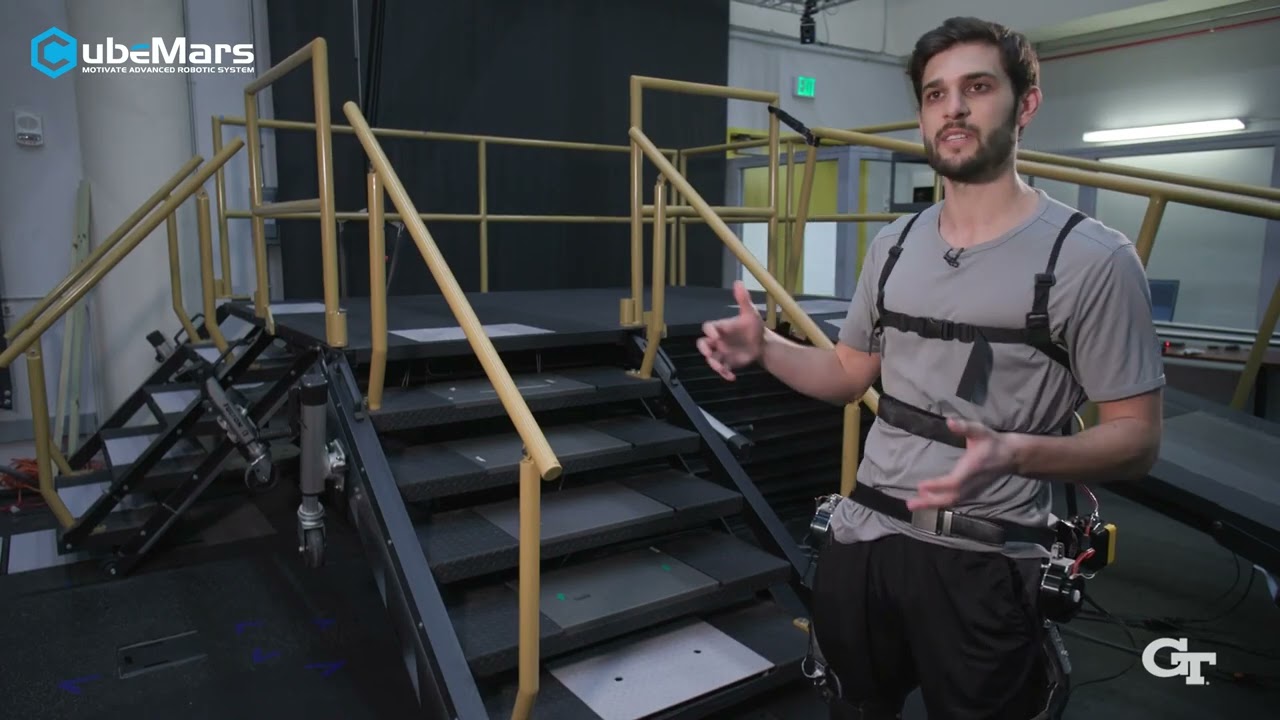
Vídeo oficial de CubeMars del actuador robótico AK80-6 KV100 en el exoesqueleto bilateral de Georgia Tech, con especific···
CubeMars presenta el motor de par sin carcasa RI30 KV260 para articulaciones, humanoides y brazos robóticos: característ···
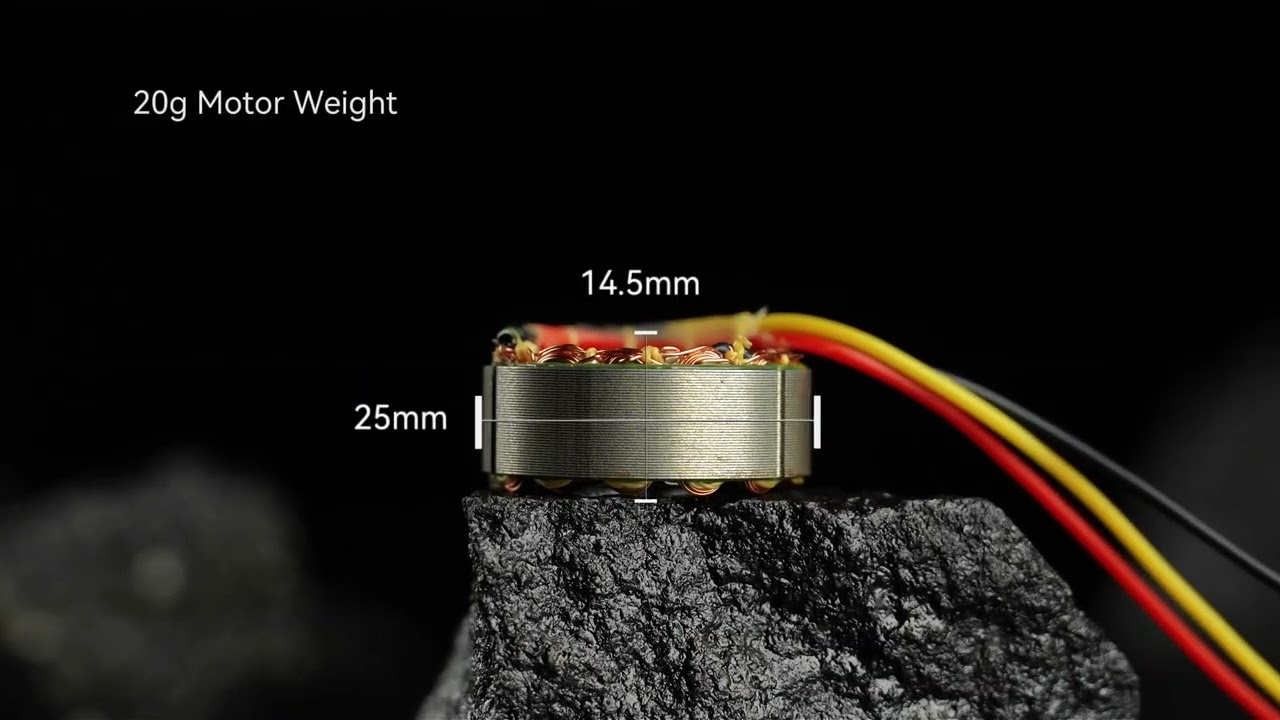
Motor de par sin carcasa CubeMars RI20 KV600: accionamiento de 20 g y 25 mm para articulaciones de robot, humanoides y b···
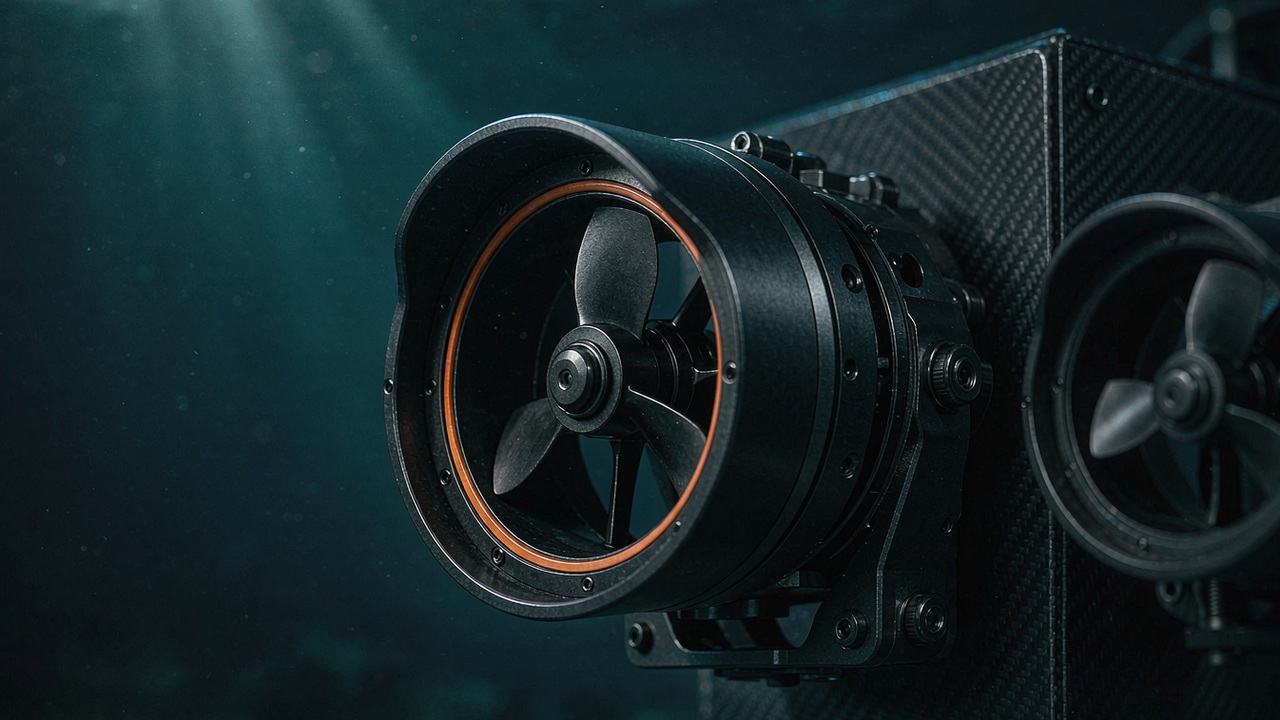
El propulsor submarino CubeMars DW25 ofrece hasta 25 kgf de empuje estático con 1.79 kg; véase el vídeo oficial de valid···
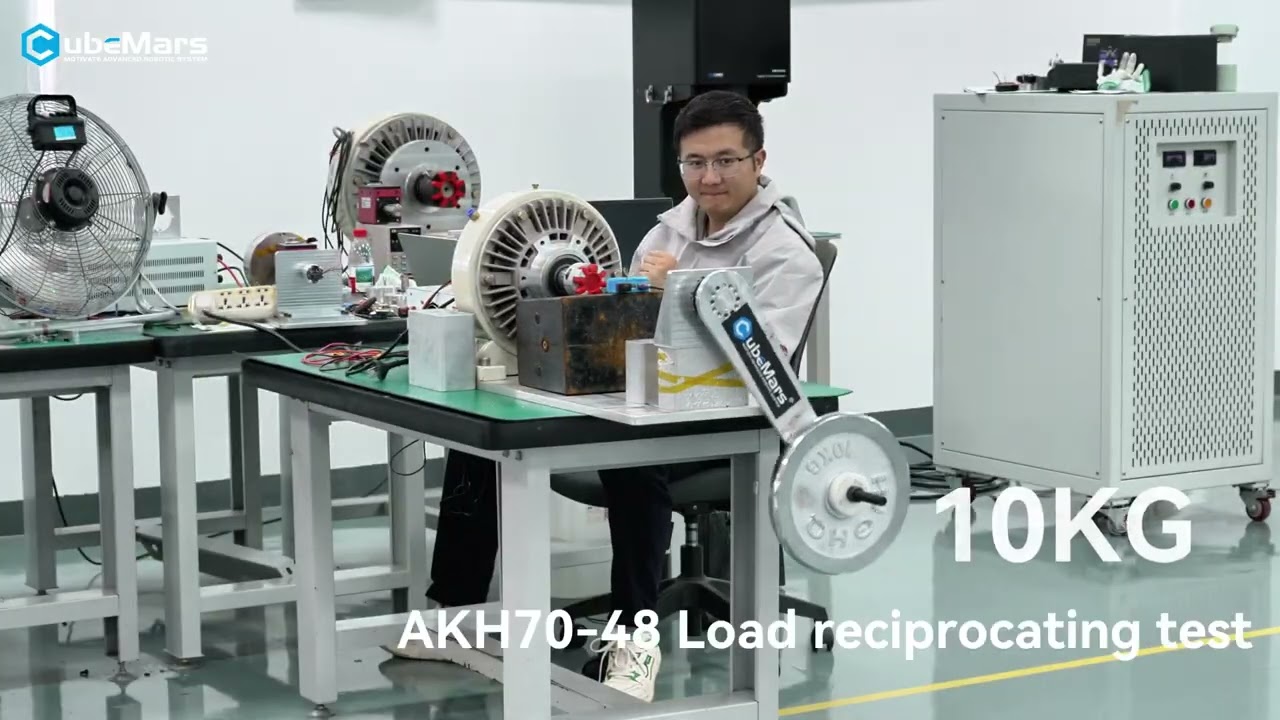
CubeMars valida el actuador planetario de eje hueco AKH70-48 con cargas de hasta 40 kg y giro completo de 360° en este v···
Los motores QDD de la serie CubeMars AKE combinan par elevado, diseño compacto de perfil bajo y reductor integrado para ···
Université de Sherbrooke usa los actuadores CubeMars AK10-9 y AK80-64 para estiramientos precisos en rehabilitación···
El equipo SuRover construyó un róver de dirección giratoria con actuadores CubeMars AK60-6 y AK10-9 para giros en punto ···
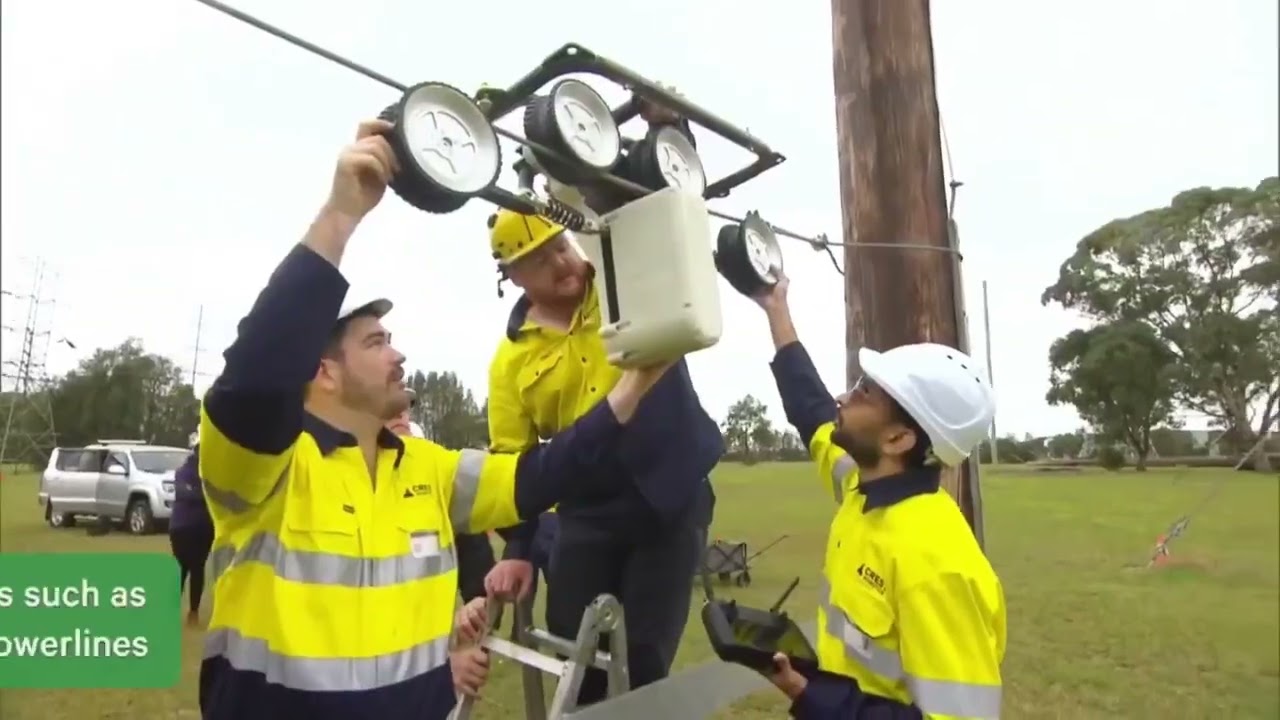
El robot de inspección Gorilla MK1 de Transgrid usa el inrunner sin carcasa CubeMars RI80 para un movimiento articular e···
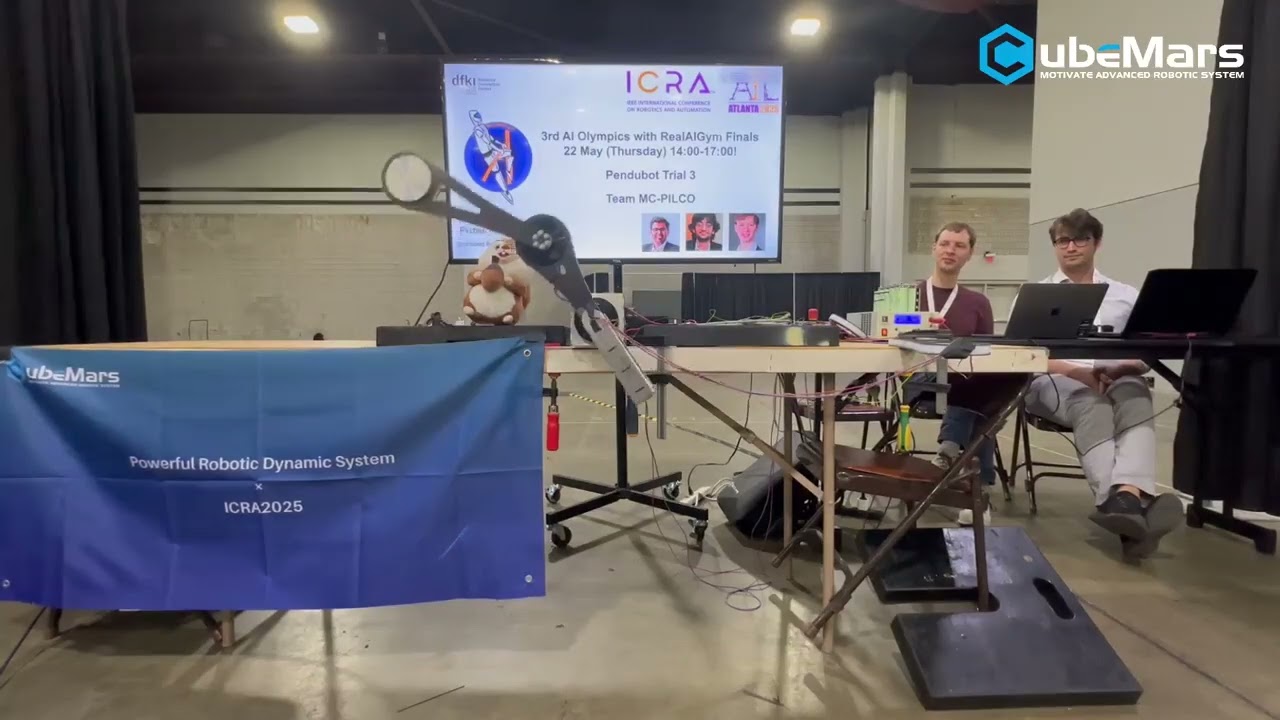
El actuador robótico AK80-6 impulsa sistemas de robótica dinámica en las AI Olympics con RealAIGym durante ICRA; véase e···
CubeMars RO50 Lite: motor sin carcasa de 105 g con diseño de orificio pasante para robots colaborativos, exoesqueletos y···
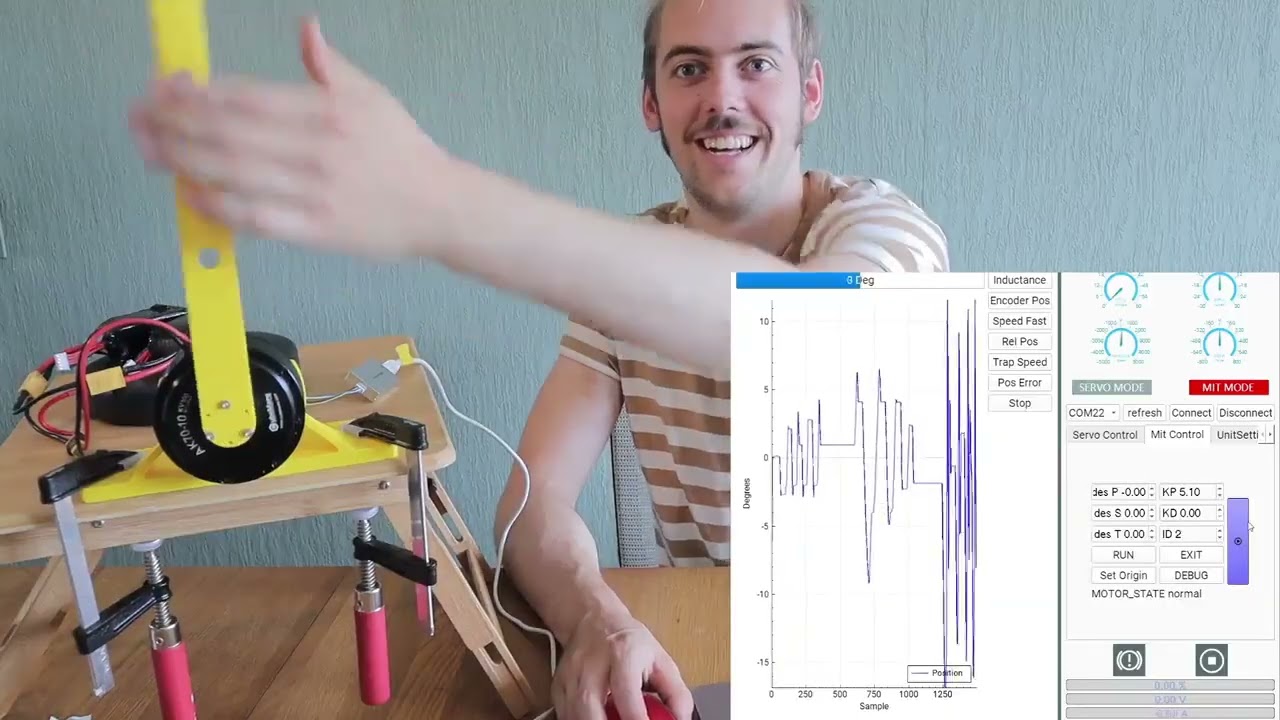
Daniel Simu abre el CubeMars AK70-10 y explora la puesta en marcha y el uso real en un acrobot: impresiones de un usuari···
CubeMars AK70-9 y AK80-9 V3.0: movimiento suave, par elevado y control preciso de posición en articulaciones robóticas y···
Módulos de potencia CubeMars AK (AK40-10, AK45-10, AK45-36): motor sin escobillas, reductor planetario y driver en una u···
CubeMars aporta actuadores de precisión a los robots asistenciales de Mentee Robotics, pensados para tareas cotidianas y···
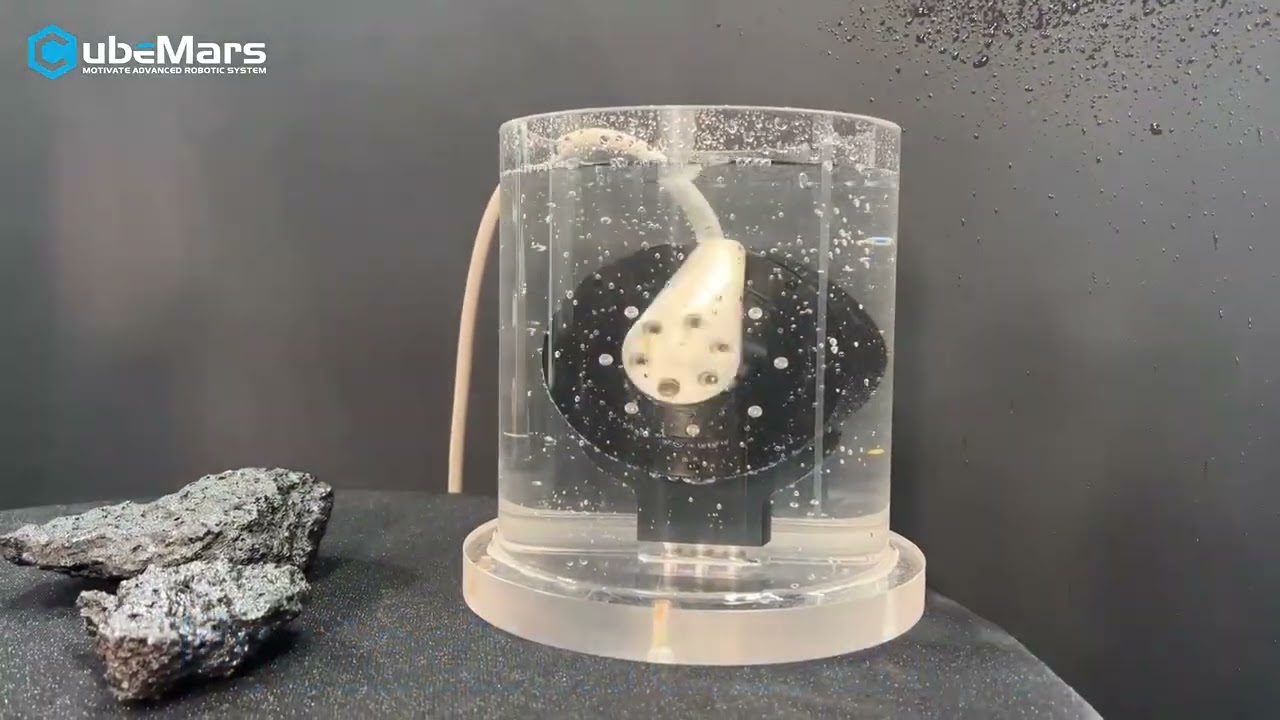
CubeMars muestra actuadores IP66 de la serie AK con movimiento suave y preciso en condiciones húmedas adversas, para rob···
Motor sin carcasa RO personalizado que acciona un reductor cicloidal autoensamblado: precisión y movimiento suave en una···
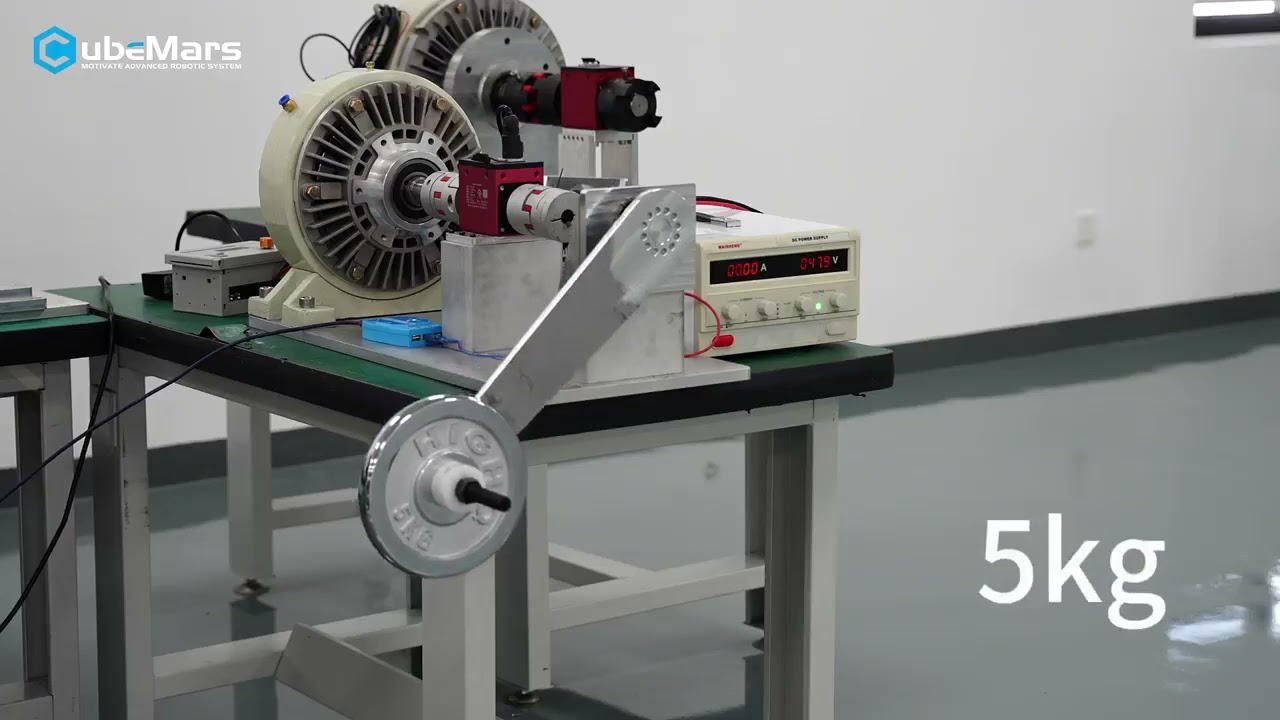
Primeras pruebas de un nuevo motor CubeMars: 245 Nm de par de pico con 35 kg de carga y brazo de palanca de 400 mm, con ···
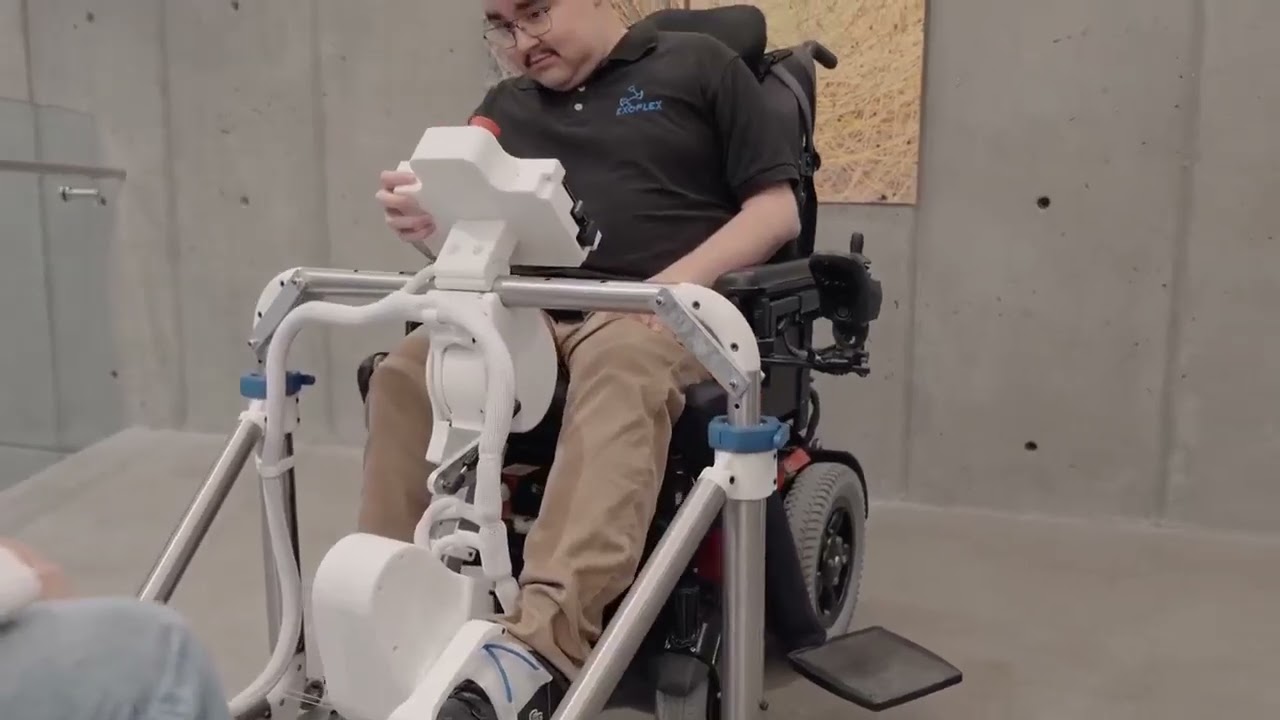
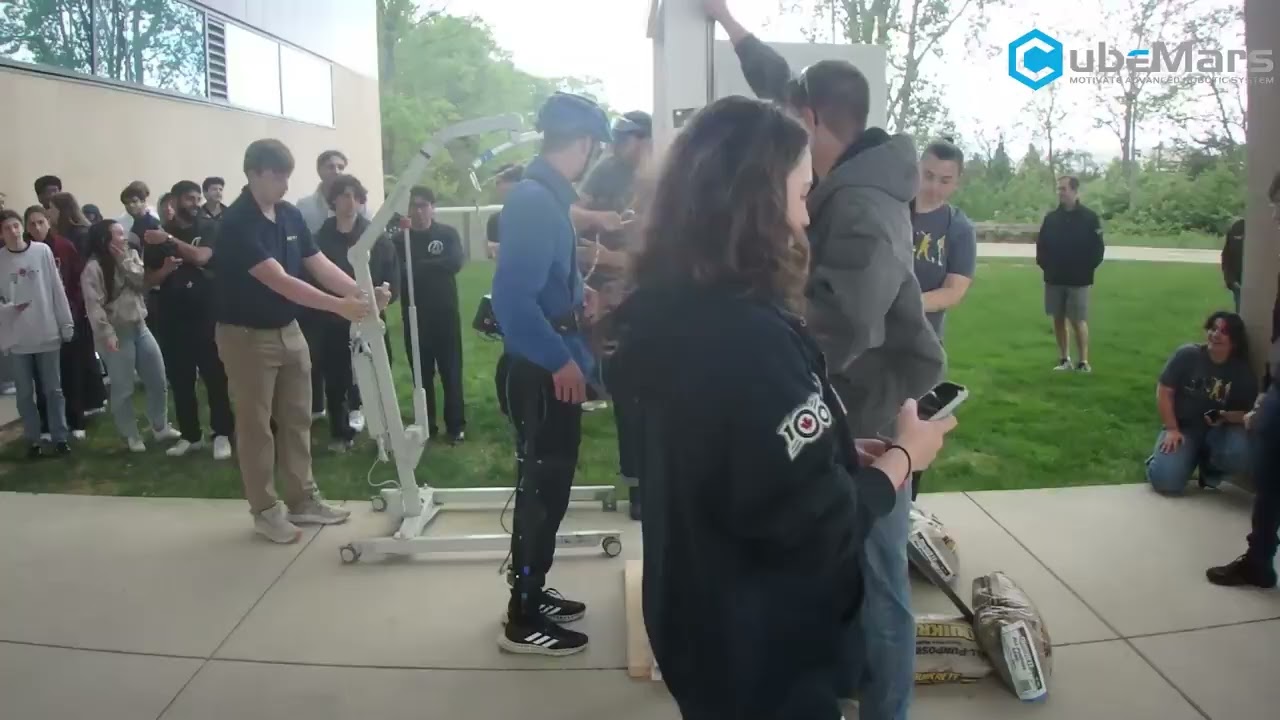
El equipo de Biomecatrónica de Queen's logró el 1.er puesto en el desafío de exoesqueletos ACE con un diseño propio acci···
Los motores de gimbal de 16V y los motores de gimbal de 24V se separan por tamaño de eje: la tensión nominal, el par, el···
Un motor para UAV de inspección se elige por el empuje que sostiene a gas parcial y no por su pico. Cuatro registros T-M···
Un motor BLDC para UAV agrícola mantiene el par a gas parcial con el depósito lleno. Ajustar el KV, el tamaño del estato···
Motor BLDC para UAV industrial elegido por el ciclo de servicio, el margen de empuje si falla un motor, el margen térmic···
Motores para drones VTOL: dos servicios opuestos, empuje en vuelo estacionario y eficiencia en crucero, en tres registro···
Selección de un motor BLDC para UAV de larga autonomía: eficiencia, calor, servicio, masa y tensión del bus, comparada e···
Guía para elegir un motor BLDC para robot de rehabilitación: par nominal, relación de reducción, retroaccionabilidad y c···
Un motor de par sin carcasa de par elevado genera y limita el par: geometría del estator, KV y Kt, corriente de fase y p···
Guía para elegir un motor BLDC para un dron de carreras FPV: clase de hélice, KV, paquete, resistencia del bobinado, cor···
Motores BLDC para modelo de ala fija: cómo hélice, KV y número de celdas forman una cadena, y qué deciden la velocidad d···
Motores BLDC para robot con ruedas: conjuntos sin carcasa frente a actuadores con reducción, par continuo, carga radial ···
Qué actuadores robóticos CubeMars aceptan un bus de 48 V, qué cambia la tensión más alta y las restricciones de controla···
Doce motores de par sin carcasa de 20 g a 710 g comparados en tres niveles de rendimiento, con par, potencia, velocidad ···
Motores BLDC para la pierna de un robot cuadrúpedo: el apoyo fija el par continuo, la relación convierte el KV en veloci···
Motores BLDC para un brazo de robot colaborativo: limitación de fuerza, guiado manual y servicio continuo fijan el plieg···
Motores BLDC para articulaciones de robot humanoide: ventana de par, relación de reducción, velocidad y masa distal, leí···
Motor de par sin carcasa o actuador sellado: cómo elegir para una articulación de exoesqueleto, con densidad de par, jue···
Cómo especificar un propulsor para ROV en cinco pasos: empuje y potencia, sellado y profundidad nominal, motor BLDC, con···
Cómo funciona un motor BLDC, las especificaciones que deciden una selección para 2026-2027 y las aplicaciones de cada un···
Tres motores T-Motor U15 para propulsión de aeronaves tripuladas: empuje, masa, bus, corriente de pico y por qué falta l···
Comparativa de motores BLDC para drones de carreras FPV: cuatro motores T-Hobby de 9.8 g a 34.3 g, con KV, empuje, venta···
Masa, empuje por motor y margen de 180 s deciden un motor de carga pesada. Tres motores outrunner T-Motor serie U de 2.8···
Guía de selección: qué actuador QDD CubeMars eligen cadera, rodilla y tobillo según par nominal y pico, masa, tensión y ···
Guía de selección de módulos de articulación: cinco actuadores CubeMars de 190 g a 1.4 kg comparados por par, reducción,···
Actuadores robóticos integrados comparados: cómo varían el par, la relación de reducción, el peso y el control en los mó···
Cómo elegir motores de propulsión para UAV: KV, configuración del estátor, resistencia interna, potencia a 180 s y masa ···
Selección de motores para FPV, ala fija y VTOL: KV, tamaño del estátor, resistencia del devanado, potencia a 180 s y mas···
Comparativa de motores BLDC de par sin carcasa: cómo varían el par nominal y de pico, el KV, el diámetro y la masa en lo···
Selección de motores de gimbal: par de dentado, par nominal y de pico, KV y masa en el accionamiento directo que estabil···
Selección de propulsores submarinos para ROV y AUV: empuje, potencia nominal, tensión de bus, profundidad nominal y masa···